Modell wird geladen
Dieses Gerät kann das 3D-Modell nicht anzeigen. Die Schritte des Rundgangs unten lassen sich als Text lesen.
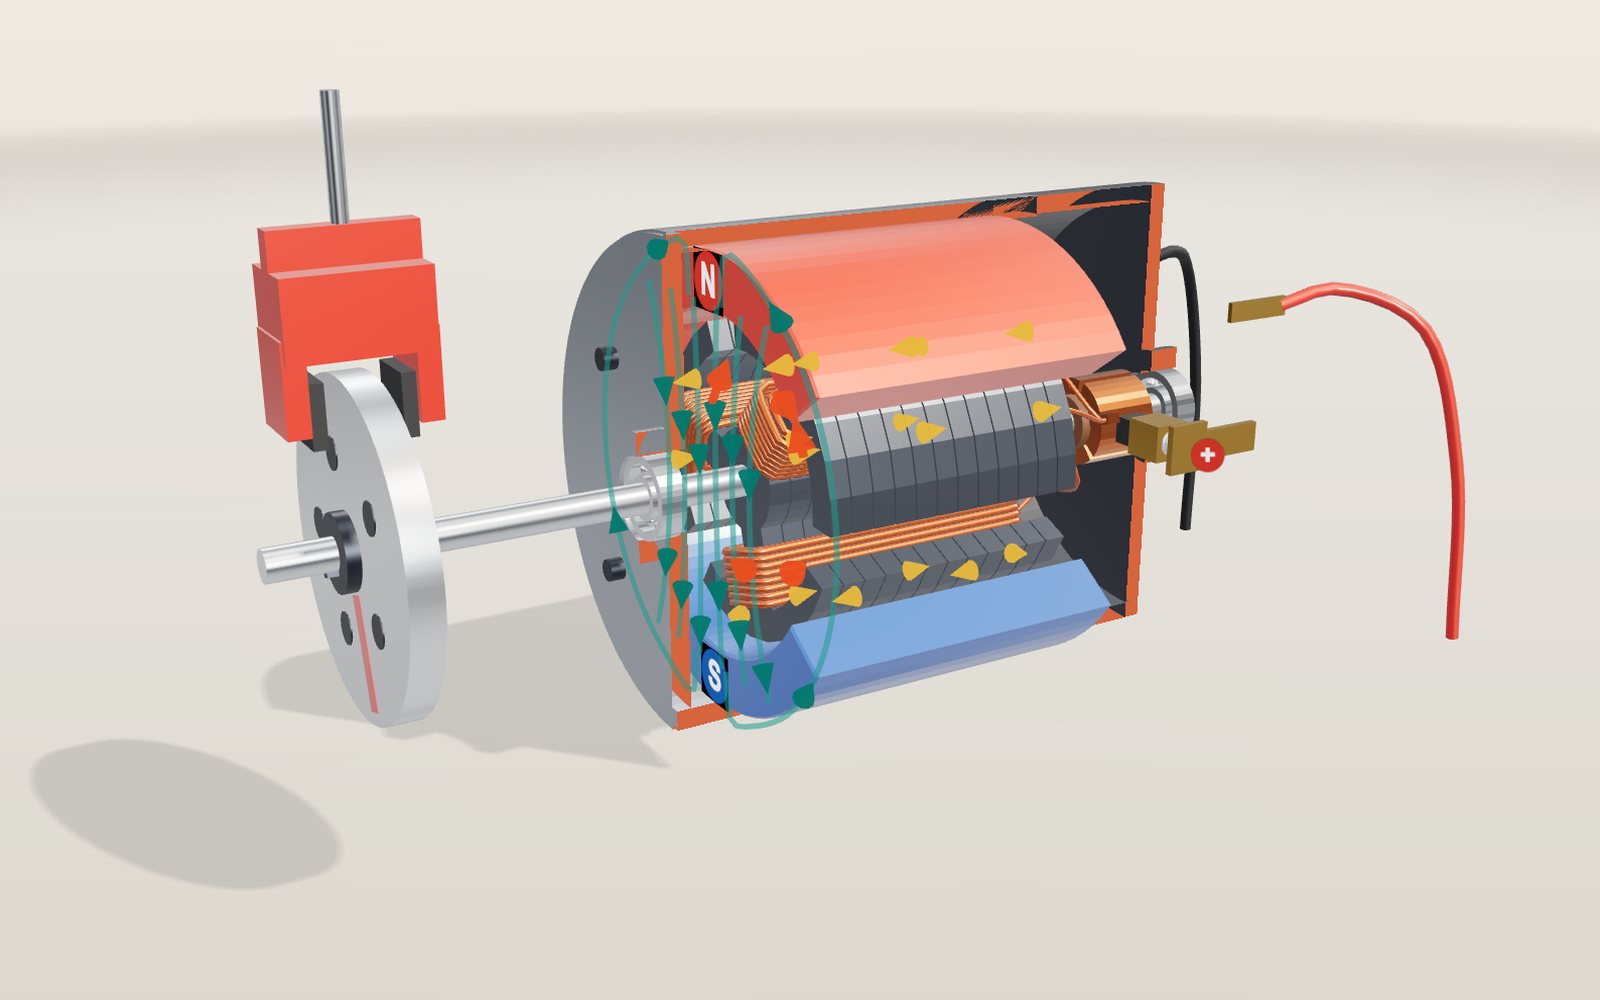
1 / 17 Ein aufgeschnittener Gleichstrommotor Die vordere Hälfte von Gehäuse und Endkappe ist entfernt; rote Kanten markieren den Schnitt. Ein dreipoliger Anker dreht zwischen zwei Magneten. Dies ist einer von acht Motoren. Weitere stehen im Motorregler oder in der Liste unter den Bedienelementen.
Ziehen zum Drehen. Mausrad oder zwei Finger zum Zoomen.
Rundgang Teile Steuerung
01 Ein aufgeschnittener Gleichstrommotor Die vordere Hälfte von Gehäuse und Endkappe ist entfernt; rote Kanten markieren den Schnitt. Ein dreipoliger Anker dreht zwischen zwei Magneten. Dies ist einer von acht Motoren. Weitere stehen im Motorregler oder in der Liste unter den Bedienelementen.
02 Zwei Magnete erzeugen das Feld Der rote Magnet zeigt mit dem Nordpol, der blaue mit dem Südpol zum Rotor. Grüne Linien zeigen das Feld durch Luftspalt und Eisenkern und zurück durch das Stahlgehäuse.
03 Die Kraft auf den Draht: F = BIL Ein stromdurchflossener Draht quer zum Magnetfeld erfährt die Kraft F = B·I·L. Rote Pfeile zeigen sie an beiden Spulenseiten. Die Hand zeigt Flemings Linke-Hand-Regel: Zeigefinger Feld, Mittelfinger Strom, Daumen Kraft.
04 Der Kommutator schaltet den Strom Ohne Umschaltung bliebe der Anker im Kräftegleichgewicht stehen. Die Kupfersegmente drehen mit der Welle, sodass die Bürsten alle 60° neue Verbindungen erreichen und jede Spule ihren Strom jede halbe Umdrehung umkehrt. Das Modell verlangsamt jeden Wechsel und zeigt den Bürstenfunken.
05 Mehr Last senkt die Drehzahl Eine drehende Spule ist auch ein Generator. Ihre Gegenspannung k·ω wirkt der Versorgung entgegen. Greift die Bremse stärker, sinken Drehzahl und Gegenspannung; der Strom steigt, bis k·I die Last ausgleicht. Bei 12 V und 80 mN·m sind es 1910 rpm und 4 A.
06 Umgekehrt angetrieben lädt er Bei Rekuperation treibt die Last die Welle, statt sie zu bremsen. Der Motor dreht schneller als durch die Versorgung allein; die Gegenspannung überwiegt und Strom fließt zurück in die Batterie: bei 12 V und 40 mN·m mit 7639 rpm und 24 W Ladeleistung.
07 Bürstenlos: Ein Chip schaltet Beim Drohnenmotor drehen die Magnete außen um die Spulen. Drei Hallsensoren hinten erfassen die Magnete; der Treiber schaltet jeweils zwei der drei Phasen. Rote Spulen sind momentane Nordpole, blaue Südpole.
08 Drei Phasen erzeugen ein Drehfeld Jede Statornut führt einen von drei Wechselströmen, jeweils um eine Drittelperiode versetzt. Zusammen erzeugen sie ein gleichmäßig rotierendes Feld. Bei zwei Polen und 50 Hz sind es 3000 Umdrehungen pro Minute; violette Pfeile zeigen es.
09 Der Käfig läuft etwas langsamer Der Rotor ist ein Käfig aus Aluminiumstäben. Nur wenn er langsamer als das Feld ist, streicht dieses über die Stäbe und induziert Ströme. Deshalb hat ein Asynchronmotor Schlupf. Bei 4 Polen und Nennlast 26,5 N·m dreht er mit 1451 rpm, das Feld mit 1500.
10 Die Frequenz bestimmt die Drehzahl Ein Wechselrichter ändert die Frequenz. Die Felddrehzahl ist 120·f / p: bei 30 Hz und 4 Polen 900 rpm, der Rotor dreht bei gleicher Last mit 849 rpm. Pumpen und Lüfter sparen so Strom, statt den Durchfluss zu drosseln.
11 Magnete im Rotor: der Elektroautomotor V-förmig versenkte Magnete drehen genau mit dem Feld. Bei 200 Hz und 8 Polen sind das 3000 rpm; die Last ändert nur den Rückstandswinkel des Rotors. Hier liefert er 100 N·m und 31,4 kW.
12 Getriebe, Räder und Rekuperation Das Untersetzungsgetriebe wandelt 6000 rpm in die Raddrehzahl um, hier etwa 88 km/h. Nimmt der Fahrer den Fuß vom Pedal, macht der Wechselrichter den Motor zum Generator: Die Räder treiben ihn, und die Batterie nimmt Strom auf.
13 Ein Schrittmotor bewegt sich schrittweise 50 Rotorzähne und zwei Statorphasen ergeben 200 Vollschritte je Umdrehung von je 1,8°. Der Treiber ändert die Ströme impulsweise. Bei 200 Schritten pro Sekunde dreht die Welle einmal pro Sekunde; dazwischen hält sie still.
14 Ein Servo fährt einen Winkel an Im Gehäuse liegen Gleichstrommotor, Getriebe, Potentiometer auf der Abtriebswelle und Steuerplatine. Ein Impuls von 2,0 ms verlangt +90°; die Platine treibt den Motor bis zur Übereinstimmung und hält dann.
15 Flach ausgerollt: der Linearmotor Wird ein Motor aufgeschnitten und flach ausgelegt, wird aus dem Drehfeld ein Wanderfeld. Der Stator liegt am Fahrweg, die Magnete am Fahrzeug. Die Geschwindigkeit ist 2·τ·f: Bei 100 Hz und 0,25 m Modell-Polteilung sind es 180 km/h.
16 Der Anfang: Faraday, 1821 Ein Draht hängt mit seinem Ende in einem Quecksilberbad um einen stehenden Magneten. Fließt Batteriestrom den Draht hinab, drückt das Feld ihn seitlich, und er kreist um den Pol. Den Magneten umdrehen kehrt die Richtung um.
17 Zerlegt Das Gehäuse gleitet nach hinten, Rotor mit Magneten und Welle kommen vorne heraus, der Wechselrichter hebt sich oben ab. Der Stator mit den Wicklungen bleibt stehen: Er ist bei allen Motoren der nicht drehende Teil.
Gehäuse Die äußere Hülle. Beim Gleichstrommotor ist es eine Stahldose, die auch das äußere Magnetfeld führt. Magnet (N) Sein Nordpol zeigt zum Rotor. Kleine Motoren verwenden meist keramischen Ferrit. Magnet (S) Sein Südpol zeigt zum Rotor. Das Feld durchquert den Rotor von N nach S. Ankerkern Ein Stapel aus 12 dünnen Stahlblechen mit drei Armen. Die dünnen Bleche verringern Wirbelströme. Ankerspulen Lackierter Kupferdraht um jeden Arm. Die drei Spulen sind zu einem Ring verbunden. Kommutator Drei Kupfersegmente mit 8° breiten Lücken drehen mit der Welle. Jedes Segment verbindet zwei Spulen. Bürsten Kohleblöcke werden durch Federn an den Kommutator gedrückt. Die +-Bürste liegt vorne. Welle Eine Stahlwelle trägt den Rotor und überträgt das Drehmoment auf die Last. Lager Je eines an jedem Ende. Sie halten den Rotor im schmalen Luftspalt zentriert. Endkappe Die hintere Kunststoffabdeckung des Gleichstrommotors trägt Bürsten und zwei Anschlüsse. Last Was der Motor antreibt: eine gebremste Scheibe beim Gleichstrommotor, eine Kupplung beim Asynchronmotor, einen Zeiger beim Schrittmotor. Bremse Beläge drücken auf die Scheibe und erzeugen Lastmoment. Mit dem Lastregler einstellen. Statorkern Geschichtete Stahlbleche mit Zähnen und Wicklungsnuten. Er bewegt sich nicht. Statorwicklungen Kupferspulen in den Nuten. Bei eingeschaltetem Strombild markieren Rot und Blau die momentanen Nord- und Südpole. Rotor Der drehende Teil. Sein Kern besteht ebenfalls aus Stahlblechen; die vordere Hälfte ist ausgeschnitten. Rotormagnete Permanentmagnete auf oder im Rotor, Nord rot und Süd blau. Hallsensoren Drei Sensoren erfassen vorbeiziehende Magnete und melden dem Treiber die Rotorlage. Treiber (ESC) Sechs Transistoren schalten die Batterie jeweils auf zwei der drei Phasen. Propeller Die Last des Drohnenmotors. Je schneller er dreht, desto mehr Drehmoment braucht er. Käfigläufer Aluminiumstäbe sind durch Endringe verbunden. Das Drehfeld induziert Ströme; heller bedeutet mehr Strom. Kühlventilator Auf der Welle hinter dem Motor. Er bläst Luft an den Kühlrippen des Gehäuses entlang. Wechselrichter Wandelt Batteriegleichstrom in Drehstrom beliebiger Frequenz und beim Bremsen wieder zurück. Untersetzungsgetriebe Zwei Zahnradstufen (9:1) und ein Differenzial wandeln die Motordrehzahl in die Raddrehzahl um. Kleiner Gleichstrommotor Der Bürstenmotor im Servo. Er dreht schnell mit wenig Kraft; die Zahnräder machen ihn langsam und kräftig. Zahnradgetriebe Nylonzahnräder senken die Motordrehzahl vor der Abtriebswelle. Potentiometer Dreht mit der Abtriebswelle und meldet der Platine den Winkel. Steuerplatine Vergleicht Impuls und Winkel und treibt den Motor, bis die Abweichung verschwindet. Servohebel Der Arm auf der Abtriebswelle bewegt die angeschlossene Last. Fahrweg und Stator Der lange Stator liegt unter beiden Fahrwegkanten; ein Drehstromkabel verläuft in seinen Nuten. Fahrzeug Ein kurzer Wagenabschnitt. Seine Schürzen greifen unter die Fahrwegkanten. Quecksilberbad Faradays Glasschale auf einem Gestell. Oben dient ein kleines Quecksilbergefäß als Drehkontakt. Quecksilber Ein flüssiges Metall leitet den Strom zum beweglichen Draht. Stabmagnet Steht aufrecht im Quecksilber; sein Nordpol liegt knapp über der Oberfläche. Hängender Draht Sein unteres Ende taucht ins Quecksilber. Die Kraft B·I·L trägt ihn um den Pol. Voltasche Säule Kupfer- und Zinkscheiben mit feuchter Pappe dazwischen, die Batterie von 1821. Linke Hand Flemings Regel: Zeigefinger Feld, Mittelfinger Strom, Daumen Kraft.