ABB. 09So funktioniert's
Elektromotor-Simulator: Funktionsweise Schritt für Schritt
Acht Motoren, von Faradays Draht im Quecksilber 1821 bis zu den Magneten eines Elektroautos. Alle nutzen dieselbe Kraft zwischen Strom und Feld.
Dieses Gerät kann das 3D-Modell nicht anzeigen. Die Schritte des Rundgangs unten lassen sich als Text lesen.
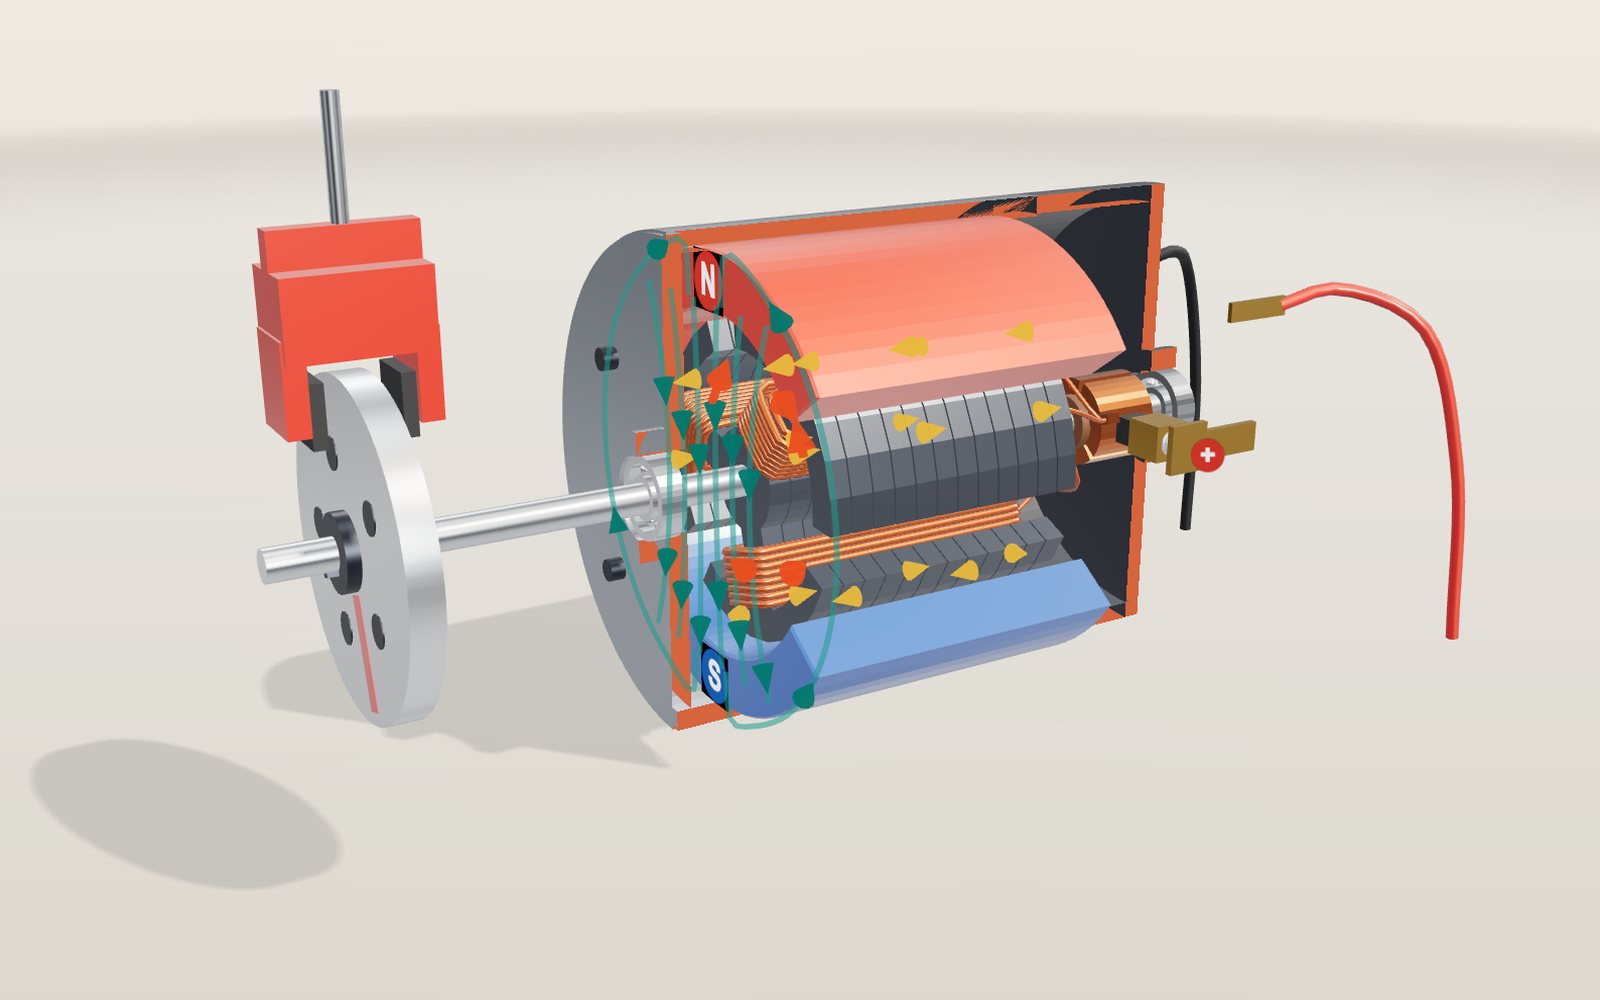
1 / 17 Ein aufgeschnittener GleichstrommotorDie vordere Hälfte von Gehäuse und Endkappe ist entfernt; rote Kanten markieren den Schnitt. Ein dreipoliger Anker dreht zwischen zwei Magneten. Dies ist einer von acht Motoren. Weitere stehen im Motorregler oder in der Liste unter den Bedienelementen.
Ziehen zum Drehen. Mausrad oder zwei Finger zum Zoomen.
Was das Modell zeigt
Man drückt den Schalter eines Akkuschraubers, schaltet einen Deckenventilator ein oder tritt in einem Elektroauto aufs Fahrpedal, und etwas dreht sich. Die Maschinen, die da drehen, haben nichts miteinander gemein. Die billigste besteht aus einem geteilten Kupferring und zwei Kohleblöcken. Die im Auto hat einen Chip, der Hunderte Ampere tausendmal pro Sekunde schaltet. Alle beruhen auf demselben Schub zwischen einem Strom und einem Magnetfeld, den Michael Faraday 1821 zum ersten Mal mit einem Draht vorführte, der in einer Schale mit Quecksilber hing.
Dieses Exponat hat acht Motoren. Mit dem Motorregler oder aus der Liste unter den Bedienelementen wählt man einen aus, und die Bühne baut ihn auf:
- Bürsten-Gleichstrommotor, der aufgeschnittene Dosenmotor aus Spielzeug und elektrischen Fensterhebern.
- Bürstenloser Gleichstrommotor (BLDC) als Außenläufer, wie er den Propeller einer Drohne dreht, mit Hallsensoren und Treiberplatine.
- Dreiphasiger Asynchronmotor, das Arbeitspferd in Pumpen, Lüftern und Fabriken, mit seinem Käfigläufer.
- Permanentmagnet-Synchronmotor, der Elektroautomotor mit in den Rotor eingelassenen Magneten, einem Wechselrichter obenauf und einem Untersetzungsgetriebe, das sich mit „Antriebseinheit“ einblenden lässt.
- Schrittmotor, der Motor im 3D-Drucker, der pro Impuls 1,8° weiterrückt, mit einer Skala auf der Welle.
- Servo, ein kleiner Motor, Zahnräder und ein Sensor in einem Gehäuse, der den Winkel anfährt, den man vorgibt.
- Linearmotor, ein entlang eines Fahrwegs ausgerollter Motor, die Idee hinter Magnetschwebebahnen.
- Faradays Motor von 1821, ein Draht, der im Quecksilber um einen Magneten kreist.
Jedes Gehäuse ist in der Mitte aufgeschnitten, damit man hineinsehen kann, und rote Flächen markieren den Schnitt. Die Anzeige in der Ecke ändert sich mit dem Motor: Volt, Ampere und rpm bei den Gleichstrommotoren, Frequenz, Schlupf und Felddrehzahl beim Asynchronmotor, Schrittwinkel und Wellenwinkel beim Schrittmotor. „Mehr“ öffnet ein kleines Diagramm der Ströme, die das Feld erzeugen. Unter den Bedienelementen steht alles, was in keine Ecke passt: ein Formelfeld, das mit den aktuellen Zahlen ausgefüllt wird, ein Graph für den Motor auf der Bühne, ein größeres Diagramm der Phasenströme und des Feldes, zu dem sie sich addieren, sechs Aufgaben, eine Tabelle der Effizienzklassen, ein Vergleich der Motoren und eine Liste mit 41 Fällen aus der Geschichte und von Maschinen, die man kennt.
Die Regler ändern ihre Bedeutung mit dem Motor. Spannung, Last und Magnetstärke gelten für die meisten. PWM ist bei den Gleichstrommotoren der Tastgrad der Taktung und beim Servo die Impulsbreite. Frequenz ist beim Asynchronmotor die Versorgungsfrequenz, beim Elektroautomotor und beim Linearmotor die Frequenz des Wechselrichters und beim Schrittmotor die Schrittrate. „Pole“ ändert die Wicklung der Wechselstrommotoren. Ein Regler, der für den Motor auf der Bühne nichts bewirkt, ist grau.
Alles auf dem Bildschirm dreht langsamer als die Zahlen in der Anzeige, sonst wäre es nur ein Verschwimmen. Der Gleichstrommotor ist um den Faktor 60 verlangsamt, der Drohnenmotor um den Faktor 320, der Asynchronmotor um den Faktor 40. „Zeitlupe“ bremst noch weiter.
Warum sich ein Draht im Magnetfeld bewegt
Alles in einem Motor beruht auf einer einzigen Tatsache. Ein stromdurchflossener Draht quer zu einem Magnetfeld wird zur Seite gedrückt, und zwar im rechten Winkel sowohl zum Draht als auch zum Feld. Die Größe dieses Schubs ist
F = B × I × L
Dabei ist B die Flussdichte des Feldes in Tesla, I die Stromstärke in Ampere und L die Länge des Drahtes im Feld in Metern. Nehmen wir einen 30 mm langen Draht in einem Feld von 0,3 Tesla, etwa dem, was ein Ferritmagnet über einen kleinen Luftspalt liefert, und schicken 1 Ampere hindurch. Die Kraft beträgt 0,3 × 1 × 0,03 = 0,009 Newton, ungefähr die Gewichtskraft eines Gramms. Das ist viel zu wenig, um allein irgendetwas anzutreiben.
Ein Motor verwendet deshalb viele Drähte. Jede Spule hat Dutzende Windungen, und jede Windung hat zwei lange Seiten entlang der Welle, sodass sich derselbe kleine Schub hundertfach addiert. Die roten Pfeile am Gleichstrommotor zeigen den Schub auf die beiden Seiten jeder Spule. Die Pfeile wachsen mit dem Strom. Sie hängen auch davon ab, wo die Seite liegt: Ein Draht unter einem Magneten spürt das volle Feld, ein Draht in der Lücke zwischen den Magneten fast keines.
In welche Richtung geht der Draht? Mit „Linke-Hand-Regel“ erscheint eine Hand über dem Motor. Der Zeigefinger zeigt in Feldrichtung, von Nord nach Süd, der Mittelfinger in Stromrichtung; der Daumen zeigt dann in Richtung der Kraft. Das ist Flemings Linke-Hand-Regel für Motoren. In Vektorschreibweise lautet sie F = I L × B, und die Regel ist eine Möglichkeit, dieses Kreuzprodukt mit den Fingern auszuführen. Kehrt man den Strom um, wie es die Rekuperation tut, dreht sich der Daumen um.
Dasselbe lässt sich auch anders sehen. Fließt Strom um eine Spule, wird ihr Eisenarm zu einem Elektromagneten mit einem Nord- und einem Südende. Dieser Arm wird vom Magneten mit entgegengesetztem Pol angezogen und vom Magneten mit gleichem Pol abgestoßen. Beide Beschreibungen ergeben dasselbe Drehmoment; es sind zwei Arten, dieselben Kräfte zu zählen. Die Wechselstrommotoren auf dieser Bühne lassen sich auf die zweite Art leichter verstehen, deshalb werden ihre Spulen rot, wenn sie Nordpole sind, und blau, wenn sie Südpole sind.
Warum der Gleichstrommotor einen Kommutator braucht
Man stelle sich eine einzelne Spule mit gleichbleibendem Strom vor. Ihr Arm wird zum Beispiel zu einem Nordpol und schwingt zum Südmagneten hin. Wenn er dort ankommt, hat der Zug nichts mehr zu tun. Der Arm schießt ein Stück über das Ziel hinaus, wird zurückgezogen und kommt zur Ruhe, wie eine Kompassnadel. Damit er weiterläuft, muss sich der Strom in der Spule genau dann umkehren, wenn der Arm am Magneten vorbeikommt, sodass der Pol, der eben noch herangezogen wurde, nun weitergestoßen wird.
Das ist die ganze Aufgabe des Kommutators. Er ist ein Drehschalter, der in die Welle eingebaut ist. Seine Segmente drehen sich mit den Spulen, die Bürsten bleiben stehen. Dreht sich die Welle, gleitet jede Bürste von einem Segment auf das nächste, und die Verbindung zu den Spulen wechselt. In diesem Modell sind die Segmente 112° breit mit 8° breiten Lücken, und die beiden Bürsten liegen einander gegenüber. Eine Bürste überquert alle 60° eine Lücke, die Verbindungen wechseln also sechsmal pro Umdrehung, und der Strom in jeder Spule kehrt sich einmal pro halber Umdrehung um.
Bei eingeschalteter „Zeitlupe“ wird der Gleichstrommotor in der Nähe jedes dieser Augenblicke langsamer. Auf einigen Grad berührt die Bürste zwei Segmente zugleich und schließt die Spule zwischen ihnen kurz. Der Strom in dieser Spule muss in sehr kurzer Zeit abklingen und in der Gegenrichtung wieder aufgebaut werden, und in einem echten Motor kommen daher die kleinen blauen Funken an den Bürsten. Das Modell zeichnet einen Funken, sobald eine Bürste eine Lücke überbrückt, während Strom fließt.
Wie sich drei Spulen den Strom teilen
Ein Motor mit nur zwei Polen hat einen toten Punkt. Bleibt er stehen, wenn die Spule quer zum Feld liegt, zeigt die Kraft auf beide Seiten gerade nach außen, es gibt keine Drehwirkung, und er läuft von allein nicht wieder an. Drei Pole vermeiden das. In welchem Winkel der Rotor auch stehen bleibt, mindestens zwei der Spulen liegen dort, wo sie ziehen können.
Die drei Spulen dieses Motors sind Ende an Ende zu einem Ring verbunden, und jede Verbindungsstelle führt zu einem Kommutatorsegment. Liegen die Bürsten auf zwei Segmenten, hat der Strom zwei Wege: geradewegs durch eine Spule oder durch die beiden anderen Spulen in Reihe. Der direkte Weg hat den halben Widerstand, nimmt also zwei Drittel des Stroms, und jede der beiden anderen Spulen nimmt ein Drittel. Überbrückt eine Bürste eine Lücke, ist eine Spule kurzgeschlossen, und die beiden anderen teilen sich den Strom zu gleichen Teilen. Das Diagramm hinter „Mehr“ zeichnet diese drei Spulenströme über dem Rotorwinkel.
Rechnet man die Drehwirkung aller drei Spulen bei jedem Winkel aus, fällt sie nie auf null. In der vereinfachten Darstellung dieses Modells sinkt sie sechsmal pro Umdrehung auf etwa 77 % ihres Höchstwerts. Diese Welligkeit ist ein Grund, warum billige Motoren brummen. Motoren mit mehr Polen und Segmenten, fünf oder sieben oder mehr, liefern ein gleichmäßigeres Drehmoment.
Gegenspannung: Warum ein laufender Motor weniger Strom zieht
Misst man den Widerstand der Spulen in einem kleinen Motor, findet man vielleicht 2 Ohm. Schließt man 12 Volt an, sollten nach dem ohmschen Gesetz 6 Ampere fließen. Das stimmt im Augenblick des Anlaufs. Sobald sich der Motor dreht, sinkt der Strom auf einen Bruchteil davon. Der Grund ist, dass ein Motor auch ein Generator ist. In Spulen, die sich durch ein Magnetfeld bewegen, wird eine Spannung induziert, und diese Spannung wirkt der Versorgung entgegen. Sie heißt Gegenspannung (Gegen-EMK) und ist proportional zur Drehzahl:
E = k × ω
Dabei ist ω die Winkelgeschwindigkeit in Radiant pro Sekunde und k die Motorkonstante. Die Versorgungsspannung muss sowohl die Gegenspannung als auch die am Widerstand der Spulen abfallende Spannung decken:
V = I × R + k × ω
Dieselbe Konstante k verknüpft Strom und Drehmoment:
T = k × I
In SI-Einheiten sind die beiden k dieselbe Zahl. Eine Voltsekunde pro Radiant ist dasselbe wie ein Newtonmeter pro Ampere, und beide stammen von denselben Spulen im selben Feld.
Diese beiden Zeilen erklären das Verhalten des Motors. Er beschleunigt, bis das Drehmoment k × I gerade der Last die Waage hält. Wächst die Last, wird der Motor langsamer, die Gegenspannung sinkt, ein größerer Teil der Versorgungsspannung treibt Strom durch die Spulen, und das Drehmoment steigt, bis es der Last gewachsen ist. Nichts im Motor misst die Last. Die Drehzahl stellt sich von selbst ein.
Die Zahlen durchgerechnet
Die Konstanten des Gleichstrommotors sind Modellwerte, gewählt im Bereich eines kleinen 12-Volt-Hobbymotors: R = 2,0 Ohm, k = 0,020 Newtonmeter pro Ampere und für Rotor und Lastscheibe ein Trägheitsmoment J = 1,0 × 10⁻⁴ kg·m². Reibung, der Spannungsabfall an den Bürsten und die Induktivität der Spulen bleiben unberücksichtigt. Alle Zahlen auf dieser Seite wurden mit den Gleichungen des Modells geprüft.
| Versorgung | Leerlaufdrehzahl | Stillstandsmoment | Stillstandsstrom |
|---|---|---|---|
| 3 V | 1432 rpm | 30 mN·m | 1,5 A |
| 6 V | 2865 rpm | 60 mN·m | 3,0 A |
| 9 V | 4297 rpm | 90 mN·m | 4,5 A |
| 12 V | 5730 rpm | 120 mN·m | 6,0 A |
Leerlaufdrehzahl. Ohne Last ist der Strom null, also gilt V = k × ω und ω = V / k. Bei 12 V sind das 600 Radiant pro Sekunde oder 5730 rpm. Jedes Volt fügt 477,5 rpm hinzu.
Stillstandsmoment. Wird der Motor festgehalten, gibt es keine Gegenspannung, und der Strom ist V / R. Bei 12 V sind das 6 A, und das Drehmoment beträgt 0,020 × 6 = 0,12 N·m oder 120 mN·m.
Ein Arbeitspunkt. Bei 9 V und einer Last von 20 mN·m beträgt der Strom 0,020 / 0,020 = 1 A. Die Gegenspannung ist 9 − 1 × 2 = 7 V, die Drehzahl also 7 / 0,020 = 350 rad/s oder 3342 rpm. Die Versorgung führt 9 W zu, die Welle gibt 0,020 × 350 = 7 W ab, und der Wirkungsgrad beträgt 77,8 %. Die übrigen 2 W erwärmen die Spulen.
Eine schwerere Last. Bei 12 V und 80 mN·m beträgt der Strom 4 A, die Gegenspannung 12 − 4 × 2 = 4 V, und der Motor dreht mit 1910 rpm. Bei 12 V und 20 mN·m läuft er mit 1 A auf 4775 rpm.
Höchste Leistung. Die abgegebene Leistung ist Drehmoment mal Drehzahl und am größten auf halbem Weg entlang der Geraden, bei der halben Leerlaufdrehzahl und dem halben Stillstandsmoment. Bei 12 V sind das 60 mN·m bei 2865 rpm, also 18 W Ausgangsleistung bei 36 W Eingangsleistung. Der Wirkungsgrad liegt dort genau bei 50 %, deshalb betreibt man Motoren normalerweise deutlich oberhalb dieser Drehzahl.
Stärkere Magnete, mehr Windungen. Magnetstärke und Spulenwindungen skalieren beide k. Ein 1,5-mal stärkerer Magnet senkt die Leerlaufdrehzahl bei 12 V auf 3820 rpm, hebt aber das Stillstandsmoment auf 180 mN·m: Der Motor wird langsamer und kräftiger. Verdoppelt man die Windungen bei gleicher Kupfermenge, verdoppelt sich ebenfalls k, aber der Draht ist nur halb so dick und doppelt so lang, sodass R auf das Vierfache steigt. Die Leerlaufdrehzahl halbiert sich auf 2865 rpm, und auch das Stillstandsmoment halbiert sich auf 60 mN·m. Deshalb bieten Motorhersteller denselben Rahmen mit mehreren Wicklungen an: eine für hohe Spannung und niedrigen Strom, eine für das Gegenteil.
PWM. Der PWM-Regler schaltet die Versorgung sehr schnell ein und aus und lässt sie einen Teil der Zeit eingeschaltet. Die Induktivität des Motors glättet die Impulse, er verhält sich also, als würde er mit der mittleren Spannung gespeist. Bei 60 % an 12 V läuft er wie an 7,2 V. Fast jeder batteriebetriebene Motor wird so geregelt, denn ein Schalter, der entweder ganz ein- oder ganz ausgeschaltet ist, verschwendet sehr wenig Leistung.
Wie schnell er dort ankommt. Die Drehzahl stellt sich mit einer Zeitkonstante J × R / k² = 0,5 s im Modell ein. Ein echter Motor dieser Größe ohne schwere Scheibe darauf stellt sich in wenigen Hundertstelsekunden ein.
Im Graphen unter den Bedienelementen verläuft das Drehmoment nach rechts und die Drehzahl nach oben. Bei einer gegebenen Spannung kann der Motor nur auf einer Geraden von der Leerlaufdrehzahl bis zum Stillstandsmoment laufen. Die rote gestrichelte Linie ist die Last, und der Motor läuft dort, wo sich beide kreuzen. Erhöht man die Spannung, wandert die Gerade nach außen; erhöht man die Last über das Stillstandsmoment hinaus, kreuzen sich die Linien nie, und genau so brennen kleine Motoren durch, wenn etwas sie blockiert.
Umgekehrt angetrieben: Rekuperation
Ein Motor und ein Generator sind dieselbe Maschine. Schiebt die Last die Welle schneller an, als es die Versorgung allein drehen würde, wird die Gegenspannung größer als die Versorgungsspannung, und der Strom fließt in die andere Richtung: aus dem Motor heraus und in die Batterie hinein. Das Drehmoment kehrt sich mit um, die Maschine bremst nun das, was sie antreibt.
„Rekuperation“ einschalten, beim Gleichstrommotor mit 12 V und einer Last von 40 mN·m. Jetzt treibt die Last die Welle an, statt sie zu bremsen. Der Strom stellt sich auf −2 A ein, die Drehzahl auf 7639 rpm, und die Batterie nimmt 12 × 2 = 24 W auf, während die Welle 0,04 × 800 = 32 W hineingibt. Die 8 W Differenz erwärmen die Spulen. Die orangen Strompfeile laufen in umgekehrter Richtung um die Spulen, die roten Kraftpfeile zeigen rückwärts, und der Daumen der linken Hand dreht sich um.
Elektroautos, Züge und Aufzüge tun das alle. Probieren Sie beim Elektroautomotor die Aufgabe unter den Bedienelementen: ein 2000 kg schweres Auto mit 3 m/s² aus 100 km/h abbremsen und sehen, wie viel seiner 214 Wh Bewegungsenergie in die Batterie zurückgeht. Der Motor kann nur so viel Bremsmoment aufnehmen, wie der Lastregler erlaubt, und bei hoher Drehzahl nicht mehr als seine Leistungsgrenze, die Reibungsbremsen übernehmen den Rest. Bei erlaubten 200 N·m gewinnt das Modell etwa 170 Wh zurück, rund 79 %. Ohne Rekuperation wird alles in den Bremsscheiben zu Wärme. Die Aufzugsbroschüren von KONE beschreiben dieselbe Idee für Aufzüge: Eine schwere Kabine auf der Abwärtsfahrt oder eine leichte auf der Aufwärtsfahrt treibt den Motor an, und ein rückspeisender Antrieb gibt die Energie zurück.
Bürstenlos: Ein Chip übernimmt das Schalten
Bürsten verschleißen, funken und begrenzen die Drehzahl. Nimmt man sie weg, muss etwas anderes wissen, wann jede Spule geschaltet wird. 1962 beschrieben T. G. Wilson und P. H. Trickey die drei Dinge, die diese Aufgabe verlangt: erkennen, wo der Rotor steht, den Schalter wählen und schalten. Transistoren machten es möglich. Das Ergebnis ist der bürstenlose Gleichstrommotor, der eigentlich ein Permanentmagnet-Wechselstrommotor mit eigener Schaltelektronik ist.
Der Motor auf der Bühne ist ein Außenläufer von der Art, wie sie in Drohnen verwendet wird. 12 Spulen sitzen auf einem feststehenden Stator, und eine Glocke mit 14 Magneten dreht sich außen herum, sodass der Propeller direkt aufgeschraubt wird. Die 14 Magnete ergeben sieben Polpaare, das Strommuster wiederholt sich also siebenmal pro Propellerumdrehung. Drei Hallsensoren in den Nutöffnungen an der Rückseite spüren jeden vorbeiziehenden Magneten. Sie sitzen 120 elektrische Grad auseinander, was bei diesem Motor 120 / 7 ≈ 17,1° Wellendrehung entspricht. Ihre drei Ein-Aus-Signale ergeben sechs Kombinationen, eine für jede 60° des elektrischen Zyklus, und die Treiberplatine wählt damit aus, welche zwei der drei Phasen die Batterie bekommen und in welcher Richtung.
Das ist die Sechs-Schritt-Kommutierung, und das Diagramm hinter „Mehr“ zeigt ihre Ströme als eckige Stufen. Beobachten Sie die Spulen: Zu jedem Zeitpunkt leuchten acht der zwölf, rot für Nord und blau für Süd, und das Muster schaltet knapp vor den Magneten weiter, sodass es sie immer mitzieht. Die violetten Pfeile auf den Zähnen zeigen dasselbe Muster. Die Zeile „Hallsensoren“ der Anzeige zeigt den Code, den der Treiber gerade liest.
Elektrisch verhält sich der Motor wie der Bürstenmotor: V = I × R + k × ω gilt weiterhin. Hobbymotoren werden nach ihrem KV-Wert verkauft, den Leerlauf-rpm pro Volt. Das Modell verwendet KV 920, also k = 60 / (2π × 920) ≈ 0,0104 V·s/rad, bei 0,12 Ω Wicklungswiderstand. Bei 14,8 V und 60 % PWM mit einer Last von 0,1 N·m dreht er im Modell mit 7051 rpm, zieht 10,1 A und hat einen Wirkungsgrad von 82 %.
Ein Computergehäuselüfter funktioniert genauso, mit weniger Teilen. Der NF-A12x25 von Noctua hat einen einphasigen Motor mit vier Polen und vier Nuten, dreht mit bis zu 2000 rpm bei 1,2 W und folgt dem PWM-Signal des Mainboards: 450 rpm bei 20 % Tastgrad, und bei 0 % bleibt er stehen.
Drei Phasen erzeugen ein Drehfeld
Der Asynchronmotor hat keine Bürsten, keine Magnete und keine Schaltelektronik, und trotzdem dreht er sich weiter. Der Trick liegt im Stator. Seine Nuten führen drei Wechselströme aus dem Netz, jeder um ein Drittel einer Periode hinter dem vorigen. Phase A erreicht ihren Höchstwert, dann B, dann C, dann wieder A.
Jede Phase für sich erzeugt ein Feld, das nur entlang einer Richtung pulsiert. Die drei Phasen sind mit um 120 elektrische Grad versetzten Achsen gewickelt, und addiert man drei solche pulsierende Felder, jedes ein Drittel Periode später und ein Drittel Umdrehung weiter, hat die Summe eine konstante Größe und dreht sich mit gleichmäßiger Geschwindigkeit. Das Diagramm unter den Bedienelementen zeigt dies: links die drei Ströme über eine Periode, rechts drei Pfeile für die Phasen und einen violetten Pfeil für ihre Summe, der umläuft. Im Modell sind die Nuten nach dem Strom eingefärbt, der gerade in ihnen fließt, und die violetten Pfeile auf den Statorzähnen zeigen die Pole des Feldes, die sich um die Bohrung bewegen. Bei 2 Polen jagen ein einzelner Nord- und ein Südpol einander um die Bohrung; bei 4 Polen gibt es von jedem zwei, und das Feld dreht halb so schnell.
Wie schnell? In einer Periode der Versorgung rückt das Feld um ein Polpaar weiter. Bei p Polen macht das Feld 2/p Umdrehungen pro Periode, also in Umdrehungen pro Minute
n_s = 120 × f / p
| Pole | 50 Hz | 60 Hz |
|---|---|---|
| 2 | 3000 rpm | 3600 rpm |
| 4 | 1500 rpm | 1800 rpm |
| 6 | 1000 rpm | 1200 rpm |
| 8 | 750 rpm | 900 rpm |
Das ist die synchrone Drehzahl, in der Anzeige als Felddrehzahl dargestellt. Galileo Ferraris baute 1885 einen Zweiphasenmotor nach diesem Prinzip, und auch Nikola Teslas Patent von 1888 beschreibt einen. Michail Doliwo-Dobrowolski hatte bei der AEG Anfang 1889 einen Dreiphasenmotor mit Käfigläufer in Betrieb, und das ist die Bauart auf der Bühne.
Schlupf: Warum der Käfig zurückbleibt
Der Rotor eines Asynchronmotors ist ein Stapel Stahlbleche, durch den nahe der Oberfläche Aluminiumstäbe gegossen sind, die an beiden Enden durch Ringe verbunden sind. Ohne das Eisen sähe er aus wie ein Hamsterrad, daher der Name Käfigläufer. Nichts ist an ihn angeschlossen.
Wenn das Feld an den Stäben vorbeistreicht, induziert es in ihnen eine Spannung, und weil die Endringe sie kurzschließen, fließen Ströme. Diese Ströme liegen im Feld und erfahren die Kraft F = B × I × L, und diese Kraft zieht den Rotor dem Feld hinterher. Würde der Rotor das Feld aber je einholen, striche das Feld nicht mehr an den Stäben vorbei, nichts würde induziert, und es gäbe keine Kraft. Deshalb läuft der Rotor immer etwas langsamer als das Feld. Der Unterschied, als Anteil der Felddrehzahl, ist der Schlupf:
s = (n_s − n) / n_s
Das Modell ist ein Motor mit 4 kW, vier Polen und 400 V. Bei seiner Nennlast von 26,5 N·m dreht er mit 1451 rpm gegenüber einem Feld von 1500, hat also 3,3 % Schlupf und zieht 7,2 A. Im Modell werden die Käfigstäbe dort heller, wo Strom induziert wird, und sie leuchten stärker, je größer der Schlupf wird.
Mehr Last bedeutet mehr Schlupf, mehr induzierten Strom und mehr Drehmoment, bis zu einem gewissen Punkt. Der Graph unter den Bedienelementen zeigt die vollständige Kurve des Drehmoments über der Drehzahl. Aus dem Stillstand beträgt das Drehmoment 45 N·m und der Strom 47,6 A, mehr als das Sechsfache des Betriebsstroms, weshalb große Motoren mit einem Sanftanlasser oder einem Umrichter gestartet werden. Beschleunigt der Motor, steigt das Drehmoment auf einen Höchstwert von 88 N·m bei etwa 1130 rpm und fällt dann steil auf null bei der Felddrehzahl. Der Motor läuft auf diesem steilen letzten Stück, wo eine kleine Drehzahländerung eine große Änderung des Drehmoments bewirkt, sodass sich die Drehzahl mit der Last kaum bewegt: 1482 rpm bei 10 N·m, 1451 bei 26,5. Treibt man die Last über den Höchstwert hinaus, bleibt der Motor stehen.
Treibt man die Welle mit eingeschalteter „Rekuperation“ schneller als das Feld, wird der Schlupf negativ. Die Stäbe schneiden das Feld in die andere Richtung, das Drehmoment kehrt sich um, und die Maschine erzeugt Strom: Bei 20 N·m Antriebsmoment läuft sie mit 1532 rpm, 2,2 % über der Felddrehzahl, und speist 2,89 kW ins Netz zurück.
Frequenz und Polzahl bestimmen die Drehzahl
Direkt am Netz angeschlossen läuft ein Asynchronmotor mit nahezu einer einzigen Drehzahl. Ein Umrichter ändert das. Er macht aus dem Netz Gleichstrom und dann wieder drei Phasen mit einer beliebigen Frequenz. Um die Feldstärke gleich zu halten, senkt er die Spannung im Gleichschritt mit der Frequenz; das ist die U/f-Regel, die das Modell bis 50 Hz verwendet.
Stellt man „Frequenz“ bei vier Polen auf 30 Hz, dreht das Feld mit 900 rpm; unter Nennlast folgt der Rotor mit 849 rpm. Pumpen und Lüfter profitieren davon am meisten. Ihre Leistung fällt mit der Drehzahl steil ab, sodass es viel mehr Energie spart, einen Lüfter etwas langsamer laufen zu lassen, als vor ihm bei voller Drehzahl eine Klappe zu schließen. Die Aufgabe verlangt, den Motor mit mindestens 20 N·m Last auf 1000 rpm zu bringen: Mit vier Polen braucht man etwa 34,6 Hz, mit sechs Polen etwa 50,8 Hz.
Die Polzahl ändert die Drehzahl dagegen in großen Schritten. Der Regler „Pole“ wickelt den Stator auf der Stelle um. Manche Motoren tun das wirklich: Eine polumschaltbare Wicklung lässt sich von vier auf acht Pole umklemmen, sodass ein Lüfter ohne jede Elektronik zwei Drehzahlen hat.
Der Elektroautomotor: Magnete im Rotor
Die meisten Elektroautos und Hybride verwenden einen Permanentmagnet-Synchronmotor. Sein Stator sieht aus wie der des Asynchronmotors, mit 48 Nuten und drei Phasen. Der Rotor ist anders: Im Stahlpaket liegen Taschen mit starken Magneten, zwei pro Pol in V-Form. Bei acht Polen sind es 16 Magnete. Der Rotor folgt dem Drehfeld genau, ohne Schlupf, weil seine eigenen Magnete an den Polen des Feldes einrasten. Er ist synchron.
Die Drehzahl wird also von der Wechselrichterfrequenz festgelegt, n = 120 × f / p. Bei 200 Hz mit 8 Polen sind das 3000 rpm. Die Last ändert die Drehzahl nicht; sie ändert den Winkel, um den die Pole des Rotors hinter denen des Feldes zurückbleiben, den Lastwinkel in der Anzeige. Ohne Last liegen beide übereinander. Bei 100 N·m bleibt der Rotor um etwa 17 elektrische Grad zurück. Erhöht man die Last über das hinaus, was der Motor bei dieser Drehzahl leisten kann, fällt er außer Tritt, verliert den Halt am Feld und bleibt stehen. In einem Auto lässt der Wechselrichter das nie zu: Er misst die Rotorlage und stellt den Strom so ein, dass das Feld immer um den richtigen Betrag vorauseilt.
Die in V-förmigen Taschen vergrabenen Magnete haben zwei Vorteile. Sie sind bei hohen Drehzahlen sicher gehalten, und der Stahl zwischen und um sie herum macht den Rotor in manchen Richtungen leichter magnetisierbar als in anderen. Das ergibt eine zweite Art von Drehmoment, das Reluktanzmoment, weil das Eisen versucht, sich nach dem Feld auszurichten. Deshalb heißen solche Motoren Motoren mit eingebetteten Permanentmagneten (IPM).
Die Magnete selbst bestehen meist aus Neodym-Eisen-Bor. Masato Sagawa und seine Kollegen veröffentlichten das Material 1984 mit einer Remanenz von 1,23 T und einem Energieprodukt von 290 kJ/m³, weit stärker als der Ferrit in einem Spielzeugmotor. Das macht einen 50-kW-Motor klein genug, um zwischen die Räder zu passen.
Der Motor im Modell liefert aus dem Stillstand bis 4775 rpm bei 400 V bis zu 300 N·m, das sind 150 kW. Darüber nähert sich die Gegenspannung der Magnete dem, wogegen die Batterie anschieben kann, und der Wechselrichter muss einen Teil seines Stroms dafür aufwenden, das Feld der Magnete zu schwächen. Das ist die Feldschwächung: Das Drehmoment fällt mit steigender Drehzahl, sodass die Leistung bei etwa 150 kW bleibt, bis 16.000 rpm. Eine höhere Batteriespannung verschiebt den Knickpunkt nach oben; ein stärkerer Magnet liefert mehr Drehmoment, erreicht den Knickpunkt aber früher.
Wirkungsgradkarte und Getriebe
Wo verliert der Motor Leistung? Kupferverluste wachsen mit dem Quadrat des Stroms, also mit dem Quadrat des Drehmoments. Eisenverluste entstehen, weil sich das Feld im Stahl hunderte Male pro Sekunde umkehrt, und wachsen mit der Drehzahl. Luftreibungs- und Lagerverluste wachsen ebenfalls mit der Drehzahl. Jede Ecke des Betriebsbereichs hat ihren eigenen Gegner: Kupfer bei hohem Drehmoment, Eisen und Feldschwächung bei hoher Drehzahl. Der beste Wirkungsgrad liegt in der Mitte.
Der Graph unter den Bedienelementen beim Elektroautomotor ist eine Wirkungsgradkarte: Drehzahl nach rechts, Drehmoment nach oben, dunkler dort, wo der Motor effizienter ist, und die schwarze Linie markiert das bei jeder Drehzahl verfügbare Höchstmoment. Im Modell liegt der beste Punkt bei 96,5 % bei etwa 8500 rpm und 165 N·m. Das Oak Ridge National Laboratory hat den Motor des Nissan Leaf von 2012 gemessen und zwischen 5000 und 9000 rpm einen Spitzenwirkungsgrad über 97 % gefunden. Die Aufgabe verlangt, mit „Frequenz“ und „Last“ den besten Punkt des Modells zu finden.
Mit „Antriebseinheit“ sieht man, was den Motor mit den Rädern verbindet. Zwei Zahnradstufen, 18 zu 60 und dann 17 zu 46, bremsen die Drehzahl um etwa den Faktor 9 und vervielfachen das Drehmoment um denselben Faktor. Das zweite Zahnrad ist das Tellerrad des Differenzials, das den beiden Rädern erlaubt, sich in der Kurve verschieden schnell zu drehen. Bei 6000 rpm und Rädern von 0,35 m fährt das Auto etwa 88 km/h. Das Getriebe ist der Grund, warum Elektromotoren für hohe Drehzahlen gebaut werden: Je schneller sich ein Motor bei gleicher Leistung dreht, desto weniger Drehmoment braucht er, und desto kleiner und leichter kann er sein. Die Tests von Oak Ridge zeigen den Trend: Der Prius-Motor von 2004 lieferte 400 N·m und 50 kW bis 6000 rpm, der von 2010 dagegen 205 N·m und 60 kW bis 13.500 rpm.
Der Schrittmotor: Ein Impuls, ein Schritt
Ein 3D-Drucker muss seine Düse bis auf Bruchteile eines Millimeters dorthin bringen, wo die Datei es verlangt, tausendfach pro Minute, ohne zu messen, wo sie gerade ist. Er benutzt dazu Schrittmotoren. Jeder Impuls des Treibers bewegt die Welle um einen festen Winkel, und zwischen den Impulsen steht sie still; das Zählen der Impulse genügt also, um zu wissen, wo sie ist.
Der Motor auf der Bühne ist ein Hybrid-Schrittmotor in der verbreiteten Baugröße NEMA 17, etwa doppelt so groß wie in Wirklichkeit gezeichnet. Der Rotor besteht aus zwei gezahnten Stahlkappen mit einem axialen Magneten dazwischen, sodass die eine Kappe nur aus Nordpolen besteht und die andere nur aus Südpolen. Jede Kappe hat 50 Zähne, und die beiden sind um einen halben Zahn versetzt. Der Stator hat acht Pole mit kleinen Zähnen auf den Flächen, gewickelt als zwei Phasen, A und B. Bestromt man die Phasen nacheinander, springen die Zähne des Rotors so, dass sie sich nach den Statorzähnen ausrichten, die jetzt am stärksten sind.
Zwei Phasen, vier Kombinationen der Stromrichtung pro elektrischer Periode und fünfzig Zähne: 4 × 50 = 200 volle Schritte pro Umdrehung, je 1,8°. Im Halbschrittbetrieb fügt der Treiber die Zwischenzustände hinzu, in denen eine Phase aus ist, und kommt auf 400 Schritte zu 0,9°. Beim Mikroschrittbetrieb folgen die beiden Ströme einem Sinus und einem Kosinus, und der Rotor kann zwischen den Zähnen stehen bleiben; bei 1/16 Schritt bewegt er sich pro Impuls um 0,1125°. Die Schritttasten im Labor senden einzelne Impulse, und die Skala an der Vorderseite zeigt das Ergebnis. Die Aufgabe verlangt genau 90°, das sind 50 volle Schritte.
Schrittmotoren haben eine Schwäche: Nichts prüft, ob ein Schritt wirklich stattgefunden hat. Jeder Schritt braucht den Aufbau des Stroms in einer Spule, und die Induktivität der Spule bremst das, sodass das Drehmoment, das ein Schrittmotor liefern kann, mit steigender Schrittrate sinkt. Der Graph zeigt diese Grenzdrehmomentkurve. Oberhalb von ihr kommt der Rotor nicht mehr mit und verpasst Schritte, ohne dass die Steuerung es je erfährt. Im Modell hält der Motor mit 0,2 N·m Last bei 24 V bis etwa 834 volle Schritte pro Sekunde mit; bei 48 V baut sich der Strom schneller auf, und er hält bis etwa 1668 mit. Deshalb arbeiten Druckertreiber mit 24 V oder mehr, und deshalb ist ein Druck, der auf ein Hindernis trifft, hinterher seitlich verschoben. Ein verbreiteter NEMA-17-Motor ist mit 42 N·cm Haltemoment bei 1,7 A pro Phase angegeben.
Das Servo prüft seine Position selbst
Ein Servo löst das Problem des Schrittmotors mit Rückkopplung. In einem Hobbyservo stecken ein kleiner Bürsten-Gleichstrommotor, ein Satz Kunststoffzahnräder, der ihn verlangsamt und kräftiger macht, ein Potentiometer, das von der Abtriebswelle gedreht wird, und eine Steuerplatine. Die Platine empfängt alle 20 ms einen Impuls. Die Breite des Impulses ist der Befehl: 1,5 ms bedeutet die Mitte, 1,0 ms bedeutet 90° in die eine Richtung, 2,0 ms 90° in die andere. Die Platine vergleicht den Impuls mit dem Potentiometer und treibt den Motor mit einer Spannung, die mit der Differenz wächst, bis die Differenz verschwunden ist. Drückt man auf den Hebel, drückt die Platine zurück.
Der SG90 von TowerPro, das 9-g-Servo in unzähligen Schulrobotern, liefert bei 4,8 V ein Drehmoment von 1,8 kg·cm und bewegt sich in 0,1 s um 60°. Das Modell verhält sich wie ein kleiner Gleichstrommotor mit diesen Werten, von der Abtriebswelle aus gesehen, und mit einem Proportionalregler mit etwas Dämpfung. Stellt man „PWM“ auf 2,0 ms, zeigt der Graph, wie der Winkel auf +90° hochschnellt und sich einpendelt; fügt man „Last“ hinzu, bleibt ein kleiner bleibender Fehler, denn der Regler braucht eine gewisse Abweichung, um die Spannung zu erzeugen, die die Last hält.
Dieselbe Regelschleife, mit einem Encoder statt eines Potentiometers und einem Drehstrommotor statt eines Bürstenmotors, treibt jeden Industrieroboterarm und jede CNC-Achse. Wechselrichter in Elektroautos schließen eine Schleife derselben Art über den Strom viele tausend Mal pro Sekunde.
Der Linearmotor: flach ausgerollt
Schneidet man einen Motor der Länge nach auf und rollt ihn aus, wird der Stator zu einem langen Streifen, und das Feld, das sich gedreht hat, wandert nun an ihm entlang. Setzt man die Magnete auf ein Fahrzeug, wird das Fahrzeug mit der Geschwindigkeit des Feldes mitgenommen. Das ist ein linearer Synchronmotor. Seine Geschwindigkeit wird von der Frequenz und der Polteilung τ bestimmt, dem Abstand von einem Pol des Wanderfeldes zum nächsten:
v = 2 × τ × f
Das Modell verwendet eine Polteilung von 0,25 m, sodass 100 Hz 50 m/s ergeben, also 180 km/h, und 300 Hz 540 km/h. Auf der Bühne läuft der Fahrweg von einem weg und ist quer geschnitten, sodass man den langen Stator unter beiden Kanten sieht, das Kabel in seinen Nuten, nach dem Strom eingefärbt, und darunter die Magnete an den Schürzen des Fahrzeugs. Das Fahrzeug bleibt in der Mitte des Bildschirms, während der Fahrweg vorbeiströmt, und die violetten Pfeile zeigen, dass das Feld an die Magnete gekoppelt bleibt.
Magnetschwebebahnen nutzen das. Japans supraleitender Maglev erreichte mit dem Testfahrzeug ML-500 im Jahr 1979 eine Geschwindigkeit von 517 km/h, und ein siebenteiliger L0-Zug erreichte am 21. April 2015 auf der Yamanashi-Strecke 603 km/h, bis heute der Rekord für einen Zug. Dieselbe Idee bewegt in kleinerem Maßstab die Tische von Chipfertigungsmaschinen und manche Förderbänder in Fabriken.
Faradays Motor von 1821
1820 zeigte Hans Christian Ørsted, dass ein Strom in einem Draht eine Kompassnadel ablenkt. Michael Faraday, damals Assistent an der Royal Institution in London, machte sich daran, den Versuch für einen Überblicksartikel über das Gebiet zu wiederholen. Am 3. September 1821 ließ er im Kellerlabor einen stromdurchflossenen Draht dauerhaft um einen Magneten kreisen und schrieb es unter dem Titel „On some new electro-magnetical motions“ nieder. Sein Notizbuch beschreibt den Aufbau: ein tiefes Becken mit Wachs am Boden, mit Quecksilber gefüllt, ein Magnet, aufrecht im Wachs befestigt, mit seinem Pol knapp über der Oberfläche, und ein Draht, der ins Quecksilber hängt.
Der letzte Motor auf der Bühne baut das nach. Der Strom fließt von einer Voltaschen Säule das Messinggestell hinauf, den hängenden Draht hinunter, durch das Quecksilber und zurück. Oberhalb des Magneten breitet sich das Feld seitwärts aus, sodass der Draht, der abwärts Strom führt, ebenfalls zur Seite gedrückt wird, immer im rechten Winkel, und so geht er um den Pol herum, immer weiter. Dreht man den Magneten um, kreist er in die andere Richtung. Im Modell wächst die Drehzahl einfach mit dem Strom, weil der Widerstand des Quecksilbers mit der Drehzahl wächst. Die Royal Institution besitzt noch eines von Faradays Quecksilberbädern von 1822, 247 mm hoch.
Faradays Gerät drehte sich, konnte aber nichts antreiben. Es war ein Beweis, dass Elektrizität und Magnetismus eine fortlaufende Bewegung erzeugen können, und der Anfang von allem anderen auf dieser Bühne.
Effizienzklassen und ihre Bedeutung
Motoren und die Maschinen, die sie antreiben, verbrauchen mehr Strom als alles andere. Die Internationale Energieagentur bezifferte den Anteil 2011 auf mehr als 40 % des weltweiten Stroms und schätzte, dass sich etwa 25 % davon wirtschaftlich einsparen ließen. Ein Kurzbericht des Motorsysteme-Programms 4E der IEA aus dem Jahr 2025 nennt für 2023 53 %: 72 % des Stroms in der Industrie und 36 % in Gebäuden. In der EU gab es 2020 380 Millionen Motoren, die unter die Ökodesign-Vorgaben fallen, und sie verbrauchten 1326 TWh im Jahr, 56 % des Endstromverbrauchs der EU.
Kleine Unterschiede im Wirkungsgrad summieren sich also. Die internationale Norm IEC 60034-30-1, veröffentlicht 2014, ordnet netzbetriebene Wechselstrommotoren in Effizienzklassen von IE1 bis IE4 ein (eine Ausgabe von 2025 ergänzt IE5). Für einen vierpoligen 4-kW-Motor bei 50 Hz nennen die EU-Tabellen 86,6 % für IE2, 88,6 % für IE3 und 91,1 % für IE4. Seit dem 1. Juli 2021 müssen in der EU verkaufte Drehstrommotoren von 0,75 bis 1000 kW mindestens IE3 erreichen, und seit dem 1. Juli 2023 müssen die von 75 bis 200 kW mit zwei, vier oder sechs Polen IE4 erreichen. In den Vereinigten Staaten müssen ab dem 1. Juni 2016 gebaute Motoren das NEMA-Premium-Niveau erfüllen, das IE3 entspricht.
Der Asynchronmotor im Modell erreicht bei Nennlast 90,1 % und liegt damit im Bereich von IE3. Um die Verluste um ein oder zwei Prozentpunkte zu senken, braucht man mehr Kupfer, besseren Stahl und engere Spalte, weshalb Motoren höherer Klassen in der Anschaffung mehr und im Betrieb weniger kosten.
Was das Modell auslässt
Die Motoren sind so gezeichnet, wie ihre Teile angeordnet sind, aber nicht in einem einheitlichen Maßstab: Der Gleichstrommotor und der Schrittmotor sind um ein Mehrfaches größer gezeichnet als echte, damit man sie gut sieht, und der Asynchronmotor und der Elektroautomotor kleiner. Die elektrischen Zahlen sind Modellwerte, gewählt, damit sie sich wie echte Motoren der jeweiligen Art verhalten, und keine Angaben eines bestimmten Produkts. Die Fallliste zitiert echte Produkte mit ihren Quellen.
Das Gleichstrommodell lässt Reibung, Bürstenspannung und Induktivität weg. Das bürstenlose Modell behandelt den Widerstand des Propellers als festes Drehmoment. Das Asynchronmodell verwendet das Ersatzschaltbild aus dem Lehrbuch mit festen Widerständen und ignoriert deshalb, wie der Widerstand der Rotorstäbe beim Anlauf mit der Frequenz steigt; der Magnetisierungsstrom ist vereinfacht. Der Elektroautomotor ist eher eine Karte von Drehmomentgrenzen und Verlusten als eine vollständige Feldberechnung, und sein Lastwinkel ist nach einem einfachen Sinusgesetz gezeichnet. Der Rotor des Schrittmotors reagiert auf jeden Schritt wie eine gedämpfte Feder, in Zeitlupe gezeigt. Die Polteilung des Linearmotors von 0,25 m ist ein Modellwert. Die Kraft- und Feldpfeile sind lesbar gezeichnet, nicht maßstäblich.
Woher der Elektromotor stammt
Nach Faradays Rotationen von 1821 baute Peter Barlow 1822 ein sternförmiges Rad, das sich in Quecksilber zwischen Magnetpolen drehte, das erste durch Elektromagnetismus angetriebene rotierende Gerät. William Sturgeon baute 1825 den Elektromagneten, und mit ihm wurden echte Motoren möglich. Im Mai 1834 vollendete Moritz Jacobi in Königsberg den ersten rotierenden Motor mit nutzbarer Leistung; sein Rekord hielt vier Jahre, bis sein eigener zweiter Motor 1838 ein Boot mit 14 Personen über einen Fluss trieb.
Thomas Davenport, ein Schmied aus Vermont, begann 1833 mit einem Elektromagneten zu experimentieren und erhielt am 25. Februar 1837 das US-Patent 132, das erste Patent für einen Elektromotor. Sein Modell hat vier Elektromagnete, die sich in einem Ring aus Permanentmagneten drehen und von einem Kommutator geschaltet werden, und soll etwa 1000 rpm und 4,5 Watt erreicht haben. Aber Batterien waren teuer und Dampf war billig, und diese frühen Motoren führten zu nichts.
Der Wendepunkt war der Generator. Werner Siemens legte 1856 Wicklungen in Nuten, wie es fast alle Maschinen noch heute tun, und entwickelte 1866 und 1867 die Dynamomaschine. Zénobe Grammes Ringanker von 1871 lieferte glatten Gleichstrom, Friedrich von Hefner-Altenecks Trommelanker verbesserte ihn, und 1873 schlug Auguste Pellerin vor, das Eisen in isolierte Bleche zu unterteilen. Billiger Strom aus Dynamomaschinen machte es lohnend, Motoren zu bauen. 1879 ließ Siemens & Halske auf der Berliner Gewerbeausstellung eine elektrische Lokomotive fahren: 150 V, 2,2 kW, 954 kg, 7 km/h, die rund 90.000 Besucher auf einem 300 m langen Oval herumfuhr.
Wechselstrom brauchte seinen eigenen Motor. Ferraris baute 1885 einen Zweiphasen-Asynchronmotor, glaubte aber, dessen Wirkungsgrad könne nie über 50 % steigen. Tesla meldete 1887 seine ersten Patente für ein Zweiphasen-Wechselstromsystem an; das US-Patent 381,968 für einen elektromagnetischen Motor wurde am 1. Mai 1888 erteilt. Doliwo-Dobrowolskis Dreiphasen-Käfigläufermotor folgte 1889, und 1891 übertrugen AEG und Oerlikon Drehstrom über 175 km von Lauffen nach Frankfurt mit bis zu 25 kV, und Drehstrommotoren begannen sich in der Industrie auszubreiten.
Das 20. Jahrhundert brachte die Elektronik. Wilsons und Trickeys Halbleiterkommutierung von 1962 führte zu bürstenlosen Motoren, der Nd-Fe-B-Magnet von 1984 ermöglichte kleine, kräftige Permanentmagnetmotoren, und Leistungstransistoren brachten Wechselrichter in alles vom Aufzug bis zum Auto. 1996 stellte KONE einen Aufzug ohne Maschinenraum vor, angetrieben von einem flachen Permanentmagnetmotor, der in den Schacht passt.
Fragen
Warum braucht ein Gleichstrommotor einen Kommutator?
Eine Spule mit gleichbleibendem Strom dreht sich, bis ihr Pol auf den gegenüberliegenden Magneten ausgerichtet ist, und bleibt dann stehen. Der Kommutator kehrt den Strom in jeder Spule genau dann um, wenn sie diesen Punkt passiert, sodass die Spule immer weiter in dieselbe Richtung gedrückt wird. Bei diesem dreipoligen Motor wechseln die Verbindungen sechsmal pro Umdrehung, und der Strom jeder Spule kehrt sich alle halbe Umdrehung um.
Was ist die Gegenspannung?
Es ist die Spannung, die ein Motor erzeugt, weil sich seine Spulen durch ein Magnetfeld bewegen. Sie ist proportional zur Drehzahl (E = k × ω) und wirkt der Versorgung entgegen. Deshalb zieht ein laufender Motor viel weniger Strom als ein blockierter.
Warum fließt beim Start oder Blockieren so viel Strom?
Im Stillstand gibt es keine Gegenspannung, sodass nur der Widerstand der Spulen den Strom begrenzt. Im Gleichstrommodell sind das 12 V / 2 Ω = 6 A im Stillstand, gegenüber 1 A beim Lauf mit einer Last von 20 mN·m. Das Asynchronmodell zieht beim Start 47,6 A gegenüber 7,2 A bei Nennlast.
Warum sinkt die Drehzahl unter Last?
Das Drehmoment kommt vom Strom (T = k × I). Um mehr Drehmoment zu liefern, braucht der Motor mehr Strom, und bei fester Versorgungsspannung bekommt er mehr Strom nur, wenn die Gegenspannung sinkt, also wenn er langsamer dreht. Ein Asynchronmotor wird aus einem ähnlichen Grund langsamer: Er braucht mehr Schlupf, um in seinem Käfig mehr Strom zu induzieren.
Was zeigt Flemings Linke-Hand-Regel?
Die Richtung der Kraft auf einen Draht. Hält man den Zeigefinger in Feldrichtung (von Nord nach Süd) und den Mittelfinger in Stromrichtung, zeigt der Daumen in Richtung der Kraft. Die Rechte-Hand-Regel mit denselben Fingern liefert den induzierten Strom in einem Generator.
Warum haben Bürstenmotoren mindestens drei Pole?
Ein zweipoliger Rotor hat eine Stellung, in der die Kräfte gerade nach außen drücken und keine Drehung bewirken, sodass er möglicherweise nicht anläuft. Bei drei Polen können immer mindestens zwei Spulen ziehen, und das Drehmoment fällt nie auf null.
Kann ein Motor als Generator arbeiten?
Ja. Dreht man die Welle schneller, als die Versorgung sie antreiben würde, kehrt sich der Strom um. Das Gleichstrommodell bei 12 V, mit 40 mN·m angetrieben, dreht mit 7639 rpm und lädt die Batterie mit 24 W. Elektroautos nutzen das, um beim Bremsen Energie zurückzugewinnen.
Was ist Schlupf?
Wie weit der Rotor eines Asynchronmotors hinter dem Drehfeld zurückbleibt, als Anteil der Felddrehzahl. Er muss zurückbleiben, denn nur dann streicht das Feld an den Käfigstäben vorbei und induziert die Ströme, die das Drehmoment erzeugen. Der 4-kW-Motor im Modell läuft mit 1451 rpm gegenüber einem Feld von 1500, also mit 3,3 % Schlupf.
Wie lässt sich die Polzahl vom Typenschild ableiten?
Man sucht die synchrone Drehzahl knapp über der Nenndrehzahl: 120 × f / p. Ein 50-Hz-Motor mit 1450 rpm Nenndrehzahl muss ein Feld von 1500 rpm haben, also vier Pole und etwa 3,3 % Schlupf. Ein 60-Hz-Motor mit 1750 rpm hat ebenfalls vier Pole.
Warum heißt ein BLDC-Motor Gleichstrommotor, obwohl Wechselstrom durch seine Spulen fließt?
Weil er an einer Gleichspannungsversorgung läuft und sich wie ein Bürsten-Gleichstrommotor verhält: Die Drehzahl steigt mit der Spannung und das Drehmoment mit dem Strom. Der Treiberchip und die Hallsensoren übernehmen die Aufgabe des Kommutators und schalten die Batterie in sechs Schritten pro elektrischer Periode auf die drei Phasen, sodass jede Spule Strom in beiden Richtungen sieht.
Warum brauchen Elektroautos trotz Anfahrmoment ein Getriebe?
Weil ein Motor, der sich bei gleicher Leistung schneller dreht, weniger Drehmoment braucht, und weniger Drehmoment bedeutet weniger Kupfer, Stahl und Magnet. Mit einer Untersetzung von etwa 9 zu 1 kann ein Motor, der mit 10.000 rpm oder mehr dreht, Räder antreiben, die sich mit etwa einem Zehntel davon drehen.
Warum verliert ein Schrittmotor Schritte?
Jeder Schritt braucht den Aufbau des Spulenstroms, und die Induktivität der Spule bremst ihn, sodass das verfügbare Drehmoment mit steigender Schrittrate sinkt. Ist die Last größer als das Grenzdrehmoment bei dieser Rate, rutscht der Rotor einen Zahn zurück, und die Steuerung bemerkt es nie, weil ein Schrittmotor normalerweise keinen Lagesensor hat.
Woher kennt ein Servo seinen Winkel?
Ein Potentiometer auf der Abtriebswelle dreht sich mit ihr und liefert eine Spannung, die vom Winkel abhängt. Die Platine vergleicht sie mit der Impulsbreite, die sie empfängt, 1,0 bis 2,0 ms in jedem 20-ms-Rahmen, und treibt den Motor, bis beide übereinstimmen.
Was bedeuten die IE-Effizienzklassen?
Es sind Stufen nach IEC 60034-30-1 für den Wirkungsgrad von Wechselstrommotoren bei Volllast, IE1 am niedrigsten. Für einen vierpoligen 4-kW-Motor bei 50 Hz betragen die EU-Mindestwerte 86,6 % für IE2, 88,6 % für IE3 und 91,1 % für IE4. Die meisten in der EU verkauften Drehstrommotoren müssen seit Juli 2021 IE3 erreichen.
Begriffe
- Anker: der drehende Teil eines Gleichstrommotors, mit Eisenkern und Spulen.
- Kommutator: der segmentierte Kupferring auf der Welle eines Gleichstrommotors, der den Strom zwischen den Spulen umschaltet.
- Bürste: ein Kohleblock, der auf dem Kommutator gleitet und Strom zu- oder abführt.
- Gegenspannung: die Spannung, die ein drehender Motor erzeugt und die der Versorgung entgegenwirkt.
- Motorkonstante (k): Volt Gegenspannung pro Radiant pro Sekunde, gleich Newtonmeter Drehmoment pro Ampere.
- KV: die Leerlaufdrehzahl eines Hobbymotors in rpm pro Volt.
- Stator: der feststehende Teil eines Motors; bei Wechselstrommotoren trägt er die Wicklungen.
- Rotor: der Teil, der sich dreht.
- Hallsensor: ein Chip, der ein Signal gibt, wenn ein Magnetpol vorbeizieht.
- Sechs-Schritt-Kommutierung: das Schalten der Versorgung eines Drehstrommotors in sechs Schritten pro elektrischer Periode, jeweils zwei Phasen auf einmal.
- Synchrone Drehzahl: die Drehzahl des Drehfeldes, 120 × f / p rpm.
- Schlupf: wie weit der Rotor eines Asynchronmotors hinter dem Feld zurückbleibt, als Anteil der Felddrehzahl.
- Käfigläufer: ein Asynchronmotor-Rotor aus Stäben, die durch Endringe verbunden sind.
- Lastwinkel: wie weit die Rotorpole eines Synchronmotors hinter den Polen des Feldes zurückbleiben.
- Feldschwächung: einen Teil des Stroms gegen das Feld der Magnete einsetzen, damit der Motor schneller als seine Eckdrehzahl laufen kann.
- Wechselrichter: Elektronik, die Gleichstrom in Wechselstrom beliebiger Frequenz umwandelt und zurück.
- Schrittwinkel: wie weit sich ein Schrittmotor pro Impuls dreht; 1,8° bei einem Motor mit 200 Schritten.
- Grenzdrehmoment: das größte Drehmoment, das ein Schrittmotor bei einer Schrittrate liefern kann, ohne Schritte zu verpassen.
- Polteilung (τ): der Abstand zwischen benachbarten Polen des Wanderfeldes eines Linearmotors.
- Rekuperation: Bremsen, indem man den Motor als Generator laufen lässt und die Energie speichert.
Quellen
- Royal Institution, The birth of electric motion (2021). https://www.rigb.org/explore-science/explore/blog/birth-electric-motion (geprüft am 18. Oktober 2026)
- Royal Institution, Michael Faraday's electric magnetic rotation apparatus (motor). https://www.rigb.org/explore-science/explore/collection/michael-faradays-electric-magnetic-rotation-apparatus-motor (geprüft am 18. Oktober 2026)
- M. Faraday, On some new electro-magnetical motions, and on the theory of magnetism, Quarterly Journal of Science 12 (1821), scan held by Museu Faraday, Instituto Superior Técnico. https://museufaraday.ist.utl.pt/HistTecnology/Faraday_motor.pdf (geprüft am 18. Oktober 2026)
- American Physical Society, APS News: September 4, 1821 and August 29, 1831: Faraday and Electromagnetism. https://www.aps.org/apsnews/2001/08/faraday-electromagnetism (geprüft am 16. Oktober 2026)
- German Patent and Trade Mark Office (DPMA), First patent for an electric motor: Thomas Davenport. https://www.dpma.de/english/our_office/publications/milestones/greatinventors/thomasdavenport/index.html (geprüft am 18. Oktober 2026)
- M. Doppelbauer, The invention of the electric motor 1800-1854, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1376.php (geprüft am 18. Oktober 2026)
- M. Doppelbauer, The invention of the electric motor 1856-1893, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1390.php (geprüft am 18. Oktober 2026)
- Karlsruhe Institute of Technology, Jacobi's first real electric motor. https://www.eti.kit.edu/english/1382.php (geprüft am 18. Oktober 2026)
- Deutsches Museum, Elektrische Lokomotive, Siemens & Halske, inventory no. 3720. https://digital.deutsches-museum.de/en/digital-catalogue/collection-object/3720/ (geprüft am 18. Oktober 2026)
- N. Tesla, Electro-magnetic motor, US patent 381,968 (1 May 1888). https://patents.google.com/patent/US381968A/en (geprüft am 18. Oktober 2026)
- T. G. Wilson and P. H. Trickey, D-C machine with solid-state commutation, Electrical Engineering 81 (1962). https://doi.org/10.1109/EE.1962.6446586 (geprüft am 18. Oktober 2026)
- M. Sagawa et al., New material for permanent magnets on a base of Nd and Fe, Journal of Applied Physics 55, 2083 (1984). https://doi.org/10.1063/1.333572 (geprüft am 18. Oktober 2026)
- R. H. Staunton et al., Evaluation of 2004 Toyota Prius Hybrid Electric Drive System, ORNL/TM-2006/423. https://www.osti.gov/biblio/890029 (geprüft am 18. Oktober 2026)
- T. A. Burress et al., Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System, Oak Ridge National Laboratory (2011). https://info.ornl.gov/sites/publications/files/pub26762.pdf (geprüft am 18. Oktober 2026)
- T. Burress, Benchmarking State-of-the-Art Technologies, US DOE Vehicle Technologies Annual Merit Review (2013). https://www.energy.gov/sites/prod/files/2014/03/f13/ape006_burress_2013_o.pdf (geprüft am 18. Oktober 2026)
- Central Japan Railway Company, Superconducting Maglev (SCMAGLEV). https://global.jr-central.co.jp/en/company/_pdf/superconducting_maglev.pdf (geprüft am 18. Oktober 2026)
- KONE Corporation, History. https://www.kone.com/global/en/company/history.html (geprüft am 18. Oktober 2026)
- KONE Corporation, KONE S MonoSpace brochure (2017). https://www.kone.vn/en/Images/brochure-kone-s-monospace._tcm149-18330.pdf (geprüft am 18. Oktober 2026)
- TowerPro, SG90 Digital (specifications). https://towerpro.com.tw/product/sg90-7 (geprüft am 18. Oktober 2026)
- StepperOnline, Nema 17 stepper motors. https://www.omc-stepperonline.com/nema-17-stepper-motor (geprüft am 18. Oktober 2026)
- Noctua, NF-A12x25 PWM specifications. https://www.noctua.at/en/products/nf-a12x25-pwm/specifications (geprüft am 18. Oktober 2026)
- Noctua, PWM specifications white paper. https://cdn.noctua.at/media/Noctua_PWM_specifications_white_paper.pdf (geprüft am 18. Oktober 2026)
- NASA Jet Propulsion Laboratory, Ingenuity Mars Helicopter Landing Press Kit: Spacecraft. https://www.jpl.nasa.gov/news/press_kits/ingenuity/landing/mission/spacecraft (geprüft am 18. Oktober 2026)
- IEC, IEC 60034-30-1:2014, Efficiency classes of line operated AC motors (IE code). https://webstore.iec.ch/en/publication/136 (geprüft am 18. Oktober 2026)
- ABB, Technical note: IEC 60034-30-1 standard on efficiency classes for low voltage AC motors (2018). https://library.e.abb.com/public/db64d153e3c346938e18916e66fb1d0d/9AKK107319%20EN%2005-2018_20848_ABB_Technical_note_IEC_60034_30_1.pdf (geprüft am 18. Oktober 2026)
- Commission Regulation (EU) 2019/1781, ecodesign requirements for electric motors and variable speed drives. https://eur-lex.europa.eu/eli/reg/2019/1781/oj (geprüft am 18. Oktober 2026)
- European Commission, Energy Efficient Products: Electric motors. https://energy-efficient-products.ec.europa.eu/product-list/electric-motors_en (geprüft am 18. Oktober 2026)
- IEA (P. Waide and C. U. Brunner), Energy-Efficiency Policy Opportunities for Electric Motor-Driven Systems (2011). https://www.iea.org/reports/energy-efficiency-policy-opportunities-for-electric-motor-driven-systems (geprüft am 18. Oktober 2026)
- IEA 4E EMSA, Electric motor systems: a key element on the way to global net zero (2025). https://www.iea-4e.org/emsa/news/electric-motor-systems-a-key-element-on-the-way-to-global-net-zero/ (geprüft am 18. Oktober 2026)
- US Department of Energy, Energy Conservation Standards for Electric Motors, Federal Register 88 FR 36066 (1 June 2023). https://www.federalregister.gov/documents/2023/06/01/2023-10019/energy-conservation-program-energy-conservation-standards-for-electric-motors (geprüft am 18. Oktober 2026)
- Georgia State University, HyperPhysics, DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/motdc.html (geprüft am 16. Oktober 2026)
- Georgia State University, HyperPhysics, Commutator and Brushes on DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/comtat.html (geprüft am 16. Oktober 2026)
- Georgia State University, HyperPhysics, Magnetic Force on a Current-Carrying Wire. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/forwir.html (geprüft am 16. Oktober 2026)
- Die Modellzahlen folgen den Formeln auf dieser Seite mit Modellwerten (Gleichstrommotor: R = 2,0 Ω, k = 0,020 N·m/A, J = 1,0 × 10⁻⁴ kg·m²; Asynchronmotor: 4 kW, 4 Pole, 400 V; Elektroautomotor: 300 N·m, 150 kW bei 400 V).
Text und Simulation: CC BY-NC-SA 4.0, soweit nicht anders angegeben.
Themenpfad 6 von 8
Von der Turbine zum ChipWeitere Exponate
Blitz und Donner: Wie entstehen sie?
Ein Blitzkanal erhitzt Luft auf etwa das Fünffache der Temperatur der Sonnenoberfläche, und sein Donner braucht für jeden Kilometer zu Ihnen ungefähr 3 Sekunden.
Wie funktioniert das Stromnetz? Vom Kraftwerk ins Haus
Der Strom verlässt das Kraftwerk mit 345.000 Volt und erreicht die Steckdose mit 220, denn hohe Spannung hält den Strom und damit die Wärmeverluste in den Drähten klein.
Lithium-Ionen-Akku: interaktiver Simulator beim Laden
Bei jeder Ladung einer 18650-Zelle verlassen etwa 7 × 10²² Lithium-Ionen ein Metalloxid und zwängen sich zwischen die Schichten des Graphits.
Mikrowelle: Magnetron und Wärmemuster im Modell testen
Die Wellen im Mikrowellenherd sind 12,2 cm lang. Ohne Drehteller liegen heiße Stellen im Essen deshalb etwa 6 cm auseinander.
Solarmodul: So funktioniert die Solarzelle
In voller Sonne erzeugt ein Dachmodul mit 60 Zellen etwa 300 Watt. Die gesamte Leistung stammt aus einem elektrischen Feld in jeder Siliziumscheibe.
Touchscreen: die Funktionsweise am Elektrodengitter testen
Unter dem Handyglas liegt ein Gitter transparenter Elektroden. Ein Finger zeigt sich als kleine Abnahme der Ladung zwischen ihnen.