FIG. 09Comment ça marche
Moteur électrique : fonctionnement étape par étape
Huit moteurs, du fil de Faraday dans le mercure en 1821 aux aimants d’une voiture électrique, tournent grâce à la même force entre courant et champ.
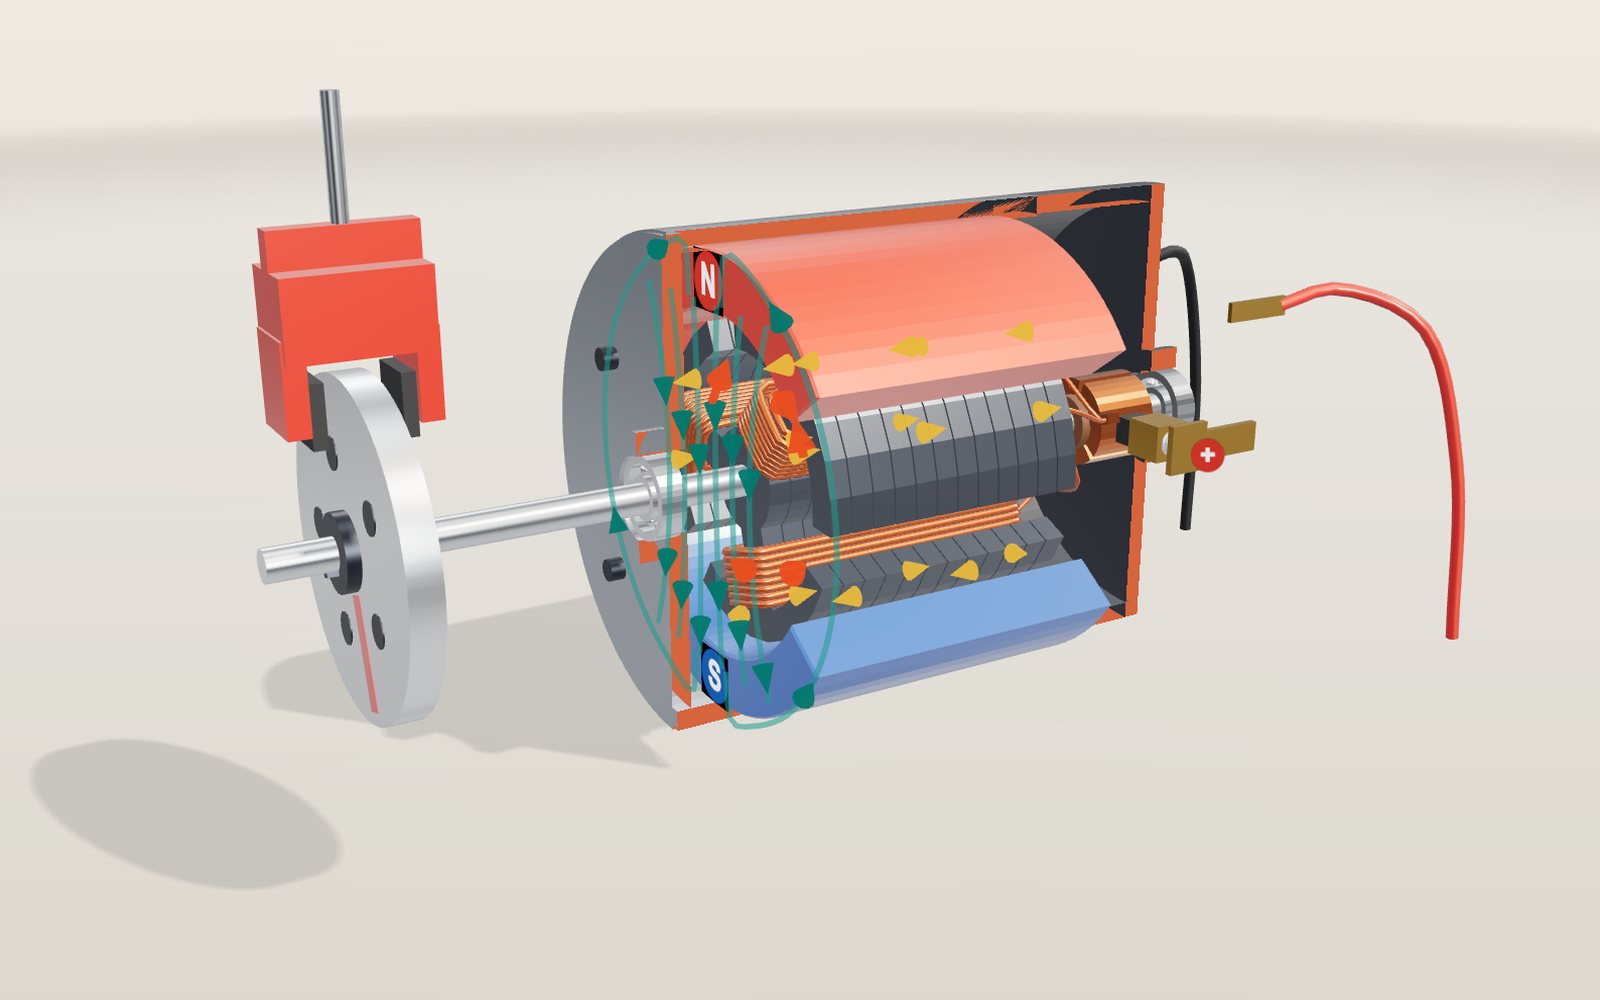
Cet appareil ne peut pas afficher le modèle 3D. Les étapes de la visite ci-dessous se lisent sous forme de texte.
1 / 17 Un petit moteur CC ouvertLa moitié avant du carter et du flasque est retirée, les bords rouges montrent la coupe. Un induit à trois pôles tourne entre deux aimants. C’est l’un des huit moteurs : choisissez les autres avec « Moteur » ou la liste inférieure.
Faites glisser pour tourner. Molette ou pincement pour zoomer.
Ce que montre le modèle
Appuyez sur la gâchette d’une perceuse sans fil, allumez un ventilateur de plafond ou appuyez sur l’accélérateur d’une voiture électrique, et quelque chose tourne. Les machines qui produisent cette rotation ne se ressemblent pas du tout. La moins chère possède un anneau de cuivre fendu et deux blocs de carbone. Celle de la voiture possède une puce qui commute des centaines d’ampères des milliers de fois par seconde. Toutes reposent sur la même force entre un courant et un champ magnétique, que Michael Faraday a montrée pour la première fois en 1821 avec un fil suspendu dans une coupe de mercure.
Cette exposition présente huit moteurs. Choisissez-en un avec le curseur « Moteur » ou dans la liste sous les commandes, et il apparaît sur la scène :
- Moteur CC à balais, le petit moteur en boîtier métallique montré en coupe, présent dans les jouets et les lève-vitres de voiture.
- Moteur sans balais (BLDC) à rotor extérieur, du type qui entraîne une hélice de drone, avec des capteurs Hall et une carte de commande.
- Moteur asynchrone triphasé, largement utilisé dans les pompes, les ventilateurs et les usines, avec son rotor à cage d’écureuil.
- Moteur synchrone à aimants permanents, le moteur de voiture électrique avec des aimants enfouis dans son rotor, un onduleur au-dessus et un réducteur que vous pouvez afficher avec « Groupe motopropulseur ».
- Moteur pas à pas, le moteur d’imprimante 3D qui avance de 1,8° par impulsion, avec un cadran sur l’arbre.
- Servomoteur, un petit moteur, des engrenages et un capteur réunis dans un boîtier qui atteint l’angle que vous demandez.
- Moteur linéaire, un moteur déroulé le long d’une voie de guidage, principe des trains à sustentation magnétique.
- Moteur de Faraday de 1821, un fil qui tourne autour d’un aimant dans le mercure.
Chaque carter est coupé en deux pour que vous puissiez voir l’intérieur, et les faces rouges indiquent la coupe. L’affichage dans le coin change selon le moteur : volts, ampères et rpm pour les moteurs CC, fréquence, glissement et vitesse du champ pour le moteur asynchrone, angle du pas et angle de l’arbre pour le moteur pas à pas. « Plus » ouvre un petit graphique des courants qui créent le champ. Sous les commandes se trouvent les éléments qui ne tiennent pas dans un coin : un encadré d’équation rempli avec les valeurs actuelles, un graphique du moteur présent sur la scène, un diagramme plus grand des courants de phase et du champ qu’ils produisent ensemble, six exercices, un tableau des classes de rendement, une comparaison des moteurs et une liste de 41 cas tirés de l’histoire et de machines que vous connaissez.
Les curseurs changent de signification selon le moteur. « Tension », « Charge » et « Force des aimants » s’appliquent à la plupart d’entre eux. « PWM » représente le rapport cyclique de la commutation pour les moteurs CC et la largeur d’impulsion pour le servomoteur. « Fréquence » représente la fréquence d’alimentation du moteur asynchrone, la fréquence de l’onduleur pour le moteur de voiture électrique et le moteur linéaire, et la fréquence des pas pour le moteur pas à pas. « Pôles » modifie le bobinage des moteurs à courant alternatif. Un curseur sans effet sur le moteur présent sur la scène est grisé.
Tout tourne à l’écran plus lentement que les valeurs indiquées dans l’affichage, sans quoi l’image serait floue. Le moteur CC est ralenti 60 fois, le moteur de drone 320 fois et le moteur asynchrone 40 fois. « Ralenti » réduit encore la vitesse.
Pourquoi un fil bouge dans un champ magnétique
Tout, dans un moteur, repose sur un fait. Un fil parcouru par un courant qui traverse un champ magnétique subit une poussée latérale, perpendiculaire à la fois au fil et au champ. La valeur de cette force est
F = B × I × L
où B est l’intensité du champ en teslas, I le courant en ampères et L la longueur de fil située dans le champ, en mètres. Prenez un fil de 30 mm de long dans un champ de 0,3 tesla, soit environ ce que donne un aimant en ferrite dans un petit entrefer, et faites-y passer 1 ampère. La force vaut 0,3 × 1 × 0,03 = 0,009 newton, soit environ le poids d’un gramme. C’est bien trop faible pour entraîner quoi que ce soit à elle seule.
Un moteur utilise donc de nombreux fils. Chaque bobine compte des dizaines de spires, et chaque spire possède deux longs côtés parallèles à l’arbre, si bien que cette même petite force s’additionne des centaines de fois. Les flèches rouges du moteur CC montrent la poussée sur les deux côtés de chaque bobine. Les flèches grandissent avec le courant. Elles dépendent aussi de la position du côté considéré : un fil sous un aimant subit le champ entier, tandis qu’un fil dans l’espace entre les aimants n’en subit presque aucun.
Dans quel sens le fil se déplace-t-il ? Activez « Règle de la main gauche » et une main apparaît au-dessus du moteur. Orientez l’index selon le champ, du nord vers le sud, et le majeur selon le courant ; le pouce indique alors le sens de la force. C’est la règle de la main gauche de Fleming pour les moteurs. Sous forme vectorielle, elle s’écrit F = I L × B, et cette règle permet d’effectuer ce produit vectoriel avec vos doigts. Inversez le courant, comme le fait le freinage récupératif, et le pouce se retourne.
Il existe une seconde façon de voir la même chose. Le courant qui circule dans une bobine transforme son bras ferromagnétique en électroaimant avec une extrémité nord et une extrémité sud. Ce bras est attiré vers l’aimant de pôle opposé et repoussé par celui de même pôle. Les deux descriptions donnent le même couple ; ce sont deux façons de comptabiliser les mêmes forces. Les moteurs à courant alternatif de cette scène sont plus faciles à comprendre avec la seconde description : leurs bobines deviennent donc rouges lorsqu’elles sont des pôles nord et bleues lorsqu’elles sont des pôles sud.
Pourquoi le moteur CC a besoin d’un collecteur
Imaginez une seule bobine parcourue par un courant constant. Son bras devient, par exemple, un pôle nord et pivote vers l’aimant sud. Une fois arrivé, l’attraction ne peut plus le faire avancer. Le bras dépasse un peu cette position, est attiré en arrière et se stabilise, comme une aiguille de boussole. Pour poursuivre le mouvement, le courant dans la bobine doit s’inverser au moment où le bras dépasse l’aimant, afin que le pôle qui était attiré soit désormais poussé dans la suite de sa rotation.
C’est là tout le travail du collecteur. C’est un commutateur rotatif intégré à l’arbre. Ses segments tournent avec les bobines, tandis que les balais restent fixes. Lorsque l’arbre tourne, chaque balai glisse d’un segment au suivant et la connexion aux bobines change. Dans ce modèle, les segments ont une largeur de 112° avec des intervalles de 8°, et les deux balais se trouvent sur des côtés opposés. Un balai franchit un intervalle tous les 60°, si bien que les connexions changent six fois par tour et que le courant de chaque bobine s’inverse une fois par demi-tour.
Avec « Ralenti » activé, le moteur CC ralentit à l’approche de chacun de ces instants. Sur quelques degrés, le balai touche deux segments à la fois et court-circuite la bobine qui les relie. Le courant de cette bobine doit disparaître puis s’établir dans l’autre sens en un temps très court, et dans un vrai moteur, c’est de là que viennent les petites étincelles bleues aux balais. Le modèle dessine une étincelle chaque fois qu’un balai chevauche un intervalle alors que le courant circule.
Comment trois bobines se partagent le courant
Un moteur à seulement deux pôles possède un point mort. S’il s’arrête avec la bobine perpendiculaire au champ, la force sur ses deux côtés est dirigée directement vers l’extérieur, aucun couple n’est produit et il ne redémarre pas tout seul. Trois pôles évitent ce problème. Quel que soit l’angle auquel le rotor s’arrête, au moins deux bobines se trouvent dans une position où elles peuvent exercer une traction.
Les trois bobines de ce moteur sont raccordées bout à bout en anneau, et chaque jonction rejoint un segment du collecteur. Lorsque les balais sont sur deux segments, le courant peut suivre deux chemins : directement à travers une bobine, ou à travers les deux autres bobines en série. Le chemin direct présente une résistance deux fois plus faible, il reçoit donc les deux tiers du courant, tandis que chacune des deux autres bobines en reçoit un tiers. Lorsqu’un balai chevauche un intervalle, une bobine est court-circuitée et les deux autres se partagent également le courant. Le graphique accessible avec « Plus » trace ces trois courants de bobine en fonction de l’angle du rotor.
Calculez le couple produit par les trois bobines à chaque angle : il ne tombe jamais à zéro. Dans la représentation simplifiée de ce modèle, il descend à environ 77 % de sa valeur maximale, six fois par tour. Cette ondulation est l’une des raisons du bourdonnement des moteurs bon marché. Les moteurs comptant davantage de pôles et de segments, cinq, sept ou plus, produisent un couple plus régulier.
La force contre-électromotrice réduit le courant en marche
Mesurez la résistance des bobines d’un petit moteur : vous pourriez trouver 2 ohms. Branchez 12 volts et la loi d’Ohm prévoit un courant de 6 ampères. C’est vrai à l’instant où le moteur démarre. Dès qu’il se met à tourner, le courant tombe à une fraction seulement de cette valeur de départ. La raison en est qu’un moteur est aussi une génératrice. Le déplacement des bobines dans un champ magnétique y induit une tension, et cette tension s’oppose à l’alimentation. Elle s’appelle la force contre-électromotrice et elle est proportionnelle à la vitesse :
E = k × ω
où ω est la vitesse en radians par seconde et k la constante du moteur. La tension d’alimentation doit couvrir à la fois la force contre-électromotrice et la tension perdue dans la résistance des bobines :
V = I × R + k × ω
La même constante k relie le courant au couple :
T = k × I
En unités SI, les deux constantes k ont la même valeur numérique. Un volt-seconde par radian équivaut à un newton-mètre par ampère, et les deux proviennent des mêmes bobines dans le même champ.
Ces deux relations expliquent le comportement du moteur. Il accélère jusqu’à ce que le couple k × I équilibre exactement la charge. Si la charge augmente, le moteur ralentit, la force contre-électromotrice baisse, une plus grande part de la tension d’alimentation fait circuler du courant dans les bobines et le couple augmente pour répondre à la charge. Rien dans le moteur ne mesure la charge qui lui est appliquée. La vitesse de rotation se stabilise d’elle-même.
Les nombres calculés
Les constantes du moteur CC sont des valeurs du modèle, choisies dans la plage d’un petit moteur de loisir de 12 volts : R = 2,0 ohms, k = 0,020 newton-mètre par ampère, et un rotor avec un disque de charge dont le moment d’inertie vaut J = 1,0 × 10⁻⁴ kg·m². Le frottement, la chute de tension aux balais et l’inductance des bobines sont omis. Tous les chiffres de cette page ont été vérifiés par rapport aux équations du modèle.
| Alimentation | Vitesse à vide | Couple de blocage | Courant de blocage |
|---|---|---|---|
| 3 V | 1432 rpm | 30 mN·m | 1,5 A |
| 6 V | 2865 rpm | 60 mN·m | 3,0 A |
| 9 V | 4297 rpm | 90 mN·m | 4,5 A |
| 12 V | 5730 rpm | 120 mN·m | 6,0 A |
Vitesse à vide. Sans charge, le courant est nul, donc V = k × ω et ω = V / k. Sous 12 V, cela donne 600 radians par seconde, soit 5730 rpm. Chaque volt ajoute 477,5 rpm.
Couple de blocage. Maintenu immobile, le moteur ne produit aucune force contre-électromotrice et le courant vaut V / R. Sous 12 V, cela donne 6 A, et le couple vaut 0,020 × 6 = 0,12 N·m, soit 120 mN·m.
Un point de fonctionnement. Sous 9 V avec une charge de 20 mN·m, le courant vaut 0,020 / 0,020 = 1 A. La force contre-électromotrice vaut 9 − 1 × 2 = 7 V, donc la vitesse vaut 7 / 0,020 = 350 rad/s, soit 3342 rpm. L’alimentation fournit 9 W, l’arbre délivre 0,020 × 350 = 7 W et le rendement est de 77,8 %. Les 2 W restants chauffent les bobines.
Une charge plus lourde. Sous 12 V et 80 mN·m, le courant vaut 4 A, la force contre-électromotrice vaut 12 − 4 × 2 = 4 V et le moteur tourne à 1910 rpm. Sous 12 V et 20 mN·m, il tourne à 4775 rpm avec 1 A.
Puissance maximale. La puissance de sortie est le produit du couple par la vitesse, et elle est maximale au milieu de la droite, à la moitié de la vitesse à vide et à la moitié du couple de blocage. Sous 12 V, cela correspond à 60 mN·m à 2865 rpm, donnant 18 W en sortie pour 36 W en entrée. Le rendement y est exactement de 50 %, c’est pourquoi les moteurs fonctionnent normalement bien au-dessus de cette vitesse.
Aimants plus forts, davantage de spires. « Force des aimants » et « Tours de bobine » modifient tous deux proportionnellement k. Un aimant 1,5 fois plus fort abaisse la vitesse à vide sous 12 V à 3820 rpm, mais porte le couple de blocage à 180 mN·m : le moteur devient plus lent et plus fort. Doubler les spires avec la même quantité de cuivre double aussi k, mais le fil a une section deux fois plus faible et une longueur deux fois plus grande, donc R est multipliée par quatre. La vitesse à vide est divisée par deux, à 2865 rpm, et le couple de blocage est lui aussi divisé par deux, à 60 mN·m. C’est pourquoi les fabricants vendent une même carcasse avec plusieurs bobinages : l’un pour une tension élevée et un faible courant, l’autre pour la situation inverse.
PWM. Le curseur « PWM » met l’alimentation sous tension puis la coupe très rapidement, en la maintenant appliquée pendant une fraction donnée du temps. L’inductance du moteur lisse les impulsions, si bien qu’il se comporte comme s’il recevait la tension moyenne. À 60 % sous 12 V, il fonctionne comme sous 7,2 V. Presque tous les moteurs alimentés par batterie sont commandés ainsi, car un interrupteur entièrement ouvert ou entièrement fermé gaspille très peu de puissance.
Le temps nécessaire pour y arriver. Dans le modèle, la vitesse se stabilise avec une constante de temps J × R / k² = 0,5 s. Un vrai moteur de cette taille, sans disque lourd sur son arbre, se stabilise en quelques centièmes de seconde.
Sur le graphique sous les commandes, le couple est en abscisse et la vitesse en ordonnée. Pour une tension donnée, le moteur ne peut fonctionner que sur une droite allant de la vitesse à vide au couple de blocage. La ligne rouge en pointillés représente la charge, et le moteur fonctionne à leur intersection. Augmentez la tension et la droite se déplace vers l’extérieur ; augmentez la charge au-delà du couple de blocage et les lignes ne se croisent jamais, ce qui explique pourquoi les petits moteurs grillent lorsque quelque chose les bloque.
Entraîné à l’envers : le freinage récupératif
Un moteur et une génératrice sont une seule et même machine. Lorsque la charge entraîne l’arbre plus vite que ne le ferait l’alimentation seule, la force contre-électromotrice dépasse la tension d’alimentation et le courant circule dans l’autre sens : il sort du moteur pour entrer dans la batterie. Le couple s’inverse lui aussi, si bien que la machine freine désormais ce qui l’entraîne.
Activez « Freinage récupératif » avec le moteur CC sous 12 V et une charge de 40 mN·m. La charge entraîne désormais l’arbre au lieu de le retenir. Le courant se stabilise à −2 A, la vitesse à 7639 rpm, et la batterie reçoit 12 × 2 = 24 W tandis que l’arbre fournit 0,04 × 800 = 32 W. La différence de 8 W chauffe les bobines. Les flèches orange du courant parcourent les bobines dans l’autre sens, les flèches rouges de force pointent vers l’arrière et le pouce de la main gauche se retourne.
Les voitures électriques, les trains et les ascenseurs font tous cela. Sur le moteur de voiture électrique, essayez l’exercice sous les commandes : freinez une voiture de 2000 kg depuis 100 km/h à 3 m/s² et voyez quelle part de ses 214 Wh d’énergie cinétique revient à la batterie. Le moteur ne peut fournir que le couple de freinage autorisé par le curseur « Charge », et ne peut dépasser sa limite de puissance à grande vitesse ; les freins à friction assurent donc le reste. Avec 200 N·m autorisés, le modèle récupère environ 170 Wh, soit environ 79 %. Sans freinage récupératif, toute cette énergie devient de la chaleur dans les disques de frein. Les brochures d’ascenseurs KONE décrivent la même idée : une cabine lourde qui descend, ou une cabine légère qui monte, entraîne le moteur, et un variateur régénératif renvoie l’énergie.
Sans balais : une puce prend le relais
Les balais s’usent, produisent des étincelles et limitent la vitesse. Supprimez-les et un autre dispositif doit savoir quand commuter chaque bobine. En 1962, T. G. Wilson et P. H. Trickey ont décrit les trois fonctions nécessaires : détecter la position du rotor, choisir l’interrupteur et commuter. Les transistors l’ont rendu possible. Le résultat est le moteur à courant continu sans balais, qui est en réalité un moteur à courant alternatif à aimants permanents avec sa propre électronique de commutation.
Le moteur sur la scène est à rotor extérieur, du type utilisé sur les drones. 12 bobines se trouvent sur un stator fixe, et une cloche portant 14 aimants tourne autour, à l’extérieur, ce qui permet de boulonner directement l’hélice dessus. Les 14 aimants forment sept paires de pôles, donc la répartition du courant se répète sept fois pour chaque tour de l’hélice. Trois capteurs Hall placés dans les ouvertures d’encoches à l’arrière détectent le passage de chaque aimant. Ils sont espacés de 120 degrés électriques, ce qui représente, sur ce moteur, 120 / 7 ≈ 17,1° de rotation de l’arbre. Leurs trois signaux tout ou rien forment six combinaisons, une pour chaque tranche de 60° du cycle électrique, et la carte de commande s’en sert pour choisir quelles deux phases, parmi les trois, sont reliées à la batterie et dans quel sens.
C’est la commutation à six pas, et le graphique « Plus » montre ses courants sous forme de créneaux. Observez les bobines : à chaque instant, huit des douze sont allumées, en rouge pour le nord et en bleu pour le sud, et cette répartition avance par pas juste devant les aimants pour toujours les attirer vers l’avant. Les flèches violettes sur les dents montrent la même répartition. La ligne « Capteurs Hall » de l’affichage montre le code que lit le pilote.
Électriquement, ce moteur se comporte comme celui à balais : V = I × R + k × ω reste valable. Les moteurs de loisir sont vendus selon leur KV, la vitesse à vide en rpm par volt. Le modèle utilise KV 920, donc k = 60 / (2π × 920) ≈ 0,0104 V·s/rad, avec une résistance de bobinage de 0,12 Ω. Sous 14,8 V et 60 % de PWM avec une charge de 0,1 N·m, il tourne à 7051 rpm et absorbe 10,1 A avec un rendement de 82 % dans le modèle.
Un ventilateur de boîtier d’ordinateur fonctionne de la même façon avec moins de pièces. Le NF-A12x25 de Noctua possède un moteur monophasé à quatre pôles et quatre encoches, tourne jusqu’à 2000 rpm pour 1,2 W et suit le signal PWM de la carte mère : 450 rpm à un rapport cyclique de 20 %, et un arrêt à 0 %.
Trois phases créent un champ tournant
Le moteur asynchrone n’a ni balais, ni aimants, ni électronique de commutation, et pourtant il continue de tourner. L’astuce se trouve dans le stator. Ses encoches portent trois courants alternatifs venant du réseau, chacun en retard d’un tiers de cycle sur le précédent. La phase A atteint son maximum, puis B, puis C, puis A de nouveau.
Chaque phase, à elle seule, crée un champ qui ne fait que croître et décroître suivant une même direction. Les axes des bobinages des trois phases sont espacés de 120 degrés électriques, et lorsque vous additionnez ces trois champs pulsants, chacun décalé d’un tiers de cycle dans le temps et d’un tiers de tour dans l’espace, leur somme garde une intensité constante et tourne à vitesse régulière. Le diagramme sous les commandes le montre : à gauche, les trois courants sur un cycle ; à droite, trois flèches pour les phases et une flèche violette pour leur somme, qui tourne. Dans le modèle, les encoches prennent une couleur correspondant au courant qui les parcourt à cet instant, et les flèches violettes sur les dents du stator montrent les pôles du champ qui tournent dans l’alésage. Choisissez 2 pôles pour voir un seul nord et un seul sud se poursuivre autour de l’alésage ; avec 4 pôles, il y en a deux de chaque et le champ tourne deux fois moins vite.
À quelle vitesse ? En un cycle de l’alimentation, le champ avance d’une paire de pôles. Avec p pôles, il effectue 2/p tours par cycle, donc, en tours par minute :
n_s = 120 × f / p
| Pôles | 50 Hz | 60 Hz |
|---|---|---|
| 2 | 3000 rpm | 3600 rpm |
| 4 | 1500 rpm | 1800 rpm |
| 6 | 1000 rpm | 1200 rpm |
| 8 | 750 rpm | 900 rpm |
C’est la vitesse synchrone, indiquée dans l’affichage par « Vitesse du champ ». Galileo Ferraris a construit un moteur diphasé suivant ce principe en 1885, et le brevet de Nikola Tesla de 1888 en décrit un également. Chez AEG, Mikhail Dolivo-Dobrovolsky a fait fonctionner un moteur triphasé à rotor en cage au début de 1889, et c’est cette conception qui apparaît sur la scène.
Glissement : pourquoi la cage reste en retard
Le rotor d’un moteur asynchrone est un empilement de tôles d’acier traversé, près de sa surface, par des barres d’aluminium moulées et reliées à leurs deux extrémités par des anneaux. Sans le fer, il ressemblerait à une roue de hamster, d’où le nom de cage d’écureuil. Rien n’y est raccordé électriquement.
Lorsque le champ balaie les barres, il y induit une tension et, comme les anneaux d’extrémité les mettent en court-circuit, des courants circulent. Ces courants se trouvent dans le champ et subissent la force F = B × I × L, qui entraîne le rotor à la suite du champ. Mais si le rotor le rattrapait, le champ ne balaierait plus les barres, rien ne serait induit et il n’y aurait plus de force. Le rotor tourne donc toujours un peu plus lentement que le champ. Cette différence, rapportée à la vitesse du champ, est le glissement :
s = (n_s − n) / n_s
Le modèle représente un moteur de 4 kW, à quatre pôles, sous 400 V. Avec sa charge nominale de 26,5 N·m, il tourne à 1451 rpm face à un champ de 1500, soit un glissement de 3,3 %, et absorbe 7,2 A. Dans le modèle, les barres de la cage s’éclairent là où un courant est induit et brillent davantage lorsque le glissement augmente.
Davantage de charge signifie davantage de glissement, de courant induit et de couple, jusqu’à un certain point. Le graphique sous les commandes montre la courbe complète du couple en fonction de la vitesse. À l’arrêt, le couple vaut 45 N·m et le courant 47,6 A, soit plus de six fois le courant en marche, ce qui explique pourquoi les gros moteurs démarrent avec un démarreur progressif ou un onduleur. Quand le moteur accélère, le couple monte jusqu’à un maximum de 88 N·m vers 1130 rpm, puis chute rapidement jusqu’à zéro à la vitesse du champ. Le moteur fonctionne sur cette dernière partie très pentue, où une petite variation de vitesse produit une forte variation du couple ; sa vitesse change donc à peine avec la charge : 1482 rpm à 10 N·m, 1451 à 26,5. Poussez la charge au-delà du maximum et le moteur cale.
Entraînez l’arbre plus vite que le champ, avec « Freinage récupératif » activé, et le glissement devient négatif. Les barres coupent le champ dans l’autre sens, le couple s’inverse et la machine produit de l’électricité : avec un couple d’entraînement de 20 N·m, elle tourne à 1532 rpm, soit 2,2 % au-dessus de la vitesse du champ, et renvoie 2,89 kW au réseau.
Fréquence et pôles règlent la vitesse
Branché directement au réseau, un moteur asynchrone tourne à une vitesse presque unique. Un onduleur change cela. Il transforme le courant du réseau en courant continu, puis de nouveau en trois phases à la fréquence voulue. Pour garder la même intensité de champ, il abaisse la tension proportionnellement à la fréquence, selon la règle V/f que le modèle utilise jusqu’à 50 Hz.
Réglez « Fréquence » sur 30 Hz avec quatre pôles, et le champ tourne à 900 rpm ; sous la charge nominale, le rotor suit à 849 rpm. Les pompes et les ventilateurs en bénéficient le plus. Leur puissance chute fortement avec la vitesse, si bien que faire tourner un ventilateur un peu moins vite économise bien plus d’énergie que fermer un registre devant lui alors qu’il tourne à pleine vitesse. L’exercice vous demande de faire tourner le moteur à 1000 rpm sous une charge d’au moins 20 N·m : avec quatre pôles, il faut environ 34,6 Hz, avec six pôles environ 50,8 Hz.
Les pôles, eux, changent la vitesse par grands paliers. Le curseur rebobine instantanément le stator. Certains moteurs le font réellement : un bobinage à commutation de pôles peut être reconnecté pour passer de quatre à huit pôles, ce qui donne deux vitesses à un ventilateur sans aucune électronique.
Le moteur de voiture : des aimants dans le rotor
La plupart des voitures électriques et hybrides utilisent un moteur synchrone à aimants permanents. Son stator ressemble à celui du moteur asynchrone, avec 48 encoches et trois phases. Le rotor est différent : à l’intérieur de l’empilement d’acier se trouvent des logements contenant de puissants aimants, deux par pôle, disposés en V. Avec huit pôles, cela fait 16 aimants. Le rotor suit exactement le champ tournant, sans glissement, car ses propres aimants se verrouillent sur les pôles du champ. Il est synchrone.
La vitesse est donc fixée par la fréquence de l’onduleur, n = 120 × f / p. À 200 Hz avec 8 pôles, cela donne 3000 rpm. La charge ne change pas la vitesse ; elle change l’angle de retard des pôles du rotor sur ceux du champ, l’« Angle de charge » dans l’affichage. Sans charge, les deux sont alignés. À 100 N·m, le rotor reste en retard d’environ 17 degrés électriques. Augmentez la charge au-delà de ce que le moteur peut fournir à cette vitesse et il perd le synchronisme, cesse de s’accrocher au champ et s’arrête. Dans une voiture, l’onduleur ne laisse jamais cela se produire : il mesure la position du rotor et règle le courant pour que le champ conserve toujours l’avance nécessaire.
Enfouir les aimants dans des logements en V présente deux avantages. Ils sont maintenus en sécurité à grande vitesse, et l’acier situé entre eux et autour d’eux rend le rotor plus facile à aimanter selon certaines directions que selon d’autres. Cela donne une seconde forme de couple, le couple de réluctance, dû au fer qui cherche à s’aligner sur le champ. C’est pourquoi ces moteurs sont appelés machines à aimants permanents intérieurs.
Les aimants eux-mêmes sont principalement en néodyme-fer-bore. Masato Sagawa et ses collègues ont publié ce matériau en 1984, avec une rémanence de 1,23 T et un produit énergétique de 290 kJ/m³, bien supérieurs à ceux de la ferrite d’un moteur de jouet. C’est ce qui rend un moteur de 50 kW assez petit pour tenir entre les roues.
Le moteur du modèle fournit jusqu’à 300 N·m depuis l’arrêt jusqu’à 4775 rpm sous 400 V, soit 150 kW. Au-delà, la force contre-électromotrice des aimants approche la tension que la batterie peut encore vaincre, et l’onduleur doit consacrer une partie du courant à affaiblir le champ des aimants. C’est le défluxage : le couple baisse à mesure que la vitesse augmente pour que la puissance reste à environ 150 kW, jusqu’à 16 000 rpm. Une tension de batterie plus élevée repousse le point de transition vers une vitesse supérieure ; un aimant plus fort donne davantage de couple mais atteint ce point plus tôt.
Rendement, carte et réducteur
Où le moteur perd-il de la puissance ? Les pertes dans le cuivre augmentent avec le carré du courant, donc avec le carré du couple. Les pertes dans le fer proviennent de l’inversion du champ dans l’acier des centaines de fois par seconde et augmentent avec la vitesse. Les pertes aérodynamiques et celles des roulements augmentent elles aussi avec la vitesse. Chaque extrémité de la plage de fonctionnement a sa propre cause de pertes : le cuivre à couple élevé, le fer et le défluxage à grande vitesse. Le meilleur rendement se trouve au milieu.
Le graphique sous les commandes du moteur de voiture électrique est une carte de rendement : vitesse en abscisse, couple en ordonnée, teintes plus sombres là où le moteur est plus efficace, et ligne noire indiquant le couple maximal disponible à chaque vitesse. Dans le modèle, le meilleur point est de 96,5 % vers 8500 rpm et 165 N·m. Oak Ridge National Laboratory a mesuré le moteur de la Nissan Leaf de 2012 et a trouvé un rendement maximal supérieur à 97 % entre 5000 et 9000 rpm. L’exercice vous demande de trouver le meilleur point du modèle avec « Fréquence » et « Charge ».
Activez « Groupe motopropulseur » pour voir ce qui relie le moteur aux roues. Deux étages d’engrenages, de 18 à 60 puis de 17 à 46, réduisent sa vitesse d’environ 9 fois et multiplient le couple d’autant. La seconde roue dentée est la couronne du différentiel, qui permet aux deux roues de tourner à des vitesses différentes dans un virage. À 6000 rpm et avec des roues de 0,35 m, la voiture roule à environ 88 km/h. Le réducteur explique pourquoi les moteurs de voitures électriques sont conçus pour tourner vite : plus un moteur tourne vite à puissance égale, moins il a besoin de couple et plus il peut être petit et léger. Les essais d’Oak Ridge montrent cette tendance : le moteur de la Prius de 2004 donnait 400 N·m et 50 kW jusqu’à 6000 rpm, tandis que celui de 2010 donnait 205 N·m et 60 kW jusqu’à 13 500 rpm.
Le moteur pas à pas : une impulsion, un pas
Une imprimante 3D doit placer sa buse à une fraction de millimètre de la position indiquée par le fichier, des milliers de fois par minute, sans mesurer où elle se trouve. Elle utilise des moteurs pas à pas. Chaque impulsion du pilote fait avancer l’arbre d’un angle fixe, et entre les impulsions il reste immobile, si bien qu’il suffit de compter les impulsions pour connaître sa position.
Le moteur sur la scène est un moteur pas à pas hybride de la taille courante NEMA 17, dessiné environ deux fois plus grand que nature. Le rotor est constitué de deux coupelles d’acier dentées séparées par un aimant axial, si bien que l’une ne présente que des pôles nord et l’autre que des pôles sud. Chaque coupelle possède 50 dents, et les deux sont décalées d’une demi-dent. Le stator compte huit pôles avec de petites dents sur leurs faces, bobinés en deux phases, A et B. Alimentez les phases à tour de rôle et les dents du rotor sautent pour s’aligner sur les dents du stator dont le champ est alors le plus fort.
Deux phases, quatre combinaisons de sens du courant par cycle électrique et cinquante dents : 4 × 50 = 200 pas entiers par tour, de 1,8° chacun. En mode demi-pas, le pilote ajoute les états intermédiaires avec une phase coupée, ce qui donne 400 pas de 0,9°. En micropas, les deux courants suivent un sinus et un cosinus, et le rotor peut s’arrêter entre les dents ; à 1/16 de pas, il avance de 0,1125° par impulsion. Les boutons de pas du laboratoire envoient des impulsions isolées, et le cadran à l’avant montre le résultat. L’exercice demande exactement 90°, soit 50 pas entiers.
Les moteurs pas à pas ont une faiblesse : rien ne vérifie qu’un pas a réellement eu lieu. Chaque pas exige que le courant s’établisse dans une bobine, et l’inductance de celle-ci ralentit cette montée, si bien que le couple disponible diminue lorsque la fréquence des pas augmente. Le graphique montre cette courbe de couple limite avant décrochage. Au-dessus, le rotor ne peut plus suivre et perd des pas, sans que le contrôleur le sache jamais. Dans le modèle, avec une charge de 0,2 N·m sous 24 V, le moteur suit jusqu’à environ 834 pas entiers par seconde ; sous 48 V, le courant s’établit plus vite et il suit jusqu’à environ 1668. C’est pourquoi les pilotes d’imprimantes fonctionnent sous 24 V ou plus, et pourquoi une impression qui heurte un obstacle se retrouve décalée latéralement. Un moteur NEMA 17 courant est donné pour un couple de maintien de 42 N·cm à 1,7 A par phase.
Le servomoteur : un moteur qui contrôle son propre travail
Un servomoteur résout le problème du moteur pas à pas grâce à une rétroaction. À l’intérieur d’un servo de modélisme se trouvent un petit moteur CC à balais, un train d’engrenages en plastique qui le ralentit et augmente son couple, un potentiomètre entraîné par l’arbre de sortie et une carte de commande. La carte reçoit une impulsion toutes les 20 ms. La largeur de l’impulsion constitue la consigne : 1,5 ms signifie le milieu, 1,0 ms signifie 90° d’un côté, 2,0 ms signifie 90° de l’autre. La carte compare l’impulsion au potentiomètre et entraîne le moteur avec une tension qui augmente avec l’écart, jusqu’à ce que cet écart disparaisse. Poussez sur le palonnier et la carte exerce une force en retour.
Le SG90 de TowerPro, le servo de 9 g présent dans d’innombrables robots scolaires, fournit un couple de 1,8 kg·cm sous 4,8 V et parcourt 60° en 0,1 s. Le modèle se comporte comme un petit moteur CC ayant ces caractéristiques vues depuis l’arbre de sortie, avec un contrôleur proportionnel et un peu d’amortissement. Réglez « PWM » sur 2,0 ms et le graphique montre l’angle monter rapidement à +90° puis se stabiliser ; ajoutez de la « Charge » et une petite erreur permanente subsiste, car le contrôleur a besoin d’un certain écart pour produire la tension qui maintient la charge.
La même boucle, avec un codeur à la place du potentiomètre et un moteur triphasé à la place du moteur à balais, commande chaque bras de robot industriel et chaque axe de machine à commande numérique. Les onduleurs de voitures électriques ferment le même type de boucle sur le courant plusieurs milliers de fois par seconde.
Le moteur linéaire : déroulé à plat
Coupez un moteur dans sa longueur et déroulez-le : le stator devient une longue bande et le champ qui tournait se déplace désormais le long de celle-ci. Placez les aimants sur un véhicule, et ce véhicule est entraîné à la vitesse du champ. C’est un moteur linéaire synchrone. Sa vitesse est fixée par la fréquence et par le pas polaire τ, la distance entre un pôle du champ glissant et le suivant :
v = 2 × τ × f
Le modèle utilise un pas polaire de 0,25 m, donc 100 Hz donnent 50 m/s, soit 180 km/h, et 300 Hz donnent 540 km/h. Sur la scène, la voie s’éloigne de vous et est coupée transversalement, ce qui vous permet de voir le long stator sous ses deux bords, le câble dans ses encoches coloré selon le courant et les aimants sur les jupes du véhicule en dessous. Le véhicule reste au milieu de l’écran tandis que la voie défile, et les flèches violettes montrent que le champ reste verrouillé sur les aimants.
Les trains à sustentation magnétique utilisent ce principe. Le maglev supraconducteur japonais a atteint 517 km/h avec le véhicule d’essai ML-500 en 1979, et une rame L0 de sept voitures a atteint 603 km/h sur la ligne Yamanashi le 21 avril 2015, ce qui reste le record pour un train. La même idée, à plus petite échelle, déplace les tables de positionnement des machines de fabrication de puces et certains convoyeurs d’usine.
Le moteur de Faraday de 1821
En 1820, Hans Christian Ørsted a montré qu’un courant dans un fil dévie l’aiguille d’une boussole. Michael Faraday, alors assistant à la Royal Institution de Londres, a entrepris de reproduire l’expérience pour une revue des travaux sur le sujet. Le 3 septembre 1821, dans le laboratoire du sous-sol, il a fait tourner sans interruption un fil parcouru par un courant autour d’un aimant, puis l’a décrit dans « Sur de nouveaux mouvements électromagnétiques ». Son carnet décrit le montage : un récipient profond avec de la cire au fond, rempli de mercure, un aimant planté verticalement dans la cire dont le pôle dépasse juste la surface et un fil suspendu dans le mercure.
Le dernier moteur sur la scène reconstitue ce montage. Le courant part d’une pile de Volta, remonte le support en laiton, descend dans le fil suspendu, traverse le mercure et revient à la pile. Autour du sommet de l’aimant, le champ s’étale latéralement, si bien que le fil, parcouru par un courant descendant à travers ce champ, est lui aussi poussé de côté, toujours à angle droit, et tourne ainsi sans fin autour du pôle. Retournez l’aimant et il tourne dans l’autre sens. Dans le modèle, la vitesse augmente simplement avec le courant, car la traînée du mercure augmente avec la vitesse. La Royal Institution conserve encore l’un des bains de mercure de Faraday datant de 1822, haut de 247 mm.
Le dispositif de Faraday tournait mais ne pouvait rien entraîner. Il démontrait que l’électricité et le magnétisme pouvaient produire un mouvement continu, et constituait le point de départ de tout le reste sur cette scène.
Classes de rendement : pourquoi elles comptent
Les moteurs et les machines qu’ils entraînent consomment plus d’électricité que tout autre usage. En 2011, l’Agence internationale de l’énergie évaluait leur part à plus de 40 % de l’électricité mondiale et estimait qu’environ 25 % de cette consommation pouvaient être économisés de façon rentable. Une note de 2025 du programme 4E de l’AIE consacré aux systèmes motorisés l’évalue à 53 % en 2023 : 72 % de l’électricité utilisée dans l’industrie et 36 % dans les bâtiments. Dans l’UE, les moteurs couverts par les règles d’écoconception étaient au nombre de 380 millions en 2020 et consommaient 1326 TWh par an, soit 56 % de la consommation finale d’électricité de l’UE.
De petites différences de rendement finissent donc par peser lourd. La norme internationale IEC 60034-30-1, publiée en 2014, répartit les moteurs à courant alternatif alimentés par le réseau en classes de rendement, de IE1 à IE4 (une édition de 2025 ajoute IE5). Pour un moteur à quatre pôles de 4 kW sous 50 Hz, les tableaux de l’UE donnent 86,6 % pour IE2, 88,6 % pour IE3 et 91,1 % pour IE4. Depuis le 1er juillet 2021, les moteurs triphasés de 0,75 à 1000 kW vendus dans l’UE doivent atteindre IE3, et depuis le 1er juillet 2023, ceux de 75 à 200 kW à deux, quatre ou six pôles doivent atteindre IE4. Aux États-Unis, les moteurs fabriqués depuis le 1er juin 2016 doivent respecter le niveau NEMA Premium, qui correspond à IE3.
Le moteur asynchrone du modèle atteint 90,1 % à sa charge nominale, dans la plage IE3. Réduire les pertes d’un point ou deux exige davantage de cuivre, un meilleur acier et des entrefers plus étroits, ce qui explique pourquoi les moteurs de classe supérieure coûtent plus cher à l’achat et moins cher à l’usage.
Ce que le modèle omet
Les moteurs sont dessinés selon l’agencement de leurs pièces, mais pas à une échelle unique : le moteur CC et le moteur pas à pas sont représentés plusieurs fois plus grands que les vrais pour être faciles à voir, tandis que les moteurs asynchrone et de voiture électrique sont réduits. Les valeurs électriques sont des valeurs du modèle choisies pour reproduire le comportement de vrais moteurs de chaque type, et non les caractéristiques d’un produit particulier. La liste des cas cite des produits réels avec leurs sources.
Le modèle CC ignore le frottement, la tension aux balais et l’inductance. Le modèle sans balais traite la traînée de l’hélice comme un couple fixe. Le modèle asynchrone utilise le circuit équivalent classique avec des résistances fixes ; il ignore donc l’augmentation de la résistance des barres du rotor avec la fréquence au démarrage, et le courant magnétisant est simplifié. Le moteur de voiture électrique est une carte des limites de couple et des pertes plutôt qu’un calcul complet du champ, et son angle de charge suit une simple loi sinusoïdale. Le rotor du moteur pas à pas répond à chaque pas selon un modèle de ressort amorti montré au ralenti. Le pas polaire de 0,25 m du moteur linéaire est une valeur du modèle. Les flèches de force et de champ sont dessinées pour être lisibles, et non à l’échelle.
D’où vient le moteur électrique
Après les rotations de Faraday de 1821, Peter Barlow a construit en 1822 une roue étoilée qui tournait dans le mercure entre des pôles magnétiques, le premier dispositif rotatif entraîné par électromagnétisme. William Sturgeon a construit l’électroaimant en 1825, rendant possibles de vrais moteurs. En mai 1834, Moritz Jacobi a achevé à Königsberg le premier moteur rotatif fournissant une puissance utile ; son record a tenu quatre ans, jusqu’à ce que son propre second moteur fasse traverser une rivière à un bateau de 14 personnes en 1838.
Thomas Davenport, forgeron du Vermont, a commencé à expérimenter avec un électroaimant en 1833 et a reçu le 25 février 1837 le brevet 132 des États-Unis, premier brevet pour un moteur électrique. Son modèle possède quatre électroaimants tournant à l’intérieur d’un anneau d’aimants permanents, commutés par un collecteur, et aurait atteint environ 1000 rpm et 4,5 watts. Mais les batteries coûtaient cher et la vapeur était bon marché, si bien que ces premiers moteurs n’ont pas trouvé de débouché.
Ce qui a changé la situation, c’est la génératrice. Werner Siemens a placé des bobinages dans des encoches en 1856, comme le font encore presque toutes les machines, et a développé la dynamo en 1866 et 1867. L’induit annulaire de Zénobe Gramme de 1871 produisait un courant continu régulier, l’induit en tambour de Friedrich von Hefner-Alteneck l’a amélioré, et en 1873 Auguste Pellerin a proposé de diviser le fer en tôles isolées. Le courant bon marché des dynamos rendait les moteurs intéressants. En 1879, Siemens & Halske a fait circuler une locomotive électrique à la foire de Berlin : 150 V, 2,2 kW, 954 kg, 7 km/h, transportant environ 90 000 visiteurs autour d’un ovale de 300 m.
Le courant alternatif avait besoin de son propre moteur. Ferraris a construit un moteur asynchrone diphasé en 1885, mais pensait que son rendement ne pourrait jamais dépasser 50 %. Tesla a déposé ses premiers brevets pour un système à courant alternatif diphasé en 1887 ; le brevet 381,968 des États-Unis pour un moteur électromagnétique lui a été accordé le 1er mai 1888. Le moteur triphasé à cage de Dolivo-Dobrovolsky a suivi en 1889, et en 1891 AEG et Oerlikon ont transporté de l’électricité triphasée sur 175 km de Lauffen à Frankfurt sous une tension atteignant 25 kV, après quoi les moteurs triphasés ont commencé à se répandre dans l’industrie.
Le XXe siècle a ajouté l’électronique. La commutation à semi-conducteurs de Wilson et Trickey de 1962 a conduit aux moteurs sans balais, l’aimant Nd-Fe-B de 1984 a permis de petits moteurs puissants à aimants permanents, et les transistors de puissance ont installé des onduleurs partout, des ascenseurs aux voitures. En 1996, KONE a lancé un ascenseur sans local de machines, entraîné par un moteur plat à aimants permanents qui tient dans la gaine.
Questions
Pourquoi un moteur CC a-t-il besoin d’un collecteur ?
Une bobine parcourue par un courant constant tourne jusqu’à ce que son pôle s’aligne sur l’aimant opposé, puis s’arrête. Le collecteur inverse le courant de chaque bobine au moment où elle passe ce point, de sorte qu’elle continue à être poussée dans le même sens. Dans ce moteur à trois pôles, les connexions changent six fois par tour et le courant de chaque bobine s’inverse à chaque demi-tour.
Qu’est-ce que la force contre-électromotrice ?
C’est la tension qu’un moteur produit parce que ses bobines se déplacent dans un champ magnétique. Elle est proportionnelle à la vitesse (E = k × ω) et s’oppose à l’alimentation. Elle explique pourquoi un moteur en marche absorbe beaucoup moins de courant qu’un moteur bloqué.
Pourquoi un moteur absorbe-t-il autant de courant au démarrage ou en cas de blocage ?
À l’arrêt, il n’y a pas de force contre-électromotrice, donc seule la résistance des bobines limite le courant. Dans le modèle CC, cela donne 12 V / 2 Ω = 6 A au blocage, contre 1 A en marche sous une charge de 20 mN·m. Le modèle asynchrone absorbe 47,6 A au démarrage contre 7,2 A à sa charge nominale.
Pourquoi le moteur ralentit-il sous charge ?
Le couple provient du courant (T = k × I). Pour fournir davantage de couple, le moteur a besoin de davantage de courant, et avec une tension d’alimentation fixe, il n’en obtient plus que si la force contre-électromotrice diminue, ce qui signifie tourner plus lentement. Un moteur asynchrone ralentit pour une raison semblable : il a besoin de davantage de glissement pour induire plus de courant dans sa cage.
Que montre la règle de la main gauche de Fleming ?
Le sens de la force exercée sur un fil. Placez l’index selon le champ (du nord au sud), le majeur selon le courant, et le pouce indique le sens de la force. La règle de la main droite, avec les mêmes doigts, donne le courant induit dans une génératrice.
Pourquoi au moins trois pôles dans un moteur à balais ?
Un rotor à deux pôles possède une position où les forces poussent directement vers l’extérieur sans produire de rotation, si bien qu’il risque de ne pas démarrer. Avec trois pôles, au moins deux bobines peuvent toujours exercer une traction, et le couple ne tombe jamais à zéro.
Un moteur peut-il servir de génératrice ?
Oui. Faites tourner l’arbre plus vite que ne le ferait l’alimentation et le courant s’inverse. Le modèle CC sous 12 V, entraîné avec 40 mN·m, tourne à 7639 rpm et recharge la batterie avec 24 W. Les voitures électriques utilisent ce principe pour récupérer de l’énergie au freinage.
Qu’est-ce que le glissement ?
C’est le retard en vitesse du rotor d’un moteur asynchrone par rapport au champ tournant, rapporté à la vitesse du champ. Ce retard est nécessaire, car c’est seulement ainsi que le champ balaie les barres de la cage et induit les courants qui produisent le couple. Le moteur de 4 kW du modèle tourne à 1451 rpm face à un champ de 1500, soit un glissement de 3,3 %.
Comment déduire les pôles de la plaque du moteur ?
Cherchez la vitesse synchrone juste supérieure à la vitesse nominale : 120 × f / p. Un moteur de 50 Hz donné pour 1450 rpm doit avoir un champ de 1500 rpm, il possède donc quatre pôles et un glissement d’environ 3,3 %. Un moteur de 60 Hz tournant à 1750 rpm possède lui aussi quatre pôles.
Pourquoi nommer BLDC un moteur CC si ses bobines portent de l’alternatif ?
Parce qu’il fonctionne avec une alimentation continue et se comporte comme un moteur CC à balais : la vitesse augmente avec la tension et le couple avec le courant. La puce de commande et les capteurs Hall font le travail du collecteur, en raccordant la batterie aux trois phases en six pas par cycle électrique, si bien que chaque bobine reçoit du courant dans les deux sens.
Pourquoi un réducteur si le moteur automobile fournit du couple dès l’arrêt ?
Parce qu’un moteur qui tourne plus vite pour une même puissance a besoin de moins de couple, et moins de couple signifie moins de cuivre, d’acier et d’aimants. Une réduction d’environ 9 à 1 permet à un moteur tournant à 10 000 rpm ou davantage d’entraîner des roues tournant à environ un dixième de cette vitesse.
Pourquoi un moteur pas à pas perd-il des pas ?
Chaque pas exige que le courant de bobine s’établisse, et l’inductance de la bobine ralentit cette montée, si bien que le couple disponible diminue à mesure que la fréquence des pas augmente. Si la charge dépasse le couple limite à cette fréquence, le rotor recule d’une dent et le contrôleur ne s’en aperçoit jamais, car un moteur pas à pas n’a normalement pas de capteur de position.
Comment un servo connaît-il son angle ?
Un potentiomètre monté sur l’arbre de sortie tourne avec lui et fournit une tension qui dépend de l’angle. La carte compare celle-ci à la largeur d’impulsion reçue, de 1,0 à 2,0 ms dans chaque période de 20 ms, et entraîne le moteur jusqu’à ce qu’elles correspondent.
Que signifient les classes IE ?
Ce sont des niveaux définis par IEC 60034-30-1 pour le rendement des moteurs à courant alternatif à pleine charge, IE1 étant le plus bas. Pour un moteur à quatre pôles de 4 kW sous 50 Hz, les minimums de l’UE sont de 86,6 % pour IE2, 88,6 % pour IE3 et 91,1 % pour IE4. La plupart des moteurs triphasés vendus dans l’UE doivent atteindre IE3 depuis juillet 2021.
Vocabulaire
- Induit : la partie tournante d’un moteur CC, avec noyau de fer et bobines.
- Collecteur : l’anneau de cuivre segmenté sur l’arbre d’un moteur CC qui commute le courant entre les bobines.
- Balai : un bloc de carbone glissant sur le collecteur, conduisant le courant entrant ou sortant.
- Force contre-électromotrice : la tension produite par un moteur tournant, opposée à l’alimentation.
- Constante du moteur (k) : les volts de force contre-électromotrice par radian par seconde, égaux aux newtons-mètres de couple par ampère.
- KV : la vitesse à vide d’un moteur de loisir en rpm par volt.
- Stator : la partie fixe du moteur ; en courant alternatif, elle porte les bobinages.
- Rotor : la partie qui tourne.
- Capteur Hall : une puce qui émet un signal lorsqu’un pôle magnétique passe.
- Commutation à six pas : la commutation de l’alimentation d’un moteur triphasé en six pas par cycle électrique, deux phases à la fois.
- Vitesse synchrone : la vitesse du champ tournant, 120 × f / p rpm.
- Glissement : le retard en vitesse du rotor d’un moteur asynchrone sur le champ, rapporté à la vitesse du champ.
- Cage d’écureuil : un rotor de moteur asynchrone à barres reliées par des anneaux d’extrémité.
- Angle de charge : l’angle de retard des pôles du rotor d’un moteur synchrone sur les pôles du champ.
- Défluxage : l’utilisation d’une partie du courant pour s’opposer au champ des aimants, afin que le moteur puisse tourner au-delà de sa vitesse de base.
- Onduleur : un dispositif électronique transformant le courant continu en alternatif à toute fréquence, et inversement.
- Angle du pas : l’angle dont avance un moteur pas à pas par impulsion ; 1,8° pour un moteur de 200 pas.
- Couple limite : le couple maximal qu’un moteur pas à pas peut fournir à une fréquence de pas donnée sans perdre de pas.
- Pas polaire (τ) : la distance entre des pôles voisins du champ glissant d’un moteur linéaire.
- Freinage récupératif : le freinage obtenu en faisant fonctionner le moteur comme une génératrice et en stockant l’énergie.
Sources
- Royal Institution, The birth of electric motion (2021). https://www.rigb.org/explore-science/explore/blog/birth-electric-motion (consulté le 18 octobre 2026)
- Royal Institution, Michael Faraday's electric magnetic rotation apparatus (motor). https://www.rigb.org/explore-science/explore/collection/michael-faradays-electric-magnetic-rotation-apparatus-motor (consulté le 18 octobre 2026)
- M. Faraday, On some new electro-magnetical motions, and on the theory of magnetism, Quarterly Journal of Science 12 (1821), scan held by Museu Faraday, Instituto Superior Técnico. https://museufaraday.ist.utl.pt/HistTecnology/Faraday_motor.pdf (consulté le 18 octobre 2026)
- American Physical Society, APS News: September 4, 1821 and August 29, 1831: Faraday and Electromagnetism. https://www.aps.org/apsnews/2001/08/faraday-electromagnetism (consulté le 16 octobre 2026)
- German Patent and Trade Mark Office (DPMA), First patent for an electric motor: Thomas Davenport. https://www.dpma.de/english/our_office/publications/milestones/greatinventors/thomasdavenport/index.html (consulté le 18 octobre 2026)
- M. Doppelbauer, The invention of the electric motor 1800-1854, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1376.php (consulté le 18 octobre 2026)
- M. Doppelbauer, The invention of the electric motor 1856-1893, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1390.php (consulté le 18 octobre 2026)
- Karlsruhe Institute of Technology, Jacobi's first real electric motor. https://www.eti.kit.edu/english/1382.php (consulté le 18 octobre 2026)
- Deutsches Museum, Elektrische Lokomotive, Siemens & Halske, inventory no. 3720. https://digital.deutsches-museum.de/en/digital-catalogue/collection-object/3720/ (consulté le 18 octobre 2026)
- N. Tesla, Electro-magnetic motor, US patent 381,968 (1 May 1888). https://patents.google.com/patent/US381968A/en (consulté le 18 octobre 2026)
- T. G. Wilson and P. H. Trickey, D-C machine with solid-state commutation, Electrical Engineering 81 (1962). https://doi.org/10.1109/EE.1962.6446586 (consulté le 18 octobre 2026)
- M. Sagawa et al., New material for permanent magnets on a base of Nd and Fe, Journal of Applied Physics 55, 2083 (1984). https://doi.org/10.1063/1.333572 (consulté le 18 octobre 2026)
- R. H. Staunton et al., Evaluation of 2004 Toyota Prius Hybrid Electric Drive System, ORNL/TM-2006/423. https://www.osti.gov/biblio/890029 (consulté le 18 octobre 2026)
- T. A. Burress et al., Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System, Oak Ridge National Laboratory (2011). https://info.ornl.gov/sites/publications/files/pub26762.pdf (consulté le 18 octobre 2026)
- T. Burress, Benchmarking State-of-the-Art Technologies, US DOE Vehicle Technologies Annual Merit Review (2013). https://www.energy.gov/sites/prod/files/2014/03/f13/ape006_burress_2013_o.pdf (consulté le 18 octobre 2026)
- Central Japan Railway Company, Superconducting Maglev (SCMAGLEV). https://global.jr-central.co.jp/en/company/_pdf/superconducting_maglev.pdf (consulté le 18 octobre 2026)
- KONE Corporation, History. https://www.kone.com/global/en/company/history.html (consulté le 18 octobre 2026)
- KONE Corporation, KONE S MonoSpace brochure (2017). https://www.kone.vn/en/Images/brochure-kone-s-monospace._tcm149-18330.pdf (consulté le 18 octobre 2026)
- TowerPro, SG90 Digital (specifications). https://towerpro.com.tw/product/sg90-7 (consulté le 18 octobre 2026)
- StepperOnline, Nema 17 stepper motors. https://www.omc-stepperonline.com/nema-17-stepper-motor (consulté le 18 octobre 2026)
- Noctua, NF-A12x25 PWM specifications. https://www.noctua.at/en/products/nf-a12x25-pwm/specifications (consulté le 18 octobre 2026)
- Noctua, PWM specifications white paper. https://cdn.noctua.at/media/Noctua_PWM_specifications_white_paper.pdf (consulté le 18 octobre 2026)
- NASA Jet Propulsion Laboratory, Ingenuity Mars Helicopter Landing Press Kit: Spacecraft. https://www.jpl.nasa.gov/news/press_kits/ingenuity/landing/mission/spacecraft (consulté le 18 octobre 2026)
- IEC, IEC 60034-30-1:2014, Efficiency classes of line operated AC motors (IE code). https://webstore.iec.ch/en/publication/136 (consulté le 18 octobre 2026)
- ABB, Technical note: IEC 60034-30-1 standard on efficiency classes for low voltage AC motors (2018). https://library.e.abb.com/public/db64d153e3c346938e18916e66fb1d0d/9AKK107319%20EN%2005-2018_20848_ABB_Technical_note_IEC_60034_30_1.pdf (consulté le 18 octobre 2026)
- Commission Regulation (EU) 2019/1781, ecodesign requirements for electric motors and variable speed drives. https://eur-lex.europa.eu/eli/reg/2019/1781/oj (consulté le 18 octobre 2026)
- European Commission, Energy Efficient Products: Electric motors. https://energy-efficient-products.ec.europa.eu/product-list/electric-motors_en (consulté le 18 octobre 2026)
- IEA (P. Waide and C. U. Brunner), Energy-Efficiency Policy Opportunities for Electric Motor-Driven Systems (2011). https://www.iea.org/reports/energy-efficiency-policy-opportunities-for-electric-motor-driven-systems (consulté le 18 octobre 2026)
- IEA 4E EMSA, Electric motor systems: a key element on the way to global net zero (2025). https://www.iea-4e.org/emsa/news/electric-motor-systems-a-key-element-on-the-way-to-global-net-zero/ (consulté le 18 octobre 2026)
- US Department of Energy, Energy Conservation Standards for Electric Motors, Federal Register 88 FR 36066 (1 June 2023). https://www.federalregister.gov/documents/2023/06/01/2023-10019/energy-conservation-program-energy-conservation-standards-for-electric-motors (consulté le 18 octobre 2026)
- Georgia State University, HyperPhysics, DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/motdc.html (consulté le 16 octobre 2026)
- Georgia State University, HyperPhysics, Commutator and Brushes on DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/comtat.html (consulté le 16 octobre 2026)
- Georgia State University, HyperPhysics, Magnetic Force on a Current-Carrying Wire. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/forwir.html (consulté le 16 octobre 2026)
- Les nombres du modèle proviennent des formules de cette page avec des valeurs du modèle (moteur CC : R = 2,0 Ω, k = 0,020 N·m/A, J = 1,0 × 10⁻⁴ kg·m² ; asynchrone : 4 kW, 4 pôles, 400 V ; voiture électrique : 300 N·m, 150 kW sous 400 V).
Textes et simulations : CC BY-NC-SA 4.0, sauf mention contraire.
Parcours 6 sur 8
De la turbine à la puceD'autres expositions
Éclair et tonnerre : comprendre leur fonctionnement
Un canal d’éclair chauffe l’air à environ cinq fois la température de la surface du Soleil, et son tonnerre met environ 3 secondes par kilomètre pour vous atteindre.
Réseau électrique : de la centrale à votre prise
L’électricité quitte la centrale à 345 000 volts et arrive à la prise à 220, car la haute tension garde le courant, et donc la chaleur perdue dans les câbles, très faible.
Batterie lithium-ion : simulateur de charge pas à pas
À chaque charge d’une cellule 18650, environ 7 × 10²² ions lithium quittent un oxyde métallique et se glissent entre les feuillets du graphite.
Micro-ondes : comparez la chauffe et observez le magnétron
Dans un micro-ondes, les ondes mesurent 12,2 cm. Sans plateau tournant, les points chauds des aliments sont donc espacés d’environ 6 cm.
Panneau solaire : comprendre son fonctionnement
En plein soleil, un panneau de toit à 60 cellules produit environ 300 watts, entièrement issus d’un champ électrique dans chaque tranche de silicium.
Écran tactile : tester le fonctionnement sous le verre
Sous le verre du téléphone se trouve une grille d’électrodes transparentes. Le doigt réduit légèrement la charge qui passe entre elles.