图 09原理馆
电动机模拟器:逐步理解工作原理
从 1821 年 Faraday 的汞中导线,到电动汽车内部的磁体,八种电动机都依靠电流与磁场之间的同一种推力转动。
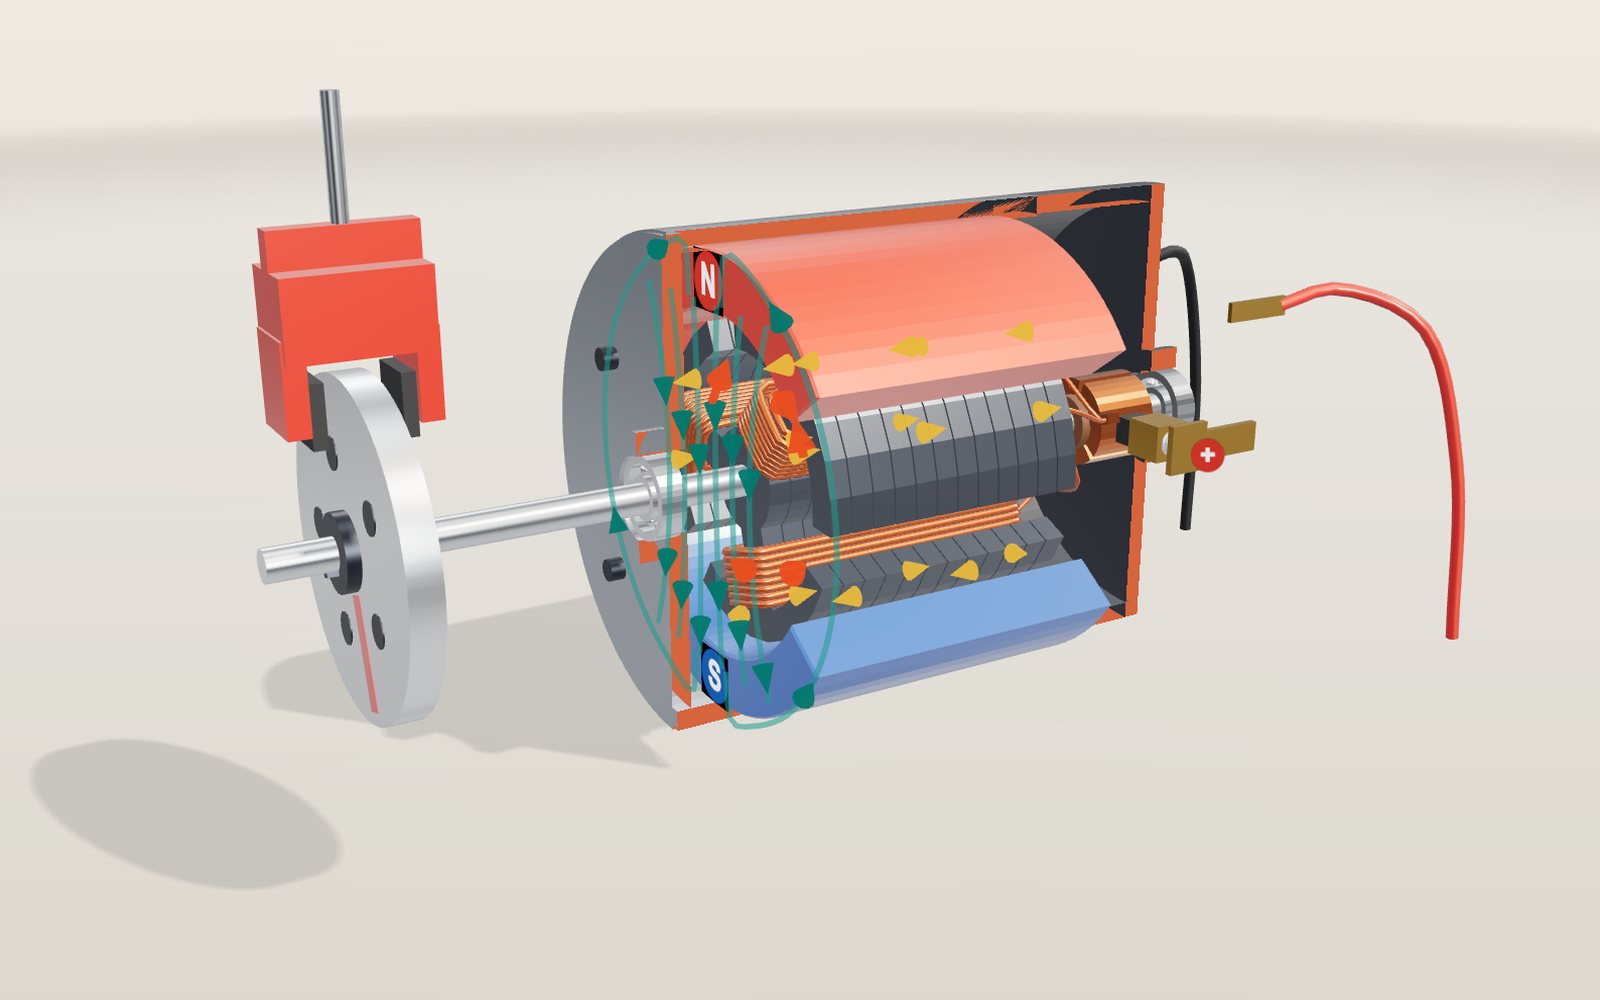
这台设备无法显示 3D 模型。下面的讲解步骤可以直接阅读文字。
1 / 17 剖开的小型直流电动机近侧一半外壳和端盖已切去,红边标示切口。内部,三极电枢在两块磁体之间转动。这是八种电动机之一,可用「电动机」滑块或控制区下方列表选择其他种类。
拖动可旋转,滚轮或双指缩放。
模型展示什么
扣动充电式电钻的扳机,打开吊扇,或踩下电动汽车的加速踏板,就会有东西转动。完成转动的机器外形却各不相同。最便宜的只有一个分段铜环和两块碳。汽车里的则有芯片,每秒将数百安培的电流开关数千次。它们都依靠电流与磁场之间的同一种推力。1821 年,Michael Faraday 用一根悬在汞碗里的导线首次展示了这种作用。
这项展品有八种电动机。用「电动机」滑块或控制区下方的列表选一种,舞台就会构建它:
- 有刷直流电动机,玩具和汽车车窗升降器中那种剖开的罐式电动机。
- 无刷直流(BLDC)电动机,用于带动无人机螺旋桨的外转子式,带有霍尔传感器和驱动板。
- 三相感应电动机,配有鼠笼转子,广泛用于水泵、风机和工厂。
- 永磁同步电动机,用于电动汽车,磁体埋在转子内,顶部装有逆变器,还可通过「驱动总成」显示减速齿轮。
- 步进电动机,用于 3D 打印机,每个脉冲移动 1.8°,轴上装有刻度盘。
- 舵机,把小电动机、齿轮和传感器装在一个盒子里,转到你要求的角度。
- 直线电动机,相当于沿导轨展开的电动机,也是磁悬浮列车背后的原理。
- 1821 年 Faraday 的电动机,一根导线在汞中绕着磁体转动。
每种外壳都切去一半,便于观察内部,红色表面标出剖切面。角落的读数随电动机而变:直流电动机显示伏特、安培和 rpm,感应电动机显示频率、转差率和磁场转速,步进电动机显示步距角和轴角度。「更多」会打开产生磁场的电流小图。控制区下方放着角落容纳不下的内容:代入实时数值的公式框、当前电动机的曲线图、相电流及其合成磁场的大图、六项任务、能效等级表、电动机对比,以及来自历史和日常机器的 41 个案例。
滑块的含义也随电动机改变。「电压」「负载」「磁体强度」适用于大多数电动机。PWM 对直流电动机表示开关的占空比,对舵机表示脉冲宽度。「频率」对感应电动机表示电源频率,对电动汽车电动机和直线电动机表示逆变器频率,对步进电动机表示步进频率。「磁极数」改变交流电动机的绕组。对当前电动机不起作用的滑块会变灰。
画面中的转动都比读数慢,否则只会看到模糊的影子。直流电动机减慢 60 倍,无人机电动机减慢 320 倍,感应电动机减慢 40 倍。「慢动作」会进一步减慢。
磁场中的导线为什么会移动
电动机的工作都建立在一个事实之上。通有电流的导线横穿磁场时,会受到侧向推力,方向既垂直于导线,也垂直于磁场。推力大小为
F = B × I × L
其中 B 是以特斯拉计的磁场强度,I 是以安培计的电流,L 是磁场内导线以米计的长度。取一根长 30 mm 的导线,置于 0.3 特斯拉的磁场中,这大约是铁氧体磁体在小气隙中产生的场强,再通入 1 安培电流。力为 0.3 × 1 × 0.03 = 0.009 牛顿,大约相当于一克物体的重量。仅靠这点力远不足以驱动任何东西。
所以电动机使用许多导线。每个线圈都有数十匝,每匝都有沿轴方向放置的两条长边,同样微小的推力便累加数百次。直流电动机上的红箭头显示每个线圈两侧受到的推力。电流越大,箭头越长。推力也与线圈边的位置有关:磁体下方的导线受到完整磁场的作用,磁体间隙里的导线则几乎感受不到磁场。
导线向哪边移动?开启「左手定则」,电动机上方会出现一只手。食指沿磁场从北指向南,中指沿电流方向,拇指就指向力的方向。这是电动机的弗莱明左手定则。用向量表示为 F = I L × B,这个定则就是用手指完成叉乘的方法。像再生制动那样反转电流,拇指方向也会反转。
还有另一种方式理解同一现象。电流绕线圈流动,使铁臂成为一端北极、一端南极的电磁铁。铁臂受到异极磁体吸引,同极磁体排斥。两种描述给出的转矩相同,只是计算同一组力的两种方式。舞台上的交流电动机用第二种方式更容易理解,因此线圈成为北极时变红,成为南极时变蓝。
直流电动机为什么需要换向器
设想一个通有稳定电流的线圈。它的一条臂会成为北极,并转向南极磁体。到达那里后,吸引力就无法再使它前进。臂会稍微越过位置,再被拉回,最终像指南针一样停稳。要让它继续转动,必须在线圈臂经过磁体时反转线圈电流,使原本被吸引的磁极随后受到推力。
这就是换向器的全部工作。它是装在轴上的旋转开关。铜片随线圈一起转动,电刷则保持不动。轴转动时,每个电刷从一片铜片滑向下一片,线圈的接线随之切换。在这个模型中,铜片宽 112°,间隙为 8°,两只电刷相对放置。电刷每隔 60° 越过一个间隙,因此每转接线改变六次,每个线圈的电流每半转反向一次。
开启「慢动作」后,直流电动机会在每次换向附近减速。在几度的转角范围内,电刷同时接触两片铜片,将它们之间的线圈短路。这个线圈中的电流必须在极短时间内消退,再反向建立,真实电动机电刷处的小蓝色火花就由此产生。只要有电流流动,模型就会在电刷跨过间隙时画出火花。
三个线圈如何分担电流
只有两个磁极的电动机会有死点。如果停下时线圈与磁场垂直,两侧的力就会径直向外,没有转动作用,电动机也不能自行重新启动。三个磁极可以避免这个问题。不管转子停在哪个角度,至少有两个线圈处在能够产生拉动作用的位置。
这台电动机的三个线圈首尾相接成环,每个接点连到一片换向片。当电刷接触两片铜片时,电流有两条路径:直接通过一个线圈,或通过另外两个串联的线圈。直接路径的电阻只有另一条的一半,因此分得三分之二的电流,另外两个线圈各通过三分之一。电刷跨过间隙时,一个线圈被短路,另外两个均分电流。「更多」里的图表将这三个线圈的电流随转子角度画出。
计算每个角度下三个线圈的总转动作用,会发现它从不降到零。在模型的简化描述中,每转会六次降至峰值的约 77 %。这种脉动是廉价电动机嗡嗡作响的原因之一。采用五个、七个或更多磁极和换向片的电动机,转矩更加平稳。
反电动势,以及电动机运转后电流为何减小
测量小电动机线圈的电阻,可能得到 2 欧姆。接上 12 伏特,按欧姆定律应有 6 安培电流。这在电动机刚启动的瞬间确实成立。一旦转起来,电流就降为原来的一小部分。原因是电动机同时也是发电机。线圈在磁场中移动会感应出电压,这个电压与电源相对抗。它称为反电动势,与转速成正比:
E = k × ω
其中 ω 是以弧度每秒计的转速,k 是电动机常数。电源电压必须同时承担反电动势和线圈电阻上的电压损失:
V = I × R + k × ω
同一个常数 k 也联系着电流和转矩:
T = k × I
在 SI 单位中,这两个 k 的数值相同。一伏特秒每弧度等于一牛顿米每安培,两者都来自同一磁场中的同一组线圈。
这两条关系解释了电动机的行为。它不断加速,直到转矩 k × I 恰好平衡负载。如果负载增加,电动机减速,反电动势降低,更多电源电压推动电流流过线圈,转矩便增大以匹配负载。电动机中没有任何部件测量负载,转速会自行稳定下来。
用数字算一算
直流电动机的常数是模型值,选在小型 12 伏特爱好用电动机的常见范围内:R = 2.0 欧姆,k = 0.020 牛顿米每安培,转子加负载圆盘的转动惯量 J = 1.0 × 10⁻⁴ kg·m²。模型省略了摩擦、电刷压降和线圈电感。本页所有数值都已对照模型方程核验。
| 电源 | 空载转速 | 堵转转矩 | 堵转电流 |
|---|---|---|---|
| 3 V | 1,432 rpm | 30 mN·m | 1.5 A |
| 6 V | 2,865 rpm | 60 mN·m | 3.0 A |
| 9 V | 4,297 rpm | 90 mN·m | 4.5 A |
| 12 V | 5,730 rpm | 120 mN·m | 6.0 A |
空载转速。 没有负载时电流为零,所以 V = k × ω,ω = V / k。在 12 V 下是 600 弧度每秒,即 5,730 rpm。每增加一伏特,转速增加 477.5 rpm。
堵转转矩。 轴被固定时,电动机没有反电动势,电流为 V / R。在 12 V 下为 6 A,转矩为 0.020 × 6 = 0.12 N·m,即 120 mN·m。
一个工作点。 在 9 V、20 mN·m 负载下,电流为 0.020 / 0.020 = 1 A。反电动势为 9 − 1 × 2 = 7 V,所以转速为 7 / 0.020 = 350 rad/s,即 3,342 rpm。电源输入 9 W,轴输出 0.020 × 350 = 7 W,效率为 77.8 %。其余 2 W 使线圈发热。
更大的负载。 在 12 V、80 mN·m 下,电流为 4 A,反电动势为 12 − 4 × 2 = 4 V,电动机以 1,910 rpm 转动。在 12 V、20 mN·m 下,则以 1 A 电流、4,775 rpm 转动。
最大功率。 输出功率是转矩乘转速,在线段中点最大,也就是空载转速和堵转转矩各取一半。在 12 V 下,是 2,865 rpm 时输出 60 mN·m,输入 36 W,输出 18 W。此处效率恰好为 50 %,所以电动机通常在远高于这个转速的位置运行。
更强的磁体,更多的匝数。 「磁体强度」和「线圈匝数」都会按比例改变 k。磁体增强为 1.5 倍,会使 12 V 下的空载转速降至 3,820 rpm,却使堵转转矩升至 180 mN·m:电动机更慢,但更有力。在铜量相同的条件下把匝数加倍,也会使 k 加倍,但导线截面积减半、长度加倍,因此 R 增为四倍。空载转速减半至 2,865 rpm,堵转转矩也减半至 60 mN·m。这就是厂家为同一机座提供多种绕组的原因:一种适合高电压、低电流,另一种反过来。
PWM。 PWM 滑块使电源快速通断,并在一部分时间保持接通。电动机的电感将脉冲平滑,因此效果如同接入平均电压。在 12 V、60 % 占空比下,运转效果相当于 7.2 V。几乎所有电池驱动的电动机都这样调速,因为完全导通或完全关断的开关浪费的功率很小。
多久达到转速。 模型中转速稳定的时间常数为 J × R / k² = 0.5 s。这个尺寸的真实电动机若不带沉重圆盘,通常在百分之几秒内就能稳定。
控制区下方的图中,转矩在横轴,转速在纵轴。给定电压后,电动机只能沿空载转速到堵转转矩之间的直线运行。红色虚线表示负载,交点就是运行位置。提高电压,直线向外移动;将负载提高到堵转转矩以上,两线便永不相交,这也解释了小电动机卡住后为什么会烧毁。
反过来运行:再生制动
电动机与发电机是同一种机器。当负载推动轴转得比仅靠电源驱动更快时,反电动势就会超过电源电压,电流反向,从电动机流向电池。转矩也随之反向,于是机器开始制动驱动它的物体。
将直流电动机设为 12 V、40 mN·m 负载,并开启「再生制动」。此时负载驱动轴,而不是阻碍轴。电流稳定在 −2 A,转速为 7,639 rpm,电池吸收 12 × 2 = 24 W,轴输入 0.04 × 800 = 32 W。差额 8 W 使线圈发热。橙色电流箭头沿线圈反向流动,红色力箭头朝后,左手拇指也转向另一边。
电动汽车、列车和电梯都采用这种方式。选择电动汽车电动机,尝试控制区下方的任务:让一辆 2,000 kg 的汽车从 100 km/h 以 3 m/s² 减速,看看其 214 Wh 动能中有多少回到电池。电动机只能承担「负载」滑块允许的制动转矩,在高速时还不能超过功率上限,因此剩余制动由摩擦制动器承担。允许 200 N·m 时,模型约回收 170 Wh,即约 79 %。关闭再生制动,所有能量都会在制动盘中变成热。KONE 的电梯手册描述了同样的原理:重轿厢下降或轻轿厢上升时会驱动电动机,再生驱动装置则将能量回送。
无刷直流:用芯片代替电刷
电刷会磨损、产生火花,也会限制转速。去掉它们后,就必须有别的部件知道何时切换各个线圈。1962 年,T. G. Wilson 和 P. H. Trickey 描述了完成这项工作所需的三件事:检测转子位置、选择开关、执行切换。晶体管使之成为可能。由此产生了无刷直流电动机,它实际上是一台自带换向电子电路的永磁交流电动机。
舞台上是无人机常用的外转子电动机。12 个线圈位于固定定子上,带有 14 块磁体的钟形外壳在外侧转动,螺旋桨可直接用螺栓固定其上。14 块磁体形成七对磁极,因此螺旋桨每转一圈,电流模式重复七次。后部槽口里的三个霍尔传感器检测每块磁体的经过。它们间隔 120 电角度,在这台电动机上相当于轴转过 120 / 7 ≈ 17.1°。三个开关信号产生六种组合,对应电气周期的每个 60°,驱动板据此选择三相中的哪两相接到电池,以及电流方向。
这就是六步换向,「更多」图表把电流画成方形阶梯。观察线圈:十二个线圈中始终有八个亮起,红色为北极,蓝色为南极。这一模式沿圆周逐步前进,始终稍领先于磁体,持续拉动它们。齿上的紫色箭头显示同样的模式。读数中的「霍尔传感器」一行显示驱动器读取的编码。
在电气特性上,它与有刷电动机类似:V = I × R + k × ω 仍然成立。爱好用电动机按 KV 标称,即每伏特对应的空载 rpm。模型采用 KV 920,因此 k = 60 / (2π × 920) ≈ 0.0104 V·s/rad,绕组电阻为 0.12 Ω。在 14.8 V、60 % PWM、0.1 N·m 负载下,模型转速为 7,051 rpm,电流为 10.1 A,效率为 82 %。
电脑机箱风扇也按同样原理工作,只是部件更少。Noctua 的 NF-A12x25 采用四极四槽单相电动机,以 1.2 W 功率最高转到 2,000 rpm,并跟随主板的 PWM 信号:占空比 20 % 时为 450 rpm,0 % 时停转。
三相电流产生旋转磁场
感应电动机没有电刷、没有磁体,也没有换向电子电路,却仍能持续转动。办法在定子中。它的槽内通入来自电网的三相交流电,每相比前一相落后三分之一个周期。A 相达到峰值,然后是 B、C,再回到 A。
每相单独产生的磁场只沿一个方向来回脉动。三相绕组的轴线相隔 120 电角度,把这三个各自延后三分之一个周期、空间上又错开三分之一圈的脉动磁场相加,合成磁场的大小恒定,并以稳定速度旋转。控制区下方的图展示了这一过程:左边是一个周期内的三相电流,右边三个箭头表示各相,紫色箭头表示旋转的合成磁场。模型中,槽的颜色随当时的电流变化,定子齿上的紫色箭头显示磁极沿内孔移动。选择 2 极,可以看到一个北极和一个南极沿圆周相互追逐;选择 4 极,两种磁极各有两个,磁场转速减半。
转得多快?电源每个周期使磁场前进一对磁极。有 p 个磁极时,磁场每周期转 2/p 圈,因此以每分钟转数表示为
n_s = 120 × f / p
| 磁极数 | 50 Hz | 60 Hz |
|---|---|---|
| 2 | 3,000 rpm | 3,600 rpm |
| 4 | 1,500 rpm | 1,800 rpm |
| 6 | 1,000 rpm | 1,200 rpm |
| 8 | 750 rpm | 900 rpm |
这就是同步转速,在读数中显示为「磁场转速」。Galileo Ferraris 于 1885 年据此制造了两相电动机,Nikola Tesla 的 1888 年专利也描述了一台这样的机器。AEG 的 Mikhail Dolivo-Dobrovolsky 在 1889 年初已经让一台鼠笼转子的三相电动机运转起来,舞台上展示的就是这种结构。
转差率:鼠笼为何总慢一点
感应电动机的转子是一叠钢片,靠近表面的位置铸有铝条,两端用环连接。去掉铁芯后,它很像仓鼠跑轮,因此称为鼠笼。它没有接任何外部电线。
磁场扫过导条时会感应出电压,而端环将导条短接,因此产生电流。这些电流处于磁场中,受到 F = B × I × L 的力,将转子拖着追赶磁场。但如果转子追上磁场,磁场就不再扫过导条,不产生感应,也就没有力。所以转子总比磁场稍慢。两者之差占磁场转速的比例,就是转差率:
s = (n_s − n) / n_s
模型是一台 4 kW、四极、400 V 电动机。在额定负载 26.5 N·m 下,磁场转速为 1,500,转子为 1,451 rpm,转差率 3.3 %,电流 7.2 A。模型中的鼠笼导条会在感应电流的位置变亮,转差率越大,亮度越高。
负载增加会使转差率、感应电流和转矩一起增加,但有一定限度。控制区下方的图显示完整的转矩与转速曲线。静止时转矩为 45 N·m,电流为 47.6 A,超过运行电流的六倍,所以大型电动机会用软启动器或逆变器启动。随着电动机加速,转矩在约 1,130 rpm 附近升到 88 N·m 的峰值,随后陡降,在磁场转速处归零。电动机运行在末端陡峭部分,转速稍有变化就会使转矩大幅改变,因此转速随负载变化很小:10 N·m 时为 1,482 rpm,26.5 时为 1,451。负载超过峰值,电动机就会堵转。
开启「再生制动」,将轴驱动得比磁场更快,转差率便变为负值。导条反向切割磁场,转矩反向,机器开始发电:驱动转矩为 20 N·m 时,它以 1,532 rpm 运行,比磁场快 2.2 %,并向电网回送 2.89 kW。
频率和磁极数决定转速
直接接到电网时,感应电动机几乎只有一种转速。逆变器可以改变这一点。它把交流电变成直流电,再变为所需频率的三相电。为了保持磁场强度不变,电压也随频率同步降低,这就是模型在 50 Hz 以下采用的 V/f 规则。
设为四极、30 Hz 时,磁场以 900 rpm 旋转,额定负载下转子以 849 rpm 跟随。水泵和风机从中获益最多。它们的功率随转速降低而急剧下降,所以让风机稍慢一些,比全速运行时关小前方风门节能得多。任务要求电动机在至少 20 N·m 负载下转到 1,000 rpm:四极时约需 34.6 Hz,六极时约需 50.8 Hz。
磁极数则以较大的级差改变转速。滑块会即时改变定子绕组。有些真实电动机确实能这样做:变极绕组可以从四极重新接成八极,使风机不靠电子电路就有两种转速。
电动汽车电动机:转子内的磁体
大多数电动汽车和混合动力汽车采用永磁同步电动机。定子类似感应电动机,具有 48 个槽和三相绕组。不同的是转子:叠片钢芯内部有磁体槽,每极两块强磁体排成 V 形。八极共有 16 块磁体。转子完全跟随旋转磁场,没有转差,因为自身磁体锁定在磁场的磁极上。它是同步的。
因此转速由逆变器频率确定,n = 120 × f / p。在 200 Hz、8 极时为 3,000 rpm。负载不会改变转速,而是改变转子磁极落后于磁场磁极的角度,也就是读数中的负载角。无负载时,两者对齐。负载为 100 N·m 时,转子约落后 17 电角度。将负载提高到超过该转速下电动机的能力,它就会失步,失去对磁场的锁定并停转。在汽车里,逆变器不会让这种情况发生:它测量转子位置并设置电流,使磁场始终以适当角度领先。
将磁体埋入 V 形槽有两个好处。磁体在高速下能被牢固保持,而磁体之间及周围的钢,使转子沿某些方向比其他方向更容易磁化。铁芯试图与磁场对齐,由此产生第二种转矩,即磁阻转矩。这就是这类电动机被称为内置式永磁电动机的原因。
磁体本身大多采用钕铁硼。Masato Sagawa 及其同事在 1984 年发表了这种材料,剩磁为 1.23 T,磁能积为 290 kJ/m³,远强于玩具电动机中的铁氧体。正因如此,50 kW 电动机才足够小,能够装在车轮之间。
模型电动机在 400 V 下,从静止到 4,775 rpm 可提供最高 300 N·m,此时为 150 kW。再往上,磁体产生的反电动势接近电池可对抗的电压,逆变器必须用一部分电流削弱磁体的磁场。这就是弱磁:转速升高时转矩下降,使功率一直保持在约 150 kW,直到 16,000 rpm。提高电池电压会把转折点推高;增强磁体会增加转矩,却更早到达转折点。
效率、效率图与齿轮箱
电动机的功率损失在哪里?铜损随电流的平方增加,也就随转矩的平方增加。铁损来自钢中每秒数百次的磁场反转,并随转速增加。风阻和轴承损失也随转速增加。工作范围的各个角落各有主要损耗:高转矩时是铜损,高转速时是铁损和弱磁。最高效率位于中间区域。
电动汽车电动机控制区下方的图是效率图:横轴是转速,纵轴是转矩,颜色越深效率越高,黑线标出各转速下可提供的最大转矩。模型的最佳点约在 8,500 rpm、165 N·m,效率 96.5 %。Oak Ridge National Laboratory 测量了 2012 年 Nissan Leaf 的电动机,发现其在 5,000 至 9,000 rpm 间的峰值效率超过 97 %。任务要求用「频率」和「负载」找到模型的最佳点。
开启「驱动总成」,可以看到电动机与车轮之间的连接。两级齿轮先由 18 齿传到 60 齿,再由 17 齿传到 46 齿,将转速降低约 9 倍,同时把转矩放大相同比例。第二级齿轮是差速器的齿圈,使两个车轮能在转弯时以不同速度转动。在 6,000 rpm、0.35 m 车轮时,车速约为 88 km/h。齿轮箱解释了电动汽车电动机为何设计为高速运行:相同功率下转得越快,所需转矩越小,电动机就能越小、越轻。Oak Ridge 的测试体现了这一趋势:2004 年 Prius 电动机为 400 N·m、50 kW,最高 6,000 rpm,而 2010 年电动机为 205 N·m、60 kW,最高 13,500 rpm。
步进电动机:一个脉冲走一步
3D 打印机每分钟要数千次将喷嘴定位到文件指定位置的不足一毫米范围内,却不测量其实际位置。它使用步进电动机。驱动器每发一个脉冲,轴就转过固定角度,脉冲之间保持静止,因此只需计数脉冲就能知道位置。
舞台上是常见 NEMA 17 尺寸的混合式步进电动机,绘制尺寸约为实物两倍。转子由两个带齿钢杯组成,中间夹有轴向磁体,因此一个杯全为北极,另一个全为南极。每个杯有 50 个齿,两者错开半个齿。定子有八个磁极,极面上也有小齿,绕成 A、B 两相。各相依次通电,转子齿就会跳转,与当前磁力最强的定子齿对齐。
两相、每个电气周期四种电流方向组合,加上五十个齿:4 × 50 = 200 个整步转一圈,每步 1.8°。半步模式中,驱动器加入一相断电的中间状态,得到 400 个 0.9° 的步。在微步模式中,两路电流分别按正弦和余弦变化,转子可以停在齿间;1/16 步时,每个脉冲移动 0.1125°。实验区的步进按钮发送单个脉冲,前方刻度盘显示结果。任务要求恰好转到 90°,也就是 50 个整步。
步进电动机有个弱点:没有部件检查某一步是否真的发生。每一步都需要在线圈中建立电流,而线圈电感会拖慢这个过程,所以步进频率越高,可提供的转矩越小。图中显示的就是这条失步转矩曲线。在曲线上方,转子跟不上,会丢步,而控制器完全不知道。模型在 24 V、0.2 N·m 负载下,可跟上每秒约 834 个整步;在 48 V 下,电流建立更快,可跟上约 1,668 个。这就是打印机驱动器使用 24 V 或更高电压的原因,也解释了打印件碰到障碍物后为何会横向错层。常见 NEMA 17 电动机在每相 1.7 A 时,额定保持转矩为 42 N·cm。
舵机:能检查自身动作的电动机
舵机用反馈解决步进电动机的问题。爱好用舵机内部有一个小型有刷直流电动机、一组减速增矩的塑料齿轮、随输出轴转动的电位器,以及控制板。控制板每 20 ms 收到一个脉冲。脉冲宽度就是指令:1.5 ms 表示中间位置,1.0 ms 表示向一边转 90°,2.0 ms 表示向另一边转 90°。控制板将脉冲与电位器信号比较,用随误差增大而升高的电压驱动电动机,直到误差消失。推一下舵臂,控制板就会使其反推。
TowerPro 的 SG90 是无数学校机器人使用的 9 g 舵机,在 4.8 V 下提供 1.8 kg·cm 转矩,0.1 s 可转 60°。模型相当于一台从输出轴看具有这些参数的小直流电动机,配上略带阻尼的比例控制器。将 PWM 改为 2.0 ms,图中会显示角度迅速升到 +90° 并稳定;增加「负载」后,会残留小的稳态误差,因为控制器需要一定误差来产生保持负载的电压。
同样的闭环,只需把电位器换为编码器、把有刷电动机换为三相电动机,就用于各类工业机械臂和 CNC 轴。电动汽车逆变器每秒也会数千次对电流执行这种闭环控制。
直线电动机:展开成平面
沿电动机纵向切开并展开,定子就成为长条,原先旋转的磁场变为沿长条行进的磁场。把磁体装在车辆上,车辆便随磁场以相同速度前进。这就是直线同步电动机。速度由频率和极距 τ 决定,极距是行波磁场中一个磁极到相邻磁极的距离:
v = 2 × τ × f
模型的极距为 0.25 m,因此 100 Hz 对应 50 m/s,即 180 km/h,300 Hz 对应 540 km/h。舞台上的导轨向远处延伸,并作了横向剖切,可以看到两侧下方的长定子、槽内随电流着色的电缆,以及车辆裙板下的磁体。车辆留在屏幕中央,导轨向后流过,紫色箭头显示磁场始终锁定磁体。
磁悬浮列车采用这种原理。日本超导磁悬浮 ML-500 试验车于 1979 年达到 517 km/h,七节编组的 L0 列车于 2015 年 4 月 21 日在山梨试验线达到 603 km/h,至今仍是列车纪录。同样的原理缩小后,也用于移动芯片制造设备的工作台和某些工厂输送机。
1821 年 Faraday 的电动机
1820 年,Hans Christian Ørsted 展示了导线中的电流会使指南针偏转。Michael Faraday 当时是伦敦 Royal Institution 的助理,为撰写该领域的综述而着手重复实验。1821 年 9 月 3 日,他在地下室实验室中使通电导线绕磁体连续旋转,并以「On some new electro-magnetical motions」为题发表。他的笔记描述了装置:深盆底部铺蜡,盆中装满汞,一块磁体竖直固定在蜡中,磁极刚高出液面,一根导线悬入汞中。
舞台上的最后一台电动机重建了这一装置。电流从伏打电堆沿黄铜支架向上,再沿悬线向下,经过汞返回。在磁体顶部周围,磁场向侧面展开,因此向下通电的导线也受到始终垂直于磁场的侧向推力,不断绕磁极转动。翻转磁体,旋转方向也反转。模型中速度简单地随电流增加,因为汞的阻力随速度增大。Royal Institution 至今保存着 Faraday 的一件 1822 年汞槽装置,高 247 mm。
Faraday 的装置会转,却不能驱动任何东西。它证明电与磁能够产生连续运动,也成为舞台上其他所有电动机的起点。
能效等级为何重要
电动机及其驱动的机器比任何其他用途消耗的电力都多。International Energy Agency 在 2011 年认为,其占全球用电量的比例超过 40 %,并估计其中约 25 % 可以通过经济有效的方式节省。IEA 4E 电动机系统项目的 2025 年简报将 2023 年的比例定为 53 %:占工业用电量的 72 %,建筑用电量的 36 %。在欧盟,生态设计法规涵盖的电动机在 2020 年共有 3.8 亿台,每年耗电 1,326 TWh,占欧盟终端用电量的 56 %。
因此,微小的效率差异也会累积成很大的影响。2014 年发布的国际标准 IEC 60034-30-1 将电网供电的交流电动机分为 IE1 至 IE4 能效等级(2025 年版增加了 IE5)。对于四极、4 kW、50 Hz 电动机,欧盟表格规定 IE2 为 86.6 %、IE3 为 88.6 %、IE4 为 91.1 %。自 2021 年 7 月 1 日起,欧盟销售的 0.75 至 1,000 kW 三相电动机必须达到 IE3;自 2023 年 7 月 1 日起,75 至 200 kW、二极、四极或六极电动机必须达到 IE4。在美国,自 2016 年 6 月 1 日起制造的电动机必须符合 NEMA Premium 等级,与 IE3 对应。
模型感应电动机在额定负载下达到 90.1 %,处于 IE3 范围。要将损耗再降低一两个百分点,需要更多铜、更好的钢和更小的间隙,所以高等级电动机购买成本更高,运行成本更低。
模型省略了什么
电动机按真实部件布局绘制,但比例并不统一:直流电动机和步进电动机放大数倍,以便观察,感应电动机和电动汽车电动机则缩小。电气数值是为了模拟各类真实电动机行为而选择的模型值,并非某一具体产品的参数。案例列表引用真实产品及其来源。
直流模型忽略摩擦、电刷压降和电感。无刷模型将螺旋桨阻力视为固定转矩。感应模型采用电阻固定的教科书等效电路,因此忽略了启动时转子导条电阻随频率上升的变化,励磁电流也作了简化。电动汽车电动机使用转矩极限和损耗图,而非完整磁场计算,负载角则来自简单正弦关系。步进电动机转子对每一步的响应以带阻尼弹簧描述,并用慢动作展示。直线电动机的极距 0.25 m 是模型值。力和磁场箭头为易读而绘制,并不按比例。
电动机从何而来
Faraday 在 1821 年实现旋转后,Peter Barlow 于 1822 年造出一个在磁极间的汞中旋转的星形轮,这是首个由电磁作用驱动的旋转装置。William Sturgeon 在 1825 年制造了电磁铁,使实用电动机成为可能。1834 年 5 月,Königsberg 的 Moritz Jacobi 完成了第一台具有实用输出的旋转电动机;其纪录保持了四年,直到他自己的第二台电动机在 1838 年驱动一艘载有 14 人的船渡过河流。
来自 Vermont 的铁匠 Thomas Davenport 于 1833 年开始研究电磁铁,并在 1837 年 2 月 25 日获得美国专利 132,这是第一项电动机专利。他的模型在永磁环内装有四个旋转电磁铁,以换向器切换,据说达到约 1,000 rpm、4.5 瓦。但电池昂贵,蒸汽便宜,这些早期电动机并未得到发展。
发电机改变了局面。Werner Siemens 于 1856 年将绕组放入槽中,几乎所有电机至今仍如此,并在 1866 和 1867 年发展了自励发电机。Zénobe Gramme 的 1871 年环形电枢产生平稳直流,Friedrich von Hefner-Alteneck 的鼓形电枢进一步改进,Auguste Pellerin 则于 1873 年提出将铁芯分成彼此绝缘的薄片。发电机提供廉价电流,使电动机值得制造。1879 年,Siemens & Halske 在柏林博览会上运行电力机车:150 V、2.2 kW、954 kg、7 km/h,绕 300 m 椭圆轨道运送了约 90,000 名参观者。
交流电需要自己的电动机。Ferraris 于 1885 年制造两相感应电动机,却认为其效率永远无法超过 50 %。Tesla 在 1887 年申请两相交流系统的首批专利,电磁电动机的美国专利 381,968 于 1888 年 5 月 1 日获批。Dolivo-Dobrovolsky 的三相鼠笼电动机于 1889 年问世,1891 年 AEG 和 Oerlikon 将最高 25 kV 的三相电从 Lauffen 输送到 175 km 外的 Frankfurt,三相电动机开始在工业中普及。
20 世纪加入了电子技术。Wilson 和 Trickey 在 1962 年提出的固态换向促成了无刷电动机,1984 年的 Nd-Fe-B 磁体使小型高功率永磁电动机成为可能,功率晶体管则让从电梯到汽车的各种设备都用上逆变器。1996 年,KONE 推出无机房电梯,由可装入井道的扁平永磁电动机驱动。
常见问题
直流电动机为什么需要换向器?
通稳定电流的线圈会转到其磁极与相反磁极对齐,然后停止。换向器恰在线圈经过这一点时反转电流,使线圈持续受到同向推动。在这个三极电动机中,接线每转改变六次,每个线圈的电流每半转反向。
什么是反电动势?
它是电动机的线圈在磁场中运动时产生的电压。它与转速成正比(E = k × ω),并与电源对抗。正因如此,运行中的电动机比堵转时电流小得多。
电动机启动或卡住时为什么电流很大?
静止时没有反电动势,因此只有线圈电阻限制电流。直流模型堵转时为 12 V / 2 Ω = 6 A,而在 20 mN·m 负载下运行时为 1 A。感应模型启动时为 47.6 A,额定负载下为 7.2 A。
电动机为什么会随负载增加而减速?
转矩来自电流(T = k × I)。要增大转矩,需要更大电流,而电源电压固定时,只有反电动势下降才能增大电流,也就是转得更慢。感应电动机减速的原因类似:它需要更大的转差率,才能在鼠笼中感应出更多电流。
弗莱明左手定则说明什么?
说明导线受力的方向。食指沿磁场方向(从北到南),中指沿电流方向,拇指便指向力的方向。用相同手指的右手定则,则给出发电机中的感应电流方向。
有刷电动机为什么有三个或更多磁极?
两极转子存在一个位置,力径直向外,不产生转动,因此可能无法启动。采用三个磁极,始终至少有两个线圈能够拉动,转矩永不降为零。
电动机能当发电机吗?
可以。将轴转得比电源驱动时更快,电流就会反向。12 V 的直流模型由 40 mN·m 转矩驱动时,转速为 7,639 rpm,以 24 W 给电池充电。电动汽车利用这一点在制动时回收能量。
什么是转差率?
感应电动机转子落后于旋转磁场的速度差,占磁场转速的比例。它必须落后,因为只有这样,磁场才会扫过鼠笼导条,感应出产生转矩的电流。模型的 4 kW 电动机在磁场转速为 1,500 时以 1,451 rpm 运转,转差率为 3.3 %。
如何从铭牌推算感应电动机的磁极数?
寻找略高于额定转速的同步转速:120 × f / p。一台 50 Hz、额定 1,450 rpm 的电动机,其磁场必为 1,500 rpm,因此有四极,转差率约 3.3 %。60 Hz、1,750 rpm 的电动机也有四极。
BLDC 线圈中流的是交流电,为什么称为直流电动机?
因为它由直流电源供电,行为类似有刷直流电动机:转速随电压升高,转矩随电流增加。驱动芯片和霍尔传感器承担换向器的工作,每个电气周期分六步将电池接到三相上,因此每个线圈都有双向电流。
电动汽车电动机静止时就有转矩,为什么还要齿轮箱?
因为相同功率下转速越高,所需转矩越小,所需的铜、钢和磁体也越少。约 9 比 1 的减速,让转速为 10,000 rpm 或更高的电动机,驱动转速约为其十分之一的车轮。
步进电动机为什么会丢步?
每一步都需要建立线圈电流,而线圈电感会拖慢这一过程,所以步进频率越高,可用转矩越小。如果负载超过该频率下的失步转矩,转子就会落后一个齿,控制器却无法察觉,因为步进电动机通常没有位置传感器。
舵机如何知道自己的角度?
输出轴上的电位器随轴转动,给出随角度变化的电压。控制板将其与收到的脉冲宽度比较,每个 20 ms 周期中脉冲为 1.0 至 2.0 ms,然后驱动电动机,直到两者一致。
IE 能效等级表示什么?
它们是 IEC 60034-30-1 对交流电动机满载效率规定的等级,IE1 最低。对于四极、4 kW、50 Hz 电动机,欧盟最低要求为 IE2 86.6 %、IE3 88.6 %、IE4 91.1 %。欧盟销售的大多数三相电动机自 2021 年 7 月起都必须达到 IE3。
术语
- 电枢:直流电动机的旋转部分,包括铁芯和线圈。
- 换向器:直流电动机轴上的分段铜环,用于切换线圈之间的电流。
- 电刷:在换向器上滑动、传入或导出电流的碳块。
- 反电动势:旋转电动机产生、与电源相对抗的电压。
- 电动机常数(k):每弧度每秒对应的反电动势伏特数,等于每安培对应的转矩牛顿米数。
- KV:爱好用电动机每伏特对应的空载转速,单位 rpm。
- 定子:电动机固定不动的部分;交流电动机的定子带有绕组。
- 转子:转动的部分。
- 霍尔传感器:磁极经过时输出信号的芯片。
- 六步换向:每个电气周期分六步切换三相电动机的供电,每次接通两相。
- 同步转速:旋转磁场的转速,120 × f / p rpm。
- 转差率:感应电动机转子落后于磁场的速度差,占磁场转速的比例。
- 鼠笼:感应电动机中由端环连接导条组成的转子。
- 负载角:同步电动机转子磁极落后于磁场磁极的角度。
- 弱磁:用部分电流对抗磁体的磁场,使电动机能超过基速运行。
- 逆变器:将直流电变成任意频率交流电,也能反向转换的电子装置。
- 步距角:步进电动机每脉冲转过的角度;200 步电动机为 1.8°。
- 失步转矩:步进电动机在某一步进频率下不丢步所能提供的最大转矩。
- 极距(τ):直线电动机行波磁场相邻磁极之间的距离。
- 再生制动:使电动机作为发电机运行并储存能量的制动方式。
参考资料
- Royal Institution, The birth of electric motion (2021). https://www.rigb.org/explore-science/explore/blog/birth-electric-motion (核对于 2026 年 10 月 18 日)
- Royal Institution, Michael Faraday's electric magnetic rotation apparatus (motor). https://www.rigb.org/explore-science/explore/collection/michael-faradays-electric-magnetic-rotation-apparatus-motor (核对于 2026 年 10 月 18 日)
- M. Faraday, On some new electro-magnetical motions, and on the theory of magnetism, Quarterly Journal of Science 12 (1821), 扫描件藏于 Museu Faraday, Instituto Superior Técnico. https://museufaraday.ist.utl.pt/HistTecnology/Faraday_motor.pdf (核对于 2026 年 10 月 18 日)
- American Physical Society, APS News: September 4, 1821 and August 29, 1831: Faraday and Electromagnetism. https://www.aps.org/apsnews/2001/08/faraday-electromagnetism (核对于 2026 年 10 月 16 日)
- German Patent and Trade Mark Office (DPMA), First patent for an electric motor: Thomas Davenport. https://www.dpma.de/english/our_office/publications/milestones/greatinventors/thomasdavenport/index.html (核对于 2026 年 10 月 18 日)
- M. Doppelbauer, The invention of the electric motor 1800-1854, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1376.php (核对于 2026 年 10 月 18 日)
- M. Doppelbauer, The invention of the electric motor 1856-1893, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1390.php (核对于 2026 年 10 月 18 日)
- Karlsruhe Institute of Technology, Jacobi's first real electric motor. https://www.eti.kit.edu/english/1382.php (核对于 2026 年 10 月 18 日)
- Deutsches Museum, Elektrische Lokomotive, Siemens & Halske, 藏品编号 3720. https://digital.deutsches-museum.de/en/digital-catalogue/collection-object/3720/ (核对于 2026 年 10 月 18 日)
- N. Tesla, Electro-magnetic motor, 美国专利 381,968 (1888 年 5 月 1 日). https://patents.google.com/patent/US381968A/en (核对于 2026 年 10 月 18 日)
- T. G. Wilson 与 P. H. Trickey, D-C machine with solid-state commutation, Electrical Engineering 81 (1962). https://doi.org/10.1109/EE.1962.6446586 (核对于 2026 年 10 月 18 日)
- M. Sagawa 等, New material for permanent magnets on a base of Nd and Fe, Journal of Applied Physics 55, 2083 (1984). https://doi.org/10.1063/1.333572 (核对于 2026 年 10 月 18 日)
- R. H. Staunton 等, Evaluation of 2004 Toyota Prius Hybrid Electric Drive System, ORNL/TM-2006/423. https://www.osti.gov/biblio/890029 (核对于 2026 年 10 月 18 日)
- T. A. Burress 等, Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System, Oak Ridge National Laboratory (2011). https://info.ornl.gov/sites/publications/files/pub26762.pdf (核对于 2026 年 10 月 18 日)
- T. Burress, Benchmarking State-of-the-Art Technologies, US DOE Vehicle Technologies Annual Merit Review (2013). https://www.energy.gov/sites/prod/files/2014/03/f13/ape006_burress_2013_o.pdf (核对于 2026 年 10 月 18 日)
- Central Japan Railway Company, Superconducting Maglev (SCMAGLEV). https://global.jr-central.co.jp/en/company/_pdf/superconducting_maglev.pdf (核对于 2026 年 10 月 18 日)
- KONE Corporation, History. https://www.kone.com/global/en/company/history.html (核对于 2026 年 10 月 18 日)
- KONE Corporation, KONE S MonoSpace brochure (2017). https://www.kone.vn/en/Images/brochure-kone-s-monospace._tcm149-18330.pdf (核对于 2026 年 10 月 18 日)
- TowerPro, SG90 Digital (规格). https://towerpro.com.tw/product/sg90-7 (核对于 2026 年 10 月 18 日)
- StepperOnline, Nema 17 stepper motors. https://www.omc-stepperonline.com/nema-17-stepper-motor (核对于 2026 年 10 月 18 日)
- Noctua, NF-A12x25 PWM specifications. https://www.noctua.at/en/products/nf-a12x25-pwm/specifications (核对于 2026 年 10 月 18 日)
- Noctua, PWM specifications white paper. https://cdn.noctua.at/media/Noctua_PWM_specifications_white_paper.pdf (核对于 2026 年 10 月 18 日)
- NASA Jet Propulsion Laboratory, Ingenuity Mars Helicopter Landing Press Kit: Spacecraft. https://www.jpl.nasa.gov/news/press_kits/ingenuity/landing/mission/spacecraft (核对于 2026 年 10 月 18 日)
- IEC, IEC 60034-30-1:2014, Efficiency classes of line operated AC motors (IE code). https://webstore.iec.ch/en/publication/136 (核对于 2026 年 10 月 18 日)
- ABB, Technical note: IEC 60034-30-1 standard on efficiency classes for low voltage AC motors (2018). https://library.e.abb.com/public/db64d153e3c346938e18916e66fb1d0d/9AKK107319%20EN%2005-2018_20848_ABB_Technical_note_IEC_60034_30_1.pdf (核对于 2026 年 10 月 18 日)
- Commission Regulation (EU) 2019/1781, 电动机和变速驱动装置的生态设计要求. https://eur-lex.europa.eu/eli/reg/2019/1781/oj (核对于 2026 年 10 月 18 日)
- European Commission, Energy Efficient Products: Electric motors. https://energy-efficient-products.ec.europa.eu/product-list/electric-motors_en (核对于 2026 年 10 月 18 日)
- IEA (P. Waide and C. U. Brunner), Energy-Efficiency Policy Opportunities for Electric Motor-Driven Systems (2011). https://www.iea.org/reports/energy-efficiency-policy-opportunities-for-electric-motor-driven-systems (核对于 2026 年 10 月 18 日)
- IEA 4E EMSA, Electric motor systems: a key element on the way to global net zero (2025). https://www.iea-4e.org/emsa/news/electric-motor-systems-a-key-element-on-the-way-to-global-net-zero/ (核对于 2026 年 10 月 18 日)
- US Department of Energy, Energy Conservation Standards for Electric Motors, Federal Register 88 FR 36066 (2023 年 6 月 1 日). https://www.federalregister.gov/documents/2023/06/01/2023-10019/energy-conservation-program-energy-conservation-standards-for-electric-motors (核对于 2026 年 10 月 18 日)
- Georgia State University, HyperPhysics, DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/motdc.html (核对于 2026 年 10 月 16 日)
- Georgia State University, HyperPhysics, Commutator and Brushes on DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/comtat.html (核对于 2026 年 10 月 16 日)
- Georgia State University, HyperPhysics, Magnetic Force on a Current-Carrying Wire. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/forwir.html (核对于 2026 年 10 月 16 日)
- 模型中的数字来自本页公式及模型值(直流电动机:R = 2.0 Ω,k = 0.020 N·m/A,J = 1.0 × 10⁻⁴ kg·m²;感应电动机:4 kW、4 极、400 V;电动汽车电动机:300 N·m,400 V 下为 150 kW)。
解说文章与模拟采用 CC BY-NC-SA 4.0 许可,另有说明的除外。
更多展品
闪电与雷声:观察形成过程与传播原理
闪电通道将空气加热到太阳表面温度的约五倍,而雷声每传播一千米到你这里,约需 3 秒。
电网:电是怎样送到你家的
电力以 345,000 伏离开发电厂,以 220 伏到达插座,因为高电压能使电流以及导线中的热损耗保持较小。
锂离子电池模拟器:充电并追踪离子
每次为一节 18650 电芯充电,约有 7 × 10²² 个锂离子离开金属氧化物,挤入石墨片层之间。
微波炉是怎样工作的:产生微波的磁控管
微波炉内的波长为 12.2 cm,因此没有转盘时,食物中的热点相距约 6 cm。
太阳能电池板:怎样把阳光变成电
充足日照下,一块 60 片电池的屋顶电池板产生约 300 瓦,而这些电力都来自每片硅内部的电场。
触摸屏原理:玻璃如何找到你的手指
手机玻璃下方有一张透明电极网格,手指会让电极间传递的电荷出现小幅下降。