그림 09원리관
전동기의 원리
1821년 수은 속 패러데이의 도선부터 전기차 회전자 속 자석까지, 전동기 여덟 가지가 모두 전류와 자기장이 서로 미는 힘으로 돕니다.
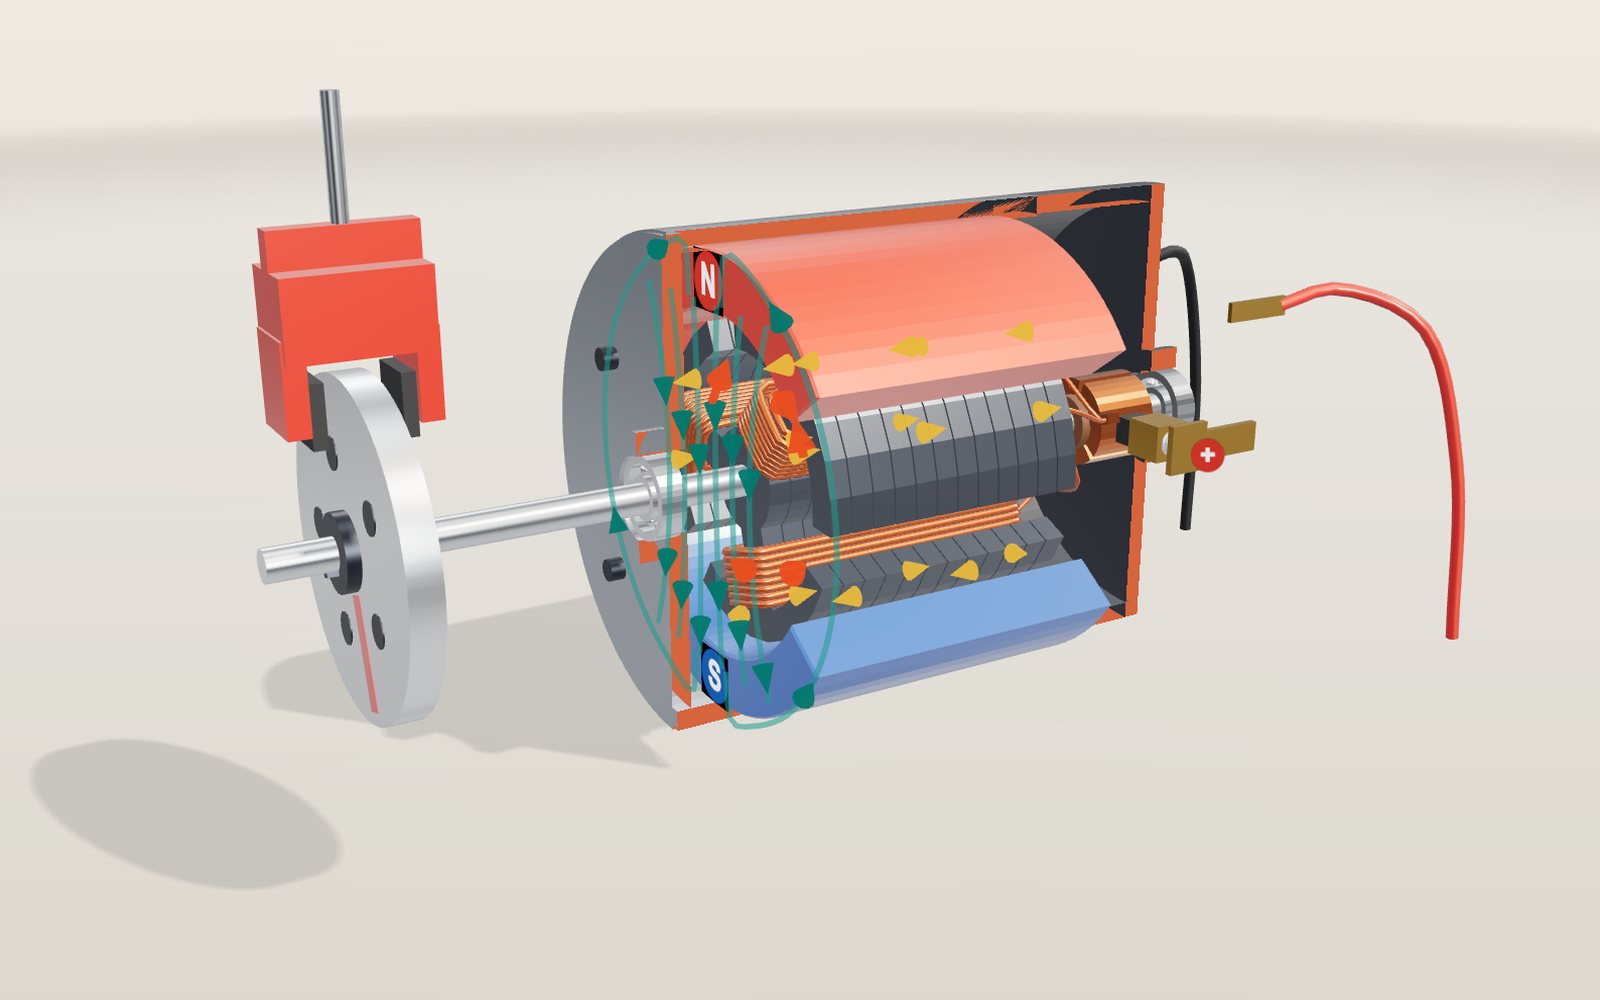
이 기기에서는 3D를 띄울 수 없습니다. 아래 안내 단계를 글로 볼 수 있습니다.
1 / 17 작은 직류 전동기를 갈랐습니다케이스와 뒤 덮개의 앞쪽 절반을 잘라 냈고, 빨간 면이 자른 자리입니다. 안에서는 팔이 셋인 전기자가 두 자석 사이를 돕니다. 여기에는 전동기가 여덟 가지 있습니다. 「전동기」 슬라이더나 조작 아래 목록에서 골라 보세요.
끌어서 돌리고, 휠이나 두 손가락으로 확대하세요.
모형이 보여 주는 것
무선 드릴의 방아쇠를 당기거나, 천장 선풍기를 켜거나, 전기차의 가속 페달을 밟으면 무언가가 돌기 시작합니다. 그 일을 하는 기계들은 겉모습이 전혀 다릅니다. 가장 값싼 것에는 갈라진 구리 고리와 탄소 덩어리 두 개가 있고, 전기차의 것에는 수백 암페어를 1초에 수천 번 켰다 끄는 반도체 칩이 있습니다. 그래도 모두 같은 힘으로 돕니다. 전류와 자기장이 서로 미는 힘으로, 1821년 마이클 패러데이가 수은 그릇에 매단 도선으로 처음 보여 준 것입니다.
이 전시에는 전동기가 여덟 가지 있습니다. 「전동기」 슬라이더나 조작 아래 목록에서 하나를 고르면 무대에 만들어집니다.
- 브러시 직류 전동기: 장난감과 자동차 창문에 들어가는, 반으로 가른 깡통 전동기입니다.
- 브러시리스 직류(BLDC) 아우터 로터형: 드론 프로펠러를 돌리는 종류로, 홀 센서와 구동 기판이 있습니다.
- 3상 유도 전동기: 펌프, 송풍기, 공장을 돌리는 일꾼으로, 농형 회전자가 있습니다.
- 영구자석 동기 전동기: 회전자 속에 자석을 묻은 전기차 전동기입니다. 위에 인버터가 있고, 「구동 장치」를 켜면 감속기도 보입니다.
- 스테핑 모터: 펄스 하나에 1.8°씩 움직이는 3D 프린터 전동기로, 축에 눈금판이 달려 있습니다.
- 서보: 작은 전동기, 기어, 센서를 한 상자에 넣어, 가리킨 각도로 찾아가는 장치입니다.
- 선형 전동기: 전동기를 선로를 따라 펼친 것으로, 자기부상열차의 원리입니다.
- 패러데이의 1821년 전동기: 수은 속 자석 둘레를 도는 도선입니다.
케이스는 모두 반으로 잘라 속을 볼 수 있게 했고, 빨간 면이 자른 자리입니다. 구석의 계기는 전동기에 따라 바뀝니다. 직류 전동기에서는 전압, 전류, 회전수가, 유도 전동기에서는 주파수, 슬립, 자기장 속도가, 스테핑 모터에서는 한 걸음 각도와 축 각도가 나옵니다. 「더 보기」를 누르면 자기장을 만드는 전류가 작은 그래프로 나옵니다. 구석에 다 들어가지 않는 것은 조작 아래에 있습니다. 지금 값을 넣은 식, 무대에 있는 전동기의 그래프, 상전류와 그 전류가 만드는 자기장을 크게 그린 그래프, 과제 여섯 개, 효율 등급 표, 전동기 비교표, 역사와 익숙한 기계에서 모은 사례 41개입니다.
슬라이더의 뜻은 전동기에 따라 바뀝니다. 「전압」, 「부하」, 「자석 세기」는 대부분의 전동기에 쓰입니다. 「PWM」은 직류 전동기에서는 스위칭의 듀티비이고, 서보에서는 펄스 폭입니다. 「주파수」는 유도 전동기에서는 전원 주파수, 전기차 전동기와 선형 전동기에서는 인버터 주파수, 스테핑 모터에서는 초당 걸음 수입니다. 「극수」는 교류 전동기의 권선을 바꿉니다. 무대의 전동기에 쓸모없는 슬라이더는 흐리게 보입니다.
화면 속 움직임은 모두 계기의 숫자보다 느립니다. 그대로 그리면 흐릿한 원으로만 보이기 때문입니다. 직류 전동기는 60배, 드론 전동기는 320배, 유도 전동기는 40배 느리게 그렸고, 「느리게」를 켜면 더 느려집니다.
자기장 속 도선이 움직이는 이유
전동기의 모든 동작은 사실 하나에서 나옵니다. 자기장을 가로질러 전류가 흐르는 도선은 도선과 자기장 모두에 직각인 방향으로 밀립니다. 미는 힘의 크기는 다음과 같습니다.
F = B × I × L
B는 자기장의 세기(테슬라), I는 전류(암페어), L은 자기장 안에 들어 있는 도선의 길이(미터)입니다. 작은 공기 틈에서 페라이트 자석이 내는 정도인 0.3 테슬라 속에 길이 30 mm 도선을 두고 1 A를 흘린다고 해 보겠습니다. 힘은 0.3 × 1 × 0.03 = 0.009 뉴턴으로, 1그램짜리 물건의 무게쯤입니다. 이것만으로는 아무것도 돌릴 수 없습니다.
그래서 전동기는 도선을 아주 많이 씁니다. 코일 하나가 수십 번 감겨 있고, 한 바퀴마다 축과 나란한 긴 변이 두 개씩 있으니, 같은 작은 힘이 수백 번 더해집니다. 직류 전동기의 빨간 화살표가 코일 양쪽 변이 받는 힘입니다. 전류가 클수록 화살표가 길어집니다. 변이 어디에 있는지도 중요합니다. 자석 바로 밑의 도선은 자기장을 고스란히 받고, 자석과 자석 사이 빈자리의 도선은 거의 받지 않습니다.
도선은 어느 쪽으로 밀릴까요? 「왼손 법칙」을 켜면 전동기 위에 손이 나타납니다. 집게손가락을 자기장 방향(N에서 S)으로, 가운뎃손가락을 전류 방향으로 두면 엄지가 힘의 방향을 가리킵니다. 전동기에 쓰는 플레밍의 왼손 법칙입니다. 벡터로 쓰면 F = I L × B이고, 이 법칙은 그 외적을 손가락으로 계산하는 방법입니다. 회생 제동처럼 전류를 뒤집으면 엄지도 반대로 돌아갑니다.
같은 일을 다르게 보는 방법도 있습니다. 코일을 따라 전류가 돌면 철심의 팔은 한쪽 끝이 N극, 다른 쪽 끝이 S극인 전자석이 됩니다. 이 팔은 반대 극 자석에 끌리고 같은 극 자석에는 밀립니다. 두 설명은 같은 토크를 내놓습니다. 같은 힘을 두 가지 방법으로 셀 뿐입니다. 이 무대의 교류 전동기는 두 번째 방법으로 보는 편이 쉬워서, 코일이 그 순간 N극이면 빨강, S극이면 파랑으로 칠했습니다.
직류 전동기에 정류자가 필요한 이유
전류가 한 방향으로만 흐르는 코일 하나가 있다고 해 보겠습니다. 팔이 N극이 되었다면 S극 자석 쪽으로 돌아갑니다. 거기 닿으면 더 끌 일이 없습니다. 팔은 조금 지나쳤다가 되돌아와 나침반 바늘처럼 멈춥니다. 계속 돌게 하려면 팔이 자석을 지나는 바로 그때 코일의 전류 방향을 뒤집어서, 끌려오던 극을 이제는 밀어내야 합니다.
정류자가 하는 일이 바로 이것입니다. 정류자는 축에 붙은 회전 스위치입니다. 조각들은 코일과 함께 돌고 브러시는 제자리에 있습니다. 축이 돌면 브러시가 한 조각에서 다음 조각으로 미끄러지면서 코일과의 연결이 바뀝니다. 이 모형의 조각은 폭이 112°이고 사이 틈이 8°이며, 브러시 두 개는 서로 맞은편에 있습니다. 브러시는 60°마다 틈을 하나씩 건너므로 한 바퀴에 연결이 여섯 번 바뀌고, 코일마다 전류는 반 바퀴에 한 번씩 뒤집힙니다.
「느리게」를 켜면 직류 전동기는 그때마다 느려집니다. 몇 도 동안 브러시가 조각 두 개에 함께 닿아 그 사이 코일을 단락시킵니다. 그 코일의 전류는 아주 짧은 시간에 사라졌다가 반대 방향으로 다시 생겨야 하고, 실제 전동기에서 브러시에 튀는 작은 푸른 불꽃이 여기서 나옵니다. 모형은 전류가 흐르는 동안 브러시가 틈을 걸칠 때마다 불꽃을 그립니다.
코일 세 개가 전류를 나누는 방법
극이 두 개뿐인 전동기에는 죽은 자리가 있습니다. 코일이 자기장과 정확히 직각으로 멈추면 양쪽 변이 받는 힘이 모두 바깥쪽을 향해 돌리는 효과가 없고, 혼자서는 다시 출발하지 못합니다. 극을 세 개로 만들면 이 문제가 사라집니다. 회전자가 어느 각도에서 멈추든 적어도 코일 두 개는 당길 수 있는 자리에 있습니다.
이 전동기의 코일 세 개는 끝과 끝이 이어진 고리 모양이고, 이음매마다 정류자 조각이 하나씩 붙어 있습니다. 브러시가 조각 두 개에 닿아 있으면 전류가 갈 길은 둘입니다. 코일 하나를 곧장 지나는 길과, 나머지 두 코일을 잇달아 지나는 길입니다. 곧장 가는 길은 저항이 절반이라 전류의 3분의 2가 그리로 흐르고, 나머지 두 코일에는 3분의 1씩 흐릅니다. 브러시가 틈을 걸치면 코일 하나가 단락되고 나머지 두 코일이 전류를 반씩 나눕니다. 「더 보기」의 그래프가 회전자 각도에 따른 이 세 코일의 전류입니다.
세 코일이 내는 회전 효과를 각도마다 더해 보면 0이 되는 자리가 없습니다. 이 모형의 단순한 계산에서는 한 바퀴에 여섯 번, 가장 클 때의 77 %까지 내려갑니다. 이 오르내림이 값싼 전동기가 웅웅거리는 까닭 가운데 하나입니다. 극과 조각이 다섯 개, 일곱 개처럼 더 많은 전동기는 토크가 더 고르게 나옵니다.
역기전력, 그리고 도는 전동기가 전류를 덜 쓰는 이유
작은 전동기의 코일 저항을 재면 2옴쯤 나올 수 있습니다. 여기에 12 V를 걸면 옴의 법칙대로 6 A가 흘러야 합니다. 전동기가 막 출발하는 순간에는 실제로 그렇습니다. 하지만 돌기 시작하면 전류가 그보다 훨씬 줄어듭니다. 전동기는 발전기이기도 하기 때문입니다. 자기장 속을 움직이는 코일에는 전압이 생기고, 이 전압은 전원을 거스릅니다. 이것을 역기전력이라고 하며, 회전 속도에 비례합니다.
E = k × ω
ω는 초당 라디안으로 잰 회전 속도이고 k는 전동기 상수입니다. 전원 전압은 역기전력과 코일 저항에서 잃는 전압을 함께 감당해야 합니다.
V = I × R + k × ω
같은 상수 k가 전류와 토크도 이어 줍니다.
T = k × I
SI 단위에서는 두 k가 같은 숫자입니다. 라디안당 1볼트·초는 암페어당 1뉴턴미터와 같고, 둘 다 같은 자기장 속의 같은 코일에서 나오기 때문입니다.
이 두 식이 전동기의 움직임을 설명합니다. 전동기는 토크 k × I가 부하와 딱 맞을 때까지 빨라집니다. 부하가 커지면 느려지고, 역기전력이 줄어든 만큼 전원 전압이 코일에 더 많은 전류를 밀어 넣어 토크가 부하만큼 올라갑니다. 전동기 안의 어떤 부품도 부하를 재지 않습니다. 속도는 저절로 자리를 찾습니다.
숫자로 확인해 보기
직류 전동기의 상수는 작은 12 V 취미용 전동기 범위에서 고른 모형 값입니다. R = 2.0옴, k = 0.020 N·m/A이고, 회전자와 부하 원판을 합친 관성 모멘트는 J = 1.0 × 10⁻⁴ kg·m²입니다. 마찰, 브러시에서 떨어지는 전압, 코일의 인덕턴스는 뺐습니다. 이 페이지의 숫자는 모두 손으로도 계산해 확인했습니다.
| 전원 | 무부하 회전수 | 정지 토크 | 정지 전류 |
|---|---|---|---|
| 3 V | 1,432 rpm | 30 mN·m | 1.5 A |
| 6 V | 2,865 rpm | 60 mN·m | 3.0 A |
| 9 V | 4,297 rpm | 90 mN·m | 4.5 A |
| 12 V | 5,730 rpm | 120 mN·m | 6.0 A |
무부하 회전수. 부하가 없으면 전류가 0이므로 V = k × ω이고 ω = V / k입니다. 12 V에서는 초당 600라디안, 5,730 rpm입니다. 전압을 1 V 올릴 때마다 477.5 rpm씩 빨라집니다.
정지 토크. 축을 붙잡아 두면 역기전력이 없어 전류는 V / R가 됩니다. 12 V에서 6 A이고, 토크는 0.020 × 6 = 0.12 N·m, 다시 말해 120 mN·m입니다.
돌고 있을 때. 9 V에 부하 20 mN·m이면 전류는 0.020 / 0.020 = 1 A입니다. 역기전력은 9 − 1 × 2 = 7 V이므로 속도는 7 / 0.020 = 350 rad/s, 3,342 rpm입니다. 전원이 9 W를 넣고 축이 0.020 × 350 = 7 W를 내보내니 효율은 77.8 %입니다. 나머지 2 W는 코일을 데웁니다.
부하가 클 때. 12 V, 80 mN·m이면 전류는 4 A, 역기전력은 12 − 4 × 2 = 4 V이고 전동기는 1,910 rpm으로 돕니다. 12 V, 20 mN·m에서는 1 A로 4,775 rpm입니다.
출력이 가장 클 때. 출력은 토크와 속도의 곱이라서 직선의 한가운데, 무부하 속도의 절반이자 정지 토크의 절반인 자리에서 가장 큽니다. 12 V에서는 60 mN·m, 2,865 rpm이고 36 W를 받아 18 W를 냅니다. 이때 효율은 꼭 50 %이므로, 전동기는 보통 이보다 빠른 쪽에서 씁니다.
더 센 자석, 더 많이 감은 코일. 「자석 세기」와 「코일 감은 수」는 모두 k를 바꿉니다. 자석이 1.5배 세지면 12 V에서 무부하 회전수는 3,820 rpm으로 내려가지만 정지 토크는 180 mN·m로 올라갑니다. 느려지는 대신 힘이 세집니다. 같은 양의 구리로 두 배 많이 감으면 k도 두 배가 되지만, 도선이 절반 굵기에 두 배 길이가 되어 R은 네 배로 늘어납니다. 무부하 회전수는 2,865 rpm으로 절반이 되고 정지 토크도 60 mN·m로 절반이 됩니다. 전동기 회사가 같은 몸체를 여러 권선으로 파는 이유입니다. 높은 전압과 작은 전류에 맞춘 것, 그 반대에 맞춘 것이 따로 있습니다.
PWM. 「PWM」 슬라이더는 전원을 아주 빠르게 켰다 끄면서 켜 둔 시간의 비율을 정합니다. 전동기의 인덕턴스가 펄스를 고르게 펴 주어서, 평균 전압을 넣은 것처럼 움직입니다. 12 V에서 60 %라면 7.2 V를 넣은 것과 같습니다. 완전히 켜지거나 완전히 꺼진 스위치는 전력을 거의 잃지 않아서, 배터리로 도는 전동기는 거의 다 이렇게 제어합니다.
자리 잡는 데 걸리는 시간. 모형의 속도는 시간 상수 J × R / k² = 0.5초로 변합니다. 무거운 원판을 달지 않은 같은 크기의 실제 전동기는 몇백분의 1초 만에 자리를 잡습니다.
조작 아래 그래프는 가로가 토크, 세로가 회전수입니다. 어떤 전압에서 전동기가 돌 수 있는 자리는 무부하 회전수와 정지 토크를 잇는 직선 위뿐입니다. 빨간 점선이 부하이고, 전동기는 두 선이 만나는 곳에서 돕니다. 전압을 올리면 직선이 바깥쪽으로 옮겨 가고, 부하를 정지 토크보다 크게 올리면 두 선이 만나지 않습니다. 작은 전동기가 무언가에 걸려 타 버리는 것이 이 때문입니다.
거꾸로 돌리기: 회생 제동
전동기와 발전기는 같은 기계입니다. 부하가 전원이 돌릴 속도보다 빠르게 축을 밀면 역기전력이 전원 전압보다 커지고, 전류는 반대로 흐릅니다. 전동기에서 나와 배터리로 들어가는 것입니다. 토크도 함께 뒤집혀서, 이제 이 기계는 자기를 돌리는 쪽에 제동을 겁니다.
직류 전동기를 12 V, 부하 40 mN·m에 두고 「회생 제동」을 켜 보세요. 부하가 축을 붙잡는 대신 돌립니다. 전류는 −2 A, 속도는 7,639 rpm에서 자리를 잡고, 축이 0.04 × 800 = 32 W를 넣는 동안 배터리는 12 × 2 = 24 W를 받습니다. 차이 8 W는 코일을 데웁니다. 주황 전류 화살표는 코일을 반대로 돌고, 빨간 힘 화살표는 뒤를 가리키며, 왼손의 엄지도 반대로 돌아갑니다.
전기차, 전철, 엘리베이터가 모두 이렇게 합니다. 전기차 전동기에서 조작 아래 과제를 해 보세요. 2,000 kg 차를 100 km/h에서 3 m/s²로 세우면서, 차가 가진 운동 에너지 214 Wh 가운데 얼마가 배터리로 돌아오는지 봅니다. 전동기는 「부하」 슬라이더가 허락하는 만큼의 제동 토크만, 그리고 빠를 때는 출력 한도까지만 맡을 수 있어서 나머지는 마찰 브레이크가 맡습니다. 200 N·m까지 허락하면 모형은 약 170 Wh, 약 79 %를 되찾습니다. 회생 제동을 끄면 전부 브레이크 원판의 열이 됩니다. 코네의 엘리베이터 안내서도 같은 생각을 적고 있습니다. 무겁게 탄 칸이 내려가거나 가볍게 탄 칸이 올라갈 때 칸이 전동기를 돌리고, 회생형 구동 장치가 그 에너지를 되돌려 보냅니다.
브러시리스 직류: 브러시 대신 칩
브러시는 닳고, 불꽃을 튀기고, 속도를 묶습니다. 브러시를 없애면 각 코일을 언제 바꿀지 다른 무언가가 알아야 합니다. 1962년 T. G. 윌슨과 P. H. 트리키는 그 일에 필요한 것 세 가지를 정리했습니다. 회전자 위치를 감지하는 것, 스위치를 고르는 것, 그리고 전환하는 것입니다. 트랜지스터가 이를 가능하게 했습니다. 그렇게 나온 것이 브러시리스 직류 전동기이고, 실제로는 스위칭 회로를 품은 영구자석 교류 전동기입니다.
무대의 전동기는 드론에 쓰는 아우터 로터형입니다. 고정된 고정자에 코일 12개가 있고, 자석 14개를 붙인 종 모양 통이 바깥을 돌아서 프로펠러를 곧장 달 수 있습니다. 자석 14개는 극 7쌍이므로 프로펠러가 한 바퀴 돌 때 전류 모양은 일곱 번 되풀이됩니다. 뒤쪽 홈 입구의 홀 센서 세 개가 자석이 지나가는 것을 느낍니다. 센서는 전기각으로 120도씩 떨어져 있고, 이 전동기에서는 축 회전으로 120 / 7 ≈ 17.1°입니다. 세 센서의 켜짐과 꺼짐이 만드는 조합은 여섯 가지로 전기각 60°마다 하나씩이고, 구동 기판은 이를 보고 세 상 중 어느 두 상에 어느 방향으로 배터리를 연결할지 고릅니다.
이것이 6스텝 정류이고, 「더 보기」 그래프에 그 전류가 계단 모양으로 나옵니다. 코일을 보세요. 언제나 12개 중 8개가 켜져 있고, N극은 빨강, S극은 파랑입니다. 이 무늬가 자석보다 한발 앞서 걸음을 옮기기 때문에 늘 자석을 끌고 갑니다. 이 쪽의 보라색 화살표도 같은 무늬를 보여 줍니다. 계기의 「홀 센서」 줄은 구동 기판이 읽는 신호입니다.
전기적으로는 브러시 전동기와 같아서 V = I × R + k × ω가 그대로 맞습니다. 취미용 전동기는 KV, 다시 말해 볼트당 무부하 rpm으로 팝니다. 모형은 KV 920이므로 k = 60 / (2π × 920) ≈ 0.0104 V·s/rad이고, 권선 저항은 0.12 Ω입니다. 14.8 V, PWM 60 %, 부하 0.1 N·m에서 모형은 7,051 rpm으로 돌며 10.1 A를 쓰고 효율은 82 %입니다.
컴퓨터 케이스 팬도 부품이 적을 뿐 같은 방식입니다. 녹투아 NF-A12x25는 4극 4슬롯 단상 전동기로, 1.2 W로 최고 2,000 rpm까지 돌고 메인보드의 PWM 신호를 따릅니다. 듀티 20 %에서 450 rpm이고, 0 %에서는 멈춥니다.
3상이 도는 자기장을 만듭니다
유도 전동기에는 브러시도, 자석도, 스위칭 회로도 없는데 계속 돕니다. 비결은 고정자에 있습니다. 고정자 홈에는 전력망에서 온 교류 세 가닥이 흐르고, 각각은 앞의 것보다 한 주기의 3분의 1씩 늦습니다. A상이 꼭대기에 오르고, 다음에 B상, 그다음 C상, 다시 A상입니다.
한 상만 있으면 자기장은 한 방향으로 커졌다 작아졌다 할 뿐입니다. 세 상은 축이 전기각으로 120도씩 떨어지도록 감겨 있고, 3분의 1주기씩 늦고 3분의 1바퀴씩 돌아간 이런 자기장 셋을 더하면, 크기는 일정하고 일정한 속도로 도는 자기장이 됩니다. 조작 아래 그래프가 이것을 보여 줍니다. 왼쪽은 한 주기 동안의 세 전류이고, 오른쪽은 세 상의 화살표와 그 합인 보라색 화살표가 도는 모습입니다. 모형에서는 홈마다 그 순간의 전류로 색을 칠했고, 고정자 이 위의 보라색 화살표가 자기장의 극이 안쪽을 따라 도는 모습입니다. 극수를 2로 두면 N극 하나와 S극 하나가 서로 쫓으며 돌고, 4극이면 둘씩 생기고 자기장은 절반 빠르기로 돕니다.
얼마나 빠를까요? 전원 한 주기 동안 자기장은 극 한 쌍만큼 나아갑니다. 극이 p개면 한 주기에 2/p 바퀴이므로, 분당 회전수로는 다음과 같습니다.
n_s = 120 × f / p
| 극수 | 50 Hz | 60 Hz |
|---|---|---|
| 2 | 3,000 rpm | 3,600 rpm |
| 4 | 1,500 rpm | 1,800 rpm |
| 6 | 1,000 rpm | 1,200 rpm |
| 8 | 750 rpm | 900 rpm |
이것이 동기 속도이고, 계기에는 「자기장 속도」로 나옵니다. 갈릴레오 페라리스가 1885년 이 생각으로 2상 전동기를 만들었고, 니콜라 테슬라의 1888년 특허에도 이런 전동기가 나옵니다. AEG의 미하일 돌리보도브롤스키는 1889년 초 농형 회전자를 단 3상 전동기를 돌렸고, 무대의 전동기가 그 구조입니다.
슬립: 농형 회전자가 늘 뒤처지는 이유
유도 전동기의 회전자는 강판을 겹친 원통에 알루미늄 막대를 표면 가까이 부어 넣고, 양 끝을 고리로 이은 것입니다. 철을 빼면 햄스터 쳇바퀴처럼 생겨서 농형, 영어로는 다람쥐 우리라고 부릅니다. 여기에는 아무 전선도 연결되어 있지 않습니다.
자기장이 막대를 스치고 지나가면 막대에 전압이 생기고, 끝 고리가 막대를 단락시키고 있으니 전류가 흐릅니다. 이 전류는 자기장 속에 있으므로 F = B × I × L의 힘을 받고, 그 힘이 회전자를 자기장 쪽으로 끌고 갑니다. 그런데 회전자가 자기장을 따라잡으면 자기장이 막대를 스치지 않으니 아무것도 생기지 않고 힘도 사라집니다. 그래서 회전자는 언제나 자기장보다 조금 느리게 돕니다. 그 차이를 자기장 속도에 대한 비율로 나타낸 것이 슬립입니다.
s = (n_s − n) / n_s
모형은 4 kW, 4극, 400 V 전동기입니다. 정격 부하 26.5 N·m에서 자기장 1,500 rpm에 대해 1,451 rpm으로 돌아 슬립은 3.3 %이고, 전류는 7.2 A입니다. 모형에서는 전류가 생기는 자리의 농형 막대가 밝아지고, 슬립이 클수록 더 밝아집니다.
부하가 크면 슬립이 커지고, 생기는 전류가 늘고, 토크도 커집니다. 다만 한계가 있습니다. 조작 아래 그래프가 회전수에 따른 토크 곡선 전체입니다. 멈춘 상태에서 토크는 45 N·m, 전류는 47.6 A로 돌 때의 여섯 배가 넘습니다. 큰 전동기를 소프트 스타터나 인버터로 기동하는 까닭입니다. 빨라질수록 토크는 1,130 rpm 근처의 최대값 88 N·m까지 오른 뒤, 자기장 속도에서 0이 되도록 가파르게 떨어집니다. 전동기는 이 가파른 끝부분에서 돕니다. 속도가 조금만 바뀌어도 토크가 크게 바뀌는 곳이라, 부하가 바뀌어도 속도는 거의 그대로입니다. 10 N·m에서 1,482 rpm, 26.5 N·m에서 1,451 rpm입니다. 부하가 최대값을 넘으면 전동기는 멈춥니다.
「회생 제동」을 켜고 축을 자기장보다 빨리 돌리면 슬립이 음수가 됩니다. 막대가 자기장을 반대로 가로지르니 토크가 뒤집히고 기계는 발전기가 됩니다. 20 N·m으로 밀면 1,532 rpm, 자기장보다 2.2 % 빠르게 돌며 2.89 kW를 전력망으로 돌려보냅니다.
주파수와 극수가 속도를 정합니다
전력망에 바로 꽂은 유도 전동기는 거의 한 속도로만 돕니다. 인버터가 이를 바꿉니다. 인버터는 교류를 직류로 바꾼 다음, 원하는 주파수의 3상 교류로 다시 바꿉니다. 자기장 세기를 그대로 두려면 주파수에 맞춰 전압도 낮춰야 하는데, 모형은 50 Hz까지 이 V/f 규칙을 씁니다.
4극에서 「주파수」를 30 Hz로 두면 자기장은 900 rpm으로 돌고, 정격 부하에서 회전자는 849 rpm으로 따라갑니다. 펌프와 송풍기가 가장 득을 봅니다. 이런 기계는 속도를 조금만 낮춰도 필요한 출력이 크게 줄어서, 전속력으로 돌리며 앞을 막는 것보다 조금 느리게 돌리는 편이 에너지를 훨씬 아낍니다. 과제는 부하 20 N·m 이상에서 1,000 rpm으로 돌리는 것입니다. 4극이면 약 34.6 Hz, 6극이면 약 50.8 Hz가 필요합니다.
극수는 속도를 큰 걸음으로 바꿉니다. 슬라이더를 움직이면 고정자를 그 자리에서 다시 감습니다. 실제로 이렇게 하는 전동기도 있습니다. 극수 변환 권선은 4극에서 8극으로 연결을 바꿀 수 있어서, 전자 회로 없이도 송풍기에 두 가지 속도를 줍니다.
전기차 전동기: 회전자 속의 자석
전기차와 하이브리드차 대부분은 영구자석 동기 전동기를 씁니다. 고정자는 유도 전동기와 비슷하게 홈 48개에 3상입니다. 회전자가 다릅니다. 강판 속에 주머니를 만들어 강한 자석을 넣었고, 극마다 두 개씩 V자로 놓았습니다. 8극이면 자석이 16개입니다. 회전자의 자석이 자기장의 극을 붙잡으므로 회전자는 슬립 없이 자기장과 똑같이 돕니다. 동기라는 말이 이 뜻입니다.
그래서 속도는 인버터 주파수가 정하고, n = 120 × f / p입니다. 8극, 200 Hz면 3,000 rpm입니다. 부하는 속도를 바꾸지 않고, 회전자의 극이 자기장의 극보다 뒤처지는 각도를 바꿉니다. 계기의 「부하각」입니다. 부하가 없으면 둘이 나란하고, 100 N·m이면 회전자가 전기각으로 약 17도 뒤처집니다. 그 속도에서 낼 수 있는 것보다 부하를 크게 올리면 동기를 잃고 자기장을 놓쳐 멈춥니다. 실제 차에서는 인버터가 이런 일을 막습니다. 회전자 위치를 재서, 자기장이 언제나 알맞은 만큼 앞서도록 전류를 정합니다.
자석을 V자 주머니에 묻으면 좋은 점이 둘입니다. 빨리 돌아도 자석이 안전하게 붙잡혀 있고, 자석 사이와 둘레의 철 때문에 회전자가 어떤 방향으로는 더 쉽게 자화됩니다. 그러면 철이 자기장 쪽으로 줄을 서려는 힘에서 두 번째 토크, 릴럭턴스 토크가 생깁니다. 이런 전동기를 매입형 영구자석 기계라고 부르는 까닭입니다.
자석은 대부분 네오디뮴-철-붕소입니다. 사가와 마사토 연구진이 1984년 발표한 이 재료는 잔류 자속 밀도 1.23 T, 최대 에너지곱 290 kJ/m³으로, 장난감 전동기의 페라이트보다 훨씬 셉니다. 50 kW 전동기를 바퀴 사이에 들어갈 만큼 작게 만들 수 있는 것이 이 덕분입니다.
모형 전동기는 400 V에서 멈춘 상태부터 4,775 rpm까지 최대 300 N·m, 다시 말해 150 kW를 냅니다. 그보다 빨라지면 자석이 만드는 역기전력이 배터리가 밀 수 있는 한계에 다가가서, 인버터가 전류 일부로 자석의 자기장을 약하게 만들어야 합니다. 이것이 약계자 운전입니다. 속도가 올라갈수록 토크가 줄어 출력은 약 150 kW를 유지하고, 16,000 rpm까지 돕니다. 배터리 전압을 높이면 그 꺾이는 점이 위로 올라가고, 자석을 세게 하면 토크는 커지지만 꺾이는 점에 더 일찍 닿습니다.
효율 지도와 감속기
전동기는 어디서 전력을 잃을까요? 구리 손실은 전류의 제곱, 다시 말해 토크의 제곱에 비례합니다. 철 손실은 강판 속에서 자기장이 1초에 수백 번 뒤집히며 생기고 속도와 함께 커집니다. 바람 저항과 베어링 손실도 속도와 함께 커집니다. 운전 범위의 구석마다 적이 따로 있습니다. 토크가 크면 구리, 빠르면 철과 약계자입니다. 최고 효율은 그 가운데에 있습니다.
전기차 전동기에서 조작 아래 그래프는 효율 지도입니다. 가로가 속도, 세로가 토크이고, 진할수록 효율이 높으며, 검은 선이 속도마다 낼 수 있는 최대 토크입니다. 모형의 최고 효율은 약 8,500 rpm, 165 N·m에서 96.5 %입니다. 오크리지 국립연구소는 2012년형 닛산 리프의 전동기를 재서 5,000~9,000 rpm에서 최고 효율이 97 %를 넘는다는 것을 확인했습니다. 과제는 「주파수」와 「부하」로 모형의 최고 효율 지점을 찾는 것입니다.
「구동 장치」를 켜면 전동기가 바퀴와 어떻게 이어지는지 보입니다. 18에서 60, 17에서 46으로 가는 기어 두 단이 회전을 약 9배 줄이고 토크를 그만큼 키웁니다. 두 번째 기어는 차동 기어의 큰 기어로, 굽은 길에서 두 바퀴가 다른 속도로 돌게 해 줍니다. 6,000 rpm에서 바퀴 반지름이 0.35 m라면 차는 약 88 km/h로 달립니다. 전기차 전동기를 빠르게 도는 쪽으로 만드는 이유가 이 감속기입니다. 같은 출력이라면 빨리 도는 전동기일수록 토크가 덜 필요하고, 그만큼 작고 가볍게 만들 수 있습니다. 오크리지의 시험이 그 흐름을 보여 줍니다. 2004년형 프리우스 전동기는 6,000 rpm까지 400 N·m, 50 kW였고, 2010년형은 13,500 rpm까지 205 N·m, 60 kW였습니다.
스테핑 모터: 펄스 하나에 한 걸음
3D 프린터는 노즐을 파일이 말하는 자리의 1밀리미터 안쪽 오차로, 1분에 수천 번, 위치를 재지 않고도 옮겨야 합니다. 그래서 스테핑 모터를 씁니다. 구동기의 펄스 하나마다 축이 정해진 각도만큼 움직이고 펄스 사이에는 멈춰 버티므로, 펄스를 세기만 하면 위치를 알 수 있습니다.
무대의 전동기는 흔한 NEMA 17 크기의 하이브리드 스테핑 모터로, 실물의 약 두 배로 그렸습니다. 회전자는 이가 난 강철 컵 두 개 사이에 축 방향 자석을 끼운 것이라, 한쪽 컵은 전부 N극, 다른 쪽은 전부 S극입니다. 컵마다 이가 50개 있고, 두 컵은 이 반 개만큼 어긋나 있습니다. 고정자에는 면에 작은 이가 난 극이 8개 있고, A상과 B상 두 상으로 감겨 있습니다. 상을 차례로 켜면 회전자의 이는 지금 가장 센 고정자의 이와 줄을 맞추려고 뜁니다.
2상이고, 전기각 한 주기에 전류 방향 조합이 네 가지이며, 이가 50개입니다. 4 × 50 = 200걸음이 한 바퀴이고, 한 걸음은 1.8°입니다. 하프 스텝에서는 구동기가 한 상을 끈 중간 상태를 끼워 넣어 0.9°짜리 400걸음이 됩니다. 마이크로 스텝에서는 두 전류가 사인과 코사인을 따라가서 회전자가 이와 이 사이에서도 멈출 수 있고, 1/16 스텝이면 펄스 하나에 0.1125°입니다. 실험 칸의 걸음 단추가 펄스를 하나씩 보내고, 앞쪽 눈금판이 그 결과를 보여 줍니다. 과제는 정확히 90°이고, 풀 스텝 50걸음입니다.
스테핑 모터에는 약점이 있습니다. 걸음이 정말 옮겨졌는지 아무도 확인하지 않습니다. 걸음마다 코일 전류가 차올라야 하는데 코일의 인덕턴스가 이를 늦추기 때문에, 걸음이 빨라질수록 낼 수 있는 토크가 줄어듭니다. 그래프의 탈조 곡선이 이것입니다. 곡선 위로 가면 회전자가 따라가지 못하고 걸음을 놓치는데, 제어기는 그것을 모릅니다. 모형에서 24 V, 부하 0.2 N·m이면 초당 풀 스텝 약 834걸음까지 따라가고, 48 V에서는 전류가 빨리 차올라 약 1,668걸음까지 따라갑니다. 프린터 구동기를 24 V 이상으로 돌리는 까닭이고, 장애물에 걸린 출력물이 옆으로 밀려 나오는 까닭입니다. 흔한 NEMA 17 전동기는 상당 1.7 A에서 유지 토크 42 N·cm입니다.
서보: 제 일을 스스로 확인하는 전동기
서보는 되먹임으로 스테핑 모터의 약점을 풉니다. 취미용 서보 안에는 작은 브러시 직류 전동기, 회전을 줄이고 힘을 키우는 플라스틱 기어열, 출력축이 돌리는 가변 저항, 제어 기판이 있습니다. 기판은 20 ms마다 펄스를 하나씩 받습니다. 펄스의 폭이 명령입니다. 1.5 ms면 가운데, 1.0 ms면 한쪽으로 90°, 2.0 ms면 반대쪽으로 90°입니다. 기판은 펄스와 가변 저항 값을 비교해, 차이가 클수록 큰 전압으로 전동기를 돌리고, 차이가 없어지면 멈춥니다. 혼을 손으로 밀면 기판이 되밉니다.
학교 로봇에 흔히 들어가는 타워프로의 9 g 서보 SG90은 4.8 V에서 토크 1.8 kg·cm를 내고 60°를 0.1초에 움직입니다. 모형은 출력축에서 볼 때 그 값을 갖는 작은 직류 전동기와, 감쇠를 조금 넣은 비례 제어기로 움직입니다. 「PWM」을 2.0 ms로 바꾸면 그래프에서 각도가 +90°까지 달려가 자리를 잡는 것이 보입니다. 「부하」를 더하면 작은 오차가 남는데, 제어기가 부하를 버틸 전압을 내려면 오차가 조금 있어야 하기 때문입니다.
가변 저항 대신 엔코더를, 브러시 전동기 대신 3상 전동기를 쓰면 같은 고리가 산업용 로봇 팔과 CNC 축을 모두 움직입니다. 전기차 인버터도 1초에 수천 번 전류를 두고 같은 고리를 닫습니다.
선형 전동기: 평평하게 펼친 전동기
전동기를 길이 방향으로 갈라 펼치면 고정자는 긴 띠가 되고, 돌던 자기장은 그 띠를 따라 흘러갑니다. 차량에 자석을 달면 차량은 자기장의 속도로 실려 갑니다. 이것이 선형 동기 전동기입니다. 속도는 주파수와 극 간격 τ가 정합니다. τ는 흐르는 자기장의 한 극에서 다음 극까지의 거리입니다.
v = 2 × τ × f
모형은 극 간격 0.25 m를 쓰므로 100 Hz면 50 m/s, 180 km/h이고, 300 Hz면 540 km/h입니다. 무대의 선로는 화면 안쪽으로 뻗어 있고 가로로 잘려 있어서, 양쪽 가장자리 아래의 긴 고정자, 전류에 따라 색이 바뀌는 홈 속 케이블, 그 아래 차량 치마에 달린 자석이 보입니다. 차량은 화면 가운데 머물고 선로가 흘러 지나가며, 보라색 화살표는 자기장이 자석에 붙어 함께 간다는 것을 보여 줍니다.
자기부상열차가 이 원리를 씁니다. 일본의 초전도 자기부상열차는 1979년 ML-500 시험 차량으로 517 km/h를 냈고, 2015년 4월 21일에는 7량 L0 열차가 야마나시 선에서 603 km/h를 냈습니다. 지금도 열차의 최고 기록입니다. 같은 생각을 작게 줄이면 반도체 장비의 이송대와 일부 공장 컨베이어가 됩니다.
패러데이의 1821년 전동기
1820년 한스 크리스티안 외르스테드는 도선에 흐르는 전류가 나침반 바늘을 움직인다는 것을 보였습니다. 당시 런던 왕립연구소의 조수였던 마이클 패러데이는 이 분야를 정리하는 글을 쓰려고 실험을 직접 되풀이했습니다. 1821년 9월 3일, 지하 실험실에서 그는 전류가 흐르는 도선을 자석 둘레로 쉬지 않고 돌게 만들었고, 이를 「몇 가지 새로운 전자기 운동에 대하여」로 발표했습니다. 그의 실험 노트는 장치를 이렇게 적고 있습니다. 바닥에 밀랍을 깐 깊은 그릇에 수은을 채우고, 밀랍에 자석을 세워 극이 수면 바로 위에 오게 하고, 도선을 수은 속으로 늘어뜨린 것입니다.
무대의 마지막 전동기가 그것을 다시 만든 것입니다. 전류는 볼타 전지에서 황동 받침을 타고 올라가, 매달린 도선을 따라 내려와 수은을 지나 되돌아갑니다. 자석 꼭대기 둘레에서는 자기장이 옆으로 퍼져 나가므로, 그 속에서 아래로 전류가 흐르는 도선도 옆으로, 언제나 직각으로 밀립니다. 그래서 극 둘레를 빙빙 돕니다. 자석을 뒤집으면 반대로 돕니다. 모형에서는 수은이 붙잡는 힘이 속도와 함께 커지기 때문에, 속도가 전류에 비례해서 늘어납니다. 왕립연구소에는 1822년 패러데이의 수은 그릇이 지금도 남아 있고, 높이는 247 mm입니다.
패러데이의 장치는 돌기는 했지만 무엇을 움직일 힘은 없었습니다. 전기와 자기로 끊임없는 운동을 만들 수 있다는 시연이었고, 이 무대의 다른 모든 전동기가 거기서 시작되었습니다.
효율 등급과 그 무게
전동기와 전동기가 돌리는 기계는 다른 무엇보다 전기를 많이 씁니다. 국제에너지기구(IEA)는 2011년 그 몫을 세계 전기의 40 % 이상으로 보았고, 그 가운데 약 25 %는 경제적으로 아낄 수 있다고 추산했습니다. IEA 4E 전동기 프로그램의 2025년 보고서는 2023년 그 몫을 53 %로 봅니다. 산업에서 쓰는 전기의 72 %, 건물에서 쓰는 전기의 36 %입니다. EU에서는 에코디자인 규정이 다루는 전동기가 2020년 3억 8천만 대였고, 한 해 1,326 TWh로 EU 최종 전력 소비의 56 %를 썼습니다.
그래서 효율의 작은 차이가 크게 쌓입니다. 2014년 발행된 국제 표준 IEC 60034-30-1은 상용 전원으로 도는 교류 전동기를 효율 등급 IE1IE4로 나눕니다(2025년 판에는 IE5가 더해졌습니다). 4극, 4 kW, 50 Hz 전동기라면 EU 표가 정한 값은 IE2 86.6 %, IE3 88.6 %, IE4 91.1 %입니다. 2021년 7월 1일부터 EU에서 파는 0.751,000 kW 3상 전동기는 IE3를 넘어야 하고, 2023년 7월 1일부터는 75~200 kW의 2극, 4극, 6극 전동기가 IE4를 넘어야 합니다. 미국에서는 2016년 6월 1일 이후 만든 전동기가 IE3와 같은 NEMA 프리미엄 수준을 맞춰야 합니다.
모형 유도 전동기는 정격 부하에서 90.1 %로 IE3 범위에 듭니다. 손실을 1~2 포인트 줄이려면 구리를 더 넣고, 더 좋은 강판을 쓰고, 틈을 더 좁혀야 합니다. 등급이 높은 전동기가 살 때는 비싸고 쓸 때는 싼 이유입니다.
모형에서 단순하게 한 것
전동기는 부품 배치대로 그렸지만 크기를 하나로 맞추지는 않았습니다. 직류 전동기와 스테핑 모터는 보기 쉽게 실물보다 몇 배 크게, 유도 전동기와 전기차 전동기는 작게 그렸습니다. 전기 쪽 숫자는 종류마다 실제 전동기처럼 움직이도록 고른 모형 값이며, 특정 제품의 값이 아닙니다. 실제 제품의 숫자는 사례 목록에 출처와 함께 실었습니다.
직류 모형은 마찰, 브러시 전압, 인덕턴스를 뺐습니다. 브러시리스 모형은 프로펠러가 붙잡는 힘을 일정한 토크로 다룹니다. 유도 모형은 저항이 고정된 교과서의 등가 회로를 써서, 기동할 때 주파수에 따라 막대 저항이 커지는 효과를 빼고 자화 전류도 단순하게 했습니다. 전기차 전동기는 자기장을 다 계산하지 않고 토크 한계와 손실의 지도로 움직이며, 부하각은 단순한 사인 법칙으로 그렸습니다. 스테핑 모터의 회전자는 걸음마다 감쇠가 있는 용수철처럼 반응하며, 느린 화면으로 보여 줍니다. 선형 전동기의 극 간격 0.25 m는 모형 값입니다. 힘과 자기장 화살표는 읽기 쉽게 그렸고 실제 크기에 맞추지 않았습니다.
전동기가 나오기까지
1821년 패러데이의 회전 실험 뒤, 1822년 피터 발로는 자석 극 사이의 수은 속에서 도는 별 모양 바퀴를 만들었습니다. 전자기로 도는 첫 회전 장치입니다. 1825년 윌리엄 스터전이 전자석을 만들면서 쓸 만한 전동기가 가능해졌습니다. 1834년 5월 쾨니히스베르크의 모리츠 야코비가 쓸 만한 출력을 내는 첫 회전 전동기를 완성했고, 이 기록은 4년 동안 깨지지 않다가 1838년 야코비의 두 번째 전동기가 14명이 탄 배를 몰아 강을 건너며 넘어섰습니다.
버몬트의 대장장이 토머스 대븐포트는 1833년 전자석으로 실험을 시작해 1837년 2월 25일 미국 특허 132호, 전동기로는 첫 특허를 받았습니다. 그의 모형에서는 전자석 네 개가 영구자석 고리 안에서 돌고 정류자가 그 전류를 바꾸며, 1분에 약 1,000번 돌고 4.5와트쯤 냈다고 전해집니다. 하지만 전지는 비쌌고 증기는 쌌기 때문에, 이 초기 전동기들은 널리 쓰이지 못했습니다.
흐름을 바꾼 것은 발전기였습니다. 베르너 지멘스는 1856년 권선을 홈에 넣었고, 지금도 거의 모든 기계가 그렇게 만듭니다. 1866~1867년에는 다이너모를 만들었습니다. 1871년 제노브 그람의 고리 전기자가 매끈한 직류를 냈고, 프리드리히 폰 헤프너알테네크의 드럼 전기자가 이를 개선했으며, 1873년 오귀스트 펠르랭은 철심을 절연된 얇은 판으로 나누자고 제안했습니다. 다이너모가 만든 값싼 전기 덕분에 전동기를 만들 만한 이유가 생겼습니다. 1879년 지멘스 운트 할스케는 베를린 산업 박람회에서 전기 기관차를 돌렸습니다. 150 V, 2.2 kW, 954 kg, 7 km/h였고, 300 m 원형 선로로 관람객 약 90,000명을 태웠습니다.
교류에는 교류의 전동기가 필요했습니다. 페라리스가 1885년 2상 유도 전동기를 만들었지만 그 효율이 50 %를 넘을 수 없다고 믿었습니다. 테슬라는 1887년 2상 교류 체계로 첫 특허들을 출원했고, 미국 특허 381,968호 「전자기 전동기」는 1888년 5월 1일 등록되었습니다. 1889년 돌리보도브롤스키의 3상 농형 전동기가 뒤따랐고, 1891년 AEG와 외를리콘은 라우펜에서 프랑크푸르트까지 175 km를 최고 25 kV로 3상 전력을 보냈습니다. 그 뒤로 3상 전동기가 산업 전체로 퍼지기 시작했습니다.
20세기에는 전자 회로가 더해졌습니다. 1962년 윌슨과 트리키의 반도체 정류가 브러시리스 전동기로 이어졌고, 1984년의 Nd-Fe-B 자석이 작고 힘센 영구자석 전동기를 가능하게 했으며, 전력용 트랜지스터가 엘리베이터부터 자동차까지 모든 곳에 인버터를 넣었습니다. 1996년 코네는 승강로 안에 들어가는 납작한 영구자석 전동기로 움직이는, 기계실 없는 엘리베이터를 내놓았습니다.
자주 묻는 질문
직류 전동기에 정류자가 왜 필요한가요?
전류가 한 방향으로만 흐르는 코일은 제 극이 반대 극 자석과 마주 보는 자리까지 돌고 멈춥니다. 정류자는 코일이 그 자리를 지날 때 전류를 뒤집어서, 코일이 계속 같은 방향으로 밀리게 합니다. 이 3극 전동기에서는 한 바퀴에 연결이 여섯 번 바뀌고, 코일마다 전류는 반 바퀴에 한 번씩 뒤집힙니다.
역기전력은 무엇인가요?
코일이 자기장 속에서 움직이기 때문에 전동기 안에 생기는 전압입니다. 속도에 비례하고(E = k × ω) 전원을 거스릅니다. 도는 전동기가 멈춘 전동기보다 전류를 훨씬 적게 쓰는 것이 이 때문입니다.
출발하거나 걸려서 멈추면 왜 전류가 많이 흐르나요?
멈춰 있을 때는 역기전력이 없어 코일 저항만 전류를 막습니다. 직류 모형에서는 정지 상태에서 12 V / 2 Ω = 6 A가 흐르고, 부하 20 mN·m로 돌 때는 1 A가 흐릅니다. 유도 모형은 기동할 때 47.6 A, 정격 부하에서 7.2 A입니다.
부하를 걸면 왜 느려지나요?
토크는 전류에서 나옵니다(T = k × I). 토크를 더 내려면 전류가 더 필요한데, 전압이 그대로라면 역기전력이 줄어야만 전류가 늘어납니다. 역기전력이 줄었다는 것은 느려졌다는 뜻입니다. 유도 전동기도 비슷한 이유로 느려집니다. 농형 막대에 전류를 더 일으키려면 슬립이 더 커져야 합니다.
플레밍의 왼손 법칙은 무엇을 알려 주나요?
도선이 받는 힘의 방향입니다. 집게손가락을 자기장 방향(N에서 S)으로, 가운뎃손가락을 전류 방향으로 두면 엄지가 힘의 방향을 가리킵니다. 같은 손가락으로 오른손을 쓰면 발전기에서 생기는 전류 방향을 알 수 있습니다.
브러시 전동기는 왜 극이 셋 이상인가요?
극이 둘인 회전자에는 힘이 모두 바깥쪽을 향해 돌리지 못하는 자리가 있어서 출발하지 못할 수 있습니다. 극이 셋이면 언제나 적어도 코일 두 개가 당길 수 있어 토크가 0이 되지 않습니다.
전동기를 발전기로 쓸 수 있나요?
쓸 수 있습니다. 전원이 돌릴 속도보다 빨리 축을 돌리면 전류가 뒤집힙니다. 직류 모형을 12 V에서 40 mN·m으로 밀면 7,639 rpm으로 돌며 배터리를 24 W로 충전합니다. 전기차는 이렇게 제동하며 에너지를 되찾습니다.
슬립은 무엇인가요?
유도 전동기의 회전자가 도는 자기장보다 얼마나 뒤처지는지를 자기장 속도에 대한 비율로 나타낸 것입니다. 뒤처져야만 자기장이 농형 막대를 스치며 토크를 만드는 전류를 일으키기 때문에 반드시 뒤처집니다. 모형의 4 kW 전동기는 자기장 1,500 rpm에 대해 1,451 rpm으로 돌아 슬립이 3.3 %입니다.
명판으로 유도 전동기의 극수를 어떻게 알 수 있나요?
정격 회전수 바로 위의 동기 속도 120 × f / p를 찾습니다. 50 Hz에 1,450 rpm인 전동기라면 자기장은 1,500 rpm이어야 하므로 4극이고, 슬립은 약 3.3 %입니다. 60 Hz에 1,750 rpm인 전동기도 4극입니다.
코일에 교류가 흐르는데 왜 BLDC를 직류 전동기라고 부르나요?
직류 전원으로 돌고 브러시 직류 전동기처럼 움직이기 때문입니다. 전압이 높으면 빨라지고 전류가 크면 토크가 커집니다. 구동 칩과 홀 센서가 정류자 노릇을 해서, 전기각 한 주기에 여섯 걸음으로 배터리를 세 상에 번갈아 연결하므로 코일마다 전류가 양쪽으로 흐릅니다.
전동기가 멈춘 상태에서도 토크를 내는데 전기차는 왜 감속기를 쓰나요?
같은 출력이라면 빨리 도는 전동기일수록 토크가 덜 필요하고, 토크가 작으면 구리, 강판, 자석이 덜 듭니다. 약 9 대 1로 줄이면 10,000 rpm 넘게 도는 전동기로 그 10분의 1쯤으로 도는 바퀴를 돌릴 수 있습니다.
스테핑 모터는 왜 걸음을 놓치나요?
걸음마다 코일 전류가 차올라야 하는데 코일의 인덕턴스가 이를 늦추어서, 걸음이 빨라질수록 낼 수 있는 토크가 줄어듭니다. 그 속도의 탈조 토크보다 부하가 크면 회전자가 이 하나만큼 뒤로 미끄러지는데, 스테핑 모터에는 보통 위치 센서가 없어서 제어기는 이를 알아채지 못합니다.
서보는 자기 각도를 어떻게 아나요?
출력축에 달린 가변 저항이 축과 함께 돌며 각도에 따라 다른 전압을 냅니다. 기판은 20 ms마다 받는 1.0~2.0 ms 폭의 펄스와 그 전압을 비교하고, 둘이 맞을 때까지 전동기를 돌립니다.
IE 효율 등급은 무엇인가요?
IEC 60034-30-1이 정한, 정격 부하에서의 교류 전동기 효율 수준이고 IE1이 가장 낮습니다. 4극, 4 kW, 50 Hz 전동기의 EU 최저값은 IE2 86.6 %, IE3 88.6 %, IE4 91.1 %입니다. EU에서 파는 3상 전동기 대부분은 2021년 7월부터 IE3를 넘어야 했습니다.
용어
- 전기자: 직류 전동기에서 철심과 코일이 있는, 도는 부분.
- 정류자: 직류 전동기 축에 붙은 조각난 구리 고리. 코일 사이로 전류를 바꿔 보냅니다.
- 브러시: 정류자 위를 미끄러지며 전류를 들여보내거나 내보내는 탄소 덩어리.
- 역기전력: 도는 전동기가 만들어 내는, 전원을 거스르는 전압.
- 전동기 상수(k): 초당 1라디안에 생기는 역기전력(볼트). 1암페어에 생기는 토크(뉴턴미터)와 같은 값입니다.
- KV: 취미용 전동기의 볼트당 무부하 회전수(rpm).
- 고정자: 전동기에서 움직이지 않는 부분. 교류 전동기에서는 권선이 여기 있습니다.
- 회전자: 도는 부분.
- 홀 센서: 자석의 극이 지나가면 신호를 내는 칩.
- 6스텝 정류: 3상 전동기의 전원을 전기각 한 주기에 여섯 번, 두 상씩 바꿔 연결하는 방식.
- 동기 속도: 도는 자기장의 속도. 120 × f / p rpm입니다.
- 슬립: 유도 전동기의 회전자가 자기장보다 뒤처진 정도를 자기장 속도에 대한 비율로 나타낸 것.
- 농형 회전자: 막대를 끝 고리로 이은 유도 전동기의 회전자.
- 부하각: 동기 전동기에서 회전자의 극이 자기장의 극보다 뒤처진 각도.
- 약계자 운전: 전류 일부로 자석의 자기장을 거슬러, 기준 속도보다 빨리 돌게 하는 것.
- 인버터: 직류를 원하는 주파수의 교류로, 또 거꾸로 바꾸는 전자 장치.
- 스텝각: 스테핑 모터가 펄스 하나에 도는 각도. 200걸음짜리는 1.8°입니다.
- 탈조 토크: 어떤 걸음 속도에서 스테핑 모터가 걸음을 놓치지 않고 낼 수 있는 최대 토크.
- 극 간격(τ): 선형 전동기에서 흐르는 자기장의 이웃한 극 사이 거리.
- 회생 제동: 전동기를 발전기로 돌려 제동하면서 그 에너지를 저장하는 것.
출처
- 영국 왕립연구소(Royal Institution), The birth of electric motion(2021). https://www.rigb.org/explore-science/explore/blog/birth-electric-motion (2026년 10월 18일 확인)
- 영국 왕립연구소, Michael Faraday's electric magnetic rotation apparatus (motor). https://www.rigb.org/explore-science/explore/collection/michael-faradays-electric-magnetic-rotation-apparatus-motor (2026년 10월 18일 확인)
- M. Faraday, On some new electro-magnetical motions, and on the theory of magnetism, Quarterly Journal of Science 12(1821), 리스본 공과대학 패러데이 박물관 소장 스캔. https://museufaraday.ist.utl.pt/HistTecnology/Faraday_motor.pdf (2026년 10월 18일 확인)
- 미국물리학회(APS), APS News: September 4, 1821 and August 29, 1831: Faraday and Electromagnetism. https://www.aps.org/apsnews/2001/08/faraday-electromagnetism (2026년 10월 16일 확인)
- 독일 특허상표청(DPMA), First patent for an electric motor: Thomas Davenport. https://www.dpma.de/english/our_office/publications/milestones/greatinventors/thomasdavenport/index.html (2026년 10월 18일 확인)
- M. Doppelbauer, The invention of the electric motor 1800-1854, 카를스루에 공과대학(KIT). https://www.eti.kit.edu/english/1376.php (2026년 10월 18일 확인)
- M. Doppelbauer, The invention of the electric motor 1856-1893, 카를스루에 공과대학(KIT). https://www.eti.kit.edu/english/1390.php (2026년 10월 18일 확인)
- 카를스루에 공과대학(KIT), Jacobi's first real electric motor. https://www.eti.kit.edu/english/1382.php (2026년 10월 18일 확인)
- 독일 박물관(Deutsches Museum), Elektrische Lokomotive, Siemens & Halske, 소장 번호 3720. https://digital.deutsches-museum.de/en/digital-catalogue/collection-object/3720/ (2026년 10월 18일 확인)
- N. Tesla, Electro-magnetic motor, 미국 특허 381,968(1888년 5월 1일). https://patents.google.com/patent/US381968A/en (2026년 10월 18일 확인)
- T. G. Wilson, P. H. Trickey, D-C machine with solid-state commutation, Electrical Engineering 81(1962). https://doi.org/10.1109/EE.1962.6446586 (2026년 10월 18일 확인)
- M. Sagawa 외, New material for permanent magnets on a base of Nd and Fe, Journal of Applied Physics 55, 2083(1984). https://doi.org/10.1063/1.333572 (2026년 10월 18일 확인)
- R. H. Staunton 외, Evaluation of 2004 Toyota Prius Hybrid Electric Drive System, ORNL/TM-2006/423. https://www.osti.gov/biblio/890029 (2026년 10월 18일 확인)
- T. A. Burress 외, Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System, 오크리지 국립연구소(2011). https://info.ornl.gov/sites/publications/files/pub26762.pdf (2026년 10월 18일 확인)
- T. Burress, Benchmarking State-of-the-Art Technologies, 미국 에너지부 차량기술 연례 평가(2013). https://www.energy.gov/sites/prod/files/2014/03/f13/ape006_burress_2013_o.pdf (2026년 10월 18일 확인)
- 도카이 여객철도(JR Central), Superconducting Maglev (SCMAGLEV). https://global.jr-central.co.jp/en/company/_pdf/superconducting_maglev.pdf (2026년 10월 18일 확인)
- 코네(KONE), History. https://www.kone.com/global/en/company/history.html (2026년 10월 18일 확인)
- 코네, KONE S MonoSpace 안내서(2017). https://www.kone.vn/en/Images/brochure-kone-s-monospace._tcm149-18330.pdf (2026년 10월 18일 확인)
- 타워프로(TowerPro), SG90 Digital 사양. https://towerpro.com.tw/product/sg90-7 (2026년 10월 18일 확인)
- StepperOnline, Nema 17 stepper motors. https://www.omc-stepperonline.com/nema-17-stepper-motor (2026년 10월 18일 확인)
- 녹투아(Noctua), NF-A12x25 PWM specifications. https://www.noctua.at/en/products/nf-a12x25-pwm/specifications (2026년 10월 18일 확인)
- 녹투아, PWM specifications white paper. https://cdn.noctua.at/media/Noctua_PWM_specifications_white_paper.pdf (2026년 10월 18일 확인)
- 미국 항공우주국 제트추진연구소(NASA JPL), Ingenuity Mars Helicopter Landing Press Kit: Spacecraft. https://www.jpl.nasa.gov/news/press_kits/ingenuity/landing/mission/spacecraft (2026년 10월 18일 확인)
- 국제전기기술위원회(IEC), IEC 60034-30-1:2014, Efficiency classes of line operated AC motors (IE code). https://webstore.iec.ch/en/publication/136 (2026년 10월 18일 확인)
- ABB, Technical note: IEC 60034-30-1 standard on efficiency classes for low voltage AC motors(2018). https://library.e.abb.com/public/db64d153e3c346938e18916e66fb1d0d/9AKK107319%20EN%2005-2018_20848_ABB_Technical_note_IEC_60034_30_1.pdf (2026년 10월 18일 확인)
- 유럽연합 집행위원회 규정 (EU) 2019/1781, 전동기와 가변속 구동 장치의 에코디자인 요건. https://eur-lex.europa.eu/eli/reg/2019/1781/oj (2026년 10월 18일 확인)
- 유럽연합 집행위원회, Energy Efficient Products: Electric motors. https://energy-efficient-products.ec.europa.eu/product-list/electric-motors_en (2026년 10월 18일 확인)
- 국제에너지기구(IEA, P. Waide, C. U. Brunner), Energy-Efficiency Policy Opportunities for Electric Motor-Driven Systems(2011). https://www.iea.org/reports/energy-efficiency-policy-opportunities-for-electric-motor-driven-systems (2026년 10월 18일 확인)
- IEA 4E EMSA, Electric motor systems: a key element on the way to global net zero(2025). https://www.iea-4e.org/emsa/news/electric-motor-systems-a-key-element-on-the-way-to-global-net-zero/ (2026년 10월 18일 확인)
- 미국 에너지부, Energy Conservation Standards for Electric Motors, 연방 관보 88 FR 36066(2023년 6월 1일). https://www.federalregister.gov/documents/2023/06/01/2023-10019/energy-conservation-program-energy-conservation-standards-for-electric-motors (2026년 10월 18일 확인)
- 조지아 주립대학교 HyperPhysics, DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/motdc.html (2026년 10월 16일 확인)
- 조지아 주립대학교 HyperPhysics, Commutator and Brushes on DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/comtat.html (2026년 10월 16일 확인)
- 조지아 주립대학교 HyperPhysics, Magnetic Force on a Current-Carrying Wire. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/forwir.html (2026년 10월 16일 확인)
- 이 페이지의 계산: 위 식에 모형 값(직류 전동기는 R = 2.0 Ω, k = 0.020 N·m/A, J = 1.0 × 10⁻⁴ kg·m², 유도 전동기는 4 kW, 4극, 400 V, 전기차 전동기는 400 V에서 300 N·m, 150 kW)을 넣었습니다.
함께 보면 좋은 전시
번개와 천둥은 어떻게 생길까
번개 줄기는 공기를 태양 표면의 약 5배 온도로 달구고, 그 천둥은 1 km를 올 때마다 약 3초씩 걸립니다.
전기가 집까지 오는 길
전기는 발전소를 34만 5천 볼트로 떠나 220볼트로 콘센트에 닿는데, 전압을 높여야 전류가 줄고 전선에서 열로 새는 전기도 줄기 때문입니다.
리튬이온 배터리 원리: 충전하면 이온은 어디로 갈까
18650 셀 하나를 충전할 때마다 리튬 이온 약 7×10²²개가 금속 산화물을 떠나 흑연 층 사이로 들어갑니다.
전자레인지 원리: 마그네트론과 정상파, 금속 불꽃
전자레인지 안의 전파는 파장이 12.2 cm여서, 회전 접시가 없으면 음식에 약 6 cm 간격으로 뜨거운 점이 생깁니다.
태양전지는 어떻게 전기를 만들까
햇빛을 정면으로 받는 60셀 지붕 패널은 약 300 W를 만들고, 그 전기는 모두 실리콘 조각마다 들어 있는 전기장에서 나옵니다.
정전식 터치스크린 원리: 손가락을 찾는 전극 격자
휴대폰 유리 밑에는 투명한 전극 격자가 깔려 있고, 손가락은 전극 사이를 오가는 전하가 조금 줄어든 자리로 나타납니다.