FIG. 09Cómo funciona
Cómo funciona un motor eléctrico: simulador interactivo
Ocho motores, desde el alambre de Faraday en mercurio en 1821 hasta los imanes de un auto eléctrico, giran por la misma fuerza entre corriente y campo.
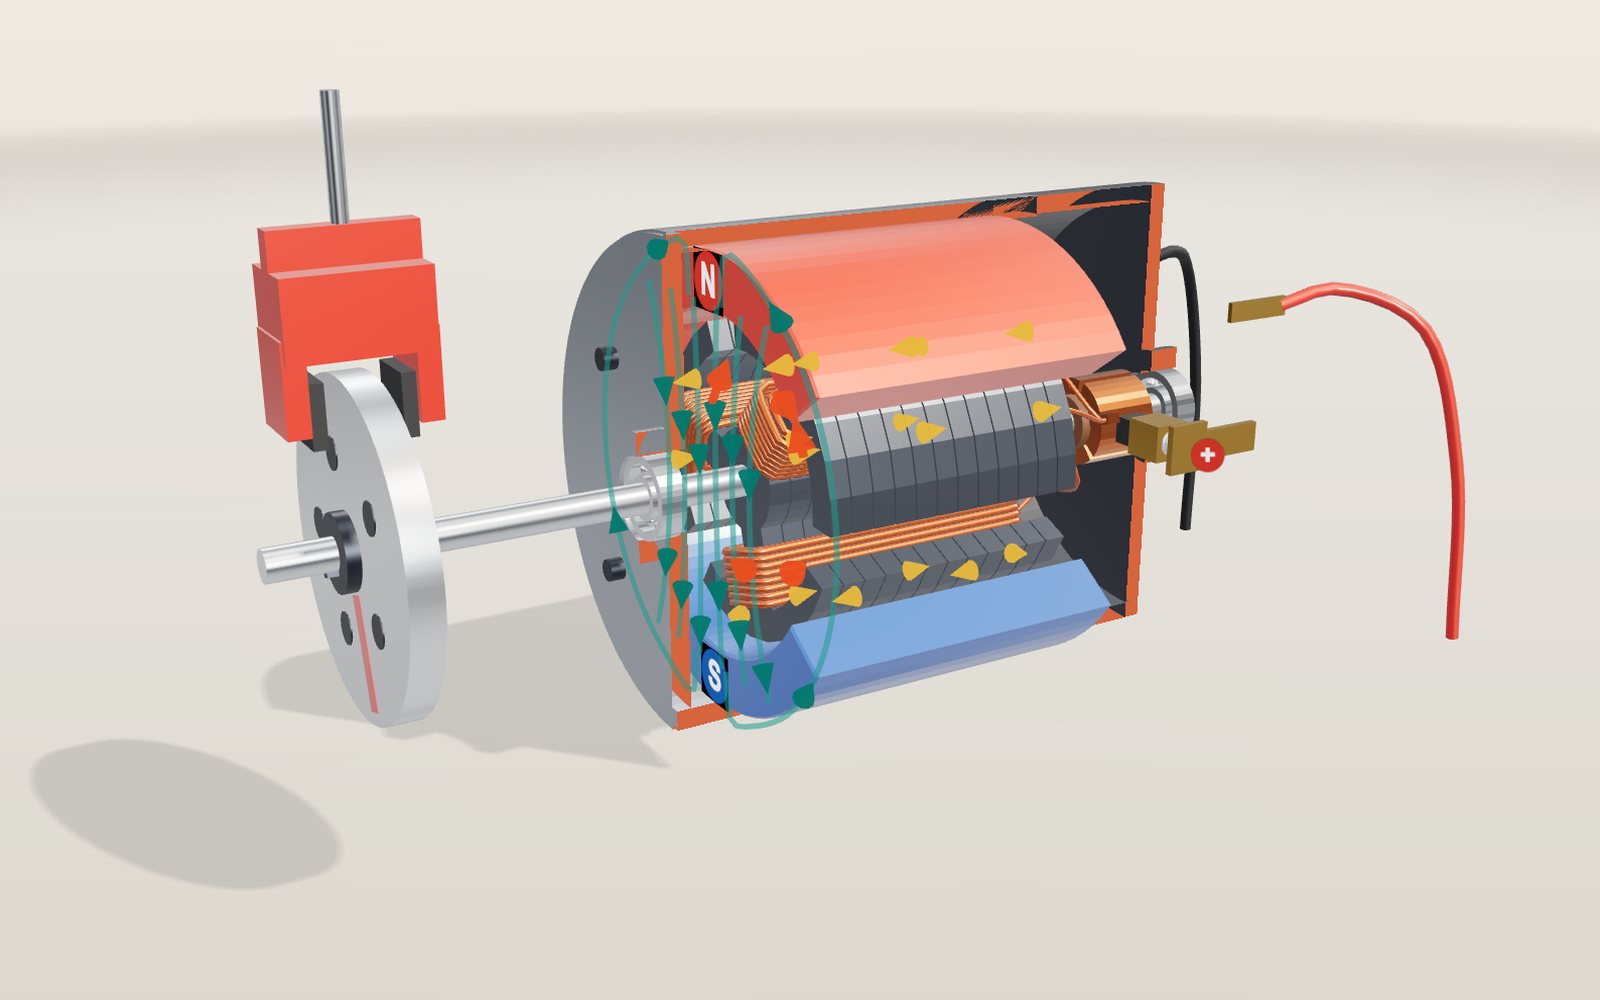
Este dispositivo no puede mostrar el modelo 3D. Abajo puedes leer los pasos de la guía como texto.
1 / 17 Un motor de CC abiertoSe ha recortado la mitad delantera de la carcasa y la tapa, con bordes rojos en el corte. Dentro gira una armadura de tres polos entre dos imanes. Es uno de ocho motores: elige otros con «Motor» o en la lista inferior.
Arrastra para girar. Usa la rueda o pellizca para ampliar.
Qué muestra el modelo
Aprieta el gatillo de un taladro inalámbrico, enciende un ventilador de techo o pisa el acelerador de un auto eléctrico, y algo gira. Las máquinas que producen ese giro no se parecen en nada. La más barata tiene un anillo de cobre partido y dos bloques de carbón. La del auto tiene un chip que conmuta cientos de amperios miles de veces por segundo. Todas se basan en la misma fuerza entre una corriente y un campo magnético, que Michael Faraday mostró por primera vez en 1821 con un alambre suspendido en un recipiente de mercurio.
Esta exposición tiene ocho motores. Elige uno con el control deslizante «Motor» o en la lista situada bajo los controles, y el escenario lo construye:
- Motor de corriente continua con escobillas, el motor de carcasa cilíndrica abierta que se encuentra en juguetes y elevadores de ventanas de autos.
- Motor de corriente continua sin escobillas (BLDC) de rotor exterior, del tipo que hace girar la hélice de un dron, con sensores Hall y una placa controladora.
- Motor de inducción trifásico, el motor habitual de bombas, ventiladores y fábricas, con su rotor de jaula de ardilla.
- Motor síncrono de imanes permanentes, el motor de auto eléctrico con imanes enterrados en el rotor, un inversor encima y un reductor que puedes mostrar con «Unidad motriz».
- Motor paso a paso, el motor de impresora 3D que avanza 1,8° por pulso, con un dial en el eje.
- Servomotor, un motor pequeño, engranajes y un sensor dentro de una caja que se desplaza hasta el ángulo que le pides.
- Motor lineal, un motor desplegado a lo largo de una vía, el principio que utilizan los trenes de levitación magnética.
- Motor de Faraday de 1821, un alambre que gira alrededor de un imán dentro del mercurio.
Cada carcasa está cortada por la mitad para que puedas ver el interior, y las superficies rojas señalan el corte. La lectura de la esquina cambia con el motor: voltios, amperios y rpm para los motores de CC, frecuencia, deslizamiento y velocidad del campo para el motor de inducción, ángulo de paso y ángulo del eje para el motor paso a paso. «Más» abre un pequeño gráfico de las corrientes que crean el campo. Bajo los controles están los elementos que no caben en una esquina: un recuadro de ecuaciones completadas con los valores actuales, un gráfico del motor que aparece en el escenario, un gráfico mayor de las corrientes de fase y del campo que forman al sumarse, seis pruebas, una tabla de clases de eficiencia, una comparación de los motores y una lista de 41 casos de la historia y de máquinas que conoces.
Los controles deslizantes cambian de significado según el motor. «Tensión», «Carga» y «Fuerza del imán» se aplican a la mayoría de ellos. PWM es el ciclo de trabajo de la conmutación para los motores de CC y el ancho del pulso para el servo. «Frecuencia» es la frecuencia de alimentación para el motor de inducción, la frecuencia del inversor para el motor de auto eléctrico y el motor lineal, y la frecuencia de pasos para el motor paso a paso. «Polos» cambia el bobinado de los motores de CA. Un control que no hace nada en el motor mostrado aparece atenuado en gris.
Todo lo que ves en pantalla gira más despacio de lo que indican los números de la lectura; de otro modo solo verías una imagen borrosa. El motor de CC se ralentiza 60 veces, el motor de dron 320 veces y el motor de inducción 40 veces. «Cámara lenta» lo ralentiza todavía más.
Por qué se mueve un alambre en un campo magnético
Todo lo que ocurre en un motor se apoya en un hecho. Un alambre que lleva corriente a través de un campo magnético recibe un empuje lateral, perpendicular tanto al alambre como al campo. La magnitud de ese empuje es
F = B × I × L
donde B es la intensidad del campo en teslas, I es la corriente en amperios y L es la longitud de alambre dentro del campo en metros. Toma un alambre de 30 mm de longitud en un campo de 0,3 tesla, aproximadamente el que proporciona un imán de ferrita a través de un pequeño entrehierro, y haz pasar por él 1 amperio. La fuerza es 0,3 × 1 × 0,03 = 0,009 newtons, aproximadamente el peso de un gramo. Es demasiado pequeña para accionar nada por sí sola.
Por eso un motor utiliza muchos alambres. Cada bobina tiene decenas de espiras, y cada espira tiene dos lados largos dispuestos a lo largo del eje, de modo que ese mismo pequeño empuje se suma cientos de veces. Las flechas rojas del motor de CC muestran el empuje sobre los dos lados de cada bobina. Las flechas crecen con la corriente. También dependen de dónde esté el lado: un alambre bajo un imán recibe el campo completo, mientras que uno en el hueco entre imanes apenas recibe campo.
¿Hacia dónde se mueve el alambre? Activa «Regla de la mano izquierda» y aparecerá una mano sobre el motor. Apunta el índice a lo largo del campo, de norte a sur, y el dedo medio en la dirección de la corriente; entonces el pulgar apunta en la dirección de la fuerza. Es la regla de la mano izquierda de Fleming para motores. En forma vectorial se escribe F = I L × B, y la regla es una manera de realizar ese producto vectorial con los dedos. Invierte la corriente, como hace el frenado regenerativo, y el pulgar cambia de sentido.
Hay una segunda manera de entender lo mismo. La corriente que circula alrededor de una bobina convierte su brazo de hierro en un electroimán con un extremo norte y otro sur. El imán de polo opuesto atrae ese brazo y el de igual polo lo repele. Ambas descripciones dan el mismo par; son dos formas de contar las mismas fuerzas. Los motores de CA de este escenario resultan más fáciles de seguir con la segunda descripción, así que sus bobinas se vuelven rojas cuando son polos norte y azules cuando son polos sur.
Por qué el motor de CC necesita un conmutador
Imagina una sola bobina con corriente constante. Su brazo se convierte, por ejemplo, en un polo norte y gira hacia el imán sur. Cuando llega allí, la atracción ya no tiene nada más que hacer. El brazo se pasa un poco, la atracción lo hace regresar y acaba estabilizándose, como la aguja de una brújula. Para mantenerlo en movimiento, la corriente de la bobina tiene que invertirse justo cuando el brazo pasa por el imán, de modo que el polo que antes era atraído ahora reciba un empuje que lo haga avanzar.
Esa es toda la función del conmutador. Es un interruptor giratorio integrado en el eje. Sus segmentos giran con las bobinas y las escobillas permanecen quietas. A medida que gira el eje, cada escobilla se desliza de un segmento al siguiente y cambia la conexión con las bobinas. En este modelo los segmentos tienen una anchura de 112°, con huecos de 8°, y las dos escobillas están en lados opuestos. Una escobilla cruza un hueco cada 60°, por lo que las conexiones cambian seis veces por vuelta y la corriente de cada bobina se invierte una vez cada media vuelta.
Con «Cámara lenta» activada, el motor de CC reduce su velocidad cerca de cada uno de esos momentos. Durante unos grados, la escobilla toca dos segmentos a la vez y cortocircuita la bobina que hay entre ellos. La corriente de esa bobina tiene que desaparecer y volver a crecer en sentido contrario en muy poco tiempo, y en un motor real es aquí donde se originan las pequeñas chispas azules de las escobillas. El modelo dibuja una chispa cada vez que una escobilla puentea un hueco mientras circula corriente.
Cómo comparten la corriente tres bobinas
Un motor con solo dos polos tiene un punto muerto. Si se detiene con la bobina perpendicular al campo, la fuerza sobre ambos lados apunta directamente hacia fuera, no hay efecto de giro y no volverá a arrancar por sí solo. Tres polos evitan este problema. Sea cual sea el ángulo en que se detenga el rotor, al menos dos de las bobinas quedan en una posición en la que pueden tirar.
Las tres bobinas de este motor están unidas extremo con extremo formando un anillo, y cada unión va a un segmento del conmutador. Con las escobillas sobre dos segmentos, la corriente tiene dos caminos: pasar directamente por una bobina o atravesar las otras dos bobinas en serie. El camino directo tiene la mitad de resistencia, por lo que recibe dos tercios de la corriente, y cada una de las otras dos bobinas recibe un tercio. Cuando una escobilla puentea un hueco, una bobina queda cortocircuitada y las otras dos comparten la corriente por igual. El gráfico que aparece tras «Más» representa las tres corrientes de bobina en función del ángulo del rotor.
Si calculas el efecto de giro de las tres bobinas en cada ángulo, nunca cae a cero. En la representación simplificada de este modelo, baja hasta aproximadamente el 77 % de su valor máximo seis veces por vuelta. Esa ondulación es una de las razones por las que zumban los motores baratos. Los motores con más polos y segmentos, cinco, siete o más, producen un par más uniforme.
Fuerza contraelectromotriz: por qué baja la corriente al girar
Mide la resistencia de las bobinas de un motor pequeño y quizá encuentres 2 ohmios. Conecta 12 voltios y la ley de Ohm dice que deberían circular 6 amperios. Eso es cierto en el instante en que el motor arranca. Una vez que gira, la corriente baja a una fracción de ese valor. La razón es que un motor también es un generador. En las bobinas que se mueven a través de un campo magnético se induce una tensión, y esa tensión se opone a la alimentación. Se llama fuerza contraelectromotriz y es proporcional a la velocidad:
E = k × ω
donde ω es la velocidad en radianes por segundo y k es la constante del motor. La tensión de alimentación tiene que cubrir tanto la fuerza contraelectromotriz como la tensión que se pierde en la resistencia de las bobinas:
V = I × R + k × ω
La misma constante k relaciona la corriente y el par:
T = k × I
En unidades del SI, las dos k son el mismo número. Un voltio-segundo por radián equivale a un newton-metro por amperio, y ambos proceden de las mismas bobinas dentro del mismo campo.
Estas dos líneas explican cómo se comporta el motor. Acelera hasta que el par k × I equilibra exactamente la carga. Si aumenta la carga, el motor reduce su velocidad, la fuerza contraelectromotriz disminuye, una mayor parte de la tensión de alimentación impulsa corriente por las bobinas y el par aumenta hasta responder a la carga. Nada en el motor mide la carga. La velocidad se estabiliza por sí sola.
Los números, calculados
Las constantes del motor de CC son valores del modelo, elegidos dentro del intervalo de un pequeño motor de aficionado de 12 voltios: R = 2,0 ohmios, k = 0,020 newton-metros por amperio, y un rotor más un disco de carga con un momento de inercia J = 1,0 × 10⁻⁴ kg·m². Se omiten el rozamiento, la caída de tensión en las escobillas y la inductancia de las bobinas. Todas las cifras de esta página se comprobaron con las ecuaciones del modelo.
| Alimentación | Velocidad sin carga | Par de bloqueo | Corriente de bloqueo |
|---|---|---|---|
| 3 V | 1432 rpm | 30 mN·m | 1,5 A |
| 6 V | 2865 rpm | 60 mN·m | 3,0 A |
| 9 V | 4297 rpm | 90 mN·m | 4,5 A |
| 12 V | 5730 rpm | 120 mN·m | 6,0 A |
Velocidad sin carga. Sin carga, la corriente es cero, así que V = k × ω y ω = V / k. A 12 V son 600 radianes por segundo, o 5730 rpm. Cada voltio añade 477,5 rpm.
Par de bloqueo. Cuando se mantiene inmóvil, el motor no tiene fuerza contraelectromotriz y la corriente es V / R. A 12 V son 6 A, y el par es 0,020 × 6 = 0,12 N·m, o 120 mN·m.
Un punto de funcionamiento. A 9 V y con una carga de 20 mN·m, la corriente es 0,020 / 0,020 = 1 A. La fuerza contraelectromotriz es 9 − 1 × 2 = 7 V, por lo que la velocidad es 7 / 0,020 = 350 rad/s, o 3342 rpm. La alimentación aporta 9 W, el eje entrega 0,020 × 350 = 7 W y la eficiencia es del 77,8 %. Los otros 2 W calientan las bobinas.
Una carga mayor. A 12 V y 80 mN·m, la corriente es 4 A, la fuerza contraelectromotriz es 12 − 4 × 2 = 4 V y el motor gira a 1910 rpm. A 12 V y 20 mN·m funciona a 4775 rpm con 1 A.
Máxima potencia. La potencia de salida es el par multiplicado por la velocidad, y alcanza su valor máximo a mitad de la recta, a la mitad de la velocidad sin carga y la mitad del par de bloqueo. A 12 V son 60 mN·m a 2865 rpm, que proporcionan 18 W de salida con 36 W de entrada. Allí la eficiencia es exactamente del 50 %, así que los motores suelen funcionar bastante por encima de esa velocidad.
Imanes más fuertes, más espiras. Tanto «Fuerza del imán» como «Vueltas de bobina» modifican proporcionalmente k. Un imán 1,5 veces más fuerte reduce la velocidad sin carga a 12 V hasta 3820 rpm, pero aumenta el par de bloqueo hasta 180 mN·m: el motor se vuelve más lento y más fuerte. Duplicar las espiras con la misma cantidad de cobre también duplica k, pero el alambre tiene la mitad de sección y el doble de longitud, de modo que R se multiplica por cuatro. La velocidad sin carga se reduce a la mitad, hasta 2865 rpm, y el par de bloqueo también se reduce a la mitad, hasta 60 mN·m. Por eso los fabricantes venden el mismo tamaño de motor con varios bobinados: uno para una tensión alta y una corriente baja, y otro para lo contrario.
PWM. El control PWM conecta y desconecta la alimentación muy deprisa y la mantiene conectada durante una proporción del tiempo. La inductancia del motor suaviza los pulsos, por lo que se comporta como si recibiera la tensión media. Al 60 % con 12 V, funciona como si recibiera 7,2 V. Casi todos los motores alimentados por batería se controlan así, porque un interruptor completamente conectado o completamente desconectado desperdicia muy poca potencia.
Cuánto tarda en llegar. La velocidad se estabiliza con una constante de tiempo J × R / k² = 0,5 s en el modelo. Un motor real de este tamaño, sin un disco pesado acoplado, se estabiliza en unas pocas centésimas de segundo.
En el gráfico situado bajo los controles, el par está en el eje horizontal y la velocidad en el vertical. Para una tensión dada, el motor solo puede funcionar sobre una recta que va de la velocidad sin carga al par de bloqueo. La línea roja discontinua es la carga, y el motor funciona donde ambas se cruzan. Aumenta la tensión y la recta se desplaza hacia fuera; aumenta la carga por encima del par de bloqueo y las líneas nunca se cruzan, que es la razón por la que los motores pequeños se queman cuando algo los atasca.
Accionado al revés: frenado regenerativo
Un motor y un generador son la misma máquina. Cuando la carga impulsa el eje más deprisa de lo que lo haría la alimentación por sí sola, la fuerza contraelectromotriz supera la tensión de alimentación y la corriente circula en sentido contrario: sale del motor y entra en la batería. El par también se invierte, de modo que ahora la máquina frena aquello que la está impulsando.
Activa «Frenado regenerativo» con el motor de CC a 12 V y una carga de 40 mN·m. Ahora la carga impulsa el eje en lugar de oponerse a su movimiento. La corriente se estabiliza en −2 A y la velocidad en 7639 rpm, y la batería recibe 12 × 2 = 24 W mientras que el eje aporta 0,04 × 800 = 32 W. La diferencia de 8 W calienta las bobinas. Las flechas naranjas de corriente recorren las bobinas en sentido contrario, las flechas rojas de fuerza apuntan hacia atrás y el pulgar de la mano izquierda cambia de sentido.
Los autos eléctricos, los trenes y los ascensores hacen esto. En el motor de auto eléctrico, prueba la tarea situada bajo los controles: frena un auto de 2000 kg desde 100 km/h a 3 m/s² y comprueba cuánta de su energía cinética de 214 Wh regresa a la batería. El motor solo puede absorber el par de frenado que permita el control «Carga», y a alta velocidad no puede superar su límite de potencia, así que los frenos de fricción se encargan del resto. Con 200 N·m permitidos, el modelo recupera unos 170 Wh, aproximadamente el 79 %. Con el frenado regenerativo desactivado, toda esa energía se convierte en calor en los discos de freno. Los folletos de ascensores de KONE describen la misma idea: una cabina pesada que baja, o una ligera que sube, impulsa el motor, y un accionamiento regenerativo devuelve la energía.
CC sin escobillas: un chip en su lugar
Las escobillas se desgastan, producen chispas y limitan la velocidad. Quítalas y algo más tendrá que saber cuándo conmutar cada bobina. En 1962, T. G. Wilson y P. H. Trickey describieron las tres cosas necesarias para esa tarea: detectar dónde está el rotor, elegir el interruptor y conmutar. Los transistores lo hicieron posible. El resultado es el motor de CC sin escobillas, que en realidad es un motor de CA de imanes permanentes con su propia electrónica de conmutación.
El motor del escenario es uno de rotor exterior del tipo utilizado en drones. Hay 12 bobinas en un estator fijo, y una campana que lleva 14 imanes gira por el exterior, por lo que la hélice se atornilla directamente a ella. Los 14 imanes forman siete pares de polos, así que el patrón de corriente se repite siete veces por cada vuelta de la hélice. Tres sensores Hall situados en las aberturas de las ranuras de la parte trasera detectan el paso de cada imán. Están separados 120 grados eléctricos, que en este motor corresponden a 120 / 7 ≈ 17,1° de giro del eje. Sus tres señales de encendido y apagado forman seis combinaciones, una por cada 60° del ciclo eléctrico, y la placa controladora las utiliza para elegir cuáles dos de las tres fases se conectan a la batería y en qué sentido.
Eso es la conmutación de seis pasos, y el gráfico de «Más» muestra sus corrientes como escalones cuadrados. Observa las bobinas: en cada instante se iluminan ocho de las doce, en rojo para el norte y en azul para el sur, y el patrón avanza por pasos justo por delante de los imanes para tirar de ellos continuamente. Las flechas moradas de los dientes muestran el mismo patrón. La fila «Sensores Hall» de la lectura muestra el código que está leyendo el controlador.
Eléctricamente, el motor se comporta como el de escobillas: V = I × R + k × ω sigue siendo válido. Los motores de aficionado se venden según su KV, las rpm sin carga por voltio. El modelo usa KV 920, por lo que k = 60 / (2π × 920) ≈ 0,0104 V·s/rad, con 0,12 Ω de resistencia de bobinado. A 14,8 V y 60 % de PWM, con una carga de 0,1 N·m, gira a 7051 rpm y consume 10,1 A con una eficiencia del 82 % en el modelo.
Un ventilador de caja de computadora funciona de la misma forma con menos piezas. El NF-A12x25 de Noctua tiene un motor monofásico con cuatro polos y cuatro ranuras, gira hasta 2000 rpm con 1,2 W y sigue la señal PWM de la placa base: 450 rpm con un ciclo de trabajo del 20 %, y se detiene al 0 %.
Tres fases crean un campo que gira
El motor de inducción no tiene escobillas, ni imanes, ni electrónica de conmutación, y aun así sigue girando. El truco está en el estator. Sus ranuras llevan tres corrientes alternas de la red, cada una retrasada un tercio de ciclo respecto a la anterior. La fase A alcanza su máximo, después la B, luego la C y después la A otra vez.
Cada fase por sí sola crea un campo que solo aumenta y disminuye a lo largo de una dirección. Las tres fases están bobinadas con sus ejes separados 120 grados eléctricos, y al sumar tres campos pulsantes así, cada uno retrasado un tercio de ciclo y desplazado un tercio de vuelta, la suma tiene una magnitud constante y gira a velocidad uniforme. El gráfico situado bajo los controles lo muestra: a la izquierda, las tres corrientes a lo largo de un ciclo; a la derecha, tres flechas para las fases y una flecha morada para su suma, que va girando. En el modelo, las ranuras se colorean según la corriente que circula por ellas en ese instante, y las flechas moradas sobre los dientes del estator muestran cómo los polos del campo recorren el interior. Elige 2 polos para ver un solo norte y un solo sur persiguiéndose alrededor; con 4 polos hay dos de cada uno, y el campo gira a la mitad de velocidad.
¿A qué velocidad? En un ciclo de la alimentación, el campo avanza un par de polos. Con p polos, el campo da 2/p vueltas por ciclo, así que en revoluciones por minuto
n_s = 120 × f / p
| Polos | 50 Hz | 60 Hz |
|---|---|---|
| 2 | 3000 rpm | 3600 rpm |
| 4 | 1500 rpm | 1800 rpm |
| 6 | 1000 rpm | 1200 rpm |
| 8 | 750 rpm | 900 rpm |
Esa es la velocidad síncrona, que aparece en la lectura como «Velocidad del campo». Galileo Ferraris construyó un motor bifásico basado en esta idea en 1885, y la patente de Nikola Tesla de 1888 también describe uno. Mikhail Dolivo-Dobrovolsky, en AEG, tenía en funcionamiento un motor trifásico con rotor de jaula a comienzos de 1889, y ese es el diseño que aparece en el escenario.
Deslizamiento: por qué la jaula queda atrás
El rotor de un motor de inducción es un conjunto de láminas de acero apiladas con barras de aluminio fundidas que lo atraviesan cerca de la superficie y están unidas en ambos extremos por anillos. Sin el hierro se parecería a una rueda para hámster, de ahí el nombre de jaula de ardilla. No hay nada conectado a él.
Cuando el campo barre las barras, induce una tensión en ellas y, como los anillos de los extremos las cortocircuitan, circulan corrientes. Esas corrientes se encuentran dentro del campo y reciben la fuerza F = B × I × L, que arrastra el rotor tras el campo. Pero si el rotor lo alcanzara, el campo dejaría de barrer las barras, no se induciría nada y no habría fuerza. Por eso el rotor siempre gira un poco más despacio que el campo. La diferencia, expresada como fracción de la velocidad del campo, es el deslizamiento:
s = (n_s − n) / n_s
El modelo es un motor de 4 kW, cuatro polos y 400 V. Con su carga nominal de 26,5 N·m gira a 1451 rpm frente a un campo de 1500, un deslizamiento del 3,3 %, y consume 7,2 A. En el modelo, las barras de la jaula se iluminan donde se induce corriente y brillan más al aumentar el deslizamiento.
Una carga mayor significa más deslizamiento, más corriente inducida y más par, hasta cierto punto. El gráfico situado bajo los controles muestra la curva completa del par en función de la velocidad. Desde el reposo, el par es de 45 N·m y la corriente de 47,6 A, más de seis veces la corriente de funcionamiento, por eso los motores grandes se arrancan con un arrancador suave o un inversor. A medida que el motor acelera, el par aumenta hasta un máximo de 88 N·m cerca de 1130 rpm y después cae rápidamente hasta cero a la velocidad del campo. El motor funciona en ese último tramo de gran pendiente, donde un pequeño cambio de velocidad produce un gran cambio de par, así que la velocidad apenas varía con la carga: 1482 rpm a 10 N·m, 1451 a 26,5. Lleva la carga por encima del máximo y el motor se bloquea.
Impulsa el eje más deprisa que el campo, con «Frenado regenerativo» activado, y el deslizamiento se vuelve negativo. Las barras cortan el campo en sentido contrario, el par se invierte y la máquina genera: con 20 N·m de par de accionamiento, funciona a 1532 rpm, un 2,2 % por encima de la velocidad del campo, y devuelve 2,89 kW a la red.
Frecuencia y polos fijan la velocidad
Conectado directamente a la red, un motor de inducción funciona casi a una sola velocidad. Un inversor cambia eso. Convierte la corriente de la red en corriente continua y luego otra vez en tres fases de la frecuencia que desee. Para mantener la misma intensidad de campo, reduce la tensión al mismo ritmo que la frecuencia, que es la regla V/f que utiliza el modelo hasta 50 Hz.
Ajusta «Frecuencia» a 30 Hz con cuatro polos y el campo girará a 900 rpm; con la carga nominal, el rotor lo seguirá a 849 rpm. Las bombas y los ventiladores son los que más ganan con esto. Su potencia cae rápidamente con la velocidad, así que hacer funcionar un ventilador un poco más despacio ahorra mucha más energía que cerrar una compuerta delante de él mientras funciona a plena velocidad. La tarea te pide hacer girar el motor a 1000 rpm con al menos 20 N·m de carga: con cuatro polos necesitas unos 34,6 Hz, y con seis polos unos 50,8 Hz.
Los polos, en cambio, modifican la velocidad en grandes saltos. El control deslizante cambia el bobinado del estator al instante. Algunos motores realmente hacen esto: un bobinado de polos conmutables puede reconectarse de cuatro polos a ocho, de modo que un ventilador tenga dos velocidades sin ninguna electrónica.
El motor del auto eléctrico: imanes en el rotor
La mayoría de los autos eléctricos e híbridos utilizan un motor síncrono de imanes permanentes. Su estator se parece al del motor de inducción, con 48 ranuras y tres fases. El rotor es diferente: dentro del conjunto de láminas de acero hay cavidades con imanes potentes, dos por polo dispuestos en forma de V. Con ocho polos hay 16 imanes. El rotor sigue exactamente al campo giratorio, sin deslizamiento, porque sus propios imanes se acoplan a los polos del campo. Es síncrono.
Por tanto, la velocidad la fija la frecuencia del inversor, n = 120 × f / p. A 200 Hz con 8 polos son 3000 rpm. La carga no cambia la velocidad; cambia el ángulo con el que los polos del rotor quedan por detrás de los del campo, el ángulo de carga de la lectura. Sin carga, ambos se alinean. Con 100 N·m, el rotor queda retrasado unos 17 grados eléctricos. Aumenta la carga por encima de lo que el motor puede dar a esa velocidad y perderá el sincronismo, dejará de sujetarse al campo y se detendrá. En un auto, el inversor nunca permite que eso ocurra: mide la posición del rotor y ajusta la corriente para que el campo siempre lleve el adelanto adecuado.
Enterrar los imanes en cavidades en V tiene dos ventajas. Quedan sujetos con seguridad a alta velocidad, y el acero que hay entre ellos y a su alrededor hace que el rotor sea más fácil de magnetizar en unas direcciones que en otras. Eso proporciona un segundo tipo de par, el par de reluctancia, debido a que el hierro intenta alinearse con el campo. Por eso estos motores se llaman máquinas de imanes permanentes interiores.
Los propios imanes son, en su mayoría, de neodimio-hierro-boro. Masato Sagawa y sus colegas publicaron el material en 1984 con una remanencia de 1,23 T y un producto energético de 290 kJ/m³, mucho más potente que la ferrita de un motor de juguete. Eso es lo que permite que un motor de 50 kW sea lo bastante pequeño para caber entre las ruedas.
El motor del modelo entrega hasta 300 N·m desde el reposo hasta 4775 rpm a 400 V, lo que corresponde a 150 kW. Por encima de ese punto, la fuerza contraelectromotriz de los imanes se acerca a la tensión que la batería puede vencer, y el inversor tiene que enviar parte de su corriente a debilitar el campo de los imanes. Eso es el debilitamiento de campo: el par disminuye al aumentar la velocidad para que la potencia permanezca en unos 150 kW, hasta 16 000 rpm. Una tensión de batería mayor desplaza hacia arriba el punto de cambio; un imán más fuerte da más par, pero alcanza ese punto antes.
Eficiencia, mapa y caja reductora
¿Dónde pierde potencia el motor? Las pérdidas en el cobre crecen con el cuadrado de la corriente y, por tanto, con el cuadrado del par. Las pérdidas en el hierro proceden de la inversión del campo en el acero cientos de veces por segundo y crecen con la velocidad. Las pérdidas aerodinámicas y en los rodamientos también crecen con la velocidad. Cada extremo de la zona de funcionamiento tiene su propio problema: el cobre a alto par, y el hierro y el debilitamiento de campo a alta velocidad. La mejor eficiencia se encuentra en el medio.
El gráfico situado bajo los controles para el motor de auto eléctrico es un mapa de eficiencia: velocidad en horizontal, par en vertical, más oscuro donde el motor es más eficiente, con la línea negra que señala el máximo par disponible a cada velocidad. En el modelo, el mejor punto es del 96,5 % a unas 8500 rpm y 165 N·m. Oak Ridge National Laboratory midió el motor del Nissan Leaf de 2012 y encontró una eficiencia máxima superior al 97 % entre 5000 y 9000 rpm. La tarea te pide encontrar el mejor punto del modelo con «Frecuencia» y «Carga».
Activa «Unidad motriz» para ver qué conecta el motor con las ruedas. Dos etapas de engranajes, de 18 a 60 y después de 17 a 46, reducen la velocidad unas 9 veces y multiplican el par en la misma proporción. El segundo engranaje es la corona del diferencial, que permite que las dos ruedas giren a velocidades diferentes en una curva. A 6000 rpm y con ruedas de 0,35 m, el auto circula a unos 88 km/h. La caja reductora es la razón por la que los motores de vehículos eléctricos se diseñan para alta velocidad: cuanto más deprisa gira un motor para la misma potencia, menos par necesita y más pequeño y ligero puede ser. Las pruebas de Oak Ridge muestran la tendencia: el motor del Prius de 2004 daba 400 N·m y 50 kW hasta 6000 rpm, mientras que el motor de 2010 daba 205 N·m y 60 kW hasta 13 500 rpm.
El motor paso a paso: un pulso, un paso
Una impresora 3D tiene que situar su boquilla a una fracción de milímetro de donde indica el archivo, miles de veces por minuto, sin medir dónde está. Utiliza motores paso a paso. Cada pulso del controlador mueve el eje un ángulo fijo y, entre pulsos, lo mantiene quieto, de modo que basta con contar los pulsos para saber dónde está.
El motor del escenario es un motor paso a paso híbrido del tamaño habitual NEMA 17, dibujado aproximadamente al doble del tamaño real. El rotor está formado por dos copas dentadas de acero con un imán axial entre ellas, de modo que una copa tiene todos sus polos norte y la otra todos sus polos sur. Cada copa tiene 50 dientes, y ambas están desplazadas medio diente entre sí. El estator tiene ocho polos con pequeños dientes en sus caras, bobinados en dos fases, A y B. Alimenta las fases por turnos y los dientes del rotor saltarán para alinearse con los dientes del estator que en ese momento tengan más fuerza.
Dos fases, cuatro combinaciones de dirección de corriente por ciclo eléctrico y cincuenta dientes: 4 × 50 = 200 pasos completos por vuelta, de 1,8° cada uno. En modo de medio paso, el controlador añade los estados intermedios con una fase desconectada, lo que da 400 pasos de 0,9°. En micropasos, las dos corrientes siguen un seno y un coseno, y el rotor puede detenerse entre dientes; a 1/16 de paso avanza 0,1125° por pulso. Los botones de paso del laboratorio envían pulsos individuales, y el dial de la parte delantera muestra el resultado. La tarea pide exactamente 90°, que corresponden a 50 pasos completos.
Los motores paso a paso tienen una debilidad: nada comprueba que un paso haya ocurrido realmente. Cada paso necesita que aumente la corriente de una bobina, y su inductancia retrasa ese aumento, de modo que el par que puede entregar un motor paso a paso disminuye al aumentar la frecuencia de pasos. El gráfico muestra esa curva de par límite (pull-out). Por encima de ella, el rotor no puede seguir el ritmo y pierde pasos, y el controlador nunca se entera. En el modelo, con 0,2 N·m de carga a 24 V, el motor mantiene el ritmo hasta unos 834 pasos completos por segundo; a 48 V, la corriente aumenta más deprisa y mantiene el ritmo hasta unos 1668. Por eso los controladores de impresora funcionan a 24 V o más, y por eso una impresión que choca con un obstáculo acaba desplazada lateralmente. Un motor NEMA 17 habitual tiene un par de retención nominal de 42 N·cm a 1,7 A por fase.
El servo: un motor que comprueba su trabajo
Un servo resuelve el problema del motor paso a paso mediante realimentación. Dentro de un servo de aficionado hay un pequeño motor de CC con escobillas, un tren de engranajes de plástico que lo ralentiza y le da más fuerza, un potenciómetro que gira con el eje de salida y una placa de control. La placa recibe un pulso cada 20 ms. La anchura del pulso es la orden: 1,5 ms significa el centro, 1,0 ms significa 90° en un sentido y 2,0 ms, 90° en el otro. La placa compara el pulso con el potenciómetro y acciona el motor con una tensión que aumenta con la diferencia, hasta que esta desaparece. Empuja la palanca del servo y la placa responderá con una fuerza contraria.
El SG90 de TowerPro, el servo de 9 g que se encuentra en innumerables robots escolares, entrega 1,8 kg·cm de par a 4,8 V y recorre 60° en 0,1 s. El modelo se comporta como un pequeño motor de CC con esas cifras vistas desde el eje de salida, y un controlador proporcional con un poco de amortiguación. Cambia PWM a 2,0 ms y el gráfico mostrará cómo el ángulo sube rápidamente hasta +90° y se estabiliza; añade «Carga» y quedará un pequeño error permanente, porque el controlador necesita algo de error para producir la tensión que sostiene la carga.
El mismo lazo, con un codificador en lugar de un potenciómetro y un motor trifásico en lugar de uno con escobillas, gobierna todos los brazos robóticos industriales y los ejes CNC. Los inversores de los autos eléctricos cierran el mismo tipo de lazo sobre la corriente muchos miles de veces por segundo.
El motor lineal: desplegado en plano
Corta un motor a lo largo y despliégalo: el estator se convierte en una tira larga y el campo que antes giraba ahora se desplaza a lo largo de ella. Coloca los imanes en un vehículo y este avanzará a la velocidad del campo. Eso es un motor síncrono lineal. Su velocidad la fijan la frecuencia y el paso polar τ, la distancia entre un polo del campo viajero y el siguiente:
v = 2 × τ × f
El modelo utiliza un paso polar de 0,25 m, así que 100 Hz producen 50 m/s, o 180 km/h, y 300 Hz producen 540 km/h. En el escenario, la vía se aleja de ti y tiene un corte transversal, de modo que puedes ver el estator largo bajo ambos bordes, el cable de sus ranuras coloreado según la corriente y los imanes en los faldones inferiores del vehículo. El vehículo permanece en el centro de la pantalla mientras la vía pasa a su lado, y las flechas moradas muestran que el campo sigue acoplado a los imanes.
Los trenes de levitación magnética utilizan este principio. El tren de levitación magnética superconductora de Japón alcanzó 517 km/h con el vehículo de pruebas ML-500 en 1979, y un tren L0 de siete coches alcanzó 603 km/h en la línea de Yamanashi el 21 de abril de 2015, que sigue siendo el récord para un tren. La misma idea, a menor escala, mueve las mesas de posicionamiento de las máquinas que fabrican chips y algunas cintas transportadoras industriales.
El motor de Faraday de 1821
En 1820, Hans Christian Ørsted mostró que una corriente en un alambre desvía la aguja de una brújula. Michael Faraday, entonces ayudante en la Royal Institution de Londres, se propuso repetir el experimento para una revisión del tema. El 3 de septiembre de 1821, en el laboratorio del sótano, hizo que un alambre con corriente girara continuamente alrededor de un imán y lo describió en «Sobre algunos nuevos movimientos electromagnéticos». Su cuaderno describe el montaje: un recipiente profundo con cera en el fondo, lleno de mercurio, un imán clavado verticalmente en la cera con su polo justo por encima de la superficie y un alambre suspendido que entra en el mercurio.
El último motor del escenario reconstruye ese montaje. La corriente sale de una pila voltaica, sube por el soporte de latón, baja por el alambre suspendido, atraviesa el mercurio y regresa. Alrededor de la parte superior del imán, el campo se extiende lateralmente, de modo que el alambre, que lleva corriente hacia abajo a través de él, también recibe un empuje lateral, siempre perpendicular, y por eso gira una y otra vez alrededor del polo. Invierte el imán y girará en el otro sentido. En el modelo, la velocidad simplemente aumenta con la corriente, porque la resistencia del mercurio al movimiento crece con la velocidad. La Royal Institution todavía conserva uno de los baños de mercurio de Faraday de 1822, de 247 mm de altura.
El dispositivo de Faraday giraba, pero no podía accionar nada. Fue una demostración de que la electricidad y el magnetismo podían producir movimiento continuo, y el comienzo de todo lo demás que aparece en este escenario.
Clases de eficiencia y su importancia
Los motores y las máquinas que accionan utilizan más electricidad que cualquier otra cosa. La Agencia Internacional de la Energía (AIE) situó esa proporción en más del 40 % de la electricidad mundial en 2011 y estimó que se podría ahorrar de manera rentable alrededor del 25 % de ella. Un informe de 2025 del programa de sistemas de motores 4E de la AIE la sitúa en el 53 % en 2023: el 72 % de la electricidad utilizada en la industria y el 36 % en los edificios. En la UE, los motores cubiertos por las normas de diseño ecológico sumaban 380 millones en 2020 y utilizaban 1326 TWh al año, el 56 % del consumo final de electricidad de la UE.
Por eso las pequeñas diferencias de eficiencia se acumulan. La norma internacional IEC 60034-30-1, publicada en 2014, clasifica los motores de CA alimentados por la red en clases de eficiencia de IE1 a IE4 (una edición de 2025 añade IE5). Para un motor de cuatro polos, 4 kW y 50 Hz, las tablas de la UE indican un 86,6 % para IE2, un 88,6 % para IE3 y un 91,1 % para IE4. Desde el 1 de julio de 2021, los motores trifásicos de 0,75 a 1000 kW vendidos en la UE deben alcanzar IE3, y desde el 1 de julio de 2023, los de 75 a 200 kW con dos, cuatro o seis polos deben alcanzar IE4. En Estados Unidos, los motores fabricados desde el 1 de junio de 2016 deben cumplir el nivel NEMA Premium, que corresponde a IE3.
El motor de inducción del modelo alcanza el 90,1 % con su carga nominal, dentro de la banda IE3. Reducir las pérdidas uno o dos puntos requiere más cobre, mejor acero y entrehierros más estrechos, por eso los motores de clases superiores cuestan más al comprarlos y menos al utilizarlos.
Qué deja fuera el modelo
Los motores están dibujados según la disposición de sus piezas, pero no a una sola escala: el motor de CC y el paso a paso se dibujan varias veces más grandes que los reales para que resulten fáciles de ver, mientras que los de inducción y de auto eléctrico se dibujan más pequeños. Los valores eléctricos son valores del modelo elegidos para comportarse como motores reales de cada tipo, no las cifras de un producto concreto. La lista de casos cita productos reales con sus fuentes.
El modelo de CC omite el rozamiento, la tensión de las escobillas y la inductancia. El modelo sin escobillas trata la resistencia de la hélice como un par fijo. El modelo de inducción utiliza el circuito equivalente de los libros de texto con resistencias fijas, por lo que omite cómo la resistencia de las barras del rotor aumenta con la frecuencia durante el arranque, y la corriente de magnetización está simplificada. El motor de auto eléctrico es un mapa de límites de par y pérdidas, en lugar de un cálculo completo del campo, y su ángulo de carga se obtiene de una sencilla ley sinusoidal. El rotor del motor paso a paso responde a cada paso con un resorte amortiguado que se muestra a cámara lenta. El paso polar de 0,25 m del motor lineal es un valor del modelo. Las flechas de fuerza y campo se dibujan para que sean legibles, no a escala.
De dónde vino el motor eléctrico
Después de las rotaciones de Faraday de 1821, Peter Barlow construyó en 1822 una rueda en forma de estrella que giraba en mercurio entre polos magnéticos, el primer dispositivo giratorio accionado por electromagnetismo. William Sturgeon construyó el electroimán en 1825, y con él se hicieron posibles los motores reales. En mayo de 1834, Moritz Jacobi terminó en Königsberg el primer motor giratorio con una potencia útil; su récord se mantuvo cuatro años hasta que su propio segundo motor impulsó una embarcación con 14 personas por un río en 1838.
Thomas Davenport, un herrero de Vermont, comenzó a experimentar con un electroimán en 1833 y el 25 de febrero de 1837 recibió la patente 132 de Estados Unidos, la primera patente de un motor eléctrico. Su modelo tiene cuatro electroimanes que giran dentro de un anillo de imanes permanentes, conmutados por un conmutador, y se dice que alcanzó unas 1000 rpm y 4,5 vatios. Pero las baterías eran caras y el vapor era barato, y aquellos primeros motores no prosperaron.
Lo que cambió las cosas fue el generador. Werner Siemens colocó bobinados en ranuras en 1856, como todavía hace casi cualquier máquina, y desarrolló la dinamo en 1866 y 1867. El inducido de anillo de Zénobe Gramme de 1871 proporcionaba corriente continua uniforme, el inducido de tambor de Friedrich von Hefner-Alteneck lo mejoró y, en 1873, Auguste Pellerin propuso dividir el hierro en láminas aisladas. La corriente barata de las dinamos hizo que valiera la pena construir motores. En 1879, Siemens & Halske puso en marcha una locomotora eléctrica en la feria comercial de Berlín: 150 V, 2,2 kW, 954 kg y 7 km/h, que transportó a unos 90 000 visitantes alrededor de un óvalo de 300 m.
La corriente alterna necesitaba su propio motor. Ferraris construyó un motor de inducción bifásico en 1885, pero creía que su eficiencia nunca podría superar el 50 %. Tesla presentó sus primeras patentes para un sistema de CA bifásico en 1887; la patente 381,968 de Estados Unidos de un motor electromagnético se concedió el 1 de mayo de 1888. El motor trifásico de jaula de Dolivo-Dobrovolsky llegó en 1889, y en 1891 AEG y Oerlikon enviaron energía trifásica a 175 km de Lauffen a Frankfurt a una tensión de hasta 25 kV, y los motores trifásicos comenzaron a extenderse por la industria.
El siglo XX añadió la electrónica. La conmutación de estado sólido de Wilson y Trickey de 1962 condujo a los motores sin escobillas, el imán de Nd-Fe-B de 1984 hizo posibles motores pequeños y potentes de imanes permanentes, y los transistores de potencia llevaron los inversores a todo, desde ascensores hasta autos. En 1996, KONE lanzó un ascensor sin cuarto de máquinas, accionado por un motor plano de imanes permanentes que cabe en el hueco del ascensor.
Preguntas
¿Por qué un motor de CC necesita conmutador?
Una bobina con corriente constante gira hasta que su polo se alinea con el imán opuesto y entonces se detiene. El conmutador invierte la corriente de cada bobina justo cuando pasa por ese punto, de modo que la bobina sigue recibiendo un empuje en el mismo sentido. En este motor de tres polos, las conexiones cambian seis veces por vuelta y la corriente de cada bobina se invierte cada media vuelta.
¿Qué es la fuerza contraelectromotriz?
Es la tensión que genera un motor porque sus bobinas se mueven a través de un campo magnético. Es proporcional a la velocidad (E = k × ω) y se opone a la alimentación. Es la razón por la que un motor en marcha consume mucha menos corriente que uno bloqueado.
¿Por qué un motor consume tanta corriente al arrancar o atascarse?
En reposo no hay fuerza contraelectromotriz, así que solo la resistencia de las bobinas limita la corriente. En el modelo de CC son 12 V / 2 Ω = 6 A al bloquearse, frente a 1 A cuando funciona con una carga de 20 mN·m. El modelo de inducción consume 47,6 A al arrancar frente a 7,2 A con la carga nominal.
¿Por qué baja la velocidad con carga?
El par procede de la corriente (T = k × I). Para dar más par, el motor necesita más corriente y, con una tensión de alimentación fija, solo obtiene más corriente si baja la fuerza contraelectromotriz, lo que significa girar más despacio. Un motor de inducción reduce su velocidad por una razón parecida: necesita más deslizamiento para inducir más corriente en su jaula.
¿Qué indica la regla de la mano izquierda de Fleming?
La dirección de la fuerza sobre un alambre. Coloca el índice en la dirección del campo (de norte a sur), el dedo medio en la dirección de la corriente, y el pulgar apuntará en la dirección de la fuerza. La regla de la mano derecha, con los mismos dedos, da la corriente inducida en un generador.
¿Por qué los motores con escobillas tienen tres polos o más?
Un rotor de dos polos tiene una posición en la que las fuerzas empujan directamente hacia fuera y no producen giro, de modo que quizá no arranque. Con tres polos, al menos dos bobinas siempre pueden tirar y el par nunca cae a cero.
¿Puede un motor trabajar como generador?
Sí. Haz girar el eje más deprisa de lo que lo impulsaría la alimentación y la corriente se invertirá. El modelo de CC a 12 V, impulsado con 40 mN·m, gira a 7639 rpm y carga la batería con 24 W. Los autos eléctricos utilizan esto para recuperar energía al frenar.
¿Qué es el deslizamiento?
Cuánto queda retrasado el rotor de un motor de inducción respecto al campo giratorio, como fracción de la velocidad del campo. Tiene que retrasarse, porque solo así el campo barre las barras de la jaula e induce las corrientes que producen el par. El motor de 4 kW del modelo funciona a 1451 rpm frente a un campo de 1500, un deslizamiento del 3,3 %.
¿Cómo calculo los polos a partir de la placa?
Busca la velocidad síncrona inmediatamente superior a la velocidad nominal: 120 × f / p. Un motor de 50 Hz con una velocidad nominal de 1450 rpm debe tener un campo de 1500 rpm, así que tiene cuatro polos y un deslizamiento de aproximadamente el 3,3 %. Un motor de 60 Hz a 1750 rpm también tiene cuatro polos.
¿Por qué BLDC se llama de CC si las bobinas llevan CA?
Porque funciona con una alimentación de CC y se comporta como un motor de CC con escobillas: la velocidad aumenta con la tensión y el par con la corriente. El chip controlador y los sensores Hall hacen el trabajo del conmutador, conectando la batería a las tres fases en seis pasos por ciclo eléctrico, de modo que cada bobina recibe corriente en ambos sentidos.
¿Por qué un auto eléctrico necesita reductor si da par desde parado?
Porque un motor que gira más deprisa para la misma potencia necesita menos par, y menos par significa menos cobre, acero e imán. Una reducción de aproximadamente 9 a 1 permite que un motor que gira a 10 000 rpm o más accione ruedas que giran a aproximadamente una décima parte de esa velocidad.
¿Por qué pierde pasos un motor paso a paso?
Cada paso necesita que aumente la corriente de la bobina, y su inductancia retrasa ese aumento, por lo que el par disponible disminuye al aumentar la frecuencia de pasos. Si la carga supera el par máximo sin pérdida de pasos a esa frecuencia, el rotor retrocede un diente y el controlador nunca lo detecta, porque un motor paso a paso normalmente no tiene sensor de posición.
¿Cómo conoce su ángulo un servo?
Un potenciómetro en el eje de salida gira con él y proporciona una tensión que depende del ángulo. La placa la compara con la anchura del pulso que recibe, de 1,0 a 2,0 ms en cada periodo de 20 ms, y acciona el motor hasta que coinciden.
¿Qué significan las clases IE?
Son niveles que fija IEC 60034-30-1 para la eficiencia de motores de CA a plena carga, con IE1 como el más bajo. Para un motor de cuatro polos, 4 kW y 50 Hz, los mínimos de la UE son del 86,6 % para IE2, del 88,6 % para IE3 y del 91,1 % para IE4. La mayoría de los motores trifásicos vendidos en la UE deben alcanzar IE3 desde julio de 2021.
Términos
- Inducido: la parte giratoria de un motor de CC, con el núcleo de hierro y las bobinas.
- Conmutador: el anillo de cobre dividido en segmentos del eje de un motor de CC que conmuta la corriente entre bobinas.
- Escobilla: un bloque de carbón que se desliza sobre el conmutador y lleva corriente hacia dentro o hacia fuera.
- Fuerza contraelectromotriz: la tensión que genera un motor al girar, opuesta a la alimentación.
- Constante del motor (k): voltios de fuerza contraelectromotriz por radián por segundo, equivalentes a newton-metros de par por amperio.
- KV: la velocidad sin carga de un motor de aficionado en rpm por voltio.
- Estator: la parte fija de un motor; en los motores de CA contiene los bobinados.
- Rotor: la parte que gira.
- Sensor Hall: un chip que da una señal cuando pasa un polo magnético.
- Conmutación de seis pasos: conmutación de la alimentación de un motor trifásico en seis pasos por ciclo eléctrico, con dos fases a la vez.
- Velocidad síncrona: la velocidad del campo giratorio, 120 × f / p rpm.
- Deslizamiento: cuánto queda retrasado el rotor de un motor de inducción respecto al campo, como fracción de la velocidad del campo.
- Jaula de ardilla: un rotor de motor de inducción formado por barras unidas mediante anillos en los extremos.
- Ángulo de carga: cuánto quedan retrasados los polos del rotor de un motor síncrono respecto a los polos del campo.
- Debilitamiento de campo: utilizar parte de la corriente para oponerse al campo de los imanes, de modo que el motor pueda funcionar por encima de su velocidad base.
- Inversor: electrónica que convierte CC en CA de cualquier frecuencia y a la inversa.
- Ángulo de paso: cuánto gira un motor paso a paso por pulso; 1,8° en un motor de 200 pasos.
- Par máximo sin pérdida de pasos: el mayor par que puede dar un motor paso a paso a una frecuencia de pasos sin perder pasos.
- Paso polar (τ): la distancia entre polos vecinos del campo viajero de un motor lineal.
- Frenado regenerativo: frenar haciendo funcionar el motor como generador y almacenando la energía.
Fuentes
- Royal Institution, The birth of electric motion (2021). https://www.rigb.org/explore-science/explore/blog/birth-electric-motion (consultado el 18 de octubre de 2026)
- Royal Institution, Michael Faraday's electric magnetic rotation apparatus (motor). https://www.rigb.org/explore-science/explore/collection/michael-faradays-electric-magnetic-rotation-apparatus-motor (consultado el 18 de octubre de 2026)
- M. Faraday, On some new electro-magnetical motions, and on the theory of magnetism, Quarterly Journal of Science 12 (1821), scan held by Museu Faraday, Instituto Superior Técnico. https://museufaraday.ist.utl.pt/HistTecnology/Faraday_motor.pdf (consultado el 18 de octubre de 2026)
- American Physical Society, APS News: September 4, 1821 and August 29, 1831: Faraday and Electromagnetism. https://www.aps.org/apsnews/2001/08/faraday-electromagnetism (consultado el 16 de octubre de 2026)
- German Patent and Trade Mark Office (DPMA), First patent for an electric motor: Thomas Davenport. https://www.dpma.de/english/our_office/publications/milestones/greatinventors/thomasdavenport/index.html (consultado el 18 de octubre de 2026)
- M. Doppelbauer, The invention of the electric motor 1800-1854, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1376.php (consultado el 18 de octubre de 2026)
- M. Doppelbauer, The invention of the electric motor 1856-1893, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1390.php (consultado el 18 de octubre de 2026)
- Karlsruhe Institute of Technology, Jacobi's first real electric motor. https://www.eti.kit.edu/english/1382.php (consultado el 18 de octubre de 2026)
- Deutsches Museum, Elektrische Lokomotive, Siemens & Halske, inventory no. 3720. https://digital.deutsches-museum.de/en/digital-catalogue/collection-object/3720/ (consultado el 18 de octubre de 2026)
- N. Tesla, Electro-magnetic motor, US patent 381,968 (1 May 1888). https://patents.google.com/patent/US381968A/en (consultado el 18 de octubre de 2026)
- T. G. Wilson and P. H. Trickey, D-C machine with solid-state commutation, Electrical Engineering 81 (1962). https://doi.org/10.1109/EE.1962.6446586 (consultado el 18 de octubre de 2026)
- M. Sagawa et al., New material for permanent magnets on a base of Nd and Fe, Journal of Applied Physics 55, 2083 (1984). https://doi.org/10.1063/1.333572 (consultado el 18 de octubre de 2026)
- R. H. Staunton et al., Evaluation of 2004 Toyota Prius Hybrid Electric Drive System, ORNL/TM-2006/423. https://www.osti.gov/biblio/890029 (consultado el 18 de octubre de 2026)
- T. A. Burress et al., Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System, Oak Ridge National Laboratory (2011). https://info.ornl.gov/sites/publications/files/pub26762.pdf (consultado el 18 de octubre de 2026)
- T. Burress, Benchmarking State-of-the-Art Technologies, US DOE Vehicle Technologies Annual Merit Review (2013). https://www.energy.gov/sites/prod/files/2014/03/f13/ape006_burress_2013_o.pdf (consultado el 18 de octubre de 2026)
- Central Japan Railway Company, Superconducting Maglev (SCMAGLEV). https://global.jr-central.co.jp/en/company/_pdf/superconducting_maglev.pdf (consultado el 18 de octubre de 2026)
- KONE Corporation, History. https://www.kone.com/global/en/company/history.html (consultado el 18 de octubre de 2026)
- KONE Corporation, KONE S MonoSpace brochure (2017). https://www.kone.vn/en/Images/brochure-kone-s-monospace._tcm149-18330.pdf (consultado el 18 de octubre de 2026)
- TowerPro, SG90 Digital (specifications). https://towerpro.com.tw/product/sg90-7 (consultado el 18 de octubre de 2026)
- StepperOnline, Nema 17 stepper motors. https://www.omc-stepperonline.com/nema-17-stepper-motor (consultado el 18 de octubre de 2026)
- Noctua, NF-A12x25 PWM specifications. https://www.noctua.at/en/products/nf-a12x25-pwm/specifications (consultado el 18 de octubre de 2026)
- Noctua, PWM specifications white paper. https://cdn.noctua.at/media/Noctua_PWM_specifications_white_paper.pdf (consultado el 18 de octubre de 2026)
- NASA Jet Propulsion Laboratory, Ingenuity Mars Helicopter Landing Press Kit: Spacecraft. https://www.jpl.nasa.gov/news/press_kits/ingenuity/landing/mission/spacecraft (consultado el 18 de octubre de 2026)
- IEC, IEC 60034-30-1:2014, Efficiency classes of line operated AC motors (IE code). https://webstore.iec.ch/en/publication/136 (consultado el 18 de octubre de 2026)
- ABB, Technical note: IEC 60034-30-1 standard on efficiency classes for low voltage AC motors (2018). https://library.e.abb.com/public/db64d153e3c346938e18916e66fb1d0d/9AKK107319%20EN%2005-2018_20848_ABB_Technical_note_IEC_60034_30_1.pdf (consultado el 18 de octubre de 2026)
- Commission Regulation (EU) 2019/1781, ecodesign requirements for electric motors and variable speed drives. https://eur-lex.europa.eu/eli/reg/2019/1781/oj (consultado el 18 de octubre de 2026)
- European Commission, Energy Efficient Products: Electric motors. https://energy-efficient-products.ec.europa.eu/product-list/electric-motors_en (consultado el 18 de octubre de 2026)
- IEA (P. Waide and C. U. Brunner), Energy-Efficiency Policy Opportunities for Electric Motor-Driven Systems (2011). https://www.iea.org/reports/energy-efficiency-policy-opportunities-for-electric-motor-driven-systems (consultado el 18 de octubre de 2026)
- IEA 4E EMSA, Electric motor systems: a key element on the way to global net zero (2025). https://www.iea-4e.org/emsa/news/electric-motor-systems-a-key-element-on-the-way-to-global-net-zero/ (consultado el 18 de octubre de 2026)
- US Department of Energy, Energy Conservation Standards for Electric Motors, Federal Register 88 FR 36066 (1 June 2023). https://www.federalregister.gov/documents/2023/06/01/2023-10019/energy-conservation-program-energy-conservation-standards-for-electric-motors (consultado el 18 de octubre de 2026)
- Georgia State University, HyperPhysics, DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/motdc.html (consultado el 16 de octubre de 2026)
- Georgia State University, HyperPhysics, Commutator and Brushes on DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/comtat.html (consultado el 16 de octubre de 2026)
- Georgia State University, HyperPhysics, Magnetic Force on a Current-Carrying Wire. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/forwir.html (consultado el 16 de octubre de 2026)
- Las cifras del modelo proceden de las fórmulas de esta página con valores del modelo (motor de CC: R = 2,0 Ω, k = 0,020 N·m/A, J = 1,0 × 10⁻⁴ kg·m²; inducción: 4 kW, 4 polos, 400 V; auto eléctrico: 300 N·m, 150 kW a 400 V).
Texto y simulación: CC BY-NC-SA 4.0, salvo que se indique lo contrario.
Itinerario 6 de 8
De la turbina al chipMás exposiciones
Rayos y truenos: cómo funcionan
El canal de un rayo calienta el aire a unas cinco veces la temperatura de la superficie del Sol, y su trueno necesita unos 3 segundos por kilómetro para llegar a ti.
Cómo llega la electricidad a tu casa
La electricidad sale de la central a 345 000 voltios y llega a la toma a 220, porque con alta tensión la corriente, y con ella el calor que se pierde en los cables, es pequeña.
Batería de iones de litio: simulador interactivo de carga
Cada vez que se carga una celda 18650, unos 7 × 10²² iones de litio salen de un óxido metálico y se meten entre las láminas del grafito.
Microondas: compara el calor y observa el magnetrón
Las ondas del microondas miden 12,2 cm. Sin plato giratorio, los puntos calientes de la comida quedan separados unos 6 cm.
Panel solar: cómo funciona
A pleno sol, un panel de tejado de 60 células produce unos 300 vatios, todos procedentes de un campo eléctrico dentro de cada lámina de silicio.
Pantalla táctil: prueba cómo detecta el dedo bajo el vidrio
Bajo el vidrio hay una rejilla de electrodos transparentes. El dedo aparece como una pequeña caída de la carga que pasa entre ellos.