Cargando el modelo
Este dispositivo no puede mostrar el modelo 3D. Abajo puedes leer los pasos de la guía como texto.
1 / 17 Un motor de CC abierto Se ha recortado la mitad delantera de la carcasa y la tapa, con bordes rojos en el corte. Dentro gira una armadura de tres polos entre dos imanes. Es uno de ocho motores: elige otros con «Motor» o en la lista inferior.
Arrastra para girar. Usa la rueda o pellizca para ampliar.
Guía Piezas Controles
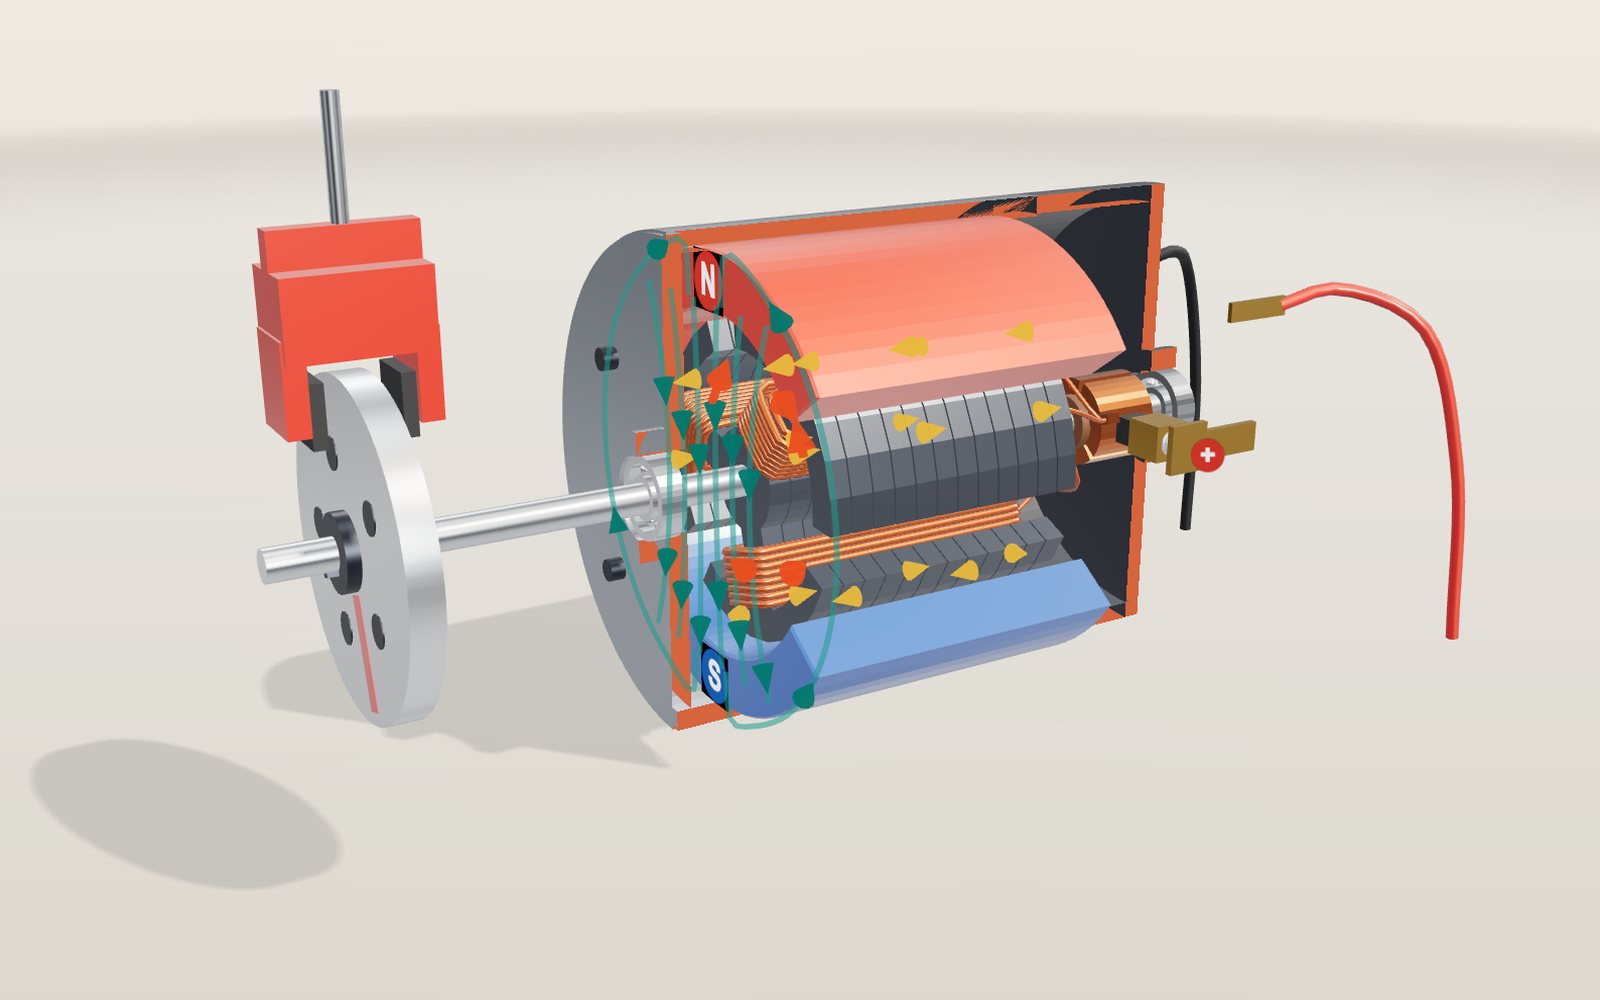
01 Un motor de CC abierto Se ha recortado la mitad delantera de la carcasa y la tapa, con bordes rojos en el corte. Dentro gira una armadura de tres polos entre dos imanes. Es uno de ocho motores: elige otros con «Motor» o en la lista inferior.
02 Dos imanes crean el campo El imán rojo presenta el polo norte al rotor y el azul el sur. Las líneas verdes cruzan el entrehierro y el núcleo y vuelven por la carcasa de acero.
03 La fuerza sobre cada alambre: F = BIL Un alambre con corriente transversal al campo recibe una fuerza lateral F = B·I·L. Las flechas rojas la muestran a ambos lados de cada bobina. La mano indica la regla de Fleming: índice campo, dedo medio corriente, pulgar fuerza.
04 El conmutador invierte la corriente Sin conmutación, la armadura se detendría en el equilibrio. Los segmentos giran con el eje: las escobillas cambian de conexión cada 60° y la corriente de cada bobina se invierte cada media vuelta. El modelo frena al conmutar para mostrar la chispa.
05 Una carga mayor reduce la velocidad Una bobina giratoria también genera y su fuerza contraelectromotriz k·ω se opone a la fuente. Al apretar el freno baja la velocidad, cae esa tensión y sube la corriente hasta equilibrar la carga con k·I. A 12 V y 80 mN·m gira a 1910 rpm y consume 4 A.
06 Accionado al revés, carga Con frenado regenerativo, la carga impulsa el eje en vez de frenarlo. El motor supera la velocidad de la fuente, domina la fuerza contraelectromotriz y vuelve corriente a la batería: a 12 V y 40 mN·m, 7639 rpm y 24 W de carga.
07 Sin escobillas: conmuta un chip Este motor de dron gira sus imanes por fuera de las bobinas. Tres sensores Hall traseros detectan su paso y el controlador conecta dos fases a la vez. Las bobinas rojas son polos norte en ese instante; las azules, sur.
08 Tres fases crean un campo giratorio Cada ranura conduce una de tres corrientes alternas separadas por un tercio de ciclo. Su suma gira uniformemente. Con dos polos y 50 Hz el campo completa 3000 vueltas por minuto; lo muestran las flechas violetas.
09 La jaula siempre queda atrás El rotor es una jaula de barras de aluminio. Solo al girar más lento que el campo este cruza las barras e induce corriente. Por eso hay deslizamiento. Con 4 polos y carga nominal de 26,5 N·m gira a 1451 rpm frente a 1500 del campo.
10 La frecuencia fija la velocidad Un inversor cambia la frecuencia. La velocidad del campo es 120·f / p: a 30 Hz y 4 polos son 900 rpm y el rotor da 849 rpm con la misma carga. Bombas y ventiladores ahorran así en vez de estrangular el caudal.
11 Imanes en el rotor: el auto eléctrico Los imanes enterrados en V hacen que el rotor siga exactamente al campo. A 200 Hz y 8 polos son 3000 rpm; la carga solo cambia el ángulo de retraso. Aquí entrega 100 N·m y 31,4 kW.
12 Engranajes, ruedas y regeneración El reductor convierte 6000 rpm en la velocidad de las ruedas, unos 88 km/h con estas ruedas y relación. Al soltar el acelerador, el inversor convierte el motor en generador: las ruedas lo impulsan y la batería recibe corriente.
13 Un motor que avanza por pasos Los 50 dientes del rotor y dos fases dan 200 pasos completos de 1,8° por vuelta. El controlador cambia la corriente pulso a pulso; a 200 pasos por segundo el eje da una vuelta por segundo. Entre pulsos mantiene la posición.
14 Un servo alcanza un ángulo Dentro hay un motor de CC, engranajes, un potenciómetro en la salida y una placa. Un pulso de 2,0 ms pide +90°; la placa acciona el motor hasta que el potenciómetro coincide y lo mantiene.
15 Desplegado: el motor lineal Al abrir un motor en plano, el campo giratorio se vuelve viajero. El estator recorre la vía y los imanes van en el vehículo. La velocidad es 2·τ·f: 100 Hz y paso polar de 0,25 m dan 180 km/h.
16 El principio: Faraday, 1821 Un alambre cuelga con su extremo en mercurio, junto a un imán vertical. Al bajar la corriente de la batería, el campo lo empuja de lado y rodea el polo. Invertir el imán invierte el giro.
17 Desmontado La carcasa retrocede, el rotor con imanes y eje sale por delante y el inversor se eleva. El estator con sus bobinados queda fijo: es la parte que no gira en todos estos motores.
Carcasa La envoltura exterior. En el motor de CC es una lata de acero que también conduce el campo por fuera. Imán (N) Presenta el polo norte al rotor. Los motores pequeños suelen usar ferrita cerámica. Imán (S) Presenta el polo sur al rotor. El campo atraviesa el rotor de N a S. Núcleo de armadura Un paquete de 12 láminas delgadas de acero con tres brazos. Las láminas reducen las corrientes parásitas. Bobinas de armadura Alambre de cobre esmaltado alrededor de cada brazo. Las tres bobinas forman un anillo. Conmutador Tres segmentos de cobre separados por huecos de 8° giran con el eje. Cada segmento une dos bobinas. Escobillas Bloques de carbón presionados por resortes contra el conmutador. La escobilla + está delante. Eje Eje de acero que sostiene el rotor y transmite el par a la carga. Rodamientos Uno en cada extremo. Centran el rotor en el estrecho entrehierro. Tapa trasera Cubierta de plástico del motor de CC que sostiene las escobillas y los dos terminales. Carga Lo que mueve el motor: un disco con freno en CC, un acoplamiento en inducción, un indicador en el paso a paso. Freno Las pastillas aprietan el disco para crear par de carga. Se ajusta con «Carga». Núcleo del estator Láminas apiladas con dientes y ranuras para el bobinado. No se mueve. Bobinado del estator Bobinas de cobre en las ranuras. Con «Corriente» activo, el rojo indica norte y el azul sur en ese instante. Rotor La parte giratoria. Su núcleo también es laminado; la mitad delantera está recortada. Imanes del rotor Imanes permanentes sobre el rotor o dentro de él, norte rojo y sur azul. Sensores Hall Tres sensores detectan el paso de los imanes e indican al controlador dónde está el rotor. Controlador (ESC) Seis transistores conectan la batería a dos de las tres fases a la vez. Hélice La carga del motor de dron. Cuanto más rápido gira, más par requiere. Jaula de ardilla Barras de aluminio unidas por anillos. El campo giratorio induce corriente; más brillo significa más corriente. Ventilador de refrigeración En el eje, detrás del motor. Sopla a lo largo de las aletas de la carcasa. Inversor Convierte la CC de la batería en corriente trifásica de cualquier frecuencia y, al frenar, al revés. Reductor Dos etapas de engranajes (9:1) y un diferencial convierten la velocidad del motor en la de las ruedas. Pequeño motor de CC El motor con escobillas del servo. Gira rápido con poco par; los engranajes lo hacen lento y fuerte. Tren de engranajes Engranajes de nailon reducen la velocidad antes del eje de salida. Potenciómetro Gira con el eje de salida e informa del ángulo a la placa. Placa de control Compara el pulso con el ángulo y acciona el motor para cerrar la diferencia. Brazo del servo El brazo del eje de salida que empuja la carga del servo. Vía y estator El estator largo pasa bajo ambos bordes de la vía, con un cable trifásico en sus ranuras. Vehículo Un tramo corto del coche. Sus faldones rodean por debajo los bordes de la vía. Baño de mercurio La cubeta de vidrio de Faraday sobre un soporte; una pequeña copa de mercurio arriba actúa como pivote. Mercurio Un metal líquido que conduce la corriente al alambre móvil. Imán de barra Está vertical en el mercurio, con el polo norte apenas sobre la superficie. Alambre suspendido Su extremo inferior toca el mercurio. La fuerza B·I·L lo lleva alrededor del polo. Pila voltaica Discos de cobre y zinc con cartón húmedo entre ellos, la batería de 1821. Mano izquierda Regla de Fleming: índice para el campo, dedo medio para la corriente, pulgar para la fuerza.