FIG. 09Como funciona
Motor elétrico: simulador do funcionamento passo a passo
Oito motores, do fio de Faraday no mercúrio em 1821 aos ímãs de um carro elétrico, giram pela mesma força entre corrente e campo.
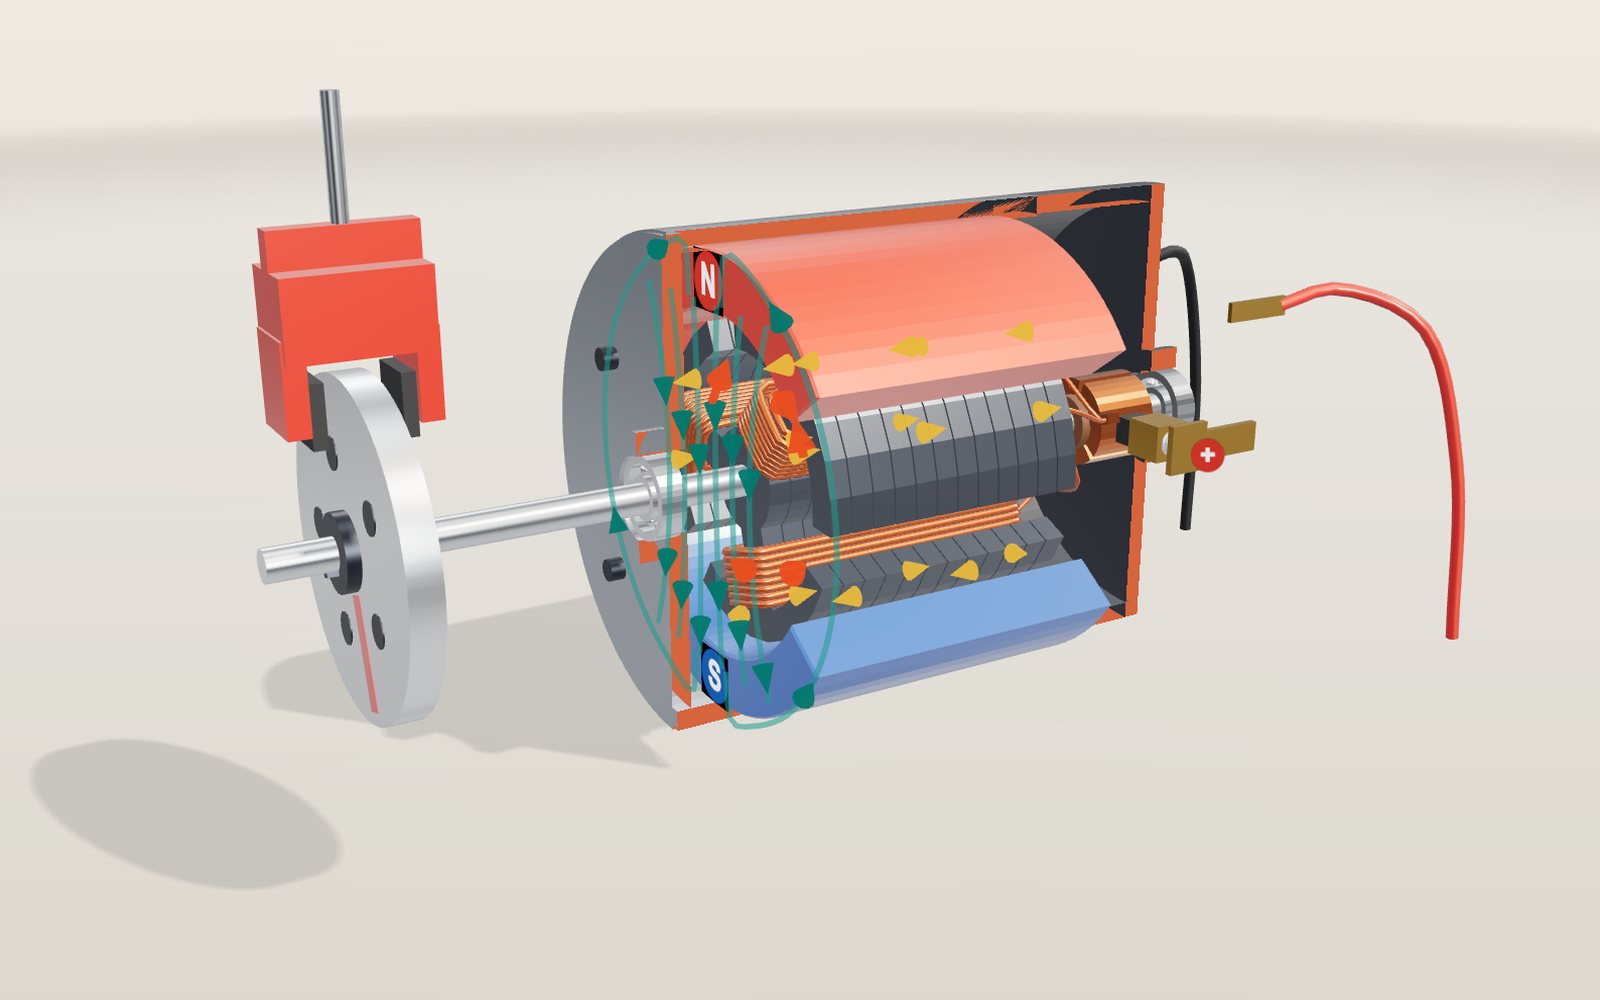
Este dispositivo não consegue mostrar o modelo 3D. Abaixo, você pode ler as etapas do guia em texto.
1 / 17 Um pequeno motor CC abertoA metade dianteira da carcaça e da tampa foi retirada, com bordas vermelhas no corte. Uma armadura de três polos gira entre dois ímãs. É um dos oito motores: escolha os outros em "Motor" ou na lista inferior.
Arraste para girar. Use a rolagem ou o gesto de pinça para ampliar.
O que o modelo mostra
Aperte o gatilho de uma furadeira sem fio, ligue um ventilador de teto ou pise no acelerador de um carro elétrico, e algo gira. As máquinas que fazem esse giro não se parecem em nada. A mais barata tem um anel de cobre dividido e dois blocos de carvão. A do carro tem um chip que comuta centenas de amperes milhares de vezes por segundo. Todas se apoiam no mesmo empurrão entre uma corrente e um campo magnético, demonstrado pela primeira vez por Michael Faraday em 1821, com um fio suspenso numa tigela de mercúrio.
Esta exposição tem oito motores. Escolha um com o controle "Motor" ou na lista abaixo dos controles, e o palco monta a estrutura:
- Motor de corrente contínua com escovas, o motor de lata aberto ao meio, usado em brinquedos e em vidros elétricos de carros.
- Motor de corrente contínua sem escovas (BLDC) de rotor externo, do tipo que gira a hélice de um drone, com sensores Hall e uma placa de acionamento.
- Motor de indução trifásico, o burro de carga de bombas, ventiladores e fábricas, com seu rotor de gaiola de esquilo.
- Motor síncrono de ímãs permanentes, o motor de carro elétrico, com ímãs embutidos no rotor, um inversor em cima e um redutor que você pode mostrar com "Unidade motriz".
- Motor de passo, o motor de impressora 3D que avança 1,8° por pulso, com um mostrador no eixo.
- Servomotor, um motor pequeno, engrenagens e um sensor numa só caixa, que vai até o ângulo que você pede.
- Motor linear, um motor desenrolado ao longo de uma via, a ideia por trás dos trens de levitação magnética.
- Motor de Faraday de 1821, um fio que gira ao redor de um ímã no mercúrio.
Cada carcaça é cortada ao meio para que se veja o interior, e faces vermelhas marcam o corte. O painel no canto muda conforme o motor: volts, amperes e rpm nos motores CC; frequência, escorregamento e rotação do campo no motor de indução; ângulo de passo e ângulo do eixo no motor de passo. "Mais" abre um pequeno gráfico das correntes que criam o campo. Abaixo dos controles ficam as partes que não cabem num canto: uma caixa de equação preenchida com os números ao vivo, um gráfico do motor em cena, um gráfico maior das correntes de fase e do campo que elas somam, seis tarefas, uma tabela de classes de rendimento, uma comparação dos motores e uma lista de 41 casos da história e de máquinas que você conhece.
Os controles deslizantes mudam de significado conforme o motor. "Tensão", "Carga" e "Força do ímã" valem para a maioria. "PWM" é o ciclo de trabalho da comutação nos motores CC e a largura do pulso no servomotor. "Frequência" é a frequência de alimentação no motor de indução, a frequência do inversor no motor de carro elétrico e no motor linear, e a taxa de passos no motor de passo. "Polos" muda o enrolamento dos motores CA. Um controle que não faz nada pelo motor em cena fica cinza.
Tudo na tela gira mais devagar do que os números do painel, senão seria apenas um borrão. O motor CC é desacelerado 60 vezes, o motor de drone 320 vezes e o de indução 40 vezes. "Câmera lenta" o desacelera ainda mais.
Por que um fio se move no campo magnético
Tudo num motor se apoia num único fato. Um fio que conduz corrente através de um campo magnético é empurrado para o lado, em ângulo reto tanto com o fio quanto com o campo. A intensidade do empurrão é
F = B × I × L
onde B é a intensidade do campo em teslas, I é a corrente em amperes e L é o comprimento do fio dentro do campo em metros. Tome um fio de 30 mm num campo de 0,3 tesla, que é mais ou menos o que um ímã de ferrite dá através de um pequeno entreferro, e passe 1 ampere por ele. A força é 0,3 × 1 × 0,03 = 0,009 newton, cerca do peso de um grama. É pequena demais para acionar qualquer coisa sozinha.
Por isso um motor usa muitos fios. Cada bobina tem dezenas de voltas, e cada volta tem dois lados longos ao longo do eixo, de modo que o mesmo pequeno empurrão se soma centenas de vezes. As setas vermelhas no motor CC mostram o empurrão nos dois lados de cada bobina. As setas crescem com a corrente. Dependem também de onde o lado está: um fio sob um ímã sente o campo pleno, um fio no espaço entre ímãs quase não sente nada.
Para que lado vai o fio? Ative "Regra da mão esquerda" e uma mão aparece sobre o motor. Aponte o indicador ao longo do campo, de norte a sul, e o dedo médio ao longo da corrente; o polegar então aponta ao longo da força. É a regra da mão esquerda de Fleming para motores. Em forma vetorial é F = I L × B, e a regra é uma maneira de fazer esse produto vetorial com os dedos. Inverta a corrente, como faz a frenagem regenerativa, e o polegar se vira.
Há uma segunda maneira de ver a mesma coisa. A corrente que circula por uma bobina transforma seu braço de ferro num eletroímã com uma extremidade norte e outra sul. Esse braço é atraído pelo ímã de polo oposto e repelido pelo de mesmo polo. As duas descrições dão o mesmo torque; são duas maneiras de contar as mesmas forças. Os motores CA deste palco são mais fáceis de acompanhar pela segunda, e por isso suas bobinas ficam vermelhas quando são polos norte e azuis quando são polos sul.
Por que o motor CC precisa de comutador
Imagine uma única bobina com corrente constante. Seu braço vira, digamos, um polo norte e gira em direção ao ímã sul. Quando chega lá, a atração não tem mais o que fazer. O braço passa um pouco, é puxado de volta e se acomoda, como a agulha de uma bússola. Para mantê-lo girando, a corrente na bobina tem de se inverter justamente quando o braço passa pelo ímã, de modo que o polo que estava sendo atraído passe a ser empurrado adiante.
Essa é toda a função do comutador. É uma chave giratória embutida no eixo. Seus segmentos giram com as bobinas, e as escovas ficam paradas. À medida que o eixo gira, cada escova desliza de um segmento para o seguinte, e a ligação com as bobinas muda. Neste modelo os segmentos têm 112° de largura, com vãos de 8°, e as duas escovas ficam em lados opostos. Uma escova cruza um vão a cada 60°, de modo que as ligações mudam seis vezes por volta, e a corrente em cada bobina se inverte uma vez a cada meia-volta.
Com "Câmera lenta" ligada, o motor CC desacelera perto de cada um desses momentos. Por alguns graus a escova toca dois segmentos ao mesmo tempo e coloca em curto-circuito a bobina entre eles. A corrente nessa bobina precisa desaparecer e crescer no sentido oposto num tempo muito curto, e num motor real é daí que vêm as pequenas faíscas azuis nas escovas. O modelo desenha uma faísca sempre que uma escova cobre um vão enquanto circula corrente.
Como três bobinas dividem a corrente
Um motor com apenas dois polos tem um ponto morto. Se parar com a bobina perpendicular ao campo, a força nos dois lados aponta diretamente para fora, não há efeito de giro, e ele não volta a partir sozinho. Três polos evitam isso. Em qualquer ângulo em que o rotor pare, pelo menos duas das bobinas estão em posição de puxar.
As três bobinas deste motor estão ligadas ponta a ponta num anel, e cada junção vai a um segmento do comutador. Com as escovas em dois segmentos, a corrente tem dois caminhos: direto por uma bobina, ou pelas outras duas bobinas em série. O caminho direto tem metade da resistência, então leva dois terços da corrente, e cada uma das outras duas bobinas leva um terço. Quando uma escova cobre um vão, uma bobina fica em curto e as outras duas dividem a corrente igualmente. O gráfico por trás de "Mais" desenha essas três correntes de bobina em função do ângulo do rotor.
Calcule o efeito de giro das três bobinas em cada ângulo e ele nunca cai a zero. Na imagem simplificada deste modelo, cai a cerca de 77 % do máximo, seis vezes por volta. Essa ondulação é um dos motivos pelos quais motores baratos zumbem. Motores com mais polos e segmentos, cinco ou sete ou mais, dão um torque mais suave.
Força contraeletromotriz: por que a corrente cai ao girar
Meça a resistência das bobinas de um motor pequeno e você pode encontrar 2 ohms. Ligue 12 volts e a lei de Ohm diz que deveriam circular 6 amperes. Isso é verdade no instante da partida. Depois que o motor está girando, a corrente cai para uma fração disso. A razão é que um motor também é um gerador. Bobinas que se movem num campo magnético têm uma tensão induzida, e essa tensão se opõe à alimentação. Chama-se força contraeletromotriz e é proporcional à velocidade:
E = k × ω
onde ω é a velocidade em radianos por segundo e k é a constante do motor. A tensão de alimentação precisa cobrir tanto a força contraeletromotriz quanto a tensão perdida na resistência das bobinas:
V = I × R + k × ω
A mesma constante k liga corrente e torque:
T = k × I
Em unidades SI, os dois k são o mesmo número. Um volt-segundo por radiano é o mesmo que um newton-metro por ampere, e ambos vêm das mesmas bobinas no mesmo campo.
Essas duas linhas explicam como o motor se comporta. Ele acelera até que o torque k × I equilibre exatamente a carga. Se a carga aumenta, o motor desacelera, a força contraeletromotriz cai, mais da tensão de alimentação empurra corrente pelas bobinas, e o torque sobe para alcançar a carga. Nada no motor mede a carga. A rotação se acomoda sozinha.
Os números calculados
As constantes do motor CC são valores do modelo, escolhidos para ficar na faixa de um motor de hobby de 12 volts: R = 2,0 ohms, k = 0,020 newton-metro por ampere, e um rotor mais disco de carga com momento de inércia J = 1,0 × 10⁻⁴ kg·m². Atrito, a tensão perdida nas escovas e a indutância das bobinas ficam de fora. Todos os números desta página foram conferidos com as equações do modelo.
| Alimentação | Rotação sem carga | Torque de travamento | Corrente de travamento |
|---|---|---|---|
| 3 V | 1432 rpm | 30 mN·m | 1,5 A |
| 6 V | 2865 rpm | 60 mN·m | 3,0 A |
| 9 V | 4297 rpm | 90 mN·m | 4,5 A |
| 12 V | 5730 rpm | 120 mN·m | 6,0 A |
Rotação sem carga. Sem carga a corrente é zero, então V = k × ω e ω = V / k. A 12 V são 600 radianos por segundo, ou 5730 rpm. Cada volt acrescenta 477,5 rpm.
Torque de travamento. Com o eixo preso, o motor não tem força contraeletromotriz e a corrente é V / R. A 12 V são 6 A, e o torque é 0,020 × 6 = 0,12 N·m, ou 120 mN·m.
Um ponto de operação. A 9 V com carga de 20 mN·m, a corrente é 0,020 / 0,020 = 1 A. A força contraeletromotriz é 9 − 1 × 2 = 7 V, então a velocidade é 7 / 0,020 = 350 rad/s, ou 3342 rpm. A alimentação entrega 9 W, o eixo devolve 0,020 × 350 = 7 W, e o rendimento é 77,8 %. Os outros 2 W aquecem as bobinas.
Uma carga maior. A 12 V e 80 mN·m a corrente é 4 A, a força contraeletromotriz é 12 − 4 × 2 = 4 V, e o motor gira a 1910 rpm. A 12 V e 20 mN·m ele gira a 4775 rpm com 1 A.
Potência máxima. A potência de saída é torque vezes velocidade, e é máxima no meio da reta, na metade da rotação sem carga e na metade do torque de travamento. A 12 V isso é 60 mN·m a 2865 rpm, dando 18 W de saída para 36 W de entrada. O rendimento ali é exatamente 50 %, por isso os motores normalmente trabalham bem acima dessa rotação.
Ímãs mais fortes, mais voltas. "Força do ímã" e "Voltas da bobina" multiplicam ambos o k. Um ímã 1,5 vez mais forte reduz a rotação sem carga a 12 V para 3820 rpm, mas eleva o torque de travamento a 180 mN·m: o motor fica mais lento e mais forte. Dobrar as voltas com a mesma quantidade de cobre também dobra k, mas o fio fica com metade da espessura e o dobro do comprimento, de modo que R aumenta quatro vezes. A rotação sem carga cai à metade, para 2865 rpm, e o torque de travamento também cai à metade, para 60 mN·m. Por isso os fabricantes vendem a mesma carcaça com vários enrolamentos: um para alta tensão e baixa corrente, outro para o contrário.
PWM. O controle "PWM" liga e desliga a alimentação muito rápido e a mantém ligada por uma parte do tempo. A indutância do motor suaviza os pulsos, de modo que ele se comporta como se recebesse a tensão média. Com 60 % sobre 12 V, ele funciona como se estivesse em 7,2 V. Quase todo motor alimentado por bateria é controlado assim, porque uma chave totalmente ligada ou totalmente desligada desperdiça muito pouca potência.
Com que rapidez chega lá. A rotação se acomoda com uma constante de tempo J × R / k² = 0,5 s no modelo. Um motor real desse tamanho, sem um disco pesado, se acomoda em poucos centésimos de segundo.
No gráfico abaixo dos controles, o torque corre na horizontal e a rotação na vertical. Para uma dada tensão, o motor só pode operar sobre uma reta que vai da rotação sem carga ao torque de travamento. A linha vermelha tracejada é a carga, e o motor opera onde as duas se cruzam. Aumente a tensão e a reta se move para fora; aumente a carga além do torque de travamento e as linhas nunca se cruzam, que é como os motores pequenos queimam quando algo os trava.
Acionado ao contrário: frenagem regenerativa
Um motor e um gerador são a mesma máquina. Quando a carga empurra o eixo mais rápido do que a alimentação sozinha o giraria, a força contraeletromotriz fica maior que a tensão de alimentação, e a corrente flui no outro sentido: para fora do motor e para dentro da bateria. O torque se inverte junto, e a máquina passa a frear o que a aciona.
Ative "Frenagem regenerativa" com o motor CC a 12 V e carga de 40 mN·m. A carga agora move o eixo em vez de segurá-lo. A corrente se estabiliza em −2 A, a rotação em 7639 rpm, e a bateria recebe 12 × 2 = 24 W enquanto o eixo entrega 0,04 × 800 = 32 W. A diferença de 8 W aquece as bobinas. As setas laranjas de corrente correm no sentido contrário ao redor das bobinas, as setas vermelhas de força apontam para trás e o polegar da mão esquerda se vira.
Carros elétricos, trens e elevadores fazem isso. No motor de carro elétrico, tente a tarefa abaixo dos controles: freie um carro de 2000 kg de 100 km/h a 3 m/s² e veja quanto dos seus 214 Wh de energia cinética volta para a bateria. O motor só consegue assumir o torque de frenagem que o controle "Carga" permite, e não mais que seu limite de potência em alta velocidade, então os freios de atrito cobrem o resto. Com 200 N·m permitidos, o modelo recupera cerca de 170 Wh, cerca de 79 %. Com a frenagem regenerativa desligada, tudo vira calor nos discos de freio. Os folhetos de elevadores da KONE descrevem a mesma ideia: uma cabine pesada descendo, ou uma leve subindo, aciona o motor, e um acionamento regenerativo devolve a energia.
CC sem escovas: um chip faz a comutação
Escovas se desgastam, soltam faíscas e limitam a rotação. Tire-as, e algo mais precisa saber quando comutar cada bobina. Em 1962, T. G. Wilson e P. H. Trickey descreveram as três coisas que essa tarefa exige: detectar onde está o rotor, escolher a chave e comutar. Os transistores a tornaram possível. O resultado é o motor CC sem escovas, que na verdade é um motor CA de ímãs permanentes com sua própria eletrônica de comutação.
O motor em cena é um motor de rotor externo do tipo usado em drones. 12 bobinas ficam num estator fixo, e uma campânula com 14 ímãs gira por fora, de modo que a hélice é aparafusada direto nela. Os 14 ímãs formam sete pares de polos, então o padrão de corrente se repete sete vezes a cada volta da hélice. Três sensores Hall nas aberturas das ranhuras, atrás, sentem a passagem de cada ímã. Ficam a 120 graus elétricos um do outro, o que neste motor equivale a 120 / 7 ≈ 17,1° de rotação do eixo. Seus três sinais liga-desliga formam seis combinações, uma para cada 60° do ciclo elétrico, e a placa de acionamento as usa para escolher quais duas das três fases recebem a bateria e em que sentido.
Essa é a comutação em seis passos, e o gráfico de "Mais" mostra suas correntes como degraus retangulares. Observe as bobinas: a cada instante oito das doze estão acesas, vermelhas para norte e azuis para sul, e o padrão avança logo à frente dos ímãs, de modo que sempre os puxa. As setas roxas nos dentes mostram o mesmo padrão. A linha "Sensores Hall" do painel mostra o código que o circuito está lendo.
Eletricamente o motor se comporta como o de escovas: V = I × R + k × ω continua valendo. Motores de hobby são vendidos pelo seu KV, as rpm sem carga por volt. O modelo usa KV 920, então k = 60 / (2π × 920) ≈ 0,0104 V·s/rad, com 0,12 Ω de resistência de enrolamento. A 14,8 V e PWM de 60 % com carga de 0,1 N·m, ele gira a 7051 rpm e consome 10,1 A com 82 % de rendimento no modelo.
Uma ventoinha de gabinete de computador funciona da mesma forma com menos peças. A NF-A12x25 da Noctua tem um motor monofásico com quatro polos e quatro ranhuras, gira até 2000 rpm com 1,2 W e segue o sinal PWM da placa-mãe: 450 rpm com 20 % de ciclo, e para em 0 %.
Três fases criam um campo girante
O motor de indução não tem escovas, nem ímãs, nem eletrônica de comutação, e mesmo assim continua girando. O truque está no estator. Suas ranhuras levam três correntes alternadas da rede, cada uma um terço de ciclo atrás da anterior. A fase A atinge o máximo, depois B, depois C, depois A de novo.
Cada fase sozinha cria um campo que apenas pulsa, para dentro e para fora, numa única direção. As três fases são enroladas com seus eixos a 120 graus elétricos um do outro, e quando se somam três campos pulsantes assim, cada um um terço de ciclo atrasado e um terço de volta deslocado, a soma tem tamanho constante e gira com velocidade constante. O gráfico abaixo dos controles mostra isso: à esquerda as três correntes ao longo de um ciclo, à direita três setas para as fases e uma seta roxa para a soma, girando. No modelo as ranhuras são coloridas pela corrente que há nelas naquele momento, e as setas roxas nos dentes do estator mostram os polos do campo percorrendo o furo. Escolha 2 polos para ver um único norte e um único sul se perseguindo; com 4 polos há dois de cada, e o campo gira à metade da velocidade.
Com que velocidade? Em um ciclo da alimentação o campo avança um par de polos. Com p polos o campo dá 2/p de volta por ciclo, então em rotações por minuto
n_s = 120 × f / p
| Polos | 50 Hz | 60 Hz |
|---|---|---|
| 2 | 3000 rpm | 3600 rpm |
| 4 | 1500 rpm | 1800 rpm |
| 6 | 1000 rpm | 1200 rpm |
| 8 | 750 rpm | 900 rpm |
É a rotação síncrona, indicada no painel como "Rotação do campo". Galileo Ferraris construiu um motor bifásico com essa ideia em 1885, e a patente de Nikola Tesla de 1888 também descreve um. Mikhail Dolivo-Dobrovolsky, na AEG, tinha um motor trifásico com rotor de gaiola funcionando no início de 1889, e é esse o projeto em cena.
Escorregamento: por que a gaiola fica atrás
O rotor de um motor de indução é uma pilha de chapas de aço com barras de alumínio fundidas através dela, perto da superfície, unidas nas duas pontas por anéis. Sem o ferro, pareceria uma roda de hamster, daí gaiola de esquilo. Nada está ligado a ele.
Quando o campo varre as barras, induz nelas uma tensão, e como os anéis das pontas as colocam em curto, circulam correntes. Essas correntes estão dentro do campo e sentem a força F = B × I × L, e essa força arrasta o rotor atrás do campo. Mas se o rotor alguma vez o alcançasse, o campo deixaria de varrer as barras, nada seria induzido e não haveria força. Por isso o rotor sempre gira um pouco mais devagar que o campo. A diferença, como parcela da rotação do campo, é o escorregamento:
s = (n_s − n) / n_s
O modelo é um motor de 4 kW, quatro polos e 400 V. Com sua carga nominal de 26,5 N·m ele gira a 1451 rpm contra um campo de 1500, um escorregamento de 3,3 %, e consome 7,2 A. No modelo as barras da gaiola brilham onde há corrente induzida, e brilham mais quando o escorregamento cresce.
Mais carga significa mais escorregamento, mais corrente induzida e mais torque, até certo ponto. O gráfico abaixo dos controles mostra a curva completa de torque contra rotação. Da parada, o torque é 45 N·m e a corrente 47,6 A, mais de seis vezes a corrente de funcionamento, e é por isso que motores grandes partem com uma partida suave ou um inversor. À medida que o motor acelera, o torque sobe até um máximo de 88 N·m perto de 1130 rpm, e então cai abruptamente a zero na rotação do campo. O motor opera nesse último trecho íngreme, onde uma pequena mudança de rotação causa uma grande mudança de torque, de modo que a rotação quase não se move com a carga: 1482 rpm a 10 N·m, 1451 a 26,5. Empurre a carga além do máximo e o motor para.
Acione o eixo mais rápido que o campo, com "Frenagem regenerativa" ligada, e o escorregamento fica negativo. As barras cortam o campo no sentido contrário, o torque se inverte e a máquina gera: com 20 N·m de torque de acionamento, ela gira a 1532 rpm, 2,2 % acima da rotação do campo, e devolve 2,89 kW à rede.
Frequência e polos definem a rotação
Ligado direto à rede, um motor de indução funciona em praticamente uma única rotação. Um inversor muda isso. Ele transforma a rede em corrente contínua e depois de volta em três fases da frequência que quiser. Para manter a intensidade do campo, reduz a tensão em proporção à frequência, que é a regra V/f que o modelo usa até 50 Hz.
Ajuste "Frequência" para 30 Hz com quatro polos e o campo gira a 900 rpm; sob a carga nominal o rotor o acompanha a 849 rpm. Bombas e ventiladores são os que mais ganham com isso. Sua potência cai abruptamente com a rotação, de modo que fazer um ventilador girar um pouco mais devagar economiza muito mais energia do que fechar uma comporta à sua frente com ele em plena rotação. A tarefa pede que o motor gire a 1000 rpm com pelo menos 20 N·m de carga: com quatro polos você precisa de cerca de 34,6 Hz, com seis polos de cerca de 50,8 Hz.
Os polos mudam a rotação em grandes degraus. O controle reenrola o estator na hora. Alguns motores fazem isso de verdade: um enrolamento de polos comutáveis pode ser reconectado de quatro polos para oito, de modo que um ventilador tem duas velocidades sem nenhuma eletrônica.
O motor do carro: ímãs dentro do rotor
A maioria dos carros elétricos e híbridos usa um motor síncrono de ímãs permanentes. Seu estator se parece com o do motor de indução, com 48 ranhuras e três fases. O rotor é diferente: dentro da pilha de aço há cavidades com ímãs fortes, dois por polo, em forma de V. Com oito polos há 16 ímãs. O rotor acompanha exatamente o campo girante, sem escorregamento, porque seus próprios ímãs se travam nos polos do campo. Ele é síncrono.
Assim, a rotação é fixada pela frequência do inversor, n = 120 × f / p. A 200 Hz com 8 polos são 3000 rpm. A carga não muda a rotação; muda o ângulo pelo qual os polos do rotor ficam atrás dos polos do campo, o ângulo de carga do painel. Sem carga os dois se alinham. Com 100 N·m o rotor fica atrás cerca de 17 graus elétricos. Aumente a carga além do que o motor consegue dar naquela rotação e ele sai de sincronismo, perde a aderência ao campo e para. Num carro o inversor nunca deixa isso acontecer: mede a posição do rotor e ajusta a corrente para que o campo sempre avance na medida certa.
Embutir os ímãs em cavidades em V traz dois benefícios. Eles ficam presos com segurança em alta rotação, e o aço entre eles e ao redor deles faz com que o rotor seja mais fácil de magnetizar em certas direções do que em outras. Isso dá um segundo tipo de torque, o torque de relutância, do ferro tentando se alinhar ao campo. É por isso que esses motores se chamam máquinas de ímãs permanentes internos.
Os ímãs são, na maioria, de neodímio-ferro-boro. Masato Sagawa e colegas publicaram o material em 1984 com remanência de 1,23 T e produto energético de 290 kJ/m³, muito mais forte que a ferrite de um motor de brinquedo. É isso que permite que um motor de 50 kW seja pequeno o bastante para caber entre as rodas.
O motor do modelo dá até 300 N·m da parada até 4775 rpm a 400 V, o que são 150 kW. Acima disso a força contraeletromotriz dos ímãs se aproxima do que a bateria consegue vencer, e o inversor precisa enviar parte da corrente para enfraquecer o campo dos ímãs. É o enfraquecimento de campo: o torque cai quando a rotação sobe, de modo que a potência fica em cerca de 150 kW, até 16.000 rpm. Uma tensão de bateria maior sobe o ponto de transição; um ímã mais forte dá mais torque, mas chega mais cedo ao ponto de transição.
Rendimento, mapa e redutor
Onde o motor perde potência? As perdas no cobre crescem com o quadrado da corrente, portanto com o quadrado do torque. As perdas no ferro vêm da inversão do campo no aço centenas de vezes por segundo e crescem com a rotação. As perdas por ventilação e nos rolamentos também crescem com a rotação. Cada canto da faixa de operação tem seu próprio inimigo: o cobre em alto torque, o ferro e o enfraquecimento de campo em alta rotação. O melhor rendimento fica no meio.
O gráfico abaixo dos controles do motor de carro elétrico é um mapa de rendimento: rotação na horizontal, torque na vertical, mais escuro onde o motor é mais eficiente, com a linha preta marcando o maior torque disponível em cada rotação. No modelo, o melhor ponto é 96,5 % a cerca de 8500 rpm e 165 N·m. O Oak Ridge National Laboratory mediu o motor do Nissan Leaf de 2012 e encontrou rendimento de pico acima de 97 % entre 5000 e 9000 rpm. A tarefa pede que você encontre o melhor ponto do modelo com "Frequência" e "Carga".
Ative "Unidade motriz" para ver o que liga o motor às rodas. Dois estágios de engrenagens, 18 para 60 e depois 17 para 46, o desaceleram cerca de 9 vezes e multiplicam o torque na mesma proporção. A segunda engrenagem é a coroa do diferencial, que permite que as duas rodas girem a velocidades diferentes numa curva. A 6000 rpm e com rodas de 0,35 m, o carro está a cerca de 88 km/h. O redutor é o motivo de os motores de carros elétricos serem construídos para alta rotação: quanto mais rápido um motor gira para a mesma potência, menos torque ele precisa, e menor e mais leve ele pode ser. Os testes de Oak Ridge mostram a tendência: o motor do Prius de 2004 dava 400 N·m e 50 kW até 6000 rpm, enquanto o de 2010 dava 205 N·m e 60 kW até 13.500 rpm.
O motor de passo: um pulso, um passo
Uma impressora 3D precisa colocar o bico a uma fração de milímetro de onde o arquivo manda, milhares de vezes por minuto, sem medir onde ele está. Ela usa motores de passo. Cada pulso do circuito de acionamento move o eixo por um ângulo fixo, e entre os pulsos ele fica parado, de modo que contar pulsos basta para saber onde ele está.
O motor em cena é um motor de passo híbrido do tamanho NEMA 17, comum, desenhado cerca de duas vezes maior que o real. O rotor são duas taças de aço dentadas com um ímã axial entre elas, de modo que uma taça é toda de polos norte e a outra toda de polos sul. Cada taça tem 50 dentes, e as duas estão deslocadas meio dente. O estator tem oito polos com pequenos dentes nas faces, enrolados como duas fases, A e B. Energize as fases em sequência e os dentes do rotor saltam para se alinhar com os dentes do estator que agora estão mais fortes.
Duas fases, quatro combinações de sentido de corrente por ciclo elétrico e cinquenta dentes: 4 × 50 = 200 passos inteiros por volta, de 1,8° cada. No modo de meio passo, o circuito acrescenta os estados intermediários, com uma fase desligada, dando 400 passos de 0,9°. Nos micropassos as duas correntes seguem um seno e um cosseno, e o rotor pode parar entre dentes; a 1/16 de passo ele avança 0,1125° por pulso. Os botões de passos manuais enviam pulsos individuais, e o mostrador na frente indica o resultado. A tarefa pede exatamente 90°, que são 50 passos inteiros.
Os motores de passo têm uma fraqueza: nada verifica se um passo realmente aconteceu. Cada passo exige que a corrente numa bobina cresça, e a indutância da bobina a retarda, de modo que o torque que um motor de passo consegue entregar cai quando a taxa de passos sobe. O gráfico mostra essa curva de torque limite. Acima dela o rotor não acompanha e perde passos, e o controlador nunca fica sabendo. No modelo, com 0,2 N·m de carga a 24 V o motor acompanha até cerca de 834 passos inteiros por segundo; a 48 V a corrente cresce mais rápido e ele acompanha até cerca de 1668. É por isso que os circuitos de acionamento de impressoras funcionam a 24 V ou mais, e por que uma impressão que bate num obstáculo acaba deslocada para o lado. Um motor NEMA 17 comum tem torque de retenção nominal de 42 N·cm a 1,7 A por fase.
O servo confere seu próprio trabalho
Um servo resolve o problema do motor de passo com realimentação. Dentro de um servo de hobby há um pequeno motor CC com escovas, um trem de engrenagens plásticas que o desacelera e o torna mais forte, um potenciômetro girado pelo eixo de saída e uma placa de controle. A placa recebe um pulso a cada 20 ms. A largura do pulso é o comando: 1,5 ms significa o meio, 1,0 ms significa 90° para um lado, 2,0 ms 90° para o outro. A placa compara o pulso com o potenciômetro e aciona o motor com uma tensão que cresce com a diferença, até que a diferença desapareça. Empurre o braço e a placa empurra de volta.
O SG90 da TowerPro, o servo de 9 g encontrado em incontáveis robôs escolares, dá 1,8 kg·cm de torque a 4,8 V e percorre 60° em 0,1 s. O modelo se comporta como um pequeno motor CC com esses valores vistos do eixo de saída, e um controlador proporcional com um pouco de amortecimento. Mude "PWM" para 2,0 ms e o gráfico mostra o ângulo disparando até +90° e se acomodando; acrescente "Carga" e resta um pequeno erro permanente, porque o controlador precisa de algum erro para produzir a tensão que segura a carga.
O mesmo laço, com um encoder no lugar do potenciômetro e um motor trifásico no lugar do de escovas, aciona todo braço de robô industrial e todo eixo de CNC. Os inversores de carros elétricos fecham o mesmo tipo de laço sobre a corrente muitos milhares de vezes por segundo.
O motor linear aberto em plano
Corte um motor no sentido do comprimento e desenrole-o, e o estator vira uma faixa longa, e o campo que girava agora viaja ao longo dela. Ponha os ímãs num veículo, e o veículo é levado na velocidade do campo. Esse é um motor linear síncrono. Sua velocidade é definida pela frequência e pelo passo polar τ, a distância de um polo do campo viajante ao seguinte:
v = 2 × τ × f
O modelo usa um passo polar de 0,25 m, então 100 Hz dá 50 m/s, ou 180 km/h, e 300 Hz dá 540 km/h. No palco, a via se afasta de você e é cortada transversalmente, de modo que se vê o estator longo sob as duas bordas, o cabo em suas ranhuras colorido pela corrente e os ímãs nas saias do veículo, embaixo. O veículo fica no meio da tela enquanto a via passa correndo, e as setas roxas mostram que o campo continua preso aos ímãs.
Os trens de levitação magnética usam isso. O maglev supercondutor do Japão atingiu 517 km/h com o veículo de testes ML-500 em 1979, e um trem L0 de sete carros atingiu 603 km/h na linha Yamanashi em 21 de abril de 2015, ainda o recorde para um trem. A mesma ideia, em escala menor, move as mesas das máquinas de fabricação de chips e algumas esteiras de fábrica.
O motor de Faraday de 1821
Em 1820, Hans Christian Ørsted mostrou que uma corrente num fio desvia a agulha de uma bússola. Michael Faraday, então assistente da Royal Institution em Londres, decidiu repetir o experimento para uma resenha sobre o assunto. Em 3 de setembro de 1821, no laboratório do subsolo, ele fez um fio com corrente girar continuamente ao redor de um ímã, e descreveu o resultado em "On some new electro-magnetical motions". Seu caderno descreve a montagem: uma bacia funda com cera no fundo, cheia de mercúrio, um ímã preso na vertical na cera com o polo logo acima da superfície, e um fio pendurado dentro do mercúrio.
O último motor em cena reconstrói isso. A corrente sai de uma pilha voltaica, sobe pelo suporte de latão, desce pelo fio pendurado, atravessa o mercúrio e volta. Em volta do topo do ímã o campo se abre para os lados, de modo que o fio, conduzindo corrente para baixo através dele, também é empurrado para o lado, sempre em ângulo reto, e assim dá voltas e voltas ao redor do polo. Vire o ímã e ele gira no outro sentido. No modelo a rotação simplesmente cresce com a corrente, porque o arrasto do mercúrio cresce com a velocidade. A Royal Institution ainda tem um dos banhos de mercúrio de Faraday, de 1822, com 247 mm de altura.
O aparelho de Faraday girava, mas não conseguia acionar nada. Era uma demonstração de que a eletricidade e o magnetismo podiam produzir movimento contínuo, e o início de tudo o mais que há neste palco.
Classes de rendimento e sua importância
Os motores e as máquinas que eles acionam usam mais eletricidade do que qualquer outra coisa. A Agência Internacional de Energia (IEA) calculou essa parcela em mais de 40 % da eletricidade mundial em 2011 e estimou que cerca de 25 % disso poderia ser economizado de forma viável. Uma nota de 2025 do programa de sistemas motores 4E da IEA a situa em 53 % em 2023: 72 % da eletricidade usada na indústria e 36 % nos edifícios. Na UE, os motores cobertos pelas regras de ecodesign somavam 380 milhões em 2020 e usavam 1326 TWh por ano, 56 % do consumo final de eletricidade da UE.
Assim, pequenas diferenças de rendimento se somam. A norma internacional IEC 60034-30-1, publicada em 2014, classifica os motores CA ligados diretamente à rede em classes de rendimento, de IE1 a IE4 (uma edição de 2025 acrescenta IE5). Para um motor de quatro polos, 4 kW e 50 Hz, as tabelas da UE dão 86,6 % para IE2, 88,6 % para IE3 e 91,1 % para IE4. Desde 1 de julho de 2021, os motores trifásicos de 0,75 a 1000 kW vendidos na UE devem atingir IE3, e desde 1 de julho de 2023 os de 75 a 200 kW com dois, quatro ou seis polos devem atingir IE4. Nos Estados Unidos, os motores fabricados a partir de 1 de junho de 2016 devem cumprir o nível NEMA Premium, que corresponde a IE3.
O motor de indução do modelo atinge 90,1 % na carga nominal, dentro da faixa IE3. Baixar as perdas em um ponto ou dois exige mais cobre, aço melhor e entreferros menores, e é por isso que motores de classe mais alta custam mais para comprar e menos para operar.
O que o modelo deixa de fora
Os motores são desenhados da forma como suas peças estão dispostas, mas não numa mesma escala: o motor CC e o de passo são desenhados várias vezes maiores que os reais para ficarem fáceis de ver, e os motores de indução e de carro elétrico são desenhados menores. Os números elétricos são valores do modelo, escolhidos para se comportar como motores reais de cada tipo, e não os números de um produto específico. A lista de casos cita produtos reais com suas fontes.
O modelo CC ignora atrito, tensão nas escovas e indutância. O modelo sem escovas trata o arrasto da hélice como um torque fixo. O modelo de indução usa o circuito equivalente de livro-texto com resistências fixas, de modo que ignora como a resistência das barras do rotor aumenta com a frequência na partida, e a corrente de magnetização é simplificada. O motor de carro elétrico é um mapa de limites de torque e perdas, e não um cálculo completo do campo, e seu ângulo de carga é desenhado a partir de uma lei senoidal simples. O rotor do motor de passo responde a cada passo com uma mola amortecida mostrada em câmera lenta. O passo polar de 0,25 m do motor linear é um valor do modelo. As setas de força e de campo são desenhadas para ficarem legíveis, não em escala.
De onde veio o motor elétrico
Depois das rotações de Faraday em 1821, Peter Barlow construiu em 1822 uma roda em forma de estrela que girava no mercúrio entre os polos de um ímã, o primeiro dispositivo rotativo movido por eletromagnetismo. William Sturgeon construiu o eletroímã em 1825, e com ele os motores de verdade se tornaram possíveis. Em maio de 1834, Moritz Jacobi, em Königsberg, terminou o primeiro motor rotativo com potência útil; seu recorde durou quatro anos, até seu próprio segundo motor levar um barco com 14 pessoas através de um rio em 1838.
Thomas Davenport, um ferreiro de Vermont, começou a fazer experimentos com um eletroímã em 1833 e, em 25 de fevereiro de 1837, recebeu a patente 132 dos Estados Unidos, a primeira patente de um motor elétrico. Seu modelo tem quatro eletroímãs girando dentro de um anel de ímãs permanentes, comutados por um comutador, e diz-se que chegou a cerca de 1000 rpm e 4,5 watts. Mas as baterias eram caras e o vapor era barato, e esses primeiros motores não deram em nada.
O que mudou as coisas foi o gerador. Werner Siemens colocou enrolamentos em ranhuras em 1856, como quase todas as máquinas ainda fazem, e desenvolveu o dínamo em 1866 e 1867. A armadura em anel de Zénobe Gramme, de 1871, deu corrente contínua uniforme, a armadura em tambor de Friedrich von Hefner-Alteneck a melhorou, e em 1873 Auguste Pellerin propôs dividir o ferro em lâminas isoladas. A corrente barata dos dínamos fez valer a pena construir motores. Em 1879 a Siemens & Halske pôs para rodar uma locomotiva elétrica na feira industrial de Berlim: 150 V, 2,2 kW, 954 kg, 7 km/h, levando cerca de 90.000 visitantes por um oval de 300 m.
A corrente alternada precisava de seu próprio motor. Ferraris construiu um motor de indução bifásico em 1885, mas acreditava que seu rendimento jamais passaria de 50 %. Tesla pediu suas primeiras patentes de um sistema CA bifásico em 1887; a patente 381,968 dos Estados Unidos, de um motor eletromagnético, foi concedida em 1 de maio de 1888. O motor trifásico de gaiola de Dolivo-Dobrovolsky veio em 1889, e em 1891 a AEG e a Oerlikon transmitiram energia trifásica por 175 km, de Lauffen a Frankfurt, com até 25 kV, e os motores trifásicos começaram a se espalhar pela indústria.
O século XX acrescentou a eletrônica. A comutação de estado sólido de Wilson e Trickey, de 1962, levou aos motores sem escovas, o ímã de Nd-Fe-B de 1984 tornou possíveis motores de ímãs permanentes pequenos e potentes, e os transistores de potência puseram inversores em tudo, de elevadores a carros. Em 1996 a KONE lançou um elevador sem casa de máquinas, acionado por um motor plano de ímãs permanentes que cabe no poço.
Perguntas
Por que um motor CC precisa de comutador?
Uma bobina com corrente constante gira até seu polo se alinhar com o ímã oposto e então para. O comutador inverte a corrente em cada bobina justamente quando ela passa por esse ponto, de modo que a bobina continua sendo empurrada no mesmo sentido. Neste motor de três polos as ligações mudam seis vezes por volta e a corrente de cada bobina se inverte a cada meia-volta.
O que é força contraeletromotriz?
É a tensão que um motor gera porque suas bobinas se movem num campo magnético. É proporcional à rotação (E = k × ω) e se opõe à alimentação. É por isso que um motor em funcionamento toma muito menos corrente que um motor travado.
Por que há tanta corrente na partida ou travamento?
Na parada não há força contraeletromotriz, então só a resistência das bobinas limita a corrente. No modelo CC isso dá 12 V / 2 Ω = 6 A no travamento, contra 1 A em funcionamento com carga de 20 mN·m. O modelo de indução consome 47,6 A na partida contra 7,2 A na carga nominal.
Por que o motor desacelera com carga?
O torque vem da corrente (T = k × I). Para dar mais torque, o motor precisa de mais corrente, e com tensão de alimentação fixa ela só aumenta se a força contraeletromotriz cair, o que significa girar mais devagar. Um motor de indução desacelera por um motivo parecido: precisa de mais escorregamento para induzir mais corrente em sua gaiola.
O que mostra a regra da mão esquerda de Fleming?
O sentido da força sobre um fio. Aponte o indicador ao longo do campo (de norte a sul), o dedo médio ao longo da corrente, e o polegar aponta ao longo da força. A regra da mão direita, com os mesmos dedos, dá a corrente induzida num gerador.
Por que motores com escovas têm três polos ou mais?
Um rotor de dois polos tem uma posição em que as forças empurram diretamente para fora e não produzem giro, então pode não partir. Com três polos, pelo menos duas bobinas sempre podem puxar, e o torque nunca cai a zero.
Um motor funciona como gerador?
Sim. Gire o eixo mais rápido do que a alimentação o acionaria e a corrente se inverte. O modelo CC a 12 V, acionado com 40 mN·m, gira a 7639 rpm e carrega a bateria com 24 W. Os carros elétricos usam isso para recuperar energia ao frear.
O que é escorregamento?
O quanto o rotor de um motor de indução fica atrás do campo girante, como parcela da rotação do campo. Ele tem de ficar atrás, porque só assim o campo varre as barras da gaiola e induz as correntes que produzem torque. O motor de 4 kW do modelo gira a 1451 rpm contra um campo de 1500, um escorregamento de 3,3 %.
Como calcular os polos pela placa?
Encontre a rotação síncrona logo acima da rotação nominal: 120 × f / p. Um motor de 50 Hz com 1450 rpm nominais deve ter um campo de 1500 rpm, então tem quatro polos e um escorregamento de cerca de 3,3 %. Um motor de 60 Hz a 1750 rpm também tem quatro polos.
Por que BLDC é CC se suas bobinas recebem CA?
Porque funciona com alimentação CC e se comporta como um motor CC com escovas: a rotação sobe com a tensão e o torque com a corrente. O circuito de acionamento e os sensores Hall fazem o trabalho do comutador, ligando a bateria às três fases em seis passos por ciclo elétrico, de modo que cada bobina recebe corrente nos dois sentidos.
Por que carro elétrico tem redutor se há torque desde parado?
Porque um motor que gira mais rápido para a mesma potência precisa de menos torque, e menos torque significa menos cobre, aço e ímã. Uma redução de cerca de 9 para 1 permite que um motor girando a 10.000 rpm ou mais acione rodas que giram a cerca de um décimo disso.
Por que um motor de passo perde passos?
Cada passo exige que a corrente da bobina cresça, e a indutância da bobina a retarda, de modo que o torque disponível cai quando a taxa de passos sobe. Se a carga é maior que o torque limite naquela taxa, o rotor escorrega para trás um dente e o controlador nunca percebe, porque um motor de passo normalmente não tem sensor de posição.
Como o servo conhece seu ângulo?
Um potenciômetro no eixo de saída gira com ele e dá uma tensão que depende do ângulo. A placa a compara com a largura de pulso que recebe, de 1,0 a 2,0 ms em cada quadro de 20 ms, e aciona o motor até que as duas concordem.
O que significam as classes IE?
São níveis definidos pela IEC 60034-30-1 para o rendimento de motores CA a plena carga, sendo IE1 o mais baixo. Para um motor de quatro polos, 4 kW e 50 Hz, os mínimos da UE são 86,6 % para IE2, 88,6 % para IE3 e 91,1 % para IE4. A maioria dos motores trifásicos vendidos na UE precisa atingir IE3 desde julho de 2021.
Termos
- Armadura: a parte giratória de um motor CC, com o núcleo de ferro e as bobinas.
- Comutador: o anel de cobre segmentado no eixo de um motor CC que comuta a corrente entre as bobinas.
- Escova: um bloco de carvão que desliza no comutador e leva a corrente para dentro ou para fora.
- Força contraeletromotriz: a tensão que um motor em rotação gera, em oposição à alimentação.
- Constante do motor (k): volts de força contraeletromotriz por radiano por segundo, igual a newton-metros de torque por ampere.
- KV: a rotação sem carga de um motor de hobby, em rpm por volt.
- Estator: a parte fixa de um motor; nos motores CA leva os enrolamentos.
- Rotor: a parte que gira.
- Sensor Hall: um chip que dá um sinal quando um polo magnético passa.
- Comutação em seis passos: comutar a alimentação de um motor trifásico em seis passos por ciclo elétrico, duas fases por vez.
- Rotação síncrona: a rotação do campo girante, 120 × f / p rpm.
- Escorregamento: o quanto o rotor de um motor de indução fica atrás do campo, como parcela da rotação do campo.
- Gaiola de esquilo: rotor de motor de indução formado por barras unidas por anéis nas pontas.
- Ângulo de carga: o quanto os polos do rotor de um motor síncrono ficam atrás dos polos do campo.
- Enfraquecimento de campo: usar parte da corrente para se opor ao campo dos ímãs, de modo que o motor possa girar mais rápido que sua rotação base.
- Inversor: eletrônica que transforma CC em CA de qualquer frequência e vice-versa.
- Ângulo de passo: quanto um motor de passo gira por pulso; 1,8° para um motor de 200 passos.
- Torque limite: o maior torque que um motor de passo pode dar a uma taxa de passos sem perder passos.
- Passo polar (τ): a distância entre polos vizinhos do campo viajante de um motor linear.
- Frenagem regenerativa: frear fazendo o motor funcionar como gerador e armazenando a energia.
Fontes
- Royal Institution, The birth of electric motion (2021). https://www.rigb.org/explore-science/explore/blog/birth-electric-motion (consultado em 18 de outubro de 2026)
- Royal Institution, Michael Faraday's electric magnetic rotation apparatus (motor). https://www.rigb.org/explore-science/explore/collection/michael-faradays-electric-magnetic-rotation-apparatus-motor (consultado em 18 de outubro de 2026)
- M. Faraday, On some new electro-magnetical motions, and on the theory of magnetism, Quarterly Journal of Science 12 (1821), scan held by Museu Faraday, Instituto Superior Técnico. https://museufaraday.ist.utl.pt/HistTecnology/Faraday_motor.pdf (consultado em 18 de outubro de 2026)
- American Physical Society, APS News: September 4, 1821 and August 29, 1831: Faraday and Electromagnetism. https://www.aps.org/apsnews/2001/08/faraday-electromagnetism (consultado em 16 de outubro de 2026)
- German Patent and Trade Mark Office (DPMA), First patent for an electric motor: Thomas Davenport. https://www.dpma.de/english/our_office/publications/milestones/greatinventors/thomasdavenport/index.html (consultado em 18 de outubro de 2026)
- M. Doppelbauer, The invention of the electric motor 1800-1854, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1376.php (consultado em 18 de outubro de 2026)
- M. Doppelbauer, The invention of the electric motor 1856-1893, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1390.php (consultado em 18 de outubro de 2026)
- Karlsruhe Institute of Technology, Jacobi's first real electric motor. https://www.eti.kit.edu/english/1382.php (consultado em 18 de outubro de 2026)
- Deutsches Museum, Elektrische Lokomotive, Siemens & Halske, inventory no. 3720. https://digital.deutsches-museum.de/en/digital-catalogue/collection-object/3720/ (consultado em 18 de outubro de 2026)
- N. Tesla, Electro-magnetic motor, US patent 381,968 (1 May 1888). https://patents.google.com/patent/US381968A/en (consultado em 18 de outubro de 2026)
- T. G. Wilson and P. H. Trickey, D-C machine with solid-state commutation, Electrical Engineering 81 (1962). https://doi.org/10.1109/EE.1962.6446586 (consultado em 18 de outubro de 2026)
- M. Sagawa et al., New material for permanent magnets on a base of Nd and Fe, Journal of Applied Physics 55, 2083 (1984). https://doi.org/10.1063/1.333572 (consultado em 18 de outubro de 2026)
- R. H. Staunton et al., Evaluation of 2004 Toyota Prius Hybrid Electric Drive System, ORNL/TM-2006/423. https://www.osti.gov/biblio/890029 (consultado em 18 de outubro de 2026)
- T. A. Burress et al., Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System, Oak Ridge National Laboratory (2011). https://info.ornl.gov/sites/publications/files/pub26762.pdf (consultado em 18 de outubro de 2026)
- T. Burress, Benchmarking State-of-the-Art Technologies, US DOE Vehicle Technologies Annual Merit Review (2013). https://www.energy.gov/sites/prod/files/2014/03/f13/ape006_burress_2013_o.pdf (consultado em 18 de outubro de 2026)
- Central Japan Railway Company, Superconducting Maglev (SCMAGLEV). https://global.jr-central.co.jp/en/company/_pdf/superconducting_maglev.pdf (consultado em 18 de outubro de 2026)
- KONE Corporation, History. https://www.kone.com/global/en/company/history.html (consultado em 18 de outubro de 2026)
- KONE Corporation, KONE S MonoSpace brochure (2017). https://www.kone.vn/en/Images/brochure-kone-s-monospace._tcm149-18330.pdf (consultado em 18 de outubro de 2026)
- TowerPro, SG90 Digital (specifications). https://towerpro.com.tw/product/sg90-7 (consultado em 18 de outubro de 2026)
- StepperOnline, Nema 17 stepper motors. https://www.omc-stepperonline.com/nema-17-stepper-motor (consultado em 18 de outubro de 2026)
- Noctua, NF-A12x25 PWM specifications. https://www.noctua.at/en/products/nf-a12x25-pwm/specifications (consultado em 18 de outubro de 2026)
- Noctua, PWM specifications white paper. https://cdn.noctua.at/media/Noctua_PWM_specifications_white_paper.pdf (consultado em 18 de outubro de 2026)
- NASA Jet Propulsion Laboratory, Ingenuity Mars Helicopter Landing Press Kit: Spacecraft. https://www.jpl.nasa.gov/news/press_kits/ingenuity/landing/mission/spacecraft (consultado em 18 de outubro de 2026)
- IEC, IEC 60034-30-1:2014, Efficiency classes of line operated AC motors (IE code). https://webstore.iec.ch/en/publication/136 (consultado em 18 de outubro de 2026)
- ABB, Technical note: IEC 60034-30-1 standard on efficiency classes for low voltage AC motors (2018). https://library.e.abb.com/public/db64d153e3c346938e18916e66fb1d0d/9AKK107319%20EN%2005-2018_20848_ABB_Technical_note_IEC_60034_30_1.pdf (consultado em 18 de outubro de 2026)
- Commission Regulation (EU) 2019/1781, ecodesign requirements for electric motors and variable speed drives. https://eur-lex.europa.eu/eli/reg/2019/1781/oj (consultado em 18 de outubro de 2026)
- European Commission, Energy Efficient Products: Electric motors. https://energy-efficient-products.ec.europa.eu/product-list/electric-motors_en (consultado em 18 de outubro de 2026)
- IEA (P. Waide and C. U. Brunner), Energy-Efficiency Policy Opportunities for Electric Motor-Driven Systems (2011). https://www.iea.org/reports/energy-efficiency-policy-opportunities-for-electric-motor-driven-systems (consultado em 18 de outubro de 2026)
- IEA 4E EMSA, Electric motor systems: a key element on the way to global net zero (2025). https://www.iea-4e.org/emsa/news/electric-motor-systems-a-key-element-on-the-way-to-global-net-zero/ (consultado em 18 de outubro de 2026)
- US Department of Energy, Energy Conservation Standards for Electric Motors, Federal Register 88 FR 36066 (1 June 2023). https://www.federalregister.gov/documents/2023/06/01/2023-10019/energy-conservation-program-energy-conservation-standards-for-electric-motors (consultado em 18 de outubro de 2026)
- Georgia State University, HyperPhysics, DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/motdc.html (consultado em 16 de outubro de 2026)
- Georgia State University, HyperPhysics, Commutator and Brushes on DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/comtat.html (consultado em 16 de outubro de 2026)
- Georgia State University, HyperPhysics, Magnetic Force on a Current-Carrying Wire. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/forwir.html (consultado em 16 de outubro de 2026)
- Os números do modelo vêm das fórmulas desta página com valores do modelo (motor CC: R = 2,0 Ω, k = 0,020 N·m/A, J = 1,0 × 10⁻⁴ kg·m²; indução: 4 kW, 4 polos, 400 V; carro elétrico: 300 N·m, 150 kW a 400 V).
Texto e simulação: CC BY-NC-SA 4.0, salvo indicação em contrário.
Roteiro 6 de 8
Da turbina ao chipMais exposições
Raios e trovões: como funcionam
O canal de um raio aquece o ar a cerca de cinco vezes a temperatura da superfície do Sol, e seu trovão precisa de cerca de 3 segundos para percorrer cada quilômetro até você.
Como funciona a rede elétrica, da usina à tomada
A eletricidade sai da usina a 345.000 volts e chega à tomada a 220, porque a alta tensão mantém pequena a corrente e, com ela, o calor perdido nos fios.
Como funciona uma bateria de íons de lítio
Cada vez que uma célula 18650 é carregada, cerca de 7 × 10²² íons de lítio deixam um óxido metálico e se espremem entre as folhas de grafite.
Micro-ondas: compare o aquecimento e veja o magnétron
As ondas no micro-ondas medem 12,2 cm. Sem prato giratório, os pontos quentes do alimento ficam separados por cerca de 6 cm.
Painel solar: como funciona
Sob sol pleno, um painel de telhado com 60 células produz cerca de 300 watts, e toda ela vem de um campo elétrico dentro de cada lâmina de silício.
Tela touch: teste como o vidro localiza seu dedo
Sob o vidro do celular há uma grade de eletrodos transparentes. O dedo aparece como uma pequena queda da carga que passa entre eles.