図 09しくみ館
電気モーターの仕組み:シミュレーターで動作を順に確認
1821年に Faraday が水銀で回した導線から、電気自動車に埋め込む磁石まで。8種類のモーターは同じ電流と磁界の力で動きます。
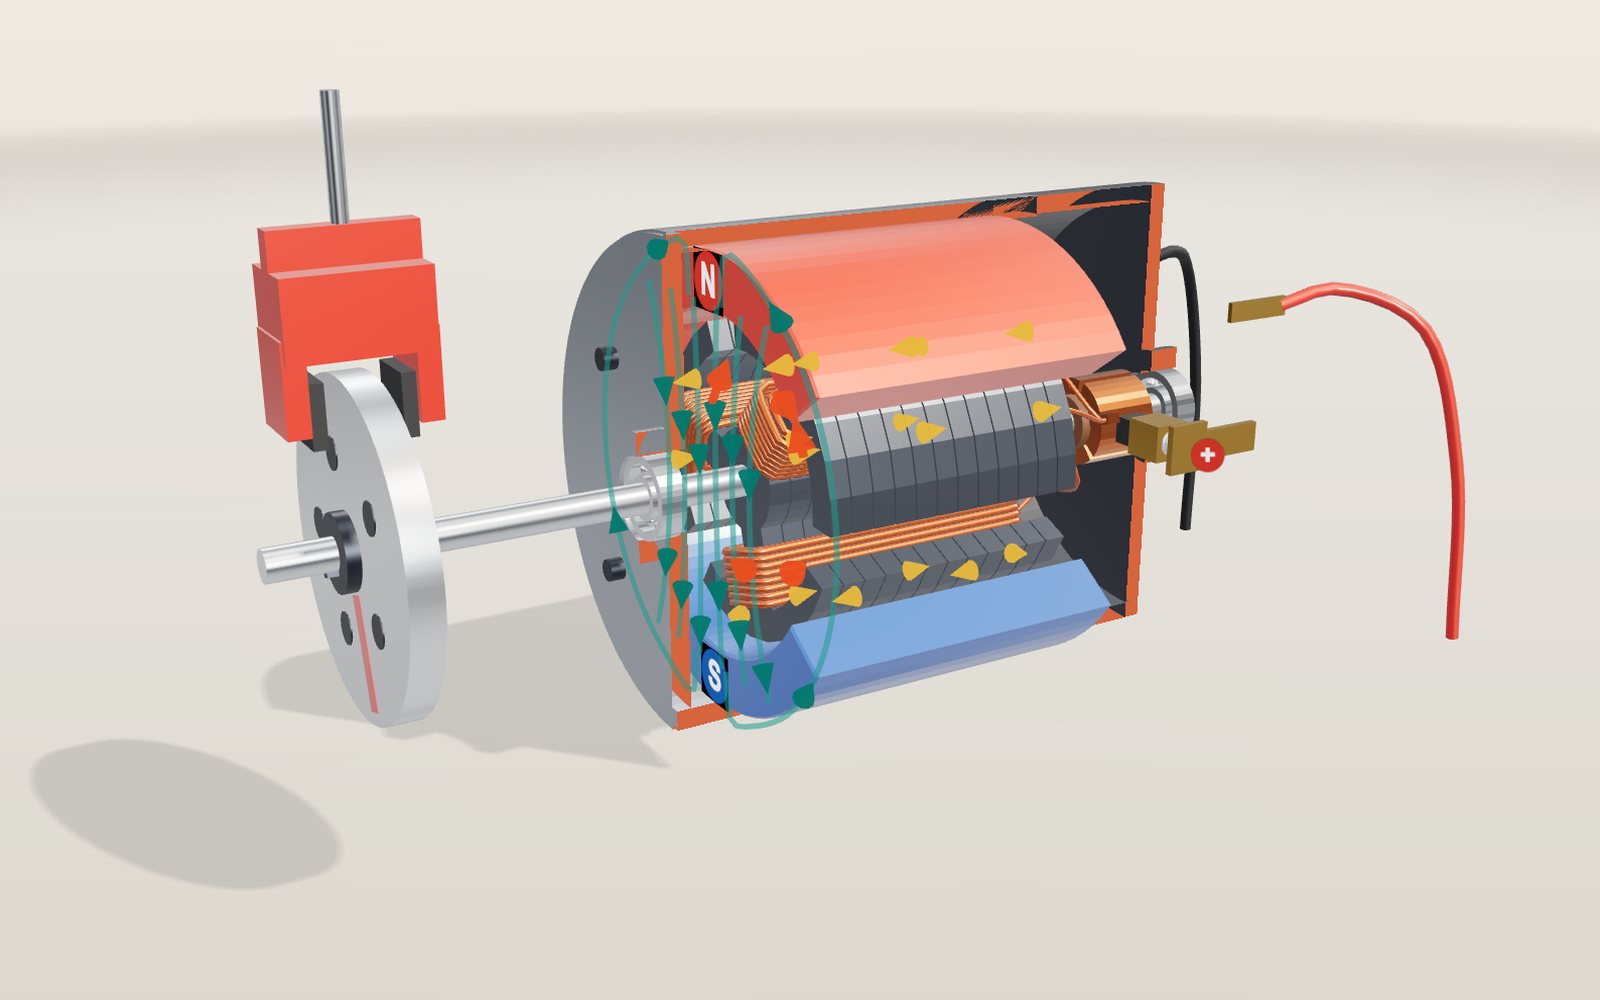
この端末では 3D を表示できません。下の解説のステップを文章で読むことができます。
1 / 17 切り開いた小型直流モーターケースの手前半分とエンドキャップを切り取り、切り口を赤く示しています。中では3極の電機子が2個の磁石の間で回ります。8種類のうちの1つで、ほかは「モーター」や操作欄の下の一覧で選べます。
ドラッグで回転、ホイールか二本指で拡大します。
モデルで分かること
充電式ドリルの引き金を引く、天井のファンのスイッチを入れる、電気自動車のアクセルを踏むと、何かが回ります。その回転を生む機械の姿は、互いにまるで違います。最も安価なものには、分割された銅の環と2個の炭素片があります。自動車用には、数百アンペアの電流を毎秒数千回切り替える半導体チップがあります。どれも電流と磁界の間に働く同じ力を利用しています。Michael Faraday が1821年、水銀を入れた容器につるした導線で初めて示した力です。
この展示には8種類のモーターがあります。「モーター」スライダーか操作欄の下の一覧から選ぶと、そのモーターの構造が表示されます。
- ブラシ付き直流モーター。玩具や自動車のパワーウインドーに使われる缶形モーターを切り開いたものです。
- **ブラシレス直流(BLDC)**アウターローター型。ドローンのプロペラを回す種類で、ホールセンサーと駆動基板を備えます。
- 三相誘導モーター。かご形回転子を備え、ポンプ、ファン、工場で広く働くモーターです。
- 永久磁石同期モーター。回転子に磁石を埋め込んだ電気自動車用です。上部にインバーターがあり、「駆動ユニット」で減速機も表示できます。
- ステッピングモーター。1パルスごとに1.8°動く3D プリンター用のモーターで、軸に目盛り盤があります。
- サーボ。小さなモーター、歯車、センサーを1つの箱に収め、指定した角度へ動きます。
- リニアモーター。モーターを軌道に沿って展開したもので、磁気浮上式鉄道の基本原理です。
- 1821年の Faraday のモーター。導線が水銀中の磁石の周りを回ります。
内部が見えるよう、それぞれの外装の半分を切り取り、切断面を赤く示しています。隅の計器はモーターに応じて変わります。直流機ではボルト、アンペア、rpm、誘導機では周波数、滑り、磁界の回転速度、ステッピングモーターではステップ角と軸角度を示します。「詳細」を開くと、磁界を作る電流の小さな図が現れます。操作欄の下には隅に収まらない情報があります。現在の数値を代入した数式欄、表示中のモーターのグラフ、相電流とその合成磁界を示す大きな図、6つの課題、効率クラス表、モーター比較、歴史や身近な機械から集めた41件の事例です。
スライダーの意味もモーターによって変わります。「電圧」「負荷」「磁石の強さ」は多くの種類に適用されます。PWM は、直流機ではスイッチングのデューティ比、サーボではパルス幅です。「周波数」は、誘導機では電源周波数、電気自動車用とリニアではインバーター周波数、ステッピングモーターではステップ速度です。「極数」は交流機の巻線構成を変えます。表示中のモーターに作用しないスライダーは灰色になります。
画面上の回転はすべて計器の数値より遅くしています。そのままでは回転がぼやけて見えるだけになってしまうためです。直流機は60分の1、ドローン用は320分の1、誘導機は40分の1です。「スローモーション」でさらに遅くなります。
磁界の中の導線が動く理由
モーターの働きは、1つの事実に基づいています。磁界を横切る導線に電流を流すと、導線にも磁界にも直角な横向きの力を受けます。その力の大きさは次のとおりです。
F = B × I × L
B は磁界の強さをテスラで表した値、I はアンペアで表した電流、L は磁界内にある導線の長さをメートルで表した値です。長さ30 mm の導線を0.3テスラの磁界に置きます。これは小さな空隙を挟んだフェライト磁石が作る程度の磁界です。そこへ1アンペアを流すと、力は0.3 × 1 × 0.03 = 0.009ニュートンとなり、約1グラムの重さに相当します。それだけで何かを駆動するには、あまりにも小さな力です。
そこでモーターは多数の導線を使います。各コイルは数十回巻かれ、1巻きごとに軸に沿う長い辺が2本あるため、同じ小さな力を数百回分足し合わせられます。直流機の赤い矢印は、各コイルの両辺に働く力を示します。電流が増えると矢印も大きくなります。力は辺の位置にも依存します。磁石の下の導線は磁界を十分に受けますが、磁石と磁石の隙間にある導線はほとんど受けません。
導線はどちらへ動くのでしょうか。「左手の法則」を有効にすると、モーターの上に手が現れます。人差し指をN極からS極へ向かう磁界の方向に、中指を電流の方向に向けると、親指が力の方向を指します。これがモーターに使う Fleming の左手の法則です。ベクトル表記では F = I L × B となり、この法則は外積を指で求める方法です。回生ブレーキのように電流を逆にすると、親指も逆を向きます。
同じ現象には別の見方もあります。コイルを巡る電流によって、鉄の腕がN極とS極を持つ電磁石になります。その腕は異極の磁石に引かれ、同極の磁石から押し離されます。どちらの説明でも得られるトルクは同じです。同じ力を数える方法が2通りあるのです。この展示の交流機は後者で見ると追いやすいため、コイルがN極になると赤、S極になると青で示しています。
直流モーターに整流子が必要な理由
一定の電流が流れる1個のコイルを考えます。その腕は、例えばN極となり、S極の磁石へ向かって回ります。そこへ到達すると、引く力はそれ以上回転させられません。腕は少し通り過ぎてから引き戻され、方位磁針のように落ち着きます。回転を続けるには、腕が磁石を通過するちょうどそのときにコイルの電流を反転し、それまで引かれていた極を、今度は先へ押す必要があります。
これが整流子の仕事のすべてです。軸に組み込まれた回転スイッチで、その分割片はコイルと一緒に回り、ブラシは動きません。軸が回ると各ブラシが隣の分割片へ滑り移り、コイルへの接続が切り替わります。このモデルでは分割片の幅は112°、隙間は8°で、2個のブラシは反対側にあります。ブラシは60°ごとに隙間を横切るため、接続は1回転に6回変わり、各コイルの電流は半回転ごとに1回反転します。
「スローモーション」を有効にすると、その切り替わりの付近で直流機がゆっくり回ります。数度の間、ブラシは2個の分割片に同時に触れ、その間のコイルを短絡します。そのコイルの電流は、ごく短い時間に消えて逆向きに立ち上がらなければなりません。実物のブラシに出る小さな青い火花は、ここで生じます。モデルでは、電流が流れている間にブラシが隙間をまたぐと火花を描きます。
3つのコイルの電流分担
2極だけのモーターには死点があります。コイルが磁界に対して直角となる位置で止まると、両辺の力は真っすぐ外向きになり、回転させる作用がなく、自力では再始動しません。3極ならこれを避けられます。回転子がどの角度で止まっても、少なくとも2個のコイルが引く力を出せる位置にあるからです。
このモーターの3個のコイルは端から端へ環状につながり、各接続点が整流子の分割片1個につながっています。ブラシが2個の分割片に接すると、電流には2通りの経路ができます。1個のコイルを直接通る経路と、残り2個を直列に通る経路です。直接の経路は抵抗が半分なので全電流の3分の2を受け持ち、残り2個のコイルにはそれぞれ3分の1が流れます。ブラシが隙間をまたぐと1個が短絡され、残り2個が電流を等しく分担します。「詳細」の図は、回転子の角度に対するこの3個のコイルの電流を描きます。
すべての角度で3個のコイルの回転作用を合計しても、ゼロにはなりません。このモデルの簡略化した計算では、1回転に6回、ピークの約77 %まで下がります。この脈動は安価なモーターがうなる理由の1つです。5個、7個、あるいはそれ以上の極と分割片を持つモーターなら、より滑らかなトルクが得られます。
逆起電力と、回ると電流が減る理由
小型モーターのコイル抵抗を測ると、2オームほどかもしれません。12ボルトにつなぐと、オームの法則では6アンペア流れるはずです。始動した瞬間はそのとおりです。しかし回り始めると、電流はその一部まで減ります。モーターは発電機でもあるからです。磁界を通って動くコイルには電圧が誘導され、それが電源に逆らいます。これを逆起電力と呼び、速度に比例します。
E = k × ω
ω は毎秒のラジアンで表す回転速度、k はモーター定数です。電源電圧は、逆起電力と、コイルの抵抗で失われる電圧の両方をまかなう必要があります。
V = I × R + k × ω
同じ定数 k が電流とトルクも結び付けます。
T = k × I
SI 単位では、この2つの k は同じ数値です。1ラジアン当たりの1ボルト秒は、1アンペア当たりの1ニュートンメートルと同じで、どちらも同じ磁界の中の同じコイルから生まれます。
この2本の式でモーターの振る舞いが分かります。トルク k × I が負荷とちょうど釣り合うまで加速します。負荷が増すとモーターが減速し、逆起電力が下がり、電源電圧のうちコイルに電流を流す分が増えて、負荷に応じてトルクが上がります。モーター内で負荷を測っているものはありません。速度は自然に落ち着きます。
数値で確かめる
直流機の定数は、小型の12ボルト趣味用モーターの範囲に収まるよう選んだモデル値です。R = 2.0オーム、k = 0.020ニュートンメートル毎アンペアで、回転子と負荷円板を合わせた慣性モーメントは J = 1.0 × 10⁻⁴ kg·m²です。摩擦、ブラシでの電圧降下、コイルのインダクタンスは省略しています。このページのすべての数値はモデルの式と照合しています。
| 電源 | 無負荷回転速度 | 停動トルク | 停動電流 |
|---|---|---|---|
| 3 V | 1,432 rpm | 30 mN·m | 1.5 A |
| 6 V | 2,865 rpm | 60 mN·m | 3.0 A |
| 9 V | 4,297 rpm | 90 mN·m | 4.5 A |
| 12 V | 5,730 rpm | 120 mN·m | 6.0 A |
無負荷回転速度。 負荷がなければ電流はゼロなので、V = k × ω、ω = V / k です。12 V なら毎秒600ラジアン、つまり5,730 rpm です。1ボルト増すごとに477.5 rpm 上がります。
停動トルク。 軸を静止させると逆起電力がなくなり、電流は V / R です。12 V では6 A となり、トルクは0.020 × 6 = 0.12 N·m、つまり120 mN·m です。
運転点の例。 9 V、負荷20 mN·m では、電流は0.020 / 0.020 = 1 A です。逆起電力は9 − 1 × 2 = 7 V なので、回転速度は7 / 0.020 = 350 rad/s、つまり3,342 rpm です。電源の入力は9 W、軸の出力は0.020 × 350 = 7 W、効率は77.8 %です。残る2 W はコイルを温めます。
負荷を増やすと。 12 V、80 mN·m では、電流は4 A、逆起電力は12 − 4 × 2 = 4 V で、1,910 rpm で回ります。12 V、20 mN·m なら、1 A で4,775 rpm となります。
最大出力。 出力はトルクと回転速度の積で、直線の中間、つまり無負荷回転速度の半分、停動トルクの半分で最大になります。12 V なら60 mN·m、2,865 rpm で、36 W の入力に対して18 W を出力します。この点の効率はちょうど50 %なので、通常はそれより十分高い速度で使います。
磁石を強く、巻数を多くすると。 「磁石の強さ」と「コイル巻数」はどちらも k を比例して変えます。磁石を1.5倍強くすると、12 V の無負荷回転速度は3,820 rpm に下がりますが、停動トルクは180 mN·m に上がり、遅く力強いモーターになります。同じ銅の量で巻数を2倍にすると k も2倍ですが、導線の太さは半分、長さは2倍になるため、R は4倍になります。無負荷回転速度は半分の2,865 rpm となり、停動トルクも半分の60 mN·m になります。メーカーが同じ外形で複数の巻線仕様を売るのはこのためです。高電圧・低電流用も、その逆の仕様もあります。
PWM。 PWM スライダーは電源を非常に速く入り切りし、一定の時間割合だけ通電します。モーターのインダクタンスがパルスを平滑化するため、平均電圧を与えたように振る舞います。12 V の60 %なら、7.2 V のときと同様に回ります。完全に入った状態か完全に切れた状態のスイッチは電力をほとんど無駄にしないため、ほぼすべての電池式モーターがこの方式で制御されます。
落ち着くまでの速さ。 モデルでは、回転速度が落ち着く時定数は J × R / k² = 0.5 s です。この大きさの実物なら、重い円板を付けていなければ百分の数秒で落ち着きます。
操作欄の下のグラフは横軸がトルク、縦軸が回転速度です。電圧が一定なら、モーターは無負荷回転速度と停動トルクを結ぶ直線上でしか運転できません。赤い破線が負荷で、交点が運転点になります。電圧を上げると直線は外側へ移り、負荷を停動トルクより大きくすると交点がなくなります。何かが詰まって小型モーターが焼けるのは、このためです。
逆に駆動する回生ブレーキ
モーターと発電機は同じ機械です。負荷が軸を押し、電源だけで回すより速く回転させると、逆起電力が電源電圧を上回り、電流が逆向きに流れます。モーターから電池へ流れるのです。それに伴ってトルクも反転するため、今度は自分を駆動しているものにブレーキをかけます。
直流機を12 V、負荷40 mN·m にして「回生ブレーキ」を有効にします。負荷は回転を妨げる代わりに軸を駆動します。電流は−2 A、回転速度は7,639 rpm に落ち着き、軸から0.04 × 800 = 32 W が入り、電池は12 × 2 = 24 W を受け取ります。差の8 W はコイルを温めます。オレンジの電流矢印はコイルを逆向きに巡り、赤い力の矢印は後ろを指し、左手の親指も逆を向きます。
電気自動車、電車、エレベーターはどれもこれを利用しています。電気自動車用モーターでは、操作欄の下の課題を試せます。2,000 kg の車を100 km/h から3 m/s²で減速し、214 Wh の運動エネルギーのうち、どれだけ電池へ戻るかを確かめます。モーターが受け持てる制動トルクは「負荷」スライダーで許した範囲までで、高速では出力上限も超えられないため、残りを摩擦ブレーキが受け持ちます。200 N·m を許すと、モデルでは約170 Wh、約79 %を回収します。回生ブレーキを切ると、すべてブレーキディスクの熱になります。KONE のエレベーターのパンフレットも同じ考え方を説明しています。重いかごが下降するときや軽いかごが上昇するときはモーターを駆動し、回生ドライブがエネルギーを電源へ戻します。
ブラシレス直流:ブラシの代わりに回路
ブラシは摩耗し、火花を出し、回転速度の上限にもなります。取り除くなら、各コイルをいつ切り替えるかを別の何かが知る必要があります。1962年、T. G. Wilson と P. H. Trickey は、この仕事に必要な3つの働きを説明しました。回転子の位置を検出し、スイッチを選び、切り替えることです。トランジスターがこれを可能にしました。その結果がブラシレス直流モーターで、実際には自前のスイッチング電子回路を備えた永久磁石交流モーターです。
表示中のモーターは、ドローンに使うアウターローター型です。固定された固定子に12個のコイルがあり、その外側で14個の磁石を載せたベル形の外殻が回るため、プロペラを直接取り付けられます。14個の磁石は7対の極を作り、プロペラの1回転ごとに電流パターンは7回繰り返します。後部のスロット開口部にある3個のホールセンサーが、各磁石の通過を検出します。センサー間隔は電気角120度で、このモーターの軸の回転角では120 / 7 ≈ 17.1°です。3本のオン・オフ信号は、電気周期の60°ごとに1つ、計6通りの組み合わせを作ります。駆動基板はそれを使い、3相のどの2相に、どちら向きで電池をつなぐかを選びます。
これが6ステップ転流で、「詳細」の図はその電流を四角い段として示します。コイルを見ると、常に12個中8個が点灯し、N極は赤、S極は青です。磁石の少し先を通電パターンが段階的に移り、常に磁石を先へ引きます。歯の上の紫の矢印も同じパターンを示します。計器の「ホールセンサー」行は、駆動回路が読んでいるコードです。
電気的な振る舞いはブラシ付きと同じで、V = I × R + k × ω が成り立ちます。趣味用モーターは、1ボルト当たりの無負荷 rpm を表す KV 値で販売されます。モデルは KV 920 を使うため、k = 60 / (2π × 920) ≈ 0.0104 V·s/rad で、巻線抵抗は0.12 Ωです。14.8 V、PWM 60 %、負荷0.1 N·m では、モデル上で7,051 rpm、10.1 A、効率82 %となります。
コンピューターのケースファンも、より少ない部品で同じように動きます。Noctua の NF-A12x25 は4極4スロットの単相モーターを備え、1.2 W で最大2,000 rpm まで回り、マザーボードの PWM 信号に従います。デューティ比20 %では450 rpm、0 %では停止します。
三相が回転磁界を作る
誘導モーターにはブラシも磁石もスイッチング電子回路もありません。それでも回り続けます。仕掛けは固定子にあります。スロットには商用電源からの3本の交流が流れ、それぞれが前の相より周期の3分の1ずつ遅れています。A相が頂点になり、次にB相、C相、そして再びA相となります。
各相だけでは、1方向に強まったり弱まったりする磁界しか作れません。3相の巻線の軸は電気角120度ずつ離れています。時間が周期の3分の1ずつ遅れ、空間でも3分の1回転ずつずれた3本の脈動磁界を足すと、大きさが一定で、一定速度で回る磁界になります。操作欄の下の図がこれを示します。左は1周期分の3相の電流、右は各相の3本の矢印と、その和を示しながら回る紫の矢印です。モデルのスロットはその瞬間の電流で色付けされ、固定子の歯の上の紫の矢印は、内周を回る磁極を示します。2極を選ぶとN極とS極が1個ずつ追いかけ合い、4極なら各2個となって、磁界は半分の速さで回ります。
どれほどの速さでしょうか。電源の1周期で、磁界は1対の極の分だけ進みます。p 極なら1周期に2/p 回転するので、毎分の回転数は次の式です。
n_s = 120 × f / p
| 極数 | 50 Hz | 60 Hz |
|---|---|---|
| 2 | 3,000 rpm | 3,600 rpm |
| 4 | 1,500 rpm | 1,800 rpm |
| 6 | 1,000 rpm | 1,200 rpm |
| 8 | 750 rpm | 900 rpm |
これが同期速度で、計器では「磁界の回転速度」と表示されます。Galileo Ferraris は1885年にこの原理で二相モーターを作り、Nikola Tesla の1888年の特許も同じ考えを説明しています。AEG の Mikhail Dolivo-Dobrovolsky は1889年初めにかご形回転子を持つ三相モーターを動かしました。この展示はその構成です。
滑り:かご形回転子が遅れる理由
誘導モーターの回転子は鋼板を積み重ねたもので、表面近くを貫くアルミ棒が鋳込まれ、両端を環でつないでいます。鉄がなければハムスターの回し車に見えるため、かご形と呼ばれます。回転子には何も配線されていません。
磁界が棒を横切ると電圧が誘導され、端の環で短絡されているため電流が流れます。その電流は磁界の中で力 F = B × I × L を受け、回転子を磁界に引きずられるように回します。しかし回転子が追い付けば、磁界はもう棒を横切らず、何も誘導されず、力もなくなります。したがって回転子は常に磁界より少し遅く回ります。この速度差を磁界の回転速度に対する割合で表したものが滑りです。
s = (n_s − n) / n_s
モデルは4 kW、4極、400 V のモーターです。定格負荷26.5 N·m では、磁界の1,500 rpm に対して1,451 rpm で回り、滑りは3.3 %、電流は7.2 A です。モデルのかごの棒は電流が誘導された場所で明るくなり、滑りが増すほど強く光ります。
ある限度までは、負荷が増すと滑り、誘導電流、トルクが増します。操作欄の下のグラフは、速度に対するトルクの曲線全体を示します。静止状態ではトルク45 N·m、電流47.6 A で、運転電流の6倍以上です。大型機にソフトスターターやインバーターを使って始動するのはこのためです。加速するとトルクは増し、約1,130 rpm で88 N·m の頂点に達した後、磁界の回転速度でゼロになるまで急に下がります。モーターはこの最後の急な区間で運転されます。小さな速度変化で大きくトルクが変わるため、負荷が変わっても速度はほとんど変わりません。10 N·m で1,482 rpm、26.5 N·m で1,451 rpm です。頂点以上の負荷をかけると停止します。
「回生ブレーキ」を有効にし、磁界より速く軸を駆動すると、滑りが負になります。棒が磁界を逆向きに横切り、トルクが反転して発電します。駆動トルク20 N·m では、磁界の回転速度より2.2 %高い1,532 rpm で回り、電力網に2.89 kW を返します。
周波数と極数が速度を決める
誘導モーターを商用電源へ直接つなぐと、回転速度はほぼ1つに決まります。インバーターはそれを変えます。商用電源を直流に変換し、そこから任意の周波数の三相交流に戻します。磁界の強さを一定に保つため、周波数に合わせて電圧も下げます。これがモデルが50 Hz まで使う V/f 則です。
4極で「周波数」を30 Hz にすると磁界は900 rpm で回り、定格負荷で回転子は849 rpm で追います。これによる利益が特に大きいのはポンプやファンです。必要な動力は速度を落とすと急に減るため、全速で回して前のダンパーを閉じるより、ファンを少し遅く回す方が大幅に節電できます。課題は、負荷を少なくとも20 N·m にして1,000 rpm で回すことです。4極なら約34.6 Hz、6極なら約50.8 Hz が必要です。
一方、極数は速度を大きな段階で変えます。スライダーはその場で固定子を巻き替えます。実際にこのように動くモーターもあります。極数切り替え巻線を4極から8極へ結び替えると、電子回路なしでファンに2段階の速度を持たせられます。
電気自動車用:回転子に埋めた磁石
電気自動車やハイブリッド車の多くは、永久磁石同期モーターを使います。固定子は誘導機に似ており、48個のスロットと3相の巻線があります。違うのは回転子です。積層した鋼板の内部にくぼみがあり、1極につき2個の強い磁石をV字形に収めています。8極なら磁石は16個です。自身の磁石が磁界の極に結び付くため、回転子は滑りなしに、回転磁界と全く同じ速さで追従します。これが同期です。
したがって速度はインバーター周波数で決まり、n = 120 × f / p です。8極で200 Hz なら3,000 rpm です。負荷が変えているのは速度ではなく、回転子の極が磁界の極より遅れる角度で、計器の「負荷角」です。無負荷なら両者はそろいます。100 N·m なら、回転子は電気角で約17度遅れます。その速度で出せる以上に負荷を増やすと同期を外れ、磁界を捉えられなくなり、停止します。自動車のインバーターはそうならないよう、回転子の位置を測り、磁界が常に適切な分だけ先行するよう電流を設定します。
V字形のくぼみに磁石を埋める利点は2つあります。高速でも磁石を安全に保持できることと、磁石の間や周囲の鋼材によって、回転子が方向によって磁化されやすくなることです。鉄が磁界に沿おうとすることで、もう1種類のトルク、リラクタンストルクが生まれます。これが埋込磁石型と呼ばれる理由です。
磁石の材質は主にネオジム・鉄・ホウ素です。Masato Sagawa らは1984年、残留磁束密度1.23 T、エネルギー積290 kJ/m³という材料を発表しました。玩具用モーターのフェライトよりはるかに強い磁石です。これにより、50 kW のモーターを車輪の間に収まるほど小さくできます。
モデルのモーターは400 V で、停止時から4,775 rpm まで最大300 N·m を出せます。この点の出力は150 kW です。それ以上になると、磁石の逆起電力が電池から対抗できる電圧に近付き、インバーターは電流の一部を磁石の磁界を弱めるために流す必要があります。これが弱め界磁です。速度が上がるにつれてトルクを下げ、16,000 rpm まで出力を約150 kW に保ちます。電池電圧を上げると折れ点は高速側へ移ります。磁石を強めるとトルクは増えますが、より低速で折れ点に達します。
効率マップと減速機
モーターはどこで電力を失うのでしょうか。銅損は電流の2乗に比例し、したがってトルクの2乗に比例して増えます。鉄損は、鋼材の磁界が毎秒数百回反転することで生じ、速度とともに増えます。風損や軸受の損失も速度とともに増えます。運転範囲のそれぞれの端で、支配的な損失が違います。高トルクでは銅損、高速では鉄損と弱め界磁です。最も効率のよい点は中間にあります。
電気自動車用モーターの操作欄の下には効率マップがあります。横軸が速度、縦軸がトルクで、色が濃いほど効率が高く、黒線は各速度で得られる最大トルクです。モデルの最良点は約8,500 rpm、165 N·m で96.5 %です。Oak Ridge National Laboratory が2012年の Nissan Leaf のモーターを測定したところ、5,000~9,000 rpm で最大効率が97 %を超えました。課題では「周波数」と「負荷」を使い、モデルの最良点を探します。
「駆動ユニット」を有効にすると、モーターと車輪をつなぐ仕組みが見えます。18対60、次に17対46という2段の歯車で速度を約9分の1に下げ、同じ割合でトルクを増やします。2段目の歯車は差動装置のクラウンホイールで、曲がるときに左右の車輪が違う速さで回れるようにします。6,000 rpm、車輪半径0.35 m では、車の速度は約88 km/h です。減速機があるからこそ、EV モーターは高速回転用に作られます。同じ出力なら、速く回るほど必要なトルクが減り、小さく軽くできます。Oak Ridge の試験にもこの傾向が現れています。2004年の Prius のモーターは400 N·m、50 kW、最高6,000 rpm でしたが、2010年型は205 N·m、60 kW、最高13,500 rpm でした。
ステッピングモーター:1パルスで1ステップ
3D プリンターは、位置を測定せず、ファイルが指定する場所から1ミリメートルにも満たない精度でノズルを置く作業を、毎分数千回行う必要があります。そのためにステッピングモーターを使います。駆動回路からの各パルスで軸が一定角度だけ動き、パルスとパルスの間は静止するため、パルスを数えれば位置が分かります。
表示中のモーターは、一般的な NEMA 17 サイズのハイブリッド型で、実物の約2倍に描いています。回転子は歯付きの鋼製カップ2個で、その間に軸方向の磁石があるため、一方のカップはすべてN極、他方はすべてS極です。各カップには50枚の歯があり、互いに半歯分ずれています。固定子には表面に小さな歯を持つ8個の極があり、A相とB相の2相として巻かれています。相を順に励磁すると、回転子の歯は、そのとき最も強い固定子の歯と並ぶ位置へ跳び移ります。
2相、1電気周期に4通りの電流方向の組み合わせ、そして50枚の歯があるので、4 × 50 = 200フルステップで1回転し、1ステップは1.8°です。ハーフステップでは、駆動回路が片方の相を切った中間状態を加え、0.9°ずつ400ステップになります。マイクロステップでは2相の電流を正弦波と余弦波に沿わせることで、回転子を歯の中間でも止められます。1/16ステップなら、1パルスで0.1125°動きます。実験欄のステップボタンはパルスを1つずつ送り、前面の目盛り盤が結果を示します。課題はちょうど90°動かすことで、50フルステップに相当します。
ステッピングモーターには弱点があります。ステップが実際に行われたかどうかを確認する仕組みがありません。各ステップではコイルの電流が立ち上がる必要があり、インダクタンスがそれを遅らせるため、ステップ速度が増すと出せるトルクは下がります。グラフはこの脱出トルク曲線を示します。その上では回転子が追い付けず脱調しますが、制御装置には分かりません。モデルでは、負荷0.2 N·m、24 V で毎秒約834フルステップまで追従します。48 V なら電流が速く立ち上がり、約1,668まで追従します。プリンターの駆動回路に24 V 以上を使うのはこのためで、造形中に障害物に当たると印刷位置が横へずれる理由でもあります。一般的な NEMA 17 モーターの定格保持トルクは、1相当たり1.7 A で42 N·cm です。
サーボ:自分の動きを確かめるモーター
サーボはフィードバックでステッピングモーターの問題を解決します。趣味用サーボの内部には、小型ブラシ付き直流モーター、減速して力を増すプラスチック歯車列、出力軸が回すポテンショメーター、制御基板があります。基板は20 ms ごとにパルスを受け取ります。指令はその幅です。1.5 ms が中央、1.0 ms が片側へ90°、2.0 ms が反対へ90°を意味します。基板はパルスとポテンショメーターの値を比較し、差が大きいほど高い電圧でモーターを駆動して、その差がなくなるまで動かします。ホーンを押すと、基板は押し返します。
学校のロボットに広く使われる9 g のサーボ、TowerPro の SG90 は、4.8 V で1.8 kg·cm のトルクを出し、0.1 s で60°動きます。モデルは、出力軸から見てこの性能になる小型直流モーターと、少し減衰を加えた比例制御器として振る舞います。PWM を2.0 ms に変えると、グラフ上の角度が+90°まで急上昇して落ち着きます。「負荷」を加えると小さな定常偏差が残ります。負荷を保持する電圧を作るには、制御器に多少の誤差が必要だからです。
ポテンショメーターをエンコーダーに、ブラシ付きモーターを三相モーターに替えた同じループが、産業用ロボットの腕や CNC の各軸を動かしています。電気自動車のインバーターも、同種の電流制御ループを毎秒何千回も閉じています。
リニアモーター:平らに展開する
モーターを長手方向に切って展開すると、固定子は長い帯となり、回っていた磁界はその帯に沿って進むようになります。磁石を車両に載せると、車両は磁界の速度で運ばれます。これがリニア同期モーターです。速度は周波数と極ピッチ τ、つまり進行磁界の隣り合う極の間隔で決まります。
v = 2 × τ × f
モデルの極ピッチは0.25 m なので、100 Hz なら50 m/s、つまり180 km/h、300 Hz なら540 km/h です。画面の軌道は奥へ延び、横断面を切り開いているため、両端の下にある長い固定子、そのスロット内で電流に応じて色付けされたケーブル、下方の車体スカートにある磁石が見えます。車両は画面中央にとどまり、軌道が通り過ぎます。紫の矢印は、磁界と磁石が同期したままであることを示します。
磁気浮上式鉄道はこれを利用しています。日本の超電導リニアは1979年に試験車 ML-500 で517 km/h に達し、2015年4月21日には7両の L0 編成が山梨の実験線で603 km/h に達しました。これは現在も鉄道の最高記録です。同じ原理を小規模にしたものが、半導体製造装置のステージや一部の工場コンベヤーを動かしています。
1821年の Faraday のモーター
1820年、Hans Christian Ørsted は導線の電流が方位磁針を振らせることを示しました。当時ロンドンの Royal Institution の助手だった Michael Faraday は、この分野の総説のために実験を再現しようとしました。1821年9月3日、地下実験室で、電流を流した導線を磁石の周囲で連続して回し、「新しい電磁気運動について」という論文にまとめました。ノートには装置の構成が記されています。底にろうを敷いた深い容器へ水銀を満たし、極が液面のすぐ上に来るよう磁石をろうに立て、導線を水銀につるします。
最後のモーターはそれを再現しています。電流はボルタ電池から真ちゅうの支柱を上がり、つり下げた導線を下り、水銀を通って戻ります。磁石の頂部付近では磁界が横へ広がるため、そこを下向きに電流が流れる導線も横へ押されます。常に直角に押されるため、極の周りを回り続けます。磁石を裏返すと反対方向に回ります。モデルでは水銀の抵抗が速度とともに増すため、速度は単純に電流とともに増えます。Royal Institution は、1822年製の Faraday の水銀槽を今も1つ所蔵しており、高さは247 mm です。
Faraday の装置は回りましたが、何かを駆動することはできませんでした。それでも電気と磁気で連続運動を作れるという実証であり、この画面にあるほかのすべての始まりでした。
効率クラスが重要な理由
モーターとそれが駆動する機械は、ほかの何より多くの電力を使います。国際エネルギー機関(IEA)は2011年、その割合を世界の電力の40 %超とし、そのうち約25 %は費用に見合う形で節約できると推定しました。IEA の4E モーターシステム事業が2025年に出した資料では、2023年の割合は53 %です。産業で使う電力の72 %、建物で使う電力の36 %に相当します。EU ではエコデザイン規則の対象モーターが2020年に3億8000万台あり、年間1,326 TWh、EU の最終電力消費の56 %を使っていました。
そのため、わずかな効率差も合計すると大きくなります。2014年に発行された国際規格 IEC 60034-30-1 は、商用電源で動く交流モーターを IE1~IE4 の効率クラスに分けます。2025年版では IE5 が加わります。4極、4 kW、50 Hz のモーターでは、EU の表は IE2 に86.6 %、IE3 に88.6 %、IE4 に91.1 %を定めています。2021年7月1日以降、EU で販売する0.75~1,000 kW の三相モーターには IE3 が必要です。2023年7月1日以降は、75~200 kW で2極、4極、6極のものに IE4 が必要です。米国では、2016年6月1日以降に製造されたモーターは、IE3 に相当する NEMA Premium 水準を満たす必要があります。
モデルの誘導機は定格負荷で90.1 %に達し、IE3 の範囲に入ります。損失を1~2ポイント下げるには、銅を増やし、よりよい鋼材を使い、空隙を狭くする必要があります。上位クラスのモーターが購入時には高く、運転時には安くなる理由です。
モデルで省略したこと
モーターは部品の配置を再現していますが、すべて同じ縮尺ではありません。見やすくするため直流機とステッピングモーターは実物の数倍に、誘導機と電気自動車用は小さく描いています。電気的な数値は各種類の実機らしく振る舞うよう選んだモデル値で、特定の製品の性能ではありません。事例一覧には、実在する製品とその出典を挙げています。
直流モデルは摩擦、ブラシ電圧、インダクタンスを無視します。ブラシレスモデルでは、プロペラの抵抗を一定トルクとして扱います。誘導モデルは抵抗を固定した教科書の等価回路を使うため、始動時に周波数とともに回転子棒の抵抗が増すことを無視し、励磁電流も簡略化しています。電気自動車用は完全な磁界計算ではなくトルク上限と損失のマップで、負荷角は単純な正弦則から描いています。ステッピングモーターの回転子は、減衰のあるばねとして各ステップに応答し、それをスローモーションで示します。リニアモーターの極ピッチ0.25 m はモデル値です。力や磁界の矢印は読みやすさを優先し、実際の大きさに比例していません。
モーターが生まれた歴史
1821年の Faraday の回転実験に続き、Peter Barlow は1822年、磁極の間の水銀中で回る星形の車輪を作りました。電磁気で駆動する最初の回転装置です。William Sturgeon は1825年に電磁石を作り、実用的なモーターを可能にしました。1834年5月、Königsberg の Moritz Jacobi が、有用な出力を持つ最初の回転モーターを完成させました。その記録は4年間破られず、1838年、自身の2号機が14人を乗せた船を川の向こう岸へ運びました。
Vermont の鍛冶職人 Thomas Davenport は1833年に電磁石の実験を始め、1837年2月25日、電動機初の特許である米国特許132を取得しました。彼のモデルは、永久磁石の環の内側で4個の電磁石が回り、整流子で切り替えるもので、約1,000 rpm、4.5ワットに達したとされています。しかし電池は高く、蒸気は安かったため、こうした初期のモーターは普及しませんでした。
状況を変えたのは発電機でした。Werner Siemens は1856年、今もほぼすべての機械に見られるように巻線をスロットへ収め、1866年と1867年にはダイナモを開発しました。Zénobe Gramme の1871年の環状電機子は滑らかな直流を生み、Friedrich von Hefner-Alteneck のドラム形電機子がそれを改良し、1873年には Auguste Pellerin が鉄を絶縁した薄板に分けることを提案しました。ダイナモの安い電流で、モーターを作る価値が生まれました。1879年、Siemens & Halske はベルリンの博覧会で電気機関車を走らせました。150 V、2.2 kW、954 kg、7 km/h の機関車が、約9万人の来場者を300 m の楕円軌道で運びました。
交流には専用のモーターが必要でした。Ferraris は1885年に二相誘導モーターを作りましたが、効率は50 %を超えられないと考えました。Tesla は1887年、二相交流システムの最初の特許を出願しました。電磁モーターの米国特許381,968は1888年5月1日に認められました。1889年には Dolivo-Dobrovolsky の三相かご形モーターが続き、1891年には AEG と Oerlikon が Lauffen から Frankfurt へ175 km、最大25 kV で三相電力を送り、三相モーターが産業へ広がり始めました。
20世紀には電子回路が加わりました。Wilson と Trickey による1962年の半導体転流はブラシレスモーターへつながり、1984年の Nd-Fe-B 磁石は小型で強力な永久磁石モーターを可能にし、パワートランジスターはエレベーターから自動車までインバーターを広めました。1996年、KONE は機械室のないエレベーターを発売しました。昇降路に収まる平たい永久磁石モーターで駆動するものです。
よくある質問
直流モーターに整流子が必要なのはなぜですか?
一定の電流が流れるコイルは、自分の極が反対の磁極とそろうまで回り、そこで止まります。整流子は各コイルがその点を通過する瞬間に電流を反転し、同じ方向へ押され続けるようにします。この3極モーターでは接続が1回転に6回切り替わり、各コイルの電流は半回転ごとに反転します。
逆起電力とは何ですか?
コイルが磁界内を動くために、モーターが発生する電圧です。速度に比例し(E = k × ω)、電源に逆らいます。運転中のモーターの電流が停止状態よりはるかに小さいのは、このためです。
始動時や詰まったときに大電流が流れるのはなぜですか?
停止状態では逆起電力がなく、コイルの抵抗だけが電流を制限するためです。直流モデルでは、停動時に12 V / 2 Ω = 6 A となり、20 mN·m の負荷で運転するときの1 A と対照的です。誘導モデルでは、定格負荷時の7.2 A に対し、始動時は47.6 A 流れます。
負荷で速度が落ちるのはなぜですか?
トルクは電流から生まれます(T = k × I)。大きなトルクには大きな電流が必要で、電源電圧が一定なら、逆起電力が下がらなければ電流は増えません。それには回転を遅くする必要があります。誘導モーターが遅くなる理由も似ています。かごに大きな電流を誘導するには、滑りを増やす必要があるためです。
Fleming の左手の法則で何が分かりますか?
導線に働く力の方向です。人差し指を磁界の向き(N極からS極)、中指を電流の向きにすると、親指が力の方向を示します。同じ指を使う右手の法則は、発電機で誘導される電流の方向を示します。
ブラシ付きモーターが3極以上なのはなぜですか?
2極の回転子には、力が真っすぐ外へ向き、回転作用を生まない位置があり、始動できない場合があります。3極なら少なくとも2個のコイルが常に引く力を出せるため、トルクがゼロになりません。
モーターは発電機になりますか?
なります。電源によって回るより速く軸を回すと、電流が逆になります。12 V の直流モデルを40 mN·m で駆動すると7,639 rpm で回り、24 W で電池を充電します。電気自動車はこれを使い、制動時のエネルギーを回収します。
滑りとは何ですか?
誘導モーターの回転子が回転磁界よりどれほど遅いかを、磁界の速度に対する割合で表したものです。遅れが必要なのは、そうして初めて磁界がかごの棒を横切り、トルクを生む電流を誘導するからです。モデルの4 kW モーターは磁界の1,500 rpm に対して1,451 rpm で回り、滑りは3.3 %です。
銘板から誘導モーターの極数を求めるには?
定格回転速度のすぐ上にある同期速度120 × f / p を探します。50 Hz、定格1,450 rpm のモーターなら磁界は1,500 rpm のはずなので、4極、滑りは約3.3 %です。60 Hz、1,750 rpm のモーターも4極です。
コイルには交流が流れるのに BLDC が直流と呼ばれるのはなぜですか?
直流電源で動き、電圧を上げると速度が、電流を増やすとトルクが増えるという、ブラシ付き直流モーターと同じ振る舞いをするからです。駆動チップとホールセンサーが整流子の仕事を受け持ち、1電気周期に6ステップで電池を3相へ切り替えるため、各コイルには両方向の電流が流れます。
停止時からトルクを出せる電気自動車になぜ減速機が必要ですか?
同じ出力なら速く回るモーターほど必要なトルクが小さく、銅、鋼材、磁石の量を減らせるからです。約9対1の減速により、10,000 rpm 以上で回るモーターで、その約10分の1の速さの車輪を駆動できます。
ステッピングモーターが脱調するのはなぜですか?
各ステップでコイル電流が立ち上がる必要がありますが、インダクタンスがそれを遅らせるため、ステップ速度が上がるほど出せるトルクが下がります。その速度での脱出トルクを負荷が超えると、回転子は1歯分遅れます。通常ステッピングモーターには位置センサーがないため、制御装置は気付きません。
サーボは角度をどう知りますか?
出力軸のポテンショメーターが軸と一緒に回り、角度に応じた電圧を出します。基板はそれを、20 ms ごとのフレームで受け取る1.0~2.0 ms のパルス幅と比較し、一致するまでモーターを動かします。
IE 効率クラスとは何ですか?
IEC 60034-30-1 が交流モーターの全負荷時の効率について定めた水準で、IE1 が最も低いクラスです。4極、4 kW、50 Hz のモーターでは、EU の最低値は IE2 が86.6 %、IE3 が88.6 %、IE4 が91.1 %です。EU で売られる三相モーターの大半は、2021年7月以降 IE3 に達する必要があります。
用語
- 電機子:直流モーターの回転部分で、鉄心とコイルを備えます。
- 整流子:直流モーターの軸にある分割された銅の環で、コイル間の電流を切り替えます。
- ブラシ:整流子に滑りながら接触し、電流を出し入れする炭素片です。
- 逆起電力:回転するモーターが生む、電源に逆らう電圧です。
- モーター定数(k):毎秒1ラジアンの回転速度当たりの逆起電力をボルトで表した値で、1アンペア当たりのトルクをニュートンメートルで表した値に等しくなります。
- KV:趣味用モーターの、1ボルト当たりの無負荷回転速度を rpm で表した値です。
- 固定子:モーターの固定された部分で、交流機では巻線を持ちます。
- 回転子:回転する部分です。
- ホールセンサー:磁極が通過すると信号を出す半導体チップです。
- 6ステップ転流:1電気周期に6ステップで、三相モーターの2相ずつに電源を切り替えることです。
- 同期速度:回転磁界の速度で、120 × f / p rpm です。
- 滑り:誘導モーターの回転子が磁界より遅れる割合を、磁界の速度に対して表したものです。
- かご形回転子:棒を両端の環でつないだ誘導モーターの回転子です。
- 負荷角:同期モーターの回転子の極が、磁界の極より遅れる角度です。
- 弱め界磁:電流の一部で磁石の磁界に逆らい、基底速度を超えてモーターを回せるようにすることです。
- インバーター:直流を任意の周波数の交流へ、またその逆へ変換する電子回路です。
- ステップ角:ステッピングモーターが1パルスで回る角度で、200ステップ機なら1.8°です。
- 脱出トルク:あるステップ速度で、ステッピングモーターが脱調せずに出せる最大トルクです。
- 極ピッチ(τ):リニアモーターの進行磁界の、隣り合う極の間隔です。
- 回生ブレーキ:モーターを発電機として動かし、エネルギーを蓄えながら制動することです。
参考資料
- Royal Institution, The birth of electric motion (2021). https://www.rigb.org/explore-science/explore/blog/birth-electric-motion (確認日 2026-10-18)
- Royal Institution, Michael Faraday's electric magnetic rotation apparatus (motor). https://www.rigb.org/explore-science/explore/collection/michael-faradays-electric-magnetic-rotation-apparatus-motor (確認日 2026-10-18)
- M. Faraday, On some new electro-magnetical motions, and on the theory of magnetism, Quarterly Journal of Science 12 (1821), scan held by Museu Faraday, Instituto Superior Técnico. https://museufaraday.ist.utl.pt/HistTecnology/Faraday_motor.pdf (確認日 2026-10-18)
- American Physical Society, APS News: September 4, 1821 and August 29, 1831: Faraday and Electromagnetism. https://www.aps.org/apsnews/2001/08/faraday-electromagnetism (確認日 2026-10-16)
- German Patent and Trade Mark Office (DPMA), First patent for an electric motor: Thomas Davenport. https://www.dpma.de/english/our_office/publications/milestones/greatinventors/thomasdavenport/index.html (確認日 2026-10-18)
- M. Doppelbauer, The invention of the electric motor 1800-1854, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1376.php (確認日 2026-10-18)
- M. Doppelbauer, The invention of the electric motor 1856-1893, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1390.php (確認日 2026-10-18)
- Karlsruhe Institute of Technology, Jacobi's first real electric motor. https://www.eti.kit.edu/english/1382.php (確認日 2026-10-18)
- Deutsches Museum, Elektrische Lokomotive, Siemens & Halske, inventory no. 3720. https://digital.deutsches-museum.de/en/digital-catalogue/collection-object/3720/ (確認日 2026-10-18)
- N. Tesla, Electro-magnetic motor, US patent 381,968 (1 May 1888). https://patents.google.com/patent/US381968A/en (確認日 2026-10-18)
- T. G. Wilson and P. H. Trickey, D-C machine with solid-state commutation, Electrical Engineering 81 (1962). https://doi.org/10.1109/EE.1962.6446586 (確認日 2026-10-18)
- M. Sagawa et al., New material for permanent magnets on a base of Nd and Fe, Journal of Applied Physics 55, 2083 (1984). https://doi.org/10.1063/1.333572 (確認日 2026-10-18)
- R. H. Staunton et al., Evaluation of 2004 Toyota Prius Hybrid Electric Drive System, ORNL/TM-2006/423. https://www.osti.gov/biblio/890029 (確認日 2026-10-18)
- T. A. Burress et al., Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System, Oak Ridge National Laboratory (2011). https://info.ornl.gov/sites/publications/files/pub26762.pdf (確認日 2026-10-18)
- T. Burress, Benchmarking State-of-the-Art Technologies, US DOE Vehicle Technologies Annual Merit Review (2013). https://www.energy.gov/sites/prod/files/2014/03/f13/ape006_burress_2013_o.pdf (確認日 2026-10-18)
- Central Japan Railway Company, Superconducting Maglev (SCMAGLEV). https://global.jr-central.co.jp/en/company/_pdf/superconducting_maglev.pdf (確認日 2026-10-18)
- KONE Corporation, History. https://www.kone.com/global/en/company/history.html (確認日 2026-10-18)
- KONE Corporation, KONE S MonoSpace brochure (2017). https://www.kone.vn/en/Images/brochure-kone-s-monospace._tcm149-18330.pdf (確認日 2026-10-18)
- TowerPro, SG90 Digital (specifications). https://towerpro.com.tw/product/sg90-7 (確認日 2026-10-18)
- StepperOnline, Nema 17 stepper motors. https://www.omc-stepperonline.com/nema-17-stepper-motor (確認日 2026-10-18)
- Noctua, NF-A12x25 PWM specifications. https://www.noctua.at/en/products/nf-a12x25-pwm/specifications (確認日 2026-10-18)
- Noctua, PWM specifications white paper. https://cdn.noctua.at/media/Noctua_PWM_specifications_white_paper.pdf (確認日 2026-10-18)
- NASA Jet Propulsion Laboratory, Ingenuity Mars Helicopter Landing Press Kit: Spacecraft. https://www.jpl.nasa.gov/news/press_kits/ingenuity/landing/mission/spacecraft (確認日 2026-10-18)
- IEC, IEC 60034-30-1:2014, Efficiency classes of line operated AC motors (IE code). https://webstore.iec.ch/en/publication/136 (確認日 2026-10-18)
- ABB, Technical note: IEC 60034-30-1 standard on efficiency classes for low voltage AC motors (2018). https://library.e.abb.com/public/db64d153e3c346938e18916e66fb1d0d/9AKK107319%20EN%2005-2018_20848_ABB_Technical_note_IEC_60034_30_1.pdf (確認日 2026-10-18)
- Commission Regulation (EU) 2019/1781, ecodesign requirements for electric motors and variable speed drives. https://eur-lex.europa.eu/eli/reg/2019/1781/oj (確認日 2026-10-18)
- European Commission, Energy Efficient Products: Electric motors. https://energy-efficient-products.ec.europa.eu/product-list/electric-motors_en (確認日 2026-10-18)
- IEA (P. Waide and C. U. Brunner), Energy-Efficiency Policy Opportunities for Electric Motor-Driven Systems (2011). https://www.iea.org/reports/energy-efficiency-policy-opportunities-for-electric-motor-driven-systems (確認日 2026-10-18)
- IEA 4E EMSA, Electric motor systems: a key element on the way to global net zero (2025). https://www.iea-4e.org/emsa/news/electric-motor-systems-a-key-element-on-the-way-to-global-net-zero/ (確認日 2026-10-18)
- US Department of Energy, Energy Conservation Standards for Electric Motors, Federal Register 88 FR 36066 (1 June 2023). https://www.federalregister.gov/documents/2023/06/01/2023-10019/energy-conservation-program-energy-conservation-standards-for-electric-motors (確認日 2026-10-18)
- Georgia State University, HyperPhysics, DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/motdc.html (確認日 2026-10-16)
- Georgia State University, HyperPhysics, Commutator and Brushes on DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/comtat.html (確認日 2026-10-16)
- Georgia State University, HyperPhysics, Magnetic Force on a Current-Carrying Wire. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/forwir.html (確認日 2026-10-16)
- モデルの数値は、このページの式とモデル値から求めています(直流機:R = 2.0 Ω、k = 0.020 N·m/A、J = 1.0 × 10⁻⁴ kg·m²。誘導機:4 kW、4極、400 V。電気自動車用:400 V で300 N·m、150 kW)。
解説とシミュレーションは CC BY-NC-SA 4.0(特記のあるものを除く)。
コース 6 / 8
発電から半導体までほかの展示
雷の仕組み:稲妻と雷鳴の時間差を測るシミュレーター
放電路は空気を太陽表面の約 5 倍の温度に熱し、雷鳴があなたまで届くには 1 km ごとに約 3 秒かかります。
電力系統のしくみ:発電所からコンセントまで
電気は 345,000 ボルトで発電所を出て、220 ボルトでコンセントに届きます。電圧を高くすると電流が小さくなり、電線で失われる熱も小さくなるからです。
リチウムイオン電池の構造を分解、充放電を体験
18650 セルを 1 回充電するたびに、約 7 × 10²² 個のリチウムイオンが金属酸化物を離れ、黒鉛の層のあいだに入りこみます。
電子レンジの仕組み:マグネトロンと加熱むらを観察
電子レンジ内の波長は 12.2 cm です。回転皿を止めると、食品の熱い部分は約 6 cm 間隔で並びます。
太陽電池パネルのしくみ:発電を試す
十分な日照の下で、屋根の 60 セルパネルは約 300 ワットを発電し、そのすべては各シリコン薄片内の電界から生まれます。
タッチパネルの仕組みを指と電極で確かめる
携帯電話のガラス下には透明電極の格子があり、指を置くと電極間を通る電荷がわずかに減ります。