図 71感覚館
タッチパネルの仕組みを指と電極で確かめる
携帯電話のガラス下には透明電極の格子があり、指を置くと電極間を通る電荷がわずかに減ります。
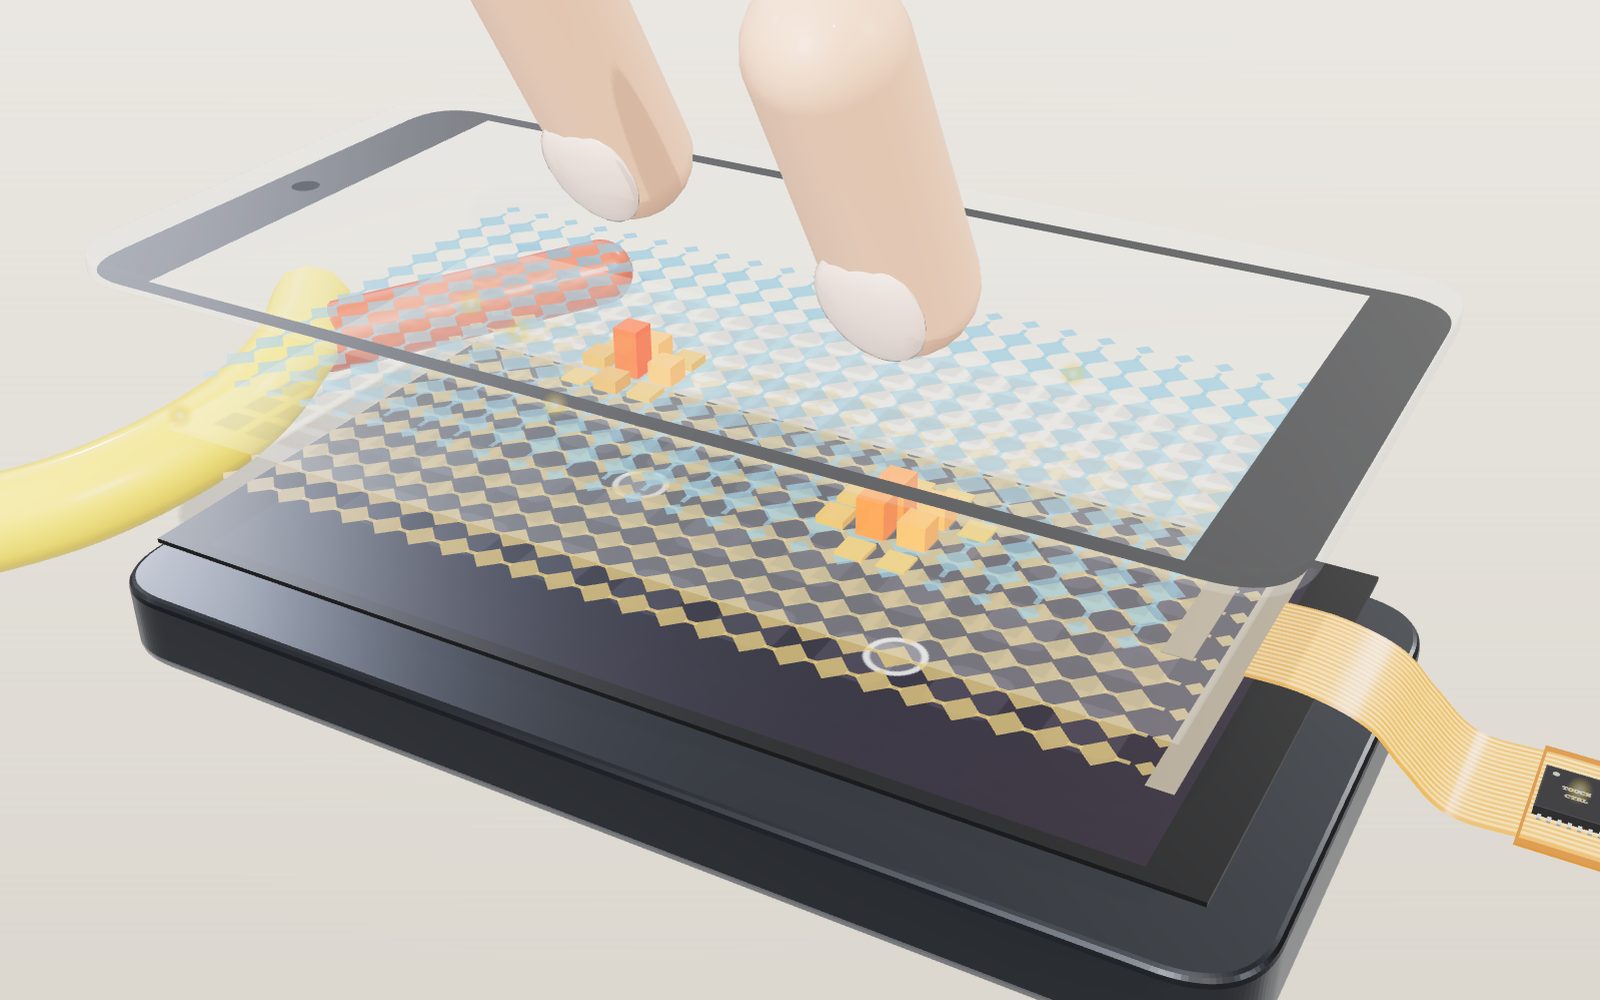
この端末では 3D を表示できません。下の解説のステップを文章で読むことができます。
1 / 10 指が近づく指がガラスへ近づくと、その下の交点の容量が下がり、模型下のパネルに表示されます。次に画面が層に分かれます。実験画面を押すか「ガラスを押す」をオンにし、模型を1本以上の指で触ってください。
ドラッグで回転、ホイールか二本指で拡大します。
ガラスは押した位置をどう知るのか
静電容量式タッチパネルの仕組みは、ガラス下の透明電極の電場が指によってどう変わるかを測ることです。指が格子の交点付近の結合を変え、制御器はその測定値から位置を推定します。ガラス自体に動くボタンはありません。
携帯電話のアイコンを押すと、そのアプリが開きます。触ったガラスにボタンや可動部はなく、目に見える配線もありません。そのすぐ下には透明電極の格子があり、そばの小さなチップが毎秒何度も測定しています。指は何かを押し込むのではなく、電極間を通る電荷の量を変え、それをチップが検出します。
上の模型は指がガラスへ下りるところから始まります。指の下の電気力線が指先へ曲がり、模型下のパネルには最寄りの交点の静電容量の低下が表示されます。その後、画面が層に分かれます。下の実験画面はマウスでも指でも、同時に何点でも押せます。「ガラスを押す」では模型自体に触れられます。実験画面の各マスは格子の交点で、色と数字は制御器の測定値です。十字は計算した位置、破線の円は実際に押した位置で、両者の近さを比較できます。
携帯画面を層ごとに見る
模型は上から次の部品でできています。
- カバーガラス。 触れるのはここだけです。携帯電話では通常 0.55、0.75、1.1 mm 厚で、案内端末では最大 3 mm のガラスも使います。薄い、または誘電率が高いほど感度は上がります。樹脂でも代用できますが、同等の性能にはガラスの約半分の厚さが必要です。
- 受信電極。 ひし形のパッドを細い首で角同士つないだ列です。制御器は各列に届く電荷を測ります。
- 絶縁層。 列と行の接触を防ぎます。模型ではこの層にノードマップもあり、各交点の測定値を色つきのマスで示します。
- 送信電極。 列に対して90度向きを変えたひし形の行です。制御器は切り替わる電圧で1行ずつ駆動します。
- 表示部。 映像を作る OLED または LCD パネルです。タッチ層のすぐ下にあり、最も雑音の多い隣人でもあります。
- フレキシブルケーブルと制御器。 プリント配線の帯がすべての行・列をタッチ制御チップに接続します。Barrett と Omote によれば、多くの制御器は配線が雑音を拾いにくいよう、センサーに近いこの帯に載っています。
電極の材料は酸化インジウムスズ(ITO)で、電気と光を通します。3M の設計資料ではシート抵抗は通常1正方形当たり30~150オームです。薄いほど光を通す一方、抵抗は高くなるという兼ね合いがあります。ひし形は最も一般的な配置です。Barrett と Omote は2010年の Information Display で、メーカーにより大きさは 4~8 mm としています。模型では Microchip の計算例と同じ 5 mm 間隔で、有効領域は 120 × 60 mm。12行、24列、288交点になり、技術者は交点をノードと呼びます。
模型の厚さは大幅に誇張しています。実際の ITO 膜は描かれたどの部品よりもはるかに薄く、実寸比ならタッチセンサー全体が1本の線に見えます。
指で測定値が下がる理由
行と列の交点では2つの電極が小さなコンデンサーになります。制御器が行の電圧を切り替えると、その容量を通じて少量の電荷が列へ流れ、制御器が測ります。電場のすべてが積層内に収まるわけではありません。ひし形の縁付近では電気力線の一部がガラスの上へ張り出して戻ります。案内の手順4では弧で示します。Microchip の設計案内によると、相互容量センサーの接触は電極対と指先の間の縁の電場に強く依存します。電極間の隙間を広げると静止時の容量は下がりますが、向かい合う縁も短くなります。
指は大きな体につながる導体です。ノードの上に置くと張り出した電気力線を受け止めて逃がすため、列に届く電荷が減ります。Infineon の設計案内でも、送信・受信電極間に指を置くと相互容量と受信電極の電荷が減ると明記されています。Microchip は指を、注入電流の一部を奪う「容量結合した接地経路」と説明します。
変化はごく小さいものです。Microchip の TB3064 では電極が測定回路に示す容量は約 100 pF。真上の強い接触による変化は 0.5~1.0 pF、隣の電極への接触は約 0.05 pF です。Barrett と Omote は投影型静電容量画面が数フェムトファラドほどの変化を検出する必要があると述べます。電気雑音の影響を受けやすい理由です。
実験画面の数値は、読みやすい向きに変換済みです。非接触の基準値からの増分なので、容量自体が下がっても指は正の値で現れます。模型では素手の指をノードの真上に置くと100カウントになり、30以上で接触と判定します。
288交点を1行ずつ読む
制御器はすべてのノードを同時には読めません。1行を駆動して交差する全列を測り、次の行へ進むことを繰り返します。Barrett と Omote はこれを全点指定可能な走査と呼び、当時の制御器で毎秒約20~200フレームとしています。
「走査速度」を最も遅くすると、模型も同じ動作をゆっくり行います。駆動行がオレンジに光り、実験画面のノードマップが1行ずつ埋まります。毎秒3行では12行の1フレームに4秒かかるため、動かした指に気づくのは走査がその行に来たときです。最高速の毎秒120フレームでは、各行の時間は1/1,440秒、約 0.69 ms です。
生の数値だけでは意味が薄いのは、各ノードの初期容量が少しずつ違うからです。制御器は非接触の画面の値を基準として保存し、差し引きます。Microchip の資料では「正規化値 = 生値 - 基準値」で、例のファームウェアは非接触時に約 800 ms ごとに基準を更新します。画面の温度上昇のような遅い変化は基準に取り込まれ、タッチに見えません。
格子より細かな位置
5 mm 間隔の電極で単純に答えるなら「6行12列付近」ですが、キーボードの文字を押すには不十分です。指先は電極間隔より広いため複数ノードに現れ、最寄りで最も強くなります。制御器は値の比を使います。
実験画面では各軸で3ノードの加重平均、重心を求めます。模型の例を示します。指は行の上の x = 59.2 mm にあり、近い列は 52.5、57.5、62.5 mm です。
| 列の位置 | 値 |
|---|---|
| 52.5 mm | 14 |
| 57.5 mm | 88 |
| 62.5 mm | 62 |
x = (14 × 52.5 + 88 × 57.5 + 62 × 62.5) ÷ (14 + 88 + 62) = 9,670 ÷ 164 = 58.96 mm
5 mm 間隔の格子で誤差は約 0.24 mm です。実験画面横の欄には、最も強いタッチについて同じ計算を実際の値で表示し、本当に押した位置との誤差も示します。
Microchip の TB3064 は近い式を使います。最大電極の位置に、間隔の半分と左右隣の差の積を最大値で割ったものを加えます。例は位置384に最大100、隣が25と75、電極間隔128段階で、384 + 64 × (75 - 25) ÷ 100 = 416 です。加重平均も (25 × 256 + 100 × 384 + 75 × 512) ÷ 200 = 416 になります。この例では隣2点の和が最大値に等しいからです。隣接電極間128段階なら9電極の層で1,024位置を区別できます。Infineon のスライダーも5区画で少なくとも100位置という近い値です。Barrett と Omote は投影型静電容量画面の通常の分解能を 1,024 × 1,024 以上としています。
Infineon は重要な設計条件も挙げます。指が2区画の中心間のどこにあっても、2センサーが使える信号を返す場合にだけ結果は線形になります。接触が小さすぎて隣まで届かないと、報告位置は最寄りノードへ寄ります。
2本の指と偽の点
もっと安価な走査法は、行全体と列全体をそれぞれ対地測定する自己容量方式です。模型の12行24列なら288回でなく36回の測定で済みます。3M の資料は40 × 60のセンサーを例にし、100電極に2,400ノードがあるため接触密度で24対1の差があると説明します。
問題は2本目の指で現れます。「自己容量走査」をオンにし、指を対角線上に2本置いてください。2行と2列がしきい値を超え、4交点を作ります。2点は実物、2点は偽の点ですが、測定からは区別できません。Kyung Hee University の総説では、接触 (x1, y1) と (x2, y2) が偽位置 (x1, y2) と (x2, y1) も作ると表します。相互方式は各交点に独自の値があるので、2本の指は別々の2つの山にだけ見えます。
Microchip の資料には両方式の組み合わせもあります。最初に速い自己容量で全電極を測り、関係する行・列を探します。次にその交点だけ相互容量を測ります。2本の指の例では候補4点が20、130、110、15を示し、大きい2点が本当の接触です。
全ノード測定には別の用途もあります。Barrett と Omote が引用する iPhone 画面の Apple の特許出願では、制御器は「指10本、手のひら2つ、その他3つ」の15接触に対応します。携帯電話を持つ手を認識して除外するためでもあります。
素手の指以外では
「触れる物体」を変えて反応を見て、その下のスライダーで手袋、保護フィルム、水、充電器の雑音を加えてください。模型下のパネルは信号、雑音、両者の比を示します。絶縁層に立つ棒は同じノード値の 3D 表示です。
手袋は指を電極から離し、間に電気の通りにくい物を入れます。模型ではガラス、保護フィルム、手袋を直列層として扱います。比誘電率7の 0.7 mm ガラスは空気 0.1 mm 相当、手袋は厚さの2分の1相当です。1 mm の手袋は最大25カウント、2 mm で14、3 mm で10となり、しきい値30を下回ります。「高感度(手袋モード)」はしきい値を12に下げるため、1 mm と 2 mm は使え、3 mm は使えません。模型の値です。Barrett と Omote は綿や手術用手袋まで検出範囲を伸ばせると述べます。同じ高感度により、素手は接触前にも反応します。模型ではガラスの 2 mm 上の指でも39カウントです。手袋設定は指だけに適用されます。ペン、バナナ、ソーセージは手に持って先端が直接触れるので、選択中は手袋スライダーが固定されます。
保護フィルムも同じ働きです。模型では比誘電率2の樹脂フィルムが 0.5 mm なら40カウント、1 mm なら25となり通常のしきい値未満です。追加層 1 mm ごとに各ピークの幅も 0.6 mm 広がります。
水滴には2つの作用があります。Infineon によると、センサーと接地領域の両方を覆う水滴は指同様に相互容量を下げます。送信・受信電極だけを覆う水滴は逆に容量を上げ、測定値を反対へ動かします。模型は両方を示します。接地していない水滴は約−18カウントで青く表示され、制御器は無視します。指が約 9 mm 以内に来ると指を通じて接地され、+50となって報告位置を引き寄せます。高感度の自己容量走査では、同じ行と列に数滴あれば指のない位置にタッチが出ます。Kyung Hee の総説も水を誤検出の原因に挙げています。
受動ペンは指をまねる導電性の先端です。総説では接触面積が指と同程度必要で、画面は指と区別できないと説明します。2009年に Atmel は信号対雑音比を25:1から80:1へ高め、2~3 mm の導電性ペンを追跡する制御器を発表しました。Barrett と Omote は、なお従来の PDA ペンの 0.8 mm よりずっと太いと指摘します。模型では幅 6 mm のゴム先端は約72カウント、2.5 mm は約24なので、細いペンには高感度が必要です。能動ペンは格子に自身の信号を送ります。模型の一覧にはありますが、再現はしません。
手に持ったバナナやソーセージは、水分があり、十分に導電性があって指先ほどの太さなので、少し丸い指のように働きます(模型の最大値は88と80カウント)。2010年2月、Engadget は韓国の iPhone 利用者が手袋を脱ぐ代わりにおやつ用ソーセージで画面を押していると報じました。木製の鉛筆はほぼ反応しません。黒鉛は電気を通しますが、周囲の乾いた木が手から絶縁し、ガラスに触れる先端もごく小さいためです。
充電器の雑音は全ノードの小さなランダムな揺れとは別物です。EDN によると安価な充電器は携帯電話の電源・接地電位を大地に対して一緒に揺らします。大地と結合した指が画面に触れるときだけ問題になり、指が下の電極へ雑音を注入します。そのため模型の雑音も指の下の列に現れ、85%では実位置の上下に偽タッチを生みます。Cypress は雑音を聞いて静かな動作周波数に移る制御器を特許化しました。「雑音除去(周波数切替)」は模型の充電器雑音を12%に減らします。
模型に含まれないこと
- 厚さと縮尺。 各層は見えるように何百倍も厚く描いています。ノードマップと棒が絶縁層にあるのも模型の都合です。
- 信号自体。 各物体を滑らかな釣鐘形のカウント分布で表し、指は最大100、幅 3.4 mm とし、上記の直列層の規則で手袋やフィルムにより縮めます。実分布はガラス、模様、指に依存します。実測のように揺れるよう、上下2カウントのランダム雑音も加えます。
- ピコファラド。 模型下のパネルは、非接触で相互容量 1.50 pF、1カウントにつき 0.002 pF 減、自己容量 20 pF に1カウント当たり 0.01 pF 加算という固定規則で換算します。変化の方向とおおよその大きさを示す模型値で、携帯電話の実測ではありません。
- 表示部と充電器の雑音。 充電器雑音は接触物の下の列に加わるランダム値だけ、フィルターは振幅減少だけで表します。Kyung Hee の総説は表示雑音や商用電源雑音、表示の空白期間に測る対策も挙げます。最下層に模様のない ITO シールドを置く設計や、電極を表示部に組み込むインセル方式もあります。表示雑音は再現しません。
- 追跡と平滑化。 実際のファームウェアは指をフレーム間で追い、経路を滑らかにして手のひらを除外します。実験画面は単一フレームの結果だけなので、実機なら除外する偽点も出ます。
- 応答時間の連鎖。 3M によると多くの人は 20 ms 以下なら快適ですが、慣れた人は 10 ms の遅れに気づく場合があります。OS と描画も制御器とは別の遅れを加えます。
レーダー画面から携帯電話へ
最初の指操作式タッチ画面は防空・航空管制から生まれました。Malvern の Royal Radar Establishment で Eric Arthur Johnson はブラウン管に細い銅線を張り、接触を検出する回路を作り、画面から直接項目を選べるようにしました。米国特許 Touch displays は1969年12月2日に成立しました。
CERN では Bent Stumpe が新しい Super Proton Synchrotron の制御室向けに、1972年3月11日付の手書き文書で静電容量式画面を提案しました。コンデンサーはガラス上の幅 80 µm、間隔 80 µm の目に見えないほど細い銅線で、指が直接触れないようラッカーで覆われました。Frank Beck と Stumpe が1973年の CERN 報告で説明し、1976年の SPS 稼働時には制御室に導入されていました。初期型は固定ボタン16個です。1977年に Stumpe は座標ごとにコンデンサー層を置いた X–Y 画面を開発しました。模型と同じ行・列の考え方です。
投影型静電容量は何十年も専門用途の技術でした。Barrett と Omote は、iPhone に後押しされ、2006年には無名に近かった方式が2009年には2番目に多いタッチ技術になったと述べています。
小さなタッチで変わる電荷の量
ピコファラドという言葉では電気的な問題の規模が見えにくくなります。MIT の静電容量の講義資料では Q = CV と定義します。測定回路が 100 pF を見て 3 V の電圧ステップを加えると仮定しましょう。これは計算用の条件で、模型や特定の電話の仕様ではありません。そのステップの電荷は 100 pF × 3 V = 300 pC。タッチで実効容量が 0.5 pF 変わると、同じ電圧で電荷変化はわずか 1.5 pC、初期量の0.5%です。1.0 pF なら 3 pC、1%です。容量範囲は Microchip の TB3064、電圧はこの計算で選んだ値です。
すべての相互ノードの静止容量が 100 pF という意味ではありません。測定回路に見える容量には電極や寄生結合も含まれます。指が電池のように一定の電荷を供給するわけでもありません。駆動電極の周囲の電場のつながりを変えます。制御器は既知の励起を繰り返し加えて差を調べます。相互検出では対象の結合が減り、自己検出では対地結合が増えます。
画面にはもう1つ小さな数値があります。位置は 0.1 mm 刻みです。電極間隔 5 mm なら1間隔に表示上50区分があるということで、50本の電極があるわけではありません。上の3ノード計算は実際の指位置 59.2 mm に対して 58.96 mm、変動する雑音を考える前でも約 0.24 mm の誤差です。小数第1位に丸めても誤差は消えません。分解能は報告できる値同士の間隔、精度は真の位置への近さです。1つの隙間をゆっくり動かすと違いが見えます。端では隣の試料も失うため、中央で良い補間規則が境界でも同様とは限りません。
毎秒120走査でも応答は8ミリ秒とは限らない
最高速では12行 × 120フレーム/s = 1,440行/s です。全走査は 1,000 / 120 = 8.33 ms。止まった指がランダムな時刻に着き、各行を1フレームに1度読み、その瞬間に検出できると仮定します。この場合、対象行までの待ち時間はほぼ0~8.33 ms、平均 4.17 ms です。計算した走査待ちで、ブラウザー遅延の実測ではありません。
さらにファームウェアが2回連続の正の値で新規タッチを受け付けると仮定します。1フレーム増え、待ちは約 8.33~16.67 ms、平均 12.5 ms になります。これは平滑化の例で、この展示の検出器の仕様ではありません。短い電気スパイクの除外は信頼性を上げる一方、本当の接触も遅らせます。Barrett と Omote の歴史的な毎秒20~200フレームは周期50~5 ms に相当しますが、それだけでは電話の最終応答は決まりません。
検出後も座標はアプリに届き、新しい絵を描く必要があります。別の明示的な仮定として、60 Hz 表示は 16.67 ms ごとに新しい更新期間を始めます。次の機会を待つだけで、他の処理前にほぼそれだけ加わる場合があります。走査周波数、表示更新周波数、接触から映像までの遅延は別の出来事です。展示は行順序を見せるため走査を遅くしますが、OS や表示更新処理は再現しません。毎秒3行は12行に4秒、中央の毎秒3フレームは約333 ms です。行/秒とフレーム/秒を混同すると答えが12倍違います。
指を見つける4つの方式
BYU Design Review は4種類のセンサーを説明します。同様の表示部の上にあっても、測る物理変化は異なります。携帯電話の投影型静電容量の構造を、すべての案内端末の説明にしてはいけません。
| センサー | 測るもの | 反応させるもの | 実用上の制限 |
|---|---|---|---|
| 抵抗膜 | 圧力で被膜のある2層が触れる点の電圧 | 層を押し合わせる指、手袋、非導電ペン | 上層がたわむ必要があり、状態が影響する |
| 投影型静電容量 | カバー越しの電気結合 | 適切に結合した指や導電性先端。能動ペンは対応回路が必要 | 手袋と水が電気条件を変える |
| 赤外線 | 枠の発光器と受光器間の遮られた光路 | 光線を遮る物体 | ほこりや強い外光が妨げになる |
| 表面弾性波 | 表面を伝わる超音波のエネルギー損失 | 十分な波のエネルギーを吸収する接触 | 表面の物質が伝搬を乱す |
抵抗膜は層の隙間を機械的に閉じるため、導電性の指先は不要です。赤外線枠は表示領域に透明電極格子を置かず、その上に光路を交差させられます。表面弾性波は利用者の容量でなく、変換器と波の乱れる時刻を使います。この3方式は「触れる物体」を変えても再現されません。その設定はこの展示の静電容量センサーに与える物体を変えるもので、検出方式自体は変えません。
歴史の日付も分ける必要があります。USC Viterbi の概説は Johnson の RRE での指操作の仕事を1965年とします。上の1969年は米国特許の成立年で、初実演の年ではありません。CERN の1973年報告は後の制御室開発です。どちらも当時から現在の携帯電話のような連続追跡や多指操作ができたという意味ではありません。
よくある誤解
強く押すほど電気信号も強くなるはずだ、という誤解。 このセンサーは力でなく結合を測ります。強く押すと指先が平たくなって接触面積が変わる場合はありますが、校正された力測定ではありません。模型の指の形は固定で、圧力設定はありません。タッチ振幅を別名にしても信頼できる力の値にはなりません。
候補が4点なら指4本を検出した、という誤解。 行・列の自己検出では活動中の2行・2列から4つの交点候補が出ます。欠けているのは行と列の対応情報です。しきい値を下げても情報は戻らず、雑音が増える場合があります。相互測定は交点を個別に解決します。同じ行の2接触も対角線上の2接触とは曖昧な交点数が違うため、別の試験です。
青い水の印は実機が防水である証拠だ、という誤解。 ここで青は選択した非接地水滴模型の基準差分が負という意味です。Infineon の説明のように接地領域へ届く水は異なる作用を持ちます。防水は機器内部への浸水、濡れた指の安定動作は電気信号の区別の問題です。一方を満たしても他方の証明にはなりません。
画面で試す
操作欄の課題はそれぞれ用意された状態から始まり、模型の印に達成数が出ます。以下も同じ操作を使います。
「触れる物体」を「素手の指」にし、「ノードの値」をオンにします。1点を隣接ノードの中心間でゆっくり動かし、座標を実位置の破線と結果横の誤差に比べてください。1回の良い値を仕様と思わず、短い経路で見た最大誤差を記録します。
実験画面に指を2本置くか、「ガラスを押す」をオンにして模型に置きます。携帯電話では指を広げます。間の破線にピンチ比が出て、模型の2ピークも離れます。マウスでは対角線上を Shift クリックして2本を残し、「自己容量走査」をオンにして候補交点を数え、指は動かさずオフにします。
「手袋の厚さ」を 2 mm にして押します。「高感度(手袋モード)」をオンにするまで見つからず、3 mm ではそれも失敗します。1 mm の「保護フィルム」と「細いペン、先端 2.5 mm」でも試してください。次に指を触れず「ガラス上の水滴」を5滴にし、水だけを検出する走査と感度の組み合わせを探します。
最後に「充電器の雑音」を85%にし、指を止めます。その列に偽タッチが現れます。「雑音除去(周波数切替)」をオンにすると実際の接触数へ戻ります。実験はカウントを使い、実測ピコファラドではありません。読んでいる機器そのものの手袋、水、充電器への反応を試験するものではありません。
よくある質問
指で容量が増えずに減るのはなぜですか?
相互容量では行・列間の結合を測ります。指が両者間の電場の一部を奪うため弱まります。自己容量では電極と接地間を測り、指が接地への経路を足すため増えます。実験画面はどちらも基準からの正のカウントとして示します。
実際の携帯電話の電極間隔はどれくらいですか?
模様はメーカーごとに違い、ほとんど公表されません。ここではひし形 4~8 mm(Barrett と Omote)と計算例 5 mm(Microchip)を資料とし、模型は後者を使います。
電極間隔が5ミリメートルなら2ミリメートルの的をどう押せますか?
指先は複数ノードを覆い、制御器は反応の強さを比較します。隣接3値の加重平均でミリメートル未満の位置を得ます。実験画面横の欄で自分のタッチの計算を見られます。
偽タッチとは何ですか?
2本の指を行・列の自己容量走査で測る際に出る偽の位置です。2行・2列は4点で交わり、制御器は実物2点と架空2点を区別できません。相互容量のように交点ごとに測れば解消します。
手袋で反応しないのはなぜですか?
厚い手袋は指を遠ざけ、導電性も低いため、変化がしきい値未満になります。手袋モードは感度を上げますが、ガラスの少し上に浮く指にも反応します。
水滴で誤動作するのはなぜですか?
水は電気を通します。接地部分にも届くかどうかで、指のように値を下げたり、逆に上げたりします。どちらも制御器が使う数値を乱すため、ファームウェアが識別して除外する必要があります。
ソーセージやバナナが使えるのはなぜですか?
手に持ち、十分に電気を通し、指先ほどの格子を覆うため、少し丸い指と見なされます。Engadget は2010年2月、寒い日に韓国の iPhone 利用者がおやつ用ソーセージを使ったと報じました。木製鉛筆は反応しません。黒鉛は導電性でも木が手から隔て、先端も小さいためです。
安い充電器で誤動作するのはなぜですか?
EDN によると質の低い充電器は携帯電話の接地を大地に対して揺らし、接触した指が下の電極に揺れを入れます。制御器は雑音を調べて動作周波数を変えます。模型は偽タッチと除去効果を示します。
専用ペンが必要なのはなぜですか?
先端には導電性と、指のようにノードを覆う幅が必要です。普通の樹脂ペンは電場を変えません。細い描画ペンは自分の信号を格子に送る能動ペンです。
触れる前の指も検出できますか?
はい。張り出す電場はガラスの少し上まで届きます。多くの電話は確かな接触を待ちますが、Barrett と Omote は近い手を検出するまで感度を高められると述べ、近接検出と呼びます。模型ではガラスの 3 mm 上の指が22カウントで、通常のしきい値30を少し下回ります。
表示の0.1ミリメートルは同じ精度の保証ですか?
いいえ。表示の刻みです。計算例でも細かな桁を表示しながら約 0.24 mm の誤差があります。補間、雑音、端の影響は残ります。
最速走査は表示更新速度と同じですか?
いいえ。毎秒120フレームはタッチセンサーの値です。全走査に 8.33 ms かかり、処理や表示の予定がさらに遅れを加えます。模型はその遅れを再現しません。
用語
- 投影型静電容量: ガラス下の電極間容量を測って、ガラス越しに指を検出する技術。
- 相互容量: 交差する送信電極と受信電極の間の容量。
- 自己容量: 電極全体と接地の間の容量。
- ノード: 行と列の交点で、相互容量制御器の最小測定単位。
- ITO(酸化インジウムスズ): 電極に使う透明導電材料。
- 基準値: 制御器が新しい測定から差し引く、保存した非接触の値。
- しきい値: 基準からの増分がこれに達すると接触とみなす値。
- 重心: 複数ノード値の加重平均で、電極間隔より細かな位置を求めるもの。
- 偽の点: 行と列を全体で測ると生じる架空の接触位置。
- ピッチ: 隣り合う電極の間隔。
参考資料
Microchip Technology, Todd O'Connor, TB3064: mTouch Projected Capacitive Touch Screen Sensing Theory of Operation (2010): ITO diamond electrodes, typical capacitance values, mutual and self measurement, baseline, interpolation formula and example, two-touch example. https://ww1.microchip.com/downloads/en/DeviceDoc/93064A.pdf (確認日 2026-10-16)
Microchip Technology, AN2934: Capacitive Touch Sensor Design Guide (2020): mutual-capacitance sensor design and electrode spacing. https://ww1.microchip.com/downloads/aemDocuments/documents/TXFG/ApplicationNotes/ApplicationNotes/Capacitive-Touch-Sensor-Design-Guide-DS00002934-B.pdf (確認日 2026-10-16)
Infineon Technologies, AN85951: PSoC 4 and PSoC 6 MCU CAPSENSE design guide: mutual capacitance falls under a finger, centroid calculation and linearity, liquid droplets on mutual-capacitance sensors. https://documentation.infineon.com/psoc6/docs/epf1667481159393 (確認日 2026-10-16)
Infineon Technologies, AN234185: PSoC 4 CAPSENSE touchpad design guide: diamond patterns in ITO, centroid resolution. https://www.infineon.com/assets/row/public/documents/30/42/infineon-an234185-psoc-4-capsense-touchpad-design-guide-applicationnotes-en.pdf (確認日 2026-10-16)
3M Touch Systems, Touch Technology Brief: Projected Capacitive Technology, hosted by MIT for its circuits course: ITO sensor construction and sheet resistance, ghost points, the 40 by 60 example, response time. https://circuits.mit.edu/_static/S25/labs/rc/3m_capsense.pdf (確認日 2026-10-16)
Gary Barrett and Ryomei Omote, Projected-Capacitive Touch Technology, Information Display 3/10 (2010), hosted by Stanford University: cover lens thickness, diamond size, scan rates, resolution, glove and stylus limits, proximity sensing, controller on the flex tail, the 15-touch patent quote. http://large.stanford.edu/courses/2012/ph250/lee2/docs/art6.pdf (確認日 2026-10-16)
Hyoungsik Nam and others, Kyung Hee University, Review of Capacitive Touchscreen Technologies: Overview, Research Trends, and Machine Learning Approaches, Sensors 21 (2021): self versus mutual capacitance, ghost touches, display and charger noise, passive and active styluses, water as a contaminant. https://pmc.ncbi.nlm.nih.gov/articles/PMC8309784/ (確認日 2026-10-16)
Graham Roth, Capacitive Touch Screens, Stanford University coursework for PH250 (2012): overview of self and mutual capacitance. http://large.stanford.edu/courses/2012/ph250/roth2/ (確認日 2026-10-16)
CERN, CERN becomes one of the touch-screen pioneers: Stumpe's 1972 note, 80 µm lines, the 1973 report, the SPS control room, the 1977 X–Y screen. https://timeline.web.cern.ch/cern-becomes-one-touch-screen-pioneers (確認日 2026-10-16)
Bent Stumpe and Christine Sutton, The first capacitative touch screens at CERN, CERN Courier (2010). https://cerncourier.com/a/the-first-capacitative-touch-screens-at-cern/ (確認日 2026-10-16)
Malvern Radar and Technology History Society, 1965: The Touchscreen: Eric Johnson's copper-wire touch display at RRE Malvern. http://mraths.org.uk/?page_id=531 (確認日 2026-10-16)
Eric Arthur Johnson, US patent 3,482,241, Touch displays, granted 2 December 1969. https://patents.google.com/patent/US3482241A/en (確認日 2026-10-16)
このページの計算:ノード値 = A × exp(-d² ÷ 2s²) ÷ (1 + (h ÷ 1.6 mm)²)。指の場合は A = 100、s = 3.4 mm。位置 = Σ(値 × 位置) ÷ Σ 値 は隣接する3ノードで計算。
MIT, Scott Hughes, 8.022 Lecture 6, Capacitance: Q = CV and the meaning of stored charge; used for the explicitly assumed 3 V example. https://web.mit.edu/sahughes/www/8.022/lec06.pdf (確認日 2026-10-23)
Dylan Conover, BYU Design Review, Explained: How Touchscreens Work (2026): resistive, infrared and surface acoustic wave operating principles and limitations. https://www.designreview.byu.edu/collections/explained-how-touchscreens-work (確認日 2026-10-23)
USC Viterbi, Illumin, Touchscreen: an Engineered Harmony between Humans and Machines: Johnson's 1965 RRE work; used for the date, not its simplified electric-field analogy. https://illumin.usc.edu/touchscreen-an-engineered-harmony-between-humans-and-machines/ (確認日 2026-10-23)
Nilay Patel, Engadget, South Korean iPhone users turn to sausages as a cold weather 'meat stylus' (11 February 2010). https://www.engadget.com/2010-02-11-south-korean-iphone-users-turn-to-sausages-as-a-cold-weather-me.html (確認日 2026-10-27)
EDN, Aggressively combat noise in capacitive touch applications (2013): charger common-mode noise injected through the finger, only when a finger touches. https://www.edn.com/aggressively-combat-noise-in-capacitive-touch-applications/ (確認日 2026-10-27)
Petro Ksondzyk and Dennis Wavomba (Cypress Semiconductor), US patent 9,444,452, Frequency hopping algorithm for capacitance sensing devices (2016): listening for charger noise and hopping to another operating frequency. https://patents.google.com/patent/US9444452B2/en (確認日 2026-10-27)
Jefferson Y. Han, Low-cost multi-touch sensing through frustrated total internal reflection, UIST 2005. https://dl.acm.org/doi/10.1145/1095034.1095054 (確認日 2026-10-27)
Wacom, What is the EMR (Electro-Magnetic Resonance) method? and Our key technologies: battery-free EMR pens, Active ES pens sharing the finger sensor. https://support.wacom.com/hc/en-us/articles/1500006270401-What-is-the-EMR-Electro-Magnetic-Resonance-method-incorporated-in-a-pen-tablet and https://www.wacom.com/en-us/about-wacom/technologies (確認日 2026-10-27)
Synaptics, Clear ID optical in-display fingerprint sensors featured on new vivo X21 UD smartphones (21 March 2018). https://www.synaptics.com/company/news/clear-id-vivo-x21-ud-smartphone (確認日 2026-10-27)
Qualcomm, Qualcomm 3D Sonic Sensor (2019), Introducing Qualcomm 3D Sonic Sensor Gen 2 (2021: Gen 1 4 × 9 mm) and Force Sensing creates new waves for smartphone displays (2024: 3D Sonic Max 600 mm², two fingers). https://www.qualcomm.com/news/onq/2019/02/samsung-galaxy-s10-taps-qualcomm-3d-sonic-sensor-top-notch-security-and-accuracy , https://www.qualcomm.com/news/onq/2021/01/introducing-qualcomm-3d-sonic-sensor-gen-2 , https://www.qualcomm.com/news/onq/2024/05/force-sensing-creates-new-waves-for-smartphone-displays (確認日 2026-10-27)
模型のステージ上の値:手袋と保護フィルムをカバーガラスと直列の層として扱い、k = 1 ÷ (1 + 0.6 × (保護フィルム ÷ 2 + 手袋 ÷ 2) ÷ 0.1 mm)。浮遊水滴 −18カウント、接地水滴 +50。充電器雑音は触れた列に沿って最大46カウント、フィルター使用時は12 %。1.50 pF および1カウント当たり0.002 pF。
解説とシミュレーションは CC BY-NC-SA 4.0(特記のあるものを除く)。
コース 3 / 6
身近な道具の中を開くほかの展示
電力系統のしくみ:発電所からコンセントまで
電気は 345,000 ボルトで発電所を出て、220 ボルトでコンセントに届きます。電圧を高くすると電流が小さくなり、電線で失われる熱も小さくなるからです。
リチウムイオン電池の構造を分解、充放電を体験
18650 セルを 1 回充電するたびに、約 7 × 10²² 個のリチウムイオンが金属酸化物を離れ、黒鉛の層のあいだに入りこみます。
電子レンジの仕組み:マグネトロンと加熱むらを観察
電子レンジ内の波長は 12.2 cm です。回転皿を止めると、食品の熱い部分は約 6 cm 間隔で並びます。
トランジスタのしくみ
160 億個のトランジスタを載せたチップは、その一つひとつを、下のシリコンに触れることのないゲートにかける数ボルトでオンとオフに切り替えています。
雷の仕組み:稲妻と雷鳴の時間差を測るシミュレーター
放電路は空気を太陽表面の約 5 倍の温度に熱し、雷鳴があなたまで届くには 1 km ごとに約 3 秒かかります。
心肺蘇生(CPR)のやり方:AED、窒息、消火器
毎分 100〜120 回、深さ約 5 cm で押す。居合わせた人がそうした場合、2024 年の韓国の生存率は 2.36 倍でした。