FIG. 71Sentidos
Pantalla táctil: prueba cómo detecta el dedo bajo el vidrio
Bajo el vidrio hay una rejilla de electrodos transparentes. El dedo aparece como una pequeña caída de la carga que pasa entre ellos.
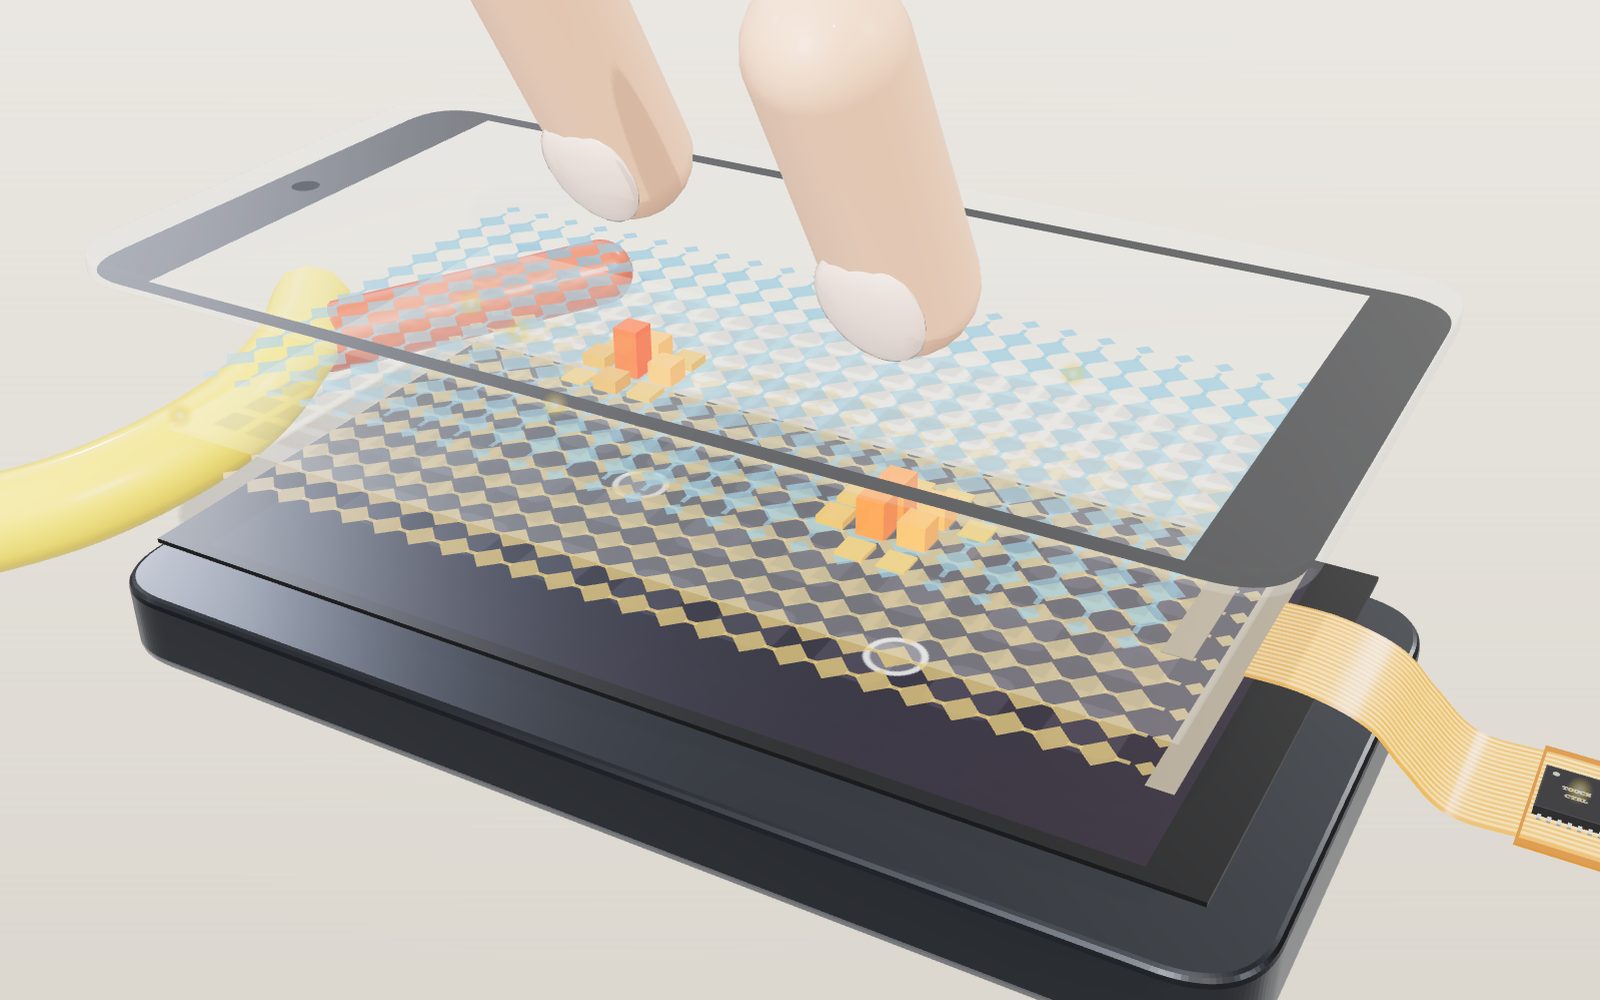
Este dispositivo no puede mostrar el modelo 3D. Abajo puedes leer los pasos de la guía como texto.
1 / 10 Un dedo desciendeAl acercarse al vidrio baja la capacidad del cruce inferior, visible en el panel. Luego las capas se separan. Pulsa el panel de prueba o activa «Pulsar el vidrio» y toca el modelo con uno o varios dedos.
Arrastra para girar. Usa la rueda o pellizca para ampliar.
¿Cómo sabe el vidrio dónde has pulsado?
Una pantalla táctil capacitiva localiza tu dedo midiendo los cambios de un campo eléctrico en electrodos transparentes situados bajo el vidrio. Un dedo modifica el acoplamiento cerca de los cruces de la rejilla, y el controlador usa esas lecturas para estimar su posición. El vidrio en sí no contiene ningún botón móvil.
Tocas un icono en un teléfono y se abre la aplicación correcta, aunque el vidrio que has tocado no tenga botones, ni piezas móviles, ni cables que se vean. Justo debajo de ese vidrio hay una rejilla de electrodos transparentes, y un pequeño chip situado a su lado la mide muchas veces por segundo. Tu dedo no presiona nada. Cambia la cantidad de carga eléctrica que pasa entre dos electrodos, y el chip lo detecta.
El modelo de arriba empieza con un dedo que baja hacia el vidrio: las líneas de campo que hay bajo él se curvan hacia la yema y el panel de la parte inferior del escenario muestra cómo cae la capacidad del cruce más cercano. Después la pantalla se separa en sus capas. Debajo hay un panel de prueba que puedes pulsar con el ratón o con los dedos, con tantos a la vez como quieras, y Pulsar el vidrio te deja tocar el propio modelo. Cada cuadrado del panel de prueba es un cruce de la rejilla, y su color y su número muestran lo que el controlador midió allí. Las cruces de mira son las posiciones que el controlador calcula a partir de esos números, y los círculos discontinuos son los puntos donde pulsaste de verdad, de modo que puedes ver cuánto se acercan unas a otras.
Una pantalla de teléfono, capa por capa
De arriba abajo, el modelo tiene estas partes.
- Vidrio protector. Es lo único que tocas. En los teléfonos suele tener 0,55, 0,75 o 1,1 mm de grosor, y los quioscos usan vidrio de hasta 3 mm. Una cubierta más fina, o con una constante dieléctrica mayor, hace la pantalla más sensible. Se puede usar plástico en su lugar, pero tiene que ser más o menos la mitad de grueso que el vidrio para funcionar igual de bien.
- Electrodos receptores. Columnas de almohadillas en forma de rombo unidas por las esquinas mediante cuellos estrechos. El controlador mide la carga que llega a cada columna.
- Capa aislante. Evita que las columnas toquen las filas. En el modelo esta capa también lleva el mapa de nodos, los cuadrados de colores que muestran lo medido en cada cruce.
- Electrodos emisores. Filas de rombos, giradas 90 grados respecto a las columnas. El controlador las excita con una tensión conmutada, una fila cada vez.
- Visualizador. El panel OLED o LCD que crea la imagen. Está justo debajo de las capas táctiles y es también su vecino más ruidoso.
- Cable flexible y controlador. Una cinta impresa lleva cada línea de fila y de columna hasta el chip controlador táctil. Barrett y Omote señalan que la mayoría de los controladores van en esta cola, cerca del sensor, para que las líneas capten menos ruido.
Los electrodos son de óxido de indio y estaño (ITO), un material que conduce la electricidad y deja pasar la luz. La nota de diseño de 3M da su resistencia de lámina como típicamente de 30 a 150 ohmios por cuadrado y explica el compromiso: una capa más fina deja pasar más luz, pero tiene una resistencia mayor. El patrón de rombos es la disposición más habitual. Barrett y Omote, escribiendo en Information Display en 2010, sitúan el tamaño de los rombos entre 4 y 8 mm según el fabricante. En el modelo los electrodos están separados 5 mm, el mismo paso que usa Microchip en su ejemplo resuelto, y el área activa mide 120 por 60 mm. Eso da 12 filas, 24 columnas y 288 cruces, que los ingenieros llaman nodos.
Los grosores del modelo están muy exagerados. Las películas reales de ITO son mucho más finas que cualquier cosa dibujada aquí, y a escala real todo el sensor táctil parecería una sola línea.
Por qué el dedo baja la lectura
Donde una fila cruza una columna, los dos electrodos forman un condensador diminuto. Cuando el controlador conmuta la tensión de la fila, algo de carga fluye hacia la columna a través de esa capacidad, y el controlador la mide. No todo el campo se queda dentro del sándwich. Cerca de los bordes de los rombos, algunas líneas de campo se abomban hacia arriba a través del vidrio protector y vuelven a bajar. El paso 4 del recorrido las muestra como arcos. La guía de diseño de Microchip señala que, con un sensor mutuo, el toque está dominado por estos campos de borde entre el par de electrodos y la yema, y que una separación mayor entre los dos electrodos reduce su capacidad en reposo pero también acorta los bordes que se enfrentan.
Un dedo es un conductor unido a un cuerpo grande. Si lo apoyas en el vidrio sobre un nodo, intercepta esas líneas de campo abombadas y las desvía, de modo que llega menos carga a la columna. La guía de diseño de Infineon lo dice con claridad: cuando se coloca un dedo entre los electrodos emisor y receptor, la capacidad mutua disminuye, y también la carga recibida en el electrodo receptor. Microchip describe el dedo como un «camino a masa acoplado capacitivamente» que se lleva parte de la corriente inyectada.
Los cambios son minúsculos. En la nota TB3064 de Microchip, un electrodo presenta unos 100 pF al circuito de medida. Un toque fuerte justo encima lo cambia entre 0,5 y 1,0 pF, y un toque en el electrodo contiguo, unos 0,05 pF. Barrett y Omote escriben que una pantalla de capacidad proyectada tiene que detectar cambios de apenas unos femtofaradios, y por eso el diseño es tan sensible al ruido eléctrico.
En el panel de prueba los números ya están puestos al derecho. Son cuentas por encima de una referencia sin toque, así que un dedo aparece como un número positivo aunque la capacidad en sí haya bajado. En el modelo, un dedo desnudo apoyado justo sobre un nodo da 100 cuentas, y el controlador considera tocado un nodo a partir de 30.
Leer 288 cruces, una fila cada vez
El controlador no puede leer todos los nodos a la vez. Excita una fila y mide todas las columnas que la cruzan, luego pasa a la siguiente, una y otra vez. Barrett y Omote llaman a esto un barrido de «todos los puntos direccionables» y dan velocidades de entre 20 y 200 imágenes completas por segundo para los controladores de la época.
Pon Velocidad de barrido en el ajuste más lento y el modelo hace lo mismo, pero despacio. La fila excitada se ilumina en naranja y el mapa de nodos del panel de prueba se rellena fila por fila. A 3 filas por segundo, una imagen completa de 12 filas tarda 4 segundos, de modo que un dedo que mueves solo se nota cuando el barrido llega a su fila. A la velocidad máxima del modelo, 120 imágenes por segundo, cada fila dispone de 1/1440 de segundo, unos 0,69 ms.
Los números en bruto significan poco por sí solos, porque cada nodo parte de una capacidad ligeramente distinta. Por eso el controlador guarda una referencia, una imagen almacenada de la pantalla sin que nadie la toque, y la resta. La nota de Microchip lo escribe como Normalizado = Bruto - Referencia, y su firmware de ejemplo toma una referencia nueva más o menos cada 800 ms cuando no hay actividad táctil. Las derivas lentas, como el calentamiento de la pantalla, se incorporan a la referencia y no parecen toques.
Una posición más fina que la rejilla
Con electrodos separados 5 mm, la respuesta tosca sería «cerca de la fila 6, columna 12», lo que no basta para acertar una letra en un teclado. Pero la yema es más ancha que la separación entre electrodos, así que aparece en varios nodos a la vez, con más intensidad en el más cercano. El controlador usa la proporción entre ellos.
El panel de prueba lo hace con una media ponderada de tres nodos, el centroide, a lo largo de cada eje. Este es un caso del modelo: un dedo en x = 59,2 mm, sobre una fila, con las columnas más cercanas en 52,5, 57,5 y 62,5 mm.
| Posición de la columna | Valor |
|---|---|
| 52,5 mm | 14 |
| 57,5 mm | 88 |
| 62,5 mm | 62 |
x = (14 × 52,5 + 88 × 57,5 + 62 × 62,5) ÷ (14 + 88 + 62) = 9670 ÷ 164 = 58,96 mm
Eso queda a unos 0,24 mm del valor real, en una rejilla con paso de 5 mm. El recuadro junto al panel de prueba imprime este mismo cálculo, con tus propios números, para el toque más fuerte, junto con el error respecto a donde pulsaste realmente.
La nota TB3064 de Microchip usa una fórmula muy parecida: la posición del electrodo máximo, más la mitad del paso multiplicada por la diferencia entre los vecinos derecho e izquierdo, dividida por el máximo. Su ejemplo resuelto tiene un máximo de 100 en la posición 384, vecinos de 25 y 75, y 128 pasos entre electrodos: 384 + 64 × (75 - 25) ÷ 100 = 416. La media ponderada da el mismo 416, (25 × 256 + 100 × 384 + 75 × 512) ÷ 200, porque en este ejemplo los dos vecinos suman exactamente el máximo. Con 128 pasos entre electrodos vecinos, una capa de nueve electrodos distingue 1024 posiciones. Infineon da una cifra parecida para sus deslizadores, donde cinco segmentos distinguen al menos 100 posiciones, y Barrett y Omote sitúan la resolución habitual de una pantalla de capacidad proyectada en 1024 por 1024 o más.
Infineon añade una regla de diseño que conviene conocer. La respuesta solo es lineal si, esté donde esté el dedo entre los centros de dos segmentos, dos sensores dan una señal utilizable. Si el toque es demasiado pequeño para llegar a un vecino, la posición indicada se ajusta bruscamente hacia el nodo más cercano.
Dos dedos y los puntos fantasma
Hay una forma más barata de barrer: medir cada fila entera y cada columna entera respecto a masa, lo que se llama capacidad propia. La rejilla del modelo, de 12 filas y 24 columnas, necesita entonces solo 36 medidas en lugar de 288. La nota de 3M desarrolla un caso mayor, un sensor de 40 por 60 con 100 electrodos pero 2400 nodos, una diferencia de 24 a 1 en la densidad de toques.
El inconveniente aparece con un segundo dedo. Activa Barrido de capacidad propia y pulsa con dos dedos en diagonal. El controlador ve dos filas y dos columnas por encima del umbral, y estas se cruzan en cuatro puntos. Dos son reales y dos son puntos fantasma, y las medidas no pueden decir cuáles son cuáles. Una revisión de la Universidad Kyung Hee lo expresa como fórmula: los toques en (x1, y1) y (x2, y2) producen también posiciones fantasma en (x1, y2) y (x2, y1). En el modo mutuo cada cruce tiene su propio número, así que los dos dedos aparecen como dos colinas separadas y nada más.
La nota de Microchip describe una forma de combinar los dos métodos. Primero mide todos los electrodos por capacidad propia, que es rápido, para encontrar las filas y columnas implicadas. Luego mide la capacidad mutua solo donde estas se cruzan. En su ejemplo de dos dedos, los cuatro nodos candidatos leen 20, 130, 110 y 15, y los dos valores grandes marcan los toques reales.
Medir cada nodo tiene otra utilidad. Barrett y Omote citan la solicitud de patente de Apple para la pantalla del iPhone, en la que el controlador admite 15 toques, «10 dedos, 2 palmas y 3 más», en parte para poder reconocer e ignorar la mano que sostiene el teléfono.
Cuando no es un dedo desnudo
Cambia Pulsar con para ver qué hace la pantalla con otras cosas, y añade un guante, un protector de pantalla, agua y ruido del cargador con los controles que hay debajo. El panel de la parte inferior del escenario muestra la señal, el ruido y su relación; las barras que se alzan sobre la capa aislante son los mismos valores de los nodos en 3D.
Un guante mantiene el dedo más lejos de los electrodos y pone en medio un mal conductor. El modelo trata el vidrio protector, un protector de pantalla y un guante como capas en serie: 0,7 mm de vidrio con una permitividad relativa de 7 cuentan como 0,1 mm de aire, y un guante, como su grosor dividido entre 2. Un guante de 1 mm da un máximo de 25 cuentas, uno de 2 mm da 14 y uno de 3 mm da 10, frente a un umbral de 30. Alta sensibilidad (guantes) baja el umbral a 12, de modo que los guantes de 1 mm y 2 mm funcionan y el de 3 mm no. Son valores del modelo. Barrett y Omote señalan que el alcance de detección de una pantalla de capacidad proyectada puede ampliarse para guantes de algodón o quirúrgicos. Esa misma sensibilidad extra hace que un dedo desnudo se registre antes de aterrizar: en el modelo, un dedo a 2 mm del vidrio ya da 39 cuentas. El ajuste del guante solo se aplica a un dedo. Un puntero, una banana o una salchicha se sostienen en la mano y es su propia punta la que toca el vidrio, así que el control del guante queda bloqueado mientras se elige uno de ellos.
Un protector de pantalla funciona de la misma manera. En el modelo, un protector de plástico de 0,5 mm (permitividad relativa 2) deja 40 cuentas y uno de 1 mm deja 25, por debajo del umbral normal, y además cada máximo se ensancha 0,6 mm por cada milímetro de capa añadida.
Una gota de agua puede actuar de dos maneras. Infineon explica que una gota sobre el sensor que además cubre una zona conectada a masa reduce la capacidad mutua igual que un dedo. Una gota que cubre solo los electrodos emisor y receptor la aumenta, así que la lectura se mueve en sentido contrario. El modelo muestra las dos: una gota suelta lee unas −18 cuentas, en azul en el panel de prueba, y el controlador la ignora; en cuanto un dedo se acerca a unos 9 mm, la gota queda conectada a masa a través del dedo y lee +50, de modo que la posición indicada se desplaza hacia ella. En el barrido de capacidad propia con alta sensibilidad, unas pocas gotas en la misma fila y columna bastan para indicar un toque donde no hay ningún dedo. La revisión de Kyung Hee incluye el agua entre los contaminantes que las pantallas capacitivas pueden confundir con toques.
Un puntero pasivo es una punta conductora que imita a un dedo. La revisión señala que su área de contacto tiene que ser comparable a la de un dedo, y que la pantalla no puede distinguirlo de uno. En 2009 Atmel anunció un controlador capaz de seguir un puntero conductor con una punta de 2 a 3 mm, después de elevar su relación señal/ruido de 25:1 a 80:1. Barrett y Omote hacen notar que seguía siendo mucho más ancha que las puntas de 0,8 mm de los punteros de las antiguas PDA. En el modelo, una punta de goma de 6 mm de ancho da unas 72 cuentas y una de 2,5 mm solo unas 24, así que el puntero fino necesita alta sensibilidad. Los punteros activos envían su propia señal a la rejilla. Aparecen en el catálogo del escenario, pero no se simulan.
Una banana o una salchicha sostenida en la mano se comporta como un dedo algo más romo, porque está húmeda, conduce lo bastante bien y es casi tan ancha como una yema (máximos del modelo: 88 y 80 cuentas). En febrero de 2010 Engadget contó que usuarios surcoreanos de iPhone pulsaban la pantalla con salchichas de aperitivo en lugar de quitarse los guantes. Un lápiz de madera casi no da nada. La mina de grafito sí conduce, pero la madera seca que la rodea la aísla de tu mano, y la punta que toca el vidrio es diminuta.
El ruido del cargador es distinto del pequeño parpadeo aleatorio de cada nodo. EDN explica que un cargador barato hace que la alimentación y la masa del teléfono oscilen juntas respecto a tierra, y que esto solo importa cuando un dedo acoplado a tierra toca la pantalla: el dedo inyecta el ruido en los electrodos que tiene debajo. Por eso, en el modelo el ruido aparece a lo largo de las columnas bajo el dedo, y al 85 % crea toques fantasma por encima y por debajo del real. Cypress patentó controladores que escuchan este ruido y saltan a una frecuencia de funcionamiento más tranquila; Filtro (salto de frecuencia) reduce el ruido del cargador del modelo al 12 %.
Lo que omite el modelo
- Grosor y escala. Cada capa está dibujada cientos de veces más gruesa para que puedas verla. El mapa de nodos y las barras se dibujan sobre la capa aislante solo por comodidad del modelo.
- La señal en sí. Cada objeto se modela como un bulto suave en forma de campana de cuentas, de 100 en el máximo y 3,4 mm de ancho para un dedo, reducido por un guante o un protector con la regla de capas en serie descrita arriba. Los perfiles reales dependen del vidrio, del patrón y del dedo. Se añade un ruido aleatorio de dos cuentas arriba o abajo para que los números parpadeen como en una lectura real.
- Picofaradios. El panel de la parte inferior del escenario convierte las cuentas en una capacidad mutua con una regla fija, 1,50 pF sin tocar y 0,002 pF menos por cuenta, y en una capacidad propia de 20 pF más 0,01 pF por cuenta. Ambos son valores del modelo elegidos para mostrar el sentido y el tamaño aproximado del cambio, no mediciones de un teléfono.
- Ruido del visualizador y del cargador. El ruido del cargador se modela solo como cuentas aleatorias adicionales a lo largo de las columnas bajo el objeto que toca, y el filtro solo como una amplitud menor. La revisión de Kyung Hee incluye también el ruido del visualizador y el zumbido de la red eléctrica, y describe soluciones como medir durante el intervalo de borrado del visualizador. Algunos diseños añaden en el fondo de la pila una capa de blindaje de ITO sin patrón, y los diseños dentro de celda integran los electrodos táctiles en el propio visualizador. El ruido del visualizador no se modela.
- Seguimiento y filtrado. El firmware real sigue cada dedo de imagen en imagen, suaviza su trayectoria y rechaza las palmas. El panel de prueba muestra lo que enseña una sola imagen, así que una imagen ruidosa puede mostrar un fantasma que el firmware descartaría.
- La cadena de tiempos. 3M señala que a la mayoría de los usuarios les resulta cómoda una respuesta táctil de 20 ms o menos, pero los usuarios con experiencia pueden notar retrasos de 10 ms, y el sistema operativo y los gráficos añaden su propio retraso al del controlador.
Del radar al teléfono
La primera pantalla táctil manejada con el dedo salió de la defensa aérea y el control del tráfico aéreo. En el Royal Radar Establishment de Malvern, Eric Arthur Johnson tendió finos hilos de cobre sobre un tubo de rayos catódicos y construyó circuitos que detectaban cuándo se tocaban, para que un operador pudiera elegir opciones directamente en la pantalla. Su patente estadounidense, Touch displays, se concedió el 2 de diciembre de 1969.
En el CERN, Bent Stumpe propuso una pantalla táctil capacitiva en una nota manuscrita fechada el 11 de marzo de 1972, para la sala de control del nuevo Súper Sincrotrón de Protones (SPS). Sus condensadores eran finas líneas de cobre sobre vidrio, de 80 µm de ancho y separadas 80 µm para que no se vieran, bajo un recubrimiento de laca que mantenía los dedos lejos de ellas. Frank Beck y Stumpe la describieron en un informe del CERN en 1973, y cuando el SPS arrancó en 1976, su sala de control estaba equipada con estas pantallas. La primera versión tenía 16 botones fijos. En 1977 Stumpe desarrolló una pantalla X–Y con dos capas de condensadores, una para cada coordenada, la misma idea de filas y columnas que usa el modelo.
La capacidad proyectada siguió siendo una tecnología especializada durante décadas. Barrett y Omote la describen saliendo de la oscuridad en 2006 para convertirse en 2009 en la segunda tecnología táctil más común, impulsada por el iPhone.
¿Cuánta carga cambia con un toque pequeño?
La palabra picofaradio puede ocultar el tamaño del problema eléctrico. Los apuntes de capacidad del MIT definen la carga mediante Q = CV. Para un ejemplo resuelto, supón que el circuito de medida ve 100 pF y aplica un escalón de tensión de 3 V. Son condiciones ilustrativas del circuito, no especificaciones del modelo ni de un teléfono concreto. La carga asociada a ese escalón es 100 pF × 3 V = 300 pC. Si un toque cambia la capacidad efectiva en 0,5 pF, el cambio de carga a la misma tensión es de solo 1,5 pC, es decir, el 0,5 % de la cantidad inicial. Un cambio de 1,0 pF da 3 pC, o el 1 %. El intervalo de capacidades procede de la TB3064 de Microchip; la tensión se eligió para este cálculo.
No leas ese ejemplo como si dijera que cada nodo mutuo tiene una capacidad en reposo de 100 pF. La capacidad que se presenta a un circuito de medida incluye los acoplamientos de su electrodo y los parásitos. Tampoco aporta un dedo una cantidad fija de carga, como una batería. Cambia la red de campos eléctricos alrededor de los electrodos excitados. El controlador aplica repetidamente una excitación conocida y busca la diferencia resultante. En la medida mutua, el acoplamiento relevante disminuye; en la medida propia, aumenta el acoplamiento a masa.
Hay un segundo número pequeño en la pantalla: la posición se imprime con 0,1 mm. Con electrodos separados 5 mm, eso son 50 intervalos mostrados por paso, no 50 electrodos físicos. El cálculo de tres nodos de arriba da 58,96 mm para un dedo que en realidad está en 59,2 mm, un error de unos 0,24 mm antes de considerar el ruido cambiante. Redondear la respuesta a un decimal no elimina ese error. La resolución es la separación entre los valores posibles que se pueden indicar; la exactitud describe cuánto se acercan esos valores a la posición verdadera. Moverse despacio a lo largo de un hueco es una manera de ver la diferencia. Cerca de un borde, el controlador pierde además una muestra vecina, de modo que una regla de interpolación que se comporta bien en el centro no tiene por qué comportarse igual de bien en el límite.
Por qué 120 barridos no equivalen a responder en 8 ms
En el ajuste más rápido, el modelo barre 12 filas × 120 imágenes/s = 1440 filas/s. Un barrido completo dura 1000 / 120 = 8,33 ms. Supón que un dedo quieto aterriza en un instante aleatorio, que cada fila se visita una vez por imagen y que la detección es inmediata cuando se visita su fila. Con esas hipótesis, la espera para esa fila está entre casi 0 y 8,33 ms, con una media de 4,17 ms. Es una espera de barrido calculada, no una medida de la latencia del navegador.
Ahora supón que el firmware exige dos lecturas positivas consecutivas antes de aceptar un toque nuevo. Eso añadiría una imagen, y la espera sería de unos 8,33 a 16,67 ms, con una media de 12,5 ms. Esta regla de dos lecturas es un ejemplo de filtrado, no una afirmación sobre el detector de esta exposición. Rechazar un breve pico eléctrico puede mejorar la fiabilidad a costa de retrasar un toque genuino. El intervalo histórico de 20 a 200 imágenes/s de Barrett y Omote corresponde a periodos de imagen de 50 a 5 ms; esos periodos por sí solos no determinan la respuesta final de un teléfono.
Tras la detección, las coordenadas todavía tienen que llegar a la aplicación, que tiene que dibujar una imagen nueva. Con otra hipótesis explícita, una pantalla de 60 Hz empieza un nuevo intervalo de refresco cada 16,67 ms. Esperar a su siguiente oportunidad puede añadir casi todo ese tiempo, incluso antes de cualquier otro procesamiento. La frecuencia de barrido, la frecuencia de refresco de la pantalla y la latencia entre el toque y la imagen describen, por tanto, sucesos distintos. La exposición ralentiza su barrido para que se vea la secuencia de filas, pero no simula el sistema operativo ni la cadena de refresco de la pantalla. Su ajuste de 3 filas/s tarda 4 segundos en completar 12 filas; el ajuste intermedio, 3 imágenes/s, tarda unos 333 ms. Confundir filas por segundo con imágenes por segundo cambia la respuesta en un factor de 12.
Cuatro formas de encontrar un dedo
La BYU Design Review describe cuatro familias de sensores. Pueden estar sobre pantallas parecidas y medir cambios físicos muy distintos. La construcción de capacidad proyectada de un teléfono no debe tomarse como la explicación de todos los quioscos públicos.
| Sensor | Qué se mide | Qué puede activarlo | Una limitación práctica |
|---|---|---|---|
| Resistivo | Tensión en el punto donde dos capas recubiertas se juntan bajo presión | Un dedo, un guante o un puntero no conductor que presione las capas una contra otra | La capa superior debe flexionarse; su estado importa |
| Capacidad proyectada | Acoplamiento eléctrico a través de la cubierta | Un dedo bien acoplado o una punta conductora; los punteros activos necesitan electrónica compatible | Los guantes y el agua cambian las condiciones eléctricas |
| Infrarrojo | Trayectos de luz interrumpidos entre emisores y detectores alrededor del perímetro | Un objeto que bloquee los haces | El polvo o la luz ambiente intensa pueden interferir |
| Onda acústica superficial | Pérdida de energía de ondas ultrasónicas que viajan por la superficie | Un contacto que absorba suficiente energía de onda | Material sobre la superficie puede perturbar las ondas |
Un panel resistivo no necesita una yema conductora, porque el contacto mecánico cierra el hueco entre sus capas. Un marco infrarrojo no necesita poner una rejilla de electrodos transparentes sobre el área visible: los trayectos de detección la cruzan por encima. Un panel de onda acústica superficial usa transductores y el instante en que se perturban las ondas, en lugar de la capacidad del usuario. Ninguno de estos tres sensores alternativos se simula cambiando Pulsar con. Ese control cambia el objeto que se presenta al sensor capacitivo de esta exposición, no la tecnología de detección subyacente.
También hay que separar las fechas de la historia. El resumen histórico de USC Viterbi sitúa en 1965 el trabajo de Johnson con el dedo en el RRE. La fecha de 1969 de arriba es la de concesión de su patente estadounidense, no la fecha en que demostró la idea por primera vez. El informe del CERN de 1973 pertenece a un desarrollo posterior de la sala de control. Ninguna de las dos fechas afirma que estos primeros sistemas ya ofrecieran los gestos con muchos dedos y seguimiento continuo que se esperan de un teléfono actual.
Malentendidos frecuentes
Pulsar con más fuerza tiene que crear una señal eléctrica más intensa. Este sensor mide acoplamiento, no fuerza. Una pulsación más firme puede aplastar la yema y alterar su área de contacto, pero eso no es una medida calibrada de fuerza. El dedo del modelo tiene un perfil fijo y no hay control de presión. Una aplicación no puede obtener una fuerza fiable simplemente cambiando el nombre de su amplitud táctil.
Cuatro puntos candidatos significan que se detectaron cuatro dedos. En la medida propia por filas y columnas, dos filas activas y dos columnas activas producen cuatro posibles intersecciones. La información que falta es qué fila corresponde a qué columna. Bajar el umbral no puede recuperar esa información y puede dejar pasar más ruido. Las medidas mutuas resuelven las intersecciones una por una. Dos toques en la misma fila son además una prueba distinta de dos toques en diagonal, porque cambia el número de intersecciones ambiguas.
Una marca azul de agua demuestra que los teléfonos reales son resistentes al agua. Aquí el azul significa una señal negativa tras restar la referencia, en el modelo elegido de gota flotante. El agua que llega a una zona conectada a masa puede comportarse de otra manera, como explica la guía de Infineon. La resistencia al agua se refiere a que el líquido entre en el aparato; el funcionamiento fiable con el dedo mojado se refiere a distinguir señales eléctricas. Cumplir uno de los requisitos no establece el otro.
Pruébalo en pantalla
Los retos que hay bajo los controles parten cada uno de un estado preparado, y la insignia del escenario cuenta cuántos has resuelto. Los experimentos de abajo usan los mismos controles.
Pon Pulsar con en Dedo desnudo y activa Valores de nodos. Mueve un solo toque despacio entre los centros de nodos vecinos. Compara la coordenada indicada con la marca discontinua de la posición real y con el error que aparece junto al resultado. Anota el error mayor que veas a lo largo de ese corto trayecto en lugar de tratar una buena lectura como una especificación.
Pon dos dedos en el panel de prueba, o activa Pulsar el vidrio y ponlos sobre el modelo. En un teléfono, sepáralos: la línea discontinua entre los toques muestra la proporción de la pinza, y los dos máximos también se separan en el escenario. Con el ratón, haz Mayús-clic en dos posiciones en diagonal para dejar los dos dedos fijos, activa Barrido de capacidad propia y cuenta las intersecciones candidatas; luego desactívalo sin cambiar los dedos.
Pon Grosor del guante en 2 mm y pulsa. No se detecta nada hasta que se activa Alta sensibilidad (guantes); con 3 mm ni siquiera así. Haz lo mismo con un Protector de pantalla de 1 mm y con el Puntero fino, punta de 2,5 mm. Después pon cinco Gotas sobre el vidrio sin tocar nada, y busca la combinación de barrido y sensibilidad que indique un toque solo por el agua.
Por último, pon Ruido del cargador al 85 % y mantén un dedo quieto. Aparecen toques fantasma a lo largo de sus columnas. Activa Filtro (salto de frecuencia) y la cuenta vuelve a tus toques reales. Estos experimentos usan cuentas, no picofaradios medidos, y no pueden comprobar el comportamiento con guantes, agua o cargador del aparato en el que estás leyendo esto.
Preguntas
¿Por qué el dedo reduce la capacidad en vez de aumentarla?
En la capacidad mutua el controlador mide el acoplamiento entre una fila y una columna. Un dedo se lleva parte del campo que habría ido de una a otra, así que el acoplamiento baja. En la capacidad propia el controlador mide un electrodo respecto a masa, y el dedo añade un camino a masa, de modo que esa lectura sube. El panel de prueba muestra ambos casos como cuentas positivas sobre la referencia.
¿A qué distancia están los electrodos reales?
Los fabricantes usan patrones distintos y rara vez los publican. Las fuentes de aquí dan rombos de 4 a 8 mm (Barrett y Omote) y usan 5 mm como ejemplo resuelto (Microchip), que es lo que usa el modelo.
¿Cómo acierto un objetivo de 2 mm con paso de 5 mm?
La yema cubre varios nodos, y el controlador compara con qué intensidad responde cada uno. Una media ponderada de tres valores vecinos da una posición en fracciones de milímetro. El recuadro junto al panel de prueba muestra ese cálculo con tu propio toque.
¿Qué es un toque fantasma?
Una posición falsa que aparece cuando se miden dos dedos con un barrido de capacidad propia por filas y columnas. Dos filas tocadas y dos columnas tocadas se cruzan en cuatro puntos, y el controlador no puede distinguir los dos reales de los dos imaginarios. Medir cada cruce por separado, como hace la capacidad mutua, elimina el problema.
¿Por qué el teléfono ignora mis guantes?
Un guante grueso mantiene el dedo demasiado lejos de los electrodos y es mal conductor en sí mismo, así que el cambio queda por debajo del umbral del controlador. Los teléfonos con modo guantes aumentan la sensibilidad, lo que también les hace reaccionar ante un dedo que flota justo encima del vidrio.
¿Por qué molestan las gotas de agua?
El agua conduce. Según si una gota alcanza también una parte del sensor conectada a masa, puede bajar la lectura como un dedo o empujarla en sentido contrario. De cualquier modo, perturba los números en los que se apoya el controlador, y el firmware tiene que reconocerla y dejarla fuera.
¿Por qué funcionan una salchicha o banana?
Porque se sostiene en la mano, conduce lo bastante bien y cubre de la rejilla casi lo mismo que una yema, de modo que la rejilla ve un dedo algo más romo. Engadget contó en febrero de 2010 que usuarios surcoreanos de iPhone usaban así salchichas de aperitivo con el frío. Un lápiz de madera no hace nada: su grafito conduce, pero la madera lo mantiene apartado de tu mano y la punta es diminuta.
¿Por qué falla el teléfono con un cargador barato?
EDN explica que un cargador deficiente hace que la masa del teléfono oscile respecto a tierra, y un dedo que toca la pantalla inyecta esa oscilación en los electrodos que tiene debajo. Los controladores escuchan este ruido y cambian su frecuencia de funcionamiento; el modelo muestra los toques fantasma que provoca y el efecto del filtro.
¿Por qué necesito un puntero especial?
La punta tiene que conducir y ser lo bastante ancha para cubrir un nodo como lo hace una yema. Un bolígrafo de plástico normal no cambia el campo en absoluto. Los punteros de dibujo de punta fina son punteros activos, que envían su propia señal a la rejilla.
¿Puede detectar antes de tocar?
Sí. El campo abombado llega un poco por encima del vidrio. La mayoría de los teléfonos esperan un toque firme, pero Barrett y Omote señalan que la sensibilidad puede aumentarse hasta detectar una mano cercana a la pantalla, lo que llaman detección de proximidad. En el modelo, un dedo a 3 mm del vidrio da 22 cuentas, justo por debajo del umbral normal de 30.
¿Leer 0,1 mm garantiza esa exactitud?
No. Es el incremento mostrado. El ejemplo resuelto tiene un error de unos 0,24 mm a pesar de los dígitos impresos más finos; la interpolación, el ruido y los efectos de borde siguen importando.
¿El barrido máximo es el refresco de imagen?
No. Sus 120 imágenes/s describen el sensor táctil. Un barrido completo del sensor dura 8,33 ms, pero el procesamiento y la programación de la pantalla añaden retrasos que este modelo no simula.
Términos
- Capacidad proyectada: tecnología táctil que detecta el dedo a través del vidrio midiendo la capacidad entre electrodos dispuestos en patrón debajo de él.
- Capacidad mutua: capacidad entre un electrodo emisor y uno receptor en el punto donde se cruzan.
- Capacidad propia: capacidad de un electrodo entero respecto a masa.
- Nodo: un cruce de una fila y una columna, la unidad más pequeña que mide un controlador de capacidad mutua.
- ITO (óxido de indio y estaño): material transparente que conduce la electricidad, usado en los electrodos.
- Referencia: lectura guardada sin contacto que el controlador resta de cada medida nueva.
- Umbral: valor sobre la referencia a partir del cual un nodo cuenta como tocado.
- Centroide: media ponderada de varios valores de nodos, usada para hallar una posición más fina que la separación entre electrodos.
- Punto fantasma: posición falsa de un toque que se crea al medir filas y columnas enteras.
- Paso: separación entre electrodos vecinos.
Fuentes
Microchip Technology, Todd O'Connor, TB3064: mTouch Projected Capacitive Touch Screen Sensing Theory of Operation (2010): ITO diamond electrodes, typical capacitance values, mutual and self measurement, baseline, interpolation formula and example, two-touch example. https://ww1.microchip.com/downloads/en/DeviceDoc/93064A.pdf (consultado el 16 de octubre de 2026)
Microchip Technology, AN2934: Capacitive Touch Sensor Design Guide (2020): mutual-capacitance sensor design and electrode spacing. https://ww1.microchip.com/downloads/aemDocuments/documents/TXFG/ApplicationNotes/ApplicationNotes/Capacitive-Touch-Sensor-Design-Guide-DS00002934-B.pdf (consultado el 16 de octubre de 2026)
Infineon Technologies, AN85951: PSoC 4 and PSoC 6 MCU CAPSENSE design guide: mutual capacitance falls under a finger, centroid calculation and linearity, liquid droplets on mutual-capacitance sensors. https://documentation.infineon.com/psoc6/docs/epf1667481159393 (consultado el 16 de octubre de 2026)
Infineon Technologies, AN234185: PSoC 4 CAPSENSE touchpad design guide: diamond patterns in ITO, centroid resolution. https://www.infineon.com/assets/row/public/documents/30/42/infineon-an234185-psoc-4-capsense-touchpad-design-guide-applicationnotes-en.pdf (consultado el 16 de octubre de 2026)
3M Touch Systems, Touch Technology Brief: Projected Capacitive Technology, hosted by MIT for its circuits course: ITO sensor construction and sheet resistance, ghost points, the 40 by 60 example, response time. https://circuits.mit.edu/_static/S25/labs/rc/3m_capsense.pdf (consultado el 16 de octubre de 2026)
Gary Barrett and Ryomei Omote, Projected-Capacitive Touch Technology, Information Display 3/10 (2010), hosted by Stanford University: cover lens thickness, diamond size, scan rates, resolution, glove and stylus limits, proximity sensing, controller on the flex tail, the 15-touch patent quote. http://large.stanford.edu/courses/2012/ph250/lee2/docs/art6.pdf (consultado el 16 de octubre de 2026)
Hyoungsik Nam and others, Kyung Hee University, Review of Capacitive Touchscreen Technologies: Overview, Research Trends, and Machine Learning Approaches, Sensors 21 (2021): self versus mutual capacitance, ghost touches, display and charger noise, passive and active styluses, water as a contaminant. https://pmc.ncbi.nlm.nih.gov/articles/PMC8309784/ (consultado el 16 de octubre de 2026)
Graham Roth, Capacitive Touch Screens, Stanford University coursework for PH250 (2012): overview of self and mutual capacitance. http://large.stanford.edu/courses/2012/ph250/roth2/ (consultado el 16 de octubre de 2026)
CERN, CERN becomes one of the touch-screen pioneers: Stumpe's 1972 note, 80 µm lines, the 1973 report, the SPS control room, the 1977 X–Y screen. https://timeline.web.cern.ch/cern-becomes-one-touch-screen-pioneers (consultado el 16 de octubre de 2026)
Bent Stumpe and Christine Sutton, The first capacitative touch screens at CERN, CERN Courier (2010). https://cerncourier.com/a/the-first-capacitative-touch-screens-at-cern/ (consultado el 16 de octubre de 2026)
Malvern Radar and Technology History Society, 1965: The Touchscreen: Eric Johnson's copper-wire touch display at RRE Malvern. http://mraths.org.uk/?page_id=531 (consultado el 16 de octubre de 2026)
Eric Arthur Johnson, US patent 3,482,241, Touch displays, granted 2 December 1969. https://patents.google.com/patent/US3482241A/en (consultado el 16 de octubre de 2026)
Cálculos de esta página: valor del nodo = A × exp(-d² ÷ 2s²) ÷ (1 + (h ÷ 1,6 mm)²), con A = 100 y s = 3,4 mm para un dedo; posición = Σ(valor × posición) ÷ Σ valor sobre tres nodos vecinos.
MIT, Scott Hughes, 8.022 Lecture 6, Capacitance: Q = CV and the meaning of stored charge; used for the explicitly assumed 3 V example. https://web.mit.edu/sahughes/www/8.022/lec06.pdf (consultado el 23 de octubre de 2026)
Dylan Conover, BYU Design Review, Explained: How Touchscreens Work (2026): resistive, infrared and surface acoustic wave operating principles and limitations. https://www.designreview.byu.edu/collections/explained-how-touchscreens-work (consultado el 23 de octubre de 2026)
USC Viterbi, Illumin, Touchscreen: an Engineered Harmony between Humans and Machines: Johnson's 1965 RRE work; used for the date, not its simplified electric-field analogy. https://illumin.usc.edu/touchscreen-an-engineered-harmony-between-humans-and-machines/ (consultado el 23 de octubre de 2026)
Nilay Patel, Engadget, South Korean iPhone users turn to sausages as a cold weather 'meat stylus' (11 February 2010). https://www.engadget.com/2010-02-11-south-korean-iphone-users-turn-to-sausages-as-a-cold-weather-me.html (consultado el 27 de octubre de 2026)
EDN, Aggressively combat noise in capacitive touch applications (2013): charger common-mode noise injected through the finger, only when a finger touches. https://www.edn.com/aggressively-combat-noise-in-capacitive-touch-applications/ (consultado el 27 de octubre de 2026)
Petro Ksondzyk and Dennis Wavomba (Cypress Semiconductor), US patent 9,444,452, Frequency hopping algorithm for capacitance sensing devices (2016): listening for charger noise and hopping to another operating frequency. https://patents.google.com/patent/US9444452B2/en (consultado el 27 de octubre de 2026)
Jefferson Y. Han, Low-cost multi-touch sensing through frustrated total internal reflection, UIST 2005. https://dl.acm.org/doi/10.1145/1095034.1095054 (consultado el 27 de octubre de 2026)
Wacom, What is the EMR (Electro-Magnetic Resonance) method? and Our key technologies: battery-free EMR pens, Active ES pens sharing the finger sensor. https://support.wacom.com/hc/en-us/articles/1500006270401-What-is-the-EMR-Electro-Magnetic-Resonance-method-incorporated-in-a-pen-tablet and https://www.wacom.com/en-us/about-wacom/technologies (consultado el 27 de octubre de 2026)
Synaptics, Clear ID optical in-display fingerprint sensors featured on new vivo X21 UD smartphones (21 March 2018). https://www.synaptics.com/company/news/clear-id-vivo-x21-ud-smartphone (consultado el 27 de octubre de 2026)
Qualcomm, Qualcomm 3D Sonic Sensor (2019), Introducing Qualcomm 3D Sonic Sensor Gen 2 (2021: Gen 1 4 × 9 mm) and Force Sensing creates new waves for smartphone displays (2024: 3D Sonic Max 600 mm², two fingers). https://www.qualcomm.com/news/onq/2019/02/samsung-galaxy-s10-taps-qualcomm-3d-sonic-sensor-top-notch-security-and-accuracy , https://www.qualcomm.com/news/onq/2021/01/introducing-qualcomm-3d-sonic-sensor-gen-2 , https://www.qualcomm.com/news/onq/2024/05/force-sensing-creates-new-waves-for-smartphone-displays (consultado el 27 de octubre de 2026)
Valores del modelo en el escenario: guante y protector como capas en serie con el vidrio protector, k = 1 ÷ (1 + 0,6 × (protector ÷ 2 + guante ÷ 2) ÷ 0,1 mm); gota flotante −18 cuentas, gota conectada a tierra +50; ruido del cargador de hasta 46 cuentas en las columnas tocadas, 12 % con el filtro; 1,50 pF y 0,002 pF por cuenta.
Texto y simulación: CC BY-NC-SA 4.0, salvo que se indique lo contrario.
Más exposiciones
Cómo llega la electricidad a tu casa
La electricidad sale de la central a 345 000 voltios y llega a la toma a 220, porque con alta tensión la corriente, y con ella el calor que se pierde en los cables, es pequeña.
Batería de iones de litio: simulador interactivo de carga
Cada vez que se carga una celda 18650, unos 7 × 10²² iones de litio salen de un óxido metálico y se meten entre las láminas del grafito.
Microondas: compara el calor y observa el magnetrón
Las ondas del microondas miden 12,2 cm. Sin plato giratorio, los puntos calientes de la comida quedan separados unos 6 cm.
Cómo funciona un transistor
Un chip con 16 000 millones de transistores enciende y apaga cada uno con unos pocos voltios en una puerta que nunca toca el silicio de debajo.
Rayos y truenos: cómo funcionan
El canal de un rayo calienta el aire a unas cinco veces la temperatura de la superficie del Sol, y su trueno necesita unos 3 segundos por kilómetro para llegar a ti.
RCP, DEA, atragantamiento y extintor: practica paso a paso
Empuja de 100 a 120 veces por minuto, a unos 5 cm de profundidad: con un testigo que lo hizo, la supervivencia en Corea en 2024 fue 2,36 veces mayor.