РИС. 09Как это устроено
Электродвигатель: принцип работы по шагам в симуляторе
Восемь двигателей, от провода Faraday в ртути в 1821 году до магнитов электромобиля. Все вращаются благодаря одной силе между током и полем.
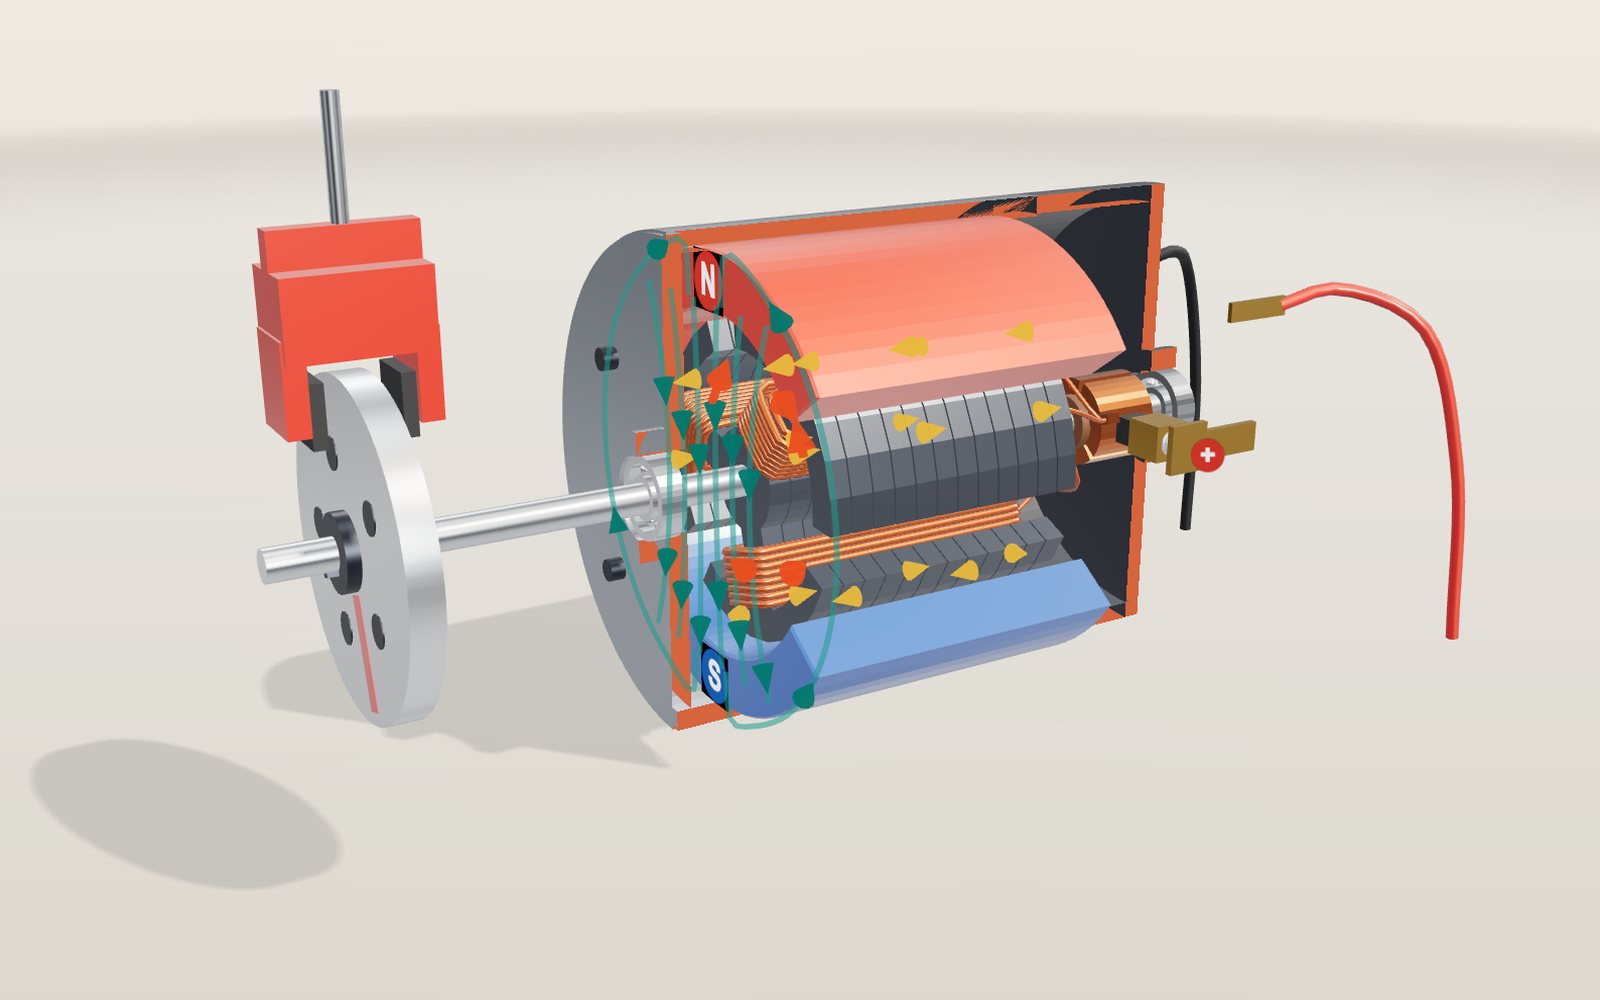
На этом устройстве не получается показать 3D-модель. Шаги экскурсии ниже можно прочитать текстом.
1 / 17 Малый двигатель в разрезеПередняя половина корпуса и крышки удалена, красные края отмечают срез. Трёхполюсный якорь вращается между двумя магнитами. Это один из восьми моторов; остальные выбираются ползунком или списком под управлением.
Тяните для поворота. Колесо или щипок меняют масштаб.
Что показывает модель
Принцип работы электродвигателя состоит в превращении силы между током и магнитным полем во вращение. Нажмите курок аккумуляторной дрели, включите потолочный вентилятор или нажмите педаль электромобиля, и что-то начнёт крутиться. Эти машины совсем не похожи. У самой дешёвой есть разрезанное медное кольцо и два угольных бруска. В автомобиле микросхема переключает сотни ампер тысячи раз в секунду. Все используют одну силу, которую Michael Faraday показал в 1821 году на проводе, подвешенном в чаше ртути.
В экспонате восемь двигателей. Выберите тип ползунком или в списке под управлением, и появится его модель:
- Коллекторный двигатель постоянного тока, вскрытый мотор в металлическом стакане, как в игрушках и стеклоподъёмниках.
- Бесщёточный двигатель постоянного тока (BLDC) с внешним ротором, как у пропеллера дрона, с датчиками Холла и драйвером.
- Трёхфазный асинхронный двигатель, рабочая машина насосов, вентиляторов и заводов, с короткозамкнутым ротором.
- Синхронный двигатель с постоянными магнитами, мотор электромобиля с магнитами внутри ротора, инвертором сверху и редуктором, видимым при включении приводного узла.
- Шаговый двигатель, мотор 3D-принтера с поворотом на 1,8° за импульс и шкалой на валу.
- Сервопривод, небольшой мотор, редуктор и датчик в одном корпусе, поворачивающие вал на заданный угол.
- Линейный двигатель, развёрнутый вдоль пути мотор, принцип поездов на магнитном подвесе.
- Двигатель Faraday 1821 года, провод, обходящий магнит в ртути.
Половина каждого корпуса срезана, красные грани обозначают срез. Показания в углу меняются: вольты, амперы и rpm для моторов постоянного тока, частота, скольжение и скорость поля для асинхронного, угол шага и вала для шагового. «Подробнее» открывает небольшой график токов, создающих поле. Под управлением находятся более крупные элементы: формула с текущими числами, график выбранного мотора, диаграмма фазных токов и суммарного поля, шесть заданий, таблица классов КПД, сравнение двигателей и 41 пример из истории и знакомых машин.
Назначение ползунков зависит от двигателя. Напряжение, нагрузка и сила магнитов применимы к большинству. ШИМ задаёт коэффициент заполнения для моторов постоянного тока и длительность импульса для сервопривода. Частота означает частоту питания асинхронного двигателя, частоту инвертора электромобиля и линейного мотора или частоту шагов. Полюса меняют обмотку машин переменного тока. Неиспользуемые ползунки серые.
На экране всё вращается медленнее показаний, иначе изображение размылось бы. Коллекторный мотор замедлен в 60 раз, мотор дрона в 320, асинхронный в 40. «Замедление» снижает скорость ещё сильнее.
Почему провод в магнитном поле движется
Основа двигателя проста: провод с током поперёк магнитного поля испытывает боковую силу, перпендикулярную и проводу, и полю. Её величина
F = B × I × L
Здесь B обозначает индукцию поля в теслах, I ток в амперах, L длину провода внутри поля в метрах. Возьмём провод длиной 30 мм в поле 0,3 тесла, примерно таком, какое ферритовый магнит даёт в небольшом зазоре, и пропустим 1 ампер. Сила равна 0,3 × 1 × 0,03 = 0,009 ньютона, примерно весу грамма. Одного такого усилия недостаточно для привода.
Поэтому мотор использует много проводов. В катушке десятки витков, у каждого две длинные стороны вдоль вала, и малая сила складывается сотни раз. Красные стрелки коллекторного мотора показывают силы на обеих сторонах катушек. Они растут с током и зависят от положения: под магнитом действует полное поле, между магнитами почти никакое.
Направление показывает правило левой руки. Указательный палец направьте по полю от севера к югу, средний по току, большой укажет силу. Это правило Fleming для двигателей. Векторная запись F = I L × B описывает то же векторное произведение. При обращении тока, как в рекуперации, большой палец тоже меняет направление.
Есть другой взгляд. Ток катушки превращает железный луч в электромагнит с северным и южным концами. Его притягивает противоположный полюс и отталкивает одноимённый. Оба описания учитывают одни силы и дают один момент. Машины переменного тока проще понимать вторым способом, поэтому их катушки красные, когда служат северными полюсами, и синие, когда южными.
Зачем коллекторному мотору переключение
Представьте катушку с постоянным током. Её луч становится, например, северным полюсом и поворачивается к южному магниту. Достигнув его, притяжение больше не может вращать луч. Он немного проскакивает, возвращается и замирает, как стрелка компаса. Для продолжения вращения ток должен обратиться при прохождении магнита, чтобы притягиваемый полюс теперь отталкивался дальше.
Это и делает коллектор, вращающийся переключатель на валу. Его сегменты вращаются с катушками, щётки неподвижны. Щётка переходит на следующий сегмент, меняя соединение обмоток. В модели сегменты имеют ширину 112°, промежутки 8°, а щётки стоят напротив. Через каждые 60° щётка пересекает промежуток: шесть переключений за оборот, обращение тока каждой катушки каждые пол-оборота.
В замедленном режиме мотор притормаживает около этих моментов. Несколько градусов щётка касается двух сегментов и замыкает катушку между ними. Ток должен быстро исчезнуть и нарасти обратно. В реальном моторе отсюда небольшие синие искры. Модель рисует искру при замыкании промежутка щёткой, если течёт ток.
Как три катушки делят ток
У двухполюсного мотора есть мёртвая точка. Если катушка остановится поперёк поля, силы направлены наружу без вращающего действия, и самопуск невозможен. Три полюса устраняют это: при любом угле хотя бы две катушки могут тянуть.
Катушки соединены последовательно в кольцо, каждый стык идёт к сегменту коллектора. При щётках на двух сегментах ток может пройти напрямую через одну катушку или через две другие последовательно. Сопротивление прямого пути вдвое меньше, поэтому он принимает две трети тока, а каждая из остальных катушек одну треть. Когда щётка перекрывает промежуток, одна катушка замкнута, две другие делят ток поровну. График «Подробнее» показывает три тока по углу ротора.
Суммарный момент всех катушек не падает до нуля ни при каком угле. В упрощённой модели он шесть раз за оборот снижается примерно до 77 % максимума. Такая пульсация способствует гудению дешёвых моторов. Пять, семь и больше полюсов и сегментов дают более ровный момент.
Противо-ЭДС и снижение тока при вращении
Сопротивление маленького мотора может быть 2 ома. При 12 вольтах закон Ома предсказывает 6 ампер. В момент пуска это верно, но затем ток падает до доли этого значения. Мотор также генератор: движение катушек в поле индуцирует напряжение против питания. Оно называется противо-ЭДС и пропорционально скорости:
E = k × ω
ω обозначает скорость в радианах в секунду, k константу двигателя. Питание покрывает и противо-ЭДС, и падение напряжения на сопротивлении:
V = I × R + k × ω
Та же константа связывает ток и момент:
T = k × I
В единицах SI оба k имеют одинаковое численное значение. Вольт-секунда на радиан равна ньютон-метру на ампер; обе величины относятся к одним катушкам в одном поле.
Эти соотношения объясняют поведение. Мотор разгоняется, пока k × I не уравновесит нагрузку. При росте нагрузки он замедляется, противо-ЭДС падает, больше напряжения проталкивает ток через обмотку, момент возрастает. Мотор не измеряет нагрузку: скорость устанавливается сама.
Расчётные примеры
Константы модели соответствуют небольшому любительскому мотору на 12 вольт: R = 2,0 ома, k = 0,020 ньютон-метра на ампер, момент инерции ротора с диском J = 1,0 × 10⁻⁴ kg·m². Трение, падение на щётках и индуктивность не учитываются. Числа проверены по уравнениям модели.
| Питание | Скорость без нагрузки | Пусковой момент | Ток заторможенного ротора |
|---|---|---|---|
| 3 В | 1432 об/мин | 30 мН·м | 1,5 А |
| 6 В | 2865 об/мин | 60 мН·м | 3,0 А |
| 9 В | 4297 об/мин | 90 мН·м | 4,5 А |
| 12 В | 5730 об/мин | 120 мН·м | 6,0 А |
Скорость без нагрузки. Ток равен нулю, поэтому V = k × ω и ω = V / k. При 12 В это 600 радиан в секунду, или 5730 об/мин. Каждый вольт добавляет 477,5 об/мин.
Пусковой момент. При удерживаемом валу нет противо-ЭДС, ток равен V / R. При 12 В это 6 А, момент 0,020 × 6 = 0,12 Н·м, или 120 мН·м.
Рабочая точка. При 9 В и 20 мН·м ток равен 0,020 / 0,020 = 1 А. Противо-ЭДС равна 9 − 1 × 2 = 7 В, скорость 7 / 0,020 = 350 рад/с, или 3342 об/мин. Питание даёт 9 Вт, вал отдаёт 0,020 × 350 = 7 Вт, КПД 77,8 %. Остальные 2 Вт греют катушки.
Большая нагрузка. При 12 В и 80 мН·м ток равен 4 А, противо-ЭДС 12 − 4 × 2 = 4 В, скорость 1910 об/мин. При 12 В и 20 мН·м получаются 4775 об/мин и 1 А.
Максимум мощности. Выходная мощность равна произведению момента на скорость. Максимум находится посередине прямой: половина скорости холостого хода и половина пускового момента. При 12 В это 60 мН·м и 2865 об/мин, то есть 18 Вт из входных 36 Вт. КПД ровно 50 %, поэтому обычно моторы работают значительно быстрее этой точки.
Магниты и витки. Сила магнитов и число витков масштабируют k. Магнит силой 1,5 от исходной снижает скорость без нагрузки при 12 В до 3820 об/мин, но повышает пусковой момент до 180 мН·м: медленнее, зато сильнее. Удвоение витков при том же объёме меди удваивает k, но провод вдвое тоньше по сечению и вдвое длиннее, так что R возрастает вчетверо. Скорость и пусковой момент уменьшаются вдвое, до 2865 об/мин и 60 мН·м. Поэтому в одном корпусе продают разные обмотки для высокого напряжения и малого тока или наоборот.
ШИМ. Питание быстро включается и выключается, оставаясь включённым заданную долю времени. Индуктивность сглаживает импульсы, и мотор ведёт себя как при среднем напряжении. 60 % от 12 В эквивалентны 7,2 В. Почти все аккумуляторные моторы управляются так: полностью открытый или закрытый ключ теряет мало мощности.
Разгон. Постоянная времени установления скорости модели J × R / k² = 0,5 с. Реальный мотор такого размера без тяжёлого диска устанавливает скорость за несколько сотых секунды.
График показывает момент по горизонтали, скорость по вертикали. При данном напряжении возможны только точки прямой между скоростью холостого хода и пусковым моментом. Пересечение с красной линией нагрузки задаёт режим. Рост напряжения сдвигает прямую наружу; выше пускового момента пересечения нет. Так маленькие моторы сгорают при заклинивании.
Обратное преобразование: рекуперация
Мотор и генератор представляют одну машину. Если нагрузка вращает вал быстрее, чем питание само по себе, противо-ЭДС превышает питающее напряжение и ток идёт из мотора в батарею. Момент обращается и тормозит внешний привод.
Включите рекуперацию на коллекторном моторе при 12 В и 40 мН·м. Теперь нагрузка вращает вал. Ток устанавливается на −2 А, скорость на 7639 об/мин. Батарея принимает 12 × 2 = 24 Вт, вал подводит 0,04 × 800 = 32 Вт. Разница 8 Вт греет катушки. Оранжевые стрелки тока, красные силы и большой палец разворачиваются.
Так работают электромобили, поезда и лифты. Задание электромобиля тормозит машину массой 2000 кг со 100 км/ч при 3 м/с² и показывает возвращённую долю 214 Вт·ч кинетической энергии. Мотор принимает только момент, разрешённый ползунком нагрузки, и ограниченную мощность на высокой скорости; остальное берут фрикционные тормоза. При разрешённых 200 Н·м модель возвращает около 170 Вт·ч, примерно 79 %. Без рекуперации всё становится теплом дисков. KONE описывает то же для лифтов: тяжёлая кабина вниз или лёгкая вверх вращает мотор, а рекуперативный привод возвращает энергию.
Бесщёточный мотор: микросхема вместо щёток
Щётки изнашиваются, искрят и ограничивают скорость. Без них кто-то другой должен выбирать момент переключения катушек. В 1962 году T. G. Wilson и P. H. Trickey описали три задачи: определить положение ротора, выбрать ключ и переключить. Транзисторы сделали это возможным. Получился бесщёточный мотор постоянного тока, фактически синхронная машина с магнитами и собственной коммутацией.
Показан внешний ротор, как у дрона. На неподвижном статоре 12 катушек; снаружи вращается колокол с 14 магнитами, к которому прямо крепится пропеллер. Семь пар полюсов дают семь повторений токового рисунка за оборот. Три датчика Холла в задних отверстиях пазов чувствуют каждый магнит. Между ними 120 электрических градусов, или 120 / 7 ≈ 17,1° механического поворота. Три сигнала образуют шесть комбинаций, по одной на 60° электрического периода. Драйвер выбирает две фазы и направление подключения батареи.
Это шестиступенчатая коммутация; в «Подробнее» токи выглядят прямоугольными ступенями. В каждый момент активны восемь из двенадцати катушек, красные северные и синие южные. Рисунок перемещается чуть впереди магнитов и тянет их. Фиолетовые стрелки зубцов показывают то же, а строка датчиков Холла код, читаемый драйвером.
Электрически по-прежнему V = I × R + k × ω. Любительские моторы характеризуют KV, скоростью без нагрузки на вольт. Модель использует KV 920, значит k = 60 / (2π × 920) ≈ 0,0104 В·с/рад, сопротивление 0,12 Ом. При 14,8 В, ШИМ 60 % и 0,1 Н·м она даёт 7051 об/мин, 10,1 А и КПД 82 %.
Компьютерный вентилятор использует тот же принцип с меньшим числом деталей. Noctua NF-A12x25 имеет однофазный мотор с четырьмя полюсами и пазами, достигает 2000 об/мин при 1,2 Вт, следует ШИМ материнской платы: 450 об/мин при 20 %, остановка при 0 %.
Три фазы создают вращающееся поле
Асинхронный мотор не имеет щёток, магнитов и переключающей электроники, но вращается. Секрет в статоре: три сетевых переменных тока сдвинуты на треть периода. Сначала максимум A, затем B, C и снова A.
Отдельная фаза создаёт только пульсирующее поле вдоль одной оси. Оси трёх обмоток разнесены на 120 электрических градусов. Сумма полей, сдвинутых на треть во времени и пространстве, имеет постоянную величину и равномерно вращается. Слева показаны токи за период, справа три фазных вектора и фиолетовая сумма. Пазы окрашены по текущему току, фиолетовые стрелки зубцов показывают движение полюсов по расточке. При 2 полюсах один северный и южный следуют друг за другом; при 4 их по два, а скорость вдвое ниже.
За период питания поле проходит одну пару полюсов. При p полюсах оно делает 2/p оборота за период, поэтому обороты в минуту равны
n_s = 120 × f / p
| Полюса | 50 Гц | 60 Гц |
|---|---|---|
| 2 | 3000 об/мин | 3600 об/мин |
| 4 | 1500 об/мин | 1800 об/мин |
| 6 | 1000 об/мин | 1200 об/мин |
| 8 | 750 об/мин | 900 об/мин |
Это синхронная скорость, на приборе скорость поля. Galileo Ferraris построил двухфазный мотор по этому принципу в 1885 году; патент Nikola Tesla 1888 года также его описывает. Mikhail Dolivo-Dobrovolsky в AEG запустил трёхфазную короткозамкнутую машину в начале 1889 года. Она и показана.
Скольжение: почему клетка отстаёт
Ротор асинхронной машины состоит из пакета стальных листов с алюминиевыми стержнями около поверхности, соединёнными торцевыми кольцами. Без железа он напоминал бы беговое колесо, отсюда название «беличья клетка». Внешних подключений к нему нет.
Когда поле пересекает стержни, возникает напряжение. Кольца замыкают цепь, течёт ток. Сила F = B × I × L тянет ротор вслед за полем. Но догнав поле, ротор перестал бы пересекать его, и исчезли бы ток и сила. Поэтому он всегда немного медленнее. Доля разности скоростей относительно поля называется скольжением:
s = (n_s − n) / n_s
Модель имеет 4 кВт, четыре полюса и 400 В. При номинальных 26,5 Н·м она вращается с 1451 об/мин против 1500 у поля, скольжение 3,3 %, ток 7,2 А. Стержни светлеют в местах индуцированного тока и ярче светятся с ростом скольжения.
Рост нагрузки увеличивает скольжение, ток и момент до предела. На полной кривой в неподвижности 45 Н·м и 47,6 А, более чем шестикратный рабочий ток. Поэтому большие машины пускают плавным пускателем или инвертором. При разгоне момент достигает 88 Н·м около 1130 об/мин, затем резко падает до нуля на скорости поля. Рабочий участок крутой: малое изменение скорости сильно меняет момент. Поэтому 10 Н·м дают 1482 об/мин, а 26,5 дают 1451. Выше максимума мотор останавливается.
Если с рекуперацией вращать вал быстрее поля, скольжение отрицательно. Стержни пересекают поле обратно, момент обращается и машина генерирует. При приводном моменте 20 Н·м скорость равна 1532 об/мин, на 2,2 % выше поля, а в сеть возвращается 2,89 кВт.
Частота и полюса задают скорость
Напрямую от сети асинхронный двигатель работает почти на одной скорости. Инвертор сначала выпрямляет питание, затем создаёт три фазы любой частоты. Для сохранения поля он снижает напряжение пропорционально частоте. Модель использует правило V/f до 50 Гц.
При 30 Гц и четырёх полюсах поле даёт 900 об/мин, ротор с номинальной нагрузкой 849 об/мин. Особенно выигрывают насосы и вентиляторы: мощность резко снижается со скоростью. Немного замедлить вентилятор выгоднее, чем перекрывать заслонку при полном ходе. Задание просит 1000 об/мин при минимум 20 Н·м: четыре полюса требуют около 34,6 Гц, шесть около 50,8 Гц.
Полюса меняют скорость крупными ступенями. Ползунок сразу меняет обмотку статора. Реальные переключаемые обмотки могут переходить с четырёх полюсов на восемь, давая вентилятору две скорости без электроники.
Мотор электромобиля: магниты внутри ротора
Большинство электромобилей и гибридов используют синхронную машину с постоянными магнитами. Статор похож на асинхронный: 48 пазов и три фазы. В роторе внутри пакета стали есть карманы с сильными магнитами, по два на полюс V-образно. Восемь полюсов означают 16 магнитов. Они сцепляются с полюсами поля, поэтому ротор следует ему точно, без скольжения. Это синхронное вращение.
Скорость задаётся инвертором, n = 120 × f / p. При 200 Гц и 8 полюсах это 3000 об/мин. Нагрузка меняет не скорость, а отставание полюсов ротора от поля, угол нагрузки. Без нагрузки они совпадают, при 100 Н·м отставание около 17 электрических градусов. Выше доступного момента ротор теряет синхронизм и останавливается. В автомобиле инвертор измеряет положение и задаёт ток так, чтобы поле всегда опережало на нужную величину.
V-образные карманы надёжно держат магниты на высокой скорости. Сталь между ними и вокруг них создаёт различную лёгкость намагничивания по направлениям. Это даёт дополнительный реактивный момент, когда железо стремится выровняться с полем. Так устроены машины с внутренними постоянными магнитами.
Обычно магниты неодим-железо-борные. Masato Sagawa с коллегами опубликовали материал в 1984 году: остаточная индукция 1,23 T, энергетическое произведение 290 кДж/м³, намного сильнее феррита игрушек. Поэтому мотор на 50 кВт помещается между колёсами.
Модель при 400 В даёт до 300 Н·м от остановки до 4775 об/мин, то есть 150 кВт. Затем противо-ЭДС приближается к пределу батареи, и часть тока инвертор направляет против поля магнитов. Это ослабление поля: момент падает с ростом скорости, мощность держится около 150 кВт до 16 000 об/мин. Более высокое напряжение поднимает точку излома; сильные магниты дают больший момент, но достигают её раньше.
КПД, карта и редуктор
Потери в меди растут с квадратом тока, значит и момента. Потери в стали возникают от сотен перемагничиваний в секунду и увеличиваются со скоростью, как потери на воздух и подшипники. При больших моментах мешает медь, при высоких скоростях сталь и ослабление поля. Лучший КПД находится посередине.
Карта показывает скорость по горизонтали, момент по вертикали, более тёмные области эффективнее. Чёрная линия отмечает доступный максимум момента. Лучшая точка модели около 8500 об/мин и 165 Н·м, КПД 96,5 %. Oak Ridge National Laboratory измерила мотор Nissan Leaf 2012 года и получила свыше 97 % между 5000 и 9000 об/мин. Задание ищет лучшую точку ползунками частоты и нагрузки.
Включите приводной узел, чтобы увидеть соединение с колёсами. Две ступени шестерён, 18 к 60 и 17 к 46, снижают скорость примерно в 9 раз, повышая момент во столько же. Вторая шестерня служит ведомым колесом дифференциала, позволяющего колёсам вращаться по-разному в повороте. При 6000 об/мин и радиусе колеса 0,35 м скорость около 88 км/ч. Высокооборотный мотор той же мощности требует меньшего момента, может быть легче и меньше. Испытания Oak Ridge показывают переход: Prius 2004 давал 400 Н·м и 50 кВт при максимуме 6000 об/мин, модель 2010 давала 205 Н·м, 60 кВт и 13 500 об/мин.
Шаговый двигатель: один импульс, один шаг
3D-принтер тысячи раз в минуту ставит сопло с точностью до доли миллиметра без измерения позиции. Импульс драйвера поворачивает вал на фиксированный угол, между импульсами мотор держит положение. Поэтому достаточно считать импульсы.
Модель примерно вдвое увеличенного гибридного NEMA 17 имеет ротор из двух зубчатых стальных чашек с осевым магнитом между ними. Одна чашка полностью северная, другая южная. По 50 зубцов смещены на ползуба. У статора восемь полюсов с мелкими зубцами, обмотанных двумя фазами A и B. Поочерёдное возбуждение заставляет зубцы ротора перескакивать к самым сильным зубцам статора.
Две фазы, четыре сочетания направлений тока за электрический период и пятьдесят зубцов: 4 × 50 = 200 полных шагов на оборот, по 1,8°. Полушаг добавляет промежуточные состояния с выключенной фазой: 400 шагов по 0,9°. При микрошаге токи следуют синусу и косинусу, позволяя останавливаться между зубцами. Режим 1/16 даёт 0,1125° за импульс. Кнопки подают отдельные импульсы, шкала показывает результат. Для 90° нужны 50 полных шагов.
Слабость в отсутствии проверки фактического шага. Индуктивность тормозит нарастание тока, поэтому доступный момент падает с частотой шагов. Выше предельной кривой ротор не успевает и пропускает шаги незаметно для контроллера. При 0,2 Н·м и 24 В модель успевает примерно до 834 полных шагов в секунду; при 48 В ток растёт быстрее и предел около 1668. Поэтому драйверы принтеров работают от 24 В и выше, а удар о препятствие смещает печать вбок. Типичный NEMA 17 имеет удерживающий момент 42 Н·см при 1,7 А на фазу.
Сервопривод проверяет своё положение
Сервопривод решает проблему обратной связью. В модельном сервоприводе есть небольшой коллекторный мотор, пластиковые шестерни для снижения скорости и повышения момента, потенциометр на выходном валу и плата. Каждые 20 мс приходит импульс. Его длительность задаёт положение: 1,5 мс середина, 1,0 мс 90° в одну сторону, 2,0 мс в другую. Плата сравнивает сигнал с потенциометром и подаёт напряжение, растущее с ошибкой, пока она не исчезнет. Надавите на качалку, и привод сопротивляется.
TowerPro SG90 массой 9 г, обычный для школьных роботов, даёт 1,8 кг·см при 4,8 В и поворачивается на 60° за 0,1 с. Модель использует эквивалентный двигатель по выходному валу и пропорциональный регулятор с небольшим демпфированием. При ШИМ 2,0 мс график быстро достигает +90° и успокаивается. Добавление нагрузки оставляет малую установившуюся ошибку: она нужна регулятору для создания удерживающего напряжения.
Тот же контур с энкодером вместо потенциометра и трёхфазным мотором вместо коллекторного работает в промышленных роботах и осях ЧПУ. Инверторы электромобилей замыкают подобный контур по току тысячи раз в секунду.
Линейный двигатель: развёрнутый в плоскость
Разрежьте мотор вдоль и разверните: статор станет длинной полосой, вращающееся поле побежит вдоль неё. Магниты на вагоне заставят его следовать со скоростью поля. Это синхронный линейный двигатель. Скорость зависит от частоты и полюсного деления τ, расстояния до соседнего полюса:
v = 2 × τ × f
При модельных 0,25 м частота 100 Гц даёт 50 м/с, или 180 км/ч, а 300 Гц даёт 540 км/ч. Путь уходит вдаль и срезан поперёк, показывая длинный статор под обоими краями, кабель с цветом по току и магниты на юбках вагона. Вагон остаётся в центре, путь движется мимо, фиолетовые стрелки показывают синхронность поля и магнитов.
Японский сверхпроводящий маглев ML-500 достиг 517 км/ч в 1979 году. Семивагонный L0 достиг 603 км/ч на линии Yamanashi 21 апреля 2015 года, что остаётся рекордом поезда. Та же идея в меньшем масштабе двигает столы производства микросхем и некоторые заводские конвейеры.
Двигатель Faraday 1821 года
В 1820 году Hans Christian Ørsted показал отклонение компаса током в проводе. Michael Faraday, тогда ассистент Royal Institution в London, повторял опыт для обзора темы. 3 сентября 1821 года в подвале он получил непрерывное вращение провода с током вокруг магнита и описал его в «On some new electro-magnetical motions». В дневнике указаны глубокая чаша с воском на дне и ртутью, вертикальный магнит в воске с полюсом чуть выше поверхности и подвешенный провод.
Последняя модель воспроизводит опыт. Ток идёт от вольтова столба вверх по латунной стойке, вниз по проводу, через ртуть и обратно. Вверху магнита поле расходится в стороны. Провод с направленным вниз током получает боковую силу под прямым углом и обходит полюс. Переворот магнита меняет направление. В модели скорость растёт с током, поскольку сопротивление ртути растёт со скоростью. Royal Institution хранит ванну Faraday 1822 года высотой 247 мм.
Устройство вращалось, но не могло ничего приводить. Это было доказательство непрерывного движения от электричества и магнетизма и начало остальных машин экспоната.
Зачем нужны классы КПД
Двигатели и приводимые ими машины потребляют очень много электричества. International Energy Agency оценило их долю в 2011 году более чем в 40 % мира, с экономически выгодным потенциалом сбережения около 25 % этого расхода. Материал программы IEA 4E 2025 года даёт 53 % в 2023 году, 72 % промышленного и 36 % потребления зданий. В ЕС нормы экодизайна охватывали 380 миллионов моторов в 2020 году, 1326 ТВт·ч ежегодно, 56 % конечного электропотребления.
Малая разница в КПД складывается. Стандарт IEC 60034-30-1 2014 года делит сетевые машины переменного тока на IE1–IE4; редакция 2025 года добавляет IE5. Для четырёх полюсов, 4 кВт и 50 Гц таблицы ЕС дают 86,6 % для IE2, 88,6 % для IE3, 91,1 % для IE4. С 1 июля 2021 года продаваемые в ЕС трёхфазные машины от 0,75 до 1000 кВт должны достигать IE3. С 1 июля 2023 года двух-, четырёх- и шестиполюсные машины от 75 до 200 кВт должны достигать IE4. В США с 1 июня 2016 года требуется NEMA Premium, соответствующий IE3.
Модельный асинхронный мотор даёт 90,1 % при номинальной нагрузке, в диапазоне IE3. Снижение потерь на один-два пункта требует больше меди, лучшей стали и меньших зазоров. Поэтому такие моторы дороже при покупке, но дешевле в работе.
Что модель не учитывает
Расположение деталей соответствует реальности, но масштаб разный. Коллекторный и шаговый моторы увеличены в несколько раз для видимости, асинхронный и автомобильный уменьшены. Электрические значения подобраны для поведения каждого типа, а не определённого изделия. Примеры приводят реальные изделия с источниками.
Модель постоянного тока игнорирует трение, напряжение щёток и индуктивность. Бесщёточная считает сопротивление пропеллера постоянным моментом. Асинхронная использует учебную схему с постоянными сопротивлениями, без роста сопротивления стержней с частотой при пуске и с упрощённым намагничивающим током. Автомобильная использует карту предельного момента и потерь, а не полный расчёт поля; угол нагрузки задан простой синусоидальной зависимостью. Шаговый ротор реагирует как демпфированная пружина в замедлении. Полюсное деление линейного мотора 0,25 м модельное. Стрелки сил и полей сделаны читаемыми, не масштабными.
Откуда появился электродвигатель
После вращения Faraday 1821 года Peter Barlow в 1822 году построил звёздчатое колесо в ртути между магнитными полюсами, первое электромагнитное вращающееся устройство. Электромагнит William Sturgeon 1825 года сделал практические моторы возможными. В мае 1834 года Moritz Jacobi в Königsberg завершил первый вращающийся мотор с полезной мощностью. Рекорд держался четыре года, пока второй мотор самого Jacobi не перевёз 14 человек через реку в 1838 году.
Кузнец Thomas Davenport из Vermont начал опыты с электромагнитом в 1833 году и 25 февраля 1837 года получил первый моторный патент США 132. Четыре электромагнита вращались внутри кольца постоянных магнитов с переключением коллектором. Указываются около 1000 об/мин и 4,5 ватта. Но батареи были дорогими, пар дешёвым, и ранние моторы не распространились.
Всё изменил генератор. Werner Siemens уложил обмотки в пазы в 1856 году и разработал динамо в 1866 и 1867 годах. Кольцевой якорь Zénobe Gramme 1871 года дал ровный постоянный ток, барабанный якорь Friedrich von Hefner-Alteneck улучшил его, а Auguste Pellerin в 1873 году предложил изолированные листы железа. Дешёвый ток сделал моторы выгодными. В 1879 году Siemens & Halske пустила локомотив на выставке в Berlin: 150 В, 2,2 кВт, 954 кг, 7 км/ч, около 90 000 посетителей на овале 300 м.
Для переменного тока требовался свой мотор. Ferraris построил двухфазный асинхронный двигатель в 1885 году, но считал КПД выше 50 % невозможным. Tesla подал первые патенты двухфазной системы в 1887 году; патент США 381,968 на мотор выдан 1 мая 1888 года. Трёхфазная клетка Dolivo-Dobrovolsky появилась в 1889 году. В 1891 году AEG и Oerlikon передали трёхфазную мощность на 175 км от Lauffen до Frankfurt при напряжении до 25 кВ, после чего двигатели распространялись в промышленности.
XX век добавил электронику. Полупроводниковая коммутация Wilson и Trickey 1962 года привела к бесщёточным моторам, Nd-Fe-B магнит 1984 года дал компактные мощные машины, силовые транзисторы распространили инверторы от лифтов до автомобилей. В 1996 году KONE выпустила лифт без машинного помещения с плоским магнитным мотором в шахте.
Вопросы
Зачем двигателю постоянного тока коллектор?
Катушка с постоянным током останавливается, выровнявшись с противоположным магнитом. Коллектор обращает ток при прохождении этой точки, сохраняя направление вращающей силы. В трёхполюсном моторе соединения меняются шесть раз за оборот, ток каждой катушки каждые пол-оборота.
Что такое противо-ЭДС?
Напряжение движущихся в магнитном поле катушек. Оно пропорционально скорости (E = k × ω) и противодействует питанию. Поэтому работающий мотор потребляет меньше тока, чем заторможенный.
Почему при пуске или заклинивании большой ток?
Нет противо-ЭДС, ток ограничен только сопротивлением. В модели 12 В / 2 Ом = 6 А против 1 А при нагрузке 20 мН·м. Асинхронная модель потребляет 47,6 А при пуске и 7,2 А при номинальной нагрузке.
Почему нагрузка замедляет мотор?
Момент задаётся током (T = k × I). Для большего момента нужен больший ток, который при постоянном напряжении возможен со снижением противо-ЭДС, то есть скорости. Асинхронному мотору аналогично нужно больше скольжения для большего тока клетки.
Что показывает правило левой руки Fleming?
Направление силы на проводе. Указательный палец вдоль поля от севера к югу, средний вдоль тока, большой вдоль силы. Правило правой руки с теми же пальцами показывает индуцированный ток генератора.
Почему у коллекторных моторов три полюса или больше?
У двухполюсного ротора есть положение с силами наружу без момента, и он может не запуститься. При трёх полюсах хотя бы две катушки всегда тянут, момент не исчезает.
Может ли мотор стать генератором?
Да. Вращение быстрее скорости от одного питания обращает ток. При 12 В и приводном моменте 40 мН·м модель даёт 7639 об/мин и зарядку 24 Вт. Электромобили так возвращают энергию торможения.
Что такое скольжение?
Отставание ротора асинхронной машины от поля как доля скорости поля. Оно нужно для пересечения стержней полем и возникновения тока и момента. Модель 4 кВт работает с 1451 об/мин против 1500, скольжение 3,3 %.
Как узнать полюса асинхронного мотора по табличке?
Найдите ближайшую синхронную скорость выше номинальной: 120 × f / p. Для 50 Гц и 1450 об/мин это 1500 об/мин, четыре полюса, скольжение около 3,3 %. Мотор 60 Гц и 1750 об/мин тоже четырёхполюсный.
Почему BLDC называют мотором постоянного тока, если в катушках переменный?
Он питается постоянным током и ведёт себя как коллекторный: скорость растёт с напряжением, момент с током. Драйвер и датчики Холла заменяют коллектор, переключая батарею на три фазы за шесть ступеней периода. В каждой катушке ток течёт в обе стороны.
Зачем электромобилю редуктор, если момент есть с остановки?
Быстрый мотор той же мощности требует меньшего момента, значит меньше меди, стали и магнитов. Передача примерно 9 к 1 связывает мотор с 10 000 об/мин и выше с колёсами примерно в десять раз медленнее.
Почему шаговый двигатель теряет шаги?
Индуктивность задерживает нарастание тока, и при высокой частоте доступный момент падает. Выше предельного момента ротор отстаёт на зубец, а контроллер не замечает: обычно датчика положения нет.
Как сервопривод узнаёт угол?
Потенциометр выходного вала вращается вместе с ним и даёт зависящее от угла напряжение. Плата сравнивает его с длительностью импульса от 1,0 до 2,0 мс за каждые 20 мс и двигает мотор до совпадения.
Что означают классы эффективности IE?
Это уровни КПД машин переменного тока при полной нагрузке по IEC 60034-30-1; IE1 самый низкий. Для четырёх полюсов, 4 кВт и 50 Гц минимумы ЕС равны 86,6 % для IE2, 88,6 % для IE3 и 91,1 % для IE4. С июля 2021 года большинство продаваемых в ЕС трёхфазных моторов должны иметь IE3.
Термины
- Якорь: вращающаяся часть двигателя постоянного тока с сердечником и катушками.
- Коллектор: сегментированное медное кольцо на валу, переключающее катушки.
- Щётка: угольный брусок, скользящий по коллектору и проводящий ток.
- Противо-ЭДС: напряжение вращающегося мотора против питания.
- Константа двигателя (k): вольты противо-ЭДС на радиан в секунду, численно равные ньютон-метрам на ампер.
- KV: скорость холостого хода в rpm на вольт.
- Статор: неподвижная часть мотора, в машинах переменного тока несёт обмотки.
- Ротор: вращающаяся часть.
- Датчик Холла: микросхема с сигналом при проходе магнитного полюса.
- Шестиступенчатая коммутация: шесть переключений трёхфазного питания за период, по две фазы.
- Синхронная скорость: скорость поля, 120 × f / p rpm.
- Скольжение: относительное отставание ротора асинхронного двигателя от поля.
- Беличья клетка: стержни ротора, соединённые торцевыми кольцами.
- Угол нагрузки: отставание полюсов синхронного ротора от полюсов поля.
- Ослабление поля: часть тока противодействует магнитам для работы выше базовой скорости.
- Инвертор: преобразователь постоянного тока в переменный любой частоты и обратно.
- Угол шага: поворот за импульс, 1,8° для мотора на 200 шагов.
- Предельный момент: наибольший момент без пропусков при данной частоте шагов.
- Полюсное деление (τ): расстояние между соседними полюсами бегущего поля линейного мотора.
- Рекуперация: торможение генераторным режимом с накоплением энергии.
Источники
- Royal Institution, The birth of electric motion (2021). https://www.rigb.org/explore-science/explore/blog/birth-electric-motion (checked 18 October 2026)
- Royal Institution, Michael Faraday's electric magnetic rotation apparatus (motor). https://www.rigb.org/explore-science/explore/collection/michael-faradays-electric-magnetic-rotation-apparatus-motor (checked 18 October 2026)
- M. Faraday, On some new electro-magnetical motions, and on the theory of magnetism, Quarterly Journal of Science 12 (1821), scan held by Museu Faraday, Instituto Superior Técnico. https://museufaraday.ist.utl.pt/HistTecnology/Faraday_motor.pdf (checked 18 October 2026)
- American Physical Society, APS News: September 4, 1821 and August 29, 1831: Faraday and Electromagnetism. https://www.aps.org/apsnews/2001/08/faraday-electromagnetism (checked 16 October 2026)
- German Patent and Trade Mark Office (DPMA), First patent for an electric motor: Thomas Davenport. https://www.dpma.de/english/our_office/publications/milestones/greatinventors/thomasdavenport/index.html (checked 18 October 2026)
- M. Doppelbauer, The invention of the electric motor 1800-1854, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1376.php (checked 18 October 2026)
- M. Doppelbauer, The invention of the electric motor 1856-1893, Karlsruhe Institute of Technology. https://www.eti.kit.edu/english/1390.php (checked 18 October 2026)
- Karlsruhe Institute of Technology, Jacobi's first real electric motor. https://www.eti.kit.edu/english/1382.php (checked 18 October 2026)
- Deutsches Museum, Elektrische Lokomotive, Siemens & Halske, inventory no. 3720. https://digital.deutsches-museum.de/en/digital-catalogue/collection-object/3720/ (checked 18 October 2026)
- N. Tesla, Electro-magnetic motor, US patent 381,968 (1 May 1888). https://patents.google.com/patent/US381968A/en (checked 18 October 2026)
- T. G. Wilson and P. H. Trickey, D-C machine with solid-state commutation, Electrical Engineering 81 (1962). https://doi.org/10.1109/EE.1962.6446586 (checked 18 October 2026)
- M. Sagawa et al., New material for permanent magnets on a base of Nd and Fe, Journal of Applied Physics 55, 2083 (1984). https://doi.org/10.1063/1.333572 (checked 18 October 2026)
- R. H. Staunton et al., Evaluation of 2004 Toyota Prius Hybrid Electric Drive System, ORNL/TM-2006/423. https://www.osti.gov/biblio/890029 (checked 18 October 2026)
- T. A. Burress et al., Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System, Oak Ridge National Laboratory (2011). https://info.ornl.gov/sites/publications/files/pub26762.pdf (checked 18 October 2026)
- T. Burress, Benchmarking State-of-the-Art Technologies, US DOE Vehicle Technologies Annual Merit Review (2013). https://www.energy.gov/sites/prod/files/2014/03/f13/ape006_burress_2013_o.pdf (checked 18 October 2026)
- Central Japan Railway Company, Superconducting Maglev (SCMAGLEV). https://global.jr-central.co.jp/en/company/_pdf/superconducting_maglev.pdf (checked 18 October 2026)
- KONE Corporation, History. https://www.kone.com/global/en/company/history.html (checked 18 October 2026)
- KONE Corporation, KONE S MonoSpace brochure (2017). https://www.kone.vn/en/Images/brochure-kone-s-monospace._tcm149-18330.pdf (checked 18 October 2026)
- TowerPro, SG90 Digital (specifications). https://towerpro.com.tw/product/sg90-7 (checked 18 October 2026)
- StepperOnline, Nema 17 stepper motors. https://www.omc-stepperonline.com/nema-17-stepper-motor (checked 18 October 2026)
- Noctua, NF-A12x25 PWM specifications. https://www.noctua.at/en/products/nf-a12x25-pwm/specifications (checked 18 October 2026)
- Noctua, PWM specifications white paper. https://cdn.noctua.at/media/Noctua_PWM_specifications_white_paper.pdf (checked 18 October 2026)
- NASA Jet Propulsion Laboratory, Ingenuity Mars Helicopter Landing Press Kit: Spacecraft. https://www.jpl.nasa.gov/news/press_kits/ingenuity/landing/mission/spacecraft (checked 18 October 2026)
- IEC, IEC 60034-30-1:2014, Efficiency classes of line operated AC motors (IE code). https://webstore.iec.ch/en/publication/136 (checked 18 October 2026)
- ABB, Technical note: IEC 60034-30-1 standard on efficiency classes for low voltage AC motors (2018). https://library.e.abb.com/public/db64d153e3c346938e18916e66fb1d0d/9AKK107319%20EN%2005-2018_20848_ABB_Technical_note_IEC_60034_30_1.pdf (checked 18 October 2026)
- Commission Regulation (EU) 2019/1781, ecodesign requirements for electric motors and variable speed drives. https://eur-lex.europa.eu/eli/reg/2019/1781/oj (checked 18 October 2026)
- European Commission, Energy Efficient Products: Electric motors. https://energy-efficient-products.ec.europa.eu/product-list/electric-motors_en (checked 18 October 2026)
- IEA (P. Waide and C. U. Brunner), Energy-Efficiency Policy Opportunities for Electric Motor-Driven Systems (2011). https://www.iea.org/reports/energy-efficiency-policy-opportunities-for-electric-motor-driven-systems (checked 18 October 2026)
- IEA 4E EMSA, Electric motor systems: a key element on the way to global net zero (2025). https://www.iea-4e.org/emsa/news/electric-motor-systems-a-key-element-on-the-way-to-global-net-zero/ (checked 18 October 2026)
- US Department of Energy, Energy Conservation Standards for Electric Motors, Federal Register 88 FR 36066 (1 June 2023). https://www.federalregister.gov/documents/2023/06/01/2023-10019/energy-conservation-program-energy-conservation-standards-for-electric-motors (checked 18 October 2026)
- Georgia State University, HyperPhysics, DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/motdc.html (checked 16 October 2026)
- Georgia State University, HyperPhysics, Commutator and Brushes on DC Motor. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/comtat.html (checked 16 October 2026)
- Georgia State University, HyperPhysics, Magnetic Force on a Current-Carrying Wire. http://hyperphysics.phy-astr.gsu.edu/hbase/magnetic/forwir.html (checked 16 October 2026)
- Числа модели следуют формулам этой страницы с модельными значениями (коллекторный мотор: R = 2,0 Ω, k = 0,020 N·m/A, J = 1,0 × 10⁻⁴ kg·m²; асинхронный: 4 kW, 4 полюса, 400 V; электромобильный: 300 N·m, 150 kW при 400 V).
Текст и симуляция: CC BY-NC-SA 4.0, если не указано иное.
Маршрут 3 из 5
От турбины до микросхемыДругие экспонаты
Как работает литий-ионный аккумулятор
При каждой зарядке элемента 18650 около 7 × 10²² ионов лития покидают оксид металла и входят между слоями графита.
Микроволновая печь: как магнетрон создаёт волны
Длина волн в микроволновой печи равна 12,2 см, поэтому без поворотного стола горячие пятна в еде разделены примерно 6 см.
Сенсорный экран: как стекло находит палец
Под стеклом телефона находится сетка прозрачных электродов, а палец проявляется небольшим уменьшением заряда, передаваемого между ними.
Как работает транзистор
Чип с 16 миллиардами транзисторов открывает и закрывает каждый из них несколькими вольтами на затворе, который никогда не касается кремния под ним.
Как работает ветряная турбина
Турбина с лопастями длиной 61 метр в бурю даёт не больше, чем при свежем ветре: когда ветер сильнее 11,4 метра в секунду, она поворачивает лопасти из-под ветра.
Как работает дисковый телефон: импульсы и телефонная станция
Диск передаёт цифры короткими разрывами тока линии, по десять в секунду. Для 0 нужны десять таких импульсов.