Chargement du modèle
Cet appareil ne peut pas afficher le modèle 3D. Les étapes de la visite ci-dessous se lisent sous forme de texte.
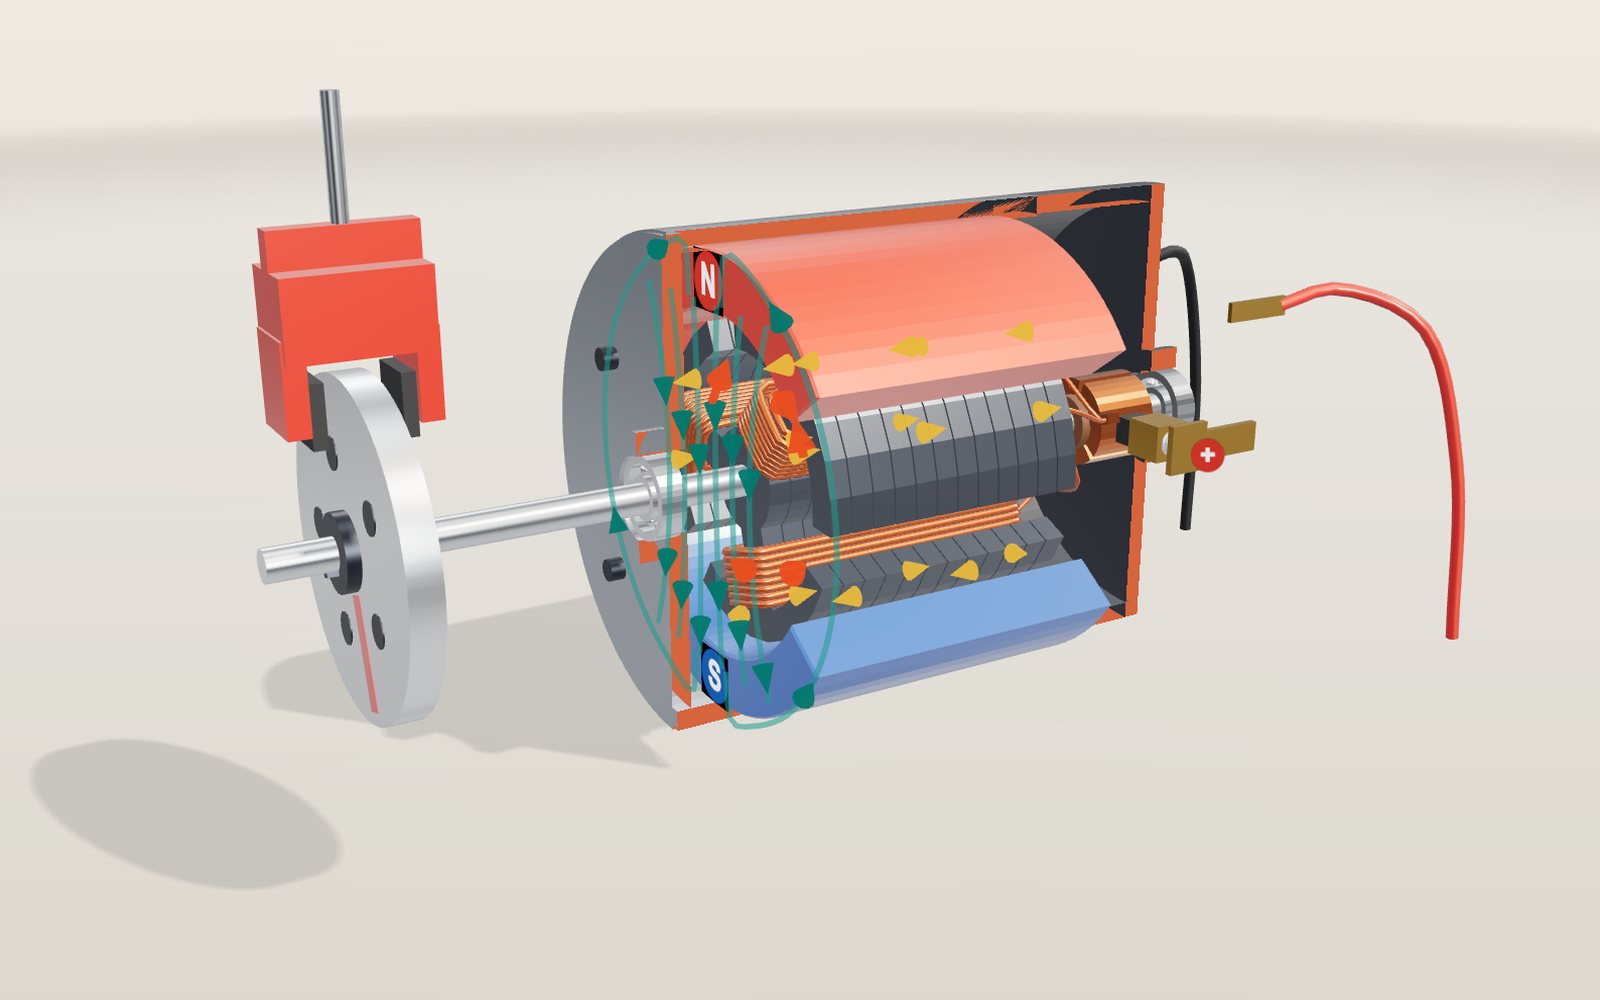
1 / 17 Un petit moteur CC ouvert La moitié avant du carter et du flasque est retirée, les bords rouges montrent la coupe. Un induit à trois pôles tourne entre deux aimants. C’est l’un des huit moteurs : choisissez les autres avec « Moteur » ou la liste inférieure.
Faites glisser pour tourner. Molette ou pincement pour zoomer.
Visite Pièces Réglages
01 Un petit moteur CC ouvert La moitié avant du carter et du flasque est retirée, les bords rouges montrent la coupe. Un induit à trois pôles tourne entre deux aimants. C’est l’un des huit moteurs : choisissez les autres avec « Moteur » ou la liste inférieure.
02 Deux aimants créent le champ L’aimant rouge présente son nord au rotor, le bleu son sud. Les lignes vertes traversent entrefer et noyau, puis reviennent par le carter d’acier.
03 La force sur chaque fil : F = BIL Un fil parcouru par un courant transversal au champ subit F = B·I·L. Les flèches rouges la montrent sur les deux côtés des bobines. La main montre la règle de Fleming : index champ, majeur courant, pouce force.
04 Le collecteur inverse le courant Sans commutation, l’induit s’arrêterait à l’équilibre. Les segments tournent avec l’arbre : les balais changent de liaison tous les 60° et chaque bobine inverse son courant à chaque demi-tour. Le modèle ralentit à la commutation pour montrer l’étincelle.
05 La charge ralentit le moteur Une bobine tournante est aussi génératrice : sa force contre-électromotrice k·ω s’oppose à la source. Plus de frein réduit vitesse et tension induite ; le courant augmente jusqu’à équilibrer la charge par k·I. Sous 12 V et 80 mN·m : 1910 rpm et 4 A.
06 Entraîné à l’envers, il recharge Avec le freinage récupératif, la charge entraîne l’arbre au lieu de le retenir. Le moteur dépasse la vitesse imposée par la source, la tension induite domine et le courant retourne à la batterie : sous 12 V et 40 mN·m, 7639 rpm et 24 W de charge.
07 Sans balais, une puce commute Le moteur de drone fait tourner ses aimants autour des bobines. Trois capteurs Hall arrière détectent leur passage ; le pilote connecte deux phases à la fois. Rouge signifie nord à cet instant, bleu sud.
08 Trois phases créent un champ tournant Chaque encoche porte un des trois courants alternatifs, décalés d’un tiers de cycle. Leur somme tourne uniformément. Avec deux pôles et 50 Hz, le champ fait 3000 tours par minute, indiqués par les flèches violettes.
09 La cage reste un peu en retard Le rotor est une cage de barres d’aluminium. Le champ n’induit des courants que si le rotor est plus lent que lui. C’est le glissement. À 4 pôles et 26,5 N·m nominaux, il tourne à 1451 rpm contre 1500 pour le champ.
10 La fréquence fixe la vitesse L’onduleur change la fréquence. Le champ tourne à 120·f / p : à 30 Hz et 4 pôles, 900 rpm, et le rotor à 849 rpm sous la même charge. Pompes et ventilateurs économisent ainsi au lieu d’étrangler le débit.
11 Des aimants dans le rotor : le moteur de voiture Les aimants en V du moteur de voiture suivent exactement le champ. À 200 Hz et 8 pôles : 3000 rpm. La charge ne change que l’angle de retard ; ici il donne 100 N·m et 31,4 kW.
12 Engrenages, roues et récupération Le réducteur transforme 6000 rpm en vitesse des roues, environ 88 km/h avec cet ensemble. Au lever de pied, l’onduleur fait du moteur une génératrice : les roues l’entraînent et la batterie reçoit le courant.
13 Le moteur avance par pas 50 dents de rotor et deux phases donnent 200 pas entiers de 1,8° par tour. Le pilote change les courants à chaque impulsion ; 200 pas par seconde donnent un tour par seconde. Entre deux impulsions, il reste immobile.
14 Le servo atteint un angle Un petit moteur CC, des engrenages, un potentiomètre de sortie et une carte occupent le boîtier. Une impulsion de 2,0 ms demande +90° ; la carte entraîne jusqu’à accord du potentiomètre, puis maintient.
15 Déroulé à plat : le moteur linéaire Un moteur ouvert à plat transforme le champ tournant en champ glissant. Le stator longe la voie, les aimants sont sur le véhicule. La vitesse vaut 2·τ·f : 100 Hz et 0,25 m de pas polaire donnent 180 km/h.
16 Le début : Faraday, 1821 Un fil suspendu plonge dans un bain de mercure près d’un aimant debout. Le courant de la batterie descend dans le fil ; le champ le pousse de côté et il tourne autour du pôle. Retourner l’aimant inverse le sens.
17 Démonté Le carter recule, le rotor avec aimants et arbre sort par l’avant, et l’onduleur se soulève. Le stator bobiné reste en place : dans chaque moteur, c’est la partie qui ne tourne pas.
Carter L’enveloppe extérieure. Sur le moteur CC, une boîte en acier conduit aussi le champ par l’extérieur. Aimant (N) Présente son pôle nord au rotor. Les petits moteurs utilisent généralement de la ferrite céramique. Aimant (S) Présente son pôle sud au rotor. Le champ traverse le rotor de N à S. Noyau d’induit Un empilement de 12 fines tôles d’acier à trois branches. Les tôles limitent les courants de Foucault. Bobines d’induit Du fil de cuivre émaillé autour de chaque branche. Les trois bobines forment un anneau. Collecteur Trois segments de cuivre séparés par des intervalles de 8° tournent avec l’arbre. Chaque segment relie deux bobines. Balais Des blocs de carbone sont pressés par des ressorts sur le collecteur. Le balai + est à l’avant. Arbre L’arbre en acier porte le rotor et transmet le couple à la charge. Roulements Un à chaque extrémité. Ils centrent le rotor dans l’étroit entrefer. Flasque arrière Le couvercle plastique du moteur CC porte les balais et les deux bornes. Charge Ce que le moteur entraîne : disque freiné en CC, accouplement en asynchrone, aiguille en pas à pas. Frein Des patins serrent le disque pour créer un couple résistant, réglé par « Charge ». Noyau du stator Des tôles empilées avec dents et encoches pour les bobinages. Il est immobile. Bobinages du stator Des bobines de cuivre dans les encoches. Avec « Courant », le rouge marque un nord et le bleu un sud à cet instant. Rotor La partie tournante. Son noyau est aussi feuilleté ; la moitié avant est retirée. Aimants du rotor Aimants permanents sur le rotor ou à l’intérieur, nord rouge et sud bleu. Capteurs Hall Trois capteurs détectent le passage des aimants et indiquent au pilote la position du rotor. Pilote (ESC) Six transistors connectent la batterie à deux des trois phases à la fois. Hélice La charge du moteur de drone. Elle demande plus de couple quand elle accélère. Cage d’écureuil Des barres d’aluminium reliées par des anneaux. Le champ induit des courants ; plus clair signifie plus de courant. Ventilateur de refroidissement Sur l’arbre derrière le moteur. Il souffle le long des ailettes du carter. Onduleur Transforme le courant continu en triphasé à fréquence variable, puis fait l’inverse au freinage. Réducteur Deux étages d’engrenages (9:1) et un différentiel convertissent la vitesse du moteur en vitesse des roues. Petit moteur CC Le moteur à balais du servo. Rapide mais de faible couple, il devient lent et puissant grâce aux engrenages. Train d’engrenages Des roues en nylon réduisent la vitesse avant l’arbre de sortie. Potentiomètre Tourne avec l’arbre de sortie et transmet l’angle à la carte. Carte de commande Compare l’impulsion à l’angle et actionne le moteur pour supprimer l’écart. Palonnier Le bras sur l’arbre de sortie pousse la charge du servo. Voie et stator Le long stator passe sous les deux bords de la voie, avec un câble triphasé dans ses encoches. Véhicule Une courte section de voiture. Ses jupes passent sous les bords de la voie. Bain de mercure Le bassin en verre de Faraday sur un support ; une petite coupelle de mercure en haut sert de pivot. Mercure Un métal liquide qui conduit le courant au fil mobile. Aimant droit Debout dans le mercure, son pôle nord dépasse juste de la surface. Fil suspendu Son extrémité basse plonge dans le mercure. La force B·I·L l’entraîne autour du pôle. Pile de Volta Des disques de cuivre et de zinc séparés par du carton humide, la batterie de 1821. Main gauche Règle de Fleming : index pour le champ, majeur pour le courant, pouce pour la force.