Modell wird geladen
Dieses Gerät kann das 3D-Modell nicht anzeigen. Die Schritte des Rundgangs unten lassen sich als Text lesen.
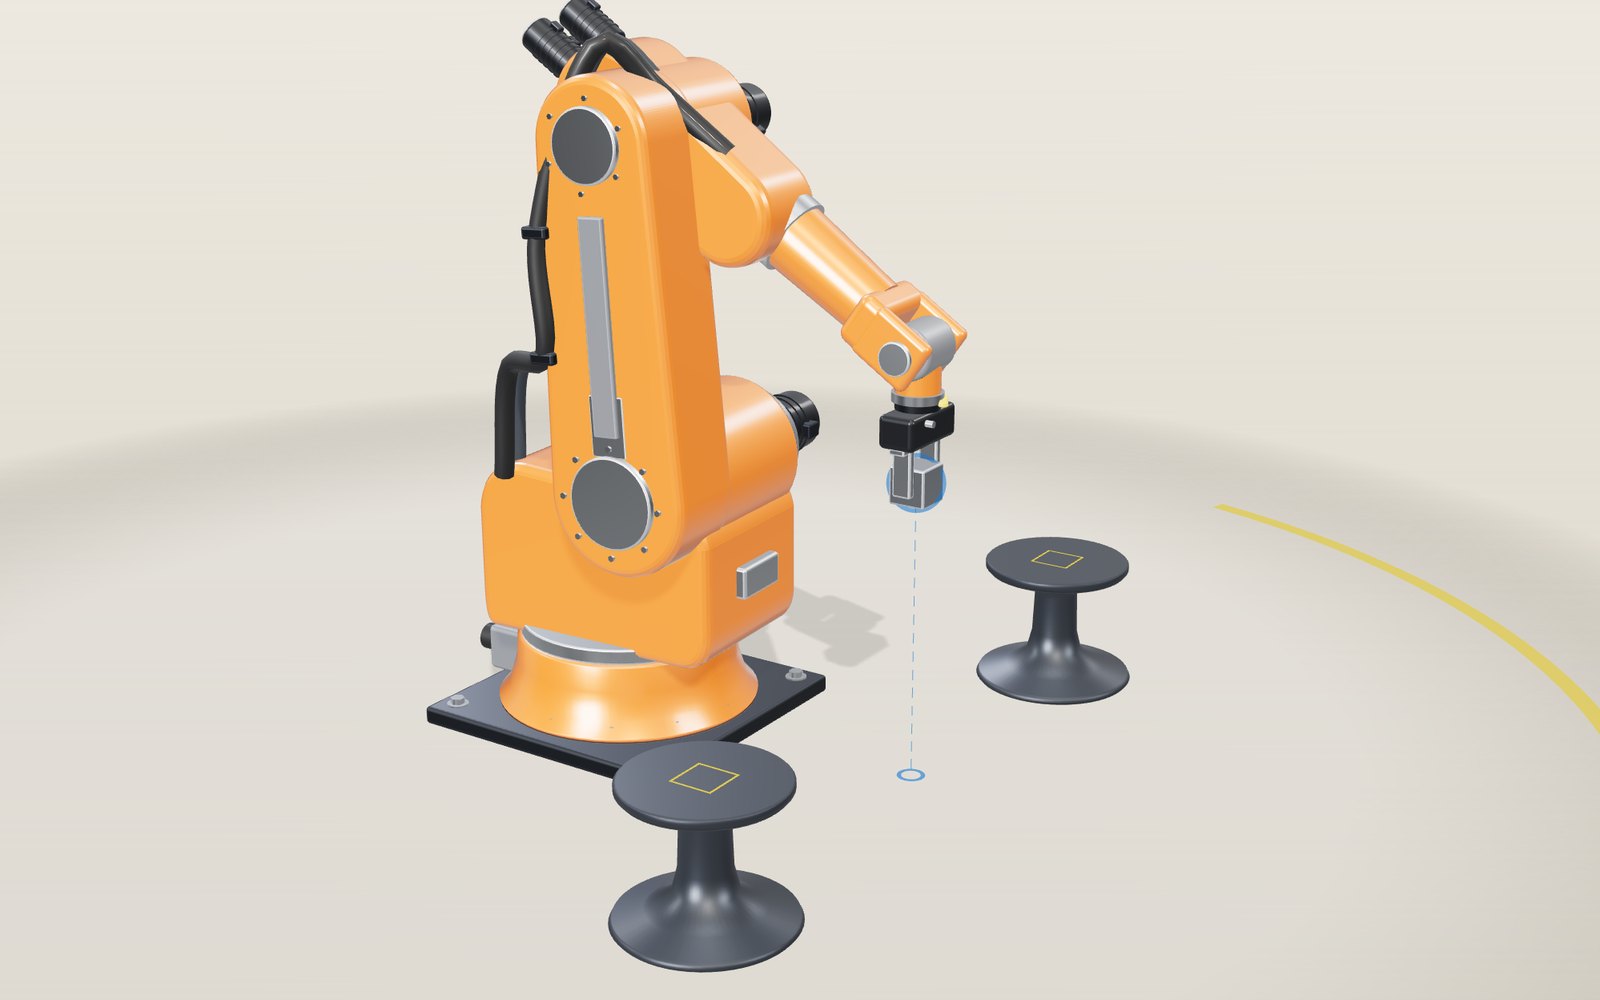
1 / 11 Ein Sechsachsarm zwischen zwei Ständern Der Arm ist am Boden verschraubt, auf jeder Seite steht ein Ständer. Sechs Motoren drehen sechs Gelenke, und die blaue Kugel zeigt, wohin der Punkt zwischen den Fingern soll. Im Moment trägt er einen Stahlklotz von einem Ständer zum anderen.
Ziehen zum Drehen. Mausrad oder zwei Finger zum Zoomen.
Rundgang Teile Steuerung
01 Ein Sechsachsarm zwischen zwei Ständern Der Arm ist am Boden verschraubt, auf jeder Seite steht ein Ständer. Sechs Motoren drehen sechs Gelenke, und die blaue Kugel zeigt, wohin der Punkt zwischen den Fingern soll. Im Moment trägt er einen Stahlklotz von einem Ständer zum anderen.
02 J1 dreht den ganzen Arm Die Drehsäule sitzt auf einem großen Lager und schwenkt um die senkrechte Achse. Alles darüber dreht mit, J1 allein bestimmt also, wohin der Arm zeigt. Das Modell erlaubt 170° nach jeder Seite.
03 Schulter und Ellbogen legen die Reichweite fest J2 neigt den Oberarm, J3 kippt den Unterarm. Gemeinsam können sie das Handgelenk an jede Stelle im blauen Bereich bringen, der zeigt, wohin die Fingerspitzen bei der aktuellen Greiferneigung gelangen. Am äußeren Rand ist der Arm ganz gestreckt.
04 Drei Handgelenkachsen treffen sich in einem Punkt J4 dreht den Unterarm, J5 knickt das Handgelenk, J6 dreht den Flansch. Ihre Achsen schneiden sich im Handwurzelpunkt, daher kann das Handgelenk den Greifer in eine neue Richtung stellen, während dieser Punkt stillsteht.
05 Die Kugel ziehen Ziehen Sie die blaue Kugel mit Maus oder Finger, die Kamera bleibt dabei stehen. Der Arm berechnet in jedem Bild alle sechs Winkel und folgt. Die Kugel wird rot, wenn der Punkt außer Reichweite liegt oder ein Gelenk am Anschlag steht.
06 Wenn J4 und J6 fluchten Der Greifer bleibt waagerecht, während die Spitze mit 250 mm/s 44 cm seitlich gleitet. In der Mitte passiert sie in 20 mm Abstand die Linie, auf der J5 null ist. Die Spitze bewegt sich gleichmäßig, doch J4 schwenkt in den mittleren 20 mm um 39° und erreicht fast 510° pro Sekunde.
07 Einen Klotz aufnehmen Über dem Klotz senkt sich der Arm geradlinig, schließt die Finger und hebt an. Während J1 um 88° zum anderen Ständer schwenkt, dreht J6 mit, damit sich der Klotz in den Fingern nicht verdreht.
08 Kollaborativer Modus Jetzt ist die Spitze auf 250 mm/s begrenzt, die Grenze für reduzierte Geschwindigkeit in ISO 10218-1. Der Transport über 1,2 m, der 1,8 Sekunden dauerte, braucht nun 7,2. Kollaborative Roboter begrenzen auch die Kraft, mit der sie drücken dürfen, was der Text unten erklärt.
09 Wo der Arm eine Richtung verliert Der Reichweitenbereich ist jetzt danach eingefärbt, wie frei sich der Handwurzelpunkt bewegen kann. Nahe den hellen Streifen ist der Arm fast gestreckt oder der Handwurzelpunkt liegt dicht an der J1-Achse, und eine Bewegungsrichtung verlangt sehr schnelle Gelenke. Der Balken in der Anzeige zeigt dasselbe Maß für den ganzen Arm samt Handgelenk.
10 Zwei Wege zur selben Bewegung Die Spitze gleitet 44 cm an der Handgelenk-Singularität vorbei in gerader Linie, blau gezeichnet. Fahren Sie im Reiter Steuerung die Gelenkbewegung, erscheint eine orange Kurve: Sie ist etwa 5 mm länger, aber J4 erreicht höchstens etwa 10° pro Sekunde statt etwa 510.
11 Ein echter Arm aus seiner DH-Tabelle Der durchsichtige Arm ist ein UR7e, gebaut aus den sechs Zeilen mit a, d und α, die Universal Robots veröffentlicht. Ein numerischer Löser setzt seinen Flansch auf dieselbe Kugel. Wählen Sie im Reiter Steuerung andere Arme und vergleichen Sie Gelenkwinkel, Reichweite und das Drehmoment, das ihre Schultern brauchen.
Sockel Eine Stahlplatte mit vier Schrauben und ein Gussgehäuse mit den Strom- und Signalanschlüssen an der Rückseite. Sie trägt das Gewicht des Arms und fängt die Reaktionskraft jeder Bewegung auf. Drehsäule (J1) Dreht sich auf einem großen Lager um die senkrechte Achse, bis zu 170° nach jeder Seite. Ihr Motor sitzt oben auf der Rückseite. J1 bestimmt, in welche Richtung der ganze Arm zeigt. Schulter (J2) Der größte Motor mit dem größten Getriebe am Arm, denn er hebt alles, was darüber liegt. Die Schulterachse liegt 520 mm über dem Boden und 160 mm vor J1. Oberarm Ein 620 mm langes Gussglied von der Schulterachse bis zur Ellbogenachse. Im Modell kann er sich aus der Senkrechten 60° nach hinten und 100° nach vorn neigen. Ellbogen (J3) Kippt den Unterarm gegenüber dem Oberarm, von 85° nach oben bis 80° nach unten. Zusammen mit J2 legt er fest, wie weit draußen und wie hoch das Handgelenk sitzt. Unterarm (J4) Ein Gehäuse mit den drei Handgelenkmotoren an seiner Rückseite und ein Rohr, das sich um die eigene Achse dreht (J4). Der Handwurzelpunkt liegt 600 mm von der Ellbogenachse entfernt. Handgelenk (J5, J6) J5 knickt das Handgelenk um bis zu 125°, J6 dreht den Flansch. Die Achsen von J4, J5 und J6 schneiden sich in einem Punkt, dem Handwurzelpunkt. Greifer Zwei parallele Finger auf einer Schiene, die der Greiferkörper öffnet und schließt. Der Werkzeugmittelpunkt (TCP) liegt zwischen den Fingerspitzen, 240 mm vom Handwurzelpunkt entfernt. Schlauchpaket Schläuche, die Strom, Signale und Luft von der Drehsäule zum Unterarm führen. Sie sind an den Gliedern befestigt und lassen an jedem Gelenk Spiel, sodass sie sich biegen, statt sich zu verdrillen. Ziel Der Punkt, den der Werkzeugmittelpunkt erreichen soll. Ziehen Sie ihn, und der Löser der inversen Kinematik stellt alle sechs Gelenke ein. Er wird rot, wenn der Punkt außer Reichweite liegt oder ein Gelenk am Anschlag steht.