ABB. 63So funktioniert's
Roboterarm: Gelenke bewegen, so funktioniert er
Schieben Sie die Fingerspitzen eines Sechsachsarms mit 250 mm/s seitlich an einer bestimmten Linie im Raum vorbei, und eines seiner Handgelenke muss sich mit 510° pro Sekunde drehen.
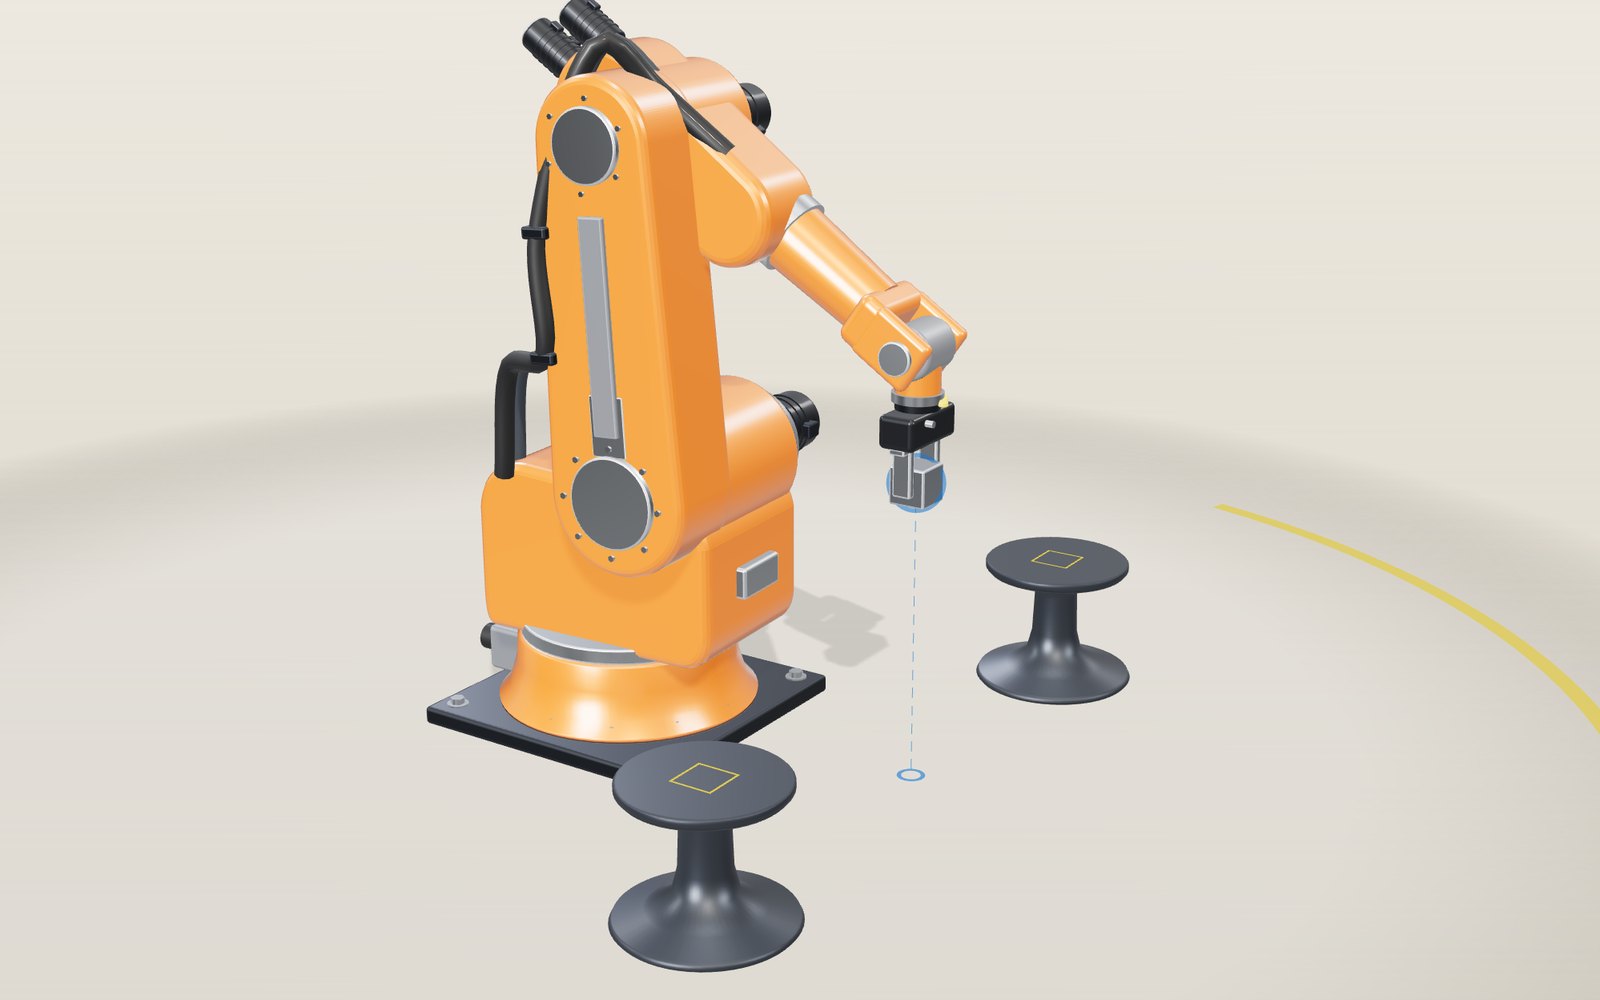
Dieses Gerät kann das 3D-Modell nicht anzeigen. Die Schritte des Rundgangs unten lassen sich als Text lesen.
1 / 11 Ein Sechsachsarm zwischen zwei StändernDer Arm ist am Boden verschraubt, auf jeder Seite steht ein Ständer. Sechs Motoren drehen sechs Gelenke, und die blaue Kugel zeigt, wohin der Punkt zwischen den Fingern soll. Im Moment trägt er einen Stahlklotz von einem Ständer zum anderen.
Ziehen zum Drehen. Mausrad oder zwei Finger zum Zoomen.
Was das Modell zeigt
Wer an einer Schweißstraße zusieht, auf der eine Autokarosserie vorbeifährt, sieht orangefarbene Arme, die eintauchen, eine Naht berühren und wieder zurückfahren, Hunderte Male in der Stunde. Jeder dieser Arme muss ein Werkzeug an einen genauen Punkt im Raum bringen und in eine genaue Richtung ausrichten. Den Motoren kann man aber nicht sagen: „Fahr dorthin.“ Man kann ihnen nur einen Winkel vorgeben. Um die Rechnung dazwischen geht es auf dieser Seite.
Das Modell ist ein mittelgroßer Industrieroboter mit sechs Drehgelenken, am Boden zwischen zwei Ständern verschraubt. Die Schulterachse liegt 520 mm über dem Boden und 160 mm vor der Sockelachse, der Oberarm ist 620 mm lang, der Unterarm 600 mm, und der Werkzeugmittelpunkt (die Stelle zwischen den Fingerspitzen) liegt 240 mm hinter dem Handgelenk. Das sind Modellwerte, die so gewählt sind, dass der Arm aussieht und sich verhält wie ein typischer Arm dieser Klasse. Es sind nicht die Daten eines bestimmten Produkts.
Sie können die blaue Kugel ziehen, und der Arm folgt ihr, oder Sie benutzen die sechs Gelenkregler und sehen zu, wie die Kugel dem Arm folgt. Die Anzeige in der Ecke zeigt alle sechs Winkel, die Position der Spitze in Millimetern, wie schnell sich die Spitze bewegt und welches Gelenk sich am schnellsten dreht.
Warum ein Arm sechs Gelenke braucht
Ein starrer Körper hat im Raum sechs unabhängige Bewegungsmöglichkeiten: Er kann in drei Richtungen gleiten und sich um drei Achsen drehen. Ein Greifer, der ein Teil aus jeder Lage und in jedem Winkel aufnehmen soll, muss alle sechs beherrschen. Deshalb hat ein Mehrzweckarm sechs Gelenke.
Die ersten drei Gelenke legen den größten Teil des Wegs zurück. J1 dreht den ganzen Arm um die senkrechte Achse, J2 neigt den Oberarm an der Schulter, und J3 kippt den Unterarm am Ellbogen. Zusammen bestimmen sie, wohin das Handgelenk kommt. Die letzten drei Gelenke sitzen im Handgelenk. J4 dreht den Unterarm um seine Längsachse, J5 knickt das Handgelenk, und J6 dreht den Flansch, der das Werkzeug trägt. Sie bestimmen, in welche Richtung das Werkzeug zeigt.
In diesem Modell gehen die Achsen von J4, J5 und J6 wie bei den meisten Industrierobotern durch einen einzigen Punkt, den Handwurzelpunkt. Diese Konstruktionsentscheidung spielt eine sehr große Rolle, wie die nächsten Abschnitte zeigen.
Von den Gelenkwinkeln zur Position der Spitze
Von den Winkeln zu einer Position zu kommen, heißt Vorwärtskinematik, und das ist die leichte Richtung. Jedes Gelenk dreht alles, was dahinter liegt, deshalb kann man die Drehungen von der Basis aus hintereinanderschalten.
Messen Sie in der senkrechten Ebene des Arms den Abstand von der J1-Achse nach außen (r) und die Höhe über dem Boden (h). Wird J2 von der Senkrechten und J3 von einem waagerechten Unterarm aus gemessen, liegt der Handwurzelpunkt bei
- r = 160 + 620 sin J2 + 600 cos(J2 + J3)
- h = 520 + 620 cos J2 − 600 sin(J2 + J3)
jeweils in Millimetern. In der Ausgangspose ist J2 gleich 15° und J3 gleich 0°, das ergibt r = 160 + 160,5 + 579,6 = 900,0 mm und h = 520 + 598,9 − 155,3 = 963,6 mm. J5 beträgt 75°. Zusammen mit der Neigung des Unterarms von 15° nach unten richtet das den Greifer senkrecht nach unten, die Spitze liegt also 240 mm tiefer, bei 723,6 mm. J1 schwenkt dann die ganze Ebene um die senkrechte Achse.
Die Handgelenke fügen drei weitere Drehungen hinzu. Das Modell rechnet dafür mit gewöhnlichen 3 × 3-Drehmatrizen, je eine pro Gelenk, der Reihe nach multipliziert. Bewegen Sie einen Regler, und die Seite rechnet diese Kette einfach noch einmal durch.
Von der Spitze rückwärts rechnen
Inverse Kinematik ist die andere Richtung: Gegeben ist, wo die Spitze sein muss und in welche Richtung der Greifer zeigen soll, gesucht sind die sechs Winkel. Das braucht eine Robotersteuerung jedes Mal, wenn sie eine geradlinige Bewegung plant, und es ist viel schwerer. Die Gleichungen sind nichtlinear, es kann mehrere Lösungen geben, und es kann auch keine geben.
Es gibt zwei grundsätzliche Wege. Ein numerischer Löser startet bei den aktuellen Winkeln, berechnet, wie eine kleine Änderung jedes Gelenks die Spitze verschieben würde (die Jacobi-Matrix), macht einen Schritt, der den Fehler verkleinert, und wiederholt das, bis der Fehler winzig ist. Das funktioniert für fast jeden Arm. Für Arme, deren letzte drei Achsen sich in einem Punkt treffen, gibt es außerdem eine geschlossene Lösung, die ohne Iteration auskommt, und das Modell nutzt sie.
Die Aufgabe am Handwurzelpunkt teilen
Weil sich die drei Handgelenkachsen in einem Punkt schneiden, verschiebt das Drehen von J4, J5 oder J6 diesen Punkt nie. Der Handwurzelpunkt lässt sich also finden, bevor irgendein Gelenkwinkel bekannt ist: Man geht von der Zielspitze aus 240 mm rückwärts in die Richtung, in die der Greifer zeigen soll.
Damit zerfällt die Aufgabe in zwei kleinere.
- Position. J1 muss auf den Handwurzelpunkt zeigen, J1 ist also einfach dessen Kompasspeilung von oben gesehen. In der Ebene des Arms bilden Schulter, Ellbogen und Handwurzelpunkt ein Dreieck mit zwei bekannten Seiten (620 und 600 mm) und einer dritten Seite D, dem gemessenen Abstand von der Schulter zum Handwurzelpunkt. Der Kosinussatz liefert den Ellbogenwinkel: sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600). J2 ist dann die Richtung zum Handwurzelpunkt minus dem Winkel, den die Ellbogenbeugung beisteuert.
- Orientierung. Sind J1 bis J3 bekannt, ist auch die Drehung bekannt, die sie erzeugen. Was zwischen ihr und der verlangten Greiferdrehung übrig bleibt, muss vom Handgelenk kommen, und die drei Handgelenkwinkel lassen sich direkt aus dieser Restdrehmatrix ablesen.
Nehmen Sie die Greifposition am linken Ständer: Spitze 620 mm außen, 285 mm hoch und 600 mm zur Seite, Greifer zeigt nach unten. Der Handwurzelpunkt liegt 240 mm darüber, bei 525 mm. Von oben gesehen liegt er 862,8 mm von der J1-Achse entfernt in einer Peilung von 44,06°, also J1 = −44,06°. In der Ebene des Arms ist r = 702,8 mm und h = 5 mm, damit D = 702,8 mm. Dann ist sin J3 = 0,3366 und J3 = 19,67°. Die Richtung zum Handwurzelpunkt liegt 89,59° von der Senkrechten entfernt, und die Ellbogenbeugung macht 53,50° aus, also J2 = 36,09°. Damit der Greifer nach unten zeigt, muss J5 den Rest auf 90° ergänzen: 90 − 36,09 − 19,67 = 34,24°.
Den Löser in beide Richtungen prüfen
Zahlen wie diese lassen sich leicht unmerklich falsch rechnen, deshalb wurde der Löser der Seite mit derselben Methode getestet, die der Browser benutzt. Der Test wählt 20.000 zufällige Gelenkwinkelsätze innerhalb der Gelenkgrenzen, berechnet mit der Vorwärtskinematik Spitzenposition und Greiferdrehung, gibt beides an den inversen Löser zurück und rechnet mit dem Ergebnis die Vorwärtskinematik noch einmal. Sätze, die weniger als etwa 1° von J5 = 0 entfernt liegen, bleiben aus einem weiter unten erklärten Grund draußen. Bei den übrigen 19.836 betrug der größte Spitzenfehler 7 × 10⁻¹² mm, und jeder Satz kam auf 10⁻¹³ Radiant genau auf seine ursprünglichen Winkel zurück.
Der Browser führt dieselbe Prüfung bei jedem Bild durch, während Sie ziehen: Die Spitzenposition in der Anzeige stammt aus der Vorwärtskinematik der Winkel, die der Löser gewählt hat. Wenn Kugel und Anzeige je voneinander abweichen, stimmt etwas nicht.
Wie weit der Arm reicht
Der Handwurzelpunkt kann bei ganz gestrecktem Arm nie weiter als 620 + 600 = 1220 mm von der Schulterachse entfernt sein. Bei waagerecht gehaltenem Greifer liegt die Spitze damit höchstens 1620 mm von der J1-Achse entfernt. Ziehen Sie die Kugel darüber hinaus, streckt sich der Arm so weit wie möglich in ihre Richtung. Die Kugel wird rot, und die Anzeige nennt, wie viele Millimeter der Spitze fehlen. Verlangen Sie einen Punkt in 2 m Entfernung auf Schulterhöhe, bleibt die Spitze bei 1617 mm stehen, 386 mm zu kurz.
Die Reichweite ist keine vollkommene Schale, denn die Gelenke haben Grenzen. Im Modell kann sich J2 um 60° nach hinten und 100° nach vorn neigen, J3 um 85° nach oben und 80° nach unten. Schalten Sie Reichweite zeigen ein, um den Bereich in der Ebene des Arms zu sehen, in den die Fingerspitzen bei der aktuellen Greiferneigung gelangen. Ändern Sie den Greiferwinkel, verschiebt sich die ganze Form, denn die Spitze sitzt 240 mm vom Handwurzelpunkt entfernt in einer anderen Richtung. Der Ring am Boden markiert die 340°, die J1 überstreichen kann.
Was schiefgeht, wenn das Handgelenk fluchtet
Sehen Sie sich den Orientierungsschritt noch einmal an. Die Handgelenkwinkel werden aus einer Drehung abgelesen, die die drei Handgelenkachsen erzeugen müssen. Ist J5 genau null, liegen die Achsen von J4 und J6 auf einer Linie. Dreht man dann J4 vorwärts und J6 um denselben Betrag zurück, bleibt der Greifer genau, wo er war. Es gibt also unendlich viele Winkelpaare, die dasselbe leisten, und der Löser kann sie nicht unterscheiden. Das heißt Handgelenk-Singularität. Deshalb lässt der Rundlauftest Winkelsätze dicht bei J5 = 0 aus: Der Löser liefert ein anderes, ebenso gültiges Paar, und die Winkel lassen sich nicht vergleichen.
Die eigentliche Schwierigkeit entsteht nahe an der Singularität, nicht in ihr. Schritt 6 des Rundgangs hält den Greifer waagerecht, geradeaus zeigend, und schiebt die Spitze 440 mm zur Seite, 1155 mm über dem Boden, wobei sie in der Mitte der Strecke 250 mm/s erreicht. Dieser Weg führt in 20 mm Abstand an der Linie vorbei, auf der der Unterarm genau in Richtung des Greifers zeigt. Weit vom Kreuzungspunkt bewegt sich das Handgelenk kaum. Nahe daran muss J4 den Knick von J5 von einer Seite auf die andere drehen, und J6 muss die Drehung zurücknehmen, damit sich der Greifer nicht verdreht. Über die ganze Strecke läuft J4 von −81,2° bis +81,2°, und 39,2° davon entfallen auf die Zeit, in der die Spitze die mittleren 20 mm zurücklegt. Am schnellsten muss J4 sich je Millimeter Spitzenweg um 2,04° drehen, bei 250 mm/s sind das 510° pro Sekunde. Bei 1000 mm/s wären es etwa 2040° pro Sekunde, und ein um 10 mm näher gelegter Weg verdoppelt beide Werte ungefähr.
Kein Motor kann so schnell folgen. Eine echte Steuerung muss deshalb die Spitze verlangsamen, mit einem Fehler anhalten oder den Weg von der Geraden abweichen lassen. Lehrbücher der Robotik nennen das Fluchten zweier Drehgelenkachsen einen Grundfall der Singularität: In dieser Pose kann der Arm das Werkzeug in manche Richtung nicht mehr bewegen. Abhilfe schafft die Planung: den Greifer um ein paar Grad neigen oder den Weg so legen, dass das Handgelenk der Singularität nie nahe kommt.
Einen Klotz von einem Ständer zum anderen bringen
Der Aufnehmen-und-Absetzen-Ablauf im Modell hat acht Bewegungen. Eine Gelenkbewegung bringt den Arm über den Klotz. Dann folgen drei geradlinige Bewegungen: hinunter auf Greifhöhe, nach dem Schließen der Finger wieder hinauf und 1,2 m hinüber zum anderen Ständer. Danach senkt er sich wieder, öffnet die Finger und hebt frei ab.
Jede geradlinige Bewegung wird geplant, indem der inverse Löser in jedem Bild nach den Winkeln gefragt wird. Die Drehung des Greifers bleibt dabei im Raum festgelegt, sodass sich J6 um dieselben 88° dreht, wenn J1 von −44,06° nach +44,06° schwenkt, damit sich der Klotz in den Fingern nicht verdreht.
Jede Bewegung beschleunigt und bremst sanft. Mit diesem Profil ist die Höchstgeschwindigkeit das 1,5-Fache der mittleren, eine Bewegung der Länge L, geplant für die Höchstgeschwindigkeit v, dauert also 1,5 L ÷ v. Bei 1 m/s dauert der Transport über 1,2 m 1,8 Sekunden.
Den Platz mit Menschen teilen
Ein herkömmlicher Industrieroboter arbeitet hinter einem Zaun, und das Öffnen der Tür hält ihn an. Kollaborative Roboter, kurz Cobots, sollen neben Menschen arbeiten, und die Sicherheitsregeln dafür nennen Zahlen, die sich nachprüfen lassen.
ISO 10218-1, die Sicherheitsnorm für Industrieroboter, legt fest, dass die Geschwindigkeit des Werkzeugmittelpunkts bei reduzierter Geschwindigkeit 250 mm/s nicht überschreiten darf. Schalten Sie den Kollaborativen Modus ein, begrenzt das Modell die Spitze auf diesen Wert, und der Transport über 1,2 m dauert statt 1,8 nun 7,2 Sekunden.
ISO/TS 15066 beschreibt vier Arten, wie sich Menschen und Roboter einen Raum teilen können: sicherheitsbewerteter überwachter Halt, Handführung, Geschwindigkeits- und Abstandsüberwachung sowie Leistungs- und Kraftbegrenzung. Für die Leistungs- und Kraftbegrenzung nennt sie, wie fest ein Roboter auf jede Körperregion drücken darf. Für Hände und Finger liegt die Grenze bei 140 N, wenn die Hand gegen etwas eingeklemmt ist (quasistatischer Kontakt), und beim Doppelten, 280 N, bei einem kurzen Stoß, dem die Hand ausweichen kann (transienter Kontakt). Die Tabelle nennt 65 N für das Gesicht, aber dasselbe Dokument sagt, dass Kontakt mit Gesicht, Schädel und Stirn überhaupt nicht zulässig ist.
Dasselbe Dokument macht aus Kraftgrenzen Geschwindigkeitsgrenzen. Man behandelt die Hand als Feder mit einer Steifigkeit von 75 N/mm und einer Masse von 0,6 kg und den Roboter als wirksame Masse, die der Hälfte seiner bewegten Teile plus der Nutzlast entspricht. Die höchste sichere Geschwindigkeit ist dann v = F ÷ √(μk), wobei μ die reduzierte Masse beider ist. Bei einem Arm mit 30 kg bewegter Teile und 2 kg Nutzlast beträgt die wirksame Masse 17 kg, μ ist 0,58 kg, und die Grenze für den kurzen Stoß gegen die Hand ergibt 1,34 m/s. Ein schwererer Arm oder eine schwerere Nutzlast senkt sie, und das ist einer der Gründe, warum Cobots leicht sind. Das sind Beispielwerte für dieses Modell; die Norm verlangt eine Risikobeurteilung mit den Werten des echten Roboters.
Wo das Modell einfacher ist als ein echter Arm
- Die Gelenke fahren genau dorthin, wohin sie geschickt werden. Echte Gelenke haben Untersetzungsgetriebe, oft Wellgetriebe, mit etwas Spiel und Elastizität, und echte Glieder biegen sich unter Last.
- Es gibt keine Dynamik. Eine echte Steuerung muss auch Beschleunigung, Drehmoment und Motorstrom begrenzen und verlangsamt in der Nähe von Singularitäten und Gelenkgrenzen.
- Der Löser wählt immer die Lösung, die den aktuellen Winkeln am nächsten liegt. Die Geometrie lässt für eine Spitzenpose bis zu acht Lösungen zu: J1 zum Punkt gewandt oder von ihm abgewandt, Ellbogen oben oder unten, Handgelenk umgeklappt oder nicht. Das Modell nutzt nur die Familie mit Ellbogen oben.
- Kollisionen zwischen Arm, Ständern und Boden werden nicht geprüft, außer dass das Ziel über dem Boden bleibt.
- Der Cobot-Modus begrenzt nur die Geschwindigkeit. Er misst keine Kontaktkraft.
Eine kurze Geschichte
George Devol meldete 1954 sein Patent für einen programmierbaren Transferarm an, es wurde 1961 erteilt. Die danach gebaute Maschine, Unimate, nahm 1961 an einer Fertigungslinie von General Motors in Ewing Township, New Jersey, ihre Arbeit auf. 1969 entwarf Victor Scheinman an der Stanford University den Stanford-Arm, einen vollelektrischen Arm mit sechs Freiheitsgraden, dessen Glieder so angelegt waren, dass sich die Armlösungen schnell berechnen ließen. 1973 baute KUKA seinen ersten Roboter, FAMULUS, und ASEA stellte den IRB 6 vor, den ersten vollelektrischen, mikroprozessorgesteuerten Industrieroboter; der erste ging an Magnussons in Genarp in Schweden, um Stahlrohre zu wachsen und zu polieren, die um 90° gebogen waren. Cobots kamen später: J. Edward Colgate und Michael Peshkin von der Northwestern University erfanden sie 1996.
Ein Beispiel mit zwei Gelenken und zwei Lösungen
Der Sechsachslöser ist leichter zu verstehen, wenn man dieselbe Aufgabe zuerst mit zwei Gelenken löst. Nehmen Sie einen ebenen Arm mit einem 620 mm langen Oberglied und einem 600 mm langen Unterarm, den Längen des Modells, und setzen Sie seine Schulter in den Ursprung. Die Winkel sind hier die gewöhnlichen ebenen Winkel, sie sind also nicht dieselben Zahlen wie die der Regler J2 und J3: Der Schulterwinkel wird von der Waagerechten aus gemessen, und der Ellbogenwinkel ist, wie weit der Unterarm von der Geraden des Oberglieds abknickt.
Das Handgelenk soll einen Punkt 800 mm außen und 300 mm oben erreichen. Sein Abstand von der Schulter ist D = √(800² + 300²) = 854,4 mm. Der Kosinussatz liefert die Ellbogenbeugung:
- cos(Ellbogen) = (D² − 620² − 600²) ÷ (2 × 620 × 600) = (730.000 − 384.400 − 360.000) ÷ 744.000 = −0,01935
Der Ellbogen beugt sich also um 91,11°. Ein Kosinus sagt nicht, ob der Winkel positiv oder negativ ist, und genau darin liegt der ganze Grund für zwei Lösungen. Bei einer Beugung von −91,11° (Ellbogen oben) ist der Schulterwinkel 65,15°, und der Ellbogen sitzt bei (260, 563) mm, über der Linie von der Schulter zum Handgelenk. Bei +91,11° (Ellbogen unten) ist der Schulterwinkel −24,04°, und der Ellbogen sitzt bei (566, −253) mm, unter ihr. Setzt man einen der beiden Winkelsätze wieder in die Vorwärtsgleichungen ein, erhält man genau (800, 300). Beide Arme sind echt, beide sind gültig, und eine Steuerung muss einen wählen. Der Sechsachsarm bringt zwei weitere Quellen der Verdopplung hinzu, das Abwenden von J1 und das Umklappen des Handgelenks, und so kann eine Werkzeugpose bis zu acht Lösungen haben.
Welche man wählt, ist eine praktische Frage. Die Lösung mit Ellbogen unten würde den Ellbogen hier 253 mm unter die Schulter bringen, was bei einem am Boden montierten Arm bedeuten kann, dass er an den Sockel oder den Tisch stößt. Steuerungen wählen meist die Lösung, die den aktuellen Winkeln am nächsten liegt, damit der Arm den Ellbogen nicht mitten in einer Bewegung plötzlich auf die andere Seite schwingt. Das Modell macht es genauso, und deshalb sehen Sie es nie umklappen.
Wie viel Drehmoment jedes Gelenk braucht
Die Gelenke arbeiten nicht alle gleich hart. Die Schwerkraft zieht an jedem Glied, und der Zug auf ein Gelenk ist das Gewicht mal der waagerechten Entfernung von diesem Gelenk zum Gewicht. Die Schulter trägt alles, was dahinter liegt, und das auf den längsten Hebelarmen.
Hier eine grobe Abschätzung mit angenommenen Massen, denn das Modell hat keine. Nehmen Sie an, der Oberarm wiegt 20 kg und sein Schwerpunkt liegt 310 mm von der Schulter entfernt, der Unterarm mit seinen Handgelenkmotoren wiegt 12 kg und sein Schwerpunkt liegt 300 mm hinter dem Ellbogen, und der Greifer hält einen 6-kg-Klotz in der gestreckten Reichweite von 1,22 m. Der ganze Arm ist waagerecht gehalten:
- Oberarm: 20 × 9,81 × 0,31 = 61 N·m
- Unterarm: 12 × 9,81 × 0,92 = 108 N·m
- Last: 6 × 9,81 × 1,22 = 72 N·m
- Schulter insgesamt: etwa 241 N·m
Der Ellbogen muss nur tragen, was hinter ihm liegt: 12 × 9,81 × 0,30 + 6 × 9,81 × 0,60 = 71 N·m. Das Handgelenk trägt weit weniger, und deshalb sind Handgelenkmotoren klein und sitzen hinten am Unterarm. Das zeigt auch, warum die Schulter der größte Motor am Arm ist und warum derselbe Arm gestreckt viel weniger hebt, als wenn die Last nahe am Sockel gehalten wird. Bei einem Viertel der Entfernung würde derselbe Klotz die Schulter nur ein Viertel des Drehmoments kosten.
Ein Servomotor kann nicht direkt 241 N·m erzeugen. Man teilt durch das Übersetzungsverhältnis des Getriebes und seinen Wirkungsgrad. Bei einem Verhältnis von 120 und einem angenommenen Wirkungsgrad von 80 Prozent braucht der Motor 241 ÷ (120 × 0,8) = 2,5 N·m, ungefähr so viel, wie ein Motor von einigen Hundert Watt liefern kann. Der Preis ist die Geschwindigkeit: Ein Motor mit 3000 Umdrehungen pro Minute bewegt das Gelenk mit 25 Umdrehungen pro Minute oder 150° pro Sekunde.
Warum die Motoren ein Untersetzungsgetriebe brauchen
Dieses Verhältnis ist der Grund, warum fast jedes Gelenk eines echten Arms neben dem Motor ein Untersetzungsgetriebe hat. Ein Motor ist leicht und schnell, aber schwach. Ein Getriebe tauscht Drehzahl gegen Drehmoment, und in einem Roboter muss es zudem steif sein, fast kein Spiel haben und in ein Gelenk passen. Zwei Bauarten herrschen vor.
Ein Wellgetriebe, unter dem Namen Harmonic Drive verkauft, hat drei Teile: einen elliptischen Wellgenerator auf der Motorwelle, einen dünnen, flexiblen Stahlbecher mit Außenverzahnung (den Flexspline) und einen starren Ring mit Innenverzahnung (den Circular Spline). Der Circular Spline hat zwei Zähne mehr als der Flexspline. Dreht sich die Ellipse, greifen die Zähne des Flexsplines an zwei gegenüberliegenden Stellen in den Ring, und jede halbe Umdrehung des Antriebs versetzt den Flexspline um einen Zahn zurück. Ein Flexspline mit 200 Zähnen ergibt daher mit einer Stufe ein Verhältnis von 200 ÷ 2 = 100 (diese Zähnezahl ist ein Beispiel). Der Hersteller gibt an, das Getriebe habe kein Spiel, weil die Zähne im Eingriff bleiben, und seine Größe und sein Gewicht hingen nicht vom Verhältnis ab.
Ein Zykloidgetriebe, von Nabtesco als RV-Getriebe verkauft, arbeitet in zwei Stufen. Zuerst bremst eine Stirnradstufe den Motor ab, dann bewegen Kurbelwellen zwei Scheiben mit Zykloidenprofil um einen Ring aus Stiften. Die Scheiben haben einen Lappen weniger, als Stifte vorhanden sind, sodass jede Umdrehung der Kurbelwelle den Abtrieb um einen Stift weiterschaltet. Die Verhältnisse reichen von etwa 30:1 bis über 300:1, das Spiel liegt unter 1 Bogenminute, und im Gehäuse sitzen große Lager, die die Last des Arms tragen. Nabtesco gibt an, sein Zykloidgetriebe könne bei einem Notstopp bis zum Fünffachen seines Nenndrehmoments aufnehmen. Die RV-Bauart kam 1985 auf den Markt.
Wellgetriebe sind leicht und kompakt, Zykloidgetriebe tragen große Lasten und Stöße, und Konstrukteure wägen diese Eigenschaften meist Gelenk für Gelenk ab. Keine der beiden Bauarten ist frei von Elastizität, und ein Gelenk mit einem 100:1-Getriebe verwindet sich unter Last etwas, was einer der Gründe ist, warum die Spitze eines echten Arms ein wenig von der berechneten abweicht.
Echte Roboter und echte Zahlen
Der erste Industrieroboterarm arbeitete in einem Druckgusswerk. 1961 wurde ein nach George Devols Patent entworfener Unimate in einem Werk von General Motors im Raum Trenton, New Jersey, aufgestellt, wo er Gussteile aus einer Druckgusspresse entlud, eine heiße und gefährliche Arbeit. Das Henry Ford Museum bewahrt diese erste Maschine auf. IEEE Spectrum berichtet, der Prototyp habe etwa 1360 kg gewogen und sein eigenes Steuerungs- und Speichersystem erfinden müssen.
Über 60 Jahre später sind Arme alltäglich. Die International Federation of Robotics zählte 2024 weltweit 542.000 neu installierte Industrieroboter und 4.664.000 im Betrieb. China installierte davon 295.000, 54 Prozent der Weltsumme. Japan installierte 44.500 und die Republik Korea 30.600, der viertgrößte Markt nach jährlichen Installationen. Hinter diesen Zahlen stehen Arme, die aussehen wie dieses Modell: sechs Gelenke, ein Kugelhandgelenk und ein Untersetzungsgetriebe in jeder Achse.
Die Sicherheitsregeln entwickelten sich parallel. ISO 10218-1 legt die Grenze von 250 mm/s bei reduzierter Geschwindigkeit fest, die der Kollaborative Modus verwendet, und ISO/TS 15066 beschreibt vier kollaborative Verfahren mit Kraftgrenzen nach Körperregion. Nach Angaben eines deutschen Roboterintegrators ist ihr Inhalt in die Ausgabe 2025 von ISO 10218-2 eingegangen. Die 280 N für einen kurzen Stoß gegen die Hand und die 140 N für eine eingeklemmte Hand sind Grenzen für den Kontakt. Sie geben nicht an, mit welcher Kraft ein Roboter ganz allgemein drücken kann; diese hängt von Nutzlast und Geschwindigkeit ab.
Medizinische Roboter nutzen dieselbe Kinematik für eine andere Aufgabe. Die US-amerikanische Food and Drug Administration beschreibt roboterassistierte Chirurgiegeräte als eine Konsole des Chirurgen, verbunden mit einem Wagen mit drei oder vier Gelenkarmen, die Kamera und Instrumente halten, und weist darauf hin, dass das Gerät eigentlich kein Roboter ist, weil es ohne direkte menschliche Steuerung nicht operieren kann. Die Behörde hat solche Geräte für Eingriffe wie die Entfernung der Gallenblase und die Gebärmutterentfernung zugelassen und keines davon speziell zur Behandlung oder Vorbeugung von Krebs genehmigt.
Einen Arm als DH-Tabelle aufschreiben
Die Vorwärtskinematik braucht eine Beschreibung des Arms: Wo liegt jede Gelenkachse relativ zur vorigen? Roboterhersteller benutzen eine knappe Konvention, benannt nach Jacques Denavit und Richard Hartenberg. Jedes Gelenk bekommt eine Zeile mit vier Zahlen. d ist der Abstand entlang der vorigen Gelenkachse, a die Länge der gemeinsamen Senkrechten zur nächsten Achse, α die Verdrehung zwischen beiden Achsen und θ der Gelenkwinkel selbst. Sechs Zeilen beschreiben einen Sechsachsarm, und das Multiplizieren der sechs kleinen Transformationen ergibt die Pose des Werkzeugs.
Der Arm dieser Seite lässt sich so aufschreiben. Seine erste Zeile ist d = 520 mm und a = 160 mm mit einer Verdrehung von 90°, was die Schulterachse über und vor J1 legt. Die zweite Zeile ist a = 620 mm, der Oberarm, mit θ = J2 minus 90°, weil das Modell J2 von der Senkrechten aus zählt. Die vierte Zeile ist d = 600 mm, der Unterarm bis zum Handwurzelpunkt, und die letzte Zeile ist d = 240 mm, vom Handwurzelpunkt bis zum Punkt zwischen den Fingerspitzen. Die Tabelle im Reiter Steuerung listet alle sechs Zeilen auf. Eine Prüfung mit 5000 zufälligen Posen ergab, dass das DH-Produkt und die direkte Formel dieser Seite auf besser als ein Millionstel Millimeter übereinstimmen.
Universal Robots veröffentlicht dieselbe Art Tabelle für seine Arme, dazu Masse und Schwerpunkt jedes Glieds. Für den UR5e, der seine Tabelle mit dem UR7e teilt, ergeben die Zeilen d1 = 162,5 mm, a2 = −425 mm, a3 = −392,2 mm, d4 = 133,3 mm, d5 = 99,7 mm und d6 = 99,6 mm. Stehen alle Gelenke auf null, liegt der Flansch daher bei x = −425 − 392,2 = −817,2 mm, y = −(133,3 + 99,6) = −232,9 mm und z = 162,5 − 99,7 = 62,8 mm, was die Prüfung genau reproduziert. Die Versätze d4 und d5 sind der Grund, warum ein UR-Arm sein typisches abgestuftes Handgelenk hat: Seine drei Handgelenkachsen treffen sich nicht in einem Punkt.
Dieses eine Detail ändert, wie der Arm gelöst wird. Ohne Kugelhandgelenk trennen sich das Positions- und das Orientierungsproblem nicht mehr an einem Handwurzelpunkt. Der durchsichtige Arm auf der Bühne wird stattdessen numerisch gelöst: Man startet bei der letzten Lösung, berechnet, wie sich der Flansch bei einer winzigen Änderung jedes Gelenks bewegt (die Jacobi-Matrix), und verstellt die Gelenke so, dass der Fehler schrumpft, mit etwas Dämpfung, damit die Schritte in der Nähe einer Singularität klein bleiben. Bei 60 Läufen mit zufälligen Posen für jede der acht Tabellen landet der Löser auf 0,04 mm genau am Ziel.
Drei Arten, eine Richtung zu verlieren
Eine Singularität ist eine Pose, in der die Jacobi-Matrix den Rang verliert: Für eine Bewegungsrichtung des Werkzeugs wäre eine unendliche Gelenkgeschwindigkeit nötig. Bei einem Arm wie diesem mit Kugelhandgelenk zerfällt die Determinante der Jacobi-Matrix sauber in Faktoren. Sie ist gleich L2 × L3 × |cos J3| × r × |sin J5|, wobei L2 und L3 die Glieder von 620 mm und 600 mm sind und r der waagerechte Abstand des Handwurzelpunkts von der J1-Achse. Die Prüfung vergleicht diese Formel an 2000 zufälligen Posen mit der numerischen Determinante und findet beide gleich.
Jeder Faktor ist eine Art von Singularität. Ist sin J5 null, fluchten J4 und J6: die Handgelenk-Singularität, mit der dieses Exponat begann. Ist cos J3 null, liegen Oberarm und Unterarm auf einer Linie, entweder gestreckt oder zurückgeklappt: die Ellbogen-Singularität am Rand des Reichweitenbereichs. Ist r null, liegt der Handwurzelpunkt direkt über J1: die Schulter-Singularität, bei der das Drehen von J1 das Handgelenk auf der Stelle dreht, statt es seitlich zu bewegen.
Der Balken Manipulierbarkeit in der Anzeige zeigt diese Determinante als Anteil ihres größten Werts innerhalb der Gelenkgrenzen. Die Singularitätskarte färbt den Reichweitenbereich nach den Positionsfaktoren |cos J3| × r, die hellen Streifen sind also die Stellen, die man bei der Planung einer schnellen geraden Bewegung meiden sollte. Arme von Universal Robots haben dieselben drei Arten von Singularität, auch wenn ihre Handgelenkversätze sie etwas verschieben.
Gelenkbewegungen und Geradeausbewegungen
Ein Roboterprogramm kann eine Bewegung auf zwei Arten verlangen. Eine Gelenkbewegung dreht alle Gelenke gemeinsam vom Anfangs- zum Endwinkel, jedes in seinem eigenen gleichmäßigen Tempo. Eine Geradeausbewegung hält das Werkzeug auf einer Geraden und löst die inverse Kinematik auf dem ganzen Weg. Beide beginnen und enden in denselben Posen, der Unterschied ist also der Weg dazwischen.
Zwischen den beiden Ständern legt eine Geradeausbewegung 1,200 m in 1,80 Sekunden bei 1000 mm/s zurück. Eine Gelenkbewegung zwischen denselben Posen dreht nur J1 und J6, sodass die Spitze auf einem Bogen mit dem Radius 863 mm um die J1-Achse schwingt. Dieser Bogen ist 1,327 m lang und dauert 1,99 Sekunden, aber der Arm kommt einer Singularität nie nahe. Die Spuren auf der Bühne zeigen beide Wege.
An der Handgelenk-Singularität vorbei ist der Unterschied dramatisch. Die Geradeausbewegung schiebt die Spitze 440 mm weit mit bis zu 250 mm/s, während J4 bei 510° pro Sekunde seinen Höchstwert erreicht. Die Gelenkbewegung zwischen denselben beiden Posen nimmt einen nur 5 mm längeren Weg, und J4 überschreitet nie 10° pro Sekunde. Echte Steuerungen bieten aus diesem Grund beide Bewegungen an. Gelenkbewegungen sind schneller und sicherer, wenn der Weg dazwischen nicht zählt, und Geradeausbewegungen nutzt man dort, wo das Werkzeug einer Linie folgen muss, etwa einer Schweißnaht oder einer Klebstoffraupe, nachdem der Programmierer den Weg auf Singularitäten geprüft hat.
Nutzlast und Gelenkmoment an einem echten Cobot
Das Drehmomentfeld nutzt dasselbe Prinzip wie die Abschätzung oben: Das Drehmoment um ein Gelenk ist die Rate, mit der sich die potenzielle Energie ändert, wenn sich dieses Gelenk dreht. Für den Modellarm nimmt es die angenommenen Massen der Abschätzung, Oberarm 20 kg und Unterarm 12 kg, und reproduziert die 241 N·m an der Schulter und 71 N·m am Ellbogen für den waagerecht gehaltenen Arm mit 6 kg im Greifer.
Für die Arme von Universal Robots nimmt es die Massen und Schwerpunkte der Glieder aus der Tabelle des Herstellers. Ein UR7e braucht, ganz gestreckt gehalten (alle Gelenke auf null, außer dem Handgelenk J4 bei −90°) und mit der Nennlast von 7,5 kg am Flansch, etwa 129 N·m an der Schulter und 56 N·m am Ellbogen. Ein UR20 mit 20 kg und 1750 mm Reichweite braucht etwa 657 N·m an der Schulter. Diese Zahlen zeigen, warum Nennlast und Reichweite gegeneinander abgewogen werden: Der UR16e trägt 16 kg bei nur 900 mm, und der UR30 trägt 30 kg bei 1300 mm. Die Werte hier sind statisch. Eine echte Steuerung addiert das Drehmoment, das zum Beschleunigen der Glieder nötig ist, die Motoren brauchen bei voller Geschwindigkeit also mehr als hier.
Einen Greifer wählen
Das Werkzeug am Flansch ist so wichtig wie der Arm. Ein Zweifingergreifer klemmt ein Teil an den Seiten und passt daher zu Teilen mit parallelen Flächen, die er gegen seitliche Kräfte fest halten kann. Robotiq führt seinen 2F-85 mit 85 mm Hub und 5 kg Nutzlast und den breiteren 2F-140 mit 140 mm Hub und 2,5 kg auf, jeder etwa 1 kg schwer. Ein Sauger hält ein Teil mit Unterdruck an der Oberseite, was zu Kartons, Blech und Glas passt, aber eine ebene, dichte Fläche braucht. Ein Elektromagnet hält Stahlteile an der Oberseite und lässt los, wenn der Strom abgeschaltet wird. Im Modell halten Sauger und Magnet den 70-mm-Klotz an der Oberseite, sodass der Werkzeugmittelpunkt 35 mm höher liegt als bei den Fingern, und der Ablauf des Aufnehmens und Absetzens passt seine Höhen daran an.
Die Zahlen in der Roboterliste
Jeder Eintrag der Roboterliste stammt von der Produktseite des Herstellers oder der Seite einer Raumfahrtagentur, geprüft am 27. Oktober 2026, und der Quellenlink steht unter jedem Eintrag. Nutzlast ist die Nennlast, und Reichweite ist die Angabe des Herstellers, bei den meisten Armen der Abstand von der J1-Achse zum Handgelenk oder Flansch bei voller Streckung. Yaskawa gibt waagerechte und senkrechte Reichweite getrennt an, und die Liste nimmt die waagerechte. Raumfahrtarme sind mit den Angaben ihrer Agenturen aufgeführt: Canadarm2 ist 17 m lang und kann im Orbit Lasten bis 116.000 kg handhaben, der Europäische Roboterarm ist 11 m lang mit sieben Gelenken und bewegt Nutzlasten von 8 t, und der Arm am Rover Perseverance ist 2,1 m lang mit fünf Freiheitsgraden. Werte, die eine Quelle nicht nennt, bleiben weg, statt geschätzt zu werden.
Häufige Missverständnisse
„Der Arm sieht, wo seine Hand ist.“ In diesem Modell und bei den meisten Industrierobotern schaut die Steuerung nicht auf das Werkzeug. Sie liest den Encoder jedes Gelenks, rechnet die Vorwärtskinematik und nimmt an, die Glieder seien so lang, wie man es ihr gesagt hat. Biegt sich ein Glied oder verwindet sich ein Getriebe, weicht die echte Spitze von der berechneten ab. Deshalb kommen Kameras und Kalibrierung hinzu, wenn es auf Genauigkeit ankommt.
„Von A nach B heißt, sich auf einer Geraden zu bewegen.“ Nur wenn die Steuerung es so plant. Eine Gelenkbewegung dreht alle Gelenke gleichmäßig vom Anfang zum Ende, und die Spitze beschreibt eine Kurve. Eine geradlinige Bewegung braucht in jedem Bild den inversen Löser, wie ihn das Modell bei den drei geradlinigen Bewegungen im Aufnehmen-und-Absetzen-Ablauf benutzt, und genau diese Art von Bewegung kann in eine Singularität laufen.
„Mehr Gelenke bedeuten immer mehr Können.“ Sechs genügen, um ein Werkzeug zu platzieren und auszurichten. Ein siebtes Gelenk bringt Redundanz: Dieselbe Werkzeugpose lässt sich mit verschiedenen Ellbogenstellungen erreichen, was hilft, Hindernissen auszuweichen. Es bedeutet aber auch, dass der Löser unendlich viele Lösungen hat statt einer Handvoll und man ihm sagen muss, wie er wählen soll.
„Ein Cobot ist von selbst sicher.“ Die Normen beurteilen eine ganze Anwendung. Ein sanfter Arm, der ein scharfes Messer hält, ist nicht sicher, und Geschwindigkeitsgrenzen, die für eine Hand in Ordnung sind, müssen es für den Kopf nicht sein. ISO/TS 15066 verlangt eine Risikobeurteilung mit dem echten Roboter, Werkzeug und Nutzlast; die Werte in diesem Exponat sind Beispiele.
„250 mm/s ist die Geschwindigkeitsgrenze für Cobots.“ Es ist die Grenze für reduzierte Geschwindigkeit in ISO 10218-1. Bei Leistungs- und Kraftbegrenzung ergibt sich die erlaubte Geschwindigkeit aus der Kraftgrenze und der wirksamen Masse, wie im Beispiel mit 1,34 m/s oben, und kann viel höher sein.
Das können Sie auf dem Bildschirm ausprobieren
- Tippen Sie auf Teilenamen und ziehen Sie dann die blaue Kugel langsam im Kreis um den Arm. Beobachten Sie, wie die Anzeige von J1 der Peilung der Kugel von oben folgt, und sehen Sie, welche Gelenkwerte sich ändern, wenn die Kugel näher an den Sockel kommt.
- Schalten Sie Reichweite zeigen ein und bewegen Sie den Regler Greiferwinkel von 0 auf 90. Der blaue Bereich verschiebt sich, weil die Spitze 240 mm vom Handwurzelpunkt entfernt in einer neuen Richtung hängt. Finden Sie den Winkel, bei dem der Arm am höchsten reicht.
- Ziehen Sie die Kugel weiter, als der Arm sich strecken kann. Sie wird rot, und die Anzeige nennt, wie weit die Spitze zu kurz ist. Etwa 1,6 m bei waagerechtem Greifer sind die Grenze.
- Stellen Sie J5 auf 0. Die Achsen von J4 und J6 liegen nun auf einer Linie. Drehen Sie J4 in die eine Richtung und J6 um denselben Betrag zurück: Der Greifer bleibt, wo er war. Das ist die Handgelenk-Singularität aus dem Abschnitt oben, direkt zu sehen.
- Starten Sie die Wiedergabe, schalten Sie dann den Kollaborativen Modus ein und stoppen Sie die Zeit für einen Transport. Er dauert 7,2 Sekunden statt 1,8.
- Probieren Sie die sechs Gelenkregler aus, ohne die Kugel zu berühren, und schreiben Sie das Paar J2 und J3 auf, das die Spitze auf den Boden zwischen den Ständern bringt. Prüfen Sie es dann, indem Sie die Kugel dorthin ziehen.
- Öffnen Sie die DH-Werkbank im Reiter Steuerung, wählen Sie UR3e und ziehen Sie die Kugel hinaus zu einem Ständer. Der durchsichtige Arm bleibt zu kurz, und das Feld nennt, um wie viele Millimeter, denn seine Reichweite beträgt 500 mm.
- Schalten Sie die Singularitätskarte ein, ziehen Sie dann die Kugel über einen hellen Streifen und sehen Sie zu, wie der Balken Manipulierbarkeit gegen null fällt.
Fragen
Was bedeutet sechsachsig?
Es bedeutet sechs Gelenke in einer Kette, von denen sich jedes um seine eigene Achse dreht. Sechs braucht man, um ein Werkzeug an jede erreichbare Position zu bringen und in jede Richtung auszurichten, denn ein starrer Körper kann in drei Richtungen gleiten und sich um drei Achsen drehen.
Wozu braucht ein Roboter inverse Kinematik, wenn seine Motoren nur Winkel annehmen?
Aufgaben werden dadurch beschrieben, wo das Werkzeug sein muss, etwa an einer Schweißnaht, an einem Teil auf dem Förderband oder an einem Schraubenloch. Etwas muss jeden dieser Punkte in sechs Winkel umrechnen. Bei geradlinigen Bewegungen tut die Steuerung das vielfach entlang des Wegs, nicht nur an den Enden.
Gibt es für jede Position nur einen Winkelsatz?
Meistens nicht. Bei einem Arm wie diesem lässt sich eine einzige Spitzenpose auf bis zu acht Arten erreichen: J1 zum Punkt gewandt oder von ihm abgewandt, Ellbogen oben oder unten, Handgelenk umgeklappt oder nicht. Das Modell wählt die Lösung, die den aktuellen Winkeln am nächsten liegt, sodass der Arm nie springt.
Was genau ist eine Singularität?
Es ist eine Pose, in der zwei oder mehr Gelenkachsen fluchten, sodass der Arm das Werkzeug in manche Richtung nicht mehr bewegen kann oder mehrere Gelenkkombinationen dasselbe bewirken. In ihrer Nähe kann eine kleine, langsame Werkzeugbewegung eine sehr schnelle Gelenkbewegung verlangen. Im Modell fordert ein Weg in 20 mm Abstand von der Handgelenk-Singularität bei einer Spitzengeschwindigkeit von 250 mm/s von J4 510° pro Sekunde.
Warum wird die Kugel rot?
Sie wird rot, wenn der Löser den Punkt nicht genau erreichen kann, entweder weil er weiter entfernt liegt als der gestreckte Arm oder weil ein Gelenk seine Grenze überschreiten müsste. Der Arm fährt dann so nahe heran wie möglich, und die Anzeige nennt, wie weit er daneben liegt oder welches Gelenk am Anschlag steht.
Wie vermeiden kollaborative Roboter, Menschen zu verletzen?
Sie kombinieren mehrere Maßnahmen aus den Normen: die Werkzeuggeschwindigkeit begrenzen, den Abstand zu Menschen überwachen und beim Annähern langsamer werden, anhalten, wenn jemand einen Bereich betritt, und die Kraft begrenzen, mit der sie drücken dürfen. ISO/TS 15066 nennt Kraftgrenzen nach Körperregion, zum Beispiel 140 N für eine eingeklemmte Hand.
Löst eine echte Steuerung die Gleichungen genauso?
Bei Armen, deren drei Handgelenkachsen sich in einem Punkt treffen, sind geschlossene Lösungen wie die hier üblich, weil sie schnell und vorhersehbar sind. Arme ohne diese Anordnung oder mit sieben Gelenken verlassen sich meist auf numerische Verfahren, die die Jacobi-Matrix nutzen und sich iterativ an die Lösung annähern.
Kann der Arm hinter sich greifen?
Teilweise. J1 kann sich 170° nach jeder Seite drehen, das lässt hinter dem Sockel eine Lücke von 20°, und der Oberarm kann sich 60° nach hinten neigen. Der Löser betrachtet auch die Lösung, bei der J1 vom Punkt abgewandt ist und der Oberarm sich über den Sockel zurücklehnt, und nutzt sie nur, wenn sie in die Grenzen passt und der aktuellen Pose näher liegt.
Warum hat die Aufgabe, einen Punkt zu erreichen, bei einem Ellbogenarm zwei Lösungen?
Der Kosinussatz liefert den Kosinus des Ellbogenwinkels, und ein Kosinus ist für einen positiven und einen negativen Winkel gleich. Die beiden Winkel setzen den Ellbogen über oder unter die Linie von der Schulter zum Handgelenk. Im Beispiel mit einem Handgelenk 800 mm außen und 300 mm oben liegt die Schulter bei Ellbogen oben bei 65,15° und bei Ellbogen unten bei −24,04°, und beide erreichen den Punkt genau.
Warum brauchen Robotergelenke ein Untersetzungsgetriebe?
Ein Motor ist schnell und leicht, aber schwach. In der Drehmomentabschätzung oben braucht die Schulter etwa 241 N·m, während ein Motor hinter einem 120:1-Getriebe mit 80 Prozent Wirkungsgrad nur etwa 2,5 N·m braucht. Der Preis ist die Geschwindigkeit, denn aus 3000 Umdrehungen pro Minute am Motor werden 25 am Gelenk.
Was ist der Unterschied zwischen einem Wellgetriebe und einem Zykloidgetriebe?
Ein Wellgetriebe verformt einen dünnen Stahlbecher gegen einen Ring mit zwei Zähnen mehr und bezieht sein Verhältnis aus der Zähnezahl, zum Beispiel 200 ÷ 2 = 100. Ein Zykloidgetriebe nutzt eine Stirnradstufe, gefolgt von Scheiben mit Zykloidenprofil, die um Stifte abrollen, und das Verhältnis ergibt sich aus beiden Stufen. Beide haben sehr wenig Spiel.
Ist ein Chirurgieroboter wirklich ein Roboter?
Die US-amerikanische FDA sagt, ein roboterassistiertes Chirurgiegerät sei eigentlich kein Roboter, weil es ohne direkte menschliche Steuerung keinen Eingriff durchführen kann. Der Chirurg bewegt Bedienelemente an einer Konsole, und die Arme an einem Wagen am Bett bewegen die Instrumente.
Was sind DH-Parameter?
Vier Zahlen pro Gelenk, benannt nach Denavit und Hartenberg, die angeben, wie jede Gelenkachse relativ zur vorigen liegt: ein Abstand entlang der alten Achse (d), ein Abstand quer zur neuen Achse (a), eine Verdrehung (α) und der Gelenkwinkel (θ). Sechs Zeilen beschreiben einen Sechsachsarm. Universal Robots veröffentlicht seine Tabellen, und der Reiter Steuerung zeigt sie.
Warum braucht ein UR-Arm einen numerischen Löser, wenn dieser Arm eine Formel hat?
Die drei Handgelenkachsen eines UR-Arms treffen sich wegen der Versätze d4 und d5 nicht in einem Punkt, sodass sich die Aufgabe nicht an einem Handwurzelpunkt aufteilen lässt. Geschlossene Lösungen für diese Anordnung gibt es, aber ein gedämpfter Jacobi-Löser ist einfacher zu zeigen und landet in der Prüfung auf 0,04 mm genau.
Ist eine Gelenkbewegung oder eine Geradeausbewegung schneller?
Meistens die Gelenkbewegung, weil jedes Gelenk den kürzesten Weg dreht. Zwischen den beiden Ständern dauert die Gelenkbewegung 1,99 Sekunden entlang eines 1,327 m langen Bogens und die Geradeausbewegung 1,80 Sekunden entlang von 1,200 m bei derselben Geschwindigkeitsgrenze der Spitze, doch an der Handgelenk-Singularität vorbei verlangt die Geradeausbewegung von J4 510° pro Sekunde.
Begriffe
- Gelenk (Achse): eine drehbare Verbindung im Arm. J1 liegt dem Boden am nächsten und J6 dem Werkzeug.
- Vorwärtskinematik: aus den Gelenkwinkeln berechnen, wo das Werkzeug ist.
- Inverse Kinematik: die Gelenkwinkel berechnen, die das Werkzeug an eine gegebene Position mit gegebener Orientierung bringen.
- Werkzeugmittelpunkt (TCP): der Bezugspunkt am Werkzeug, den die Steuerung positioniert, hier der Punkt zwischen den Fingerspitzen.
- Handwurzelpunkt: der Punkt, in dem sich die Achsen von J4, J5 und J6 schneiden.
- Kugelhandgelenk: ein Handgelenk, dessen drei Achsen sich in einem Punkt treffen, was eine geschlossene inverse Lösung erlaubt.
- Jacobi-Matrix: die Matrix, die angibt, wie schnell sich das Werkzeug bei kleinen Änderungen jedes Gelenkwinkels bewegt.
- Singularität: eine Pose, in der Gelenkachsen fluchten und der Arm eine Bewegungsrichtung verliert; der Fall am Handgelenk heißt auch Handgelenk-Umklappen.
- Arbeitsraum: die Menge der Punkte, die das Werkzeug erreichen kann.
- Cobot: ein Roboter, der für die Arbeit in direktem, engem Kontakt mit Menschen gebaut ist.
- Leistungs- und Kraftbegrenzung: ein kollaboratives Verfahren, bei dem Kontakt vorkommen darf, Kraft und Druck aber unter festgelegten Grenzen bleiben.
- Quasistatischer und transienter Kontakt: ein gegen etwas eingeklemmtes Körperteil im Gegensatz zu einem kurzen Stoß, dem es ausweichen kann.
- Spiel (Umkehrspiel): das kleine Spiel zwischen Zahnflanken, durch das sich der Abtrieb etwas bewegen kann, bevor der Antrieb ihn mitnimmt.
- Untersetzungsverhältnis: wie viele Umdrehungen des Motors eine Umdrehung des Gelenks ergeben, zum Beispiel 120:1.
- Ellbogen oben / Ellbogen unten: die zwei Arten, wie ein Arm mit zwei Gliedern denselben Punkt erreichen kann.
- DH-Parameter: vier Zahlen pro Gelenk (d, a, α, θ), die die Geometrie eines seriellen Arms beschreiben.
- Manipulierbarkeit: die Größe der Determinante der Jacobi-Matrix, die in einer Singularität auf null fällt.
- Gelenkbewegung und Geradeausbewegung: die Gelenkwinkel interpolieren oder das Werkzeug auf einer Geraden halten.
- Nennlast: die größte Last, die der Hersteller am Flansch erlaubt, meist mit Bedingungen an den Schwerpunkt.
Quellen
- International Federation of Robotics, Robot History (KUKA Famulus 1973, erster Roboter mit sechs elektromechanisch angetriebenen Achsen; ASEA IRB 6 im August 1973 gezeigt, erster vollelektrischer mikroprozessorgesteuerter Roboter 1974, von Magnussons in Genarp gekauft, um Stahlrohre zu wachsen und zu polieren, die um 90° gebogen waren; Scheinmans Vicarm). https://ifr.org/robot-history (geprüft am 17. Oktober 2026)
- IEEE Spectrum, ROBOTS: Unimate (Devols Patentanmeldung von 1954; erster Unimate 1961 in einem Werk von General Motors in Ewing Township, New Jersey). https://robots.ieee.org/robots/unimate/ (geprüft am 17. Oktober 2026)
- George C. Devol, Programmed article transfer, US-Patent 2,988,237, angemeldet 1954, veröffentlicht am 13. Juni 1961, Google Patents. https://patents.google.com/patent/US2988237A/en (geprüft am 17. Oktober 2026)
- Stanford University Computer Science, Ausstellungstext The Stanford Arm (1969 von Victor Scheinman am SAIL entworfen; vollelektrischer Arm mit sechs Freiheitsgraden; Glieder so angelegt, dass die Armlösungen einfach werden). http://infolab.stanford.edu/pub/voy/museum/pictures/display/1-Robot.htm (geprüft am 17. Oktober 2026)
- Kevin M. Lynch und Frank C. Park, Modern Robotics: Mechanics, Planning, and Control, Cambridge University Press 2017, Vorabdruck der Northwestern University (Kapitel 4 Vorwärtskinematik, 6.1 analytische inverse Kinematik für Arme mit sechs Gelenken, 6.2 numerische inverse Kinematik mit der Jacobi-Matrix, 5.3 Singularitäten einschließlich zweier fluchtender Drehgelenkachsen, Harmonic-Drive-Getriebe in Robotergelenken). http://hades.mech.northwestern.edu/images/7/7f/MR.pdf (geprüft am 17. Oktober 2026)
- Michael Peshkin, Northwestern University, Cobots: Robots for collaboration with people (1996 von J. Edward Colgate und Michael Peshkin erfunden). http://peshkin.mech.northwestern.edu/cobot (geprüft am 17. Oktober 2026)
- ISO 10218-1:2011, Vorschau bei iTeh Standards (5.6.2: Bei reduzierter Geschwindigkeit darf die TCP-Geschwindigkeit 250 mm/s nicht überschreiten; 3.19.2 sicherheitsbewertete reduzierte Geschwindigkeit). https://standards.iteh.ai/catalog/standards/iso/514dc52b-e620-4f18-bbae-b8cbccb118cd/iso-10218-1-2011 (geprüft am 16. Oktober 2026)
- IBF Solutions, New standards for industrial robots EN ISO 10218-1 and -2 (reduzierte Geschwindigkeit nicht über 250 mm/s; Inhalt von ISO/TS 15066 in ISO 10218-2:2025 übernommen). https://www.ibf-solutions.com/en/seminars-and-news/news/new-standards-for-industrial-robots-en-iso-10218-1-and-2 (geprüft am 16. Oktober 2026)
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots, Kopie für einen Kurs der Universität Sapienza in Rom (5.5.1 die vier kollaborativen Verfahren; Tabelle A.2 biomechanische Grenzen, Hände und Finger 140 N quasistatisch, transienter Faktor 2, Gesicht 65 N; Kontakt mit Gesicht, Schädel und Stirn nicht zulässig; Tabelle A.3 Hände 75 N/mm und 0,6 kg; Formeln A.2 bis A.6). https://www.diag.uniroma1.it/deluca/pHRI_elective/ISO_TS_15066_2016_en.pdf (geprüft am 16. Oktober 2026)
- International Federation of Robotics, Pressemitteilung Global Robot Demand in Factories Doubles Over 10 Years (25. September 2025; World Robotics 2025: 542.000 installiert 2024, 4.664.000 im Betrieb, China 295.000 und 54 Prozent, Japan 44.500, Republik Korea 30.600). https://ifr.org/ifr-press-releases/news/global-robot-demand-in-factories-doubles-over-10-years (geprüft am 22. Oktober 2026)
- Harmonic Drive LLC, Strain wave gear technology (Wellgenerator, Flexspline und Circular Spline; der Circular Spline hat zwei Zähne mehr; kein Spiel; Größe und Gewicht unabhängig vom Verhältnis). https://www.harmonicdrive.net/technology (geprüft am 22. Oktober 2026)
- Nabtesco Motion Control, Engineering: two stage cycloidal design (RV-Getriebe, Spiel unter 1 Bogenminute, integrierte Lager, Notstopp-Kapazität des Fünffachen des Nenndrehmoments). https://www.nabtescoprecision.com/engineering (geprüft am 22. Oktober 2026)
- Nabtesco, Functional principle of cycloidal gears (zwei Untersetzungsstufen, Verhältnisse von 30:1 bis über 300:1, RV-Getriebe 1985 auf dem Markt). https://www.nabtesco.de/en/service/faq/technologies/functional-principle-of-cycloidal-gears (geprüft am 22. Oktober 2026)
- US Food and Drug Administration, Computer-Assisted Surgical Systems (Konsole, Wagen am Bett mit drei oder vier Gelenkarmen, eigentlich kein Roboter, zugelassene Eingriffe, keine Zulassung zur Krebsbehandlung). https://www.fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems (geprüft am 22. Oktober 2026)
- The Henry Ford, Robot, First Unimate Robot Ever Installed on an Assembly Line, 1961 (1961 im Werk von General Motors in Trenton, New Jersey, aufgestellt, um eine Druckgusspresse zu entladen). https://www.thehenryford.org/collections/explore/artifact/183434 (geprüft am 22. Oktober 2026)
- Allison Marsh, In 1961, the First Robot Arm Punched In, IEEE Spectrum, 30. August 2022 (Unimate-Prototyp etwa 1360 kg schwer; musste seine eigene Programmiersteuerung und seinen Speicher erfinden). https://spectrum.ieee.org/unimation-robot (geprüft am 22. Oktober 2026)
- Universal Robots, DH Parameters for calculations of kinematics and dynamics (a, d und α für UR3e, UR5e/UR7e, UR10e/UR12e, UR15, UR16e, UR18, UR20, UR30, Massen und Schwerpunkte der Glieder). https://www.universal-robots.com/articles/ur/application-installation/dh-parameters-for-calculations-of-kinematics-and-dynamics/ (geprüft am 27. Oktober 2026)
- Universal Robots, Produktseite UR3e (3 kg, 500 mm, 11,2 kg, ±0,03 mm). https://www.universal-robots.com/products/ur3e-cb5/ (geprüft am 27. Oktober 2026)
- Universal Robots, Produktseite UR7e (7,5 kg, 850 mm, 20,6 kg). https://www.universal-robots.com/products/ur7e-cb5/ (geprüft am 27. Oktober 2026)
- Universal Robots, Produktseite UR12e (12,5 kg, 1300 mm, 33,5 kg). https://www.universal-robots.com/products/ur12e-1300/ (geprüft am 27. Oktober 2026)
- Universal Robots, Produktseiten UR15, UR16e und UR18 (15 kg und 1300 mm; 16 kg und 900 mm; 18 kg und 950 mm). https://www.universal-robots.com/products/ur16e-cb5/ (geprüft am 27. Oktober 2026)
- Universal Robots, Produktseite UR20 (20 kg, 25 kg ausgestreckt, 1750 mm, 64 kg). https://www.universal-robots.com/products/ur20-1750/ (geprüft am 27. Oktober 2026)
- Universal Robots, Produktseite UR30 (30 kg, 35 kg ausgestreckt, 1300 mm, 63,5 kg). https://www.universal-robots.com/products/ur30-1300/ (geprüft am 27. Oktober 2026)
- KUKA, KR AGILUS (KR 6 R700-2: 6 kg, 726 mm; KR 6 R900-2: 6 kg, 901 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-agilus (geprüft am 27. Oktober 2026)
- KUKA, KR 1000 titan (1000 kg bei 3202 mm; Version L750 750 kg bei 3601 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-1000-titan (geprüft am 27. Oktober 2026)
- KUKA, LBR iiwa (7 Achsen; 7 kg bei 800 mm und 14 kg bei 820 mm; Drehmomentsensoren in den Gelenken). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/lbr-iiwa (geprüft am 27. Oktober 2026)
- FANUC America, CRX-10iA (10 kg, 1249 mm, 6 Achsen, ±0,05 mm, 39 kg). https://www.fanucamerica.com/products/robots/series/collaborative-robot/crx-10ia (geprüft am 27. Oktober 2026)
- FANUC America, Serie LR Mate (LR Mate 200iD/7L: Reichweite 911 mm, 7 kg; berechnete TCP-Geschwindigkeit 11 m/s). https://www.fanucamerica.com/products/robots/series/lr-mate (geprüft am 27. Oktober 2026)
- FANUC America, M-2000iA/2300 data sheet (Nutzlast 2300 kg, Reichweite 3734 mm). https://www.fanucamerica.com/uploads/files/data-sheets/m-2000ia-2300-datasheet.pdf (geprüft am 27. Oktober 2026)
- Yaskawa Motoman, GP7 (7 kg, 927 mm waagerecht, 1693 mm senkrecht) und HC10DTP (10 kg, 1200 mm waagerecht, 2400 mm senkrecht). https://www.motoman.com/en-us/products/robots/industrial/assembly-handling/gp-series/gp7 (geprüft am 27. Oktober 2026)
- Franka Robotics, Franka Research 3 (3 kg, 855 mm, 7 Freiheitsgrade, 7 Drehmomentsensoren, Wiederholgenauigkeit besser als ±0,1 mm). https://franka.de/products/franka-research-3 (geprüft am 27. Oktober 2026)
- Canadian Space Agency, Canadarm2 (17 m, Lasten bis 116.000 kg, läuft Hand über Hand zwischen Halterungen). https://www.asc-csa.gc.ca/eng/iss/canadarm2/about.asp (geprüft am 27. Oktober 2026)
- Canadian Space Agency, Canadarm (Gelenke an Schulter, Ellbogen und Handgelenk; Drahtschlinge als Endeffektor; über 30.000 kg, in Schwerelosigkeit bis zu 266.000 kg) und Dextre (zwei Arme mit je sieben Gelenken). https://www.asc-csa.gc.ca/eng/canadarm/about.asp (geprüft am 27. Oktober 2026)
- European Space Agency, European Robotic Arm (11 m, sieben Gelenke, Nutzlasten von 8 t, russisches Segment). https://www.esa.int/Science_Exploration/Human_and_Robotic_Exploration/International_Space_Station/European_Robotic_Arm (geprüft am 27. Oktober 2026)
- NASA Science, Perseverance Rover Components (Roboterarm 2,1 m lang, fünf Freiheitsgrade). https://science.nasa.gov/mission/mars-2020-perseverance/rover-components/ (geprüft am 27. Oktober 2026)
- Robotiq, 2F-85 and 2F-140 adaptive grippers (85 mm Hub und 5 kg Nutzlast; 140 mm und 2,5 kg; je etwa 1 kg). https://robotiq.com/products/2f85-140-adaptive-robot-gripper (geprüft am 27. Oktober 2026)
- Rechnungen auf dieser Seite: Vorwärtskinematik r = 160 + 620 sin J2 + 600 cos(J2 + J3), h = 520 + 620 cos J2 − 600 sin(J2 + J3); Handwurzelpunkt = Spitze − 240 mm entlang der Greiferachse; sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600); Rundlauf mit 20.000 Posen; singulärer Weg y = 1155 mm, Spitze 2,04°/mm; v = 280 ÷ √(0,58 × 75.000) = 1,34 m/s; Bewegungsdauer = 1,5 L ÷ v; |det J| = 620 × 600 × |cos J3| × r × |sin J5|; UR7e-Flansch bei Nullwinkeln (−817,2, −232,9, 62,8) mm; statisches Gelenkmoment = dV/dq aus den Gliedermassen; Geradeausbewegung an der Singularität vorbei 440 mm mit J4-Spitze 510°/s, Gelenkbewegung 445 mm mit 10°/s; Ständer zu Ständer 1,200 m geradeaus, 1,327 m Bogen.
Text und Simulation: CC BY-NC-SA 4.0, soweit nicht anders angegeben.
Weitere Exponate
Wie funktioniert ein Logikaddierer? Summe und Übertrag
Für 7 plus 9 nutzt diese Platine 20 Gatter. Der letzte Übertrag kommt 8 Gatterlaufzeiten nach dem Umschalten an.
Wie funktioniert eine Pendeluhr und wie wirkt ihre Länge?
Eine Pendeluhr zählt Sekunden mit einem 99,4 cm langen Stab. Länge, Temperatur und Ort lassen sich ändern, vier Hemmungen austauschen und ihre täglichen Gangfehler vergleichen.
Stiftzylinderschloss: interaktives 3D-Schnittmodell
Bei einem üblichen Schlage-Schlüssel unterscheidet sich eine Einschnitttiefe von der nächsten um 0,381 mm, und diese kleine Stufe reicht, damit sich ein falscher Schlüssel nicht dreht.
So wird ein QR-Code gelesen
Decken Sie 30 % eines QR-Codes mit der Hand ab, und ein Telefon liest ihn trotzdem. Decken Sie eine Ecke ab, und es geht nicht mehr.
Wie funktioniert ein FDM-3D-Drucker? Schichten und Infill
Ein 20 mm hoher Würfel besteht bei 0,2 mm Schichthöhe aus genau 100 Schichten, jede von einer 0,4 mm breiten Düse gezeichnet.
Wie funktionieren Windmühlen und Wassermühlen?
Die Flügel einer holländischen Mühle sind so breit, wie ein achtstöckiges Gebäude hoch ist, und bei 7 m/s fangen sie doch nur etwa ein Fünftel des Windes ein.