FIG. 63Como funciona
Braço robótico: mova as juntas e veja como funciona
Deslize para o lado, a 250 mm/s, a ponta de um braço robótico de seis eixos junto a uma reta específica do espaço, e uma das juntas do punho precisa girar a 510° por segundo.
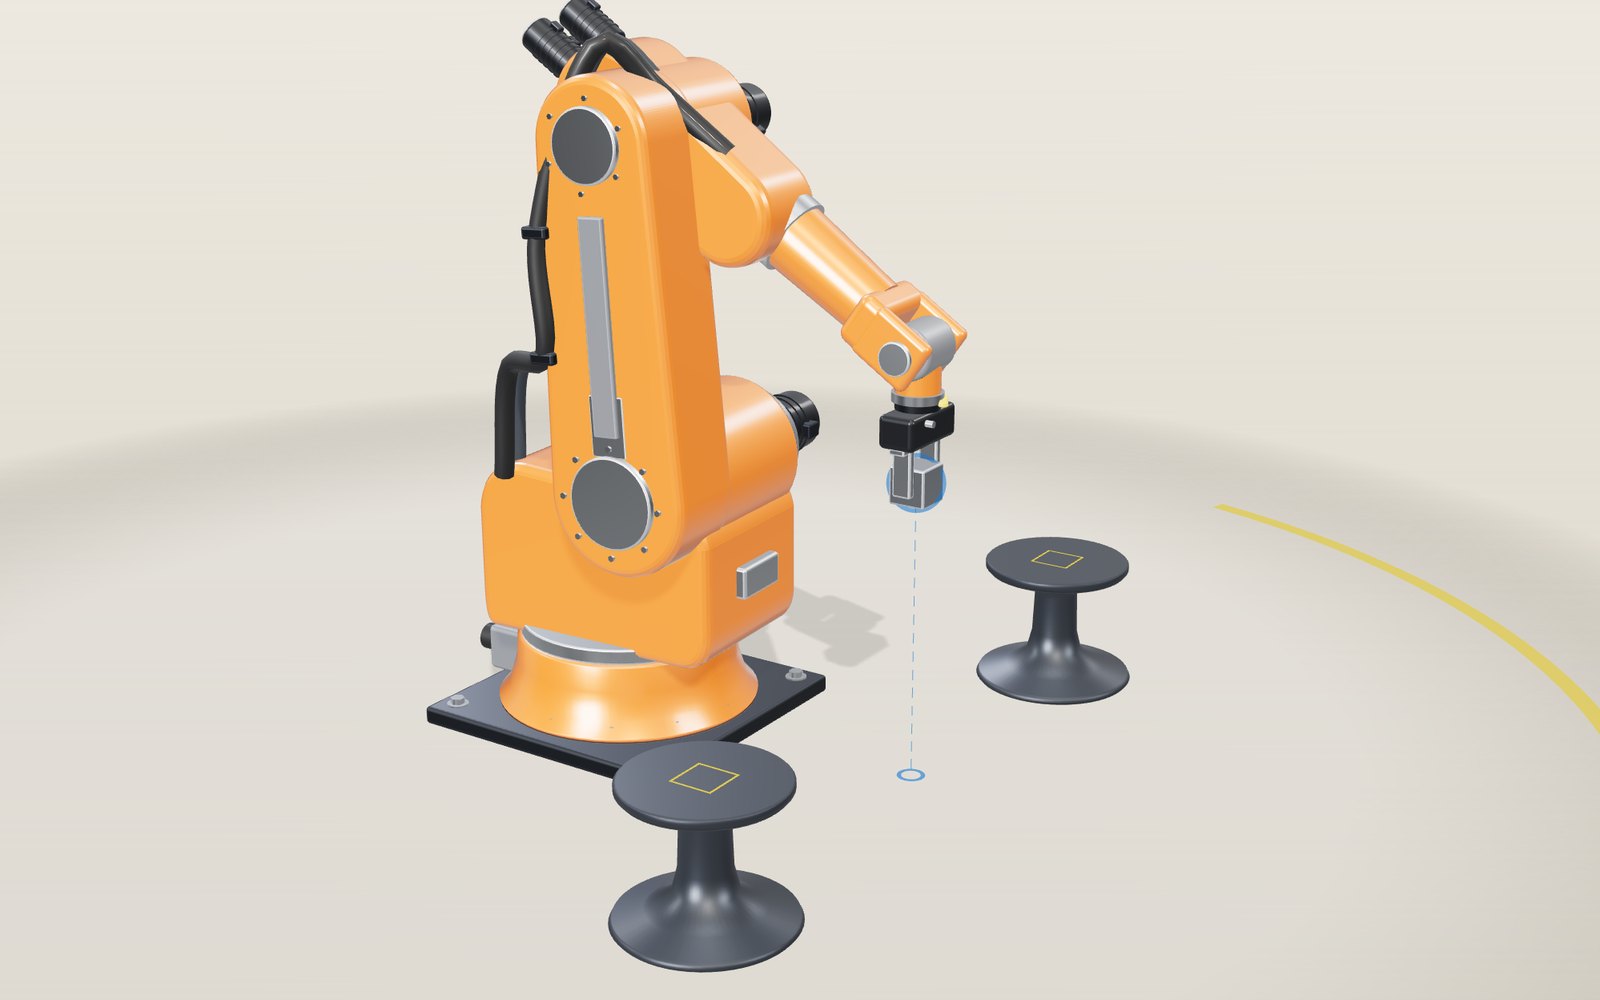
Este dispositivo não consegue mostrar o modelo 3D. Abaixo, você pode ler as etapas do guia em texto.
1 / 11 Um braço de seis eixos entre dois suportesO braço está parafusado no chão, com um suporte de cada lado. Seis motores giram seis juntas, e a bola azul marca para onde deve ir o ponto entre os dedos. No momento, ele leva um bloco de aço de um suporte para o outro.
Arraste para girar. Use a rolagem ou o gesto de pinça para ampliar.
O que o modelo mostra
Observe uma carroceria de carro descendo por uma linha de solda e você verá braços laranja mergulharem, tocarem uma emenda e recuarem, centenas de vezes por hora. Cada um desses braços precisa colocar uma ferramenta num ponto exato do espaço, apontada numa direção exata. Os motores não entendem "vá até lá". Eles só recebem um ângulo. Esta página trata da aritmética que fica no meio do caminho.
O modelo é um braço industrial de porte médio, com seis juntas rotativas, parafusado ao chão entre dois suportes. O eixo do ombro fica a 520 mm do chão e 160 mm à frente do eixo da base, o braço mede 620 mm, o antebraço 600 mm, e o ponto central da ferramenta (o ponto entre as pontas dos dedos) fica 240 mm além do punho. São valores do modelo, escolhidos para parecer e se comportar como um braço típico dessa classe, e não os números de um produto específico.
Você pode arrastar a bola azul e o braço a acompanha, ou usar os seis controles deslizantes das juntas e ver a bola seguir o braço. O painel no canto mostra os seis ângulos, a posição da ponta em milímetros, a velocidade com que a ponta se move e qual junta gira mais depressa.
Por que um braço precisa de seis juntas
Um objeto rígido no espaço tem seis maneiras independentes de se mover. Ele pode deslizar em três direções e girar em torno de três eixos. Uma garra que precisa pegar uma peça em qualquer posição, em qualquer ângulo, precisa controlar as seis, e por isso um braço de uso geral tem seis juntas.
As três primeiras juntas fazem a maior parte do deslocamento. J1 gira o braço inteiro em torno do eixo vertical, J2 inclina o braço no ombro e J3 inclina o antebraço no cotovelo. Juntas, elas decidem aonde o punho vai. As três últimas ficam no punho. J4 gira o antebraço em torno do próprio comprimento, J5 dobra o punho e J6 gira o flange que carrega a ferramenta. Elas decidem para onde a ferramenta aponta.
Neste modelo, como na maioria dos braços industriais, os eixos de J4, J5 e J6 passam todos por um mesmo ponto, chamado de centro do punho. Essa escolha de projeto acaba importando muito, como as próximas seções mostram.
Dos ângulos das juntas à posição da ponta
Ir dos ângulos a uma posição se chama cinemática direta, e é o sentido fácil. Cada junta gira tudo o que vem depois dela, então dá para encadear as rotações, começando pela base.
No plano vertical do braço, meça as distâncias a partir do eixo J1 (chame de r) e a altura a partir do chão (h). Com J2 medido a partir da vertical e J3 medido a partir do antebraço na horizontal, o centro do punho fica em
- r = 160 + 620 sen J2 + 600 cos(J2 + J3)
- h = 520 + 620 cos J2 − 600 sen(J2 + J3)
tudo em milímetros. Na pose inicial, J2 vale 15° e J3 vale 0°, o que dá r = 160 + 160,5 + 579,6 = 900,0 mm e h = 520 + 598,9 − 155,3 = 963,6 mm. J5 vale 75°, que somado à inclinação de 15° do antebraço para baixo aponta a garra direto para baixo, de modo que a ponta fica 240 mm mais baixa, a 723,6 mm. Em seguida, J1 gira esse plano inteiro em torno do eixo vertical.
As juntas do punho acrescentam mais três rotações. O modelo usa matrizes de rotação 3 × 3 comuns, uma por junta, multiplicadas em ordem. Mexa em qualquer controle deslizante e a página simplesmente refaz essa cadeia.
Voltando a partir da ponta
A cinemática inversa é o outro sentido: dado onde a ponta deve estar e para onde a garra deve apontar, encontrar os seis ângulos. É disso que o controlador de um robô precisa cada vez que planeja um movimento em linha reta, e é bem mais difícil. As equações não são lineares, pode haver várias respostas e pode não haver nenhuma.
Há duas maneiras gerais de resolver. Um solucionador numérico parte dos ângulos atuais, calcula como uma pequena mudança em cada junta moveria a ponta (a matriz jacobiana), dá um passo que reduz o erro e repete até o erro ficar minúsculo. Isso funciona para quase qualquer braço. Para braços cujos três últimos eixos se encontram num ponto, existe também uma solução em forma fechada, que dispensa iterações, e o modelo usa essa.
Dividindo o problema no centro do punho
Como os três eixos do punho se cruzam num ponto, girar J4, J5 ou J6 nunca move esse ponto. Assim, o centro do punho pode ser encontrado antes de se conhecer qualquer ângulo de junta: parta da ponta desejada e recue 240 mm ao longo da direção para a qual a garra deve apontar.
Agora o problema se divide em dois menores.
- Posição. J1 precisa ficar voltada para o centro do punho, então J1 é simplesmente o rumo desse centro visto de cima. No plano do braço, o ombro, o cotovelo e o centro do punho formam um triângulo com dois lados conhecidos (620 e 600 mm) e um terceiro lado D, a distância medida do ombro ao centro do punho. A lei dos cossenos dá o ângulo do cotovelo: sen J3 = (620² + 600² − D²) ÷ (2 × 620 × 600). J2 é então a direção do centro do punho menos o ângulo que a dobra do cotovelo acrescenta.
- Orientação. Com J1 a J3 conhecidas, a rotação que elas produzem é conhecida. O que sobrar entre essa rotação e a rotação exigida da garra tem de vir do punho, e os três ângulos do punho podem ser lidos diretamente da matriz de rotação restante.
Tome a posição de pega no suporte da esquerda: ponta a 620 mm para a frente, 285 mm acima e 600 mm para o lado, com a garra apontando para baixo. O centro do punho está 240 mm acima dela, a 525 mm. Visto de cima, ele fica a 862,8 mm do eixo J1, num rumo de 44,06°, então J1 = −44,06°. No plano do braço, r = 702,8 mm e h = 5 mm, de modo que D = 702,8 mm. Então sen J3 = 0,3366 e J3 = 19,67°. A direção do centro do punho é 89,59° a partir da vertical e a dobra do cotovelo responde por 53,50°, de modo que J2 = 36,09°. Para apontar a garra para baixo, J5 precisa completar o que falta para 90°: 90 − 36,09 − 19,67 = 34,24°.
Conferindo o solucionador nos dois sentidos
É fácil errar sutilmente em números como esses, então o solucionador da página foi testado com o mesmo método que o navegador usa. O teste sorteia 20.000 conjuntos de ângulos de junta dentro dos limites, calcula a posição da ponta e a rotação da garra com a cinemática direta, devolve esses valores ao solucionador inverso e roda de novo a cinemática direta sobre a resposta. Conjuntos a menos de cerca de 1° de J5 = 0 ficam de fora, por um motivo explicado adiante. Nos 19.836 restantes, o pior erro da ponta foi de 7 × 10⁻¹² mm, e todos os conjuntos voltaram aos ângulos originais com diferença de até 10⁻¹³ radiano.
O navegador faz a mesma verificação a cada quadro enquanto você arrasta: a posição da ponta no painel vem da cinemática direta aplicada aos ângulos que o solucionador escolheu, então, se a bola e o painel algum dia discordarem, algo está errado.
Até onde o braço alcança
O centro do punho nunca pode ficar a mais de 620 + 600 = 1220 mm do eixo do ombro, com o braço totalmente esticado. Com a garra na horizontal, isso coloca a ponta a no máximo 1620 mm do eixo J1. Arraste a bola além disso e o braço se estica o máximo que puder na direção dela. A bola fica vermelha e o painel diz quantos milímetros faltam para a ponta chegar. Peça um ponto a 2 m de distância, na altura do ombro, e a ponta para em 1617 mm, 386 mm antes.
O alcance não é uma casca perfeita, porque as juntas têm limites. No modelo, J2 pode se inclinar 60° para trás e 100° para a frente, e J3 pode ir 85° para cima e 80° para baixo. Ative Mostrar alcance para ver a região, no plano do braço, aonde as pontas dos dedos podem ir com a garra no ângulo atual. Mude o ângulo da garra e a forma inteira se desloca, porque a ponta fica a 240 mm do centro do punho numa direção diferente. O anel no chão marca os 340° que J1 pode varrer.
O que dá errado quando o punho se alinha
Volte à etapa da orientação. Os ângulos do punho são lidos de uma rotação que as três juntas do punho precisam produzir. Quando J5 vale exatamente zero, os eixos de J4 e J6 ficam sobre uma mesma linha. Girar J4 para um lado e J6 de volta na mesma medida deixa então a garra exatamente onde estava, de modo que existem infinitos pares de ângulos que fazem o mesmo trabalho, e o solucionador não consegue distingui-los. Isso se chama singularidade do punho. É também por isso que o teste de ida e volta deixa de fora os conjuntos de ângulos muito próximos de J5 = 0: o solucionador devolve outro par, igualmente válido, e os ângulos não podem ser comparados.
O problema de verdade aparece perto da singularidade, e não nela. A etapa 6 do roteiro mantém a garra na horizontal, apontando direto para a frente, e desliza a ponta 440 mm para o lado, a 1155 mm do chão, chegando a 250 mm/s no meio do percurso. Esse caminho passa a 20 mm da linha em que o antebraço aponta exatamente ao longo da garra. Longe do cruzamento, o punho quase não se mexe. Perto dele, J4 precisa girar a dobra de J5 de um lado para o outro, e J6 precisa desfazer o giro para que a garra não torça. Ao longo de todo o percurso, J4 vai de −81,2° a +81,2°, e 39,2° disso acontecem enquanto a ponta percorre os 20 mm centrais. No instante mais rápido, J4 precisa girar 2,04° para cada milímetro de deslocamento da ponta, o que a 250 mm/s dá 510° por segundo. A 1000 mm/s seriam cerca de 2040° por segundo, e um caminho 10 mm mais perto dobra aproximadamente os dois valores.
Nenhum motor consegue acompanhar isso, então um controlador de verdade precisa reduzir a velocidade da ponta, parar com um erro ou deixar o caminho se afastar da linha reta. Os manuais de robótica apresentam o alinhamento de dois eixos de juntas rotativas como um caso básico de singularidade: nessa pose, o braço perde a capacidade de mover a ferramenta em alguma direção. O remédio é o planejamento: incline a garra alguns graus ou mude o caminho para que o punho nunca chegue perto.
Levando um bloco de um suporte ao outro
O ciclo de pegar e colocar do modelo tem oito movimentos. Um movimento de juntas leva o braço até acima do bloco. Em seguida vêm três movimentos em linha reta: descer até a altura de pega, subir de volta depois que os dedos se fecham e atravessar 1,2 m até o outro suporte. Depois disso, o braço desce de novo, abre os dedos e sobe, ficando livre.
Cada movimento em linha reta é planejado pedindo ao solucionador inverso os ângulos de cada quadro. A rotação da garra fica fixa no espaço o tempo todo, então, enquanto J1 vai de −44,06° a +44,06°, J6 gira os mesmos 88° para o bloco não rodar entre os dedos.
Cada movimento acelera e desacelera suavemente. Com esse perfil, a velocidade máxima é 1,5 vez a média, de modo que um movimento de comprimento L planejado para uma velocidade máxima v leva 1,5 L ÷ v. A 1 m/s, a transferência de 1,2 m leva 1,8 segundo.
Dividindo o piso com as pessoas
Um braço industrial convencional trabalha dentro de uma cerca, e abrir o portão o desliga. Os robôs colaborativos, ou cobots, foram feitos para trabalhar ao lado de pessoas, e as normas de segurança para eles definem números que você pode conferir.
A ISO 10218-1, a norma de segurança para robôs industriais, diz que, sob controle de velocidade reduzida, a velocidade do ponto central da ferramenta não deve passar de 250 mm/s. Ative o Modo colaborativo e o modelo limita a ponta a esse valor; a transferência de 1,2 m passa a levar 7,2 segundos em vez de 1,8.
A ISO/TS 15066 descreve quatro maneiras de pessoas e robôs dividirem o espaço: parada monitorada com classificação de segurança, condução manual, monitoramento de velocidade e distância, e limitação de potência e força. Para a limitação de potência e força, ela lista com que força um robô pode pressionar cada região do corpo. Para mãos e dedos, o limite é de 140 N quando a mão está presa contra algo (contato quase estático) e o dobro, 280 N, para uma batida breve em que a mão pode se afastar (contato transitório). A tabela lista 65 N para o rosto, mas o mesmo documento diz que o contato com o rosto, o crânio e a testa não é admissível de forma alguma.
O mesmo documento transforma limites de força em limites de velocidade. Modele a mão como uma mola com rigidez de 75 N/mm e massa de 0,6 kg, e o robô como uma massa efetiva igual à metade das partes móveis mais a carga. A maior velocidade segura é então v = F ÷ √(μk), em que μ é a massa reduzida das duas. Para um braço com 30 kg de partes móveis carregando 2 kg, a massa efetiva é 17 kg, μ é 0,58 kg e o limite transitório para a mão resulta em 1,34 m/s. Um braço ou uma carga mais pesados reduzem esse valor, o que é uma das razões de os cobots serem leves. São números de exemplo para este modelo; a norma exige uma avaliação de risco com os valores do robô real.
Onde o modelo é mais simples que um braço real
- As juntas se movem exatamente para onde mandam. Juntas reais têm redutores, muitas vezes de engrenagem de onda de deformação, com uma pequena folga e alguma elasticidade, e elos reais se flexionam sob carga.
- Não há dinâmica. Um controlador real também precisa limitar aceleração, torque e corrente dos motores, e reduz a velocidade perto de singularidades e de limites de junta.
- O solucionador sempre escolhe a resposta mais próxima dos ângulos atuais. A geometria admite até oito respostas para uma mesma pose da ponta: J1 voltada para o ponto ou virada para o lado oposto, cotovelo para cima ou para baixo, e punho invertido ou não. O modelo só usa a família com o cotovelo para cima.
- Colisões entre o braço, os suportes e o chão não são verificadas, a não ser pela regra de manter o alvo acima do chão.
- O modo cobot apenas limita a velocidade. Ele não mede a força de contato.
Uma breve história
George Devol registrou a patente de um braço de transferência programável em 1954, e ela foi concedida em 1961. A máquina construída a partir dela, o Unimate, começou a trabalhar numa linha da General Motors em Ewing Township, Nova Jersey, em 1961. Em 1969, Victor Scheinman, na Universidade Stanford, projetou o braço de Stanford, um braço totalmente elétrico com seis graus de liberdade, cujos elos foram dispostos de modo que as soluções do braço fossem rápidas de calcular. Em 1973, a KUKA construiu seu primeiro robô, o FAMULUS, e a ASEA lançou o IRB 6, o primeiro robô industrial totalmente elétrico e controlado por microprocessador; o primeiro foi para a Magnussons, em Genarp, na Suécia, para encerar e polir tubos de aço dobrados a 90°. Os cobots vieram depois: J. Edward Colgate e Michael Peshkin, da Universidade Northwestern, os inventaram em 1996.
Um exemplo com duas juntas e duas respostas
O solucionador de seis eixos fica mais fácil de acompanhar se você fizer antes o mesmo trabalho com duas juntas. Tome um braço plano com um elo superior de 620 mm e um antebraço de 600 mm, os comprimentos do modelo, e ponha o ombro na origem. Os ângulos aqui são os planares comuns, portanto não são os mesmos números dos controles deslizantes de J2 e J3: o ângulo do ombro é medido a partir da horizontal, e o ângulo do cotovelo é o quanto o antebraço se afasta da linha reta do elo superior.
Digamos que o punho precise alcançar um ponto a 800 mm para a frente e 300 mm acima. Sua distância ao ombro é D = √(800² + 300²) = 854,4 mm. A lei dos cossenos dá a dobra do cotovelo:
- cos(cotovelo) = (D² − 620² − 600²) ÷ (2 × 620 × 600) = (730.000 − 384.400 − 360.000) ÷ 744.000 = −0,01935
de modo que o cotovelo dobra 91,11°. Um cosseno não diz se o ângulo é positivo ou negativo, e esse é todo o motivo das duas respostas. Com uma dobra de −91,11° (cotovelo para cima), o ângulo do ombro é 65,15° e o cotovelo fica em (260, 563) mm, acima da linha que vai do ombro ao punho. Com +91,11° (cotovelo para baixo), o ângulo do ombro é −24,04° e o cotovelo fica em (566, −253) mm, abaixo dela. Coloque qualquer um dos dois conjuntos de ângulos de volta nas equações diretas e você obtém exatamente (800, 300). Os dois braços são reais, os dois são válidos, e um controlador precisa escolher um. O braço de seis eixos acrescenta mais duas fontes de duplicação, J1 virada para o lado oposto e o punho invertido, e é assim que uma mesma pose da ferramenta pode ter até oito soluções.
Qual escolher é uma questão prática. A resposta com o cotovelo para baixo, aqui, colocaria o cotovelo 253 mm abaixo do ombro, o que num braço fixado ao chão pode significar bater na base ou na mesa. Os controladores costumam escolher a solução mais próxima dos ângulos atuais, para que o braço não passe o cotovelo de repente para o outro lado no meio de um movimento. O modelo faz o mesmo, e é por isso que você nunca o vê inverter.
De quanto torque cada junta precisa
As juntas não trabalham todas com o mesmo esforço. A gravidade puxa cada elo, e a força sobre uma junta é o peso vezes a distância horizontal da junta até o peso. O ombro sustenta tudo o que está além dele, nas maiores distâncias.
Eis uma estimativa aproximada com massas supostas, já que o modelo não tem massas. Digamos que o braço tenha 20 kg com o centro a 310 mm do ombro, o antebraço com os motores do punho tenha 12 kg com o centro 300 mm além do cotovelo, e a garra segure um bloco de 6 kg no alcance máximo, de 1,22 m. Com o braço inteiro na horizontal:
- Braço: 20 × 9,81 × 0,31 = 61 N·m
- Antebraço: 12 × 9,81 × 0,92 = 108 N·m
- Carga: 6 × 9,81 × 1,22 = 72 N·m
- Total no ombro: cerca de 241 N·m
O cotovelo só precisa sustentar o que está além dele: 12 × 9,81 × 0,30 + 6 × 9,81 × 0,60 = 71 N·m. O punho carrega muito menos, e é por isso que os motores do punho são pequenos e ficam atrás, no antebraço. Isso também mostra por que o ombro tem o maior motor do braço, e por que o mesmo braço levanta muito menos quando está esticado do que quando a carga fica perto da base. A um quarto da distância, o mesmo bloco custaria ao ombro um quarto do torque.
Um servomotor não consegue produzir 241 N·m diretamente. Divida pela relação de redução e pela eficiência. Com uma relação de 120 e uma eficiência suposta de 80 por cento, o motor precisa de 241 ÷ (120 × 0,8) = 2,5 N·m, mais ou menos o que um motor de algumas centenas de watts consegue entregar. O preço é a velocidade: um motor girando a 3000 rpm move a junta a 25 rpm, ou 150° por segundo.
Por que os motores precisam de um redutor
Essa relação é o motivo de quase toda junta de um braço real ter um redutor ao lado do motor. Um motor é leve e rápido, mas fraco. Um redutor troca velocidade por torque e, num robô, também precisa ser rígido, ter quase nenhuma folga e caber numa junta. Dois projetos dominam.
Uma engrenagem de onda de deformação, vendida com o nome Harmonic Drive, tem três partes: um gerador de onda elíptico no eixo do motor, um copo de aço fino e flexível com dentes externos (o flexspline) e um anel rígido com dentes internos (o circular spline). O circular spline tem dois dentes a mais que o flexspline. À medida que a elipse gira, os dentes do flexspline se encaixam no anel em duas regiões opostas, e a cada meia volta da entrada o flexspline recua um dente. Um flexspline com 200 dentes dá, portanto, uma relação de 200 ÷ 2 = 100 em um estágio (essa contagem de dentes é um exemplo). O fabricante diz que a engrenagem tem folga zero porque os dentes permanecem engrenados, e que seu tamanho e seu peso não dependem da relação.
Uma engrenagem cicloidal, vendida pela Nabtesco como redutor RV, usa dois estágios. Primeiro, um estágio de engrenagens retas reduz a velocidade do motor; depois, virabrequins movem dois discos lobulados em volta de um anel de pinos. Os discos têm um lóbulo a menos que o número de pinos, de modo que cada volta do virabrequim avança a saída em um pino. As relações vão de cerca de 30:1 a mais de 300:1, a folga é menor que 1 minuto de arco, e a carcaça contém grandes rolamentos que suportam a carga do braço. A Nabtesco diz que seu redutor cicloidal pode absorver até cinco vezes o torque nominal numa parada de emergência. O projeto RV chegou ao mercado em 1985.
As engrenagens de onda de deformação são leves e compactas, e as cicloidais suportam grandes cargas e choques, de modo que os projetistas tendem a pesar essas características junta por junta. Nenhum dos dois tipos é livre de elasticidade, e uma junta com redução de 100:1 se torce um pouco sob carga, o que é uma das razões de a ponta de um braço real ficar um pouco fora da posição calculada.
Robôs reais e números reais
O primeiro braço robótico industrial trabalhou numa fábrica de fundição sob pressão. Em 1961, um Unimate projetado a partir da patente de George Devol foi instalado numa fábrica da General Motors na região de Trenton, Nova Jersey, onde descarregava peças de uma prensa de fundição sob pressão, um trabalho quente e perigoso. O museu Henry Ford guarda essa primeira máquina. A IEEE Spectrum informa que o protótipo pesava cerca de 1360 kg e teve de inventar o próprio sistema de controle e memória.
Mais de 60 anos depois, os braços são comuns. A Federação Internacional de Robótica contou 542.000 robôs industriais instalados no mundo em 2024 e 4.664.000 em operação. A China instalou 295.000 deles, 54 por cento do total mundial. O Japão instalou 44.500 e a República da Coreia 30.600, o quarto maior mercado em instalações anuais. Por trás desses números estão braços que se parecem com este modelo: seis juntas, um punho esférico e um redutor em cada eixo.
As regras de segurança se desenvolveram junto. A ISO 10218-1 define o limite de 250 mm/s sob controle de velocidade reduzida usado pelo Modo colaborativo, e a ISO/TS 15066 descreve quatro métodos colaborativos com limites de força por região do corpo. Segundo um integrador alemão de robôs, seu conteúdo foi incorporado à edição de 2025 da ISO 10218-2. O valor de 280 N para uma batida breve na mão e o de 140 N para a mão presa são limites para o contato. Não são a força que um robô pode exercer em geral, que depende de sua carga útil e de sua velocidade.
Os robôs médicos usam a mesma cinemática para outro trabalho. A Food and Drug Administration dos EUA descreve os dispositivos cirúrgicos assistidos por robô como um console do cirurgião ligado a um carrinho com três ou quatro braços articulados que seguram a câmera e os instrumentos, e observa que o dispositivo na verdade não é um robô, porque não pode operar sem controle humano direto. A agência já liberou esses dispositivos para procedimentos como a remoção da vesícula biliar e a histerectomia, e não autorizou nenhum deles especificamente para tratar ou prevenir o câncer.
Escrevendo um braço como uma tabela DH
A cinemática direta precisa de uma descrição do braço: onde cada eixo de junta fica em relação ao anterior. Os fabricantes de robôs usam uma convenção compacta que leva o nome de Jacques Denavit e Richard Hartenberg. Cada junta ganha uma linha de quatro números. d é a distância ao longo do eixo da junta anterior, a é o comprimento da perpendicular comum até o próximo eixo, α é a torção entre os dois eixos e θ é o próprio ângulo da junta. Seis linhas descrevem um braço de seis eixos, e multiplicar as seis pequenas transformações dá a pose da ferramenta.
O braço desta página pode ser escrito assim. A primeira linha é d = 520 mm e a = 160 mm com uma torção de 90°, o que coloca o eixo do ombro acima e à frente de J1. A segunda linha é a = 620 mm, o braço, com θ = J2 menos 90°, porque o modelo conta J2 a partir da vertical. A quarta linha é d = 600 mm, o antebraço até o centro do punho, e a última linha é d = 240 mm, do centro do punho ao ponto entre as pontas dos dedos. A tabela da aba Controles lista as seis linhas. Uma verificação com 5000 poses aleatórias constatou que o produto DH e a fórmula direta desta página concordam com precisão melhor que um milionésimo de milímetro.
A Universal Robots publica o mesmo tipo de tabela para seus braços, junto com a massa e o centro de massa de cada elo. Para o UR5e, que compartilha a tabela com o UR7e, as linhas dão d1 = 162,5 mm, a2 = −425 mm, a3 = −392,2 mm, d4 = 133,3 mm, d5 = 99,7 mm e d6 = 99,6 mm. Com todas as juntas em zero, o flange fica, portanto, em x = −425 − 392,2 = −817,2 mm, y = −(133,3 + 99,6) = −232,9 mm e z = 162,5 − 99,7 = 62,8 mm, o que a verificação reproduz exatamente. Os deslocamentos d4 e d5 são a razão de um braço UR ter o característico punho em degraus: seus três eixos de punho não se encontram num único ponto.
Esse detalhe muda a maneira de resolver o braço. Sem um punho esférico, os problemas de posição e de orientação deixam de se separar no centro do punho. O braço transparente no palco é resolvido numericamente: parte-se da última resposta, calcula-se como o flange se move para uma variação minúscula de cada junta (a jacobiana) e ajustam-se as juntas para reduzir o erro, com um pouco de amortecimento para que os passos fiquem pequenos perto de uma singularidade. Executado 60 vezes em poses aleatórias para cada uma das oito tabelas, o solucionador chega a menos de 0,04 mm do alvo.
Três maneiras de perder uma direção
Uma singularidade é uma pose em que a jacobiana perde posto: alguma direção de movimento da ferramenta exigiria velocidade infinita das juntas. Num braço como este, com punho esférico, o determinante da jacobiana se fatora de forma elegante. Ele é igual a L2 × L3 × |cos J3| × r × |sen J5|, em que L2 e L3 são os elos de 620 mm e 600 mm e r é a distância horizontal do centro do punho ao eixo J1. A verificação compara essa fórmula com o determinante numérico em 2000 poses aleatórias e as encontra iguais.
Cada fator é um tipo de singularidade. Quando sen J5 é zero, J4 e J6 se alinham: a singularidade do punho com que esta exposição começou. Quando cos J3 é zero, o braço e o antebraço ficam numa mesma linha, esticados ou dobrados para trás: a singularidade do cotovelo, na borda da área de alcance. Quando r é zero, o centro do punho está diretamente acima de J1: a singularidade do ombro, em que girar J1 faz o punho girar no lugar em vez de movê-lo para o lado.
A barra de Manipulabilidade no painel mostra esse determinante como uma fração do seu maior valor dentro dos limites das juntas. O Mapa de singularidades colore a área de alcance pelos fatores de posição, |cos J3| × r, de modo que as faixas claras são os lugares a evitar ao planejar um movimento reto e rápido. Os braços da Universal Robots têm os mesmos três tipos de singularidade, embora os deslocamentos do punho os movam um pouco.
Movimentos de juntas e movimentos em linha reta
Um programa de robô pode pedir um movimento de duas maneiras. Um movimento de juntas gira todas as juntas do ângulo inicial ao final ao mesmo tempo, cada uma em seu próprio ritmo constante. Um movimento em linha reta mantém a ferramenta sobre uma reta e resolve a cinemática inversa o tempo todo. Os dois começam e terminam nas mesmas poses, então a diferença está no caminho entre elas.
Entre os dois suportes, um movimento em linha reta cobre 1,200 m em 1,80 segundo a 1000 mm/s. Um movimento de juntas entre as mesmas poses só gira J1 e J6, de modo que a ponta descreve um arco de raio 863 mm em torno do eixo J1. Esse arco tem 1,327 m e leva 1,99 segundo, mas o braço nunca chega perto de uma singularidade. Os traços no palco mostram os dois caminhos.
Além da singularidade do punho, a diferença é enorme. O movimento em linha reta desliza a ponta 440 mm a até 250 mm/s, enquanto J4 chega a 510° por segundo. O movimento de juntas entre as mesmas duas poses percorre um caminho apenas 5 mm mais longo, e J4 nunca passa de 10° por segundo. Os controladores reais oferecem os dois movimentos por esse motivo. Movimentos de juntas são mais rápidos e seguros quando o caminho no meio não importa, e movimentos em linha reta são usados onde a ferramenta precisa seguir uma linha, como uma emenda de solda ou um cordão de cola, depois que o programador verificou o caminho quanto a singularidades.
Carga útil e torque das juntas num cobot real
O painel de torque usa o mesmo princípio da estimativa acima: o torque em torno de uma junta é a taxa com que a energia potencial muda quando essa junta gira. Para o braço do modelo, ele usa as massas supostas da estimativa, 20 kg para o braço e 12 kg para o antebraço, e reproduz os 241 N·m no ombro e os 71 N·m no cotovelo com o braço na horizontal e 6 kg na garra.
Para os braços da Universal Robots, ele usa as massas dos elos e os centros de massa da tabela do fabricante. Esticado na horizontal (todas as juntas em zero, exceto a junta do punho J4 em −90°), com a carga nominal de 7,5 kg no flange, um UR7e precisa de cerca de 129 N·m no ombro e 56 N·m no cotovelo. Um UR20, com 20 kg e 1750 mm de alcance, precisa de cerca de 657 N·m no ombro. Esses números mostram por que carga útil nominal e alcance se compensam: o UR16e carrega 16 kg a apenas 900 mm, e o UR30 carrega 30 kg a 1300 mm. Os valores aqui são estáticos. Um controlador real soma o torque necessário para acelerar os elos, então os motores precisam de mais que isso na velocidade máxima.
Escolhendo uma garra
A ferramenta no flange importa tanto quanto o braço. Uma garra de dois dedos aperta a peça pelos lados, então serve para peças com faces paralelas e consegue segurá-las com firmeza contra forças laterais. A Robotiq lista a 2F-85 com curso de 85 mm e carga útil de 5 kg, e a 2F-140, mais larga, com curso de 140 mm e 2,5 kg, cada uma pesando cerca de 1 kg. Uma ventosa segura a peça pela face de cima por meio de vácuo, o que serve para caixas, chapas de metal e vidro, mas exige uma superfície plana e vedada. Um eletroímã segura peças de aço pela face de cima e as solta quando a corrente cessa. No modelo, a ventosa e o ímã seguram o bloco de 70 mm por cima, de modo que o ponto central da ferramenta fica 35 mm mais alto que com os dedos, e o ciclo de pegar e colocar ajusta suas alturas para isso.
Os números da lista de robôs
Cada item da lista de robôs vem da página de produto do fabricante ou da página de uma agência espacial, conferida em 27 de outubro de 2026, e o link da fonte aparece sob cada item. A carga útil é a carga útil nominal, e o alcance é o valor do fabricante, que na maioria dos braços é a distância do eixo J1 ao punho ou ao flange com o braço esticado. A Yaskawa dá alcances horizontal e vertical separados, e a lista usa o horizontal. Os braços espaciais aparecem com o que suas agências informam: o Canadarm2 tem 17 m de comprimento e pode manusear cargas de até 116.000 kg em órbita, o Braço Robótico Europeu tem 11 m de comprimento com sete juntas e move cargas de 8 t, e o braço do jipe-robô Perseverance tem 2,1 m de comprimento com cinco graus de liberdade. Valores que uma fonte não informa ficam de fora em vez de serem estimados.
Equívocos comuns
"O braço enxerga onde está a mão." Neste modelo e na maioria dos braços industriais, o controlador não olha para a ferramenta. Ele lê o codificador de cada junta, roda a cinemática direta e supõe que os elos têm o comprimento que lhe informaram. Se um elo se curva ou uma engrenagem se torce, a ponta real difere da calculada. É por isso que se acrescentam câmeras e calibração quando a precisão importa.
"Ir de A a B significa ir em linha reta." Só se o controlador planejar assim. Um movimento de juntas gira todas as juntas por igual do início ao fim, e a ponta descreve uma curva. Um movimento em linha reta exige o solucionador inverso a cada quadro, que é o que o modelo faz nos três movimentos em linha reta do ciclo de pegar e colocar, e é o tipo de movimento que pode esbarrar numa singularidade.
"Mais juntas sempre significa mais habilidade." Seis bastam para posicionar e apontar uma ferramenta. Uma sétima junta acrescenta redundância, de modo que a mesma pose da ferramenta pode ser alcançada com posições diferentes do cotovelo, o que ajuda a evitar obstáculos. Isso também significa que o solucionador tem infinitas respostas em vez de um punhado, e por isso é preciso dizer a ele como escolher.
"Um cobot é seguro por si só." As normas julgam a aplicação inteira. Um braço delicado segurando uma faca afiada não é seguro, e limites de velocidade adequados para uma mão podem não ser adequados para a cabeça. A ISO/TS 15066 exige uma avaliação de risco com o robô, a ferramenta e a carga reais; os números desta exposição são exemplos.
"250 mm/s é o limite de velocidade dos cobots." É o limite do controle de velocidade reduzida na ISO 10218-1. Na limitação de potência e força, a velocidade permitida vem do limite de força e da massa efetiva, como no exemplo de 1,34 m/s acima, e pode ser bem mais alta.
O que experimentar na tela
- Toque em Nomes das peças e arraste a bola azul devagar, em círculo, em volta do braço. Veja a leitura de J1 acompanhar o rumo da bola visto de cima e observe quais leituras de junta mudam quando a bola se aproxima da base.
- Ative Mostrar alcance e mova o controle Ângulo da garra de 0 a 90. A região azul se desloca, porque a ponta fica a 240 mm do centro do punho numa nova direção. Encontre o ângulo em que o braço alcança mais alto.
- Arraste a bola além do que o braço consegue esticar. Ela fica vermelha, e o painel diz quanto falta para a ponta chegar. Cerca de 1,6 m com a garra na horizontal é o limite.
- Leve J5 a 0. Os eixos de J4 e J6 ficam agora sobre uma mesma linha, então gire J4 para um lado e J6 de volta na mesma medida: a garra fica onde estava. Essa é a singularidade do punho da seção acima, vista diretamente.
- Inicie com Reproduzir, depois ative o Modo colaborativo e meça o tempo de uma transferência. Ela leva 7,2 segundos em vez de 1,8.
- Experimente os seis controles deslizantes das juntas sem tocar na bola e anote o par J2 e J3 que põe a ponta no chão entre os suportes. Depois confira arrastando a bola até lá.
- Abra a Bancada DH na aba Controles, escolha o UR3e e arraste a bola até um suporte. O braço transparente para antes, e o painel diz por quantos milímetros, porque o alcance dele é de 500 mm.
- Ative o Mapa de singularidades, depois arraste a bola por uma faixa clara e veja a barra de Manipulabilidade cair em direção a zero.
Perguntas
O que significa seis eixos?
Significa seis juntas em cadeia, cada uma girando em torno de seu próprio eixo. Seis é o número necessário para colocar uma ferramenta em qualquer posição e apontá-la em qualquer direção dentro do alcance, porque um objeto rígido pode deslizar de três maneiras e girar de três maneiras.
Por que um robô precisa de cinemática inversa se seus motores só recebem ângulos?
Os trabalhos são descritos por onde a ferramenta deve estar, como uma emenda de solda, uma peça numa esteira ou um furo de parafuso. Alguma coisa precisa transformar cada um desses pontos em seis ângulos. Nos movimentos em linha reta, o controlador faz isso muitas vezes ao longo do caminho, e não só nas pontas.
Existe só um conjunto de ângulos para cada posição?
Em geral, não. Para um braço como este, uma mesma pose da ponta pode ser alcançada de até oito maneiras: girando J1 para ficar de frente para o ponto ou de costas para ele, dobrando o cotovelo para cima ou para baixo e invertendo o punho. O modelo escolhe a resposta mais próxima dos ângulos atuais, para que o braço nunca dê saltos.
O que exatamente é uma singularidade?
É uma pose em que dois ou mais eixos de juntas se alinham, de modo que o braço perde a capacidade de mover a ferramenta em alguma direção, ou várias combinações de juntas fazem a mesma coisa. Perto de uma, um movimento pequeno e lento da ferramenta pode exigir um movimento muito rápido de uma junta. No modelo, um caminho a 20 mm da singularidade do punho exige 510° por segundo de J4 com a ponta a 250 mm/s.
Por que a bola fica vermelha?
Ela fica vermelha quando o solucionador não consegue alcançar o ponto exatamente, seja porque ele está mais longe que o braço esticado, seja porque uma junta teria de passar do seu limite. O braço então chega o mais perto que puder, e o painel diz a que distância ficou ou qual junta está no limite.
Como os robôs colaborativos evitam machucar as pessoas?
Eles combinam várias medidas das normas: limitar a velocidade da ferramenta, monitorar a distância até as pessoas e reduzir a velocidade quando elas se aproximam, parar quando alguém entra em uma zona e limitar a força com que podem pressionar. A ISO/TS 15066 lista limites de força por região do corpo, por exemplo 140 N para uma mão presa.
Um controlador real resolve as equações do mesmo jeito?
Para braços cujos três eixos de punho se encontram num ponto, soluções em forma fechada como a daqui são comuns porque são rápidas e previsíveis. Braços sem esse arranjo, ou com sete juntas, costumam recorrer a métodos numéricos que usam a jacobiana e iteram até a resposta.
O braço consegue alcançar o que está atrás dele?
Em parte. J1 pode girar 170° para cada lado, o que deixa uma folga de 20° atrás da base, e o braço pode se inclinar 60° para trás. O solucionador também considera J1 virada para o lado oposto ao ponto, com o braço inclinado para trás sobre a base, e só usa essa resposta quando ela respeita os limites e está mais próxima da pose atual.
Por que um problema de alcance tem duas respostas para um braço com cotovelo?
A lei dos cossenos dá o cosseno do ângulo do cotovelo, e um cosseno é igual para um ângulo positivo e um negativo. Os dois ângulos colocam o cotovelo acima ou abaixo da linha que vai do ombro ao punho. No exemplo com o punho a 800 mm para a frente e 300 mm acima, a pose com o cotovelo para cima tem o ombro a 65,15° e a pose com o cotovelo para baixo, a −24,04°, e as duas alcançam o ponto exatamente.
Por que as juntas de um robô precisam de um redutor?
Um motor é rápido e leve, mas fraco. Na estimativa de torque acima, o ombro precisa de cerca de 241 N·m, enquanto um motor atrás de um redutor de 120:1 com 80 por cento de eficiência precisa de apenas cerca de 2,5 N·m. O preço é a velocidade, já que 3000 rpm no motor viram 25 rpm na junta.
Qual é a diferença entre uma engrenagem de onda de deformação e uma cicloidal?
Uma engrenagem de onda de deformação deforma um copo de aço fino contra um anel com dois dentes a mais, e sua relação vem da contagem de dentes, por exemplo 200 ÷ 2 = 100. Uma engrenagem cicloidal usa um estágio de engrenagens retas seguido de discos lobulados que rolam em torno de pinos, e a relação vem dos dois estágios. Ambas têm muito pouca folga.
Um robô cirúrgico é mesmo um robô?
A FDA dos EUA diz que um dispositivo cirúrgico assistido por robô na verdade não é um robô, porque não pode realizar a cirurgia sem controle humano direto. O cirurgião move os controles num console, e os braços de um carrinho ao lado da cama movem os instrumentos.
O que são parâmetros DH?
Quatro números por junta, com o nome de Denavit e Hartenberg, que dizem como cada eixo de junta se posiciona em relação ao anterior: uma distância ao longo do eixo antigo (d), uma distância até o novo eixo (a), uma torção (α) e o ângulo da junta (θ). Seis linhas descrevem um braço de seis eixos. A Universal Robots publica suas tabelas, e a aba Controles as mostra.
Por que um braço UR precisa de um solucionador numérico se este braço tem uma fórmula?
Os três eixos de punho de um braço UR não se encontram num ponto, por causa dos deslocamentos d4 e d5, de modo que o problema não se divide no centro do punho. Existem soluções em forma fechada para esse arranjo, mas um solucionador jacobiano amortecido é mais simples de mostrar e chega a menos de 0,04 mm na verificação.
Qual é mais rápido, o movimento de juntas ou o em linha reta?
Em geral, o de juntas, porque cada junta faz a menor volta possível. Entre os dois suportes, o movimento de juntas leva 1,99 segundo ao longo de um arco de 1,327 m e o movimento em linha reta leva 1,80 segundo ao longo de 1,200 m, com o mesmo limite de velocidade da ponta, mas além da singularidade do punho o movimento em linha reta exige que J4 chegue a 510° por segundo.
Termos
- Junta (eixo): uma conexão giratória do braço. J1 é a mais próxima do chão e J6, a mais próxima da ferramenta.
- Cinemática direta: calcular onde a ferramenta está a partir dos ângulos das juntas.
- Cinemática inversa: calcular os ângulos das juntas que colocam a ferramenta numa dada posição e orientação.
- Ponto central da ferramenta (TCP): o ponto de referência da ferramenta que o controlador posiciona, aqui o ponto entre as pontas dos dedos.
- Centro do punho: o ponto em que se cruzam os eixos de J4, J5 e J6.
- Punho esférico: um punho cujos três eixos se encontram num ponto, o que permite uma solução inversa em forma fechada.
- Jacobiana: a matriz que diz com que rapidez a ferramenta se move para pequenas variações de cada ângulo de junta.
- Singularidade: uma pose em que eixos de juntas se alinham e o braço perde uma direção de movimento; o caso do punho também é chamado de inversão do punho.
- Espaço de trabalho: o conjunto de pontos que a ferramenta consegue alcançar.
- Cobot: um robô projetado para trabalhar em contato direto e próximo com pessoas.
- Limitação de potência e força: um método colaborativo em que o contato pode ocorrer, mas a força e a pressão ficam abaixo de limites definidos.
- Contato quase estático e transitório: uma parte do corpo presa contra algo, em oposição a uma batida breve em que ela pode se afastar.
- Folga: o pequeno jogo entre os dentes das engrenagens, que deixa a saída se mover um pouco antes de a entrada movê-la.
- Relação de redução: quantas voltas do motor dão uma volta da junta, por exemplo 120:1.
- Cotovelo para cima / cotovelo para baixo: as duas maneiras de um braço de dois elos alcançar o mesmo ponto.
- Parâmetros DH: quatro números por junta (d, a, α, θ) que descrevem a geometria de um braço serial.
- Manipulabilidade: o tamanho do determinante da jacobiana, que cai a zero numa singularidade.
- Movimento de juntas e movimento em linha reta: interpolar os ângulos das juntas ou manter a ferramenta sobre uma reta.
- Carga útil nominal: a maior carga que o fabricante admite no flange, em geral com condições sobre o centro de massa.
Fontes
- International Federation of Robotics, Robot History (KUKA Famulus 1973, primeiro robô com seis eixos acionados eletromecanicamente; ASEA IRB 6 apresentado em agosto de 1973, primeiro robô totalmente elétrico controlado por microprocessador em 1974, comprado pela Magnussons em Genarp para encerar e polir tubos de aço dobrados a 90°; Vicarm de Scheinman). https://ifr.org/robot-history (conferido em 17 de outubro de 2026)
- IEEE Spectrum, ROBOTS: Unimate (pedido de patente de Devol em 1954; primeiro Unimate numa fábrica da General Motors em Ewing Township, Nova Jersey, em 1961). https://robots.ieee.org/robots/unimate/ (conferido em 17 de outubro de 2026)
- George C. Devol, Programmed article transfer, patente 2,988,237 dos EUA, depositada em 1954, publicada em 13 de junho de 1961, Google Patents. https://patents.google.com/patent/US2988237A/en (conferido em 17 de outubro de 2026)
- Stanford University Computer Science, texto de exposição The Stanford Arm (projetado em 1969 por Victor Scheinman no SAIL; braço totalmente elétrico com seis graus de liberdade; elos dispostos para simplificar as soluções do braço). http://infolab.stanford.edu/pub/voy/museum/pictures/display/1-Robot.htm (conferido em 17 de outubro de 2026)
- Kevin M. Lynch e Frank C. Park, Modern Robotics: Mechanics, Planning, and Control, Cambridge University Press 2017, versão preliminar da Northwestern University (capítulo 4 cinemática direta, 6.1 cinemática inversa analítica para braços de seis juntas, 6.2 cinemática inversa numérica com a jacobiana, 5.3 singularidades, incluindo dois eixos de juntas rotativas colineares, engrenagens harmônicas em juntas de robôs). http://hades.mech.northwestern.edu/images/7/7f/MR.pdf (conferido em 17 de outubro de 2026)
- Michael Peshkin, Northwestern University, Cobots: Robots for collaboration with people (inventados por J. Edward Colgate e Michael Peshkin em 1996). http://peshkin.mech.northwestern.edu/cobot (conferido em 17 de outubro de 2026)
- ISO 10218-1:2011 preview, iTeh Standards (5.6.2: sob controle de velocidade reduzida, a velocidade do TCP não deve passar de 250 mm/s; 3.19.2 velocidade reduzida com classificação de segurança). https://standards.iteh.ai/catalog/standards/iso/514dc52b-e620-4f18-bbae-b8cbccb118cd/iso-10218-1-2011 (conferido em 16 de outubro de 2026)
- IBF Solutions, New standards for industrial robots EN ISO 10218-1 and -2 (velocidade reduzida não superior a 250 mm/s; conteúdo da ISO/TS 15066 incorporado à ISO 10218-2:2025). https://www.ibf-solutions.com/en/seminars-and-news/news/new-standards-for-industrial-robots-en-iso-10218-1-and-2 (conferido em 16 de outubro de 2026)
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots, cópia hospedada para um curso da Sapienza Università di Roma (5.5.1 os quatro métodos colaborativos; tabela A.2 limites biomecânicos, mãos e dedos 140 N quase estático, multiplicador transitório 2, rosto 65 N; contato com rosto, crânio e testa não admissível; tabela A.3 mãos 75 N/mm e 0,6 kg; fórmulas A.2 a A.6). https://www.diag.uniroma1.it/deluca/pHRI_elective/ISO_TS_15066_2016_en.pdf (conferido em 16 de outubro de 2026)
- International Federation of Robotics, comunicado de imprensa Global Robot Demand in Factories Doubles Over 10 Years (25 de setembro de 2025; World Robotics 2025: 542.000 instalados em 2024, 4.664.000 em operação, China 295.000 e 54 por cento, Japão 44.500, República da Coreia 30.600). https://ifr.org/ifr-press-releases/news/global-robot-demand-in-factories-doubles-over-10-years (conferido em 22 de outubro de 2026)
- Harmonic Drive LLC, Strain wave gear technology (gerador de onda, flexspline e circular spline; o circular spline tem dois dentes a mais; folga zero; tamanho e peso independentes da relação). https://www.harmonicdrive.net/technology (conferido em 22 de outubro de 2026)
- Nabtesco Motion Control, Engineering: two stage cycloidal design (redutor RV, folga menor que 1 minuto de arco, rolamentos integrados, capacidade em parada de emergência de cinco vezes o torque nominal). https://www.nabtescoprecision.com/engineering (conferido em 22 de outubro de 2026)
- Nabtesco, Functional principle of cycloidal gears (dois estágios de redução, relações de 30:1 a mais de 300:1, redutor RV no mercado em 1985). https://www.nabtesco.de/en/service/faq/technologies/functional-principle-of-cycloidal-gears (conferido em 22 de outubro de 2026)
- US Food and Drug Administration, Computer-Assisted Surgical Systems (console, carrinho ao lado da cama com três ou quatro braços articulados, na verdade não é um robô, procedimentos liberados, nenhuma autorização para tratamento do câncer). https://www.fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems (conferido em 22 de outubro de 2026)
- The Henry Ford, Robot, First Unimate Robot Ever Installed on an Assembly Line, 1961 (instalado na fábrica da General Motors em Trenton, Nova Jersey, em 1961 para descarregar uma prensa de fundição sob pressão). https://www.thehenryford.org/collections/explore/artifact/183434 (conferido em 22 de outubro de 2026)
- Allison Marsh, In 1961, the First Robot Arm Punched In, IEEE Spectrum, 30 de agosto de 2022 (protótipo do Unimate com cerca de 1360 kg; teve de inventar os próprios controles de programação e a memória). https://spectrum.ieee.org/unimation-robot (conferido em 22 de outubro de 2026)
- Universal Robots, DH Parameters for calculations of kinematics and dynamics (a, d e α do UR3e, UR5e/UR7e, UR10e/UR12e, UR15, UR16e, UR18, UR20, UR30, massas dos elos e centros de massa). https://www.universal-robots.com/articles/ur/application-installation/dh-parameters-for-calculations-of-kinematics-and-dynamics/ (conferido em 27 de outubro de 2026)
- Universal Robots, página do produto UR3e (3 kg, 500 mm, 11,2 kg, ±0,03 mm). https://www.universal-robots.com/products/ur3e-cb5/ (conferido em 27 de outubro de 2026)
- Universal Robots, página do produto UR7e (7,5 kg, 850 mm, 20,6 kg). https://www.universal-robots.com/products/ur7e-cb5/ (conferido em 27 de outubro de 2026)
- Universal Robots, página do produto UR12e (12,5 kg, 1300 mm, 33,5 kg). https://www.universal-robots.com/products/ur12e-1300/ (conferido em 27 de outubro de 2026)
- Universal Robots, páginas dos produtos UR15, UR16e e UR18 (15 kg e 1300 mm; 16 kg e 900 mm; 18 kg e 950 mm). https://www.universal-robots.com/products/ur16e-cb5/ (conferido em 27 de outubro de 2026)
- Universal Robots, página do produto UR20 (20 kg, 25 kg estendido, 1750 mm, 64 kg). https://www.universal-robots.com/products/ur20-1750/ (conferido em 27 de outubro de 2026)
- Universal Robots, página do produto UR30 (30 kg, 35 kg estendido, 1300 mm, 63,5 kg). https://www.universal-robots.com/products/ur30-1300/ (conferido em 27 de outubro de 2026)
- KUKA, KR AGILUS (KR 6 R700-2: 6 kg, 726 mm; KR 6 R900-2: 6 kg, 901 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-agilus (conferido em 27 de outubro de 2026)
- KUKA, KR 1000 titan (1000 kg a 3202 mm; versão L750: 750 kg a 3601 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-1000-titan (conferido em 27 de outubro de 2026)
- KUKA, LBR iiwa (7 eixos; 7 kg a 800 mm e 14 kg a 820 mm; sensores de torque nas juntas). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/lbr-iiwa (conferido em 27 de outubro de 2026)
- FANUC America, CRX-10iA (10 kg, 1249 mm, 6 eixos, ±0,05 mm, 39 kg). https://www.fanucamerica.com/products/robots/series/collaborative-robot/crx-10ia (conferido em 27 de outubro de 2026)
- FANUC America, série LR Mate (LR Mate 200iD/7L: alcance de 911 mm, 7 kg; velocidade calculada do TCP de 11 m/s). https://www.fanucamerica.com/products/robots/series/lr-mate (conferido em 27 de outubro de 2026)
- FANUC America, M-2000iA/2300 data sheet (carga útil de 2300 kg, alcance de 3734 mm). https://www.fanucamerica.com/uploads/files/data-sheets/m-2000ia-2300-datasheet.pdf (conferido em 27 de outubro de 2026)
- Yaskawa Motoman, GP7 (7 kg, 927 mm na horizontal, 1693 mm na vertical) e HC10DTP (10 kg, 1200 mm na horizontal, 2400 mm na vertical). https://www.motoman.com/en-us/products/robots/industrial/assembly-handling/gp-series/gp7 (conferido em 27 de outubro de 2026)
- Franka Robotics, Franka Research 3 (3 kg, 855 mm, 7 graus de liberdade, 7 sensores de torque, repetibilidade melhor que ±0,1 mm). https://franka.de/products/franka-research-3 (conferido em 27 de outubro de 2026)
- Canadian Space Agency, Canadarm2 (17 m, cargas de até 116.000 kg, caminha de ponta a ponta entre pontos de fixação). https://www.asc-csa.gc.ca/eng/iss/canadarm2/about.asp (conferido em 27 de outubro de 2026)
- Canadian Space Agency, Canadarm (juntas no ombro, no cotovelo e no punho; laço de cabo como efetuador; mais de 30.000 kg, até 266.000 kg em microgravidade) e Dextre (dois braços com sete juntas cada). https://www.asc-csa.gc.ca/eng/canadarm/about.asp (conferido em 27 de outubro de 2026)
- European Space Agency, European Robotic Arm (11 m, sete juntas, cargas de 8 t, segmento russo). https://www.esa.int/Science_Exploration/Human_and_Robotic_Exploration/International_Space_Station/European_Robotic_Arm (conferido em 27 de outubro de 2026)
- NASA Science, Perseverance Rover Components (braço robótico de 2,1 m de comprimento, cinco graus de liberdade). https://science.nasa.gov/mission/mars-2020-perseverance/rover-components/ (conferido em 27 de outubro de 2026)
- Robotiq, 2F-85 and 2F-140 adaptive grippers (curso de 85 mm e carga útil de 5 kg; 140 mm e 2,5 kg; cerca de 1 kg cada). https://robotiq.com/products/2f85-140-adaptive-robot-gripper (conferido em 27 de outubro de 2026)
- Cálculos desta página: cinemática direta r = 160 + 620 sen J2 + 600 cos(J2 + J3), h = 520 + 620 cos J2 − 600 sen(J2 + J3); centro do punho = ponta − 240 mm ao longo do eixo da garra; sen J3 = (620² + 600² − D²) ÷ (2 × 620 × 600); ida e volta com 20.000 poses; caminho singular y = 1155 mm, pico de 2,04°/mm; v = 280 ÷ √(0,58 × 75.000) = 1,34 m/s; tempo do movimento = 1,5 L ÷ v; |det J| = 620 × 600 × |cos J3| × r × |sen J5|; flange do UR7e com ângulos zero (−817,2, −232,9, 62,8) mm; torque estático da junta = dV/dq a partir das massas dos elos; movimento em linha reta além da singularidade de 440 mm com pico de J4 de 510°/s, movimento de juntas de 445 mm com 10°/s; de suporte a suporte, 1,200 m em linha reta, 1,327 m em arco.
Texto e simulação: CC BY-NC-SA 4.0, salvo indicação em contrário.
Mais exposições
Somador binário: siga os bits da soma e do transporte
Somar 7 e 9 exige 20 portas aqui. O último transporte chega 8 atrasos de porta depois de virar as chaves.
Relógio de pêndulo: teste como o comprimento muda a hora
Um relógio de pêndulo conta segundos com uma haste de 99,4 cm. Mude seu comprimento, temperatura e lugar na Terra, troque quatro escapes e veja o erro diário de cada um.
Fechadura de pinos: corte 3D interativo
Numa chave Schlage comum, uma profundidade de corte difere da seguinte em 0,381 mm, e esse degrau pequeno basta para impedir que uma chave errada gire.
Código QR: como funciona a leitura
Cubra 30 % de um código QR com a mão e um celular ainda o lê. Cubra um canto e a leitura deixa de funcionar.
Como funciona uma impressora 3D, camada por camada
Um cubo de 20 mm impresso em camadas de 0,2 mm tem exatamente 100 camadas, cada uma desenhada por um bico de 0,4 mm de largura.
Como funcionam moinhos de vento e de água
As velas de um moinho holandês são tão largas quanto um prédio de oito andares é alto e, com 7 m/s, ainda aproveitam só cerca de um quinto do vento.