그림 63원리관
로봇 팔의 원리
6축 로봇 팔의 손끝을 250 mm/s로 옆으로 밀다가 공간의 어떤 선 옆을 지나면, 손목 관절 하나가 1초에 510°씩 돌아야 합니다.
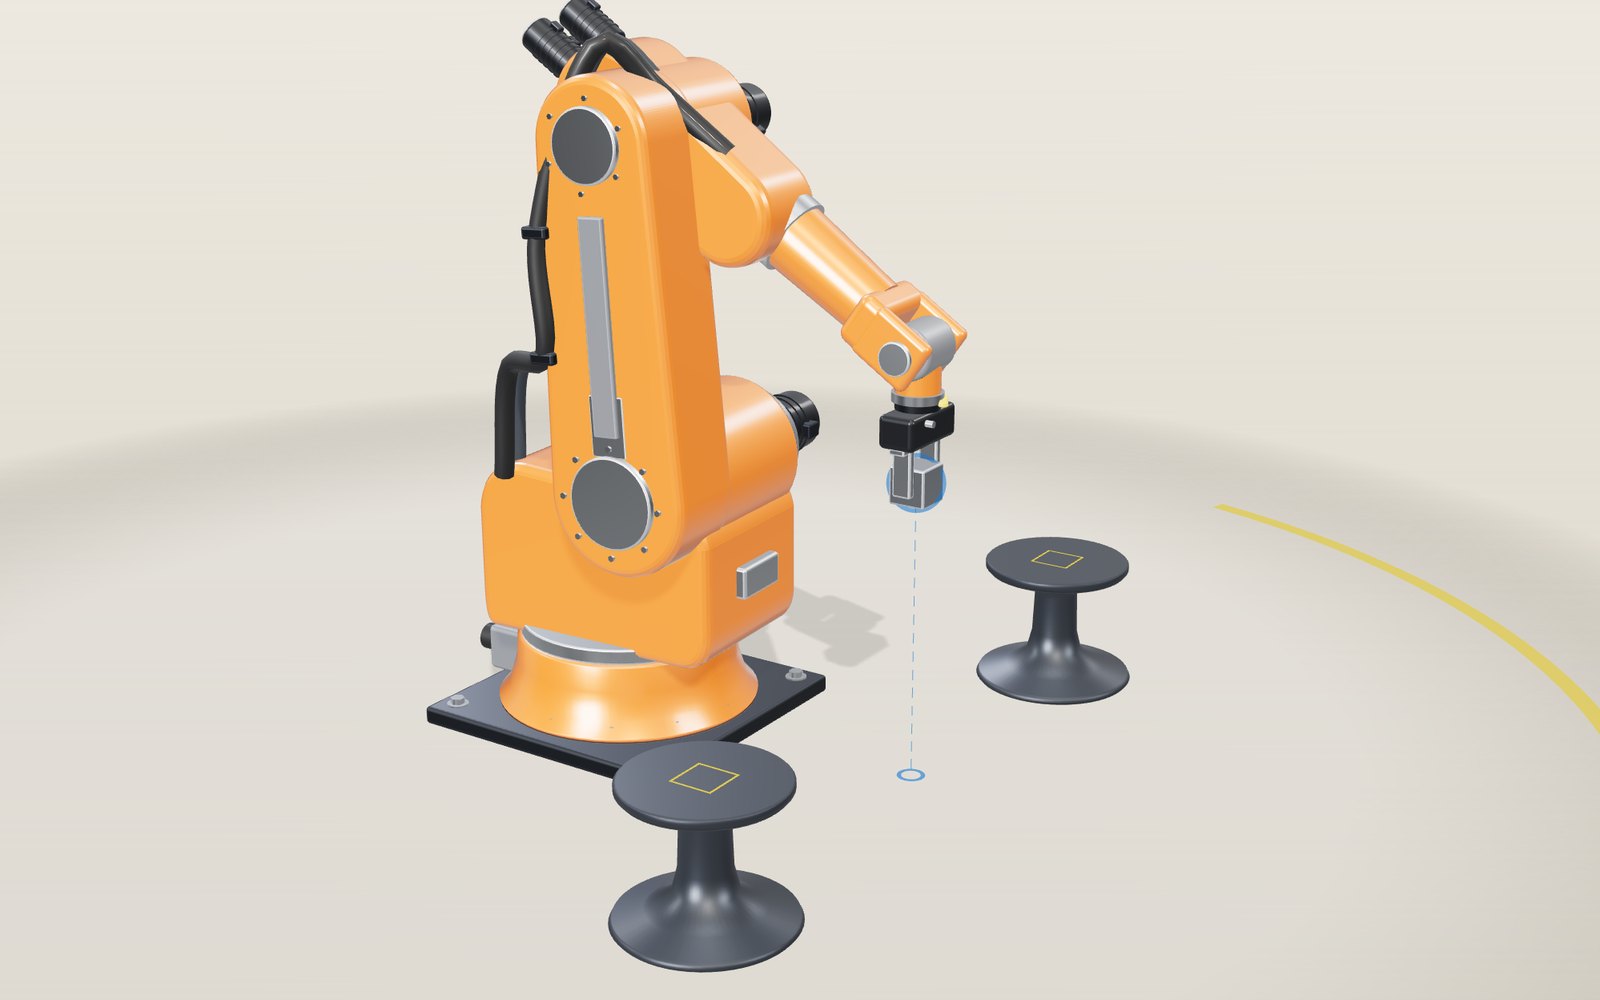
이 기기에서는 3D를 띄울 수 없습니다. 아래 안내 단계를 글로 볼 수 있습니다.
1 / 11 받침대 두 개 사이의 6축 로봇 팔팔은 바닥에 볼트로 고정돼 있고 양옆에 받침대가 하나씩 있습니다. 모터 여섯 개가 관절 여섯 개를 돌리고, 파란 공은 두 손가락 사이의 점이 가야 할 곳을 가리킵니다. 지금은 강철 블록을 한쪽 받침대에서 다른 쪽으로 옮기고 있습니다.
끌어서 돌리고, 휠이나 두 손가락으로 확대하세요.
모형이 보여 주는 것
자동차 공장의 용접 라인을 보면 주황색 팔들이 차체 안으로 들어가 이음매에 닿았다가 빠져나오기를 한 시간에 수백 번 되풀이합니다. 팔마다 공구를 공간의 정확한 점에, 정확한 방향으로 가져가야 합니다. 그런데 모터에게는 「저기로 가」라고 말할 수 없습니다. 모터가 알아듣는 것은 각도뿐입니다. 이 전시는 그 사이에 들어가는 계산을 다룹니다.
모형은 회전 관절 여섯 개를 가진 중형 산업용 로봇 팔이고, 받침대 두 개 사이 바닥에 볼트로 고정돼 있습니다. 어깨축은 바닥에서 520 mm 위, 받침 회전축에서 160 mm 앞에 있습니다. 위팔은 620 mm, 아래팔은 600 mm이고, 툴 중심점(두 손가락 끝 사이의 점)은 손목에서 240 mm 더 나가 있습니다. 이 치수는 이 급의 팔처럼 보이고 움직이도록 정한 모형 값이며, 특정 제품의 수치는 아닙니다.
파란 공을 끌면 팔이 따라오고, 관절 슬라이더 여섯 개를 움직이면 거꾸로 공이 팔을 따라갑니다. 화면 구석의 표에는 여섯 각도, 손끝 위치(mm), 손끝 속도, 지금 가장 빨리 도는 관절이 나옵니다.
팔에 관절이 여섯 개 필요한 이유
공간에 놓인 단단한 물체는 여섯 가지 방법으로 움직일 수 있습니다. 세 방향으로 미끄러지고, 세 축을 중심으로 돕니다. 어느 자리에 어느 각도로 놓인 부품이든 집어야 하는 집게라면 여섯 가지를 모두 다룰 수 있어야 하므로, 범용 로봇 팔에는 관절이 여섯 개 있습니다.
먼저 세 관절이 큰 이동을 맡습니다. J1은 팔 전체를 수직축 중심으로 돌리고, J2는 어깨에서 위팔을 기울이며, J3는 팔꿈치에서 아래팔을 기울입니다. 이 셋이 손목을 어디에 둘지 정합니다. 나머지 세 관절은 손목에 있습니다. J4는 아래팔을 길이 방향 축으로 돌리고, J5는 손목을 굽히며, J6는 공구가 붙는 플랜지를 돌립니다. 이 셋이 공구가 어느 쪽을 향할지 정합니다.
이 모형도 대부분의 산업용 팔처럼 J4, J5, J6의 축이 모두 한 점을 지나는데, 이 점을 손목 중심이라고 부릅니다. 이렇게 만든 덕분에 계산이 훨씬 쉬워지는데, 그 이유는 아래에서 차례로 설명합니다.
관절 각도에서 손끝 위치를 구하는 법
각도에서 위치를 구하는 일을 순기구학이라고 하고, 이쪽이 쉬운 방향입니다. 관절 하나가 돌면 그보다 바깥에 있는 것이 모두 함께 돌기 때문에, 받침부터 차례로 회전을 이어 붙이면 됩니다.
팔이 놓인 수직 평면에서 J1 축으로부터 바깥쪽 거리를 r, 바닥에서 높이를 h라고 하겠습니다. J2는 똑바로 선 자세에서, J3는 아래팔이 수평인 자세에서 잰다고 하면 손목 중심은 다음 자리에 옵니다.
- r = 160 + 620 sin J2 + 600 cos(J2 + J3)
- h = 520 + 620 cos J2 − 600 sin(J2 + J3)
단위는 모두 mm입니다. 처음 자세에서 J2는 15°, J3는 0°이므로 r = 160 + 160.5 + 579.6 = 900.0 mm, h = 520 + 598.9 − 155.3 = 963.6 mm가 됩니다. J5는 75°라서 아래팔이 아래로 15° 기운 것과 합쳐 집게가 정확히 바로 아래를 향하고, 그래서 손끝은 240 mm 아래인 723.6 mm 높이에 있습니다. 그다음 J1이 이 평면 전체를 수직축 둘레로 돌립니다.
손목 관절은 그 위에 회전을 세 번 더 얹습니다. 모형은 관절마다 3 × 3 회전 행렬을 하나씩 두고 순서대로 곱합니다. 슬라이더를 움직이면 이 계산을 다시 한 번 돌릴 뿐입니다.
손끝에서 거꾸로 각도를 구하는 법
역기구학은 반대 방향입니다. 손끝이 있어야 할 자리와 집게가 향해야 할 방향을 주고 여섯 각도를 찾습니다. 로봇 제어기가 직선 이동을 계획할 때마다 해야 하는 일이고, 훨씬 어렵습니다. 식이 비선형이라 답이 여러 개일 수도 있고, 하나도 없을 수도 있습니다.
푸는 방법은 크게 두 가지입니다. 수치 해법은 지금 각도에서 출발해 관절마다 조금씩 바꾸면 손끝이 얼마나 움직이는지(야코비 행렬)를 구하고, 오차를 줄이는 쪽으로 한 걸음 옮기기를 오차가 아주 작아질 때까지 되풀이합니다. 거의 모든 팔에 쓸 수 있습니다. 마지막 세 축이 한 점에서 만나는 팔이라면 되풀이 없이 식으로 바로 푸는 해석해도 있는데, 이 모형은 해석해를 씁니다.
손목 중심에서 문제를 둘로 나눕니다
손목의 세 축이 한 점에서 만나므로 J4, J5, J6를 아무리 돌려도 그 점은 움직이지 않습니다. 그래서 관절 각도를 하나도 모르는 상태에서도 손목 중심을 먼저 구할 수 있습니다. 목표 손끝에서 집게가 향할 방향의 반대쪽으로 240 mm 물러난 점이 손목 중심입니다.
이제 문제는 작은 문제 두 개로 나뉩니다.
- 위치. J1은 손목 중심을 바라봐야 하므로, 위에서 내려다본 손목 중심의 방위각이 바로 J1입니다. 팔의 평면에서는 어깨, 팔꿈치, 손목 중심이 삼각형을 이루는데, 두 변(620 mm와 600 mm)은 알고 나머지 한 변 D는 어깨에서 손목 중심까지 잰 거리입니다. 코사인 법칙으로 팔꿈치 각도가 나옵니다. sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600)입니다. J2는 손목 중심이 있는 방향에서 팔꿈치가 굽으며 더해지는 각도를 뺀 값입니다.
- 방향. J1에서 J3까지 정해지면 이 세 관절이 만드는 회전도 정해집니다. 그 회전과 집게에 필요한 회전 사이에 남는 차이는 손목이 메워야 하고, 손목 각도 세 개는 그 남은 회전 행렬에서 바로 읽어 낼 수 있습니다.
왼쪽 받침대에서 블록을 집는 자세로 계산해 보겠습니다. 손끝은 앞으로 620 mm, 위로 285 mm, 옆으로 600 mm에 있고 집게는 아래를 향합니다. 손목 중심은 그보다 240 mm 위인 525 mm 높이에 있습니다. 위에서 보면 J1 축에서 862.8 mm 떨어져 있고 방위는 44.06°이므로 J1 = −44.06°입니다. 팔의 평면에서 r = 702.8 mm, h = 5 mm이므로 D = 702.8 mm입니다. 그러면 sin J3 = 0.3366이고 J3 = 19.67°입니다. 손목 중심 방향은 수직에서 89.59°, 팔꿈치가 굽으며 더해지는 각도는 53.50°라서 J2 = 36.09°입니다. 집게가 바로 아래를 보려면 J5가 90°의 나머지를 채워야 하므로 90 − 36.09 − 19.67 = 34.24°가 됩니다.
계산을 양쪽으로 확인했습니다
이런 계산은 미묘하게 틀리기 쉬워서, 풀이를 브라우저가 쓰는 방식 그대로 시험했습니다. 관절 한계 안에서 각도 묶음 20,000개를 무작위로 고르고, 순기구학으로 손끝 위치와 집게 회전을 구한 뒤, 그것을 역기구학에 넣고, 나온 답으로 다시 순기구학을 돌렸습니다. J5가 0°에서 1°쯤 안쪽인 묶음은 뺐는데, 그 까닭은 아래 특이점 이야기에 나옵니다. 나머지 19,836개에서 손끝 오차는 가장 클 때 7 × 10⁻¹² mm였고, 모든 묶음이 원래 각도로 10⁻¹³ 라디안 안쪽까지 돌아왔습니다.
공을 끄는 동안 브라우저도 같은 확인을 매 화면마다 합니다. 표에 나오는 손끝 위치는 계산기가 고른 각도로 순기구학을 다시 돌려 얻은 값이라, 공과 표가 어긋난다면 어딘가 잘못된 것입니다.
팔이 닿는 범위
팔을 끝까지 펴도 손목 중심은 어깨축에서 620 + 600 = 1,220 mm보다 멀리 갈 수 없습니다. 집게를 수평으로 두면 손끝은 J1 축에서 많아야 1,620 mm까지 나갑니다. 공을 그보다 멀리 끌면 팔은 그쪽으로 할 수 있는 만큼 뻗고, 공은 빨갛게 바뀌며, 표에는 손끝이 몇 mm 모자란지 나옵니다. 어깨 높이에서 2 m 떨어진 점을 주면 손끝은 1,617 mm에서 멈추고 386 mm가 모자랍니다.
관절에 한계가 있어서 닿는 범위가 매끈한 껍질 모양은 아닙니다. 모형에서 J2는 뒤로 60°, 앞으로 100°까지, J3는 위로 85°, 아래로 80°까지 움직입니다. 「닿는 범위」를 켜면 지금 집게 각도에서 손끝이 갈 수 있는 영역이 팔의 평면에 그려집니다. 집게 각도를 바꾸면 손끝이 손목 중심에서 다른 방향으로 240 mm 떨어지게 되므로 영역 전체가 옮겨 갑니다. 바닥의 둥근 선은 J1이 돌 수 있는 340°를 표시합니다.
손목이 일직선이 되면 생기는 일
방향을 구하는 단계를 다시 보겠습니다. 손목 각도는 손목 관절 세 개가 만들어야 하는 회전에서 읽어 냅니다. 그런데 J5가 정확히 0°이면 J4와 J6의 축이 한 직선 위에 놓입니다. 그러면 J4를 한쪽으로 돌리고 J6를 같은 만큼 반대로 돌려도 집게는 그대로라서, 같은 일을 하는 각도 짝이 끝없이 많아지고 계산기는 그중 하나를 고를 근거가 없습니다. 이것을 손목 특이점이라고 합니다. 왕복 시험에서 J5가 0°에 아주 가까운 묶음을 뺀 것도 이 때문입니다. 계산기는 똑같이 맞는 다른 짝을 내놓으므로 각도를 서로 비교할 수 없습니다.
정말 곤란한 것은 특이점 위가 아니라 그 근처입니다. 안내 6단계에서는 집게를 수평으로 바깥을 향하게 둔 채, 바닥에서 1,155 mm 높이에서 손끝을 옆으로 440 mm 밀고, 가운데에서 250 mm/s에 이릅니다. 이 길은 아래팔이 집게와 정확히 같은 방향을 향하는 선에서 20 mm 떨어져 지나갑니다. 그 선에서 멀 때는 손목이 거의 움직이지 않습니다. 가까워지면 J4가 J5의 굽힘을 한쪽에서 반대쪽으로 굴려 넘겨야 하고, 집게가 비틀리지 않도록 J6가 그만큼 되돌려야 합니다. 전체 구간에서 J4는 −81.2°에서 +81.2°까지 도는데, 그중 39.2°를 손끝이 가운데 20 mm를 지나는 동안에 돕니다. 가장 빠를 때 J4는 손끝이 1 mm 갈 때마다 2.04°를 돌아야 하고, 250 mm/s라면 1초에 510°입니다. 1,000 mm/s라면 1초에 약 2,040°가 되고, 길을 10 mm 더 가깝게 잡으면 두 값이 대략 두 배가 됩니다.
이런 움직임을 따라갈 수 있는 모터는 없으므로, 실제 제어기는 손끝 속도를 늦추거나, 오류를 내고 멈추거나, 길을 직선에서 벗어나게 해야 합니다. 로봇공학 교과서는 두 회전축이 한 직선에 놓이는 경우를 특이점의 기본 예로 듭니다. 그 자세에서는 팔이 도구를 어떤 방향으로는 움직일 수 없게 됩니다. 해결책은 계획 단계에 있습니다. 집게를 몇 도 기울이거나 길을 옮겨서 손목이 그 선 가까이 가지 않게 합니다.
블록을 한쪽 받침대에서 다른 쪽으로 옮깁니다
모형의 집어 옮기기 순서는 동작 여덟 개로 이루어집니다. 먼저 관절 이동으로 블록 위까지 갑니다. 이어서 직선 이동 세 번이 나옵니다. 집는 높이까지 내려가고, 손가락을 오므린 뒤 다시 올라가고, 1.2 m 떨어진 반대쪽 받침대로 건너갑니다. 그다음 다시 내려가 손가락을 벌리고 위로 빠집니다.
직선 이동은 화면마다 역기구학 계산기에 각도를 물어서 만듭니다. 이동하는 내내 집게의 회전은 공간에 고정돼 있으므로, J1이 −44.06°에서 +44.06°까지 도는 동안 J6도 같은 88°를 돌아 블록이 손가락 안에서 돌아가지 않게 합니다.
동작마다 부드럽게 빨라졌다가 느려집니다. 이런 속도 모양에서는 가장 빠른 속도가 평균의 1.5배라서, 길이 L인 이동을 최고 속도 v로 계획하면 1.5 L ÷ v가 걸립니다. 1 m/s라면 1.2 m를 건너는 데 1.8초가 걸립니다.
사람과 같은 공간에서 일하려면
보통의 산업용 팔은 울타리 안에서 일하고, 문을 열면 멈춥니다. 협동 로봇은 사람 바로 옆에서 일하도록 만든 로봇이고, 그 안전 규칙에는 직접 확인할 수 있는 숫자가 나옵니다.
산업용 로봇 안전 표준인 ISO 10218-1은 감속 제어 상태에서 툴 중심점의 속도가 250 mm/s를 넘으면 안 된다고 정합니다. 「협동 모드」를 켜면 모형은 손끝 속도를 이 값으로 묶고, 1.2 m 이동은 1.8초 대신 7.2초가 걸립니다.
ISO/TS 15066은 사람과 로봇이 공간을 나누는 방법 네 가지를 듭니다. 안전 등급 감시 정지, 손으로 이끌기, 속도와 거리 감시, 동력과 힘 제한입니다. 동력과 힘 제한에 대해서는 몸의 부위마다 로봇이 얼마나 세게 눌러도 되는지를 표로 정해 두었습니다. 손과 손가락은 무언가에 끼어 빠져나갈 수 없을 때(준정적 접촉) 140 N, 잠깐 부딪히고 피할 수 있을 때(일시 접촉)는 그 두 배인 280 N입니다. 얼굴은 표에 65 N으로 나오지만, 같은 문서는 얼굴, 머리뼈, 이마와의 접촉은 아예 허용하지 않는다고 적고 있습니다.
같은 문서는 힘의 한계를 속도의 한계로 바꾸는 식도 줍니다. 손을 강성 75 N/mm, 질량 0.6 kg인 용수철로 보고, 로봇은 움직이는 부분 질량의 절반에 화물 질량을 더한 유효 질량으로 봅니다. 그러면 안전한 최고 속도는 v = F ÷ √(μk)이고, μ는 두 질량의 환산 질량입니다. 움직이는 부분이 30 kg이고 2 kg을 든 팔이라면 유효 질량은 17 kg, μ는 0.58 kg이고, 손에 대한 일시 접촉 한계 속도는 1.34 m/s가 나옵니다. 팔이나 화물이 무거우면 이 값이 내려가는데, 협동 로봇이 가벼운 까닭 가운데 하나입니다. 이 숫자는 이 모형을 위한 예시이고, 표준은 실제 로봇의 값으로 위험성 평가를 하도록 요구합니다.
모형이 실제 로봇 팔보다 단순한 점
- 관절은 명령한 각도로 정확히 갑니다. 실제 관절에는 감속기(흔히 파동 기어)가 들어 있어 약간의 백래시와 탄성이 있고, 링크도 하중을 받으면 휩니다.
- 동역학은 다루지 않습니다. 실제 제어기는 가속도, 토크, 모터 전류도 제한하고, 특이점과 관절 한계 근처에서는 속도를 줄입니다.
- 계산기는 언제나 지금 각도에 가장 가까운 답을 고릅니다. 이 구조에서는 손끝 자세 하나에 답이 여덟 개까지 있습니다. J1이 그 점을 바라보는지 등지는지, 팔꿈치가 위로 굽는지 아래로 굽는지, 손목이 뒤집혔는지에 따라 갈립니다. 모형은 팔꿈치가 위로 굽는 답만 씁니다.
- 팔, 받침대, 바닥 사이의 충돌은 검사하지 않고, 목표가 바닥 아래로 내려가지 않게만 막습니다.
- 협동 모드는 속도만 묶습니다. 접촉 힘을 재지는 않습니다.
짧은 역사
조지 디볼은 1954년에 프로그램할 수 있는 운반 팔의 특허를 출원했고, 특허는 1961년에 나왔습니다. 이 특허로 만든 기계 유니메이트는 1961년 미국 뉴저지주 유잉 타운십의 제너럴 모터스 생산 라인에서 일을 시작했습니다. 1969년에는 스탠퍼드 대학교의 빅터 샤인먼이 스탠퍼드 팔을 설계했는데, 모두 전기로 움직이는 자유도 6의 팔이었고, 팔의 해를 빨리 계산할 수 있도록 링크를 배치했습니다. 1973년에는 쿠카가 첫 로봇 파물루스(FAMULUS)를 만들었고, 아세아(ASEA)는 첫 완전 전기식 마이크로프로세서 제어 산업용 로봇인 IRB 6를 내놓았습니다. 첫 대는 스웨덴 겐아르프의 마그누손스가 사서 90°로 굽은 강관을 닦는 데 썼습니다. 협동 로봇은 그보다 늦은 1996년에 노스웨스턴 대학교의 에드워드 콜게이트와 마이클 페시킨이 고안했습니다.
관절 둘짜리 팔로 보는 두 개의 해
6축 풀이는 같은 일을 관절 둘로 먼저 해 보면 쉽게 따라갈 수 있습니다. 어깨를 원점에 두고, 모형과 같은 길이의 위팔 620 mm와 아래팔 600 mm로 이루어진 평면 팔을 생각합니다. 여기서 쓰는 각도는 평면 팔의 일반적인 각도라서 J2, J3 슬라이더의 값과는 다릅니다. 어깨 각도는 수평선에서 재고, 팔꿈치 각도는 아래팔이 위팔의 연장선에서 얼마나 꺾였는지를 뜻합니다.
손목이 앞으로 800 mm, 위로 300 mm인 점에 닿아야 합니다. 어깨에서 그 점까지 거리는 D = √(800² + 300²) = 854.4 mm입니다. 코사인 법칙으로 팔꿈치가 꺾인 정도를 구합니다.
- cos(팔꿈치) = (D² − 620² − 600²) ÷ (2 × 620 × 600) = (730,000 − 384,400 − 360,000) ÷ 744,000 = −0.01935
팔꿈치는 91.11° 꺾입니다. 코사인 값은 각도가 양수인지 음수인지를 알려 주지 않는데, 해가 두 개인 이유가 바로 이것입니다. 꺾임이 −91.11°(팔꿈치 위)이면 어깨 각도는 65.15°이고 팔꿈치는 (260, 563) mm에 놓여, 어깨와 손목을 잇는 선 위쪽에 있습니다. +91.11°(팔꿈치 아래)이면 어깨 각도는 −24.04°이고 팔꿈치는 (566, −253) mm에 놓여 그 선 아래쪽에 있습니다. 어느 쪽 각도를 순기구학 식에 넣어도 정확히 (800, 300)이 나옵니다. 두 자세 모두 실제로 가능하고, 제어기가 하나를 골라야 합니다. 6축 팔에는 J1이 점을 등지는 경우와 손목이 뒤집히는 경우가 더해져서, 같은 공구 자세에 해가 최대 여덟 개까지 생깁니다.
어느 쪽을 고를지는 현실적인 문제입니다. 이 예에서 팔꿈치 아래 해는 팔꿈치를 어깨보다 253 mm 아래에 두는데, 바닥에 세운 팔이라면 받침이나 작업대에 부딪힐 수 있습니다. 제어기는 보통 현재 각도에 가장 가까운 해를 고릅니다. 그래야 움직이는 도중에 팔꿈치가 갑자기 반대쪽으로 넘어가지 않습니다. 이 모형도 그렇게 하기 때문에 자세가 뒤집히는 일을 볼 수 없습니다.
관절마다 필요한 토크
관절이 모두 같은 힘으로 일하는 것은 아닙니다. 중력은 모든 링크를 끌어당기고, 관절이 받는 토크는 무게에 그 관절에서 무게까지의 수평 거리를 곱한 값입니다. 어깨는 그 너머에 있는 것을 전부, 가장 먼 거리에서 받칩니다.
모형에는 질량이 없으므로 가정한 값으로 어림해 보겠습니다. 위팔이 20 kg이고 무게중심이 어깨에서 310 mm, 손목 모터를 포함한 아래팔이 12 kg이고 무게중심이 팔꿈치에서 300 mm, 집게가 6 kg짜리 블록을 팔을 끝까지 편 거리 1.22 m에서 잡고 있다고 합니다. 팔 전체를 수평으로 뻗었을 때는 다음과 같습니다.
- 위팔: 20 × 9.81 × 0.31 = 61 N·m
- 아래팔: 12 × 9.81 × 0.92 = 108 N·m
- 짐: 6 × 9.81 × 1.22 = 72 N·m
- 어깨 합계: 약 241 N·m
팔꿈치는 자기 너머에 있는 것만 받치면 됩니다. 12 × 9.81 × 0.30 + 6 × 9.81 × 0.60 = 71 N·m입니다. 손목은 훨씬 적게 받기 때문에 손목 모터는 작고 아래팔 뒤쪽에 달립니다. 어깨에 팔에서 가장 큰 모터가 붙는 이유와, 같은 팔이 짐을 몸통 가까이 들 때보다 멀리 뻗었을 때 훨씬 적게 드는 이유도 여기서 나옵니다. 거리가 4분의 1이면 같은 블록이 어깨에 거는 토크도 4분의 1입니다.
서보 모터는 241 N·m를 직접 낼 수 없습니다. 감속비와 효율로 나누어야 합니다. 감속비 120에 효율을 80퍼센트로 가정하면 모터에 필요한 토크는 241 ÷ (120 × 0.8) = 2.5 N·m이고, 수백 와트 모터가 낼 수 있는 값입니다. 대신 속도가 줄어서, 분당 3,000회전하는 모터가 관절은 분당 25회전, 즉 1초에 150°만 돌립니다.
모터에 감속기가 필요한 이유
실제 로봇 팔의 관절 거의 모두에 모터 옆에 감속기가 붙어 있는 이유가 이 감속비입니다. 모터는 가볍고 빠르지만 힘이 약합니다. 감속기는 속도를 주고 토크를 받는 장치인데, 로봇에서는 거기에 더해 뻣뻣하고 유격이 거의 없으며 관절 안에 들어갈 만큼 작아야 합니다. 두 방식이 널리 쓰입니다.
스트레인 웨이브 기어(상품명 하모닉 드라이브)는 부품이 셋입니다. 모터 축에 붙은 타원형 웨이브 제너레이터, 바깥에 이가 있는 얇고 유연한 강철 컵(플렉스플라인), 안쪽에 이가 있는 단단한 고리(서큘러 스플라인)입니다. 서큘러 스플라인의 이가 플렉스플라인보다 두 개 많습니다. 타원이 돌면 플렉스플라인의 이가 마주 보는 두 곳에서 고리와 맞물리고, 입력이 반 바퀴 돌 때마다 플렉스플라인은 이 하나만큼 뒤로 밀립니다. 그래서 이가 200개인 플렉스플라인은 한 단으로 200 ÷ 2 = 100의 감속비를 냅니다(이 이 수는 예시입니다). 제조사는 이가 항상 맞물려 있어서 유격이 없고, 크기와 무게가 감속비에 따라 달라지지 않는다고 설명합니다.
사이클로이드 기어는 나브테스코가 RV 감속기라는 이름으로 파는 방식으로 두 단으로 이루어집니다. 먼저 평기어 단이 모터 속도를 줄이고, 다음에 크랭크축이 굴곡진 원판 두 장을 핀 고리 둘레에서 움직입니다. 원판의 돌기는 핀보다 하나 적어서, 크랭크축이 한 바퀴 돌 때마다 출력이 핀 하나만큼 나아갑니다. 감속비는 대략 30:1에서 300:1이 넘는 것까지 있고, 유격은 1분각 미만이며, 하우징 안에 팔의 하중을 받는 큰 베어링이 들어 있습니다. 나브테스코는 이 감속기가 비상 정지 때 정격 토크의 다섯 배까지 견딘다고 밝힙니다. RV 방식은 1985년에 시장에 나왔습니다.
스트레인 웨이브 기어는 가볍고 작고, 사이클로이드 기어는 큰 하중과 충격을 견디므로 설계자는 관절마다 이 특성을 따져 고르는 편입니다. 어느 쪽도 탄성이 없지는 않습니다. 감속비 100:1 관절은 하중을 받으면 조금 비틀리고, 이것이 실제 팔의 손끝이 계산값과 조금 다른 이유 가운데 하나입니다.
실제 로봇과 실제 숫자
산업용 로봇 팔이 처음 일한 곳은 다이캐스팅 공장이었습니다. 1961년 조지 디볼의 특허를 바탕으로 만든 유니메이트가 뉴저지주 트렌턴 일대의 제너럴 모터스 공장에 설치되어, 뜨겁고 위험한 일인 다이캐스팅 프레스에서 주물을 꺼내는 일을 했습니다. 그 첫 기계는 헨리 포드 박물관이 보관하고 있습니다. IEEE Spectrum에 따르면 시제품 무게는 약 1,360 kg이었고, 제어와 기억 장치를 처음부터 새로 만들어야 했습니다.
60여 년이 지난 지금 로봇 팔은 흔합니다. 국제로봇연맹(IFR)은 2024년에 전 세계에서 산업용 로봇 54만 2,000대가 설치됐고 가동 중인 로봇이 466만 4,000대라고 집계했습니다. 중국이 29만 5,000대로 세계의 54퍼센트를 설치했고, 일본이 4만 4,500대, 한국이 3만 600대로 연간 설치 기준 네 번째로 큰 시장입니다. 이 숫자 뒤에 있는 팔은 대부분 이 모형과 비슷합니다. 관절이 여섯, 구면 손목, 축마다 감속기입니다.
안전 규정도 함께 발전했습니다. ISO 10218-1은 협동 모드가 쓰는 감속 제어 시 250 mm/s 한계를 정했고, ISO/TS 15066은 협동 방법 네 가지와 신체 부위별 힘 한계를 설명합니다. 독일의 한 로봇 통합 업체에 따르면 이 내용은 2025년판 ISO 10218-2에 들어갔습니다. 손에 잠깐 부딪힐 때의 280 N과 끼였을 때의 140 N은 접촉에 대한 한계이고, 로봇이 낼 수 있는 힘 일반이 아닙니다. 로봇의 힘은 짐과 속도에 따라 달라집니다.
의료 로봇은 같은 기구학을 다른 일에 씁니다. 미국 식품의약국(FDA)은 로봇 보조 수술 기기를 집도의의 콘솔과, 카메라와 기구를 잡는 관절 팔 3~4개가 달린 카트로 이루어진다고 설명하면서, 사람의 직접 조작 없이는 수술할 수 없으므로 엄밀히는 로봇이 아니라고 덧붙입니다. FDA는 담낭 절제, 자궁 절제 같은 수술에 이 기기를 허가했지만, 암의 치료나 예방을 위한 용도로 허가한 기기는 없다고 밝힙니다.
DH 표로 팔을 적는 법
순기구학을 하려면 팔을 먼저 적어 두어야 합니다. 관절 축 하나하나가 바로 앞 축에 대해 어디에 놓였는지를요. 로봇 제조사들은 자크 데나비트와 리처드 하텐버그의 이름을 딴 간단한 약속을 씁니다. 관절마다 숫자 네 개로 된 줄이 하나씩 붙습니다. d는 앞 관절 축을 따라 잰 거리, a는 다음 축까지 공통 수선의 길이, α는 두 축 사이의 비틀림, θ는 관절 각도 자체입니다. 6축 팔은 여섯 줄로 적히고, 작은 변환 여섯 개를 곱하면 공구의 자세가 나옵니다.
이 페이지의 팔도 그렇게 적을 수 있습니다. 첫 줄은 d = 520 mm, a = 160 mm, 비틀림 90°로, 어깨축을 J1 위쪽 앞에 놓습니다. 둘째 줄은 위팔인 a = 620 mm이고, 모형이 J2를 똑바로 선 자세에서부터 세기 때문에 θ = J2 − 90°입니다. 넷째 줄은 팔꿈치에서 손목 중심까지인 d = 600 mm, 마지막 줄은 손목 중심에서 손가락 끝 사이 점까지인 d = 240 mm입니다. 여섯 줄은 모두 조작 탭의 표에 있습니다. 무작위 자세 5,000개로 확인해 보니 DH 곱과 이 페이지의 직접 식은 100만분의 1 mm보다 더 가깝게 일치했습니다.
Universal Robots는 자기 팔의 같은 표를 링크마다의 질량, 질량 중심과 함께 공개합니다. UR7e와 표를 같이 쓰는 UR5e는 d1 = 162.5 mm, a2 = −425 mm, a3 = −392.2 mm, d4 = 133.3 mm, d5 = 99.7 mm, d6 = 99.6 mm입니다. 그래서 관절이 모두 0이면 플랜지는 x = −425 − 392.2 = −817.2 mm, y = −(133.3 + 99.6) = −232.9 mm, z = 162.5 − 99.7 = 62.8 mm에 있고, 검산도 이 값을 그대로 냅니다. UR 팔의 손목이 계단처럼 꺾여 보이는 것은 d4와 d5 오프셋 때문입니다. 손목의 세 축이 한 점에서 만나지 않습니다.
이 작은 차이가 푸는 법을 바꿉니다. 구면 손목이 아니면 위치 문제와 방향 문제가 손목 중심에서 나뉘지 않습니다. 그래서 무대의 반투명 팔은 수치로 풉니다. 바로 앞의 답에서 출발해, 관절마다 아주 조금 돌렸을 때 플랜지가 어떻게 움직이는지(야코비 행렬)를 계산하고, 오차가 줄어드는 쪽으로 관절을 옮깁니다. 특이점 근처에서도 한 걸음이 너무 커지지 않도록 감쇠를 조금 넣습니다. 표 여덟 개마다 무작위 자세 60개로 돌려 보니 목표에서 0.04 mm 안에 닿았습니다.
방향을 잃는 세 가지 경우
특이점은 야코비 행렬의 계수가 줄어드는 자세입니다. 공구를 어떤 방향으로 움직이려면 관절 속도가 무한히 커져야 합니다. 이 팔처럼 구면 손목을 가진 팔은 야코비 행렬식이 깔끔하게 인수분해됩니다. L2 × L3 × |cos J3| × r × |sin J5|이고, L2와 L3는 620 mm와 600 mm인 두 링크, r은 손목 중심이 J1 축에서 수평으로 떨어진 거리입니다. 검산에서 무작위 자세 2,000개에 대해 이 식과 수치로 구한 행렬식을 비교해 같다는 것을 확인했습니다.
인수 하나가 특이점 한 종류입니다. sin J5가 0이면 J4와 J6가 일직선이 됩니다. 이 전시가 처음부터 보여 준 손목 특이점입니다. cos J3가 0이면 위팔과 아래팔이 한 직선에 놓입니다. 다 펴졌거나 완전히 접힌 경우로, 닿는 범위의 가장자리에 있는 팔꿈치 특이점입니다. r이 0이면 손목 중심이 J1 바로 위에 있습니다. 어깨 특이점으로, J1을 돌려도 손목이 옆으로 가지 않고 제자리에서 돕니다.
판독표의 조작성 막대는 이 행렬식을 관절 한계 안에서의 최댓값에 대한 비율로 보여 줍니다. 특이점 지도는 위치에 해당하는 인수 |cos J3| × r로 닿는 범위를 색칠합니다. 옅은 띠가 빠른 직선 이동을 계획할 때 피해야 할 곳입니다. Universal Robots 팔에도 같은 세 종류의 특이점이 있고, 손목 오프셋 때문에 자리가 조금 달라질 뿐입니다.
관절 보간과 직선 보간
로봇 프로그램은 이동을 두 가지로 지시할 수 있습니다. 관절 보간은 모든 관절을 시작 각도에서 끝 각도까지 함께, 저마다 고른 빠르기로 돌립니다. 직선 보간은 공구를 직선 위에 두고 그동안 내내 역기구학을 풉니다. 둘은 같은 자세에서 시작해 같은 자세에서 멈추므로, 다른 것은 그 사이의 길뿐입니다.
두 받침대 사이에서 직선 보간은 1,000 mm/s로 1.200 m를 1.80초에 갑니다. 같은 두 자세 사이의 관절 보간은 J1과 J6만 돌리기 때문에, 손끝이 J1 축을 중심으로 반지름 863 mm인 호를 그립니다. 이 호는 1.327 m이고 1.99초가 걸리지만 팔이 특이점 가까이 가는 일은 없습니다. 무대의 자취가 두 길을 보여 줍니다.
손목 특이점 옆에서는 차이가 훨씬 큽니다. 직선 보간은 손끝을 최대 250 mm/s로 440 mm 미는 동안 J4가 초당 510°까지 돕니다. 같은 두 자세 사이의 관절 보간은 길이가 5 mm 길 뿐인데 J4가 초당 10°를 넘지 않습니다. 실제 제어기가 두 방식을 모두 갖춘 이유입니다. 사이의 길이 상관없으면 관절 보간이 빠르고 안전하고, 용접선이나 접착제 줄처럼 공구가 선을 따라가야 할 때는 프로그래머가 특이점을 확인한 뒤 직선 보간을 씁니다.
실제 협동 로봇의 하중과 관절 토크
토크 칸은 위의 어림 계산과 같은 원리를 씁니다. 관절에 걸리는 토크는 그 관절을 돌릴 때 위치 에너지가 바뀌는 빠르기와 같습니다. 모형 팔에는 어림 계산의 가정 질량인 위팔 20 kg, 아래팔 12 kg을 쓰고, 팔을 수평으로 두고 집게에 6 kg을 들었을 때 어깨 241 N·m, 팔꿈치 71 N·m가 그대로 나옵니다.
Universal Robots 팔에는 제조사 표의 링크 질량과 질량 중심을 씁니다. 손목 관절 J4만 −90°로 두고 나머지 관절을 모두 0으로 두어 팔을 곧게 뻗고 플랜지에 정격 하중 7.5 kg을 달면, UR7e는 어깨에 약 129 N·m, 팔꿈치에 56 N·m가 필요합니다. 20 kg을 1,750 mm까지 뻗는 UR20은 어깨에 약 657 N·m가 필요합니다. 정격 하중과 도달 거리가 서로 맞바꾸는 값인 이유가 여기서 보입니다. UR16e는 16 kg을 900 mm에서만 들고, UR30은 30 kg을 1,300 mm에서 듭니다. 여기 숫자는 멈춰 있을 때의 값입니다. 실제 제어기는 링크를 가속하는 토크를 더해야 해서, 최고 속도에서는 모터가 이보다 더 큰 토크를 냅니다.
그리퍼 고르기
플랜지 끝의 도구도 팔만큼 중요합니다. 두 손가락 그리퍼는 부품을 옆에서 조이므로 마주 보는 평행한 면이 있는 부품에 맞고, 옆으로 미는 힘에도 단단히 잡습니다. Robotiq는 2F-85를 행정 85 mm, 하중 5 kg으로, 더 넓은 2F-140을 행정 140 mm, 하중 2.5 kg으로 밝히고, 둘 다 무게가 약 1 kg입니다. 흡착 컵은 진공으로 부품 윗면을 붙잡아 상자, 판금, 유리에 맞지만 평평하고 공기가 새지 않는 면이 필요합니다. 전자석은 강철 부품의 윗면을 붙잡고 전류를 끊으면 놓습니다. 모형에서 흡착 컵과 자석은 70 mm 블록의 윗면을 잡으므로 툴 중심점이 손가락보다 35 mm 높고, 집어 옮기는 동작도 그만큼 높이를 바꿉니다.
도감 숫자의 출처
로봇 도감의 값은 모두 2026년 10월 27일에 확인한 제조사 제품 페이지나 우주 기관 페이지에서 가져왔고, 항목마다 출처 링크가 붙어 있습니다. 하중은 정격 하중이고, 도달 거리는 제조사가 밝힌 값으로 대개 다 뻗었을 때 J1 축에서 손목이나 플랜지까지의 거리입니다. Yaskawa는 수평 도달과 수직 도달을 따로 적는데, 도감에는 수평 값을 넣었습니다. 우주 로봇 팔은 기관이 밝힌 대로 적었습니다. Canadarm2는 길이 17 m로 궤도에서 116,000 kg까지 다루고, European Robotic Arm은 관절 7개인 11 m 팔로 8 t짜리 짐을 옮기며, Perseverance 탐사차의 팔은 길이 2.1 m에 자유도 5입니다. 출처에 없는 값은 짐작해 채우지 않고 비워 두었습니다.
흔한 오해
「팔이 손이 어디 있는지 눈으로 본다.」 이 모형도 대부분의 산업용 팔도 제어기는 공구를 보지 않습니다. 관절마다 달린 엔코더를 읽고 순기구학을 돌려서, 링크 길이가 알려 준 대로라고 가정합니다. 링크가 휘거나 기어가 비틀리면 실제 손끝은 계산한 위치와 달라집니다. 정확도가 중요할 때 카메라와 보정을 더하는 이유입니다.
「A에서 B로 가면 직선으로 간다.」 제어기가 그렇게 계획했을 때만 그렇습니다. 관절 이동은 관절마다 출발에서 도착까지 고르게 돌리고, 손끝은 곡선을 그립니다. 직선 이동은 프레임마다 역기구학을 풀어야 하며, 집어 옮기기에서 세 번의 직선 이동이 그렇게 움직입니다. 특이점에 걸리는 것도 이런 이동입니다.
「관절이 많을수록 솜씨가 좋다.」 공구를 놓고 향하게 하는 데는 여섯으로 충분합니다. 일곱째 관절은 같은 공구 자세에 팔꿈치 위치를 달리할 여유를 주어 장애물을 피하는 데 도움이 되지만, 대신 해가 몇 개가 아니라 무수히 많아져서 어떻게 고를지 따로 정해 줘야 합니다.
「협동 로봇은 그 자체로 안전하다.」 표준은 작업 전체를 보고 판단합니다. 날카로운 칼을 든 순한 팔은 안전하지 않고, 손에는 괜찮은 속도 제한이 머리에는 괜찮지 않을 수 있습니다. ISO/TS 15066은 실제 로봇, 공구, 짐의 값으로 위험 평가를 하도록 요구하며, 이 전시의 숫자는 예시입니다.
「250 mm/s가 협동 로봇의 속도 한계다.」 ISO 10218-1에서 감속 제어에 적용되는 한계입니다. 동력과 힘 제한에서는 허용 속도가 힘 한계와 유효 질량에서 나오며, 위에서 본 1.34 m/s 예처럼 훨씬 높을 수 있습니다.
화면에서 해 보기
- 부품 이름을 켜고 파란 공을 팔 둘레로 천천히 한 바퀴 끌어 보세요. J1 값이 위에서 본 공의 방위를 따라가는 것이 보입니다. 공이 받침 쪽으로 가까워질 때 어느 관절 값이 바뀌는지도 살펴보세요.
- 닿는 범위를 켜고 집게 각도 슬라이더를 0에서 90까지 움직여 보세요. 손끝이 손목 중심에서 240 mm 떨어진 방향이 달라지기 때문에 파란 영역이 이동합니다. 팔이 가장 높이 닿는 각도를 찾아보세요.
- 팔이 뻗을 수 있는 거리보다 멀리 공을 끌어 보세요. 공이 빨갛게 바뀌고 읽기 창에 손끝이 몇 mm 모자라는지 나옵니다. 집게를 수평으로 둘 때 한계는 약 1.6 m입니다.
- J5를 0으로 맞춥니다. J4와 J6의 축이 한 직선에 놓이므로 J4를 한쪽으로, J6를 같은 만큼 반대쪽으로 돌리면 집게는 그대로입니다. 위 절에서 설명한 손목 특이점을 직접 보는 것입니다.
- 재생을 켠 뒤 협동 모드를 켜고 한 번의 이동 시간을 재 보세요. 1.8초가 아니라 7.2초가 걸립니다.
- 공은 건드리지 말고 관절 슬라이더 여섯 개만 써서 두 받침대 사이 바닥에 손끝을 닿게 하는 J2와 J3 값을 적어 보세요. 그다음 공을 그 자리로 끌어서 맞는지 확인해 보세요.
- 조작 탭의 DH 실험대에서 UR3e를 고르고 공을 받침대 쪽으로 끌어 보세요. 도달 거리가 500 mm라서 반투명 팔이 못 미치고, 패널에 몇 mm 모자라는지 나옵니다.
- 특이점 지도를 켜고 공을 옅은 띠 위로 끌어 보세요. 조작성 막대가 0 쪽으로 떨어집니다.
자주 묻는 질문
6축이란 무슨 뜻인가요?
관절 여섯 개가 사슬처럼 이어져 있고, 관절마다 제 축을 중심으로 돈다는 뜻입니다. 단단한 물체는 세 방향으로 미끄러지고 세 방향으로 돌 수 있으므로, 닿는 범위 안 어디에든 공구를 두고 어느 방향으로든 향하게 하려면 관절이 여섯 개 필요합니다.
모터가 각도만 받는다면 역기구학은 왜 필요한가요?
일은 공구가 있어야 할 자리로 주어지기 때문입니다. 용접할 이음매, 컨베이어 위의 부품, 나사 구멍이 그런 자리입니다. 누군가는 그 점을 각도 여섯 개로 바꿔야 합니다. 직선으로 움직일 때는 양 끝만이 아니라 길을 따라 여러 번 이 계산을 합니다.
한 위치에 맞는 각도는 하나뿐인가요?
대개 그렇지 않습니다. 이런 팔은 손끝 자세 하나를 여덟 가지까지 다른 방법으로 만들 수 있습니다. J1이 그 점을 바라보거나 등지고, 팔꿈치를 위나 아래로 굽히고, 손목을 뒤집거나 그대로 두는 조합입니다. 모형은 팔이 튀지 않도록 지금 각도에 가장 가까운 답을 고릅니다.
특이점은 정확히 무엇인가요?
관절 축 두 개 이상이 한 직선에 놓여, 팔이 어떤 방향으로는 공구를 움직일 수 없게 되거나 여러 관절 조합이 같은 일을 하게 되는 자세입니다. 그 근처에서는 공구를 조금 천천히 움직여도 관절은 아주 빨리 돌아야 할 수 있습니다. 모형에서 손목 특이점에서 20 mm 떨어진 길을 250 mm/s로 지나면 J4가 1초에 510°를 돌아야 합니다.
공이 왜 빨갛게 바뀌나요?
계산기가 그 점에 정확히 닿지 못할 때 바뀝니다. 팔을 끝까지 펴도 닿지 않는 거리이거나, 어떤 관절이 한계를 넘어야 하는 경우입니다. 그러면 팔은 할 수 있는 만큼 가까이 가고, 표에는 얼마나 모자라는지나 어느 관절이 한계에 걸렸는지가 나옵니다.
협동 로봇은 어떻게 사람을 다치지 않게 하나요?
표준에 나오는 여러 방법을 함께 씁니다. 공구 속도를 제한하고, 사람과의 거리를 재서 가까워지면 느려지고, 사람이 정해진 구역에 들어오면 멈추고, 누르는 힘을 제한합니다. ISO/TS 15066은 몸 부위별 힘의 한계를 정해 두었는데, 예를 들어 끼인 손은 140 N입니다.
실제 제어기도 이렇게 식을 푸나요?
손목의 세 축이 한 점에서 만나는 팔이라면 이런 해석해를 흔히 씁니다. 빠르고 결과를 예측하기 쉽기 때문입니다. 그런 구조가 아니거나 관절이 일곱 개인 팔은 보통 야코비 행렬을 써서 답에 다가가는 수치 해법을 씁니다.
팔이 자기 뒤쪽에도 닿나요?
일부는 닿습니다. J1이 양쪽으로 170°씩 돌므로 받침 뒤쪽에 20°가 비고, 위팔은 뒤로 60°까지 기울어집니다. 계산기는 J1이 그 점을 등지고 위팔이 받침 위로 뒤로 젖혀지는 답도 따져 보고, 그 답이 한계 안에 있으면서 지금 자세에 더 가까울 때만 씁니다.
관절 둘짜리 팔은 왜 같은 점에 해가 두 개일까요?
코사인 법칙은 팔꿈치 각도의 코사인을 알려 주는데, 코사인은 양수 각도와 음수 각도에서 같은 값이 나옵니다. 두 각도는 팔꿈치를 어깨와 손목을 잇는 선 위나 아래에 놓습니다. 손목이 앞 800 mm, 위 300 mm인 예에서 팔꿈치가 위인 자세는 어깨 65.15°, 아래인 자세는 어깨 −24.04°이고, 둘 다 그 점에 정확히 닿습니다.
로봇 관절에는 왜 감속기가 필요한가요?
모터는 빠르고 가볍지만 힘이 약합니다. 위의 토크 어림에서 어깨에는 약 241 N·m가 필요한데, 효율 80퍼센트에 감속비 120:1인 감속기 뒤의 모터는 약 2.5 N·m면 됩니다. 대신 속도가 줄어서 모터의 분당 3,000회전이 관절에서는 분당 25회전이 됩니다.
스트레인 웨이브 기어와 사이클로이드 기어는 어떻게 다른가요?
스트레인 웨이브 기어는 얇은 강철 컵을 이가 두 개 더 많은 고리에 맞물리게 휘어서, 이 수로 감속비를 얻습니다(예를 들어 200 ÷ 2 = 100). 사이클로이드 기어는 평기어 단 뒤에 굴곡진 원판이 핀 둘레를 구르는 단이 이어지고, 감속비는 두 단에서 함께 나옵니다. 둘 다 유격이 매우 작습니다.
수술 로봇은 정말 로봇인가요?
미국 FDA는 로봇 보조 수술 기기가 사람의 직접 조작 없이 수술할 수 없으므로 엄밀히는 로봇이 아니라고 설명합니다. 집도의가 콘솔의 조종 장치를 움직이면 옆 카트의 팔이 기구를 움직입니다.
DH 파라미터는 무엇인가요?
데나비트와 하텐버그의 이름을 딴, 관절마다 붙는 숫자 네 개입니다. 각 관절 축이 앞 축에 대해 어떻게 놓였는지를 앞 축을 따라 잰 거리(d), 새 축까지 건너가는 거리(a), 비틀림(α), 관절 각도(θ)로 적습니다. 6축 팔은 여섯 줄로 적힙니다. Universal Robots는 이 표를 공개하고, 조작 탭에서 볼 수 있습니다.
이 팔은 식으로 푸는데 UR 팔은 왜 수치로 푸나요?
UR 팔은 d4와 d5 오프셋 때문에 손목의 세 축이 한 점에서 만나지 않아서, 문제가 손목 중심에서 나뉘지 않습니다. 그런 배치에도 식으로 푸는 방법이 있지만, 감쇠를 넣은 야코비 계산이 보여 주기에 더 간단하고 검산에서 0.04 mm 안에 닿습니다.
관절 보간과 직선 보간 중 어느 쪽이 빠른가요?
대개 관절 보간입니다. 관절마다 가장 짧게 돌기 때문입니다. 같은 손끝 속도 한계에서 두 받침대 사이를 관절 보간은 1.327 m 호를 따라 1.99초, 직선 보간은 1.200 m를 1.80초에 가지만, 손목 특이점 옆에서는 직선 보간이 J4를 초당 510°까지 돌려야 합니다.
용어
- 관절(축): 팔에서 도는 연결부 하나입니다. J1이 바닥에 가장 가깝고 J6가 공구에 가장 가깝습니다.
- 순기구학: 관절 각도에서 공구의 위치를 구하는 계산입니다.
- 역기구학: 공구가 주어진 위치와 방향에 오도록 하는 관절 각도를 구하는 계산입니다.
- 툴 중심점(TCP): 제어기가 위치를 맞추는 공구의 기준점입니다. 여기서는 두 손가락 끝 사이의 점입니다.
- 손목 중심: J4, J5, J6의 축이 교차하는 점입니다.
- 구면 손목: 세 축이 한 점에서 만나는 손목입니다. 역기구학을 식으로 바로 풀 수 있게 해 줍니다.
- 야코비 행렬: 관절 각도를 조금씩 바꿀 때 공구가 얼마나 빨리 움직이는지를 나타내는 행렬입니다.
- 특이점: 관절 축이 한 직선에 놓여 팔이 어떤 방향의 움직임을 잃는 자세입니다. 손목에서 생기면 손목 뒤집힘이라고도 합니다.
- 작업 공간: 공구가 닿을 수 있는 점 전체입니다.
- 협동 로봇(코봇): 사람과 가까이 맞닿아 일하도록 만든 로봇입니다.
- 동력과 힘 제한: 접촉이 생길 수는 있지만 힘과 압력이 정해진 한계 아래에 머물도록 하는 협동 방법입니다.
- 준정적 접촉과 일시 접촉: 몸의 부위가 무언가에 끼인 경우와, 잠깐 부딪히고 피할 수 있는 경우입니다.
- 유격: 기어 이 사이의 작은 틈입니다. 입력이 밀어 주기 전에 출력이 조금 움직일 수 있게 합니다.
- 감속비: 모터가 몇 바퀴 돌아야 관절이 한 바퀴 도는지입니다. 예를 들어 120:1입니다.
- 팔꿈치 위·팔꿈치 아래: 관절 둘짜리 팔이 같은 점에 닿는 두 가지 방식입니다.
- DH 파라미터: 직렬 로봇 팔의 생김새를 적는, 관절마다 숫자 네 개(d, a, α, θ)입니다.
- 조작성: 야코비 행렬식의 크기입니다. 특이점에서 0이 됩니다.
- 관절 보간과 직선 보간: 관절 각도를 고르게 바꾸는 이동과, 공구를 직선 위에 두는 이동입니다.
- 정격 하중: 제조사가 플랜지에 허용하는 가장 큰 하중입니다. 대개 질량 중심 위치에 대한 조건이 붙습니다.
출처
- 국제로봇연맹(IFR), Robot History(1973년 쿠카 파물루스, 전기 기계식 구동축 6개를 가진 첫 로봇. 1973년 8월 처음 공개된 아세아 IRB 6, 1974년 첫 완전 전기식 마이크로프로세서 제어 로봇, 겐아르프의 마그누손스가 90° 굽은 강관을 닦는 데 씀. 샤인먼의 바이캄). https://ifr.org/robot-history (2026년 10월 17일 확인)
- IEEE Spectrum, ROBOTS: Unimate(디볼의 1954년 특허 출원, 1961년 뉴저지주 유잉 타운십 제너럴 모터스 공장의 첫 유니메이트). https://robots.ieee.org/robots/unimate/ (2026년 10월 17일 확인)
- George C. Devol, Programmed article transfer, 미국 특허 2,988,237, 1954년 출원, 1961년 6월 13일 공개, Google Patents. https://patents.google.com/patent/US2988237A/en (2026년 10월 17일 확인)
- 스탠퍼드 대학교 컴퓨터과학과 전시 설명, The Stanford Arm(1969년 SAIL의 빅터 샤인먼 설계, 자유도 6의 전기식 팔, 팔 해를 간단히 풀도록 짠 링크 배치). http://infolab.stanford.edu/pub/voy/museum/pictures/display/1-Robot.htm (2026년 10월 17일 확인)
- Kevin M. Lynch·Frank C. Park, Modern Robotics: Mechanics, Planning, and Control, Cambridge University Press 2017, 노스웨스턴 대학교 공개본(4장 순기구학, 6.1 6관절 팔의 해석적 역기구학, 6.2 야코비를 쓰는 수치 역기구학, 5.3 두 회전축이 한 직선에 놓이는 경우를 포함한 특이점, 로봇 관절의 하모닉 드라이브 감속기). http://hades.mech.northwestern.edu/images/7/7f/MR.pdf (2026년 10월 17일 확인)
- Michael Peshkin, 노스웨스턴 대학교, Cobots: Robots for collaboration with people(1996년 J. 에드워드 콜게이트와 마이클 페시킨이 고안). http://peshkin.mech.northwestern.edu/cobot (2026년 10월 17일 확인)
- ISO 10218-1:2011 미리 보기, iTeh Standards (5.6.2 감속 제어 시 TCP 속도 250 mm/s 이하, 3.19.2 안전 등급 감속). https://standards.iteh.ai/catalog/standards/iso/514dc52b-e620-4f18-bbae-b8cbccb118cd/iso-10218-1-2011 (2026년 10월 16일 확인)
- IBF Solutions, New standards for industrial robots EN ISO 10218-1 and -2 (감속 한계 250 mm/s 이하, ISO/TS 15066 내용이 ISO 10218-2:2025에 포함). https://www.ibf-solutions.com/en/seminars-and-news/news/new-standards-for-industrial-robots-en-iso-10218-1-and-2 (2026년 10월 16일 확인)
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots, 로마 사피엔차 대학교 강의용 사본 (5.5.1 협동 방법 네 가지, 표 A.2 생체역학 한계: 손과 손가락 준정적 140 N, 일시 접촉 배수 2, 얼굴 65 N, 얼굴·머리뼈·이마 접촉 불허, 표 A.3 손 75 N/mm·0.6 kg, 식 A.2~A.6). https://www.diag.uniroma1.it/deluca/pHRI_elective/ISO_TS_15066_2016_en.pdf (2026년 10월 16일 확인)
- 국제로봇연맹(IFR), 보도자료 Global Robot Demand in Factories Doubles Over 10 Years(2025년 9월 25일, World Robotics 2025: 2024년 설치 54만 2,000대, 가동 466만 4,000대, 중국 29만 5,000대·54퍼센트, 일본 4만 4,500대, 한국 3만 600대). https://ifr.org/ifr-press-releases/news/global-robot-demand-in-factories-doubles-over-10-years (2026년 10월 22일 확인)
- Harmonic Drive LLC, Strain wave gear technology(웨이브 제너레이터, 플렉스플라인, 서큘러 스플라인, 서큘러 스플라인의 이가 두 개 많음, 유격 없음, 크기와 무게가 감속비와 무관). https://www.harmonicdrive.net/technology (2026년 10월 22일 확인)
- Nabtesco Motion Control, Engineering: two stage cycloidal design(RV 감속기, 유격 1분각 미만, 일체형 베어링, 정격 토크 다섯 배의 비상 정지 용량). https://www.nabtescoprecision.com/engineering (2026년 10월 22일 확인)
- Nabtesco, Functional principle of cycloidal gears(두 단 감속, 감속비 30:1에서 300:1 이상, RV 감속기 1985년 시판). https://www.nabtesco.de/en/service/faq/technologies/functional-principle-of-cycloidal-gears (2026년 10월 22일 확인)
- 미국 식품의약국(FDA), Computer-Assisted Surgical Systems(콘솔, 관절 팔 3~4개가 달린 카트, 엄밀히는 로봇이 아님, 허가된 수술, 암 치료용 허가 없음). https://www.fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems (2026년 10월 22일 확인)
- The Henry Ford, Robot, First Unimate Robot Ever Installed on an Assembly Line, 1961(1961년 뉴저지주 트렌턴의 제너럴 모터스 공장에서 다이캐스팅 프레스의 주물을 꺼낸 첫 유니메이트). https://www.thehenryford.org/collections/explore/artifact/183434 (2026년 10월 22일 확인)
- Allison Marsh, In 1961, the First Robot Arm Punched In, IEEE Spectrum, 2022년 8월 30일(유니메이트 시제품 약 1,360 kg, 제어와 기억 장치를 새로 발명해야 했음). https://spectrum.ieee.org/unimation-robot (2026년 10월 22일 확인)
- Universal Robots, DH Parameters for calculations of kinematics and dynamics(UR3e, UR5e/UR7e, UR10e/UR12e, UR15, UR16e, UR18, UR20, UR30의 a, d, α와 링크 질량, 질량 중심). https://www.universal-robots.com/articles/ur/application-installation/dh-parameters-for-calculations-of-kinematics-and-dynamics/ (2026년 10월 27일 확인)
- Universal Robots, UR3e 제품 페이지(3 kg, 500 mm, 11.2 kg, ±0.03 mm). https://www.universal-robots.com/products/ur3e-cb5/ (2026년 10월 27일 확인)
- Universal Robots, UR7e 제품 페이지(7.5 kg, 850 mm, 20.6 kg). https://www.universal-robots.com/products/ur7e-cb5/ (2026년 10월 27일 확인)
- Universal Robots, UR12e 제품 페이지(12.5 kg, 1,300 mm, 33.5 kg). https://www.universal-robots.com/products/ur12e-1300/ (2026년 10월 27일 확인)
- Universal Robots, UR15, UR16e, UR18 제품 페이지(15 kg과 1,300 mm, 16 kg과 900 mm, 18 kg과 950 mm). https://www.universal-robots.com/products/ur16e-cb5/ (2026년 10월 27일 확인)
- Universal Robots, UR20 제품 페이지(20 kg, 확장 25 kg, 1,750 mm, 64 kg). https://www.universal-robots.com/products/ur20-1750/ (2026년 10월 27일 확인)
- Universal Robots, UR30 제품 페이지(30 kg, 확장 35 kg, 1,300 mm, 63.5 kg). https://www.universal-robots.com/products/ur30-1300/ (2026년 10월 27일 확인)
- KUKA, KR AGILUS(KR 6 R700-2는 6 kg, 726 mm. KR 6 R900-2는 6 kg, 901 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-agilus (2026년 10월 27일 확인)
- KUKA, KR 1000 titan(3,202 mm에서 1,000 kg, L750 판은 3,601 mm에서 750 kg). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-1000-titan (2026년 10월 27일 확인)
- KUKA, LBR iiwa(7축, 800 mm에서 7 kg과 820 mm에서 14 kg, 관절 토크 센서). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/lbr-iiwa (2026년 10월 27일 확인)
- FANUC America, CRX-10iA(10 kg, 1,249 mm, 6축, ±0.05 mm, 39 kg). https://www.fanucamerica.com/products/robots/series/collaborative-robot/crx-10ia (2026년 10월 27일 확인)
- FANUC America, LR Mate 계열(LR Mate 200iD/7L: 도달 911 mm, 7 kg, 계산상 TCP 속도 11 m/s). https://www.fanucamerica.com/products/robots/series/lr-mate (2026년 10월 27일 확인)
- FANUC America, M-2000iA/2300 데이터시트(하중 2,300 kg, 도달 거리 3,734 mm). https://www.fanucamerica.com/uploads/files/data-sheets/m-2000ia-2300-datasheet.pdf (2026-10-27 확인)
- Yaskawa Motoman, GP7(7 kg, 수평 927 mm, 수직 1,693 mm)과 HC10DTP(10 kg, 수평 1,200 mm, 수직 2,400 mm). https://www.motoman.com/en-us/products/robots/industrial/assembly-handling/gp-series/gp7 (2026년 10월 27일 확인)
- Franka Robotics, Franka Research 3(3 kg, 855 mm, 자유도 7, 토크 센서 7개, 반복 정밀도 ±0.1 mm보다 좋음). https://franka.de/products/franka-research-3 (2026년 10월 27일 확인)
- 캐나다우주국, Canadarm2(17 m, 116,000 kg까지 다룸, 고정 장치 사이를 자벌레처럼 옮겨 다님). https://www.asc-csa.gc.ca/eng/iss/canadarm2/about.asp (2026년 10월 27일 확인)
- 캐나다우주국, Canadarm(어깨·팔꿈치·손목 관절, 철사 올가미 손, 30,000 kg 넘게, 무중력에서 266,000 kg까지)과 Dextre(팔 두 개, 팔마다 관절 7개). https://www.asc-csa.gc.ca/eng/canadarm/about.asp (2026년 10월 27일 확인)
- 유럽우주국, European Robotic Arm(11 m, 관절 7개, 8 t 짐, 러시아 구역). https://www.esa.int/Science_Exploration/Human_and_Robotic_Exploration/International_Space_Station/European_Robotic_Arm (2026년 10월 27일 확인)
- NASA Science, Perseverance Rover Components(로봇 팔 길이 2.1 m, 자유도 5). https://science.nasa.gov/mission/mars-2020-perseverance/rover-components/ (2026년 10월 27일 확인)
- Robotiq, 2F-85·2F-140 적응형 그리퍼(행정 85 mm에 하중 5 kg, 140 mm에 2.5 kg, 무게 각 약 1 kg). https://robotiq.com/products/2f85-140-adaptive-robot-gripper (2026년 10월 27일 확인)
- 이 페이지의 계산: 순기구학 r = 160 + 620 sin J2 + 600 cos(J2 + J3), h = 520 + 620 cos J2 − 600 sin(J2 + J3), 손목 중심 = 손끝 − 집게 축 방향 240 mm, sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600), 20,000 자세 왕복 시험, 특이점 경로 높이 1,155 mm·최대 2.04°/mm, v = 280 ÷ √(0.58 × 75,000) = 1.34 m/s, 이동 시간 = 1.5 L ÷ v, |det J| = 620 × 600 × |cos J3| × r × |sin J5|, 관절이 모두 0일 때 UR7e 플랜지 (−817.2, −232.9, 62.8) mm, 정적 관절 토크 = 링크 질량으로 구한 dV/dq, 특이점 옆 직선 보간 440 mm·J4 최고 510°/s, 관절 보간 445 mm·10°/s, 받침대 사이 직선 1.200 m·호 1.327 m.
함께 보면 좋은 전시
논리 회로로 하는 덧셈
이 기판에서 7 더하기 9를 하면 게이트 20개를 거치고, 마지막 자리올림은 스위치를 바꾼 뒤 게이트 지연 8번째에 도착합니다.
진자시계 원리: 탈진기는 왜 째깍거릴까
진자시계는 길이 99.4 cm 막대 하나로 1초를 셉니다. 진자 길이와 온도, 놓인 곳을 바꾸고 탈진기 네 가지를 갈아 끼우면서 하루에 몇 초가 틀어지는지 확인할 수 있습니다.
열쇠 자물쇠 원리와 핀이 맞아 돌아가는 과정을 3D로
흔한 슐라게(Schlage) 열쇠에서 홈 깊이 한 단계는 0.381 mm이고, 그만큼만 달라도 자물쇠는 돌지 않습니다.
QR 코드는 어떻게 읽힐까
QR 코드의 30 %를 손으로 가려도 휴대폰은 읽습니다. 그런데 모서리 하나를 가리면 못 읽습니다.
3D 프린터 원리와 출력 따라 하기
20 mm 정육면체를 0.2 mm 층으로 쌓으면 정확히 100층이고, 층마다 폭 0.4 mm 노즐이 선을 그립니다.
풍차와 물레방아는 어떻게 움직일까
네덜란드 풍차 날개는 8층 건물 높이만큼 넓지만, 초속 7 m 바람에서 바람이 가진 힘의 5분의 1 쯤만 가져갑니다.