모형을 불러오는 중
이 기기에서는 3D를 띄울 수 없습니다. 아래 안내 단계를 글로 볼 수 있습니다.
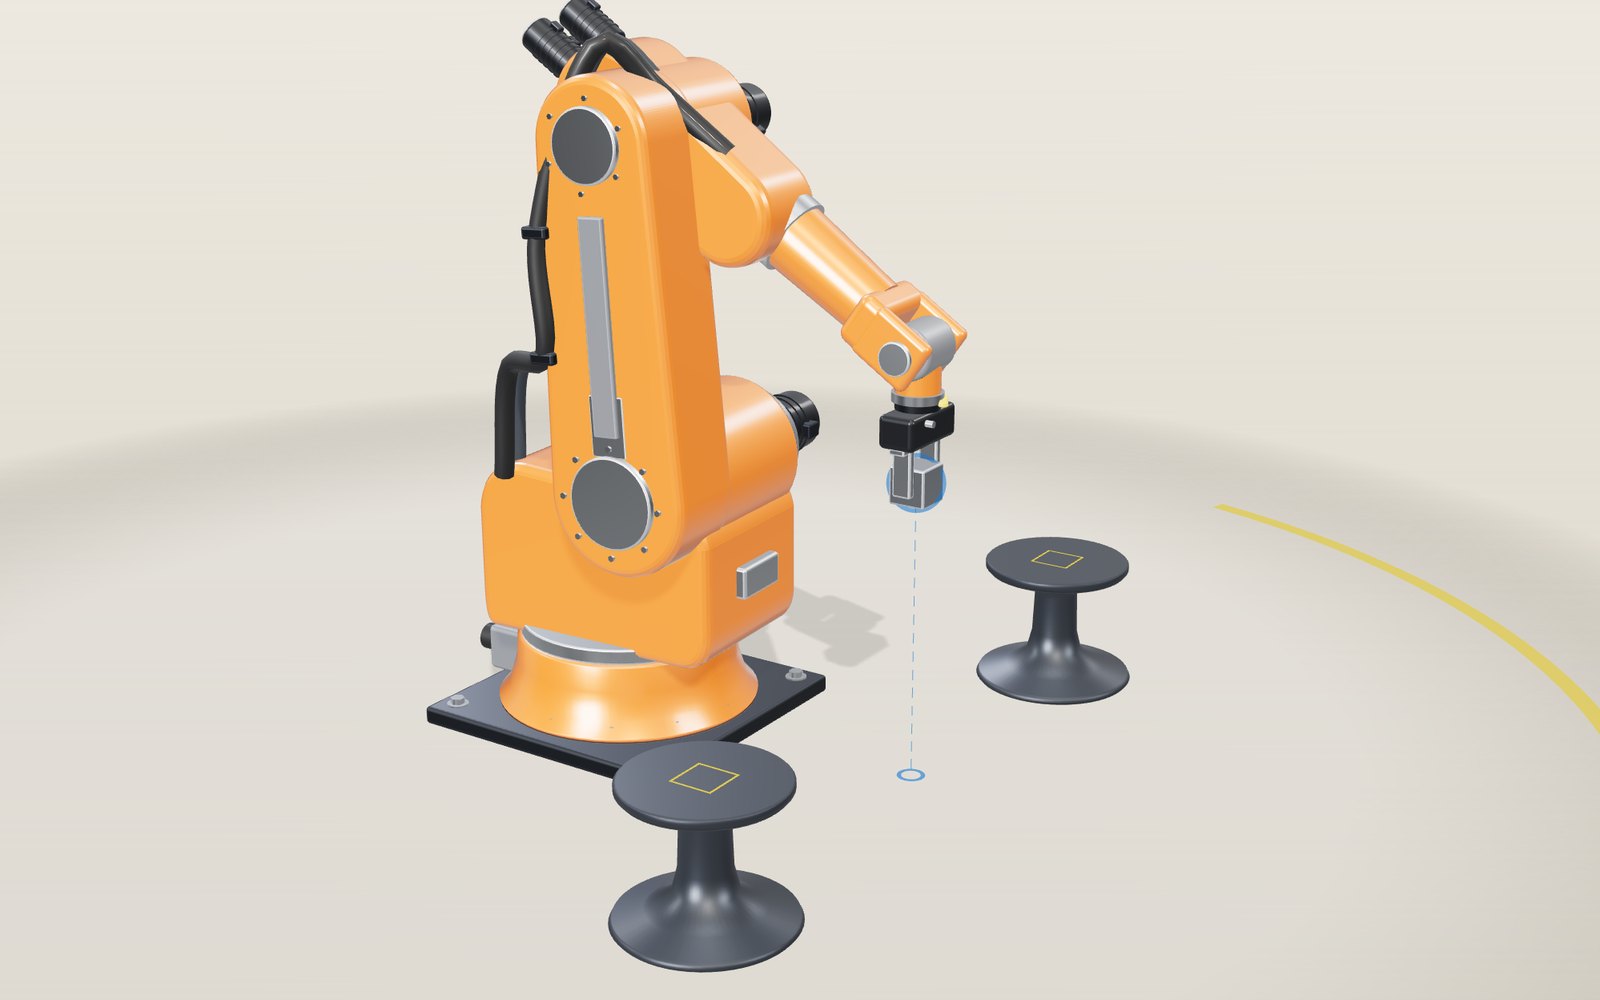
1 / 11 받침대 두 개 사이의 6축 로봇 팔 팔은 바닥에 볼트로 고정돼 있고 양옆에 받침대가 하나씩 있습니다. 모터 여섯 개가 관절 여섯 개를 돌리고, 파란 공은 두 손가락 사이의 점이 가야 할 곳을 가리킵니다. 지금은 강철 블록을 한쪽 받침대에서 다른 쪽으로 옮기고 있습니다.
끌어서 돌리고, 휠이나 두 손가락으로 확대하세요.
안내 부품 조작
01 받침대 두 개 사이의 6축 로봇 팔 팔은 바닥에 볼트로 고정돼 있고 양옆에 받침대가 하나씩 있습니다. 모터 여섯 개가 관절 여섯 개를 돌리고, 파란 공은 두 손가락 사이의 점이 가야 할 곳을 가리킵니다. 지금은 강철 블록을 한쪽 받침대에서 다른 쪽으로 옮기고 있습니다.
02 J1이 팔 전체를 돌립니다 선회부는 큰 베어링 위에서 수직축을 중심으로 돕니다. 그 위에 있는 것이 모두 따라 돌기 때문에 팔이 어느 쪽을 볼지는 J1 하나가 정합니다. 모형은 양쪽으로 170°까지 돌 수 있습니다.
03 어깨와 팔꿈치가 닿는 거리를 정합니다 J2가 위팔을 기울이고 J3가 아래팔을 기울입니다. 두 관절이 손목을 파란 영역 어디에든 놓을 수 있는데, 이 영역은 지금 집게 각도에서 손끝이 갈 수 있는 곳을 보여 줍니다. 바깥 경계에서는 팔이 끝까지 펴진 상태입니다.
04 손목의 세 축은 한 점에서 만납니다 J4는 아래팔을 돌리고, J5는 손목을 굽히고, J6는 플랜지를 돌립니다. 세 축이 손목 중심에서 교차하므로 그 점은 그대로 둔 채 집게 방향만 바꿀 수 있습니다.
05 공을 끌어 보세요 마우스나 손가락으로 파란 공을 끌면 끄는 동안 카메라는 움직이지 않습니다. 팔은 화면을 그릴 때마다 여섯 각도를 새로 계산해 따라옵니다. 닿지 않는 곳이거나 관절이 한계에 걸리면 공이 빨갛게 바뀝니다.
06 J4와 J6가 일직선이 될 때 집게를 수평으로 둔 채 손끝이 250 mm/s로 옆으로 44 cm 미끄러집니다. 가운데쯤에서 J5가 0이 되는 선을 20 mm 차이로 지나갑니다. 손끝은 고르게 움직이는데도 J4는 가운데 20 mm 사이에 39°를 돌고, 가장 빠를 때는 1초에 510° 가까이 돕니다.
07 블록을 집어 옮깁니다 블록 위에서 팔이 똑바로 내려가 손가락을 오므리고 들어 올립니다. J1이 반대쪽 받침대까지 88°를 도는 동안 J6도 함께 돌아서 블록이 손가락 안에서 돌아가지 않습니다.
08 협동 모드 이제 손끝 속도가 ISO 10218-1의 감속 한계인 250 mm/s를 넘지 않습니다. 1.8초 걸리던 1.2 m 이동이 7.2초 걸립니다. 협동 로봇은 누르는 힘도 제한하는데, 자세한 내용은 아래 해설에 있습니다.
09 팔이 한 방향을 잃는 곳 이제 닿는 범위가 손목 중심이 얼마나 자유롭게 움직이는지에 따라 색칠돼 있습니다. 옅은 띠 근처에서는 팔이 거의 다 펴졌거나 손목 중심이 J1 축 가까이에 있어서, 한 방향으로 움직이려면 관절이 아주 빨리 돌아야 합니다. 판독표의 막대는 손목까지 포함한 팔 전체의 같은 값을 보여 줍니다.
10 같은 이동, 두 가지 방법 손끝이 손목 특이점 옆을 지나 44 cm를 곧게 미끄러지고, 그 길이 파란 선으로 남습니다. 조작 탭에서 관절 보간을 돌리면 주황 곡선이 생깁니다. 길이는 5 mm쯤 길지만 J4의 최고 속도는 510°/s쯤에서 10°/s 가까이로 떨어집니다.
11 DH 표로 만든 실제 로봇 팔 반투명한 팔은 Universal Robots가 공개한 a, d, α 여섯 줄로 만든 UR7e입니다. 수치 계산이 그 팔의 플랜지를 같은 공에 맞춥니다. 조작 탭에서 다른 팔을 골라 관절 각도, 도달 거리, 어깨에 필요한 토크를 비교해 보세요.
받침 볼트 네 개로 바닥에 고정한 강판과 주물 하우징입니다. 뒤쪽에 전원과 신호 커넥터가 있고, 팔의 무게와 움직일 때 생기는 반력을 모두 받습니다. 선회부 (J1) 큰 베어링 위에서 수직축을 중심으로 양쪽 170°까지 돕니다. 모터는 위쪽 뒤편에 있습니다. 팔 전체가 어느 쪽을 향할지는 J1이 정합니다. 어깨 (J2) 위에 달린 것을 모두 들어 올려야 해서 팔에서 가장 큰 모터와 감속기가 붙습니다. 어깨축은 바닥에서 520 mm 위, J1 축에서 160 mm 앞에 있습니다. 위팔 어깨축에서 팔꿈치축까지 620 mm인 주물 링크입니다. 모형에서는 똑바로 선 자세에서 뒤로 60°, 앞으로 100°까지 기울어집니다. 팔꿈치 (J3) 위팔에 대해 아래팔을 위로 85°, 아래로 80°까지 기울입니다. J2와 함께 손목이 얼마나 멀리, 얼마나 높이 갈지를 정합니다. 아래팔 (J4) 뒤쪽에 손목 모터 세 개를 품은 하우징과, 제 축을 중심으로 도는 관(J4)으로 이루어집니다. 손목 중심은 팔꿈치축에서 600 mm 떨어져 있습니다. 손목 (J5, J6) J5는 손목을 125°까지 굽히고 J6는 플랜지를 돌립니다. J4, J5, J6 세 축은 손목 중심 한 점에서 만납니다. 집게 레일 위의 평행한 손가락 두 개를 몸체가 벌리고 오므립니다. 툴 중심점은 두 손가락 끝 사이, 손목 중심에서 240 mm 떨어진 곳에 있습니다. 케이블 묶음 선회부에서 아래팔까지 전원, 신호, 공기를 나르는 보호관입니다. 링크에 클립으로 묶고 관절마다 여유를 남겨, 꼬이지 않고 휘어지게 합니다. 목표 툴 중심점이 가야 할 점입니다. 끌면 역기구학 계산이 여섯 관절을 모두 정합니다. 닿지 않는 곳이거나 관절이 한계에 걸리면 빨갛게 바뀝니다.