FIG. 63Cómo funciona
Brazo robótico: mueve las articulaciones y cómo funciona
Desliza hacia un lado, a 250 mm/s, la punta de un brazo robótico de seis ejes junto a una recta concreta del espacio, y una de las articulaciones de su muñeca tiene que girar a 510° por segundo.
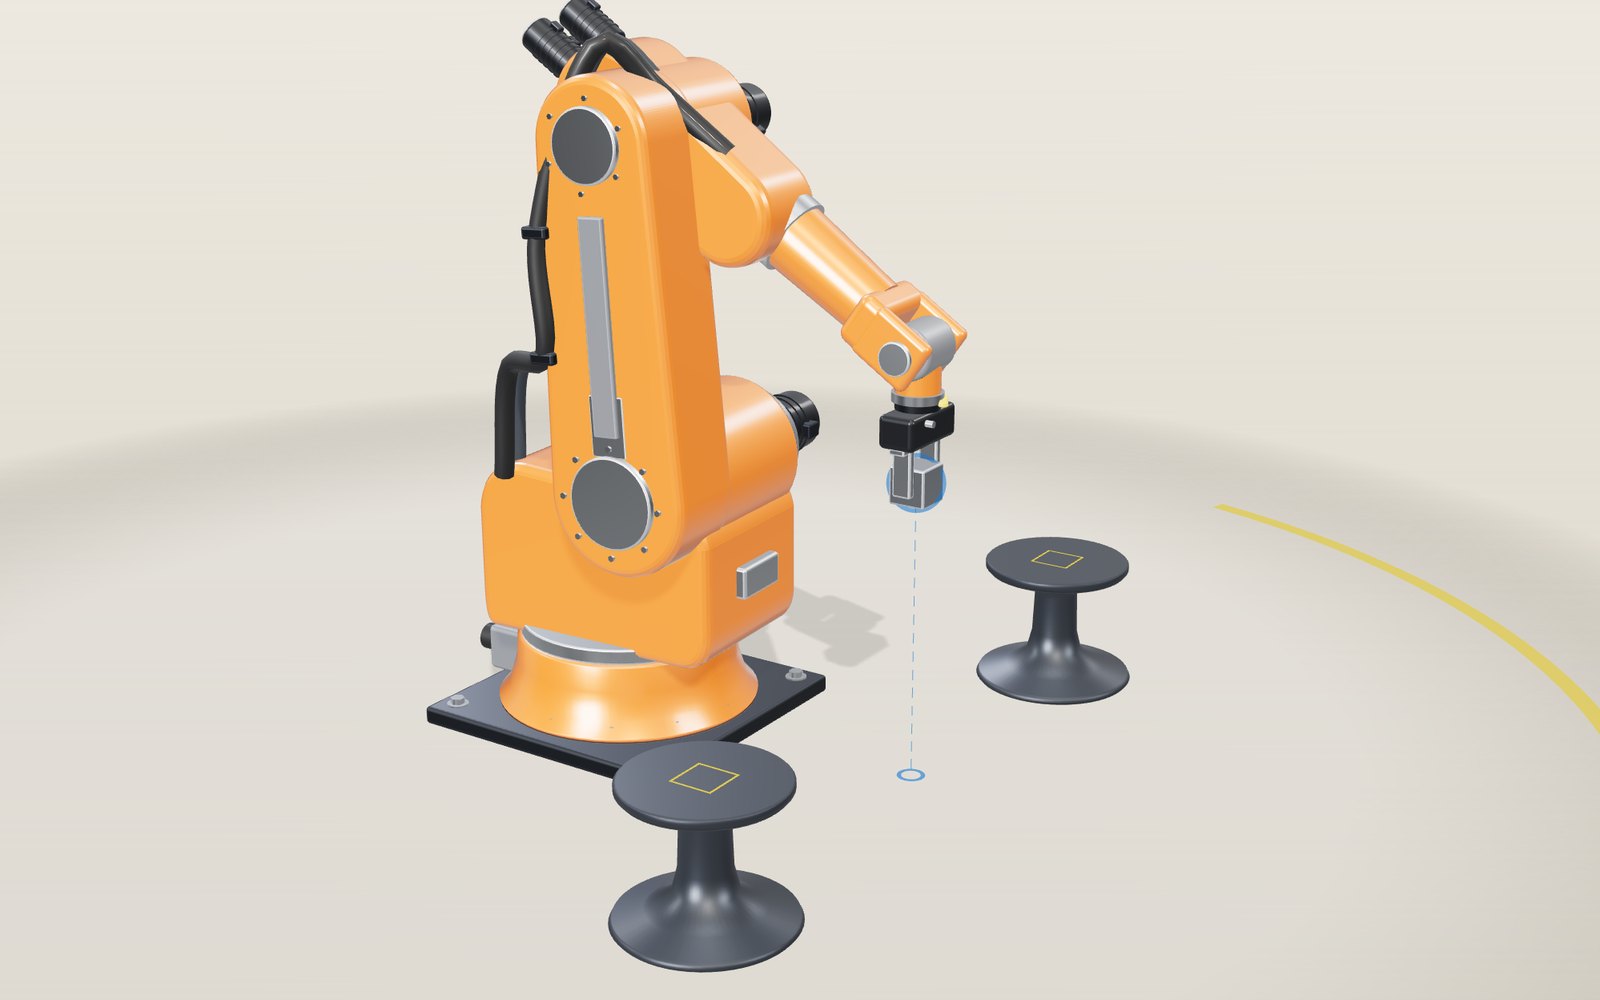
Este dispositivo no puede mostrar el modelo 3D. Abajo puedes leer los pasos de la guía como texto.
1 / 11 Un brazo de seis ejes entre dos soportesEl brazo está atornillado al suelo, con un soporte a cada lado. Seis motores hacen girar seis articulaciones, y la bola azul marca adónde debe ir el punto entre los dedos. Ahora mismo lleva un bloque de acero de un soporte al otro.
Arrastra para girar. Usa la rueda o pellizca para ampliar.
Qué muestra el modelo
Si miras cómo una carrocería avanza por una línea de soldadura, verás brazos naranjas que se agachan, tocan una costura y se retiran, cientos de veces por hora. Cada uno de esos brazos tiene que colocar una herramienta en un punto exacto del espacio, apuntando en una dirección exacta. A los motores no se les puede decir «ve allí». Solo se les puede dar un ángulo. Esta página trata de la aritmética que hay entre una cosa y otra.
El modelo es un brazo industrial de tamaño medio con seis articulaciones de giro, atornillado al suelo entre dos soportes. El eje del hombro está a 520 mm del suelo y a 160 mm por delante del eje de la base, el brazo mide 620 mm, el antebrazo 600 mm y el punto central de la herramienta (el lugar entre las puntas de los dedos) queda 240 mm más allá de la muñeca. Son valores del modelo, elegidos para que se vea y se comporte como un brazo típico de esta clase, no las cifras de un producto concreto.
Puedes arrastrar la bola azul y el brazo la seguirá, o usar los seis controles deslizantes de las articulaciones y ver cómo la bola sigue al brazo. La lectura de la esquina muestra los seis ángulos, la posición de la punta en milímetros, la rapidez con que se mueve la punta y qué articulación gira más deprisa.
Por qué un brazo necesita seis articulaciones
Un objeto rígido en el espacio tiene seis formas independientes de moverse: puede deslizarse en tres direcciones y girar en torno a tres ejes. Una pinza que tiene que coger una pieza desde cualquier posición y con cualquier ángulo necesita controlar las seis, y por eso un brazo de uso general tiene seis articulaciones.
Las tres primeras articulaciones hacen la mayor parte del desplazamiento. J1 hace girar todo el brazo en torno al eje vertical, J2 inclina el brazo en el hombro y J3 inclina el antebrazo en el codo. Entre las tres deciden adónde va la muñeca. Las tres últimas están en la muñeca. J4 hace girar el antebrazo sobre su propia longitud, J5 flexiona la muñeca y J6 hace girar la brida que lleva la herramienta. Ellas deciden hacia dónde apunta la herramienta.
En este modelo, como en la mayoría de los brazos industriales, los ejes de J4, J5 y J6 pasan todos por un mismo punto llamado centro de la muñeca. Esa decisión de diseño resulta importar muchísimo, como verás en las secciones siguientes.
De los ángulos de las articulaciones a la posición de la punta
Pasar de los ángulos a una posición se llama cinemática directa, y es el sentido fácil. Cada articulación hace girar todo lo que hay más allá, así que se pueden encadenar los giros empezando por la base.
En el plano vertical del brazo, mide las distancias hacia fuera desde el eje J1 (llámalas r) y hacia arriba desde el suelo (h). Con J2 medido desde la vertical y J3 medido desde un antebrazo horizontal, el centro de la muñeca queda en
- r = 160 + 620 sin J2 + 600 cos(J2 + J3)
- h = 520 + 620 cos J2 − 600 sin(J2 + J3)
todo en milímetros. En la postura inicial J2 vale 15° y J3 vale 0°, lo que da r = 160 + 160,5 + 579,6 = 900,0 mm y h = 520 + 598,9 − 155,3 = 963,6 mm. J5 vale 75°, que sumado a los 15° de inclinación hacia abajo del antebrazo hace que la pinza apunte recta hacia abajo, de modo que la punta queda 240 mm más abajo, a 723,6 mm. Después J1 hace girar todo ese plano en torno al eje vertical.
Las articulaciones de la muñeca añaden tres giros más. El modelo lo hace con matrices de rotación de 3 × 3 corrientes, una por articulación, multiplicadas en orden. Mueve cualquier control deslizante y la página se limita a ejecutar de nuevo esta cadena.
Hacer el camino inverso desde la punta
La cinemática inversa es el otro sentido: dado el lugar donde debe estar la punta y hacia dónde debe apuntar la pinza, hallar los seis ángulos. Eso es lo que necesita un controlador de robot cada vez que planifica un movimiento en línea recta, y es mucho más difícil. Las ecuaciones no son lineales, puede haber varias respuestas y puede no haber ninguna.
Hay dos grandes maneras de resolverlo. Un solucionador numérico parte de los ángulos actuales, calcula cómo movería la punta un pequeño cambio en cada articulación (la matriz jacobiana), da un paso que reduce el error y repite hasta que el error es minúsculo. Eso sirve para casi cualquier brazo. Para los brazos cuyos tres últimos ejes se cortan en un punto existe además una solución de forma cerrada que no necesita iterar, y el modelo usa esa.
Dividir el problema en el centro de la muñeca
Como los tres ejes de la muñeca se cruzan en un punto, girar J4, J5 o J6 nunca mueve ese punto. Así que el centro de la muñeca se puede hallar antes de conocer ningún ángulo: se parte de la punta objetivo y se retrocede 240 mm en la dirección en que debe apuntar la pinza.
Ahora el problema se divide en dos más pequeños.
- Posición. J1 debe mirar hacia el centro de la muñeca, así que J1 es simplemente su rumbo visto desde arriba. En el plano del brazo, el hombro, el codo y el centro de la muñeca forman un triángulo con dos lados conocidos (620 y 600 mm) y un tercer lado D, la distancia medida del hombro al centro de la muñeca. La ley de los cosenos da el ángulo del codo: sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600). J2 es entonces la dirección hacia el centro de la muñeca menos el ángulo que añade la flexión del codo.
- Orientación. Con J1 a J3 conocidos, se conoce la rotación que producen. Lo que sobra entre esa y la rotación necesaria de la pinza tiene que venir de la muñeca, y los tres ángulos de la muñeca se leen directamente de esa matriz de rotación sobrante.
Toma la posición de agarre en el soporte de la izquierda: punta a 620 mm hacia fuera, 285 mm hacia arriba y 600 mm hacia un lado, con la pinza apuntando hacia abajo. El centro de la muñeca está 240 mm por encima, a 525 mm. Visto desde arriba queda a 862,8 mm del eje J1, con un rumbo de 44,06°, así que J1 = −44,06°. En el plano del brazo r = 702,8 mm y h = 5 mm, por lo que D = 702,8 mm. Entonces sin J3 = 0,3366 y J3 = 19,67°. La dirección hacia el centro de la muñeca es de 89,59° desde la vertical y la flexión del codo aporta 53,50°, así que J2 = 36,09°. Para que la pinza apunte hacia abajo, J5 debe completar el resto hasta 90°: 90 − 36,09 − 19,67 = 34,24°.
Comprobar el solucionador en los dos sentidos
Cifras como estas es fácil equivocarlas en algún detalle, así que el solucionador de la página se probó con el mismo método que usa el navegador. La prueba elige 20 000 conjuntos aleatorios de ángulos dentro de los límites de las articulaciones, calcula la posición de la punta y la rotación de la pinza con la cinemática directa, devuelve esos datos al solucionador inverso y vuelve a aplicar la cinemática directa a la respuesta. Se dejan fuera los conjuntos que quedan a menos de 1° de J5 = 0, por una razón que se explica más abajo. En los 19 836 restantes, el peor error de la punta fue de 7 × 10⁻¹² mm, y todos los conjuntos volvieron a sus ángulos originales con una diferencia de menos de 10⁻¹³ radianes.
El navegador hace la misma comprobación en cada fotograma mientras arrastras: la posición de la punta de la lectura sale de aplicar la cinemática directa a los ángulos que eligió el solucionador, así que si la bola y la lectura llegan a discrepar, algo va mal.
Hasta dónde llega el brazo
El centro de la muñeca nunca puede estar a más de 620 + 600 = 1220 mm del eje del hombro, cuando el brazo está completamente estirado. Con la pinza horizontal, eso deja la punta como mucho a 1620 mm del eje J1. Si arrastras la bola más allá, el brazo se estira todo lo que puede hacia ella. La bola se pone roja y la lectura indica cuántos milímetros le faltan a la punta. Si pides un punto a 2 m de distancia a la altura del hombro, la punta se detiene a 1617 mm, a 386 mm del objetivo.
El alcance no es una cáscara perfecta, porque las articulaciones tienen límites. En el modelo J2 puede inclinarse 60° hacia atrás y 100° hacia delante, y J3 puede subir 85° y bajar 80°. Activa Mostrar alcance para ver la región, en el plano del brazo, a la que pueden llegar las puntas de los dedos con la pinza en su ángulo actual. Cambia el ángulo de la pinza y toda la forma se desplaza, porque la punta queda a 240 mm del centro de la muñeca en otra dirección. El anillo del suelo marca los 340° que puede barrer J1.
Qué falla cuando la muñeca se alinea
Vuelve a mirar el paso de la orientación. Los ángulos de la muñeca se leen de una rotación que deben producir las tres articulaciones de la muñeca. Cuando J5 vale exactamente cero, los ejes de J4 y J6 quedan sobre una misma recta. Girar J4 hacia delante y J6 hacia atrás en la misma cantidad deja entonces la pinza exactamente donde estaba, de modo que hay infinitos pares de ángulos que hacen el mismo trabajo y el solucionador no puede distinguirlos. Esto se llama singularidad de la muñeca. Por eso mismo la prueba de ida y vuelta deja fuera los conjuntos de ángulos muy cercanos a J5 = 0: el solucionador devuelve otro par, igualmente válido, y los ángulos ya no se pueden comparar.
El verdadero problema aparece cerca de la singularidad, no en ella. El paso 6 de la visita guiada mantiene la pinza horizontal, apuntando recto hacia delante, y desliza la punta 440 mm hacia un lado, a 1155 mm del suelo, alcanzando 250 mm/s en la mitad del recorrido. Esa trayectoria pasa a 20 mm de la recta en la que el antebrazo apunta exactamente en la dirección de la pinza. Lejos del cruce, la muñeca apenas se mueve. Cerca de él, J4 tiene que hacer pasar la flexión de J5 de un lado al otro, y J6 tiene que deshacer el giro para que la pinza no se retuerza. A lo largo de todo el recorrido J4 va de −81,2° a +81,2°, y 39,2° de eso ocurren mientras la punta recorre los 20 mm centrales. En su momento más rápido, J4 tiene que girar 2,04° por cada milímetro que avanza la punta, lo que a 250 mm/s significa 510° por segundo. A 1000 mm/s serían unos 2040° por segundo, y una trayectoria 10 mm más cercana duplica aproximadamente ambas cifras.
Ningún motor puede seguir eso, así que un controlador real tiene que frenar la punta, detenerse con un error o dejar que la trayectoria se aparte de la línea recta. Los manuales de robótica dan como caso básico de singularidad la alineación de dos ejes de articulaciones de giro: en esa postura el brazo pierde la capacidad de mover la herramienta en alguna dirección. El remedio es planificar: inclinar la pinza unos grados o desplazar la trayectoria para que la muñeca nunca se acerque.
Mover un bloque de un soporte al otro
El ciclo de recoger y colocar del modelo tiene ocho movimientos. Un movimiento articular lleva el brazo sobre el bloque. Después vienen tres movimientos en línea recta: bajar hasta la altura de agarre, volver a subir cuando se cierran los dedos y recorrer 1,2 m hasta el otro soporte. Luego baja de nuevo, abre los dedos y se levanta para despejar la zona.
Cada movimiento en línea recta se planifica pidiendo al solucionador inverso los ángulos en cada fotograma. La rotación de la pinza se mantiene fija en el espacio durante todo el trayecto, así que cuando J1 gira de −44,06° a +44,06°, J6 gira los mismos 88° para que el bloque no dé vueltas entre los dedos.
Cada movimiento acelera y frena con suavidad. Con ese perfil, la velocidad máxima es 1,5 veces la media, de modo que un movimiento de longitud L planificado para una velocidad máxima v dura 1,5 L ÷ v. A 1 m/s el traslado de 1,2 m dura 1,8 segundos.
Compartir el suelo con personas
Un brazo industrial convencional trabaja dentro de una valla, y abrir la puerta lo detiene. Los robots colaborativos, o cobots, están pensados para trabajar junto a personas, y las normas de seguridad que los regulan fijan cifras que se pueden comprobar.
La norma ISO 10218-1, la norma de seguridad para robots industriales, dice que con control de velocidad reducida la velocidad del punto central de la herramienta no debe superar los 250 mm/s. Activa el modo colaborativo y el modelo limita la punta a esa cifra; el traslado de 1,2 m dura ahora 7,2 segundos en lugar de 1,8.
La especificación ISO/TS 15066 describe cuatro maneras en que personas y robots pueden compartir el espacio: una parada de seguridad supervisada, el guiado manual, la supervisión de velocidad y distancia, y la limitación de potencia y fuerza. Para la limitación de potencia y fuerza enumera con cuánta fuerza puede presionar un robot sobre cada región del cuerpo. Para las manos y los dedos el límite es de 140 N cuando la mano queda atrapada contra algo (contacto cuasiestático), y el doble, 280 N, para un golpe breve tras el cual la mano puede apartarse (contacto transitorio). La tabla indica 65 N para la cara, pero el mismo documento dice que el contacto con la cara, el cráneo y la frente no es admisible en absoluto.
El mismo documento convierte los límites de fuerza en límites de velocidad. Modela la mano como un muelle con una rigidez de 75 N/mm y una masa de 0,6 kg, y el robot como una masa efectiva igual a la mitad de sus partes móviles más la carga útil. La velocidad máxima segura es entonces v = F ÷ √(μk), donde μ es la masa reducida de las dos. Para un brazo con 30 kg de partes móviles que lleva 2 kg, la masa efectiva es de 17 kg, μ es de 0,58 kg y el límite transitorio para la mano resulta ser de 1,34 m/s. Un brazo o una carga más pesados lo reducen, y esa es una de las razones por las que los cobots son ligeros. Son cifras de ejemplo para este modelo; la norma exige una evaluación de riesgos con los valores del robot real.
En qué es el modelo más simple que un brazo real
- Las articulaciones se mueven exactamente donde se les manda. Las articulaciones reales tienen reductores, a menudo de engranaje armónico, con algo de holgura y elasticidad, y los eslabones reales se flexionan con la carga.
- No hay dinámica. Un controlador real también tiene que limitar la aceleración, el par y la corriente de los motores, y frena cerca de las singularidades y de los límites de las articulaciones.
- El solucionador siempre elige la respuesta más cercana a los ángulos actuales. La geometría admite hasta ocho respuestas para una misma postura de la punta: J1 mirando hacia el punto o apartado de él, el codo arriba o abajo, y la muñeca volteada o no. El modelo solo usa la familia de codo arriba.
- No se comprueban las colisiones entre el brazo, los soportes y el suelo, salvo que se mantiene el objetivo por encima del suelo.
- El modo cobot solo limita la velocidad. No mide la fuerza de contacto.
Una breve historia
George Devol presentó su patente de un brazo programable de transferencia en 1954, y se la concedieron en 1961. La máquina construida a partir de ella, Unimate, se puso a trabajar en una línea de General Motors en Ewing Township, Nueva Jersey, en 1961. En 1969 Victor Scheinman, de la Universidad de Stanford, diseñó el brazo Stanford, un brazo totalmente eléctrico con seis grados de libertad cuyos eslabones estaban dispuestos de modo que las soluciones del brazo se calcularan deprisa. En 1973 KUKA construyó su primer robot, FAMULUS, y ASEA presentó el IRB 6, el primer robot industrial totalmente eléctrico y controlado por microprocesador; el primero fue a parar a Magnussons, en Genarp (Suecia), para encerar y pulir tubos de acero doblados a 90°. Los cobots llegaron más tarde: los inventaron en 1996 J. Edward Colgate y Michael Peshkin, de la Universidad Northwestern.
Un ejemplo de dos articulaciones con dos soluciones
El solucionador de seis ejes se entiende mejor si antes haces el mismo trabajo con dos articulaciones. Toma un brazo plano con un eslabón superior de 620 mm y un antebrazo de 600 mm, las longitudes del modelo, y pon su hombro en el origen. Los ángulos de aquí son los planos de siempre, así que no son los mismos números que los de los controles J2 y J3: el ángulo del hombro se mide desde la horizontal, y el ángulo del codo es lo que el antebrazo se desvía de la línea recta del eslabón superior.
Supón que la muñeca debe llegar a un punto situado a 800 mm hacia fuera y 300 mm hacia arriba. Su distancia al hombro es D = √(800² + 300²) = 854,4 mm. La ley de los cosenos da la flexión del codo:
- cos(codo) = (D² − 620² − 600²) ÷ (2 × 620 × 600) = (730 000 − 384 400 − 360 000) ÷ 744 000 = −0,01935
así que el codo se flexiona 91,11°. Un coseno no dice si el ángulo es positivo o negativo, y esa es toda la razón de que haya dos respuestas. Con una flexión de −91,11° (codo arriba) el ángulo del hombro es de 65,15° y el codo queda en (260, 563) mm, por encima de la línea que va del hombro a la muñeca. Con +91,11° (codo abajo) el ángulo del hombro es de −24,04° y el codo queda en (566, −253) mm, por debajo de ella. Si pones cualquiera de los dos conjuntos de ángulos en las ecuaciones directas, obtienes exactamente (800, 300). Los dos brazos son reales, los dos son válidos, y un controlador tiene que elegir uno. El brazo de seis ejes añade otras dos fuentes de duplicación, J1 mirando hacia el otro lado y la muñeca volteada, y así una misma postura de la herramienta puede tener hasta ocho soluciones.
Cuál elegir es una cuestión práctica. La respuesta con el codo abajo pondría aquí el codo 253 mm por debajo del hombro, lo que en un brazo montado en el suelo puede significar chocar con la base o con la mesa. Los controladores suelen elegir la solución más cercana a los ángulos actuales, para que el brazo no pase de golpe el codo al otro lado en mitad de un movimiento. El modelo hace lo mismo, y por eso nunca lo ves dar la vuelta.
Cuánto par necesita cada articulación
Las articulaciones no trabajan todas igual de duro. La gravedad tira de cada eslabón, y el tirón sobre una articulación es el peso multiplicado por la distancia horizontal desde esa articulación hasta el peso. El hombro soporta todo lo que hay más allá, y a las mayores distancias.
Aquí tienes una estimación aproximada con masas supuestas, ya que el modelo no tiene ninguna. Supón que el brazo pesa 20 kg con su centro a 310 mm del hombro, que el antebrazo con sus motores de muñeca pesa 12 kg con su centro a 300 mm más allá del codo, y que la pinza sostiene un bloque de 6 kg en el alcance máximo de 1,22 m. Con todo el brazo en horizontal:
- Brazo: 20 × 9,81 × 0,31 = 61 N·m
- Antebrazo: 12 × 9,81 × 0,92 = 108 N·m
- Carga: 6 × 9,81 × 1,22 = 72 N·m
- Total en el hombro: unos 241 N·m
El codo solo tiene que sostener lo que queda más allá de él: 12 × 9,81 × 0,30 + 6 × 9,81 × 0,60 = 71 N·m. La muñeca soporta mucho menos, y por eso los motores de la muñeca son pequeños y van atrás, en el antebrazo. Esto también muestra por qué el hombro es el motor más grande del brazo, y por qué el mismo brazo levanta mucho menos cuando está estirado que cuando la carga se mantiene cerca de la base. A una cuarta parte de la distancia, el mismo bloque costaría al hombro una cuarta parte del par.
Un servomotor no puede producir 241 N·m directamente. Hay que dividir por la relación del reductor y por su rendimiento. Con una relación de 120 y un rendimiento supuesto del 80 por ciento, el motor necesita 241 ÷ (120 × 0,8) = 2,5 N·m, más o menos lo que puede dar un motor de unos cientos de vatios. El precio es la velocidad: un motor que gira a 3000 rpm mueve la articulación a 25 rpm, o 150° por segundo.
Por qué los motores necesitan un reductor
Esa relación es la razón de que casi todas las articulaciones de un brazo real tengan un reductor junto al motor. Un motor es ligero y rápido, pero débil. Un reductor cambia velocidad por par, y en un robot además tiene que ser rígido, casi no tener holgura y caber en una articulación. Dominan dos diseños.
Un engranaje de onda de deformación, que se vende con el nombre de Harmonic Drive, tiene tres piezas: un generador de onda elíptico en el eje del motor, una copa de acero delgada y flexible con dientes por fuera (el flexspline) y un anillo rígido con dientes por dentro (el circular spline). El circular spline tiene dos dientes más que el flexspline. Mientras la elipse gira, los dientes del flexspline engranan con el anillo en dos regiones opuestas, y cada media vuelta de la entrada hace retroceder el flexspline un diente. Un flexspline de 200 dientes da así una relación de 200 ÷ 2 = 100 con una sola etapa (este número de dientes es un ejemplo). El fabricante afirma que el engranaje no tiene holgura porque los dientes permanecen engranados, y que su tamaño y su peso no dependen de la relación.
Un engranaje cicloidal, que Nabtesco vende como reductor RV, usa dos etapas. Primero una etapa de engranajes rectos reduce la velocidad del motor, y después unos cigüeñales mueven dos discos con lóbulos alrededor de un anillo de pasadores. Los discos tienen un lóbulo menos que pasadores, de modo que cada vuelta del cigüeñal hace avanzar la salida un pasador. Las relaciones van de unos 30:1 a más de 300:1, la holgura es de menos de 1 minuto de arco, y la carcasa contiene grandes rodamientos que soportan la carga del brazo. Nabtesco dice que su reductor cicloidal puede absorber hasta cinco veces su par nominal en una parada de emergencia. El diseño RV llegó al mercado en 1985.
Los engranajes de onda de deformación son ligeros y compactos, y los cicloidales soportan grandes cargas y golpes, por lo que los diseñadores suelen sopesar esas cualidades articulación por articulación. Ninguno de los dos tipos está libre de elasticidad, y una articulación con un engranaje de 100:1 se tuerce un poco bajo carga, lo cual es una de las razones de que la punta de un brazo real quede algo desviada respecto a la calculada.
Robots reales y cifras reales
El primer brazo robótico industrial trabajó en una planta de fundición a presión. En 1961 se instaló un Unimate, diseñado a partir de la patente de George Devol, en una planta de General Motors de la zona de Trenton, Nueva Jersey, donde descargaba piezas fundidas de una prensa de fundición a presión, un trabajo caluroso y peligroso. El museo Henry Ford conserva esa primera máquina. IEEE Spectrum cuenta que el prototipo pesaba unos 1360 kg y tuvo que inventar su propio sistema de control y de memoria.
Más de 60 años después, los brazos son habituales. La Federación Internacional de Robótica contó 542 000 robots industriales instalados en todo el mundo en 2024, y 4 664 000 en funcionamiento. China instaló 295 000 de ellos, el 54 por ciento del total mundial. Japón instaló 44 500 y la República de Corea 30 600, el cuarto mercado por instalaciones anuales. Detrás de estas cifras hay brazos que se parecen a este modelo: seis articulaciones, una muñeca esférica y un reductor en cada eje.
Las normas de seguridad se desarrollaron en paralelo. La ISO 10218-1 fija el límite de 250 mm/s con control de velocidad reducida que usa el modo colaborativo, y la ISO/TS 15066 describe cuatro métodos colaborativos con límites de fuerza por región del cuerpo. Según un integrador alemán de robots, su contenido se ha incorporado a la edición de 2025 de la ISO 10218-2. La cifra de 280 N para un golpe breve en la mano y la de 140 N para una mano atrapada son límites de contacto. No son la fuerza que un robot puede ejercer en general, que depende de su carga útil y de su velocidad.
Los robots médicos usan la misma cinemática para otro trabajo. La Administración de Alimentos y Medicamentos de EE. UU. (FDA) describe los dispositivos quirúrgicos asistidos por robot como una consola del cirujano conectada a un carro con tres o cuatro brazos articulados que sujetan la cámara y los instrumentos, y señala que el dispositivo en realidad no es un robot porque no puede funcionar sin control humano directo. La agencia ha autorizado estos dispositivos para intervenciones como la extirpación de la vesícula biliar y la histerectomía, y no ha autorizado ninguno específicamente para tratar o prevenir el cáncer.
Escribir un brazo como una tabla DH
La cinemática directa necesita una descripción del brazo: dónde está cada eje de articulación respecto al anterior. Los fabricantes de robots usan una convención compacta que lleva el nombre de Jacques Denavit y Richard Hartenberg. Cada articulación recibe una fila de cuatro números. d es la distancia a lo largo del eje de la articulación anterior, a es la longitud de la perpendicular común al eje siguiente, α es el giro entre los dos ejes y θ es el propio ángulo de la articulación. Seis filas describen un brazo de seis ejes, y al multiplicar las seis pequeñas transformaciones se obtiene la postura de la herramienta.
El brazo de esta página se puede escribir así. Su primera fila es d = 520 mm y a = 160 mm con un giro de 90°, lo que sitúa el eje del hombro por encima y por delante de J1. La segunda fila es a = 620 mm, el brazo, con θ = J2 menos 90° porque el modelo cuenta J2 desde la vertical. La cuarta fila es d = 600 mm, el antebrazo hasta el centro de la muñeca, y la última fila es d = 240 mm, del centro de la muñeca al punto entre las puntas de los dedos. La tabla de la pestaña de controles recoge las seis filas. Una comprobación con 5000 posturas aleatorias mostró que el producto DH y la fórmula directa de esta página coinciden con una precisión mejor que una millonésima de milímetro.
Universal Robots publica el mismo tipo de tabla para sus brazos, junto con la masa y el centro de masa de cada eslabón. Para el UR5e, que comparte su tabla con el UR7e, las filas dan d1 = 162,5 mm, a2 = −425 mm, a3 = −392,2 mm, d4 = 133,3 mm, d5 = 99,7 mm y d6 = 99,6 mm. Con todas las articulaciones en cero, la brida queda por tanto en x = −425 − 392,2 = −817,2 mm, y = −(133,3 + 99,6) = −232,9 mm y z = 162,5 − 99,7 = 62,8 mm, algo que la comprobación reproduce exactamente. Los desfases d4 y d5 son la razón de que un brazo UR tenga su característica muñeca escalonada: sus tres ejes de muñeca no se cruzan en un punto.
Ese detalle cambia la forma de resolver el brazo. Sin una muñeca esférica, los problemas de posición y de orientación ya no se separan en un centro de la muñeca. El brazo transparente del escenario se resuelve en cambio por métodos numéricos: se parte de la última respuesta, se calcula cómo se mueve la brida para un cambio diminuto de cada articulación (la jacobiana) y se mueven las articulaciones para reducir el error, con un poco de amortiguación para que los pasos sigan siendo pequeños cerca de una singularidad. Ejecutado 60 veces con posturas aleatorias para cada una de las ocho tablas, el solucionador cae a menos de 0,04 mm del objetivo.
Tres maneras de perder una dirección
Una singularidad es una postura en la que la jacobiana pierde rango: alguna dirección de movimiento de la herramienta exigiría una velocidad infinita de las articulaciones. En un brazo como este, con muñeca esférica, el determinante de la jacobiana se factoriza limpiamente. Es igual a L2 × L3 × |cos J3| × r × |sin J5|, donde L2 y L3 son los eslabones de 620 mm y 600 mm y r es la distancia horizontal del centro de la muñeca al eje J1. La comprobación compara esta fórmula con el determinante numérico en 2000 posturas aleatorias y las encuentra iguales.
Cada factor es un tipo de singularidad. Cuando sin J5 es cero, J4 y J6 se alinean: la singularidad de la muñeca con la que empezó esta exposición. Cuando cos J3 es cero, el brazo y el antebrazo quedan en una misma recta, estirados o plegados hacia atrás: la singularidad del codo, en el borde de la zona de alcance. Cuando r es cero, el centro de la muñeca queda justo encima de J1: la singularidad del hombro, en la que girar J1 hace girar la muñeca sobre sí misma en lugar de desplazarla hacia un lado.
La barra de Manipulabilidad de la lectura muestra este determinante como una fracción de su valor máximo dentro de los límites de las articulaciones. El Mapa de singularidades colorea la zona de alcance según los factores de posición, |cos J3| × r, de modo que las bandas pálidas son los lugares que hay que evitar al planificar un movimiento recto y rápido. Los brazos de Universal Robots tienen los mismos tres tipos de singularidad, aunque los desfases de su muñeca las desplazan ligeramente.
Movimientos articulares y movimientos lineales
Un programa de robot puede pedir un movimiento de dos maneras. Un movimiento articular hace girar todas las articulaciones a la vez desde su ángulo inicial hasta el final, cada una a su propio ritmo uniforme. Un movimiento lineal mantiene la herramienta sobre una recta y resuelve la cinemática inversa durante todo el trayecto. Los dos empiezan y terminan en las mismas posturas, así que la diferencia está en el camino intermedio.
Entre los dos soportes, un movimiento lineal recorre 1,200 m en 1,80 segundos a 1000 mm/s. Un movimiento articular entre las mismas posturas solo hace girar J1 y J6, de modo que la punta describe un arco de 863 mm de radio en torno al eje J1. Ese arco mide 1,327 m y tarda 1,99 segundos, pero el brazo no se acerca nunca a una singularidad. Las trazas del escenario muestran las dos trayectorias.
Más allá de la singularidad de la muñeca la diferencia es enorme. El movimiento lineal desliza la punta 440 mm a hasta 250 mm/s mientras J4 llega a un pico de 510° por segundo. El movimiento articular entre las mismas dos posturas sigue un camino que solo es 5 mm más largo y J4 nunca supera los 10° por segundo. Los controladores reales ofrecen los dos movimientos por esta razón. Los movimientos articulares son más rápidos y seguros cuando no importa el camino intermedio, y los lineales se usan cuando la herramienta tiene que seguir una línea, como un cordón de soldadura o de pegamento, después de que el programador haya comprobado que la trayectoria no tiene singularidades.
Carga útil y par de las articulaciones en un cobot real
El panel de par usa el mismo principio que la estimación anterior: el par en torno a una articulación es la tasa con que cambia la energía potencial cuando esa articulación gira. Para el brazo del modelo usa las masas supuestas de la estimación, 20 kg para el brazo y 12 kg para el antebrazo, y reproduce los 241 N·m del hombro y los 71 N·m del codo con el brazo en horizontal y 6 kg en la pinza.
Para los brazos de Universal Robots usa las masas de los eslabones y los centros de masa de la tabla del fabricante. Con el brazo extendido recto (todas las articulaciones en cero salvo la de la muñeca J4, en −90°) y su carga nominal de 7,5 kg en la brida, un UR7e necesita unos 129 N·m en el hombro y 56 N·m en el codo. Un UR20, con 20 kg y 1750 mm de alcance, necesita unos 657 N·m en el hombro. Esas cifras muestran por qué la carga útil nominal y el alcance se compensan entre sí: el UR16e lleva 16 kg a solo 900 mm, y el UR30 lleva 30 kg a 1300 mm. Las cifras de aquí son estáticas. Un controlador real suma el par necesario para acelerar los eslabones, así que a plena velocidad los motores necesitan más que esto.
Elegir una pinza
La herramienta de la brida importa tanto como el brazo. Una pinza de dos dedos aprieta una pieza por sus lados, de modo que sirve para piezas con caras paralelas y puede sujetarlas con firmeza frente a fuerzas laterales. Robotiq indica para su 2F-85 una carrera de 85 mm y una carga útil de 5 kg, y para el 2F-140, más ancho, una carrera de 140 mm y 2,5 kg, y cada una pesa unos 1 kg. Una ventosa sujeta una pieza por su cara superior mediante vacío, lo que sirve para cajas, chapa y vidrio, pero exige una superficie plana y estanca. Un electroimán sujeta las piezas de acero por su cara superior y las suelta cuando se corta la corriente. En el modelo, la ventosa y el imán sujetan por arriba el bloque de 70 mm, de modo que el punto central de la herramienta queda 35 mm más alto que con los dedos, y el ciclo de recoger y colocar ajusta sus alturas en consecuencia.
Las cifras de la lista de robots
Cada entrada de la lista de robots procede de la página de producto del fabricante o de la página de una agencia espacial, revisada el 27 de octubre de 2026, y el enlace a la fuente está bajo cada entrada. La carga útil es la carga útil nominal, y el alcance es la cifra del fabricante, que en la mayoría de los brazos es la distancia desde el eje J1 hasta la muñeca o la brida con el brazo totalmente estirado. Yaskawa da por separado un alcance horizontal y otro vertical, y la lista usa el horizontal. Los brazos espaciales se enumeran con lo que dan sus agencias: el Canadarm2 mide 17 m y puede manejar cargas de hasta 116 000 kg en órbita, el Brazo robótico europeo mide 11 m, tiene siete articulaciones y mueve cargas de 8 t, y el brazo del rover Perseverance mide 2,1 m y tiene cinco grados de libertad. Los valores que una fuente no indica se omiten en lugar de estimarlos.
Malentendidos frecuentes
«El brazo ve dónde está su mano». En este modelo y en la mayoría de los brazos industriales, el controlador no mira la herramienta. Lee el codificador de cada articulación, ejecuta la cinemática directa y supone que los eslabones miden lo que se le dijo. Si un eslabón se flexiona o un engranaje se tuerce, la punta real difiere de la calculada. Por eso se añaden cámaras y calibración cuando la precisión importa.
«Ir de A a B significa moverse en línea recta». Solo si el controlador lo planifica así. Un movimiento articular hace girar todas las articulaciones de modo uniforme desde el principio hasta el final, y la punta describe una curva. Un movimiento en línea recta necesita el solucionador inverso en cada fotograma, que es lo que hace el modelo en los tres movimientos rectos del ciclo de recoger y colocar, y es el tipo de movimiento que puede toparse con una singularidad.
«Más articulaciones significa siempre más habilidad». Seis bastan para colocar y orientar una herramienta. Una séptima articulación añade redundancia, de modo que la misma postura de la herramienta se puede alcanzar con distintas posiciones del codo, y eso ayuda a evitar obstáculos. También significa que el solucionador tiene infinitas respuestas en lugar de un puñado, por lo que hay que decirle cómo elegir.
«Un cobot es seguro por sí solo». Las normas juzgan una aplicación entera. Un brazo suave que sostiene un cuchillo afilado no es seguro, y unos límites de velocidad aceptables para una mano pueden no serlo para la cabeza. La ISO/TS 15066 exige una evaluación de riesgos con el robot, la herramienta y la carga reales; las cifras de esta exposición son ejemplos.
«250 mm/s es el límite de velocidad de los cobots». Es el límite del control de velocidad reducida de la ISO 10218-1. En la limitación de potencia y fuerza, la velocidad permitida sale del límite de fuerza y de la masa efectiva, como en el ejemplo de 1,34 m/s de más arriba, y puede ser mucho mayor.
Cosas que probar en la pantalla
- Pulsa Nombres de piezas y luego arrastra despacio la bola azul en círculo alrededor del brazo. Mira cómo la lectura de J1 sigue el rumbo de la bola visto desde arriba, y fíjate en qué lecturas de articulaciones cambian cuando la bola se acerca a la base.
- Activa Mostrar alcance y mueve el control Ángulo de la pinza de 0 a 90. La región azul se desplaza, porque la punta cuelga a 240 mm del centro de la muñeca en otra dirección. Busca el ángulo con el que el brazo puede llegar más alto.
- Arrastra la bola más lejos de lo que puede estirarse el brazo. Se pone roja y la lectura indica cuánto le falta a la punta. Unos 1,6 m con la pinza horizontal es el límite.
- Pon J5 a 0. Los ejes de J4 y J6 quedan ahora sobre una recta, así que gira J4 en un sentido y J6 hacia atrás en la misma cantidad: la pinza se queda donde estaba. Esa es la singularidad de la muñeca de la sección anterior, vista directamente.
- Pulsa Reproducir, activa el Modo colaborativo y cronometra un traslado. Tarda 7,2 segundos en lugar de 1,8.
- Prueba los seis controles de las articulaciones sin tocar la bola, y anota el par de J2 y J3 que lleva la punta al suelo entre los soportes. Luego compruébalo arrastrando la bola hasta allí.
- Abre el banco DH en la pestaña de controles, elige el UR3e y arrastra la bola hasta un soporte. El brazo transparente se queda corto y el panel indica por cuántos milímetros, porque su alcance es de 500 mm.
- Activa el Mapa de singularidades, arrastra la bola a través de una banda pálida y mira cómo la barra de Manipulabilidad cae hacia cero.
Preguntas
¿Qué significa seis ejes?
Significa seis articulaciones en cadena, cada una girando en torno a su propio eje. Seis es el número necesario para colocar una herramienta en cualquier posición y apuntarla en cualquier dirección dentro del alcance, porque un objeto rígido puede deslizarse de tres maneras y girar de tres maneras.
¿Por qué un robot necesita cinemática inversa si sus motores solo aceptan ángulos?
Los trabajos se describen por el lugar donde debe estar la herramienta, como una costura de soldadura, una pieza en una cinta transportadora o el agujero de un tornillo. Algo tiene que convertir cada uno de esos puntos en seis ángulos. En los movimientos en línea recta el controlador lo hace muchas veces a lo largo de la trayectoria, no solo en los extremos.
¿Hay un único conjunto de ángulos para cada posición?
Normalmente no. En un brazo como este, una misma postura de la punta se puede alcanzar de hasta ocho maneras: girando J1 hacia el punto o de espaldas a él, flexionando el codo hacia arriba o hacia abajo y volteando la muñeca. El modelo elige la respuesta más cercana a los ángulos actuales para que el brazo nunca dé saltos.
¿Qué es exactamente una singularidad?
Es una postura en la que dos o más ejes de articulaciones se alinean, de modo que el brazo pierde la capacidad de mover la herramienta en alguna dirección, o varias combinaciones de articulaciones hacen lo mismo. Cerca de una, un movimiento pequeño y lento de la herramienta puede exigir un movimiento muy rápido de una articulación. En el modelo, una trayectoria a 20 mm de la singularidad de la muñeca exige a J4 510° por segundo con la punta a 250 mm/s.
¿Por qué se pone roja la bola?
Se pone roja cuando el solucionador no puede alcanzar el punto con exactitud, ya sea porque está más lejos de lo que llega el brazo estirado o porque una articulación tendría que pasar de su límite. Entonces el brazo se acerca todo lo que puede y la lectura indica cuánto se queda corto o qué articulación está en su límite.
¿Cómo evitan los robots colaborativos hacer daño a las personas?
Combinan varias medidas de las normas: limitar la velocidad de la herramienta, vigilar la distancia a las personas y frenar cuando se acercan, detenerse cuando alguien entra en una zona y limitar la fuerza con que pueden presionar. La ISO/TS 15066 enumera límites de fuerza por región del cuerpo, por ejemplo 140 N para una mano atrapada.
¿Resuelve un controlador real las ecuaciones de la misma manera?
En los brazos cuyos tres ejes de muñeca se cruzan en un punto son habituales las soluciones de forma cerrada como la de aquí, porque son rápidas y predecibles. Los brazos sin esa disposición, o con siete articulaciones, suelen recurrir a métodos numéricos que usan la jacobiana y iteran hacia la respuesta.
¿Puede el brazo llegar a lo que tiene detrás?
En parte. J1 puede girar 170° a cada lado, lo que deja un hueco de 20° detrás de la base, y el brazo puede inclinarse 60° hacia atrás. El solucionador también considera J1 apartado del punto y el brazo inclinado hacia atrás sobre la base, y usa esa respuesta solo cuando cabe dentro de los límites y está más cerca de la postura actual.
¿Por qué un problema de alcance tiene dos soluciones en un brazo con codo?
La ley de los cosenos da el coseno del ángulo del codo, y un coseno es igual para un ángulo positivo y para uno negativo. Los dos ángulos ponen el codo por encima o por debajo de la línea que va del hombro a la muñeca. En el ejemplo con la muñeca a 800 mm hacia fuera y 300 mm hacia arriba, la postura de codo arriba tiene el hombro a 65,15° y la de codo abajo a −24,04°, y las dos alcanzan el punto con exactitud.
¿Por qué las articulaciones de un robot necesitan un reductor?
Un motor es rápido y ligero pero débil. En la estimación de par de más arriba, el hombro necesita unos 241 N·m, mientras que un motor tras un reductor de 120:1 con un rendimiento del 80 por ciento necesita solo unos 2,5 N·m. El precio es la velocidad, ya que 3000 rpm en el motor se convierten en 25 rpm en la articulación.
¿Qué diferencia hay entre un engranaje de onda de deformación y uno cicloidal?
Un engranaje de onda de deformación deforma una copa de acero delgada contra un anillo con dos dientes más, y obtiene su relación del número de dientes, por ejemplo 200 ÷ 2 = 100. Un engranaje cicloidal usa una etapa de engranajes rectos seguida de discos con lóbulos que ruedan alrededor de pasadores, y la relación sale de las dos etapas. Los dos tienen muy poca holgura.
¿Es un robot quirúrgico realmente un robot?
La FDA de EE. UU. dice que un dispositivo quirúrgico asistido por robot en realidad no es un robot, porque no puede realizar una cirugía sin control humano directo. El cirujano mueve los mandos en una consola, y los brazos de un carro junto a la cama mueven los instrumentos.
¿Qué son los parámetros DH?
Cuatro números por articulación, llamados así por Denavit y Hartenberg, que indican cómo está situado cada eje de articulación respecto al anterior: una distancia a lo largo del eje antiguo (d), una distancia hasta el eje nuevo (a), un giro (α) y el ángulo de la articulación (θ). Seis filas describen un brazo de seis ejes. Universal Robots publica sus tablas, y la pestaña de controles las muestra.
¿Por qué un brazo UR necesita un solucionador numérico cuando este brazo tiene una fórmula?
Los tres ejes de la muñeca de un brazo UR no se cruzan en un punto por los desfases d4 y d5, así que el problema no se divide en un centro de la muñeca. Existen soluciones de forma cerrada para esa disposición, pero un solucionador jacobiano amortiguado es más sencillo de mostrar y cae a menos de 0,04 mm en la comprobación.
¿Es más rápido un movimiento articular o uno lineal?
Normalmente el articular, porque cada articulación hace su giro más corto. Entre los dos soportes el movimiento articular tarda 1,99 segundos a lo largo de un arco de 1,327 m y el lineal 1,80 segundos a lo largo de 1,200 m con el mismo límite de velocidad de la punta, pero más allá de la singularidad de la muñeca el movimiento lineal exige que J4 llegue a 510° por segundo.
Términos
- Articulación (eje): una conexión giratoria del brazo. J1 es la más cercana al suelo y J6 la más cercana a la herramienta.
- Cinemática directa: calcular dónde está la herramienta a partir de los ángulos de las articulaciones.
- Cinemática inversa: calcular los ángulos de las articulaciones que llevan la herramienta a una posición y una orientación dadas.
- Punto central de la herramienta (TCP): el punto de referencia de la herramienta que posiciona el controlador, aquí el punto entre las puntas de los dedos.
- Centro de la muñeca: el punto donde se cruzan los ejes de J4, J5 y J6.
- Muñeca esférica: una muñeca cuyos tres ejes se cruzan en un punto, lo que permite una solución inversa de forma cerrada.
- Jacobiana: la matriz que indica con qué rapidez se mueve la herramienta ante pequeños cambios de cada ángulo de articulación.
- Singularidad: una postura en la que los ejes de las articulaciones se alinean y el brazo pierde una dirección de movimiento; el caso de la muñeca se llama también vuelco de muñeca.
- Espacio de trabajo: el conjunto de puntos a los que puede llegar la herramienta.
- Cobot: un robot diseñado para trabajar en contacto directo y cercano con personas.
- Limitación de potencia y fuerza: un método colaborativo en el que puede haber contacto, pero la fuerza y la presión se mantienen por debajo de límites fijados.
- Contacto cuasiestático y transitorio: una parte del cuerpo atrapada contra algo, frente a un golpe breve tras el cual puede apartarse.
- Holgura: el pequeño juego entre los dientes de los engranajes, que permite que la salida se mueva un poco antes de que la entrada la mueva.
- Relación de reducción: cuántas vueltas del motor dan una vuelta de la articulación, por ejemplo 120:1.
- Codo arriba / codo abajo: las dos maneras en que un brazo de dos eslabones puede llegar al mismo punto.
- Parámetros DH: cuatro números por articulación (d, a, α, θ) que describen la geometría de un brazo en serie.
- Manipulabilidad: el tamaño del determinante de la jacobiana, que cae a cero en una singularidad.
- Movimiento articular y movimiento lineal: interpolar los ángulos de las articulaciones, o mantener la herramienta sobre una recta.
- Carga útil nominal: la mayor carga que permite el fabricante en la brida, normalmente con condiciones sobre el centro de masa.
Fuentes
- International Federation of Robotics, Robot History (KUKA Famulus 1973, primer robot con seis ejes accionados electromecánicamente; ASEA IRB 6 presentado en agosto de 1973, primer robot totalmente eléctrico controlado por microprocesador en 1974, comprado por Magnussons en Genarp para encerar y pulir tubos de acero doblados a 90°; el Vicarm de Scheinman). https://ifr.org/robot-history (revisado el 17 de octubre de 2026)
- IEEE Spectrum, ROBOTS: Unimate (solicitud de patente de Devol en 1954; primer Unimate en una planta de General Motors en Ewing Township, Nueva Jersey, en 1961). https://robots.ieee.org/robots/unimate/ (revisado el 17 de octubre de 2026)
- George C. Devol, Programmed article transfer, patente 2,988,237 de EE. UU., solicitada en 1954, publicada el 13 de junio de 1961, Google Patents. https://patents.google.com/patent/US2988237A/en (revisado el 17 de octubre de 2026)
- Stanford University Computer Science, texto de exposición The Stanford Arm (diseñado en 1969 por Victor Scheinman en SAIL; brazo totalmente eléctrico de seis grados de libertad; eslabones dispuestos para simplificar las soluciones del brazo). http://infolab.stanford.edu/pub/voy/museum/pictures/display/1-Robot.htm (revisado el 17 de octubre de 2026)
- Kevin M. Lynch y Frank C. Park, Modern Robotics: Mechanics, Planning, and Control, Cambridge University Press 2017, versión previa de Northwestern University (capítulo 4 cinemática directa, 6.1 cinemática inversa analítica para brazos de seis articulaciones, 6.2 cinemática inversa numérica con la jacobiana, 5.3 singularidades, incluidos dos ejes de articulaciones de giro colineales, engranajes armónicos en las articulaciones de robots). http://hades.mech.northwestern.edu/images/7/7f/MR.pdf (revisado el 17 de octubre de 2026)
- Michael Peshkin, Northwestern University, Cobots: Robots for collaboration with people (inventados por J. Edward Colgate y Michael Peshkin en 1996). http://peshkin.mech.northwestern.edu/cobot (revisado el 17 de octubre de 2026)
- ISO 10218-1:2011 preview, iTeh Standards (5.6.2: con control de velocidad reducida la velocidad del TCP no debe superar los 250 mm/s; 3.19.2 velocidad reducida con clasificación de seguridad). https://standards.iteh.ai/catalog/standards/iso/514dc52b-e620-4f18-bbae-b8cbccb118cd/iso-10218-1-2011 (revisado el 16 de octubre de 2026)
- IBF Solutions, New standards for industrial robots EN ISO 10218-1 and -2 (velocidad reducida no superior a 250 mm/s; contenido de la ISO/TS 15066 incorporado a la ISO 10218-2:2025). https://www.ibf-solutions.com/en/seminars-and-news/news/new-standards-for-industrial-robots-en-iso-10218-1-and-2 (revisado el 16 de octubre de 2026)
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots, copia alojada para un curso de la Universidad Sapienza de Roma (5.5.1 los cuatro métodos colaborativos; tabla A.2 límites biomecánicos, manos y dedos 140 N cuasiestáticos, multiplicador transitorio 2, cara 65 N; contacto con la cara, el cráneo y la frente no admisible; tabla A.3 manos 75 N/mm y 0,6 kg; fórmulas A.2 a A.6). https://www.diag.uniroma1.it/deluca/pHRI_elective/ISO_TS_15066_2016_en.pdf (revisado el 16 de octubre de 2026)
- International Federation of Robotics, nota de prensa Global Robot Demand in Factories Doubles Over 10 Years (25 de septiembre de 2025; World Robotics 2025: 542 000 instalados en 2024, 4 664 000 en funcionamiento, China 295 000 y el 54 por ciento, Japón 44 500, República de Corea 30 600). https://ifr.org/ifr-press-releases/news/global-robot-demand-in-factories-doubles-over-10-years (revisado el 22 de octubre de 2026)
- Harmonic Drive LLC, Strain wave gear technology (generador de onda, flexspline y circular spline; el circular spline tiene dos dientes más; holgura nula; tamaño y peso independientes de la relación). https://www.harmonicdrive.net/technology (revisado el 22 de octubre de 2026)
- Nabtesco Motion Control, Engineering: two stage cycloidal design (reductor RV, holgura inferior a 1 minuto de arco, rodamientos integrados, capacidad en parada de emergencia de cinco veces el par nominal). https://www.nabtescoprecision.com/engineering (revisado el 22 de octubre de 2026)
- Nabtesco, Functional principle of cycloidal gears (dos etapas de reducción, relaciones de 30:1 a más de 300:1, reductor RV en el mercado en 1985). https://www.nabtesco.de/en/service/faq/technologies/functional-principle-of-cycloidal-gears (revisado el 22 de octubre de 2026)
- US Food and Drug Administration, Computer-Assisted Surgical Systems (consola, carro junto a la cama con tres o cuatro brazos articulados, en realidad no es un robot, intervenciones autorizadas, sin autorización para el tratamiento del cáncer). https://www.fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems (revisado el 22 de octubre de 2026)
- The Henry Ford, Robot, First Unimate Robot Ever Installed on an Assembly Line, 1961 (instalado en la planta de General Motors en Trenton, Nueva Jersey, en 1961 para descargar una prensa de fundición a presión). https://www.thehenryford.org/collections/explore/artifact/183434 (revisado el 22 de octubre de 2026)
- Allison Marsh, In 1961, the First Robot Arm Punched In, IEEE Spectrum, 30 de agosto de 2022 (prototipo del Unimate de unos 1360 kg; tuvo que inventar sus propios controles de programación y su memoria). https://spectrum.ieee.org/unimation-robot (revisado el 22 de octubre de 2026)
- Universal Robots, DH Parameters for calculations of kinematics and dynamics (a, d y α del UR3e, UR5e/UR7e, UR10e/UR12e, UR15, UR16e, UR18, UR20, UR30, masas de los eslabones y centros de masa). https://www.universal-robots.com/articles/ur/application-installation/dh-parameters-for-calculations-of-kinematics-and-dynamics/ (revisado el 27 de octubre de 2026)
- Universal Robots, página de producto del UR3e (3 kg, 500 mm, 11,2 kg, ±0,03 mm). https://www.universal-robots.com/products/ur3e-cb5/ (revisado el 27 de octubre de 2026)
- Universal Robots, página de producto del UR7e (7,5 kg, 850 mm, 20,6 kg). https://www.universal-robots.com/products/ur7e-cb5/ (revisado el 27 de octubre de 2026)
- Universal Robots, página de producto del UR12e (12,5 kg, 1300 mm, 33,5 kg). https://www.universal-robots.com/products/ur12e-1300/ (revisado el 27 de octubre de 2026)
- Universal Robots, páginas de producto del UR15, el UR16e y el UR18 (15 kg y 1300 mm; 16 kg y 900 mm; 18 kg y 950 mm). https://www.universal-robots.com/products/ur16e-cb5/ (revisado el 27 de octubre de 2026)
- Universal Robots, página de producto del UR20 (20 kg, 25 kg extendido, 1750 mm, 64 kg). https://www.universal-robots.com/products/ur20-1750/ (revisado el 27 de octubre de 2026)
- Universal Robots, página de producto del UR30 (30 kg, 35 kg extendido, 1300 mm, 63,5 kg). https://www.universal-robots.com/products/ur30-1300/ (revisado el 27 de octubre de 2026)
- KUKA, KR AGILUS (KR 6 R700-2: 6 kg, 726 mm; KR 6 R900-2: 6 kg, 901 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-agilus (revisado el 27 de octubre de 2026)
- KUKA, KR 1000 titan (1000 kg a 3202 mm; versión L750 de 750 kg a 3601 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-1000-titan (revisado el 27 de octubre de 2026)
- KUKA, LBR iiwa (7 ejes; 7 kg a 800 mm y 14 kg a 820 mm; sensores de par en las articulaciones). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/lbr-iiwa (revisado el 27 de octubre de 2026)
- FANUC America, CRX-10iA (10 kg, 1249 mm, 6 ejes, ±0,05 mm, 39 kg). https://www.fanucamerica.com/products/robots/series/collaborative-robot/crx-10ia (revisado el 27 de octubre de 2026)
- FANUC America, serie LR Mate (LR Mate 200iD/7L: alcance de 911 mm, 7 kg; velocidad calculada del TCP de 11 m/s). https://www.fanucamerica.com/products/robots/series/lr-mate (revisado el 27 de octubre de 2026)
- FANUC America, M-2000iA/2300 data sheet (carga útil de 2300 kg, alcance de 3734 mm). https://www.fanucamerica.com/uploads/files/data-sheets/m-2000ia-2300-datasheet.pdf (revisado el 27 de octubre de 2026)
- Yaskawa Motoman, GP7 (7 kg, 927 mm en horizontal, 1693 mm en vertical) y HC10DTP (10 kg, 1200 mm en horizontal, 2400 mm en vertical). https://www.motoman.com/en-us/products/robots/industrial/assembly-handling/gp-series/gp7 (revisado el 27 de octubre de 2026)
- Franka Robotics, Franka Research 3 (3 kg, 855 mm, 7 grados de libertad, 7 sensores de par, repetibilidad mejor que ±0,1 mm). https://franka.de/products/franka-research-3 (revisado el 27 de octubre de 2026)
- Canadian Space Agency, Canadarm2 (17 m, cargas de hasta 116 000 kg, camina dando vueltas de extremo a extremo entre puntos de anclaje). https://www.asc-csa.gc.ca/eng/iss/canadarm2/about.asp (revisado el 27 de octubre de 2026)
- Canadian Space Agency, Canadarm (articulaciones de hombro, codo y muñeca; efector final de lazo de cable; más de 30 000 kg, hasta 266 000 kg en microgravedad) y Dextre (dos brazos de siete articulaciones cada uno). https://www.asc-csa.gc.ca/eng/canadarm/about.asp (revisado el 27 de octubre de 2026)
- European Space Agency, European Robotic Arm (11 m, siete articulaciones, cargas de 8 t, segmento ruso). https://www.esa.int/Science_Exploration/Human_and_Robotic_Exploration/International_Space_Station/European_Robotic_Arm (revisado el 27 de octubre de 2026)
- NASA Science, Perseverance Rover Components (brazo robótico de 2,1 m de longitud, cinco grados de libertad). https://science.nasa.gov/mission/mars-2020-perseverance/rover-components/ (revisado el 27 de octubre de 2026)
- Robotiq, 2F-85 and 2F-140 adaptive grippers (85 mm de carrera y 5 kg de carga útil; 140 mm y 2,5 kg; unos 1 kg cada una). https://robotiq.com/products/2f85-140-adaptive-robot-gripper (revisado el 27 de octubre de 2026)
- Cálculos de esta página: cinemática directa r = 160 + 620 sin J2 + 600 cos(J2 + J3), h = 520 + 620 cos J2 − 600 sin(J2 + J3); centro de la muñeca = punta − 240 mm a lo largo del eje de la pinza; sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600); ida y vuelta con 20 000 posturas; trayectoria singular y = 1155 mm, pico de 2,04°/mm; v = 280 ÷ √(0,58 × 75 000) = 1,34 m/s; tiempo de movimiento = 1,5 L ÷ v; |det J| = 620 × 600 × |cos J3| × r × |sin J5|; brida del UR7e con ángulos cero (−817,2, −232,9, 62,8) mm; par estático de las articulaciones = dV/dq a partir de las masas de los eslabones; movimiento lineal más allá de la singularidad de 440 mm con pico de J4 de 510°/s, movimiento articular de 445 mm con 10°/s; de soporte a soporte 1,200 m en línea recta, 1,327 m en arco.
Texto y simulación: CC BY-NC-SA 4.0, salvo que se indique lo contrario.
Más exposiciones
Sumador binario: sigue los bits de suma y los acarreos
Sumar 7 y 9 requiere 20 puertas aquí. El último acarreo llega 8 retardos de puerta después de cambiar los interruptores.
Reloj de péndulo: prueba cómo su longitud cambia la hora
Un reloj de péndulo cuenta segundos con una varilla de 99,4 cm. Cambia su longitud, temperatura y lugar en la Tierra, prueba cuatro escapes y observa su error diario.
Cerradura de pines: corte interactivo en 3D
En una llave Schlage común, una profundidad de corte se diferencia de la siguiente en 0,381 mm, y ese pequeño escalón basta para que una llave equivocada no gire.
Código QR: cómo se lee
Tapa el 30 % de un código QR con la mano y un teléfono sigue leyéndolo. Tapa una esquina y deja de leerlo.
Cómo funciona una impresora 3D, capa por capa
Un cubo de 20 mm impreso con capas de 0,2 mm tiene exactamente 100 capas, cada una dibujada por una boquilla de 0,4 mm de ancho.
Molinos de viento y de agua: cómo funcionan
Las aspas de un molino holandés son tan anchas como alto es un edificio de ocho plantas, y con 7 m/s aun así toman solo cerca de una quinta parte del viento.