РИС. 63Как это устроено
Робот-манипулятор: как работают его шарниры
Если кончики пальцев шестикоординатного манипулятора движутся вбок со скоростью 250 мм/с мимо одной определённой линии в пространстве, один из шарниров запястья должен вращаться со скоростью 510° в секунду.
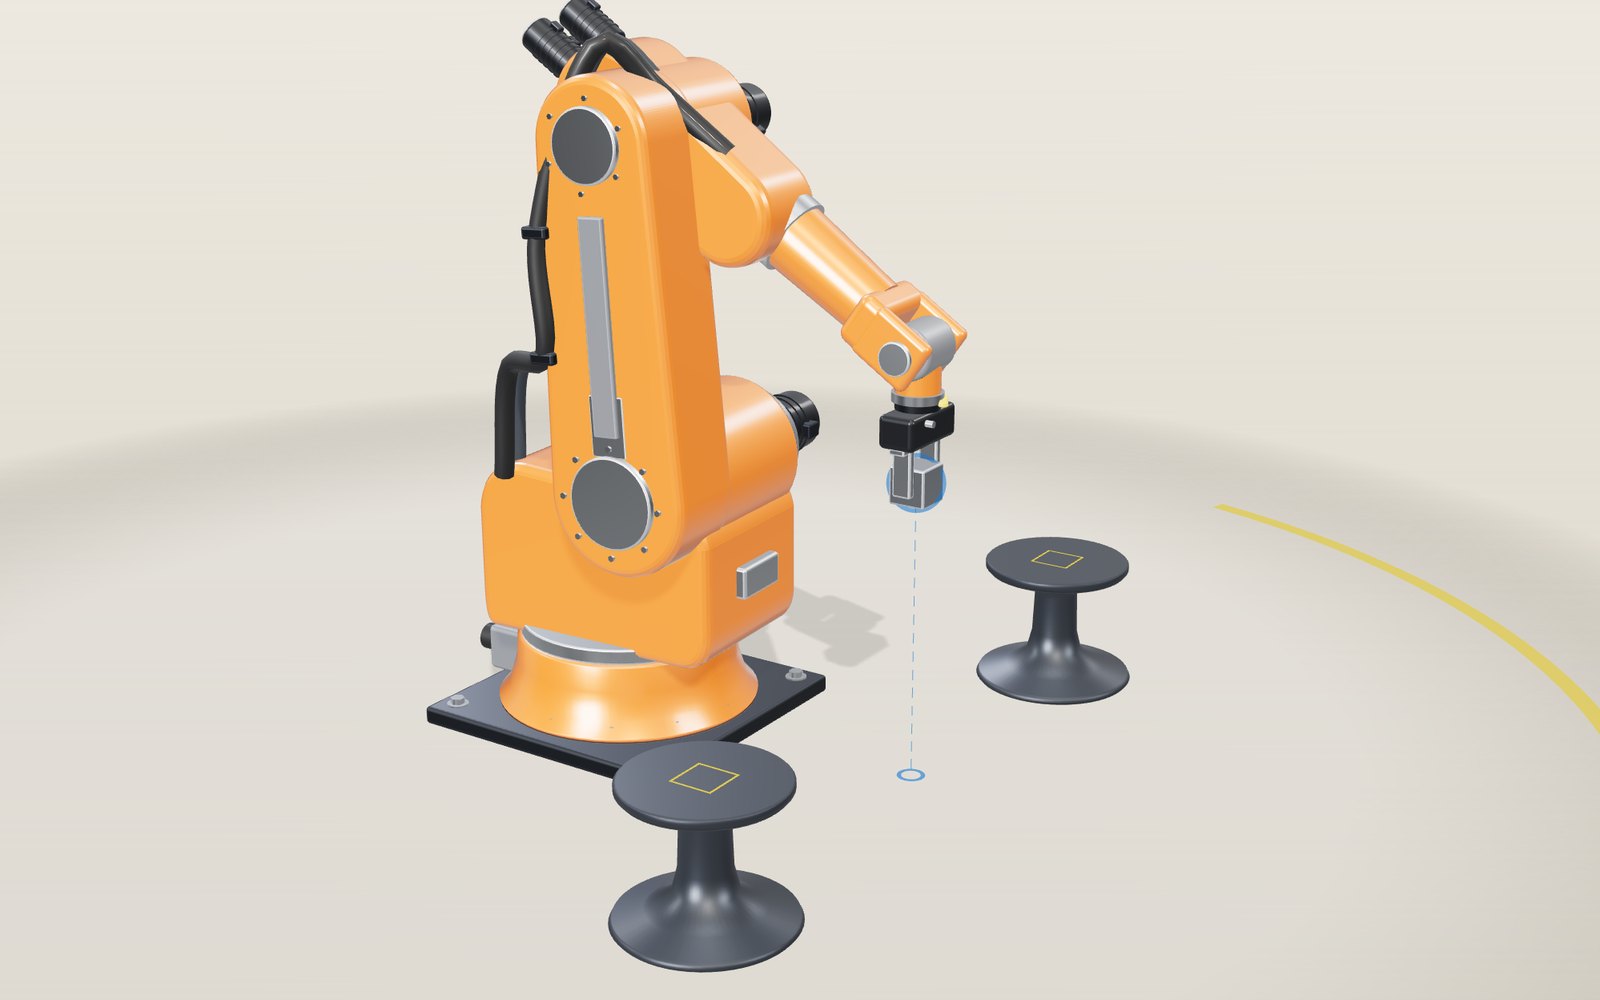
На этом устройстве не получается показать 3D-модель. Шаги экскурсии ниже можно прочитать текстом.
1 / 11 Шесть осей между двумя подставкамиМанипулятор прикреплён к полу болтами, по сторонам стоят две подставки. Шесть двигателей вращают шесть шарниров, а синий шар отмечает, куда должна попасть точка между пальцами. Сейчас манипулятор переносит стальной блок с одной подставки на другую.
Тяните для поворота. Колесо или щипок меняют масштаб.
Что показывает модель
Если проследить за кузовом автомобиля на сварочной линии, видно, как оранжевые манипуляторы опускаются, касаются шва и отводятся обратно сотни раз в час. Каждый такой манипулятор должен установить инструмент в точно заданной точке пространства и направить его в точно заданную сторону. Двигателям нельзя приказать «двигаться туда». Им можно задать только угол. На этой странице объясняются расчёты, связывающие одно с другим.
Модель представляет собой промышленный манипулятор среднего размера с шестью вращательными шарнирами, прикреплённый болтами к полу между двумя подставками. Ось плеча расположена на высоте 520 мм над полом и на 160 мм впереди оси основания, длина плечевого звена составляет 620 мм, предплечья 600 мм, а центральная точка инструмента (точка между кончиками пальцев) находится на 240 мм дальше запястья. Эти параметры модели подобраны так, чтобы она выглядела и работала как типичный манипулятор этого класса, а не повторяла характеристики конкретного изделия.
Можно перетаскивать синий шар, и манипулятор будет следовать за ним, либо пользоваться шестью ползунками шарниров и наблюдать, как шар следует за манипулятором. Индикатор в углу показывает все шесть углов, положение кончика в миллиметрах, скорость его движения и шарнир, вращающийся быстрее остальных.
Зачем манипулятору шесть шарниров
Твёрдое тело в пространстве имеет шесть независимых способов движения. Оно может перемещаться в трёх направлениях и поворачиваться вокруг трёх осей. Захвату, который должен брать деталь из любого положения и под любым углом, нужно управлять всеми шестью движениями, поэтому универсальный манипулятор имеет шесть шарниров.
Первые три шарнира выполняют основную часть перемещения. J1 поворачивает весь манипулятор вокруг вертикальной оси, J2 наклоняет плечевое звено в плече, а J3 наклоняет предплечье в локте. Вместе они определяют положение запястья. Последние три шарнира находятся в запястье. J4 вращает предплечье вокруг его продольной оси, J5 сгибает запястье, а J6 вращает фланец, несущий инструмент. Они определяют направление инструмента.
В этой модели, как и в большинстве промышленных манипуляторов, оси J4, J5 и J6 проходят через одну точку, называемую центром запястья. Как показывают следующие разделы, это конструктивное решение имеет большое значение.
От углов шарниров к положению кончика
Переход от углов к положению называется прямой кинематикой, и это простое направление расчёта. Каждый шарнир поворачивает всё, что расположено за ним, поэтому вращения можно последовательно объединить, начиная с основания.
В вертикальной плоскости манипулятора отсчитываем расстояние от оси J1 наружу (обозначим его r) и от пола вверх (h). Если J2 отсчитывается от вертикали, а J3 от горизонтального положения предплечья, центр запястья находится в точке
- r = 160 + 620 sin J2 + 600 cos(J2 + J3)
- h = 520 + 620 cos J2 − 600 sin(J2 + J3)
все расстояния даны в миллиметрах. В начальной позе J2 равен 15°, а J3 равен 0°, что даёт r = 160 + 160,5 + 579,6 = 900,0 мм и h = 520 + 598,9 − 155,3 = 963,6 мм. J5 равен 75° и дополняет наклон предплечья вниз на 15°, направляя захват строго вниз, поэтому кончик находится на 240 мм ниже, на высоте 723,6 мм. Затем J1 поворачивает всю эту плоскость вокруг вертикальной оси.
Шарниры запястья добавляют ещё три вращения. Модель выполняет это с обычными матрицами поворота 3 × 3, по одной на шарнир, перемножая их по порядку. При перемещении любого ползунка страница просто заново вычисляет эту цепочку.
Обратный расчёт от кончика
Обратная кинематика решает противоположную задачу: по требуемому положению кончика и направлению захвата найти шесть углов. Это требуется контроллеру робота всякий раз, когда он планирует прямолинейное перемещение, и такая задача гораздо сложнее. Уравнения нелинейны, решений может быть несколько, а может не быть вовсе.
Есть два основных подхода. Численный решатель начинает с текущих углов, вычисляет, как небольшое изменение каждого шарнира сдвинет кончик (матрицу Якоби), делает шаг, уменьшающий ошибку, и повторяет процесс, пока ошибка не станет очень малой. Это работает почти для любого манипулятора. Для манипуляторов, у которых последние три оси пересекаются в одной точке, существует также аналитическое решение без итераций, и модель использует именно его.
Разделение задачи в центре запястья
Поскольку три оси запястья пересекаются в одной точке, поворот J4, J5 или J6 никогда не перемещает эту точку. Поэтому центр запястья можно найти, ещё не зная ни одного угла: от целевого положения кончика нужно отступить на 240 мм назад вдоль направления, в котором должен смотреть захват.
Теперь задача распадается на две меньшие.
- Положение. J1 должен быть направлен на центр запястья, поэтому J1 равен его азимуту при взгляде сверху. В плоскости манипулятора плечо, локоть и центр запястья образуют треугольник с двумя известными сторонами (620 и 600 мм) и третьей стороной D, измеренным расстоянием от плеча до центра запястья. Теорема косинусов даёт угол локтя: sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600). Тогда J2 равен направлению на центр запястья за вычетом угла, добавляемого сгибом локтя.
- Ориентация. Когда J1–J3 известны, известно и создаваемое ими вращение. Разницу между ним и требуемым вращением захвата должно обеспечить запястье, а три его угла можно непосредственно получить из оставшейся матрицы поворота.
Возьмём положение захвата на левой подставке: кончик находится на 620 мм наружу, на 285 мм вверх и на 600 мм в сторону, захват направлен вниз. Центр запястья на 240 мм выше, на высоте 525 мм. При взгляде сверху он расположен на расстоянии 862,8 мм от оси J1 под азимутом 44,06°, поэтому J1 = −44,06°. В плоскости манипулятора r = 702,8 мм и h = 5 мм, значит D = 702,8 мм. Тогда sin J3 = 0,3366 и J3 = 19,67°. Направление на центр запястья составляет 89,59° от вертикали, сгиб локтя даёт 53,50°, поэтому J2 = 36,09°. Чтобы направить захват вниз, J5 должен дополнить угол до 90°: 90 − 36,09 − 19,67 = 34,24°.
Проверка решателя в обоих направлениях
В таких числах легко допустить незаметную ошибку, поэтому решатель страницы проверили тем же методом, который использует браузер. Проверка выбирает 20 000 случайных наборов углов в пределах ограничений шарниров, вычисляет положение кончика и поворот захвата прямой кинематикой, передаёт их обратному решателю и снова применяет прямую кинематику к ответу. Наборы в пределах примерно 1° от J5 = 0 исключаются по причине, объяснённой ниже. Для оставшихся 19 836 максимальная ошибка положения кончика составила 7 × 10⁻¹² мм, а каждый набор вернулся к исходным углам с точностью до 10⁻¹³ радиана.
При перетаскивании браузер выполняет ту же проверку в каждом кадре: положение кончика на индикаторе получается прямой кинематикой из углов, выбранных решателем, поэтому расхождение шара с показаниями означает ошибку.
Как далеко достаёт манипулятор
Центр запястья никогда не может оказаться дальше чем в 620 + 600 = 1220 мм от оси плеча, когда манипулятор полностью вытянут. При горизонтальном захвате кончик находится максимум в 1620 мм от оси J1. Если перетащить шар дальше, манипулятор вытянется к нему настолько, насколько возможно. Шар покраснеет, а индикатор покажет, сколько миллиметров не хватает кончику. Если задать точку в 2 м на высоте плеча, кончик остановится на 1617 мм, не дойдя 386 мм.
Область досягаемости не представляет собой идеальную оболочку, поскольку шарниры имеют ограничения. В модели J2 может наклоняться на 60° назад и на 100° вперёд, а J3 на 85° вверх и на 80° вниз. Включите «Показать досягаемость», чтобы увидеть область в плоскости манипулятора, куда могут попасть кончики пальцев при текущем угле захвата. При изменении угла захвата вся фигура смещается, поскольку кончик находится в 240 мм от центра запястья уже в другом направлении. Кольцо на полу отмечает сектор 340°, который может охватить J1.
Что происходит при совмещении осей запястья
Вернёмся к определению ориентации. Углы запястья извлекаются из поворота, который должны создать три его шарнира. Когда J5 точно равен нулю, оси J4 и J6 лежат на одной прямой. Поворот J4 вперёд и J6 назад на ту же величину оставляет захват точно на прежнем месте, поэтому существует бесконечно много пар углов с одинаковым результатом, и решатель не может их различить. Это называется сингулярностью запястья. Поэтому проверка прямого и обратного расчёта исключает наборы углов, очень близкие к J5 = 0: решатель возвращает другую, столь же допустимую пару, и сравнивать углы нельзя.
Настоящая проблема возникает вблизи сингулярности, а не в ней самой. Шаг 6 инструкции удерживает захват горизонтально, направленным наружу, и перемещает кончик на 440 мм в сторону на высоте 1155 мм над полом, достигая 250 мм/с в середине движения. Траектория проходит в 20 мм от линии, где предплечье направлено точно вдоль захвата. Вдали от пересечения запястье почти не движется. Вблизи него J4 должен перевести сгиб J5 с одной стороны на другую, а J6 должен компенсировать это вращение, чтобы захват не закручивался. За весь проход J4 меняется от −81,2° до +81,2°, причём 39,2° приходятся на прохождение кончиком средних 20 мм. На пике J4 должен поворачиваться на 2,04° на каждый миллиметр пути кончика, что при 250 мм/с означает 510° в секунду. При 1000 мм/с это было бы около 2040° в секунду, а траектория на 10 мм ближе примерно удваивает оба значения.
Ни один двигатель не способен следовать такому требованию, поэтому реальный контроллер должен замедлить кончик, остановиться с ошибкой либо позволить траектории отклониться от прямой. Учебники робототехники приводят совмещение двух осей вращательных шарниров как основной случай сингулярности: в такой позе манипулятор теряет возможность двигать инструмент в определённом направлении. Решение заключается в планировании: наклонить захват на несколько градусов или сдвинуть траекторию так, чтобы запястье никогда не приближалось к этому положению.
Перенос блока между подставками
Цикл захвата и переноса в модели состоит из восьми перемещений. Движение по шарнирам выводит манипулятор над блоком. Затем следуют три прямолинейных движения: вниз до высоты захвата, обратно вверх после смыкания пальцев и на 1,2 м к другой подставке. После этого захват снова опускается, разжимает пальцы и поднимается в свободное положение.
Каждое прямолинейное перемещение планируется запросом углов у обратного решателя в каждом кадре. Ориентация захвата всё время остаётся неизменной в пространстве, поэтому, пока J1 поворачивается от −44,06° до +44,06°, J6 поворачивается на те же 88°, не позволяя блоку вращаться в пальцах.
Каждое движение плавно разгоняется и замедляется. При таком профиле максимальная скорость в 1,5 раза выше средней, поэтому перемещение длиной L с заданной максимальной скоростью v занимает 1,5 L ÷ v. При 1 м/с перенос на 1,2 м длится 1,8 секунды.
Работа рядом с людьми
Обычный промышленный манипулятор работает за ограждением, и открытие калитки останавливает его. Коллаборативные роботы, или коботы, предназначены для работы рядом с людьми, а правила их безопасности задают проверяемые численные значения.
ISO 10218-1, стандарт безопасности промышленных роботов, устанавливает, что при управлении с пониженной скоростью скорость центральной точки инструмента не должна превышать 250 мм/с. При включении «Совместного режима» модель ограничивает скорость кончика этим значением; перенос на 1,2 м теперь занимает 7,2 секунды вместо 1,8.
ISO/TS 15066 описывает четыре способа совместного использования пространства людьми и роботами: контролируемую остановку с обеспечением безопасности, ручное ведение, контроль скорости и расстояния, а также ограничение мощности и усилия. Для ограничения мощности и усилия он указывает допустимую силу давления робота на каждую область тела. Для кистей и пальцев предел составляет 140 Н, когда рука прижата к чему-либо (квазистатический контакт), и вдвое больше, 280 Н, при кратком ударе, когда рука может отодвинуться (переходный контакт). В таблице для лица указано 65 Н, однако тот же документ устанавливает, что контакт с лицом, черепом и лбом вообще недопустим.
Тот же документ переводит пределы усилия в ограничения скорости. Представим кисть как пружину жёсткостью 75 Н/мм и массой 0,6 кг, а робота как эффективную массу, равную половине массы движущихся частей плюс полезная нагрузка. Тогда наибольшая безопасная скорость v = F ÷ √(μk), где μ представляет собой приведённую массу двух тел. Для манипулятора с движущимися частями массой 30 кг и грузом 2 кг эффективная масса равна 17 кг, μ равна 0,58 кг, а предел переходного контакта для кисти получается 1,34 м/с. Более тяжёлый манипулятор или груз снижает его, и это одна из причин лёгкости коботов. Это примерные значения для данной модели; стандарт требует оценки рисков с реальными параметрами робота.
В чём модель проще реального манипулятора
- Шарниры точно выполняют заданные перемещения. Реальные шарниры имеют редукторы, часто волновые, с небольшим люфтом и упругостью, а реальные звенья прогибаются под нагрузкой.
- Динамика отсутствует. Реальный контроллер должен также ограничивать ускорение, момент и ток двигателя и замедляться вблизи сингулярностей и ограничений шарниров.
- Решатель всегда выбирает ответ, ближайший к текущим углам. Геометрия допускает до восьми решений для одной позы кончика: J1 направлен к точке или от неё, локоть поднят или опущен, запястье перевёрнуто или нет. Модель использует только семейство с поднятым локтем.
- Столкновения манипулятора с подставками и полом не проверяются, кроме удержания цели над полом.
- Режим кобота ограничивает только скорость. Он не измеряет контактное усилие.
Краткая история
Джордж Девол подал заявку на патент программируемого манипулятора для переноса в 1954 году, а патент получил в 1961 году. Созданная по нему машина Unimate начала работать на линии General Motors в Юинг-Тауншип, штат Нью-Джерси, в 1961 году. В 1969 году Виктор Шейнман из Стэнфордского университета разработал Stanford Arm, полностью электрический манипулятор с шестью степенями свободы, звенья которого располагались так, чтобы быстро вычислять решения кинематической задачи. В 1973 году KUKA построила своего первого робота FAMULUS, а ASEA представила IRB 6, первого полностью электрического промышленного робота с микропроцессорным управлением; первый экземпляр поступил в Magnussons в Генарпе, Швеция, для нанесения воска и полировки стальных труб, согнутых под 90°. Коботы появились позже: Дж. Эдвард Колгейт и Майкл Пешкин из Северо-Западного университета изобрели их в 1996 году.
Пример с двумя шарнирами и двумя решениями
Разобраться в шестикоординатном решателе проще, если сначала решить ту же задачу для двух шарниров. Возьмём плоский манипулятор с плечевым звеном 620 мм и предплечьем 600 мм, как в модели, и поместим плечо в начало координат. Здесь используются обычные плоские углы, поэтому их значения отличаются от ползунков J2 и J3: угол плеча отсчитывается от горизонтали, а угол локтя показывает отклонение предплечья от продолжения прямой плечевого звена.
Пусть запястье должно попасть в точку на 800 мм наружу и 300 мм вверх. Расстояние от плеча D = √(800² + 300²) = 854,4 мм. Теорема косинусов даёт сгиб локтя:
- cos(elbow) = (D² − 620² − 600²) ÷ (2 × 620 × 600) = (730 000 − 384 400 − 360 000) ÷ 744 000 = −0,01935
поэтому локоть сгибается на 91,11°. Косинус не указывает, положителен угол или отрицателен, и именно поэтому есть два решения. При сгибе −91,11° (локоть вверх) угол плеча равен 65,15°, а локоть находится в точке (260, 563) мм, выше линии от плеча к запястью. При +91,11° (локоть вниз) угол плеча равен −24,04°, а локоть находится в точке (566, −253) мм, ниже этой линии. Подстановка любого набора углов в прямые уравнения даёт точно (800, 300). Оба положения реальны и допустимы, и контроллер должен выбрать одно. Шестикоординатный манипулятор добавляет ещё два источника удвоения: J1, направленный в обратную сторону, и перевёрнутое запястье, поэтому одна поза инструмента может иметь до восьми решений.
Выбор имеет практическое значение. Здесь решение с опущенным локтем помещает его на 253 мм ниже плеча, что для напольного манипулятора может означать столкновение с основанием или столом. Контроллеры обычно выбирают решение, ближайшее к текущим углам, чтобы в середине движения манипулятор внезапно не перебрасывал локоть на другую сторону. Модель делает то же самое, поэтому такого переворота не видно.
Какой момент нужен каждому шарниру
Не все шарниры нагружены одинаково. Сила тяжести действует на каждое звено, а момент относительно шарнира равен весу, умноженному на горизонтальное расстояние от шарнира до точки приложения веса. Плечо несёт всё, что находится за ним, на наибольших расстояниях.
Сделаем грубую оценку с предполагаемыми массами, поскольку у модели их нет. Пусть плечевое звено имеет массу 20 кг с центром в 310 мм от плеча, предплечье с двигателями запястья имеет массу 12 кг с центром в 300 мм за локтем, а захват держит блок 6 кг при вытянутом манипуляторе с вылетом 1,22 м. При горизонтальном положении всего манипулятора:
- Плечевое звено: 20 × 9,81 × 0,31 = 61 Н·м
- Предплечье: 12 × 9,81 × 0,92 = 108 Н·м
- Груз: 6 × 9,81 × 1,22 = 72 Н·м
- Всего на плече: около 241 Н·м
Локоть поддерживает только расположенное за ним: 12 × 9,81 × 0,30 + 6 × 9,81 × 0,60 = 71 Н·м. Запястье несёт гораздо меньше, поэтому его двигатели малы и расположены дальше назад на предплечье. Это также объясняет, почему двигатель плеча самый большой и почему тот же манипулятор поднимает гораздо меньше в вытянутом положении, чем при грузе у основания. При четверти расстояния тот же блок потребовал бы от плеча четверть момента.
Серводвигатель не может непосредственно выдать 241 Н·м. Разделим это на передаточное отношение редуктора и его КПД. При отношении 120 и предполагаемом КПД 80 % двигателю требуется 241 ÷ (120 × 0,8) = 2,5 Н·м, примерно столько может дать двигатель мощностью несколько сотен ватт. Платой становится скорость: двигатель с частотой 3000 об/мин вращает шарнир с частотой 25 об/мин, или 150° в секунду.
Зачем двигателям редуктор
Именно это отношение объясняет, почему почти у каждого шарнира реального манипулятора рядом с двигателем находится редуктор. Двигатель лёгкий и быстрый, но создаёт небольшой момент. Редуктор обменивает скорость на момент, а в роботе он должен также быть жёстким, почти без люфта и помещаться в шарнире. Преобладают две конструкции.
Волновая передача, продаваемая под названием Harmonic Drive, имеет три части: эллиптический генератор волн на валу двигателя, тонкий гибкий стальной стакан с наружными зубьями (гибкое колесо) и жёсткое кольцо с внутренними зубьями (жёсткое колесо). У жёсткого колеса на два зуба больше, чем у гибкого. При вращении эллипса зубья гибкого колеса входят в зацепление с кольцом в двух противоположных областях, и каждый полуоборот входного вала смещает гибкое колесо назад на один зуб. Поэтому гибкое колесо с 200 зубьями даёт передаточное отношение 200 ÷ 2 = 100 в одной ступени (это число зубьев приведено для примера). Производитель заявляет нулевой люфт благодаря постоянному зацеплению зубьев, а также независимость размера и массы от передаточного отношения.
Циклоидальная передача, которую Nabtesco продаёт как редуктор RV, использует две ступени. Сначала цилиндрическая зубчатая ступень замедляет двигатель, затем коленчатые валы перемещают два профилированных диска вокруг кольца цевок. У дисков на один выступ меньше, чем цевок, поэтому каждый оборот коленчатого вала продвигает выход на одну цевку. Передаточные отношения составляют примерно от 30:1 до более 300:1, люфт меньше 1 угловой минуты, а корпус содержит крупные подшипники, несущие нагрузку манипулятора. Nabtesco утверждает, что её циклоидальный редуктор при аварийной остановке выдерживает момент до пятикратного номинального. Конструкция RV вышла на рынок в 1985 году.
Волновые передачи лёгкие и компактные, а циклоидальные выдерживают большие нагрузки и удары, поэтому конструкторы обычно оценивают эти свойства для каждого шарнира отдельно. Ни один тип не лишён упругости, и шарнир с передачей 100:1 слегка закручивается под нагрузкой, что отчасти объясняет небольшое отклонение реального кончика от расчётного положения.
Реальные роботы и реальные числа
Первый промышленный манипулятор работал в литейном производстве. В 1961 году Unimate, созданный по патенту Джорджа Девола, установили на заводе General Motors в районе Трентона, штат Нью-Джерси, где он выгружал отливки из машины литья под давлением, выполняя горячую и опасную работу. Музей The Henry Ford хранит эту первую машину. IEEE Spectrum сообщает, что прототип весил около 1360 кг и для него пришлось изобрести собственную систему управления и памяти.
Более чем через 60 лет манипуляторы стали обычным явлением. International Federation of Robotics насчитала 542 000 промышленных роботов, установленных во всём мире в 2024 году, и 4 664 000 работающих. Китай установил 295 000 из них, 54 % мирового количества. Япония установила 44 500, а Республика Корея 30 600, став четвёртым рынком по ежегодным установкам. За этими числами стоят манипуляторы, похожие на модель: шесть шарниров, сферическое запястье и редуктор на каждой оси.
Параллельно развивались правила безопасности. ISO 10218-1 задаёт предел 250 мм/с при управлении с пониженной скоростью, используемый «Совместным режимом», а ISO/TS 15066 описывает четыре способа совместной работы с ограничениями усилия по областям тела. По данным немецкого интегратора роботов, его содержание включено в редакцию ISO 10218-2 за 2025 год. Значения 280 Н для краткого удара по кисти и 140 Н для прижатой кисти представляют собой пределы при контакте. Это не сила, которую робот вообще способен развивать: она зависит от полезной нагрузки и скорости.
Медицинские роботы применяют ту же кинематику для другой задачи. US Food and Drug Administration описывает роботизированные хирургические устройства как консоль хирурга, связанную с тележкой с тремя или четырьмя шарнирными манипуляторами, удерживающими камеру и инструменты, и отмечает, что устройство фактически не является роботом, поскольку не может работать без непосредственного управления человеком. Ведомство допустило такие устройства к процедурам вроде удаления желчного пузыря и гистерэктомии, но не разрешало ни одно из них специально для лечения или профилактики рака.
Запись манипулятора в виде таблицы DH
Прямой кинематике нужно описание манипулятора: где каждая ось шарнира расположена относительно предыдущей. Производители роботов используют компактное соглашение, названное в честь Жака Денавита и Ричарда Хартенберга. Каждому шарниру соответствует строка из четырёх чисел. d обозначает расстояние вдоль оси предыдущего шарнира, a длину общей нормали до следующей оси, α угол скручивания между осями, а θ сам угол шарнира. Шесть строк описывают шестикоординатный манипулятор, а перемножение шести небольших преобразований даёт позу инструмента.
Манипулятор этой страницы можно описать так же. В первой строке d = 520 мм и a = 160 мм при скручивании 90°, что помещает ось плеча выше и впереди J1. Во второй строке a = 620 мм, длина плечевого звена, а θ = J2 минус 90°, поскольку модель отсчитывает J2 от вертикали. В четвёртой строке d = 600 мм, длина предплечья до центра запястья, а в последней строке d = 240 мм, расстояние от центра запястья до точки между кончиками пальцев. Таблица на вкладке «Управление» содержит все шесть строк. Проверка на 5000 случайных позах показала, что произведение DH и прямая формула этой страницы совпадают с точностью лучше миллионной доли миллиметра.
Universal Robots публикует такие же таблицы для своих манипуляторов вместе с массой и центром масс каждого звена. Для UR5e, использующего общую таблицу с UR7e, строки дают d1 = 162,5 мм, a2 = −425 мм, a3 = −392,2 мм, d4 = 133,3 мм, d5 = 99,7 мм и d6 = 99,6 мм. При нулевых углах всех шарниров фланец поэтому расположен в x = −425 − 392,2 = −817,2 мм, y = −(133,3 + 99,6) = −232,9 мм и z = 162,5 − 99,7 = 62,8 мм, что проверка воспроизводит точно. Смещения d4 и d5 придают манипулятору UR характерное ступенчатое запястье: три его оси не пересекаются в одной точке.
Эта единственная деталь меняет способ решения. Без сферического запястья задачи положения и ориентации больше не разделяются в его центре. Поэтому прозрачный манипулятор на сцене решается численно: от предыдущего ответа вычисляется, как фланец смещается при малом изменении каждого шарнира (матрица Якоби), и шарниры сдвигаются для уменьшения ошибки с небольшим демпфированием, чтобы шаги оставались малыми около сингулярности. При 60 запусках на случайных позах для каждой из восьми таблиц решатель попадает в пределах 0,04 мм от цели.
Три способа потерять направление
Сингулярность представляет собой позу, в которой матрица Якоби теряет ранг: некоторое направление движения инструмента потребовало бы бесконечной скорости шарниров. Для такого манипулятора со сферическим запястьем определитель матрицы Якоби удобно раскладывается на множители. Он равен L2 × L3 × |cos J3| × r × |sin J5|, где L2 и L3 обозначают звенья 620 мм и 600 мм, а r горизонтальное расстояние от центра запястья до оси J1. Проверка сравнивает эту формулу с численным определителем на 2000 случайных позах и подтверждает равенство.
Каждый множитель соответствует одному типу сингулярности. Когда sin J5 равен нулю, J4 и J6 совмещаются: это сингулярность запястья, с которой начиналась экспозиция. Когда cos J3 равен нулю, плечевое звено и предплечье лежат на одной прямой, вытянувшись или сложившись назад: это сингулярность локтя на границе области досягаемости. Когда r равен нулю, центр запястья находится прямо над J1: это сингулярность плеча, при которой поворот J1 вращает запястье на месте, а не перемещает его в сторону.
Полоса «Манипулируемость» на индикаторе показывает этот определитель как долю его наибольшего значения в пределах ограничений шарниров. «Карта сингулярностей» окрашивает область досягаемости по позиционным множителям |cos J3| × r, поэтому светлых полос следует избегать при планировании быстрого прямолинейного движения. Манипуляторы Universal Robots имеют те же три типа сингулярностей, хотя смещения запястья немного меняют их положение.
Движение по шарнирам и по прямой
Программа робота может задать движение двумя способами. Движение по шарнирам одновременно поворачивает каждый шарнир от начального угла к конечному, каждый с собственной равномерной скоростью. Движение по прямой удерживает инструмент на прямой линии и решает обратную кинематику на всём пути. Оба начинаются и заканчиваются одинаковыми позами, поэтому различается путь между ними.
Между подставками прямолинейное движение проходит 1,200 м за 1,80 секунды при 1000 мм/с. Движение по шарнирам между теми же позами поворачивает только J1 и J6, поэтому кончик идёт по дуге радиусом 863 мм вокруг оси J1. Длина дуги 1,327 м, время 1,99 секунды, но манипулятор нигде не приближается к сингулярности. Следы на сцене показывают оба пути.
При проходе мимо сингулярности запястья разница велика. Прямолинейное движение перемещает кончик на 440 мм со скоростью до 250 мм/с, а J4 достигает 510° в секунду. Движение по шарнирам между теми же двумя позами проходит путь лишь на 5 мм длиннее, и J4 не превышает 10° в секунду. Поэтому реальные контроллеры предлагают оба варианта. Движение по шарнирам быстрее и безопаснее, когда промежуточный путь не важен, а движение по прямой применяется, когда инструмент должен следовать линии, например сварочному шву или полосе клея, после проверки программистом траектории на сингулярности.
Полезная нагрузка и моменты реального кобота
Панель момента использует тот же принцип, что и оценка выше: момент относительно шарнира равен скорости изменения потенциальной энергии при его повороте. Для модельного манипулятора она использует предполагаемые массы из оценки, плечевое звено 20 кг и предплечье 12 кг, и воспроизводит 241 Н·м на плече и 71 Н·м на локте при горизонтальном манипуляторе с 6 кг в захвате.
Для манипуляторов Universal Robots используются массы звеньев и центры масс из таблицы производителя. Вытянутый горизонтально UR7e (все шарниры на нуле, кроме шарнира запястья J4 на −90°) с номинальными 7,5 кг на фланце требует около 129 Н·м на плече и 56 Н·м на локте. UR20 с 20 кг и вылетом 1750 мм требует около 657 Н·м на плече. Эти числа показывают компромисс между номинальной нагрузкой и вылетом: UR16e несёт 16 кг только на 900 мм, а UR30 несёт 30 кг на 1300 мм. Значения здесь статические. Реальный контроллер добавляет момент для ускорения звеньев, поэтому на полной скорости двигателям требуется больше.
Выбор захвата
Инструмент на фланце важен не меньше самого манипулятора. Двухпальцевый захват сжимает деталь с боков, поэтому подходит для деталей с параллельными гранями и может прочно удерживать их при боковых усилиях. Robotiq указывает для 2F-85 ход 85 мм и нагрузку 5 кг, а для более широкого 2F-140 ход 140 мм и 2,5 кг; каждый весит около 1 кг. Вакуумная присоска удерживает деталь за верхнюю грань разрежением, что подходит для коробок, листового металла и стекла, но требует плоской герметичной поверхности. Электромагнит удерживает стальные детали за верхнюю грань и отпускает их при отключении тока. В модели присоска и магнит держат блок размером 70 мм сверху, поэтому центральная точка инструмента находится на 35 мм выше, чем у пальцев, и цикл захвата и переноса соответственно корректирует высоты.
Числа в списке роботов
Каждая запись в списке роботов взята со страницы изделия производителя или страницы космического агентства, проверенной 27 октября 2026 года; ссылка на источник находится под записью. Полезная нагрузка номинальная, а вылет взят у производителя и для большинства манипуляторов представляет собой расстояние от оси J1 до запястья или фланца при полном вытягивании. Yaskawa отдельно указывает горизонтальную и вертикальную досягаемость, и список использует горизонтальную. Для космических манипуляторов приведены сведения агентств: Canadarm2 имеет длину 17 м и может перемещать на орбите грузы до 116 000 кг, European Robotic Arm имеет длину 11 м и семь шарниров и перемещает грузы 8 т, а манипулятор марсохода Perseverance имеет длину 2,1 м и пять степеней свободы. Значения, которых нет в источнике, опущены, а не оценены.
Распространённые заблуждения
«Манипулятор видит, где находится его рука». В этой модели и в большинстве промышленных манипуляторов контроллер не смотрит на инструмент. Он считывает энкодер каждого шарнира, выполняет прямую кинематику и считает, что звенья имеют заданную длину. Если звено прогнулось или передача упруго закрутилась, реальный кончик отличается от расчётного. Поэтому там, где важна точность, добавляют камеры и калибровку.
«Перемещение из A в B означает движение по прямой». Только если контроллер так его планирует. Движение по шарнирам равномерно поворачивает каждый шарнир от начала до конца, и кончик описывает кривую. Прямолинейному движению нужен обратный решатель в каждом кадре, как в модели для трёх прямолинейных перемещений цикла захвата и переноса; именно такое движение может встретить сингулярность.
«Больше шарниров всегда означает больше возможностей». Шести достаточно для установки и направления инструмента. Седьмой шарнир добавляет избыточность, позволяя получить ту же позу инструмента с разными положениями локтя, что помогает обходить препятствия. Но это означает бесконечное количество решений вместо нескольких, поэтому решателю нужно задать правило выбора.
«Кобот безопасен сам по себе». Стандарты оценивают всё применение целиком. Манипулятор с малым усилием, держащий острый нож, небезопасен, а ограничения скорости, подходящие для кисти, могут не подходить для головы. ISO/TS 15066 требует оценки рисков с реальным роботом, инструментом и грузом; значения этой экспозиции приведены для примера.
«250 мм/с представляет собой предел скорости кобота». Это предел при управлении с пониженной скоростью в ISO 10218-1. При ограничении мощности и усилия допустимая скорость определяется пределом усилия и эффективной массой, как в примере 1,34 м/с выше, и может быть значительно выше.
Что попробовать на экране
- Нажмите «Названия деталей», затем медленно перетащите синий шар по кругу вокруг манипулятора. Следите, как показание J1 следует азимуту шара при взгляде сверху, и какие показания меняются при приближении шара к основанию.
- Включите «Показать досягаемость» и переместите ползунок «Угол захвата» от 0 до 90. Синяя область смещается, потому что кончик находится в 240 мм от центра запястья в новом направлении. Найдите угол, при котором манипулятор достаёт выше всего.
- Перетащите шар дальше, чем может вытянуться манипулятор. Он покраснеет, а индикатор покажет, сколько не хватает кончику. При горизонтальном захвате предел составляет около 1,6 м.
- Установите J5 на 0. Оси J4 и J6 теперь лежат на одной прямой, поэтому поверните J4 в одну сторону, а J6 на ту же величину обратно: захват останется на месте. Это непосредственное наблюдение сингулярности запястья из раздела выше.
- Запустите воспроизведение, затем включите «Совместный режим» и измерьте время одного переноса. Он занимает 7,2 секунды вместо 1,8.
- Попробуйте шесть ползунков шарниров, не касаясь шара, и запишите пару J2 и J3, при которой кончик оказывается на полу между подставками. Затем проверьте её, перетащив шар туда.
- Откройте стенд DH на вкладке «Управление», выберите UR3e и перетащите шар к подставке. Прозрачный манипулятор не дотянется, а панель укажет недостающее расстояние в миллиметрах, поскольку его вылет равен 500 мм.
- Включите «Карту сингулярностей», затем перетащите шар через светлую полосу и наблюдайте, как полоса «Манипулируемость» падает к нулю.
Вопросы
Что означает «шестикоординатный»?
Это шесть шарниров в цепочке, каждый вращается вокруг своей оси. Шесть движений нужны, чтобы установить инструмент в любом положении и направить его в любую сторону в пределах досягаемости, поскольку твёрдое тело может перемещаться тремя способами и поворачиваться тремя способами.
Зачем роботу обратная кинематика, если его двигатели принимают только углы?
Задачи описываются положением инструмента, например сварочным швом, деталью на конвейере или отверстием под винт. Что-то должно преобразовать каждую такую точку в шесть углов. Для прямолинейных движений контроллер делает это многократно вдоль пути, а не только на концах.
Для каждого положения существует только один набор углов?
Обычно нет. Для такого манипулятора одна поза кончика достижима до восьми способами: J1 повёрнут к точке или от неё, локоть согнут вверх или вниз, запястье перевёрнуто или нет. Модель выбирает ближайшее к текущим углам решение, чтобы манипулятор никогда не перескакивал.
Что именно представляет собой сингулярность?
Это поза, в которой две или более оси шарниров совмещаются, поэтому манипулятор теряет возможность двигать инструмент в определённом направлении либо несколько сочетаний шарниров дают один результат. Вблизи неё небольшое медленное перемещение инструмента может требовать очень быстрого движения шарнира. В модели путь в 20 мм от сингулярности запястья требует от J4 скорости 510° в секунду при скорости кончика 250 мм/с.
Почему шар краснеет?
Он краснеет, когда решатель не может точно достичь точки: она дальше, чем достаёт вытянутый манипулятор, либо шарниру пришлось бы выйти за ограничение. Тогда манипулятор приближается насколько возможно, а индикатор сообщает величину отклонения или шарнир, достигший ограничения.
Как коллаборативные роботы не причиняют вред людям?
Они объединяют несколько мер из стандартов: ограничение скорости инструмента, контроль расстояния до людей и замедление при их приближении, остановку при входе человека в зону и ограничение силы давления. ISO/TS 15066 задаёт пределы усилия по областям тела, например 140 Н для прижатой кисти.
Реальный контроллер решает уравнения так же?
Для манипуляторов, у которых три оси запястья пересекаются в одной точке, аналитические решения вроде приведённого здесь распространены благодаря скорости и предсказуемости. Манипуляторы без такой компоновки или с семью шарнирами обычно используют численные методы с матрицей Якоби и итерационным приближением к ответу.
Может ли манипулятор достать позади себя?
Частично. J1 поворачивается на 170° в каждую сторону, оставляя позади основания промежуток 20°, а плечевое звено может отклоняться назад на 60°. Решатель также рассматривает J1, направленный от точки, с плечевым звеном, отклонённым назад над основанием, и использует это решение только при соблюдении ограничений и большей близости к текущей позе.
Почему задача досягаемости локтевого манипулятора имеет два решения?
Теорема косинусов даёт косинус угла локтя, одинаковый для положительного и отрицательного угла. Эти два угла помещают локоть выше или ниже линии от плеча к запястью. В примере с запястьем на 800 мм наружу и 300 мм вверх поза с поднятым локтем имеет угол плеча 65,15°, а с опущенным −24,04°, и обе точно достигают точки.
Зачем шарнирам робота редуктор?
Двигатель быстрый и лёгкий, но создаёт небольшой момент. В оценке выше плечу требуется около 241 Н·м, тогда как двигателю за редуктором 120:1 с КПД 80 % нужно лишь около 2,5 Н·м. Платой становится скорость: 3000 об/мин двигателя превращаются в 25 об/мин шарнира.
Чем волновая передача отличается от циклоидальной?
Волновая передача деформирует тонкий стальной стакан относительно кольца с двумя дополнительными зубьями, и её отношение получается из числа зубьев, например 200 ÷ 2 = 100. Циклоидальная передача использует цилиндрическую ступень, за которой профилированные диски обкатываются вокруг цевок, и её отношение определяется обеими ступенями. Обе имеют очень малый люфт.
Хирургический робот действительно робот?
US FDA утверждает, что роботизированное хирургическое устройство фактически не является роботом, поскольку не может выполнять операцию без непосредственного управления человеком. Хирург перемещает органы управления на консоли, а манипуляторы на тележке у постели перемещают инструменты.
Что такое параметры DH?
Это четыре числа на шарнир, названные в честь Денавита и Хартенберга и задающие расположение оси относительно предыдущей: расстояние вдоль старой оси (d), расстояние поперёк до новой оси (a), угол скручивания (α) и угол шарнира (θ). Шесть строк описывают шестикоординатный манипулятор. Universal Robots публикует свои таблицы, показанные на вкладке «Управление».
Зачем манипулятору UR численный решатель, если для этой модели есть формула?
Три оси запястья манипулятора UR не пересекаются в одной точке из-за смещений d4 и d5, поэтому задача не разделяется в центре запястья. Аналитические решения для такой компоновки существуют, но решатель с демпфированной матрицей Якоби проще показать, и при проверке он попадает в пределах 0,04 мм.
Что быстрее: движение по шарнирам или по прямой?
Обычно движение по шарнирам, поскольку каждый шарнир делает кратчайший поворот. Между подставками оно занимает 1,99 секунды по дуге 1,327 м, а прямолинейное 1,80 секунды на 1,200 м при одинаковом пределе скорости кончика, но при проходе мимо сингулярности запястья прямолинейное движение требует от J4 скорости 510° в секунду.
Термины
- Шарнир (ось): одно вращающееся соединение манипулятора. J1 ближе всего к полу, J6 ближе всего к инструменту.
- Прямая кинематика: вычисление положения инструмента по углам шарниров.
- Обратная кинематика: вычисление углов шарниров, устанавливающих инструмент в заданном положении и ориентации.
- Центральная точка инструмента (TCP): опорная точка инструмента, которую позиционирует контроллер; здесь точка между кончиками пальцев.
- Центр запястья: точка пересечения осей J4, J5 и J6.
- Сферическое запястье: запястье с тремя осями, пересекающимися в одной точке, что позволяет получить аналитическое обратное решение.
- Матрица Якоби: матрица, описывающая скорость инструмента при малых изменениях каждого угла шарнира.
- Сингулярность: поза, в которой оси шарниров совмещаются и манипулятор теряет направление движения; случай запястья также называют переворотом запястья.
- Рабочая область: множество точек, которых может достичь инструмент.
- Кобот: робот, предназначенный для непосредственной тесной работы с людьми.
- Ограничение мощности и усилия: способ совместной работы, допускающий контакт, но сохраняющий усилие и давление ниже установленных пределов.
- Квазистатический и переходный контакт: прижатая к чему-либо часть тела и, соответственно, краткий удар, при котором она может отодвинуться.
- Люфт: небольшой зазор между зубьями передачи, позволяющий выходу немного двигаться прежде, чем его сдвинет вход.
- Передаточное отношение: число оборотов двигателя на один оборот шарнира, например 120:1.
- Локоть вверх / локоть вниз: два способа, которыми двухзвенный манипулятор достигает одной точки.
- Параметры DH: четыре числа на шарнир (d, a, α, θ), описывающие геометрию последовательного манипулятора.
- Манипулируемость: величина определителя матрицы Якоби, падающая до нуля в сингулярности.
- Движение по шарнирам и по прямой: интерполяция углов шарниров либо удержание инструмента на прямой линии.
- Номинальная полезная нагрузка: наибольший груз, разрешённый производителем на фланце, обычно с условиями для центра масс.
Источники
- International Federation of Robotics, Robot History (KUKA Famulus 1973, первый робот с шестью электромеханическими осями; ASEA IRB 6 показан в августе 1973 года, первый полностью электрический робот с микропроцессорным управлением 1974 года, приобретён Magnussons в Генарпе для нанесения воска и полировки стальных труб, согнутых под 90°; Vicarm Шейнмана). https://ifr.org/robot-history (проверено 17 октября 2026 года)
- IEEE Spectrum, ROBOTS: Unimate (заявка Девола на патент 1954 года; первый Unimate на заводе General Motors в Юинг-Тауншип, Нью-Джерси, в 1961 году). https://robots.ieee.org/robots/unimate/ (проверено 17 октября 2026 года)
- George C. Devol, Programmed article transfer, патент США 2,988,237, заявка 1954 года, опубликован 13 июня 1961 года, Google Patents. https://patents.google.com/patent/US2988237A/en (проверено 17 октября 2026 года)
- Stanford University Computer Science, текст экспозиции The Stanford Arm (разработан в 1969 году Виктором Шейнманом в SAIL; полностью электрический манипулятор с шестью степенями свободы; звенья расположены для упрощения кинематических решений). http://infolab.stanford.edu/pub/voy/museum/pictures/display/1-Robot.htm (проверено 17 октября 2026 года)
- Kevin M. Lynch and Frank C. Park, Modern Robotics: Mechanics, Planning, and Control, Cambridge University Press 2017, препринт Северо-Западного университета (глава 4: прямая кинематика; 6.1: аналитическая обратная кинематика шестишарнирных манипуляторов; 6.2: численная обратная кинематика с матрицей Якоби; 5.3: сингулярности, включая две коллинеарные оси вращательных шарниров; волновые передачи в шарнирах роботов). http://hades.mech.northwestern.edu/images/7/7f/MR.pdf (проверено 17 октября 2026 года)
- Michael Peshkin, Northwestern University, Cobots: Robots for collaboration with people (изобретены Дж. Эдвардом Колгейтом и Майклом Пешкиным в 1996 году). http://peshkin.mech.northwestern.edu/cobot (проверено 17 октября 2026 года)
- ISO 10218-1:2011 preview, iTeh Standards (5.6.2: при управлении с пониженной скоростью скорость TCP не должна превышать 250 мм/с; 3.19.2: пониженная скорость с обеспечением безопасности). https://standards.iteh.ai/catalog/standards/iso/514dc52b-e620-4f18-bbae-b8cbccb118cd/iso-10218-1-2011 (проверено 16 октября 2026 года)
- IBF Solutions, New standards for industrial robots EN ISO 10218-1 and -2 (пониженная скорость не выше 250 мм/с; содержание ISO/TS 15066 включено в ISO 10218-2:2025). https://www.ibf-solutions.com/en/seminars-and-news/news/new-standards-for-industrial-robots-en-iso-10218-1-and-2 (проверено 16 октября 2026 года)
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots, копия для курса Римского университета Сапиенца (5.5.1: четыре способа совместной работы; таблица A.2: биомеханические пределы, кисти и пальцы 140 Н при квазистатическом контакте, множитель переходного контакта 2, лицо 65 Н; контакт с лицом, черепом и лбом недопустим; таблица A.3: кисти 75 Н/мм и 0,6 кг; формулы A.2–A.6). https://www.diag.uniroma1.it/deluca/pHRI_elective/ISO_TS_15066_2016_en.pdf (проверено 16 октября 2026 года)
- International Federation of Robotics, пресс-релиз Global Robot Demand in Factories Doubles Over 10 Years (25 сентября 2025 года; World Robotics 2025: 542 000 установлено в 2024 году, 4 664 000 в эксплуатации, Китай 295 000 и 54 %, Япония 44 500, Республика Корея 30 600). https://ifr.org/ifr-press-releases/news/global-robot-demand-in-factories-doubles-over-10-years (проверено 22 октября 2026 года)
- Harmonic Drive LLC, Strain wave gear technology (генератор волн, гибкое и жёсткое колёса; у жёсткого колеса на два зуба больше; нулевой люфт; размер и масса не зависят от отношения). https://www.harmonicdrive.net/technology (проверено 22 октября 2026 года)
- Nabtesco Motion Control, Engineering: two stage cycloidal design (редуктор RV, люфт меньше 1 угловой минуты, встроенные подшипники, допустимый момент при аварийной остановке в пять раз выше номинального). https://www.nabtescoprecision.com/engineering (проверено 22 октября 2026 года)
- Nabtesco, Functional principle of cycloidal gears (две ступени понижения, отношения от 30:1 до более 300:1, редуктор RV на рынке с 1985 года). https://www.nabtesco.de/en/service/faq/technologies/functional-principle-of-cycloidal-gears (проверено 22 октября 2026 года)
- US Food and Drug Administration, Computer-Assisted Surgical Systems (консоль, прикроватная тележка с тремя или четырьмя шарнирными манипуляторами, фактически не робот, разрешённые процедуры, нет разрешения для лечения рака). https://www.fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems (проверено 22 октября 2026 года)
- The Henry Ford, Robot, First Unimate Robot Ever Installed on an Assembly Line, 1961 (установлен на заводе General Motors в Трентоне, Нью-Джерси, в 1961 году для выгрузки машины литья под давлением). https://www.thehenryford.org/collections/explore/artifact/183434 (проверено 22 октября 2026 года)
- Allison Marsh, In 1961, the First Robot Arm Punched In, IEEE Spectrum, 30 августа 2022 года (прототип Unimate около 1360 кг; пришлось изобретать собственное программное управление и память). https://spectrum.ieee.org/unimation-robot (проверено 22 октября 2026 года)
- Universal Robots, DH Parameters for calculations of kinematics and dynamics (a, d и α для UR3e, UR5e/UR7e, UR10e/UR12e, UR15, UR16e, UR18, UR20, UR30, массы и центры масс звеньев). https://www.universal-robots.com/articles/ur/application-installation/dh-parameters-for-calculations-of-kinematics-and-dynamics/ (проверено 27 октября 2026 года)
- Universal Robots, UR3e страница изделия (3 кг, 500 мм, 11,2 кг, ±0,03 мм). https://www.universal-robots.com/products/ur3e-cb5/ (проверено 27 октября 2026 года)
- Universal Robots, UR7e страница изделия (7,5 кг, 850 мм, 20,6 кг). https://www.universal-robots.com/products/ur7e-cb5/ (проверено 27 октября 2026 года)
- Universal Robots, UR12e страница изделия (12,5 кг, 1300 мм, 33,5 кг). https://www.universal-robots.com/products/ur12e-1300/ (проверено 27 октября 2026 года)
- Universal Robots, UR15, UR16e и UR18 страницы изделий (15 кг и 1300 мм; 16 кг и 900 мм; 18 кг и 950 мм). https://www.universal-robots.com/products/ur16e-cb5/ (проверено 27 октября 2026 года)
- Universal Robots, UR20 страница изделия (20 кг, 25 кг в расширенном режиме, 1750 мм, 64 кг). https://www.universal-robots.com/products/ur20-1750/ (проверено 27 октября 2026 года)
- Universal Robots, UR30 страница изделия (30 кг, 35 кг в расширенном режиме, 1300 мм, 63,5 кг). https://www.universal-robots.com/products/ur30-1300/ (проверено 27 октября 2026 года)
- KUKA, KR AGILUS (KR 6 R700-2: 6 кг, 726 мм; KR 6 R900-2: 6 кг, 901 мм). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-agilus (проверено 27 октября 2026 года)
- KUKA, KR 1000 titan (1000 кг при 3202 мм; версия L750: 750 кг при 3601 мм). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-1000-titan (проверено 27 октября 2026 года)
- KUKA, LBR iiwa (7 осей; 7 кг при 800 мм и 14 кг при 820 мм; датчики момента в шарнирах). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/lbr-iiwa (проверено 27 октября 2026 года)
- FANUC America, CRX-10iA (10 кг, 1249 мм, 6 осей, ±0,05 мм, 39 кг). https://www.fanucamerica.com/products/robots/series/collaborative-robot/crx-10ia (проверено 27 октября 2026 года)
- FANUC America, серия LR Mate (LR Mate 200iD/7L: вылет 911 мм, 7 кг; расчётная скорость TCP 11 м/с). https://www.fanucamerica.com/products/robots/series/lr-mate (проверено 27 октября 2026 года)
- FANUC America, M-2000iA/2300 data sheet (полезная нагрузка 2300 кг, вылет 3734 мм). https://www.fanucamerica.com/uploads/files/data-sheets/m-2000ia-2300-datasheet.pdf (проверено 27 октября 2026 года)
- Yaskawa Motoman, GP7 (7 кг, 927 мм по горизонтали, 1693 мм по вертикали) и HC10DTP (10 кг, 1200 мм по горизонтали, 2400 мм по вертикали). https://www.motoman.com/en-us/products/robots/industrial/assembly-handling/gp-series/gp7 (проверено 27 октября 2026 года)
- Franka Robotics, Franka Research 3 (3 кг, 855 мм, 7 степеней свободы, 7 датчиков момента, повторяемость лучше ±0,1 мм). https://franka.de/products/franka-research-3 (проверено 27 октября 2026 года)
- Canadian Space Agency, Canadarm2 (17 м, грузы до 116 000 кг, перемещается между креплениями, поочерёдно перехватываясь концами). https://www.asc-csa.gc.ca/eng/iss/canadarm2/about.asp (проверено 27 октября 2026 года)
- Canadian Space Agency, Canadarm (шарниры плеча, локтя и запястья; проволочный улавливатель в качестве рабочего органа; более 30 000 кг, до 266 000 кг в микрогравитации) и Dextre (два манипулятора по семь шарниров). https://www.asc-csa.gc.ca/eng/canadarm/about.asp (проверено 27 октября 2026 года)
- European Space Agency, European Robotic Arm (11 м, семь шарниров, полезная нагрузка 8 т, российский сегмент). https://www.esa.int/Science_Exploration/Human_and_Robotic_Exploration/International_Space_Station/European_Robotic_Arm (проверено 27 октября 2026 года)
- NASA Science, Perseverance Rover Components (манипулятор длиной 2,1 м, пять степеней свободы). https://science.nasa.gov/mission/mars-2020-perseverance/rover-components/ (проверено 27 октября 2026 года)
- Robotiq, 2F-85 and 2F-140 adaptive grippers (ход 85 мм и нагрузка 5 кг; 140 мм и 2,5 кг; каждый около 1 кг). https://robotiq.com/products/2f85-140-adaptive-robot-gripper (проверено 27 октября 2026 года)
- Расчёты на этой странице: прямая кинематика r = 160 + 620 sin J2 + 600 cos(J2 + J3), h = 520 + 620 cos J2 − 600 sin(J2 + J3); центр запястья = кончик − 240 мм вдоль оси захвата; sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600); прямой и обратный расчёт для 20 000 поз; траектория у сингулярности y = 1155 мм, пик 2,04°/мм; v = 280 ÷ √(0,58 × 75 000) = 1,34 м/с; время движения = 1,5 L ÷ v; |det J| = 620 × 600 × |cos J3| × r × |sin J5|; фланец UR7e при нулевых углах (−817,2, −232,9, 62,8) мм; статический момент шарнира = dV/dq по массам звеньев; движение по прямой мимо сингулярности 440 мм с пиком J4 510°/с, движение по шарнирам 445 мм с 10°/с; между подставками 1,200 м по прямой, 1,327 м по дуге.
Текст и симуляция: CC BY-NC-SA 4.0, если не указано иное.
Другие экспонаты
Как работает логический сумматор: сумма и перенос
Для сложения 7 и 9 эта плата использует 20 вентилей. Последний перенос приходит через 8 задержек вентиля после переключения входов.
Как работают маятниковые часы и почему важна длина
Маятниковые часы считают секунды стержнем длиной 99,4 cm. Измените длину, температуру и место на Земле, сравните четыре спуска и их суточную ошибку.
Штифтовый замок: как работает механизм в разрезе 3D
У обычного ключа Schlage соседние уровни глубины различаются на 0,381 мм, и этого небольшого шага достаточно, чтобы неправильный ключ не поворачивался.
Как работает 3D-принтер: слои, заполнение и поддержки
Куб 20 мм при высоте слоя 0,2 мм состоит ровно из 100 слоёв, каждый из которых рисует сопло шириной 0,4 мм.
Как работает «Энигма»: роторы, рефлектор и коммутатор
Нажмите A пять раз на «Энигме» с роторами I-II-III в положении AAA, и лампы зажгутся буквами B, D, Z, G, O.
Как завязывать узлы: 40 узлов шаг за шагом
В одной серии испытаний на разрыв булинь сохранил около 63 % прочности верёвки, а шкотовый узел около половины.