FIG. 63Comment ça marche
Bras robotisé : faire bouger les articulations, pas à pas
Faites glisser le bout des doigts d’un bras robotisé à six axes sur le côté, à 250 mm/s, en passant près d’une droite précise de l’espace : l’une des articulations de son poignet doit alors tourner à 510° par seconde.
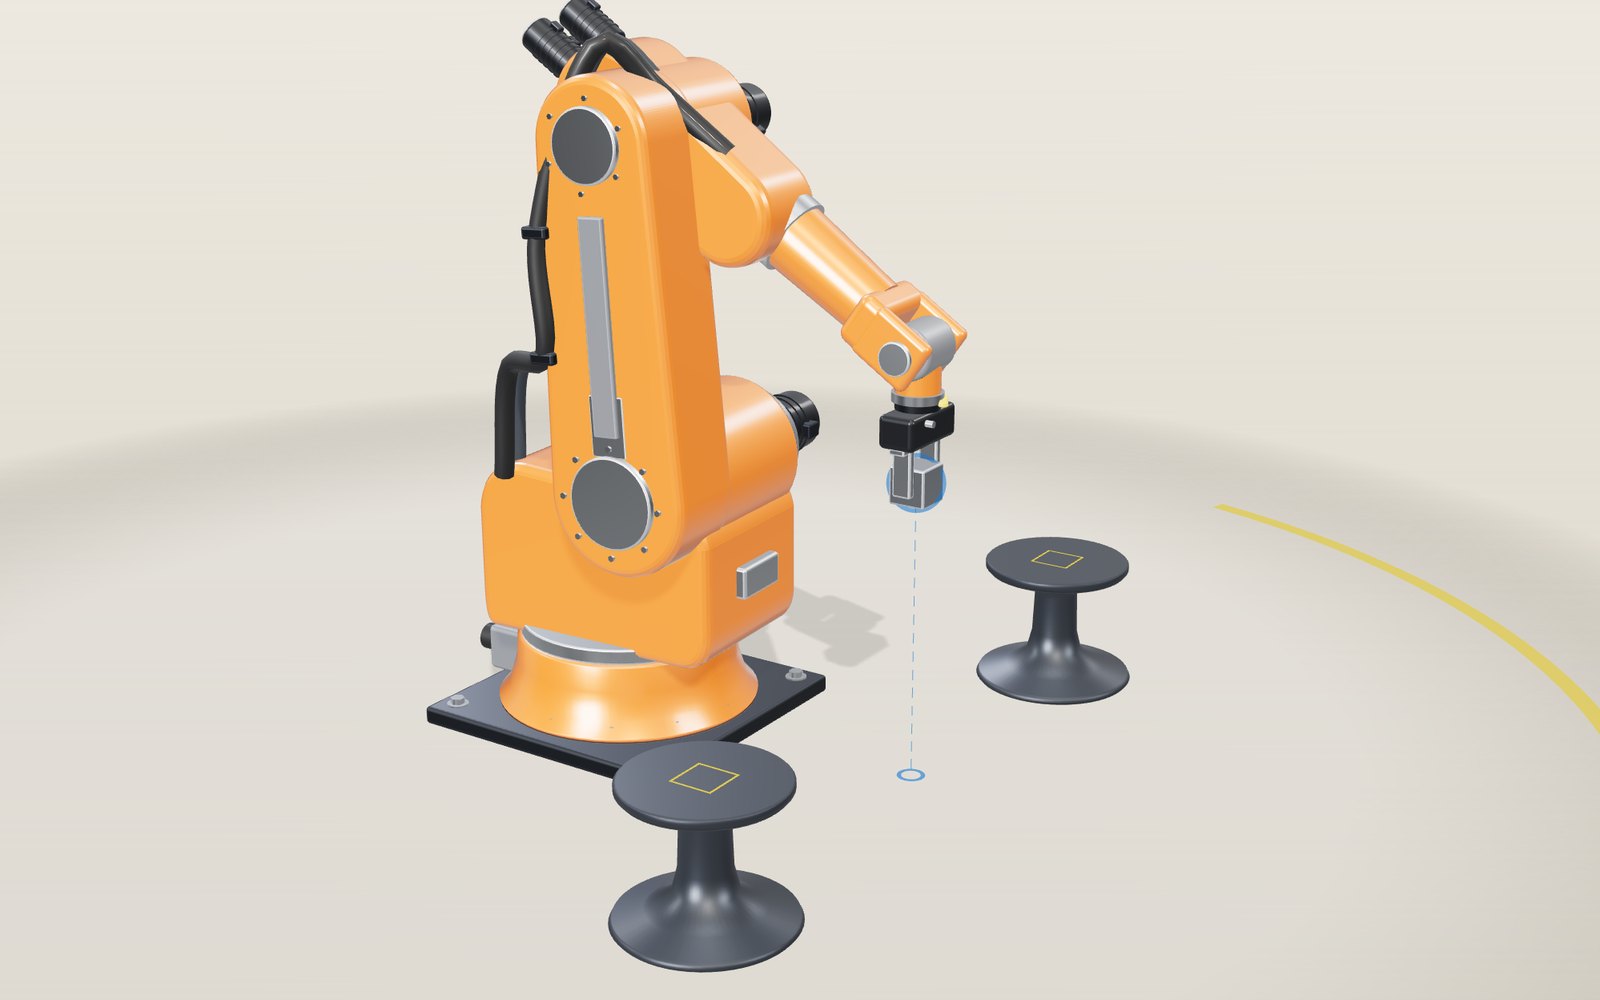
Cet appareil ne peut pas afficher le modèle 3D. Les étapes de la visite ci-dessous se lisent sous forme de texte.
1 / 11 Un bras à six axes entre deux supportsLe bras est boulonné au sol, avec un support de chaque côté. Six moteurs font tourner six articulations, et la boule bleue marque l’endroit où doit aller le point situé entre les doigts. Pour l’instant, il porte un bloc d’acier d’un support à l’autre.
Faites glisser pour tourner. Molette ou pincement pour zoomer.
Ce que montre le modèle
Regardez une carrosserie défiler sur une ligne de soudage : des bras orange plongent, touchent une soudure et se retirent, des centaines de fois par heure. Chacun de ces bras doit placer un outil en un point exact de l’espace, orienté dans une direction exacte. Les moteurs ne comprennent pas « va là-bas ». On ne peut leur donner qu’un angle. Cette page porte sur le calcul qui sépare les deux.
Le modèle est un bras industriel de taille moyenne, à six articulations rotatives, boulonné au sol entre deux supports. L’axe de l’épaule est à 520 mm au-dessus du sol et à 160 mm devant l’axe du socle, le bras mesure 620 mm, l’avant-bras 600 mm, et le point central de l’outil (l’endroit situé entre le bout des doigts) se trouve à 240 mm au-delà du poignet. Ce sont des valeurs de modèle, choisies pour ressembler à un bras typique de cette catégorie et se comporter comme lui, et non les chiffres d’un produit précis.
Vous pouvez faire glisser la boule bleue et le bras la suit, ou bien utiliser les six curseurs d’articulation et regarder la boule suivre le bras. L’affichage dans le coin montre les six angles, la position de la pointe en millimètres, la vitesse à laquelle la pointe se déplace et l’articulation qui tourne le plus vite.
Pourquoi un bras a besoin de six articulations
Un objet rigide dans l’espace a six façons indépendantes de bouger. Il peut glisser dans trois directions et tourner autour de trois axes. Une pince qui doit saisir une pièce dans n’importe quelle position, sous n’importe quel angle, doit maîtriser les six, c’est pourquoi un bras généraliste a six articulations.
Les trois premières articulations font l’essentiel du déplacement. J1 fait tourner tout le bras autour de l’axe vertical, J2 incline le bras à l’épaule et J3 incline l’avant-bras au coude. À elles trois, elles décident où va le poignet. Les trois dernières articulations sont dans le poignet. J4 fait rouler l’avant-bras sur sa longueur, J5 plie le poignet et J6 fait rouler la bride qui porte l’outil. Elles décident dans quelle direction pointe l’outil.
Dans ce modèle, comme dans la plupart des bras industriels, les axes de J4, J5 et J6 passent tous par un même point appelé centre du poignet. Ce choix de conception se révèle très important, comme le montrent les sections suivantes.
Des angles articulaires à la position de la pointe
Passer des angles à une position s’appelle la cinématique directe, et c’est le sens facile. Chaque articulation fait tourner tout ce qui se trouve au-delà, on peut donc enchaîner les rotations en partant du socle.
Dans le plan vertical du bras, mesurez les distances à partir de l’axe J1 (appelons-la r) et la hauteur au-dessus du sol (h). Avec J2 mesuré à partir de la verticale et J3 à partir d’un avant-bras horizontal, le centre du poignet se trouve en
- r = 160 + 620 sin J2 + 600 cos(J2 + J3)
- h = 520 + 620 cos J2 − 600 sin(J2 + J3)
le tout en millimètres. Dans la pose de départ, J2 vaut 15° et J3 vaut 0°, ce qui donne r = 160 + 160,5 + 579,6 = 900,0 mm et h = 520 + 598,9 − 155,3 = 963,6 mm. J5 vaut 75°, ce qui, ajouté à l’inclinaison de 15° de l’avant-bras vers le bas, oriente la pince droit vers le bas : la pointe est donc 240 mm plus bas, à 723,6 mm. J1 fait ensuite pivoter tout ce plan autour de l’axe vertical.
Les articulations du poignet ajoutent encore trois rotations. Le modèle les traite avec des matrices de rotation 3 × 3 ordinaires, une par articulation, multipliées dans l’ordre. Déplacez un curseur et la page se contente de refaire ce calcul en chaîne.
Remonter depuis la pointe
La cinématique inverse est l’autre sens : à partir de l’endroit où la pointe doit être et de la direction dans laquelle la pince doit pointer, trouver les six angles. C’est ce dont un contrôleur de robot a besoin chaque fois qu’il planifie un mouvement en ligne droite, et c’est beaucoup plus difficile. Les équations sont non linéaires, il peut y avoir plusieurs solutions, et il peut n’y en avoir aucune.
Il existe deux grandes façons de la résoudre. Un solveur numérique part des angles actuels, calcule comment une petite variation de chaque articulation déplacerait la pointe (la matrice jacobienne), fait un pas qui réduit l’erreur et recommence jusqu’à ce que l’erreur devienne minuscule. Cela fonctionne pour presque tous les bras. Pour les bras dont les trois derniers axes se rejoignent en un point, il existe aussi une solution analytique qui n’a besoin d’aucune itération, et le modèle l’utilise.
Scinder le problème au centre du poignet
Comme les trois axes du poignet se croisent en un point, tourner J4, J5 ou J6 ne déplace jamais ce point. On peut donc trouver le centre du poignet avant de connaître le moindre angle articulaire : on part de la pointe visée et on recule de 240 mm le long de la direction dans laquelle la pince doit pointer.
Le problème se divise alors en deux plus petits.
- Position. J1 doit faire face au centre du poignet : c’est donc simplement son relèvement vu de dessus. Dans le plan du bras, l’épaule, le coude et le centre du poignet forment un triangle dont deux côtés sont connus (620 et 600 mm) et dont le troisième côté D est la distance mesurée entre l’épaule et le centre du poignet. La loi des cosinus donne l’angle du coude : sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600). J2 est alors la direction du centre du poignet moins l’angle que la flexion du coude ajoute.
- Orientation. Une fois J1 à J3 connus, la rotation qu’ils produisent est connue. Ce qui reste entre elle et la rotation demandée pour la pince doit venir du poignet, et les trois angles du poignet se lisent directement dans cette matrice de rotation résiduelle.
Prenons la position de saisie sur le support de gauche : pointe à 620 mm vers l’avant, 285 mm de hauteur et 600 mm sur le côté, pince dirigée vers le bas. Le centre du poignet est 240 mm au-dessus, à 525 mm. Vu de dessus, il se trouve à 862,8 mm de l’axe J1 selon un relèvement de 44,06°, donc J1 = −44,06°. Dans le plan du bras, r = 702,8 mm et h = 5 mm, donc D = 702,8 mm. Alors sin J3 = 0,3366 et J3 = 19,67°. La direction du centre du poignet est à 89,59° de la verticale et la flexion du coude en représente 53,50°, donc J2 = 36,09°. Pour que la pince pointe vers le bas, J5 doit compléter jusqu’à 90° : 90 − 36,09 − 19,67 = 34,24°.
Vérifier le solveur dans les deux sens
Des nombres comme ceux-ci peuvent être faux de façon très discrète : le solveur de la page a donc été testé avec la même méthode que celle qu’emploie le navigateur. Le test tire 20 000 jeux d’angles articulaires au hasard à l’intérieur des limites des articulations, calcule la position de la pointe et la rotation de la pince par cinématique directe, les fournit au solveur inverse, puis refait la cinématique directe sur la réponse. Les jeux situés à moins d’environ 1° de J5 = 0 sont écartés, pour une raison expliquée plus loin. Pour les 19 836 restants, l’erreur maximale de pointe a été de 7 × 10⁻¹² mm, et chaque jeu est revenu à ses angles d’origine à moins de 10⁻¹³ radian près.
Le navigateur refait la même vérification à chaque image pendant que vous faites glisser : la position de la pointe affichée vient de la cinématique directe appliquée aux angles choisis par le solveur, donc si la boule et l’affichage divergent un jour, c’est qu’il y a une erreur.
Jusqu’où le bras peut aller
Le centre du poignet ne peut jamais être à plus de 620 + 600 = 1220 mm de l’axe de l’épaule, quand le bras est complètement tendu. Avec la pince maintenue à l’horizontale, cela place la pointe à 1620 mm au plus de l’axe J1. Faites glisser la boule au-delà et le bras s’étire autant qu’il peut dans sa direction. La boule devient rouge et l’affichage indique combien de millimètres il manque à la pointe. Demandez un point à 2 m, à hauteur d’épaule, et la pointe s’arrête à 1617 mm, il manque 386 mm.
La portée n’est pas une coque parfaite, car les articulations ont des limites. Dans le modèle, J2 peut s’incliner de 60° vers l’arrière et de 100° vers l’avant, et J3 peut aller de 85° vers le haut à 80° vers le bas. Activez « Afficher la portée » pour voir la région, dans le plan du bras, où le bout des doigts peut aller avec la pince à son angle actuel. Changez l’angle de la pince et toute la forme se déplace, car la pointe se trouve à 240 mm du centre du poignet dans une autre direction. L’anneau au sol marque les 340° que J1 peut balayer.
Ce qui se passe quand le poignet s’aligne
Revenons à l’étape d’orientation. Les angles du poignet se lisent dans une rotation que les trois articulations du poignet doivent produire. Quand J5 vaut exactement zéro, les axes de J4 et de J6 sont sur une même droite. Tourner J4 vers l’avant et J6 vers l’arrière du même angle laisse alors la pince exactement où elle était : il existe donc une infinité de couples d’angles qui font le même travail, et le solveur ne peut pas les distinguer. C’est ce qu’on appelle une singularité du poignet. C’est aussi pourquoi le test aller-retour écarte les jeux d’angles très proches de J5 = 0 : le solveur renvoie un autre couple, tout aussi valable, et les angles ne peuvent donc pas être comparés.
Le vrai problème apparaît près de la singularité plutôt que dessus. L’étape 6 de la visite maintient la pince à l’horizontale, pointée droit devant, et fait glisser la pointe de 440 mm sur le côté, à 1155 mm au-dessus du sol, en atteignant 250 mm/s au milieu du trajet. Cette trajectoire passe à 20 mm de la droite où l’avant-bras pointe exactement dans l’axe de la pince. Loin du croisement, le poignet bouge à peine. Près de lui, J4 doit faire passer la flexion de J5 d’un côté à l’autre, et J6 doit annuler la rotation pour que la pince ne tourne pas sur elle-même. Sur l’ensemble du trajet, J4 va de −81,2° à +81,2°, et 39,2° de cet angle sont parcourus pendant que la pointe couvre les 20 mm du milieu. Au plus fort, J4 doit tourner de 2,04° pour chaque millimètre de déplacement de la pointe, ce qui, à 250 mm/s, fait 510° par seconde. À 1000 mm/s, ce serait environ 2040° par seconde, et un trajet 10 mm plus près double à peu près ces deux valeurs.
Aucun moteur ne peut suivre cela : un vrai contrôleur doit donc ralentir la pointe, s’arrêter sur une erreur ou laisser la trajectoire s’écarter de la ligne droite. Les manuels de robotique donnent l’alignement de deux axes d’articulations rotatives comme un cas de base de singularité : dans cette pose, le bras perd la capacité de déplacer l’outil dans certaines directions. Le remède est la planification : incliner la pince de quelques degrés ou déplacer la trajectoire pour que le poignet ne s’en approche jamais.
Déplacer un bloc d’un support à l’autre
Le cycle de saisie et de dépose du modèle comporte huit mouvements. Un mouvement articulaire amène le bras au-dessus du bloc. Viennent ensuite trois mouvements en ligne droite : descendre à la hauteur de saisie, remonter après la fermeture des doigts, et traverser 1,2 m jusqu’à l’autre support. Après cela, le bras redescend, ouvre les doigts et se dégage vers le haut.
Chaque mouvement en ligne droite est planifié en demandant au solveur inverse les angles à chaque image. La rotation de la pince reste fixe dans l’espace tout du long : quand J1 passe de −44,06° à +44,06°, J6 tourne donc du même angle de 88° pour que le bloc ne tourne pas entre les doigts.
Chaque mouvement accélère et ralentit en douceur. Avec ce profil, la vitesse maximale vaut 1,5 fois la vitesse moyenne : un mouvement de longueur L planifié pour une vitesse maximale v dure donc 1,5 L ÷ v. À 1 m/s, le transfert de 1,2 m dure 1,8 seconde.
Partager l’espace avec des personnes
Un bras industriel classique travaille derrière une clôture, et l’ouverture de la porte l’arrête. Les robots collaboratifs, ou cobots, sont conçus pour travailler à côté des personnes, et les règles de sécurité qui leur sont applicables fixent des valeurs que l’on peut vérifier.
La norme ISO 10218-1, norme de sécurité des robots industriels, indique que, sous contrôle de vitesse réduite, la vitesse du point central de l’outil ne doit pas dépasser 250 mm/s. Activez le mode collaboratif et le modèle plafonne la pointe à cette valeur : le transfert de 1,2 m dure alors 7,2 secondes au lieu de 1,8.
La spécification ISO/TS 15066 décrit quatre façons dont les personnes et les robots peuvent partager l’espace : l’arrêt de sécurité surveillé, le guidage manuel, la surveillance de la vitesse et de la distance de séparation, et la limitation de la puissance et de la force. Pour la limitation de la puissance et de la force, elle indique avec quelle intensité un robot peut appuyer sur chaque région du corps. Pour les mains et les doigts, la limite est de 140 N quand la main est coincée contre quelque chose (contact quasi statique), et le double, 280 N, pour un choc bref après lequel la main peut s’écarter (contact transitoire). Le tableau indique 65 N pour le visage, mais le même document précise que tout contact avec le visage, le crâne et le front est inadmissible.
Le même document transforme les limites de force en limites de vitesse. Modélisez la main comme un ressort de raideur 75 N/mm et de masse 0,6 kg, et le robot comme une masse effective égale à la moitié de ses parties mobiles plus la charge utile. La vitesse maximale admissible est alors v = F ÷ √(μk), où μ est la masse réduite des deux. Pour un bras dont les parties mobiles pèsent 30 kg et qui porte 2 kg, la masse effective est de 17 kg, μ vaut 0,58 kg et la limite transitoire pour la main donne 1,34 m/s. Un bras ou une charge plus lourds la font baisser, ce qui est l’une des raisons pour lesquelles les cobots sont légers. Ce sont des valeurs d’exemple pour ce modèle ; la norme exige une évaluation des risques avec les valeurs du robot réel.
Où le modèle est plus simple qu’un vrai bras
- Les articulations vont exactement là où on leur dit. Les vraies articulations ont des réducteurs, souvent à onde de déformation, avec un peu de jeu et d’élasticité, et les vrais segments fléchissent sous la charge.
- Il n’y a pas de dynamique. Un vrai contrôleur doit aussi limiter l’accélération, le couple et le courant des moteurs, et ralentit près des singularités et des limites d’articulation.
- Le solveur choisit toujours la solution la plus proche des angles actuels. La géométrie permet jusqu’à huit solutions pour une même pose de pointe : J1 tourné vers le point ou à l’opposé, le coude en haut ou en bas, et le poignet retourné ou non. Le modèle n’utilise que la famille coude en haut.
- Les collisions entre le bras, les supports et le sol ne sont pas vérifiées, hormis le fait de garder la cible au-dessus du sol.
- Le mode cobot ne fait que plafonner la vitesse. Il ne mesure pas la force de contact.
Une brève histoire
George Devol a déposé son brevet d’un bras de transfert programmable en 1954, et il a été accordé en 1961. La machine construite à partir de ce brevet, Unimate, a été mise au travail sur une ligne de General Motors à Ewing Township, dans le New Jersey, en 1961. En 1969, Victor Scheinman, à l’université Stanford, a conçu le bras de Stanford, un bras entièrement électrique à six degrés de liberté dont les segments étaient disposés de façon à rendre rapides à calculer les solutions du bras. En 1973, KUKA a construit son premier robot, FAMULUS, et ASEA a présenté l’IRB 6, le premier robot industriel entièrement électrique et commandé par microprocesseur ; le premier exemplaire est allé chez Magnussons à Genarp, en Suède, pour cirer et polir des tubes d’acier cintrés à 90°. Les cobots sont venus plus tard : J. Edward Colgate et Michael Peshkin, de l’université Northwestern, les ont inventés en 1996.
Un exemple à deux articulations et deux solutions
Le solveur à six axes est plus facile à suivre si l’on fait d’abord le même travail avec deux articulations. Prenons un bras plat avec un segment supérieur de 620 mm et un avant-bras de 600 mm, les longueurs du modèle, et plaçons son épaule à l’origine. Les angles sont ici les angles plans ordinaires, ce ne sont donc pas les mêmes nombres que ceux des curseurs J2 et J3 : l’angle de l’épaule est mesuré à partir de l’horizontale, et l’angle du coude indique de combien l’avant-bras s’écarte du prolongement du segment supérieur.
Supposons que le poignet doive atteindre un point à 800 mm vers l’avant et 300 mm vers le haut. Sa distance à l’épaule est D = √(800² + 300²) = 854,4 mm. La loi des cosinus donne la flexion du coude :
- cos(coude) = (D² − 620² − 600²) ÷ (2 × 620 × 600) = (730 000 − 384 400 − 360 000) ÷ 744 000 = −0,01935
donc le coude se plie de 91,11°. Un cosinus ne dit pas si l’angle est positif ou négatif, et c’est toute la raison des deux solutions. Avec une flexion de −91,11° (coude en haut), l’angle de l’épaule est de 65,15° et le coude se trouve en (260, 563) mm, au-dessus de la droite qui va de l’épaule au poignet. Avec +91,11° (coude en bas), l’angle de l’épaule est de −24,04° et le coude se trouve en (566, −253) mm, au-dessous. Remettez l’un ou l’autre jeu d’angles dans les équations directes et vous obtenez exactement (800, 300). Les deux bras sont réels, les deux sont valides, et un contrôleur doit en choisir un. Le bras à six axes ajoute deux autres sources de dédoublement, J1 tourné à l’opposé et le poignet retourné, ce qui explique qu’une même pose d’outil puisse avoir jusqu’à huit solutions.
Le choix est une question pratique. La solution coude en bas placerait ici le coude à 253 mm sous l’épaule, ce qui, sur un bras fixé au sol, peut vouloir dire heurter le socle ou la table. Les contrôleurs choisissent généralement la solution la plus proche des angles actuels, pour que le bras ne fasse pas brusquement passer son coude de l’autre côté au milieu d’un mouvement. Le modèle fait de même, et c’est pourquoi vous ne le voyez jamais se retourner.
Le couple dont chaque articulation a besoin
Les articulations ne travaillent pas toutes autant. La gravité tire sur chaque segment, et le couple exercé sur une articulation est le poids multiplié par la distance horizontale entre cette articulation et le poids. L’épaule porte tout ce qui se trouve au-delà, aux plus grandes distances.
Voici une estimation grossière avec des masses supposées, puisque le modèle n’en a pas. Supposons que le bras pèse 20 kg avec son centre à 310 mm de l’épaule, que l’avant-bras avec ses moteurs de poignet pèse 12 kg avec son centre à 300 mm au-delà du coude, et que la pince tienne un bloc de 6 kg à la portée maximale de 1,22 m. Le bras entier étant maintenu à l’horizontale :
- Bras : 20 × 9,81 × 0,31 = 61 N·m
- Avant-bras : 12 × 9,81 × 0,92 = 108 N·m
- Charge : 6 × 9,81 × 1,22 = 72 N·m
- Total à l’épaule : environ 241 N·m
Le coude n’a à soutenir que ce qui se trouve au-delà : 12 × 9,81 × 0,30 + 6 × 9,81 × 0,60 = 71 N·m. Le poignet porte beaucoup moins, c’est pourquoi les moteurs du poignet sont petits et placés à l’arrière de l’avant-bras. Cela montre aussi pourquoi l’épaule a le plus gros moteur du bras, et pourquoi un même bras soulève bien moins quand il est tendu que lorsque la charge est tenue près du socle. À un quart de la distance, le même bloc coûterait à l’épaule un quart du couple.
Un servomoteur ne peut pas produire directement 241 N·m. Il faut diviser par le rapport du réducteur et par son rendement. Avec un rapport de 120 et un rendement supposé de 80 pour cent, le moteur a besoin de 241 ÷ (120 × 0,8) = 2,5 N·m, ce qu’un moteur de quelques centaines de watts peut fournir. Le coût est la vitesse : un moteur qui tourne à 3000 tr/min fait avancer l’articulation à 25 tr/min, soit 150° par seconde.
Pourquoi les moteurs ont besoin d’un réducteur
Ce rapport explique pourquoi presque chaque articulation d’un vrai bras a un réducteur à côté du moteur. Un moteur est léger et rapide, mais faible. Un réducteur échange de la vitesse contre du couple, et dans un robot il doit en plus être rigide, avoir presque aucun jeu et tenir dans une articulation. Deux conceptions dominent.
Un réducteur à onde de déformation, vendu sous le nom de Harmonic Drive, comporte trois pièces : un générateur d’onde elliptique sur l’arbre du moteur, une fine coupelle d’acier flexible à denture extérieure (le flexspline) et une couronne rigide à denture intérieure (le circular spline). Le circular spline a deux dents de plus que le flexspline. Quand l’ellipse tourne, les dents du flexspline s’engrènent avec la couronne en deux zones opposées, et chaque demi-tour de l’entrée fait reculer le flexspline d’une dent. Un flexspline de 200 dents donne donc un rapport de 200 ÷ 2 = 100 en un seul étage (ce nombre de dents est un exemple). Le fabricant affirme que le réducteur n’a aucun jeu parce que les dents restent engrenées, et que sa taille et son poids ne dépendent pas du rapport.
Un réducteur cycloïdal, vendu par Nabtesco sous le nom de réducteur RV, utilise deux étages. Un étage à engrenages droits ralentit d’abord le moteur, puis des vilebrequins déplacent deux disques à lobes autour d’une couronne de goupilles. Les disques ont un lobe de moins qu’il n’y a de goupilles, si bien que chaque tour du vilebrequin fait avancer la sortie d’une goupille. Les rapports vont d’environ 30:1 à plus de 300:1, le jeu est inférieur à 1 minute d’arc, et le carter contient de gros roulements qui supportent la charge du bras. Nabtesco affirme que son réducteur cycloïdal peut encaisser jusqu’à cinq fois son couple nominal lors d’un arrêt d’urgence. La conception RV est arrivée sur le marché en 1985.
Les réducteurs à onde de déformation sont légers et compacts, et les réducteurs cycloïdaux supportent de fortes charges et des chocs : les concepteurs ont donc tendance à peser ces qualités articulation par articulation. Aucun des deux types n’est exempt d’élasticité, et une articulation dotée d’un réducteur de 100:1 se vrille légèrement sous la charge, ce qui est l’une des raisons pour lesquelles la pointe d’un vrai bras s’écarte un peu de la pointe calculée.
Des robots réels et des chiffres réels
Le premier bras de robot industriel travaillait dans une usine de coulée sous pression. En 1961, un Unimate conçu à partir du brevet de George Devol a été installé dans une usine General Motors de la région de Trenton, dans le New Jersey, où il déchargeait des pièces moulées d’une presse de coulée sous pression, un travail chaud et dangereux. Le musée Henry Ford conserve cette première machine. IEEE Spectrum rapporte que le prototype pesait environ 1360 kg et qu’il avait fallu inventer son propre système de commande et de mémoire.
Plus de 60 ans plus tard, les bras sont courants. La Fédération internationale de la robotique a compté 542 000 robots industriels installés dans le monde en 2024, et 4 664 000 en service. La Chine en a installé 295 000, soit 54 pour cent du total mondial. Le Japon en a installé 44 500 et la République de Corée 30 600, le quatrième marché par installations annuelles. Derrière ces chiffres se trouvent des bras qui ressemblent à ce modèle : six articulations, un poignet sphérique et un réducteur sur chaque axe.
Les règles de sécurité se sont développées en parallèle. L’ISO 10218-1 fixe la limite de 250 mm/s en contrôle de vitesse réduite qu’utilise le mode collaboratif, et l’ISO/TS 15066 décrit quatre méthodes collaboratives avec des limites de force par région du corps. Son contenu a été intégré à l’édition 2025 de l’ISO 10218-2, selon un intégrateur de robots allemand. Les 280 N pour un choc bref sur la main et les 140 N pour une main coincée sont des limites de contact. Ce n’est pas la force qu’un robot peut exercer en général, laquelle dépend de sa charge utile et de sa vitesse.
Les robots médicaux utilisent la même cinématique pour un autre travail. La Food and Drug Administration des États-Unis décrit les dispositifs chirurgicaux à assistance robotique comme une console de chirurgien reliée à un chariot muni de trois ou quatre bras articulés qui tiennent la caméra et les instruments, et précise que le dispositif n’est pas vraiment un robot, car il ne peut pas fonctionner sans contrôle humain direct. L’agence a autorisé de tels dispositifs pour des interventions telles que l’ablation de la vésicule biliaire et l’hystérectomie, et n’en a autorisé aucun spécifiquement pour traiter ou prévenir le cancer.
Écrire un bras sous forme de tableau DH
La cinématique directe a besoin d’une description du bras : où se trouve chaque axe d’articulation par rapport au précédent. Les fabricants de robots utilisent une convention compacte qui porte le nom de Jacques Denavit et de Richard Hartenberg. Chaque articulation reçoit une ligne de quatre nombres. d est la distance le long de l’axe d’articulation précédent, a est la longueur de la perpendiculaire commune à l’axe suivant, α est la torsion entre les deux axes, et θ est l’angle de l’articulation lui-même. Six lignes décrivent un bras à six axes, et le produit des six petites transformations donne la pose de l’outil.
Le bras de cette page peut s’écrire ainsi. Sa première ligne est d = 520 mm et a = 160 mm avec une torsion de 90°, ce qui place l’axe de l’épaule au-dessus et devant J1. La deuxième ligne est a = 620 mm, le bras, avec θ = J2 moins 90° parce que le modèle compte J2 à partir de la verticale. La quatrième ligne est d = 600 mm, l’avant-bras jusqu’au centre du poignet, et la dernière ligne est d = 240 mm, du centre du poignet au point situé entre le bout des doigts. Le tableau de l’onglet Réglages donne les six lignes. Une vérification sur 5000 poses aléatoires a montré que le produit DH et la formule directe de cette page concordent à mieux qu’un millionième de millimètre.
Universal Robots publie le même genre de tableau pour ses bras, ainsi que la masse et le centre de masse de chaque segment. Pour l’UR5e, qui partage son tableau avec l’UR7e, les lignes donnent d1 = 162,5 mm, a2 = −425 mm, a3 = −392,2 mm, d4 = 133,3 mm, d5 = 99,7 mm et d6 = 99,6 mm. Avec toutes les articulations à zéro, la bride se trouve donc en x = −425 − 392,2 = −817,2 mm, y = −(133,3 + 99,6) = −232,9 mm et z = 162,5 − 99,7 = 62,8 mm, ce que la vérification reproduit exactement. Les décalages d4 et d5 expliquent le poignet en escalier caractéristique d’un bras UR : ses trois axes de poignet ne se rejoignent pas en un point.
Ce seul détail change la façon de résoudre le bras. Sans poignet sphérique, les problèmes de position et d’orientation ne se séparent plus au centre du poignet. Le bras transparent de la scène est donc résolu numériquement : on part de la dernière solution, on calcule comment la bride se déplace pour une toute petite variation de chaque articulation (la jacobienne), et on fait avancer les articulations pour réduire l’erreur, avec un léger amortissement pour que les pas restent petits près d’une singularité. Exécuté 60 fois sur des poses aléatoires pour chacun des huit tableaux, le solveur tombe à moins de 0,04 mm de la cible.
Trois façons de perdre une direction
Une singularité est une pose où la jacobienne perd son rang : un mouvement de l’outil dans une certaine direction exigerait une vitesse d’articulation infinie. Pour un bras comme celui-ci, avec un poignet sphérique, le déterminant de la jacobienne se factorise proprement. Il vaut L2 × L3 × |cos J3| × r × |sin J5|, où L2 et L3 sont les segments de 620 mm et de 600 mm, et r est la distance horizontale du centre du poignet à l’axe J1. La vérification compare cette formule au déterminant numérique sur 2000 poses aléatoires et les trouve égaux.
Chaque facteur correspond à un type de singularité. Quand sin J5 est nul, J4 et J6 sont alignés : c’est la singularité du poignet par laquelle cette exposition a commencé. Quand cos J3 est nul, le bras et l’avant-bras sont sur une même droite, soit tendus, soit repliés : c’est la singularité du coude, au bord de la zone de portée. Quand r est nul, le centre du poignet est juste au-dessus de J1 : c’est la singularité de l’épaule, où tourner J1 fait pivoter le poignet sur place au lieu de le déplacer latéralement.
La barre Manipulabilité de l’affichage montre ce déterminant en proportion de sa plus grande valeur à l’intérieur des limites des articulations. La carte des singularités colore la zone de portée selon les facteurs de position, |cos J3| × r, si bien que les bandes claires sont les endroits à éviter quand on planifie un mouvement rapide en ligne droite. Les bras Universal Robots ont les mêmes trois types de singularité, bien que les décalages de leur poignet les déplacent légèrement.
Mouvements articulaires et mouvements linéaires
Un programme de robot peut demander un déplacement de deux façons. Un mouvement articulaire fait tourner toutes les articulations ensemble, de leur angle de départ à leur angle d’arrivée, chacune à son propre rythme régulier. Un mouvement linéaire maintient l’outil sur une droite et résout la cinématique inverse tout du long. Les deux commencent et s’arrêtent aux mêmes poses : la différence est donc le trajet entre elles.
Entre les deux supports, un mouvement linéaire couvre 1,200 m en 1,80 seconde à 1000 mm/s. Un mouvement articulaire entre les mêmes poses ne fait tourner que J1 et J6, si bien que la pointe décrit un arc de rayon 863 mm autour de l’axe J1. Cet arc mesure 1,327 m et dure 1,99 seconde, mais le bras ne s’approche jamais d’une singularité. Les traces sur la scène montrent les deux trajets.
Au-delà de la singularité du poignet, la différence est spectaculaire. Le mouvement linéaire fait glisser la pointe de 440 mm jusqu’à 250 mm/s tandis que J4 culmine à 510° par seconde. Le mouvement articulaire entre les deux mêmes poses suit un trajet plus long de 5 mm seulement et J4 ne dépasse jamais 10° par seconde. C’est pour cette raison que les vrais contrôleurs proposent les deux mouvements. Les mouvements articulaires sont plus rapides et plus sûrs quand le trajet intermédiaire n’a pas d’importance, et les mouvements linéaires servent là où l’outil doit suivre une ligne, comme un cordon de soudure ou de colle, une fois que le programmeur a vérifié l’absence de singularités sur le trajet.
Charge utile et couple articulaire sur un vrai cobot
Le panneau de couple applique le même principe que l’estimation ci-dessus : le couple autour d’une articulation est la vitesse à laquelle l’énergie potentielle change quand cette articulation tourne. Pour le bras du modèle, il utilise les masses supposées de l’estimation, bras de 20 kg et avant-bras de 12 kg, et retrouve les 241 N·m à l’épaule et les 71 N·m au coude pour le bras tenu à l’horizontale avec 6 kg dans la pince.
Pour les bras Universal Robots, il utilise les masses et les centres de masse des segments du tableau du fabricant. Tenu tendu (toutes les articulations à zéro sauf l’articulation de poignet J4 à −90°), avec sa charge nominale de 7,5 kg à la bride, un UR7e a besoin d’environ 129 N·m à l’épaule et de 56 N·m au coude. Un UR20, avec 20 kg et une portée de 1750 mm, a besoin d’environ 657 N·m à l’épaule. Ces chiffres montrent pourquoi charge utile nominale et portée se compensent : l’UR16e porte 16 kg à seulement 900 mm, et l’UR30 porte 30 kg à 1300 mm. Les valeurs données ici sont statiques. Un vrai contrôleur ajoute le couple nécessaire pour accélérer les segments : les moteurs ont donc besoin de plus que cela à pleine vitesse.
Choisir une pince
L’outil à la bride compte autant que le bras. Une pince à deux doigts serre une pièce par les côtés, elle convient donc aux pièces à faces parallèles et peut les tenir fermement contre des forces latérales. Robotiq indique pour sa 2F-85 une course de 85 mm et une charge utile de 5 kg, et pour la plus large 2F-140 une course de 140 mm et 2,5 kg, chacune pesant environ 1 kg. Une ventouse tient une pièce par sa face supérieure grâce au vide, ce qui convient aux cartons, à la tôle et au verre, mais demande une surface plane et étanche. Un électroaimant tient les pièces d’acier par leur face supérieure et les lâche quand le courant s’arrête. Dans le modèle, la ventouse et l’aimant tiennent le bloc de 70 mm par le dessus, si bien que le point central de l’outil se trouve 35 mm plus haut qu’avec les doigts, et le cycle de saisie et de dépose ajuste ses hauteurs en conséquence.
Les chiffres de la liste des robots
Chaque entrée de la liste des robots provient de la page produit du fabricant ou d’une page d’agence spatiale, vérifiée le 27 octobre 2026, et le lien vers la source figure sous chaque entrée. La charge utile est la charge nominale, et la portée est le chiffre du fabricant, qui pour la plupart des bras est la distance entre l’axe J1 et le poignet ou la bride à pleine extension. Yaskawa donne des portées horizontale et verticale distinctes, et la liste utilise la portée horizontale. Les bras spatiaux sont présentés avec ce que donnent leurs agences : Canadarm2 mesure 17 m et peut manipuler des charges allant jusqu’à 116 000 kg en orbite, le Bras robotique européen mesure 11 m, a sept articulations et déplace des charges de 8 t, et le bras du rover Perseverance mesure 2,1 m avec cinq degrés de liberté. Les valeurs qu’une source n’indique pas sont omises plutôt qu’estimées.
Idées reçues
« Le bras voit où est sa main. » Dans ce modèle comme dans la plupart des bras industriels, le contrôleur ne regarde pas l’outil. Il lit le codeur de chaque articulation, applique la cinématique directe et suppose que les segments ont la longueur qu’on lui a indiquée. Si un segment fléchit ou si un réducteur se vrille, la pointe réelle diffère de la pointe calculée. C’est pourquoi on ajoute des caméras et un étalonnage quand la précision compte.
« Aller de A à B, c’est se déplacer en ligne droite. » Seulement si le contrôleur le planifie ainsi. Un mouvement articulaire fait tourner toutes les articulations régulièrement du début à la fin, et la pointe décrit une courbe. Un mouvement en ligne droite exige le solveur inverse à chaque image, ce que fait le modèle pour les trois mouvements en ligne droite du cycle de saisie et de dépose, et c’est le genre de mouvement qui peut rencontrer une singularité.
« Plus d’articulations, c’est toujours plus d’habileté. » Six suffisent pour placer et orienter un outil. Une septième articulation ajoute de la redondance : la même pose d’outil peut être atteinte avec des positions de coude différentes, ce qui aide à éviter les obstacles. Cela signifie aussi que le solveur a une infinité de réponses au lieu d’une poignée, et qu’il faut lui dire comment choisir.
« Un cobot est sûr par lui-même. » Les normes jugent une application entière. Un bras doux qui tient un couteau tranchant n’est pas sûr, et des limites de vitesse acceptables pour une main ne le sont pas forcément pour la tête. L’ISO/TS 15066 exige une évaluation des risques avec le vrai robot, le vrai outil et la vraie charge utile ; les valeurs de cette exposition sont des exemples.
« 250 mm/s est la limite de vitesse des cobots. » C’est la limite du contrôle de vitesse réduite dans l’ISO 10218-1. En limitation de la puissance et de la force, la vitesse admise découle de la limite de force et de la masse effective, comme dans l’exemple de 1,34 m/s ci-dessus, et peut être bien plus élevée.
À essayer sur l’écran
- Touchez « Noms des pièces », puis faites glisser lentement la boule bleue en cercle autour du bras. Regardez la valeur de J1 suivre le relèvement de la boule vu de dessus, et voyez quelles valeurs d’articulation changent quand la boule se rapproche du socle.
- Activez « Afficher la portée » et faites passer le curseur « Angle de la pince » de 0 à 90. La région bleue se déplace, car la pointe pend à 240 mm du centre du poignet dans une nouvelle direction. Trouvez l’angle pour lequel le bras peut atteindre le plus haut.
- Faites glisser la boule plus loin que le bras ne peut s’étirer. Elle devient rouge, et l’affichage indique de combien la pointe est trop courte. Environ 1,6 m avec la pince à l’horizontale est la limite.
- Réglez J5 à 0. Les axes de J4 et de J6 sont maintenant sur une même droite : tournez J4 dans un sens et J6 en sens inverse du même angle, et la pince reste où elle était. C’est la singularité du poignet de la section précédente, vue directement.
- Lancez la lecture, puis activez le mode collaboratif et chronométrez un transfert. Il dure 7,2 secondes au lieu de 1,8.
- Essayez les six curseurs d’articulation sans toucher à la boule, et notez la paire d’angles J2 et J3 qui met la pointe sur le sol entre les supports. Vérifiez ensuite en faisant glisser la boule à cet endroit.
- Ouvrez le banc DH dans l’onglet Réglages, choisissez l’UR3e et faites glisser la boule jusqu’à un support. Le bras transparent s’arrête trop court et le panneau indique de combien de millimètres, car sa portée est de 500 mm.
- Activez la carte des singularités, puis faites glisser la boule à travers une bande claire et regardez la barre Manipulabilité tomber vers zéro.
Questions
Que veut dire « six axes » ?
Cela veut dire six articulations en chaîne, chacune tournant autour de son propre axe. Six est le nombre nécessaire pour placer un outil à n’importe quelle position et le pointer dans n’importe quelle direction à portée, car un objet rigide peut glisser dans trois directions et tourner de trois façons.
Pourquoi un robot a-t-il besoin de cinématique inverse si ses moteurs n’acceptent que des angles ?
Les tâches se décrivent par l’endroit où l’outil doit être : un cordon de soudure, une pièce sur un convoyeur, un trou de vis. Quelque chose doit transformer chacun de ces points en six angles. Pour les mouvements en ligne droite, le contrôleur le fait de très nombreuses fois le long du trajet, et pas seulement aux extrémités.
Existe-t-il un seul jeu d’angles pour chaque position ?
Généralement non. Pour un bras comme celui-ci, une même pose de pointe peut être atteinte de huit façons au plus, en tournant J1 vers le point ou à l’opposé, en pliant le coude vers le haut ou vers le bas, et en retournant le poignet. Le modèle choisit la solution la plus proche des angles actuels pour que le bras ne saute jamais.
Qu’est-ce exactement qu’une singularité ?
C’est une pose où deux axes d’articulation ou plus s’alignent, si bien que le bras perd la capacité de déplacer l’outil dans une certaine direction, ou que plusieurs combinaisons d’articulations font la même chose. Près d’une singularité, un petit déplacement lent de l’outil peut exiger un mouvement très rapide d’une articulation. Dans le modèle, un trajet à 20 mm de la singularité du poignet demande 510° par seconde à J4 pour une vitesse de pointe de 250 mm/s.
Pourquoi la boule devient-elle rouge ?
Elle devient rouge quand le solveur ne peut pas atteindre exactement le point, soit parce qu’il est plus loin que le bras tendu, soit parce qu’une articulation devrait dépasser sa limite. Le bras va alors aussi près qu’il peut, et l’affichage indique l’écart ou l’articulation qui est en butée.
Comment les robots collaboratifs évitent-ils de blesser les gens ?
Ils combinent plusieurs mesures issues des normes : limiter la vitesse de l’outil, surveiller la distance aux personnes et ralentir à leur approche, s’arrêter quand quelqu’un entre dans une zone, et limiter la force avec laquelle ils peuvent appuyer. L’ISO/TS 15066 donne des limites de force par région du corps, par exemple 140 N pour une main coincée.
Un vrai contrôleur résout-il les équations de la même façon ?
Pour les bras dont les trois axes de poignet se rejoignent en un point, les solutions analytiques comme celle-ci sont courantes, car elles sont rapides et prévisibles. Les bras sans cette disposition, ou à sept articulations, reposent généralement sur des méthodes numériques qui utilisent la jacobienne et itèrent vers la réponse.
Le bras peut-il atteindre derrière lui ?
En partie. J1 peut tourner de 170° de chaque côté, ce qui laisse un écart de 20° derrière le socle, et le bras peut s’incliner de 60° vers l’arrière. Le solveur envisage aussi J1 tourné à l’opposé du point avec le bras incliné en arrière au-dessus du socle, et n’utilise cette solution que si elle respecte les limites et se trouve plus près de la pose actuelle.
Pourquoi un problème d’atteinte a-t-il deux solutions pour un bras à coude ?
La loi des cosinus donne le cosinus de l’angle du coude, et un cosinus est le même pour un angle positif et pour un angle négatif. Les deux angles placent le coude au-dessus ou au-dessous de la droite qui va de l’épaule au poignet. Dans l’exemple d’un poignet à 800 mm vers l’avant et 300 mm vers le haut, la pose coude en haut met l’épaule à 65,15° et la pose coude en bas à −24,04°, et les deux atteignent le point exactement.
Pourquoi les articulations d’un robot ont-elles besoin d’un réducteur ?
Un moteur est rapide et léger, mais faible. Dans l’estimation du couple ci-dessus, l’épaule a besoin d’environ 241 N·m, alors qu’un moteur derrière un réducteur de 120:1 à 80 pour cent de rendement n’a besoin que d’environ 2,5 N·m. Le prix à payer est la vitesse : 3000 tr/min au moteur deviennent 25 tr/min à l’articulation.
Quelle est la différence entre un réducteur à onde de déformation et un réducteur cycloïdal ?
Un réducteur à onde de déformation déforme une fine coupelle d’acier contre une couronne ayant deux dents de plus, et tire son rapport du nombre de dents, par exemple 200 ÷ 2 = 100. Un réducteur cycloïdal utilise un étage à engrenages droits suivi de disques à lobes qui roulent autour de goupilles, et le rapport vient des deux étages. Les deux ont très peu de jeu.
Un robot chirurgical est-il vraiment un robot ?
La FDA des États-Unis indique qu’un dispositif chirurgical à assistance robotique n’est pas vraiment un robot, parce qu’il ne peut pas pratiquer de chirurgie sans contrôle humain direct. Le chirurgien manipule des commandes sur une console, et les bras d’un chariot placé près du lit déplacent les instruments.
Que sont les paramètres DH ?
Quatre nombres par articulation, qui portent le nom de Denavit et Hartenberg, et qui disent comment chaque axe d’articulation est placé par rapport au précédent : une distance le long de l’ancien axe (d), une distance jusqu’au nouvel axe (a), une torsion (α) et l’angle de l’articulation (θ). Six lignes décrivent un bras à six axes. Universal Robots publie ses tableaux, et l’onglet Réglages les montre.
Pourquoi un bras UR a-t-il besoin d’un solveur numérique alors que ce bras a une formule ?
Les trois axes de poignet d’un bras UR ne se rejoignent pas en un point à cause des décalages d4 et d5, si bien que le problème ne se scinde pas au centre du poignet. Des solutions analytiques existent pour cette disposition, mais un solveur à jacobienne amortie est plus simple à montrer et tombe à moins de 0,04 mm lors de la vérification.
Un mouvement articulaire ou un mouvement linéaire, lequel est le plus rapide ?
Généralement le mouvement articulaire, car chaque articulation prend son virage le plus court. Entre les deux supports, le mouvement articulaire dure 1,99 seconde sur un arc de 1,327 m et le mouvement linéaire 1,80 seconde sur 1,200 m, à la même limite de vitesse de pointe ; mais au-delà de la singularité du poignet, le mouvement linéaire oblige J4 à atteindre 510° par seconde.
Vocabulaire
- Articulation (axe) : une liaison tournante du bras. J1 est la plus proche du sol et J6 la plus proche de l’outil.
- Cinématique directe : calculer où se trouve l’outil à partir des angles des articulations.
- Cinématique inverse : calculer les angles des articulations qui placent l’outil à une position et une orientation données.
- Point central de l’outil (TCP) : le point de référence de l’outil que le contrôleur positionne, ici le point situé entre le bout des doigts.
- Centre du poignet : le point où se croisent les axes de J4, J5 et J6.
- Poignet sphérique : un poignet dont les trois axes se rejoignent en un point, ce qui permet une solution inverse analytique.
- Jacobienne : la matrice qui dit à quelle vitesse l’outil se déplace pour de petites variations de chaque angle d’articulation.
- Singularité : une pose où des axes d’articulation s’alignent et où le bras perd une direction de mouvement ; le cas du poignet s’appelle aussi un retournement du poignet.
- Espace de travail : l’ensemble des points que l’outil peut atteindre.
- Cobot : un robot conçu pour travailler en contact direct et étroit avec des personnes.
- Limitation de la puissance et de la force : une méthode collaborative dans laquelle un contact peut se produire, mais où la force et la pression restent sous des limites fixées.
- Contact quasi statique et contact transitoire : une partie du corps coincée contre quelque chose, par opposition à un choc bref après lequel elle peut s’écarter.
- Jeu : le petit espace entre les dents d’un engrenage, qui laisse la sortie bouger un peu avant que l’entrée ne l’entraîne.
- Rapport de réduction : le nombre de tours du moteur qui donnent un tour de l’articulation, par exemple 120:1.
- Coude en haut / coude en bas : les deux façons dont un bras à deux segments peut atteindre le même point.
- Paramètres DH : quatre nombres par articulation (d, a, α, θ) qui décrivent la géométrie d’un bras sériel.
- Manipulabilité : la valeur du déterminant de la jacobienne, qui tombe à zéro à une singularité.
- Mouvement articulaire et mouvement linéaire : interpoler les angles des articulations, ou maintenir l’outil sur une ligne droite.
- Charge utile nominale : la plus grande charge que le fabricant autorise à la bride, généralement avec des conditions sur le centre de masse.
Sources
- International Federation of Robotics, Robot History (KUKA Famulus en 1973, premier robot doté de six axes à entraînement électromécanique ; ASEA IRB 6 présenté en août 1973, premier robot entièrement électrique commandé par microprocesseur en 1974, acheté par Magnussons à Genarp pour cirer et polir des tubes d’acier cintrés à 90° ; Vicarm de Scheinman). https://ifr.org/robot-history (vérifié le 17 octobre 2026)
- IEEE Spectrum, ROBOTS: Unimate (dépôt du brevet de Devol en 1954 ; premier Unimate dans une usine General Motors à Ewing Township, dans le New Jersey, en 1961). https://robots.ieee.org/robots/unimate/ (vérifié le 17 octobre 2026)
- George C. Devol, Programmed article transfer, brevet 2,988,237 des États-Unis, déposé en 1954, publié le 13 juin 1961, Google Patents. https://patents.google.com/patent/US2988237A/en (vérifié le 17 octobre 2026)
- Stanford University Computer Science, display text The Stanford Arm (conçu en 1969 par Victor Scheinman au SAIL ; bras entièrement électrique à six degrés de liberté ; disposition des segments simplifiant les solutions du bras). http://infolab.stanford.edu/pub/voy/museum/pictures/display/1-Robot.htm (vérifié le 17 octobre 2026)
- Kevin M. Lynch and Frank C. Park, Modern Robotics: Mechanics, Planning, and Control, Cambridge University Press 2017, preprint from Northwestern University (chapitre 4 : cinématique directe ; 6.1 : cinématique inverse analytique des bras à six articulations ; 6.2 : cinématique inverse numérique avec la matrice jacobienne ; 5.3 : singularités, dont deux axes d’articulations rotatives colinéaires ; réducteurs à onde de déformation dans les articulations des robots). http://hades.mech.northwestern.edu/images/7/7f/MR.pdf (vérifié le 17 octobre 2026)
- Michael Peshkin, Northwestern University, Cobots: Robots for collaboration with people (inventés par J. Edward Colgate et Michael Peshkin en 1996). http://peshkin.mech.northwestern.edu/cobot (vérifié le 17 octobre 2026)
- ISO 10218-1:2011 preview, iTeh Standards (5.6.2 : sous contrôle de vitesse réduite, la vitesse du TCP ne doit pas dépasser 250 mm/s ; 3.19.2 : vitesse réduite de sécurité). https://standards.iteh.ai/catalog/standards/iso/514dc52b-e620-4f18-bbae-b8cbccb118cd/iso-10218-1-2011 (vérifié le 16 octobre 2026)
- IBF Solutions, New standards for industrial robots EN ISO 10218-1 and -2 (vitesse réduite ne dépassant pas 250 mm/s ; contenu d’ISO/TS 15066 intégré à ISO 10218-2:2025). https://www.ibf-solutions.com/en/seminars-and-news/news/new-standards-for-industrial-robots-en-iso-10218-1-and-2 (vérifié le 16 octobre 2026)
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots, copy hosted for a Sapienza University of Rome course (5.5.1 : les quatre méthodes collaboratives ; tableau A.2 : limites biomécaniques, mains et doigts 140 N en contact quasi statique, facteur multiplicateur de 2 en contact transitoire, visage 65 N ; contact avec le visage, le crâne et le front inadmissible ; tableau A.3 : mains 75 N/mm et 0,6 kg ; formules A.2 à A.6). https://www.diag.uniroma1.it/deluca/pHRI_elective/ISO_TS_15066_2016_en.pdf (vérifié le 16 octobre 2026)
- International Federation of Robotics, press release Global Robot Demand in Factories Doubles Over 10 Years (25 septembre 2025 ; World Robotics 2025 : 542 000 robots installés en 2024, 4 664 000 en service, Chine 295 000 et 54 pour cent, Japon 44 500, République de Corée 30 600). https://ifr.org/ifr-press-releases/news/global-robot-demand-in-factories-doubles-over-10-years (vérifié le 22 octobre 2026)
- Harmonic Drive LLC, Strain wave gear technology (générateur d’onde, couronne flexible et couronne rigide ; la couronne rigide a deux dents de plus ; aucun jeu ; taille et poids indépendants du rapport de réduction). https://www.harmonicdrive.net/technology (vérifié le 22 octobre 2026)
- Nabtesco Motion Control, Engineering: two stage cycloidal design (réducteur RV, jeu inférieur à 1 minute d’arc, roulements intégrés, capacité d’arrêt d’urgence égale à cinq fois le couple nominal). https://www.nabtescoprecision.com/engineering (vérifié le 22 octobre 2026)
- Nabtesco, Functional principle of cycloidal gears (deux étages de réduction, rapports de 30:1 à plus de 300:1, réducteur RV commercialisé en 1985). https://www.nabtesco.de/en/service/faq/technologies/functional-principle-of-cycloidal-gears (vérifié le 22 octobre 2026)
- US Food and Drug Administration, Computer-Assisted Surgical Systems (console, chariot au chevet du patient avec trois ou quatre bras articulés, pas réellement un robot, interventions autorisées, aucune autorisation pour le traitement du cancer). https://www.fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems (vérifié le 22 octobre 2026)
- The Henry Ford, Robot, First Unimate Robot Ever Installed on an Assembly Line, 1961 (installé dans l’usine General Motors de Trenton, dans le New Jersey, en 1961 pour décharger une presse de moulage sous pression). https://www.thehenryford.org/collections/explore/artifact/183434 (vérifié le 22 octobre 2026)
- Allison Marsh, In 1961, the First Robot Arm Punched In, IEEE Spectrum, 30 August 2022 (prototype Unimate d’environ 1360 kg ; nécessité d’inventer ses propres commandes de programmation et sa mémoire). https://spectrum.ieee.org/unimation-robot (vérifié le 22 octobre 2026)
- Universal Robots, DH Parameters for calculations of kinematics and dynamics (a, d et α pour UR3e, UR5e/UR7e, UR10e/UR12e, UR15, UR16e, UR18, UR20, UR30, masses des segments et centres de masse). https://www.universal-robots.com/articles/ur/application-installation/dh-parameters-for-calculations-of-kinematics-and-dynamics/ (vérifié le 27 octobre 2026)
- Universal Robots, UR3e product page (3 kg, 500 mm, 11,2 kg, ±0,03 mm). https://www.universal-robots.com/products/ur3e-cb5/ (vérifié le 27 octobre 2026)
- Universal Robots, UR7e product page (7,5 kg, 850 mm, 20,6 kg). https://www.universal-robots.com/products/ur7e-cb5/ (vérifié le 27 octobre 2026)
- Universal Robots, UR12e product page (12,5 kg, 1300 mm, 33,5 kg). https://www.universal-robots.com/products/ur12e-1300/ (vérifié le 27 octobre 2026)
- Universal Robots, UR15, UR16e and UR18 product pages (15 kg et 1300 mm ; 16 kg et 900 mm ; 18 kg et 950 mm). https://www.universal-robots.com/products/ur16e-cb5/ (vérifié le 27 octobre 2026)
- Universal Robots, UR20 product page (20 kg, 25 kg en capacité étendue, 1750 mm, 64 kg). https://www.universal-robots.com/products/ur20-1750/ (vérifié le 27 octobre 2026)
- Universal Robots, UR30 product page (30 kg, 35 kg en capacité étendue, 1300 mm, 63,5 kg). https://www.universal-robots.com/products/ur30-1300/ (vérifié le 27 octobre 2026)
- KUKA, KR AGILUS (KR 6 R700-2 : 6 kg, 726 mm ; KR 6 R900-2 : 6 kg, 901 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-agilus (vérifié le 27 octobre 2026)
- KUKA, KR 1000 titan (1000 kg à 3202 mm ; version L750 : 750 kg à 3601 mm). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-1000-titan (vérifié le 27 octobre 2026)
- KUKA, LBR iiwa (7 axes ; 7 kg à 800 mm et 14 kg à 820 mm ; capteurs de couple articulaire). https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/lbr-iiwa (vérifié le 27 octobre 2026)
- FANUC America, CRX-10iA (10 kg, 1249 mm, 6 axes, ±0,05 mm, 39 kg). https://www.fanucamerica.com/products/robots/series/collaborative-robot/crx-10ia (vérifié le 27 octobre 2026)
- FANUC America, LR Mate series (LR Mate 200iD/7L : portée de 911 mm, 7 kg ; vitesse calculée du TCP de 11 m/s). https://www.fanucamerica.com/products/robots/series/lr-mate (vérifié le 27 octobre 2026)
- FANUC America, M-2000iA/2300 data sheet (charge utile de 2300 kg, portée de 3734 mm). https://www.fanucamerica.com/uploads/files/data-sheets/m-2000ia-2300-datasheet.pdf (vérifié le 27 octobre 2026)
- Yaskawa Motoman, GP7 (7 kg, 927 mm à l’horizontale, 1693 mm à la verticale) et HC10DTP (10 kg, 1200 mm à l’horizontale, 2400 mm à la verticale). https://www.motoman.com/en-us/products/robots/industrial/assembly-handling/gp-series/gp7 (vérifié le 27 octobre 2026)
- Franka Robotics, Franka Research 3 (3 kg, 855 mm, 7 degrés de liberté, 7 capteurs de couple, répétabilité meilleure que ±0,1 mm). https://franka.de/products/franka-research-3 (vérifié le 27 octobre 2026)
- Canadian Space Agency, Canadarm2 (17 m, charges jusqu’à 116 000 kg, déplacement par basculements successifs d’une fixation à l’autre). https://www.asc-csa.gc.ca/eng/iss/canadarm2/about.asp (vérifié le 27 octobre 2026)
- Canadian Space Agency, Canadarm (articulations d’épaule, de coude et de poignet ; effecteur à câbles de capture ; plus de 30 000 kg, jusqu’à 266 000 kg en microgravité) et Dextre (deux bras de sept articulations chacun). https://www.asc-csa.gc.ca/eng/canadarm/about.asp (vérifié le 27 octobre 2026)
- European Space Agency, European Robotic Arm (11 m, sept articulations, charges utiles de 8 t, segment russe). https://www.esa.int/Science_Exploration/Human_and_Robotic_Exploration/International_Space_Station/European_Robotic_Arm (vérifié le 27 octobre 2026)
- NASA Science, Perseverance Rover Components (bras robotique de 2,1 m de long, cinq degrés de liberté). https://science.nasa.gov/mission/mars-2020-perseverance/rover-components/ (vérifié le 27 octobre 2026)
- Robotiq, 2F-85 and 2F-140 adaptive grippers (course de 85 mm et charge utile de 5 kg ; 140 mm et 2,5 kg ; environ 1 kg chacune). https://robotiq.com/products/2f85-140-adaptive-robot-gripper (vérifié le 27 octobre 2026)
- Calculs de cette page : cinématique directe r = 160 + 620 sin J2 + 600 cos(J2 + J3), h = 520 + 620 cos J2 − 600 sin(J2 + J3) ; centre du poignet = pointe − 240 mm le long de l’axe de la pince ; sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600) ; test aller-retour sur 20 000 poses ; trajet singulier y = 1155 mm, pic de 2,04°/mm ; v = 280 ÷ √(0,58 × 75 000) = 1,34 m/s ; durée d’un mouvement = 1,5 L ÷ v ; |det J| = 620 × 600 × |cos J3| × r × |sin J5| ; bride de l’UR7e aux angles nuls (−817,2, −232,9, 62,8) mm ; couple articulaire statique = dV/dq à partir des masses des segments ; mouvement linéaire au-delà de la singularité de 440 mm avec un pic de J4 à 510°/s, mouvement articulaire de 445 mm à 10°/s ; de support à support 1,200 m en ligne droite, 1,327 m en arc.
Textes et simulations : CC BY-NC-SA 4.0, sauf mention contraire.
D'autres expositions
Additionneur binaire : suivez les bits et les retenues
Additionner 7 et 9 demande 20 portes ici. La dernière retenue arrive 8 délais de porte après le basculement des interrupteurs.
Horloge à pendule : testez l’effet de sa longueur
Une horloge à pendule compte les secondes avec une tige de 99,4 cm. Changez sa longueur, sa température et son lieu sur Terre, puis comparez quatre échappements et leur erreur quotidienne.
Comment fonctionne une serrure à goupilles
Sur une clé Schlage courante, une profondeur d’entaille diffère de la suivante de 0,381 mm, et ce petit pas suffit à empêcher une mauvaise clé de tourner.
Code QR : comment il est lu
Couvrez 30 % d’un code QR avec la main et un téléphone le lit encore. Couvrez un coin et il ne le lit plus.
Comment fonctionne une imprimante 3D, couche par couche
Un cube de 20 mm imprimé en couches de 0,2 mm compte exactement 100 couches, chacune tracée par une buse de 0,4 mm de large.
Moulins à vent et moulins à eau : comment ça marche
Les ailes d’un moulin hollandais sont aussi larges qu’un immeuble de huit étages est haut, et à 7 m/s elles ne captent pourtant qu’environ un cinquième du vent.