Chargement du modèle
Cet appareil ne peut pas afficher le modèle 3D. Les étapes de la visite ci-dessous se lisent sous forme de texte.
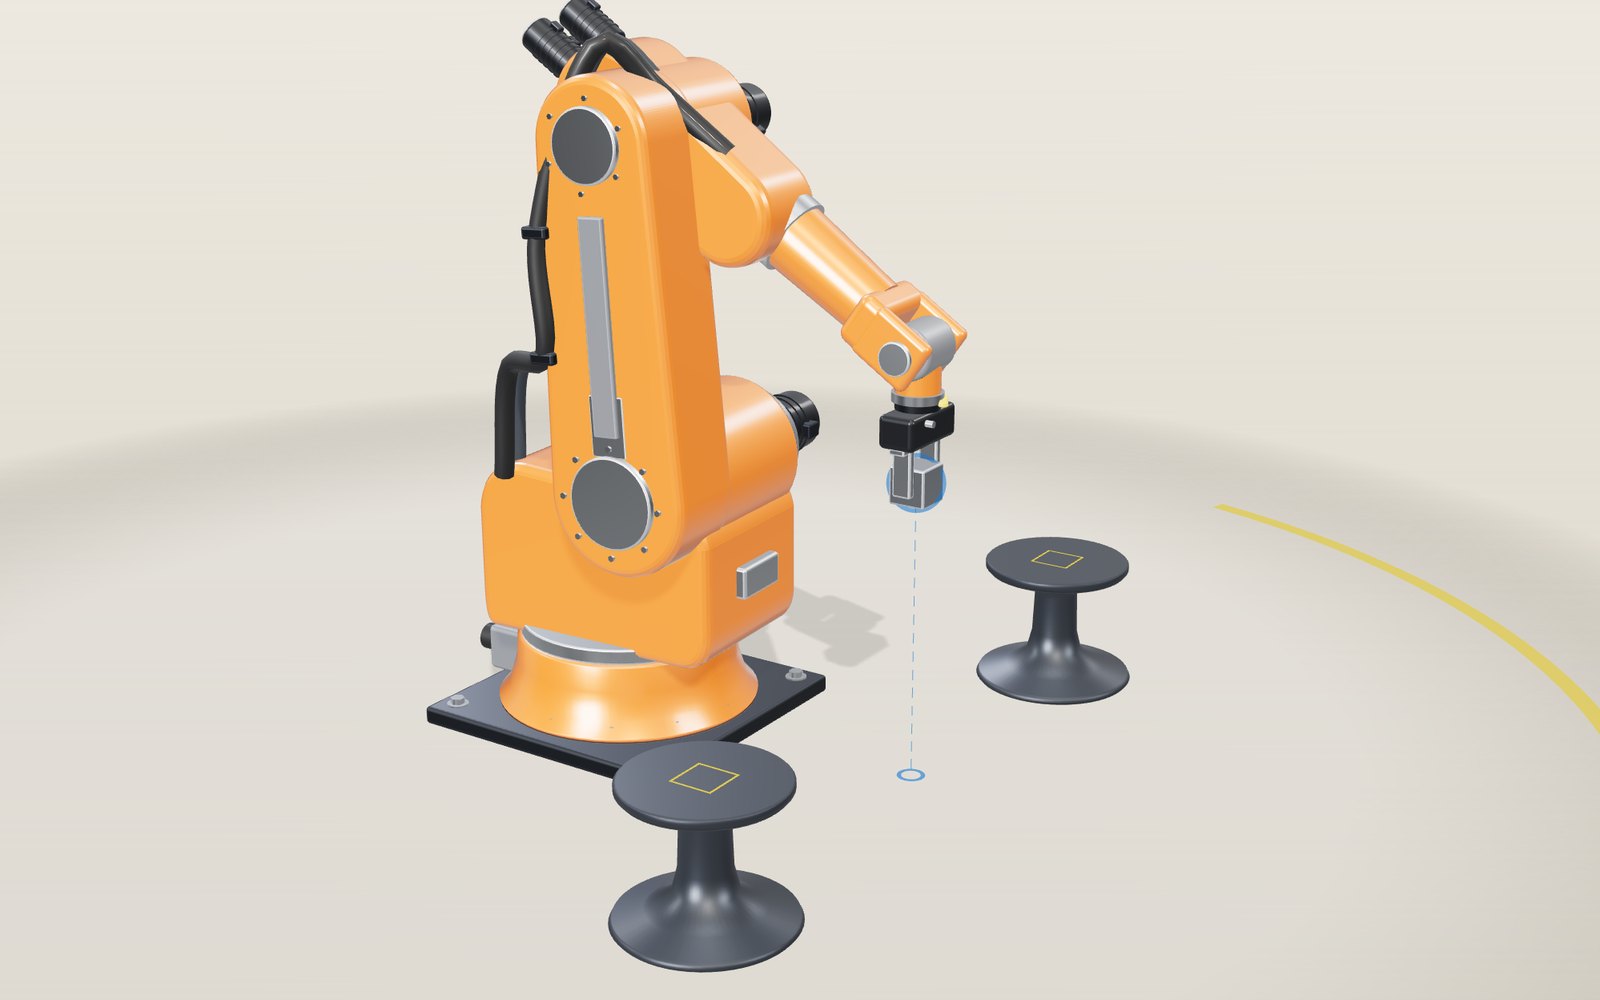
1 / 11 Un bras à six axes entre deux supports Le bras est boulonné au sol, avec un support de chaque côté. Six moteurs font tourner six articulations, et la boule bleue marque l’endroit où doit aller le point situé entre les doigts. Pour l’instant, il porte un bloc d’acier d’un support à l’autre.
Faites glisser pour tourner. Molette ou pincement pour zoomer.
Visite Pièces Réglages
01 Un bras à six axes entre deux supports Le bras est boulonné au sol, avec un support de chaque côté. Six moteurs font tourner six articulations, et la boule bleue marque l’endroit où doit aller le point situé entre les doigts. Pour l’instant, il porte un bloc d’acier d’un support à l’autre.
02 J1 fait tourner tout le bras La tourelle repose sur un grand roulement et pivote autour de l’axe vertical. Tout ce qui se trouve au-dessus suit, si bien que J1 seule décide de la direction vers laquelle le bras est tourné. Le modèle autorise 170° de chaque côté.
03 L’épaule et le coude fixent la portée J2 incline le bras et J3 incline l’avant-bras. À eux deux, ils peuvent placer le poignet n’importe où dans la zone bleue, qui montre où le bout des doigts peut aller avec la pince à son angle actuel. Au bord extérieur, le bras est complètement tendu.
04 Trois axes du poignet se croisent en un point J4 fait rouler l’avant-bras, J5 plie le poignet et J6 fait rouler la bride. Leurs axes se croisent au centre du poignet, si bien que le poignet peut orienter la pince dans une nouvelle direction pendant que ce point reste immobile.
05 Faites glisser la boule Faites glisser la boule bleue à la souris ou au doigt, la caméra reste en place pendant ce temps. Le bras calcule les six angles à chaque image et suit. La boule devient rouge quand le point est hors de portée ou qu’une articulation est en butée.
06 Quand J4 et J6 s’alignent La pince est maintenue à l’horizontale pendant que la pointe glisse de 44 cm sur le côté à 250 mm/s. À mi-parcours, elle passe à 20 mm de la droite où J5 vaut zéro. La pointe avance à allure régulière, et pourtant J4 balaie 39° dans les 20 mm du milieu et atteint près de 510° par seconde.
07 Saisir un bloc Au-dessus du bloc, le bras descend en ligne droite, referme les doigts et remonte. Pendant que J1 pivote de 88° vers l’autre support, J6 tourne avec lui pour que le bloc ne tourne pas entre les doigts.
08 Mode collaboratif La pointe est maintenant limitée à 250 mm/s, la limite de vitesse réduite de la norme ISO 10218-1. Le transfert de 1,2 m, qui prenait 1,8 seconde, en prend 7,2. Les robots collaboratifs plafonnent aussi la force avec laquelle ils peuvent appuyer, ce que le texte ci-dessous explique.
09 Là où le bras perd une direction La zone de portée est maintenant colorée selon la liberté de mouvement du centre du poignet. Près des bandes claires, le bras est presque tendu, ou le centre du poignet est proche de l’axe J1, et une direction de mouvement exige des articulations très rapides. La barre de l’affichage montre la même mesure pour tout le bras, poignet compris.
10 Deux façons de faire le même déplacement La pointe glisse en ligne droite de 44 cm au-delà de la singularité du poignet, tracée en bleu. Lancez le mouvement articulaire depuis l’onglet Réglages et une courbe orange apparaît : elle est plus longue d’environ 5 mm, mais J4 culmine près de 10° par seconde au lieu d’environ 510.
11 Un bras réel d’après son tableau DH Le bras transparent est un UR7e, construit à partir des six lignes de a, d et α que publie Universal Robots. Un solveur numérique place sa bride sur la même boule. Choisissez d’autres bras dans l’onglet Réglages et comparez leurs angles articulaires, leur portée et le couple dont leurs épaules ont besoin.
Socle Une plaque d’acier fixée par quatre boulons et un carter moulé dont les connecteurs d’alimentation et de signal sont à l’arrière. Elle porte le poids du bras et supporte la réaction à chaque mouvement. Tourelle (J1) Tourne sur un grand roulement autour de l’axe vertical, jusqu’à 170° de chaque côté. Son moteur est posé dessus, à l’arrière. J1 décide dans quelle direction fait face tout le bras. Épaule (J2) Le plus gros moteur et le plus gros réducteur du bras, car il soulève tout ce qui se trouve au-dessus. L’axe de l’épaule est à 520 mm au-dessus du sol et à 160 mm devant J1. Bras Un segment moulé de 620 mm, de l’axe de l’épaule à l’axe du coude. Dans le modèle, il peut s’incliner de 60° vers l’arrière et de 100° vers l’avant à partir de la verticale. Coude (J3) Incline l’avant-bras par rapport au bras, de 85° vers le haut à 80° vers le bas. Avec J2, il détermine jusqu’où et à quelle hauteur se trouve le poignet. Avant-bras (J4) Un carter qui contient à l’arrière les trois moteurs du poignet, et un tube qui roule autour de son propre axe (J4). Le centre du poignet est à 600 mm de l’axe du coude. Poignet (J5, J6) J5 plie le poignet jusqu’à 125° et J6 fait rouler la bride. Les axes de J4, J5 et J6 se croisent en un seul point, le centre du poignet. Pince Deux doigts parallèles sur un rail, ouverts et fermés par le corps de la pince. Le point central de l’outil se trouve entre le bout des doigts, à 240 mm du centre du poignet. Faisceau de câbles Des gaines qui acheminent l’énergie, les signaux et l’air de la tourelle jusqu’à l’avant-bras. Elles sont fixées aux segments et laissent du mou à chaque articulation, pour se plier au lieu de se tordre. Cible Le point que le point central de l’outil doit atteindre. Faites-le glisser et le solveur de cinématique inverse règle les six articulations. Il devient rouge quand le point est hors de portée ou qu’une articulation est en butée.