图 63原理馆
机械臂:移动关节,逐步了解工作原理
让六轴机械臂的指尖以 250 mm/s 横向滑过空间中某条特定直线,一个腕部关节就必须每秒转动 510°。
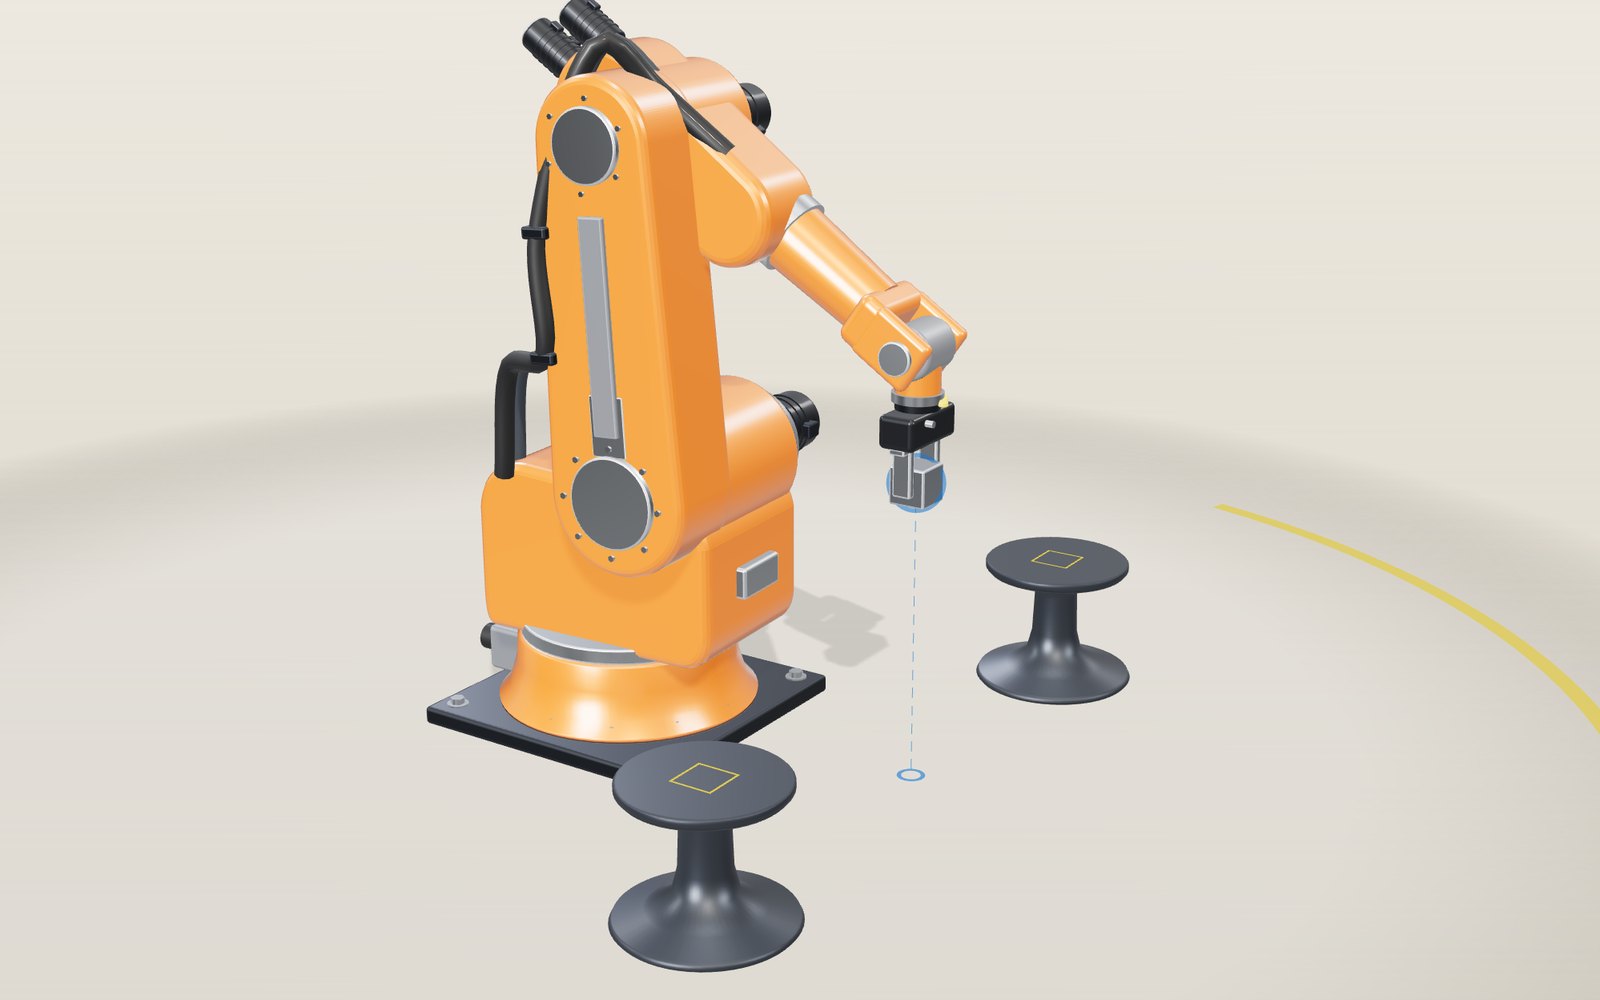
这台设备无法显示 3D 模型。下面的讲解步骤可以直接阅读文字。
1 / 11 两个支架之间的六轴机械臂机械臂用螺栓固定在地面上,两侧各有一个支架。六个电机转动六个关节,蓝球标出手指之间的点应到达的位置。此刻它正在把钢块从一个支架搬到另一个。
拖动可旋转,滚轮或双指缩放。
模型展示什么
看着车身沿焊接生产线前进,你会看到橙色机械臂探入、接触焊缝再收回,每小时重复数百次。每条机械臂都必须把工具放到空间中的准确位置,并指向准确方向。不能对电机说「去那里」。只能给它们一个角度。本页讲的就是这两者之间的计算。
模型是一条中型工业机械臂,有六个转动关节,用螺栓固定在两个支架之间的地面上。肩部轴线高出地面 520 mm,位于底座轴线前方 160 mm,上臂长 620 mm,前臂长 600 mm,工具中心点(指尖之间的位置)在腕部外侧 240 mm 处。这些模型数值是为模拟这一类典型机械臂的外形和动作而选的,并非某款产品的数据。
你可以拖动蓝球让机械臂跟随,也可以使用六个关节滑块,看着蓝球跟随机械臂。角落的读数显示六个角度、以毫米计的末端位置、末端移动速度,以及哪个关节转得最快。
为什么机械臂需要六个关节
空间中的刚体有六种独立运动方式。它可以沿三个方向平移,也可以绕三条轴线转动。要从任意位置、以任意角度抓取零件,夹爪就需要控制全部六种运动,因此通用机械臂有六个关节。
前三个关节负责大部分位置移动。J1 让整条机械臂绕竖直轴转动,J2 在肩部使上臂倾斜,J3 在肘部使前臂俯仰。它们共同决定腕部到达哪里。后三个关节位于腕部。J4 让前臂绕自身纵轴旋转,J5 使腕部弯曲,J6 使安装工具的法兰旋转。它们决定工具指向哪里。
在本模型中,和大多数工业机械臂一样,J4、J5 和 J6 的轴线都通过同一点,称为腕心。后面的章节将说明,这一设计选择十分重要。
从关节角度计算末端位置
从角度求位置称为正运动学,是较容易的方向。每个关节都会转动它之后的所有部件,因此可以从底座开始,把各次旋转串联起来。
在机械臂所在的竖直平面内,从 J1 轴线向外测量距离(记作 r),从地面向上测量高度(h)。J2 从竖直姿态量起,J3 从前臂水平姿态量起,此时腕心位于
- r = 160 + 620 sin J2 + 600 cos(J2 + J3)
- h = 520 + 620 cos J2 − 600 sin(J2 + J3)
单位都是毫米。初始姿态中,J2 为 15°,J3 为 0°,因此 r = 160 + 160.5 + 579.6 = 900.0 mm,h = 520 + 598.9 − 155.3 = 963.6 mm。J5 为 75°,与前臂向下倾斜的 15° 相加,使夹爪竖直向下,因此末端低了 240 mm,位于 723.6 mm 高处。J1 再让整个平面绕竖直轴转动。
腕部关节在此基础上再叠加三次旋转。模型使用普通的 3 × 3 旋转矩阵,每个关节一个,按顺序相乘。移动任意滑块,页面就重新计算这条链。
从末端反推关节角度
逆运动学是相反的方向:给定末端必须到达的位置和夹爪必须指向的方向,求出六个角度。机器人控制器每次规划直线运动都需要这样做,而这个方向困难得多。方程是非线性的,可能有多个答案,也可能没有答案。
大体有两种求解方式。数值求解器从当前角度出发,计算各个关节的小幅变化会怎样移动末端(雅可比矩阵),向减小误差的方向走一步,再不断重复,直到误差足够小。这种方法适用于几乎所有机械臂。对于最后三条轴线交于一点的机械臂,还可以使用无需迭代的闭式解,本模型采用的就是这种方法。
在腕心处分解问题
因为三条腕部轴线交于一点,转动 J4、J5 或 J6 都不会移动这一点。因此,在还不知道任何关节角度之前,就能找到腕心:从目标末端出发,沿夹爪应该指向的方向向后退 240 mm。
现在,问题分成了两个较小的问题。
- 位置。 J1 必须朝向腕心,因此 J1 就是从上方看到的腕心方位角。在机械臂平面中,肩部、肘部和腕心构成一个三角形,其中两边已知(620 和 600 mm),第三边 D 是测得的肩部到腕心距离。余弦定理给出肘部角度:sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600)。随后,J2 等于腕心方向角减去肘部弯曲所增加的角度。
- 姿态。 知道 J1 到 J3 后,就知道它们产生的旋转。这一旋转与所需夹爪旋转之间剩余的部分,都必须由腕部产生,而三个腕部角度可以直接从剩余的旋转矩阵中读出。
以左侧支架的抓取位置为例:末端向外 620 mm、向上 285 mm、向侧面 600 mm,夹爪向下。腕心在它上方 240 mm,即 525 mm 高处。从上方看,腕心距离 J1 轴线 862.8 mm,方位角为 44.06°,因此 J1 = −44.06°。在机械臂平面中,r = 702.8 mm,h = 5 mm,因此 D = 702.8 mm。于是 sin J3 = 0.3366,J3 = 19.67°。腕心方向与竖直方向夹角为 89.59°,肘部弯曲占了 53.50°,因此 J2 = 36.09°。要使夹爪向下,J5 必须补足 90° 的剩余部分:90 − 36.09 − 19.67 = 34.24°。
双向检验求解器
这类数值很容易出现细微错误,因此页面的求解器使用与浏览器相同的方法进行测试。测试在关节限位内随机选取 20,000 组关节角度,用正运动学计算末端位置和夹爪旋转,再将它们输入逆运动学求解器,并对答案再次计算正运动学。出于下文解释的原因,排除了距离 J5 = 0 约 1° 以内的角度组。剩余 19,836 组中,最大末端误差为 7 × 10⁻¹² mm,每组角度与原角度的偏差都在 10⁻¹³ 弧度以内。
拖动时,浏览器每一帧都进行同样的检查:读数中的末端位置,是对求解器选出的角度执行正运动学得到的,因此如果球与读数不一致,就说明出了问题。
机械臂能伸多远
机械臂完全伸直时,腕心与肩部轴线的距离不可能超过 620 + 600 = 1,220 mm。夹爪保持水平时,末端与 J1 轴线的距离最多为 1,620 mm。把球拖到这个范围之外,机械臂就会尽量朝它伸展。球会变红,读数会显示末端还差多少毫米。要求它到达肩部高度、距离 2 m 的点时,末端停在 1,617 mm,仍差 386 mm。
可达范围并不是完整的壳层,因为关节有限位。模型中,J2 可以向后倾斜 60°、向前倾斜 100°,J3 可以向上 85°、向下 80°。开启「显示可达范围」,可以看到夹爪处于当前角度时,指尖在机械臂平面内能够到达的区域。改变夹爪角度,整个形状就会移动,因为末端位于腕心之外 240 mm,方向也改变了。地面上的圆环标出 J1 能扫过的 340° 范围。
腕部轴线重合时会怎样
再看姿态求解这一步。腕部角度来自三个腕部关节必须产生的旋转。当 J5 恰好为零时,J4 和 J6 的轴线位于同一直线上。此时让 J4 正转、J6 反转相同角度,夹爪的位置和方向完全不变,因此有无穷多组角度可以完成同一件事,求解器无法区分。这称为腕部奇异位形。这也是往返测试排除非常接近 J5 = 0 的角度组的原因:求解器会返回另一组同样有效的角度,因此无法比较角度。
真正的麻烦出现在奇异位形附近,而不是恰好处于该位形时。导览第 6 步让夹爪保持水平、朝正前方,在距地面 1,155 mm 高处让末端横向滑动 440 mm,行程中点的速度达到 250 mm/s。这条路径与前臂恰好沿夹爪方向指向的那条线相距 20 mm。远离交会处时,腕部几乎不动。靠近时,J4 必须把 J5 的弯曲方向从一侧转到另一侧,J6 则必须抵消这一旋转,使夹爪不发生扭转。整个行程中,J4 从 −81.2° 转到 +81.2°,其中 39.2° 发生在末端经过中间 20 mm 时。最快时,末端每移动一毫米,J4 就必须转动 2.04°,在 250 mm/s 时就是每秒 510°。在 1,000 mm/s 时,约为每秒 2,040°,而路径再靠近 10 mm,这两个数值都会大约翻倍。
没有电机能够跟上,因此真实控制器必须降低末端速度、报错停止,或让路径偏离直线。机器人学教材将两个转动关节轴线重合作为奇异位形的基本情况:在这一姿态下,机械臂失去了沿某个方向移动工具的能力。解决办法是规划:让夹爪倾斜几度,或者移动路径,使腕部始终不靠近这里。
把方块从一个支架搬到另一个
模型中的抓取放置循环包含八个动作。一次关节运动把机械臂带到方块上方。随后是三次直线运动:下降至抓取高度,手指闭合后重新上升,再横移 1.2 m 到另一个支架。之后再次下降,张开手指并抬起离开。
每次直线运动都通过逐帧向逆运动学求解器索取角度来规划。整个过程中,夹爪在空间中的旋转姿态保持不变,因此当 J1 从 −44.06° 转到 +44.06° 时,J6 也转动相同的 88°,使方块不在手指间旋转。
每个动作都平滑加速和减速。在这样的速度曲线下,最高速度是平均速度的 1.5 倍,因此长度为 L、按最高速度 v 规划的动作需要 1.5 L ÷ v。在 1 m/s 时,1.2 m 的搬运需要 1.8 秒。
与人共用地面空间
传统工业机械臂在围栏内工作,打开围栏门就会停止。协作机器人旨在与人并肩工作,它们的安全规则规定了可以核对的数值。
工业机器人安全标准 ISO 10218-1 规定,在减速控制下,工具中心点速度不得超过 250 mm/s。开启「协作模式」,模型就会将末端速度限制在这一数值;1.2 m 的搬运现在需要 7.2 秒,而不是 1.8 秒。
ISO/TS 15066 描述了人与机器人共享空间的四种方式:安全额定监控停止、手动引导、速度与间距监控,以及功率和力限制。对于功率和力限制,它列出了机器人可以对各个身体部位施加多大的力。对于手和手指,手被夹在某物上时(准静态接触)的限值为 140 N,手能够移开的短暂碰撞(瞬态接触)则是其两倍,即 280 N。表格为面部列出 65 N,但同一文件又规定,完全不允许与面部、颅骨和前额接触。
同一文件把力限值转化为速度限值。将手建模为刚度 75 N/mm、质量 0.6 kg 的弹簧,将机器人的有效质量设为运动部件质量的一半加上负载。最高安全速度就是 v = F ÷ √(μk),其中 μ 是两者的约化质量。运动部件为 30 kg、携带 2 kg 的机械臂,有效质量为 17 kg,μ 为 0.58 kg,算出的手部瞬态接触速度限值为 1.34 m/s。更重的机械臂或负载会使该值降低,这也是协作机器人较轻的原因之一。这些是本模型的示例数值;标准要求使用真实机器人的数值进行风险评估。
模型比真实机械臂简化了什么
- 关节准确移动到指令位置。真实关节有减速器,通常是谐波减速器,存在少量回程间隙和弹性,真实连杆也会在负载下弯曲。
- 没有动力学。真实控制器还必须限制加速度、转矩和电机电流,并在奇异位形和关节限位附近减速。
- 求解器始终选择最接近当前角度的答案。从几何上看,一个末端位姿最多有八个答案:J1 朝向目标或背向目标,肘部向上或向下,腕部翻转或不翻转。模型仅使用肘部向上的解族。
- 除了让目标保持在地面以上,没有检查机械臂、支架和地面之间的碰撞。
- 协作模式只限制速度,不测量接触力。
简史
George Devol 于 1954 年提交了可编程搬运机械臂的专利申请,并于 1961 年获批。据此制造的机器 Unimate 于 1961 年在新泽西州尤因镇的通用汽车生产线上投入工作。1969 年,斯坦福大学的 Victor Scheinman 设计了斯坦福机械臂,这是一条具有六个自由度的全电动机械臂,其连杆布局使机械臂的运动学解能够快速求得。1973 年,KUKA 制造了第一台机器人 FAMULUS,ASEA 推出了 IRB 6,即第一台全电动、由微处理器控制的工业机器人;首台交付给瑞典 Genarp的 Magnussons,用于给弯成 90° 的钢管上蜡和抛光。协作机器人出现得更晚:西北大学的 J. Edward Colgate 和 Michael Peshkin 于 1996 年发明了它们。
两个关节、两个答案的例子
先用两个关节完成同样的任务,就更容易理解六轴求解器。取一条平面机械臂,上连杆长 620 mm、前臂长 600 mm,与模型长度相同,把肩部放在原点。这里的角度是普通平面角,因此与 J2、J3 滑块的数值不同:肩角从水平方向量起,肘角是前臂偏离上连杆直线的弯曲角度。
假设腕部要到达向外 800 mm、向上 300 mm 的点。它与肩部的距离是 D = √(800² + 300²) = 854.4 mm。余弦定理给出肘部弯曲角:
- cos(elbow) = (D² − 620² − 600²) ÷ (2 × 620 × 600) = (730,000 − 384,400 − 360,000) ÷ 744,000 = −0.01935
因此肘部弯曲 91.11°。余弦无法区分角度是正还是负,这正是出现两个答案的全部原因。弯曲 −91.11°(肘部向上)时,肩角为 65.15°,肘部位于 (260, 563) mm,在肩部到腕部的连线上方。弯曲 +91.11°(肘部向下)时,肩角为 −24.04°,肘部位于 (566, −253) mm,在该连线下方。把任何一组角度代回正运动学方程,都会准确得到 (800, 300)。两条机械臂都真实可行,两个答案都有效,控制器必须选择一个。六轴机械臂又增加了两种使解数量翻倍的因素,即 J1 背向目标和腕部翻转,因此一个工具位姿最多可以有八个解。
选择哪个答案是实际应用问题。这里肘部向下的答案会让肘部低于肩部 253 mm,对安装在地面的机械臂来说,可能意味着撞到底座或工作台。控制器通常选择最接近当前角度的解,这样机械臂就不会在动作中途突然把肘部甩到另一侧。模型也这样做,所以你不会看到它翻转。
每个关节需要多大转矩
各个关节承担的工作并不相同。重力作用于每根连杆,而一个关节受到的转矩等于重量乘以该关节到重物的水平距离。肩部承受其后所有部件的重量,而且距离最长。
由于模型没有质量,这里用假定质量进行粗略估算。假设上臂为 20 kg,质心距肩部 310 mm,包含腕部电机的前臂为 12 kg,质心在肘部之外 300 mm,夹爪在伸直的 1.22 m 距离处夹持一个 6 kg 方块。整条机械臂保持水平时:
- 上臂:20 × 9.81 × 0.31 = 61 N·m
- 前臂:12 × 9.81 × 0.92 = 108 N·m
- 负载:6 × 9.81 × 1.22 = 72 N·m
- 肩部合计:约 241 N·m
肘部只需支撑其后的部件:12 × 9.81 × 0.30 + 6 × 9.81 × 0.60 = 71 N·m。腕部承受的负荷小得多,因此腕部电机很小,并向后安置在前臂上。这也说明了为什么肩部电机是机械臂上最大的电机,以及为什么同一条机械臂伸直时能举起的重量,远小于负载靠近底座时。在四分之一的距离处,同一个方块只需肩部提供四分之一的转矩。
伺服电机无法直接产生 241 N·m。将它除以减速器的减速比和效率。减速比为 120、假定效率为 80% 时,电机需要 241 ÷ (120 × 0.8) = 2.5 N·m,大约是几百瓦电机能提供的转矩。代价是速度:电机以 3,000 rpm 转动,关节就以 25 rpm,即每秒 150° 转动。
为什么电机需要减速器
这个减速比说明了为什么真实机械臂几乎每个关节都在电机旁装有减速器。电机轻、转得快,但转矩小。减速器用速度换取转矩,在机器人中还必须刚性高、几乎没有间隙,并能装进关节。主要有两种设计。
以 Harmonic Drive 名称销售的谐波减速器有三个部件:电机轴上的椭圆形波发生器、带外齿的薄壁柔性钢杯(柔轮),以及带内齿的刚性环(刚轮)。刚轮比柔轮多两个齿。椭圆旋转时,柔轮的齿在两个相对区域与刚轮啮合,输入每转半圈,柔轮就向后移动一个齿。因此,200 齿柔轮可通过一级传动获得 200 ÷ 2 = 100 的减速比(这一齿数是示例)。制造商表示,由于齿始终保持啮合,该减速器的回程间隙为零,而且尺寸和重量不依赖于减速比。
Nabtesco 以「RV 减速器」名称销售的摆线减速器采用两级传动。直齿轮级先降低电机转速,再由曲轴带动两片带齿瓣的圆盘绕针齿环运动。圆盘的齿瓣比针齿少一个,因此曲轴每转一圈,输出就前进一个针齿。减速比从约 30:1 到超过 300:1,回程间隙小于 1 角分,壳体内装有承受机械臂负载的大轴承。Nabtesco 表示,其摆线减速器在紧急停止时可承受高达额定转矩五倍的转矩。RV 设计于 1985 年进入市场。
谐波减速器轻巧紧凑,摆线减速器可承受大负载和冲击,因此设计者往往逐个关节权衡这些特点。两种减速器都有弹性,装有 100:1 减速器的关节在负载下会轻微扭转,这是真实机械臂末端与计算位置稍有偏差的原因之一。
真实机器人与实际数据
第一条工业机器人机械臂在压铸工厂工作。1961 年,一台根据 George Devol 专利设计的 Unimate 安装在新泽西州特伦顿地区的通用汽车工厂,从压铸机中卸下铸件,这是一项高温且危险的工作。The Henry Ford 博物馆保存着这台最早的机器。IEEE Spectrum 报道,原型机重约 1,360 kg,还必须自行发明控制和存储系统。
60 多年后,机械臂已很常见。国际机器人联合会统计,2024 年全球安装了 542,000 台工业机器人,在用数量为 4,664,000 台。中国安装了其中 295,000 台,占全球总量的 54%。日本安装了 44,500 台,韩国安装了 30,600 台,按年安装量计是第四大市场。这些数字背后,是外形与本模型相似的机械臂:六个关节、球形腕部,以及每根轴上的减速器。
安全规则也同步发展。ISO 10218-1 规定了协作模式所采用的减速控制下 250 mm/s 限值,ISO/TS 15066 描述了四种协作方式以及各身体部位的力限值。据一家德国机器人集成商介绍,其内容已纳入 2025 年版 ISO 10218-2。手部短暂碰撞的 280 N 和手被夹住时的 140 N,都是接触限值。它们不是机器人一般能够施加的力,后者取决于负载和速度。
医疗机器人用相同的运动学完成不同的任务。美国食品药品监督管理局(FDA)将机器人辅助手术设备描述为外科医生控制台连接一辆装有三条或四条铰接机械臂的台车,机械臂夹持摄像机和器械,并指出这种设备实际上不是机器人,因为没有人的直接控制就无法操作。该机构已批准此类设备用于胆囊切除和子宫切除等手术,但没有批准任何此类设备专门用于治疗或预防癌症。
用 DH 表描述机械臂
正运动学需要描述机械臂:每条关节轴线相对于前一条位于何处。机器人制造商使用一种以 Jacques Denavit 和 Richard Hartenberg 命名的紧凑约定。每个关节用一行四个数表示。d 是沿前一条关节轴线的距离,a 是到下一条轴线的公垂线长度,α 是两轴之间的扭角,θ 是关节角度本身。六行描述一条六轴机械臂,六个小变换相乘,就得到工具位姿。
本页的机械臂也能这样表示。第一行 d = 520 mm、a = 160 mm,扭角为 90°,将肩部轴线放在 J1 上方和前方。第二行 a = 620 mm,即上臂长度,θ = J2 减 90°,因为模型从竖直方向计算 J2。第四行 d = 600 mm,是肘部到腕心的前臂长度,最后一行 d = 240 mm,是腕心到指尖之间点的距离。「控制」选项卡中的表格列出全部六行。对 5,000 个随机姿态的检查发现,DH 乘积与本页直接公式的偏差小于百万分之一毫米。
Universal Robots 为其机械臂公布同类表格,以及每根连杆的质量和质心。UR5e 与 UR7e 共用一张表,其中各行给出 d1 = 162.5 mm、a2 = −425 mm、a3 = −392.2 mm、d4 = 133.3 mm、d5 = 99.7 mm、d6 = 99.6 mm。因此,当所有关节为零时,法兰位于 x = −425 − 392.2 = −817.2 mm、y = −(133.3 + 99.6) = −232.9 mm、z = 162.5 − 99.7 = 62.8 mm,检查准确复现了这一结果。偏置 d4 和 d5 使 UR 机械臂具有特有的阶梯状腕部:它的三条腕部轴线不交于同一点。
这一个细节改变了机械臂的求解方式。没有球形腕部,位置和姿态问题就不能再在腕心处分开。舞台上的透明机械臂改用数值求解:从上一个答案开始,计算每个关节微小变化时法兰如何移动(雅可比矩阵),再逐步调整关节以减小误差,并加入少量阻尼,使奇异位形附近的步长保持较小。对八张表中的每张表各运行 60 次随机姿态测试,求解器都能到达距离目标 0.04 mm 以内的位置。
失去一个方向的三种方式
奇异位形是雅可比矩阵降秩的姿态:沿某个方向移动工具需要无穷大的关节速度。对于本模型这样具有球形腕部的机械臂,雅可比行列式能整齐地分解为几个因子。它等于 L2 × L3 × |cos J3| × r × |sin J5|,其中 L2、L3 是 620 mm 和 600 mm 的连杆,r 是腕心到 J1 轴线的水平距离。检查在 2,000 个随机姿态下比较此公式与数值行列式,发现两者相等。
每个因子对应一种奇异位形。当 sin J5 为零时,J4 与 J6 重合,即本展项开头讲到的腕部奇异位形。当 cos J3 为零时,上臂和前臂在一条直线上,完全伸直或向后折叠,即位于可达区域边缘的肘部奇异位形。当 r 为零时,腕心在 J1 正上方,即肩部奇异位形,此时转动 J1 只会让腕部原地旋转,无法横向移动。
读数中的「可操作度」条显示该行列式占关节限位内最大值的比例。「奇异位形图」按位置因子 |cos J3| × r 为可达区域着色,因此浅色带就是规划快速直线运动时要避开的位置。Universal Robots 机械臂也有相同的三种奇异位形,只是腕部偏置使其位置稍有不同。
关节运动与直线运动
机器人程序有两种下达运动指令的方式。关节运动让所有关节一起从起始角度转到终止角度,每个关节各自保持均匀进度。直线运动让工具始终沿直线移动,并在全程求解逆运动学。两者的起止位姿相同,因此区别在于中间的路径。
两个支架之间,直线运动在 1,000 mm/s 时用 1.80 秒走过 1.200 m。同样两个位姿间的关节运动只转动 J1 和 J6,因此末端沿半径 863 mm 的圆弧绕 J1 轴线移动。圆弧长 1.327 m,需要 1.99 秒,但机械臂始终不会靠近奇异位形。舞台上的轨迹显示这两条路径。
经过腕部奇异位形时,差别非常明显。直线运动让末端以最高 250 mm/s 滑动 440 mm,而 J4 峰值达到每秒 510°。相同两个位姿之间的关节运动,路径只长了 5 mm,J4 却始终不超过每秒 10°。真实控制器因此提供两种运动。当中间路径不重要时,关节运动更快、更安全;工具必须沿线移动时,例如沿焊缝或涂胶线移动,则在程序员检查路径是否存在奇异位形后使用直线运动。
真实协作机器人的负载与关节转矩
转矩面板采用与前面估算相同的原理:绕某关节的转矩,是该关节转动时势能的变化率。对于模型机械臂,它使用估算中的假定质量,即上臂 20 kg、前臂 12 kg,并复现夹爪中有 6 kg、机械臂水平时肩部的 241 N·m 和肘部的 71 N·m。
对于 Universal Robots 机械臂,它使用制造商表格中的连杆质量和质心。完全向前伸直时(除腕部关节 J4 为 −90° 外,其余关节均为零),法兰承受额定的 7.5 kg,UR7e 肩部需要约 129 N·m,肘部约 56 N·m。UR20 负载 20 kg、工作半径 1,750 mm 时,肩部需要约 657 N·m。这些数值说明了额定负载与工作半径为什么需要权衡:UR16e 在仅 900 mm 处承载 16 kg,UR30 在 1,300 mm 处承载 30 kg。这里的数值是静态值。真实控制器会加上加速连杆所需的转矩,因此全速运行时电机需要更大转矩。
选择夹爪
法兰上的工具与机械臂同样重要。双指夹爪从两侧夹紧零件,因此适合具有平行表面的零件,并能牢固承受侧向力。Robotiq 列出的 2F-85 行程为 85 mm、负载为 5 kg,更宽的 2F-140 行程为 140 mm、负载为 2.5 kg,两者各重约 1 kg。吸盘通过真空吸住零件顶面,适合箱子、钣金和玻璃,但需要平整、密封的表面。电磁铁从顶面吸住钢制零件,断电时松开。模型中的吸盘和电磁铁都从顶部夹持 70 mm 方块,因此工具中心点比用手指时高 35 mm,抓取放置循环会相应调整高度。
机器人列表中的数字
机器人列表的每个条目都来自制造商产品页或航天机构页面,核查于 2026 年 10 月 27 日,每个条目下方都有来源链接。负载指额定负载,工作半径采用制造商给出的数值,对大多数机械臂来说,是完全伸直时 J1 轴线到腕部或法兰的距离。Yaskawa 分别给出水平和竖直工作半径,列表采用水平值。太空机械臂采用其所属机构公布的数据:Canadarm2 长 17 m,在轨道上可搬运高达 116,000 kg 的负载;European Robotic Arm 长 11 m,有七个关节,可移动 8 t 负载;Perseverance 火星车上的机械臂长 2.1 m,有五个自由度。来源没有给出的数值留空,不作估计。
常见误解
「机械臂能看见自己的手在哪里。」 在本模型和大多数工业机械臂中,控制器不会观察工具。它读取每个关节的编码器,计算正运动学,并假定连杆长度与输入值一致。如果连杆弯曲或齿轮发生弹性扭转,真实末端就与计算位置不同。因此在精度重要时,需要增加摄像机和标定。
「从 A 移到 B 就是沿直线移动。」 只有控制器这样规划时才是。关节运动让每个关节从起点到终点均匀转动,末端则扫过曲线。直线运动需要每一帧都运行逆运动学求解器,模型抓取放置循环中的三次直线运动就是这样完成的,这类运动也可能遇到奇异位形。
「关节越多,能力总是越强。」 六个关节足以确定工具的位置和朝向。第七个关节增加冗余,使同一工具位姿能够以不同肘部位置达到,有助于避开障碍物。这也意味着求解器不再只有少数答案,而是有无穷多个,因此必须告诉它如何选择。
「协作机器人本身就是安全的。」 标准评估的是整个应用。动作柔和的机械臂握着锋利的刀也不安全,适合手部的速度限值可能不适合头部。ISO/TS 15066 要求使用真实机器人、工具和负载进行风险评估;本展项中的数值只是示例。
「250 mm/s 是协作机器人的速度上限。」 这是 ISO 10218-1 中减速控制的限值。在功率和力限制方式中,允许速度由力限值和有效质量决定,如前面 1.34 m/s 的例子,可能高得多。
在屏幕上试一试
- 点击「部件名称」,再绕机械臂缓慢画圈拖动蓝球。观察 J1 读数跟随从上方看到的球的方位,并看看球靠近底座时,哪些关节读数发生变化。
- 开启「显示可达范围」,将「夹爪角度」滑块从 0 移到 90。蓝色区域会移动,因为末端在新方向上悬于腕心之外 240 mm。找出机械臂能伸得最高的角度。
- 把球拖到机械臂无法伸到的远处。球会变红,读数显示末端还差多远。夹爪水平时,极限约为 1.6 m。
- 将 J5 设为 0。J4 和 J6 的轴线现在位于同一直线上,因此让 J4 向一侧转动,再让 J6 反向转动相同角度:夹爪保持原位。这就是上文腕部奇异位形的直观表现。
- 开始「播放」,再开启「协作模式」,计时一次搬运。它需要 7.2 秒,而不是 1.8 秒。
- 不碰球,尝试六个关节滑块,记下能把末端放到两个支架之间地面上的 J2、J3 组合。然后把球拖到那里检验。
- 在「控制」选项卡打开「DH 工作台」,选择 UR3e,将球拖向一个支架。透明机械臂会停在目标之前,面板显示相差多少毫米,因为它的工作半径是 500 mm。
- 开启「奇异位形图」,再拖动球穿过一条浅色带,观察「可操作度」条降向零。
常见问题
六轴是什么意思?
意思是六个关节串成一条链,每个关节都绕自己的轴线转动。要在可达范围内把工具放在任意位置、指向任意方向,需要六个关节,因为刚体可以沿三个方向平移,并绕三条轴线转动。
电机只接受角度,机器人为什么还需要逆运动学?
任务通过工具必须到达的位置来描述,例如焊缝、传送带上的零件或螺孔。必须有一个环节把每个点转换成六个角度。对于直线运动,控制器会沿路径多次这样计算,而不只在两个端点计算。
每个位置只有一组角度吗?
通常不是。对本模型这样的机械臂,一个末端位姿最多可通过八种方式到达:J1 朝向目标或背向目标,肘部向上或向下,腕部翻转或不翻转。模型选取最接近当前角度的答案,使机械臂不会突然跳动。
奇异位形究竟是什么?
它是两个或更多关节轴线重合的姿态,使机械臂失去沿某个方向移动工具的能力,或使多组关节组合产生同一效果。在其附近,工具小幅、缓慢的移动可能需要关节极快地转动。模型中,距离腕部奇异位形 20 mm 的路径,在末端速度为 250 mm/s 时要求 J4 每秒转动 510°。
球为什么变红?
求解器无法准确到达该点时,球就会变红,可能因为它比机械臂完全伸直还远,也可能因为某个关节必须越过限位。机械臂随后尽可能靠近,读数会显示相差多远,或哪个关节到达了限位。
协作机器人如何避免伤人?
它们结合标准中的多种措施:限制工具速度,监控与人的距离并在人靠近时减速,有人进入某一区域时停止,以及限制能施加的力。ISO/TS 15066 按身体部位列出力限值,例如手被夹住时为 140 N。
真实控制器也这样解方程吗?
对于三条腕部轴线交于一点的机械臂,本页这种闭式解很常见,因为计算快且结果可预测。没有这种布局或具有七个关节的机械臂,通常依靠使用雅可比矩阵、迭代逼近答案的数值方法。
机械臂能伸到自己后面吗?
部分可以。J1 可以向两侧各转 170°,在底座后方留下 20° 缺口,上臂也能向后倾斜 60°。求解器还会考虑 J1 背向目标、上臂向后倾斜越过底座的情况,仅当该答案符合限位且更接近当前姿态时才采用。
为什么肘式机械臂的可达问题有两个答案?
余弦定理给出肘角的余弦,而正角和负角的余弦相同。这两个角度让肘部位于肩部到腕部连线的上方或下方。在腕部向外 800 mm、向上 300 mm 的例子中,肘部向上姿态的肩角为 65.15°,肘部向下姿态为 −24.04°,两者都能准确到达该点。
机器人关节为什么需要减速器?
电机转得快、重量轻,但转矩小。在前面的转矩估算中,肩部需要约 241 N·m,而经过减速比 120:1、效率为 80% 的减速器,电机只需约 2.5 N·m。代价是速度,因为电机的 3,000 rpm 到关节处变成 25 rpm。
谐波减速器与摆线减速器有什么区别?
谐波减速器让薄钢杯变形,与比它多两个齿的齿环啮合,通过齿数获得减速比,例如 200 ÷ 2 = 100。摆线减速器先经过直齿轮级,再让带齿瓣的圆盘绕针齿滚动,减速比由两级共同决定。两者的回程间隙都很小。
手术机器人真的是机器人吗?
美国食品药品监督管理局(FDA)表示,机器人辅助手术设备实际上不是机器人,因为没有人的直接控制就无法执行手术。外科医生操作控制台,床边台车上的机械臂随之移动器械。
DH 参数是什么?
每个关节四个数,以 Denavit 和 Hartenberg 命名,说明各关节轴线相对于前一条的位置:沿旧轴线的距离(d)、跨到新轴线的距离(a)、扭角(α)和关节角度(θ)。六行描述一条六轴机械臂。Universal Robots 公布了这些表格,「控制」选项卡也会显示。
这条机械臂有公式,为什么 UR 机械臂却需要数值求解器?
由于 d4 和 d5 偏置,UR 机械臂的三条腕部轴线不交于同一点,因此问题不能在腕心处分解。这种布局也有闭式解,但带阻尼的雅可比求解器更便于展示,并在检查中到达距目标 0.04 mm 以内。
关节运动和直线运动哪个更快?
通常是关节运动,因为每个关节都取最短转角。在两个支架之间,相同末端速度上限下,关节运动沿 1.327 m 圆弧需要 1.99 秒,直线运动沿 1.200 m 需要 1.80 秒,但经过腕部奇异位形时,直线运动要求 J4 达到每秒 510°。
术语
- 关节(轴):机械臂中的一个旋转连接。J1 最靠近地面,J6 最靠近工具。
- 正运动学:根据关节角度计算工具在哪里。
- 逆运动学:计算使工具达到给定位置和姿态的关节角度。
- 工具中心点(TCP):控制器定位的工具参考点,此处是指尖之间的点。
- 腕心:J4、J5 和 J6 轴线的交点。
- 球形腕部:三条轴线交于同一点的腕部,可以使用闭式逆运动学解。
- 雅可比矩阵:说明各关节角度微小变化时工具移动多快的矩阵。
- 奇异位形:关节轴线重合、机械臂失去一个运动方向的姿态;腕部情况也称腕部翻转。
- 工作空间:工具能够到达的点的集合。
- 协作机器人:为与人直接、近距离接触工作而设计的机器人。
- 功率和力限制:允许发生接触,但将力和压力保持在设定限值以下的协作方式。
- 准静态接触与瞬态接触:身体部位被夹在某物上,与能够移开的短暂碰撞之间的区别。
- 回程间隙:齿轮齿间的小间隙,使输出端在输入端带动它之前可以稍微移动。
- 减速比:电机转多少圈使关节转一圈,例如 120:1。
- 肘部向上/肘部向下:两连杆机械臂到达同一点的两种方式。
- DH 参数:每个关节的四个数(d、a、α、θ),描述串联机械臂的几何结构。
- 可操作度:雅可比行列式的大小,在奇异位形处降为零。
- 关节运动与直线运动:对关节角度进行插值,或让工具保持在直线上。
- 额定负载:制造商允许法兰承受的最大负载,通常对质心位置有条件限制。
参考资料
- International Federation of Robotics, Robot History(KUKA Famulus 1973,首台具有六个机电驱动轴的机器人;ASEA IRB 6 于 1973 年 8 月展示,1974 年成为首台全电动微处理器控制机器人,由耶纳普的 Magnussons 购入,给弯成 90° 的钢管上蜡和抛光;Scheinman 的 Vicarm)。 https://ifr.org/robot-history (核查于 2026 年 10 月 17 日)
- IEEE Spectrum, ROBOTS: Unimate(Devol 于 1954 年申请专利;首台 Unimate 于 1961 年安装在新泽西州尤因镇的通用汽车工厂)。 https://robots.ieee.org/robots/unimate/ (核查于 2026 年 10 月 17 日)
- George C. Devol, Programmed article transfer, 美国专利 2,988,237,1954 年申请,1961 年 6 月 13 日公开,Google Patents。 https://patents.google.com/patent/US2988237A/en (核查于 2026 年 10 月 17 日)
- Stanford University Computer Science, 展陈文字 The Stanford Arm(Victor Scheinman 于 1969 年在 SAIL 设计;六自由度全电动机械臂;连杆布局简化了机械臂求解)。 http://infolab.stanford.edu/pub/voy/museum/pictures/display/1-Robot.htm (核查于 2026 年 10 月 17 日)
- Kevin M. Lynch 和 Frank C. Park, Modern Robotics: Mechanics, Planning, and Control, Cambridge University Press 2017,预印本来自 Northwestern University(第 4 章正运动学,6.1 六关节机械臂的解析逆运动学,6.2 使用雅可比矩阵的数值逆运动学,5.3 奇异位形,包括两条共线的转动关节轴线,机器人关节中的谐波传动)。 http://hades.mech.northwestern.edu/images/7/7f/MR.pdf (核查于 2026 年 10 月 17 日)
- Michael Peshkin, Northwestern University, Cobots: Robots for collaboration with people(J. Edward Colgate 和 Michael Peshkin 于 1996 年发明)。 http://peshkin.mech.northwestern.edu/cobot (核查于 2026 年 10 月 17 日)
- ISO 10218-1:2011 预览,iTeh Standards(5.6.2:减速控制下 TCP 速度不得超过 250 mm/s;3.19.2 安全额定减速)。 https://standards.iteh.ai/catalog/standards/iso/514dc52b-e620-4f18-bbae-b8cbccb118cd/iso-10218-1-2011 (核查于 2026 年 10 月 16 日)
- IBF Solutions, New standards for industrial robots EN ISO 10218-1 and -2(减速不超过 250 mm/s;ISO/TS 15066 内容纳入 ISO 10218-2:2025)。 https://www.ibf-solutions.com/en/seminars-and-news/news/new-standards-for-industrial-robots-en-iso-10218-1-and-2 (核查于 2026 年 10 月 16 日)
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots, 副本用于 Sapienza University of Rome 课程(5.5.1 四种协作方式;表 A.2 生物力学限值,手和手指准静态 140 N,瞬态倍数 2,面部 65 N;不允许接触面部、颅骨和前额;表 A.3 手部 75 N/mm 和 0.6 kg;公式 A.2 至 A.6)。 https://www.diag.uniroma1.it/deluca/pHRI_elective/ISO_TS_15066_2016_en.pdf (核查于 2026 年 10 月 16 日)
- International Federation of Robotics, 新闻稿 Global Robot Demand in Factories Doubles Over 10 Years(2025 年 9 月 25 日;World Robotics 2025:2024 年安装 542,000 台,在用 4,664,000 台,中国 295,000 台,占全球总量的 54%,日本 44,500 台,韩国 30,600 台)。 https://ifr.org/ifr-press-releases/news/global-robot-demand-in-factories-doubles-over-10-years (核查于 2026 年 10 月 22 日)
- Harmonic Drive LLC, Strain wave gear technology(波发生器、柔轮和刚轮;刚轮多两个齿;零回程间隙;尺寸和重量不依赖于减速比)。 https://www.harmonicdrive.net/technology (核查于 2026 年 10 月 22 日)
- Nabtesco Motion Control, Engineering: two stage cycloidal design(RV 减速器,回程间隙小于 1 角分,集成轴承,紧急停止承受能力为额定转矩的五倍)。 https://www.nabtescoprecision.com/engineering (核查于 2026 年 10 月 22 日)
- Nabtesco, Functional principle of cycloidal gears(两级减速,减速比从 30:1 到超过 300:1,RV 减速器于 1985 年上市)。 https://www.nabtesco.de/en/service/faq/technologies/functional-principle-of-cycloidal-gears (核查于 2026 年 10 月 22 日)
- US Food and Drug Administration, Computer-Assisted Surgical Systems(控制台、带三条或四条铰接机械臂的床边台车,实际上不是机器人,获批手术,未获癌症治疗批准)。 https://www.fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems (核查于 2026 年 10 月 22 日)
- The Henry Ford, Robot, First Unimate Robot Ever Installed on an Assembly Line, 1961(1961 年安装在新泽西州特伦顿的通用汽车工厂,用于卸下压铸机中的铸件)。 https://www.thehenryford.org/collections/explore/artifact/183434 (核查于 2026 年 10 月 22 日)
- Allison Marsh, In 1961, the First Robot Arm Punched In, IEEE Spectrum, 2022 年 8 月 30 日(Unimate 原型机约 1,360 kg;必须自行发明编程控制和存储系统)。 https://spectrum.ieee.org/unimation-robot (核查于 2026 年 10 月 22 日)
- Universal Robots, DH Parameters for calculations of kinematics and dynamics(UR3e、UR5e/UR7e、UR10e/UR12e、UR15、UR16e、UR18、UR20、UR30 的 a、d 和 α,以及连杆质量和质心)。 https://www.universal-robots.com/articles/ur/application-installation/dh-parameters-for-calculations-of-kinematics-and-dynamics/ (核查于 2026 年 10 月 27 日)
- Universal Robots, UR3e 产品页(3 kg,500 mm,11.2 kg,±0.03 mm)。 https://www.universal-robots.com/products/ur3e-cb5/ (核查于 2026 年 10 月 27 日)
- Universal Robots, UR7e 产品页(7.5 kg,850 mm,20.6 kg)。 https://www.universal-robots.com/products/ur7e-cb5/ (核查于 2026 年 10 月 27 日)
- Universal Robots, UR12e 产品页(12.5 kg,1,300 mm,33.5 kg)。 https://www.universal-robots.com/products/ur12e-1300/ (核查于 2026 年 10 月 27 日)
- Universal Robots, UR15, UR16e 和 UR18 产品页(15 kg 和 1,300 mm;16 kg 和 900 mm;18 kg 和 950 mm)。 https://www.universal-robots.com/products/ur16e-cb5/ (核查于 2026 年 10 月 27 日)
- Universal Robots, UR20 产品页(20 kg,扩展负载 25 kg,1,750 mm,64 kg)。 https://www.universal-robots.com/products/ur20-1750/ (核查于 2026 年 10 月 27 日)
- Universal Robots, UR30 产品页(30 kg,扩展负载 35 kg,1,300 mm,63.5 kg)。 https://www.universal-robots.com/products/ur30-1300/ (核查于 2026 年 10 月 27 日)
- KUKA, KR AGILUS(KR 6 R700-2:6 kg,726 mm;KR 6 R900-2:6 kg,901 mm)。 https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-agilus (核查于 2026 年 10 月 27 日)
- KUKA, KR 1000 titan(1,000 kg,3,202 mm;L750 版本 750 kg,3,601 mm)。 https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/kr-1000-titan (核查于 2026 年 10 月 27 日)
- KUKA, LBR iiwa(7 轴;7 kg,800 mm,以及 14 kg,820 mm;关节转矩传感器)。 https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/lbr-iiwa (核查于 2026 年 10 月 27 日)
- FANUC America, CRX-10iA(10 kg,1,249 mm,6 轴,±0.05 mm,39 kg)。 https://www.fanucamerica.com/products/robots/series/collaborative-robot/crx-10ia (核查于 2026 年 10 月 27 日)
- FANUC America, LR Mate 系列(LR Mate 200iD/7L:工作半径 911 mm,7 kg;计算工具速度 11 m/s)。 https://www.fanucamerica.com/products/robots/series/lr-mate (核查于 2026 年 10 月 27 日)
- FANUC America, M-2000iA/2300 data sheet(负载 2,300 kg,工作半径 3,734 mm)。 https://www.fanucamerica.com/uploads/files/data-sheets/m-2000ia-2300-datasheet.pdf (核查于 2026 年 10 月 27 日)
- Yaskawa Motoman, GP7(7 kg,水平 927 mm,竖直 1,693 mm)和 HC10DTP(10 kg,水平 1,200 mm,竖直 2,400 mm)。 https://www.motoman.com/en-us/products/robots/industrial/assembly-handling/gp-series/gp7 (核查于 2026 年 10 月 27 日)
- Franka Robotics, Franka Research 3(3 kg,855 mm,7 个自由度,7 个转矩传感器,重复定位精度优于 ±0.1 mm)。 https://franka.de/products/franka-research-3 (核查于 2026 年 10 月 27 日)
- Canadian Space Agency, Canadarm2(17 m,负载最高 116,000 kg,在固定装置之间交替换端行走)。 https://www.asc-csa.gc.ca/eng/iss/canadarm2/about.asp (核查于 2026 年 10 月 27 日)
- Canadian Space Agency, Canadarm(肩部、肘部和腕部关节;钢丝绳套末端执行器;超过 30,000 kg,微重力下最高 266,000 kg)和 Dextre(两条机械臂,每条七个关节)。 https://www.asc-csa.gc.ca/eng/canadarm/about.asp (核查于 2026 年 10 月 27 日)
- European Space Agency, European Robotic Arm(11 m,七个关节,负载 8 t,俄罗斯舱段)。 https://www.esa.int/Science_Exploration/Human_and_Robotic_Exploration/International_Space_Station/European_Robotic_Arm (核查于 2026 年 10 月 27 日)
- NASA Science, Perseverance Rover Components(机械臂长 2.1 m,五个自由度)。 https://science.nasa.gov/mission/mars-2020-perseverance/rover-components/ (核查于 2026 年 10 月 27 日)
- Robotiq, 2F-85 and 2F-140 adaptive grippers(85 mm 行程和 5 kg 负载;140 mm 和 2.5 kg;各约 1 kg)。 https://robotiq.com/products/2f85-140-adaptive-robot-gripper (核查于 2026 年 10 月 27 日)
- 本页计算:正运动学 r = 160 + 620 sin J2 + 600 cos(J2 + J3),h = 520 + 620 cos J2 − 600 sin(J2 + J3);腕心 = 末端 − 沿夹爪轴线 240 mm;sin J3 = (620² + 600² − D²) ÷ (2 × 620 × 600);20,000 个姿态的往返检验;奇异路径 y = 1,155 mm,峰值 2.04°/mm;v = 280 ÷ √(0.58 × 75,000) = 1.34 m/s;运动时间 = 1.5 L ÷ v;|det J| = 620 × 600 × |cos J3| × r × |sin J5|;UR7e 零角度法兰位置 (−817.2, −232.9, 62.8) mm;静态关节转矩 = 由连杆质量求得的 dV/dq;经过奇异位形的直线运动 440 mm,J4 峰值 510°/s,关节运动 445 mm,10°/s;支架之间直线 1.200 m,圆弧 1.327 m。
解说文章与模拟采用 CC BY-NC-SA 4.0 许可,另有说明的除外。
更多展品
逻辑门怎样相加:和位与进位
这块电路板用 20 个逻辑门计算 7 加 9,拨动开关后,最后的进位在 8 个门延迟后到达。
摆钟原理:调节摆长,观察走时变化
摆钟用一根 99.4 cm 长的摆杆计数秒。改变摆长、温度和地球上的位置,切换四种擒纵机构,比较每天会产生多少秒误差。
弹子锁怎样工作:3D 剖面中的钥匙与剪切线
常见 Schlage 钥匙相邻深度档相差 0.381 mm,这一小档就足以阻止错误钥匙转动。
QR 二维码:遮挡后如何读取
用手遮住 QR 码的 30%,手机仍能读取。遮住一个角,却读不出来。
3D 打印机:逐层成形的原理
20 mm 立方体以 0.2 mm 层高打印,恰好有 100 层,每层都由 0.4 mm 宽的喷嘴画出。
风磨和水磨原理:它们是怎样工作的
荷兰风磨的风帆直径相当于八层楼高,但在 7 m/s 时仍只取得约五分之一的风功率。