图 01原理馆
摆钟原理:调节摆长,观察走时变化
摆钟用一根 99.4 cm 长的摆杆计数秒。改变摆长、温度和地球上的位置,切换四种擒纵机构,比较每天会产生多少秒误差。
这台设备无法显示 3D 模型。下面的讲解步骤可以直接阅读文字。
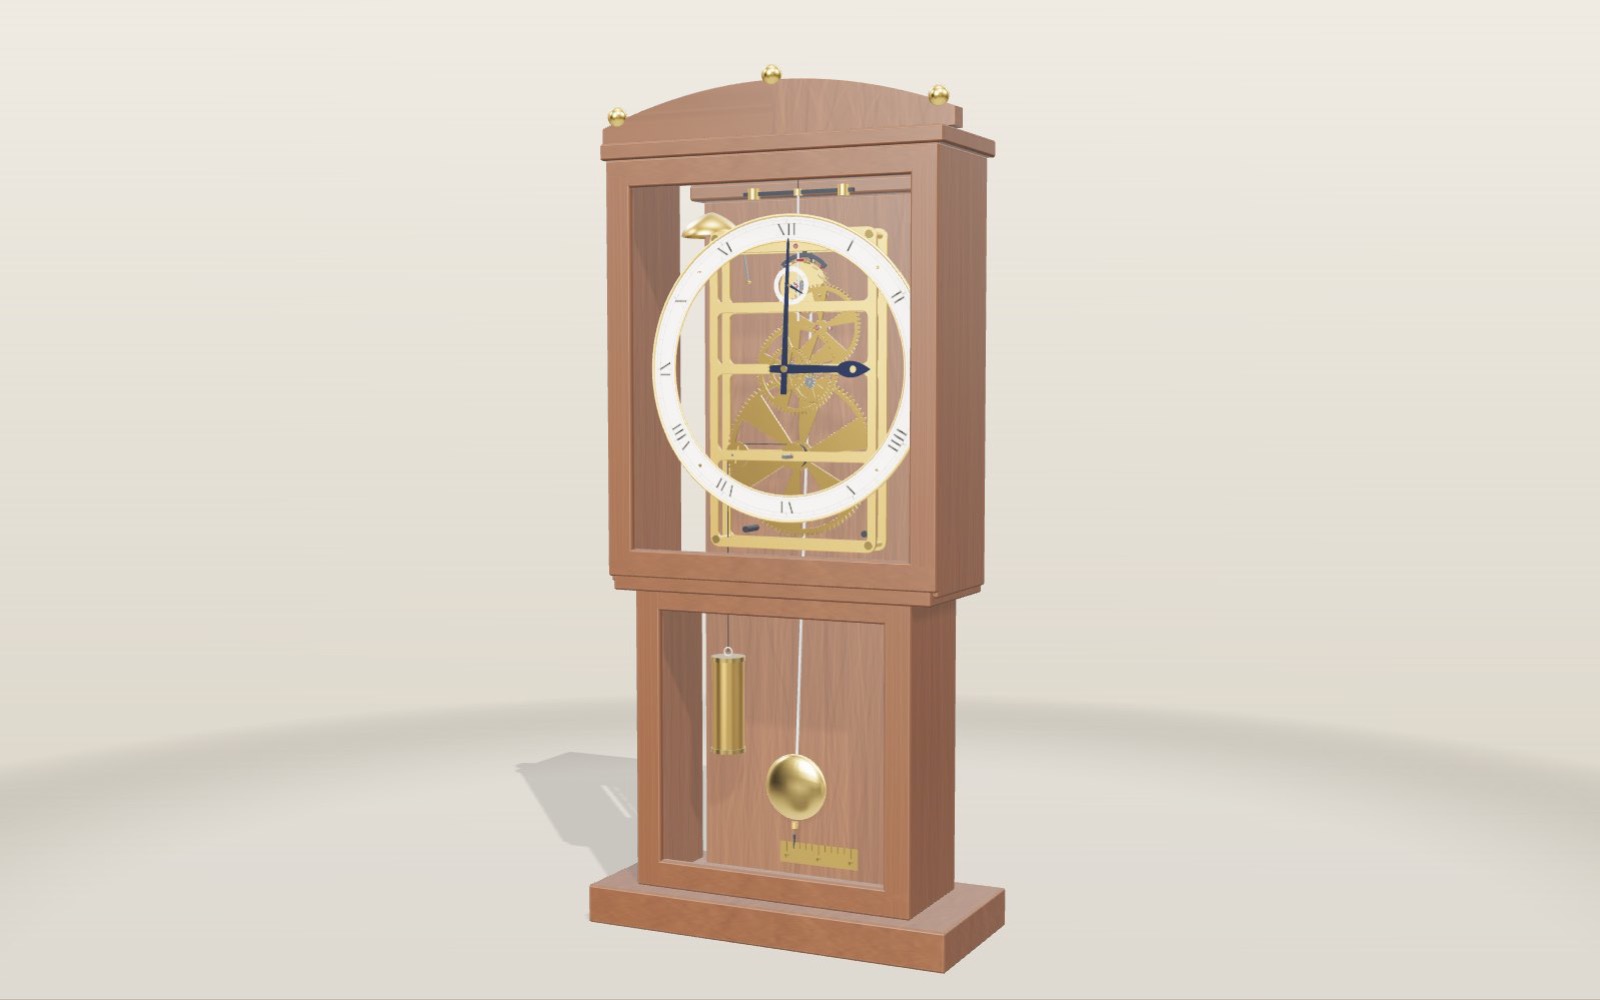
1 / 14 整座摆钟约 1.6 m 高的长箱钟:重锤、四个齿轮、擒纵机构、约一米长的摆和钟铃。拖动可旋转,滚动或双指缩放可拉近。舞台面板显示每拍时长和每日误差。
拖动可旋转,滚轮或双指缩放。
这是一座什么样的钟
摆钟原理的关键是摆长决定摆动节奏:摆越长,单次摆动所需时间越多,有效摆长较长的钟就走得较慢。抬高摆锤会缩短有效摆长,使钟走快。擒纵机构按摆动节奏释放轮系,同时提供微小推力。
为什么钟整天都能保持相同的滴答节奏?这件展品用一座完整摆钟回答这个问题,再让你逐一制造出制钟师花了三个世纪才学会防止的误差。
上方模型是一座约 1.6 m 高的长箱钟,英语常称 grandfather clock。胡桃木钟壳有两扇玻璃门,一扇在钟头表盘前,一扇在箱体钟摆前。内部为重锤驱动的镂空机芯,每个齿轮都能看清,还有一只整点敲响的小铃。用「视图」打开它:「整座摆钟」、「内部」(移开钟壳)、「擒纵机构」(近看滴答部件)和「钟塔」,后者是 Great Clock of Westminster 的 1:8 模型。
从下向上看:重锤拉着绕在鼓轮上的绳索。鼓轮与大轮固定相连,带动一串更小、更快的齿轮,称为走时轮系。末端是擒纵轮,锚形叉搭在齿上,随钟摆来回摆动。钟摆决定整套机构允许走多快,重锤只提供动力。
模型使用此设计实际所需的数值。摆是秒摆,擒纵轮有 30 齿,96、64 和 60 齿的轮驱动各有 8 齿的小齿轮;打开页面时指针设为你的当地时间。舞台小表显示当前每拍时长、每天快慢多少秒、当地重力、有效摆长、摆幅,以及重锤还能维持多久。数值均由页面根据「操作」中的设置实时计算。
重锤为什么不会直接落下
重锤是钟最简单的储能装置。抬起时存能,下降时按机构允许的速度释放能量。与盘绕发条不同,无论绳索剩得多还是少,它都以相同拉力牵引。因此,家用钟广泛使用发条后,精密调节钟仍长期保留重锤。
单独放开,重锤很快就会落地。装进钟后,它只能随大轮下降,而大轮每 12 小时转一圈。模型鼓轮半径为 20.5 mm,每圈放出 12.9 cm 绳索,每天约 25.8 cm。真实八日钟把重锤挂在滑轮上,使下降距离减半,并绕足整周的绳。模型的「鼓轮上的绳圈」可设剩余 0 至 16 圈,每圈维持 12 小时,16 圈即八天。屏幕下降行程缩短,以便装进钟壳。把绳圈降到零,钟会停下;摆仍独自摆动一会儿,越来越小,直到不能解锁擒纵机构。
「重锤」改变 1 至 8 kg 的牵引重量。有钟摆时,加重不会直接使钟走快,而会令摆幅稍大,因为每次擒纵推力传递更多能量。摆幅增大又会略微改变走时,原因见后文圆弧误差。最古老的冠轮与横杆摆则不同:重量直接且显著地改变走时。
四个齿轮把转速放大 720 倍
每根轴都装一只大轮和一只小齿轮。前一轴的大轮带动下一轴的小齿轮,因为小齿轮小得多,下一轴就更快。小齿轮的齿在制钟术语中也称「翼」。
| 啮合 | 齿数 | 增速 |
|---|---|---|
| 大轮 → 中心小齿轮 | 96 → 8 | × 12 |
| 中心轮 → 第三小齿轮 | 64 → 8 | × 8 |
| 第三轮 → 擒纵小齿轮 | 60 → 8 | × 7.5 |
| 大轮 → 擒纵轮 | × 720 |
大轮每 12 小时转一圈,因此中心轴在 12 小时转 12 圈,即每小时一圈。它带着分针。第三轴每小时转 8 圈,擒纵轴再快 7.5 倍,即每小时 60 圈,每分钟一圈。这就是秒针可直接装在擒纵轴上的原因。
轮系只放大转速,没有任何一部分知道一秒是什么。若没有擒纵机构,重锤会让整套轮系飞转,指针在表盘上狂奔。
「第三轮」允许把 60 齿轮换成 54 至 66 齿。秒针不受影响,因为擒纵轴仍每分钟转一圈,分针和时针却会改变。61 齿时,分针每转一圈,擒纵轮须转 61 圈,分针因此慢了 1/61,每天约 1417 秒。制钟师选择齿数以取得精确传动比,多一齿就是严重错误。即使钟摆完美,钟仍可能报错时间。
擒纵机构每次只放行半齿
擒纵机构守在轮系与钟摆之间,同时完成两项工作:让轮系等距小步前进,并在每次摆动时把一点能量返给钟摆,使摆动不会衰竭。
模型采用锚形擒纵的静止式,几乎所有精密摆钟都使用这一形式。将速度设为 0.25×,用导览第四步近看一个周期:
- 锁止。 擒纵轮的一颗齿停在锁瓦弯曲的锁止面上。该面是以锚形叉支点为圆心的圆弧,因此齿压着它时,锁瓦可滑过而不把轮推回。轮完全停住,钟摆自由摆动。
- 解锁与冲量。 钟摆向中间返回时,锁止面滑离齿,齿接触倾斜的冲量面。轮转动,齿沿斜面施力,经锚形叉和摆叉轻推钟摆。冲量发生在最低点附近,这是最有利的位置。
- 落齿。 齿滑出锁瓦末端,轮略向前跳,直到另一侧的一齿落到另一锁瓦的锁止面上。落上的撞击就是滴答声。
两片锁瓦沿擒纵轮相隔 90°,使锚形叉支点位于轮心上方约 1.41 倍轮半径处,即 2 的平方根,各臂与轮相切。锁瓦跨度为七齿半:一侧锁住齿尖时,另一侧恰在两齿中间。每摆一次放行半齿,两次共一整齿。
较早的反冲式锚形机构没有圆弧锁止面,钟摆在每次滴答后会略把轮推回。旧钟上能看见差别:秒针每跳一下就稍微后退,说明使用反冲式。
四种擒纵,六个世纪
「擒纵机构」切换发出滴答的部件。每一种都是其时代当时最好的解决办法。
冠轮与横杆摆,从 14 世纪起。 最初机械钟完全没有钟摆。竖直的擒纵轴带两片锁片,拦住齿朝轴向伸出的冠轮。轴顶是横杆摆,两端各有重块。冠轮推一片锁片,横杆转动,另一锁片在对侧拦住一齿,推力随即反向。横杆没有固有周期,冠轮推多快就摆多快。加重驱动重锤,钟会变快;把横杆重块向外移,钟会变慢。选择冠轮式时,「摆长」改为移动横杆重块。摆幅很大,约左右各 40°,节奏随动力变化。模型中从 4 kg 加到 6 kg,会每天快五个多小时。
反冲式锚形,伦敦,约 1671 年。 钟摆终于提供有固有周期的调速器。锚形机构把摆幅缩到几度,使缓慢长摆实用化。锁瓦面是直斜面,滴答后钟摆继续运动,稍微把轮向后推。选反冲式观察模型,每次锁齿时轮都会向后抖一下。
静止式,George Graham,约 1715 年。 Graham 把锁止面做成以支点为圆心的弧。齿静止停在弧面上,轮和秒针在两次滴答之间完全停住。冲量在最低点附近,最少干扰周期。模型打开时默认采用它;直到电钟取代摆钟,它都是精密摆钟的标准。
蚱蜢式,John Harrison,1720 年代。 Harrison 是木匠,早期钟大多用木头做。他想让钟不需油,因为油变稠会改变走时。蚱蜢式用铰接摆臂接住每颗齿,再无滑动摩擦地退开。Royal Museums Greenwich 记载,他在 1720 年代中期的精密长箱钟每月误差约一秒。
第五种是钟塔上的重力擒纵:轮系仅抬起两个摆臂,由它们凭自重下落时推钟摆,后文还会说明。
钟摆为什么能计时
周期是一整次来回摆动所需的时间,几乎只取决于摆长和重力。小摆幅时:
T = 2π √(L / g)
秒摆每次单程需一秒,故完整周期为 2 秒。标准重力 g = 9.80665 m/s² 下,需要 L = gT²/4π² = 0.9936 m,从悬挂弹簧的弯折点量到摆锤的振动中心。模型中的长杆就是它,也解释了长箱钟为何那么高。
30 齿擒纵轮与秒摆恰好配合:每齿 2 拍 × 30 齿 = 每圈 60 拍 = 每分钟一圈。
试试「摆长」。周期随摆长平方根变化,所以长度缩为四分之一,节奏加倍:0.25 m 时每拍约 0.50 s,钟走得快一倍。要让每拍时长减半,须把摆缩短四倍。因此短摆壁炉钟滴答快,长摆钟塔滴答慢。调节螺母是同一原理的精细版,每次只把摆锤升降几分之一毫米。
重力并非处处相同
公式中另一变量不是常数。两极的重力比赤道约强 0.5%,部分因地球赤道鼓起,使人远离地心,部分因地球自转在赤道略把人向外推。重力也随高度降低,每千米约减 0.003 m/s²。
模型采用描述地球形状的 WGS 84 正常重力公式,再加此高度修正。钟在海平面、纬度 45° 调准。用「纬度」「海拔」,或操作区下方实验室的地点按钮移动钟:
| 地点 | 重力(m/s²) | 秒摆长度 | 在 45° 校准的钟 |
|---|---|---|---|
| 基多(0.2° S,2850 m) | 9.7715 | 990.1 mm | 每天慢 153 s |
| 新加坡(1.3° N) | 9.7803 | 991.0 mm | 每天慢 114 s |
| 首尔(37.6° N) | 9.7995 | 992.9 mm | 每天慢 30 s |
| 巴黎(48.9° N) | 9.8096 | 993.9 mm | 每天快 15 s |
| 伦敦(51.5° N) | 9.8120 | 994.2 mm | 每天快 25 s |
| 奥斯陆(59.9° N) | 9.8190 | 994.9 mm | 每天快 56 s |
| 北极 | 9.8322 | 996.2 mm | 每天快 114 s |
赤道与极点的秒摆长度相差五毫米。
冷热与温度补偿摆
金属受热伸长。钢杆每升一摄氏度,长度约增加一百万分之 12。0.994 m 的摆每度增长 0.012 mm,看似微不足道,但一毫米就相当于每天约 43 秒。室温升 10 °C,普通钢摆每天慢约 5 秒。因此未补偿的钟夏慢冬快。
「摆杆」提供五种应对方式。
- 钢杆。 模型中的普通杆。每 °C 伸长约 12 × 10⁻⁶,从 5 °C 到 30 °C,每日走时变化约 13 s。
- 木杆。 直纹木材沿纹理伸长少得多,模型取每 °C 约 4 × 10⁻⁶,因此许多优质家用钟使用木杆。但它会受潮膨胀,金属没有这一问题。
- 栅格摆。 John Harrison 在 1726 年的设计:钢杆向下伸长,黄铜杆则安排向上伸长,黄铜每 °C 约 19 × 10⁻⁶。若钢长 × 12 等于黄铜长 × 19,两者抵消。净长 0.994 m 需串联约 2.70 m 钢和 1.70 m 黄铜,因此栅格常有五根或九根并排杆。
- 水银容器。 George Graham 在 1721 年的办法:摆锤是装水银的玻璃罐。杆伸长、罐降低时,水银膨胀、液面升高,抬起摆锤中心。水银体积每度增加约一百万分之 181;模型算出需约 14.6 cm 高的液柱来补偿 0.994 m 钢杆。
- 殷钢杆。 殷钢是含约 36% 镍的铁合金,几乎不膨胀。模型取每 °C 约 1.2 × 10⁻⁶,20 世纪许多精密调节钟使用它。
真实补偿从不完美,所以模型为栅格和水银保留少量剩余伸长。试第三项任务:室温升到 30 °C,看钢摆变慢,再选一根摆杆,使 5 °C 与 30 °C 间的每日差不超过 2 秒。年曲线从 1 月 5 °C 到 7 月 30 °C:钢摆一年累积偏差来回变化数分钟,补偿摆则只在几秒内。
圆弧误差与驱动力
T = 2π √(L / g) 仅在摆幅趋近零时精确。摆幅越大,所需时间略长,Christiaan Huygens 在 1673 年《Horologium Oscillatorium》中分析了这个问题。左右各 θ 时,周期约增加 θ²/16,θ 用弧度。修正虽小却不会消失:模型静止式摆幅为 ±3°,比无限小摆幅每天慢约 15 秒。螺母会先把这项误差调掉。
麻烦在摆幅改变时出现。油变稠、轴榫脏污或换重锤,会先改动力,再改摆幅和走时。从 ±3° 到 ±4°,每天慢约 11.5 秒。因此,能保持小而稳定摆幅的擒纵是大进步,「重锤」在不同类型上的作用也不同:
| 擒纵 | 4 kg 时摆幅 | 6 kg 时摆幅 | 每日走时变化 |
|---|---|---|---|
| 冠轮与横杆摆 | ±40° | ±49° | 快约 5 h 24 min |
| 反冲式锚形 | ±4.5° | ±5.5° | 慢约 17 s |
| 静止式 | ±3.0° | ±3.7° | 慢约 7 s |
| 蚱蜢式 | ±5.0° | ±6.1° | 慢约 21 s |
模型假定摆幅随驱动力平方根增长,这条简单规律足以展现差别。1826 年,天文学家 George Airy 证明,围绕最低点对称给予冲量不会改变周期,所以静止式选择在那里推动。
算出具体数值
| 改动 | 对走时的影响 |
|---|---|
| 摆长增加 1 mm | 每天慢约 43 s |
| 摆幅从 ±3° 到 ±4° | 每天慢约 11.5 s(圆弧误差) |
| 钢杆升温 10 °C(每 °C 约 12 × 10⁻⁶) | 每天慢约 5 s |
| 在 45° 调准后移到赤道 | 每天慢约 114 s |
| 升高 1000 m | 每天慢约 14 s |
| 第三轮从 60 齿变成 61 齿 | 分针每天慢约 1417 s |
| 冠轮钟重锤从 4 kg 到 6 kg | 每天快五小时以上 |
这些数值按钟摆公式计算。对长度、温度和重力,周期随 L/g 的平方根变化,所以相对改变量只产生一半大小的相对走时变化。摆幅则用大幅摆动的精确周期,以算术几何平均形式计算,并与级数 1 + θ²/16 + 11θ⁴/3072 + … 核对。
摆锤下的调节螺母供使用者调速。转动后摆锤升降几分之一毫米,而表格首行说明一毫米就超过每天 40 秒。实验室第一项任务从每天慢约 10 秒开始,螺母移动约四分之一毫米即可修正。
整点报时
报时钟在走时轮系旁还有第二套轮系,许多长箱钟还为它单设重锤。分针到整点时,杠杆将它释放。轮系抬起钟锤再落到铃上,按小时数敲击:一点一下,中午和午夜十二下,每 12 小时共 78 下。小风扇在轮系运行时旋转,叶片的空气阻力使敲击间隔均匀。敲够后,轮系再次锁住,等下一整点。
模型的「整点报时」开关控制报时,实验室另有立即敲当前小时的按钮。Song I-yeong 在 1669 年的浑天钟用不同方法完成同一任务:铁球沿槽滚动触发钟锤。
钟塔:Great Clock of Westminster
在「视图」选「钟塔」,镜头移到 Elizabeth Tower 时钟的 1:8 模型。多数人称它 Big Ben,严格说这名字属于报时钟铃。UK Parliament 公布数据为:四面直径 7 m 的表盘,各用 324 块乳白玻璃,四点写作 IV;分针长 4.2 m;机芯长 4.7 m、宽 1.4 m,安装在重 5 吨的铸铁架上;摆长 4.4 m、重 310 kg,每 2 秒一拍。203 kg 的摆锤由钢、锌同心管构成。
在伦敦重力下,2 秒一拍需有效长度约 3.98 m,因此摆的外形总长为 4.4 m。模型中,它从钟室地板的槽孔垂下。
1846 年竞赛的裁判、皇家天文学家 George Airy 要求整点报时误差不超过一秒。直到 1852 年 2 月 Edmund Beckett Denison 的设计才符合要求。钟于 1859 年 4 月安装,1859 年 5 月 31 日开始计时,通过电报与 Greenwich 精密钟核对。
Denison 的答案是双三足重力擒纵。风雪压着巨大指针,力会沿轮系返回;若用锚形擒纵,就会传到钟摆,改变摆幅。重力式中,轮系不接触摆,只轮流抬起两个摆臂,各臂再靠自重落下推摆。无论指针如何受力,冲量相同。擒纵轴的风扇让轮减速,避免猛烈撞击摆臂。
Great Clock 用放在钟摆托盘上的旧便士调速。每加一枚,每 24 小时快五分之二秒(0.4 s),因为硬币把振动中心略微抬高。实验室最后一项任务起初每天慢 1.2 秒,加三枚即可调准。
后来能有多准
实验室比较图按来源提供的每日误差,用对数刻度绘制,并加入你当前设置的钟:
| 时钟 | 每日误差 | 来源 |
|---|---|---|
| 游丝出现后的便携表,约 1675 年 | 约 10 分钟 | NIST |
| Huygens 第一座摆钟,1656 年 | 不到 1 分钟 | NIST |
| Huygens 后期钟 | 不到 10 秒 | NIST |
| Graham 补偿钟,1721 年 | 约 1 秒 | NIST |
| Harrison H4 海试,1761 年 | 约 0.2 秒 | NIST |
| Harrison 精密长箱钟,1720 年代中期 | 每月约一秒 | Royal Museums Greenwich |
| Riefler 近自由摆,1889 年 | 约 0.01 秒 | NIST |
约 230 年中,最佳摆钟进步了数千倍。主要是逐一处理上述误差:擒纵的圆弧误差与动力,摆杆的温度,最后是摆与轮系的连接。Riefler 使摆近乎自由,Shortt 则把指针交给第二个从摆,完全切断主摆的机械负担。
摆钟如何出现
14 世纪,欧洲钟塔出现机械钟,以冠轮和称为横杆摆的摆动横条调速。走时很受驱动力影响,每天误差许多分钟很常见。
1656 年,Christiaan Huygens 制成首座摆钟。Galileo 几十年前已研究摆并画过摆钟草图,但到 1642 年去世都未完成。Huygens 早期钟每天误差不到一分钟,改良后不到十秒。1673 年,他出版《Horologium Oscillatorium》,用数学分析摆动,说明大摆幅为何有问题。
锚形擒纵约 1670 年出现。NIST 记载 William Clement 在伦敦于 1671 年开始制造新式反冲锚钟。George Graham 约从 1715 年在精密钟中推广静止式,到 19 世纪已普及到多数优质摆钟。
朝鲜天文学教授 Song I-yeong 于 1669 年为 Office of Special Counselors 制作浑天钟。两个重锤分别驱动走时轮系和报时机构;铁球沿槽滚动触发钟锤。它是朝鲜王朝唯一留存的天文钟,现藏 Korea University Museum,是韩国国宝。
摆钟在 20 世纪初达到顶峰。Siegmund Riefler 在 1889 年的近自由摆钟每天误差仅百分之一秒(0.01 s);1921 年 Shortt 自由摆钟在许多天文台取代它。NIST 当时称 National Bureau of Standards,自 1904 年用 Riefler 作时间间隔标准,1929 年改用 Shortt。1920 年代发展的石英振荡器和后来的原子钟远超所有机械钟。如今秒由铯 133 原子的频率定义,是以原子衡量钟摆,而非反过来。
观察误差累积
每天几秒很难想象,所以舞台能显示未来指针位置。「影子指针」加上一组红针,表示以当前误差走过一天、一周、30 天或一年后的时间。「快进」用约三秒演示这些天,红针逐渐离开真实指针。
在纬度 45° 调好后搬到赤道,钟每天慢约 114 秒。一周后,影子分针落后 13.3 分钟。30 °C 房间里的普通钢摆每天慢 5.4 秒,一周为 38 秒,30 天为 162 秒。选补偿杆,影子指针便靠近真实指针。
首屏「调至 0.0 s」开启最精细调速任务。钟移到首尔,室温 24 °C,起初每天慢 32.0 秒。舞台螺母按钮每次移动 0.1 mm,相当于每天约 4.3 秒。「微调」每次转 1/250 圈,螺纹每圈 0.5 mm,因此是 0.002 mm,相当于每天约 0.09 秒,足以调到 0.0 秒。螺母最后接近 1.49 mm。
放大镜下的摆杆
实际尺寸下看不出热伸长。「摆杆放大镜」并列画出 20 °C 与当前温度的摆,只把差值放大几百至几千倍。室温从 20 °C 到 40 °C,钢杆有效长度增 0.238 mm,木杆增 0.080 mm。US Forest Products Laboratory 的《Wood Handbook》给出干木沿纹理每开尔文伸长一百万分之 3.1 至 4.5,模型取 4。殷钢增 0.024 mm。Charles Edouard Guillaume 因发现镍钢合金异常、为殷钢奠定基础,获 1920 年诺贝尔物理学奖。
栅格摆中显示两根箭头。串联共 2.70 m 的钢杆把摆锤下推 0.647 mm,黄铜杆上抬 0.631 mm,净移仅 0.016 mm。水银容器原理相同:杆使容器降 0.238 mm,水银上涨使摆锤中心升 0.227 mm,剩 0.012 mm。这是模型给补偿摆保留的小膨胀量,即每 °C 一百万分之 0.8 和 0.6,并非测量某座具体钟。
地图上的重力
实验室世界地图有 18 座城市。点城市连同海拔搬钟过去,点别处则取该纬度海平面。重力由 WGS 84 正常重力公式给出,只取决于纬度,南北相同;每升一米再减 3.086 × 10⁻⁶ m/s²。旁边刻度从赤道 9.780 m/s² 到两极 9.832 m/s²。标准重力 9.80665 m/s² 是 NIST 列出的固定参考值,接近纬度 45° 的数值。
钟在海平面纬度 45° 校准,所以未修正时,近赤道、海拔 2850 m 的基多每天慢 153 秒;3650 m 的拉萨慢 108 秒,首尔慢 30 秒。伦敦快 25 秒,Reykjavík 快 70 秒,北极快 114 秒。秒摆长度也随重力变,从基多 990.1 mm 到北极 996.2 mm。
水钟、天文钟与 Harrison 的中间作品
韩国自动报时水钟比所有摆钟更早。1434 年,Jang Yeong-sil 在 Sejong 国王时期制造 Jagyeongnu,定时自动敲钟、击锣、打鼓。水从大容器经小容器流入高接水筒,铁球依次触发下一球,驱动敲击器,或让木偶举起时牌。现存为 1536 年重制部分,藏 National Palace Museum of Korea,为国宝。较大青铜容器直径 93.5 cm、高 70.0 cm。
布拉格天文钟由 Mikuláš of Kadaň 于 1410 年制造,15 世纪末改进。1865 年停摆,原有拆除危险,直到钟表师 Ludvík Hainz 修复。表盘显示四种时间,包括从日出到日落划分的不等长巴比伦小时。斯特拉斯堡教堂的天文钟是原址第三座,第二座于 1788 年永久停摆;Jean-Baptiste Schwilgué 在 1838 至 1842 年为文艺复兴钟壳重造机芯。
Harrison 的 H2、H3 位于 H1 与 H4 之间。H2 在 1737 至 1739 年制成,加恒力装置使两个摆轮受力均匀,但 Harrison 发现摆轮缺陷,未让它出海。H3 从 1740 年开始,制造调校近 19 年,最终未获奖,却带来至今仍用的双金属片和带保持架滚柱轴承。这些钟和 Guillaume 的殷钢已加入实验室,共 49 项。
模型简化了什么
- 为装入钟壳,重锤行程缩短:16 圈绳索在屏幕占 0.47 m,真实鼓轮会放出约 2 m。
- 冠轮与横杆摆装在与其他擒纵相同机芯上,便于切换。真实横杆钟是钟塔或室内钟,轮系不同,冠轮也有自己的齿数。模型设 4 kg 时每拍 1 秒,使指针可比较。
- 各擒纵摆幅均随驱动力平方根增长。真实擒纵还有自身小误差,例如反冲锚会部分抵消圆弧误差,模型未计入。
- 膨胀系数采用常见手册值,补偿摆保留小剩余量,而非完美为零。
- 钟塔是 1:8 示意:三套轮系只画成简单轮与鼓,擒纵轮在模型每拍转 60°。
- 未模拟气压、湿度、悬挂弹簧刚度和摆的质量分布。真实秒摆总长略超过 0.994 m,因为振动中心略低于摆锤中心。
动手试试
操作区下实验室有十项任务,每项自动设置钟,达到目标就打勾。进度保存在此浏览器中。
- 只用调节螺母,修正每天慢 10 秒的钟。
- 找到秒摆长度:螺母归零时,每拍为 1.000 s。
- 夏天为什么慢?升温,再选能补偿热量的摆杆。
- 把钟移到赤道并调准。
- 比较冠轮式和静止式重锤从 4 kg 加到 6 kg 的变化。
- 用便士调 Big Ben。
- 在首尔用螺母和舞台「微调」,把每日误差调至 0.0 s。
- 一个夏月:选摆杆,使 30 °C 下 30 天后的影子指针偏差在 25 秒内。
- 在地图移到拉萨并调准。
- 在「摆杆放大镜」找出从 20 °C 到 40 °C 伸长不足 0.05 mm 的杆。
任务下方还有日、周、月、年误差计算器、全年室温、不同重力地点、精度图、世界重力地图,以及 49 座时钟和历史节点,均附来源和匹配模型的按钮。
常见问题
摆钟为什么会滴答?
滴答是擒纵轮齿离开一片锁瓦后落到另一片上的声音。每次单程摆动发生一次,所以秒摆每秒滴答一次。
普通锚形和静止式有什么区别?
两者都有双锁瓦锚形叉。普通锚形的锁瓦面每次滴答后略把轮向后推,即反冲;静止式锁止面是以支点为中心的圆弧,锁住时轮不动,秒针在滴答间完全停住。
为什么秒摆几乎正好一米?
每次单程一秒所需长度为 g/π² 米,而标准重力数值 9.81 接近 π² 的 9.87,所以长 0.9936 m。各地重力不同,从基多 990.1 mm 到北极 996.2 mm。
重锤会走到底吗?
会。绳完全放出后钟停下,须重新卷起重锤。八日钟有足够维持略多于一周的绳。把「鼓轮上的绳圈」设零就能看见停摆。
怎样调整摆钟?
用摆锤下的调节螺母抬高或降低摆锤。抬高使有效长度缩短,钟走快;降低使钟走慢。一毫米约改变每天 43 秒。
老钟为什么夏天走慢?
摆杆受热伸长。钢杆温度升 10 °C,约长 0.12 mm,每天慢约 5 秒。木杆伸长更少,栅格、水银和殷钢补偿摆则用来抵消影响。
搬到别的国家还能准吗?
不能完全准确。纬度、海拔改变重力,所以在一处调好的钟换地方会快慢不同,45° 与赤道之间约差每天 114 秒。需重新调螺母,也须重新放平钟,使滴答间隔均匀。
重锤更重会走快吗?
有钟摆时只略有变化,通常反而慢:摆幅扩大,圆弧误差让每摆更久。冠轮与横杆摆则会明显变快,因为横杆没有自身固有周期。
Big Ben 怎么保持准确?
靠 4.4 m 的摆每 2 秒一拍、隔绝指针风力的重力擒纵,以及放在摆上精调的旧便士。每枚使每天快 0.4 秒。
钟塔为什么需不同擒纵?
指针巨大且在室外,风雪冰会推它们。普通锚形会把此力沿轮系传给钟摆,改变摆幅。重力擒纵无论指针如何,每次都给摆同样推力。
摆钟最多能多准?
最好的很准。Riefler 在 1889 年的钟每天约百分之一秒(0.01 s),1920 年代 Shortt 自由摆钟还更好。
能在船上或太空用吗?
不可靠。船的摇晃干扰钟摆,没有重力则不会摆。Harrison 的 H1 至 H4 等航海计时器用摆轮和弹簧。月球重力为 1.62 m/s²,秒摆只需约 16.4 cm。
一个月能差多少?
每日误差直接累加,每天快 1 秒,30 天快 30 秒。室温比校准时高 10 °C,普通钢摆每天慢约 5.4 秒,一个月接近 3 分钟。舞台把「影子指针」设 30 天即可看见。
木摆杆比钢好?
就受热而言是。US Forest Products Laboratory 给出干木沿纹理每开尔文伸长一百万分之 3.1 至 4.5,约为钢的三分之一。放大镜里从 20 °C 到 40 °C,木增长 0.080 mm,钢为 0.238 mm。弱点是湿度,因此须封闭防潮。
Jagyeongnu 是机械钟吗?
它是带机械报时装置的水钟,靠容器间稳定流水计时,不是靠擒纵和摆。铁球触发钟、锣、鼓,木偶举起时牌。1434 年制成,比 Huygens 1656 年首座摆钟早 200 多年。
术语
- 轮轴:装着齿轮和小齿轮的旋转轴。
- 小齿轮:小型齿轮,其齿也称翼。
- 走时轮系:动力源到擒纵之间的齿轮。
- 报时轮系:抬起报时钟锤的第二套轮系。
- 擒纵机构:等步放行轮系并维持钟摆摆动的机构。
- 锁瓦:锚形叉上被齿锁住、推动的部分。
- 反冲:普通锚形每次滴答后把擒纵轮略向后推。
- 冠轮与横杆摆:钟摆以前的最早擒纵,带双锁片竖轴及配重横杆。
- 冠轮:齿沿轴向伸出的擒纵轮,与竖轴锁片配合。
- 摆叉:连接锚形叉与摆杆的臂。
- 调节螺母:摆锤下用于升降摆锤、调准走时的螺母。
- 拍:一次滴答,秒摆中为一秒。
- 圆弧误差:摆幅增大使周期略微增长。
- 补偿摆:以栅格、水银或殷钢等结构抵消热量对有效摆长的影响。
- 重力擒纵:靠下落摆臂而非轮系直接推动钟摆。
- 风扇调速器:用旋转叶片的空气阻力减慢报时轮系或擒纵轮。
参考资料
- National Institute of Standards and Technology, A Walk Through Time: A Revolution in Timekeeping (Huygens 1656, error under 1 minute then under 10 seconds a day; Clement 1671; balance spring about 1675; Graham 1721, 1 second a day; Harrison's chronometer at sea, about one fifth of a second a day; Riefler 1889, a hundredth of a second a day; Rudd about 1898; Shortt 1921; quartz). https://www.nist.gov/pml/time-and-frequency-division/popular-links/walk-through-time/walk-through-time-revolution
- National Institute of Standards and Technology, A Walk Through Time: Early Clocks (water clocks, Tower of the Winds, Su Song's clock tower of 1088). https://www.nist.gov/pml/time-and-frequency-division/popular-links/walk-through-time/walk-through-time-early-clocks
- National Institute of Standards and Technology, Time and Frequency Division History (Riefler clock 1904 to 1929, then a Shortt clock; first atomic clock 1949). https://www.nist.gov/pml/time-and-frequency-division/time-services/nist-time-and-frequency-division-history
- Royal Museums Greenwich, Longitude found: the story of Harrison's timekeepers (precision longcase clocks of the mid-1720s, about one second a month; H1 trial to Lisbon in 1736). https://www.rmg.co.uk/stories/time/harrisons-clocks-longitude-problem
- Royal Museums Greenwich, H1 (object ZAA0034). https://www.rmg.co.uk/collections/objects/rmgc-object-79139
- Royal Museums Greenwich, H4 (object ZAA0037). https://www.rmg.co.uk/collections/objects/rmgc-object-79142
- Royal Museums Greenwich, John Harrison's marine timekeepers. https://www.rmg.co.uk/royal-observatory/attractions/john-harrisons-marine-timekeepers
- The Royal Observatory Greenwich, The Shepherd Gate Clock (1852; master clocks from Dent No. 2012 to Shortt and Synchronome clocks and MSF). https://www.royalobservatorygreenwich.org/articles.php?article=1085
- UK Parliament, Great Clock facts (dials, hands, mechanism, pendulum 4.4 m and 310 kg, 2 second beat, pennies, double three-legged gravity escapement). https://www.parliament.uk/about/living-heritage/building/palace/big-ben/facts-figures/great-clock-facts/
- UK Parliament, Constructing the most accurate clock in the world (Airy's one-second requirement, Denison's design of 1852, the clock running from 31 May 1859, the Great Bell). https://www.parliament.uk/about/living-heritage/building/palace/big-ben/building-clock-tower/constructing-the-most-accurate-clock-in-the-world/
- 국가유산청 국가유산포털 (Korea Heritage Service), Celestial Globe and Armillary Clock (Song I-yeong, 1669). https://www.heritage.go.kr/heri/cul/culSelectDetail.do?ccbaCpno=1111102300000&pageNo=1_1_2_0
- Science Museum Group, Wells Cathedral clock, 1392 (object 1884-77 Pt1). https://collection.sciencemuseumgroup.org.uk/objects/co1347/wells-cathedral-clock-1392
- Science Museum blog, Step back in time: two historical clocks are re-displayed, 25 August 2017. https://blog.sciencemuseum.org.uk/step-back-time-two-historical-clocks-re-displayed/
- Science Museum Group, Shortt free pendulum clock, with cast metal base plate (object 1935-126). https://collection.sciencemuseumgroup.org.uk/objects/co551/short-free-pendulum-clock-with-cast-metal-base-plate
- Science Museum Group, Model of the dead-beat escapement as invented by George Graham, object 1952-341. https://collection.sciencemuseumgroup.org.uk/objects/co742/model-of-the-dead-beat-escapement-as-invented-by-george-graham
- Science Museum, The Clockmakers' Museum. https://www.sciencemuseum.org.uk/see-and-do/clockmakers-museum
- Princeton University, Time Team, Graham Escapement (George Graham's deadbeat escapement of about 1715, the escapement of choice in finer pendulum clocks since; Graham's mercury compensation pendulum; princeton.edu answers automated requests with 403). https://www.princeton.edu/~timeteam/graham.html
- Horological Society of New York, John Harrison and a Clock for All Seasons: The Creation of the Gridiron Pendulum, 2025 (Harrison invented the gridiron pendulum of brass and steel rods in 1726). https://hs-ny.org/schedule/the-creation-of-the-gridiron-pendulum
- BIPM, SI base unit: second. https://www.bipm.org/en/si-base-units/second
- Royal Museums Greenwich, H2 (object ZAA0035; made 1737 to 1739, remontoire, never tried at sea). https://www.rmg.co.uk/collections/objects/rmgc-object-79140
- Royal Museums Greenwich, H3 (object ZAA0036; started 1740, nearly 19 years of work, bimetallic strip and caged roller bearing). https://www.rmg.co.uk/collections/objects/rmgc-object-79141
- Prague City Tourism, Old Town Hall with Astronomical Clock (1410, Mikuláš of Kadaň, stopped 1865, repaired by Ludvík Hainz, four kinds of time). https://prague.eu/en/objevujte/old-town-hall-with-astronomical-clock-staromestska-radnice-s-orlojem
- Cathédrale Notre-Dame de Strasbourg, Horloge astronomique (the second clock stopped in 1788; Schwilgué's mechanism built 1838 to 1842). https://www.cathedrale-strasbourg.fr/horloge-astronomique
- 국가유산청 국가유산포털 (Korea Heritage Service), Clepsydra of Changgyeonggung Palace (Jagyeongnu, 1434 and the remake of 1536; vessels 93.5 cm and 46.0 cm across). https://www.heritage.go.kr/heri/cul/culSelectDetail.do?ccbaCpno=1111102290000&pageNo=1_1_1_1
- US Forest Service, Forest Products Laboratory, Wood Handbook, chapter 4, Moisture relations and physical properties of wood, 2010 (thermal expansion of dry wood along the grain 3.1 to 4.5 × 10⁻⁶ per kelvin). https://research.fs.usda.gov/treesearch/37428
- NobelPrize.org, Charles Edouard Guillaume, Facts (Nobel Prize in Physics 1920, for the discovery of anomalies in nickel steel alloys). https://www.nobelprize.org/prizes/physics/1920/guillaume/facts
- NIST, CODATA value: standard acceleration of gravity (9.806 65 m s⁻², exact). https://physics.nist.gov/cgi-bin/cuu/Value?gn
- 本页计算: 摆长和走时变化由 T = 2π√(L/g) 及大振幅的精确周期计算;重力采用WGS 84正常重力公式,自由空气梯度为3.086 × 10⁻⁶ s⁻²;膨胀系数为模型值(钢12、黄铜19、木材4、因瓦合金1.2,单位为每°C百万分之一)。半透明指针显示每日误差乘以天数。地图中城市的纬度和海拔经过取整。
解说文章与模拟采用 CC BY-NC-SA 4.0 许可,另有说明的除外。
路线 3 / 8
古老机器的发明顺序更多展品
日晷:交互模型与时间读法
首尔的日晷比钟表慢约半小时,因为这座城市位于确定韩国时间的子午线以西 8°。
机械表原理:不用电池怎样走时
指甲大小的摆轮每秒摆动八次,每次摆动都让齿轮前进半个齿。
自击漏:观察水钟怎样自动报时
1434 年,首尔青铜容器内上升的浮子开始释放小球,驱动木偶敲响钟、鼓和锣。
风磨和水磨原理:它们是怎样工作的
荷兰风磨的风帆直径相当于八层楼高,但在 7 m/s 时仍只取得约五分之一的风功率。
自动售货机识别假币:跟随硬币进入内部
100 韩元硬币不会被磁铁吸引,但售货机内部正是用磁铁将它与铜制仿币区分。
石拱桥:加载观察承重原理
石拱的石块之间没有胶粘,可最后一块石头在顶部放好后,它就能独自站立。