Cargando el modelo
Este dispositivo no puede mostrar el modelo 3D. Abajo puedes leer los pasos de la guía como texto.
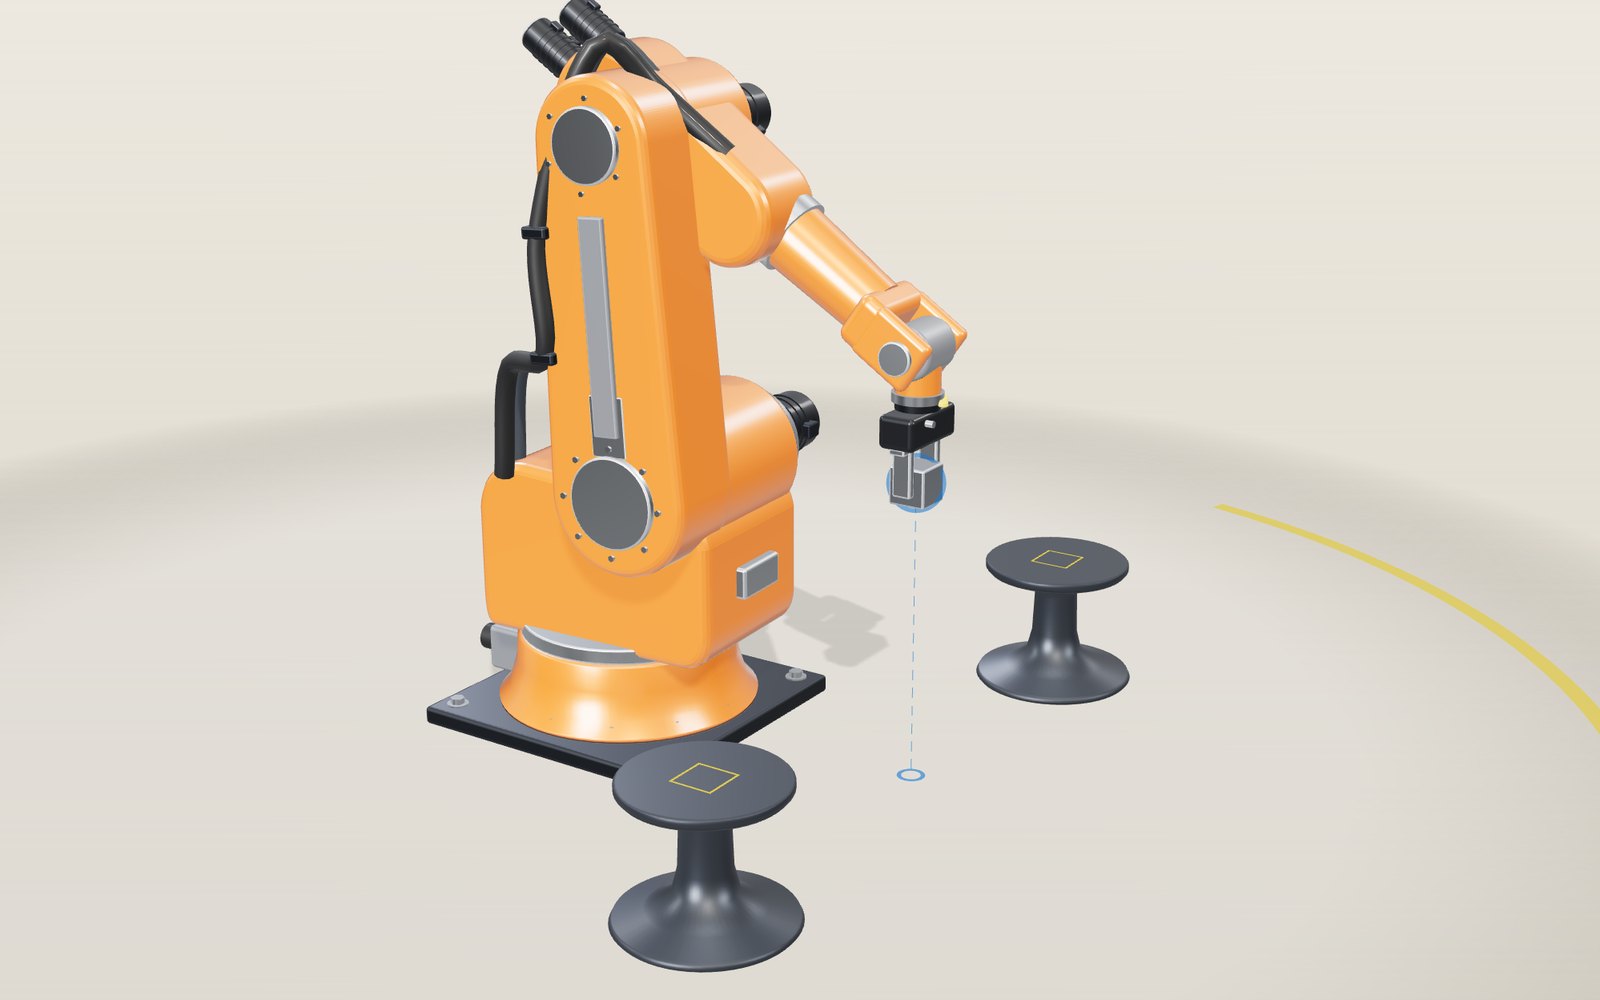
1 / 11 Un brazo de seis ejes entre dos soportes El brazo está atornillado al suelo, con un soporte a cada lado. Seis motores hacen girar seis articulaciones, y la bola azul marca adónde debe ir el punto entre los dedos. Ahora mismo lleva un bloque de acero de un soporte al otro.
Arrastra para girar. Usa la rueda o pellizca para ampliar.
Guía Piezas Controles
01 Un brazo de seis ejes entre dos soportes El brazo está atornillado al suelo, con un soporte a cada lado. Seis motores hacen girar seis articulaciones, y la bola azul marca adónde debe ir el punto entre los dedos. Ahora mismo lleva un bloque de acero de un soporte al otro.
02 J1 gira todo el brazo La torreta se apoya en un gran rodamiento y gira en torno al eje vertical. Todo lo que hay encima se mueve con ella, así que J1 por sí sola decide hacia dónde mira el brazo. El modelo permite 170° a cada lado.
03 Hombro y codo fijan el alcance J2 inclina el brazo y J3 inclina el antebrazo. Entre las dos pueden colocar la muñeca en cualquier punto de la zona azul, que muestra adónde pueden llegar las puntas de los dedos con la pinza en su ángulo actual. En el borde exterior el brazo está completamente estirado.
04 Tres ejes de la muñeca se cruzan en un punto J4 hace girar el antebrazo, J5 flexiona la muñeca y J6 hace girar la brida. Sus ejes se cruzan en el centro de la muñeca, así que la muñeca puede orientar la pinza en otra dirección mientras ese punto permanece quieto.
05 Arrastra la bola Arrastra la bola azul con el ratón o con un dedo, y la cámara no se mueve mientras lo haces. El brazo calcula los seis ángulos en cada fotograma y la sigue. La bola se pone roja cuando el punto está fuera de alcance o una articulación está en su límite.
06 Cuando J4 y J6 se alinean La pinza se mantiene horizontal mientras la punta se desliza 44 cm hacia un lado a 250 mm/s. A mitad del recorrido pasa a 20 mm de la recta en la que J5 vale cero. La punta se mueve a un ritmo constante, pero J4 gira 39° en los 20 mm centrales y alcanza un pico cercano a 510° por segundo.
07 Recoger un bloque Sobre el bloque, el brazo baja en línea recta, cierra los dedos y sube. Mientras J1 gira 88° hacia el otro soporte, J6 gira con ella para que el bloque no dé vueltas entre los dedos.
08 Modo colaborativo Ahora la punta está limitada a 250 mm/s, el límite de velocidad reducida de la norma ISO 10218-1. El traslado de 1,2 m que tardaba 1,8 segundos tarda 7,2. Los robots colaborativos también limitan la fuerza con la que pueden presionar, algo que explica el texto de abajo.
09 Dónde pierde el brazo una dirección La zona de alcance se colorea ahora según la libertad con que puede moverse el centro de la muñeca. Cerca de las bandas pálidas el brazo está casi estirado, o el centro de la muñeca está cerca del eje J1, y una dirección de movimiento exige articulaciones muy rápidas. La barra de la lectura muestra la misma medida para todo el brazo, muñeca incluida.
10 Dos formas de hacer el mismo movimiento La punta se desliza 44 cm más allá de la singularidad de la muñeca en línea recta, dibujada en azul. Ejecuta el movimiento articular desde la pestaña de controles y aparece una curva naranja: es unos 5 mm más larga, pero J4 alcanza un pico de unos 10° por segundo en lugar de unos 510.
11 Un brazo real a partir de su tabla DH El brazo transparente es un UR7e, construido con las seis filas de a, d y α que publica Universal Robots. Un solucionador numérico lleva su brida a la misma bola. Elige otros brazos en la pestaña de controles y compara sus ángulos, su alcance y el par que necesitan sus hombros.
Base Una placa de acero sujeta con cuatro pernos y una carcasa de fundición con los conectores de potencia y de señal en la parte trasera. Soporta el peso del brazo y la reacción a cada movimiento. Torreta (J1) Gira sobre un gran rodamiento en torno al eje vertical, hasta 170° a cada lado. Su motor va encima, en la parte trasera. J1 decide hacia dónde mira todo el brazo. Hombro (J2) El motor y el reductor más grandes del brazo, porque levanta todo lo que hay por encima. El eje del hombro está a 520 mm del suelo y a 160 mm por delante de J1. Brazo Un eslabón de fundición de 620 mm, desde el eje del hombro hasta el eje del codo. En el modelo puede inclinarse 60° hacia atrás y 100° hacia delante desde la vertical. Codo (J3) Inclina el antebrazo respecto al brazo, desde 85° hacia arriba hasta 80° hacia abajo. Junto con J2 determina a qué distancia y a qué altura queda la muñeca. Antebrazo (J4) Una carcasa con los tres motores de la muñeca en la parte trasera y un tubo que gira sobre su propio eje (J4). El centro de la muñeca está a 600 mm del eje del codo. Muñeca (J5, J6) J5 flexiona la muñeca hasta 125° y J6 hace girar la brida. Los ejes de J4, J5 y J6 se cruzan en un punto, el centro de la muñeca. Pinza Dos dedos paralelos sobre un raíl, que el cuerpo de la pinza abre y cierra. El punto central de la herramienta está entre las puntas de los dedos, a 240 mm del centro de la muñeca. Mazo de cables Conductos que llevan potencia, señales y aire desde la torreta hasta el antebrazo. Van sujetos a los eslabones y dejan holgura en cada articulación para que se doblen en lugar de retorcerse. Objetivo El punto al que debe llegar el punto central de la herramienta. Arrástralo y el solucionador de cinemática inversa ajusta las seis articulaciones. Se pone rojo cuando el punto queda fuera de alcance o una articulación está en su límite.