Carregando o modelo
Este dispositivo não consegue mostrar o modelo 3D. Abaixo, você pode ler as etapas do guia em texto.
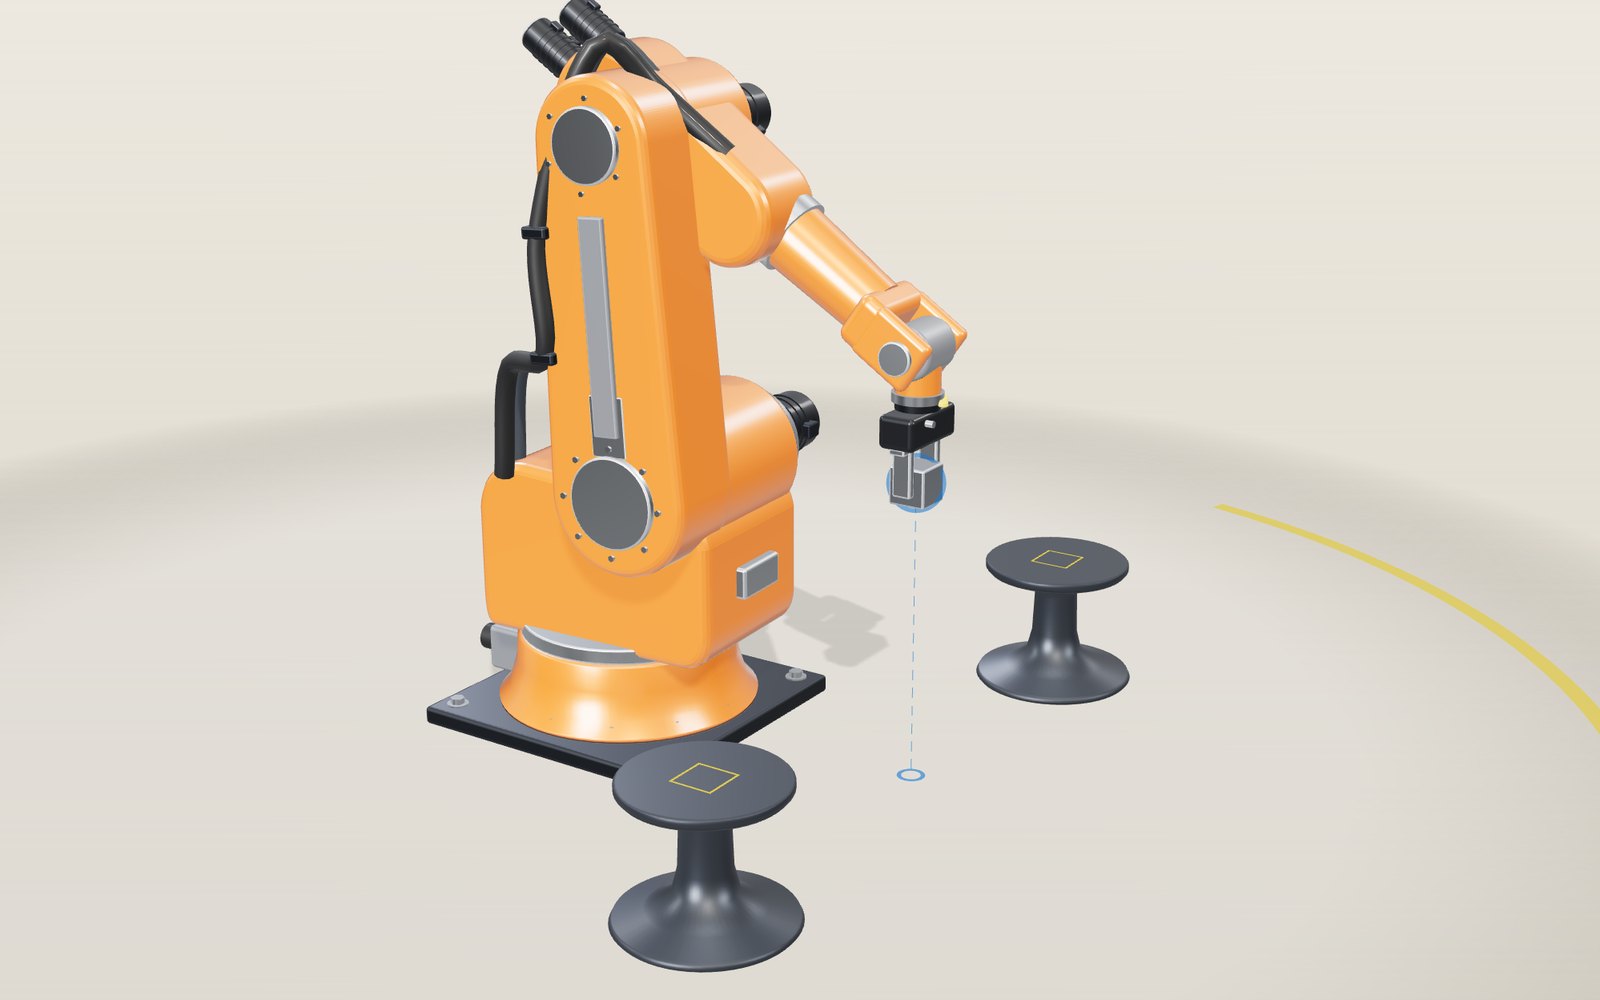
1 / 11 Um braço de seis eixos entre dois suportes O braço está parafusado no chão, com um suporte de cada lado. Seis motores giram seis juntas, e a bola azul marca para onde deve ir o ponto entre os dedos. No momento, ele leva um bloco de aço de um suporte para o outro.
Arraste para girar. Use a rolagem ou o gesto de pinça para ampliar.
Guia Peças Controles
01 Um braço de seis eixos entre dois suportes O braço está parafusado no chão, com um suporte de cada lado. Seis motores giram seis juntas, e a bola azul marca para onde deve ir o ponto entre os dedos. No momento, ele leva um bloco de aço de um suporte para o outro.
02 J1 gira o braço inteiro A torre fica sobre um grande rolamento e gira em torno do eixo vertical. Tudo o que está acima acompanha, então só J1 decide para onde o braço aponta. O modelo permite 170° para cada lado.
03 Ombro e cotovelo definem o alcance J2 inclina o braço e J3 inclina o antebraço. Juntos, eles podem colocar o punho em qualquer ponto da área azul, que mostra aonde as pontas dos dedos podem ir com a garra no ângulo atual. Na borda externa, o braço está totalmente esticado.
04 Três eixos do punho se encontram num ponto J4 gira o antebraço, J5 dobra o punho e J6 gira o flange. Seus eixos se cruzam no centro do punho, então o punho pode apontar a garra para uma nova direção enquanto esse ponto fica parado.
05 Arraste a bola Arraste a bola azul com o mouse ou o dedo, e a câmera fica parada enquanto isso. O braço calcula os seis ângulos a cada quadro e a acompanha. A bola fica vermelha quando o ponto está fora de alcance ou uma junta está no limite.
06 Quando J4 e J6 se alinham A garra é mantida na horizontal enquanto a ponta desliza 44 cm para o lado a 250 mm/s. No meio do caminho, ela passa a 20 mm da linha em que J5 vale zero. A ponta se move num ritmo constante, mas J4 gira 39° nos 20 mm centrais e chega perto de 510° por segundo.
07 Pegando um bloco Acima do bloco, o braço desce em linha reta, fecha os dedos e sobe. Enquanto J1 gira 88° até o outro suporte, J6 gira junto para que o bloco não rode entre os dedos.
08 Modo colaborativo Agora a ponta fica limitada a 250 mm/s, o limite de velocidade reduzida da ISO 10218-1. A transferência de 1,2 m, que levava 1,8 segundo, passa a levar 7,2. Robôs colaborativos também limitam a força com que podem pressionar, o que o texto abaixo explica.
09 Onde o braço perde uma direção A área de alcance agora é colorida conforme a liberdade com que o centro do punho se move. Perto das faixas claras, o braço está quase esticado ou o centro do punho está perto do eixo J1, e uma direção de movimento exigiria juntas muito rápidas. A barra no painel mostra a mesma medida para o braço todo, punho incluído.
10 Duas maneiras de fazer o mesmo movimento A ponta desliza 44 cm além da singularidade do punho em linha reta, desenhada em azul. Execute o movimento de juntas na aba Controles e uma curva laranja aparece: ela é cerca de 5 mm mais longa, mas J4 chega a perto de 10° por segundo, em vez de cerca de 510.
11 Um braço real a partir da tabela DH O braço transparente é um UR7e, montado com as seis linhas de a, d e α que a Universal Robots publica. Um solucionador numérico leva o flange à mesma bola. Escolha outros braços na aba Controles e compare seus ângulos de junta, o alcance e o torque que os ombros exigem.
Base Uma placa de aço presa por quatro parafusos e uma carcaça fundida com os conectores de energia e de sinal na parte de trás. Ela sustenta o peso do braço e a reação a cada movimento. Torre (J1) Gira sobre um grande rolamento em torno do eixo vertical, até 170° para cada lado. O motor fica em cima, na parte de trás. J1 decide para onde o braço inteiro aponta. Ombro (J2) O maior motor e o maior redutor do braço, porque ele levanta tudo o que está acima. O eixo do ombro fica a 520 mm do chão e 160 mm à frente de J1. Braço Um elo fundido de 620 mm, do eixo do ombro ao eixo do cotovelo. No modelo, ele pode se inclinar 60° para trás e 100° para a frente a partir da posição vertical. Cotovelo (J3) Inclina o antebraço em relação ao braço, de 85° para cima até 80° para baixo. Junto com J2, define a que distância e a que altura o punho fica. Antebraço (J4) Uma carcaça com os três motores do punho na parte de trás e um tubo que gira em torno do próprio eixo (J4). O centro do punho fica a 600 mm do eixo do cotovelo. Punho (J5, J6) J5 dobra o punho até 125° e J6 gira o flange. Os eixos de J4, J5 e J6 se cruzam num único ponto, o centro do punho. Garra Dois dedos paralelos sobre um trilho, abertos e fechados pelo corpo da garra. O ponto central da ferramenta fica entre as pontas dos dedos, a 240 mm do centro do punho. Chicote de cabos Conduítes que levam energia, sinais e ar da torre até o antebraço. Eles são presos aos elos e deixam folga em cada junta, para dobrar em vez de torcer. Alvo O ponto que o ponto central da ferramenta deve alcançar. Arraste-o e o solucionador de cinemática inversa ajusta as seis juntas. Ele fica vermelho quando o ponto está fora de alcance ou uma junta chegou ao limite.