Cargando el modelo
Este dispositivo no puede mostrar el modelo 3D. Abajo puedes leer los pasos de la guía como texto.
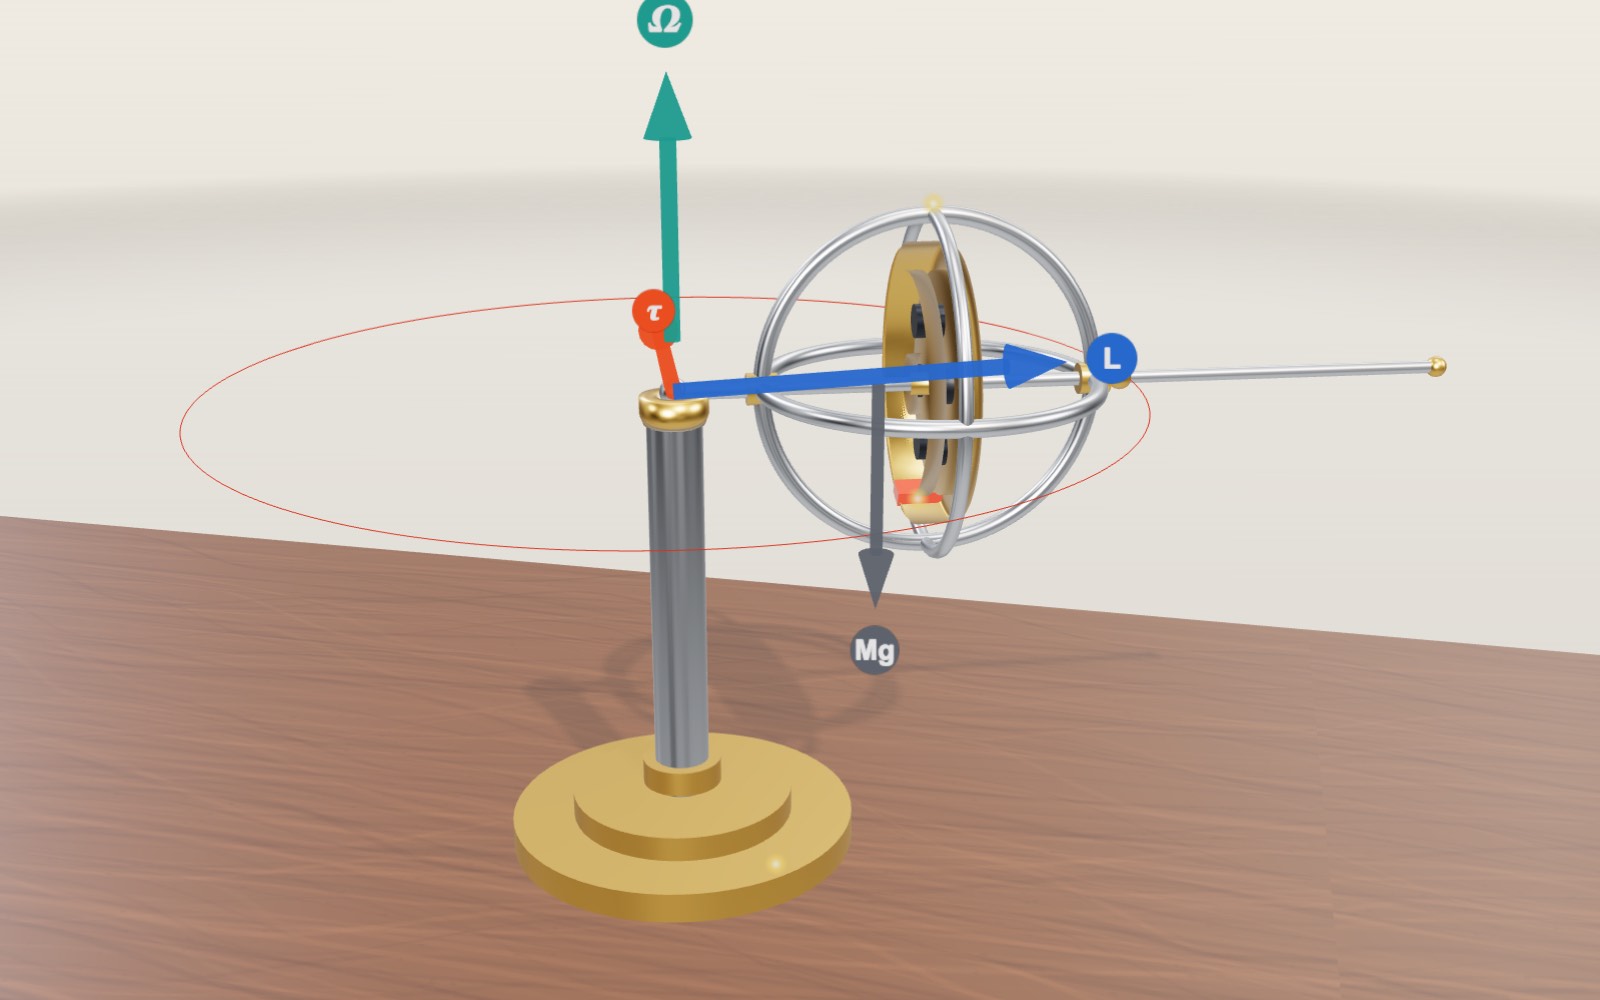
1 / 10 Una rueda que no cae La rueda de latón gira a 3000 rpm y solo un extremo de su eje descansa en el poste. En lugar de caer, se desplaza despacio alrededor del poste. Ese giro lateral se llama precesión. En pantalla la rueda gira 50 veces más despacio que en el modelo.
Arrastra para girar. Usa la rueda o pellizca para ampliar.
Guía Piezas Controles
01 Una rueda que no cae La rueda de latón gira a 3000 rpm y solo un extremo de su eje descansa en el poste. En lugar de caer, se desplaza despacio alrededor del poste. Ese giro lateral se llama precesión. En pantalla la rueda gira 50 veces más despacio que en el modelo.
02 Hágala girar y empújela usted Deslice el dedo sobre el borde de la rueda para que gire más rápido. Luego tome el extremo del eje y empújelo hacia abajo: en lugar de caer, el eje se va de lado. Empújelo de lado y sube. La flecha morada es la fuerza de su dedo y la roja es el torque que añade.
03 Sin giro, simplemente cae Con el giro a cero, la misma rueda es un péndulo colgado de un pivote. Cae en 0.1 segundos, más o menos, y queda apoyada en el poste. Sube de nuevo el giro y el modelo la vuelve a poner horizontal.
04 El peso produce un torque El peso Mg actúa a 80 mm del pivote, así que intenta torcer el eje hacia abajo. Esa torsión es el torque τ = r × Mg, aquí 0,314 N·m. La flecha roja lo muestra: horizontal y perpendicular al eje.
05 El torque gira L, no el eje Una rueda que gira lleva un momento angular L a lo largo de su eje (azul). El torque cambia L al ritmo dL/dt = τ. Como τ es lateral, la punta de L se mueve hacia un lado y nunca hacia abajo, y el eje la sigue alrededor del poste.
06 Más giro, precesión más lenta La velocidad de precesión es Ω = τ / (I·ω). Si el giro se duplica, la precesión se reduce a la mitad. A 6000 rpm la rueda da la vuelta en 5,7 segundos en lugar de 2,8. Mueve el deslizador del giro y mira cómo la velocidad medida sigue la curva del panel.
07 Suéltala desde el reposo y cabecea Una mano real casi nunca le da a la rueda la velocidad lateral justa. Soltada desde el reposo a 1500 rpm, el eje baja unos 18° y sube y baja mientras precesiona. Ese bamboleo es la nutación. La línea roja traza el extremo del eje y el modelo va en cámara lenta.
08 La fricción la frena y cae Con fricción, el cojinete frena la rueda y el pivote frena la precesión. Al bajar el giro, la precesión se acelera y el eje baja hasta que la rueda se apoya en el poste. Un nuevo impulso la levanta. Los valores de fricción son valores del modelo.
09 Tres cardanes mantienen la dirección La horquilla de la izquierda gira y se balancea, pero cada cardán puede girar libremente sobre sus pivotes, así que ningún torque llega a la rueda. El eje de la rueda sigue apuntando al mismo sitio mientras los aros se mueven a su alrededor.
10 El giroscopio de un teléfono vibra El giroscopio de un teléfono no tiene rueda giratoria. Una diminuta masa de silicio se impulsa de un lado a otro. Cuando el chip gira, la fuerza de Coriolis 2mΩv empuja la masa hacia un lado, y unos condensadores en forma de peine miden el desplazamiento, de unos pocos nanómetros como mucho.
Poste Columna de acero sobre un pie de latón. Soporta todo el peso del giroscopio a través de un solo punto. Copa de apoyo Una copa poco profunda de latón. La bola del extremo del eje descansa en ella y puede girar en cualquier dirección. Armazón Tres aros de acero alrededor de la rueda con cojinetes para el eje. No gira, por eso los vectores parten de él. Rueda De latón, 110 mm de diámetro, con casi toda la masa en la llanta. El modelo le da I = 4,5 × 10⁻⁴ kg·m² respecto al eje. Soporte de cardanes Una horquilla de latón sobre una rótula. El deslizador la hace girar y el modelo la balancea como lo haría una mano. Cardán exterior Gira en la horquilla sobre los pivotes verticales. Absorbe los giros del soporte alrededor de ese eje. Cardán intermedio Gira dentro del cardán exterior sobre un segundo eje perpendicular al primero. Cardán interior y rueda Lleva la rueda que gira. Con tres pivotes libres no le llega ningún torque, así que conserva su dirección. Chip giroscópico Unos pocos milímetros de lado sobre una placa de circuito, como el sensor de movimiento de un teléfono. Se muestra a tamaño real. Marco de detección Marco de silicio colgado de resortes que solo le dejan moverse en dirección transversal al impulso. Sus dedos forman condensadores. Masa de prueba Se impulsa de un lado a otro a lo largo de un eje. Cuando el chip gira, la fuerza de Coriolis la empuja hacia un lado.