FIG. 46Cómo funciona
Giroscopio interactivo: por qué no se cae al girar
Una rueda que gira a 3000 rpm puede apoyar un extremo de su eje en un poste sin nada debajo del otro, y da una vuelta al poste cada 2,8 segundos.
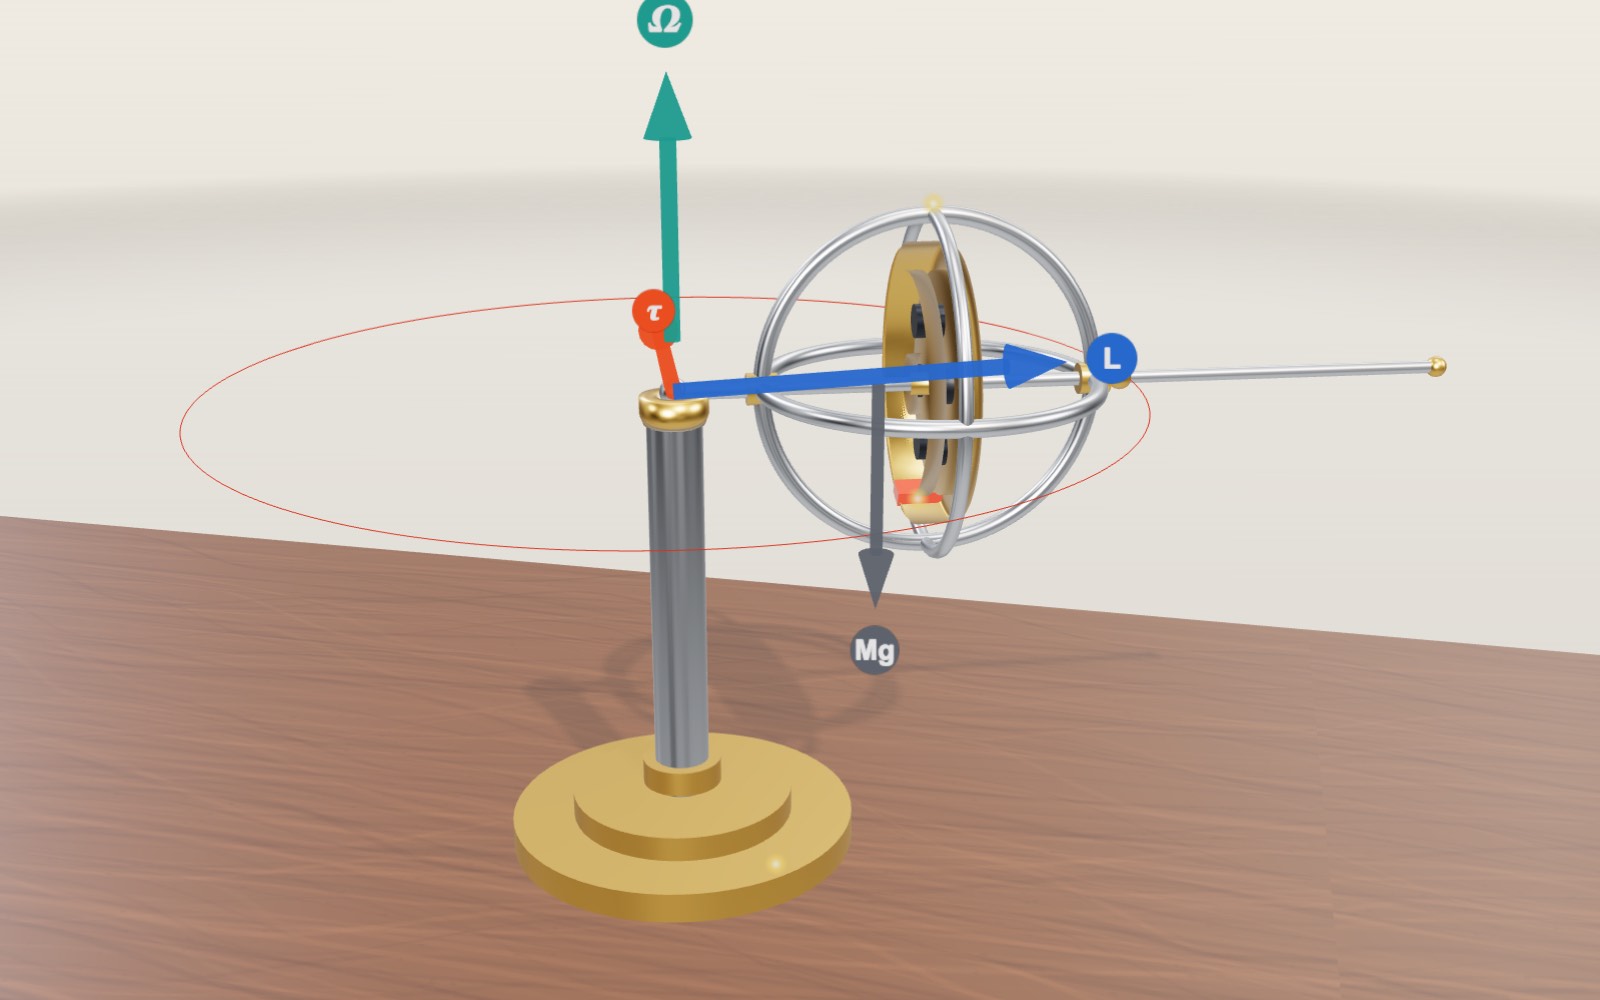
Este dispositivo no puede mostrar el modelo 3D. Abajo puedes leer los pasos de la guía como texto.
1 / 10 Una rueda que no caeLa rueda de latón gira a 3000 rpm y solo un extremo de su eje descansa en el poste. En lugar de caer, se desplaza despacio alrededor del poste. Ese giro lateral se llama precesión. En pantalla la rueda gira 50 veces más despacio que en el modelo.
Arrastra para girar. Usa la rueda o pellizca para ampliar.
Qué muestra el modelo
Si sujetas una rueda de bicicleta por un extremo del eje y la sueltas, cae. Si antes la haces girar con fuerza, pasa algo extraño: la rueda se queda arriba y el extremo libre del eje empieza a desplazarse despacio en círculo. Un giroscopio de juguete en equilibrio sobre la punta de una torre hace lo mismo. Esta página reproduce ese experimento en 3D y explica por qué ocurre, y después muestra otros dos lugares donde aparece la misma física: una rueda sujeta en tres cardanes y el giroscopio de silicio vibrante que lleva un teléfono.
En el centro del banco de trabajo hay una rueda de latón de 110 mm de diámetro, montada en un armazón de acero de tres aros. Por un lado del armazón sale un vástago corto con una bola en la punta, y la bola descansa en una pequeña copa en lo alto de un poste. Nada sujeta el otro extremo. Al principio la rueda gira a 3000 rpm y todo el armazón da una vuelta alrededor del poste más o menos cada 2,8 segundos. Ese lento giro lateral se llama precesión.
El panel de la esquina muestra el giro, el momento angular L, el torque que produce el peso, la velocidad de precesión que predice la fórmula de los libros y la que el modelo mide en su propio movimiento. Debajo, una curva representa la velocidad de precesión frente al giro. Las flechas de la escena son los vectores que explican el movimiento: azul para el momento angular, rojo para el torque, gris para el peso y verde para la propia precesión.
A la izquierda del banco hay una rueda sujeta en tres cardanes sobre una horquilla. Puedes girar la horquilla con un deslizador, y además el modelo la balancea como lo haría una mano. A la derecha hay un giroscopio MEMS ampliado, colocado sobre el pequeño chip que representa, encima de una plataforma giratoria que puedes hacer girar.
Por qué una rueda que gira se desvía en lugar de caer
Empecemos con la rueda quieta. Su peso, Mg, tira hacia abajo en el centro de masa, a 80 mm del pivote. Una fuerza que actúa a cierta distancia de un pivote es un torque, y este intenta torcer el eje hacia abajo alrededor de una línea horizontal que pasa por el pivote. Sin giro, el resultado es el esperado. La rueda es un péndulo y cae. Pon el deslizador del giro a cero y el modelo hace justo eso: el eje baja 52° en unos 0,13 segundos y la rueda acaba apoyada en el poste.
Ahora hagamos girar la rueda. Una rueda que gira tiene momento angular, una magnitud con tamaño y dirección. Su tamaño es I·ω, el momento de inercia de la rueda respecto al eje multiplicado por su velocidad de giro, y apunta a lo largo del eje. La regla que relaciona torque y momento angular es breve:
dL/dt = τ
El torque no fija la dirección del eje. Fija lo rápido que cambia el momento angular y hacia dónde. Aquí el torque es horizontal y perpendicular al eje. Así, en un instante breve, el cambio de L es un pequeño paso horizontal hacia un lado, y la punta de la flecha L se mueve de lado, no hacia abajo. El eje va con ella. Un instante después el eje apunta un poco más allá, el torque ha girado con él y el siguiente paso vuelve a ser lateral. La punta de L sigue moviéndose en círculo, y la rueda también.
Esta es la parte que parece equivocada, porque toda una vida dejando caer cosas nos dice que el peso hace caer. En cierto sentido lo sigue haciendo. El peso sigue cambiando el momento angular a ritmo constante. Cuando la rueda ya tiene un momento angular grande a lo largo del eje, un cambio lateral constante hace girar ese momento angular en lugar de volcarlo.
Los números, paso a paso
El modelo usa estos valores (corresponden a un giroscopio de escritorio de este tamaño, no a un producto concreto):
- masa total M = 0,40 kg, centro de masa a d = 0,08 m del pivote
- momento de inercia respecto al eje I = 4,5 × 10⁻⁴ kg·m²
- momento de inercia respecto a una línea horizontal que pasa por el pivote I₁ = 2,81 × 10⁻³ kg·m²
Con el eje horizontal, el torque del peso es
τ = M·g·d = 0,40 × 9,81 × 0,08 = 0,314 N·m
A 3000 rpm el giro es 3000 × 2π / 60 = 314,2 rad/s, así que el momento angular es
L = I·ω = 4,5 × 10⁻⁴ × 314,2 = 0,141 kg·m²/s
En un tiempo dt la punta de L se desplaza de lado τ·dt. Si se divide por la longitud de L se obtiene el ángulo que gira el eje, de modo que la velocidad de precesión es
Ω = τ / (I·ω) = 0,314 / 0,141 = 2,22 rad/s
Eso son 127° por segundo, y una vuelta al poste dura 2π / 2,22 = 2,83 segundos. Si el giro se duplica hasta 6000 rpm, L se duplica hasta 0,283, Ω baja a la mitad, 1,11 rad/s, y una vuelta dura 5,66 segundos. A 1500 rpm es de 4,44 rad/s, una vuelta cada 1,41 segundos. Cuanto más despacio gira la rueda, más rápido precesiona. Por eso un giroscopio de juguete acelera sus vueltas a medida que pierde giro, hasta que las vueltas se convierten en un bamboleo y cae.
El modelo no usa esa fórmula para mover la rueda. Integra las ecuaciones completas del movimiento de un sólido rígido con un punto fijo: dL/dt = τ para el momento angular y da/dt = ω × a para la dirección a del eje, con la velocidad angular ω calculada a partir de L y de los dos momentos de inercia. La integración usa el método de Runge-Kutta de cuarto orden en pasos de medio milisegundo. Después mide a qué velocidad gira realmente el eje. Si arranca a 2000 rpm con la velocidad lateral adecuada, la precesión integrada es de 3,331 rad/s. A 4000 rpm es de 1,665 rad/s. El cociente es 2,000, la proporcionalidad inversa que promete la fórmula. Para un eje exactamente horizontal la fórmula es exacta y no necesita la aproximación de giro rápido, y el integrador coincide con ella hasta la tercera cifra decimal.
Nutación: el cabeceo al soltarla
Una precesión a ritmo constante exige que la rueda ya se esté moviendo de lado a la velocidad justa. La fórmula anterior describe ese estado estacionario. Si mantienes quieto el armazón y simplemente lo sueltas, la rueda empieza sin ningún movimiento lateral y la gravedad tiene que dárselo. Durante un instante el eje empieza a caer. Mientras cae, el torque genera movimiento lateral, y este a su vez vuelve a levantar el eje. El eje se pasa, se detiene, vuelve a bajar y sigue cabeceando mientras precesiona. Este cabeceo se llama nutación.
Activa «Soltar desde el reposo» y el modelo suelta la rueda de esta manera. La línea roja traza el extremo del eje. En lugar de un círculo suave dibuja una fila de bucles con puntas afiladas arriba, los puntos donde el eje se detiene un instante antes de volver a bajar.
Para una rueda rápida hay dos estimaciones prácticas. El eje baja unos 2·I₁·τ / L² radianes y cabecea unas L / (2π·I₁) veces por segundo. A 3000 rpm dan una bajada de 5,1° y 8,0 cabeceos por segundo; el movimiento integrado da 5,0° y 8,05. A 1500 rpm la rueda ya no es «rápida» en este sentido y las estimaciones se desvían: se predicen 20° y 4,0 por segundo, y la integración da 18,5° y 4,3 por segundo. Haz girar la rueda a 6000 rpm y la bajada se reduce a 1,3°, un temblor que apenas notarías. Como la bajada crece con 1/L², un giroscopio bien lanzado casi no cabecea.
Soltada desde el reposo, la precesión media de la rueda es algo más lenta que la estacionaria: 4,20 rad/s en lugar de 4,44 a 1500 rpm. Por debajo de unos cientos de rpm la bajada es tan grande que la rueda choca con el poste antes de recuperarse. En un giroscopio real, el rozamiento en el pivote amortigua el cabeceo en pocos segundos y deja la precesión suave. El modelo no tiene rozamiento, así que sigue cabeceando hasta que cambies algo.
Una rueda en tres cardanes conserva su dirección
Un cardán es un aro que puede girar sobre dos pivotes. Si se pone un aro dentro de otro, con cada par de pivotes perpendicular al anterior, el aro más interior puede adoptar cualquier orientación sin que sus cojinetes lo tuerzan. La pieza de la izquierda tiene tres. El cardán exterior gira sobre pivotes verticales en la horquilla, el intermedio sobre pivotes horizontales en el aro exterior y el interior sobre pivotes en el aro intermedio. El aro interior lleva la rueda que gira.
Mueve el deslizador «Girar el soporte de cardanes» y la horquilla gira, mientras el modelo además la balancea sobre su rótula. Los aros se mueven para absorber el movimiento y el eje de la rueda sigue apuntando en la misma dirección, a lo largo de la tenue línea azul. La razón es la misma regla de antes. Con pivotes perfectos ningún torque puede llegar a la rueda, y sin torque dL/dt = 0, así que L, y con él el eje, permanece fijo en el espacio.
En rigor, incluso una rueda que no gira se quedaría quieta si los cojinetes fueran perfectos, porque nada la haría girar. El giro importa porque los cojinetes reales no son perfectos. Un pequeño torque de rozamiento τ_f hace que una rueda que gira se desvíe solo a τ_f / L, y un rotor rápido y pesado tiene un L grande. Eso es lo que hizo útiles los giroscopios para la navegación: un eje que mantiene su dirección mientras el barco, el avión o el cohete gira a su alrededor. En esta parte de la exposición el modelo calcula los ángulos de los aros que mantienen fija la orientación de la rueda; no integra la dinámica de los aros.
Cómo funciona el giroscopio de un teléfono
Un teléfono no tiene ninguna rueda que gire. Su giroscopio es un dispositivo MEMS, un sistema microelectromecánico: unos pocos milímetros de silicio con piezas grabadas que pueden moverse unas micras. En lugar de algo que gira, una pequeña masa de prueba se impulsa de un lado a otro en una dirección a una frecuencia de resonancia constante, normalmente de decenas de kilohercios. El chip mide lo rápido que lo están girando, no hacia dónde apunta.
La física que hay detrás es la fuerza de Coriolis. Vista desde un sistema que gira, una masa que se mueve con velocidad v recibe un empujón lateral −2m(Ω × v), perpendicular a su movimiento. Si el chip no gira, la masa de prueba va y viene en línea recta. Si el chip gira a un ritmo Ω alrededor del eje perpendicular al chip, la masa es empujada hacia un lado mientras va en un sentido y hacia el otro lado a la vuelta. La masa cuelga en un marco sobre resortes que solo le dejan moverse en dirección transversal al impulso. El marco lleva filas de dedos intercalados con dedos fijos, y estos forman condensadores. Cuando el marco se desplaza, las separaciones cambian y también la capacidad, que el circuito convierte en una velocidad de giro.
Mueve el deslizador «Girar el giroscopio MEMS» y la plataforma hace girar el chip y el modelo ampliado. La flecha azul es la velocidad de impulso y la roja es la fuerza de Coriolis, que oscila de un lado a otro al compás de ella. El segundo panel da los números de un caso típico (una ilustración, no una hoja de datos). Con una amplitud de impulso de 10 µm a 20 kHz, la masa alcanza 1,26 m/s. A 100° por segundo, más o menos el ritmo al que giras un teléfono para mirarlo, la aceleración de Coriolis es 2 × 1,745 × 1,26 = 4,4 m/s², casi la mitad de g. Si los resortes de detección están afinados a 22 kHz, eso desplaza el marco unos 1,3 nanómetros. Los movimientos del modelo están ampliados millones de veces.
La estructura que se ve aquí está simplificada a partir de descripciones publicadas, como la explicación de Analog Devices sobre sus giroscopios de masa resonante. Muchos chips reales usan dos o cuatro masas que se mueven en sentidos opuestos, de modo que la aceleración y las vibraciones corrientes se anulan mientras la señal de rotación se suma. Los teléfonos llevan giroscopios de tres ejes, que detectan el giro alrededor de los tres ejes.
Rueda giratoria y masa vibrante, comparadas
| Giroscopio de rueda giratoria | Giroscopio MEMS | |
|---|---|---|
| Pieza móvil | Rotor que gira a miles de rpm | Masa de silicio que vibra a decenas de kHz |
| Qué proporciona | Una dirección que se mantiene fija | Una velocidad de giro |
| Física que usa | Momento angular, dL/dt = τ | Fuerza de Coriolis, −2m(Ω × v) |
| Tamaño | Desde el de una mano hasta el de un barco | Unos pocos milímetros |
| Punto débil principal | Rozamiento de los cojinetes, desgaste, tiempo de arranque | Los pequeños errores de velocidad se acumulan |
La última fila importa en los teléfonos. Para saber hacia dónde mira el teléfono, su software suma la velocidad a lo largo del tiempo. Un error de solo 0,01° por segundo se convierte en 0,6° al cabo de un minuto y en 36° al cabo de una hora. Por eso los teléfonos combinan el giroscopio con el acelerómetro, que sabe dónde está abajo, y con el magnetómetro, que sabe más o menos dónde está el norte.
Lo que este modelo deja fuera
- No hay rozamiento. En el modelo la rueda mantiene para siempre el giro del deslizador y la nutación nunca se apaga. Un giroscopio de juguete real pierde velocidad, precesiona cada vez más rápido, se bambolea y cae en uno o dos minutos.
- La rueda y el armazón se tratan como un único sólido rígido simétrico respecto al eje, con los momentos de inercia indicados arriba. Los aros del armazón no tienen masa propia.
- Cuando cambias el giro, el modelo lo cambia al instante, como si lo hiciera un motor dentro del armazón. Con «Soltar desde el reposo» desactivado, además le da a la rueda exactamente la velocidad lateral de la precesión estacionaria.
- Cuando el giro es cero o demasiado bajo, la rueda se detiene donde su llanta tocaría el poste, 52° por debajo de la horizontal, y más tarde el modelo la vuelve a subir a mano.
- La orientación de la rueda de los cardanes se mantiene fija calculando los ángulos de los aros. El movimiento MEMS es la respuesta estacionaria de un sistema masa-resorte impulsado, dibujada con una ampliación enorme y ralentizada de 20 kHz a más o menos un ciclo por segundo.
De dónde viene el giroscopio
Las peonzas son antiquísimas, pero el instrumento tiene un punto de partida documentado. En 1817 Johann Bohnenberger, profesor en Tubinga, describió una esfera pesada que giraba sujeta en cardanes y a la que llamó simplemente «la Máquina». Se usaba en clase para mostrar cómo un cuerpo que gira conserva su eje y para ilustrar la precesión del propio eje de la Tierra. En 1832 el estadounidense Walter R. Johnson construyó un aparato parecido con un disco en lugar de una esfera.
En febrero de 1851 Léon Foucault mostró la rotación de la Tierra con su péndulo en París. En 1852 siguió con un rotor cuidadosamente fabricado y montado en cardanes, pensado para mostrar la rotación de forma más directa, y en el artículo que lo describía propuso el nombre de giroscopio, a partir de las palabras griegas para rotación y para mirar. Su rotor solo podía mantenerse girando unos 8 a 10 minutos antes de que el rozamiento lo frenara, tiempo suficiente para ver el lento giro aparente que causa la rotación terrestre.
Más tarde los motores eléctricos permitieron mantener un rotor girando indefinidamente. En Alemania, Hermann Anschütz-Kaempfe construyó un girocompás que funcionaba, superó sus pruebas en 1908 y entró en servicio en la marina alemana, y el girocompás de Elmer Sperry fue adoptado por la Marina de Estados Unidos en 1911. En 2003 Analog Devices presentó sus ADXRS150 y ADXRS300 como los primeros giroscopios de velocidad micromecanizados en superficie con electrónica integrada disponibles comercialmente, y hoy los giroscopios MEMS son de serie en los teléfonos.
Un cálculo con una rueda de bicicleta y sus límites
La ecuación Ω = mgr/(Iω) usa r para la distancia del apoyo al centro de masa; es la misma distancia llamada d más arriba. No es el radio de la rueda que gira. Confundir ambas distancias puede producir una respuesta verosímil para un aparato distinto. La masa m es toda la masa sostenida, mientras que I describe la masa giratoria respecto al eje. Un eje pesado puede aumentar el torque gravitatorio sin aportar mucho momento angular de giro.
Supongamos una demostración escolar con una rueda de bicicleta, no una medición de la rueda de esta pantalla. Sean m = 2 kg, r = 0.10 m e I = 0.12 kg·m². A 600 rpm, ω = 600 × 2π/60 = 62.83 rad/s. El peso aporta un torque de 1.962 N·m y el rotor tiene 7.54 kg·m²/s de momento angular. La precesión uniforme prevista es 0.260 rad/s, una vuelta en unos 24.2 s. Duplicar el giro a 1,200 rpm da 0.130 rad/s y una vuelta en 48.3 s. Se supone un eje horizontal, precesión uniforme y pérdidas despreciables en los rodamientos.
En una peonza el apoyo está bajo el centro de masa, no en el extremo de un eje horizontal. Tanto el torque gravitatorio como el radio horizontal descrito por el vector de momento angular contienen el seno del ángulo de inclinación. Esos factores se cancelan en la aproximación habitual de giro rápido. Eso no significa que toda peonza lenta obedezca esa misma fórmula: el momento angular transversal adquiere importancia y la solución general de precesión uniforme inclinada contiene términos adicionales. Con giro cero, dividir por ω no está definido. La fórmula no predice una precesión infinita ni sustituye las ecuaciones de la caída.
Hubble mide la rotación y la modifica con otros dispositivos
Un telescopio en órbita no tiene suelo contra el que apoyarse. Para orientarlo, un motor acelera una rueda de reacción interna. El momento angular que gana la rueda se compensa con un cambio opuesto en la nave, salvo por los torques externos. Mantener una velocidad constante de la rueda no acelera continuamente la rotación del telescopio. El cambio de momento angular proporciona el torque de control. Así se distingue una rueda de reacción, que es un actuador, de un giroscopio usado como sensor.
La NASA describe el sistema de apuntamiento de Hubble como una combinación de sensores y actuadores. Sus giroscopios mecánicos miden la dirección y la velocidad de rotación; sus rotores giran a 19,200 rpm. Las ruedas de reacción cambian físicamente la orientación del telescopio. Los rastreadores estelares y los sensores de guiado fino aportan información que un sensor de velocidad no puede dar por sí solo. El ordenador combina estas medidas en lugar de tratar un eje libre como un mapa celeste completo.
En su anuncio de junio de 2024, la NASA explicó la transición prevista al funcionamiento con un solo giroscopio, acompañado de otros sensores. Era una forma de prolongar las operaciones, no una prueba de que un sensor midiera de repente todos los componentes de rotación de manera independiente. Adquirir un objetivo lleva más tiempo y se pierde cierta flexibilidad de observación. El anuncio describe una decisión fechada, no el número de giroscopios sanos hoy.
Las ruedas de reacción también tienen un límite práctico: los torques externos persistentes pueden acumular velocidad en ellas. Hubble emplea actuadores magnéticos que interactúan con el campo terrestre para gestionar ese momento angular. La conservación se aplica al sistema completo, incluida la interacción externa. Un motor interno no puede borrar el momento angular total de una nave aislada. La rueda con cardanes de esta página muestra cómo conservar una dirección, pero no simula el controlador de Hubble ni su descarga de momento angular.
Medir la rotación con luz y sin rotor
Un giroscopio óptico envía luz por un recorrido cerrado en sentidos opuestos. La rotación produce una diferencia entre los tiempos de recorrido, llamada efecto Sagnac. Para un bucle sencillo en el vacío a velocidades de rotación ordinarias, Δt ≈ 4AΩ/c², donde A es el área encerrada proyectada perpendicularmente al eje y c es la velocidad de la luz. Se comparan recorridos contrapropagantes en un aparato giratorio. No exige que un observador local mida una velocidad de la luz mayor en una dirección.
Un láser de anillo convierte ambas direcciones en oscilaciones de una cavidad láser. La rotación produce una diferencia de frecuencia que se lee como un batido. Un giroscopio de fibra óptica suele dividir una fuente externa en haces que recorren una bobina en sentidos opuestos y mide su fase relativa. Muchas vueltas aumentan la respuesta acumulada sin necesitar un bucle del tamaño de una habitación. Estos dispositivos miden velocidad de rotación; todavía necesitan integración, calibración y una referencia externa para conocer la orientación absoluta a largo plazo.
Óptico no significa libre de errores. La luz retrodispersada puede acoplar los modos contrapropagantes de un láser de anillo y causar bloqueo cerca de la rotación cero. Una respuesta conocida es aplicar una pequeña oscilación mecánica, así que afirmar que todos los giroscopios láser carecen de piezas móviles sería excesivo. Los sistemas de fibra tienen errores térmicos y de no reciprocidad. Las revisiones citadas distinguen esos problemas de ingeniería de la señal Sagnac. Ninguno de estos diseños es la estructura de silicio vibrante a la derecha de la exposición.
Por qué se mantiene en pie una bicicleta en marcha
Una rueda delantera giratoria puede acoplar la inclinación a la dirección, pero su momento angular no explica por completo el equilibrio. En 2011 Kooijman y sus colegas presentaron una bicicleta capaz de equilibrarse sin el efecto giroscópico habitual ni un avance positivo. Unos discos contrarrotantes cancelaban los momentos angulares de las ruedas y la geometría de dirección daba un avance ligeramente negativo. Al impulsarla con suficiente velocidad, la máquina experimental podía recuperarse de una pequeña perturbación lateral.
El resultado no demuestra que el torque giroscópico sea siempre despreciable en cualquier bicicleta. Demuestra que no es necesario para la autoestabilidad. También importan la distribución de masa y cómo la inclinación provoca el giro del manillar. El ciclista añade control activo: mueve la dirección y el cuerpo para devolver los contactos bajo el centro de masa combinado. Sostener una rueda giratoria demuestra un torque real, pero no aísla todos los mecanismos de una bicicleta rodante. Bloquear la dirección constituye, de nuevo, un experimento distinto.
Comprobaciones en la pantalla
Compara 3,000 rpm con 6,000 rpm usando el control de giro y dejando desactivado «Soltar desde el reposo». Observa la precesión medida y la prevista. Debe bajar de unos 2.22 rad/s a 1.11 rad/s, mientras aumenta el tiempo de una vuelta. Se comparan dos condiciones iniciales uniformes; no se registra un motor real acelerando la misma rueda.
Activa después «Soltar desde el reposo» a 3,000 rpm. El trazo debe mostrar el cabeceo ausente en el arranque uniforme. Aumentar el giro reduce la caída porque la estimación de giro rápido depende del inverso del cuadrado del momento angular. No interpretes un lazo como otra vuelta del rotor: el trazo sigue el extremo del eje, no una marca pintada en la llanta.
Por último, mueve «Girar el giroscopio MEMS» pasando por cero hasta el sentido contrario. La vibración de impulso permanece, pero la respuesta lateral dependiente de la rotación se invierte. Girar un soporte no equivale a aumentar el giro de un rotor. La ampliación muestra la fase y la dirección, no el tamaño real del desplazamiento del silicio. En un teléfono real, integrar una velocidad sesgada sigue causando deriva aunque la vibración mostrada parezca regular.
Deslice el dedo sobre el borde de la rueda o pulse «Impulsar la rueda», y el giro sube hasta 1,500 rpm cada vez. Tome el extremo del eje y empújelo hacia abajo: en lugar de caer, el eje gira de lado más rápido, y la flecha morada F y la flecha roja τ muestran por qué. Empújelo de lado a lo largo de su círculo y el eje sube; empújelo contra el círculo y baja. Cuelgue una pesa en el extremo del eje y alargue el brazo: el torque crece en m·g·r y la precesión Ω = τ / (I·ω) se acelera en la misma medida.
Active la fricción para ver cómo se frena la rueda. Los valores de fricción son valores del modelo: el giro disminuye con una constante de tiempo de 14 segundos y el pivote frena la precesión. Al bajar el giro, la precesión se acelera y el eje baja hasta que la rueda se apoya en el poste. En la escena MEMS, arrastre el plato giratorio o, en un móvil, pulse «Usar el giroscopio de mi móvil»: la velocidad de giro que mide su móvil mueve entonces el plato y la lectura de Coriolis.
Preguntas
¿Por qué no cae un giroscopio?
Su peso sigue produciendo un torque, pero el torque cambia el momento angular en lugar de fijar la dirección del eje. Con un momento angular grande a lo largo del eje, un torque lateral hace girar el eje de lado, así que el giroscopio precesiona alrededor del pivote en lugar de caer. Quítale el giro y cae en 0.1 segundos, más o menos.
¿Qué es la precesión?
La precesión es el giro lento del eje de un objeto que gira, causado por un torque. Para un giroscopio apoyado en un pivote con el eje horizontal, la velocidad es Ω = τ / (I·ω): el torque del peso dividido por el momento angular.
¿Por qué un giroscopio precesiona más rápido cuando pierde velocidad?
La velocidad de precesión es el torque dividido por el momento angular. El torque no cambia, mientras que el momento angular disminuye a medida que baja el giro, así que la velocidad aumenta. Si el giro se reduce a la mitad, la precesión se duplica.
¿Qué es la nutación?
La nutación es un cabeceo del eje que se suma a la precesión. Aparece cuando el giroscopio se suelta sin la velocidad lateral que necesita la precesión estacionaria. Cuanto más rápido es el giro, más pequeño y rápido es el cabeceo.
¿Hacia dónde precesiona un giroscopio?
El eje se mueve en la dirección del torque. Si curvas los dedos de la mano derecha en el sentido del giro, el pulgar indica la dirección de L. El torque del peso es horizontal y perpendicular al eje, y la punta de L se mueve hacia ese lado. Si inviertes el giro, la precesión se invierte.
¿Gira el giroscopio de un teléfono?
No. Un teléfono usa un giroscopio MEMS, en el que una diminuta masa de silicio vibra de un lado a otro. Cuando el teléfono gira, la fuerza de Coriolis empuja la masa de lado unos pocos nanómetros y unos condensadores miden el desplazamiento.
¿Qué diferencia hay entre un giroscopio y un acelerómetro?
Un acelerómetro mide la aceleración en línea recta, incluida la gravedad, así que puede saber dónde está abajo. Un giroscopio mide lo rápido que gira el dispositivo. Los teléfonos usan los dos, y añaden un magnetómetro, porque cada uno compensa los errores del otro.
¿Los giroscopios de Hubble son las ruedas que lo giran?
No. Los giroscopios miden la rotación; las ruedas de reacción redistribuyen el momento angular de la nave para orientarla. Otros sensores aportan referencias y los actuadores magnéticos gestionan el momento acumulado.
¿Necesita una bicicleta momento angular giroscópico para equilibrarse sola?
No. Kooijman y sus colegas demostraron autoestabilidad con los efectos giroscópicos cancelados en 2011. El acoplamiento giroscópico puede contribuir en bicicletas normales; el experimento refuta su necesidad, no toda contribución posible.
¿Contiene una rueda giratoria un giroscopio óptico?
El principio de detección no requiere rotor. Los giroscopios láser de anillo y de fibra utilizan el efecto Sagnac en recorridos luminosos opuestos. Algunos láseres de anillo oscilan mecánicamente para evitar el bloqueo, por lo que el instrumento completo no tiene por qué estar inmóvil.
¿Por qué deriva el giroscopio MEMS con el teléfono quieto?
Puede persistir un pequeño sesgo en la velocidad medida incluso en reposo. Integrar esa velocidad falsa acumula un error de orientación. La calibración y otros sensores lo reducen; la vibración sola no establece una dirección absoluta.
Términos
- Momento angular (L): El equivalente del momento lineal en un giro. Para una rueda, L = I·ω, dirigido a lo largo del eje.
- Momento de inercia (I): Lo difícil que es poner a girar un cuerpo alrededor de un eje. La masa alejada del eje es la que más cuenta.
- Torque (τ): El efecto de giro de una fuerza, τ = r × F. Cambia el momento angular al ritmo dL/dt = τ.
- Precesión: El giro lento del eje de un cuerpo que gira bajo la acción de un torque.
- Nutación: Un cabeceo del eje que se suma a la precesión.
- Cardán: Un aro sobre dos pivotes. Varios cardanes anidados permiten que la pieza interior adopte cualquier orientación.
- Fuerza de Coriolis: El empujón lateral que nota una masa en movimiento dentro de un sistema que gira, −2m(Ω × v).
- Masa de prueba: La pequeña masa móvil de un sensor MEMS cuyo desplazamiento se mide.
- MEMS: Sistemas microelectromecánicos, máquinas grabadas en silicio.
Fuentes
Philip K. Allan, A History of the Ship's Compass, Naval History 36(6), U.S. Naval Institute, December 2022 (page answers scripted requests with 403; Anschütz-Kaempfe's gyrocompass adopted by the Imperial German Navy two years after 1906; Sperry's adopted by the U.S. Navy in 1911). https://www.usni.org/magazines/naval-history-magazine/2022/december/history-ships-compass (checked 17 October 2026)
The Franklin Institute, Case Files: Elmer A. Sperry (Gyroscopic Compass) (page answers scripted requests with 403; Anschütz-Kaempfe's gyrocompass passed its tests in 1908; Sperry's work from 1911). https://fi.edu/en/science-and-education/collection/case-files/elmer-sperry-gyroscopic-compass (checked 17 October 2026)
Institute of Navigation Museum, The Machine of Bohnenberger. https://www.ion.org/museum/Machine-of-Bohnenberger.cfm (checked 16 October 2026)
Kenyon College, Early Apparatus, Bohnenberger's Apparatus. https://physics.kenyon.edu/EarlyApparatus/Mechanics/Bohnenbergers_Apparatus/Bohnenbergers_Apparatus.html (checked 16 October 2026)
American Physical Society, April Meeting 2012, On the Late Invention of the Gyroscope. https://meetings-archive.aps.org/apr/2012/j15/1 (checked 16 October 2026)
J. Sommeria, Foucault and the rotation of the Earth, Comptes Rendus Physique 18 (2017). https://comptes-rendus.academie-sciences.fr/physique/articles/10.1016/j.crhy.2017.11.003/ (checked 16 October 2026)
Georgia State University HyperPhysics, Precession of Spinning Top. http://hyperphysics.phy-astr.gsu.edu/hbase/top.html (checked 16 October 2026)
Georgia State University HyperPhysics, Gyroscope. http://hyperphysics.phy-astr.gsu.edu/hbase/gyr.html (checked 16 October 2026)
J. Geen and D. Krakauer, New iMEMS Angular-Rate-Sensing Gyroscope, Analog Dialogue 37-03 (2003), copy at Carnegie Mellon University. https://www.cs.cmu.edu/~sensing-sensors/readings/vibrational_gyro-coriolis.pdf (checked 16 October 2026)
A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments, Sensors (2022), PubMed Central. https://pmc.ncbi.nlm.nih.gov/articles/PMC9571586 (checked 16 October 2026)
Calculations on this page: τ = M·g·d, L = I·ω, Ω = τ / L with M = 0.40 kg, d = 0.08 m, I = 4.5 × 10⁻⁴ kg·m², I₁ = 2.81 × 10⁻³ kg·m² (model values).
NASA, Sistema de control de apuntamiento de Hubble (giroscopios, ruedas de reacción y actuadores magnéticos). https://science.nasa.gov/mission/hubble/observatory/design/pointing-control/
NASA, Cambio del modo de apuntamiento de Hubble (decisión de junio de 2024). https://science.nasa.gov/missions/hubble/nasa-to-change-how-it-points-hubble-space-telescope/
Universidad Cornell, Por qué las bicicletas se equilibran solas (Kooijman y colaboradores, Science, 2011). https://news.cornell.edu/stories/2011/04/researchers-explain-why-bicycles-balance-themselves
Choi y colaboradores, Compensación del efecto Sagnac y estados bloqueados en un giroscopio láser de anillo, Sensors (2023). https://pmc.ncbi.nlm.nih.gov/articles/PMC9920103/
Sensores activos de rotación basados en láseres de fibra ultrarrápidos, Sensors (2021). https://pmc.ncbi.nlm.nih.gov/articles/PMC8159120/
Más exposiciones
Sustentación de un ala: simulador interactivo del ángulo
El aire que pasa por encima de un ala llega antes al borde de salida. No espera al aire de abajo.
Funcionamiento del ascensor: simulador con contrapeso
Una cabina llena de gente puede pesar casi 2 toneladas, pero el motor que la sube solo tiene que levantar más o menos la cuarta parte, porque del otro extremo de los cables cuelga un contrapeso.
Cerradura de pines: corte interactivo en 3D
En una llave Schlage común, una profundidad de corte se diferencia de la siguiente en 0,381 mm, y ese pequeño escalón basta para que una llave equivocada no gire.
Lugares de alunizaje de las misiones Apolo: recorrido
En la Luna, con los ojos a 1,6 m del suelo, el horizonte está a solo unos 2,4 km. Aquí están los seis lugares de alunizaje Apollo, desde la Base de la Tranquilidad hasta Taurus-Littrow.
Recorre a pie un modelo a escala del sistema solar
Si el Sol fuera una bola de 1,39 m, la Tierra sería una canica de 1,27 cm a 150 m por el camino, Neptuno quedaría a 4,5 km y la Voyager 1 estaría a 25,7 km.
Lo que verías al caer en un agujero negro
A 40 veces el radio del horizonte, la sombra de un agujero negro mide solo 7,4°, pero la luz de las estrellas que hay justo detrás ya forma un anillo de 28°.
Por qué las auroras boreales se ven solo en los polos
El verde de las auroras boreales procede del oxígeno a unos 100 km de altura. En las tormentas mayores, el resplandor rojo superior puede verse tan al sur como Corea.
Gran Mancha Roja de Júpiter: tamaño, nubes y vientos
A finales de los años 1800, la Gran Mancha Roja medía unas tres Tierras de longitud; Hubble mide ahora casi una. Flota sobre ella junto a la Tierra y desciende 132 km entre las nubes con la sonda Galileo.
Cómo funciona un motor de cuatro tiempos
A 3000 rpm cada cilindro hace explosión 25 veces por segundo. Aquí el motor gira tan despacio que puedes seguir cada tiempo, y puedes montarlo desde un monocilíndrico hasta un V8, cada uno con su propio orden de encendido.
Sagrada Família por dentro: cómo funcionan sus columnas
Las columnas de la Sagrada Família se ramifican como árboles a 45 m de altura, mientras el sol desplaza luz azul y naranja por el suelo.
Cómo se formó el Gran Cañón: un recorrido por sus capas
Baja 1360 m por el Bright Angel Trail y sus 13 capas: del fondo marino de hace 270 millones de años al esquisto de 1750 millones junto al río.
Cómo se construyó Machu Picchu: terrazas y drenajes
Gran parte del trabajo que sostiene Machu Picchu en su cresta, un 60 por ciento según una estimación, está bajo tierra, en cimientos y drenajes que no se ven.