ABB. 46So funktioniert's
Wie funktioniert ein Gyroskop? Warum es nicht umfällt
Ein Rad mit 3000 rpm liegt nur an einem Achsende auf einer Säule und umläuft sie alle 2,8 Sekunden, obwohl das andere Ende frei bleibt.
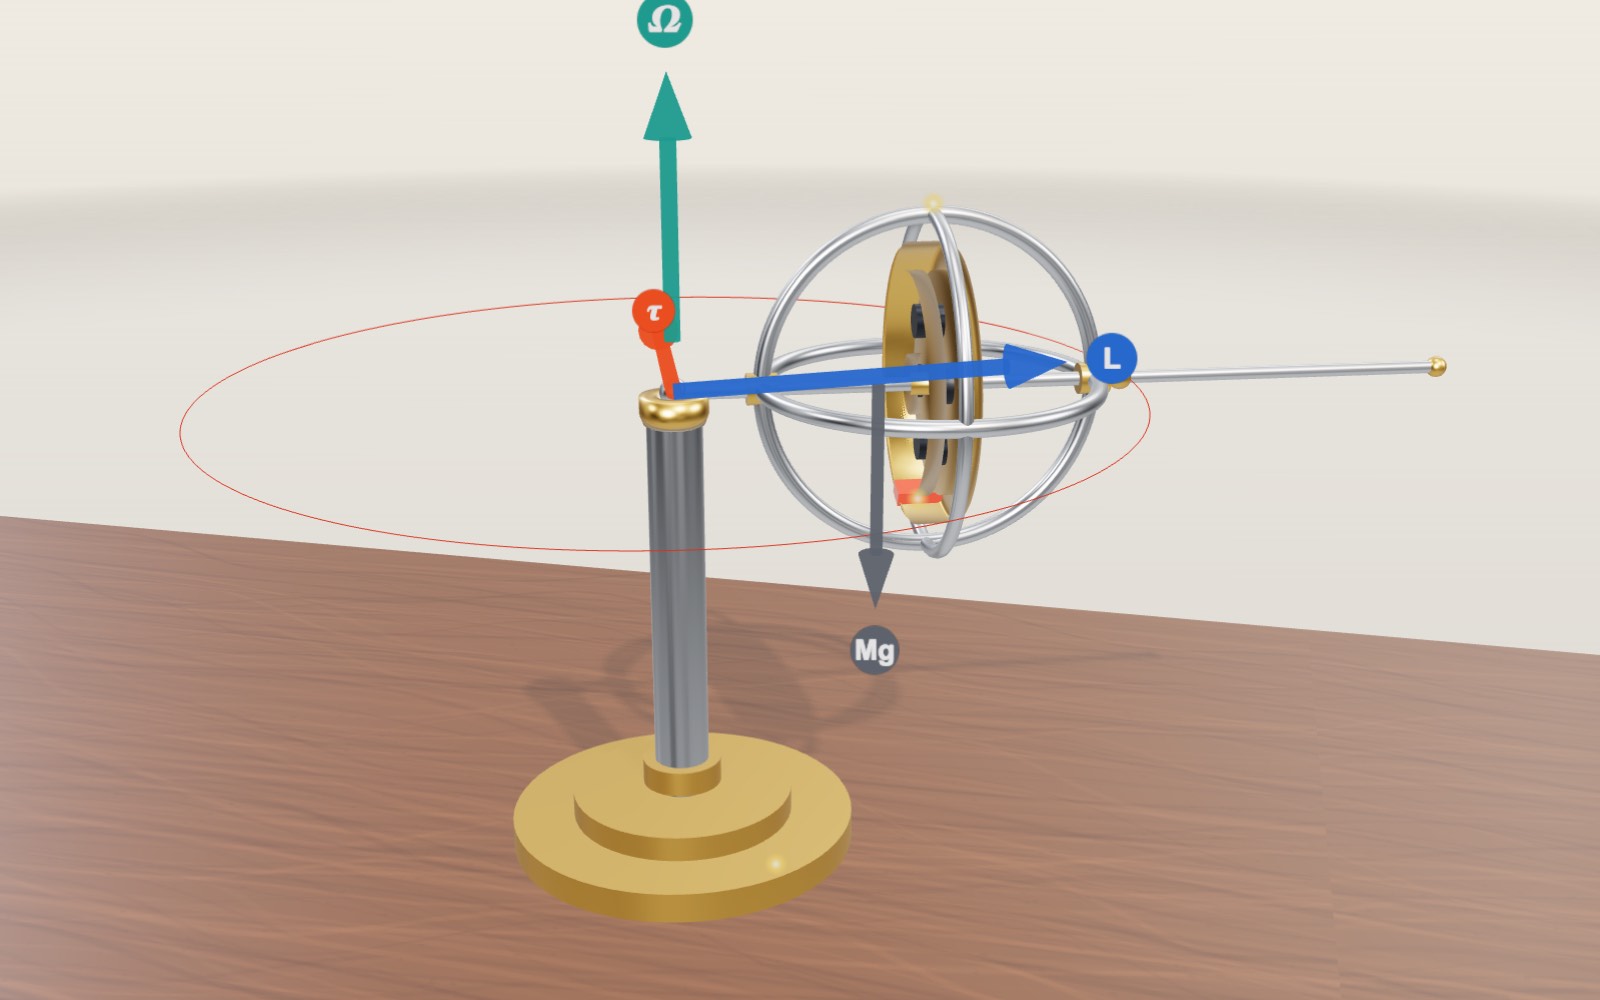
Dieses Gerät kann das 3D-Modell nicht anzeigen. Die Schritte des Rundgangs unten lassen sich als Text lesen.
1 / 10 Ein Rad, das nicht fälltDas Messingrad dreht mit 3000 rpm und liegt nur an einem Achsende auf der Säule. Statt zu fallen, schwenkt es langsam herum. Diese Seitwärtsdrehung heißt Präzession. Das Rad selbst wird auf dem Bildschirm 50-mal langsamer als im Modell gezeigt.
Ziehen zum Drehen. Mausrad oder zwei Finger zum Zoomen.
Was das Modell zeigt
Ein rotierendes Gyroskop bleibt oben, weil das Drehmoment der Schwerkraft seinen Drehimpuls seitlich umlenkt. Dadurch präzediert die Achse um den Auflagepunkt. Die Schwerkraft ist nicht verschwunden, und das Rad ist nicht schwerelos. Ohne Eigendrehung fällt dasselbe Rad herunter.
Ein Fahrradrad, das nur an einem Achsende gehalten und losgelassen wird, fällt. Wird es vorher kräftig angedreht, bleibt es oben, und das freie Achsende beschreibt langsam einen Kreis. Ein Spielzeuggyroskop auf einer Turmspitze verhält sich ebenso. Diese Seite bildet den Versuch in 3D nach, erklärt ihn rechnerisch und zeigt zwei weitere Anwendungen derselben Physik: ein Rad in drei Kardanringen und den schwingenden Siliziumkreisel eines Handys.
In der Werkbankmitte sitzt ein Messingrad mit 110 mm Durchmesser in einem Rahmen aus drei Stahlringen. Auf einer Seite ragt ein kurzer Stift mit einer Kugel heraus. Sie liegt in einer kleinen Schale auf einer Säule; das andere Ende ist frei. Anfangs dreht sich das Rad mit 3000 rpm, während der Rahmen etwa alle 2,8 Sekunden um die Säule läuft. Diese langsame seitliche Drehung heißt Präzession.
Die Anzeige nennt Eigendrehung, Drehimpuls L, Gewichtsdrehmoment, die nach der Lehrbuchformel vorhergesagte Präzessionsrate und die aus der Modellbewegung gemessene Rate. Darunter steht die Präzessionsrate als Kurve über der Eigendrehung. Die Pfeile zeigen die zugehörigen Vektoren: Blau bedeutet Drehimpuls, Rot Drehmoment, Grau Gewichtskraft und Grün Präzession.
Links liegt ein Rad in drei Kardanringen auf einer Gabel. Ein Schieber dreht die Gabel; zusätzlich schaukelt das Modell sie wie eine Hand. Rechts steht ein vergrößertes MEMS-Gyroskop über dem kleinen Chip, den es darstellt, auf einem drehbaren Tisch.
Warum das rotierende Rad seitlich schwenkt statt zu fallen
Zunächst ruht das Rad. Seine Gewichtskraft Mg greift am Schwerpunkt an, 80 mm vom Auflagepunkt entfernt. Eine Kraft mit Abstand zum Drehpunkt erzeugt ein Drehmoment. Hier versucht es, die Achse um eine waagerechte Linie durch den Auflagepunkt nach unten zu drehen. Ohne Eigendrehung fällt das Rad wie ein Pendel. Bei Schieberstellung null senkt sich die Achse im Modell in etwa 0,13 Sekunden um 52°, bis das Rad an der Säule lehnt.
Ein rotierendes Rad besitzt dagegen Drehimpuls, eine Größe mit Betrag und Richtung. Der Betrag I·ω ist das Trägheitsmoment um die Achse mal der Winkelgeschwindigkeit der Eigendrehung. Die Richtung liegt entlang der Achse. Drehmoment und Drehimpuls verbindet die kurze Gleichung:
dL/dt = τ
Das Drehmoment legt nicht unmittelbar die Achsrichtung fest. Es bestimmt Geschwindigkeit und Richtung der Drehimpulsänderung. Hier wirkt es waagerecht und senkrecht zur Achse. In einem kurzen Moment ändert sich L daher um einen kleinen horizontalen Schritt zur Seite. Die Spitze des L-Pfeils wandert seitlich, nicht abwärts; die Achse folgt. Wenig später hat sich mit der Achse auch das Drehmoment gedreht, und der nächste Schritt geht wieder seitwärts. Die Spitze von L und damit das Rad beschreiben einen Kreis.
Das widerspricht zunächst der Erfahrung, dass Gewicht Dinge fallen lässt. In gewissem Sinn tut es das weiterhin: Die Gewichtskraft ändert den Drehimpuls stetig. Besitzt das Rad bereits einen großen Drehimpuls entlang der Achse, lenkt die stetige seitliche Änderung ihn um, statt ihn nach unten zu kippen.
Die Rechnung mit Zahlen
Das Modell verwendet folgende Werte für ein Tischgyroskop dieser Größe, nicht für ein bestimmtes Produkt:
- Gesamtmasse M = 0,40 kg, Schwerpunktabstand d = 0,08 m vom Auflagepunkt
- Trägheitsmoment um die Achse I = 4,5 × 10⁻⁴ kg·m²
- Trägheitsmoment um eine horizontale Linie durch den Auflagepunkt I₁ = 2,81 × 10⁻³ kg·m²
Bei waagerechter Achse beträgt das Gewichtsdrehmoment
τ = M·g·d = 0,40 × 9,81 × 0,08 = 0,314 N·m
Bei 3000 rpm ist die Winkelgeschwindigkeit 3000 × 2π / 60 = 314,2 rad/s. Damit ergibt sich
L = I·ω = 4,5 × 10⁻⁴ × 314,2 = 0,141 kg·m²/s
In der Zeit dt wandert die Spitze von L um τ·dt seitwärts. Geteilt durch die Länge von L ergibt das den Drehwinkel der Achse und damit die Präzessionsrate
Ω = τ / (I·ω) = 0,314 / 0,141 = 2,22 rad/s
Das sind 127° pro Sekunde; ein Umlauf dauert 2π / 2,22 = 2,83 Sekunden. Bei verdoppelter Eigendrehung von 6000 rpm verdoppelt sich L auf 0,283. Ω halbiert sich auf 1,11 rad/s, ein Umlauf dauert 5,66 Sekunden. Bei 1500 rpm sind es 4,44 rad/s und 1,41 Sekunden. Je langsamer die Eigendrehung, desto schneller die Präzession. Deshalb kreist ein auslaufendes Spielzeuggyroskop immer schneller, bis es taumelt und fällt.
Die Formel steuert das Rad im Modell nicht direkt. Stattdessen werden die vollständigen Bewegungsgleichungen eines starren Körpers mit festem Punkt integriert: dL/dt = τ für den Drehimpuls und da/dt = ω × a für die Achsrichtung a. Die Winkelgeschwindigkeit ω folgt aus L und den beiden Trägheitsmomenten. Ein Runge-Kutta-Verfahren vierter Ordnung rechnet mit Schritten von einer halben Millisekunde. Anschließend wird die tatsächliche Umlaufgeschwindigkeit gemessen. Bei 2000 rpm und passender seitlicher Anfangsgeschwindigkeit ergibt die Integration 3,331 rad/s, bei 4000 rpm 1,665 rad/s. Das Verhältnis 2,000 entspricht der vorhergesagten umgekehrten Proportionalität. Für eine exakt waagerechte Achse ist die Formel ohne Näherung für schnelle Eigendrehung exakt; die Integration stimmt bis zur dritten Nachkommastelle überein.
Nutation: das Nicken nach dem Loslassen
Gleichmäßige Präzession setzt voraus, dass sich das Rad bereits mit der passenden Geschwindigkeit seitwärts bewegt. Diesen stationären Zustand beschreibt die Formel. Wird der Rahmen zunächst festgehalten und dann losgelassen, fehlt die seitliche Bewegung. Die Schwerkraft muss sie erst erzeugen. Kurz sinkt die Achse tatsächlich. Dabei baut das Drehmoment seitliche Bewegung auf, die sie wieder hebt. Sie schwingt zu weit, hält an, sinkt erneut und nickt während der Präzession weiter. Dieses Nicken heißt Nutation.
„Aus Ruhe loslassen“ startet diesen Fall. Die rote Spur folgt dem Achsende. Statt eines glatten Kreises entstehen Schleifen mit scharfen Spitzen oben, wo die Achse kurz anhält und wieder sinkt.
Für schnelle Eigendrehung gibt es zwei Abschätzungen: Der Absenkwinkel beträgt etwa 2·I₁·τ / L² Radiant, die Nickfrequenz etwa L / (2π·I₁) pro Sekunde. Bei 3000 rpm ergeben sich 5,1° und 8,0 Nickbewegungen pro Sekunde; die Integration liefert 5,0° und 8,05. Bei 1500 rpm ist die Eigendrehung nicht mehr in diesem Sinn schnell: Statt vorhergesagten 20° und 4,0 pro Sekunde folgen 18,5° und 4,3 aus der Integration. Bei 6000 rpm schrumpft die Absenkung auf kaum sichtbare 1,3°. Weil sie mit 1/L² wächst, nickt ein kräftig angedrehtes Gyroskop kaum.
Aus Ruhe gestartet ist die mittlere Präzession etwas langsamer als der stationäre Wert: bei 1500 rpm 4,20 statt 4,44 rad/s. Unter einigen hundert rpm trifft das Rad die Säule, bevor es sich erholt. Reale Lagerreibung dämpft das Nicken innerhalb von Sekunden und lässt eine glatte Präzession zurück. Das reibungsfreie Modell nickt weiter, bis eine Einstellung geändert wird.
Ein Rad in drei Kardanringen hält seine Richtung
Ein Kardanring dreht sich auf zwei Zapfen. Werden Ringe ineinandergelegt und die jeweiligen Zapfenpaare rechtwinklig angeordnet, kann der innerste Ring jede Orientierung einnehmen, ohne dass seine Lager ihn verdrehen. Das linke Exponat besitzt drei Ringe. Der äußere dreht sich auf senkrechten Zapfen in der Gabel, der mittlere auf waagerechten Zapfen im äußeren Ring und der innere auf Zapfen im mittleren. Er trägt das Rad.
Der Schieber „Kardanhalter drehen“ schwenkt die Gabel; zusätzlich kippt das Modell sie auf ihrem Kugelgelenk. Die Ringe gleichen die Bewegung aus, während die Radachse entlang der blassblauen Linie zeigt. Wieder gilt dieselbe Regel: Ideale Lager übertragen kein Drehmoment auf das Rad. Ohne Drehmoment ist dL/dt = 0, also bleiben L und die Achse im Raum fest.
Streng genommen bliebe bei vollkommenen Lagern auch ein ruhendes Rad stehen, weil nichts es dreht. Eigendrehung hilft, weil reale Lager nicht vollkommen sind. Ein kleines Reibmoment τ_f lässt ein rotierendes Rad nur mit τ_f / L driften. Ein schneller, schwerer Rotor besitzt ein großes L. Diese Richtungsbeständigkeit trotz drehendem Schiff, Flugzeug oder Rakete machte Gyroskope für die Navigation nützlich. Hier berechnet das Modell die Ringwinkel für eine feste Radorientierung; die Ringdynamik wird nicht integriert.
Wie der Kreisel im Handy arbeitet
Ein Handy besitzt kein rotierendes Rad. Sein Kreisel ist ein MEMS-Bauteil, ein mikroelektromechanisches System: wenige Millimeter Silizium mit eingeätzten Teilen, die sich um Mikrometer bewegen. Eine kleine Prüfmasse wird in einer Richtung mit konstanter Resonanzfrequenz hin und her bewegt, typischerweise mit einigen zehn Kilohertz. Der Chip misst die Drehgeschwindigkeit, nicht seine absolute Richtung.
Dahinter steckt die Corioliskraft. Aus einem rotierenden Bezugssystem betrachtet wirkt auf eine mit v bewegte Masse seitlich die Kraft −2m(Ω × v), senkrecht zur Bewegung. Ohne Chipdrehung läuft die Prüfmasse gerade hin und her. Dreht sich der Chip mit Ω um die Normale seiner Fläche, wird sie auf dem Hinweg zur einen und auf dem Rückweg zur anderen Seite gedrückt. Sie hängt in einem Rahmen an Federn, die nur eine Bewegung quer zur Anregungsrichtung zulassen. Finger am Rahmen greifen zwischen feste Finger und bilden Kondensatoren. Verschiebt sich der Rahmen, ändern sich Abstände und Kapazität. Die Schaltung berechnet daraus eine Drehrate.
„MEMS-Kreisel drehen“ dreht den Tisch samt Chip und vergrößertem Modell. Blau zeigt die Anregungsgeschwindigkeit, Rot die im selben Takt wechselnde Corioliskraft. Die zweite Anzeige berechnet einen typischen Beispielfall, kein Datenblatt. Bei 10 µm Anregungsamplitude und 20 kHz erreicht die Masse 1,26 m/s. Bei 100° pro Sekunde, ungefähr dem Drehen eines Handys zum Betrachten, beträgt die Coriolisbeschleunigung 2 × 1,745 × 1,26 = 4,4 m/s², fast die Hälfte von g. Bei auf 22 kHz abgestimmten Messfedern verschiebt das den Rahmen um etwa 1,3 Nanometer. Die Bewegung ist im Modell millionenfach vergrößert.
Die Struktur vereinfacht veröffentlichte Beschreibungen, etwa von Analog Devices zu Resonanzmassengyroskopen. Viele Chips besitzen zwei oder vier gegenläufige Massen. Gewöhnliche Beschleunigungen und Vibrationen heben sich dadurch auf, während sich die Rotationssignale addieren. Handys besitzen Dreiachsenkreisel für Drehungen um alle drei Achsen.
Rotierendes Rad und schwingende Masse im Vergleich
| Radgyroskop | MEMS-Gyroskop | |
|---|---|---|
| Bewegtes Teil | Rotor mit Tausenden rpm | Siliziummasse mit einigen zehn kHz |
| Ergebnis | Eine beständige Richtung | Eine Drehrate |
| Physik | Drehimpuls, dL/dt = τ | Corioliskraft, −2m(Ω × v) |
| Größe | Handgroß bis für Schiffe | Wenige Millimeter |
| Hauptschwäche | Lagerreibung, Verschleiß, Hochlaufzeit | Kleine Drehratenfehler summieren sich |
Die letzte Zeile ist für Handys wichtig. Um die Orientierung zu bestimmen, integriert die Software die Drehrate über die Zeit. Schon 0,01° Fehler pro Sekunde ergeben nach einer Minute 0,6° und nach einer Stunde 36°. Deshalb ergänzen ein Beschleunigungssensor für die Richtung nach unten und ein Magnetometer für die ungefähre Nordrichtung den Kreisel.
Was das Modell auslässt
- Keine Reibung: Die Eigendrehung bleibt dauerhaft auf dem Schieberwert, die Nutation klingt nie ab. Ein reales Spielzeug wird langsamer, präzediert schneller, taumelt und fällt innerhalb von ein bis zwei Minuten.
- Rad und Rahmen bilden einen achsensymmetrischen starren Körper mit den genannten Trägheitsmomenten. Die Rahmenringe erhalten keine eigene Masse.
- Eine geänderte Eigendrehung wird sofort wirksam, als hätte ein Motor im Rahmen sie erzeugt. Ist „Aus Ruhe loslassen“ aus, erhält das Rad außerdem genau die seitliche Geschwindigkeit für stationäre Präzession.
- Bei fehlender oder zu geringer Eigendrehung stoppt das Rad dort, wo sein Rand die Säule berühren würde, 52° unter der Waagerechten. Später hebt das Modell es wie von Hand zurück.
- Die Orientierung des kardanischen Rades bleibt durch berechnete Ringwinkel fest. Die MEMS-Bewegung ist die stationäre Antwort eines angeregten Feder-Masse-Systems, stark vergrößert und von 20 kHz auf etwa einen Zyklus pro Sekunde verlangsamt.
Woher das Gyroskop stammt
Kreiselspielzeug ist uralt, doch das Instrument hat einen dokumentierten Anfang. 1817 beschrieb Johann Bohnenberger, Professor in Tübingen, eine schwere rotierende Kugel in Kardanringen und nannte sie schlicht „die Maschine“. In Vorlesungen zeigte sie die Achsbeständigkeit rotierender Körper und die Präzession der Erdachse. 1832 baute der Amerikaner Walter R. Johnson eine ähnliche Vorrichtung mit einer Scheibe statt einer Kugel.
Im Februar 1851 zeigte Léon Foucault in Paris die Erddrehung mit seinem Pendel. 1852 folgte ein sorgfältig gebauter Rotor in Kardanringen für einen direkteren Nachweis. In seiner Veröffentlichung schlug er den Namen Gyroskop vor, nach den griechischen Wörtern für Drehen und Sehen. Sein Rotor lief nur etwa 8 bis 10 Minuten, bevor Reibung ihn verlangsamte. Das reichte, um die langsame scheinbare Drehung durch die Erdrotation zu erkennen.
Elektromotoren ermöglichten später dauernden Rotorlauf. In Deutschland bestand Hermann Anschütz-Kaempfes funktionierender Kreiselkompass 1908 seine Prüfungen und kam zur deutschen Marine. Elmer Sperrys Kreiselkompass übernahm die US-Marine 1911. 2003 bezeichnete Analog Devices ADXRS150 und ADXRS300 als die ersten kommerziell verfügbaren, oberflächenmikromechanisch gefertigten Drehratenkreisel mit integrierter Elektronik. MEMS-Kreisel gehören heute zur Standardausstattung von Handys.
Eine Fahrradradrechnung und ihre Grenzen
In Ω = mgr/(Iω) ist r der Abstand vom Auflagepunkt zum Schwerpunkt, oben d genannt, nicht der Radradius. Eine Verwechslung kann für die falsche Anordnung plausibel aussehende Zahlen liefern. m bezeichnet die gesamte getragene Masse, I dagegen die rotierende Masse bezüglich ihrer Drehachse. Eine schwere Achse kann das Gewichtsdrehmoment vergrößern, ohne viel Eigendrehimpuls beizutragen.
Als angenommenes Unterrichtsbeispiel, nicht als Messung des Bildschirmrades, seien m = 2 kg, r = 0,10 m und I = 0,12 kg·m² gegeben. Bei 600 rpm ist ω = 600 × 2π/60 = 62,83 rad/s. Das Gewicht erzeugt 1,962 N·m Drehmoment; der Rotor besitzt 7,54 kg·m²/s Drehimpuls. Die stationäre Präzession beträgt rechnerisch 0,260 rad/s, ein Umlauf etwa 24,2 s. Bei verdoppelten 1200 rpm folgen 0,130 rad/s und 48,3 s. Voraussetzung sind eine waagerechte Achse, stationäre Präzession und vernachlässigbare Lagerverluste.
Bei einem Kreisel liegt die Auflage unter dem Schwerpunkt statt am Ende einer waagerechten Achse. Sowohl das Gewichtsdrehmoment als auch der horizontale Bahnradius des Drehimpulsvektors enthalten den Sinus des Neigungswinkels. In der üblichen Näherung für schnelle Kreisel kürzen sich diese Faktoren. Das bedeutet nicht, dass jeder langsame Kreisel derselben einfachen Formel folgt: Querkomponenten des Drehimpulses werden wichtig, und ein allgemeiner stationärer geneigter Kreisel besitzt zusätzliche Terme. Bei Eigendrehung null ist die Division durch ω undefiniert. Sie sagt weder unendlich schnelle Umläufe voraus noch ersetzt sie die vollständige Fallbewegung.
Hubble misst und verändert seine Drehung mit verschiedener Hardware
Ein Teleskop im Orbit hat keinen Boden zum Abstützen. Ein Motor beschleunigt deshalb ein internes Reaktionsrad. Abgesehen von äußeren Drehmomenten wird dessen Drehimpulszuwachs durch eine entgegengesetzte Änderung am Raumfahrzeug ausgeglichen. Ein Rad bei unveränderter Drehzahl beschleunigt die Teleskopdrehung nicht ständig weiter. Das Steuermoment entsteht durch die Änderung seines Drehimpulses. Das unterscheidet das Reaktionsrad als Aktuator vom Kreisel als Sensor.
NASA beschreibt Hubbles Ausrichtungssystem als Kombination von Sensoren und Aktuatoren. Mechanische Drehratenkreisel messen Richtung und Geschwindigkeit der Drehung; ihre Rotoren laufen mit 19.200 rpm. Reaktionsradeinheiten ändern die Teleskoplage tatsächlich. Sternsensoren und Feinführungssensoren liefern Informationen, die ein Drehratensensor allein nicht geben kann. Der Rechner kombiniert diese Messungen, statt eine frei rotierende Achse als vollständige Himmelskarte zu behandeln.
Im Juni 2024 erläuterte NASA den geplanten Übergang zum Betrieb mit einem Kreisel und weiteren Sensoren. Das sollte die Nutzungsdauer verlängern, nicht plötzlich beweisen, dass ein Sensor alle Drehkomponenten unabhängig misst. Ziele werden langsamer erfasst, und die Beobachtungsflexibilität sinkt teilweise. Die Mitteilung beschreibt eine damalige Betriebsentscheidung, nicht die heutige Zahl intakter Kreisel.
Auch Reaktionsräder haben Grenzen: Dauernde äußere Drehmomente können ihre Drehzahl erhöhen. Hubble nutzt Magnettorquer, die mit dem Erdmagnetfeld wechselwirken, zur Impulsverwaltung. Die Erhaltung gilt für das gesamte System einschließlich dieser äußeren Wechselwirkung. Ein interner Motor allein kann den Gesamtdrehimpuls eines isolierten Raumfahrzeugs nicht beseitigen. Das kardanische Rad demonstriert Richtungsbeständigkeit, simuliert jedoch weder Hubbles Rückkopplungsregelung noch den Impulsabbau.
Licht misst Drehungen ohne rotierenden Rotor
Ein optischer Kreisel schickt Licht in Gegenrichtungen durch einen geschlossenen Weg. Rotation verursacht einen Laufzeitunterschied, den Sagnac-Effekt. Für eine einfache Vakuumschleife bei gewöhnlichen Drehgeschwindigkeiten gilt Δt ≈ 4AΩ/c². A ist die senkrecht zur Drehachse projizierte eingeschlossene Fläche, c die Lichtgeschwindigkeit. Verglichen werden gegenläufige Wege in einem rotierenden Gerät. Ein lokaler Beobachter muss dabei keine unterschiedliche Lichtgeschwindigkeit feststellen.
Ein Ringlaser erzeugt in beiden Richtungen Schwingungen eines Laserresonators. Die Rotation verursacht einen Frequenzunterschied, der als Schwebung gemessen wird. Ein Faserkreisel teilt gewöhnlich eine externe Lichtquelle in Strahlen auf, die eine Spule in beiden Richtungen durchlaufen; gemessen wird ihre relative Phase. Viele Windungen verstärken die aufsummierte Antwort ohne raumgroße Schleife. Diese Geräte messen Drehraten. Für langfristige absolute Orientierung benötigen sie weiterhin Integration, Kalibrierung und eine äußere Referenz.
Optisch heißt nicht fehlerfrei. Rückgestreutes Licht kann gegenläufige Ringlasermoden koppeln und nahe null Drehung zum Lock-in führen. Mechanisches Dithern ist eine bewährte Gegenmaßnahme; die pauschale Aussage, jeder Laserkreisel habe keine bewegten Teile, geht daher zu weit. Fasersysteme besitzen eigene Temperatur- und Nichtreziprozitätsfehler. Die zitierten Übersichten trennen diese technischen Probleme vom eigentlichen Sagnac-Signal. Keine der beiden Bauarten wird durch die schwingende Siliziumstruktur rechts dargestellt.
Warum ein fahrendes Fahrrad aufrecht bleibt
Ein rotierendes Vorderrad kann Neigung und Lenkung koppeln, doch sein Drehimpuls erklärt das Gleichgewicht nicht vollständig. 2011 berichteten Kooijman und Kollegen über ein selbststabiles Fahrrad ohne den üblichen gyroskopischen Effekt und ohne positiven Nachlauf. Gegenläufige Scheiben kompensierten die Raddrehimpulse, während die Lenkgeometrie leicht negativen Nachlauf erzeugte. Ausreichend schnell angeschoben konnte sich die Versuchsanordnung von einer kleinen seitlichen Störung erholen.
Das belegt nicht, dass gyroskopische Drehmomente bei jedem Fahrrad stets vernachlässigbar sind. Es zeigt, dass sie für Selbststabilität nicht notwendig sind. Auch Massenverteilung und die durch Neigung ausgelöste Lenkbewegung zählen. Ein Fahrer regelt aktiv mit Lenkung und Körper, damit die Kontaktpunkte wieder unter den gemeinsamen Schwerpunkt kommen. Ein Rad in den Händen demonstriert ein echtes Drehmoment, isoliert aber nicht alle Mechanismen eines rollenden Fahrrads. Eine blockierte Lenkung ist wiederum ein anderer Versuch.
Prüfungen auf dem Bildschirm
Bei ausgeschaltetem „Aus Ruhe loslassen“ lassen sich 3000 und 6000 rpm vergleichen. Entscheidend sind sowohl gemessene als auch vorhergesagte Präzession. Erwartet wird eine Abnahme von etwa 2,22 auf 1,11 rad/s; die Umlaufzeit wächst. Verglichen werden zwei stationäre Anfangszustände, keine Aufnahme eines Motors, der dasselbe Rad beschleunigt.
Danach wird bei 3000 rpm „Aus Ruhe loslassen“ aktiviert. Die Spur zeigt nun das beim stationären Start fehlende Nicken. Schnellere Eigendrehung verringert die Absenkung, deren Näherung vom inversen Quadrat des Drehimpulses abhängt. Eine einzelne Schleife bedeutet keine zusätzliche Rotorumdrehung: Die Spur verfolgt das Achsende, nicht eine Markierung am Radumfang.
Schließlich wird „MEMS-Kreisel drehen“ durch null in die Gegenrichtung bewegt. Die Anregungsschwingung bleibt, die rotationsabhängige seitliche Antwort kehrt sich um. Eine Halterung zu drehen ist nicht dasselbe wie die Eigendrehung eines Rotors zu erhöhen. Die Vergrößerung zeigt Phase und Richtung, nicht die tatsächliche Siliziumauslenkung. In einem echten Handy driftet die integrierte fehlerbehaftete Rate auch bei vollkommen regelmäßig aussehender Schwingung.
Wischen Sie über den Radkranz oder drücken Sie „Rad anwerfen“, und die Drehzahl steigt jedes Mal um bis zu 1500 rpm. Greifen Sie das Achsende und drücken Sie es nach unten: Statt zu fallen, schwenkt die Achse schneller seitlich, und der violette Pfeil F und der rote Pfeil τ zeigen den Grund. Schieben Sie es seitlich entlang seines Kreises, steigt die Achse; gegen den Kreis sinkt sie. Hängen Sie ein Gewicht ans Achsende und verlängern Sie den Arm: Das Drehmoment wächst um m·g·r, und die Präzession Ω = τ / (I·ω) wird im selben Maß schneller.
Schalten Sie Reibung ein, um das Rad auslaufen zu sehen. Die Reibungswerte sind Modellwerte: Die Drehzahl fällt mit einer Zeitkonstante von 14 Sekunden, und der Drehpunkt bremst das Kreisen. Sinkt die Drehzahl, wird die Präzession schneller, und die Achse sinkt, bis das Rad am Pfosten lehnt. In der MEMS-Szene ziehen Sie den Drehteller herum oder drücken auf dem Handy „Kreisel meines Handys nutzen“: Die vom Handy gemessene Drehrate treibt dann Drehteller und Coriolis-Anzeige.
Fragen
Warum fällt ein Gyroskop nicht um?
Sein Gewicht erzeugt weiterhin ein Drehmoment. Dieses ändert den Drehimpuls, statt unmittelbar die Achsrichtung festzulegen. Bei großem Drehimpuls entlang der Achse lenkt ein seitliches Drehmoment die Achse seitwärts. Das Gyroskop präzediert, statt zu fallen. Ohne Eigendrehung fällt es in etwa 0,1 Sekunden.
Was ist Präzession?
Die langsame Drehung einer rotierenden Körperachse unter einem Drehmoment. Bei waagerechter Achse auf einem Auflagepunkt gilt Ω = τ / (I·ω), also Gewichtsdrehmoment geteilt durch Drehimpuls.
Warum präzediert ein langsamer werdendes Gyroskop schneller?
Die Präzessionsrate ist Drehmoment durch Drehimpuls. Das Drehmoment bleibt gleich, der Drehimpuls sinkt mit der Eigendrehung. Deshalb steigt die Rate. Halbierte Eigendrehung verdoppelt die Präzession.
Was ist Nutation?
Ein Nicken der Achse zusätzlich zur Präzession. Es entsteht beim Loslassen ohne die für stationäre Präzession nötige seitliche Geschwindigkeit. Schnellere Eigendrehung macht das Nicken kleiner und schneller.
In welche Richtung präzediert ein Gyroskop?
Die Achse bewegt sich in Richtung des Drehmoments. Die gekrümmten Finger der rechten Hand folgen der Eigendrehung, der Daumen zeigt L. Das Gewichtsdrehmoment wirkt waagerecht und senkrecht zur Achse; die Spitze von L folgt ihm. Umgekehrte Eigendrehung kehrt die Präzession um.
Dreht sich der Kreisel im Handy?
Nein. Eine winzige Siliziummasse im MEMS-Gyroskop schwingt hin und her. Bei Drehung des Handys drückt die Corioliskraft sie einige Nanometer seitwärts; Kondensatoren messen die Verschiebung.
Was unterscheidet Gyroskop und Beschleunigungssensor?
Ein Beschleunigungssensor misst lineare Beschleunigung einschließlich Schwerkraft und erkennt so unten. Ein Gyroskop misst die Drehgeschwindigkeit. Handys kombinieren beide mit einem Magnetometer, weil sie sich bei Fehlern ergänzen.
Sind Hubbles Gyroskope die Räder, die es drehen?
Nein. Drehratenkreisel messen Rotation; Reaktionsräder verändern zur Drehung die Drehimpulsverteilung im Raumfahrzeug. Andere Sensoren liefern Richtungsreferenzen, Magnettorquer helfen beim Abbau angesammelten Drehimpulses.
Braucht ein selbststabiles Fahrrad gyroskopischen Raddrehimpuls?
Nein. Kooijman und Kollegen zeigten 2011 Selbststabilität trotz kompensierter gyroskopischer Radeffekte. Bei gewöhnlichen Fahrrädern können diese weiterhin beitragen. Der Versuch widerlegt die Notwendigkeit, nicht jeden möglichen Beitrag.
Enthält ein optischer Kreisel ein rotierendes Rad?
Das Messprinzip benötigt keinen Rotor. Ringlaser und Faserkreisel nutzen den Sagnac-Effekt gegenläufiger Lichtwege. Manche Ringlaser werden gegen Lock-in mechanisch gedithert; das ganze Gerät muss also nicht bewegungslos sein.
Warum driftet ein MEMS-Kreisel bei ruhendem Handy?
Auch im Stillstand kann ein kleiner Nullpunktfehler der Rate bleiben. Seine Integration sammelt einen Orientierungsfehler an. Kalibrierung und weitere Sensoren verringern ihn. Die Schwingung allein liefert keine absolute Richtung.
Begriffe
- Drehimpuls (L): Gegenstück zum Impuls bei Drehbewegungen. Beim Rad gilt L = I·ω entlang der Achse.
- Trägheitsmoment (I): Widerstand gegen Drehbeschleunigung um eine Achse. Entfernte Masse zählt besonders stark.
- Drehmoment (τ): Drehwirkung einer Kraft, τ = r × F. Es ändert den Drehimpuls gemäß dL/dt = τ.
- Präzession: Langsame Drehung einer rotierenden Körperachse unter einem Drehmoment.
- Nutation: Der Präzession überlagertes Nicken der Achse.
- Kardanring: Ring auf zwei Zapfen. Verschachtelte Ringe erlauben dem Inneren jede Orientierung.
- Corioliskraft: Seitliche Kraft auf bewegte Masse im rotierenden Bezugssystem, −2m(Ω × v).
- Prüfmasse: Kleine bewegliche Masse eines MEMS-Sensors, deren Auslenkung gemessen wird.
- MEMS: Mikroelektromechanische Systeme, in Silizium geätzte Maschinen.
Quellen
Philip K. Allan, A History of the Ship's Compass, Naval History 36(6), U.S. Naval Institute, December 2022 (page answers scripted requests with 403; Anschütz-Kaempfe's gyrocompass adopted by the Imperial German Navy two years after 1906; Sperry's adopted by the U.S. Navy in 1911). https://www.usni.org/magazines/naval-history-magazine/2022/december/history-ships-compass (checked 17 October 2026)
The Franklin Institute, Case Files: Elmer A. Sperry (Gyroscopic Compass) (page answers scripted requests with 403; Anschütz-Kaempfe's gyrocompass passed its tests in 1908; Sperry's work from 1911). https://fi.edu/en/science-and-education/collection/case-files/elmer-sperry-gyroscopic-compass (checked 17 October 2026)
Institute of Navigation Museum, The Machine of Bohnenberger. https://www.ion.org/museum/Machine-of-Bohnenberger.cfm (checked 16 October 2026)
Kenyon College, Early Apparatus, Bohnenberger's Apparatus. https://physics.kenyon.edu/EarlyApparatus/Mechanics/Bohnenbergers_Apparatus/Bohnenbergers_Apparatus.html (checked 16 October 2026)
American Physical Society, April Meeting 2012, On the Late Invention of the Gyroscope. https://meetings-archive.aps.org/apr/2012/j15/1 (checked 16 October 2026)
J. Sommeria, Foucault and the rotation of the Earth, Comptes Rendus Physique 18 (2017). https://comptes-rendus.academie-sciences.fr/physique/articles/10.1016/j.crhy.2017.11.003/ (checked 16 October 2026)
Georgia State University HyperPhysics, Precession of Spinning Top. http://hyperphysics.phy-astr.gsu.edu/hbase/top.html (checked 16 October 2026)
Georgia State University HyperPhysics, Gyroscope. http://hyperphysics.phy-astr.gsu.edu/hbase/gyr.html (checked 16 October 2026)
J. Geen and D. Krakauer, New iMEMS Angular-Rate-Sensing Gyroscope, Analog Dialogue 37-03 (2003), copy at Carnegie Mellon University. https://www.cs.cmu.edu/~sensing-sensors/readings/vibrational_gyro-coriolis.pdf (checked 16 October 2026)
A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments, Sensors (2022), PubMed Central. https://pmc.ncbi.nlm.nih.gov/articles/PMC9571586 (checked 16 October 2026)
Calculations on this page: τ = M·g·d, L = I·ω, Ω = τ / L with M = 0.40 kg, d = 0.08 m, I = 4.5 × 10⁻⁴ kg·m², I₁ = 2.81 × 10⁻³ kg·m² (model values).
NASA, Hubble Pointing Control System (rate gyros, reaction wheels and magnetic torquers). https://science.nasa.gov/mission/hubble/observatory/design/pointing-control/
NASA, NASA to Change How It Points Hubble Space Telescope (June 2024 decision). https://science.nasa.gov/missions/hubble/nasa-to-change-how-it-points-hubble-space-telescope/
Cornell University, Researchers explain why bicycles balance themselves (Kooijman et al., Science, 2011). https://news.cornell.edu/stories/2011/04/researchers-explain-why-bicycles-balance-themselves
Choi et al., Sagnac Effect Compensations and Locked States in a Ring Laser Gyroscope, Sensors (2023). https://pmc.ncbi.nlm.nih.gov/articles/PMC9920103/
Rotation Active Sensors Based on Ultrafast Fibre Lasers, Sensors (2021). https://pmc.ncbi.nlm.nih.gov/articles/PMC8159120/
Weitere Exponate
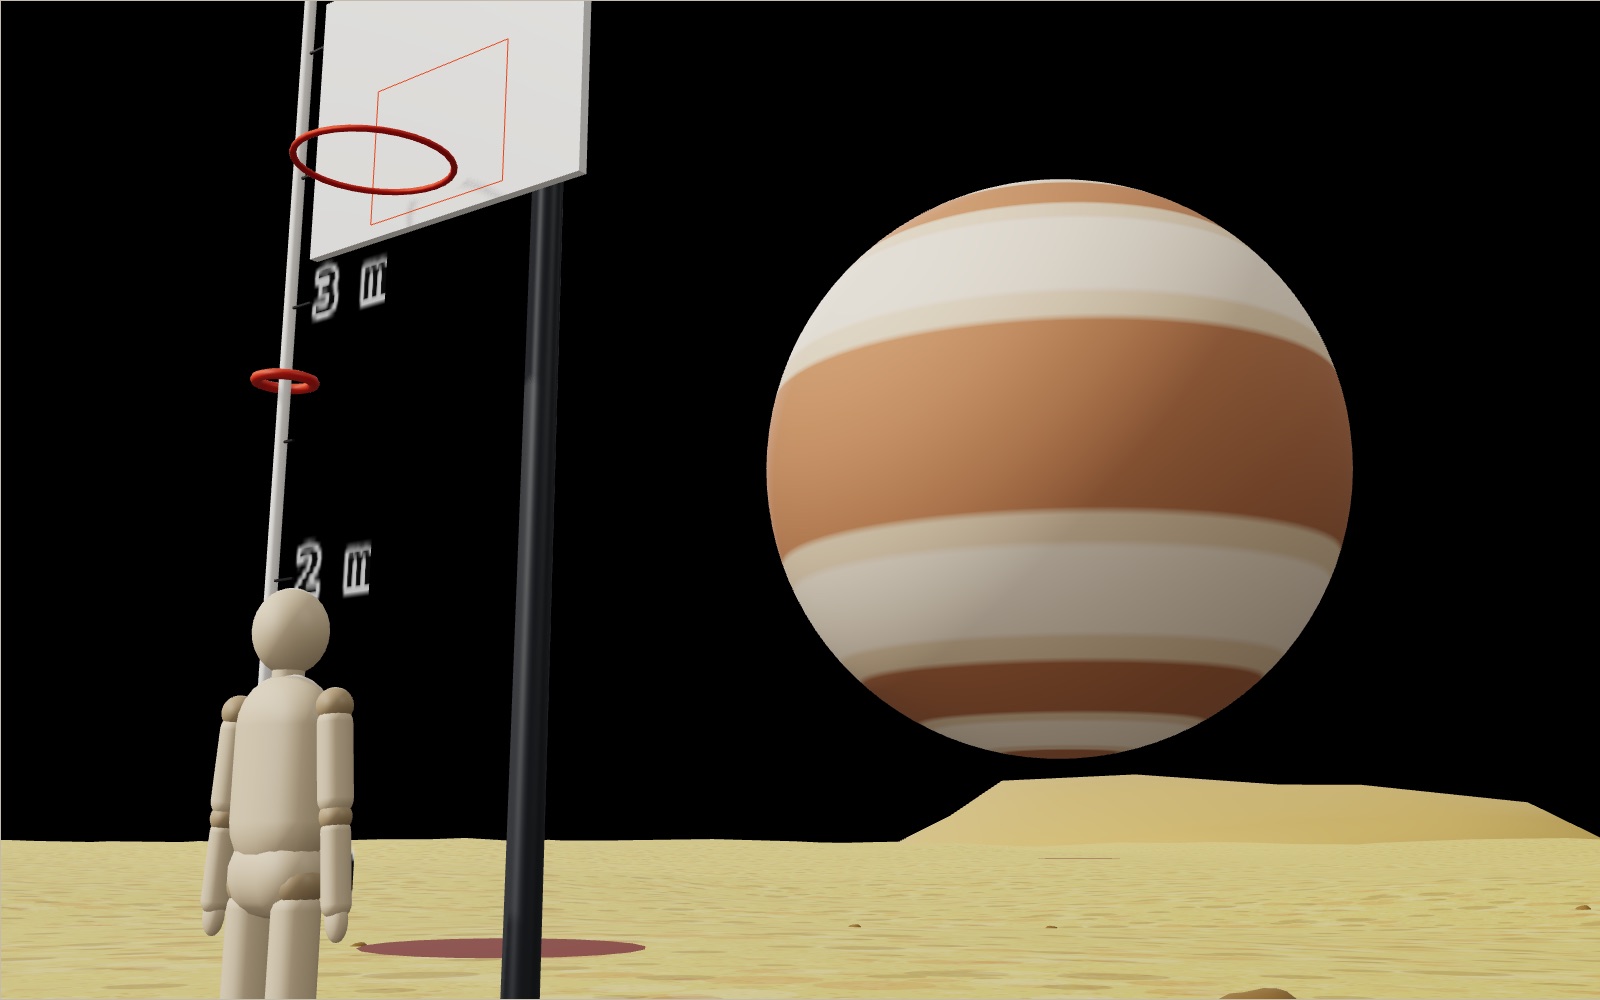
Gewicht und Sprunghöhe auf anderen Planeten und Monden
Ein Sprung von 50 cm auf der Erde wird auf dem Mond 3 m hoch, auf Ceres 18 m und führt vom Asteroiden Bennu endgültig fort.
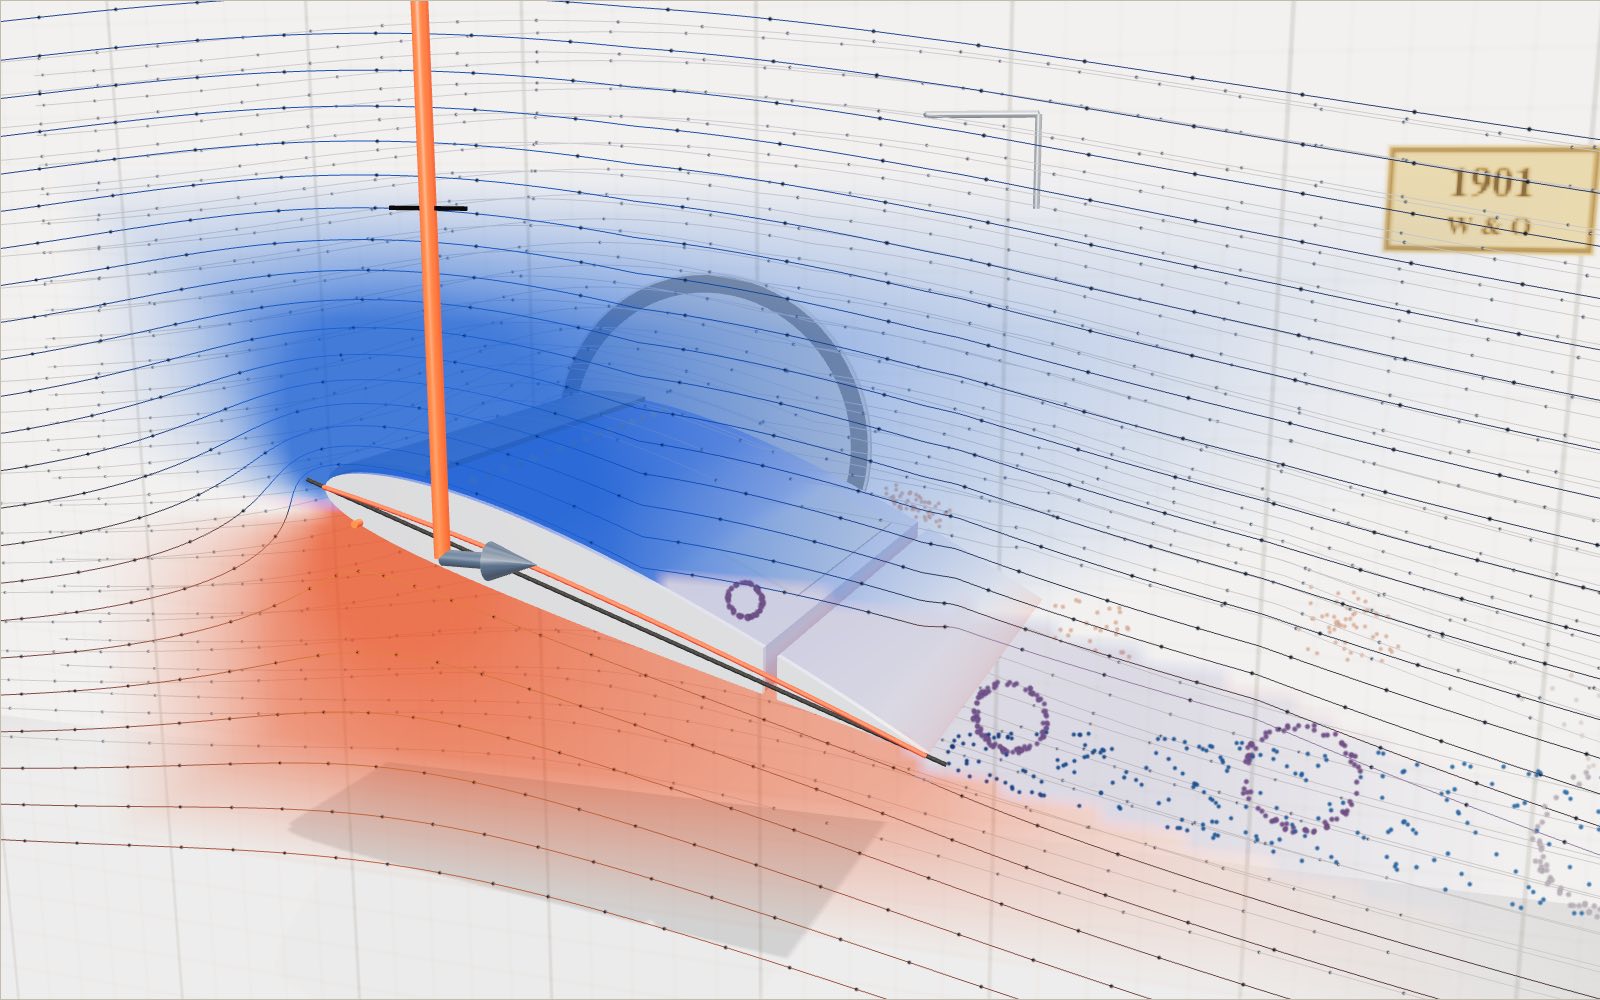
Tragflügel und Auftrieb: interaktiver Simulator
Die Luft über dem Flügel erreicht die Hinterkante zuerst. Sie wartet nicht auf die Luft darunter.
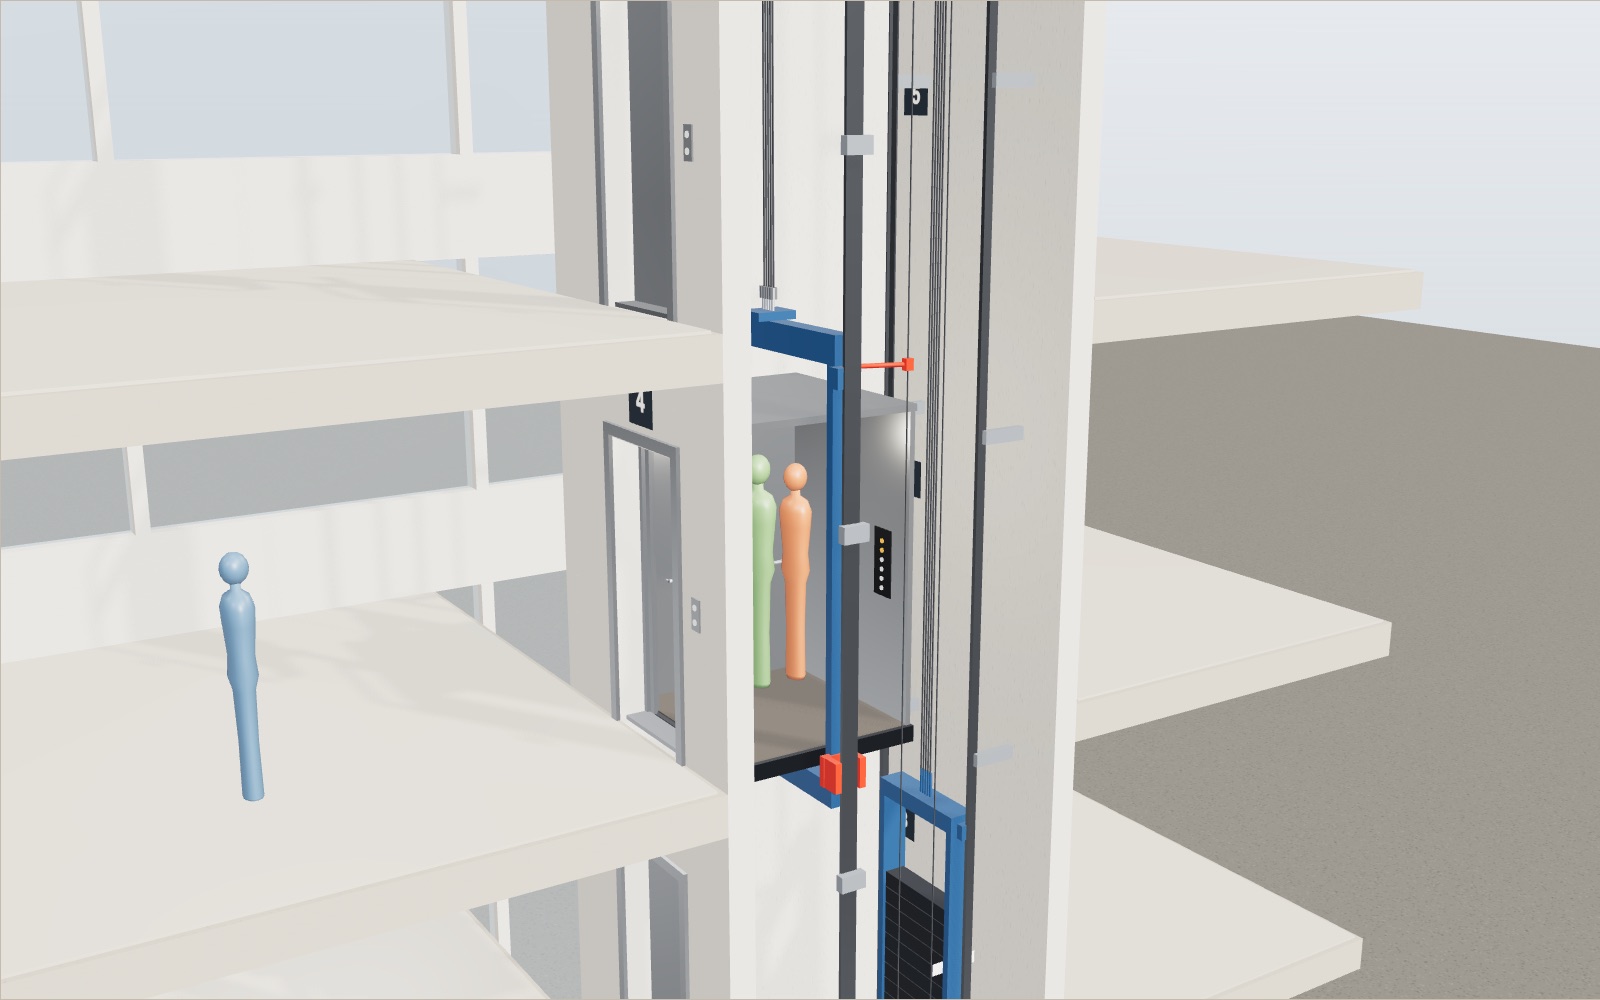
Aufzug: interaktiver Simulator mit Seil und Gegengewicht
Ein voll besetzter Fahrkorb kann fast 2 Tonnen wiegen, doch der Motor muss nur etwa ein Viertel davon heben, weil am anderen Ende der Seile ein Gegengewicht hängt.
Wie funktioniert eine Pendeluhr und wie wirkt ihre Länge?
Eine Pendeluhr zählt Sekunden mit einem 99,4 cm langen Stab. Länge, Temperatur und Ort lassen sich ändern, vier Hemmungen austauschen und ihre täglichen Gangfehler vergleichen.
Apollo-Landestellen zu Fuß erkunden und den Rover fahren
Bei 1,6 m Augenhöhe auf dem Mond liegt der Horizont nur etwa 2,4 km entfernt. Hier sind alle sechs Apollo-Landestellen, von Tranquility Base bis Taurus-Littrow.
Zu Fuß durch ein maßstabsgetreues Sonnensystem
Schrumpft man die Sonne auf eine Kugel von 1,39 m, wird die Erde zur 1,27-cm-Murmel 150 m den Weg hinunter, Neptun liegt 4,5 km entfernt und Voyager 1 wäre bei 25,7 km.