図 46しくみ館
ジャイロスコープが倒れないしくみ
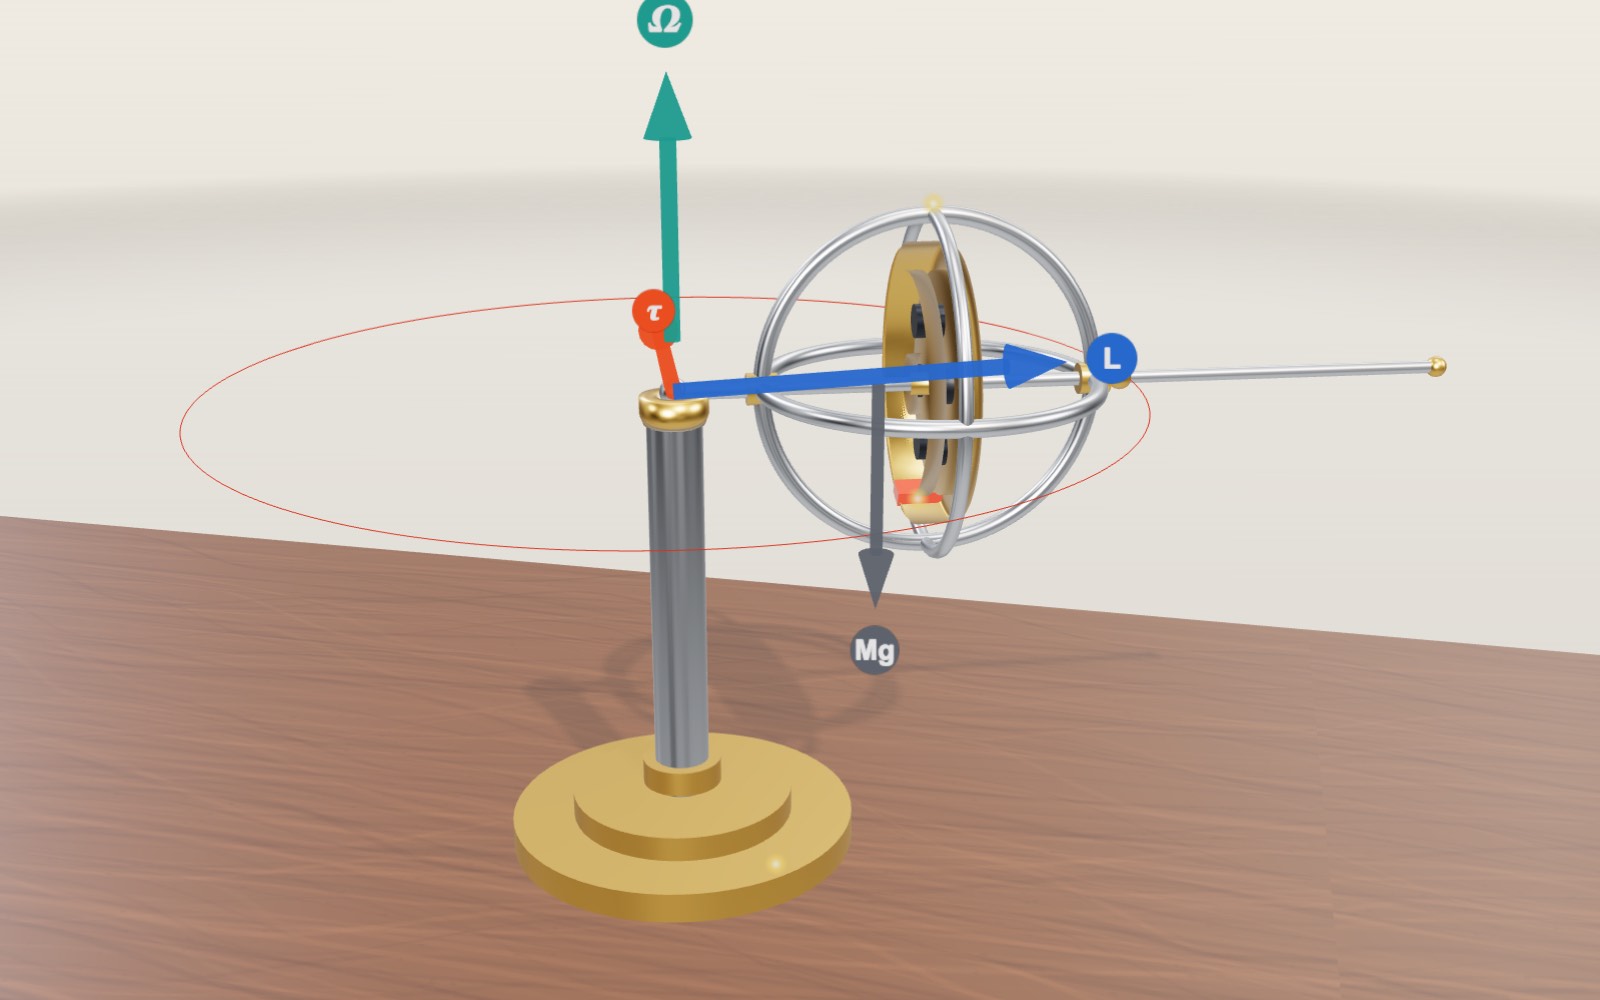
3,000 rpm で回る車輪は軸の片端だけを支柱に載せても倒れず、2.8 秒に 1 回、支柱のまわりを回ります。
この端末では 3D を表示できません。下の解説のステップを文章で読むことができます。
1 / 10 倒れない車輪真ちゅうの車輪は 3,000 rpm で回り、軸の片端だけで支柱に載ります。落下せずゆっくり周回する横向きの回転が歳差運動です。画面の車輪自体は、計算上の運動より 50 倍遅く回します。
ドラッグで回転、ホイールか二本指で拡大します。
このモデルが見せるもの
回転するジャイロスコープが倒れないのは、重力のトルクが角運動量を横向きに変え、軸を支点のまわりに歳差運動させるためです。重力が消えたわけでも、車輪の重さがなくなったわけでもありません。同じ車輪でも、回転していなければ落下します。
自転車の車輪を軸の片端で支えて手を離すと、車輪は落ちます。先に勢いよく回すと、違うことが起きます。車輪は持ち上がったまま、軸の自由端がゆっくり円を描き始めます。塔の先端で支えたおもちゃのジャイロも同じです。このページでは実験を 3D で再現して理由を計算し、同じ物理が現れる別の 2 例、3 重のジンバルで支えた車輪と、スマートフォン内の振動するシリコンジャイロも示します。
作業台の中央には、直径 110 mm の真ちゅうの車輪が、3 個の鋼製リングからなる枠に収まっています。枠の片側から先端に球のついた短い軸が突き出し、その球が支柱上の小さな受け皿に載っています。反対側には支えがありません。初めの回転数は 3,000 rpm で、枠全体は約 2.8 秒に 1 回、支柱のまわりを回ります。このゆっくりした横向きの回転が歳差運動です。
隅の表示には、自転、角運動量 L、重力によるトルク、教科書の式による歳差の角速度、モデル自身の運動から測った角速度が出ます。下の曲線は自転に対する歳差の角速度です。場面の矢印は運動を説明するベクトルで、青が角運動量、赤がトルク、灰色が重力、緑が歳差運動を示します。
台の左には、フォーク上の 3 重ジンバルに支えられた車輪があります。スライダーでフォークを回せるほか、モデルが手で持ったときのように揺らします。右には、実物を表す小さなチップの上に MEMS ジャイロの拡大模型があり、回転台ごと回せます。
回転する車輪が落ちずに横へ動く理由
まず車輪を回さない場合です。重力 Mg は支点から 80 mm 離れた重心に下向きに働きます。支点から離れた位置で働く力はトルクを生み、ここでは支点を通る水平線のまわりに軸を下へ回そうとします。自転がなければ、車輪は振り子として落下します。自転のスライダーをゼロにすると、モデルでも軸が約 0.13 秒で 52° 下がり、車輪は支柱に寄りかかります。
次に車輪を回します。回転する車輪には、大きさと向きを持つ角運動量があります。大きさは I·ω、つまり軸まわりの慣性モーメントと自転の角速度の積で、向きは軸に沿います。トルクと角運動量を結ぶ法則は次の式です。
dL/dt = τ
トルクが直接決めるのは軸の向きではなく、角運動量がどの向きにどれだけ速く変わるかです。ここではトルクは水平で軸に直交します。短い時間に L は水平に少し横へ変わり、L の矢印の先は下ではなく横へ動きます。軸もそれに従います。少し後には軸とともにトルクの向きも変わり、次の変化もまた横向きです。L の先は円を描き、車輪も同じように動きます。
物を落としてきた経験からは、重力なら落下させるはずだと感じます。ある意味ではその通りで、重力は一定の割合で角運動量を変え続けています。ただし軸方向にすでに大きな角運動量があると、一定の横向きの変化は、それを下へ倒す代わりに向きを回すのです。
数値を使った計算
モデルの値は次の通りです。この大きさの卓上ジャイロを表す値で、特定の製品の仕様ではありません。
- 全質量 M = 0.40 kg、支点から重心まで d = 0.08 m
- 軸まわりの慣性モーメント I = 4.5 × 10⁻⁴ kg·m²
- 支点を通る水平線まわりの慣性モーメント I₁ = 2.81 × 10⁻³ kg·m²
軸が水平のとき、重力のトルクは次の値です。
τ = M·g·d = 0.40 × 9.81 × 0.08 = 0.314 N·m
3,000 rpm では自転の角速度は 3,000 × 2π / 60 = 314.2 rad/s なので、角運動量は次のようになります。
L = I·ω = 4.5 × 10⁻⁴ × 314.2 = 0.141 kg·m²/s
時間 dt の間に L の先は横へ τ·dt だけ動きます。これを L の長さで割ると軸が回る角度になり、歳差の角速度は次の値です。
Ω = τ / (I·ω) = 0.314 / 0.141 = 2.22 rad/s
これは毎秒 127° で、支柱を 1 周する時間は 2π / 2.22 = 2.83 秒です。自転を 6,000 rpm に倍増すると L は 0.283 に倍増し、Ω は 1.11 rad/s に半減して、1 周に 5.66 秒かかります。1,500 rpm では 4.44 rad/s、1 周は 1.41 秒です。自転が遅いほど歳差は速くなります。おもちゃのジャイロが減速につれて速く周回し、やがて揺れて倒れるのはこのためです。
モデルはこの式で車輪を動かしているのではありません。固定点を持つ剛体の運動方程式全体を積分しています。角運動量には dL/dt = τ、軸の方向 a には da/dt = ω × a を使い、角速度 ω は L と 2 つの慣性モーメントから求めます。4 次の Runge-Kutta 法を 0.5 ミリ秒刻みで使い、その後で実際の軸の周回速度を測ります。2,000 rpm で対応する横向きの速度を与えると、積分による歳差は 3.331 rad/s、4,000 rpm では 1.665 rad/s です。比は 2.000 で、式の反比例と一致します。軸が厳密に水平なら式は正確で、高速自転の近似は不要です。積分結果も小数第 3 位まで一致します。
章動:手を離したときのうなずき
一定の歳差には、初めから適切な横向きの速度が必要です。上の式はその定常状態を表します。枠を静止させて離すと、横向きの運動はゼロから始まり、重力がそれを作らねばなりません。初めは軸が少し落ちます。その間にトルクが横向きの運動を増やし、それが軸を持ち上げます。軸は行き過ぎて止まり、再び下がり、歳差しながら上下を繰り返します。これが章動です。
「静止状態から解放」をオンにすると、このように車輪を離します。赤い線は軸端の軌跡です。滑らかな円ではなく、上部に鋭い尖点を持つループが並びます。尖点では軸が一瞬止まり、再び下がります。
高速自転では便利な近似が 2 つあります。軸の下降角は約 2·I₁·τ / L² rad、うなずく回数は毎秒約 L / (2π·I₁) です。3,000 rpm では 5.1° と毎秒 8.0 回で、積分結果は 5.0° と 8.05 回です。1,500 rpm はこの意味での高速ではなく、予測の 20° と毎秒 4.0 回に対し積分は 18.5° と毎秒 4.3 回になります。6,000 rpm なら下降は 1.3° に縮み、ほとんど気づかない震えになります。下降は 1/L² に比例するため、十分に回したジャイロはほぼうなずきません。
静止状態から離した車輪の平均歳差は定常値より少し遅く、1,500 rpm では 4.44 ではなく 4.20 rad/s です。数百 rpm 未満では下降が大きすぎて、回復する前に支柱にぶつかります。実物では支点の摩擦が数秒で章動を減衰させ、滑らかな歳差が残ります。モデルには摩擦がないため、設定を変えるまで章動が続きます。
3 重のジンバルで向きを保つ
ジンバルは 2 本のピンで回るリングです。リングを入れ子にして、各組のピンを前の組と直角に配置すると、内側は軸受にねじられず任意の向きを取れます。左の展示には 3 個あります。外側はフォークの垂直ピン、中間は外側リングの水平ピン、内側は中間リングのピンで回り、内側が車輪を支えます。
「ジンバル台を回す」を動かすとフォークが回り、球継手上でも揺れます。リングが運動を吸収し、車輪の軸は薄い青線に沿って同じ向きを保ちます。理由は先ほどと同じ法則です。理想的な支点では車輪にトルクが伝わらず、dL/dt = 0 なので L も軸も空間に対して一定です。
厳密には、軸受が理想的なら回っていない車輪も向きを保ちます。回す力がないからです。実際の軸受は理想的ではないため、自転に意味があります。小さな摩擦トルク τ_f による回転車輪の向きのずれは τ_f / L にすぎず、高速で重いローターは大きな L を持ちます。船や航空機、ロケットが回っても軸の向きを保つ性質が、航法に役立ちました。この部分のモデルは向きを固定するリング角を解いており、リングの動力学を積分してはいません。
スマートフォンのジャイロのしくみ
スマートフォンに回転車輪はありません。ジャイロは MEMS、微小電気機械システムです。数 mm のシリコンに加工した部品が数 µm 動きます。回転の代わりに、小さな検出質量を一方向に、通常数十 kHz の一定の共振周波数で往復駆動します。チップが測るのは向きではなく、回される速さです。
原理はコリオリの力です。回転座標系から見ると、速度 v で動く質量には、運動に直交する横向きの力 −2m(Ω × v) が働きます。チップが回らなければ検出質量は直線的に往復します。チップ面に垂直な軸のまわりに角速度 Ω で回ると、行きと帰りで逆向きの横力を受けます。質量を支える枠は、駆動方向と直交する方向だけに動けるばねで吊られています。枠の指状電極と固定電極が交互に並び、コンデンサーを作ります。枠がずれると隙間と静電容量が変わり、回路が角速度へ換算します。
「MEMS ジャイロを回す」を動かすと、チップと拡大模型が回転台とともに回ります。青矢印は駆動速度、赤矢印はそれに同期して左右に変わるコリオリの力です。2 つ目の表示は典型例の計算値で、仕様書ではありません。20 kHz、振幅 10 µm では速度は 1.26 m/s になります。スマートフォンを見ようと回す程度の毎秒 100° では、コリオリ加速度は 2 × 1.745 × 1.26 = 4.4 m/s²、ほぼ g の半分です。検出ばねを 22 kHz に調整すると、枠の変位は約 1.3 nm です。模型の動きは数百万倍に拡大しています。
構造は Analog Devices の共振質量式ジャイロの説明など、公表資料から簡略化しました。実際の多くのチップは 2 個または 4 個の質量を逆方向に動かし、通常の加速度や振動を相殺しながら回転信号を加算します。スマートフォンは 3 軸すべての回転を検出するジャイロを搭載します。
回転車輪と振動質量の比較
| 回転車輪式ジャイロ | MEMS ジャイロ | |
|---|---|---|
| 動く部分 | 数千 rpm のローター | 数十 kHz で振動するシリコン質量 |
| 得られるもの | 一定に保つ方向 | 回転の速さ |
| 物理法則 | 角運動量、dL/dt = τ | コリオリの力、−2m(Ω × v) |
| 大きさ | 手のひら大から船用まで | 数 mm |
| 主な弱点 | 軸受の摩擦、摩耗、始動時間 | 角速度の小さな誤差の蓄積 |
最後の行はスマートフォンで重要です。向きを知るため、ソフトウェアは角速度を時間にわたって足し合わせます。毎秒わずか 0.01° の誤差も、1 分後には 0.6°、1 時間後には 36° になります。そのため、下向きを知る加速度計と、おおよその北を知る磁力計を併用します。
このモデルで省いたこと
- 摩擦はありません。自転はスライダーの値を永遠に保ち、章動も減衰しません。実物のおもちゃは減速し、歳差が速くなり、揺れて 1~2 分で倒れます。
- 車輪と枠を軸対称な 1 個の剛体とし、上記の慣性モーメントを与えています。枠のリングに個別の質量はありません。
- 自転を変えると、枠内のモーターが働いたかのように即座に変わります。「静止状態から解放」がオフなら、定常歳差に必要な横向きの速度も正確に与えます。
- 自転がゼロか低すぎる場合、車輪は縁が支柱に当たる水平から 52° 下で止まり、後でモデルが手動のように持ち上げます。
- ジンバル内の車輪はリング角を解いて方向を固定します。MEMS は駆動されたばねと質量の定常応答を大きく拡大し、20 kHz から毎秒約 1 周期に遅くしています。
ジャイロスコープの歴史
こまは古くからありますが、この装置には記録上の出発点があります。1817 年、テュービンゲンの教授 Johann Bohnenberger は、ジンバルで支えた重い回転球を記述し、単に「機械」と呼びました。講義では回転体が軸を保つ性質と地軸の歳差を示しました。1832 年にはアメリカの Walter R. Johnson が球の代わりに円板を使いました。
1851 年 2 月、Léon Foucault は パリで振り子によって地球の自転を示しました。1852 年には、より直接的に示すため精巧なジンバル付きローターを作り、その論文で、回転と見ることを表すギリシャ語から gyroscope と名づけました。ローターは摩擦で遅くなるまで約 8~10 分しか回せませんでしたが、地球の自転によるゆっくりした見かけの向きの変化を観察できました。
後に電動機で回転を維持できるようになりました。ドイツの Hermann Anschütz-Kaempfe のジャイロコンパスは 1908 年に試験を通過してドイツ海軍で使われ、Elmer Sperry のものは 1911 年にアメリカ海軍に採用されました。2003 年、Analog Devices は ADXRS150 と ADXRS300 を、電子回路を集積した表面マイクロマシニング式角速度ジャイロとして初の市販品と説明しました。現在、MEMS ジャイロはスマートフォンの標準装備です。
自転車の車輪の計算と限界
式 Ω = mgr/(Iω) の r は支点から重心までの距離で、上の d と同じです。車輪の半径ではありません。混同すると別の装置についてもっともらしい値が出ます。m は支える全質量ですが、I は自転軸まわりの回転質量を表します。重い軸は、角運動量にはあまり寄与せず重力トルクを増すことがあります。
画面上の実測ではなく、教室の自転車車輪実験を仮定します。m = 2 kg、r = 0.10 m、I = 0.12 kg·m² とします。600 rpm では ω = 600 × 2π/60 = 62.83 rad/s です。トルクは 1.962 N·m、角運動量は 7.54 kg·m²/s となり、定常歳差の予測値は 0.260 rad/s、1 周は約 24.2 s です。1,200 rpm に倍増すると 0.130 rad/s、48.3 s になります。水平軸と定常歳差、無視できる軸受損失を仮定した計算です。
こまでは支点は水平軸の端ではなく重心の下です。重力トルクと角運動量ベクトルが描く水平円の半径には、ともに傾斜角の正弦が含まれ、通常の高速こま近似では相殺します。ただし遅いこまでも常に単純な式が成り立つわけではありません。横方向の角運動量が重要になり、一般の傾いた定常こまには追加項があります。自転がゼロでは ω で割れません。無限に速い周回を予測する式でも、落下運動全体の代わりでもありません。
Hubble は回転の測定と変更に別の装置を使う
軌道上の望遠鏡には踏ん張る床がありません。向きを変えるには、内部のリアクションホイールをモーターで加速します。外部トルクを除けば、車輪が得た角運動量は宇宙機の逆向きの変化と釣り合います。一定速度で回し続けても望遠鏡の回転は加速し続けません。制御トルクを与えるのは車輪の角運動量の変化です。これは作動装置であるリアクションホイールと、センサーであるジャイロの違いです。
NASA は Hubble の指向システムをセンサーと作動装置の組み合わせと説明しています。機械式角速度ジャイロは回転の方向と速さを測り、ローターは 19,200 rpm で回ります。望遠鏡の姿勢を実際に変えるのはリアクションホイールです。スタートラッカーと精密誘導センサーは角速度センサーだけでは得られない基準を与えます。計算機は測定を統合し、自由回転軸を完全な星図と見なすことはありません。
2024 年 6 月の発表で NASA は、残るジャイロと他のセンサーを使う 1 ジャイロ運用への移行計画を説明しました。運用寿命を延ばす方法であり、1 個が突然すべての回転成分を独立に測れるようになった証拠ではありません。目標を捉える時間は長くなり、観測の自由度も一部失われます。この発表は当時の判断で、現在正常なジャイロの数ではありません。
外部トルクが続くとホイールの速度が増すという限界もあります。Hubble は地磁場と作用する磁気トルカーで角運動量を管理します。保存則は外部との相互作用を含む全体系に適用されます。内部モーターだけでは、孤立した宇宙機の全角運動量を消せません。この展示のジンバル車輪は方向保持を示しますが、Hubble のフィードバック制御や角運動量放出は再現しません。
光は回転ローターなしで回転を測れる
光学ジャイロは閉じた経路に逆向きの光を送ります。回転すると伝搬時間に差が生じ、Sagnac 効果と呼ばれます。真空中の単純なループで通常の回転速度なら Δt ≈ 4AΩ/c² です。A は回転軸に垂直な面へ投影した囲み面積、c は光速です。回転装置内の逆向きの経路を比べる現象で、局所観測者にとって一方の光が速い必要はありません。
リングレーザーでは両方向をレーザー共振器の発振にし、回転による周波数差をうなり信号として読みます。光ファイバージャイロは通常、外部光源を分け、コイルを両方向に進む光の位相差を測ります。多数の巻き数で、部屋ほど大きいループを使わず応答を蓄積します。いずれも角速度を測るので、長期の絶対姿勢には積分、校正、外部基準が必要です。
光学式も無誤差ではありません。後方散乱光がリングレーザーの逆方向モードを結合し、ゼロ近くでロックインを生じることがあります。機械的な微小振動は対策の 1 つなので、すべてのレーザージャイロに可動部がないという説明は広すぎます。光ファイバーにも温度や非相反性の誤差があります。引用した総説はこれらの工学的問題と Sagnac 信号を区別しています。どちらも右の振動シリコン構造とは別です。
走る自転車が倒れない理由
回る前輪は傾きと操舵を結びつけますが、その角運動量だけでは自転車の平衡を説明できません。2011 年、Kooijman らは通常のジャイロ効果も正のトレールもない自立走行自転車を報告しました。逆回転する円板で車輪の角運動量を相殺し、操舵幾何はわずかな負のトレールにしました。十分な速さで押すと、小さな横方向の乱れから回復できました。
この結果は、どの自転車でもジャイロトルクが無視できるとは示していません。自己安定性に不可欠ではないと示しています。質量分布や、傾きが操舵を生む仕組みも重要です。乗り手は操舵と身体を動かし、接地点を合成重心の下に戻す能動制御を加えます。手持ちの回転車輪は実在するトルクを示しますが、走る自転車の全機構を切り分けるものではありません。操舵を固定した自転車はまた別の実験です。
画面で確認すること
「静止状態から解放」をオフにし、3,000 rpm と 6,000 rpm を比べます。予測値だけでなく実測の歳差も見ます。約 2.22 rad/s から 1.11 rad/s へ変わり、周回時間は短くならず長くなるはずです。定常の初期条件を 2 つ比べるもので、実際のモーターが同じ車輪を加速する記録ではありません。
次に 3,000 rpm で「静止状態から解放」をオンにします。定常開始ではなかった章動が軌跡に現れます。高速近似の下降は角運動量の逆二乗に依存するので、自転を速めると小さくなります。ループをローターの別の 1 回転と解釈しないでください。軌跡は回転する縁の印ではなく軸端を追います。
最後に「MEMS ジャイロを回す」をゼロから逆向きへ動かします。駆動振動は残り、回転に応じた横応答だけが反転します。台を回すこととローターの自転を増すことは違います。拡大は位相と方向を見せるためで、シリコンの真の変位量ではありません。実機では振動が規則正しく見えても、偏りのある角速度を積分すると向きがずれます。
車輪のふちを指でさっとなでるか「車輪をはじいて回す」を押すと、回転が1回で最大1,500 rpm増えます。軸の端をつかんで下に押すと、軸は落ちずに横へ速く回り、紫のF矢印と赤いτ矢印がその理由を示します。軸の端を円に沿って横に押すと軸は上がり、円と逆向きに押すと下がります。軸の端におもりを掛けて腕を長くすると、トルクがm·g·rだけ大きくなり、歳差Ω = τ / (I·ω)も同じ割合で速くなります。
「摩擦」をオンにすると車輪が止まっていく様子が見られます。摩擦の値はモデル値で、回転は時定数14秒で減り、支点は歳差を引き止めます。回転が落ちるほど歳差は速くなり、軸が下がって車輪が支柱にもたれます。MEMSの場面では回転台をドラッグして回すか、スマホなら「自分のスマホのジャイロを使う」を押してください。スマホが測った回転速度が回転台とコリオリの表示を動かします。
よくある質問
ジャイロスコープが倒れないのはなぜですか?
重力は今もトルクを生みますが、トルクは軸の向きを直接決めず角運動量を変えます。軸に沿う大きな角運動量があると、横向きのトルクが軸を横へ回し、落下の代わりに支点のまわりで歳差します。自転をなくすと約 0.1 秒で落ちます。
歳差運動とは何ですか?
トルクによって回転体の軸がゆっくり回る運動です。水平軸で支点に載るジャイロでは Ω = τ / (I·ω)、重力のトルクを角運動量で割った値です。
減速すると歳差が速くなるのはなぜですか?
歳差の角速度はトルクを角運動量で割った値です。トルクは同じでも自転が遅くなると角運動量が減るため、歳差が速まります。自転を半分にすると歳差は倍になります。
章動とは何ですか?
歳差に重なる軸のうなずきです。定常歳差に必要な横速度を与えず離すと現れます。自転が速いほど、小さく速いうなずきになります。
歳差はどちらへ進みますか?
軸はトルクの方向へ動きます。右手の指を自転方向に曲げると親指が L の向きです。重力トルクは水平で軸に直交し、L の先はその向きへ動きます。自転を逆にすると歳差も逆です。
スマートフォンのジャイロは回っていますか?
いいえ。MEMS ジャイロの小さなシリコン質量が往復振動します。本体を回すとコリオリの力が横へ数 nm 押し、コンデンサーが変位を測ります。
ジャイロと加速度計の違いは何ですか?
加速度計は重力を含む直線加速度を測り、下向きを判断できます。ジャイロは機器が回る速さを測ります。互いの誤差を補うため、スマートフォンは両方と磁力計を使います。
Hubble のジャイロが望遠鏡を回す車輪ですか?
いいえ。角速度ジャイロは回転を測り、リアクションホイールは宇宙機内の角運動量の配分を変えて回します。他のセンサーが指向基準を与え、磁気トルカーが蓄積した角運動量を管理します。
自転車の自己安定には車輪の角運動量が必須ですか?
いいえ。Kooijman らは 2011 年、車輪のジャイロ効果を相殺しても自己安定することを示しました。普通の自転車では寄与し得ます。実験は必要性を否定したのであって、あらゆる寄与を否定したのではありません。
光学ジャイロに回転車輪はありますか?
検出原理にローターは不要です。リングレーザーと光ファイバーは逆向きの光路で Sagnac 効果を使います。一部はロックイン回避のため機械的に振動させるので、装置全体が静止しているとは限りません。
静止したスマートフォンでも MEMS ジャイロがずれるのはなぜですか?
静止中でも角速度の測定値に小さな偏りが残るためです。偽の角速度を積分すると姿勢誤差が蓄積します。校正や他のセンサーで減らせますが、振動だけでは絶対方向は決まりません。
用語
- 角運動量 (L):運動量に対応する回転の量です。車輪では L = I·ω で軸に沿います。
- 慣性モーメント (I):軸まわりに回転を加速しにくい度合いです。軸から遠い質量ほど効きます。
- トルク (τ):力が回そうとする作用、τ = r × F です。dL/dt = τ の割合で角運動量を変えます。
- 歳差運動:トルクによる回転体の軸のゆっくりした回転です。
- 章動:歳差に重なる軸のうなずきです。
- ジンバル:2 本のピンで回るリングです。入れ子にすると内部が任意の向きを取れます。
- コリオリの力:回転座標系で動く質量が受ける横向きの力、−2m(Ω × v) です。
- 検出質量:MEMS センサー内で変位を測る小さな可動質量です。
- MEMS:シリコンに加工した微小電気機械システムです。
参考資料
Philip K. Allan, A History of the Ship's Compass, Naval History 36(6), U.S. Naval Institute, December 2022 (page answers scripted requests with 403; Anschütz-Kaempfe's gyrocompass adopted by the Imperial German Navy two years after 1906; Sperry's adopted by the U.S. Navy in 1911). https://www.usni.org/magazines/naval-history-magazine/2022/december/history-ships-compass (checked 17 October 2026)
The Franklin Institute, Case Files: Elmer A. Sperry (Gyroscopic Compass) (page answers scripted requests with 403; Anschütz-Kaempfe's gyrocompass passed its tests in 1908; Sperry's work from 1911). https://fi.edu/en/science-and-education/collection/case-files/elmer-sperry-gyroscopic-compass (checked 17 October 2026)
Institute of Navigation Museum, The Machine of Bohnenberger. https://www.ion.org/museum/Machine-of-Bohnenberger.cfm (checked 16 October 2026)
Kenyon College, Early Apparatus, Bohnenberger's Apparatus. https://physics.kenyon.edu/EarlyApparatus/Mechanics/Bohnenbergers_Apparatus/Bohnenbergers_Apparatus.html (checked 16 October 2026)
American Physical Society, April Meeting 2012, On the Late Invention of the Gyroscope. https://meetings-archive.aps.org/apr/2012/j15/1 (checked 16 October 2026)
J. Sommeria, Foucault and the rotation of the Earth, Comptes Rendus Physique 18 (2017). https://comptes-rendus.academie-sciences.fr/physique/articles/10.1016/j.crhy.2017.11.003/ (checked 16 October 2026)
Georgia State University HyperPhysics, Precession of Spinning Top. http://hyperphysics.phy-astr.gsu.edu/hbase/top.html (checked 16 October 2026)
Georgia State University HyperPhysics, Gyroscope. http://hyperphysics.phy-astr.gsu.edu/hbase/gyr.html (checked 16 October 2026)
J. Geen and D. Krakauer, New iMEMS Angular-Rate-Sensing Gyroscope, Analog Dialogue 37-03 (2003), copy at Carnegie Mellon University. https://www.cs.cmu.edu/~sensing-sensors/readings/vibrational_gyro-coriolis.pdf (checked 16 October 2026)
A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments, Sensors (2022), PubMed Central. https://pmc.ncbi.nlm.nih.gov/articles/PMC9571586 (checked 16 October 2026)
Calculations on this page: τ = M·g·d, L = I·ω, Ω = τ / L with M = 0.40 kg, d = 0.08 m, I = 4.5 × 10⁻⁴ kg·m², I₁ = 2.81 × 10⁻³ kg·m² (model values).
NASA, Hubble Pointing Control System (rate gyros, reaction wheels and magnetic torquers). https://science.nasa.gov/mission/hubble/observatory/design/pointing-control/
NASA, NASA to Change How It Points Hubble Space Telescope (June 2024 decision). https://science.nasa.gov/missions/hubble/nasa-to-change-how-it-points-hubble-space-telescope/
Cornell University, Researchers explain why bicycles balance themselves (Kooijman et al., Science, 2011). https://news.cornell.edu/stories/2011/04/researchers-explain-why-bicycles-balance-themselves
Choi et al., Sagnac Effect Compensations and Locked States in a Ring Laser Gyroscope, Sensors (2023). https://pmc.ncbi.nlm.nih.gov/articles/PMC9920103/
Rotation Active Sensors Based on Ultrafast Fibre Lasers, Sensors (2021). https://pmc.ncbi.nlm.nih.gov/articles/PMC8159120/
ほかの展示
惑星や衛星で変わる体重とジャンプのしくみ
地球で 50 cm のジャンプが、月では 3 m、ケレスでは 18 m に達し、小惑星ベンヌでは戻ってこられなくなります。
翼の揚力を試す迎え角シミュレーター
翼の上を通る空気は、後縁に先に着きます。下を通る空気を待ってはいません。
エレベーターのしくみを動かして体験:かごと釣り合い錘
人を満載したエレベーターのかごは 2 トン近くになりますが、ロープの反対側につり合おもりが下がっているので、モーターが実際に持ち上げるのはその 4 分の 1 ほどです。
振り子時計のしくみ:長さが時を決める理由
振り子時計は長さ 99.4 cm の棒で秒を数えます。長さや温度、地球上の場所を変え、四つの脱進機を交換して、一日に生じる誤差を比較できます。
アポロの着陸地点を実物大で歩く:機材と月面車の位置
月面で目の高さが 1.6 m なら、地平線までは約 2.4 km しかありません。Tranquility Base から Taurus-Littrow まで、アポロの6つの着陸地点を歩けます。
太陽系の縮尺模型を歩く
太陽を直径 1.39 m の球にすると、地球は道の 150 m 先にある 1.27 cm のビー玉になり、海王星は 4.5 km 先、ボイジャー 1 号は 25.7 km 先になります。