그림 46원리관
자이로스코프 원리: 돌고 있는 바퀴는 왜 넘어지지 않을까
1분에 3,000번 도는 바퀴는 축 한쪽 끝만 기둥에 걸쳐 놓아도 떨어지지 않고 2.8초에 한 번씩 기둥 둘레를 돕니다.
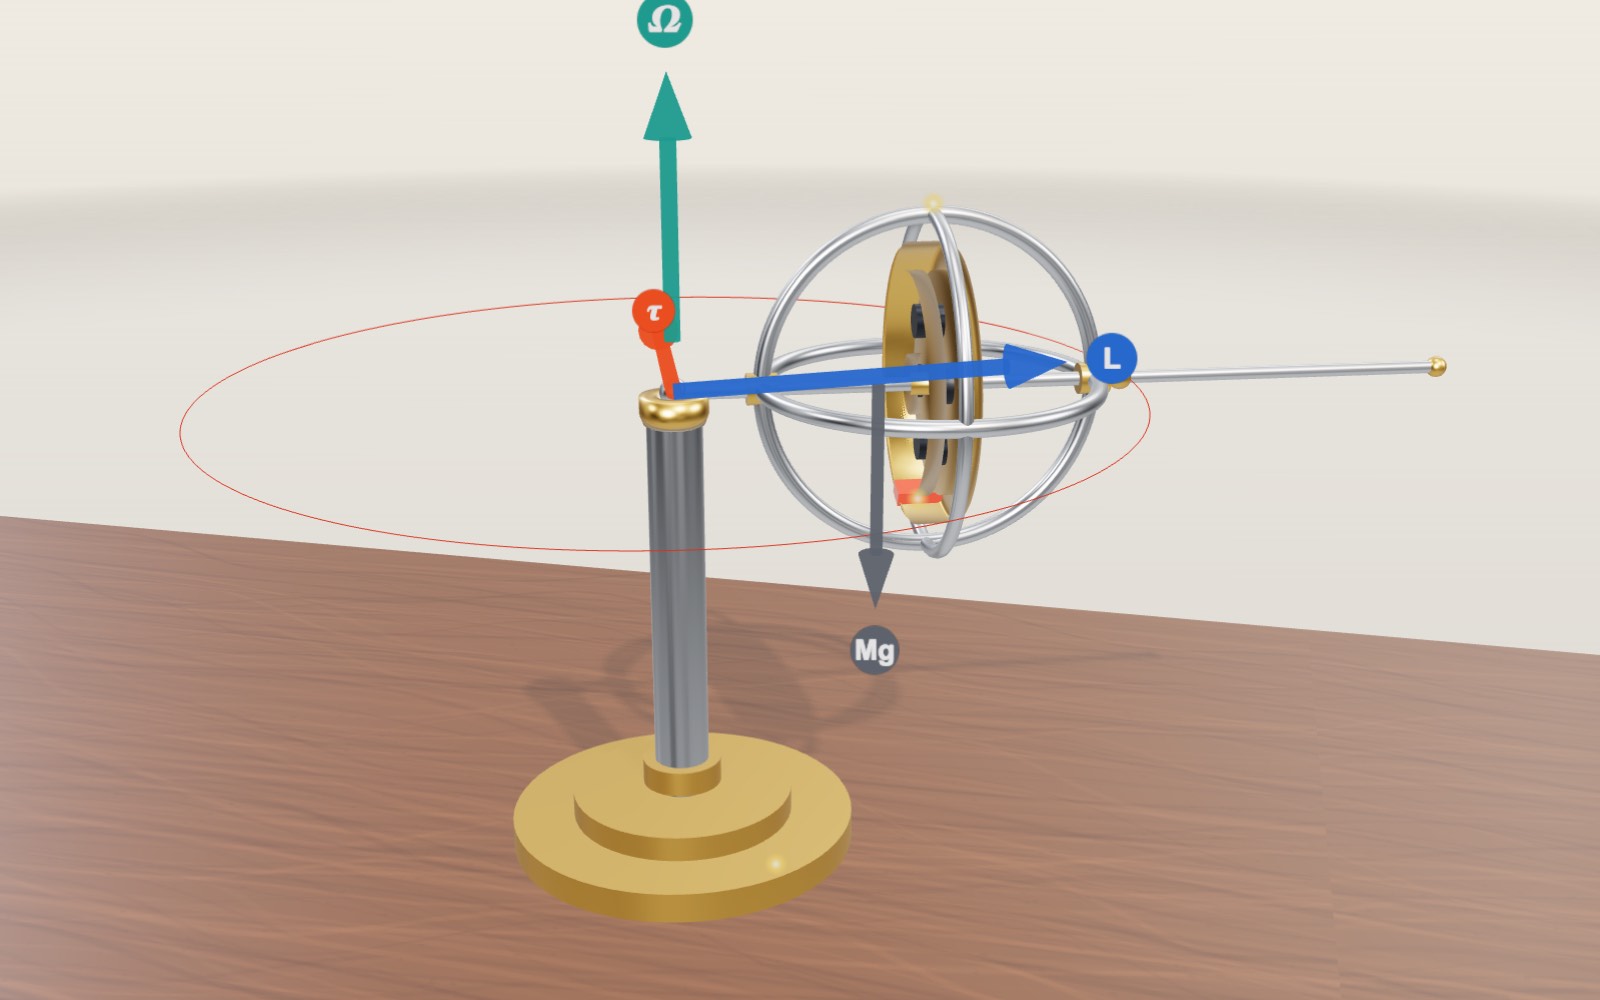
이 기기에서는 3D를 띄울 수 없습니다. 아래 안내 단계를 글로 볼 수 있습니다.
1 / 10 떨어지지 않는 바퀴황동 바퀴가 1분에 3,000번 돌고, 축은 한쪽 끝만 기둥에 얹혀 있습니다. 바퀴는 떨어지는 대신 기둥 둘레를 천천히 돕니다. 이렇게 옆으로 도는 움직임을 세차운동이라고 합니다. 화면 속 바퀴의 자전은 모형보다 50배 느리게 그렸습니다.
끌어서 돌리고, 휠이나 두 손가락으로 확대하세요.
모형이 보여 주는 것
자전거 바퀴의 축 한쪽 끝만 잡고 손을 놓으면 바퀴는 떨어집니다. 그런데 바퀴를 세게 돌려 놓고 같은 일을 하면 이상한 일이 벌어집니다. 바퀴는 버티고 서 있고, 잡지 않은 축 끝이 천천히 원을 그리며 옆으로 돕니다. 탑 꼭대기에 올려놓은 장난감 자이로스코프도 똑같이 움직입니다. 이 페이지는 그 실험을 3D로 만들고 왜 그렇게 되는지 계산해 봅니다. 그리고 같은 물리가 나타나는 다른 두 곳, 짐벌 세 개에 매단 바퀴와 휴대폰 속 떨리는 실리콘 자이로도 함께 보여 줍니다.
작업대 가운데에는 지름 110 mm 황동 바퀴가 강철 고리 세 개로 된 틀 안에 들어 있습니다. 틀 한쪽으로 끝에 공이 달린 짧은 막대가 나와 있고, 그 공이 기둥 꼭대기의 작은 컵에 얹혀 있습니다. 반대쪽 끝은 아무것도 받치지 않습니다. 처음에는 바퀴가 1분에 3,000번 돌고, 틀 전체가 2.8초쯤에 한 번씩 기둥 둘레를 돕니다. 이렇게 옆으로 천천히 도는 움직임을 세차운동이라고 합니다.
구석의 계기판에는 회전 속도, 각운동량 L, 무게가 만드는 토크, 교과서 공식이 내놓는 세차 속도, 그리고 모형이 자기 움직임에서 직접 잰 세차 속도가 나옵니다. 그 아래 곡선은 회전 속도에 따른 세차 속도입니다. 장면 속 화살표는 움직임 뒤에 있는 벡터들입니다. 파란색이 각운동량, 빨간색이 토크, 회색이 무게, 초록색이 세차입니다.
작업대 왼쪽에는 포크에 달린 짐벌 세 개 안에 바퀴가 들어 있습니다. 슬라이더로 포크를 돌릴 수 있고, 모형이 손으로 든 것처럼 포크를 흔들기도 합니다. 오른쪽에는 휴대폰용 MEMS 자이로스코프를 크게 확대한 모형이 실제 크기 칩 위에 서 있고, 둘 다 돌릴 수 있는 회전판 위에 있습니다.
바퀴가 떨어지지 않고 옆으로 도는 이유
먼저 바퀴가 돌지 않을 때부터 보겠습니다. 무게 Mg는 받침점에서 80 mm 떨어진 무게중심을 아래로 당깁니다. 받침점에서 떨어진 곳에 걸리는 힘은 토크가 되고, 이 토크는 받침점을 지나는 수평선을 축으로 막대를 아래로 비틀려고 합니다. 돌지 않는 바퀴는 예상대로 움직입니다. 받침점에 매달린 진자처럼 떨어집니다. 회전 속도를 0으로 내리면 모형도 그렇게 합니다. 축은 0.13초쯤 만에 52° 내려가고 바퀴는 기둥에 기대 멈춥니다.
이제 바퀴를 돌려 보겠습니다. 도는 바퀴에는 각운동량이 있고, 각운동량은 크기와 방향을 함께 지닌 양입니다. 크기는 I·ω, 즉 축에 대한 관성 모멘트와 회전 속도를 곱한 값이고, 방향은 축을 따라갑니다. 토크와 각운동량을 잇는 규칙은 짧습니다.
dL/dt = τ
토크는 축의 방향을 정하지 않습니다. 각운동량이 얼마나 빨리, 어느 쪽으로 바뀌는지를 정합니다. 여기서 토크는 수평이고 축과 직각입니다. 그래서 아주 짧은 시간 동안 L이 바뀌는 양은 옆으로 내딛는 작은 수평 걸음이고, L 화살표 끝은 아래가 아니라 옆으로 움직입니다. 축도 함께 갑니다. 잠시 뒤에는 축이 조금 더 돌아가 있고 토크도 따라 돌아가 있으니, 다음 걸음도 다시 옆입니다. L의 끝은 계속 원을 그리고 바퀴도 그렇게 돕니다.
이 대목이 어색하게 느껴지는 것은 평생 물건을 떨어뜨려 본 경험이 무게는 물건을 떨어뜨린다고 말하기 때문입니다. 어떤 뜻에서는 지금도 그렇습니다. 무게는 여전히 일정한 빠르기로 각운동량을 바꾸고 있습니다. 바퀴가 축 방향으로 큰 각운동량을 이미 지니고 있으면, 옆으로 꾸준히 더해지는 변화는 그 각운동량을 쓰러뜨리지 못하고 방향만 돌려 놓습니다.
숫자로 확인해 보기
모형은 다음 값을 씁니다. 이 정도 크기의 탁상용 자이로스코프를 생각한 값이고, 특정 제품의 값은 아닙니다.
- 전체 질량 M = 0.40 kg, 무게중심은 받침점에서 d = 0.08 m
- 축에 대한 관성 모멘트 I = 4.5 × 10⁻⁴ kg·m²
- 받침점을 지나는 수평선에 대한 관성 모멘트 I₁ = 2.81 × 10⁻³ kg·m²
축이 수평일 때 무게가 만드는 토크는 이렇습니다.
τ = M·g·d = 0.40 × 9.81 × 0.08 = 0.314 N·m
3,000 rpm은 3,000 × 2π / 60 = 314.2 rad/s이므로 각운동량은 다음과 같습니다.
L = I·ω = 4.5 × 10⁻⁴ × 314.2 = 0.141 kg·m²/s
짧은 시간 dt 동안 L의 끝은 옆으로 τ·dt만큼 움직입니다. 이것을 L의 길이로 나누면 축이 돈 각도가 되니, 세차 속도는 이렇게 됩니다.
Ω = τ / (I·ω) = 0.314 / 0.141 = 2.22 rad/s
1초에 127°이고, 기둥을 한 바퀴 도는 데 2π / 2.22 = 2.83초가 걸립니다. 회전을 두 배인 6,000 rpm으로 올리면 L도 0.283으로 두 배가 되고, Ω는 절반인 1.11 rad/s, 한 바퀴는 5.66초가 됩니다. 1,500 rpm에서는 4.44 rad/s로 1.41초에 한 바퀴를 돕니다. 바퀴가 느리게 돌수록 세차는 빨라집니다. 장난감 자이로스코프가 힘이 빠질수록 점점 빨리 원을 그리다가, 그 원이 흔들림으로 바뀌고 결국 쓰러지는 것도 이 때문입니다.
모형은 이 공식으로 바퀴를 움직이지 않습니다. 한 점이 고정된 강체의 운동 방정식을 그대로 적분합니다. 각운동량에는 dL/dt = τ를, 축 방향 a에는 da/dt = ω × a를 쓰고, 각속도 ω는 L과 두 관성 모멘트에서 구합니다. 적분은 4차 룽게-쿠타 방법으로 0.5밀리초씩 나아갑니다. 그다음 축이 실제로 얼마나 빨리 도는지 잽니다. 2,000 rpm에서 알맞은 옆 속도를 주고 출발시키면 적분으로 얻은 세차 속도는 3.331 rad/s, 4,000 rpm에서는 1.665 rad/s입니다. 비율은 2.000으로, 공식이 말하는 반비례 그대로입니다. 축이 정확히 수평이면 이 공식은 빨리 돈다는 가정 없이도 정확하고, 적분 결과도 소수 셋째 자리까지 맞습니다.
장동, 손을 놓을 때 생기는 끄덕임
일정한 빠르기로 세차하려면 바퀴가 알맞은 속도로 이미 옆으로 움직이고 있어야 합니다. 위 공식은 그렇게 자리 잡은 상태를 말합니다. 틀을 가만히 잡고 있다가 그냥 놓으면 바퀴는 옆으로 전혀 움직이지 않은 채 출발하고, 그 움직임은 중력이 만들어 줘야 합니다. 그래서 잠깐은 축이 정말 떨어지기 시작합니다. 떨어지는 동안 토크가 옆 움직임을 키우고, 그 옆 움직임이 다시 축을 들어 올립니다. 축은 지나치게 올라갔다 멈추고 다시 내려가기를 되풀이하며, 세차하는 내내 끄덕입니다. 이 끄덕임을 장동이라고 합니다.
「멈춘 채로 놓기」를 켜면 모형이 이렇게 바퀴를 놓습니다. 빨간 선은 축 끝이 지나간 길입니다. 매끈한 원 대신 위쪽이 뾰족한 고리가 줄지어 그려지는데, 뾰족한 곳은 축이 한순간 멈췄다가 다시 내려가는 자리입니다.
빨리 도는 바퀴라면 쓸 만한 어림셈이 두 가지 있습니다. 축은 약 2·I₁·τ / L² 라디안만큼 내려가고, 1초에 약 L / (2π·I₁)번 끄덕입니다. 3,000 rpm에서 이 셈은 5.1°와 1초에 8.0번을 내놓고, 적분한 움직임은 5.0°와 8.05번입니다. 1,500 rpm은 이런 뜻에서 빠른 바퀴가 아니어서 어림셈이 어긋나기 시작합니다. 셈은 20°와 4.0번, 적분은 18.5°와 4.3번입니다. 6,000 rpm으로 돌리면 내려가는 각도가 1.3°로 줄어 거의 알아채기 어려운 떨림이 됩니다. 내려가는 각도가 1/L²에 비례하니, 잘 돌린 자이로스코프는 거의 끄덕이지 않습니다.
가만히 놓았을 때의 평균 세차는 자리 잡은 세차보다 조금 느립니다. 1,500 rpm에서 4.44 rad/s 대신 4.20 rad/s입니다. 몇백 rpm 아래에서는 내려가는 폭이 너무 커서 바퀴가 다시 올라오기 전에 기둥에 부딪힙니다. 실제 자이로스코프에서는 받침점의 마찰이 몇 초 안에 끄덕임을 잦아들게 하고 매끈한 세차만 남깁니다. 모형에는 마찰이 없어서 무언가를 바꿀 때까지 계속 끄덕입니다.
짐벌 세 개 안의 바퀴가 방향을 지키는 이유
짐벌은 핀 두 개로 도는 고리입니다. 고리 안에 고리를 넣고 핀 방향을 하나씩 직각으로 바꿔 끼우면, 가장 안쪽 고리는 베어링이 비틀지 않은 채 어떤 방향이든 될 수 있습니다. 왼쪽 전시물에는 짐벌이 세 개 있습니다. 바깥 짐벌은 포크의 세로 핀으로, 가운데 짐벌은 바깥 고리의 가로 핀으로, 안쪽 짐벌은 가운데 고리의 핀으로 돕니다. 안쪽 고리가 도는 바퀴를 품고 있습니다.
「짐벌 받침 돌리기」 슬라이더를 움직이면 포크가 돌아가고, 모형은 볼 조인트 위에서 포크를 흔들기도 합니다. 고리들이 그 움직임을 받아 내는 동안 바퀴의 축은 흐린 파란 선을 따라 같은 방향을 계속 가리킵니다. 까닭은 앞에서와 같은 규칙입니다. 축받이가 완벽하면 토크가 바퀴에 닿지 못하고, 토크가 없으면 dL/dt = 0이니 L과 축은 공간에서 그대로 있습니다.
엄밀히 말하면 축받이가 완벽할 때는 돌지 않는 바퀴도 제자리에 있습니다. 돌릴 것이 아무것도 없기 때문입니다. 회전이 중요한 것은 실제 축받이가 완벽하지 않아서입니다. 작은 마찰 토크 τ_f가 있으면 도는 바퀴는 τ_f / L의 빠르기로만 방향이 틀어지고, 빠르고 무거운 바퀴는 L이 큽니다. 자이로스코프가 항법에 쓰인 것도 이 덕분입니다. 배나 비행기, 로켓이 그 둘레에서 돌아도 축은 방향을 지킵니다. 이 부분에서 모형은 바퀴의 방향을 고정하는 고리 각도를 계산해 보여 줄 뿐, 고리들의 운동 방정식을 적분하지는 않습니다.
휴대폰 속 자이로가 회전을 재는 방법
휴대폰에는 도는 바퀴가 없습니다. 휴대폰의 자이로스코프는 MEMS(미세전자기계시스템) 소자입니다. 몇 밀리미터 크기 실리콘에 마이크로미터 단위로 움직이는 부품을 깎아 넣었습니다. 무언가를 돌리는 대신 작은 검출 질량을 한 방향으로 일정한 공진 주파수에 맞춰 앞뒤로 흔들고, 그 주파수는 보통 수십 킬로헤르츠입니다. 이 칩이 재는 것은 지금 얼마나 빨리 돌고 있는지이지, 어느 쪽을 향하고 있는지가 아닙니다.
바탕에 있는 물리는 코리올리 힘입니다. 도는 좌표계에서 보면 속도 v로 움직이는 질량은 움직임과 직각인 옆쪽으로 −2m(Ω × v)만큼 밀립니다. 칩이 돌지 않으면 검출 질량은 곧게 앞뒤로만 움직입니다. 칩이 자기 면에 수직인 축을 중심으로 Ω의 빠르기로 돌면, 질량은 한쪽으로 갈 때 한쪽 옆으로, 돌아올 때 반대 옆으로 밀립니다. 질량은 구동 방향과 직각으로만 움직일 수 있게 스프링에 매달린 틀 안에 있습니다. 틀에는 손가락 모양 전극이 줄지어 있고, 고정된 손가락과 엇갈려 축전기를 이룹니다. 틀이 밀리면 틈이 바뀌고 전기 용량도 바뀌며, 회로가 이것을 회전 속도로 바꿉니다.
「MEMS 자이로 돌리기」 슬라이더를 움직이면 회전판이 칩과 확대 모형을 함께 돌립니다. 파란 화살표는 구동 속도이고, 빨간 화살표는 코리올리 힘으로, 구동에 맞춰 좌우로 방향을 바꿉니다. 두 번째 계기판에는 흔한 경우를 가정한 숫자가 나옵니다(데이터시트 값이 아니라 예시입니다). 구동 진폭이 10 µm이고 20 kHz로 흔들면 질량의 최고 속도는 1.26 m/s입니다. 휴대폰을 들어 화면을 볼 때쯤의 빠르기인 1초에 100°로 돌리면 코리올리 가속도는 2 × 1.745 × 1.26 = 4.4 m/s²로, 중력 가속도의 절반에 가깝습니다. 감지 쪽 스프링이 22 kHz에 맞춰져 있으면 이 힘이 틀을 약 1.3 나노미터 밉니다. 모형의 움직임은 수백만 배 키운 것입니다.
여기 그린 구조는 Analog Devices가 공진 질량 자이로를 설명한 자료처럼 공개된 설명을 보고 단순하게 만든 것입니다. 실제 칩은 질량 두 개나 네 개를 서로 반대로 흔드는 경우가 많습니다. 그러면 평범한 가속도나 진동은 서로 지워지고 회전 신호만 더해집니다. 휴대폰에는 세 축의 회전을 모두 재는 3축 자이로가 들어갑니다.
도는 바퀴와 떨리는 질량 비교
| 바퀴 자이로스코프 | MEMS 자이로스코프 | |
|---|---|---|
| 움직이는 부품 | 1분에 수천 번 도는 바퀴 | 수십 kHz로 떠는 실리콘 질량 |
| 알려 주는 것 | 움직이지 않는 방향 | 도는 빠르기 |
| 쓰는 물리 | 각운동량, dL/dt = τ | 코리올리 힘, −2m(Ω × v) |
| 크기 | 손바닥만 한 것부터 배에 싣는 것까지 | 몇 밀리미터 |
| 약점 | 축받이 마찰, 마모, 회전을 올리는 시간 | 빠르기의 작은 오차가 쌓임 |
마지막 줄이 휴대폰에서는 중요합니다. 휴대폰이 어느 쪽을 향하는지 알려면 소프트웨어가 회전 빠르기를 시간에 따라 더해야 합니다. 1초에 0.01°의 오차만 있어도 1분 뒤에는 0.6°, 1시간 뒤에는 36°가 됩니다. 그래서 휴대폰은 아래쪽이 어딘지 아는 가속도계, 북쪽이 대략 어딘지 아는 자기 센서와 자이로를 함께 씁니다.
모형에서 단순하게 한 것
- 마찰을 뺐습니다. 모형에서는 바퀴가 슬라이더 값으로 영원히 돌고 장동도 잦아들지 않습니다. 실제 장난감 자이로스코프는 느려지면서 세차가 점점 빨라지고, 흔들리다가 1~2분 안에 쓰러집니다.
- 바퀴와 틀을 축에 대해 대칭인 강체 하나로 보고 위의 관성 모멘트를 주었습니다. 틀의 고리들에 따로 질량을 주지는 않았습니다.
- 회전 속도를 바꾸면 틀 안의 모터가 한 것처럼 바로 바뀝니다. 「멈춘 채로 놓기」가 꺼져 있으면 자리 잡은 세차에 꼭 맞는 옆 속도도 함께 줍니다.
- 회전이 0이거나 너무 느리면, 바퀴 테두리가 기둥에 닿는 수평 아래 52°에서 멈추고, 잠시 뒤 모형이 손으로 다시 올려 놓습니다.
- 짐벌 속 바퀴의 방향은 고리 각도를 풀어서 고정했습니다. MEMS의 움직임은 강제 진동하는 스프링과 질량의 정상 상태 응답이고, 크게 확대했으며 20 kHz를 1초에 한 번쯤으로 늦췄습니다.
자이로스코프가 나오기까지
팽이는 아주 오래되었지만, 이 기구에는 기록된 출발점이 있습니다. 1817년 튀빙겐 대학교 교수 요한 보넨베르거는 짐벌 안에 무거운 구를 넣어 돌리는 장치를 설명하고 그냥 「기계」라고 불렀습니다. 이 장치는 강의에서 도는 물체가 축을 지키는 모습을 보여 주고, 지구 자전축의 세차를 설명하는 데 쓰였습니다. 1832년에는 미국의 월터 R. 존슨이 구 대신 원판을 쓴 비슷한 장치를 만들었습니다.
1851년 2월 레옹 푸코는 파리에서 진자로 지구의 자전을 보여 주었습니다. 이듬해인 1852년에는 자전을 더 직접 보여 주려고 짐벌 안에서 도는 바퀴를 정밀하게 만들었고, 그 실험을 설명한 논문에서 자이로스코프라는 이름을 제안했습니다. 회전을 뜻하는 그리스어와 본다는 뜻의 그리스어를 합친 말입니다. 푸코의 바퀴는 마찰 때문에 8~10분 정도만 돌았지만, 지구 자전 때문에 생기는 느린 겉보기 회전을 보기에는 충분했습니다.
나중에 전동기가 나오면서 바퀴를 끝없이 돌릴 수 있게 되었습니다. 독일의 헤르만 안쉬츠-켐페가 만든 자이로컴퍼스는 1908년 시험을 통과해 독일 해군에서 쓰였고, 엘머 스페리의 자이로컴퍼스는 1911년 미국 해군에 채택되었습니다. 2003년 Analog Devices는 자사의 ADXRS150과 ADXRS300을 회로를 함께 담은 표면 미세가공 각속도 센서로는 처음 시판된 제품이라고 소개했고, 지금은 MEMS 자이로가 휴대폰의 기본 부품입니다.
자전거 바퀴 계산과 식의 적용 범위
Ω = mgr/(Iω)에서 r은 받침점부터 무게중심까지의 거리이며 앞에서 d로 쓴 거리와 같습니다. 회전하는 바퀴의 반지름이 아닙니다. 두 거리를 혼동하면 그럴듯한 숫자가 나와도 다른 장치의 답을 구하게 됩니다. m은 받침점이 지탱하는 전체 질량이고 I는 회전축 주위의 관성모멘트입니다. 무거운 축은 중력 토크를 키우지만 회전 각운동량에는 적게 기여할 수 있습니다.
화면 속 바퀴의 실측값이 아닌 교실용 자전거 바퀴 실험을 가정합니다. m = 2 kg, r = 0.10 m, I = 0.12 kg·m²로 놓습니다. 600 rpm이면 ω = 600 × 2π/60 = 62.83 rad/s입니다. 중력 토크는 1.962 N·m, 회전 각운동량은 7.54 kg·m²/s입니다. 정상 세차 속도는 0.260 rad/s이고 한 바퀴에 약 24.2 s가 걸립니다. 회전을 1,200 rpm으로 두 배 높이면 0.130 rad/s, 한 바퀴에 48.3 s가 됩니다. 축이 수평이고 세차가 일정하며 베어링 손실이 작다는 가정입니다.
팽이는 수평 축 끝이 아니라 무게중심 아래에서 지지합니다. 중력 토크와 각운동량 벡터가 그리는 수평 원의 반지름에는 모두 기울기 각도의 사인이 들어갑니다. 빠르게 도는 팽이의 근사에서는 이 인자가 약분됩니다. 그렇다고 느리게 도는 모든 팽이에 같은 식을 적용할 수는 없습니다. 가로 방향 각운동량이 중요해지며 일반적인 기울어진 팽이의 정상 세차 식에는 추가 항이 있습니다. 회전이 0이면 ω로 나누는 식은 정의되지 않습니다. 무한히 빠른 세차를 예측하는 것도, 낙하 운동 방정식을 대신하는 것도 아닙니다.
허블의 회전 측정 장치와 자세 변경 장치
궤도 위 망원경에는 몸을 지탱할 바닥이 없습니다. 내부 반작용 휠을 모터로 가속하면 휠이 얻는 각운동량만큼 우주선의 각운동량이 반대로 바뀝니다. 외부 토크가 없다는 조건입니다. 휠을 일정한 속도로 돌린다고 망원경이 계속 더 빠르게 도는 것은 아닙니다. 제어 토크를 만드는 것은 휠 각운동량의 변화입니다. 구동기인 반작용 휠과 센서인 자이로를 구별해야 합니다.
NASA는 허블의 지향 제어계를 센서와 구동기의 조합으로 설명합니다. 기계식 속도 자이로는 회전 방향과 속도를 재며 내부 회전자는 19,200 rpm으로 돕니다. 망원경의 자세를 실제로 바꾸는 장치는 반작용 휠입니다. 별 추적기와 정밀 유도 센서는 속도 센서만으로 알 수 없는 정보를 줍니다. 컴퓨터는 자유롭게 도는 축을 완전한 별자리 지도처럼 쓰는 것이 아니라 여러 측정을 함께 이용합니다.
NASA는 2024년 6월 발표에서 다른 센서와 자이로 하나를 함께 쓰는 운용으로 전환할 계획을 설명했습니다. 수명을 연장하려는 방법이지 센서 하나가 갑자기 모든 회전 성분을 독립적으로 잰다는 뜻은 아닙니다. 관측 대상을 잡는 데 시간이 더 걸리고 관측 방향의 유연성도 줄어듭니다. 이 발표는 당시 운용 결정이며 오늘 정상인 자이로 개수를 나타내지 않습니다.
외부 토크가 계속 걸리면 휠 속도가 누적되는 한계도 있습니다. 허블은 지구 자기장과 상호작용하는 자기 토커로 각운동량을 관리합니다. 보존 법칙은 외부와의 상호작용을 포함한 전체 계에 적용됩니다. 내부 모터만으로 고립된 우주선의 총각운동량을 없앨 수는 없습니다. 화면의 짐벌 바퀴는 방향 유지를 보여 주지만 허블의 피드백 제어나 각운동량 배출을 모사하지는 않습니다.
회전자 없이 빛으로 회전을 재는 방법
광학 자이로는 닫힌 경로를 따라 빛을 서로 반대 방향으로 보냅니다. 장치가 돌면 두 빛의 이동 시간에 차이가 생기며 이를 사냑 효과라고 합니다. 진공 속 단순한 고리를 보통의 회전 속도로 돌릴 때 Δt ≈ 4AΩ/c²입니다. A는 회전축에 수직인 면에 투영한 둘러싸인 넓이이고 c는 빛의 속도입니다. 회전하는 장치 안에서 반대로 진행하는 경로를 비교하는 것입니다. 현지 관찰자가 한쪽 방향 빛의 속도를 더 빠르게 측정한다는 뜻은 아닙니다.
링 레이저에서는 두 방향의 빛이 레이저 공진기의 진동을 이룹니다. 회전에 따른 주파수 차이를 맥놀이 신호로 읽습니다. 광섬유 자이로는 보통 외부 광원에서 나온 빛을 나누어 코일 양방향으로 보내고 상대 위상을 잽니다. 여러 번 감으면 방만 한 고리를 만들지 않아도 응답을 누적할 수 있습니다. 두 장치 모두 회전 속도를 재므로 장기간 절대 자세를 알려면 적분과 보정, 외부 기준이 필요합니다.
광학식에도 오차가 있습니다. 링 레이저에서는 뒤로 산란한 빛이 양방향 모드를 결합하여 0 부근에서 잠금 현상을 일으킬 수 있습니다. 장치를 기계적으로 미세하게 흔드는 디더링은 알려진 대책이므로 모든 레이저 자이로에 움직이는 부품이 없다고 단정할 수 없습니다. 광섬유 방식에도 온도와 비상호성 오차가 있습니다. 출처의 리뷰들은 이런 제작상의 문제와 사냑 신호를 구별합니다. 어느 방식도 화면 오른쪽의 진동 실리콘 구조를 나타내는 것은 아닙니다.
움직이는 자전거가 서 있는 이유
도는 앞바퀴는 기울기와 조향을 연결할 수 있지만 바퀴 각운동량만으로 자전거 균형을 전부 설명할 수는 없습니다. 2011년 Kooijman 연구진은 일반적인 자이로 효과와 양의 트레일 없이도 스스로 균형을 잡는 자전거를 보고했습니다. 역회전 원판으로 바퀴 각운동량을 상쇄했고 조향 구조에는 약한 음의 트레일을 주었습니다. 충분한 속도로 밀면 작은 옆 방향 교란에서 자세를 회복했습니다.
이 결과가 모든 자전거에서 자이로 토크가 무시할 만하다는 뜻은 아닙니다. 스스로 안정해지는 데 반드시 필요한 조건이 아님을 보인 것입니다. 질량 분포와 기울 때 조향되는 방식도 중요합니다. 탑승자는 핸들과 몸을 움직여 접촉점을 합쳐진 무게중심 아래로 되돌리는 능동 제어를 더합니다. 손에 든 회전 바퀴가 만드는 토크는 실제이지만 달리는 자전거의 모든 작용을 분리한 실험은 아닙니다. 조향을 고정한 자전거 역시 다른 조건의 실험입니다.
화면에서 확인할 것
「멈춘 채로 놓기(장동)」를 끈 채 회전 속도 3,000 rpm과 6,000 rpm을 비교합니다. 예상값과 함께 측정 세차 속도를 봅니다. 약 2.22 rad/s에서 1.11 rad/s로 줄고 한 바퀴 시간은 길어져야 합니다. 정상 초기조건 두 개를 비교하는 것이며 실제 모터가 같은 바퀴를 가속하는 기록은 아닙니다.
다음으로 3,000 rpm에서 「멈춘 채로 놓기(장동)」를 켭니다. 정상 출발에서 없던 끄덕임이 궤적에 나타납니다. 빠른 회전 근사에서 낙폭은 각운동량 제곱에 반비례하므로 회전을 높이면 작아집니다. 궤적의 고리 하나를 회전자의 추가 회전으로 읽으면 안 됩니다. 궤적은 테두리에 칠한 점이 아니라 축 끝을 따릅니다.
마지막으로 「MEMS 자이로 돌리기」를 0을 지나 반대 방향으로 움직입니다. 구동 진동은 남지만 회전에 따른 옆 방향 응답은 반전합니다. 받침대를 돌리는 조작과 회전자 속도를 높이는 조작은 다릅니다. 확대 운동은 위상과 방향을 보여 줄 뿐 실리콘 변위의 실제 크기를 나타내지 않습니다. 실제 휴대폰에서는 표시 진동이 일정해도 편향된 회전 속도를 적분하면 방향 오차가 누적됩니다.
바퀴 테두리를 손가락으로 휙 훑거나 「바퀴 휙 돌리기」를 누르면 회전이 한 번에 최대 1,500 rpm 늘어납니다. 축 끝을 잡고 아래로 누르면 축은 떨어지지 않고 옆으로 더 빨리 돌며, 보라색 F 화살표와 빨간 τ 화살표가 그 까닭을 보여 줍니다. 축 끝을 원을 따라 옆으로 밀면 축이 올라가고, 원과 반대로 밀면 내려갑니다. 축 끝에 추를 걸고 팔을 늘이면 토크가 m·g·r 만큼 커지고 세차 Ω = τ / (I·ω) 도 그만큼 빨라집니다.
「마찰」을 켜면 바퀴가 서서히 멈추는 것을 볼 수 있습니다. 마찰 값은 모형 값입니다. 회전은 시간 상수 14초로 줄고 받침은 세차를 붙잡습니다. 회전이 줄수록 세차가 빨라지고 축이 처지다가 바퀴가 기둥에 기댑니다. MEMS 장면에서는 회전판을 끌어 돌리거나, 휴대폰이라면 「내 휴대폰 자이로 쓰기」를 누르세요. 휴대폰이 잰 회전 속도가 회전판과 코리올리 값을 움직입니다.
자주 묻는 질문
자이로스코프는 왜 떨어지지 않나요?
무게는 여전히 토크를 만들지만, 토크는 축의 방향을 정하지 않고 각운동량을 바꿉니다. 축 방향으로 큰 각운동량이 있으면 옆을 향한 토크는 축을 옆으로 돌리기 때문에, 자이로스코프는 떨어지는 대신 받침점 둘레를 세차합니다. 회전을 없애면 0.1초 남짓 만에 떨어집니다.
세차운동이란 무엇인가요?
토크 때문에 도는 물체의 축이 천천히 돌아가는 움직임입니다. 축이 수평인 채 받침점에 얹힌 자이로스코프라면 세차 속도는 Ω = τ / (I·ω), 무게가 만드는 토크를 각운동량으로 나눈 값입니다.
자이로스코프는 왜 느려질수록 빨리 세차하나요?
세차 속도는 토크를 각운동량으로 나눈 값입니다. 토크는 그대로인데 회전이 줄면 각운동량도 줄어드니 세차 속도가 커집니다. 회전이 절반이 되면 세차는 두 배가 됩니다.
장동은 무엇인가요?
세차 위에 겹쳐 나타나는 축의 끄덕임입니다. 자리 잡은 세차에 필요한 옆 속도 없이 자이로스코프를 놓으면 생깁니다. 빨리 돌수록 끄덕임은 작고 잦아집니다.
자이로스코프는 어느 쪽으로 세차하나요?
축은 토크 방향으로 움직입니다. 오른손 손가락을 회전 방향으로 감싸면 엄지가 L의 방향입니다. 무게가 만드는 토크는 수평이고 축과 직각이며, L의 끝은 그쪽으로 움직입니다. 회전 방향을 바꾸면 세차 방향도 바뀝니다.
휴대폰 자이로스코프도 도나요?
돌지 않습니다. 휴대폰은 작은 실리콘 질량이 앞뒤로 떠는 MEMS 자이로스코프를 씁니다. 휴대폰이 돌면 코리올리 힘이 그 질량을 몇 나노미터 옆으로 밀고, 축전기가 그 움직임을 잽니다.
자이로스코프와 가속도계는 무엇이 다른가요?
가속도계는 중력을 포함해 직선 방향의 가속도를 재기 때문에 아래가 어느 쪽인지 압니다. 자이로스코프는 기기가 얼마나 빨리 도는지를 잽니다. 서로의 오차를 메워 주기 때문에 휴대폰은 둘을 함께 쓰고 자기 센서까지 더합니다.
허블 자이로가 망원경을 돌리는 바퀴인가요?
아닙니다. 속도 자이로는 회전을 재고 반작용 휠은 우주선 내부의 각운동량 분포를 바꾸어 자세를 돌립니다. 다른 센서는 지향 기준을 제공하고 자기 토커는 누적된 각운동량을 관리합니다.
자전거가 스스로 균형을 잡으려면 바퀴의 자이로 각운동량이 꼭 필요한가요?
아닙니다. Kooijman 연구진은 2011년 바퀴의 자이로 효과를 상쇄하고도 스스로 안정해지는 자전거를 보였습니다. 일반 자전거에서는 자이로 결합이 기여할 수 있습니다. 실험은 필수 조건이라는 주장을 반박한 것이지 모든 기여를 부정한 것은 아닙니다.
광학 자이로에도 회전 바퀴가 있나요?
감지 원리에는 회전자가 필요하지 않습니다. 링 레이저와 광섬유 자이로는 반대 방향 빛 경로의 사냑 효과를 이용합니다. 일부 링 레이저 장치는 잠금 현상을 피하려고 기계적으로 디더링하므로 장치 전체가 정지해 있어야 하는 것은 아닙니다.
휴대폰이 정지해도 MEMS 자이로 방향에 오차가 쌓이는 이유는 무엇인가요?
정지 중에도 측정 회전 속도에 작은 편향이 남을 수 있습니다. 이 가짜 속도를 적분하면 방향 오차가 누적됩니다. 보정과 다른 센서로 줄일 수 있지만 진동만으로 절대 방향을 정할 수는 없습니다.
용어
- 각운동량(L): 운동량의 회전판입니다. 바퀴라면 L = I·ω이고 축 방향을 가리킵니다.
- 관성 모멘트(I): 어떤 축을 중심으로 돌리기가 얼마나 어려운지를 나타냅니다. 축에서 먼 질량일수록 크게 칩니다.
- 토크(τ): 힘이 물체를 돌리는 효과로 τ = r × F입니다. 각운동량을 dL/dt = τ의 빠르기로 바꿉니다.
- 세차운동: 토크를 받은 회전체의 축이 천천히 돌아가는 움직임입니다.
- 장동: 세차 위에 얹혀 나타나는 축의 끄덕임입니다.
- 짐벌: 핀 두 개로 도는 고리입니다. 여러 겹 겹치면 안쪽 부품이 어떤 방향이든 될 수 있습니다.
- 코리올리 힘: 도는 좌표계에서 움직이는 질량이 옆으로 받는 힘으로 −2m(Ω × v)입니다.
- 검출 질량: MEMS 센서 안에서 움직이며 그 변위를 재는 작은 질량입니다.
- MEMS: 미세전자기계시스템. 실리콘에 깎아 만든 기계입니다.
출처
Philip K. Allan, 「A History of the Ship's Compass」, Naval History 36(6), 미국 해군연구소(USNI), 2022년 12월(자동 요청에 403, 안쉬츠-켐페의 자이로컴퍼스를 1906년 2년 뒤 독일 제국 해군이 채택, 스페리의 것을 1911년 미 해군이 채택). https://www.usni.org/magazines/naval-history-magazine/2022/december/history-ships-compass (2026년 10월 17일 확인)
프랭클린 연구소, 「Case Files: Elmer A. Sperry (Gyroscopic Compass)」(자동 요청에 403, 안쉬츠-켐페의 자이로컴퍼스가 1908년 시험 통과, 스페리는 1911년부터 작업). https://fi.edu/en/science-and-education/collection/case-files/elmer-sperry-gyroscopic-compass (2026년 10월 17일 확인)
미국항법학회(ION) 박물관, The Machine of Bohnenberger. https://www.ion.org/museum/Machine-of-Bohnenberger.cfm (2026년 10월 16일 확인)
케니언 대학, Early Apparatus, Bohnenberger's Apparatus. https://physics.kenyon.edu/EarlyApparatus/Mechanics/Bohnenbergers_Apparatus/Bohnenbergers_Apparatus.html (2026년 10월 16일 확인)
미국물리학회(APS) 2012년 4월 학회, On the Late Invention of the Gyroscope. https://meetings-archive.aps.org/apr/2012/j15/1 (2026년 10월 16일 확인)
J. Sommeria, Foucault and the rotation of the Earth, Comptes Rendus Physique 18(2017). https://comptes-rendus.academie-sciences.fr/physique/articles/10.1016/j.crhy.2017.11.003/ (2026년 10월 16일 확인)
조지아 주립대학교 HyperPhysics, Precession of Spinning Top. http://hyperphysics.phy-astr.gsu.edu/hbase/top.html (2026년 10월 16일 확인)
조지아 주립대학교 HyperPhysics, Gyroscope. http://hyperphysics.phy-astr.gsu.edu/hbase/gyr.html (2026년 10월 16일 확인)
J. Geen, D. Krakauer, New iMEMS Angular-Rate-Sensing Gyroscope, Analog Dialogue 37-03(2003), 카네기멜런 대학교 사본. https://www.cs.cmu.edu/~sensing-sensors/readings/vibrational_gyro-coriolis.pdf (2026년 10월 16일 확인)
A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments, Sensors(2022), PubMed Central. https://pmc.ncbi.nlm.nih.gov/articles/PMC9571586 (2026년 10월 16일 확인)
이 페이지의 계산: τ = M·g·d, L = I·ω, Ω = τ / L에 M = 0.40 kg, d = 0.08 m, I = 4.5 × 10⁻⁴ kg·m², I₁ = 2.81 × 10⁻³ kg·m²(모형 값)를 넣었습니다.
NASA, 허블 지향 제어계(속도 자이로, 반작용 휠, 자기 토커). https://science.nasa.gov/mission/hubble/observatory/design/pointing-control/
NASA, 허블 망원경 지향 방식 변경(2024년 6월 결정). https://science.nasa.gov/missions/hubble/nasa-to-change-how-it-points-hubble-space-telescope/
코넬대학교, 자전거가 스스로 균형을 잡는 이유(Kooijman 외, Science, 2011). https://news.cornell.edu/stories/2011/04/researchers-explain-why-bicycles-balance-themselves
Choi 외, 링 레이저 자이로의 사냑 효과 보상과 잠금 상태, Sensors(2023). https://pmc.ncbi.nlm.nih.gov/articles/PMC9920103/
초고속 광섬유 레이저를 이용한 능동 회전 센서, Sensors(2021). https://pmc.ncbi.nlm.nih.gov/articles/PMC8159120/
함께 보면 좋은 전시
다른 행성과 위성에서 몸무게와 점프 높이
지구에서 50 cm 뛰는 힘이면 달에서는 3 m, 세레스에서는 18 m를 뛰고, 소행성 베누에서는 다시 내려오지 못합니다.
비행기 뜨는 원리: 날개를 기울여 보는 양력과 실속
날개 위를 지난 공기는 아래쪽 공기보다 먼저 뒤끝에 닿습니다. 둘이 같은 시간에 만나지 않습니다.
당구 각도 따라 하기: 겨냥, 회전, 다이아몬드 시스템
회전 없이 만난 같은 무게의 두 공은 직각으로 갈라지고, 가운데를 친 공은 12/49 × v²/(μg) 를 미끄러진 뒤에야 구르기 시작합니다.
도르래와 유압 잭으로 무거운 것을 드는 원리
줄을 여섯 가닥으로 걸면 50 kg 상자를 82 N으로 들 수 있지만, 상자를 1 m 올릴 때마다 줄을 6 m씩 당겨야 합니다.
롤러코스터 원리와 속도를 직접 만든 코스로 확인하기
초속 3 m로 42 m 꼭대기를 넘은 열차는 바닥에서 시속 99 km가 되는데, 그동안 열차를 민 것은 중력뿐입니다.
엘리베이터 작동 원리: 균형추·비상 정지·운행 순서
사람을 가득 태운 엘리베이터 카는 2톤 가까이 나가지만, 로프 반대편에 매달린 균형추 덕분에 모터가 실제로 들어 올리는 무게는 그 4분의 1 남짓입니다.