РИС. 46Как это устроено
Как работает гироскоп и почему он не падает
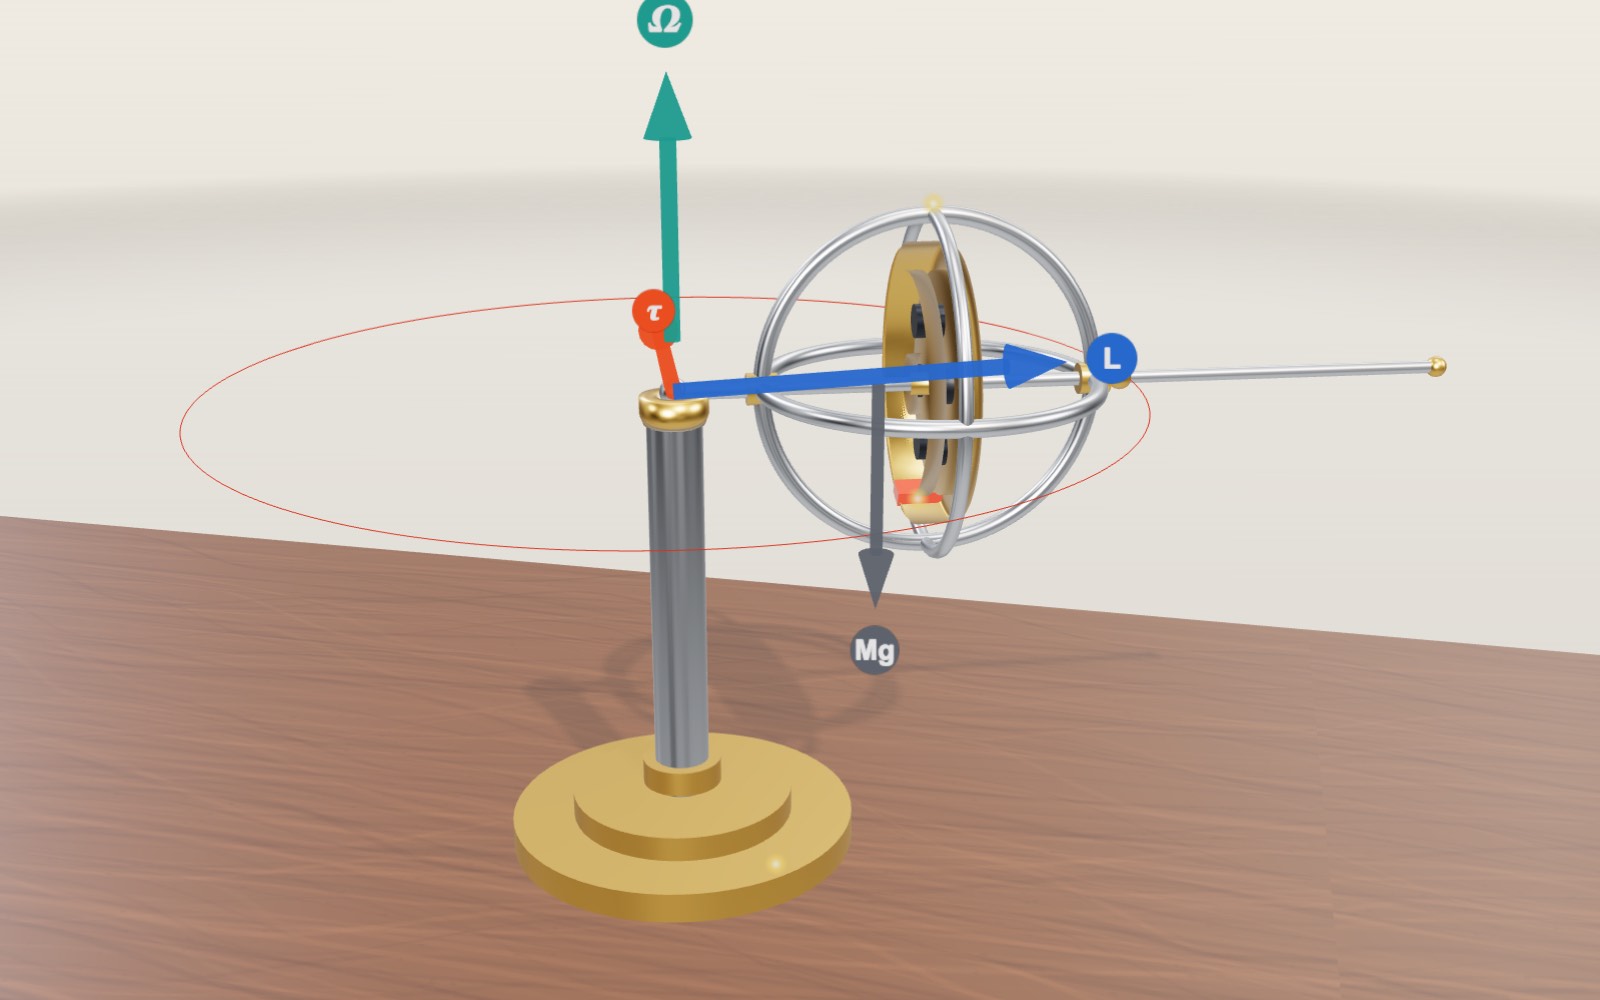
Колесо с вращением 3000 rpm опирается на стойку лишь одним концом оси, но не падает и обходит её раз в 2,8 секунды.
На этом устройстве не получается показать 3D-модель. Шаги экскурсии ниже можно прочитать текстом.
1 / 10 Колесо, которое не падаетЛатунное колесо вращается с 3000 rpm, опираясь на стойку лишь одним концом оси. Оно медленно обходит стойку вместо падения. Этот боковой поворот называют прецессией. На экране само колесо вращается в 50 раз медленнее расчётного движения.
Тяните для поворота. Колесо или щипок меняют масштаб.
Что показывает модель
Вращающийся гироскоп не падает, потому что момент силы тяжести поворачивает его угловой момент вбок и заставляет ось прецессировать вокруг опоры. Сила тяжести не исчезла, а колесо не стало невесомым. Без вращения то же колесо падает.
Если держать велосипедное колесо за конец оси и отпустить, оно упадёт. Но если сначала его сильно раскрутить, свободный конец оси начнёт медленно описывать круг, а колесо останется наверху. Так же ведёт себя игрушечный гироскоп на вершине стойки. Здесь этот опыт воспроизведён в 3D с расчётом причин движения. Затем показаны ещё два применения той же физики: колесо в трёх карданных кольцах и вибрирующий кремниевый гироскоп внутри телефона.
В центре верстака находится латунное колесо диаметром 110 mm в раме из трёх стальных колец. С одной стороны выступает короткий стержень с шариком на конце. Шарик лежит в небольшой чашке на стойке; другой конец ничем не поддерживается. Вначале колесо вращается со скоростью 3000 rpm, а рама обходит стойку примерно раз в 2,8 секунды. Этот медленный боковой поворот называют прецессией.
Табло в углу показывает собственное вращение, угловой момент L, момент силы тяжести, предсказанную учебной формулой скорость прецессии и скорость, измеренную по движению модели. Ниже построена зависимость прецессии от собственного вращения. Стрелки обозначают векторы: синяя показывает угловой момент, красная момент силы, серая силу тяжести, зелёная саму прецессию.
Слева стоит колесо в трёх карданных кольцах на вилке. Ползунок поворачивает вилку, а модель дополнительно покачивает её, как рука. Справа увеличенный MEMS-гироскоп расположен над маленьким чипом, который он изображает, на вращающемся столике.
Почему вращающееся колесо поворачивается вбок, а не падает
Сначала колесо не вращается. Сила тяжести Mg направлена вниз и приложена к центру масс на расстоянии 80 mm от опоры. Сила, действующая на расстоянии от опоры, создаёт момент. Здесь он стремится повернуть ось вниз вокруг горизонтальной линии через опору. Без вращения колесо ведёт себя как маятник и падает. При нулевом положении ползунка ось модели опускается на 52° примерно за 0,13 секунды, и колесо прислоняется к стойке.
У вращающегося колеса есть угловой момент, величина с модулем и направлением. Модуль равен I·ω, произведению момента инерции относительно оси на угловую скорость вращения, а направление совпадает с осью. Связь момента силы и углового момента коротка:
dL/dt = τ
Момент силы задаёт не направление оси, а скорость и направление изменения углового момента. Здесь он горизонтален и перпендикулярен оси. За короткое время изменение L представляет собой маленький горизонтальный шаг вбок. Конец стрелки L смещается в сторону, а не вниз; ось следует за ним. Через мгновение ось немного поворачивается, вместе с ней поворачивается момент силы, и следующий шаг снова идёт вбок. Конец L описывает окружность, как и колесо.
Это кажется неправильным: привычный опыт говорит, что тяжесть заставляет вещи падать. В некотором смысле так и происходит. Сила тяжести по-прежнему меняет угловой момент с постоянной скоростью. Но если вдоль оси уже направлен большой угловой момент, постоянное боковое изменение поворачивает его, а не опрокидывает вниз.
Расчёт с числами
В модели приняты следующие значения для настольного гироскопа такого размера, а не для определённого изделия:
- полная масса M = 0,40 kg, расстояние от опоры до центра масс d = 0,08 m
- момент инерции относительно оси I = 4,5 × 10⁻⁴ kg·m²
- момент инерции относительно горизонтальной линии через опору I₁ = 2,81 × 10⁻³ kg·m²
При горизонтальной оси момент силы тяжести равен
τ = M·g·d = 0,40 × 9,81 × 0,08 = 0,314 N·m
При 3000 rpm скорость вращения составляет 3000 × 2π / 60 = 314,2 rad/s, поэтому
L = I·ω = 4,5 × 10⁻⁴ × 314,2 = 0,141 kg·m²/s
За время dt конец L смещается вбок на τ·dt. Деление на длину L даёт угол поворота оси, поэтому скорость прецессии равна
Ω = τ / (I·ω) = 0,314 / 0,141 = 2,22 rad/s
Это 127° в секунду, а оборот вокруг стойки занимает 2π / 2,22 = 2,83 секунды. При удвоении вращения до 6000 rpm L удваивается до 0,283, Ω уменьшается вдвое до 1,11 rad/s, а оборот занимает 5,66 секунды. При 1500 rpm получаются 4,44 rad/s и 1,41 секунды на оборот. Чем медленнее собственное вращение, тем быстрее прецессия. Поэтому замедляющийся игрушечный гироскоп обходит опору всё быстрее, пока движение не превращается в качание и падение.
Модель не использует эту формулу для перемещения колеса. Она интегрирует полные уравнения движения твёрдого тела с неподвижной точкой: dL/dt = τ для углового момента и da/dt = ω × a для направления оси a. Угловая скорость ω вычисляется по L и двум моментам инерции. Метод Runge-Kutta четвёртого порядка работает с шагом в половину миллисекунды. Затем измеряется фактическая скорость обхода оси. При старте с 2000 rpm и соответствующей боковой скоростью интегрирование даёт 3,331 rad/s, при 4000 rpm получается 1,665 rad/s. Отношение равно 2,000, как и требует обратная пропорциональность. Для строго горизонтальной оси формула точна без приближения быстрого вращения; результат интегрирования совпадает до третьего знака после запятой.
Нутация: кивки после отпускания
Равномерная прецессия требует, чтобы колесо уже двигалось вбок с нужной скоростью. Формула выше описывает это установившееся состояние. Если держать раму неподвижно и просто отпустить, бокового движения сначала нет, и его должна создать сила тяжести. На мгновение ось действительно начинает падать. Момент силы наращивает боковое движение, которое затем поднимает ось. Она проходит выше, останавливается, снова опускается и продолжает кивать при прецессии. Эти кивки называют нутацией.
Переключатель «Отпустить из покоя» воспроизводит такой старт. Красная линия следует за концом оси. Вместо гладкой окружности появляются петли с острыми вершинами наверху, где ось на мгновение останавливается перед новым опусканием.
Для быстрого вращения полезны две оценки. Ось опускается примерно на 2·I₁·τ / L² радиан и кивает около L / (2π·I₁) раз в секунду. При 3000 rpm это 5,1° и 8,0 кивка в секунду; интегрирование даёт 5,0° и 8,05. При 1500 rpm вращение уже не «быстрое» в этом смысле: вместо предсказанных 20° и 4,0 в секунду получаются 18,5° и 4,3. При 6000 rpm провал уменьшается до едва заметных 1,3°. Поскольку он растёт как 1/L², хорошо раскрученный гироскоп почти не кивает.
При отпускании из покоя средняя прецессия чуть медленнее установившейся: при 1500 rpm это 4,20 rad/s вместо 4,44. Ниже нескольких сотен rpm колесо опускается настолько сильно, что ударяется о стойку до восстановления. В реальном гироскопе трение в опоре гасит кивки за несколько секунд, оставляя плавную прецессию. В модели трения нет, поэтому кивки продолжаются до изменения настройки.
Колесо в трёх карданных кольцах сохраняет направление
Карданное кольцо поворачивается на двух штифтах. Если вложить кольца друг в друга, располагая каждую следующую пару штифтов перпендикулярно предыдущей, внутреннее кольцо сможет принимать любое положение без скручивания подшипниками. Слева таких колец три. Наружное вращается на вертикальных штифтах вилки, среднее на горизонтальных штифтах наружного, внутреннее на штифтах среднего. Оно несёт вращающееся колесо.
Ползунок «Поворот подвеса» поворачивает вилку, а модель ещё и покачивает её на шаровом шарнире. Кольца компенсируют движение, и ось колеса остаётся направленной вдоль бледно-синей линии. Действует то же правило: идеальные опоры не передают колесу момент силы. Без него dL/dt = 0, поэтому L и ось неподвижны в пространстве.
Строго говоря, при идеальных подшипниках направление сохраняло бы и невращающееся колесо: поворачивать его нечему. Вращение важно из-за несовершенства настоящих подшипников. Малый момент трения τ_f вызывает дрейф вращающегося колеса лишь со скоростью τ_f / L, а у быстрого тяжёлого ротора L велик. Это сделало гироскопы полезными для навигации: ось сохраняет направление, пока корабль, самолёт или ракета поворачивается вокруг неё. Здесь модель решает задачу углов колец для неподвижной ориентации колеса, но не интегрирует динамику самих колец.
Как работает гироскоп в телефоне
В телефоне нет вращающегося колеса. Его гироскоп представляет собой MEMS, микроэлектромеханическую систему: несколько миллиметров кремния с вытравленными деталями, способными перемещаться на микроны. Маленькую пробную массу заставляют двигаться туда и обратно по одной оси с постоянной резонансной частотой, обычно в десятки килогерц. Чип измеряет скорость поворота, а не направление, куда он смотрит.
Основа работы, сила Кориолиса. Во вращающейся системе отсчёта масса со скоростью v испытывает поперечную силу −2m(Ω × v). Если чип не поворачивается, масса движется прямо туда и обратно. При повороте со скоростью Ω вокруг перпендикулярной чипу оси её толкает в одну сторону на прямом ходе и в противоположную на обратном. Масса висит в раме на пружинах, разрешающих движение только поперёк направления возбуждения. Пальцы рамы перемежаются с неподвижными пальцами и образуют конденсаторы. При сдвиге меняются зазоры и ёмкость; схема переводит изменение в угловую скорость.
Ползунок «Поворот MEMS-гироскопа» поворачивает столик с чипом и увеличенной моделью. Синяя стрелка показывает скорость возбуждения, красная силу Кориолиса, меняющую направление синхронно с ней. Второе табло содержит типичный расчётный пример, не паспортные данные. При амплитуде 10 µm и частоте 20 kHz скорость массы достигает 1,26 m/s. При 100° в секунду, примерно как при повороте телефона к себе, ускорение Кориолиса равно 2 × 1,745 × 1,26 = 4,4 m/s², почти половине g. При настройке измерительных пружин на 22 kHz рама смещается примерно на 1,3 нанометра. Движения увеличены в миллионы раз.
Структура упрощена по опубликованным описаниям, в том числе рассказу Analog Devices о гироскопах с резонирующей массой. Во многих чипах две или четыре массы движутся противоположно: обычное ускорение и вибрация компенсируются, а сигналы вращения складываются. Телефоны оснащают трёхосевыми гироскопами, измеряющими поворот вокруг всех трёх осей.
Сравнение вращающегося колеса и вибрирующей массы
| Гироскоп с вращающимся колесом | MEMS-гироскоп | |
|---|---|---|
| Подвижная часть | Ротор с тысячами rpm | Кремниевая масса с частотой в десятки kHz |
| Результат | Устойчивое направление | Скорость поворота |
| Физика | Угловой момент, dL/dt = τ | Сила Кориолиса, −2m(Ω × v) |
| Размер | От ручного до корабельного | Несколько миллиметров |
| Главный недостаток | Трение подшипников, износ, время раскрутки | Малые ошибки скорости накапливаются |
Последняя строка важна для телефона. Чтобы определить ориентацию, программа суммирует скорость поворота по времени. Ошибка всего 0,01° в секунду превращается в 0,6° за минуту и в 36° за час. Поэтому гироскоп дополняют акселерометром, определяющим низ, и магнитометром, примерно определяющим север.
Что модель не учитывает
- Трения нет. Вращение сохраняет значение ползунка бесконечно, нутация не затухает. Настоящая игрушка замедляется, прецессирует всё быстрее, раскачивается и падает за минуту или две.
- Колесо и рама считаются одним твёрдым телом, симметричным относительно оси, с приведёнными выше моментами инерции. Отдельной массы у колец рамы нет.
- Изменение вращения происходит мгновенно, будто его создаёт мотор внутри рамы. При выключенном «Отпустить из покоя» модель также задаёт точную боковую скорость установившейся прецессии.
- При нулевом или слишком медленном вращении колесо останавливается там, где обод касается стойки, на 52° ниже горизонта. Затем модель поднимает его обратно, как рукой.
- Ориентация карданного колеса фиксируется расчётом углов колец. Движение MEMS представляет установившийся отклик возбуждаемой пружины с массой, сильно увеличенный и замедленный с 20 kHz примерно до одного цикла в секунду.
Откуда появился гироскоп
Волчки известны с древности, но у прибора есть документированное начало. В 1817 году Johann Bohnenberger, профессор в Tübingen, описал тяжёлую вращающуюся сферу в карданном подвесе, назвав её просто «Машиной». На лекциях она показывала сохранение оси вращающегося тела и прецессию земной оси. В 1832 году американец Walter R. Johnson построил сходный прибор с диском вместо сферы.
В феврале 1851 года Léon Foucault показал вращение Земли маятником в Paris. В 1852 году он изготовил точный ротор в карданном подвесе для более прямой демонстрации. В статье он предложил название gyroscope, от греческих слов «вращение» и «смотреть». Ротор мог вращаться лишь около 8–10 минут до замедления трением. Этого хватало, чтобы заметить медленный видимый поворот из-за вращения Земли.
Позже электромоторы позволили поддерживать вращение неограниченно долго. В Германии Hermann Anschütz-Kaempfe создал работоспособный гирокомпас, прошедший испытания в 1908 году и поступивший в немецкий флот. Гирокомпас, разработанный Elmer Sperry, приняли в ВМС США в 1911 году. В 2003 году Analog Devices описала ADXRS150 и ADXRS300 как первые коммерчески доступные гироскопы угловой скорости со встроенной электроникой, изготовленные методом поверхностной микрообработки. Теперь MEMS-гироскопы стандартны для телефонов.
Расчёт для велосипедного колеса и его пределы
В формуле Ω = mgr/(Iω) r обозначает расстояние от опоры до центра масс, то же, что d выше, а не радиус колеса. Путаница даёт правдоподобный ответ для другой установки. m означает полную поддерживаемую массу, а I описывает вращающуюся массу относительно её оси. Тяжёлая ось увеличивает гравитационный момент, не обязательно заметно увеличивая угловой момент вращения.
Рассмотрим условный учебный опыт, а не измерение экранного колеса. Пусть m = 2 kg, r = 0,10 m, I = 0,12 kg·m². При 600 rpm ω = 600 × 2π/60 = 62,83 rad/s. Сила тяжести создаёт момент 1,962 N·m, а ротор имеет угловой момент 7,54 kg·m²/s. Предсказанная установившаяся прецессия равна 0,260 rad/s, оборот занимает около 24,2 s. Удвоение вращения до 1200 rpm даёт 0,130 rad/s и 48,3 s. Расчёт предполагает горизонтальную ось, установившуюся прецессию и пренебрежимо малые потери в подшипниках.
У волчка опора расположена под центром масс, а не на конце горизонтальной оси. И гравитационный момент, и горизонтальный радиус траектории вектора углового момента содержат синус угла наклона. В обычном приближении быстрого волчка эти множители сокращаются. Это не означает, что любой медленный волчок подчиняется той же простой формуле: важен поперечный угловой момент, и у общего установившегося наклонного движения есть дополнительные члены. При нулевом вращении деление на ω не определено. Оно не предсказывает бесконечно быстрое кружение и не заменяет полное описание падения.
Hubble измеряет и меняет вращение разными устройствами
У орбитального телескопа нет пола, в который можно упереться. Для поворота мотор ускоряет внутренний маховик ориентации. Если исключить внешние моменты, приобретённый им угловой момент уравновешивается противоположным изменением у аппарата. Постоянная скорость маховика не ускоряет поворот телескопа непрерывно. Управляющий момент создаёт именно изменение углового момента маховика. Поэтому маховик как исполнительное устройство отличается от гироскопа как датчика.
NASA описывает систему наведения Hubble как сочетание датчиков и исполнительных устройств. Механические датчики угловой скорости измеряют направление и скорость поворота; их роторы вращаются с 19 200 rpm. Положение телескопа физически меняют блоки маховиков. Звёздные датчики и датчики точного наведения дают сведения, которых один датчик скорости дать не может. Компьютер объединяет измерения, а не считает свободно вращающуюся ось полной картой неба.
В июне 2024 года NASA объяснила план перехода к работе с одним гироскопом и дополнительными датчиками. Это способ продлить полезную работу, а не доказательство, что один датчик вдруг стал независимо измерять все компоненты вращения. Захват цели занимает больше времени, часть наблюдательной гибкости теряется. Сообщение описывает решение того времени, а не сегодняшнее число исправных гироскопов.
У маховиков есть предел: постоянные внешние моменты могут наращивать их скорость. Hubble управляет накопленным моментом с помощью магнитных исполнительных органов, взаимодействующих с магнитным полем Земли. Закон сохранения относится ко всей системе, включая внешнее взаимодействие. Один внутренний мотор не может уничтожить полный угловой момент изолированного аппарата. Карданное колесо показывает сохранение направления, но не моделирует обратную связь Hubble или разгрузку маховиков.
Свет измеряет вращение без вращающегося ротора
Оптический гироскоп посылает свет по замкнутому пути в противоположных направлениях. Вращение создаёт разность времени прохождения, эффект Sagnac. Для простой петли в вакууме при обычных скоростях Δt ≈ 4AΩ/c². Здесь A представляет площадь петли, спроецированную перпендикулярно оси вращения, c обозначает скорость света. Сравниваются встречные пути во вращающемся приборе. Не требуется, чтобы локальный наблюдатель видел более быстрое распространение света в одном направлении.
В кольцевом лазере оба направления становятся колебаниями лазерного резонатора. Вращение создаёт разность частот, измеряемую как биения. Волоконно-оптический гироскоп обычно разделяет внешний свет на лучи, проходящие катушку в обе стороны, и измеряет их относительную фазу. Много витков увеличивает суммарный отклик без петли размером с комнату. Эти приборы измеряют скорость вращения. Для долгосрочной абсолютной ориентации по-прежнему нужны интегрирование, калибровка и внешний ориентир.
Оптический не значит безошибочный. Обратно рассеянный свет может связать встречные моды кольцевого лазера и вызвать захват частот при почти нулевом вращении. Один из известных способов борьбы, механическая вибрационная подставка. Поэтому утверждение, что у любого лазерного гироскопа нет подвижных частей, слишком широко. У волоконных систем есть температурные и невзаимные ошибки. Приведённые обзоры отделяют эти инженерные проблемы от исходного сигнала Sagnac. Ни одна из оптических схем не представлена вибрирующей кремниевой структурой справа.
Почему движущийся велосипед держится вертикально
Вращающееся переднее колесо может связывать наклон с поворотом руля, но его угловой момент не объясняет равновесие полностью. В 2011 году Kooijman с коллегами описали велосипед, сохранявший равновесие без обычного гироскопического эффекта и положительного геометрического следа. Встречные диски компенсировали угловые моменты колёс, а геометрия рулевого узла давала слегка отрицательный след. При достаточно быстром толчке экспериментальная машина восстанавливалась после небольшого бокового возмущения.
Результат не доказывает, что гироскопический момент всегда пренебрежимо мал на любом велосипеде. Он показывает, что этот момент не необходим для самоустойчивости. Важны также распределение массы и связь наклона с рулением. Велосипедист добавляет активное управление рулём и телом, возвращая точки контакта под общий центр масс. Колесо в руках демонстрирует реальный момент силы, но не выделяет все механизмы катящегося велосипеда. Велосипед с заблокированным рулением представляет уже другой опыт.
Что проверить на экране
При выключенном «Отпустить из покоя» сравните 3000 rpm и 6000 rpm. Важны и измеренная, и предсказанная прецессия. Ожидается изменение примерно с 2,22 rad/s до 1,11 rad/s с увеличением, а не уменьшением времени обхода. Сравниваются два установившихся начальных состояния, а не запись разгона одного колеса настоящим мотором.
Затем при 3000 rpm включите «Отпустить из покоя». След должен показать кивки, которых не было при установившемся старте. Ускорение вращения уменьшает провал: его оценка для быстрого вращения зависит от обратного квадрата углового момента. Отдельная петля не означает ещё один оборот ротора: линия следует за концом оси, а не за меткой на ободе.
Наконец проведите «Поворот MEMS-гироскопа» через ноль в противоположную сторону. Возбуждаемая вибрация сохраняется, а зависящий от вращения боковой отклик меняет знак. Поворот опоры не равен увеличению собственного вращения ротора. Увеличенная картинка показывает фазу и направление, не истинное кремниевое смещение. В реальном телефоне интегрирование скорости со смещённым нулём вызывает дрейф даже при совершенно регулярной видимой вибрации.
Проведите пальцем по ободу колеса или нажмите «Раскрутить колесо», и вращение каждый раз растёт на величину до 1500 rpm. Возьмите конец оси и надавите вниз: вместо падения ось быстрее уходит вбок, а фиолетовая стрелка F и красная стрелка τ показывают почему. Толкните конец оси вбок вдоль его круга, и ось поднимется; против круга, и она опустится. Повесьте груз на конец оси и удлините плечо: момент вырастет на m·g·r, и прецессия Ω = τ / (I·ω) ускорится в той же мере.
Включите трение, чтобы увидеть, как колесо останавливается. Значения трения модельные: вращение убывает с постоянной времени 14 секунд, а опора тормозит прецессию. Чем меньше вращение, тем быстрее прецессия и ниже ось, пока колесо не ляжет на стойку. В сцене МЭМС поворачивайте столик или на телефоне нажмите «Использовать гироскоп телефона»: тогда измеренная телефоном скорость поворота вращает столик и меняет показание Кориолиса.
Вопросы
Почему гироскоп не падает?
Сила тяжести по-прежнему создаёт момент, но он меняет угловой момент, а не задаёт направление оси напрямую. При большом угловом моменте вдоль оси боковой момент силы поворачивает её вбок. Гироскоп прецессирует вокруг опоры вместо падения. Без вращения он падает примерно за 0,1 секунды.
Что такое прецессия?
Медленный поворот оси вращающегося тела под действием момента силы. Для горизонтальной оси на опоре скорость равна Ω = τ / (I·ω): момент силы тяжести, делённый на угловой момент.
Почему замедляющийся гироскоп прецессирует быстрее?
Скорость прецессии равна моменту силы, делённому на угловой момент. Первый остаётся прежним, второй уменьшается с вращением, поэтому скорость растёт. Вдвое меньшее вращение удваивает прецессию.
Что такое нутация?
Кивки оси поверх прецессии. Они появляются, если гироскоп отпущен без боковой скорости, необходимой для установившейся прецессии. Чем быстрее вращение, тем меньше и быстрее кивки.
В какую сторону прецессирует гироскоп?
Ось движется в направлении момента силы. Если согнутые пальцы правой руки следуют вращению, большой палец указывает L. Момент силы тяжести горизонтален и перпендикулярен оси; конец L движется туда же. Обратное вращение меняет направление прецессии.
Вращается ли гироскоп телефона?
Нет. В MEMS-гироскопе крошечная кремниевая масса колеблется туда и обратно. При повороте телефона сила Кориолиса сдвигает её вбок на несколько нанометров, и конденсаторы измеряют сдвиг.
Чем гироскоп отличается от акселерометра?
Акселерометр измеряет линейное ускорение, включая силу тяжести, и определяет низ. Гироскоп измеряет скорость поворота. Телефон использует оба датчика и магнитометр, потому что они дополняют друг друга по ошибкам.
Гироскопы Hubble и есть колёса, которые его поворачивают?
Нет. Датчики угловой скорости измеряют вращение; маховики поворачивают аппарат, меняя распределение углового момента. Другие датчики дают ориентиры наведения, а магнитные исполнительные органы помогают управлять накопленным моментом.
Нужен ли велосипеду угловой момент колёс для самоустойчивости?
Нет. В 2011 году Kooijman и коллеги показали самоустойчивость при скомпенсированных гироскопических эффектах колёс. На обычных велосипедах они всё ещё могут вносить вклад. Опыт опровергает необходимость, а не любое возможное влияние.
Есть ли вращающееся колесо в оптическом гироскопе?
Для принципа измерения ротор не нужен. Кольцевой лазер и волоконный гироскоп используют эффект Sagnac на встречных световых путях. Некоторые кольцевые приборы механически вибрируют против захвата частот, поэтому весь прибор не обязательно неподвижен.
Почему MEMS-гироскоп дрейфует в неподвижном телефоне?
В измеренной скорости даже в покое может остаться малое смещение нуля. Интегрирование этой ложной скорости накапливает ошибку ориентации. Калибровка и другие датчики её уменьшают; одна вибрация не задаёт абсолютное направление.
Термины
- Угловой момент (L): Вращательный аналог импульса. Для колеса L = I·ω, направленный вдоль оси.
- Момент инерции (I): Мера сопротивления раскрутке вокруг оси. Далёкая от оси масса влияет сильнее.
- Момент силы (τ): Поворачивающее действие силы, τ = r × F. Меняет угловой момент со скоростью dL/dt = τ.
- Прецессия: Медленный поворот оси вращающегося тела под действием момента силы.
- Нутация: Кивки оси, накладывающиеся на прецессию.
- Карданное кольцо: Кольцо на двух штифтах. Вложенные кольца позволяют внутренней части принимать любую ориентацию.
- Сила Кориолиса: Боковая сила на движущуюся массу во вращающейся системе, −2m(Ω × v).
- Пробная масса: Маленькая подвижная масса MEMS-датчика, смещение которой измеряют.
- MEMS: Микроэлектромеханические системы, вытравленные в кремнии машины.
Источники
Philip K. Allan, A History of the Ship's Compass, Naval History 36(6), U.S. Naval Institute, December 2022 (page answers scripted requests with 403; Anschütz-Kaempfe's gyrocompass adopted by the Imperial German Navy two years after 1906; Sperry's adopted by the U.S. Navy in 1911). https://www.usni.org/magazines/naval-history-magazine/2022/december/history-ships-compass (checked 17 October 2026)
The Franklin Institute, Case Files: Elmer A. Sperry (Gyroscopic Compass) (page answers scripted requests with 403; Anschütz-Kaempfe's gyrocompass passed its tests in 1908; Sperry's work from 1911). https://fi.edu/en/science-and-education/collection/case-files/elmer-sperry-gyroscopic-compass (checked 17 October 2026)
Institute of Navigation Museum, The Machine of Bohnenberger. https://www.ion.org/museum/Machine-of-Bohnenberger.cfm (checked 16 October 2026)
Kenyon College, Early Apparatus, Bohnenberger's Apparatus. https://physics.kenyon.edu/EarlyApparatus/Mechanics/Bohnenbergers_Apparatus/Bohnenbergers_Apparatus.html (checked 16 October 2026)
American Physical Society, April Meeting 2012, On the Late Invention of the Gyroscope. https://meetings-archive.aps.org/apr/2012/j15/1 (checked 16 October 2026)
J. Sommeria, Foucault and the rotation of the Earth, Comptes Rendus Physique 18 (2017). https://comptes-rendus.academie-sciences.fr/physique/articles/10.1016/j.crhy.2017.11.003/ (checked 16 October 2026)
Georgia State University HyperPhysics, Precession of Spinning Top. http://hyperphysics.phy-astr.gsu.edu/hbase/top.html (checked 16 October 2026)
Georgia State University HyperPhysics, Gyroscope. http://hyperphysics.phy-astr.gsu.edu/hbase/gyr.html (checked 16 October 2026)
J. Geen and D. Krakauer, New iMEMS Angular-Rate-Sensing Gyroscope, Analog Dialogue 37-03 (2003), copy at Carnegie Mellon University. https://www.cs.cmu.edu/~sensing-sensors/readings/vibrational_gyro-coriolis.pdf (checked 16 October 2026)
A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments, Sensors (2022), PubMed Central. https://pmc.ncbi.nlm.nih.gov/articles/PMC9571586 (checked 16 October 2026)
Calculations on this page: τ = M·g·d, L = I·ω, Ω = τ / L with M = 0.40 kg, d = 0.08 m, I = 4.5 × 10⁻⁴ kg·m², I₁ = 2.81 × 10⁻³ kg·m² (model values).
NASA, Hubble Pointing Control System (rate gyros, reaction wheels and magnetic torquers). https://science.nasa.gov/mission/hubble/observatory/design/pointing-control/
NASA, NASA to Change How It Points Hubble Space Telescope (June 2024 decision). https://science.nasa.gov/missions/hubble/nasa-to-change-how-it-points-hubble-space-telescope/
Cornell University, Researchers explain why bicycles balance themselves (Kooijman et al., Science, 2011). https://news.cornell.edu/stories/2011/04/researchers-explain-why-bicycles-balance-themselves
Choi et al., Sagnac Effect Compensations and Locked States in a Ring Laser Gyroscope, Sensors (2023). https://pmc.ncbi.nlm.nih.gov/articles/PMC9920103/
Rotation Active Sensors Based on Ultrafast Fibre Lasers, Sensors (2021). https://pmc.ncbi.nlm.nih.gov/articles/PMC8159120/
Другие экспонаты
Как меняются вес и высота прыжка на планетах и спутниках
Земной прыжок на 50 cm превращается в 3 m на Луне, 18 m на Церере и полёт без возврата с астероида Бенну.
Как крыло самолёта создаёт подъёмную силу
Воздух над крылом первым достигает задней кромки. Он не ждёт поток снизу.
Лифт: интерактивная модель, противовес и канаты
Кабина, полная людей, может весить почти 2 тонны, но двигатель поднимает лишь около четверти этого веса, потому что на другом конце канатов висит противовес.
Как работают маятниковые часы и почему важна длина
Маятниковые часы считают секунды стержнем длиной 99,4 cm. Измените длину, температуру и место на Земле, сравните четыре спуска и их суточную ошибку.
Места посадок Аполлонов на Луне: прогулка и поездка на ровере
При высоте глаз 1,6 m на Луне горизонт всего примерно в 2,4 km. Здесь все шесть мест посадки Apollo, от Tranquility Base до Taurus-Littrow.
Прогулка по масштабной модели Солнечной системы
Если уменьшить Солнце до шара в 1,39 m, Земля станет стеклянным шариком 1,27 cm в 150 m по дорожке, Нептун окажется в 4,5 km, а «Вояджер-1» был бы в 25,7 km.