FIG. 05Comment ça marche
Différentiel de voiture en 3D : simulateur, engrenages
Dans un virage de 10 m de rayon à 50 km/h, la roue arrière extérieure tourne 17 % plus vite que la roue intérieure, et pourtant les deux sont entraînées par le même arbre.
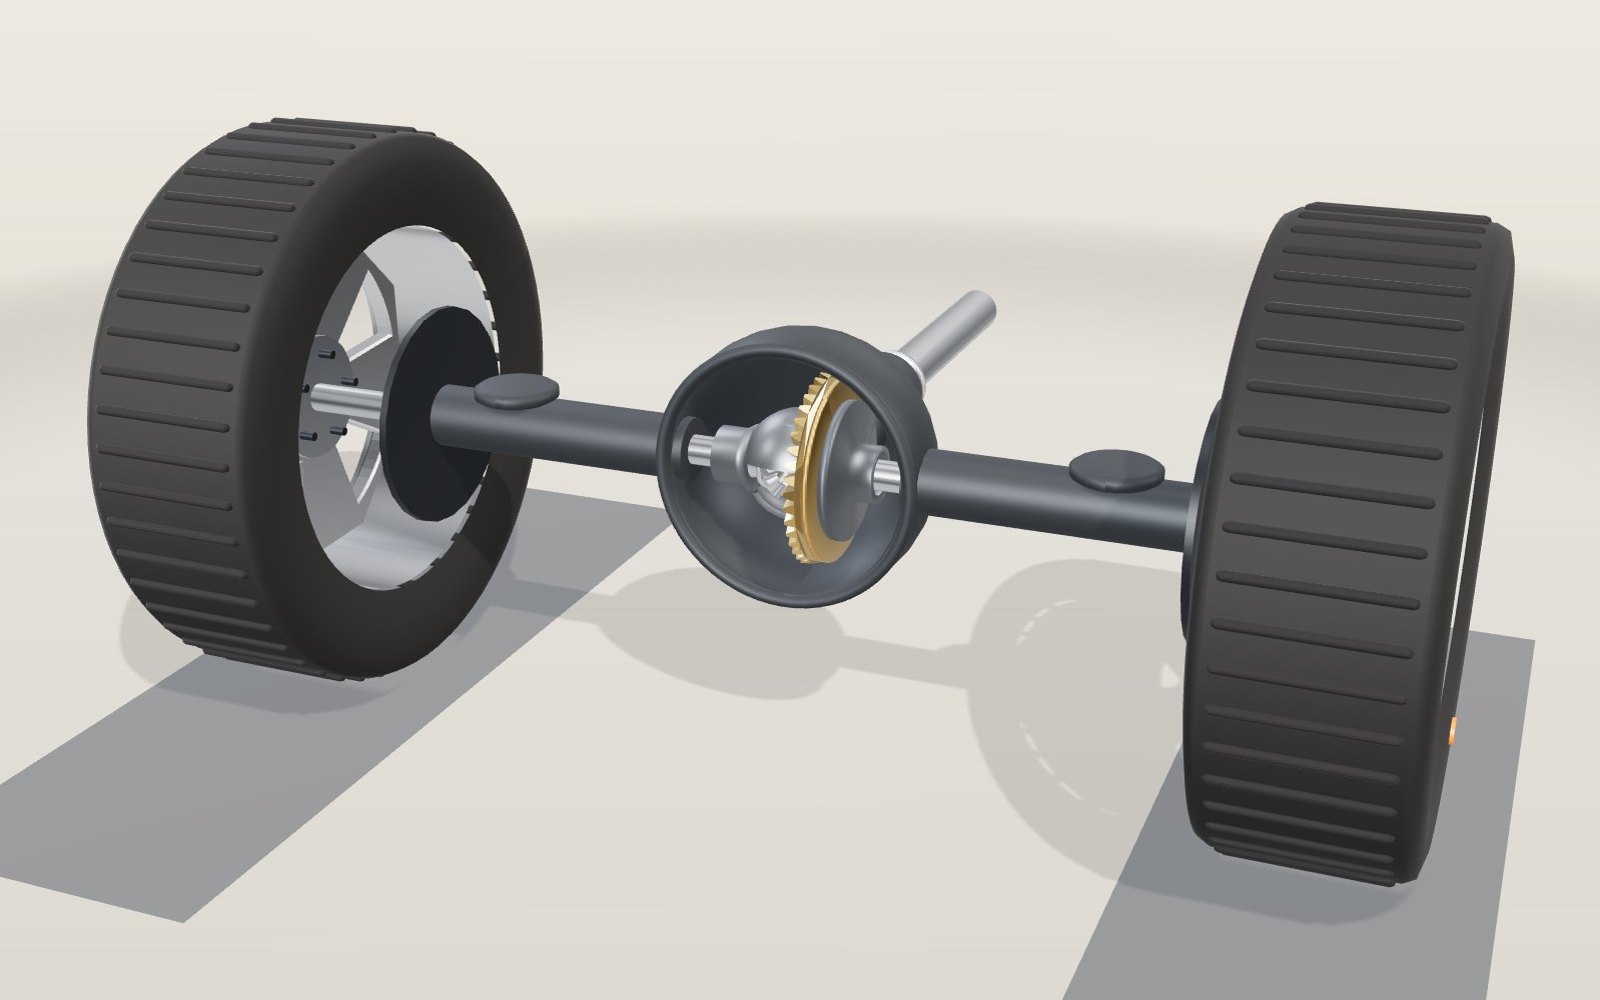
Cet appareil ne peut pas afficher le modèle 3D. Les étapes de la visite ci-dessous se lisent sous forme de texte.
1 / 8 Un pont arrière sans couvercleL’arbre de transmission amène la rotation du moteur depuis l’avant de la voiture. Les engrenages du milieu la répartissent entre la roue gauche et la roue droite. Faites glisser pour regarder autour.
Faites glisser pour tourner. Molette ou pincement pour zoomer.
Ce que montre le modèle
Dans un virage serré, les deux roues arrière ne parcourent pas la même distance. La roue extérieure suit un cercle plus grand, elle doit donc tourner plus vite que la roue intérieure. Les deux reçoivent pourtant leur puissance d’un seul moteur, par un seul arbre de transmission. Le mécanisme qui le permet se trouve dans le renflement au milieu d’un pont arrière : c’est le différentiel.
Le modèle est un pont arrière dont on a retiré le couvercle. La puissance arrive par l’arbre de transmission depuis l’avant de la voiture, tourne à angle droit grâce à un pignon et une couronne, puis se partage entre les deux demi-arbres par l’intermédiaire de quatre petits pignons coniques logés dans un boîtier qui tourne. « Voir à l’intérieur » rend transparents le carter de pont et le boîtier, « Démonter » écarte les dix pièces les unes des autres, et le curseur « Rayon du virage » fait tourner la voiture à gauche ou à droite. Le panneau dans le coin affiche les vitesses réelles qui correspondent à chaque réglage pour une voiture roulant à 50 km/h.
Pourquoi un essieu rigide ne conviendrait pas
Supposons que les deux roues arrière soient fixées à un seul arbre rigide. Elles tourneraient toujours à la même vitesse. En ligne droite, aucun problème. Dans un virage, l’un des pneus devrait riper de côté sur la route pendant tout le virage, car la roue extérieure doit parcourir plus de distance que la roue intérieure dans le même temps. Les karts et les tramways ont des essieux rigides et acceptent ce glissement, mais une voiture de tourisme userait ses pneus et lutterait contre sa propre direction.
De combien la roue extérieure va-t-elle plus loin ? Prenons une voiture dont la voie arrière (la distance entre les centres des deux pneus arrière) mesure 1564 mm. C’est la voie arrière d’une Hyundai Elantra Active en pneus 205/55 R16, d’après la fiche technique de Hyundai Australie. Si le milieu du pont arrière suit un cercle de rayon R, la roue intérieure suit un cercle de R − 0,782 m et la roue extérieure un cercle de R + 0,782 m. Dans un virage de 10 m, cela fait 9,218 m contre 10,782 m : la roue extérieure parcourt 17 % de plus.
Un joli résultat se cache ici. Sur un tour complet, la roue extérieure parcourt 2π(R + T/2) et la roue intérieure 2π(R − T/2). La différence vaut 2πT, qui ne dépend pas du tout de R. Avec T = 1,564 m, la roue extérieure parcourt toujours 9,83 m de plus par tour complet, que le cercle mesure 10 m ou 100 m. Un pneu 205/55 R16 a un diamètre nominal de 16 × 25,4 + 2 × 0,55 × 205 = 631,9 mm, donc une circonférence de 1,985 m, et 9,83 m représentent 4,95 tours de plus pour la roue extérieure.
Comment la puissance arrive aux roues
Suivez la transmission depuis l’avant de la voiture jusqu’à la route.
- Arbre de transmission. Il vient de la boîte de vitesses et fait tourner le pignon d’attaque.
- Pignon d’attaque. Dans le modèle, il a 11 dents et engrène à angle droit avec la couronne, ce qui fait passer l’entraînement de l’axe de la voiture à la largeur de la voiture.
- Couronne. Elle a 41 dents, donc le pignon fait 41 ÷ 11 = 3,73 tours pour chaque tour de couronne. Cette dernière réduction s’appelle souvent le rapport de pont.
- Boîtier de différentiel. La couronne y est boulonnée, les deux tournent donc toujours ensemble. Un axe des satellites en acier traverse le boîtier.
- Satellites. Deux pignons coniques de 10 dents sont montés sur l’axe des satellites. Ils peuvent tourner librement dessus.
- Planétaires. Deux pignons coniques de 16 dents, un de chaque côté, engrènent avec les deux satellites. Chacun est cannelé sur un demi-arbre.
- Demi-arbres et roues. Chaque demi-arbre transmet l’entraînement jusqu’à une roue.
Le moteur n’entraîne jamais directement les planétaires. Il entraîne le boîtier, et le boîtier pousse les planétaires par l’intermédiaire des satellites. C’est ce chemin indirect qui donne leur liberté aux roues.
Pourquoi les satellites restent immobiles en ligne droite
Sur une route droite, les deux roues tournent à la même vitesse, et les deux planétaires aussi. Les satellites sont entraînés par leur axe, et leurs dents sont prises entre deux planétaires qui avancent à la même vitesse. Ils n’ont aucune raison de tourner sur leur axe. L’ensemble tourne comme un seul bloc. Dans le modèle, le point orange de chaque satellite fait le tour avec le boîtier mais reste au même endroit sur le pignon.
Tournez maintenant à gauche. La roue gauche a un chemin plus court et la route la freine. La roue droite a un chemin plus long et doit accélérer. Les planétaires tournent désormais à des vitesses différentes, et les satellites placés entre eux doivent rouler : ils tournent sur leur axe tout en étant toujours emportés par le boîtier. Déplacez le curseur et les points orange se mettent à tourner.
La règle de la moyenne
Regardez les engrenages depuis l’intérieur du boîtier, comme si vous étiez assis dessus. De là, le boîtier est immobile, le planétaire gauche tourne à ω_L − ω_case et le planétaire droit à ω_R − ω_case. Les deux planétaires engrènent avec le même satellite à la même distance de son axe, donc le satellite les oblige à se déplacer de la même quantité dans des sens opposés :
ω_L − ω_case = −(ω_R − ω_case)
En réarrangeant, on obtient la règle que le panneau du modèle vérifie à chaque réglage :
ω_case = (ω_L + ω_R) / 2
Le boîtier tourne toujours à la moyenne des vitesses des deux roues. Si une roue accélère, l’autre doit ralentir d’autant, à moins que la vitesse du boîtier lui-même ne change. Les satellites tournent à (Z_side ÷ Z_spider) × (ω_R − ω_L) ÷ 2, soit 1,6 fois la moitié de la différence avec des planétaires de 16 dents et des satellites de 10 dents.
Les vitesses des roues en chiffres
À 50 km/h, soit 13,889 m/s, un pneu de 0,316 m de rayon tourne à 13,889 ÷ 0,316 = 43,96 rad/s, soit 419,8 tr/min. L’arbre de transmission tourne 3,73 fois plus vite, à 1565 tr/min. Dans un virage, la vitesse de chaque roue est proportionnelle au rayon de sa propre trajectoire : ω_inner = ω × (R − T/2) ÷ R et ω_outer = ω × (R + T/2) ÷ R, où R est le rayon suivi par le milieu du pont arrière.
| Rayon du virage R | Roue intérieure | Roue extérieure | Moyenne (boîtier) | Rotation des satellites |
|---|---|---|---|---|
| Ligne droite | 419,8 tr/min | 419,8 tr/min | 419,8 tr/min | 0 tr/min |
| 100 m | 416,5 tr/min | 423,1 tr/min | 419,8 tr/min | 5,3 tr/min |
| 25 m | 406,6 tr/min | 432,9 tr/min | 419,8 tr/min | 21,0 tr/min |
| 10 m | 387,0 tr/min | 452,6 tr/min | 419,8 tr/min | 52,5 tr/min |
| 5 m | 354,1 tr/min | 485,4 tr/min | 419,8 tr/min | 105,0 tr/min |
La vitesse du boîtier est la même sur toutes les lignes, parce que la vitesse de la voiture (mesurée au milieu du pont) ne change pas. Seule la répartition entre les roues change. Dans le modèle, les engrenages tournent à une fraction de ces vitesses pour que vous puissiez suivre les dents ; c’est ce que modifie le réglage « Ralenti ».
Une roue sur la glace
La liberté qui aide dans un virage pose problème sur une route glissante. Les satellites se comportent comme un fléau de balance : tant qu’ils tournent librement, ils poussent aussi fort sur les deux planétaires. Un différentiel ouvert envoie donc, en régime stationnaire idéal, le même couple aux roues gauche et droite.
Cela ne gêne pas quand les deux pneus adhèrent. C’est un problème quand l’un d’eux est sur la glace. Le pneu sur la glace ne supporte qu’un faible couple avant de patiner, et le différentiel donne à l’autre roue ce même faible couple. La voiture ne bouge pas. La roue sur la glace patine, la roue sur le sec reste immobile, et la règle de la moyenne tient toujours : avec ω_R = 0, ω_L = 2 × ω_case. Activez « Roue gauche sur la glace » et la roue gauche tourne à 839,6 tr/min pendant que la droite s’arrête. C’est la vitesse de la surface d’un pneu qui défile à 100 km/h sans avancer.
Une pente permet de chiffrer le problème. La fiche technique donne à l’Elantra la plus légère une masse à vide de 1260 kg. Sur une pente de 5 %, retenir la voiture contre la gravité demande une force de 1260 × 9,80665 × sin(arctan 0,05) = 617 N. Avec un rayon de pneu de 0,316 m, cela fait 195 N·m aux roues, soit 97 N·m par roue si les deux se partagent l’effort. Si le pneu sur la glace patine sous 97 N·m, un différentiel ouvert ne peut pas monter la pente, quel que soit le couple du moteur. (L’Elantra est une traction avant. Nous ne lui empruntons que ses dimensions.)
Les différentiels à glissement limité ont été conçus pour cela. Ils laissent les roues tourner à des vitesses différentes mais résistent aux grands écarts, de sorte que plus de couple peut aller à la roue qui adhère. Les embrayages multidisques, les cônes et les conceptions à vis sans fin comme le Torsen y parviennent de façons différentes. Les différentiels à blocage vont plus loin et solidarisent les deux roues à la demande, ce qu’utilisent les véhicules tout-terrain. Le modèle ne montre que le type ouvert.
En quoi le modèle est plus simple qu’un vrai pont
- Les dentures sont coniques droites. La plupart des voitures à propulsion utilisent une couronne et un pignon hypoïdes : des dents courbes, avec le pignon placé sous l’axe de la couronne. Ce décalage permet de placer l’arbre de transmission plus bas, ce qui réduit le tunnel du plancher, et fait partager la charge entre plus de dents. En contrepartie, les dents glissent les unes sur les autres, ce qui exige une huile spéciale extrême pression et gaspille un peu d’énergie. Dans le modèle, l’axe du pignon passe exactement par le centre de la couronne, pour que la géométrie des cônes soit facile à voir.
- Les nombres de dents sont notre choix. 11 et 41, 10 et 16 ont été choisis pour donner des rapports clairs. Ceux d’un vrai pont dépendent de la voiture.
- Les demi-arbres sont raccourcis. Sur la vraie voiture, les centres des roues sont à 1564 mm l’un de l’autre.
- Le rayon du pneu est le rayon nominal. Un pneu chargé s’écrase un peu, son rayon de roulement est donc un peu plus petit et il tourne un peu plus vite que ne l’indique le tableau.
- Le virage est idéal. Le calcul suppose que le centre du virage se trouve sur la ligne du pont arrière et que les pneus ne glissent pas. Les vrais pneus roulent toujours avec un petit angle de dérive.
- Les roulements, les rondelles de butée et l’huile sont omis.
Un peu d’histoire
Dans les années 1820, l’horloger français Onésiphore Pecqueur conçut une voiture à vapeur, et son brevet français décrivait un mécanisme d’engrenages qui laissait les deux côtés de l’essieu arrière moteur tourner à des vitesses différentes. La voiture ne fut jamais construite, mais la même idée se trouve aujourd’hui dans le pont moteur des voitures. Les engrenages hypoïdes qu’utilisent aujourd’hui la plupart des ponts arrière sont venus plus tard : le manuel d’engrenages de la NASA date leur premier usage pratique d’une voiture Packard en 1926 et note qu’en 1937 presque toutes les voitures avaient un pont arrière hypoïde.
Les différentiels à glissement limité sont arrivés ensuite ; Vernon Gleasman, par exemple, obtint en 1958 un brevet américain pour un mécanisme différentiel à engrenages. Un court film de 1937 intitulé Around the Corner, réalisé par la Jam Handy Organization pour expliquer comment un différentiel permet à une voiture de tourner, peut encore être regardé sur Internet Archive.
De la vitesse sur route à celle de l’arbre
Le rayon du virage concerne la trajectoire du milieu de l’essieu, pas le pneu. Le premier détermine les distances relatives ; le second transforme la distance parcourue en rotation. Les confondre donne une interprétation physique fausse, même si le calcul est exact.
Reprenons le virage de 10 m avec 50 km/h au milieu de l’essieu. C’est une hypothèse géométrique, pas un conseil de conduite dans un virage serré. La vitesse angulaire autour du centre du virage vaut 13.889 ÷ 10 = 1.3889 rad/s. La roue intérieure parcourt 1.3889 × 9.218 = 12.803 m/s et l’extérieure 1.3889 × 10.782 = 14.975 m/s. Diviser par le rayon du pneu, 0.316 m, puis multiplier par 60 ÷ (2π) donne environ 387.0 et 452.6 rpm.
La moyenne reste 419.8 rpm. Couronne et boîtier gardent leur vitesse ; le mouvement relatif des planétaires change. L’arbre tourne 41 ÷ 11 fois plus vite que le boîtier, soit environ 1,565 rpm. Il ne faut pas multiplier la vitesse de la roue extérieure par le rapport de pont : la couronne est fixée au boîtier. Réduction finale et différenciation décrivent des relations distinctes dans le même carter.
Diviser par deux la vitesse de marche, sans changer la géométrie, divise par deux les vitesses des roues, du boîtier et des satellites. Le rapport entre roue extérieure et intérieure ne change pas. La vitesse de marche modifie le rythme ; le rayon modifie l’inégalité des distances. Le ralenti de l’exposition n’est pas un accélérateur.
Même couple ne signifie pas même puissance
Avec le boîtier immobilisé, les dents des satellites agissent sur des planétaires identiques avec des bras de levier égaux. Un déséquilibre durable de couple accélérerait les satellites libres. En régime stationnaire idéal, sans inertie ni frottement, les couples s’équilibrent. Cela vient de la mécanique, pas d’un capteur qui mesurerait la chaussée.
Un pont réel présente la résistance des roulements et les frottements des dents et rondelles de butée. L’inertie compte pendant les changements rapides. L’égalité est une idéalisation utile, pas la promesse de mesures identiques à chaque instant transitoire. L’exposition calcule des vitesses, pas les forces d’adhérence ni la commande moteur.
Supposons séparément 100 N·m par roue dans le virage de 10 m. La puissance étant le couple multiplié par la vitesse angulaire, la roue extérieure reçoit davantage de puissance malgré un couple identique. Sans pertes, la somme des puissances de sortie égale celle d’entrée : le boîtier reçoit deux fois le couple d’un planétaire et tourne à la vitesse moyenne.
Quand une roue perd son adhérence, sa réaction peut devenir trop faible pour transmettre un couple utile à l’autre. Le différentiel n’envoie pas volontairement tout le couple à la roue qui patine. Les couples idéaux restent égaux, mais le côté rapide peut absorber presque toute la puissance. La roue adhérente ne s’arrête pas obligatoirement : si le faible couple surmonte la résistance à l’avancement, la voiture avance. L’arrêt montré est un cas limite.
Ce que change un différentiel à glissement limité
Un LSD à embrayages ajoute une liaison de frottement qui résiste au mouvement relatif. Eaton Posi place des disques derrière les planétaires ; précharge des ressorts et charge de fonctionnement influencent le frottement. Cette liaison transmet du couple, permettant des couples latéraux différents. Sa capacité dépend de la conception et ne garantit pas une traction illimitée.
Le Torsen à engrenages hélicoïdaux utilise les efforts des dentures chargées pour créer du frottement contre le boîtier. Un rapport de biais supposé de 3:1 autorise jusqu’à trois fois plus de couple du côté adhérent que du côté faible. Ce n’est ni une répartition permanente ni une multiplication du couple moteur total. Dans cette limite, les charges déterminent la répartition réelle.
Si le côté faible supporte 40 N·m, cet exemple simplifié autorise jusqu’à 120 N·m de l’autre côté, avec une entrée suffisante. Avec une réaction nulle, le produit reste nul. La réponse technique de Torsen explique la limite d’une roue en l’air et la réaction que peut fournir un frein. De l’énergie est alors dissipée en chaleur. Ce n’est ni de la traction gratuite ni une consigne pour improviser une technique de freinage.
Un blocage relie mécaniquement les sorties. Il impose des vitesses égales, pas des couples égaux : le côté adhérent peut porter presque toute la charge. Utile en tout-terrain, il provoque du ripage et une résistance à la direction dans les virages adhérents. Un blocage sélectionnable s’utilise suivant les conditions du constructeur. Il n’existe pas de commande de blocage ici ; la glace illustre un différentiel ouvert.
La vectorisation du couple contrôle délibérément l’écart de force motrice gauche-droite pour influencer le lacet. Elle peut utiliser des embrayages commandés ou des moteurs électriques indépendants ; ce n’est pas un autre nom pour tous les LSD. Un système par frein modifie la force nette en dissipant de la chaleur. Un dispositif moteur redistribue l’entraînement par son mécanisme. Ce modèle passif ne simule ni commande électronique ni vectorisation.
Des indicateurs de direction avant l’automobile
Le char chinois pointant le sud utilisait les roues pour maintenir le cap d’une figurine, non pour transmettre une puissance moteur. Une reconstruction compare les distances et fait tourner la figurine par rapport au char pour compenser le changement de cap. Réglée initialement vers le sud, elle conserve approximativement cette direction sous les hypothèses du mécanisme. Elle ne mesure pas le champ magnétique et ne retrouve pas le sud après qu’on a soulevé puis réorienté le char.
La démonstration de l’Université de Californie à Santa Barbara distingue les constructions historiques. Sa reconstruction différentielle suit une conception moderne ; les engrenages différentiels ne sont pas évidents dans toutes les descriptions anciennes. Un modèle moderne démontre la possibilité du principe, pas l’existence de dentures coniques identiques dans une haute antiquité. Glissement et différences de diamètre accumulent les erreurs de cap, contrairement à une boussole qui répond à nouveau au champ local.
Le différentiel automobile de Pecqueur appliquait des mathématiques apparentées à une autre fonction. Le récit de l’Université de Houston concerne un projet de voiture à vapeur avec essieu moteur, pas l’invention de tout mécanisme différentiel. La production automobile a popularisé la solution parce qu’un moteur devait entraîner des roues sur des chemins inégaux. Il s’agit d’applications répétées des relations entre rotations, pas d’une filiation unique démontrée depuis le char ancien.
Essais sur l’écran
Commencez en ligne droite avec la vue intérieure. Repérez le boîtier portant l’axe transversal et la marque orange du satellite. Elle accompagne le boîtier sans rouler sur son propre engrenage. Sélectionnez un virage gauche avec le rayon : la roue gauche devient intérieure. Faites la moyenne des vitesses affichées et comparez au boîtier. Les arrondis peuvent créer une petite différence de calcul.
Passez à un virage droit de même rayon. Roue rapide et roue lente échangent leurs côtés, mais boîtier et arbre gardent leur vitesse. En vue éclatée, suivez la liaison couronne-boîtier et distinguez les planétaires des demi-arbres des satellites sur l’axe. L’écartement sert à observer, pas à montrer une machine pouvant transmettre une charge démontée.
Activez enfin la glace à gauche. L’affichage passe au véhicule immobile : la gauche tourne au double du boîtier, la droite s’arrête. Le ralenti ne modifie pas les rpm calculées. Désactivez la glace avant de revenir au virage. Ne combinez pas l’en-tête de 50 km/h et l’état immobile comme deux situations simultanées. Sans accélérateur, réglage indépendant d’adhérence ni pédale de frein, on ne teste ni distance de freinage ni performances réelles d’un LSD.
Lire les six structures
Le blocage impose une contrainte de vitesse, pas une égalité des couples. Dans la scène bloquée, un manchon coulissant relie l’ensemble tournant à un organe de sortie. Les sorties ont alors la même vitesse angulaire, mais les forces aux pneus peuvent rester très différentes. Un pneu sur glace ne peut pas développer la même force qu’un pneu sur sol rugueux. En virage sur sol dur, des vitesses égales contredisent les longueurs de trajet différentes : les pneus doivent riper ou la transmission se tordre. Un blocage enclenchable ne remplace donc pas universellement un différentiel. Le manchon montre un crabotage explicatif, pas la réplique d’un produit Eaton.
La scène à embrayage ajoute des disques alternés. Une série suit une sortie et l’autre le boîtier : la rotation relative produit du frottement sur plusieurs surfaces. Les mécanismes réels peuvent combiner précharge par ressort et effort supplémentaire des engrenages ou d’une rampe. Le réglage de couplage est sans dimension. Il montre le sens de l’effet sans attribuer un nombre de newtons-mètres à une valeur donnée. Il faudrait connaître les matériaux, le rayon efficace, la force de serrage et la température du lubrifiant pour cela. Un fort couplage résiste à la différence de vitesse, sans constituer un blocage parfaitement rigide. Les couleurs alternées distinguent les deux organes tournants lorsque l’ensemble est séparé.
La scène hélicoïdale à axes parallèles illustre le principe des différentiels à glissement limité par engrenages. Elle diffère du Type 1 à axes croisés historiquement associé au nom Torsen. Les planétaires latéraux engrènent avec des éléments satellites appariés, dont le contact propre relie les deux côtés. Les dentures hélicoïdales créent une poussée axiale sous couple. Le carter la reprend, et le frottement résiste à la différenciation. Le rapport de biais est une limite du rapport de couple possible dans les conditions indiquées, pas une répartition fixe commandée. Le fabricant distingue aussi les applications Type 2 et T2R. Sélectionner un modèle historique dans le catalogue choisit ce principe de comparaison, sans prétendre en reproduire les dimensions internes exactes.
Une réaction nulle distingue bien biais et blocage. Si la sortie peu adhérente ne supporte aucun couple de réaction, multiplier zéro par un rapport fini donne encore zéro. Ajoutez une petite réaction de frein : le côté adhérent peut supporter davantage de couple, jusqu’à la limite du mécanisme idéalisé. Le freinage n’est pas gratuit : il transforme une partie de l’énergie d’entrée en chaleur. La commande doit aussi gérer la température des freins et le couple moteur disponible. L’indice de transmission du laboratoire est normalisé à une charge de référence. Ce n’est ni une force de traction mesurée, ni une accélération, ni un rendement en pourcentage. Il ne prédit pas si un vrai véhicule gravira une pente donnée.
Dans un coupleur visqueux, des disques alternés sont reliés à des organes différents, séparés par un mince espace de fluide. La différence de vitesse cisaille ce fluide. La réponse dépend de la viscosité, de la température, de l’épaisseur de l’espace, de la forme et du nombre des disques. La scène montre les organes alternés sans animer le flux moléculaire ni calculer l’échauffement. Le réglage de viscosité est un paramètre illustratif. Un coupleur entre deux essieux ne remplace pas non plus leurs différentiels, qui autorisent des trajets différents aux deux pneus. C’est pourquoi l’histoire Porsche distingue la liaison visqueuse avant du blocage arrière et du freinage. La transmission intégrale décrit un résultat, pas un mécanisme universel.
Le train central épicycloïdal suit une autre équation que le différentiel conique à planétaires latéraux identiques. Ici, le soleil a 24 dents, la couronne intérieure 48 et les satellites 12. Les rayons primitifs utilisent un module commun : le rayon de couronne vaut celui du soleil plus deux rayons de satellite. Le porte-satellites est l’entrée ; soleil et couronne sont les sorties. On a 24 × vitesse du soleil + 48 × vitesse de couronne = 72 × vitesse du porte-satellites. La vitesse d’entrée est donc une moyenne pondérée, pas la moyenne arithmétique simple du mécanisme conique. La Porsche 964 de série avait sa propre conception et une répartition de base de 31:69. L’exemple de denture 24:48 ne reproduit pas numériquement cette voiture.
Ce que relie la scène de conduite
La vue de dessus place un mécanisme central entre les arbres avant et arrière. Chacun atteint un essieu et ses deux roues. Le centre absorbe une différence entre vitesses d’essieux, alors que le différentiel d’essieu absorbe celle entre roues gauche et droite. En virage, le centre de l’essieu avant suit aussi un autre trajet que l’arrière, car l’empattement n’est pas nul. Un modèle complet de direction inclurait les angles de braquage individuels, l’empattement et les angles de dérive des pneus. Cette petite scène se concentre sur la voie et la distinction entre liaisons centrales et d’essieu ; elle ne reproduit ni suspension ni tringlerie des véhicules cités.
Les chemins colorés représentent un tour complet autour du centre du virage, pas une trace de pneu qui s’allonge indéfiniment. La circonférence intérieure vaut deux pi fois le rayon intérieur ; l’extérieure, deux pi fois le rayon extérieur. Leur différence vaut deux pi fois la voie, quel que soit le rayon du virage. L’écart absolu par tour reste donc constant quand le cercle grandit, tandis que l’écart relatif de vitesse diminue. Cela contredit l’intuition selon laquelle toute grandeur du virage augmenterait avec son rayon. Les curseurs de rayon et de voie actualisent le même calcul que l’affichage des vitesses de sortie.
Changer la réaction sur glace n’est pas changer la direction. La direction impose les vitesses de roulement nécessaires aux chemins sans glissement. La glace réduit la réaction supportable au contact et permet au pneu de tourner sans parcourir la distance correspondante. L’exposition combine ces effets dans une comparaison volontairement simplifiée, sans résoudre toutes les équations d’une voiture accélérant hors d’une ornière. Le catalogue distingue brevets, véhicules historiques et familles de produits de série. Publier un brevet prouve la divulgation d’un mécanisme, pas sa fabrication, sa vente, sa fiabilité ou son emploi dans une reconstitution ancienne. Le pointeur vers le sud est un appareil moderne documenté ; son dossier ne doit pas être projeté dans le passé pour prouver les détails d’une construction antique.
Questions
Pourquoi une voiture a-t-elle besoin d’un différentiel ?
Dans un virage, les roues extérieures parcourent plus de distance que les roues intérieures. Les roues non motrices peuvent tourner librement chacune de leur côté, mais les deux roues motrices partagent un seul moteur. Le différentiel les laisse tourner à des vitesses différentes tout en continuant à leur transmettre de la puissance.
Pourquoi les satellites ne tournent-ils pas quand la voiture va tout droit ?
Les deux planétaires tournent à la même vitesse, les satellites n’ont donc rien entre quoi rouler. Ils sont emportés par leur axe et tout le boîtier tourne d’un seul bloc.
Pourquoi la vitesse du boîtier est-elle toujours la moyenne des deux roues ?
Vu depuis le boîtier, le satellite pousse les deux planétaires de la même quantité dans des sens opposés. Ce qu’une roue gagne, l’autre le perd : (ω_L + ω_R) ÷ 2 ne change donc pas, sauf si la vitesse du boîtier change.
Pourquoi la voiture reste-t-elle bloquée quand une roue est sur la glace ?
Un différentiel ouvert donne le même couple aux deux roues. La roue sur la glace n’accepte qu’un couple très faible avant de patiner, donc la roue sur le sec reçoit ce même petit couple, qui ne suffit pas à faire avancer la voiture. La roue sur la glace tourne alors deux fois plus vite que le boîtier.
Une traction avant a-t-elle aussi un différentiel ?
Oui. Tout essieu qui entraîne deux roues en a besoin, à l’avant comme à l’arrière. Dans une traction avant à moteur transversal, il est intégré au carter de la boîte de vitesses, et comme le moteur est déjà placé en travers, l’entraînement n’a pas à tourner à angle droit pour atteindre les roues.
Que fait de différent un différentiel à glissement limité ?
Il laisse toujours les roues tourner à des vitesses différentes en virage, mais il résiste aux grands écarts de vitesse. Des embrayages, des cônes ou des vis sans fin spéciales à l’intérieur lui font envoyer plus de couple à la roue qui adhère.
Que signifie un rapport de pont de 3,73 ?
Le pignon d’attaque fait 3,73 tours pour chaque tour de la couronne ; les roues correspondent à celle-ci lorsqu’elles tournent également. Dans le modèle, cela vient des 41 dents de la couronne et des 11 dents du pignon : 41 ÷ 11 = 3,727.
Pourquoi les vrais ponts utilisent-ils des engrenages hypoïdes plutôt que des engrenages coniques simples ?
Le pignon d’un couple hypoïde est placé sous le centre de la couronne. Cela abaisse l’arbre de transmission, permet un pignon plus gros et plus solide et rend les engrenages plus silencieux. Le prix est un glissement supplémentaire entre les dents, d’où le besoin d’une huile spéciale pour les ponts hypoïdes.
Le différentiel ouvert envoie-t-il tout le couple à la roue qui patine ?
Non. Dans le modèle stationnaire idéal, les couples sont égaux. La roue rapide peut absorber presque toute la puissance, qui dépend aussi de la vitesse. Le faible couple du côté adhérent peut ne pas déplacer la voiture.
Le blocage impose-t-il des couples égaux ?
Non. Il impose des vitesses égales. Le couple dépend de la charge supportée par chaque roue ; le côté adhérent peut recevoir presque toute l’entrée. Vitesse égale et couple égal sont des contraintes différentes.
Le char pointant le sud trouve-t-il seul le sud ?
Non. Il faut d’abord l’aligner. Les engrenages conservent approximativement ce cap sans mesurer de champ magnétique. Glissement et diamètres inégaux accumulent les erreurs.
Le réglage d’embrayage représente-t-il un différentiel de série précis ?
Non. La fraction de glissement choisie est une hypothèse pédagogique. Des ensembles schématiques distincts montrent un manchon à crabots, des empilements de disques, des engrenages hélicoïdaux parallèles, des disques visqueux et un train central épicycloïdal. Leurs dimensions servent à expliquer, pas à fabriquer.
Vocabulaire
- Différentiel ouvert : différentiel sans dispositif limitant l’écart de vitesse entre ses deux sorties ; il répartit le couple à parts égales en régime stationnaire idéal.
- Pignon d’attaque : le petit engrenage au bout de l’arbre de transmission qui entraîne la couronne.
- Couronne : le grand pignon conique boulonné au boîtier de différentiel.
- Rapport de pont : nombre de tours du pignon par tour de couronne ; 41 ÷ 11 = 3,73 dans le modèle.
- Boîtier de différentiel : la pièce qui tourne avec la couronne et porte l’axe des satellites ; on dit aussi boîtier de satellites.
- Satellites : les petits pignons coniques montés sur l’axe des satellites.
- Planétaires : les pignons coniques cannelés sur les demi-arbres.
- Voie : la distance entre les centres des pneus gauche et droit d’un même essieu.
- Engrenage hypoïde : engrenage conique spiral dont l’axe ne coupe pas l’axe de l’engrenage avec lequel il engrène.
- Différentiel à glissement limité (LSD) : différentiel qui limite l’écart de vitesse entre ses deux sorties.
Sources
Hyundai Motor Company Australia, Hyundai Elantra Specifications (rear track 1,564 mm and 205/55 R16 tyres on the Active, kerb weight 1,260 kg). https://www.hyundai.com/content/dam/hyundai/au/en/models/elantra/docs/Hyundai_Elantra_Specifications_Sheet.pdf (checked 16 October 2026)
John H. Lienhard, Onesiphore Pecqueur, The Engines of Our Ingenuity no. 3358, University of Houston (clockmaker; French patent for a steam car with a differential on the driven rear axle; the car was never built). https://engines.egr.uh.edu/episode/3358 (checked 17 October 2026)
John J. Coy, Dennis P. Townsend and Erwin V. Zaretsky, Gearing, NASA Reference Publication 1152, 1985 (pitch cones of bevel gears; hypoid pinion axis above or below the gear axis, lower drive shaft, special lubricant additives). https://ntrs.nasa.gov/citations/19860005142 (checked 17 October 2026)
Vernon E. Gleasman, Differential gear mechanism, US Patent 2,859,641, filed 21 February 1955, granted 11 November 1958, Google Patents. https://patents.google.com/patent/US2859641A/en (checked 17 October 2026)
Jam Handy Organization, Around the Corner (1937 film), Internet Archive. https://archive.org/details/Aroundth1937 (checked 17 October 2026)
Bridgestone, Lire la dimension du pneu (largeur, hauteur et jante). https://www.bridgestoneamericas.com/en/company/safety/choosing-tires/determining-tire-size (2026-10-22)
NIST, standard acceleration of gravity, 9.80665 m/s². https://physics.nist.gov/cgi-bin/cuu/Value?gn (checked 16 October 2026)
Calculations on this page: tyre diameter D = 25.4 × rim + 2 × aspect × width; wheel speed ω = v ÷ r; path radii R ± T/2; ω_case = (ω_L + ω_R) ÷ 2; spider spin = (16 ÷ 10) × (ω_R − ω_L) ÷ 2; slope force m·g·sin(arctan 0.05).
Torsen, Fonctionnement (poussée, frottement et répartition du couple). https://torsen.com/how-it-works/ (2026-10-22)
Torsen, Questions fréquentes (rapport de biais et limites). https://torsen.com/faq/ (2026-10-22)
Torsen, Questions techniques sur le biais de couple (réaction nulle et freinage). https://torsen.com/ask-torsen-torque-bias-ratio-functional-questions/ (2026-10-22)
Université de Californie, Santa Barbara, Char pointant le sud (reconstruction moderne et précautions historiques). https://web.physics.ucsb.edu/~lecturedemonstrations/Composer/Pages/92.36.html (2026-10-22)
Eaton, US9933060B2 Blocage de différentiel (vitesse égale et couples inégaux). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/9933060 (2026-10-22)
Eaton, US11326679B2 Blocage de différentiel (engagement mécanique et indication). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/11326679 (2026-10-22)
Eaton, US20100234163A1 Différentiel à rapport variable (couples de sortie inégaux). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20100234163 (2026-10-22)
US20080103004A1 Indicateur de direction constante (compensation par les roues). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20080103004 (2026-10-22)
Porsche Newsroom, étapes de la transmission intégrale, de Lohner-Porsche au PTM. https://newsroom.porsche.com/en/history/porsche-all-wheel-drive-milestones-lohner-porsche-cisitalia-racing-car-carrera-4-viscous-coupling-porsche-traction-management-ptm-911-turbo-15046.html (2026-10-26)
Eaton, blocage électrique ELocker (page produit). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker-differential.html (2026-10-26)
Eaton, blocage ELocker4 (page produit). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker4-differential.html (2026-10-26)
Eaton, blocage automatique Detroit Locker (page produit). https://www.eaton.com/us/en-us/catalog/differentials/eaton-detroit-locker-differential.html (2026-10-26)
Eaton, présentation des différentiels à blocage. https://www.eaton.com/us/en-us/products/differentials-traction-control/locking-differentials.html (2026-10-26)
Eaton, manuel des différentiels (PDF). https://www.eaton.com/content/dam/eaton/products/differentials-traction-control/Eaton-differentials-owners-manual.pdf (2026-10-26)
Torsen, fonctionnement, deuxième partie (Type 2 à axes parallèles). https://torsen.com/works-part-2/ (2026-10-26)
US9933060B2, ensemble de blocage de différentiel (Google Patents). https://patents.google.com/patent/US9933060B2/en (2026-10-26)
US20080103004A1, demande de brevet d’indicateur à direction constante (Google Patents). https://patents.google.com/patent/US20080103004A1/en (2026-10-26)
D'autres expositions
Comment fonctionnent les freins à disque et l’ABS
Sur route sèche à 100 km/h, un pneu qui glisse roues bloquées a besoin d’environ 51 m pour s’arrêter ; si l’ABS le garde en rotation, la même voiture du modèle s’arrête en 36 m.
Moteur à quatre temps interactif : simulateur pas à pas
À 3000 tr/min, chaque cylindre s’allume 25 fois par seconde. Ici, le moteur tourne assez lentement pour suivre chaque temps, et vous pouvez le monter en monocylindre comme en V8, chacun avec son propre ordre d’allumage.
Portance d’une aile : simulateur d’incidence interactif
L’air qui passe au-dessus d’une aile arrive le premier au bord de fuite. Il n’attend pas l’air du dessous.
Moteur-fusée à ergols liquides : simulateur interactif
Le moteur de 75 tonnes du lanceur Nuri brûle chaque seconde 255 kg de kérosène et d’oxygène liquide, et ce même moteur pousse environ 13 % plus fort dans l’espace qu’au niveau de la mer.
Comment fonctionne un turbocompresseur
Sur ce modèle de moteur de 2,0 litres, un arbre qui tourne à 142 000 rpm fait entrer presque deux fois plus d’air dans chaque cylindre.
Comment fonctionne une serrure à goupilles
Sur une clé Schlage courante, une profondeur d’entaille diffère de la suivante de 0,381 mm, et ce petit pas suffit à empêcher une mauvaise clé de tourner.