ABB. 05So funktioniert's
Differential im Auto: interaktives 3D-Zahnradmodell
Fährt man mit 50 km/h durch eine Kurve mit 10 m Radius, dreht sich das äußere Hinterrad 17 % schneller als das innere, und doch treibt dieselbe Welle beide an.
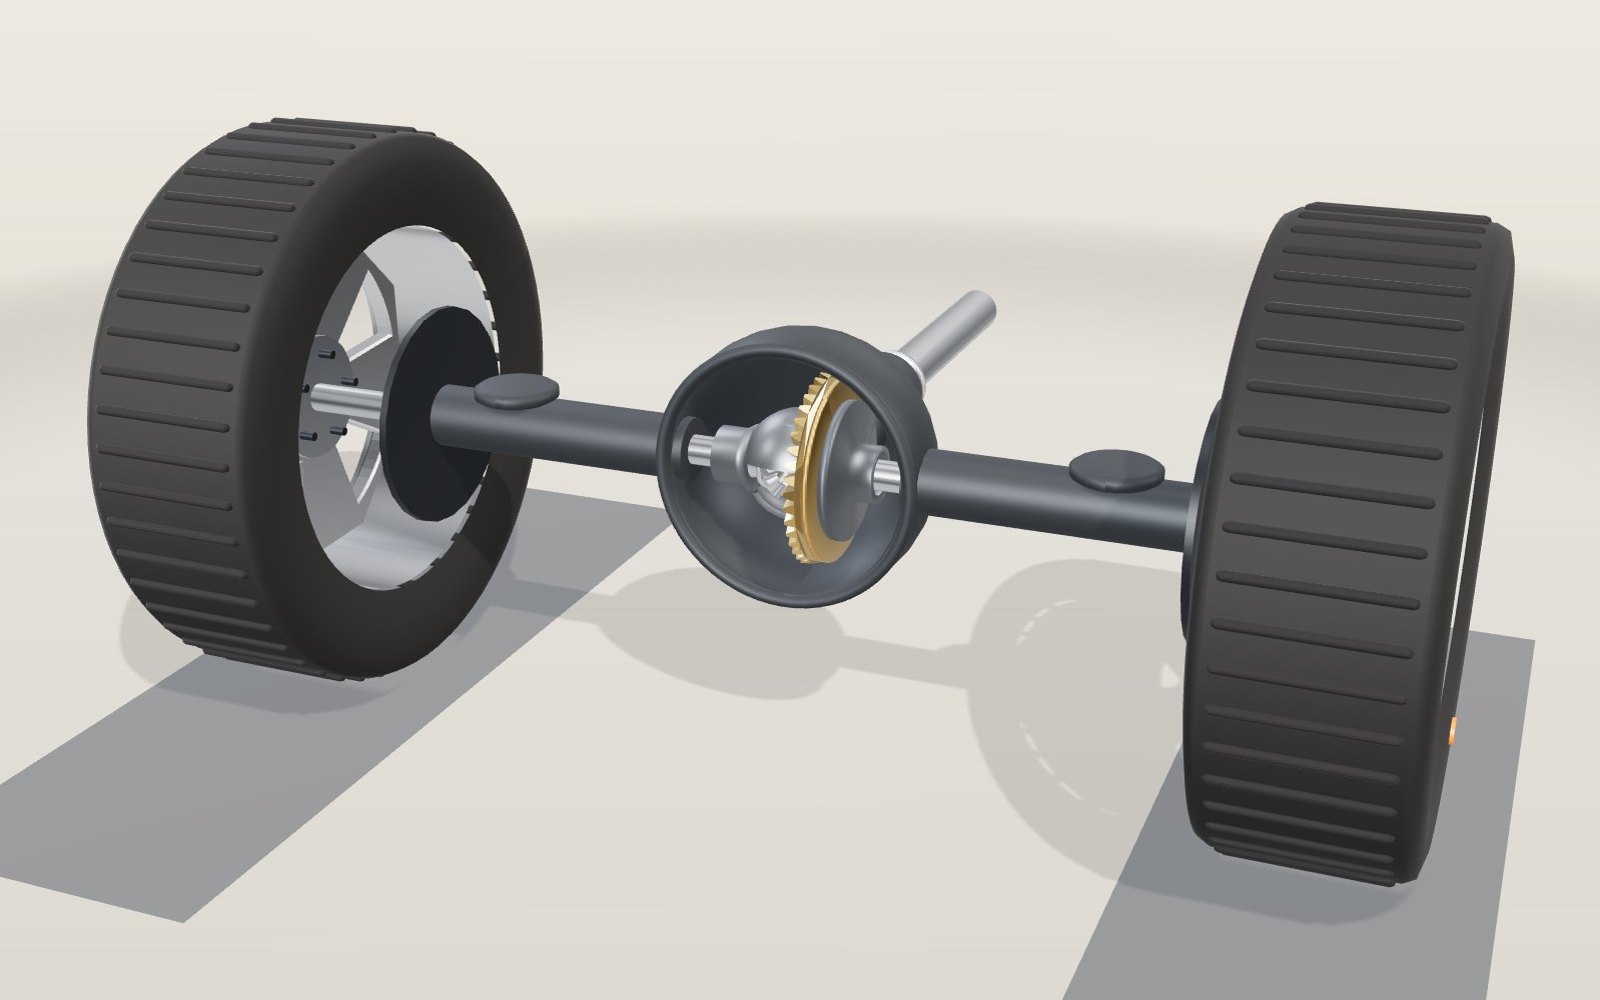
Dieses Gerät kann das 3D-Modell nicht anzeigen. Die Schritte des Rundgangs unten lassen sich als Text lesen.
1 / 8 Eine Hinterachse ohne DeckelDie Kardanwelle bringt die Drehung des Motors von vorn. Die Zahnräder in der Mitte teilen sie auf das linke und das rechte Rad auf. Ziehen Sie, um sich umzusehen.
Ziehen zum Drehen. Mausrad oder zwei Finger zum Zoomen.
Was das Modell zeigt
Fährt man durch eine enge Kurve, legen die beiden Hinterräder verschieden lange Wege zurück. Das äußere Rad fährt einen größeren Kreis und muss sich deshalb schneller drehen als das innere. Trotzdem bekommen beide ihre Kraft von einem Motor über eine Kardanwelle. Das Getriebe, das das möglich macht, sitzt in der Wölbung in der Mitte einer Hinterachse und heißt Differential.
Das Modell ist eine Hinterachse, deren hinterer Deckel abgenommen ist. Die Kraft kommt über die Kardanwelle von vorn, wird über ein Antriebskegelrad und ein Tellerrad um die Ecke geleitet und dann von vier kleinen Kegelrädern in einem sich drehenden Korb auf die beiden Achswellen verteilt. „Innen ansehen“ macht Achsgehäuse und Korb durchsichtig, „Zerlegen“ zieht alle zehn Teile auseinander, und der Regler „Kurvenradius“ lenkt das Auto nach links oder rechts. Die Anzeige in der Ecke zeigt die echten Drehzahlen, die bei 50 km/h zu jeder Einstellung gehören.
Warum eine starre Achse nicht funktionieren würde
Angenommen, beide Hinterräder säßen auf einer einzigen starren Welle. Dann würden sie sich immer gleich schnell drehen. Geradeaus ist das kein Problem. In einer Kurve müsste aber einer der Reifen die ganze Zeit seitlich über die Straße radieren, weil das äußere Rad in derselben Zeit einen längeren Weg zurücklegen muss als das innere. Gokarts und Straßenbahnen haben starre Achsen und nehmen diesen Schlupf hin, ein Straßenauto aber würde seine Reifen abnutzen und gegen die eigene Lenkung arbeiten.
Wie viel weiter fährt das äußere Rad? Nehmen wir ein Auto mit einer hinteren Spurweite (dem Abstand der Mitten der beiden Hinterreifen) von 1564 mm. Das ist die hintere Spurweite eines Hyundai Elantra Active mit Reifen 205/55 R16, laut dem Datenblatt von Hyundai Australien. Folgt die Mitte der Hinterachse einem Kreis mit dem Radius R, dann folgt das innere Rad einem Kreis mit R − 0,782 m und das äußere einem mit R + 0,782 m. In einer Kurve mit 10 m Radius sind das 9,218 m gegen 10,782 m; das äußere Rad fährt also 17 % weiter.
Darin steckt ein hübsches Ergebnis. Auf einem vollen Kreis legt das äußere Rad 2π(R + T/2) zurück und das innere 2π(R − T/2). Der Unterschied ist 2πT und hängt überhaupt nicht von R ab. Mit T = 1,564 m fährt das äußere Rad pro vollem Kreis immer 9,83 m mehr, ob der Kreis nun 10 m oder 100 m misst. Ein Reifen 205/55 R16 hat einen Nenndurchmesser von 16 × 25,4 + 2 × 0,55 × 205 = 631,9 mm, also einen Umfang von 1,985 m, und 9,83 m sind 4,95 zusätzliche Umdrehungen des äußeren Rads.
Wie die Kraft zu den Rädern kommt
Verfolgen Sie den Antrieb von vorn im Auto bis zur Straße.
- Kardanwelle. Sie kommt vom Getriebe und dreht das Antriebskegelrad.
- Antriebskegelrad. Im Modell hat es 11 Zähne und greift im rechten Winkel in das Tellerrad; so wird der Antrieb von längs zum Auto auf quer umgelenkt.
- Tellerrad. Es hat 41 Zähne, das Antriebskegelrad dreht sich also 41 ÷ 11 = 3,73-mal pro Umdrehung des Tellerrads. Diese letzte Untersetzung nennt man oft Achsübersetzung.
- Differentialkorb. Das Tellerrad ist mit ihm verschraubt, beide drehen sich also immer zusammen. Ein Ausgleichsbolzen aus Stahl führt quer durch den Korb.
- Ausgleichskegelräder. Zwei Kegelräder mit 10 Zähnen sitzen auf dem Ausgleichsbolzen. Sie können sich frei darauf drehen.
- Achswellenräder. Zwei Kegelräder mit 16 Zähnen, eines auf jeder Seite, greifen in beide Ausgleichskegelräder. Jedes ist über eine Verzahnung mit einer Achswelle verbunden.
- Achswellen und Räder. Jede Achswelle führt den Antrieb zu einem Rad.
Der Motor treibt die Achswellenräder nie direkt an. Er treibt den Korb, und der Korb schiebt die Achswellenräder über die Ausgleichskegelräder herum. Dieser Umweg gibt den Rädern ihre Freiheit.
Warum die Ausgleichskegelräder auf gerader Strecke stillstehen
Auf gerader Strecke drehen beide Räder gleich schnell, also auch beide Achswellenräder. Die Ausgleichskegelräder werden vom Bolzen herumgeschoben, und ihre Zähne stecken zwischen zwei Achswellenrädern, die sich gleich schnell bewegen. Es gibt keinen Grund, sich auf dem Bolzen zu drehen. Die ganze Baugruppe läuft wie ein fester Block herum. Im Modell wandert der orange Punkt auf jedem Ausgleichskegelrad mit dem Korb herum, bleibt aber an derselben Stelle des Rads.
Lenken Sie jetzt nach links. Das linke Rad hat einen kürzeren Weg, und die Straße bremst es. Das rechte hat einen längeren Weg und muss schneller werden. Die Achswellenräder drehen nun verschieden schnell, und die Ausgleichskegelräder dazwischen müssen abrollen: Sie drehen sich auf dem Bolzen, während der Korb sie weiter herumträgt. Bewegen Sie den Regler, und die orangen Punkte beginnen sich zu drehen.
Die Mittelwertregel
Betrachten Sie die Zahnräder von innen aus dem Korb, als würden Sie auf ihm mitfahren. Von dort aus steht der Korb still, das linke Achswellenrad dreht sich mit ω_L − ω_case und das rechte mit ω_R − ω_case. Beide Achswellenräder greifen im selben Abstand von seinem Bolzen in dasselbe Ausgleichskegelrad, also zwingt es sie, sich um gleich viel in entgegengesetzte Richtungen zu bewegen:
ω_L − ω_case = −(ω_R − ω_case)
Umgestellt ergibt das die Regel, die die Anzeige im Modell bei jeder Einstellung prüft:
ω_case = (ω_L + ω_R) / 2
Der Korb dreht sich immer mit dem Mittelwert der beiden Raddrehzahlen. Wird ein Rad schneller, muss das andere um denselben Betrag langsamer werden, es sei denn, der Korb selbst ändert seine Drehzahl. Die Ausgleichskegelräder drehen sich mit (Z_side ÷ Z_spider) × (ω_R − ω_L) ÷ 2, bei Achswellenrädern mit 16 und Ausgleichsrädern mit 10 Zähnen also mit dem 1,6-Fachen des halben Unterschieds.
Raddrehzahlen in Zahlen
Bei 50 km/h, also 13,889 m/s, dreht sich ein Reifen mit 0,316 m Radius mit 13,889 ÷ 0,316 = 43,96 rad/s, das sind 419,8 U/min. Die Kardanwelle dreht sich 3,73-mal schneller, mit 1565 U/min. In einer Kurve wächst die Drehzahl jedes Rads mit dem Radius seiner eigenen Bahn: ω_inner = ω × (R − T/2) ÷ R und ω_outer = ω × (R + T/2) ÷ R, wobei R der Radius ist, dem die Mitte der Hinterachse folgt.
| Kurvenradius R | Inneres Rad | Äußeres Rad | Mittelwert (Korb) | Drehung der Ausgleichsräder |
|---|---|---|---|---|
| Geradeaus | 419,8 U/min | 419,8 U/min | 419,8 U/min | 0 U/min |
| 100 m | 416,5 U/min | 423,1 U/min | 419,8 U/min | 5,3 U/min |
| 25 m | 406,6 U/min | 432,9 U/min | 419,8 U/min | 21,0 U/min |
| 10 m | 387,0 U/min | 452,6 U/min | 419,8 U/min | 52,5 U/min |
| 5 m | 354,1 U/min | 485,4 U/min | 419,8 U/min | 105,0 U/min |
Die Drehzahl des Korbs ist in jeder Zeile gleich, weil die Geschwindigkeit des Autos (gemessen in der Achsmitte) gleich bleibt. Nur die Aufteilung zwischen den Rädern ändert sich. Im Modell laufen die Zahnräder mit einem Bruchteil dieser Drehzahlen, damit Sie den Zähnen folgen können; genau das ändert die Einstellung „Zeitlupe“.
Ein Rad auf Eis
Dieselbe Freiheit, die in der Kurve hilft, macht auf glatter Straße Ärger. Die Ausgleichskegelräder wirken wie ein Waagebalken: Solange sie sich frei drehen, drücken sie gleich stark auf beide Achswellenräder. Ein offenes Differential gibt deshalb im idealen stationären Zustand dasselbe Drehmoment an das linke und das rechte Rad.
Solange beide Reifen haften, ist das in Ordnung. Ein Problem wird es, wenn einer auf Eis steht. Der Reifen auf Eis hält nur ein kleines Drehmoment aus, bevor er durchdreht, und das Differential gibt dem anderen Rad dasselbe kleine Drehmoment. Das Auto bewegt sich nicht. Das Rad auf dem Eis dreht durch, das Rad auf trockener Fahrbahn steht still, und die Mittelwertregel gilt weiter: Mit ω_R = 0 ist ω_L = 2 × ω_case. Schalten Sie „Linkes Rad auf Eis“ ein, und das linke Rad dreht sich mit 839,6 U/min, während das rechte stehen bleibt. Das ist die Drehzahl einer Reifenoberfläche, die sich mit 100 km/h bewegt, ohne vom Fleck zu kommen.
Mit einer Steigung lässt sich das Problem beziffern. Laut Datenblatt hat der leichteste Elantra ein Leergewicht von 1260 kg. Auf 5 % Steigung braucht es eine Kraft von 1260 × 9,80665 × sin(arctan 0,05) = 617 N, um das Auto gegen die Schwerkraft zu halten. Bei einem Reifenradius von 0,316 m sind das 195 N·m an den Rädern oder 97 N·m pro Rad, wenn beide sich die Last teilen. Dreht der Reifen auf Eis schon unter 97 N·m durch, kommt ein offenes Differential den Hang nicht hinauf, egal wie viel Drehmoment der Motor hat. (Der Elantra hat Frontantrieb. Wir leihen uns nur seine Maße.)
Genau dafür gibt es Sperrdifferentiale. Sie lassen verschiedene Raddrehzahlen zu, wehren sich aber gegen große Unterschiede, sodass mehr Drehmoment zum Rad mit Haftung gehen kann. Lamellenpakete, Konen und Schneckenradbauarten wie das Torsen erreichen das auf verschiedene Weise. Differentialsperren gehen noch weiter und verbinden auf Wunsch beide Räder fest miteinander, wie es Geländewagen nutzen. Das Modell zeigt nur die offene Bauart.
Wo das Modell einfacher ist als eine echte Achse
- Die Zähne sind gerade Kegelradzähne. Die meisten Autos mit Hinterradantrieb haben ein Hypoid-Tellerrad mit Antriebskegelrad: gebogene Zähne, das Antriebskegelrad unterhalb der Mittellinie des Tellerrads. Der Versatz lässt die Kardanwelle tiefer liegen, was den Tunnel im Wagenboden verkleinert, und lässt mehr Zähne die Last teilen. Der Preis ist Gleiten zwischen den Zähnen; das verlangt ein besonderes Hochdruck-Getriebeöl und kostet etwas Energie. Im Modell geht die Achse des Antriebskegelrads genau durch die Mitte des Tellerrads, damit die Kegelgeometrie gut zu sehen ist.
- Die Zähnezahlen haben wir gewählt. 11 und 41, 10 und 16 ergeben klare Übersetzungen. Die Zahlen einer echten Achse hängen vom Auto ab.
- Die Achswellen sind gekürzt. Am echten Auto liegen die Radmitten 1564 mm auseinander.
- Der Reifenradius ist der Nennwert. Ein belasteter Reifen wird etwas flacher; sein Abrollradius ist also etwas kleiner, und er dreht sich etwas schneller, als die Tabelle angibt.
- Die Kurve ist ideal. Die Rechnung nimmt an, dass der Kurvenmittelpunkt auf der Linie der Hinterachse liegt und die Reifen nicht rutschen. Echte Reifen laufen immer mit einem kleinen Schräglaufwinkel.
- Lager, Anlaufscheiben und Öl fehlen.
Ein Blick zurück
In den 1820er-Jahren entwarf der französische Uhrmacher Onésiphore Pecqueur einen Dampfwagen, und sein französisches Patent beschrieb ein Zahnradgetriebe, das die beiden Seiten der angetriebenen Hinterachse verschieden schnell drehen ließ. Der Wagen wurde nie gebaut, aber dieselbe Idee steckt heute in der Antriebsachse von Autos. Die Hypoidverzahnung, die heute die meisten Hinterachsen haben, kam später: Das Getriebehandbuch der NASA datiert ihren ersten praktischen Einsatz auf einen Packard im Jahr 1926 und hält fest, dass 1937 fast alle Autos Hypoid-Hinterachsen hatten.
Sperrdifferentiale folgten später; Vernon Gleasman etwa erhielt 1958 ein US-Patent auf einen Zahnrad-Differentialmechanismus. Ein kurzer Film von 1937 mit dem Titel Around the Corner, den die Jam Handy Organization drehte, um zu erklären, wie ein Differential ein Auto um die Kurve bringt, ist noch heute im Internet Archive zu sehen.
Von der Fahrgeschwindigkeit zur Kardanwellendrehzahl
Der Kurvenradius gehört zur Bahn der Achsmitte, nicht zum Reifen. Er bestimmt die unterschiedlichen Wege; der Reifenradius wandelt den zurückgelegten Weg in Raddrehung um. Eine Verwechslung ergibt trotz richtiger Rechnung eine falsche physikalische Aussage.
Für die 10-m-Kurve bleiben an der Achsmitte 50 km/h angesetzt. Das ist eine geometrische Annahme, keine Empfehlung für diese Geschwindigkeit in einer engen Kurve. Die Winkelgeschwindigkeit um den Kurvenmittelpunkt beträgt 13.889 ÷ 10 = 1.3889 rad/s. Das innere Rad fährt mit 1.3889 × 9.218 = 12.803 m/s, das äußere mit 1.3889 × 10.782 = 14.975 m/s. Division durch den Reifenradius 0.316 m und Multiplikation mit 60 ÷ (2π) ergeben ungefähr 387.0 und 452.6 rpm.
Der Mittelwert bleibt 419.8 rpm. Tellerrad und Korb behalten ihre Drehzahl, während sich die Relativbewegung der Achskegelräder ändert. Die Kardanwelle dreht sich 41 ÷ 11-mal so schnell wie der Korb, also ungefähr 1,565 rpm. Man darf nicht die Drehzahl des äußeren Rades mit der Achsübersetzung multiplizieren: Das Tellerrad sitzt am Korb. Achsübersetzung und Ausgleichswirkung beschreiben verschiedene Beziehungen im selben Gehäuse.
Halbiert man bei gleicher Geometrie die Fahrgeschwindigkeit, halbieren sich Rad-, Korb- und Ausgleichsraddrehzahlen. Das Verhältnis zwischen äußerem und innerem Rad bleibt gleich. Fahrgeschwindigkeit verändert den Ablauf, Kurvenradius die Wegunterschiede. Die Zeitlupe der Ausstellung ist kein Gaspedal.
Gleiches Drehmoment bedeutet nicht gleiche Leistung
Bei festgehaltenem Korb wirken die Zähne der Ausgleichsräder mit gleichen Hebelarmen auf identische Achskegelräder. Ein anhaltender Drehmomentunterschied würde die frei drehbaren Ausgleichsräder beschleunigen. Im idealen stationären Zustand ohne Reibung und Trägheit sind die Drehmomente deshalb gleich. Dafür braucht es keinen Fahrbahnsensor.
Eine echte Achse hat Lagerwiderstand und Reibung an Zahnflächen und Anlaufscheiben. Bei schnellen Änderungen zählt auch die Trägheit. Die Gleichheit ist eine nützliche Idealisierung, keine Zusage identischer Messwerte bei jedem Übergang. Die Ausstellung berechnet Drehzahlen, nicht Reifenkräfte oder Motorregelung.
Als gesonderte Annahme erhält jedes Rad in der 10-m-Kurve 100 N·m. Leistung ist Drehmoment mal Winkelgeschwindigkeit. Das schnellere äußere Rad erhält also bei gleichem Drehmoment mehr Leistung. Ohne Verluste entspricht die Summe der Ausgangsleistungen der Eingangsleistung: Der Korb erhält das doppelte Drehmoment eines Achskegelrads und dreht mit der mittleren Geschwindigkeit.
Verliert ein Rad Haftung, kann seine Gegenkraft zu klein werden, um am anderen Rad brauchbares Drehmoment zu ermöglichen. Nicht das gesamte Drehmoment wird absichtlich zum rutschenden Rad geschickt. Die idealen Drehmomente bleiben gleich; das schnell drehende Rad kann jedoch fast die gesamte Leistung verbrauchen. Auch muss das haftende Rad nicht immer stehen bleiben. Reicht das kleine Drehmoment gegen den Fahrwiderstand, fährt das Fahrzeug weiter. Der Stillstand im Modell ist ein Grenzfall.
Was eine Differenzialsperre verändert
Ein Lamellen-Selbstsperrdifferenzial ergänzt eine Reibverbindung gegen Relativbewegung. Beim Eaton Posi liegen Lamellenpakete hinter den Achskegelrädern. Federvorspannung und Belastung beeinflussen die Reibung. Die zusätzliche Verbindung überträgt Drehmoment und erlaubt unterschiedliche Seitendrehmomente. Ihre Fähigkeit hängt von Bauart und Betrieb ab; unbegrenzte Traktion ist nicht zugesagt.
Ein Torsen mit Schrägverzahnung nutzt belastungsabhängige Zahnkräfte, um Reibung am Gehäuse zu erzeugen. Ein angenommenes Torque Bias Ratio von 3:1 erlaubt auf der haftenden Seite höchstens das Dreifache des Drehmoments der schwachen Seite. Es ist keine ständige Aufteilung und vervielfacht nicht das gesamte Motordrehmoment. Innerhalb der Grenze bestimmen die Lasten die Verteilung.
Kann die schwache Seite 40 N·m abstützen, erlaubt dieses vereinfachte Beispiel bis zu 120 N·m auf der anderen Seite, sofern genügend Eingangsdrehmoment vorliegt. Bei null Gegenmoment bleibt auch das Produkt null. Die technische Torsen-Antwort erklärt diese Grenze bei einem angehobenen Rad und die mögliche Bremsreaktion. Dabei wird Energie in Wärme umgesetzt. Das ist keine kostenlose Traktion und keine Anleitung zu improvisierten Bremsmanövern.
Eine formschlüssige Sperre verbindet beide Ausgänge. Sie erzwingt gleiche Drehzahlen, nicht gleiche Drehmomente. Das haftende Rad kann den Großteil der Last übernehmen. Im Gelände hilft das; auf griffigen Kurven entstehen Reifenradieren und Lenkkräfte. Zuschaltbare Sperren müssen nach Herstellervorgaben verwendet werden. Das Modell hat keinen Sperrschalter; die Eisfunktion zeigt ein offenes Differenzial.
Torque Vectoring regelt gezielt den Unterschied der linken und rechten Antriebskräfte, um die Gierbewegung zu beeinflussen. Dazu können geregelte Kupplungen oder getrennte Elektromotoren dienen. Es ist kein anderer Name für jedes Selbstsperrdifferenzial. Bremseingriffe verändern die Nettoradkraft unter Wärmeverlust, angetriebene Systeme verteilen Antrieb über eigene Mechanismen. Dieses passive Kegelradmodell simuliert weder elektronische Regelung noch Torque Vectoring.
Richtungszeiger vor dem Automobil
Der chinesische Südweiserwagen nutzte Radbewegungen zum Beibehalten einer Zeigerrichtung statt zur Übertragung von Motorleistung. Eine Rekonstruktion vergleicht die Radwege und dreht die Figur gegenüber dem Wagen, um dessen Richtungsänderung auszugleichen. Anfangs nach Süden ausgerichtet, behält sie diese Richtung näherungsweise unter den mechanischen Voraussetzungen. Sie misst kein Erdmagnetfeld und findet Süden nach Anheben und verdrehtem Absetzen nicht neu.
Die Vorführung der University of California in Santa Barbara unterscheidet historische Bauformen. Ihre Differenzialrekonstruktion folgt einem modernen Entwurf; Differenzialräder sind nicht in allen alten Beschreibungen eindeutig erkennbar. Ein modernes Modell beweist die Funktionsmöglichkeit, nicht identische Kegelräder im fernen Altertum. Schlupf und unterschiedliche Raddurchmesser sammeln Richtungsfehler an. Ein Magnetkompass reagiert dagegen immer wieder auf das örtliche Feld.
Pecqueurs Fahrzeugdifferenzial verwendete verwandte Mathematik für eine andere Aufgabe. Der Bericht der University of Houston handelt von einem geplanten Dampfwagen mit angetriebener Achse, nicht von der Erfindung sämtlicher Differenzialmechanismen. Die Autoproduktion verbreitete die Lösung, weil ein Motor Räder auf ungleichen Wegen antreiben musste. Die Geschichte besteht aus wiederholten Anwendungen von Drehbeziehungen, nicht aus einer einzigen belegten Abstammungslinie vom antiken Zeiger.
Versuche auf dem Bildschirm
Beginnen Sie geradeaus mit der Innenansicht. Suchen Sie den Korb mit dem Querbolzen und die orange Markierung eines Ausgleichsrads. Sie umläuft den Korb, ohne sich am eigenen Rad zu verlagern. Wählen Sie mit dem Kurvenradius eine Linkskurve: Links liegt nun das innere Rad. Mitteln Sie beide angezeigten Drehzahlen und vergleichen Sie den Korbwert. Rundungen können kleine Rechenabweichungen verursachen.
Wechseln Sie bei gleichem Radius nach rechts. Schnelles und langsames Rad tauschen die Seiten, Korb und Kardanwelle bleiben gleich schnell. In der Explosionsansicht verfolgen Sie Tellerrad und Korb und unterscheiden die Achskegelräder an den Halbwellen von den Ausgleichsrädern auf dem Bolzen. Die Trennung dient der Betrachtung; so könnte die Maschine keine Last übertragen.
Schalten Sie zuletzt links Eis ein. Die Anzeige wechselt zum stehenden Fahrzeug: Links dreht mit doppelter Korbdrehzahl, rechts steht. Zeitlupe verändert nicht die berechneten rpm. Vor dem Kurvenversuch Eis abschalten. Die Angabe 50 km/h darf nicht gleichzeitig auf das Stillstandsszenario angewandt werden. Ohne unabhängiges Gas-, Haftungs- oder Bremspedal lassen sich weder Bremsweg noch reale Sperrdifferenzialleistung prüfen.
Die sechs Bauarten lesen
Eine Differentialsperre beschränkt die Drehzahl; sie schreibt keine gleiche Drehmomentverteilung vor. In der gesperrten Szene verbindet eine verschiebbare Muffe die rotierende Baugruppe mit einem Ausgang. Beide Ausgänge haben dann dieselbe Winkelgeschwindigkeit. Die Kontaktkräfte der Reifen können trotzdem sehr verschieden sein. Ein Reifen auf Eis kann nicht dieselbe Kraft aufbauen wie einer auf rauem Untergrund. Auf fester Fahrbahn in einer Kurve widersprechen gleiche Raddrehzahlen den unterschiedlichen Weglängen: Die Reifen müssen radieren oder der Antriebsstrang muss sich verspannen. Deshalb ist eine zuschaltbare Sperre kein universeller Ersatz für ein Differential. Die gezeigte Muffe erklärt einen Klaueneingriff und bildet kein Eaton-Produkt nach.
Die Lamellenszene ergänzt abwechselnde Platten. Ein Satz folgt einem Ausgang, der andere dem Korb. Relativdrehung erzeugt damit Reibung an mehreren Flächen. Reale Aggregate können Federvorspannung mit zusätzlicher Belastung aus den Zahnrädern oder einem Rampenmechanismus kombinieren. Der Kopplungsregler dieses Exponats ist dimensionslos. Er zeigt die Wirkungsrichtung, ohne einem bestimmten Wert eine festgelegte Anzahl Newtonmeter zuzuordnen. Dafür wären Plattenmaterial, wirksamer Radius, Anpresskraft und Schmierstofftemperatur nötig. Ein hoher Kopplungswert kann eine Drehzahldifferenz hemmen; Widerstand ist aber keine perfekte starre Sperre. Die wechselnden Farben unterscheiden die beiden rotierenden Glieder auch im zerlegten Zustand.
Die parallelachsige Schrägzahnszene zeigt das Prinzip zahnradbasierter Sperrdifferentiale. Sie unterscheidet sich von der gekreuzten Typ-1-Anordnung, die historisch mit Torsen verbunden ist. Seitenräder greifen in gepaarte Planeten, deren eigener Zahnkontakt die beiden Seiten verbindet. Schrägzähne erzeugen unter Drehmoment axialen Schub. Das Gehäuse nimmt ihn auf, und Reibung hemmt den Ausgleich. Das Drehmomentverhältnis begrenzt das mögliche Ausgangsverhältnis unter den genannten Bedingungen; es ist keine vorgegebene feste Aufteilung. Der Hersteller unterscheidet auch Typ 2 und T2R. Die Wahl eines historischen Aggregats im Katalog wählt dieses Prinzip zum Vergleich, nicht die Behauptung, seine inneren Maße seien nachgebildet.
Eine Reaktion von null trennt Drehmomentverhältnis und Sperre besonders deutlich. Nimmt der Ausgang mit geringer Haftung kein Reaktionsmoment auf, bleibt null auch mit einem endlichen Verhältnis multipliziert null. Mit einer kleinen Bremsreaktion kann die griffigere Seite im idealisierten Modell bis zur Verhältnisgrenze mehr Drehmoment tragen. Bremsen ist nicht kostenlos: Ein Teil der Eingangsenergie wird Wärme. Eine Regelung muss auch Bremstemperatur und verfügbares Motordrehmoment berücksichtigen. Der Übertragungsindex des Labors ist auf eine Referenzlast normiert, keine gemessene Zugkraft, Beschleunigung oder Wirkungsgradangabe. Er sagt nicht voraus, ob ein reales Auto eine bestimmte Steigung schafft.
In einer Viskokupplung hängen abwechselnde Platten an verschiedenen Gliedern, getrennt durch einen schmalen Flüssigkeitsspalt. Unterschiedliche Drehzahlen scheren die Flüssigkeit. Die Reaktion hängt von Viskosität, Temperatur, Spaltdicke sowie Form und Anzahl der Platten ab. Die Szene zeigt die wechselnden Glieder, simuliert aber weder Molekülströmung noch Temperaturanstieg. Der Viskositätsregler ist ein veranschaulichender Kopplungsparameter. Eine Kupplung zwischen zwei Achsen ersetzt auch nicht deren Differentiale, die unterschiedliche Wege der beiden Reifen zulassen. Deshalb unterscheidet Porsches Geschichte die viskose Vorderachsanbindung von Hinterachssperre und Bremseingriff. Allradantrieb beschreibt ein Ergebnis, keinen einheitlichen Universalmechanismus.
Das Planeten-Mittendifferential hat eine andere Drehzahlgleichung als das Kegelraddifferential mit gleichen Seitenrädern. Hier hat die Sonne 24, das innenverzahnte Hohlrad 48 und jeder Planet 12 Zähne. Die Teilkreisradien verwenden denselben Modul: Der Hohlradradius ist Sonnenradius plus zweimal Planetenradius. Der Steg ist der Eingang; Sonne und Hohlrad sind die Ausgänge. Es gilt 24 × Sonnendrehzahl + 48 × Hohlraddrehzahl = 72 × Stegdrehzahl. Die Stegdrehzahl ist also ein gewichteter Mittelwert, nicht das einfache arithmetische Mittel der Kegelradanordnung. Der Serien-Porsche 964 hatte eine eigene Konstruktion mit einer Grundverteilung von 31:69. Das Zahnbeispiel 24:48 bildet dieses Auto nicht numerisch nach.
Was die Fahrszene verbindet
Die Ansicht von oben zeigt einen Zentralmechanismus zwischen vorderer und hinterer Kardanwelle. Jede Welle erreicht eine Achse und deren zwei Räder. Die Mitte gleicht somit Unterschiede zwischen den Achsdrehzahlen aus, das Achsdifferential Unterschiede zwischen linken und rechten Rädern. In einer Kurve folgt auch die Vorderachsmitte einem anderen Weg als die Hinterachsmitte, weil der Radstand nicht null ist. Ein vollständiges Lenkgeometriemodell bräuchte die einzelnen Lenkwinkel, den Radstand und die Reifenschräglaufwinkel. Diese kleine Szene konzentriert sich auf den Beitrag der Spurweite und die Unterscheidung zwischen zentralen und achsweisen Verbindungen. Fahrwerk und Lenkgestänge der aufgeführten Fahrzeuge werden nicht nachgebaut.
Die farbigen Wege stellen eine volle Runde um den Kurvenmittelpunkt dar, keine unendlich wachsende Reifenspur. Der innere Umfang ist zweimal Pi mal Innenradius, der äußere zweimal Pi mal Außenradius. Die Differenz ist zweimal Pi mal Spurweite, unabhängig vom Kurvenradius. Der absolute Wegunterschied pro Runde bleibt deshalb bei größeren Kreisen gleich, während der relative Drehzahlunterschied kleiner wird. Das widerspricht der Intuition, jede kurvenbezogene Größe müsse mit dem Radius wachsen. Radius- und Spurweitenregler aktualisieren dieselbe Rechnung wie die Ausgangsdrehzahlen.
Eine andere Eisreaktion ist ein anderes Experiment als eine andere Lenkstellung. Die Lenkung schreibt die bei schlupffreiem Rollen nötigen Bahngeschwindigkeiten vor. Eis verringert die tragbare Kontaktreaktion und kann ein Drehen ohne entsprechenden Weg erlauben. Das Exponat kombiniert beides in einem bewusst vereinfachten Vergleich, statt die vollständigen Gleichungen eines aus einer Spurrinne beschleunigenden Autos zu lösen. Der Katalog unterscheidet Patente, historische Fahrzeuge und Serienproduktfamilien. Die Veröffentlichung eines Patents belegt die Offenlegung eines Mechanismus, nicht Herstellung, Verkauf, Zuverlässigkeit oder Verwendung in einer antiken Rekonstruktion. Der Südweiser ist ein modern dokumentiertes Gerät; seine Aufzeichnung darf nicht rückwirkend als Beweis antiker Konstruktionsdetails gelten.
Fragen
Warum braucht ein Auto ein Differential?
In einer Kurve legen die äußeren Räder einen längeren Weg zurück als die inneren. Nicht angetriebene Räder können sich jedes für sich frei drehen, die beiden angetriebenen Räder aber teilen sich einen Motor. Das Differential lässt sie verschieden schnell drehen, während beide weiter Kraft bekommen.
Warum drehen sich die Ausgleichskegelräder bei Geradeausfahrt nicht?
Beide Achswellenräder drehen gleich schnell, die Ausgleichskegelräder haben also nichts, zwischen dem sie abrollen müssten. Der Bolzen trägt sie herum, und der ganze Korb dreht sich wie ein Stück.
Warum ist die Drehzahl des Korbs immer der Mittelwert der beiden Räder?
Vom Korb aus gesehen schiebt das Ausgleichskegelrad die beiden Achswellenräder um gleich viel in entgegengesetzte Richtungen. Was ein Rad gewinnt, verliert das andere, also ändert sich (ω_L + ω_R) ÷ 2 nicht, solange sich die Drehzahl des Korbs nicht ändert.
Warum bleibt das Auto stecken, wenn ein Rad auf Eis steht?
Ein offenes Differential gibt beiden Rädern dasselbe Drehmoment. Das Rad auf Eis nimmt nur ein sehr kleines Drehmoment auf, bevor es durchdreht, also bekommt das Rad auf trockener Straße ebenso wenig, und das reicht nicht, um das Auto zu bewegen. Das Rad auf dem Eis dreht dann doppelt so schnell wie der Korb.
Hat ein Auto mit Frontantrieb auch ein Differential?
Ja. Jede Achse, die zwei Räder antreibt, braucht eines, vorn wie hinten. Bei einem Fronttriebler mit Quermotor ist es ins Getriebegehäuse eingebaut, und weil der Motor schon quer liegt, muss der Antrieb auf dem Weg zu den Rädern nicht um die Ecke.
Was macht ein Sperrdifferential anders?
Es lässt die Räder in der Kurve weiterhin verschieden schnell drehen, wehrt sich aber gegen große Drehzahlunterschiede. Kupplungen, Konen oder besondere Schneckenräder im Inneren sorgen dafür, dass mehr Drehmoment an das Rad mit Haftung geht.
Was bedeutet eine Achsübersetzung von 3,73?
Das Antriebskegelrad dreht sich 3,73-mal pro Umdrehung des Tellerrads; die Räder entsprechen ihm nur bei gleichen Raddrehzahlen. Im Modell ergibt sich das aus 41 Zähnen am Tellerrad und 11 am Antriebskegelrad: 41 ÷ 11 = 3,727.
Warum haben echte Achsen Hypoidräder statt einfacher Kegelräder?
Das Antriebskegelrad eines Hypoidsatzes liegt unterhalb der Tellerradmitte. Das senkt die Kardanwelle, erlaubt ein größeres und stärkeres Antriebskegelrad und macht die Verzahnung leiser. Der Preis ist zusätzliches Gleiten zwischen den Zähnen, weshalb Hypoidachsen ein besonderes Getriebeöl brauchen.
Geht beim offenen Differenzial das gesamte Drehmoment zum durchdrehenden Rad?
Nein. Im idealen stationären Modell sind die Drehmomente gleich. Das schnelle Rad kann fast die gesamte Leistung aufnehmen, weil diese auch von der Drehzahl abhängt. Das geringe Drehmoment am haftenden Rad reicht möglicherweise nicht zum Fahren.
Erzwingt eine Sperre gleiche Raddrehmomente?
Nein. Sie erzwingt gleiche Drehzahlen. Das Drehmoment hängt von der abgestützten Last ab; das haftende Rad kann fast das gesamte Eingangsdrehmoment übernehmen. Gleiche Drehzahl und gleiches Drehmoment sind verschiedene Bedingungen.
Findet ein Südweiserwagen selbstständig Süden?
Nein. Er muss zuerst ausgerichtet werden. Die radgetriebene Mechanik hält diese Richtung näherungsweise, ohne ein Magnetfeld zu messen. Schlupf und verschiedene Raddurchmesser sammeln Fehler an.
Steht die Lamelleneinstellung für ein bestimmtes Seriendifferential?
Nein. Der gewählte Schlupfanteil ist eine Lehrannahme. Getrennte schematische Baugruppen zeigen nun eine Klauenmuffe, Lamellenpakete, parallele Schrägzahnräder, Viskoplatten und ein Planeten-Mittendifferential. Die Maße dienen der Erklärung und sind keine Fertigungszeichnung.
Begriffe
- Offenes Differential: ein Differential ohne Vorrichtung, die den Drehzahlunterschied seiner beiden Abtriebe begrenzt; es teilt im idealen stationären Zustand das Drehmoment gleich auf.
- Antriebskegelrad: das kleine Zahnrad am Ende der Kardanwelle, das das Tellerrad antreibt.
- Tellerrad: das große Kegelrad, das mit dem Differentialkorb verschraubt ist.
- Achsübersetzung: Umdrehungen des Antriebskegelrads pro Umdrehung des Tellerrads; im Modell 41 ÷ 11 = 3,73.
- Differentialkorb: das Gehäuse, das sich mit dem Tellerrad dreht und den Ausgleichsbolzen trägt; auch Ausgleichsgehäuse genannt.
- Ausgleichskegelräder: die kleinen Kegelräder auf dem Ausgleichsbolzen.
- Achswellenräder: die Kegelräder, die über eine Verzahnung mit den Achswellen verbunden sind.
- Spurweite: der Abstand zwischen den Mitten des linken und des rechten Reifens einer Achse.
- Hypoidrad: ein spiralverzahntes Kegelrad, dessen Achse die Achse des Gegenrads nicht schneidet.
- Sperrdifferential (LSD): ein Differential, das begrenzt, wie viel schneller sich ein Abtrieb drehen kann als der andere.
Quellen
Hyundai Motor Company Australia, Hyundai Elantra Specifications (rear track 1,564 mm and 205/55 R16 tyres on the Active, kerb weight 1,260 kg). https://www.hyundai.com/content/dam/hyundai/au/en/models/elantra/docs/Hyundai_Elantra_Specifications_Sheet.pdf (checked 16 October 2026)
John H. Lienhard, Onesiphore Pecqueur, The Engines of Our Ingenuity no. 3358, University of Houston (clockmaker; French patent for a steam car with a differential on the driven rear axle; the car was never built). https://engines.egr.uh.edu/episode/3358 (checked 17 October 2026)
John J. Coy, Dennis P. Townsend and Erwin V. Zaretsky, Gearing, NASA Reference Publication 1152, 1985 (pitch cones of bevel gears; hypoid pinion axis above or below the gear axis, lower drive shaft, special lubricant additives). https://ntrs.nasa.gov/citations/19860005142 (checked 17 October 2026)
Vernon E. Gleasman, Differential gear mechanism, US Patent 2,859,641, filed 21 February 1955, granted 11 November 1958, Google Patents. https://patents.google.com/patent/US2859641A/en (checked 17 October 2026)
Jam Handy Organization, Around the Corner (1937 film), Internet Archive. https://archive.org/details/Aroundth1937 (checked 17 October 2026)
Bridgestone, Reifengröße bestimmen (Breite, Querschnitt und Felgendurchmesser). https://www.bridgestoneamericas.com/en/company/safety/choosing-tires/determining-tire-size (2026-10-22)
NIST, standard acceleration of gravity, 9.80665 m/s². https://physics.nist.gov/cgi-bin/cuu/Value?gn (checked 16 October 2026)
Calculations on this page: tyre diameter D = 25.4 × rim + 2 × aspect × width; wheel speed ω = v ÷ r; path radii R ± T/2; ω_case = (ω_L + ω_R) ÷ 2; spider spin = (16 ÷ 10) × (ω_R − ω_L) ÷ 2; slope force m·g·sin(arctan 0.05).
Torsen, Funktionsweise (Zahnkräfte, Reibung und Drehmomentverteilung). https://torsen.com/how-it-works/ (2026-10-22)
Torsen, Häufige Fragen (Torque Bias Ratio und Grenzen). https://torsen.com/faq/ (2026-10-22)
Torsen, Technische Fragen zum Torque Bias Ratio (fehlende Gegenlast und Bremsen). https://torsen.com/ask-torsen-torque-bias-ratio-functional-questions/ (2026-10-22)
University of California, Santa Barbara, Südweiserwagen (moderne Rekonstruktion und historische Vorbehalte). https://web.physics.ucsb.edu/~lecturedemonstrations/Composer/Pages/92.36.html (2026-10-22)
Eaton, US9933060B2 Sperrdifferenzial (gleiche Drehzahl und ungleiche Drehmomente). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/9933060 (2026-10-22)
Eaton, US11326679B2 Sperrdifferenzial (mechanischer Eingriff und Stellungsanzeige). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/11326679 (2026-10-22)
Eaton, US20100234163A1 Differenzial mit veränderlichem Übersetzungsverhältnis (ungleiche Ausgangsdrehmomente). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20100234163 (2026-10-22)
US20080103004A1 Richtungszeiger (radgetriebener Richtungsausgleich). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20080103004 (2026-10-22)
Porsche Newsroom, Allrad-Meilensteine vom Lohner-Porsche bis PTM. https://newsroom.porsche.com/en/history/porsche-all-wheel-drive-milestones-lohner-porsche-cisitalia-racing-car-carrera-4-viscous-coupling-porsche-traction-management-ptm-911-turbo-15046.html (2026-10-26)
Eaton, ELocker elektrisch betätigte Differentialsperre (Produktseite). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker-differential.html (2026-10-26)
Eaton, ELocker4-Differentialsperre (Produktseite). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker4-differential.html (2026-10-26)
Eaton, Detroit Locker automatische Differentialsperre (Produktseite). https://www.eaton.com/us/en-us/catalog/differentials/eaton-detroit-locker-differential.html (2026-10-26)
Eaton, Überblick über Differentialsperren. https://www.eaton.com/us/en-us/products/differentials-traction-control/locking-differentials.html (2026-10-26)
Eaton, Differential-Betriebsanleitung (PDF). https://www.eaton.com/content/dam/eaton/products/differentials-traction-control/Eaton-differentials-owners-manual.pdf (2026-10-26)
Torsen, Funktionsweise, Teil 2 (parallelachsiger Typ 2). https://torsen.com/works-part-2/ (2026-10-26)
US9933060B2, Differentialsperrbaugruppe (Google Patents). https://patents.google.com/patent/US9933060B2/en (2026-10-26)
US20080103004A1, Patentanmeldung eines Zeigers mit konstanter Richtung (Google Patents). https://patents.google.com/patent/US20080103004A1/en (2026-10-26)
Weitere Exponate
Wie funktioniert die Fahrradschaltung am Berg?
Bei 50 × 11 legt ein Rennrad pro Pedalumdrehung 9,57 m zurück, bei 34 × 32 nur 2,24 m.
So funktionieren Scheibenbremse und ABS
Auf trockener Straße bei 100 km/h braucht ein blockierter, rutschender Reifen etwa 51 m bis zum Stillstand; hält ABS ihn in Drehung, steht dasselbe Modellauto nach 36 m.
Viertaktmotor: interaktiver Simulator, Takt für Takt
Bei 3000 U/min zündet jeder Zylinder 25-mal pro Sekunde. Hier dreht der Motor so langsam, dass Sie jedem Takt folgen können, und er lässt sich vom Einzylinder bis zum V8 aufbauen, jeder mit seiner eigenen Zündfolge.
Gewicht und Sprunghöhe auf anderen Planeten und Monden
Ein Sprung von 50 cm auf der Erde wird auf dem Mond 3 m hoch, auf Ceres 18 m und führt vom Asteroiden Bennu endgültig fort.
Tragflügel und Auftrieb: interaktiver Simulator
Die Luft über dem Flügel erreicht die Hinterkante zuerst. Sie wartet nicht auf die Luft darunter.
Wie funktioniert ein Jettriebwerk? Schub beim Verkehrsflugzeug
Im Turbofan eines Verkehrsflugzeugs passiert nur eines von elf Kilogramm Luft die Flamme. Sechs andere Bauarten verteilen die Arbeit anders; alle lassen sich hier öffnen.