그림 05원리관
자동차 차동기어 원리와 코너의 바퀴 속도를 3D로 비교
시속 50 km로 반경 10 m 커브를 돌면 바깥 뒷바퀴가 안쪽보다 17% 빨리 도는데, 두 바퀴는 같은 축에서 힘을 받습니다.
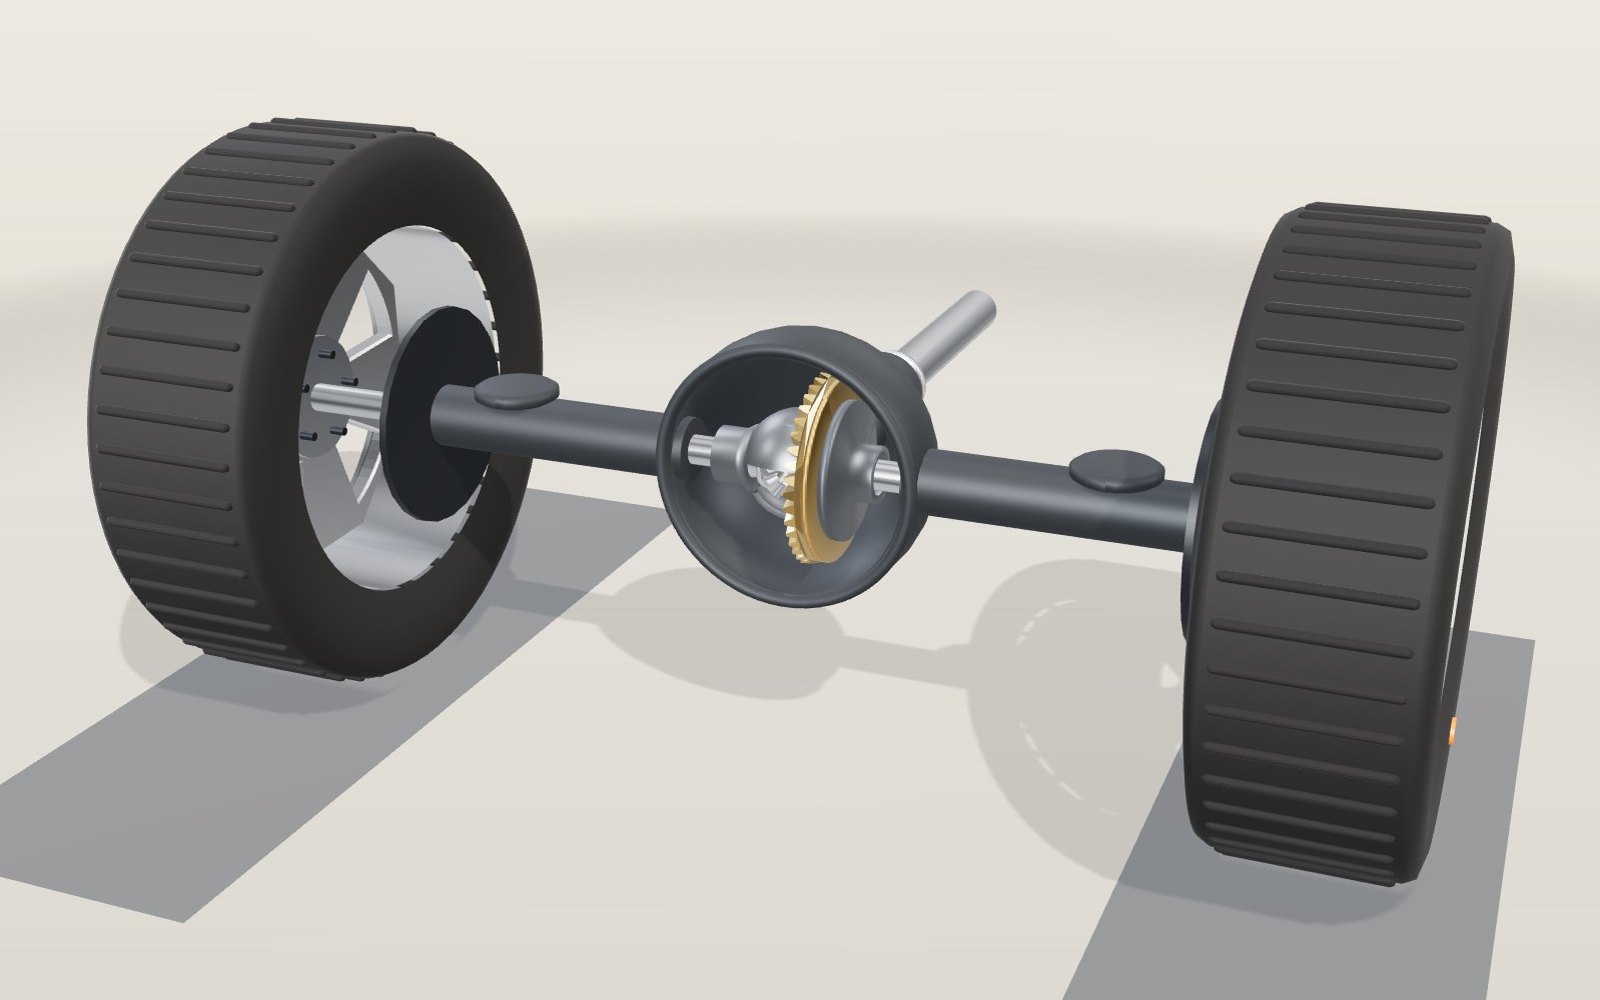
이 기기에서는 3D를 띄울 수 없습니다. 아래 안내 단계를 글로 볼 수 있습니다.
1 / 8 덮개를 연 뒤 차축추진축이 차 앞쪽에서 엔진의 회전을 가져옵니다. 가운데 기어들이 이 회전을 왼쪽과 오른쪽 바퀴로 나눕니다. 끌어서 돌려 보세요.
끌어서 돌리고, 휠이나 두 손가락으로 확대하세요.
모형이 보여 주는 것
자동차 차동기어 원리는 구동력을 전달하면서 좌우 바퀴가 서로 다른 속도로 돌 수 있게 하는 것입니다. 코너에서는 바깥 바퀴가 더 먼 거리를 가므로 안쪽보다 빨리 돌아야 합니다. 좁은 길에서 모퉁이를 돌 때 왼쪽과 오른쪽 뒷바퀴는 서로 다른 거리를 달립니다. 바깥 바퀴가 더 큰 원을 그리니 안쪽 바퀴보다 빨리 돌아야 하지요. 그런데 두 바퀴는 엔진 하나에서, 추진축 하나를 거쳐 힘을 받습니다. 이 일을 가능하게 하는 기어 뭉치가 뒤 차축 가운데 볼록한 부분에 들어 있고, 그것을 차동기어(디퍼렌셜)라고 부릅니다.
모형은 뒤 덮개를 떼어 낸 뒤 차축입니다. 힘은 차 앞쪽에서 추진축을 타고 들어와 피니언과 링기어에서 방향을 꺾고, 돌아가는 케이스 안의 작은 베벨기어 네 개를 거쳐 좌우 차축으로 나뉩니다. 「속 보기」를 켜면 하우징과 케이스가 투명해지고, 「분해」를 끌면 부품 열 가지가 서로 떨어집니다. 「회전 반경」 막대로는 차를 왼쪽이나 오른쪽으로 돌릴 수 있습니다. 구석의 계기판에는 시속 50 km로 달리는 차에서 그 설정에 맞는 실제 속도가 나옵니다.
통짜 축 하나로는 안 되는 이유
두 뒷바퀴를 단단한 축 하나에 고정했다고 생각해 보겠습니다. 두 바퀴는 언제나 같은 속도로 돕니다. 똑바로 갈 때는 문제가 없습니다. 하지만 커브에서는 바깥 바퀴가 같은 시간에 더 먼 거리를 가야 하므로, 한쪽 타이어가 도는 내내 길바닥에 옆으로 끌리게 됩니다. 고카트나 노면전차는 통짜 축을 쓰고 이 미끄러짐을 감수하지만, 일반 승용차라면 타이어가 닳고 핸들도 무거워집니다.
바깥 바퀴는 얼마나 더 갈까요? 좌우 뒷바퀴 중심 사이 거리(윤거, 트레드)가 1,564 mm인 차를 예로 들겠습니다. 현대자동차 호주 법인 사양서에 나온 엘란트라 Active(205/55 R16 타이어)의 뒤 윤거입니다. 뒤 차축 가운데가 반경 R인 원을 그리면 안쪽 바퀴는 R − 0.782 m, 바깥 바퀴는 R + 0.782 m인 원을 그립니다. 반경 10 m라면 9.218 m와 10.782 m이니, 바깥 바퀴가 17% 더 먼 길을 갑니다.
여기에는 재미있는 결과가 하나 숨어 있습니다. 원을 한 바퀴 다 돌면 바깥 바퀴는 2π(R + T/2), 안쪽 바퀴는 2π(R − T/2)를 갑니다. 차이는 2πT로, R과 관계가 없습니다. T = 1.564 m이면 원이 지름 10 m이든 100 m이든 바깥 바퀴는 한 바퀴에 9.83 m를 더 갑니다. 205/55 R16 타이어의 지름은 16 × 25.4 + 2 × 0.55 × 205 = 631.9 mm, 둘레는 1.985 m이므로 9.83 m는 바깥 바퀴가 4.95번 더 도는 거리입니다.
힘이 바퀴까지 가는 길
차 앞쪽에서 도로까지 힘을 따라가 보겠습니다.
- 추진축. 변속기에서 나와 구동 피니언을 돌립니다.
- 구동 피니언. 모형에서는 톱니가 11개이고 링기어와 직각으로 물려, 차 길이 방향의 회전을 차 너비 방향으로 꺾습니다.
- 링기어. 톱니가 41개라서 링기어가 한 바퀴 돌 때 피니언은 41 ÷ 11 = 3.73바퀴 돕니다. 이 마지막 감속비를 흔히 종감속비 또는 액슬 기어비라고 합니다.
- 차동 케이스. 링기어가 볼트로 붙어 있어 둘은 늘 함께 돕니다. 케이스에는 강철 십자축이 꽂혀 있습니다.
- 스파이더 기어. 톱니 10개짜리 베벨기어 두 개가 십자축에 끼워져 있고, 축 위에서 자유롭게 돌 수 있습니다.
- 사이드 기어. 양쪽에 하나씩 있는 톱니 16개짜리 베벨기어로, 두 스파이더 기어와 모두 맞물립니다. 각각 차축에 스플라인으로 끼워져 있습니다.
- 차축과 바퀴. 차축이 회전을 바퀴 하나씩에 전합니다.
엔진은 사이드 기어를 직접 돌리지 않습니다. 엔진은 케이스를 돌리고, 케이스가 스파이더 기어를 통해 사이드 기어를 밀어 돌립니다. 이렇게 한 번 거쳐 가는 길 덕분에 두 바퀴가 따로 움직일 여유가 생깁니다.
똑바로 갈 때 스파이더 기어가 자전하지 않는 이유
직선 도로에서는 두 바퀴가 같은 속도로 돌고, 두 사이드 기어도 같은 속도로 돕니다. 스파이더 기어는 십자축에 밀려 함께 돌아가는데, 톱니가 같은 속도로 움직이는 두 사이드 기어 사이에 끼어 있으니 축 위에서 돌 이유가 없습니다. 차동기어 전체가 한 덩어리처럼 돌아갑니다. 모형에서 스파이더 기어의 주황색 점을 보면 케이스를 따라 크게 돌 뿐, 기어 위에서의 자리는 바뀌지 않습니다.
이제 왼쪽으로 돌아 보겠습니다. 왼쪽 바퀴는 갈 길이 짧아 도로가 바퀴를 늦추고, 오른쪽 바퀴는 갈 길이 길어 더 빨리 돌아야 합니다. 두 사이드 기어의 속도가 달라지면 그 사이의 스파이더 기어는 굴러야 합니다. 케이스를 따라 공전하면서 십자축 위에서 자전도 하게 되지요. 막대를 움직이면 주황색 점이 돌기 시작합니다.
평균의 규칙
케이스에 올라탔다고 생각하고 안을 들여다보겠습니다. 거기서 보면 케이스는 멈춰 있고, 왼쪽 사이드 기어는 ω_L − ω_케이스, 오른쪽 사이드 기어는 ω_R − ω_케이스로 돕니다. 두 사이드 기어는 같은 스파이더 기어와, 그 축에서 같은 거리에서 맞물립니다. 그래서 스파이더 기어는 두 사이드 기어를 같은 양만큼 반대 방향으로 움직이게 합니다.
ω_L − ω_케이스 = −(ω_R − ω_케이스)
이 식을 정리하면 모형의 계기판이 설정마다 확인하는 규칙이 나옵니다.
ω_케이스 = (ω_L + ω_R) / 2
케이스는 언제나 두 바퀴 속도의 평균으로 돕니다. 케이스 속도가 그대로라면, 한 바퀴가 빨라진 만큼 다른 바퀴는 느려져야 합니다. 스파이더 기어의 자전 속도는 (Z_사이드 ÷ Z_스파이더) × (ω_R − ω_L) ÷ 2입니다. 사이드 기어 톱니 16개, 스파이더 기어 톱니 10개인 모형에서는 두 바퀴 속도 차의 절반에 1.6을 곱한 값입니다.
숫자로 보는 바퀴 속도
시속 50 km는 초속 13.889 m입니다. 반지름 0.316 m인 타이어는 13.889 ÷ 0.316 = 43.96 rad/s로 돌고, 이는 1분에 419.8번입니다. 추진축은 그 3.73배인 1,565 rpm으로 돕니다. 커브에서는 바퀴마다 자기가 그리는 원의 반경에 비례해 속도가 정해집니다. ω_안쪽 = ω × (R − T/2) ÷ R, ω_바깥쪽 = ω × (R + T/2) ÷ R이고, R은 뒤 차축 가운데가 그리는 원의 반경입니다.
| 회전 반경 R | 안쪽 바퀴 | 바깥 바퀴 | 평균(케이스) | 스파이더 기어 자전 |
|---|---|---|---|---|
| 직진 | 419.8 rpm | 419.8 rpm | 419.8 rpm | 0 rpm |
| 100 m | 416.5 rpm | 423.1 rpm | 419.8 rpm | 5.3 rpm |
| 25 m | 406.6 rpm | 432.9 rpm | 419.8 rpm | 21.0 rpm |
| 10 m | 387.0 rpm | 452.6 rpm | 419.8 rpm | 52.5 rpm |
| 5 m | 354.1 rpm | 485.4 rpm | 419.8 rpm | 105.0 rpm |
차의 속도(차축 가운데에서 잰 속도)가 같으므로 케이스 속도는 모든 줄에서 같습니다. 바뀌는 것은 두 바퀴가 나눠 갖는 몫뿐입니다. 모형에서는 톱니를 눈으로 따라갈 수 있도록 이 속도의 몇 분의 일로 돌리는데, 「느리게 보기」가 그 비율을 정합니다.
한쪽 바퀴가 빙판에 올라가면
커브에서 도움이 되는 이 자유가 미끄러운 길에서는 말썽이 됩니다. 스파이더 기어는 시소처럼 움직입니다. 자유롭게 도는 한, 두 사이드 기어를 똑같은 힘으로 밉니다. 그래서 개방형 차동기어는 마찰과 관성을 무시한 정상 상태에서는 왼쪽과 오른쪽 바퀴에 같은 토크를 보냅니다.
두 타이어가 모두 길을 잘 붙잡을 때는 괜찮습니다. 문제는 한쪽이 빙판 위에 있을 때입니다. 빙판 위 타이어는 아주 작은 토크만 받아도 미끄러지고, 차동기어는 반대쪽 바퀴에도 그만큼 작은 토크만 보냅니다. 차는 움직이지 않습니다. 빙판 쪽 바퀴는 헛돌고 마른 길 쪽 바퀴는 멈춰 있는데, 이때도 평균의 규칙은 그대로입니다. ω_R = 0이면 ω_L = 2 × ω_케이스입니다. 「왼쪽 바퀴 빙판」을 켜면 왼쪽 바퀴가 839.6 rpm으로 돌고 오른쪽 바퀴는 멈춥니다. 타이어 표면이 시속 100 km로 움직이는데도 차는 제자리에 있습니다.
비탈길을 예로 들면 숫자로 따져 볼 수 있습니다. 사양서에 따르면 가장 가벼운 엘란트라의 공차 중량은 1,260 kg입니다. 경사 5%인 길에서 차가 미끄러져 내려가지 않게 하려면 1,260 × 9.80665 × sin(arctan 0.05) = 617 N의 힘이 필요합니다. 타이어 반지름 0.316 m를 곱하면 바퀴에서 195 N·m, 두 바퀴가 똑같이 나눈다면 바퀴마다 97 N·m입니다. 빙판 위 타이어가 97 N·m보다 작은 토크에서 미끄러진다면, 엔진 힘이 아무리 세도 개방형 차동기어로는 이 비탈을 오르지 못합니다. (엘란트라는 앞바퀴 굴림 차입니다. 여기서는 치수만 빌려 썼습니다.)
이 문제를 줄이려고 만든 것이 제한 슬립 차동기어(LSD)입니다. 두 바퀴가 다른 속도로 도는 것은 허용하되 차이가 커지면 버티게 해서, 길을 붙잡은 바퀴에 더 많은 토크가 가도록 합니다. 클러치 판, 원뿔, 토센처럼 웜기어를 쓰는 방식 등 구조는 여러 가지입니다. 잠금 차동기어(디퍼렌셜 록)는 한 걸음 더 나아가 필요할 때 두 바퀴를 하나로 묶으며, 주로 험로용 차에 씁니다. 모형은 개방형만 보여 줍니다.
모형이 실제 차축보다 단순한 점
- 톱니는 곧은 베벨기어입니다. 뒷바퀴 굴림 차는 대개 하이포이드 링기어와 피니언을 씁니다. 톱니가 휘어 있고, 피니언이 링기어 중심선보다 낮은 자리에서 물립니다. 이렇게 엇갈리게 하면 추진축을 낮출 수 있어 실내 바닥의 볼록한 터널이 작아지고, 여러 톱니가 함께 힘을 받습니다. 대신 톱니끼리 미끄러지는 움직임이 생겨 극압 첨가제가 든 기어오일이 필요하고 에너지도 조금 더 잃습니다. 모형에서는 원뿔 모양이 잘 보이도록 피니언 축이 링기어 중심을 그대로 지나게 했습니다.
- 톱니 수는 모형에서 정한 값입니다. 11과 41, 10과 16은 비율을 알아보기 쉽게 고른 숫자입니다. 실제 차축의 톱니 수는 차마다 다릅니다.
- 차축 길이를 줄였습니다. 실제 차에서는 두 바퀴 중심이 1,564 mm 떨어져 있습니다.
- 타이어 반지름은 표기상의 값입니다. 무게를 받은 타이어는 조금 눌려서 실제로 굴러가는 반지름이 약간 작고, 표의 값보다 조금 더 빨리 돕니다.
- 이상적인 커브로 계산했습니다. 회전 중심이 뒤 차축 연장선 위에 있고 타이어가 미끄러지지 않는다고 가정했습니다. 실제 타이어는 늘 작은 슬립각으로 굴러갑니다.
- 베어링, 와셔, 기름은 넣지 않았습니다.
짧은 역사
1820년대 프랑스의 시계공 오네시포르 페쾨르는 증기차를 설계했고, 그 프랑스 특허에 구동되는 뒤 차축의 양쪽을 서로 다른 속도로 돌게 하는 기어 상자를 그려 넣었습니다. 차는 만들어지지 않았지만, 같은 생각이 지금 자동차의 구동축에 들어 있습니다. 지금 대부분의 뒤 차축이 쓰는 하이포이드 기어는 그 뒤에 나왔습니다. NASA의 기어 안내서는 1926년 패커드 자동차에서 처음 실용화됐고, 1937년에는 거의 모든 차가 하이포이드 뒤 차축을 썼다고 적습니다.
제한 슬립 방식은 그 뒤에 나왔습니다. 예를 들어 버넌 글리즈먼은 1958년 기어식 차동 장치로 미국 특허를 받았습니다. 차동기어가 커브를 도는 원리를 설명하려고 잼 핸디 오거니제이션이 만든 1937년 영화 「Around the Corner」는 인터넷 아카이브에서 지금도 볼 수 있습니다.
도로 속도에서 추진축 회전수까지
회전 반경은 차축 가운데가 그리는 경로의 반경이며 타이어 반지름과는 다릅니다. 경로 반경은 좌우 바퀴가 가는 거리의 비를 정하고, 타이어 반지름은 도로를 간 거리를 바퀴 회전으로 바꿉니다. 둘을 혼동하면 계산이 맞아도 물리적 의미가 틀립니다.
기존의 반경 10 m 예에서 차축 가운데의 속도를 모형과 같은 50 km/h로 두겠습니다. 기하학적 계산을 위한 조건이며 이 속도로 급커브를 돌라는 뜻은 아닙니다. 회전 중심 주위의 각속도는 13.889 ÷ 10 = 1.3889 rad/s입니다. 각 바퀴 경로 반경을 곱하면 안쪽은 1.3889 × 9.218 = 12.803 m/s, 바깥쪽은 1.3889 × 10.782 = 14.975 m/s입니다. 각각 타이어 반지름 0.316 m로 나눈 뒤 60 ÷ (2π)를 곱하면 약 387.0 rpm과 452.6 rpm이 됩니다.
평균은 여전히 419.8 rpm입니다. 링기어와 케이스는 직진할 때와 같은 속도로 돌고 사이드 기어만 상대 운동을 합니다. 추진축은 케이스 속도의 41 ÷ 11배인 약 1,565 rpm으로 돕니다. 링기어가 붙은 곳은 바깥 바퀴가 아니라 케이스이므로 바깥 바퀴 회전수에 감속비를 곱해서는 안 됩니다. 종감속과 차동 작용은 같은 하우징 안에서 일어나지만 서로 다른 관계입니다.
경로를 그대로 두고 가정한 도로 속도를 절반으로 낮추면 양쪽 바퀴와 케이스, 스파이더의 회전수도 절반이 됩니다. 바깥 바퀴와 안쪽 바퀴의 속도 비는 변하지 않습니다. 도로 속도는 운동이 진행되는 빠르기를 바꾸고 회전 반경은 좌우 거리 차를 바꿉니다. 전시는 도로 속도를 고정하므로 느린 재생 조작을 가속 페달로 해석하면 안 됩니다.
토크가 같아도 동력은 다릅니다
이상적인 개방형 차동기어에서 케이스를 고정하고 스파이더 톱니를 통해 같은 크기의 사이드 기어에 힘을 가한다고 생각하겠습니다. 피치 반경이 같으므로 지레팔도 같습니다. 한쪽 토크가 계속 더 크다면 자유롭게 도는 스파이더가 가속됩니다. 기어 관성과 마찰을 무시한 정상 상태에서는 양쪽 토크가 균형을 이룹니다. 도로 상태를 읽는 센서가 아니라 이 기계적 평형이 토크를 같게 만듭니다.
실제 차축에는 베어링 저항과 기어 면, 스러스트 와셔의 마찰이 있습니다. 급격한 가속에서는 관성도 영향을 줍니다. 토크가 같다는 설명은 유용한 이상화이며 모든 과도 상태에서 측정값이 정확히 같다는 뜻은 아닙니다. 이 전시는 바퀴 속도를 계산할 뿐 타이어 마찰력이나 엔진 제어를 계산하지 않습니다.
별도의 가정으로 10 m 커브에서 각 바퀴에 100 N·m가 걸린다고 하겠습니다. 동력은 토크와 각속도의 곱이므로 더 빠른 바깥 바퀴가 더 많은 동력을 받습니다. 손실을 무시하면 출력 동력의 합은 케이스 입력 토크와 각속도의 곱과 같습니다. 케이스는 각 사이드 기어의 두 배 토크를 받으면서 두 속도의 평균으로 돌아 에너지 수지를 맞춥니다.
한쪽 접지력이 작아지면 반대편에 충분한 토크를 전달할 반력이 부족할 수 있습니다. 차동기어가 미끄러운 쪽에 토크를 모두 보낸다는 설명은 틀립니다. 이상적인 양쪽 토크는 같지만 빨리 도는 쪽이 동력을 대부분 소비할 수 있습니다. 접지된 바퀴가 반드시 멈추는 것도 아닙니다. 작은 토크라도 주행 저항을 이기면 차는 움직입니다. 화면의 정지는 한 가지 극한 사례입니다.
차동 제한 장치가 바꾸는 것
클러치식 LSD는 상대 운동을 방해하는 마찰 연결을 더합니다. Eaton Posi는 사이드 기어 뒤에 클러치 팩을 두며 초기 스프링 힘과 부하가 마찰에 영향을 줍니다. 이 연결도 토크를 전달하므로 양쪽 토크가 같을 필요가 없어집니다. 전달량은 설계와 조건에 따라 달라지며 무한한 접지력을 보장하지 않습니다.
헬리컬 기어식 Torsen은 부하를 받은 기어가 하우징에 만드는 힘과 마찰을 이용합니다. 제조사의 토크 바이어스 비를 가령 3:1로 가정하면 접지력이 좋은 쪽이 나쁜 쪽 토크의 세 배까지 받을 수 있다는 뜻입니다. 항상 그 비로 나누거나 엔진 토크 전체를 늘린다는 뜻은 아닙니다. 한계 안에서 실제 배분은 부하가 정합니다.
접지력이 약한 쪽이 40 N·m의 반력을 낼 수 있으면 이 단순화한 예의 다른 쪽 한계는 120 N·m이며 입력도 충분해야 합니다. 반력이 영이면 비를 곱해도 영입니다. Torsen 기술 문답은 바퀴가 공중에 뜬 경우의 한계와 브레이크가 반력을 만드는 원리를 설명합니다. 브레이크에서는 에너지가 열로 소모됩니다. 실제 차에서 임의로 제동 기법을 따라 하라는 안내가 아닙니다.
잠금 차동은 출력을 기계적으로 연결합니다. 강제하는 것은 같은 회전수이지 같은 토크가 아닙니다. 접지된 쪽이 부하 대부분을 받을 수 있어 비포장에 유리하지만 접지력이 큰 도로 커브에서는 타이어 끌림과 조향 저항이 생깁니다. 선택식 잠금은 제조사 조건에 맞춰 써야 합니다. 전시에 잠금 스위치는 없으며 빙판 조작은 개방형의 사례입니다.
토크 벡터링은 좌우 구동력 차이를 의도적으로 제어해 차체의 회전을 조절합니다. 제어 클러치나 별도 전동기를 쓸 수 있으며 모든 LSD의 다른 이름이 아닙니다. 브레이크식은 열을 내며 바퀴의 순 구동력을 바꾸고 동력식 장치는 자체 기구로 구동력을 배분합니다. 이 수동 베벨기어 모형에는 전자 제어나 벡터링 계산이 없습니다.
자동차 이전의 방향 지시 장치
중국의 지남거는 엔진 동력을 전달하기보다 바퀴 운동으로 지시상의 방향을 유지했습니다. 복원 장치는 양쪽 이동 거리 차이에 맞춰 지시상을 차체에 대해 돌려 방향 변화를 상쇄합니다. 처음 남쪽을 가리키게 맞췄다면 가정이 성립하는 동안 대략 남쪽을 유지합니다. 지구 자기장을 읽지 않으므로 차를 들어 다른 방향으로 놓으면 남쪽을 새로 찾아내지 못합니다.
캘리포니아대학교 샌타바버라의 시연 설명은 역사 속 설계가 모두 같지 않다고 밝힙니다. 그 차동식 복원은 현대의 설계를 따르며 모든 옛 기록에서 차동기어가 명확한 것도 아닙니다. 현대 모형은 원리의 가능성을 보여 주지만 같은 베벨기어가 먼 옛날에도 있었다는 증거는 아닙니다. 바퀴가 미끄러지거나 지름이 다르면 방향 오차가 누적됩니다. 자기장에 새로 반응하는 나침반과 다른 점입니다.
페크외르의 자동차용 차동기어는 관련 수학을 다른 목적에 쓴 사례입니다. 휴스턴대학교의 설명은 증기차 계획과 구동 차축에 관한 것이지 모든 차동기구를 처음 발명했다는 뜻은 아닙니다. 이후 자동차 생산이 늘면서 하나의 엔진으로 서로 다른 길을 가는 바퀴를 구동하는 장치가 보편화했습니다. 고대 지시상에서 자동차로 이어진 단일 계보보다 회전 관계를 여러 용도에 적용한 역사로 이해하는 편이 정확합니다.
화면에서 확인할 것
직진에서 「속 보기」를 켜고 크로스 핀을 옮기는 케이스와 주황색 스파이더 표식을 보세요. 표식은 케이스와 함께 공전하지만 기어 자체에서는 움직이지 않습니다. 「회전 반경」을 왼쪽으로 옮기면 왼쪽이 안쪽 바퀴가 됩니다. 표시된 두 바퀴 속도를 평균한 뒤 「차동 케이스」 값과 비교합니다. 표시값은 반올림하므로 작은 차이는 기어 법칙 위반이 아닙니다.
같은 반경의 오른쪽 회전으로 바꾸면 빠른 바퀴와 느린 바퀴가 바뀌지만 케이스와 추진축 속도는 그대로입니다. 「분해」에서는 링기어와 케이스의 연결, 차축에 물린 사이드 기어와 핀에 실린 스파이더를 구분할 수 있습니다. 벌어진 그림은 관찰용이며 그 상태로 부하를 전달하는 기계가 아닙니다.
마지막으로 왼쪽 빙판을 켜면 차가 멈춘 사례로 바뀌어 왼쪽은 케이스의 두 배, 오른쪽은 정지가 됩니다. 느린 재생은 관찰 속도만 바꾸며 실제 rpm 계산은 바꾸지 않습니다. 커브를 다시 볼 때는 빙판을 끕니다. 화면이 상황을 바꾸므로 시속 50 km 설명과 정지 사례를 동시에 적용하면 안 됩니다. 독립 가속 페달이나 접지력 막대, 브레이크 페달은 없어 제동 거리나 실제 LSD 성능을 시험할 수 없습니다.
여섯 구조에서 서로 다른 부분
잠금식은 토크를 같게 나누는 장치가 아니라 회전수를 같게 제한하는 장치입니다. 이동하는 슬리브가 케이스와 출력을 연결하면 두 출력은 같은 속도로 회전합니다. 그래도 빙판과 거친 노면이 지탱하는 힘은 서로 다릅니다. 단단한 노면에서 선회하면 같은 회전수와 서로 다른 경로 길이가 충돌하므로 타이어가 끌리거나 구동계가 비틀립니다. 전시의 슬리브는 원리를 설명하는 체결부이며 특정 이튼 제품의 복제품이 아닙니다.
클러치형에는 서로 번갈아 놓인 판을 추가했습니다. 한 묶음은 출력축에, 다른 묶음은 케이스에 연결됩니다. 두 부재가 다른 속도로 돌면 판 사이의 마찰이 상대 회전을 억제합니다. 실제 제품에서는 스프링의 초기 압착력에 기어 반력이나 램프 기구가 만드는 힘을 더할 수 있습니다. 화면의 클러치 조절값에는 단위가 없습니다. 특정 설정을 실제 토크로 바꾸려면 마찰재와 유효 반경, 압착력, 윤활유 온도를 알아야 합니다. 회전 차이를 억제하는 상태와 완전히 직결한 상태는 구별해야 합니다.
평행축 헬리컬 장면은 기어 마찰을 이용하는 제한 차동장치의 원리를 나타냅니다. 토르센이라는 이름과 함께 알려진 교차축 1형과는 다른 구성입니다. 사이드 기어가 유성 요소와 맞물리고 유성 요소끼리도 연결됩니다. 나선형 이빨은 토크를 전달하면서 축 방향 힘을 만듭니다. 케이스가 그 힘을 지탱할 때 생기는 마찰이 차동 회전을 억제합니다. 토크 비율은 가능한 배분의 한계이지 항상 고정되는 배분 명령이 아닙니다. 도감에서 실제 제품 이름을 선택해도 해당 제품의 내부 치수를 그대로 복원한 것은 아닙니다.
반력이 없는 조건은 토크 비율과 잠금을 구별하는 시험입니다. 반력이 영이면 유한한 비율을 곱해도 영입니다. 브레이크로 작은 반력을 더하면 반대편이 지탱할 수 있는 토크도 한계 안에서 늘어날 수 있습니다. 브레이크는 에너지를 열로 바꾸므로 비용 없이 동력을 만드는 장치가 아닙니다. 화면의 전달 지표는 기준 하중에 대해 정규화한 모형 값입니다. 실제 견인력이나 가속도, 효율을 측정한 백분율이 아니며 경사면 탈출 여부를 예측하는 데 쓰면 안 됩니다.
점성 커플링은 다른 부재에 연결된 판 사이의 좁은 유체 틈을 이용합니다. 회전수가 다르면 유체에 전단이 생깁니다. 반응은 점도와 온도, 틈의 두께, 판의 모양과 수에 따라 달라집니다. 전시는 번갈아 놓인 판의 상대 회전을 보이지만 온도 상승이나 유체 흐름을 계산하지 않습니다. 앞뒤 차축 사이의 점성 연결도 각 차축의 좌우 차동장치를 대신하지는 않습니다. 포르쉐 역사 자료에서 앞 차축으로 향하는 점성 연결과 뒤 차축의 잠금·브레이크 개입을 따로 설명하는 이유입니다.
유성 센터에는 태양 기어 24개 이빨, 안쪽 링 기어 48개 이빨, 유성 기어 12개 이빨을 사용합니다. 모두 같은 모듈을 쓰므로 링의 피치 반경은 태양 기어 반경에 유성 기어 반경 두 개를 더한 값입니다. 캐리어가 입력이고 태양과 링이 출력입니다. 태양 회전수에 24를 곱하고 링 회전수에 48을 곱한 합은 캐리어 회전수의 72배와 같습니다. 따라서 캐리어 속도는 베벨 장면의 단순 평균이 아니라 가중 평균입니다. 실제 포르쉐 964의 기본 배분은 31:69였으며 전시의 24:48 잇수 예제와는 구별합니다.
주행 장면의 연결
위에서 본 장면은 센터 기구에서 앞뒤 추진축으로, 다시 각 차축과 바퀴로 이어집니다. 센터는 앞 차축과 뒤 차축 사이의 차이를 허용하고 차축 차동장치는 좌우 바퀴 사이의 차이를 허용합니다. 실제 선회에서는 축간 거리 때문에 앞 차축 중심과 뒤 차축 중심의 경로도 다릅니다. 완전한 주행 해석에는 조향각과 축간 거리, 타이어 미끄럼각을 넣어야 합니다. 이 장면은 바퀴 간격이 만드는 차이와 센터·차축 연결의 구별에 집중하며 특정 차량의 조향·현가 기구를 복원하지 않습니다.
색이 있는 자국은 무한히 쌓이는 실제 타이어 자국이 아니라 한 바퀴의 경로입니다. 바깥 원둘레에서 안쪽 원둘레를 빼면 바퀴 간격에 원주율의 두 배를 곱한 값이 됩니다. 회전 반경을 바꿔도 한 바퀴를 돌 때의 절대 거리 차이는 같지만 상대적인 속도 차이는 작아집니다. 빙판 반력 조절은 조향 조절과 다른 시험입니다. 조향은 미끄러지지 않고 경로를 따라가는 데 필요한 속도를 정하지만 빙판은 접촉이 지탱할 수 있는 반력을 줄입니다. 전시는 이 둘을 단순화해 비교하며 웅덩이에서 가속하는 차량의 전체 운동 방정식을 풀지는 않습니다. 특허 기록도 발명을 공개했다는 증거이지 양산·성능·고대 제작법의 증거가 아닙니다.
전시는 평행축 2형 원리를 사용합니다.
자주 묻는 질문
자동차에는 왜 차동기어가 필요한가요?
커브에서는 바깥 바퀴가 안쪽 바퀴보다 먼 거리를 갑니다. 힘을 받지 않는 바퀴는 각자 자유롭게 돌면 되지만, 구동 바퀴 두 개는 엔진 하나를 나눠 씁니다. 차동기어는 두 바퀴가 다른 속도로 돌면서도 둘 다 힘을 받게 해 줍니다.
똑바로 갈 때는 왜 스파이더 기어가 자전하지 않나요?
두 사이드 기어가 같은 속도로 돌기 때문에 스파이더 기어가 그 사이에서 구를 일이 없습니다. 십자축을 따라 함께 돌아가고, 케이스 전체가 한 덩어리처럼 돕니다.
케이스 속도는 왜 늘 두 바퀴 속도의 평균인가요?
케이스에서 보면 스파이더 기어는 두 사이드 기어를 같은 양만큼 반대로 움직입니다. 한 바퀴가 얻는 만큼 다른 바퀴가 잃으니, 케이스 속도가 바뀌지 않는 한 (ω_L + ω_R) ÷ 2는 그대로입니다.
한쪽 바퀴가 빙판에 있으면 왜 차가 꼼짝 못 하나요?
개방형 차동기어는 두 바퀴에 같은 토크를 보냅니다. 빙판 위 바퀴는 아주 작은 토크에서 미끄러지므로 마른 길 쪽 바퀴도 그만큼만 받고, 그 힘으로는 차가 움직이지 않습니다. 이때 빙판 쪽 바퀴는 케이스의 두 배 속도로 헛돕니다.
앞바퀴 굴림 차에도 차동기어가 있나요?
있습니다. 바퀴 두 개를 함께 구동하는 축이라면 앞이든 뒤든 차동기어가 필요합니다. 엔진을 가로로 놓은 앞바퀴 굴림 차에서는 변속기 하우징 안에 들어 있고, 엔진이 이미 차의 너비 방향으로 놓여 있어서 힘이 바퀴로 가는 길에 방향을 꺾을 필요가 없습니다.
제한 슬립 차동기어는 무엇이 다른가요?
커브에서 두 바퀴가 다른 속도로 도는 것은 그대로 허용하지만, 속도 차가 크게 벌어지는 것은 막습니다. 안에 든 클러치나 원뿔, 특수한 웜기어가 길을 붙잡은 바퀴 쪽으로 토크를 더 보내게 합니다.
기어비 3.73은 무슨 뜻인가요?
링기어가 한 바퀴 돌 때 구동 피니언이 3.73바퀴 돈다는 뜻입니다. 모형에서는 링기어 톱니 41개와 피니언 톱니 11개에서 나온 값입니다. 41 ÷ 11 = 3.727. 이 비는 추진축과 링기어 사이의 관계입니다. 바퀴 회전수와 링기어 회전수가 같은 것은 양쪽 바퀴가 같은 속도로 돌 때입니다.
실제 차축은 왜 보통 베벨기어 대신 하이포이드 기어를 쓰나요?
하이포이드 피니언은 링기어 중심보다 낮은 곳에서 물립니다. 그래서 추진축을 낮게 둘 수 있고, 피니언을 더 크고 튼튼하게 만들 수 있으며, 소리도 조용합니다. 대신 톱니끼리 미끄러지는 움직임이 늘어나 전용 기어오일이 필요합니다.
개방형은 헛도는 바퀴에 토크를 모두 보내나요?
아닙니다. 이상적인 정상 상태의 양쪽 토크는 같습니다. 동력은 회전수에도 비례하므로 헛도는 쪽이 동력을 대부분 소비할 수 있습니다. 접지된 쪽의 작은 토크로는 차가 움직이지 못할 수 있습니다.
잠그면 양쪽 토크가 같아지나요?
아닙니다. 잠금이 강제하는 것은 같은 회전수입니다. 각 바퀴 토크는 지탱하는 부하가 정하므로 접지된 쪽이 입력 토크 대부분을 받을 수 있습니다. 같은 속도와 같은 토크는 다른 조건입니다.
지남거는 스스로 남쪽을 찾나요?
아닙니다. 처음 방향을 맞춰야 합니다. 바퀴 구동 기어는 그 방향을 대략 유지할 뿐 자기장을 측정하지 않습니다. 미끄러짐이나 바퀴 지름 차이로 오차가 누적됩니다.
클러치형 설정은 특정 양산품을 재현하나요?
아닙니다. 미끄럼 비율은 교육용 가정입니다. 별도 원리 모형에 잠금 슬리브, 클러치판, 평행축 헬리컬 기어, 점성판, 유성 센터 구조를 추가했습니다. 치수는 모형 값입니다. 치수는 제조 도면이 아닌 교육용 모형 값입니다.
용어
- 개방형 차동기어: 두 출력축의 속도 차를 제한하는 장치가 없는 차동기어입니다. 이상적인 정상 상태에서 토크를 반씩 나눕니다.
- 구동 피니언: 추진축 끝에 달려 링기어를 돌리는 작은 기어입니다.
- 링기어: 차동 케이스에 볼트로 붙은 큰 베벨기어입니다. 크라운 기어라고도 합니다.
- 종감속비(액슬 기어비): 링기어가 한 바퀴 돌 때 피니언이 도는 바퀴 수입니다. 모형에서는 41 ÷ 11 = 3.73입니다.
- 차동 케이스: 링기어와 함께 돌며 십자축을 품는 통입니다. 캐리어라고도 합니다.
- 스파이더 기어: 십자축에 끼워진 작은 베벨기어입니다. 차동 피니언이라고도 합니다.
- 사이드 기어: 차축에 스플라인으로 끼워진 베벨기어입니다.
- 윤거(트레드): 한 차축의 왼쪽과 오른쪽 타이어 중심 사이 거리입니다.
- 하이포이드 기어: 맞물리는 기어와 축이 서로 만나지 않고 엇갈리는 나선 베벨기어입니다.
- 제한 슬립 차동기어(LSD): 한쪽 출력축이 다른 쪽보다 빨리 도는 정도를 제한하는 차동기어입니다.
출처
현대자동차 호주 법인, Hyundai Elantra Specifications(Active 트림 뒤 윤거 1,564 mm와 205/55 R16 타이어, 공차 중량 1,260 kg). https://www.hyundai.com/content/dam/hyundai/au/en/models/elantra/docs/Hyundai_Elantra_Specifications_Sheet.pdf (2026-10-16 확인)
John H. Lienhard, 「Onesiphore Pecqueur」, The Engines of Our Ingenuity 3358회, 휴스턴 대학교(시계공, 구동 뒤 차축에 차동기어를 넣은 증기차 프랑스 특허, 차는 만들어지지 않음). https://engines.egr.uh.edu/episode/3358 (2026-10-17 확인)
John J. Coy·Dennis P. Townsend·Erwin V. Zaretsky, 「Gearing」, NASA Reference Publication 1152, 1985(베벨기어의 피치 원뿔, 기어 축보다 위나 아래에 있는 하이포이드 피니언 축, 낮아진 추진축, 특수 윤활 첨가제). https://ntrs.nasa.gov/citations/19860005142 (2026-10-17 확인)
Vernon E. Gleasman, 「Differential gear mechanism」, 미국 특허 2,859,641, 1955년 2월 21일 출원, 1958년 11월 11일 등록, Google Patents. https://patents.google.com/patent/US2859641A/en (2026-10-17 확인)
Jam Handy Organization, 「Around the Corner」(1937년 영화), 인터넷 아카이브. https://archive.org/details/Aroundth1937 (2026-10-17 확인)
Bridgestone, 타이어 규격 읽기 (너비와 편평비, 림 지름). https://www.bridgestoneamericas.com/en/company/safety/choosing-tires/determining-tire-size (2026-10-22)
미국 국립표준기술연구소(NIST), standard acceleration of gravity, 9.80665 m/s². https://physics.nist.gov/cgi-bin/cuu/Value?gn (2026-10-16 확인)
이 페이지의 계산: 타이어 지름 D = 25.4 × 림 지름 + 2 × 편평비 × 폭, 바퀴 각속도 ω = v ÷ r, 바퀴가 그리는 원의 반경 R ± T/2, ω_케이스 = (ω_L + ω_R) ÷ 2, 스파이더 기어 자전 = (16 ÷ 10) × (ω_R − ω_L) ÷ 2, 비탈에서 필요한 힘 m·g·sin(arctan 0.05).
Torsen, 작동 원리 (기어 추력과 마찰, 토크 배분). https://torsen.com/how-it-works/ (2026-10-22)
Torsen, 자주 묻는 질문 (토크 바이어스 비의 의미와 한계). https://torsen.com/faq/ (2026-10-22)
Torsen, 토크 바이어스 비 기술 문답 (반력 영과 제동 부하). https://torsen.com/ask-torsen-torque-bias-ratio-functional-questions/ (2026-10-22)
캘리포니아대학교 샌타바버라, 지남거 (현대 복원과 역사 해석의 주의점). https://web.physics.ucsb.edu/~lecturedemonstrations/Composer/Pages/92.36.html (2026-10-22)
Eaton, US9933060B2 잠금 차동 장치 (같은 속도와 서로 다른 토크). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/9933060 (2026-10-22)
Eaton, US11326679B2 잠금 차동 장치 (기계적 결합과 작동 표시). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/11326679 (2026-10-22)
Eaton, US20100234163A1 변동 기어비 LSD (서로 다른 출력 토크). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20100234163 (2026-10-22)
US20080103004A1 일정 방향 지시 장치 (바퀴 구동 방향 보정). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20080103004 (2026-10-22)
포르쉐 뉴스룸, 로너 포르쉐부터 PTM까지 사륜구동 연표. https://newsroom.porsche.com/en/history/porsche-all-wheel-drive-milestones-lohner-porsche-cisitalia-racing-car-carrera-4-viscous-coupling-porsche-traction-management-ptm-911-turbo-15046.html (2026-10-26)
이튼, ELocker 전기식 잠금 차동장치 제품 안내. https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker-differential.html (2026-10-26)
이튼, ELocker4 잠금 차동장치 제품 안내. https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker4-differential.html (2026-10-26)
이튼, 디트로이트 로커 자동 잠금 차동장치 제품 안내. https://www.eaton.com/us/en-us/catalog/differentials/eaton-detroit-locker-differential.html (2026-10-26)
이튼, 잠금 차동장치 개요. https://www.eaton.com/us/en-us/products/differentials-traction-control/locking-differentials.html (2026-10-26)
이튼, 차동장치 사용 설명서(PDF). https://www.eaton.com/content/dam/eaton/products/differentials-traction-control/Eaton-differentials-owners-manual.pdf (2026-10-26)
토르센, 작동 원리 2부(평행축 2형). https://torsen.com/works-part-2/ (2026-10-26)
US9933060B2 잠금 차동장치 조립체 특허(구글 특허). https://patents.google.com/patent/US9933060B2/en (2026-10-26)
US20080103004A1 방향 유지 지시기 특허 출원(구글 특허). https://patents.google.com/patent/US20080103004A1/en (2026-10-26)
코스 5 / 7
엔진: 증기에서 로켓까지함께 보면 좋은 전시
수동 변속기의 원리
엔진이 똑같이 3,000 rpm으로 돌아도 1단에서는 시속 23 km, 5단에서는 시속 115 km가 나오고, 다음 기어가 들어갈 순간은 과자만 한 놋쇠 링 하나가 정합니다.
자전거 변속기와 기어비의 원리
50×11 기어에서는 페달 한 바퀴에 로드바이크가 9.57 m 나아가고, 34×32에서는 2.24 m 나아갑니다.
디스크 브레이크와 ABS의 원리
시속 100 km에서 바퀴가 잠기면 마른 길에서도 51 m를 미끄러지지만, ABS가 바퀴를 계속 굴려 주면 같은 모형 자동차가 36 m 안에 섭니다.
증기기관차는 어떻게 움직일까
맬러드의 동륜은 지름 2.03 m 로 웬만한 사람 키보다 크고, 시속 126마일 기록 때는 1초에 아홉 번 가까이 돌았습니다.
롤러코스터 원리와 속도를 직접 만든 코스로 확인하기
초속 3 m로 42 m 꼭대기를 넘은 열차는 바닥에서 시속 99 km가 되는데, 그동안 열차를 민 것은 중력뿐입니다.
풍차와 물레방아는 어떻게 움직일까
네덜란드 풍차 날개는 8층 건물 높이만큼 넓지만, 초속 7 m 바람에서 바람이 가진 힘의 5분의 1 쯤만 가져갑니다.