FIG. 05Como funciona
Diferencial de um carro: modelo 3D interativo
Numa curva de 10 m a 50 km/h, a roda traseira de fora gira 17% mais rápido que a de dentro, e mesmo assim as duas são movidas pelo mesmo eixo.
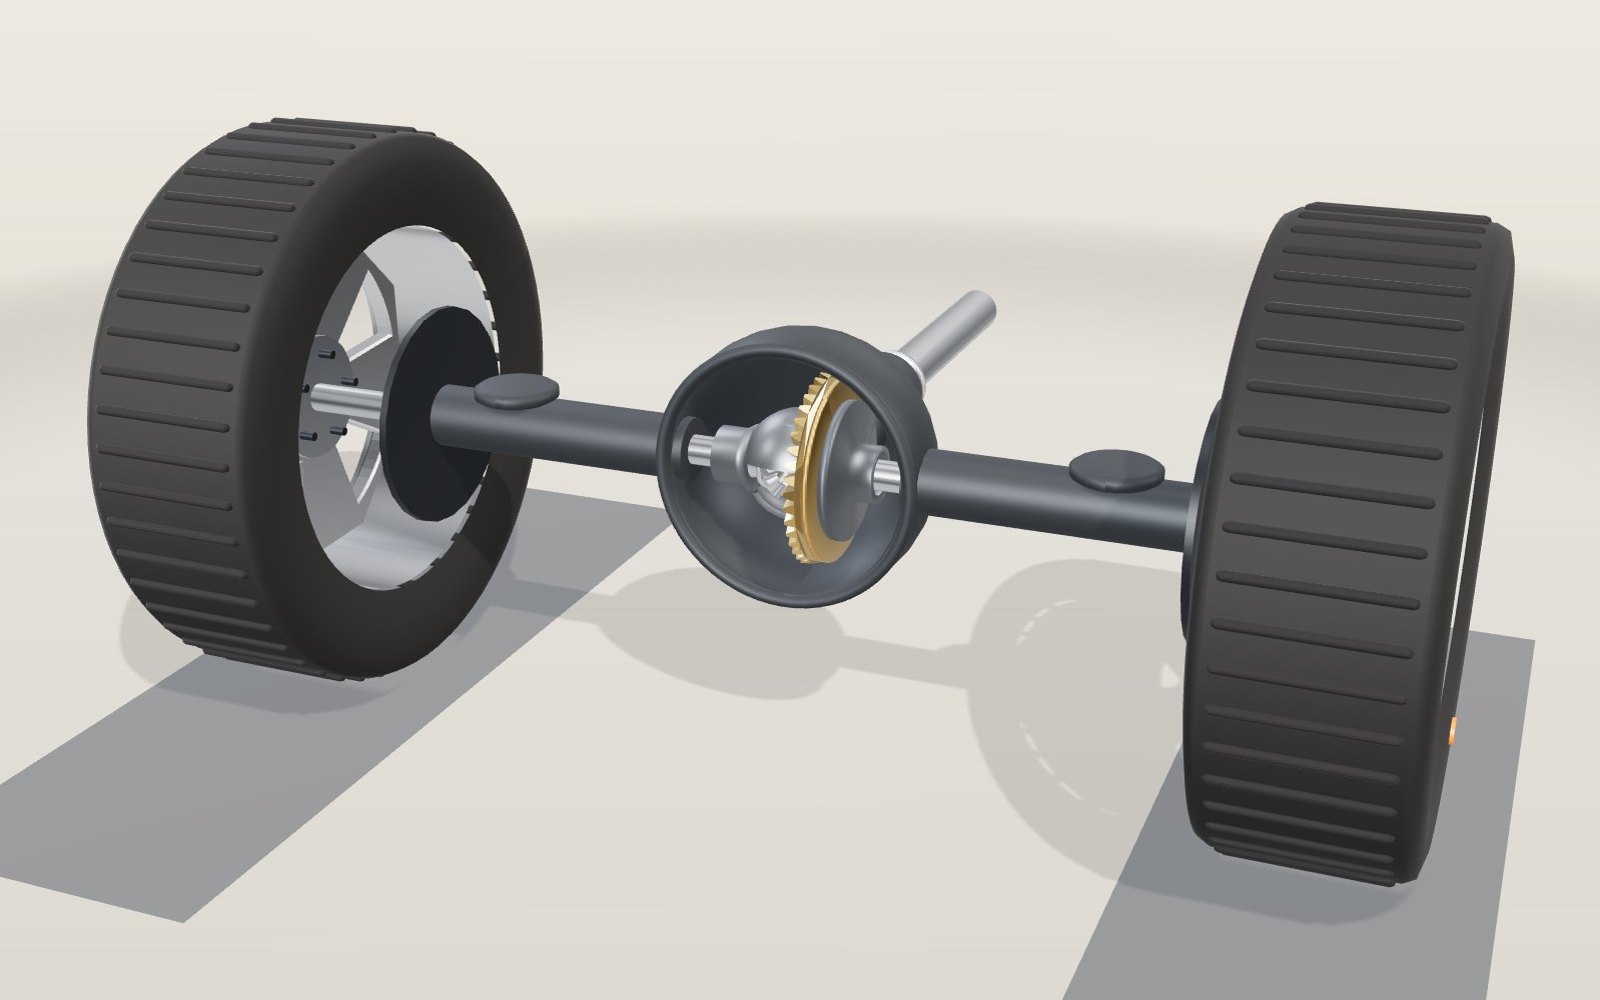
Este dispositivo não consegue mostrar o modelo 3D. Abaixo, você pode ler as etapas do guia em texto.
1 / 8 Um eixo traseiro sem a tampaO eixo cardã traz o giro do motor da frente do carro. As engrenagens do meio o dividem entre a roda esquerda e a direita. Arraste para olhar em volta.
Arraste para girar. Use a rolagem ou o gesto de pinça para ampliar.
O que o modelo mostra
Numa curva fechada, as duas rodas traseiras percorrem distâncias diferentes. A roda de fora segue um círculo maior, então precisa girar mais rápido que a de dentro. Mesmo assim, as duas recebem força de um único motor, por um único eixo cardã. O conjunto de engrenagens que permite isso fica no volume do meio de um eixo traseiro e se chama diferencial.
O modelo é um eixo traseiro sem a tampa de trás. A força entra pelo eixo cardã, vindo da frente do carro, dobra uma esquina por um pinhão e uma coroa e depois é dividida entre os dois semieixos por quatro pequenas engrenagens cônicas dentro de uma caixa que gira. "Ver por dentro" deixa a carcaça do eixo e a caixa transparentes, "Desmontar" afasta as dez peças umas das outras e o controle deslizante "Raio da curva" faz o carro virar para a esquerda ou para a direita. O painel no canto mostra as velocidades reais de cada ajuste para um carro a 50 km/h.
Por que um eixo inteiriço não funcionaria
Imagine que as duas rodas traseiras estivessem presas a um único eixo maciço. Elas girariam sempre na mesma velocidade. Em linha reta, tudo bem. Numa curva, um dos pneus teria de se arrastar de lado no asfalto durante a curva inteira, porque a roda de fora precisa percorrer mais distância que a de dentro no mesmo tempo. Karts e bondes usam eixos inteiriços e aceitam esse escorregamento, mas um carro de rua gastaria os pneus e brigaria com a própria direção.
Quanto a mais a roda de fora percorre? Pegue um carro com bitola traseira (a distância entre os centros dos dois pneus traseiros) de 1564 mm. É a bitola traseira de um Hyundai Elantra Active com pneus 205/55 R16, segundo a ficha técnica da Hyundai Austrália. Se o meio do eixo traseiro segue um círculo de raio R, a roda de dentro segue um círculo de R − 0,782 m e a de fora, um de R + 0,782 m. Numa curva de 10 m isso dá 9,218 m contra 10,782 m, então a roda de fora percorre 17% a mais.
Há um resultado curioso escondido aqui. Numa volta completa, a roda de fora percorre 2π(R + T/2) e a de dentro, 2π(R − T/2). A diferença é 2πT, que não depende de R. Com T = 1,564 m, a roda de fora sempre percorre 9,83 m a mais por volta completa, seja o círculo de 10 m ou de 100 m. Um pneu 205/55 R16 tem diâmetro nominal de 16 × 25,4 + 2 × 0,55 × 205 = 631,9 mm, portanto circunferência de 1,985 m, e 9,83 m equivalem a 4,95 voltas a mais da roda de fora.
Como a força chega às rodas
Acompanhe a transmissão da frente do carro até o chão.
- Eixo cardã. Vem do câmbio e faz girar o pinhão.
- Pinhão. No modelo ele tem 11 dentes e engrena com a coroa em ângulo reto, o que muda o giro de ao longo do carro para de um lado ao outro.
- Coroa. Tem 41 dentes, então o pinhão dá 41 ÷ 11 = 3,73 voltas para cada volta da coroa. Essa redução final costuma ser chamada de relação do diferencial.
- Caixa do diferencial. A coroa é parafusada nela, então as duas giram sempre juntas. Um eixo de aço das satélites atravessa a caixa.
- Satélites. Duas engrenagens cônicas de 10 dentes ficam no eixo das satélites. Elas podem girar livremente sobre ele.
- Planetárias. Duas engrenagens cônicas de 16 dentes, uma de cada lado, engrenam com as duas satélites. Cada uma é estriada a um semieixo.
- Semieixos e rodas. Cada semieixo leva o giro até uma roda.
O motor nunca move as planetárias diretamente. Ele move a caixa, e a caixa empurra as planetárias por meio das satélites. Esse caminho indireto é o que dá liberdade às rodas.
Por que as satélites ficam paradas numa estrada reta
Numa estrada reta as duas rodas giram na mesma velocidade, e as duas planetárias também. As satélites são levadas em volta pelo eixo delas, e os dentes ficam presos entre duas planetárias que se movem na mesma velocidade. Elas não têm motivo para girar no eixo. O conjunto inteiro dá a volta como um bloco único. No modelo, o ponto laranja de cada satélite dá a volta com a caixa, mas fica no mesmo lugar da engrenagem.
Agora vire à esquerda. A roda esquerda tem um caminho mais curto, e a estrada a freia. A direita tem um caminho mais longo e precisa acelerar. As planetárias passam a girar em velocidades diferentes, e as satélites entre elas precisam rolar: giram no eixo enquanto continuam sendo levadas pela caixa. Mova o controle deslizante e os pontos laranja começam a girar.
A regra da média
Olhe as engrenagens de dentro da caixa, como se você estivesse andando nela. Dali a caixa está parada, a planetária esquerda gira a ω_L − ω_case e a direita a ω_R − ω_case. As duas planetárias engrenam com a mesma satélite à mesma distância do eixo dela, então a satélite as obriga a se mover a mesma quantidade em sentidos opostos:
ω_L − ω_case = −(ω_R − ω_case)
Reorganizando, sai a regra que o painel do modelo confere em cada ajuste:
ω_case = (ω_L + ω_R) / 2
A caixa gira sempre na média das velocidades das duas rodas. Se uma roda acelera, a outra precisa desacelerar a mesma quantidade, a menos que a velocidade da própria caixa mude. As satélites giram a (Z_side ÷ Z_spider) × (ω_R − ω_L) ÷ 2, ou seja, 1,6 vez a metade da diferença com planetárias de 16 dentes e satélites de 10.
Velocidades das rodas em números
A 50 km/h, ou 13,889 m/s, um pneu de 0,316 m de raio gira a 13,889 ÷ 0,316 = 43,96 rad/s, que dá 419,8 rpm. O eixo cardã gira 3,73 vezes mais rápido, a 1565 rpm. Numa curva, a velocidade de cada roda é proporcional ao raio do seu próprio trajeto: ω_inner = ω × (R − T/2) ÷ R e ω_outer = ω × (R + T/2) ÷ R, em que R é o raio seguido pelo meio do eixo traseiro.
| Raio da curva R | Roda de dentro | Roda de fora | Média (caixa) | Giro das satélites |
|---|---|---|---|---|
| Reto | 419,8 rpm | 419,8 rpm | 419,8 rpm | 0 rpm |
| 100 m | 416,5 rpm | 423,1 rpm | 419,8 rpm | 5,3 rpm |
| 25 m | 406,6 rpm | 432,9 rpm | 419,8 rpm | 21,0 rpm |
| 10 m | 387,0 rpm | 452,6 rpm | 419,8 rpm | 52,5 rpm |
| 5 m | 354,1 rpm | 485,4 rpm | 419,8 rpm | 105,0 rpm |
A velocidade da caixa é a mesma em todas as linhas, porque a velocidade do carro (medida no meio do eixo) não muda. Só muda a divisão entre as rodas. No modelo as engrenagens giram numa fração dessas velocidades para que você consiga acompanhar os dentes, e é isso que o ajuste "Câmera lenta" altera.
Uma roda no gelo
A mesma liberdade que ajuda na curva atrapalha numa pista escorregadia. As satélites se comportam como uma balança de pratos: enquanto giram livres, empurram as duas planetárias com a mesma força. Por isso um diferencial aberto em regime estacionário ideal manda o mesmo torque para a roda esquerda e para a direita.
Isso não é problema quando os dois pneus têm aderência. É problema quando um deles está no gelo. O pneu no gelo só aguenta um torque pequeno antes de patinar, e o diferencial dá à outra roda o mesmo torque pequeno. O carro não sai do lugar. A roda no gelo patina, a roda no seco fica parada, e a regra da média continua valendo: com ω_R = 0, ω_L = 2 × ω_case. Ligue "Roda esquerda no gelo" e a roda esquerda gira a 839,6 rpm enquanto a direita para. É a velocidade da superfície de um pneu andando a 100 km/h sem sair do lugar.
Uma ladeira permite pôr o problema em números. A ficha técnica dá ao Elantra mais leve um peso em ordem de marcha de 1260 kg. Numa rampa de 5%, segurar o carro contra a gravidade exige uma força de 1260 × 9,80665 × sin(arctan 0,05) = 617 N. Com raio de pneu de 0,316 m, isso dá 195 N·m nas rodas, ou 97 N·m por roda se as duas dividirem igualmente. Se o pneu no gelo patina com menos de 97 N·m, um diferencial aberto não consegue subir a ladeira, por mais torque que o motor tenha. (O Elantra tem tração dianteira. Só pegamos emprestadas as medidas dele.)
Os diferenciais autoblocantes foram feitos para isso. Eles deixam as rodas girarem em velocidades diferentes, mas resistem a diferenças grandes, de modo que mais torque pode ir para a roda com aderência. Pacotes de embreagem, cones e projetos com engrenagens sem-fim, como o Torsen, fazem isso de jeitos diferentes. Os diferenciais bloqueáveis vão além e unem as duas rodas quando se pede, recurso usado por veículos fora de estrada. O modelo mostra só o tipo aberto.
Em que o modelo é mais simples que um eixo real
- Os dentes são cônicos retos. A maioria dos carros de tração traseira usa coroa e pinhão hipoides: dentes curvos, com o pinhão colocado abaixo da linha de centro da coroa. O deslocamento permite baixar o eixo cardã, o que diminui o túnel do assoalho, e faz mais dentes dividirem a carga. O custo é um deslizamento entre os dentes, que exige um óleo de engrenagem especial para extrema pressão e desperdiça um pouco de energia. No modelo o eixo do pinhão passa bem pelo centro da coroa, para que a geometria dos cones fique fácil de ver.
- O número de dentes é escolha nossa. 11 e 41, 10 e 16 foram escolhidos para dar relações claras. Os números de um eixo real dependem do carro.
- Os semieixos foram encurtados. No carro real, os centros das rodas ficam a 1564 mm um do outro.
- O raio do pneu é o nominal. Um pneu com carga se achata um pouco, então o raio de rolagem é um pouco menor e ele gira um pouco mais rápido do que a tabela mostra.
- A curva é ideal. O cálculo supõe que o centro da curva está na linha do eixo traseiro e que os pneus não escorregam. Pneus reais sempre rodam com um pequeno ângulo de deriva.
- Rolamentos, arruelas de encosto e óleo ficaram de fora.
Um pouco de história
Na década de 1820, o relojoeiro francês Onésiphore Pecqueur projetou um carro a vapor, e sua patente francesa descrevia um conjunto de engrenagens que deixava os dois lados do eixo traseiro motriz girarem em velocidades diferentes. O carro nunca foi construído, mas a mesma ideia está hoje no eixo motriz dos carros. As engrenagens hipoides que a maioria dos eixos traseiros usa hoje vieram depois: o manual de engrenagens da NASA situa o primeiro uso prático delas num carro Packard, em 1926, e observa que em 1937 quase todos os carros tinham eixo traseiro hipoide.
Os modelos autoblocantes vieram mais tarde; Vernon Gleasman, por exemplo, recebeu em 1958 uma patente americana por um mecanismo diferencial de engrenagens. Um curta de 1937 chamado Around the Corner, feito pela Jam Handy Organization para explicar como o diferencial deixa um carro fazer a curva, ainda pode ser assistido no Internet Archive.
Da velocidade na estrada à rotação do cardã
O raio da curva pertence à trajetória do centro do eixo, não ao pneu. O primeiro determina a divisão das distâncias; o segundo converte distância em rotação. Confundi-los dá um resultado com significado físico errado.
Na curva de 10 m, mantemos os 50 km/h no centro do eixo. É uma hipótese geométrica, não uma recomendação para fazer essa curva nessa velocidade. A velocidade angular em torno do centro da curva é 13.889 ÷ 10 = 1.3889 rad/s. A roda interna percorre 1.3889 × 9.218 = 12.803 m/s, e a externa, 1.3889 × 10.782 = 14.975 m/s. Dividir pelo raio do pneu de 0.316 m e multiplicar por 60 ÷ (2π) dá aproximadamente 387.0 e 452.6 rpm.
A média continua em 419.8 rpm. Coroa e caixa mantêm a velocidade; muda o movimento relativo das planetárias. O cardã gira 41 ÷ 11 vezes mais rápido que a caixa, aproximadamente 1,565 rpm. Não multiplique a velocidade da roda externa pela redução: a coroa está presa à caixa. Redução final e ação diferencial são relações distintas dentro do mesmo alojamento.
Reduzir pela metade a velocidade de marcha, sem mudar a geometria, reduz pela metade as rotações das rodas, da caixa e das satélites. A relação entre roda externa e interna não muda. A velocidade de marcha altera o ritmo; o raio altera a desigualdade das distâncias. A câmera lenta da exposição não funciona como acelerador.
Torque igual não significa potência igual
Com a caixa fixa, os dentes das satélites atuam sobre planetárias idênticas, com braços de alavanca iguais. Um desequilíbrio sustentado de torque aceleraria as satélites livres. Em regime estacionário ideal, desprezando inércia e atrito, os torques se equilibram. Isso decorre da mecânica, não de um sensor da estrada.
Um eixo real tem resistência dos rolamentos e atrito nos dentes e arruelas de encosto. A inércia importa em mudanças rápidas. A igualdade é uma idealização útil, não uma promessa de leituras idênticas durante qualquer transiente. A exposição calcula velocidades, não forças de aderência nem respostas do motor.
Suponha separadamente 100 N·m em cada roda na curva de 10 m. Potência é torque vezes velocidade angular; a roda externa recebe mais potência mesmo com torque igual. Sem perdas, a soma das potências de saída é igual à entrada: a caixa recebe o dobro do torque de cada planetária e gira na média das velocidades.
Se uma roda perde aderência, pode faltar reação para fornecer torque útil à outra. Não é correto dizer que todo o torque vai para a roda que patina. Os torques ideais continuam iguais, mas a roda rápida pode consumir quase toda a potência. A roda aderente também não precisa parar: se o pequeno torque vencer a resistência ao movimento, o carro anda. A parada da tela é um caso limite.
O que um diferencial de deslizamento limitado altera
Um LSD de embreagens acrescenta uma ligação de atrito que resiste ao movimento relativo. O Eaton Posi coloca discos atrás das planetárias; a pré-carga das molas e a carga de trabalho influenciam o atrito. Essa ligação transmite torque e permite valores desiguais nos lados. A capacidade depende do projeto e não garante tração ilimitada.
O Torsen usa forças das engrenagens helicoidais carregadas para produzir atrito contra a caixa. Uma relação de distribuição hipotética de 3:1 permite até três vezes mais torque no lado aderente que no outro. Não impõe essa divisão permanentemente nem multiplica o torque total do motor. A distribuição real depende das cargas dentro desse limite.
Se o lado de pouca aderência suporta 40 N·m, o exemplo permite até 120 N·m no outro, desde que haja entrada suficiente. Com reação zero, multiplicar pela relação continua dando zero. A resposta técnica da Torsen discute a roda suspensa e explica como o freio pode criar reação. Há dissipação de energia em calor; não é tração gratuita nem orientação para improvisar técnicas de frenagem.
Um bloqueio une mecanicamente as saídas. Impõe velocidades iguais, não torques iguais: o lado aderente pode sustentar quase toda a carga. Isso ajuda fora de estrada, mas causa arraste e resistência à direção em curvas de alta aderência. O bloqueio selecionável deve respeitar as condições do fabricante. Não existe tal comando na exposição; o gelo representa um diferencial aberto.
A vetorização de torque controla deliberadamente a diferença de força motriz entre os lados para alterar a guinada do veículo. Pode usar embreagens controladas ou motores elétricos independentes; não é sinônimo de qualquer LSD. Um sistema por freio muda a força líquida da roda dissipando calor. Um sistema motorizado redistribui o acionamento pelo próprio mecanismo. Este modelo passivo não simula controle eletrônico ou vetorização.
Indicadores de direção antes dos automóveis
O carro chinês que aponta para o sul usava as rodas para manter o rumo de uma figura, não para transmitir potência de um motor. Uma reconstrução compara as distâncias e gira a figura em relação ao carro para compensar a curva. Alinhada inicialmente ao sul, mantém aproximadamente essa direção enquanto as hipóteses se cumprem. Não mede o campo magnético nem reencontra o sul se o carro for levantado e recolocado em outra orientação.
A demonstração da Universidade da Califórnia em Santa Bárbara explica que os projetos históricos variam. Sua reconstrução diferencial segue um projeto moderno, e nem toda descrição antiga mostra claramente engrenagens diferenciais. Um modelo moderno prova que o princípio pode funcionar, não que engrenagens cônicas idênticas existiam na antiguidade remota. Patinagem e diferenças de diâmetro acumulam erros, ao contrário da bússola que responde novamente ao campo local.
O diferencial automotivo de Pecqueur aplicou matemática relacionada a outra finalidade. O relato da Universidade de Houston trata de um projeto de carro a vapor com eixo motriz, não da invenção de todo mecanismo diferencial. A produção de automóveis popularizou a solução para um motor acionar rodas em caminhos diferentes. São aplicações repetidas de relações entre rotações, não uma linhagem única demonstrada desde o carro antigo.
Testes na tela
Na trajetória reta, ative a vista interna e identifique a caixa que leva o pino transversal. A marca laranja da satélite orbita com a caixa sem girar no próprio engrenamento. Selecione uma curva à esquerda no controle de raio: a roda esquerda será a interna. Calcule a média das velocidades e compare com a caixa. O arredondamento da tela pode criar uma diferença mínima.
Troque para uma curva à direita com o mesmo raio. As rodas rápida e lenta mudam de lado, mas caixa e cardã mantêm a velocidade. Na vista desmontada, siga a ligação da coroa com a caixa e diferencie as planetárias dos semieixos das satélites no pino. A separação serve para observação, não representa uma máquina capaz de transmitir carga desmontada.
Por fim, ative o gelo esquerdo. O cenário passa a carro parado: a esquerda gira ao dobro da caixa e a direita para. A câmera lenta não altera as rpm calculadas. Desative o gelo para voltar à curva. Não misture o título de 50 km/h com o estado parado como situações simultâneas. Sem acelerador, ajuste independente de aderência ou pedal de freio, não se testam distância de frenagem ou desempenho real de LSD.
Ler as seis estruturas
O bloqueio do diferencial impõe uma restrição de velocidade, não uma divisão igual de torque. Na cena bloqueada, uma luva deslizante une o conjunto giratório a um membro de saída. As duas saídas passam a ter a mesma velocidade angular, mas as forças nos pneus ainda podem ser muito diferentes. Um pneu sobre gelo não desenvolve a mesma força que um sobre piso áspero. Numa curva em piso duro, velocidades iguais entram em conflito com percursos diferentes: os pneus precisam arrastar ou a transmissão precisa torcer. Por isso, um bloqueio selecionável não substitui universalmente um diferencial. A luva mostrada é um engate de dentes explicativo, não uma cópia de um produto Eaton.
A cena de embreagem acrescenta discos alternados. Um grupo acompanha uma saída e o outro a caixa. A rotação relativa gera atrito em várias superfícies. Unidades reais podem combinar pré-carga de molas com carga adicional das engrenagens ou de um mecanismo de rampas. O controle de acoplamento da exposição é adimensional: mostra o sentido do efeito sem atribuir um número de newton metros a um ajuste. Essa previsão exigiria material dos discos, raio efetivo, força de aperto e temperatura do lubrificante. Um ajuste alto resiste à diferença de rotação, mas resistência não é um bloqueio perfeitamente rígido. As cores alternadas distinguem os dois membros giratórios quando o conjunto está separado.
A cena helicoidal de eixos paralelos mostra o princípio dos diferenciais de deslizamento limitado por engrenagens. Ela difere do Tipo 1 de eixos cruzados associado historicamente ao nome Torsen. As engrenagens laterais engrenam com elementos planetários pareados, cujos próprios contatos unem os lados. Dentes helicoidais geram empuxo axial ao transmitir torque. A carcaça reage a esse empuxo, e o atrito resiste à diferenciação. A relação de desvio de torque é um limite da razão possível entre torques de saída nas condições indicadas, não uma divisão fixa comandada. O fabricante também distingue aplicações Tipo 2 e T2R. Escolher uma unidade histórica no catálogo seleciona esse princípio para comparação, sem alegar reproduzir suas dimensões internas exatas.
Reação nula é um bom teste para distinguir relação de torque e bloqueio. Se a saída de baixa aderência não suporta torque de reação, multiplicar zero por uma razão finita continua dando zero. Uma pequena reação de freio permite ao lado aderente suportar mais torque, até o limite da unidade idealizada. Frear não é gratuito: converte parte da energia de entrada em calor. O controle também precisa gerenciar a temperatura dos freios e o torque disponível do motor. O índice de transmissão do laboratório é normalizado a uma carga de referência; não é força de tração medida, aceleração nem porcentagem de eficiência. Não deve prever se um veículo real sobe uma determinada rampa.
Num acoplamento viscoso, discos alternados se ligam a membros diferentes, separados por uma pequena folga de fluido. As velocidades distintas cisalham o fluido. A resposta depende da viscosidade, temperatura, espessura da folga e forma e quantidade dos discos. A cena mostra os membros alternados, mas não anima o fluxo molecular nem calcula o aquecimento. O controle de viscosidade é um parâmetro ilustrativo. Um acoplamento entre eixos também não substitui os diferenciais de eixo que permitem percursos distintos aos dois pneus. Por isso a história da Porsche distingue a conexão viscosa dianteira do bloqueio traseiro e da intervenção dos freios. Tração integral descreve um resultado, não um mecanismo universal.
O central planetário tem uma equação de velocidades diferente do diferencial cônico com engrenagens laterais iguais. Aqui, a solar tem 24 dentes, a coroa interna 48 e os planetas 12. Os raios primitivos usam um módulo comum: o raio da coroa é o da solar mais duas vezes o do planeta. O porta-planetas é a entrada; a solar e a coroa são as saídas. Vale 24 × rotação da solar + 48 × rotação da coroa = 72 × rotação do porta-planetas. A rotação de entrada é, portanto, uma média ponderada, não a média aritmética simples mostrada no mecanismo cônico. O Porsche 964 de produção tinha projeto próprio e divisão básica de 31:69. O exemplo de dentes 24:48 não reproduz numericamente esse carro.
O que a cena de condução conecta
A vista superior coloca um mecanismo central entre os cardãs dianteiro e traseiro. Cada um chega a um eixo e às suas duas rodas. O central permite diferenças entre rotações dos eixos; o diferencial de eixo permite diferenças entre rodas esquerda e direita. Numa curva, o centro do eixo dianteiro também segue um caminho distinto do traseiro, pois a distância entre eixos não é zero. Um modelo completo de geometria de direção incluiria ângulos individuais de esterçamento, distância entre eixos e ângulos de deriva dos pneus. Esta pequena cena se concentra na contribuição da bitola e na distinção entre conexões centrais e de eixo. Não reproduz suspensão ou articulações de direção dos veículos listados.
Os caminhos coloridos representam uma volta completa em torno do centro da curva, não uma marca de pneu que cresce sem fim. O comprimento interno é duas vezes pi vezes o raio interno; o externo, duas vezes pi vezes o raio externo. A diferença é duas vezes pi vezes a bitola, independentemente do raio de curva. A diferença absoluta por volta fica igual quando o círculo cresce, enquanto a diferença proporcional de velocidade diminui. Isso contraria a intuição de que toda grandeza ligada à curva aumenta com o raio. Os controles de raio e bitola atualizam a mesma conta usada para mostrar as rotações de saída.
Mudar a reação no gelo não é o mesmo experimento que mudar a direção. A direção define as velocidades de rolamento exigidas pelos caminhos sem escorregamento. O gelo reduz a reação que o contato suporta e pode permitir ao pneu girar sem percorrer a distância correspondente. A exposição combina os efeitos numa comparação deliberadamente simplificada, sem resolver todas as equações de um carro acelerando para sair de uma valeta. O catálogo distingue patentes, veículos históricos e famílias de produtos de produção. Publicar uma patente comprova a divulgação de um mecanismo, não sua fabricação, venda, confiabilidade ou uso numa reconstrução antiga. O indicador do sul é um dispositivo moderno documentado; seu registro não deve ser projetado para o passado como prova de detalhes de construções antigas.
Perguntas
Por que um carro precisa de diferencial?
Numa curva, as rodas de fora percorrem mais distância que as de dentro. Rodas que não recebem tração podem girar livres cada uma por si, mas as duas rodas motrizes dividem um único motor. O diferencial deixa as duas girarem em velocidades diferentes sem que nenhuma deixe de receber força.
Por que as satélites não giram quando o carro anda reto?
As duas planetárias giram na mesma velocidade, então não há nada entre o que as satélites precisem rolar. Elas são levadas pelo eixo das satélites, e a caixa inteira gira como uma peça só.
Por que a velocidade da caixa é sempre a média das duas rodas?
Vista da caixa, a satélite empurra as duas planetárias a mesma quantidade em sentidos opostos. O que uma roda ganha, a outra perde, então (ω_L + ω_R) ÷ 2 não muda, a menos que a velocidade da caixa mude.
Por que o carro fica atolado quando uma roda está no gelo?
Um diferencial aberto dá o mesmo torque às duas rodas. A roda no gelo só aceita um torque muito pequeno antes de patinar, então a roda no asfalto seco recebe esse mesmo pouco, que não basta para mover o carro. A roda no gelo passa então a girar ao dobro da velocidade da caixa.
Carro de tração dianteira também tem diferencial?
Sim. Todo eixo que move duas rodas precisa de um, na frente ou atrás. Num carro de tração dianteira com motor transversal, ele fica dentro da carcaça do câmbio, e como o motor já está atravessado, o giro não precisa dobrar uma esquina até as rodas.
O que um diferencial autoblocante faz de diferente?
Ele continua deixando as rodas girarem em velocidades diferentes na curva, mas resiste a diferenças grandes de velocidade. Embreagens, cones ou engrenagens sem-fim especiais dentro dele fazem com que mande mais torque para a roda que tem aderência.
O que significa uma relação de diferencial de 3,73?
O pinhão dá 3,73 voltas para cada volta da coroa; as rodas coincidem com ela quando giram igualmente. No modelo isso vem dos 41 dentes da coroa e dos 11 do pinhão: 41 ÷ 11 = 3,727.
Por que eixos reais usam engrenagens hipoides em vez de cônicas simples?
O pinhão de um conjunto hipoide fica abaixo do centro da coroa. Isso abaixa o eixo cardã, permite um pinhão maior e mais forte e deixa as engrenagens mais silenciosas. O preço é um deslizamento extra entre os dentes, por isso eixos hipoides precisam de óleo de engrenagem especial.
O diferencial aberto envia todo o torque à roda que patina?
Não. No modelo estacionário ideal os torques são iguais. A roda rápida pode consumir quase toda a potência, que também depende da velocidade. O pequeno torque no lado aderente pode não mover o carro.
Bloquear o diferencial iguala os torques?
Não. O bloqueio impõe velocidades iguais. O torque depende da carga suportada por cada roda; a aderente pode receber quase toda a entrada. Velocidade igual e torque igual são condições diferentes.
O carro que aponta para o sul encontra o sul sozinho?
Não. É preciso alinhá-lo primeiro. As engrenagens conservam aproximadamente esse rumo, sem medir campos magnéticos. Patinagem e diâmetros diferentes acumulam erros.
O ajuste de embreagem representa um diferencial de produção específico?
Não. A fração de deslizamento escolhida é uma hipótese didática. Conjuntos esquemáticos separados mostram uma luva de engate, pilhas de discos, engrenagens helicoidais paralelas, discos viscosos e um central planetário. As dimensões são ilustrativas, não um desenho de fabricação.
Termos
- Diferencial aberto: diferencial sem nenhum dispositivo que limite a diferença de velocidade entre as duas saídas; em regime estacionário ideal divide o torque igualmente.
- Pinhão: a engrenagem pequena na ponta do eixo cardã que move a coroa.
- Coroa: a engrenagem cônica grande parafusada na caixa do diferencial.
- Relação do diferencial: voltas do pinhão por volta da coroa; 41 ÷ 11 = 3,73 no modelo.
- Caixa do diferencial: a peça que gira com a coroa e carrega o eixo das satélites; também chamada de carcaça das satélites.
- Satélites: as pequenas engrenagens cônicas no eixo das satélites.
- Planetárias: as engrenagens cônicas estriadas aos semieixos.
- Bitola: a distância entre os centros dos pneus esquerdo e direito de um mesmo eixo.
- Engrenagem hipoide: engrenagem cônica espiral cujo eixo não cruza o eixo da engrenagem com que engrena.
- Diferencial autoblocante (LSD): diferencial que limita quanto uma saída pode girar mais rápido que a outra.
Fontes
Hyundai Motor Company Australia, Hyundai Elantra Specifications (rear track 1,564 mm and 205/55 R16 tyres on the Active, kerb weight 1,260 kg). https://www.hyundai.com/content/dam/hyundai/au/en/models/elantra/docs/Hyundai_Elantra_Specifications_Sheet.pdf (checked 16 October 2026)
John H. Lienhard, Onesiphore Pecqueur, The Engines of Our Ingenuity no. 3358, University of Houston (clockmaker; French patent for a steam car with a differential on the driven rear axle; the car was never built). https://engines.egr.uh.edu/episode/3358 (checked 17 October 2026)
John J. Coy, Dennis P. Townsend and Erwin V. Zaretsky, Gearing, NASA Reference Publication 1152, 1985 (pitch cones of bevel gears; hypoid pinion axis above or below the gear axis, lower drive shaft, special lubricant additives). https://ntrs.nasa.gov/citations/19860005142 (checked 17 October 2026)
Vernon E. Gleasman, Differential gear mechanism, US Patent 2,859,641, filed 21 February 1955, granted 11 November 1958, Google Patents. https://patents.google.com/patent/US2859641A/en (checked 17 October 2026)
Jam Handy Organization, Around the Corner (1937 film), Internet Archive. https://archive.org/details/Aroundth1937 (checked 17 October 2026)
Bridgestone, Como ler a medida do pneu (largura, perfil e aro). https://www.bridgestoneamericas.com/en/company/safety/choosing-tires/determining-tire-size (2026-10-22)
NIST, standard acceleration of gravity, 9.80665 m/s². https://physics.nist.gov/cgi-bin/cuu/Value?gn (checked 16 October 2026)
Calculations on this page: tyre diameter D = 25.4 × rim + 2 × aspect × width; wheel speed ω = v ÷ r; path radii R ± T/2; ω_case = (ω_L + ω_R) ÷ 2; spider spin = (16 ÷ 10) × (ω_R − ω_L) ÷ 2; slope force m·g·sin(arctan 0.05).
Torsen, Funcionamento (empuxo, atrito e distribuição de torque). https://torsen.com/how-it-works/ (2026-10-22)
Torsen, Perguntas frequentes (relação de distribuição e limites). https://torsen.com/faq/ (2026-10-22)
Torsen, Questões sobre distribuição de torque (reação nula e freios). https://torsen.com/ask-torsen-torque-bias-ratio-functional-questions/ (2026-10-22)
Universidade da Califórnia, Santa Bárbara, Carro que aponta para o sul (reconstrução moderna e ressalvas históricas). https://web.physics.ucsb.edu/~lecturedemonstrations/Composer/Pages/92.36.html (2026-10-22)
Eaton, US9933060B2 Conjunto de bloqueio diferencial (velocidade igual e torque desigual). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/9933060 (2026-10-22)
Eaton, US11326679B2 Conjunto de bloqueio diferencial (acoplamento e indicação). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/11326679 (2026-10-22)
Eaton, US20100234163A1 Diferencial de relação variável (torques de saída desiguais). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20100234163 (2026-10-22)
US20080103004A1 Indicador de direção constante (compensação pelas rodas). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20080103004 (2026-10-22)
Porsche Newsroom, marcos da tração integral de Lohner-Porsche ao PTM. https://newsroom.porsche.com/en/history/porsche-all-wheel-drive-milestones-lohner-porsche-cisitalia-racing-car-carrera-4-viscous-coupling-porsche-traction-management-ptm-911-turbo-15046.html (2026-10-26)
Eaton, bloqueio elétrico ELocker (página de produto). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker-differential.html (2026-10-26)
Eaton, bloqueio ELocker4 (página de produto). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker4-differential.html (2026-10-26)
Eaton, bloqueio automático Detroit Locker (página de produto). https://www.eaton.com/us/en-us/catalog/differentials/eaton-detroit-locker-differential.html (2026-10-26)
Eaton, visão geral dos diferenciais de bloqueio. https://www.eaton.com/us/en-us/products/differentials-traction-control/locking-differentials.html (2026-10-26)
Eaton, manual dos diferenciais (PDF). https://www.eaton.com/content/dam/eaton/products/differentials-traction-control/Eaton-differentials-owners-manual.pdf (2026-10-26)
Torsen, funcionamento, segunda parte (Tipo 2 de eixos paralelos). https://torsen.com/works-part-2/ (2026-10-26)
US9933060B2, conjunto de bloqueio do diferencial (Google Patents). https://patents.google.com/patent/US9933060B2/en (2026-10-26)
US20080103004A1, pedido de patente de indicador de direção constante (Google Patents). https://patents.google.com/patent/US20080103004A1/en (2026-10-26)
Mais exposições
Como funcionam os freios a disco e o ABS
No asfalto seco a 100 km/h, um pneu que derrapa precisa de cerca de 51 m para parar; se o ABS o mantém girando, o mesmo carro do modelo para em 36 m.
Motor de quatro tempos: simulador interativo passo a passo
A 3000 rpm, cada cilindro faz explosão 25 vezes por segundo. Aqui o motor gira devagar o bastante para você acompanhar cada tempo, e pode ser montado de monocilíndrico a V8, cada um com sua própria ordem de ignição.
Sustentação da asa: simulador interativo do ângulo
O ar que passa por cima de uma asa chega primeiro ao bordo de fuga. Ele não espera o ar de baixo.
Como funciona um motor-foguete a propelente líquido
O motor de 75 toneladas do Nuri queima 255 kg de querosene e oxigênio líquido por segundo, e o mesmo motor empurra cerca de 13 % mais forte no espaço do que ao nível do mar.
Turbocompressor: simulador interativo passo a passo
Neste modelo de motor de 2,0 litros, um eixo girando a 142.000 rpm põe quase o dobro de ar em cada cilindro.
Fechadura de pinos: corte 3D interativo
Numa chave Schlage comum, uma profundidade de corte difere da seguinte em 0,381 mm, e esse degrau pequeno basta para impedir que uma chave errada gire.