FIG. 05Cómo funciona
Diferencial de un coche: modelo 3D interactivo de engranajes
En una curva de 10 m a 50 km/h, la rueda trasera exterior gira un 17 % más rápido que la interior, y aun así las dos reciben el giro del mismo árbol.
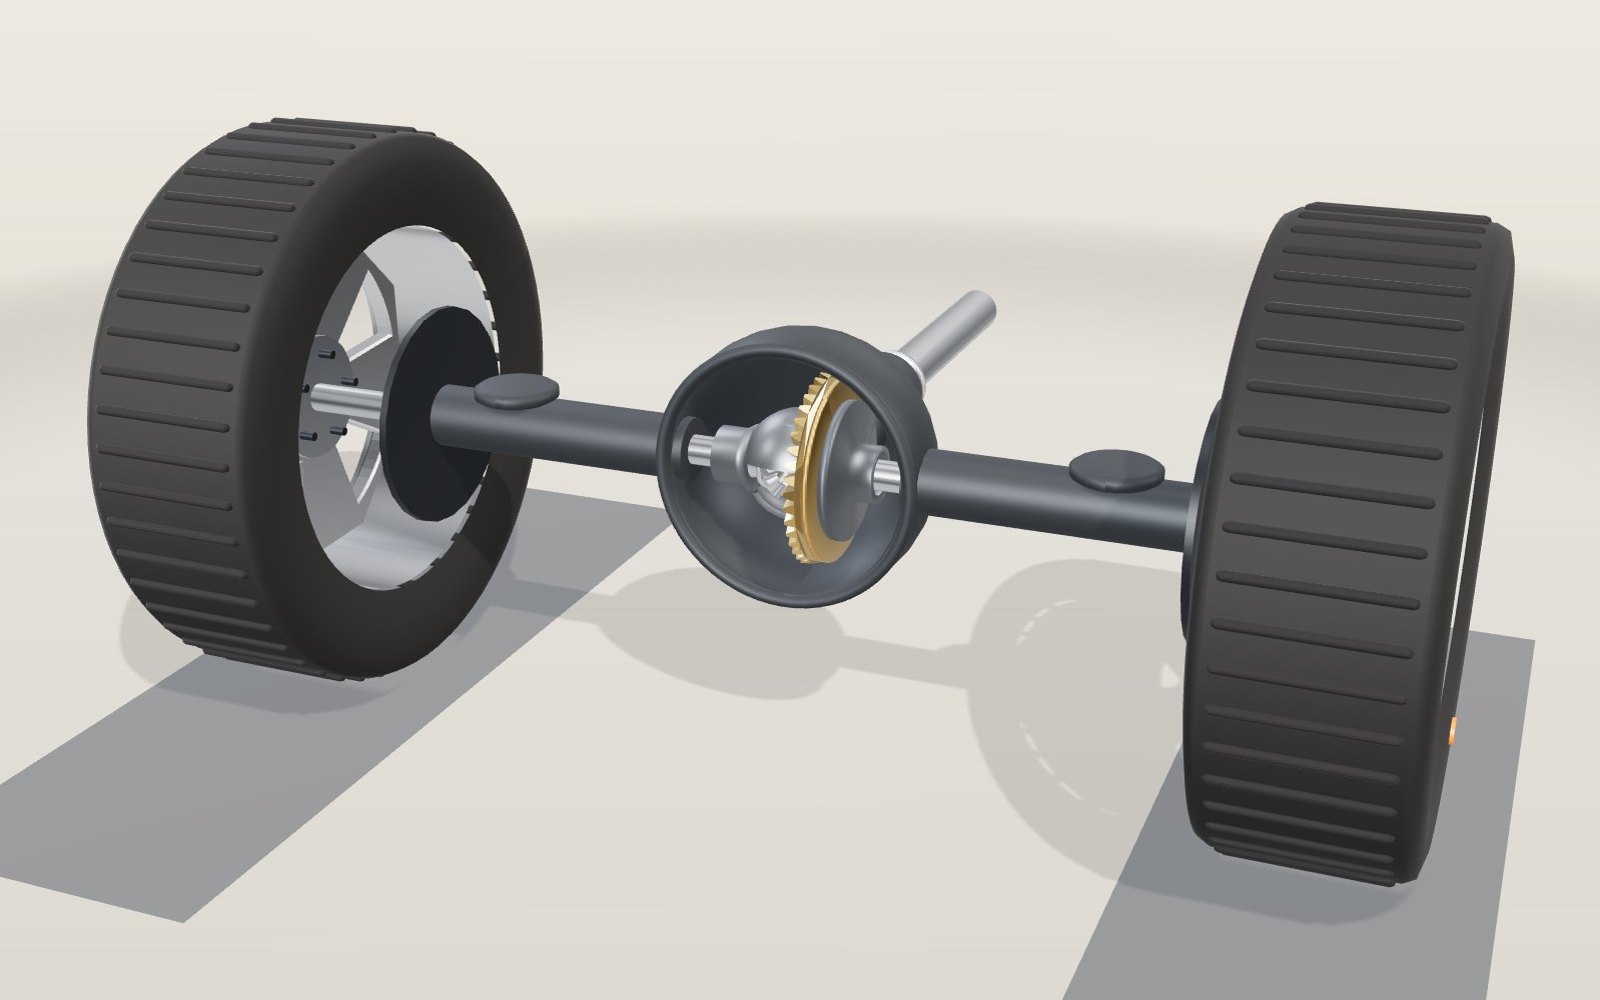
Este dispositivo no puede mostrar el modelo 3D. Abajo puedes leer los pasos de la guía como texto.
1 / 8 Un puente trasero sin tapaEl árbol de transmisión trae el giro del motor desde la parte delantera del coche. Los engranajes del centro lo reparten entre la rueda izquierda y la derecha. Arrastra para mirar alrededor.
Arrastra para girar. Usa la rueda o pellizca para ampliar.
Qué muestra el modelo
Al tomar una curva cerrada, las dos ruedas traseras recorren distancias distintas. La exterior sigue un círculo más grande, así que tiene que girar más rápido que la interior. Aun así, las dos reciben la fuerza de un mismo motor a través de un mismo árbol de transmisión. El mecanismo que lo hace posible está en el abultamiento del centro de un puente trasero y se llama diferencial.
El modelo es un puente trasero al que se le ha quitado la tapa de atrás. La fuerza entra por el árbol de transmisión desde la parte delantera del coche, dobla una esquina a través de un piñón y una corona y luego se reparte entre los dos semiejes mediante cuatro pequeños engranajes cónicos dentro de una caja que gira. «Ver por dentro» vuelve transparentes la carcasa del puente y la caja, «Desmontar» separa las diez piezas y el deslizador «Radio de giro» hace girar el coche a la izquierda o a la derecha. El panel de la esquina muestra las velocidades reales que corresponden a cada ajuste para un coche que circula a 50 km/h.
Por qué no serviría un eje macizo
Imagina que las dos ruedas traseras estuvieran fijadas a un solo eje macizo. Siempre girarían a la misma velocidad. En línea recta no pasa nada. En una curva, uno de los neumáticos tendría que arrastrarse de lado sobre el asfalto durante todo el giro, porque la rueda exterior necesita recorrer más distancia que la interior en el mismo tiempo. Los karts y los tranvías usan ejes macizos y aceptan ese deslizamiento, pero un coche de calle gastaría los neumáticos y lucharía contra su propia dirección.
¿Cuánto más recorre la rueda exterior? Toma un coche con una vía trasera (la distancia entre los centros de los dos neumáticos traseros) de 1564 mm. Es la vía trasera de un Hyundai Elantra Active con neumáticos 205/55 R16, según la ficha técnica de Hyundai Australia. Si el centro del puente trasero sigue un círculo de radio R, la rueda interior sigue uno de R − 0,782 m y la exterior uno de R + 0,782 m. En una curva de 10 m eso da 9,218 m frente a 10,782 m, así que la rueda exterior recorre un 17 % más.
Aquí se esconde un resultado curioso. En una vuelta completa, la rueda exterior recorre 2π(R + T/2) y la interior 2π(R − T/2). La diferencia es 2πT, que no depende de R en absoluto. Con T = 1,564 m, la rueda exterior siempre recorre 9,83 m más por vuelta completa, tanto si el círculo mide 10 m como 100 m. Un neumático 205/55 R16 tiene un diámetro nominal de 16 × 25,4 + 2 × 0,55 × 205 = 631,9 mm, es decir, una circunferencia de 1,985 m, y 9,83 m son 4,95 vueltas de más de la rueda exterior.
Cómo llega la fuerza a las ruedas
Sigue la transmisión desde la parte delantera del coche hasta la carretera.
- Árbol de transmisión. Viene de la caja de cambios y hace girar el piñón de ataque.
- Piñón de ataque. En el modelo tiene 11 dientes y engrana con la corona en ángulo recto, lo que cambia el giro de ir a lo largo del coche a ir de lado a lado.
- Corona. Tiene 41 dientes, así que el piñón da 41 ÷ 11 = 3,73 vueltas por cada vuelta de la corona. Esta última reducción suele llamarse relación del grupo.
- Caja del diferencial. La corona está atornillada a ella, así que las dos giran siempre juntas. Un eje de satélites de acero atraviesa la caja.
- Satélites. Dos engranajes cónicos de 10 dientes montados en el eje de satélites. Pueden girar libremente sobre él.
- Planetarios. Dos engranajes cónicos de 16 dientes, uno a cada lado, que engranan con los dos satélites. Cada uno está estriado a un semieje.
- Semiejes y ruedas. Cada semieje lleva el giro hasta una rueda.
El motor nunca mueve los planetarios directamente. Mueve la caja, y la caja empuja los planetarios a través de los satélites. Ese camino indirecto es lo que da libertad a las ruedas.
Por qué los satélites no giran en una carretera recta
En una carretera recta, las dos ruedas giran a la misma velocidad, y también los dos planetarios. El eje de satélites arrastra a los satélites en su vuelta, y sus dientes quedan trabados entre dos planetarios que se mueven a la misma velocidad. No tienen motivo para girar sobre el eje. Todo el conjunto da vueltas como un solo bloque macizo. En el modelo, el punto naranja de cada satélite da vueltas con la caja pero se queda en el mismo sitio del engranaje.
Ahora gira a la izquierda. La rueda izquierda tiene un camino más corto y la carretera la frena. La derecha tiene un camino más largo y tiene que acelerar. Los planetarios giran ahora a velocidades distintas, y los satélites que hay entre ellos tienen que rodar: giran sobre el eje mientras la caja los sigue arrastrando. Mueve el deslizador y los puntos naranjas empiezan a girar.
La regla de la media
Mira los engranajes desde dentro de la caja, como si viajaras subido en ella. Desde ahí la caja está quieta, el planetario izquierdo gira a ω_L − ω_case y el derecho a ω_R − ω_case. Los dos planetarios engranan con el mismo satélite a la misma distancia de su eje, así que el satélite los obliga a moverse lo mismo en sentidos opuestos:
ω_L − ω_case = −(ω_R − ω_case)
Si se despeja, sale la regla que el panel del modelo comprueba en cada ajuste:
ω_case = (ω_L + ω_R) / 2
La caja gira siempre a la media de las velocidades de las dos ruedas. Si una rueda acelera, la otra tiene que frenar lo mismo, salvo que cambie la velocidad de la propia caja. Los satélites giran a (Z_side ÷ Z_spider) × (ω_R − ω_L) ÷ 2, es decir, 1,6 veces la mitad de la diferencia con planetarios de 16 dientes y satélites de 10.
Velocidades de las ruedas en cifras
A 50 km/h, o 13,889 m/s, un neumático de 0,316 m de radio gira a 13,889 ÷ 0,316 = 43,96 rad/s, es decir, 419,8 rpm. El árbol de transmisión gira 3,73 veces más rápido, a 1565 rpm. En una curva, la velocidad de cada rueda es proporcional al radio de su propia trayectoria: ω_inner = ω × (R − T/2) ÷ R y ω_outer = ω × (R + T/2) ÷ R, donde R es el radio que sigue el centro del puente trasero.
| Radio de giro R | Rueda interior | Rueda exterior | Media (caja) | Giro de los satélites |
|---|---|---|---|---|
| Recto | 419,8 rpm | 419,8 rpm | 419,8 rpm | 0 rpm |
| 100 m | 416,5 rpm | 423,1 rpm | 419,8 rpm | 5,3 rpm |
| 25 m | 406,6 rpm | 432,9 rpm | 419,8 rpm | 21,0 rpm |
| 10 m | 387,0 rpm | 452,6 rpm | 419,8 rpm | 52,5 rpm |
| 5 m | 354,1 rpm | 485,4 rpm | 419,8 rpm | 105,0 rpm |
La velocidad de la caja es la misma en todas las filas, porque la velocidad del coche (medida en el centro del puente) no cambia. Solo cambia el reparto entre las ruedas. En el modelo los engranajes van a una fracción de estas velocidades para que puedas seguir los dientes, y eso es lo que cambia el ajuste «Cámara lenta».
Una rueda sobre hielo
La misma libertad que ayuda en una curva da problemas en una carretera resbaladiza. Los satélites se comportan como una balanza: mientras giren libres, empujan con la misma fuerza a los dos planetarios. Por eso un diferencial abierto en régimen estacionario ideal manda el mismo par a la rueda izquierda y a la derecha.
Eso no es problema cuando los dos neumáticos agarran. Lo es cuando uno está sobre hielo. El neumático sobre hielo solo aguanta un par pequeño antes de patinar, y el diferencial da a la otra rueda ese mismo par pequeño. El coche no se mueve. La rueda del hielo patina, la del asfalto seco se queda quieta y la regla de la media sigue cumpliéndose: con ω_R = 0, ω_L = 2 × ω_case. Activa «Rueda izquierda sobre hielo» y la rueda izquierda gira a 839,6 rpm mientras la derecha se para. Es la velocidad de la superficie de un neumático que se mueve a 100 km/h sin ir a ninguna parte.
Una cuesta permite ponerle cifras al problema. La ficha técnica da al Elantra más ligero una masa en orden de marcha de 1260 kg. En una pendiente del 5 %, sujetar el coche contra la gravedad exige una fuerza de 1260 × 9,80665 × sin(arctan 0,05) = 617 N. Con un radio de neumático de 0,316 m son 195 N·m en las ruedas, o 97 N·m por rueda si las dos se lo reparten por igual. Si el neumático sobre hielo patina con menos de 97 N·m, un diferencial abierto no puede subir la cuesta, por mucho par que tenga el motor. (El Elantra tiene tracción delantera. Solo tomamos prestadas sus medidas.)
Los diferenciales autoblocantes se hicieron para esto. Dejan que las ruedas giren a distinta velocidad, pero se resisten a las diferencias grandes, de modo que puede ir más par a la rueda que agarra. Los paquetes de embragues, los conos y los diseños de tornillo sinfín como el Torsen lo consiguen de maneras distintas. Los diferenciales bloqueables van más allá y unen las dos ruedas cuando se pide, algo que usan los todoterrenos. El modelo solo muestra el tipo abierto.
En qué es más sencillo el modelo que un puente real
- Los dientes son cónicos rectos. La mayoría de los coches de propulsión trasera usan corona y piñón hipoides: dientes curvos, con el piñón situado por debajo del eje de la corona. Ese desplazamiento permite llevar el árbol de transmisión más bajo, lo que reduce el túnel del suelo, y que más dientes se repartan la carga. A cambio hay deslizamiento entre los dientes, que exige un aceite de engranajes especial de extrema presión y desperdicia algo de energía. En el modelo el eje del piñón pasa justo por el centro de la corona, para que se vea bien la geometría de los conos.
- El número de dientes es elección nuestra. 11 y 41, 10 y 16 se eligieron para dar relaciones claras. Las cifras de un puente real dependen del coche.
- Los semiejes están acortados. En el coche real, los centros de las ruedas están a 1564 mm.
- El radio del neumático es el nominal. Un neumático cargado se aplasta un poco, así que su radio de rodadura es algo menor y gira algo más rápido de lo que indica la tabla.
- La curva es ideal. El cálculo supone que el centro de giro está en la línea del puente trasero y que los neumáticos no deslizan. Los neumáticos reales siempre ruedan con un pequeño ángulo de deriva.
- Se omiten los rodamientos, las arandelas de empuje y el aceite.
Un poco de historia
En la década de 1820, el relojero francés Onésiphore Pecqueur diseñó un coche de vapor, y su patente francesa describía un mecanismo de engranajes que dejaba girar a distinta velocidad los dos lados del eje trasero motriz. El coche nunca se construyó, pero la misma idea está hoy en el eje motriz de los coches. Los engranajes hipoides que usan ahora la mayoría de los puentes traseros llegaron después: el manual de engranajes de la NASA sitúa su primer uso práctico en un coche Packard en 1926 y señala que en 1937 casi todos los coches tenían puente trasero hipoide.
Los diseños autoblocantes llegaron más tarde; Vernon Gleasman, por ejemplo, obtuvo en 1958 una patente estadounidense por un mecanismo diferencial de engranajes. Una película corta de 1937 titulada Around the Corner, hecha por la Jam Handy Organization para explicar cómo un diferencial permite girar a un coche, todavía puede verse en Internet Archive.
De la velocidad de marcha al árbol de transmisión
El radio de giro corresponde a la trayectoria del centro del eje, no al neumático. El primero determina las distancias relativas; el segundo convierte distancia recorrida en rotación. Confundirlos produce un resultado con significado físico incorrecto.
Para el giro de 10 m, mantenemos 50 km/h en el centro del eje. Es una hipótesis geométrica, no una recomendación de tomar esa curva a esa velocidad. La velocidad angular alrededor del centro de giro es 13.889 ÷ 10 = 1.3889 rad/s. La rueda interior recorre 1.3889 × 9.218 = 12.803 m/s y la exterior 1.3889 × 10.782 = 14.975 m/s. Dividir entre el radio del neumático, 0.316 m, y multiplicar por 60 ÷ (2π) da aproximadamente 387.0 y 452.6 rpm.
La media sigue siendo 419.8 rpm. La corona y la caja mantienen su velocidad; cambia el movimiento relativo de los planetarios. El árbol gira 41 ÷ 11 veces más rápido que la caja, unas 1,565 rpm. No hay que aplicar la reducción a la rueda exterior: la corona está unida a la caja. Reducción final y acción diferencial son relaciones distintas aunque compartan alojamiento.
Si reducimos a la mitad la velocidad de marcha con la misma geometría, se reducen a la mitad las velocidades de ambas ruedas, la caja y los satélites. La relación entre rueda exterior e interior no cambia. La velocidad de marcha determina el ritmo; el radio, la desigualdad de distancias. La cámara lenta del modelo no es un acelerador.
Igual par no significa igual potencia
Con la caja inmóvil, los dientes de los satélites actúan sobre planetarios idénticos con brazos de palanca iguales. Un desequilibrio sostenido de par aceleraría los satélites libres. En régimen estacionario ideal, despreciando inercia y rozamiento, los pares se equilibran. No hace falta un sensor que mida la carretera.
Un eje real tiene resistencia de rodamientos, rozamiento de dientes y arandelas de empuje. La inercia importa durante cambios rápidos. La igualdad es una idealización útil, no una promesa de lecturas idénticas en cualquier transitorio. La exposición calcula velocidades, no fuerzas de adherencia ni respuestas del motor.
Supongamos por separado 100 N·m por rueda en la curva de 10 m. Como potencia es par por velocidad angular, la exterior recibe más potencia aunque tenga igual par. Sin pérdidas, la suma de potencias de salida iguala la potencia de entrada: la caja recibe el doble del par de cada planetario y gira a la velocidad media.
Cuando una rueda pierde agarre puede faltar reacción para transmitir suficiente par al otro lado. No se envía deliberadamente todo el par a la rueda que patina. Los pares ideales son iguales, pero la rueda rápida puede consumir casi toda la potencia. Tampoco tiene por qué detenerse la rueda adherente: si el pequeño par supera la resistencia de marcha, el coche avanza. La detención mostrada es un caso límite.
Qué cambia un diferencial autoblocante
Un LSD de embragues añade un enlace de fricción que se opone al movimiento relativo. Eaton Posi coloca paquetes de discos detrás de los planetarios; la precarga de muelles y la carga de trabajo influyen en el rozamiento. Ese enlace transmite par y permite pares desiguales. Su capacidad depende del diseño y no garantiza tracción ilimitada.
Torsen utiliza fuerzas del engranaje helicoidal cargado para generar fricción contra la caja. Una relación de sesgo supuesta de 3:1 permite hasta tres veces más par en la salida con agarre que en la otra. No obliga a repartir siempre así ni aumenta el par total del motor. Dentro del límite, mandan las cargas.
Si el lado de poca adherencia soporta 40 N·m, este ejemplo permite hasta 120 N·m en el otro, con suficiente par de entrada. Con reacción cero, el producto sigue siendo cero. La respuesta técnica de Torsen explica el límite con una rueda en el aire y cómo el freno puede aportar reacción. Se disipa energía en calor; no es tracción gratuita ni una instrucción para improvisar técnicas de frenado.
Un bloqueo une mecánicamente las salidas. Impone iguales velocidades, no iguales pares: la rueda adherente puede soportar casi toda la carga. Ayuda fuera del asfalto, pero en curvas con agarre genera arrastre de neumáticos y resistencia al giro. Un bloqueo seleccionable requiere respetar las condiciones del fabricante. El modelo no tiene tal interruptor; el hielo demuestra un diferencial abierto.
La vectorización de par controla deliberadamente la diferencia de fuerza motriz izquierda-derecha para influir en la guiñada. Puede emplear embragues controlados o motores eléctricos independientes; no es otro nombre para cualquier LSD. Frenar una rueda modifica su fuerza neta disipando calor, mientras un sistema motorizado redistribuye la transmisión mediante su mecanismo. Este modelo pasivo no simula control electrónico ni vectorización.
Indicadores de dirección antes del automóvil
El carro chino que apunta al sur empleaba el movimiento de las ruedas para mantener el rumbo de una figura, no para transmitir potencia de un motor. Una reconstrucción compara distancias y gira la figura respecto al carro para compensar la curva. Alineada inicialmente al sur, conserva aproximadamente ese rumbo bajo las hipótesis del mecanismo. No detecta el campo magnético ni encuentra de nuevo el sur tras levantar y reorientar el carro.
La demostración de la Universidad de California en Santa Bárbara advierte que los diseños históricos varían. Su reconstrucción diferencial sigue un diseño moderno, y no todas las descripciones antiguas muestran claramente engranajes diferenciales. Un modelo moderno demuestra que el principio funciona, no que idénticos engranajes cónicos existieran en la antigüedad remota. El deslizamiento y los diámetros desiguales acumulan errores; una brújula responde de nuevo al campo local.
El diferencial automovilístico de Pecqueur aplicó matemáticas relacionadas a otra finalidad. El relato de la Universidad de Houston trata un proyecto de vehículo de vapor con eje motriz, no la invención de todo mecanismo diferencial. La producción del automóvil popularizó el sistema para impulsar con un motor ruedas que siguen caminos desiguales. Son aplicaciones repetidas de relaciones entre rotaciones, no una genealogía única y demostrada desde el carro antiguo.
Pruebas en pantalla
Con trayectoria recta, active la vista interior e identifique la caja y el pasador. La marca naranja del satélite orbita con la caja sin girar respecto a su propio engranaje. Seleccione un giro izquierdo con el control de radio: la rueda izquierda será la interior. Calcule la media de las dos velocidades y compárela con la caja. El redondeo de pantalla puede dejar una diferencia mínima.
Cambie a una curva derecha del mismo radio. Se intercambian las ruedas rápida y lenta, pero no cambian caja ni árbol. En la vista desmontada, siga la unión de corona y caja; distinga los planetarios unidos a los semiejes de los satélites sobre el pasador. La separación es para observar, no una máquina capaz de transmitir carga en ese estado.
Active por último el hielo izquierdo. El escenario cambia a coche detenido: la izquierda gira al doble de la caja y la derecha se para. La cámara lenta no cambia las rpm calculadas. Desactive el hielo para volver a la curva. No combine el encabezado de 50 km/h con el escenario detenido como si fueran simultáneos. Sin acelerador, ajuste independiente de agarre ni pedal de freno, no se pueden probar distancias de frenado o prestaciones reales de un LSD.
Leer las seis estructuras
Un bloqueo del diferencial limita la velocidad, no impone un reparto igual de par. En la escena bloqueada, un manguito deslizante une el conjunto giratorio a un miembro de salida. Las dos salidas tienen entonces la misma velocidad angular, aunque las fuerzas en los neumáticos pueden ser muy distintas. Un neumático sobre hielo no puede desarrollar la misma fuerza que uno sobre una superficie rugosa. En una curva sobre pavimento duro, las velocidades iguales contradicen las distintas longitudes de recorrido: los neumáticos deben arrastrar o la transmisión debe retorcerse. Por eso un bloqueo conectable no es un sustituto universal del diferencial. El manguito mostrado es un acoplamiento de garras explicativo, no una copia de un producto Eaton.
La escena de embrague añade discos alternos. Un grupo sigue a una salida y el otro a la caja. El giro relativo produce así fricción en varias superficies. Los mecanismos reales pueden combinar precarga de muelles y carga adicional de los engranajes o de rampas. El control de acoplamiento de esta exposición es adimensional: muestra el sentido del efecto sin asignar un número de newton metros a una posición concreta. Para predecirlo harían falta el material de los discos, el radio efectivo, la fuerza de apriete y la temperatura del lubricante. Un ajuste alto resiste la diferencia de velocidades, pero resistencia no significa bloqueo rígido perfecto. Los colores alternos distinguen ambos miembros giratorios al separar el conjunto.
La escena helicoidal de ejes paralelos ilustra el principio de los autoblocantes de engranajes. Es distinta del Tipo 1 de ejes cruzados asociado históricamente al nombre Torsen. Los engranajes laterales engranan con elementos planetarios emparejados, y cada pareja une los lados mediante su propio contacto dentado. Los dientes helicoidales generan empuje axial al transmitir par. La carcasa reacciona a él y la fricción resiste la diferenciación. La relación de sesgo de par limita el cociente posible entre pares de salida en las condiciones indicadas; no es un reparto fijo ordenado. El fabricante distingue también Tipo 2 y T2R. Elegir una unidad histórica en el catálogo selecciona este principio para compararla, sin afirmar que se reproduzcan sus medidas internas exactas.
La reacción nula permite distinguir el sesgo de par del bloqueo. Si la salida de baja adherencia no soporta ningún par de reacción, multiplicar cero por una relación finita sigue dando cero. Añadir una pequeña reacción de freno permite que el lado adherente soporte más par, hasta el límite del mecanismo idealizado. Frenar no es gratis: convierte parte de la energía de entrada en calor. El control también debe gestionar la temperatura de los frenos y el par motor disponible. El índice de transmisión del laboratorio está normalizado respecto a una carga de referencia; no es fuerza de tracción medida, aceleración ni porcentaje de eficiencia. No debe predecir si un vehículo real subirá una pendiente concreta.
En un acoplamiento viscoso, discos alternos se conectan a miembros distintos y quedan separados por una fina capa de fluido. Las velocidades diferentes cizallan el fluido. La respuesta depende de la viscosidad, temperatura, espesor del espacio y forma y cantidad de discos. La escena muestra los miembros alternos, pero no anima el flujo molecular ni calcula el calentamiento. El control de viscosidad es un parámetro ilustrativo. Un acoplamiento entre dos ejes tampoco sustituye a los diferenciales de eje que permiten distintos recorridos de cada pareja de neumáticos. Por eso la historia de Porsche distingue la unión viscosa delantera del bloqueo trasero y de la intervención de frenos. Tracción total describe un resultado, no un único mecanismo universal.
El central planetario tiene una ecuación de velocidades distinta del diferencial cónico de engranajes laterales iguales. Aquí el solar tiene 24 dientes, la corona interior 48 y los planetas 12. Los radios primitivos usan un módulo común: el radio de la corona es el del solar más dos radios de planeta. El portasatélites es la entrada y el solar y la corona son las salidas. Se cumple 24 × velocidad del solar + 48 × velocidad de la corona = 72 × velocidad del portasatélites. Por tanto, la velocidad de entrada es una media ponderada, no la media aritmética simple mostrada para el mecanismo cónico. El Porsche 964 de producción tenía su propio diseño y un reparto base de 31:69. El ejemplo de dientes 24:48 no reproduce numéricamente ese coche.
Qué conecta la escena de conducción
La vista superior muestra un mecanismo central entre los árboles delantero y trasero. Cada árbol llega a un eje y a sus dos ruedas. El central admite diferencias entre velocidades de ejes, mientras el diferencial de eje admite diferencias entre izquierda y derecha. En curva, el centro del eje delantero sigue también un camino distinto del trasero porque la batalla no es cero. Un modelo completo de geometría de dirección incluiría los ángulos de giro individuales, la batalla y los ángulos de deriva de los neumáticos. Esta pequeña escena se centra en la contribución del ancho de vía y en distinguir conexiones centrales y de eje. No reproduce la suspensión ni el varillaje de dirección de los vehículos enumerados.
Los caminos de colores representan una vuelta completa alrededor del centro de giro, no una huella que crece sin límite. La circunferencia interior es dos pi por el radio interior; la exterior, dos pi por el exterior. Su diferencia es dos pi por el ancho de vía, cualquiera que sea el radio de giro. La diferencia absoluta por vuelta permanece igual cuando crece el círculo, mientras disminuye la diferencia relativa de velocidad. Es un contraejemplo a la intuición de que toda cantidad relacionada con girar crece con el radio. Los deslizadores de radio y vía actualizan el mismo cálculo que la indicación de velocidades de salida.
Cambiar la reacción del hielo no es el mismo experimento que cambiar la dirección. La dirección prescribe las velocidades de rodadura exigidas por los caminos sin deslizamiento. El hielo reduce la reacción que soporta el contacto y puede permitir que el neumático gire sin recorrer la distancia correspondiente. La exposición combina ambos efectos de forma deliberadamente simplificada, sin resolver todas las ecuaciones de un coche que acelera para salir de una rodera. El catálogo distingue patentes, vehículos históricos y familias de productos de producción. Publicar una patente demuestra que se divulgó un mecanismo, no que se construyera, vendiera, fuera fiable o se usara en una reconstrucción antigua. El indicador del sur es un dispositivo moderno documentado: su registro no prueba retrospectivamente los detalles de los carros antiguos.
Preguntas
¿Por qué necesita un coche un diferencial?
En una curva, las ruedas exteriores recorren más distancia que las interiores. Las ruedas que no reciben tracción pueden girar libres cada una por su lado, pero las dos ruedas motrices comparten un mismo motor. El diferencial les deja girar a distinta velocidad sin que ninguna deje de recibir fuerza.
¿Por qué no giran los satélites cuando el coche va recto?
Los dos planetarios giran a la misma velocidad, así que no hay nada entre lo que los satélites tengan que rodar. El eje de satélites los arrastra y toda la caja gira como una sola pieza.
¿Por qué la velocidad de la caja es siempre la media de las dos ruedas?
Visto desde la caja, el satélite empuja a los dos planetarios lo mismo en sentidos opuestos. Lo que gana una rueda lo pierde la otra, así que (ω_L + ω_R) ÷ 2 no cambia salvo que cambie la velocidad de la caja.
¿Por qué se queda atascado el coche cuando una rueda está sobre hielo?
Un diferencial abierto da a las dos ruedas el mismo par. La rueda sobre hielo solo admite un par muy pequeño antes de patinar, así que la rueda sobre asfalto seco recibe ese mismo poco, que no basta para mover el coche. La rueda del hielo gira entonces al doble de velocidad que la caja.
¿Un coche de tracción delantera también tiene diferencial?
Sí. Cualquier eje que mueva dos ruedas necesita uno, delante o detrás. En un coche de tracción delantera con el motor transversal va integrado en la carcasa de la caja de cambios, y como el motor ya está atravesado, el giro no tiene que doblar una esquina camino de las ruedas.
¿Qué hace distinto un diferencial autoblocante?
Sigue dejando que las ruedas giren a distinta velocidad en una curva, pero se resiste a las diferencias grandes de velocidad. Los embragues, los conos o los engranajes sinfín especiales que lleva dentro hacen que mande más par a la rueda que agarra.
¿Qué significa una relación de grupo de 3,73?
El piñón de ataque da 3,73 vueltas por cada vuelta de la corona; las ruedas coinciden con ella cuando giran a igual velocidad. En el modelo sale de los 41 dientes de la corona y los 11 del piñón: 41 ÷ 11 = 3,727.
¿Por qué los puentes reales usan engranajes hipoides en vez de cónicos simples?
El piñón de un grupo hipoide está por debajo del centro de la corona. Eso baja el árbol de transmisión, permite un piñón más grande y resistente y hace los engranajes más silenciosos. El precio es un deslizamiento extra entre los dientes, por lo que los puentes hipoides necesitan un aceite de engranajes especial.
¿El diferencial abierto envía todo el par a la rueda que patina?
No. En el modelo estacionario ideal ambos pares son iguales. La rueda rápida puede consumir casi toda la potencia, que también depende de la velocidad. El pequeño par del lado adherente puede no bastar para mover el coche.
¿Bloquearlo iguala los pares de las ruedas?
No. El bloqueo impone velocidades iguales. El par depende de la carga que soporta cada rueda; la adherente puede recibir casi toda la entrada. Igual velocidad e igual par son condiciones distintas.
¿El carro que apunta al sur encuentra el sur por sí solo?
No. Debe alinearse primero. Los engranajes conservan aproximadamente ese rumbo, sin medir campos magnéticos. El deslizamiento y los diámetros desiguales acumulan errores.
¿El ajuste de embrague representa un diferencial de producción concreto?
No. La fracción de deslizamiento elegida es una suposición didáctica. Conjuntos esquemáticos separados muestran un manguito de garras, paquetes de discos, engranajes helicoidales paralelos, discos viscosos y un central planetario. Sus dimensiones son ilustrativas, no un plano de fabricación.
Términos
- Diferencial abierto: diferencial sin ningún dispositivo que limite la diferencia de velocidad entre sus dos salidas; en régimen estacionario ideal reparte el par a partes iguales.
- Piñón de ataque: el engranaje pequeño del extremo del árbol de transmisión que mueve la corona.
- Corona: el engranaje cónico grande atornillado a la caja del diferencial.
- Relación de grupo: vueltas del piñón por cada vuelta de la corona; en el modelo, 41 ÷ 11 = 3,73.
- Caja del diferencial: la pieza que gira con la corona y lleva el eje de satélites; también se llama caja de satélites.
- Satélites: los pequeños engranajes cónicos montados en el eje de satélites.
- Planetarios: los engranajes cónicos estriados a los semiejes.
- Vía: la distancia entre los centros de los neumáticos izquierdo y derecho de un mismo eje.
- Engranaje hipoide: engranaje cónico espiral cuyo eje no se cruza con el eje del engranaje con el que engrana.
- Diferencial autoblocante (LSD): diferencial que limita cuánto más rápido puede girar una salida que la otra.
Fuentes
Hyundai Motor Company Australia, Hyundai Elantra Specifications (rear track 1,564 mm and 205/55 R16 tyres on the Active, kerb weight 1,260 kg). https://www.hyundai.com/content/dam/hyundai/au/en/models/elantra/docs/Hyundai_Elantra_Specifications_Sheet.pdf (checked 16 October 2026)
John H. Lienhard, Onesiphore Pecqueur, The Engines of Our Ingenuity no. 3358, University of Houston (clockmaker; French patent for a steam car with a differential on the driven rear axle; the car was never built). https://engines.egr.uh.edu/episode/3358 (checked 17 October 2026)
John J. Coy, Dennis P. Townsend and Erwin V. Zaretsky, Gearing, NASA Reference Publication 1152, 1985 (pitch cones of bevel gears; hypoid pinion axis above or below the gear axis, lower drive shaft, special lubricant additives). https://ntrs.nasa.gov/citations/19860005142 (checked 17 October 2026)
Vernon E. Gleasman, Differential gear mechanism, US Patent 2,859,641, filed 21 February 1955, granted 11 November 1958, Google Patents. https://patents.google.com/patent/US2859641A/en (checked 17 October 2026)
Jam Handy Organization, Around the Corner (1937 film), Internet Archive. https://archive.org/details/Aroundth1937 (checked 17 October 2026)
Bridgestone, Cómo leer la medida del neumático (ancho, perfil y llanta). https://www.bridgestoneamericas.com/en/company/safety/choosing-tires/determining-tire-size (2026-10-22)
NIST, standard acceleration of gravity, 9.80665 m/s². https://physics.nist.gov/cgi-bin/cuu/Value?gn (checked 16 October 2026)
Calculations on this page: tyre diameter D = 25.4 × rim + 2 × aspect × width; wheel speed ω = v ÷ r; path radii R ± T/2; ω_case = (ω_L + ω_R) ÷ 2; spider spin = (16 ÷ 10) × (ω_R − ω_L) ÷ 2; slope force m·g·sin(arctan 0.05).
Torsen, Funcionamiento (empuje, fricción y reparto de par). https://torsen.com/how-it-works/ (2026-10-22)
Torsen, Preguntas frecuentes (relación de sesgo y límites). https://torsen.com/faq/ (2026-10-22)
Torsen, Consultas sobre la relación de sesgo (reacción nula y frenos). https://torsen.com/ask-torsen-torque-bias-ratio-functional-questions/ (2026-10-22)
Universidad de California, Santa Bárbara, Carro que apunta al sur (reconstrucción moderna y cautelas históricas). https://web.physics.ucsb.edu/~lecturedemonstrations/Composer/Pages/92.36.html (2026-10-22)
Eaton, US9933060B2 Conjunto de bloqueo diferencial (velocidad igual y par desigual). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/9933060 (2026-10-22)
Eaton, US11326679B2 Conjunto de bloqueo diferencial (acoplamiento y señalización). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/11326679 (2026-10-22)
Eaton, US20100234163A1 Diferencial de relación variable (pares de salida desiguales). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20100234163 (2026-10-22)
US20080103004A1 Indicador de dirección constante (compensación por las ruedas). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20080103004 (2026-10-22)
Porsche Newsroom, hitos de la tracción total desde Lohner-Porsche hasta PTM. https://newsroom.porsche.com/en/history/porsche-all-wheel-drive-milestones-lohner-porsche-cisitalia-racing-car-carrera-4-viscous-coupling-porsche-traction-management-ptm-911-turbo-15046.html (2026-10-26)
Eaton, diferencial de bloqueo eléctrico ELocker (página de producto). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker-differential.html (2026-10-26)
Eaton, diferencial de bloqueo ELocker4 (página de producto). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker4-differential.html (2026-10-26)
Eaton, bloqueo automático Detroit Locker (página de producto). https://www.eaton.com/us/en-us/catalog/differentials/eaton-detroit-locker-differential.html (2026-10-26)
Eaton, panorama de diferenciales de bloqueo. https://www.eaton.com/us/en-us/products/differentials-traction-control/locking-differentials.html (2026-10-26)
Eaton, manual de diferenciales (PDF). https://www.eaton.com/content/dam/eaton/products/differentials-traction-control/Eaton-differentials-owners-manual.pdf (2026-10-26)
Torsen, funcionamiento, segunda parte (Tipo 2 de ejes paralelos). https://torsen.com/works-part-2/ (2026-10-26)
US9933060B2, conjunto de bloqueo de diferencial (Google Patents). https://patents.google.com/patent/US9933060B2/en (2026-10-26)
US20080103004A1, solicitud de patente de indicador de dirección constante (Google Patents). https://patents.google.com/patent/US20080103004A1/en (2026-10-26)
Más exposiciones
Frenos de disco y ABS: simulador interactivo
En asfalto seco a 100 km/h, un neumático que patina necesita unos 51 m para detenerse; si el ABS lo mantiene girando, el mismo coche del modelo se detiene en 36 m.
Cómo funciona un motor de cuatro tiempos
A 3000 rpm cada cilindro hace explosión 25 veces por segundo. Aquí el motor gira tan despacio que puedes seguir cada tiempo, y puedes montarlo desde un monocilíndrico hasta un V8, cada uno con su propio orden de encendido.
Sustentación de un ala: simulador interactivo del ángulo
El aire que pasa por encima de un ala llega antes al borde de salida. No espera al aire de abajo.
Motor de cohete líquido: simulador interactivo
El motor de 75 toneladas del Nuri quema cada segundo 255 kg de queroseno y oxígeno líquido, y el mismo motor empuja cerca de un 13 % más en el espacio que al nivel del mar.
Turbocompresor interactivo: simulador paso a paso
En este modelo de motor de 2,0 litros, un eje que gira a 142 000 rpm mete casi el doble de aire en cada cilindro.
Cerradura de pines: corte interactivo en 3D
En una llave Schlage común, una profundidad de corte se diferencia de la siguiente en 0,381 mm, y ese pequeño escalón basta para que una llave equivocada no gire.