그림 50원리관
수동 변속기의 원리
엔진이 똑같이 3,000 rpm으로 돌아도 1단에서는 시속 23 km, 5단에서는 시속 115 km가 나오고, 다음 기어가 들어갈 순간은 과자만 한 놋쇠 링 하나가 정합니다.
이 기기에서는 3D를 띄울 수 없습니다. 아래 안내 단계를 글로 볼 수 있습니다.
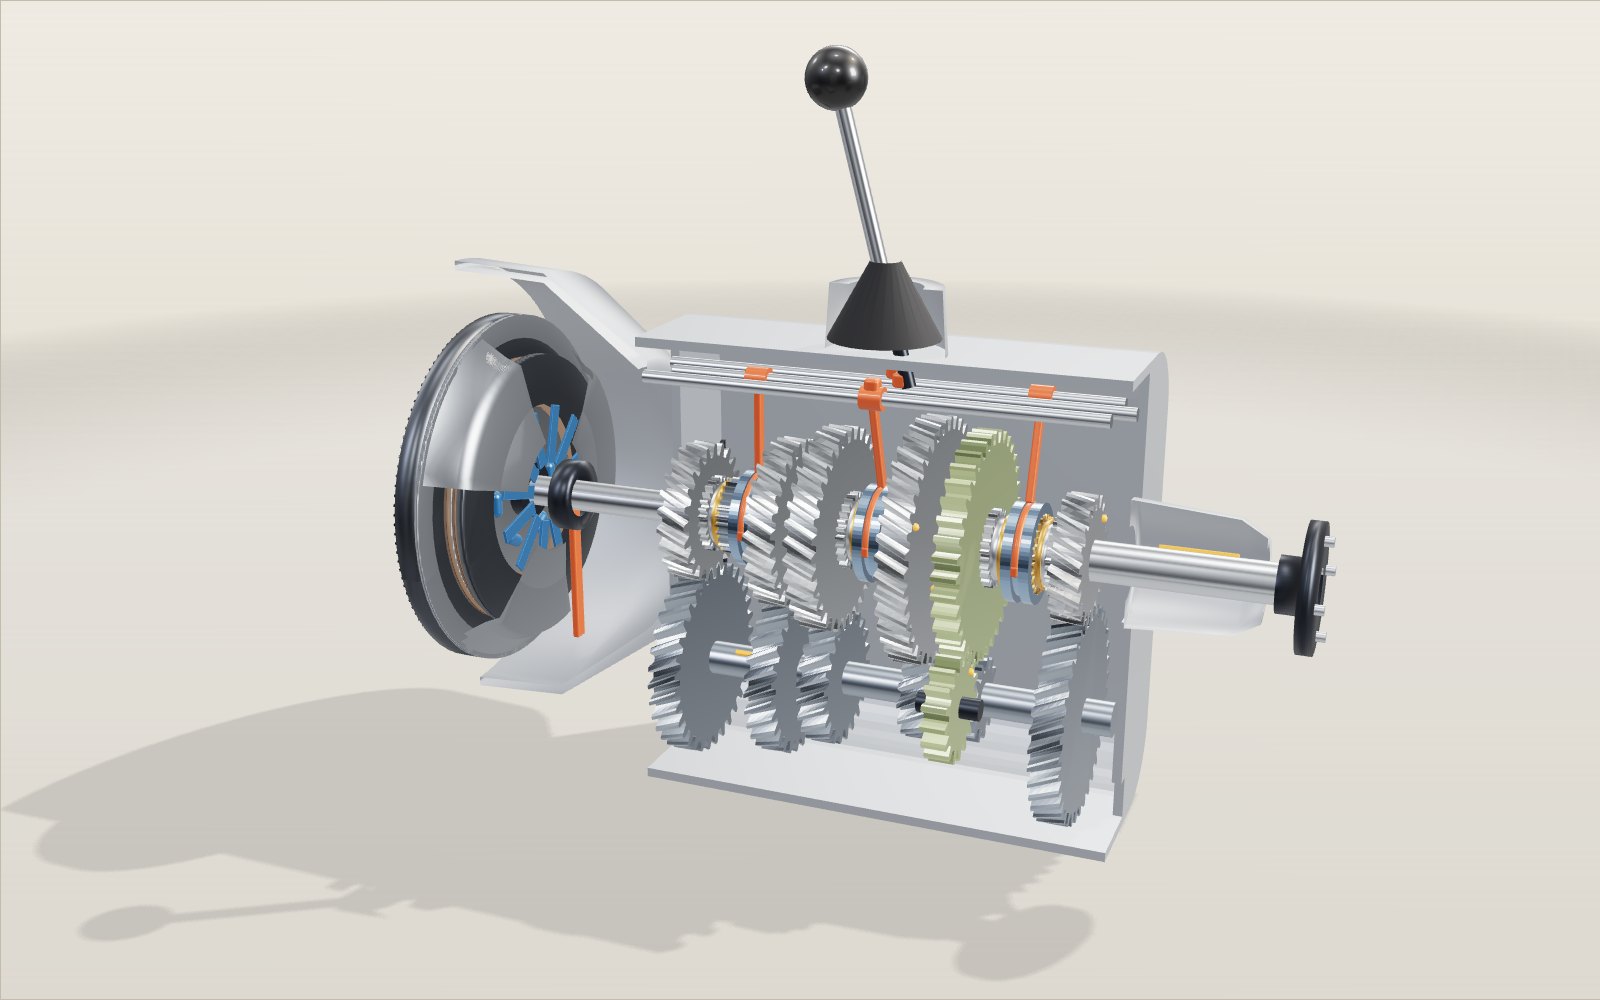
1 / 10 잘라 낸 5단 변속기왼쪽 끝 클러치 쪽에 엔진이 붙고, 오른쪽으로 출력축이 나갑니다. 축 세 개에 기어 열한 개가 있습니다. 끌어서 돌려 보거나 오른쪽 아래 기어 레버를 눌러 보세요.
끌어서 돌리고, 휠이나 두 손가락으로 확대하세요.
모형이 보여 주는 것
수동 변속기 차로 시내를 한 시간 달리면 기어를 몇백 번 바꾸게 됩니다. 엔진이 편하게 도는 속도는 거의 그대로인데, 차는 주차장에서 기어가듯 움직이기도 하고 고속도로를 시원하게 달리기도 합니다. 클러치와 추진축 사이에 있는 상자가 이 일을 맡고, 이 전시는 그 상자를 잘라서 보여 줍니다.
모형은 엔진이 앞에 있고 뒷바퀴를 굴리는 차의 5단 수동 변속기입니다. 케이스 절반을 잘라 냈습니다. 왼쪽 끝 클러치 쪽에 엔진이 붙고, 오른쪽으로 출력축이 나갑니다. 3D 화면 구석의 기어 레버 단추를 누르면 단이 바뀝니다. 클러치가 열리고 슬리브가 미끄러지고 놋쇠 싱크로 링이 속도를 맞춘 뒤 톱니가 물리는 과정을 느리게 보여 줍니다. 왼쪽 위 표에는 축마다 회전 속도와 그때의 차 속도가 나옵니다. 「클러치 없이 바꾸기」를 켜면 운전 강사들이 하지 말라는 바로 그 일을 해 볼 수 있습니다.
엔진에 기어비가 여러 개 필요한 이유
휘발유 엔진은 대략 1,500~6,000 rpm 사이에서 쓸 만한 힘을 냅니다. 그보다 느리면 꺼지거나 힘겨워하고, 그보다 빠르면 숨이 찹니다. 그런데 차는 걷는 속도부터 시속 100 km가 넘는 속도까지 달려야 합니다. 엔진과 바퀴를 고정된 기어비 하나로 이으면 출발이 힘찬 기어비와 조용히 순항하는 기어비 가운데 하나만 고를 수 있습니다.
그래서 변속기는 기어비를 여러 개 준비해 둡니다. 1단에서는 바퀴가 한 바퀴 돌 때 엔진이 여러 번 돌아서 토크가 커지고, 언덕에서도 차가 출발합니다. 5단에서는 엔진이 추진축보다 덜 돌고, 차는 느긋한 엔진 회전으로 먼 거리를 갑니다. 운전자는 지금 속도에서 엔진이 편한 범위에 머무는 기어비를 고릅니다.
힘이 축 세 개를 지나가는 길
엔진에서 추진축까지 힘을 따라가 보겠습니다.
- 클러치. 플라이휠은 엔진 크랭크축에 볼트로 붙어 있습니다. 다이어프램 스프링이 클러치 디스크를 플라이휠과 압력판 사이에 꽉 끼우고, 디스크는 입력축에 스플라인으로 끼워져 있습니다.
- 입력축. 톱니 23개 기어가 하나 달려 있고, 이 기어는 부축의 톱니 33개 기어와 늘 맞물려 있습니다.
- 부축. 강철 축 하나에 기어 여섯 개를 깎았습니다. 입력축과 반대 방향으로, 입력축 속도의 23 ÷ 33으로 돕니다.
- 출력축 위의 기어. 부축 기어마다 출력축 위에 짝이 있습니다. 이 짝들은 출력축에 고정되어 있지 않고 니들 베어링 위에서 저마다의 속도로 헛돕니다.
- 슬리브. 출력축에 스플라인으로 끼운 허브 위에 미끄럼 슬리브 세 개가 있습니다. 슬리브가 옆으로 미끄러져 기어 옆면의 도그 톱니를 덮으면 그 기어가 축에 묶이고, 힘이 그 기어를 지나갑니다.
- 출력축. 입력축과 한 줄로 놓여 있고 힘을 추진축과 뒤 차축으로 보냅니다.
4단은 조금 다릅니다. 3-4단 슬리브가 입력축 기어 자체를 출력축에 묶을 수 있어서, 두 축이 함께 돌고 부축은 힘을 나르지 않습니다. 이것을 직결이라고 하고, 기어비는 정확히 1입니다.
3,000 rpm에서 단마다 차 속도
모형의 숫자는 흔한 5단 변속기처럼 보이도록 정한 모형 값이고, 특정 차의 제원을 옮긴 것은 아닙니다. 전진 기어 쌍은 모두 톱니 수의 합이 56개라서 같은 축 간 거리에 들어맞습니다. 단마다 기어비는 상시 물림 쌍의 비에 그 단 기어 쌍의 비를 곱한 값입니다.
기어비 = (33 ÷ 23) × (출력축 기어 톱니 ÷ 부축 기어 톱니)
| 단 | 기어 쌍 (부축 : 출력축) | 변속기 기어비 | 종감속 3.909 포함 | 3,000 rpm일 때 바퀴 회전수 | 차 속도 |
|---|---|---|---|---|---|
| 1단 | 15 : 41 | 3.922 | 15.330 | 195.7 | 시속 23.3 km |
| 2단 | 22 : 34 | 2.217 | 8.668 | 346.1 | 시속 41.2 km |
| 3단 | 28 : 28 | 1.435 | 5.609 | 534.9 | 시속 63.7 km |
| 4단 | 직결 | 1.000 | 3.909 | 767.4 | 시속 91.4 km |
| 5단 | 36 : 20 | 0.797 | 3.116 | 962.8 | 시속 114.7 km |
| 후진 | 13 : 17 : 38 | 4.194 | 16.395 | 183.0 | 뒤로 시속 21.8 km |
엔진 회전수를 차 속도로 바꾸려면 숫자 두 개가 더 필요합니다. 뒤 차축의 종감속비는 43 : 11로, 3.909입니다. 타이어는 205/55 R16으로, 16인치(406.4 mm) 휠에 높이가 205 mm의 55%인 옆면 두 개를 더한 크기입니다. 그래서 타이어 지름은 631.9 mm이고 둘레는 1.985 m입니다. 3단이라면 이렇게 계산합니다.
바퀴 회전수 = 3,000 ÷ (1.435 × 3.909) = 534.9 rpm
차 속도 = 534.9 × 1.985 m × 60 ÷ 1,000 = 시속 63.7 km
다른 단도 같은 순서로 계산합니다. 한 단 올라갈 때마다 기어비는 1.77배, 1.55배, 1.44배, 1.26배씩 작아집니다. 위로 갈수록 간격이 좁아지는 것이 보통입니다. 속도가 높으면 공기 저항이 가파르게 늘기 때문에, 4단과 5단 사이를 좁게 두어야 단을 올린 뒤에도 엔진이 좋은 회전수에 머뭅니다. 1단과 5단의 기어비 비율은 4.92입니다.
기어비가 바퀴의 토크와 힘에 하는 일
모형은 엔진 토크를 계산하지 않으므로 이 예에서는 숫자를 하나 빌립니다. 엔진이 3,000 rpm에서 150 N·m를 낸다고 하겠습니다. 작은 휘발유 엔진을 가정한 값이고 측정값이 아닙니다. 이때 엔진 출력은 150 × 2π × 3,000 ÷ 60 = 47.1 kW이고, 변속기는 이 출력을 늘리지 못합니다. 변속기가 하는 일은 속도를 주고 힘을 받는 맞바꿈입니다. 바퀴 토크는 엔진 토크에 전체 기어비를 곱한 값이고, 길이 미는 힘은 이 토크를 타이어 반지름으로 나눈 값입니다. 모형의 205/55 R16 타이어는 반지름이 0.316 m입니다.
| 단 | 전체 기어비 | 바퀴 토크 | 길이 미는 힘 | 손실 4% 반영 | 차 속도 |
|---|---|---|---|---|---|
| 1단 | 15.330 | 2,300 N·m | 7,278 N | 6,987 N | 시속 23.3 km |
| 2단 | 8.668 | 1,300 N·m | 4,115 N | 3,951 N | 시속 41.2 km |
| 3단 | 5.609 | 841 N·m | 2,663 N | 2,556 N | 시속 63.7 km |
| 4단 | 3.909 | 586 N·m | 1,856 N | 1,782 N | 시속 91.4 km |
| 5단 | 3.116 | 467 N·m | 1,479 N | 1,420 N | 시속 114.7 km |
표가 맞는지는 두 가지로 확인할 수 있습니다. 1단에서 7,278 N × 시속 23.3 km(초속 6.47 m)는 47.1 kW로, 엔진 출력과 같습니다. 5단에서도 1,479 N × 초속 31.9 m = 47.1 kW입니다. 속도가 몇 배로 늘면 힘은 같은 배수로 줄어듭니다. 4% 칸은 미국 국립과학원의 연비 기술 보고서 수치를 썼습니다. 이 보고서는 수동 변속기의 손실을 엔진 총출력의 약 4%, 일반 자동변속기를 약 13%로 봅니다. 차 무게가 1,200 kg이면 1단의 7,278 N은 타이어가 버틸 때 초당 6.1 m씩 빨라지는 힘이지만, 실제로는 타이어가 그만큼 버티지 못합니다. 출발할 때의 한계는 변속기가 아니라 접지력입니다.
기어비는 단을 올릴 때 엔진 회전이 얼마나 떨어지는지도 정합니다. 3,000 rpm에서 1단에서 2단으로 올리면 1,696 rpm, 2단에서 3단은 1,941 rpm, 3단에서 4단은 2,091 rpm, 4단에서 5단은 2,391 rpm이 됩니다. 싱크로 링이 맞춰야 하는 속도가 바로 이 숫자입니다. 1단과 2단 사이가 크게 벌어지는 것은 1단이 출발용으로 짧게 잡힌 기어이기 때문이고, 마지막 간격이 작은 것은 5단이 길게 잡혀 있기 때문입니다. 장거리 주행에는 이 숫자도 쓸모가 있습니다. 모형 차는 5단에서 1,000 rpm당 시속 38.2 km, 4단에서 30.5 km, 1단에서 7.8 km를 갑니다.
기어가 맞물린 채로 있는 이유
모형에서는 힘을 나르지 않는 기어까지 모든 기어가 늘 돌고 있습니다. 예를 들어 3단일 때 출력축 위의 5단 기어는 3,764 rpm으로 돌고, 그 밑의 출력축은 2,091 rpm으로 돕니다. 쓸데없어 보이지만 오래된 문제를 푼 방식입니다. 초기의 「크래시 박스」는 기어 자체가 옆으로 미끄러져 들어가 맞물렸고, 톱니끼리 모서리로 부딪혀야 했습니다. 상시 물림식 변속기에서는 기어 쌍의 톱니가 평생 맞물려 있고, 기어 옆면의 작은 도그 톱니만 자리를 찾아 들어가면 됩니다.
기어가 미끄러져 들어갈 일이 없으니 이를 축에 비스듬히 깎은 헬리컬 기어를 쓸 수 있습니다. 모형의 비틀림각은 25°입니다. 헬리컬 톱니는 폭 전체가 한꺼번에 닿지 않고 조금씩 닿기 때문에, 이가 곧은 기어보다 훨씬 조용합니다. 대신 축 방향으로 미는 힘이 생깁니다. 비틀림각이 25°이면 축 방향 힘은 기어를 돌리는 힘의 tan 25° = 0.47배입니다. 변속기는 이 힘을 테이퍼 롤러 베어링이나 볼 베어링으로 받습니다. 평행한 두 헬리컬 기어가 맞물리려면 비틀림 방향이 서로 반대여야 해서, 부축 기어는 짝과 반대 방향으로 깎습니다.
변속하는 동안 싱크로 링이 하는 일
어려운 점은 이렇습니다. 시속 41 km에서 2단을 3단으로 바꿀 때, 차는 계속 굴러가므로 출력축은 1,353 rpm으로 계속 돕니다. 클러치를 밟으면 입력축, 클러치 디스크, 부축, 헛도는 기어들이 하나의 느슨한 뭉치가 되어, 직전 속도인 약 3,000 rpm으로 계속 돕니다. 출력축 위의 3단 기어도 이 뭉치에 속합니다. 이 기어를 부딪힘 없이 축에 묶으려면 입력 쪽이 3,000 × 1.435 ÷ 2.217 = 1,941 rpm까지 느려져야 합니다.
이 일을 싱크로 링이 합니다. 안쪽이 비스듬한 놋쇠 링으로, 허브와 기어 사이에 있습니다. 기어에는 여기에 맞는 강철 원뿔면이 있습니다. 레버가 움직이기 시작하면 슬리브가 링을 원뿔면에 누르고, 둘 사이의 마찰이 기어와 함께 느슨한 뭉치 전체를 축의 속도 쪽으로 끌어당깁니다. 모형에서는 속도 차 막대가 몇백 rpm에서 0으로 줄어듭니다.
속도 차가 남아 있는 동안에는 마찰 때문에 링이 허브 안의 키에 기대어 조금 돌아가 있습니다. 이 자리에서는 링 둘레의 블로커 톱니가 슬리브 톱니 앞을 막아서 슬리브가 더 들어가지 못합니다. 급하게 변속하면 레버가 턱 걸리는 느낌이 나는 까닭이 이것입니다. 일이 덜 끝난 링을 밀고 있는 셈입니다. 속도가 같아지면 마찰이 풀리고, 링이 톱니 반 개만큼 되돌아가며, 톱니 끝의 모따기가 슬리브를 안으로 이끕니다. 잠시 뒤 슬리브가 기어의 도그 톱니를 덮으면 기어가 축에 묶입니다. 실제 차에서는 이 과정 전체가 1초도 걸리지 않습니다.
싱크로 변속을 숫자로 보면
설계자는 변속을 한 가지 사건으로 보지 않습니다. 다임러크라이슬러의 S. 라자키가 2004년 SAE 세계 학술대회에서 발표한 논문은 싱크로나이저 변속을 여섯 단계 사건으로 나눕니다. 첫 번째는 스트럿(스프링이 달린 작은 키)이 블로커 링에 닿는 일이고, 세 번째는 슬리브 톱니의 끝이 링 톱니의 끝에 닿아 링이 허브 안의 틈만큼 돌아가는 일입니다. 뒤 단계에서는 슬리브의 모따기가 링의 모따기를 지나가고, 슬리브 톱니가 기어의 클러칭 톱니에 닿습니다. 논문은 이 사건들이 차례로 일어나도록 부품 치수를 정하고, 갈림이 생기는 영역과 변속이 뻑뻑한 영역을 그래프로 그립니다. 원뿔면이 힘을 덜 내면 갈리는 소리가 나고, 링이 지나치게 단단히 막으면 레버가 꽉 걸립니다.
설계가 어디에 놓이는지는 토크 두 가지가 정합니다. 동기 토크는 원뿔면의 마찰이 내는 토크입니다. 인덱스 토크는 링을 막는 자리로 돌려놓는 토크이고, 링 톱니의 각도(포인팅 각)에 따라 달라집니다. 라자키와 J. 호텐스타인이 2007년 SAE에 낸 듀얼 클러치 변속기용 싱크로 논문은 조건을 분명하게 적습니다. 갈림이나 긁는 소리를 막으려면 변속하는 내내 동기 토크가 인덱스 토크보다 커야 하고, 기름이 걸쭉한 차가운 변속기에서도 링이 제 구실을 하려면 인덱스 토크가 변속기 전체의 끌림보다 커야 합니다. 포인팅 각을 가파르게 하면 인덱스 토크가 줄어드니, 힘을 덜 들이려고 각을 키운 설계자는 첫 조건을 지키려고 원뿔면의 마찰을 더 키워야 할 수 있습니다.
모형은 스트럿을 뺐지만 원뿔면이 해야 하는 일은 어림해 볼 수 있습니다. 2단에서 3단으로 바꾸는 경우로 계산해 보겠습니다. 입력 쪽은 3,000 rpm에서 1,941 rpm으로, 각속도로는 110.9 rad/s만큼 느려져야 합니다. 클러치 디스크, 입력축, 부축, 헛도는 기어를 합친 관성 모멘트가 0.05 kg·m²라고 가정해 보겠습니다(설명용 값입니다). 덜어 내야 할 에너지는 ½ × 0.05 × (314.2² − 203.3²) = 1.43 kJ입니다. 변속이 0.1초 걸린다면 원뿔면은 평균 0.05 × 110.9 ÷ 0.1 = 55 N·m의 토크를 뭉치에 주어야 하고, 0.1초 동안 14 kW의 열을 냅니다. 놋쇠 링이 오래 버틸 일이 아닙니다. 속도 차가 가장 큰 낮은 단에 원뿔면을 여러 겹 두는 싱크로가 많은 까닭입니다.
클러치 없이 바꾸면 갈리는 이유
이제 「클러치 없이 바꾸기」를 켜고 3단에서 4단으로 바꿔 보세요. 클러치가 붙어 있으면 입력축은 돌아가는 엔진에 묶여 있는 것과 같습니다. 엔진이 3,000 rpm이면 4단 기어인 입력축 기어도 3,000 rpm으로 돕니다. 출력축은 2,091 rpm입니다. 싱크로 링이 지름 몇 센티미터짜리 원뿔면 하나로, 힘을 내며 버티는 엔진과 플라이휠 전체를 909 rpm 늦춰야 한다는 뜻인데, 그럴 수는 없습니다.
그래서 링은 막는 자리에 그대로 있고, 운전자가 세게 밀면 슬리브 톱니가 아직 서로 미끄러져 지나가는 도그 톱니에 닿습니다. 반지름 30 mm에서 속도 차가 909 rpm이면 두 면은 초속 2.9 m로 스쳐 가고, 1초에 도그 톱니 424개가 지나갑니다. 톱니 하나하나가 슬리브의 모따기를 때려 슬리브를 튕겨 냅니다. 그 소리가 「기어 갈리는 소리」이고, 그때마다 슬리브를 안내해야 할 모서리가 닳아 둥글어집니다.
같은 계산으로 옛날 크래시 박스 운전자들이 더블 클러치를 쓴 이유도 알 수 있습니다. 클러치를 밟고 레버를 중립에 둔 다음 클러치를 떼고, 엔진 힘을 빌려 가속 페달을 살짝 밟거나 기다려서 입력 쪽 속도를 맞춘 뒤, 다시 클러치를 밟고서야 기어를 넣었습니다. 지금 싱크로 링이 마찰로 하는 일을 그때는 운전자가 귀로 했습니다.
후진과 아이들러 기어
맞물린 두 기어는 서로 반대 방향으로 돕니다. 부축이 이미 입력축과 반대로 돌고, 전진 기어 쌍이 방향을 한 번 더 뒤집으니 출력축은 엔진과 같은 방향으로 돕니다. 차를 뒤로 가게 하려면 길목에 기어를 하나 더 넣습니다. 모형에서는 부축의 톱니 13개 기어가 톱니 17개 아이들러를 돌리고, 아이들러가 출력축의 톱니 38개 후진 기어를 돌립니다. 아이들러는 기어비는 바꾸지 않고 방향만 바꿉니다.
모형의 후진 기어는 이가 곧습니다. 흔히 그렇게 만들고, 그래서 후진할 때만 윙 하는 소리가 납니다. 많은 변속기는 아이들러를 미끄러뜨려 맞물리는 방식으로 후진을 넣는데, 이 방식은 기어가 멈춰 있어야만 됩니다. 후진 전에 차를 세워야 하는 까닭입니다. 모형에서는 5-R 슬리브와 그 싱크로가 입력 쪽을 멈춘 뒤 후진이 들어갑니다.
톱니 그래프 읽기
한 단에서 엔진 속도는 차 속도에 직선으로 묶여 있습니다. 엔진 rpm은 차 속도를 타이어 둘레로 나누고 기어비와 최종 감속비를 곱한 값입니다. 조작 탭의 「단마다 속도와 rpm」 그래프는 단마다 이 직선을 하나씩 그립니다. 변속 rpm을 고르면 경로는 그 rpm까지 한 직선을 따라 올라가다가 같은 차 속도에서 다음 직선으로 곧장 떨어집니다. 이 낙차들이 톱니입니다.
낙차 크기는 쉽게 구할 수 있습니다. 올려 바꾸면 엔진은 변속 rpm에 (새 단 기어비 ÷ 이전 단 기어비)를 곱한 속도로 돌기 때문에, 낙차는 변속 rpm에 (1 빼기 그 비)를 곱한 값입니다. 혼다 시빅 타입 R은 2단이 2.115, 1단이 3.625라서 엔진은 속도의 0.5834를 남깁니다. 7,000 rpm에서 바꾸면 4,084 rpm에 내려앉습니다. 높은 단일수록 기어비가 촘촘해 톱니가 작아집니다. 모형 변속기를 6,500 rpm에서 바꾸면 낙차는 2,826, 2,293, 1,970, 1,320 rpm입니다.
최종 감속비와 타이어 크기는 그래프를 옆으로 늘이지만 낙차는 바꾸지 않습니다. 그래서 차축과 타이어 없이 기어비만 공개된 트레멕 TR-6060 기어 세트도 같은 그래프에 올릴 수 있습니다. 이때 속도는 모형의 최종 감속비 3.909와 205/55 R16 타이어를 써서 모형 값으로 표시하고, rpm 낙차는 정확합니다.
단마다 바퀴 구동력
차를 미는 힘은 엔진 토크에 전체 기어비와 기어 효율을 곱하고 타이어 반지름으로 나눈 값입니다. 「단마다 바퀴 구동력」 그래프는 단마다 이 힘을 차 속도에 따라 그리고, 노면과 공기가 밀어내는 힘을 점선으로 함께 그립니다. 한 단의 곡선과 점선 사이가 차를 가속하는 데 남는 힘이고, 아래 표는 이것을 초당 미터 제곱(m/s²)으로 바꿔 보여 줍니다.
제조사는 토크 곡선 전체가 아니라 두 점만 공개합니다. 최대 토크와 그 토크가 유지되는 rpm 구간, 최대 출력과 그 rpm입니다. 그래프는 이 점들을 직선으로 잇고 레드라인까지 출력을 거의 평평하게 둡니다. 근사이고, 화면에도 그렇게 적었습니다. 주행 저항은 모든 항목에 같은 모형 차입니다. 무게 1,400 kg, 구름 저항 계수 0.012, 공기 저항 면적 0.65 m²입니다.
두 가지가 바로 보입니다. 첫째, 100 km/h에서 시빅 타입 R의 가장 센 단은 6,719 rpm의 2단이고 바퀴 힘은 약 7.6 kN으로 4단의 약 1.5배입니다. 둘째, 다음 단의 곡선은 레드라인 전에 지금 단 위로 올라오는 일이 거의 없습니다. 가장 빨리 가속하려면 단마다 레드라인까지 돌립니다. 출력이 한 rpm 구간에서 평평한 차는 예외입니다. GR 수프라의 4단과 5단 곡선은 약 5,900 rpm에서 만납니다.
레브 매칭과 더블 클러치
내려 바꾸면 엔진이 더 빨리 돌아야 합니다. 80 km/h에서 모형 엔진은 4단에서 2,625 rpm으로 돌고 3단에서는 3,768 rpm이 필요합니다. 엔진이 낮은 속도인 채로 클러치를 떼면 클러치 혼자 엔진을 끌어올려야 해서 차가 잠깐 뒤로 끌립니다. 클러치를 밟은 채 가속 페달을 짧게 밟아 엔진을 먼저 올리는 것을 블립이라 하고, 이것이 레브 매칭입니다. 조작 탭의 「레브 매칭과 더블 클러치」 실험에서 순서를 직접 해 보면 얼마나 빗나갔는지, 클러치가 받은 열과 울컥한 정도를 보여 줍니다. 엔진 관성을 0.15 kg·m²(모형 값)로 두면 1,142 rpm을 통째로 빗나갈 때 클러치에 약 1.1 kJ이 들어갑니다.
싱크로가 없는 변속기인 크래시 박스에는 문제가 하나 더 있습니다. 기어가 들어가려면 먼저 입력축이 맞는 속도여야 하는데, 클러치를 밟은 상태에서는 마찰 말고는 축을 늦출 것이 없습니다. 그래서 옛 트럭과 초기 자동차 운전자는 클러치를 두 번 밟았습니다. 클러치를 밟고 기어를 빼고, 중립에서 클러치를 떼 엔진이 입력축을 돌리게 하고, 블립으로 새 속도를 맞추고, 다시 클러치를 밟아 기어를 넣습니다. 실험의 크래시 박스는 축 속도가 필요한 속도에서 150 rpm(모형 값) 안일 때만 기어를 받아 주고, 아니면 갈립니다.
출발: 미끄럼 열은 어디로 가나
멈춘 상태에서 출발할 때는 엔진은 돌고 바퀴는 서 있어서 클러치가 미끄러져야 합니다. 클러치가 붙을 때까지 클러치 토크에 속도 차를 곱한 만큼이 열이 됩니다. 「출발: 클러치 미끄럼」 실험에서 유지할 엔진 속도와 클러치가 넘겨줄 토크를 고르면, 모형 차를 1단으로 1밀리초씩 계산합니다.
여기에 깔끔한 결과가 숨어 있습니다. 클러치가 미끄러지는 동안 엔진을 한 속도로 붙잡아 두면, 클러치는 차가 얻는 운동 에너지만큼을 열로 바꿉니다. 3,000 rpm에서 200 N·m로 출발하면 클러치는 약 32.5 kJ을 받고 차는 약 29.3 kJ을 얻습니다. 나머지는 주행 저항으로 갑니다. 2,000 rpm에서 180 N·m로 출발하면 열은 약 14.5 kJ로 줄어듭니다. 그 속도에서 엔진이 내는 토크보다 큰 토크를 클러치에 요구하면 엔진이 느려지고, 650 rpm(모형의 한계) 아래에서는 시동이 꺼집니다. 좋은 출발은 그 사이에 있습니다. 엔진이 꺼지지 않을 만큼의 rpm, 클러치가 타지 않을 만큼의 rpm입니다.
도감 속 실제 변속기
도감에는 31개 항목이 있습니다. 18개는 공개된 기어비를 가진 차입니다. 혼다 시빅 타입 R과 시빅 Si, 어큐라 인테그라 타입 S와 인테그라 6MT, 토요타 GR86, GR 코롤라, GR 수프라 3.0, 마쓰다 MX-5, 닛산 Z, 스바루 WRX, 포드 머스탱 둘, 트레멕 TR-6060을 쓰는 차 6대입니다. 12개는 트레멕의 변속기 기어 세트이고, 마지막 하나는 이 페이지의 모형입니다. 모든 숫자는 제조사의 보도 자료, 안내 책자, 제품 설명서에서 그대로 가져왔고 항목마다 출처 링크가 있습니다.
눈에 띄는 것이 몇 가지 있습니다. 시빅 타입 R과 인테그라 타입 S는 모든 기어비와 최종 감속비 3.842가 같습니다. GR 코롤라는 최종 감속비가 둘이라 1~4단은 4.058, 5단·6단·후진은 3.450입니다. MX-5는 6단(1.000), 닛산 Z는 5단이 모형의 4단처럼 직결입니다. 카마로 SS는 6단이 0.50이라 정속 주행 때 엔진이 프로펠러축의 절반 속도로 돕니다. 트레멕은 TR-6060의 축 사이 거리를 85 mm로, 모든 단을 이중·삼중 콘 싱크로로 적는데, 모형은 단마다 콘이 하나입니다.
모형이 실제 변속기보다 단순한 점
- 기어비는 모형 값이고 기어 쌍마다 톱니 합이 정확히 56개입니다. 실제 변속기는 톱니 수를 단마다 다듬고, 비틀림각과 모듈도 조금씩 다르게 씁니다.
- 실제 싱크로는 속도 차가 큰 낮은 단에 원뿔면을 두세 겹 두기도 합니다. 모형은 기어마다 원뿔면이 하나입니다.
- 슬리브를 중립에 붙잡아 두는 키와 스프링, 디텐트 볼, 레일 두 개가 한꺼번에 움직이지 못하게 막는 인터록은 뺐습니다.
- 베어링, 오일 실, 기어오일도 없습니다. 실제 변속기에서는 아래쪽 기어가 오일에 잠겨 돌며 오일을 사방에 튀깁니다.
- 클러치 틈은 열리는 모습이 보이도록 실제의 두 배쯤으로 그렸습니다. 페달을 밟고 있으면 오른발이 가속 페달에서 떨어진 것처럼 엔진이 900 rpm으로 떨어집니다.
- 차 속도는 타이어 규격 치수로 계산했고 미끄러짐은 넣지 않았습니다. 차 무게가 실린 타이어는 규격보다 몇 퍼센트 작게 굴러갑니다.
같은 원리로 만든 다른 변속기들
포드 모델 T. 1908년부터 1927년까지 이 차는 2단 유성 기어 장치를 썼습니다. 헨리 포드 박물관은 이 기어들이 늘 맞물려 있어서, 당시의 싱크로 없는 미끄럼 기어식보다 변속하기 쉬웠다고 적어 둡니다. 수동 변속기가 상시 물림으로 간 이유와 같고, 다른 길로 같은 결론에 닿은 것입니다.
오토바이. 프린스턴대학교의 학생들이 1963년형 트라이엄프 타이거 컵을 분해해 정리한 글을 보면, 구조는 모형과 같이 주축과 부축이 있고 시프트 포크가 기어를 축 위에서 밉니다. 다른 점은 선택 장치입니다. 이 엔진에서는 발로 돌리는 체인지 쿼드런트가 시프터 플레이트를 움직이고, 플레이트가 포크를 벌리거나 모읍니다. 뒤에 나온 오토바이는 홈이 파인 드럼을 많이 쓰고, 혼다의 경주용 변속기가 시프트 배럴을 쓰는 것도 같은 방식입니다. 어느 쪽이든 기어를 한 단씩 올리고 내리는 구조이고, 이를 시퀀셜 변속기라고 합니다. 기어를 마음대로 고를 수 없는 대신 게이트가 없고, 움직이는 부품 하나가 포크를 전부 움직입니다.
경주차. 혼다 기술자들은 1990년대 초부터 포뮬러 원 변속기가 도그 클러치와 시프트 배럴을 쓴다고 정리했습니다. 오토바이와 같은 원리이고 싱크로 링은 없습니다. 혼다가 요약한 당시 규정은 전진 기어를 4단 이상 7단 이하로 하고 무단 변속기(CVT)를 금지했습니다. 도그 박스에서 문제가 되는 것은 도그끼리 모서리로 부딪히는 일이어서 기어가 망가졌습니다. 그래서 혼다 팀은 변속하는 동안에도 엔진 토크가 이어지는 끊김 없는 변속과, 도그 사이 틈에 맞춰 배럴을 움직이는 제어를 개발했습니다. 혼다는 2008년에는 모든 팀이 토크가 끊기지 않는 변속기를 쓴다고 적었습니다. 변속기 제조사 엑스트랙의 P1044는 7단, 시퀀셜 방식의 끊김 없는 선택, 연속 입력 토크 340 N·m로 소개되어 있습니다.
자동변속기. 일반 자동변속기는 부축과 슬리브 대신 유성 기어 장치를 쓰고 클러치와 브레이크로 단을 바꿉니다. 마찰 클러치 자리에는 토크 컨버터가 들어갑니다. ZF는 8단 8HP가 기어 장치 4개에 변속 요소 5개만 쓰고 전체 변속비 폭(스프레드)이 7.0이라고 밝힙니다. 모형 5단 변속기의 폭은 4.92이므로, 자동변속기는 단 수를 늘려 더 넓은 범위를 덮습니다. 대가는 효율입니다. 국립과학원 보고서는 일반 자동변속기의 효율을 86~94%로, 수동 변속기의 손실을 엔진 출력의 약 4%로 봅니다.
듀얼 클러치. DCT는 수동 변속기의 구조를 두고 입력축 두 개에 클러치 두 개를 답니다. 홀수 단 하나와 짝수 단 하나입니다. 2010년에 나온 혼다의 오토바이용 DCT 설명이 그렇습니다. 1단·3단·5단에 클러치 하나, 2단·4단·6단에 다른 하나를 씁니다. 한쪽 단이 힘을 전하는 동안 다른 축에서 다음 단이 미리 선택되어 있고, 변속은 두 클러치의 바통 터치입니다. 같은 국립과학원 보고서에 따르면 6단 습식 DCT는 6단 자동변속기보다 연료 소비를 최대 4.1% 줄일 수 있습니다. 다만 건식 DCT는 운전 감각 문제가 남았고, 출발할 때의 부드러움은 따라가기 어렵다고 합니다.
CVT. 무단 변속기에는 단이 없습니다. 혼다 2020년형 시티의 CVT는 풀리 두 개 사이에 금속 푸시 벨트를 쓰고, 풀리의 유효 지름이 바뀌면서 기어비가 연속으로 변합니다. 기어 쌍이 없으니 맞출 것도 없고, 차가 빨라지는 동안에도 엔진은 한 속도를 유지할 수 있습니다. 포뮬러 원은 위 규정에서 보듯 CVT를 금지했습니다.
자주 하는 오해
「낮은 단이면 엔진 힘이 더 세다.」 아닙니다. 바퀴에 오는 출력은 엔진 출력에서 손실을 뺀 값입니다. 낮은 단은 표에서 보듯 낮은 속도에서 더 큰 힘을 주고, 엔진이 더 빨리 돌게 해서 보통 더 큰 출력이 나오는 회전수에 가게 합니다.
「높은 단이 늘 연비에 좋다.」 엔진이 힘겨워하지 않을 때만 그렇습니다. 낮은 속도에서 높은 단을 쓰면 엔진이 낮은 회전수로 큰 부하를 받아 한 단 낮은 기어보다 연료를 더 쓸 수 있고, 구동계가 떨리기도 합니다.
「싱크로 링이 변속을 다 합니다.」 링은 기어와 축의 속도만 맞춥니다. 엔진을 떼어 내는 일은 클러치 페달이 해야 하고, 모형의 「클러치 없이 바꾸기」가 실패하는 까닭입니다.
「변속기 안의 기어는 다 축에 묶여 있습니다.」 묶인 것은 하나뿐입니다. 모형의 3단에서 출력축 위의 헛도는 기어들은 니들 베어링 위에서 약 770 rpm(1단)부터 3,760 rpm(5단)까지 돌고, 어느 것도 묶여 있지 않습니다.
「4단은 맞물리는 기어가 없어서 가장 효율이 좋다.」 부축 기어는 여전히 맞물려 오일 속에서 돌기 때문에 끌림이 조금 있습니다. 직결은 조금 좋을 뿐 손실이 없지는 않습니다.
「더블 클러치는 옛날 기술일 뿐이다.」 지금 변속기가 하는 일을 손으로 하는 방법입니다. 싱크로가 없는 변속기를 모는 사람은 지금도 씁니다. 도그 클러치 경주용 변속기도 센서와 제어기로 같은 일을 합니다.
화면에서 해 보기
- 기어를 2단으로 둔 뒤 3단으로 바꾸면서 표를 봅니다. 입력축이 약 3,000 rpm에서 1,941 rpm으로 내려가야 합니다. 느리게 보기를 늦추면 링이 슬리브를 통과시키기 전에 속도 차 막대가 줄어드는 모습을 볼 수 있습니다.
- 클러치 밟고 있기를 켠 뒤 단을 바꿉니다. 모형에서 엔진은 900 rpm으로 떨어지지만 디스크와 입력축은 차를 따라 계속 돌므로, 싱크로 링이 늦춰야 할 것은 느슨한 뭉치뿐입니다.
- 클러치 없이 바꾸기를 켜고 3단에서 4단으로 바꿉니다. 속도 차 줄에 본문의 909 rpm이 나오고, 엔진이 붙어 있다는 안내가 뜹니다. 그다음 보통 3단에서 4단 변속과 견줘 보세요.
- 분해를 1로 올리고 속 보기와 부품 이름을 켭니다. 출력축 위의 슬리브 세 개를 찾아보세요. 각각 1·2단, 3·4단, 5단·후진을 맡습니다.
- 중립에서 기어를 후진으로 옮기면 출력축이 반대로 돕니다. 표에는 속도가 음수로 나옵니다. 경로에 낀 기어가 하나 더 있는 것도 세어 보세요.
짧은 역사
기어가 여러 개인 초기 자동차는 미끄럼 기어식 변속기를 썼습니다. 운전자가 때를 맞추는 동안 기어가 미끄러져 들어가 맞물렸습니다. 「크래시 박스」라는 이름이 괜히 붙은 것이 아닙니다. 도그 클러치를 쓰는 상시 물림식이 나오면서 변속이 쉬워졌지만, 속도는 여전히 운전자가 맞춰야 했습니다.
미국 오리건 출신 기술자 얼 A. 톰프슨은 1918년 3월 변속 장치 특허를 출원했고(1922년 등록), 몇 해 동안 디트로이트의 자동차 회사들을 설득했습니다. 그의 싱크로메시는 1928년형 캐딜락에서 양산되었고, 캐딜락은 1929년 그를 부수석 기술자로 맞았습니다. 지금은 거의 모든 수동 변속기가 싱크로메시 원리를 씁니다.
자주 묻는 질문
자동차에는 왜 변속기가 필요한가요?
엔진은 좁은 회전수 범위에서만 쓸 만한 힘을 내는데, 차는 걷는 속도부터 고속도로 속도까지 달려야 합니다. 변속기가 여러 기어비를 마련해 두기 때문에 어떤 속도에서도 엔진이 쓸 만한 범위에 머물 수 있습니다.
정말 모든 기어가 늘 돌고 있나요?
상시 물림식 변속기에서는 그렇습니다. 입력축이 돌면 부축 기어와 그 짝인 출력축 기어가 모두 함께 돕니다. 힘을 나르는 것은 슬리브가 묶은 기어 하나뿐이고, 나머지는 베어링 위에서 헛돕니다.
싱크로 링은 정확히 무슨 일을 하나요?
작은 원뿔 클러치입니다. 슬리브가 기어를 축에 묶기 전에, 링이 기어의 원뿔면을 문질러 기어 속도를 축 속도에 맞춥니다. 링의 블로커 톱니는 속도가 같아질 때까지 슬리브가 들어오지 못하게 막습니다.
클러치를 끝까지 밟지 않으면 왜 기어가 갈리나요?
클러치가 조금이라도 붙어 있으면 엔진이 입력 쪽을 계속 돌립니다. 싱크로 링은 돌아가는 엔진의 속도를 바꾸기에는 너무 작아서, 도그 톱니끼리 서로 미끄러지는 채로 만나 튕겨 나갑니다.
직결이란 무엇인가요?
모형의 4단은 입력축을 출력축에 곧바로 묶습니다. 부축 기어는 계속 돌지만 힘을 나르지 않으므로 기어비는 정확히 1이고 손실도 조금 적습니다.
후진할 때는 왜 윙 소리가 나나요?
후진 기어는 보통 이가 곧은 기어라서 톱니 폭 전체가 한꺼번에 닿습니다. 톱니가 닿을 때마다 그 충격이 윙 하는 소리가 됩니다. 전진 기어는 헬리컬 기어라서 훨씬 조용합니다.
기어 레버에 손을 얹고 다녀도 되나요?
레버는 포크와 이어져 있고, 포크는 돌고 있는 슬리브의 홈에 걸려 있습니다. 얹은 손이 계속 누르면 포크가 슬리브에 눌려 포크 패드가 닳으니, 손은 운전대에 두는 편이 낫습니다.
5단 3,000 rpm은 연비와 어떤 관계가 있나요?
모형 차는 3,000 rpm에서 5단이면 시속 114.7 km, 4단이면 시속 91.4 km입니다. 같은 속도라면 높은 단에서 엔진이 덜 돌아 마찰과 흡기 손실이 줄어서, 엔진이 힘겨워하지 않는 한 대개 연료가 덜 듭니다.
시퀀셜 변속기와 H 패턴 변속기는 어떻게 다른가요?
H 패턴 변속기에서는 레버를 게이트에서 옮겨 어느 단에서든 원하는 단으로 바로 갈 수 있습니다. 시퀀셜 변속기에서는 드럼이나 플레이트가 포크를 차례로 움직이므로 한 단씩 올리고 내릴 수밖에 없습니다. 오토바이와 경주차가 시퀀셜 방식을 쓰는 것은 발 한 번이나 패들 한 번으로 드럼을 돌릴 수 있기 때문입니다.
경주용 변속기에는 왜 싱크로 링이 없나요?
혼다 기술자들은 포뮬러 원 변속기를 시프트 배럴로 움직이는 도그 클러치로, 싱크로 원뿔면은 없다고 설명합니다. 대가는 도그가 이웃 도그와 모서리로 부딪힐 수 있다는 점이어서 속도와 타이밍을 제어해야 합니다. 혼다의 변속 제어는 도그 사이 틈에 맞춰 배럴을 움직여 이 일을 합니다.
듀얼 클러치 변속기는 어떻게 쉬지 않고 변속하나요?
입력축 두 개에 클러치 두 개가 있어 하나는 홀수 단, 다른 하나는 짝수 단을 맡습니다. 한 단이 구동하는 동안 놀고 있는 축에서 다음 단이 미리 선택되고, 변속은 한 클러치에서 다른 클러치로 넘기는 일뿐입니다. 혼다의 오토바이용 DCT가 이런 구조입니다.
수동 변속기가 자동변속기보다 효율이 좋은가요?
대체로 그렇습니다. 미국 국립과학원의 연비 기술 보고서는 수동 변속기의 손실을 엔진 출력의 약 4%, 일반 자동변속기를 약 13%로 봅니다. 새 자동변속기와 듀얼 클러치 변속기는 이 차이를 어느 정도 줄였습니다.
자동차에는 기어가 몇 단이나 필요한가요?
중요한 것은 1단 기어비를 최고단 기어비로 나눈 변속비 폭과 단 사이의 간격입니다. 모형 5단의 폭은 4.92이고, ZF의 8단 자동변속기는 폭이 7.0이어서 더 넓은 범위를 더 작은 간격으로 덮습니다. 혼다 보고서가 쓰인 때의 포뮬러 원 규정은 전진 4단에서 7단을 허용했습니다.
CVT에도 싱크로 링이 있나요?
없습니다. 혼다의 벨트와 풀리 방식 같은 CVT에는 묶을 기어 쌍이 없으니 맞출 것도 없습니다. 풀리를 움직여 기어비를 바꾸기 때문에 차가 빨라지는 동안에도 엔진을 한 속도로 둘 수 있습니다.
가장 빨리 가속하려면 언제 올려 바꾸나요?
대개 레드라인에서 바꿉니다. 「단마다 바퀴 구동력」 그래프에서 다음 단의 곡선은 레드라인 전에 지금 단 위로 올라오는 일이 거의 없어서, 일찍 바꾸면 힘을 버리게 됩니다. 예외는 출력이 한 rpm 구간에서 평평한 엔진으로, GR 수프라는 5,000~6,500 rpm에서 그렇습니다.
내려 바꿀 때 왜 차가 울컥하나요?
엔진이 낮은 단에 필요한 속도보다 느려서 클러치가 엔진을 끌어올려야 하기 때문입니다. 모형에서 80 km/h에 4단에서 3단으로 내리면 엔진은 2,625 rpm에서 3,768 rpm으로 올라가야 합니다. 클러치를 떼기 전에 가속 페달로 블립하면 그 일을 엔진이 먼저 해서 울컥함이 사라집니다.
용어
- 클러치: 엔진과 변속기 사이의 마찰 연결 장치. 플라이휠, 클러치 디스크, 압력판으로 이루어집니다.
- 입력축: 클러치 디스크가 돌리는 변속기 축.
- 부축: 입력축과 출력축 아래에서 고정 기어를 나르는 축. 카운터 축이라고도 합니다.
- 출력축: 변속기의 힘을 추진축으로 내보내는 축. 메인 축이라고도 합니다.
- 상시 물림: 모든 기어 쌍이 늘 맞물려 있고, 기어를 축에 묶어서 단을 고르는 방식.
- 헬리컬 기어: 이를 축에 비스듬히 깎은 기어.
- 도그 톱니: 기어 옆면의 짧고 네모난 톱니. 슬리브가 이 위로 미끄러져 들어갑니다.
- 슬리브: 안쪽에 톱니가 있어 기어를 축에 묶는 미끄럼 고리. 싱크로 슬리브라고도 합니다.
- 싱크로 링: 안쪽이 원뿔면인 놋쇠 링으로 마찰로 속도를 맞춥니다. 블로커 링이라고도 합니다.
- 시프트 포크: 슬리브 홈에 걸려 슬리브를 축 방향으로 미는 부품.
- 아이들러 기어: 두 기어 사이에 끼어 기어비는 그대로 두고 회전 방향만 바꾸는 기어.
- 종감속비: 변속기 뒤 차축에서 한 번 더 줄이는 기어비. 모형은 43 : 11 = 3.909입니다.
- 더블 클러치: 싱크로가 없는 변속기에서 중립을 거치며 엔진으로 속도를 맞추는 운전 기술.
- 인덱스 토크: 싱크로 링을 막는 자리로 돌려놓는 토크. 동기 토크보다 작고 변속기의 끌림보다는 커야 합니다.
- 변속비 폭(스프레드): 가장 낮은 단의 기어비를 가장 높은 단의 기어비로 나눈 값. 모형은 4.92입니다.
- 시퀀셜 변속기: 드럼이나 플레이트가 단을 차례로 한 단씩 바꾸는 변속기.
- 레브 매칭: 내려 바꾼 뒤 클러치를 떼기 전에 가속 페달로 엔진 속도를 올려 엔진과 바퀴의 속도를 미리 맞추는 것.
- 톱니 그래프: 단마다 엔진 rpm을 차 속도에 따라 그린 그래프. 변속할 때마다 엔진이 다음 단의 직선으로 떨어집니다.
- 주행 저항: 바퀴 구동력이 이겨야 하는 구름 저항과 공기 저항의 힘.
- 도그 링: 경주용 변속기에서 옆면의 도그로 기어를 묶는 미끄럼 고리. 싱크로 원뿔면이 없습니다.
출처
- 미국기계학회(ASME), 1963년 엘머 A. 스페리상: 얼 A. 톰프슨과 싱크로메시·하이드라매틱 변속기(1922년부터 디트로이트를 오감, 1928년형 캐딜락의 싱크로메시, 1929년 부수석 기술자, 스캔 PDF). https://contentstaging12.asme.org/wwwasmeorg/media/resourcefiles/aboutasme/honors%20awards/jointawards/sperryawards/1963-thompson.pdf (2026년 10월 17일 확인)
- Google Patents, US 1,435,430, 얼 A. 톰프슨, Automatic gear-shifting mechanism for sliding gear transmission(1918년 3월 9일 출원, 1922년 11월 14일 등록). https://patents.google.com/patent/US1435430A/en (2026년 10월 17일 확인)
- Coy·Townsend·Zaretsky, Gearing, NASA 참고 간행물 1152(1985)(헬리컬 기어: 이가 겹쳐 물려 평기어보다 진동이 적고, 베어링에 축 방향 힘, 아이들러 기어). https://ntrs.nasa.gov/citations/19860005142 (2026년 10월 17일 확인)
- 미쉐린 미국, Tire Markings Explained(205는 단면 폭 mm, 55는 옆면 높이의 폭 대비 비율, R은 레이디얼, 16은 휠 지름 인치). https://www.michelinman.com/auto/auto-tips-and-advice/tires-101/tire-markings-explained (2026년 10월 22일 확인)
- Razzacki, S. T., Synchronizer Design: A Mathematical and Dimensional Treatise, SAE 기술 논문 2004-01-1230(싱크로나이저 변속의 여섯 단계 사건, 갈림 영역과 뻑뻑한 영역). https://www.sae.org/papers/synchronizer-design-a-mathematical-dimensional-treatise-2004-01-1230 (2026년 10월 22일 확인)
- Razzacki, S.와 Hottenstein, J., Synchronizer Design and Development for Dual Clutch Transmission (DCT), SAE 기술 논문 2007-01-0114(동기 토크는 인덱스 토크보다 크고, 인덱스 토크는 변속기 끌림보다 커야 함). https://saemobilus.sae.org/papers/synchronizer-design-development-dual-clutch-transmission-dct-2007-01-0114 (2026년 10월 22일 확인)
- 혼다 R&D 테크니컬 리뷰, Kishi 외, Development of Gearbox Control during Honda Formula One Third Era(심리스 변속기, 도그 링과 시프트 배럴, 도그끼리 모서리 충돌, 가속 끊김 0). https://global.honda/en/technical-review/PDF/F1-SP2/F1-SP_190e.pdf (2026년 10월 22일 확인)
- 혼다 R&D 테크니컬 리뷰, Mano, Overview of Gearbox Development for Formula One(1990년대 초부터 도그 클러치와 시프트 배럴, 전진 4~7단과 CVT 금지, 2008년까지 전 팀 심리스 변속). https://global.honda/en/technical-review/PDF/F1-SP2/F1-SP_17e.pdf (2026년 10월 22일 확인)
- Xtrac, P1044 Formula 1 gearbox(7단, 시퀀셜 방식의 끊김 없는 선택, 연속 입력 토크 340 N·m). https://www.xtrac.com/product/p1044-formula-1-gearbox/ (2026년 10월 22일 확인)
- 미국 국립과학원·공학원·의학원, Cost, Effectiveness, and Deployment of Fuel Economy Technologies for Light-Duty Vehicles(2015) 7장(수동 변속기 손실 약 4%, 일반 자동변속기 약 13%, 자동변속기 효율 86~94%, 6단 습식 DCT는 6단 자동변속기보다 연료 소비 최대 4.1% 감소, 상시 물림 부축 구조). https://www.nationalacademies.org/read/21744/chapter/7 (2026년 10월 22일 확인)
- 프린스턴대학교 FRS 106 학생 프로젝트, 63 Tiger Cub Motorcycle: Trans(오토바이 변속기의 주축·부축·시프트 포크, 체인지 쿼드런트와 시프터 플레이트). https://commons.princeton.edu/63-tiger-cub/trans (2026년 10월 22일 확인)
- ZF Friedrichshafen, 8-Speed Automatic Transmission(기어 장치 4개에 변속 요소 5개, 전체 변속비 폭 7.0). https://www.zf.com/products/en/cars/products_64238.html (2026년 10월 22일 확인)
- 혼다 R&D 테크니컬 리뷰, Sumida 외, Development of High-efficiency CVT for 2020 Model Year CITY(금속 푸시 V벨트 CVT). https://global.honda/en/technical-review/papers/10001601/ (2026년 10월 22일 확인)
- 혼다 글로벌, Dual Clutch Transmission DCT(2010년 최초의 오토바이용 DCT, 1·3·5단 클러치와 2·4·6단 클러치). https://global.honda/en/tech/Dual_Clutch_Transmission_DCT (2026년 10월 22일 확인)
- 아메리칸 혼다, Honda's DCT(두 축에 클러치 한 쌍, 홀수 단과 짝수 단 분담). https://hondanews.com/en-US/powersports/releases/release-e2c77cafb8c54ce2b7b0435c60d83277-honda-s-dct (2026년 10월 22일 확인)
- 헨리 포드 박물관, Diagram of the Ford Model T Magneto and Transmission(2단 유성 기어 장치, 늘 맞물림, 싱크로 없는 미끄럼 기어식보다 변속이 쉬움). https://www.thehenryford.org/collections/explore/artifact/88714 (2026년 10월 22일 확인)
- 트레멕, TR-6060 6단 수동 변속기 제품 설명서(2023)(캐딜락 ATS-V·CTS-V, 쉐보레 카마로 SS·ZL1·ZL1 1LE, 닷지 챌린저 헬캣 기어비, 축 사이 거리 85 mm, 이중·삼중 콘 싱크로). https://tremec.com/wp-content/uploads/2023/05/Product.Sheet_TR-6060.pdf (2026년 10월 27일 확인)
- 트레멕, TR-6060 Transmission(2018)(기어 세트 A~F와 입력 토크 한도). https://tremec.com/wp-content/uploads/2018/03/TREMEC-TR-6060_Transmission.pdf (2026년 10월 27일 확인)
- 트레멕, Performance 카탈로그(T-5, TKO 500, TKO 600, Magnum 기어비 표). https://tremec.com/wp-content/uploads/2023/09/TREMEC_Performance.pdf (2026년 10월 27일 확인)
- 혼다 뉴스, 2025 Honda Civic Type R Specifications & Features(기어비, 최종 감속비 3.842, 265/30ZR19 타이어, 6,500 rpm에서 315 hp, 2,600~4,000 rpm에서 310 lb-ft, 레드라인 7,000 rpm). https://hondanews.com/en-US/honda-automobiles/releases/release-a0290fb377b9a07ba1686b65910857e4-2025-honda-civic-type-r-specifications-features (2026년 10월 27일 확인)
- 혼다 뉴스, 2026 Honda Civic Si Specifications & Features(기어비, 최종 감속비 4.350, 235/40R18 타이어). https://hondanews.com/en-US/honda-automobiles/releases/release-a6c73f4ff003188036052dfe2601819b-2026-honda-civic-si-specifications-features (2026년 10월 27일 확인)
- 어큐라 뉴스, 2024 Acura Integra & Integra Type S Specifications & Features(6MT 기어비, 최종 감속비 4.353과 3.842, 레드라인). https://acuranews.com/en-US/releases/release-13f25e90cfe47cd58453f1f7100d2209-2024-acura-integra-integra-type-s-specifications-features (2026년 10월 27일 확인)
- 토요타 영국, GR86 technical specifications(2024)(수동 기어비, 최종 감속비 4.100, 215/40R18, 3,700 rpm에서 250 N·m). https://media.toyota.co.uk/wp-content/uploads/sites/5/pdf/240429-GR86-Tech-Specs.pdf (2026년 10월 27일 확인)
- 토요타, 2024 GR Corolla eBrochure(기어비, 1~4단 차동 기어비 4.058과 5단·6단·후진 3.450, 레드라인 7,200 rpm). https://www.toyota.com/content/dam/toyota/brochures/pdf/2024/grcorolla_ebrochure.pdf (2026년 10월 27일 확인)
- 토요타 영국, GR Supra technical specifications(2022)(6MT 기어비, 최종 감속비 3.460, 5,000
6,500 rpm에서 250 kW, 1,6004,500 rpm에서 500 N·m). https://media.toyota.co.uk/wp-content/uploads/sites/5/pdf/220605M-GR-Supra-Tech-Spec.pdf (2026년 10월 27일 확인) - 마쓰다 미국, 2025 MX-5 Miata Spec Deck(6단 직결 수동 기어비, 최종 감속비 2.866, 레드라인 7,500 rpm). https://filecache.mediaroom.com/mr5mr_mazdausa2/224650/download/25MY%20MX-5%20Spec%20Deck.pdf (2026년 10월 27일 확인)
- 닛산 뉴스, 2024 Nissan Z NISMO Specifications(5단 직결 수동 기어비, 최종 감속비 3.538, 스포트 등급 245/45R18). https://usa.nissannews.com/en-US/releases/2024-nissan-z-nismo-specifications (2026년 10월 27일 확인)
- 스바루 미국, 2022 WRX Specifications(6단 수동 기어비, 앞뒤 차동 기어비 4.111, 기본형 235/45R17). https://s3.amazonaws.com/subarumedia.iconicweb.com/mediasite/specs/2022_WRX_Specs-FINAL.pdf (2026년 10월 27일 확인)
- 포드 유럽, 2024 Ford Mustang technical specifications(게트락 MT-82와 트레멕 TR-3160 기어비, 차축비. 서버가 자동 내려받기를 막아 검색 엔진 사본으로 읽음). https://media.ford.com/content/dam/fordmedia/Europe/en/2024/01/NewMustang/2024_Ford_Mustang_technical_specification_EU.pdf (2026년 10월 27일 확인)
- 이 페이지의 계산: 기어비 = (33 ÷ 23) × (출력축 기어 톱니 ÷ 부축 기어 톱니); 타이어 지름 = 25.4 × 16 + 2 × 0.55 × 205 = 631.9 mm; 차 속도 = rpm ÷ (기어비 × 3.909) × 1.985 m × 60 ÷ 1,000; 단을 올릴 때 맞춰야 할 속도 = 3,000 × 새 기어비 ÷ 옛 기어비; 톱니 힘 중 축 방향 비율 = tan 25° = 0.466; 도그 톱니 면 속도 = 속도 차 ÷ 60 × 2π × 0.030 m; 바퀴 토크 = 150 N·m(가정) × 전체 기어비; 미는 힘 = 토크 ÷ 0.316 m; 싱크로 에너지 = ½ × 0.05 kg·m²(가정) × (ω₁² − ω₂²).
함께 보면 좋은 전시
자동차 차동기어 원리와 코너의 바퀴 속도를 3D로 비교
시속 50 km로 반경 10 m 커브를 돌면 바깥 뒷바퀴가 안쪽보다 17% 빨리 도는데, 두 바퀴는 같은 축에서 힘을 받습니다.
자전거 변속기와 기어비의 원리
50×11 기어에서는 페달 한 바퀴에 로드바이크가 9.57 m 나아가고, 34×32에서는 2.24 m 나아갑니다.
디스크 브레이크와 ABS의 원리
시속 100 km에서 바퀴가 잠기면 마른 길에서도 51 m를 미끄러지지만, ABS가 바퀴를 계속 굴려 주면 같은 모형 자동차가 36 m 안에 섭니다.
증기기관차는 어떻게 움직일까
맬러드의 동륜은 지름 2.03 m 로 웬만한 사람 키보다 크고, 시속 126마일 기록 때는 1초에 아홉 번 가까이 돌았습니다.
롤러코스터 원리와 속도를 직접 만든 코스로 확인하기
초속 3 m로 42 m 꼭대기를 넘은 열차는 바닥에서 시속 99 km가 되는데, 그동안 열차를 민 것은 중력뿐입니다.
풍차와 물레방아는 어떻게 움직일까
네덜란드 풍차 날개는 8층 건물 높이만큼 넓지만, 초속 7 m 바람에서 바람이 가진 힘의 5분의 1 쯤만 가져갑니다.