شكل 74كيف تعمل الأشياء
نظام GPS: محاكاة تفاعلية للأقمار الصناعية
تحتاج إشارة GPS إلى نحو 70 جزءًا من ألف من الثانية لتقطع 20,200 km حتى هاتفك، وخطأ قدره جزء من مليون من الثانية يزيح موقعك 300 m.
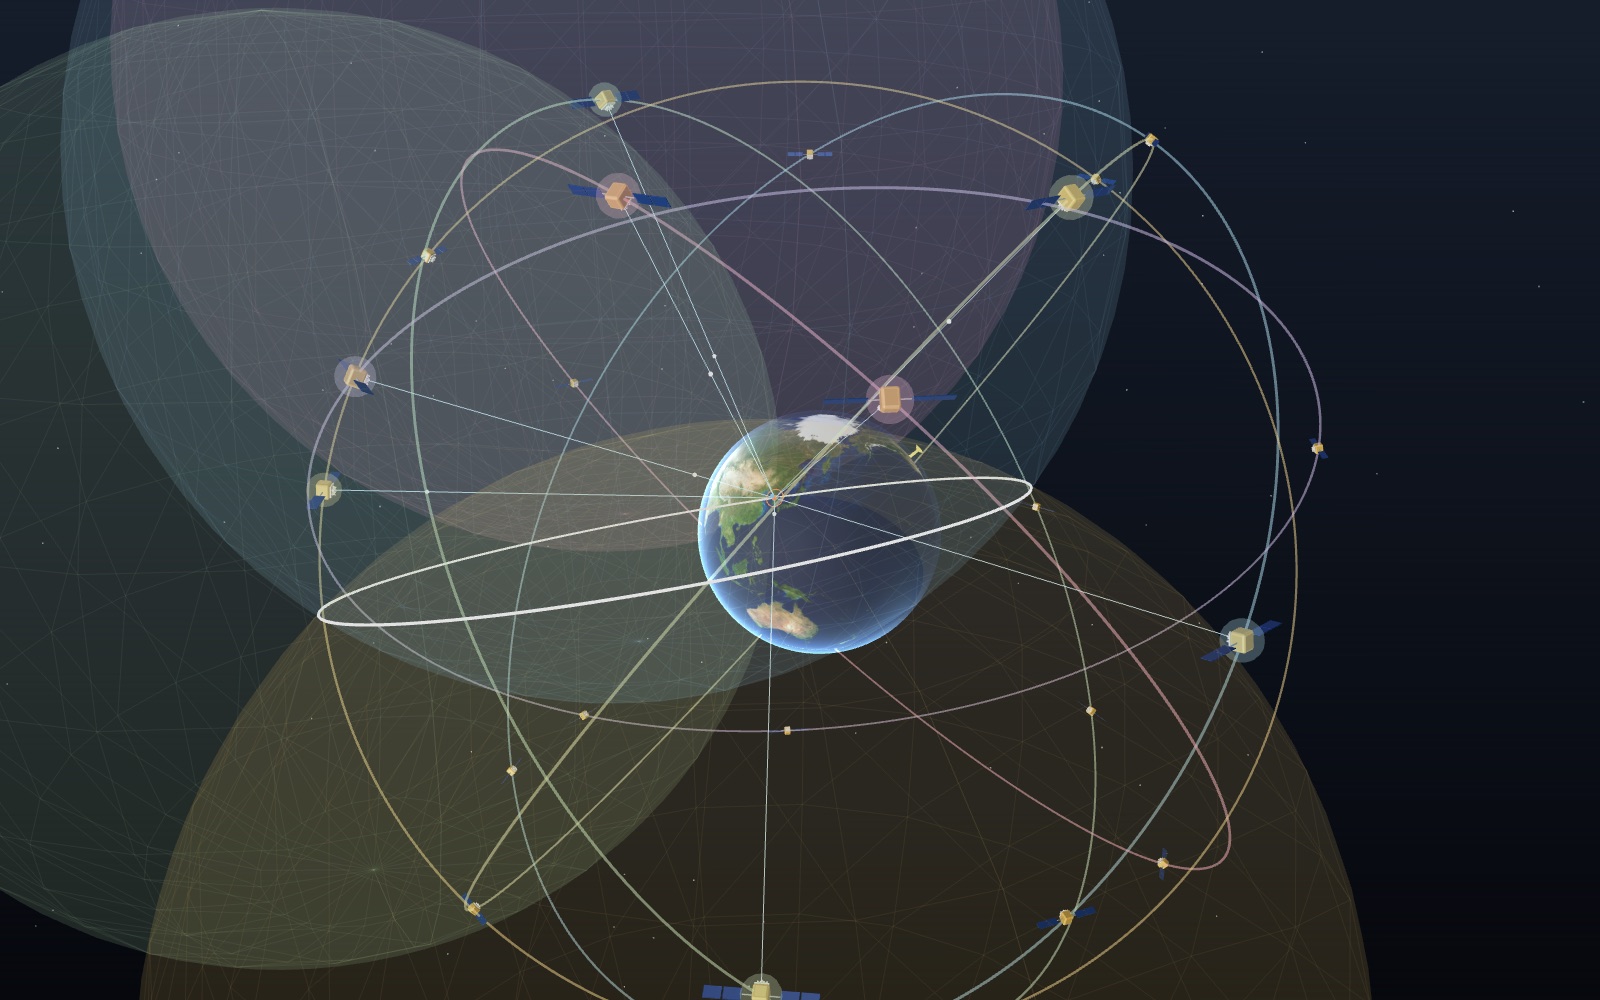
لا يمكن عرض النموذج 3D على هذا الجهاز. يمكنك قراءة خطوات الدليل أدناه نصًّا.
1 / 8 24 قمرًا في ستة مستوياتفي كل مستوى أربعة أقمار أساسية على ارتفاع نحو 20,200 km، ويدور كل منها مرتين في اليوم. يرى الهاتف في سيول ما بين 5 و10 من المواضع الـ 24 في أي لحظة. لوحة القراءات وخريطة الهاتف تتبعان أدوات التحكم.
اسحب للتدوير. استخدم عجلة الفأرة أو إصبعين للتكبير.
ماذا يعرض النموذج
افتح تطبيق خرائط على هاتفك فتظهر نقطة زرقاء، غالبًا على بعد أمتار قليلة من المكان الذي تقف فيه. لم يسأل الهاتف أحدًا عن مكانه. لقد استمع إلى عدد قليل من الأقمار الصناعية التي تمر على ارتفاع نحو 20,200 km، وقاس زمن وصول إشاراتها، ثم حسب موقعه بنفسه. يتتبع هذا المعروض تلك العملية الحسابية خطوة بخطوة.
تقع الأرض في الوسط وتبقى ثابتة، لذا تدور مستويات المدارات الستة حولها ببطء، مرة واحدة في كل يوم نجمي. وُضعت الأقمار في المواضع الأساسية الـ 24 المنشورة في معيار أداء خدمة تحديد المواقع القياسية لنظام GPS (2020)، وهي تتحرك من مواضعها عند الحقبة المرجعية للجدول حتى اللحظة الحالية. المسافات في الفضاء بمقياسها الحقيقي: نصف قطر المدار يساوي 4.17 مرة نصف قطر الأرض، تمامًا كما في السماء. أما نماذج الأقمار والهاتف ومربع المباني فهي مرسومة أكبر بكثير من حجمها الحقيقي، وإلا لما ظهرت.
يتولى القياس هاتف عند مبنى بلدية سيول. تبيّن لوحة القراءات في أعلى اليسار عدد الأقمار التي يستخدمها، والزمن الذي استغرقته الإشارة الأولى للوصول، والمسافة الناتجة عنه، وخطأ ساعة الهاتف كما يجده الحل، وحالة تصحيح النسبية، وقيمة PDOP (رقم يصف هندسة توزّع الأقمار، وسيأتي شرحه)، وخطأ الموقع النهائي. وترسم شاشة الهاتف الصغيرة في أسفل اليمين الموقع الحقيقي بعلامة زائد والموقع المحسوب بنقطة زرقاء، ويتغيّر المقياس من 40 m إلى آلاف الكيلومترات كلما كبر الخطأ.
في تبويب «التحكم» يمكنك اختيار ما بين قمر واحد وثمانية أقمار، وضبط خطأ ساعة الهاتف من 0 إلى 1,000 ميكروثانية، وإيقاف تصحيح النسبية، ووضع الهاتف في شارع بين مبانٍ عالية، وإجباره على استخدام أقمار متقاربة في السماء. ويمر «الدليل» على أدوات التحكم نفسها بالترتيب.
تحويل الزمن إلى مسافة
يحمل كل قمر من أقمار GPS ساعات ذرية، ويبث مرة بعد مرة الوقت على متنه وموقع القمر. تنتقل موجات الراديو بسرعة الضوء، أي 299,792,458 m/s. فإذا عرف الهاتف متى انطلقت الإشارة ولاحظ متى وصلت، فإن الفرق مضروبًا في سرعة الضوء هو المسافة إلى القمر.
الأرقام صغيرة. من قمر فوق الرأس مباشرة، على ارتفاع 20,189 km عن الأرض في هذا النموذج، تستغرق الإشارة 67.3 ملّي ثانية. ومن قمر عند الأفق على بعد 25,780 km تستغرق 86.0 ms. وانزلاق في التوقيت قدره ميكروثانية واحدة (جزء من مليون من الثانية) يعني 299.8 m في المسافة، وانزلاق قدره نانوثانية واحدة يعني 30 cm. لهذا السبب تهم الساعات في GPS أكثر من أي شيء آخر، ولهذا تحمل الأقمار ساعات ذرية.
تعرض لوحة القراءات زمن رحلة الإشارة من أول قمر مستخدم، وهو دائمًا أعلى قمر في السماء، والمسافة التي تنتج عنه.
كرة، ثم دائرة، ثم نقطتان
مسافة واحدة وحدها لا تقول الكثير. الهاتف على بعد 21,000 km من قمر ما، ولكن في أي اتجاه؟ كل نقطة على تلك المسافة تصلح، ومعًا تشكّل كرة حول القمر. هذه هي القشرة الزرقاء في الخطوة الثانية من الدليل. وهي كبيرة: نصف قطرها قريب من نصف قطر المدار، فتبتلع الكرة الأرض وتمر عبر الهاتف.
يعطي القمر الثاني كرة ثانية. والكرتان المتداخلتان تلتقيان في دائرة، مرسومة باللون الأبيض. الهاتف في مكان ما على هذه الدائرة، وقطرها آلاف الكيلومترات وتقطع الأرض في موضعين.
تقطع الكرة الثالثة الدائرة في نقطتين. هذا هو التثليث بالمسافات، وهي الفكرة نفسها التي يستخدمها المسّاح بشريط القياس، لكن بثلاث مسافات في ثلاثة أبعاد. إحدى النقطتين قريبة من سطح الأرض. والأخرى بعيدة في الفضاء، وتقع في النموذج على بعد نحو 27,600 km من الهاتف وعلى ارتفاع نحو 26,900 km فوق الأرض. المستقبِل على الأرض يستبعدها ببساطة. يعرض النموذج كلتيهما: الكرة البرتقالية هي التي سيحتفظ بها الهاتف، والرمادية هي الحل الآخر.
لماذا يحتاج الهاتف إلى قمر رابع
تكفي ثلاثة أقمار لو كانت ساعة الهاتف بجودة ساعات الأقمار. لكنها ليست كذلك. يحفظ الهاتف الوقت ببلورة كوارتز صغيرة، ولا أحد يضبطها بدقة النانوثانية. فإذا كانت ساعة الهاتف متقدمة 100 µs، بدا أن كل إشارة استغرقت 100 µs أطول، وخرجت كل مسافة أطول بمقدار 30 km. تظل الكرات الثلاث تلتقي، لكن في المكان الخطأ.
تعرض الخطوة الرابعة من الدليل النتيجة. مع خطأ في الساعة قدره 100 µs وثلاثة أقمار، تقع النقطة على بعد عشرات الكيلومترات من الموقع الحقيقي؛ وفي اللحظة التي جرى التحقق عندها لهذه الصفحة (03:00 UTC في 17 أكتوبر 2026) يبلغ الانحراف 28.9 km. وحتى خطأ قدره 1 µs يكلّف 288 m.
المخرج هو معاملة خطأ الساعة على أنه مجهول إضافي. يحتاج الموقع إلى ثلاثة أعداد (x وy وz)، وخطأ الساعة هو الرابع، لذا يحتاج الهاتف إلى أربع مسافات، أي إلى أربعة أقمار. والحيلة أن خطأ الساعة واحد لجميع الأقمار، لأنها كلها تُقاس بالساعة الوحيدة في الهاتف. الساعة الخاطئة تجعل الكرات الأربع لا تلتقي، ولا يوجد إلا ضبط واحد للساعة تلتقي عنده في نقطة واحدة. وإيجاد هذا الضبط يحدد الساعة والموقع معًا. وتُسمّى المسافات التي ما زالت تحمل خطأ الساعة المجهول المسافاتِ الزائفة.
ولهذا أيضًا يعمل مستقبِل GPS ساعةً دقيقة جدًا. فما إن يحدد موقعه حتى يعرف توقيت GPS بدقة جزء من الميكروثانية، ولهذا الغرض تستخدمه شبكات الهاتف المحمول وشبكات الكهرباء.
كيف يحل الهاتف المعادلات
المعادلات الأربع ليست خطية، فلا توجد صيغة بسيطة تُقرأ منها النتيجة. يخمّن المستقبِل ثم يتحقق ثم يصحّح. يستخدم النموذج الطريقة المعتادة، أي المربعات الصغرى التكرارية (غاوس–نيوتن):
- ابدأ من تخمين. يبدأ النموذج على سطح الأرض تحت منتصف الأقمار المستخدمة، مع خطأ ساعة يساوي صفرًا.
- لكل قمر، احسب المسافة التي يتوقعها التخمين وقارنها بالمسافة الزائفة المقيسة.
- احسب كيف تتغير المسافات المتوقعة لو تحرّك التخمين قليلًا في x أو y أو z، أو تغيّرت الساعة قليلًا. هذه هي متجهات الوحدة نحو كل قمر، مضافًا إليها 1 للساعة.
- أوجد الحركة الصغيرة التي تزيل الفروق على أفضل وجه، وطبّقها، ثم كرّر.
تقلّص كل جولة الخطأ أضعافًا كثيرة. مع مسافات دقيقة وخطأ في الساعة قدره 100 µs، يصل حل النموذج إلى أقل من مليمتر في ست جولات على الأكثر في كل لحظة جرى اختبارها على مدى يوم، ويخرج خطأ الساعة 100.00 µs. ومع خمسة إلى ثمانية أقمار تزيد المعادلات على المجاهيل، فتختار المربعات الصغرى النقطة الأكثر توافقًا معها جميعًا. لهذا تفيد الأقمار الإضافية حتى حين تكفي أربعة. وقد جرى حساب الخطوات نفسها يدويًا فجاءت الأرقام نفسها.
الساعات في المدار تتقدم: 38.6 µs يوميًا
تدخل النسبية عبر ساعات الأقمار. هناك أثران يعملان في اتجاهين متعاكسين. الساعة الأعمق في بئر الجاذبية تبطئ، لذا فإن ساعة قمر على ارتفاع 20,200 km، حيث الجاذبية أضعف، تسرع مقارنة بساعة على الأرض: أسرع بمقدار 45.7 µs يوميًا بحسب نصف قطر المدار وكتلة الأرض. والساعة المتحركة تبطئ، وعند سرعة 3.87 km/s يكلّف ذلك 7.2 µs يوميًا. والمحصلة تقدّم بنحو 38.5 µs يوميًا.
تحدد مواصفة واجهة GPS، أي IS-GPS-200، إزاحة معدل ساعة القمر بالقيمة −4.4647 × 10⁻¹⁰، وهي تساوي 38.6 µs يوميًا. ويُضبط التردد المرجعي للأقمار البالغ 10.23 MHz على 10.2299999954326 MHz، كي يُقرأ 10.23 MHz عند رؤيته من الأرض. وبالضرب في سرعة الضوء تصبح 38.6 µs يوميًا 11.6 km من المسافة يوميًا.
أوقف «تصحيح النسبية» فيترك النموذج كل ساعة قمر تتقدم 38.6 µs يوميًا منذ آخر ضبط لها. يضبط النموذج ساعة كل قمر مرة يوميًا في ساعة مختلفة، لذا تختلف الساعات فيما بينها في أي لحظة بما يصل إلى 38.6 µs. الخطأ المشترك كان سيمتصه المجهول الرابع، لكن الساعات المختلفة فيما بينها لا يمكن إصلاحها بهذه الطريقة، فتنجرف النقطة كيلومترات. وعند لحظة التحقق يبلغ الخطأ مع ثمانية أقمار 2.7 km. وتقول ملاحظات المقرر التي كتبها Richard Pogge في جامعة ولاية أوهايو الأمر بوضوح: من دون تصحيحات النسبية سيصبح الموقع خاطئًا خلال دقيقتين، وسيكبر الخطأ بنحو 10 km يوميًا.
المباني والانعكاسات وهندسة الأقمار
تحت سماء مكشوفة يؤدي الهاتف جيدًا. يذكر موقع GPS.gov أن الدقة النموذجية للهاتف الذكي في الأماكن المفتوحة نصف قطرها 4.9 m (16 ft). والإشارة القادمة من الفضاء أفضل من ذلك: تلتزم الحكومة بألا يتجاوز متوسط خطأ مسافة المستخدم عالميًا 2.0 m في 95% من الوقت، وكانت القيمة المقيسة في 20 أبريل 2021 هي 0.643 m. أما بقية الخطأ فيأتي من الغلاف الجوي والمستقبِل والمحيط.
المدن هي الحالة الصعبة. شغّل «شارع بين مبانٍ عالية» فيقف الهاتف في شارع من الشمال إلى الجنوب عرضه 24 m بين مبانٍ ارتفاعها من 30 إلى 50 m. الأقمار المنخفضة في الشرق أو الغرب تختفي خلف أسطح المباني. بعضها يصل مع ذلك إلى الهاتف بالارتداد عن جدار، والهاتف لا يستطيع التمييز بين إشارة مرتدة وأخرى مباشرة. يطيل الارتداد المسار، فتخرج تلك المسافة أطول بعشرات الأمتار. هذا ما يسمّى تعدد المسارات، وهو سبب قفز نقطة الخريطة بين الأبراج المكتبية. وعند لحظة التحقق يزداد الخطأ مع ثمانية أقمار من 1.4 m إلى 24 m.
والهندسة مهمة أيضًا. إذا كانت كل الأقمار المستخدمة في جزء واحد من السماء، تقاطعت كراتها بزوايا ضيقة، وأي خطأ صغير في أي مسافة يزيح نقطة التقاطع بعيدًا. الرقم الذي يقيس ذلك هو تخفيف الدقة (DOP). ويضرب PDOP (تخفيف دقة الموقع) خطأ المسافة ليعطي خطأ الموقع. أربعة أقمار موزعة جيدًا تعطي PDOP بين 2 و3 تقريبًا؛ شغّل «أقمار متقاربة» وقد تعطي أربعة أقمار قريبة بعضها من بعض 7 أو 12. ويَعِد معيار الأداء بقيمة PDOP لا تتجاوز 6، بزاوية حجب قدرها 5°، في 98% على الأقل من العالم.
من أربع مسافات إلى نقطة على الخريطة
يفعل الهاتف أكثر مما يعرضه النموذج قبل أن تظهر النقطة. عليه أولًا أن يجد إشارة كل قمر، وهي أضعف من ضجيج الراديو المحيط بها ومزاحة في ترددها بسبب حركة القمر، ثم أن يقرأ بيانات المدار التي يبثها كل قمر. تصل هذه البيانات بسرعة 50 بت في الثانية فقط، فيضطر المستقبِل الذي يبدأ من الصفر إلى انتظارها. وعادة يحصل الهاتف على مساعدة من شبكة الهاتف المحمول، التي تعطيه بيانات المدار ووقتًا تقريبيًا، فيأتي أول تحديد للموقع أسرع بكثير.
يخرج الموقع على هيئة x وy وz في إطار مرجعي مركزه الأرض، يحوّله الهاتف إلى خط عرض وخط طول وارتفاع ويمرره إلى تطبيق الخرائط. ترسم الخريطة النقطة ودائرة باهتة حولها، هي تقدير التطبيق نفسه لمدى خطأ النقطة المحتمل. وترسم شاشة الهاتف في النموذج هذه الدائرة من HDOP مضروبًا في 2.5 m. وكثير من الهواتف تمزج أيضًا Wi-Fi وأبراج الاتصالات وحساسات الحركة، ولهذا تستمر النقطة في الحركة داخل النفق.
وخلف كل ذلك يقف قطاع التحكم: محطة تحكم رئيسية في قاعدة شريفر التابعة لقوة الفضاء الأمريكية في كولورادو، ومحطة تحكم رئيسية بديلة، و11 هوائيًا للقيادة والتحكم، و16 موقع رصد. تتابع مواقع الرصد الأقمار، وتحسب محطة التحكم الرئيسية مداراتها وأخطاء ساعاتها وترسل إليها التصحيحات، كي تبقى المواقع والأوقات التي تبثها الأقمار صحيحة.
تاريخ موجز
بدأ البرنامج عام 1973 مشروعًا مشتركًا مدنيًا وعسكريًا، جمع أعمالًا أمريكية سابقة في الملاحة مثل TRANSIT وTIMATION. أُطلق أول قمر من طراز Navstar عام 1978، ودخل النظام المؤلف من 24 قمرًا الخدمة الكاملة عام 1993. وحتى مايو 2000 كانت الإشارة العامة تُضعَف عمدًا بميزة تُسمّى الإتاحة الانتقائية؛ وأمر الرئيس كلينتون بإيقافها في 1 مايو 2000، وأعلنت الولايات المتحدة أنها لن تستخدمها مجددًا. وفي يونيو 2011 وُسّعت الكوكبة لتعمل الآن بـ 27 موضعًا، وأبقت قوة الفضاء نحو 31 قمرًا في الخدمة.
ما يغفله النموذج
المدارات دوائر موضوعة في المواضع الاسمية، لا الأقمار الحقيقية اليوم، وعددها 24 بينما تشغّل قوة الفضاء 31. والأرض كرة لا الشكل الإهليلجي WGS 84. وتُعامل الإشارة كأنها تصل في اللحظة نفسها التي تنطلق فيها، دون حساب دوران الأرض خلال رحلة الـ 70 ms (تصحيح سانياك). وأخطاء المسافة تحت السماء المكشوفة بديل سلس بنحو متر أو مترين لكل قمر، ويضيف مفتاح الأيونوسفير تأخير طبقة واحدة بسيطًا بتدرج مفترض، بينما تُهمل التروبوسفير. وتفترض حالة إيقاف النسبية ضبطًا يوميًا للساعات في ساعات متفاوتة؛ أما الأقمار الحقيقية فلها أيضًا حد نسبي دوري صغير بسبب مداراتها الإهليلجية قليلًا، تصححه المستقبِلات بصيغة واردة في IS-GPS-200.
حساب زمني يمكنك التحقق منه
افترض زمن انتقال مقربًا عمدًا إلى 67 ms. حوّله إلى ثوانٍ قبل الضرب: 0.067 s × 299,792,458 m/s، فتكون النتيجة 20,086,094.686 m، أي نحو 20,086 km. هذه مسافة مسار الإشارة، وليست ارتفاع القمر. عند الارتفاع نفسه يكون المسار المائل إلى قمر بعيد عن سمت الرأس أطول من المسار إلى قمر فوق المستقبِل مباشرة. لذلك لا يلزم أن يطابق المثال المقرب أول قمر في لوحة القراءة. استخدم زمن ذلك القمر المعروض لإعادة حساب مسافته.
افترض الآن خطأ زمنيًا قدره 1 ns. ضرب 0.000000001 s في السرعة نفسها يعطي 0.299792458 m، أي نحو 30 cm. هذا خطأ مسافة قبل دمج القياسات، وليس ضمانًا بأن موضع الخريطة سيتحرك 30 cm بالضبط. تحدد هندسة توزيع الأقمار وحل الساعة كيف تتحول أخطاء المسافات الفردية إلى أخطاء أفقية أو في الارتفاع. وينطبق التمييز نفسه عندما يطيل جدار مسار الإشارة.
يقرب شرح جامعة ولاية أوهايو المساهمات النسبية اليومية إلى −7 µs بسبب الحركة و+45 µs بسبب الجاذبية الأضعف. مجموعهما +38 µs يوميًا. ضرب 0.000038 s في سرعة الضوء يعطي 11,392.113404 m، أي انجرافًا في المسافة يقارب 11.4 km يوميًا. هذا هو حجم الخطأ اليومي البالغ نحو 10 km الذي يُذكر كثيرًا. لا تحل هذه القيم التعليمية المقربة محل ضبط معدل الساعة الأدق في النموذج. كما أن انزياحًا مشتركًا بين جميع الأقمار لا يسبب تلقائيًا خطأ موقع بهذا المقدار؛ يستطيع المستقبِل امتصاص الانزياح المشترك ضمن حل الساعة. أما اختلاف أخطاء الساعات بين الأقمار فيمنع هذا الإلغاء البسيط.
لماذا تضاعف هندسة الأقمار الخطأ
تخيل رسم دائرتين على ورقة لتحديد موقع من المسافتين إلى معلمين. عندما تتقاطعان بزاوية كبيرة، يؤدي تحريك دائرة قليلًا إلى تحريك التقاطع قليلًا. وعندما تكادان تتماسان، قد يحرك تغير المسافة نفسه التقاطع كثيرًا. يحل المستقبِل النسخة المكانية من هذه المسألة بسطوح مسافات ومجهول إضافي للساعة. يصف DOP هذه الحساسية باتجاهات الأقمار، لا بقوة إشاراتها.
لنفترض أخطاء مسافة مستقلة ذات انحراف معياري متساوٍ قدره 2 m. عند PDOP يساوي 2 يكون عدم اليقين المكاني المركب نحو 4 m؛ وعند PDOP يساوي 6 يصبح 12 m. هذه مدخلات مفترضة لشرح الضرب، وليست ضمانات أداء مقاس. لا وحدة لـ PDOP. يخص HDOP الإحداثيات الأفقية، وVDOP الإحداثي الرأسي. قد يكون الموقع الأفقي جيدًا والارتفاع أقل يقينًا لأن الأقمار المتاحة كلها فوق الهاتف، لا موزعة بالتساوي حوله من كل الاتجاهات.
غالبًا ما تفيد إضافة قمر، لكن العدد وحده لا يحدد النتيجة. قمر قريب اتجاهيًا من الأقمار المستخدمة يضيف معلومات اتجاهية مستقلة أقل مما يضيفه قمر في جزء خالٍ من السماء. وبالعكس، قد يحسن قمر منخفض جدًا الزوايا مع زيادة تأخر الغلاف الجوي أو الانعكاسات. تستطيع المستقبِلات الحقيقية ترجيح المشاهدات أو استبعادها بدل الوثوق بكل المسافات بالتساوي. يعزل خيار تجميع الأقمار أثر الهندسة، ولا ينفذ كل قواعد الاختيار في مستقبِل تجاري. قارن PDOP وخطأ الموقع على حدة؛ فالعامل الهندسي ليس خطأ مقاسًا بالأمتار.
كيف تغير الإشارة المنعكسة النتيجة
افترض أن المسار المنعكس أطول من المباشر بمقدار 30 m. بقسمة الفرق على سرعة الضوء نحصل على تأخر إضافي يقارب 100 ns. قد يفسر المستقبِل الوصول المتأخر على أنه مسافة إضافية إلى القمر. هذا فرق مسار توضيحي، وليس عقوبة ثابتة لكل مبنى. يعتمد الطول على مواضع الجدار والقمر والهوائي. الانعكاس القريب واستقبال إشارة بعد التفاف طويل فقط مسألتان مختلفتان، وإن شاعتا في الشوارع ذات المباني العالية.
إذا وصلت الإشارة المباشرة ونسخة منعكسة إلى الهوائي، فقد يشوه جمعهما تقدير زمن الوصول. وإذا حُجبت المباشرة تمامًا، فقد يتتبع المستقبِل مسارًا غير مباشر. لا يزيل الانتظار الأطول هذين الانحيازين بالضرورة. يقلل حساب المتوسط بعض الضجيج المتقلب، لكنه لا يستعيد مسارًا مباشرًا غائبًا. قد يساعد تصميم الهوائي ومعالجة الإشارة والرصد على ترددات متعددة، من دون ضمان موقع دقيق خلف كل عائق.
يسبب الغلاف الجوي نوعًا آخر من التأخر. يحتوي الأيونوسفير على إلكترونات حرة، ولذلك يعتمد تأثيره على التردد؛ تتيح مقارنة ترددات مختلفة تقدير جزء كبير منه. كما يؤخر الغلاف الجوي السفلي المتعادل الإشارة ويحتاج إلى معالجة مستقلة. لا يساوي أي منهما النسبية أو انحياز ساعة المستقبِل. يذكر GPS.gov الغلاف الجوي والحجب والهندسة وجودة المستقبِل ضمن أسباب اختلاف دقة المستخدم عن دقة الإشارة المبثوثة. خيار الشارع تجربة مبسطة للحجب والانعكاس، وليس أداة توقع للطقس أو الأيونوسفير. لا تُفسر أمتاره الإضافية على أنها ميزانية عامة لخطأ الغلاف الجوي.
كيف تصل أجهزة المساحة إلى السنتيمترات
توفر رسالة الملاحة الزمن والمدار، لكن للموجة الراديوية أيضًا موجة حاملة متكررة. يستطيع مستقبِل المساحة قياس تغير طورها بدقة تفصيلية أعلى كثيرًا من قياس المسافة المعتاد بالشفرة. المشكلة أن الموجة المتكررة لا تحدد أي دورة كاملة وصلت إلى الهوائي. يجب حل عدد الدورات الصحيح المجهول قبل أن يدعم القياس الدقيق موقعًا موثوقًا. قراءة نمط متكرر بتفصيل دقيق ليست معرفة مسافة مطلقة.
يجمع التموضع الحركي الآني RTK قياسات طور الحامل مع تصحيحات محطة مرجعية أو شبكة. ترصد محطة معلومة الموقع كثيرًا من أخطاء الأقمار نفسها التي يرصدها المستقبِل المتحرك. تلغي مقارنة الرصد جزءًا كبيرًا من الخطأ المشترك. قد تستخدم وصلة التصحيح راديو محليًا أو الإنترنت، وهي منفصلة عن بث الملاحة الفضائية. إرسال جهاز متحرك بيانات إلى خدمة تصحيح لا يعني أن كل هاتف عادي يرسل موقعه إلى أقمار GPS.
يقول GPS.gov إن أنظمة التعزيز والمستقبِلات المتقدمة تتيح تموضعًا آنيًا في حدود سنتيمترات قليلة. لا يعني ذلك أن أي هاتف يبلغ هذه الدقة بانتظار مزيد من الأقمار. يلزم تتبع الحامل وهوائي مناسب وبيانات مرجعية صالحة وحل الالتباسات. قد تعيد الأشجار والجدران وانقطاع التصحيح أو التتبع المستقبِل الدقيق إلى حل أقل يقينًا. لذلك يسجل تقرير المساحة حالة الحل وفحوص الجودة، لا مجرد عدد المنازل العشرية لخط العرض. يحل هذا المعرض مسافات زائفة مبسطة، وليس فيه محطة مرجعية أو محلل لالتباس دورات الحامل. النقطة الزرقاء توضح حل موقع عاديًا، لا ادعاء بدقة RTK.
أربعة أنظمة عالمية ونظامان إقليميان
ليس GPS وحده في السماء. تغطي غلوناس الروسية وغاليليو التابعة للاتحاد الأوروبي وبيدو الصينية الأرض كلها، وتخدم QZSS اليابانية شرق آسيا وأوقيانوسيا. تبني كوريا نظامها الإقليمي KPS. تتيح علامة «التحكم» إضافة كل نظام إلى سماء سيول ورؤية عدد الأقمار التي يمكن للهاتف استخدامها.
| النظام | الارتفاع | الميل | الأقمار الاسمية | ملاحظات |
|---|---|---|---|---|
| GPS | 20,200 km | 55° | 24 في ستة مستويات | 31 عاملة (GPS.gov) |
| غلوناس | 19,100 km | 64.8° | 24 في ثلاثة مستويات، ثمانية في كل منها | دورة 11 h 15 min 44 s |
| غاليليو | 23,222 km | 56° | ثلاثة مستويات | 28 صالحة للاستخدام في 27 أكتوبر 2026 (GSC) |
| بيدو (BDS-3) | 21,528 km | 55° | 24 MEO، و3 IGSO، و3 GEO | GEO عند 80° و110.5° و140° شرقًا |
| QZSS | هيئة ثمانية، تبعد 42,165 km عن المركز | 41° | 7 مخططة | أربعة في الخدمة منذ 2018 |
| KPS | 5 مائلة، و3 ثابتة | غير منشور | 8 مخططة | أول إطلاق 2029 |
تختلف الارتفاعات لأن كل مشغل اختار نمط تكرار مختلفًا. يدور قمر GPS مرتين في اليوم النجمي فتتكرر مساراته الأرضية كل يوم. تقع غلوناس أدنى قليلًا وتكمل دورة في 11 h 15 min 44 s؛ ويذكر مركز معلومات وتحليل غلوناس أن هذه المدة تحافظ على ثبات المدارات دون نبضات تصحيح. غاليليو هي الأعلى بين الأنظمة الأربعة وتستغرق نحو 14 ساعة للدورة. تمزج بيدو ثلاثة أنواع: مدارات أرضية متوسطة كالأنظمة الأخرى، وأقمارًا عند ارتفاع المدار الثابت. تبقى ثلاثة فوق خط الاستواء، وتسير ثلاثة في مدارات متزامنة مائلة ترسم هيئة ثمانية فوق آسيا.
تستفيد QZSS أكثر من الميل. تميل مداراتها شبه السمتية نحو 41° وهي إهليلجية قليلًا (اختلاف مركزي 0.075)، ويقع الطرف البعيد فوق النصف الشمالي. لذا يبطؤ القمر فوق اليابان ويبقى ساعات عاليًا: من قرب طوكيو يبقى أحدها فوق ارتفاع زاوي 70° ثماني ساعات. تتناوب ثلاثة أقمار ليكون أحدها قريبًا من سمت الرأس معظم الوقت، وهو ما تحتاجه الشوارع بين الأبراج. في المعروض يمكنك تشغيل QZSS ومشاهدة أحد أقماره يتجاوز 60° أيضًا في مخطط سماء سيول.
زيادة الأنظمة لا تغير مبدأ تحديد الموقع. لكل نظام مقياس زمني خاص، لذا يحل المستقبل الذي يمزجها انزياح ساعة إضافيًا لكل نظام إضافي. تفعل مقارنة النموذج الشيء نفسه: عند جمع GPS وغلوناس وغاليليو وبيدو وQZSS توجد خمسة مجاهيل للساعة. ومع ذلك تفيد الأقمار الإضافية. عند لحظة نموذجية فوق سيول أحصى النموذج 8 أقمار GPS مع PDOP قريب من 2، و45 قمرًا من الأنظمة الخمسة مع PDOP أقل من 0.8. يضع النموذج الأقمار على مداراتها بأطوار ابتدائية مفترضة، لذا تصف الأعداد هندسة السماء لا المواقع الحقيقية اليوم.
ما زال KPS خطة. وقعت وكالة الفضاء الكورية KASA عقد إطلاق في سبتمبر 2025 لأول قمر مقرر في سبتمبر 2029. وتخطط لثمانية بحلول 2035: خمسة في مدارات متزامنة مائلة وثلاثة ثابتة. المواضع المدارية غير منشورة، لذلك يدرج المعروض KPS في الجدول ولا يرسمه.
مصادر الخطأ منفردة
تشغّل لوحة «مصادر الخطأ» الأسباب الرئيسية وتوقفها، وترسم لكل سبب وحده شريطًا بالأقمار التي يستخدمها الهاتف في تلك اللحظة. المقياس لوغاريتمي لأن الأخطاء تمتد من عشرات السنتيمترات إلى عشرات الكيلومترات.
الأيونوسفير طبقة الجو العليا التي يفصل فيها ضوء الشمس الغاز إلى أيونات وإلكترونات حرة. تؤخر الإلكترونات شفرة الإشارة بمقدار 40.3 × TEC / f² متر. TEC هو عدد الإلكترونات في عمود مقطعه متر مربع على طول المسار، وf هو التردد. وحدة TEC واحدة تساوي 10¹⁶ إلكترونًا لكل متر مربع؛ وتؤخر GPS L1 (1,575.42 MHz) بمقدار 0.162 m وL5 الأقل ترددًا (1,176.45 MHz) بمقدار 0.291 m. تعبر إشارة القمر المنخفض الطبقة مائلة فتتأخر أكثر. لو تأخرت كل الأقمار بالتساوي لقرأ المستقبل ذلك كانزياح للساعة. لذلك يفترض النموذج زيادة الإلكترونات نحو الاستواء بنسبة 4% لكل درجة عرض، لتبقى بعض آثار التأخير في الموقع.
لأن التأخير يعتمد على التردد، يستطيع مستقبل ثنائي التردد قياسه. تلغي تركيبة L1 وL5 الخالية من أثر الأيونوسفير تأخير الرتبة الأولى، لكنها تضاعف ضجيج المستقبل نحو 2.6 مرة. لذلك قد يزيد مفتاح التردد الثاني الخطأ قليلًا في الأيونوسفير الهادئ ويقلله كثيرًا عند اضطرابه. يصف مركز التنبؤ بالطقس الفضائي التابع لـNOAA المقايضة نفسها: نحو متر للمستقبل الأحادي في الهدوء، وعشرات الأمتار في العواصف الجيومغناطيسية الشديدة، وتزيل المستقبلات الثنائية معظم ذلك.
كانت الإتاحة الانتقائية خطأ متعمدًا. حتى مايو 2000، كانت الأقمار تجعل ساعاتها تتذبذب لتخطئ القراءات المدنية حتى 100 m. يقول GPS.gov إن الدقة المدنية تحسنت نحو عشرة أضعاف يوم الإيقاف، وإن GPS III يُبنى دون هذه الوظيفة. يستخدم النموذج تذبذبًا بطيئًا بنحو 30 m لكل قمر، اختير ليعطي مرتبة الخطأ التي يصفها GPS.gov، لا نمط التذبذب الحقيقي الذي لم يُنشر قط.
تعيد المفاتيح الأخرى تجارب الجولة: انعكاسات المباني، والأقمار المتجمعة في جزء من السماء، وتحديدًا بثلاثة أقمار يثق بساعة الهاتف. توضح الأشرطة المتجاورة المقاييس: ضجيج المستقبل والأيونوسفير بالأمتار، والانعكاسات والإتاحة الانتقائية بعشرات الأمتار، وخطأ الساعة مع ثلاثة أقمار بالكيلومترات.
الأعطال والتداخل والعواصف
قد تفشل الملاحة بالأقمار كنظام كامل. في 12 يوليو 2019 أوقف عطل في البنية الأرضية لغاليليو خدمات الملاحة والتوقيت لجميع الأقمار. أعلن مركز خدمات GNSS الأوروبي العطل عند 01:50 UTC واستعادة الخدمة في 17 يوليو. استمر البحث والإنقاذ طوال الفترة. تراجعت غلوناس الروسية إلى سبعة أقمار عام 2002 بعد تخفيضات تمويل التسعينيات (1990)، وهو عدد لا يكفي حتى لروسيا، ثم أعاد برنامج اتحادي بناءها.
يبقى التداخل الراديوي مشكلة مستمرة. يذكر GPS.gov انبعاثات النطاقات المجاورة والتشويش المتعمد أو غير المتعمد والطقس الفضائي. استخدام المشوشات غير قانوني في الولايات المتحدة، وتواجه لجنة الاتصالات الفيدرالية بيعها. تغير التعزيز الأرضي أيضًا: انتهت خدمة GPS التفاضلية الوطنية الأمريكية في 30 يونيو 2020 لأن انتهاء الإتاحة الانتقائية نهائيًا وأقمار GPS III الجديدة جعلاها غير لازمة لمعظم المستخدمين. تتولى شبكات المرجع العمل الدقيق الآن؛ وتنشر شبكة NOAA للمحطات المستمرة بيانات مجانية تصل بالمساحين إلى بضعة سنتيمترات بعد المعالجة، وتبث QZSS تصحيحات سنتيمترية من السماء.
يضم فهرس علامة «التحكم» 36 حدثًا واستخدامًا للملاحة، من أول قمر سوفيتي عام 1967 إلى KPS المخطط، مع صفحة الجهة المصدر لكل بند. تغير البنود ذات الزر النموذج: يضيف بند النظام أقمارَه إلى السماء، ويشغّل بند 2000 الإتاحة الانتقائية، ويرفع بند العاصفة محتوى الأيونوسفير.
مقارنة الإعدادات على الشاشة
ابدأ بتفعيل تصحيح النسبية وإيقاف الشارع والتجميع. اختر أربعة أقمار، ثم غير خطأ ساعة الهاتف فقط. يفترض أن تستعيد قراءة ساعة المستقبِل الانزياح المضاف، مع بقاء الموقع أقرب إلى علامة الموضع الحقيقي بكثير مما توحي به مسافة غير مصححة. عد إلى ثلاثة أقمار وكرر. تفسر معادلة الساعة المفقودة الإزاحة الأكبر؛ ليست المشكلة في حساب سرعة الضوء.
أعد أربعة أقمار قبل تجربة التجميع. سجل PDOP وخطأ الموقع، ثم أوقف التجميع من دون تغيير بقية الإعدادات. أخيرًا فعّل الشارع وقارن مجددًا. يفصل ذلك تغير جودة القياس عن تغير الهندسة بقدر ما تسمح به الضوابط المبسطة. ليست هذه مساحة ميدانية مضبوطة؛ فالأقمار تواصل حركتها، ولا يلزم تطابق قراءات تفصلها أوقات طويلة. سجل الوقت لتكرار الرصد. قد تغير خريطة الهاتف مقياسها أيضًا، لذا قارن قيمته العددية قبل استنتاج أن تقارب النقطتين بصريًا يعني خطأ أصغر.
أسئلة شائعة
كم قمرًا يحتاج الهاتف؟
أربعة لتحديد الموقع والوقت، لأن هناك أربعة مجاهيل: ثلاثة للموقع وواحد لخطأ ساعة الهاتف. ومع ثلاثة لا ينجح الأمر إلا إذا افترض الهاتف ارتفاعه أو ساعته. وعادة تتابع الهواتف أقمارًا أكثر بكثير، وكثيرًا ما تكون من أنظمة أقمار أخرى أيضًا.
هل يرسل هاتفي شيئًا إلى الأقمار؟
لا. نظام GPS أحادي الاتجاه. الأقمار تبث والهاتف يستمع فقط، ولهذا يمكن لأي عدد من المستخدمين مشاركة النظام، ولهذا يعمل من دون إشارة شبكة الهاتف.
لماذا تحتاج الأقمار إلى ساعات ذرية ولا يحتاج إليها هاتفي؟
يجب أن تتفق ساعات الأقمار فيما بينها إلى حدود بضع نانوثوانٍ، لأن كل نانوثانية تساوي 30 cm من المسافة. أما خطأ ساعة الهاتف فهو واحد لكل الأقمار التي يسمعها، لذا يمكن حسابه مجهولًا رابعًا، ولا يلزم أن تكون الساعة جيدة من البداية.
هل تصحيح النسبية ضروري فعلًا؟
نعم. الأثر الصافي 38.6 µs يوميًا، محدد في IS-GPS-200 ومدمج في ساعات الأقمار. ومن دونه ستنجرف المسافات بنحو 11.6 km يوميًا.
لماذا يسوء أداء GPS في المدن؟
تحجب المباني الأقمار المنخفضة وتعكس إشارات غيرها. الإشارة المنعكسة تصل متأخرة، فتخرج مسافتها أطول من اللازم، ولا يستطيع الهاتف ملاحظة ذلك بسهولة. وقلة الأقمار المرئية تعني أيضًا هندسة أضعف وقيمة PDOP أكبر.
ما ارتفاع أقمار GPS وما سرعتها؟
نحو 20,200 km فوق الأرض. تدور مرتين في اليوم النجمي، أي مرة كل 11 ساعة و58 دقيقة، بسرعة نحو 3.87 km/s، لذا يعود القمر إلى الموضع نفسه في السماء أبكر بنحو أربع دقائق كل يوم.
لماذا تحيط بالنقطة الزرقاء دائرة؟
الدائرة هي تقدير الهاتف لمدى ابتعاد النقطة المحتمل عن الحقيقة. وتكبر حين يقل عدد الأقمار الظاهرة، أو حين يسوء توزيعها، أو حين تبدو الإشارات منعكسة.
هل يعني PDOP الأكبر إشارة أقوى؟
لا. يصف PDOP الهندسة، لا القدرة الراديوية المستقبلة. قد تكون هندسة مجموعة إشارات قوية من اتجاه واحد تقريبًا سيئة.
هل يزيل حساب المتوسط انعكاس المبنى؟
ليس بشكل موثوق. قد يبقي مسار غير مباشر مستمر المسافة منحازة حتى مع انخفاض الضجيج العشوائي. قد تكون السماء المفتوحة أو استبعاد القياسات الأفضل أهم من الانتظار.
هل يعرض النموذج RTK؟
لا. يحتاج RTK إلى قياسات طور الحامل وتصحيحات مرجعية. يستخدم النموذج مسافات زائفة ولا يملك محطة مرجعية، لذلك ليست قراءة موقعه نتيجة مساحة بدقة سنتيمترية.
هل يستطيع المستقبل استخدام غلوناس وغاليليو وبيدو مع GPS؟
نعم إن كان يدعمها. تشغّل خدمة GNSS الدولية أكثر من 530 محطة تتعقبها معًا. يحل المستقبل انزياح ساعة إضافيًا لكل نظام إضافي، وتخفض الأقمار الإضافية PDOP.
ما KPS ومتى سيعمل؟
KPS هو نظام تحديد الموقع الكوري. أول قمر مقرر في سبتمبر 2029، وتخطط وكالة الفضاء الكورية KASA لثمانية بحلول 2035 لخدمة شبه الجزيرة الكورية والمناطق المحيطة.
لماذا يزيل التردد الثاني أثر الأيونوسفير؟
يؤخر الأيونوسفير الإشارة حسب ترددها (40.3 × TEC / f²). يعطي قياس المسافة نفسها على ترددين معادلتين يستطيع المستقبل بهما إزالة التأخير. الثمن هو زيادة ضجيج المستقبل.
هل خُفضت دقة GPS عمدًا فعلًا؟
نعم. حتى 2 مايو 2000، شوّهت الإتاحة الانتقائية الإشارات المدنية لتخطئ القراءات حتى نحو 100 m. أُوقفت بأمر رئاسي ولا تستطيع أقمار GPS III استخدامها.
المصطلحات
المسافة الزائفة: مسافة محسوبة من زمن الرحلة ما زالت تحمل خطأ ساعة المستقبِل.
التثليث بالمسافات: تحديد موقع من المسافات إلى نقاط معروفة.
انحياز ساعة المستقبِل: مقدار ابتعاد ساعة المستقبِل عن توقيت GPS، ويُحسب مجهولًا رابعًا.
الموضع المداري: موضع اسمي في الكوكبة، يحدده المستوى والمكان على امتداده.
اليوم النجمي: دورة واحدة للأرض بالنسبة إلى النجوم، 23 h 56 min 4 s.
تعدد المسارات: وصول الإشارة إلى الهوائي عبر أكثر من مسار، كالارتداد عن جدار.
DOP وPDOP وHDOP: تخفيف الدقة؛ أي مقدار ما تضاعفه هندسة الأقمار من خطأ المسافة ليصير خطأً في الموقع (في 3D أو أفقيًا).
URE: خطأ مسافة المستخدم، أي خطأ المسافة الناتج عن الإشارة القادمة من الفضاء.
قطاع التحكم: المحطات الأرضية التي تتابع الأقمار وترسل إليها بيانات المدار والساعة.
TEC: المحتوى الإلكتروني الكلي، أي عدد الإلكترونات الحرة في عمود مقطعه متر مربع على طول مسار الإشارة.
IGSO: مدار متزامن مائل، يكمل دورة يومية في مستوى مائل ويرسم هيئة ثمانية على الأرض.
الإتاحة الانتقائية: خفض متعمد لدقة GPS المدنية، أُوقف في مايو 2000.
المصادر
GPS.gov, "Space Segment" (altitude about 20,200 km, six planes, 24 slots, 27-slot expansion in 2011, 31 operational satellites). https://www.gps.gov/space-segment (checked 2026-10-17)
GPS.gov, "Control Segment" (master control station at Schriever SFB, 11 antennas, 16 monitoring sites). https://www.gps.gov/control-segment (checked 2026-10-17)
GPS.gov, "GPS Accuracy" (4.9 m smartphone accuracy, URE ≤2.0 m and 0.643 m, multipath). https://www.gps.gov/gps-accuracy (checked 2026-10-17)
GPS.gov, "Global Positioning System" overview. https://www.gps.gov/gps (checked 2026-10-17)
GPS.gov, "Selective Availability". https://www.gps.gov/selective-availability (checked 2026-10-17)
GPS.gov, "GPS and Telling Time". https://www.gps.gov/gps-and-telling-time (checked 2026-10-17)
U.S. Department of Defense, "Global Positioning System Standard Positioning Service Performance Standard", 5th edition, April 2020 (Tables 3.2-1, 3.2-3 and 3.8-1). https://www.gps.gov/sites/default/files/2025-07/2020-SPS-performance-standard.pdf (checked 2026-10-17)
"IS-GPS-200N, Navstar GPS Space Segment/Navigation User Segment Interfaces" (§3.3.1.1 clock rate offset −4.4647 × 10⁻¹⁰, 50 bps navigation data). https://www.gps.gov/sites/default/files/2025-07/IS-GPS-200N.pdf (checked 2026-10-17)
NASA, "Global Positioning System" (first satellite 1978, 24-satellite system operational 1993). https://www.nasa.gov/directorates/somd/space-communications-navigation-program/gps/ (checked 2026-10-17)
Federal Aviation Administration, "Global Positioning System (GPS)" (programme started 1973). https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/gps (checked 2026-10-17)
Richard Pogge, The Ohio State University, "Real-World Relativity: The GPS Navigation System". https://www.astronomy.ohio-state.edu/pogge.1/Ast162/Unit5/gps.html (checked 2026-10-17)
Neil Ashby, "Relativity in the Global Positioning System", Living Reviews in Relativity 6, 1 (2003). https://link.springer.com/article/10.12942/lrr-2003-1 (checked 2026-10-17)
NIST, "Speed of light in vacuum" (299,792,458 m/s). https://physics.nist.gov/cgi-bin/cuu/Value?c (checked 2026-10-17)
NASA Space Science Data Coordinated Archive, "Earth Fact Sheet" (mean radius 6,371 km). https://nssdc.gsfc.nasa.gov/planetary/factsheet/earthfact.html (checked 2026-10-17)
حسابات هذه الصفحة: GM = 3.986004418 × 10¹⁴ m³/s²، نصف قطر المدار 26,559.8 km، الحل وDOP، لحظة التحقق 03:00 UTC في 17 أكتوبر 2026، والمستقبِل عند 37.5665°N، 126.978°E.
GPS.gov, "GPS Modernization" (إيقاف الإتاحة الانتقائية في مايو 2000، تحسن عشرة أضعاف، GPS III بلا SA). https://www.gps.gov/gps-modernization (تاريخ فحص المصدر الأصلي: 2026-10-27)
GPS.gov, "Other Global Navigation Satellite Systems" (بيدو 35 قمرًا، غلوناس 24+، QZSS 7+). https://www.gps.gov/other-global-navigation-satellite-systems-gnss (تاريخ فحص المصدر الأصلي: 2026-10-27)
GPS.gov, "Augmentation Systems" (شبكة IGS بأكثر من 530 محطة، انتهاء NDGPS في 30 يونيو 2020). https://www.gps.gov/augmentation-systems (تاريخ فحص المصدر الأصلي: 2026-10-27)
GPS.gov, "Spectrum and Interference". https://www.gps.gov/spectrum-interference-issues (تاريخ فحص المصدر الأصلي: 2026-10-27)
GLONASS Information and Analysis Center, "About GLONASS" (24 قمرًا، 3 مستويات، 64.8°، 19,100 km، 11 h 15 min 44 s؛ 7 أقمار عام 2002). https://glonass-iac.ru/en/about_glonass/ (تاريخ فحص المصدر الأصلي: 2026-10-27)
ESA, "What is Galileo?" (23,222 km، 56°، ثلاثة مستويات، خدمات أولية في 15 ديسمبر 2016). https://www.esa.int/Applications/Satellite_navigation/Galileo/What_is_Galileo (تاريخ فحص المصدر الأصلي: 2026-10-27)
European GNSS Service Centre, "Constellation Information" (28 قمرًا صالحًا للاستخدام). https://www.gsc-europa.eu/system-service-status/constellation-information (تاريخ فحص المصدر الأصلي: 2026-10-27)
European GNSS Service Centre, NAGU 2019026 and 2019027 (توقف غاليليو من 12 إلى 17 يوليو 2019). https://www.gsc-europa.eu/notice-advisory-to-galileo-users-nagu-2019026 (تاريخ فحص المصدر الأصلي: 2026-10-27)
China Satellite Navigation Office, "BeiDou Navigation Satellite System Open Service Performance Standard", version 3.0, 2021, §4.1. http://en.beidou.gov.cn/SYSTEMS/Officialdocument/202110/P020211014595952404052.pdf (تاريخ فحص المصدر الأصلي: 2026-10-27)
China Satellite Navigation Office, "System" (ثلاث مراحل: 2000 و2012 و2020). http://en.beidou.gov.cn/SYSTEMS/System/ (تاريخ فحص المصدر الأصلي: 2026-10-27)
Cabinet Office, Government of Japan, "Quasi-Zenith Satellite System Performance Standard (PS-QZSS-003)", Tables 3.1-2 and 3.1-3. https://qzss.go.jp/en/technical/download/pdf/ps-is-qzss/ps-qzss-003.pdf (تاريخ فحص المصدر الأصلي: 2026-10-27)
Cabinet Office, "Why is QZSS required today?" (QZS-1 في 11 سبتمبر 2010، خدمة أربعة أقمار منذ نوفمبر 2018). https://qzss.go.jp/en/overview/services/sv02_why.html (تاريخ فحص المصدر الأصلي: 2026-10-27)
Cabinet Office, "Orbit" (ثماني ساعات فوق 70° قرب طوكيو). https://qzss.go.jp/en/technical/technology/orbit.html (تاريخ فحص المصدر الأصلي: 2026-10-27)
Cabinet Office, "QZSS is Becoming a Seven-satellite Constellation". https://qzss.go.jp/en/overview/services/seven-satellite.html (تاريخ فحص المصدر الأصلي: 2026-10-27)
Cabinet Office, "Centimeter Level Augmentation Service (CLAS)". https://qzss.go.jp/en/overview/services/sv06_clas.html (تاريخ فحص المصدر الأصلي: 2026-10-27)
Korea AeroSpace Administration, "KASA and SpaceX Join Forces for the First KPS Satellite Launch" (30 سبتمبر 2025). https://www.kasa.go.kr/prog/bbsArticle/BBSMSTR_000000000041/view.do?bbsId=BBSMSTR_000000000041&nttId=B000000002274Uo9qE9 (تاريخ فحص المصدر الأصلي: 2026-10-27)
NOAA Space Weather Prediction Center, "Space Weather and GPS Systems". https://www.swpc.noaa.gov/impacts/space-weather-and-gps-systems (تاريخ فحص المصدر الأصلي: 2026-10-27)
NOAA National Geodetic Survey, "CORS Network". https://geodesy.noaa.gov/CORS/ (تاريخ فحص المصدر الأصلي: 2026-10-27)
Federal Aviation Administration, "Wide Area Augmentation System (WAAS)". https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/waas (تاريخ فحص المصدر الأصلي: 2026-10-27)
معروضات أخرى
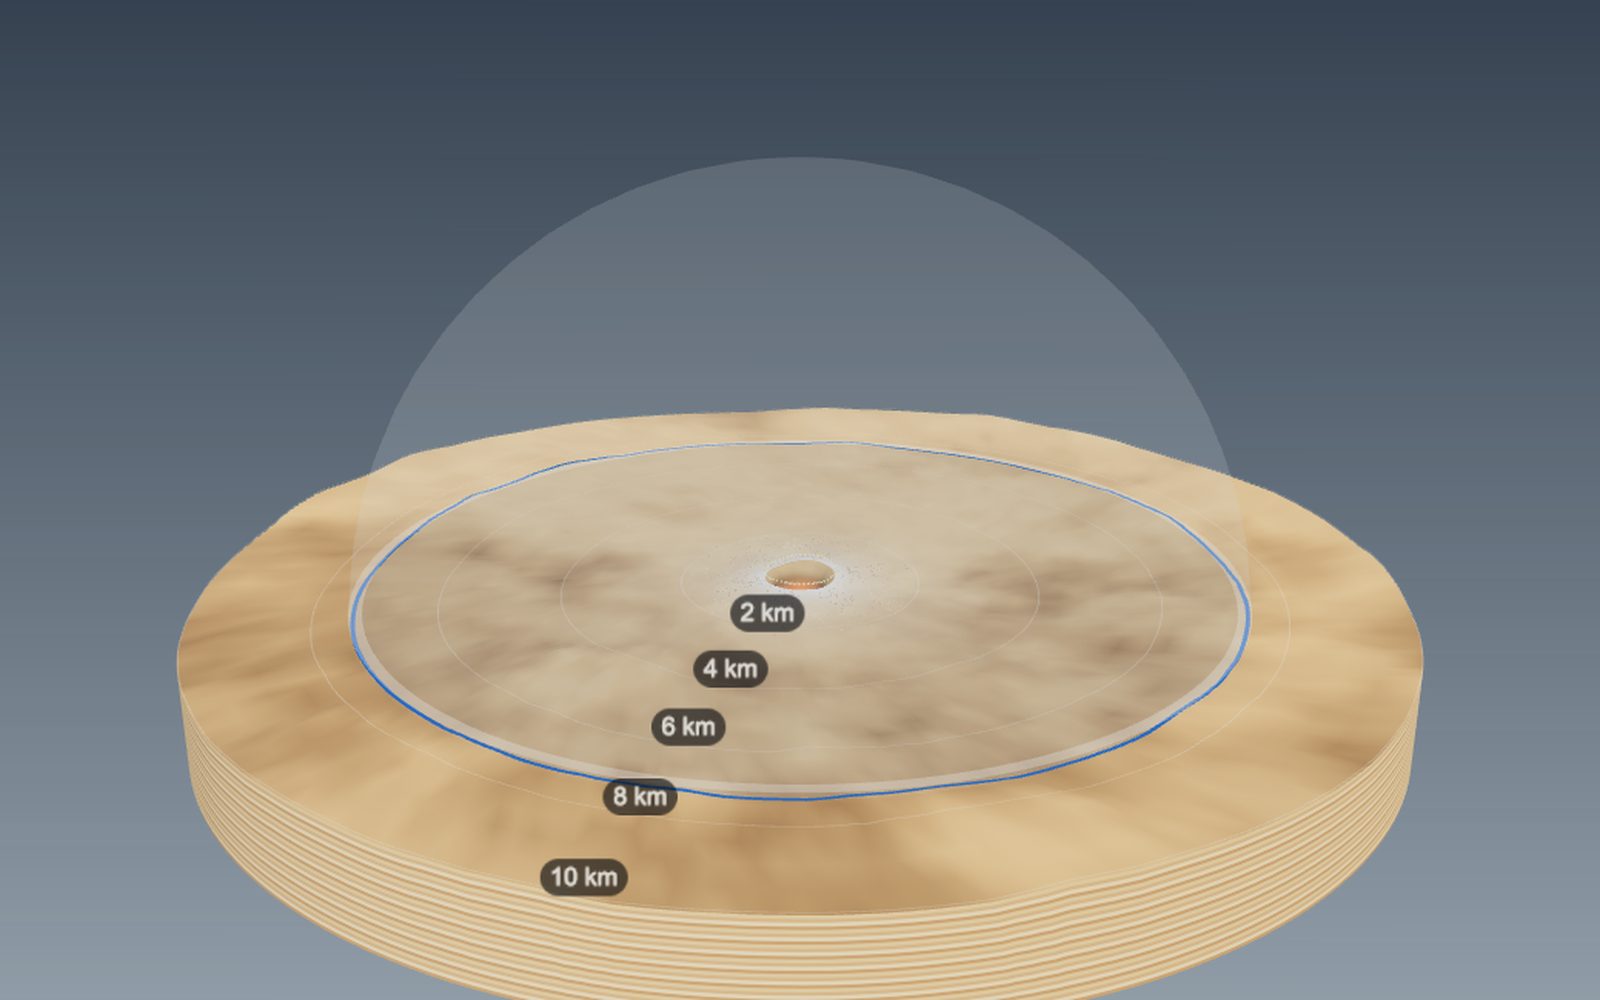
ما حجم الفوهة التي يتركها كويكب؟
حفر فوهة النيزك في أريزونا، وعرضها 1.2 km، كويكبٌ حديدي لا يتجاوز قطره بضع عشرات من الأمتار.
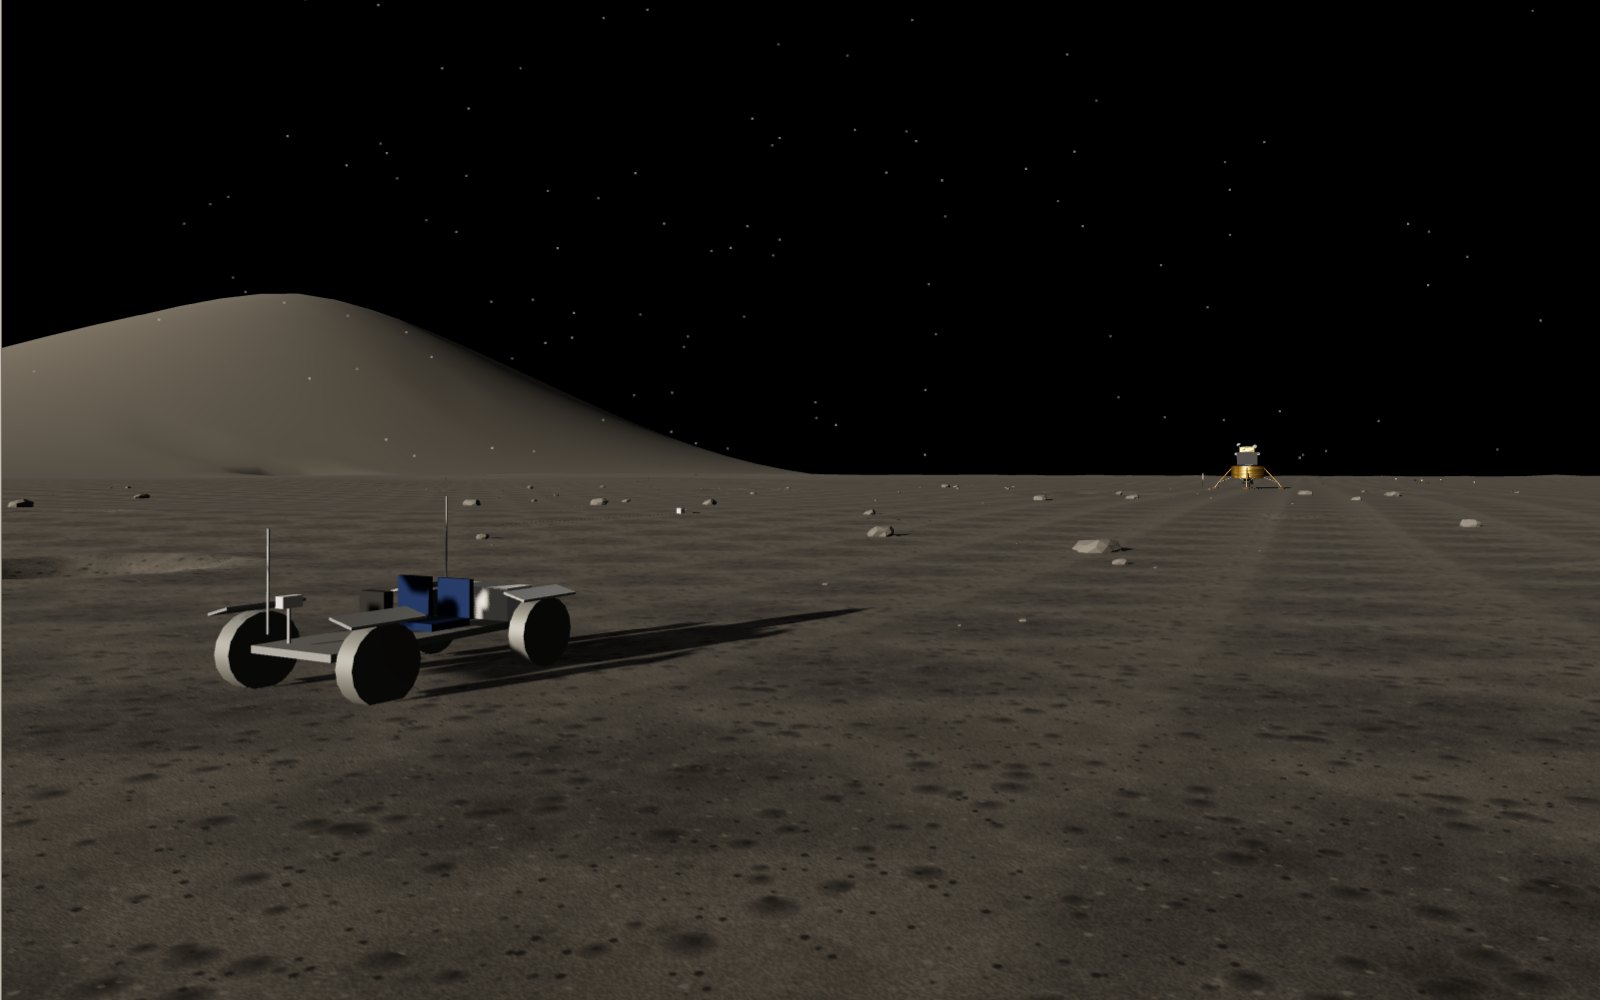
أين هبطت أبولو على القمر؟ تجول في مواقع الهبوط الستة
حين تقف على القمر وعيناك بارتفاع 1.6 m، لا يبعد الأفق سوى نحو 2.4 km. هنا مواقع Apollo الستة، من قاعدة السكون إلى Taurus-Littrow.
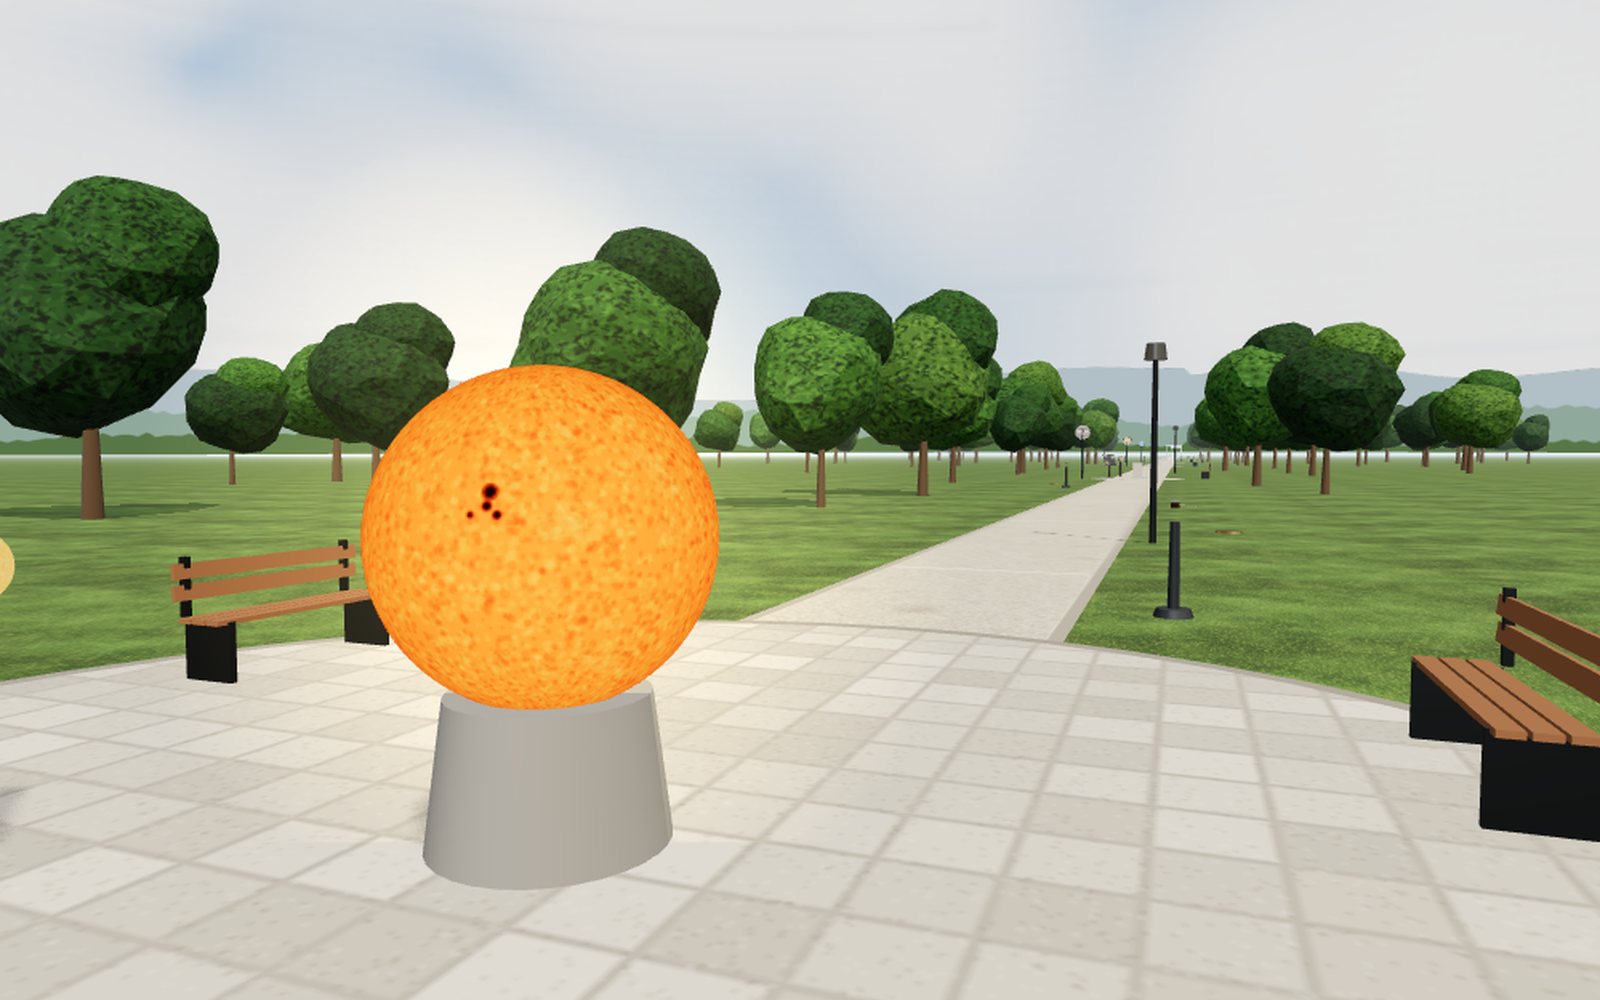
تمشَّ في نموذج مصغّر للمجموعة الشمسية
صغّر الشمس إلى كرة عرضها 1.39 m، تصبح الأرض كرة زجاجية قطرها 1.27 cm على بعد 150 m في الممشى، ويقع نبتون على بعد 4.5 km، وفوياجر 1 على بعد 25.7 km.
ما الذي ستراه وأنت تسقط في ثقب أسود
على بعد 40 ضعفًا من نصف قطر الأفق لا يتجاوز عرض ظل الثقب الأسود 7.4°، ومع ذلك يشكّل ضوء النجوم الآتي من خلفه مباشرة حلقة عرضها 28°.
لماذا الشفق القطبي أخضر؟ الألوان من قرية قطبية
يأتي أخضر الشفق من الأكسجين على ارتفاع نحو 100 km، وفي أكبر العواصف يمكن رؤية الوهج الأحمر فوقه جنوبا حتى كوريا.
محرك الصاروخ بالوقود السائل: محاكاة تفاعلية
يحرق محرك نوري ذو الـ75 طنًا 255 kg من الكيروسين والأكسجين السائل في كل ثانية، والمحرك نفسه يدفع في الفضاء بقوة تزيد نحو 13 في المئة على قوته عند مستوى سطح البحر.