그림 74원리관
GPS 원리와 위성 신호로 휴대폰 위치를 계산하는 방법
GPS 신호가 20,200 km를 내려와 휴대폰에 닿기까지 약 0.07초가 걸리고, 시계가 100만분의 1초만 틀려도 위치는 300 m 어긋납니다.
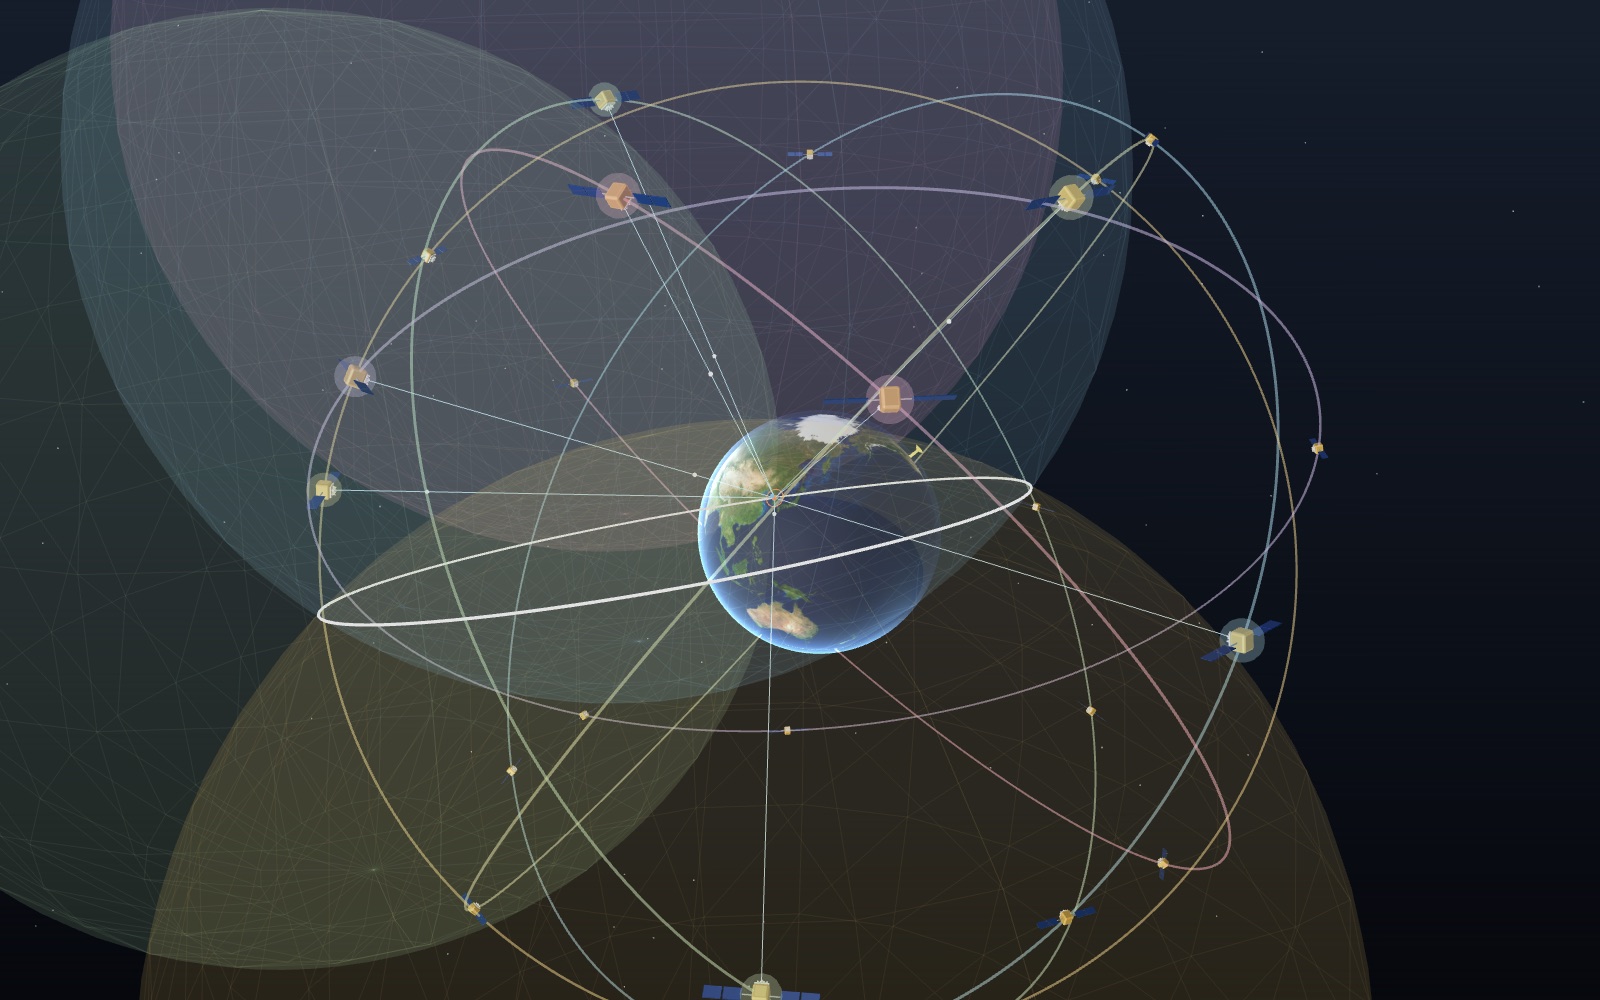
이 기기에서는 3D를 띄울 수 없습니다. 아래 안내 단계를 글로 볼 수 있습니다.
1 / 8 여섯 궤도면의 위성 24개궤도면마다 기본 위성이 넷씩 약 20,200 km 높이에서 하루 두 바퀴 돕니다. 서울의 휴대폰에서는 24개 슬롯 가운데 5~10개가 늘 보입니다. 왼쪽 위 수치와 오른쪽 아래 휴대폰 지도는 조작에 따라 바뀝니다.
끌어서 돌리고, 휠이나 두 손가락으로 확대하세요.
모형이 보여 주는 것
GPS 원리는 여러 위성의 신호가 도착하는 시간을 재서 위치와 시계 오차를 함께 구하는 것입니다. 약 20,200 km 위를 도는 위성 가운데 보통 네 개 이상을 이용합니다. 휴대폰에서 지도 앱을 열면 파란 점이 뜹니다. 대개 내가 서 있는 곳에서 몇 m 안쪽입니다. 휴대폰은 누구에게도 위치를 묻지 않았습니다. 약 20,200 km 위를 도는 위성 몇 개의 신호를 듣고, 신호가 오는 데 걸린 시간을 재서 스스로 위치를 계산했습니다. 이 전시는 그 계산을 한 단계씩 따라갑니다.
가운데의 지구는 멈춰 두었습니다. 그래서 여섯 궤도면이 항성일에 한 번씩 지구 둘레를 천천히 돕니다. 위성은 GPS 표준 위치 서비스 성능 표준(2020)에 실린 기본 슬롯 24개에 놓았고, 표의 기준 시각에서 지금 이 순간까지 궤도를 따라 움직여 놓았습니다. 우주 공간의 거리는 실제 비율 그대로입니다. 궤도 반지름은 지구 반지름의 4.17배로, 하늘에서와 같습니다. 위성 모형, 휴대폰, 빌딩 골목은 실제보다 훨씬 크게 그렸습니다. 그러지 않으면 보이지 않기 때문입니다.
측정은 서울시청에 있는 휴대폰이 합니다. 왼쪽 위 수치는 쓰고 있는 위성 수, 첫 신호가 도착하기까지 걸린 시간, 그 시간으로 구한 거리, 계산으로 찾아낸 휴대폰 시계 오차, 상대론 보정 상태, PDOP(위성 배치를 나타내는 수로 아래에서 설명합니다), 마지막 위치 오차를 보여 줍니다. 오른쪽 아래의 작은 휴대폰 화면에는 실제 위치가 십자로, 계산한 위치가 파란 점으로 찍힙니다. 오차가 커지면 축척이 40 m에서 수천 km까지 바뀝니다.
조작 탭에서는 위성을 1개에서 8개까지 고를 수 있고, 휴대폰 시계 오차를 0에서 1,000마이크로초까지 바꿀 수 있습니다. 상대론 보정을 끄거나, 휴대폰을 높은 빌딩 사이 골목에 세우거나, 하늘 한쪽에 몰린 위성만 쓰게 할 수도 있습니다. 순서대로 보기는 같은 조작을 차례대로 짚어 갑니다.
시간을 거리로 바꾸기
GPS 위성은 원자시계를 싣고 다니며 지금 위성의 시각이 몇 시인지, 위성이 어디에 있는지를 쉬지 않고 방송합니다. 전파는 빛의 속도, 초속 299,792,458 m로 달립니다. 그러니 신호가 언제 떠났는지 알고 언제 도착했는지 재면, 그 시간 차에 빛의 속도를 곱한 값이 위성까지의 거리가 됩니다.
숫자는 아주 작습니다. 머리 바로 위의 위성은 이 모형에서 지상 20,189 km 높이에 있고, 신호는 1,000분의 67.3초 만에 도착합니다. 지평선에 걸린 위성은 25,780 km 떨어져 있어서 86.0 ms가 걸립니다. 시간이 1마이크로초(100만분의 1초) 어긋나면 거리는 299.8 m 틀리고, 1나노초 어긋나면 30 cm 틀립니다. GPS에서 시계가 무엇보다 중요하고 위성에 원자시계를 싣는 까닭이 여기에 있습니다.
왼쪽 위 수치에는 지금 쓰는 첫 위성(하늘에서 가장 높은 위성)의 신호 도착 시간과 그 시간으로 구한 거리가 나옵니다.
구에서 원으로, 원에서 두 점으로
거리 하나만으로는 알 수 있는 것이 많지 않습니다. 휴대폰이 어떤 위성에서 21,000 km 떨어져 있다고 해도 어느 방향인지는 모릅니다. 그 거리만큼 떨어진 점은 모두 후보이고, 이 점들을 모으면 위성을 둘러싼 구가 됩니다. 두 번째 단계의 파란 껍질이 그 구입니다. 크기가 아주 큽니다. 반지름이 궤도 반지름과 비슷해서 지구를 통째로 감싸고 휴대폰을 지나갑니다.
위성이 하나 더 있으면 구도 하나 더 생깁니다. 겹치는 두 구는 원에서 만나고, 이 원을 흰 고리로 그렸습니다. 휴대폰은 이 원 위 어딘가에 있습니다. 원의 지름은 수천 km이고 지구 표면을 두 군데에서 지나갑니다.
세 번째 구는 이 원을 두 점에서 자릅니다. 이것이 삼변측량입니다. 측량사가 줄자로 하는 일과 같은 생각을 거리 셋으로, 3차원에서 하는 것입니다. 두 점 가운데 하나는 지표 가까이에 있고, 다른 하나는 멀리 우주에 있습니다. 모형에서 그 점은 휴대폰에서 약 27,600 km, 지면에서 약 26,900 km 위에 있습니다. 땅 위의 수신기는 이 점을 그냥 버립니다. 모형은 둘 다 보여 줍니다. 주황 공이 휴대폰이 고르는 점이고 회색 공이 나머지 답입니다.
넷째 위성이 필요한 까닭
휴대폰 시계가 위성 시계만큼 정확하다면 위성 셋으로 충분합니다. 그런데 그렇지 않습니다. 휴대폰은 작은 수정 진동자로 시간을 재고, 누구도 그 시계를 나노초 단위로 맞춰 주지 않습니다. 휴대폰 시계가 100 µs 빠르면 모든 신호가 100 µs 더 걸린 것처럼 보이고, 모든 거리가 30 km씩 길게 나옵니다. 세 구는 여전히 만나지만 엉뚱한 곳에서 만납니다.
네 번째 단계가 그 결과입니다. 시계 오차 100 µs에 위성이 셋이면 점이 실제 위치에서 수십 km 떨어진 곳에 찍힙니다. 이 글에서 확인한 시각(2026년 10월 17일 03:00 UTC)에는 28.9 km 빗나갔습니다. 시계 오차가 1 µs뿐이어도 288 m가 틀립니다.
해결책은 시계 오차를 미지수 하나로 더 놓는 것입니다. 위치에는 x, y, z 세 수가 필요하고 시계 오차가 넷째이니, 거리 넷, 다시 말해 위성 넷이 있어야 합니다. 요령은 이 시계 오차가 모든 위성에 똑같이 들어 있다는 데 있습니다. 모든 신호를 휴대폰 안의 시계 하나로 재기 때문입니다. 시계가 틀리면 네 구가 한 점에서 만나지 못하고, 네 구가 한 점에서 만나는 시계 값은 하나뿐입니다. 그 값을 찾으면 시계와 위치가 함께 맞춰집니다. 이렇게 수신기 시계 오차가 섞인 채로 잰 거리를 의사거리라고 부릅니다.
그래서 GPS 수신기는 아주 좋은 시계 노릇도 합니다. 위치를 한 번 풀면 GPS 시각을 1마이크로초보다 훨씬 작은 오차로 알게 되고, 통신망과 전력망이 이 시각을 씁니다.
휴대폰이 방정식을 푸는 방법
네 방정식은 직선 방정식이 아니어서 한 번에 답을 읽어 낼 공식이 없습니다. 수신기는 어림하고, 확인하고, 고치기를 되풀이합니다. 모형도 널리 쓰는 방법인 반복 최소제곱법(가우스–뉴턴 방법)을 씁니다.
- 처음 위치를 어림합니다. 모형은 쓰는 위성들의 한가운데 아래 지표면에서, 시계 오차 0으로 시작합니다.
- 위성마다 어림한 위치에서 계산한 거리와 실제로 잰 의사거리를 비교합니다.
- 어림한 위치를 x, y, z로 조금 옮기거나 시계를 조금 바꾸면 계산한 거리가 얼마나 바뀌는지 구합니다. 각 위성을 향한 단위 벡터와 시계 몫의 1이 그 값입니다.
- 차이를 가장 잘 없애는 작은 이동량을 풀어 적용하고, 다시 2번으로 돌아갑니다.
한 번 돌 때마다 오차가 크게 줄어듭니다. 거리가 정확하고 시계 오차가 100 µs일 때, 모형의 계산은 하루 동안 시험한 모든 시각에서 여섯 번 이내에 1 mm 안쪽으로 들어왔고, 시계 오차도 100.00 µs로 되찾았습니다. 위성이 다섯에서 여덟 개면 방정식이 미지수보다 많아지고, 최소제곱법은 모든 방정식에 가장 잘 맞는 점을 고릅니다. 넷으로 충분한데도 위성이 많을수록 좋은 까닭이 이것입니다. 같은 단계를 손으로도 계산해 같은 숫자가 나오는 것을 확인했습니다.
궤도의 시계는 하루 38.6 µs 빨리 갑니다
상대론은 위성 시계를 통해 들어옵니다. 두 효과가 서로 반대 방향으로 작용합니다. 중력이 센 곳의 시계일수록 느리게 가므로, 중력이 약한 20,200 km 위의 위성 시계는 땅 위 시계보다 빨리 갑니다. 궤도 반지름과 지구 질량으로 계산하면 하루 45.7 µs입니다. 움직이는 시계는 느리게 가는데, 초속 3.87 km에서는 하루 7.2 µs 늦어집니다. 둘을 합치면 하루 약 38.5 µs 빨라집니다.
GPS 인터페이스 규격 IS-GPS-200은 위성 시계의 진동수 차이를 −4.4647 × 10⁻¹⁰으로 정해 두었고, 이는 하루 38.6 µs입니다. 위성의 10.23 MHz 기준 신호는 10.2299999954326 MHz로 맞춰져 있어서 땅에서 보면 10.23 MHz가 됩니다. 하루 38.6 µs에 빛의 속도를 곱하면 거리로 하루 11.6 km입니다.
상대론 보정을 끄면 모형은 각 위성 시계가 마지막으로 맞춘 뒤 하루 38.6 µs씩 앞서 나가게 둡니다. 모형은 위성마다 하루 한 번, 서로 다른 시각에 시계를 맞춘다고 가정했습니다. 그래서 어느 순간에나 위성 시계끼리 최대 38.6 µs까지 어긋납니다. 모든 위성에 똑같이 들어 있는 시계 오차라면 넷째 미지수가 흡수하지만, 위성끼리 서로 다른 오차는 그렇게 풀리지 않아서 점이 km 단위로 떠돌아다닙니다. 확인한 시각에 위성 여덟 개로 계산한 오차는 2.7 km입니다. 오하이오 주립대학교 리처드 포그의 강의 자료도 같은 이야기를 합니다. 상대론 보정이 없으면 2분 만에 위치가 틀어지고, 오차가 하루 약 10 km씩 쌓인다고 합니다.
빌딩 반사와 위성 배치
하늘이 트인 곳에서는 휴대폰도 꽤 정확합니다. GPS.gov는 트인 하늘 아래 스마트폰의 일반적인 정확도를 반지름 4.9 m로 소개합니다. 우주에서 오는 신호 자체는 그보다 좋습니다. 미국 정부는 전 세계 평균 사용자 거리 오차(URE)를 95% 확률로 2.0 m 이하로 지키겠다고 약속했고, 2021년 4월 20일에 잰 값은 0.643 m였습니다. 나머지 오차는 대기, 수신기, 주변 환경에서 생깁니다.
도시는 어려운 곳입니다. 빌딩 골목을 켜면 휴대폰은 높이 30~50 m 건물 사이로 남북으로 난 폭 24 m 도로에 섭니다. 동쪽이나 서쪽 하늘 낮은 곳의 위성은 옥상 뒤로 가려집니다. 그 가운데 일부는 벽에 부딪혀 꺾인 신호로 휴대폰에 닿는데, 휴대폰은 반사된 신호와 곧장 온 신호를 구별하지 못합니다. 반사되면 길이 길어지므로 그 위성의 거리가 수십 m 길게 나옵니다. 이것을 다중 경로라고 하고, 사무실 빌딩 사이에서 지도 점이 이리저리 튀는 까닭이 이것입니다. 확인한 시각에 위성 여덟 개의 오차는 1.4 m에서 24 m로 늘었습니다.
위성의 배치도 중요합니다. 쓰는 위성이 하늘 한쪽에 몰려 있으면 구들이 얕은 각도로 만나서, 거리가 조금만 틀려도 만나는 점이 멀리 밀려납니다. 이를 나타내는 수가 정밀도 저하율(DOP)입니다. PDOP(위치 DOP)에 거리 오차를 곱하면 위치 오차가 됩니다. 고르게 흩어진 위성 넷은 PDOP가 2에서 3 정도이고, 위성 몰림을 켜서 서로 가까운 위성 넷을 쓰면 7이나 12까지 올라갑니다. 성능 표준은 고도각 5° 이상 위성으로 PDOP 6 이하를 전 세계 98% 이상에서 지키겠다고 약속합니다.
거리 넷에서 지도 위의 점까지
점이 찍히기 전에 휴대폰은 모형이 보여 주는 것보다 많은 일을 합니다. 먼저 각 위성의 신호를 찾아야 합니다. 신호는 주변 전파 잡음보다 약하고, 위성이 움직이는 탓에 주파수도 조금 밀려 있습니다. 그다음 위성이 방송하는 궤도 정보를 읽어야 하는데, 이 정보는 초당 50비트로 느리게 들어옵니다. 아무 정보 없이 시작하는 수신기는 그만큼 기다려야 합니다. 휴대폰은 대개 이동통신망에서 궤도 정보와 대략의 시각을 받아 두기 때문에 첫 위치가 훨씬 빨리 나옵니다.
계산 결과는 지구 중심 좌표의 x, y, z로 나오고, 휴대폰은 이를 위도, 경도, 높이로 바꿔 지도 앱에 넘깁니다. 지도는 점과 그 둘레의 옅은 원을 그립니다. 이 원은 점이 얼마나 틀릴 수 있는지에 대한 앱의 어림값입니다. 모형의 휴대폰 화면은 이 원을 HDOP에 2.5 m를 곱한 크기로 그립니다. 많은 휴대폰은 와이파이, 기지국, 움직임 센서 정보도 함께 써서, 터널 안에서도 점이 계속 움직입니다.
이 모든 일의 뒤에는 관제 부문이 있습니다. 콜로라도주 슈리버 우주군 기지의 주 관제소, 예비 주 관제소, 지휘·통제 안테나 11기, 감시국 16곳입니다. 감시국이 위성을 추적하면 주 관제소가 위성의 궤도와 시계 오차를 계산해 보정값을 올려 보냅니다. 덕분에 위성이 방송하는 위치와 시각이 계속 맞게 유지됩니다.
짧은 역사
GPS는 1973년 민간과 군의 공동 사업으로 시작했습니다. TRANSIT, TIMATION 같은 미국의 앞선 항법 연구를 하나로 묶은 것입니다. 첫 나브스타 위성은 1978년에 올라갔고, 위성 24개 체계는 1993년에 완전히 가동되었습니다. 2000년 5월까지는 선택적 가용성이라는 기능으로 민간 신호의 정확도를 일부러 떨어뜨렸습니다. 클린턴 대통령이 2000년 5월 1일 이를 끄라고 지시했고, 미국은 다시 쓰지 않겠다고 밝혔습니다. 2011년 6월에는 위성 배치를 넓혀 지금은 사실상 27개 슬롯으로 운영하며, 우주군은 위성 31개 정도를 띄워 두고 있습니다.
모형에서 단순하게 한 것
궤도는 기준 슬롯 위치에 놓은 원 궤도이고, 오늘 하늘의 실제 위성은 아닙니다. 우주군은 31개를 운영하지만 모형에는 24개만 있습니다. 지구는 WGS 84 타원체가 아니라 구로 그렸습니다. 신호가 떠나는 순간과 도착하는 순간을 같은 시각으로 보고, 70 ms 동안 지구가 자전하는 효과(사냑 보정)는 넣지 않았습니다. 트인 하늘 아래의 거리 오차는 위성마다 1~2 m 정도로 천천히 바뀌는 값으로 대신했습니다. 전리층 단추는 기울기를 가정한 얇은 층 하나의 지연을 더하고, 대류권은 넣지 않았습니다. 상대론을 끈 경우는 위성 시계를 서로 다른 시각에 하루 한 번 맞춘다고 가정한 것입니다. 실제 위성에는 궤도가 조금 찌그러진 데서 생기는 작은 주기적 상대론 효과도 있는데, 수신기는 IS-GPS-200의 공식으로 이를 보정합니다.
직접 확인하는 시간 계산
신호 전달 시간을 계산하기 편하게 67 ms로 가정합니다. 먼저 초로 바꾸면 0.067 s × 299,792,458 m/s = 20,086,094.686 m이며, 약 20,086 km입니다. 이것은 신호가 이동한 경로의 길이지 위성의 고도가 아닙니다. 같은 고도의 위성이라도 머리 바로 위에 있을 때보다 비스듬한 방향에 있을 때 경로가 더 깁니다. 반올림한 이 예는 표시창의 첫 번째 위성과 일치할 필요가 없습니다. 표시창의 거리를 재현하려면 그 위성의 전달 시간을 사용합니다.
시간 오차가 1 ns라면 0.000000001 s에 같은 광속을 곱한 0.299792458 m, 약 30 cm의 거리 오차가 생깁니다. 수신기가 여러 측정을 합치기 전의 값입니다. 지도 위 위치가 정확히 30 cm 움직인다는 뜻은 아닙니다. 개별 거리 오차가 수평·높이 오차로 바뀌는 정도는 위성 배치와 시계 오차 풀이에 따라 달라집니다. 벽 때문에 경로가 길어질 때도 마찬가지입니다.
오하이오주립대학교 해설은 하루 상대론 효과를 운동에 의한 −7 µs, 약한 중력에 의한 +45 µs로 반올림하여 설명합니다. 합은 하루 +38 µs입니다. 0.000038 s에 광속을 곱하면 11,392.113404 m, 하루 약 11.4 km의 거리 변화가 됩니다. 흔히 말하는 하루 약 10 km 오차는 이런 규모를 뜻합니다. 교육용 반올림값은 모형의 더 정밀한 시계 속도 설정을 대신하지 않습니다. 모든 위성이 똑같이 어긋나면 수신기가 공통 시계 오차로 흡수할 수도 있으므로, 이만큼의 위치 오차가 자동으로 생기는 것도 아닙니다. 위성 시계마다 다른 오차는 이렇게 상쇄되지 않습니다.
위성 배치가 오차를 키우는 이유
종이에 두 기준점까지의 거리로 원을 그린다고 생각합니다. 원이 큰 각도로 만나는 곳에서는 원을 조금 옮겨도 교점이 조금 움직입니다. 거의 접할 때는 같은 거리 변화로 교점이 멀리 이동합니다. 수신기는 공간 속 거리 곡면과 시계 미지수를 함께 다루는 비슷한 문제를 풉니다. DOP는 신호 세기가 아니라 위성 방향으로 이런 민감도를 나타냅니다.
거리 오차가 서로 독립이고 표준편차가 똑같이 2 m라고 가정합니다. PDOP가 2면 대략적인 공간 위치 불확실성은 4 m, PDOP가 6이면 12 m입니다. 곱셈을 설명하는 가정이지 성능 보증값이 아닙니다. PDOP에는 단위가 없습니다. HDOP는 수평, VDOP는 수직 좌표에 관한 값입니다. 위성은 지면 아래를 포함하여 골고루 둘러싸지 않고 위쪽에만 있으므로, 수평 위치가 좋아도 높이는 덜 확실할 수 있습니다.
위성을 더 쓰면 흔히 좋아지지만 개수만으로 결과를 알 수는 없습니다. 이미 쓰는 위성과 가까운 방향의 위성은 빈 하늘에 있는 위성보다 독립적인 방향 정보를 덜 보탭니다. 낮은 위성은 각도를 개선하면서도 대기 지연이나 반사를 늘릴 수 있습니다. 실제 수신기는 모든 거리를 동등하게 믿지 않고 가중치를 주거나 배제합니다. 모형의 위성 몰림 조작은 배치 효과를 분리하며 상용 수신기의 모든 선택 규칙을 구현하지 않습니다. PDOP 자체는 m 단위 실측 오차가 아니므로 위치 오차와 따로 비교합니다.
반사 신호가 답을 바꾸는 과정
반사 경로가 직선 경로보다 30 m 길다고 가정합니다. 광속으로 나누면 약 100 ns 늦게 도착합니다. 수신기는 이를 위성이 더 멀리 있다는 뜻으로 오인할 수 있습니다. 모든 건물에 붙는 고정 오차가 아니라 설명용 경로 차이입니다. 벽·위성·안테나의 위치에 따라 길이가 달라집니다. 가까운 반사와 먼 우회 경로만 수신되는 경우는 다른 측정 문제입니다.
직접 신호와 반사파가 함께 도착하면 합쳐진 파형이 도착 시간 추정을 왜곡합니다. 직접 신호가 완전히 막히면 간접 경로만 추적할 수도 있습니다. 오래 기다린다고 편향이 반드시 사라지지는 않습니다. 평균은 일부 무작위 잡음을 줄이지만 사라진 직선 경로를 복구하지 않습니다. 안테나·신호 처리·여러 주파수 관측이 도움이 되어도 모든 장애물 뒤에서 정확한 위치를 보장하지는 않습니다.
대기는 다른 지연을 만듭니다. 전리층의 자유 전자 때문에 주파수별 영향이 달라서 서로 다른 주파수를 비교하면 상당 부분 추정할 수 있습니다. 중성인 하층 대기의 지연은 별도로 다뤄야 합니다. 어느 쪽도 상대론이나 수신기 시계 오차와 같지 않습니다. GPS.gov는 대기·차폐·위성 배치·수신기 품질을 사용자 정확도와 방송 신호 정확도가 달라지는 이유로 설명합니다. 거리 조작은 단순화한 차폐·반사 실험이며 날씨나 전리층 예측 도구가 아닙니다. 추가된 거리를 보편적인 대기 오차 예산으로 읽으면 안 됩니다.
측량 수신기가 cm 수준에 도달하는 방법
항법 메시지는 시간과 궤도를 알려 주지만 전파에는 반복되는 반송파도 있습니다. 측량 수신기는 반송파 위상 변화를 일반적인 코드 거리보다 훨씬 정밀하게 잽니다. 다만 반복 파형에는 도착한 것이 몇 번째 주기인지 적혀 있지 않습니다. 이 정수 주기 미지수를 풀어야 정밀한 위치를 신뢰할 수 있습니다. 반복 무늬를 세밀하게 읽는 것과 절대 거리를 아는 것은 다릅니다.
RTK는 반송파 관측과 기준국 또는 네트워크의 보정값을 결합합니다. 위치를 아는 기준국은 이동 수신기와 상당 부분 같은 위성 오차를 봅니다. 관측을 비교하여 공통 오차를 줄입니다. 보정 통신은 현장 무선이나 인터넷을 이용할 수 있으며 위성 항법 방송과 별개입니다. 이동국이 보정 서비스로 자료를 전송한다고 해서 모든 휴대폰이 GPS 위성에 위치를 보낸다는 뜻은 아닙니다.
GPS.gov는 보강 시스템과 고급 수신기로 실시간 수 cm 측위가 가능하다고 설명합니다. 아무 휴대폰이나 위성을 더 기다리면 되는 것은 아닙니다. 반송파 추적, 적절한 안테나, 쓸 수 있는 기준 자료, 정수 미지수 해결이 모두 필요합니다. 나무·벽·보정 통신 단절·추적 중단으로 정밀 수신기도 덜 확실한 해로 돌아갈 수 있습니다. 측량 기록은 위도 소수점 자릿수뿐 아니라 해의 상태와 품질 검사도 기록합니다. 이 전시는 단순화한 의사거리를 풀며 기준국이나 반송파 정수 미지수 풀이가 없습니다. 파란 점은 일반 위치 풀이이지 RTK 정확도 주장이 아닙니다.
전 세계용 넷과 지역용 둘
하늘에는 GPS만 있는 것이 아닙니다. 러시아의 글로나스, 유럽연합의 갈릴레오, 중국의 베이더우도 지구 전체를 덮고, 일본의 QZSS는 동아시아와 오세아니아를 맡습니다. 한국도 지역용 체계 KPS를 만들고 있습니다. 전시의 조작 탭에서 체계를 하나씩 서울 하늘에 더해 보면 휴대폰이 쓸 수 있는 위성이 몇 기로 늘어나는지 보입니다.
| 체계 | 고도 | 경사 | 기본 위성 | 비고 |
|---|---|---|---|---|
| GPS | 20,200 km | 55° | 궤도면 6개에 24기 | 운용 31기(GPS.gov) |
| 글로나스 | 19,100 km | 64.8° | 궤도면 3개에 8기씩 24기 | 주기 11시간 15분 44초 |
| 갈릴레오 | 23,222 km | 56° | 궤도면 3개 | 2026년 10월 27일 사용 가능 28기(GSC) |
| 베이더우(BDS-3) | 21,528 km | 55° | 중궤도 24기, 경사 지구동기 3기, 정지 3기 | 정지궤도는 동경 80°, 110.5°, 140° |
| QZSS | 지구 중심에서 42,165 km인 8자 궤도 | 41° | 7기 계획 | 2018년부터 4기 서비스 |
| KPS | 경사 지구동기 5기, 정지 3기 | 공개 안 됨 | 8기 계획 | 첫 발사 2029년 |
고도가 서로 다른 것은 운영 기관마다 궤도가 되풀이되는 방식을 달리 골랐기 때문입니다. GPS 위성은 항성일 하루에 두 바퀴를 돌아서 땅 위 자취가 날마다 되풀이됩니다. 글로나스는 조금 낮게 11시간 15분 44초에 한 바퀴를 돕니다. 글로나스 정보분석센터는 이 주기 덕분에 궤도를 바로잡는 분사 없이도 궤도가 안정된다고 설명합니다. 갈릴레오는 넷 가운데 가장 높아 한 바퀴에 약 14시간이 걸립니다. 베이더우는 세 종류의 궤도를 섞습니다. 다른 체계처럼 중궤도를 돌고, 정지궤도 높이에도 위성을 둡니다. 그 가운데 3기는 적도 위에 멈춰 있고, 3기는 기울어진 지구동기궤도를 돌며 아시아 위에 8자를 그립니다.
QZSS는 기울어진 궤도를 한 걸음 더 밀고 나갑니다. 준천정 궤도는 약 41° 기울고 조금 찌그러진 타원(이심률 0.075)이며, 먼 끝이 북반구 위에 있습니다. 그래서 위성이 일본 위에서 느려지고 오랫동안 하늘 높이 머뭅니다. 도쿄 근처에서 보면 한 위성이 고도각 70° 이상에 8시간 동안 떠 있습니다. 3기가 번갈아 오므로 거의 늘 하나가 머리 위 가까이에 있고, 고층 빌딩 사이의 거리에는 바로 그런 위성이 필요합니다. 전시에서 QZSS를 켜면 서울 하늘 그림에서도 그 위성이 고도 60° 넘게 올라오는 것을 볼 수 있습니다.
체계가 늘어도 위치를 푸는 원리는 같습니다. 체계마다 자기 시각 기준을 따로 쓰기 때문에, 여러 체계를 섞는 수신기는 체계 하나마다 시계 미지수를 하나씩 더 풉니다. 전시의 비교도 그렇게 계산합니다. GPS, 글로나스, 갈릴레오, 베이더우, QZSS를 함께 쓰면 시계 미지수가 다섯 개입니다. 그래도 위성이 늘어난 효과가 더 큽니다. 서울 하늘의 한 시각을 계산해 보면 GPS만으로는 위성 8기에 PDOP가 2 가까이였고, 다섯 체계를 합치면 45기에 PDOP가 0.8 아래였습니다. 모형은 각 위성이 궤도 위 어디에서 출발하는지를 가정해서 놓기 때문에, 이 숫자는 오늘 실제 위성 위치가 아니라 하늘의 모양을 보여 줍니다.
KPS는 아직 계획입니다. 우주항공청은 2025년 9월 첫 위성의 발사 계약을 맺었고, 그 위성은 2029년 9월에 발사될 예정입니다. 2035년까지 경사 지구동기궤도 5기와 정지궤도 3기, 모두 8기를 올릴 계획입니다. 궤도 위치는 공개되지 않아서 전시는 KPS를 표에만 싣고 무대에는 그리지 않습니다.
오차 원인을 하나씩
오차 원인 칸에서는 주요 오차 원인을 켜고 끄며, 휴대폰이 그 순간 쓰는 위성으로 원인 하나만 있을 때의 오차를 막대로 그립니다. 오차가 수십 cm에서 수십 km까지 걸쳐 있어서 막대는 로그 눈금입니다.
전리층은 햇빛이 기체를 이온과 자유 전자로 쪼개 놓은 대기 위층입니다. 자유 전자는 신호의 부호를 40.3 × TEC / f² m만큼 늦춥니다. TEC는 신호가 지나는 길을 따라 단면 1 m²짜리 기둥 안에 든 전자 수이고, f는 주파수입니다. TEC 1단위는 1 m²당 전자 10¹⁶개이며, GPS L1 신호(1,575.42 MHz)를 0.162 m, 더 낮은 L5 신호(1,176.45 MHz)를 0.291 m 늦춥니다. 낮은 위성의 신호는 층을 비스듬히 지나서 더 많이 늦어집니다. 모든 위성이 똑같이 늦는다면 수신기는 그 지연을 그냥 시계 오차로 읽어 버립니다. 그래서 모형은 전자량이 위도 1°마다 4%씩 적도 쪽으로 늘어나게 가정했고, 지연의 일부가 위치 오차로 남습니다.
지연이 주파수에 따라 다르기 때문에 두 주파수를 받는 수신기는 지연을 잴 수 있습니다. L1과 L5를 묶은 전리층 제거 조합은 1차 지연을 지우지만, 수신기 자체 잡음을 약 2.6배로 키웁니다. 그래서 두 번째 주파수를 켜면 전리층이 잔잔할 때는 오차가 오히려 조금 커지고, 전리층이 요동칠 때는 크게 줄어듭니다. 미국 해양대기청 우주기상예보센터도 같은 이야기를 합니다. 단일 주파수 수신기는 평소 1 m 안팎이지만 강한 지자기 폭풍 때는 수십 m까지 틀릴 수 있고, 이중 주파수 수신기는 그 대부분을 지웁니다.
선택적 가용성은 일부러 넣은 오차였습니다. 2000년 5월까지 위성은 시계를 흔들어 민간 GPS가 최대 100 m까지 틀리게 했습니다. GPS.gov는 이 기능을 끈 날 민간 정확도가 약 10배 좋아졌고 GPS III 위성에는 이 기능이 없다고 적습니다. 모형의 선택적 가용성은 위성마다 약 30 m 크기로 천천히 흔들리는 값입니다. GPS.gov가 말하는 정도의 오차가 나오도록 고른 크기이며, 실제 흔들림 방식은 공개된 적이 없습니다.
나머지 단추는 안내 단계의 실험을 되풀이합니다. 빌딩 사이 반사, 한쪽 하늘에 몰린 위성, 휴대폰 시계를 믿고 위성 3개로 푼 위치입니다. 막대를 나란히 놓고 보면 크기 순서가 드러납니다. 수신기 잡음과 전리층은 몇 m, 반사는 수십 m, 선택적 가용성도 수십 m이고, 위성 3개로 푼 시계 오차는 km 단위입니다.
장애, 전파 방해, 태양 폭풍
위성항법은 체계 전체가 멈추기도 합니다. 2019년 7월 12일 갈릴레오 지상 설비에 고장이 나서 모든 위성의 항법·시각 서비스가 멈췄습니다. 유럽 GNSS 서비스센터는 01:50 UTC에 장애를 알렸고, 7월 17일에 복구를 공지했습니다. 그동안에도 수색·구조 기능은 계속 돌았습니다. 러시아의 글로나스는 1990년대 예산이 줄어든 뒤 2002년에 위성이 7기만 남아 러시아 땅에서도 쓰기 어려웠고, 연방 계획으로 다시 채워졌습니다.
전파 방해는 늘 있는 걱정입니다. GPS.gov는 가까운 대역의 전파, 일부러 또는 실수로 일으킨 전파 방해, 우주 날씨를 원인으로 꼽습니다. 미국에서는 방해기를 쓰는 것이 불법이고 연방통신위원회가 판매를 단속합니다. 지상 보정도 바뀌었습니다. 미국 전국 DGPS 서비스는 2020년 6월 30일 끝났습니다. 선택적 가용성이 영구히 없어지고 GPS III 위성이 올라가서 대부분의 사용자에게 필요 없어졌기 때문입니다. 정밀한 일은 이제 기준국망이 맡습니다. 미국 해양대기청의 상시 기준국망은 자료를 무료로 내놓아 측량사가 나중에 처리하면 몇 cm까지 맞출 수 있고, QZSS는 하늘에서 cm 수준 보정 정보를 보냅니다.
조작 탭의 기록 목록에는 1967년 소련의 첫 항법위성부터 계획 중인 KPS까지 위성항법의 사건과 쓰임 36가지가 출처 기관 페이지와 함께 실려 있습니다. 단추가 있는 항목은 무대를 바꿉니다. 체계 항목은 그 체계를 하늘에 더하고, 2000년 항목은 선택적 가용성을 켜며, 태양 폭풍 항목은 전리층을 키웁니다.
화면에서 설정 비교하기
상대론 보정은 켜고 거리와 위성 몰림은 끕니다. 위성 네 개를 선택하고 휴대폰 시계 오차만 바꿉니다. 수신기 시계 표시가 넣은 오차를 찾아내며 위치는 보정 전 거리로 예상한 것보다 실제 위치의 십자에 훨씬 가깝게 남습니다. 세 개로 줄여 반복하면 시계 방정식이 부족하여 변위가 커집니다. 광속 계산이 틀린 것이 아닙니다.
네 개로 되돌린 뒤 위성 몰림을 시험합니다. PDOP와 위치 오차를 기록하고 다른 설정을 유지한 채 몰림을 끕니다. 마지막으로 거리를 켜서 비교합니다. 단순화한 조작이 허용하는 한에서 측정 품질과 배치 변화를 구분하는 방법입니다. 현장 통제 실험과는 다릅니다. 위성이 계속 움직이므로 시간이 많이 떨어진 값은 같지 않을 수 있습니다. 재현하려면 시각도 기록합니다. 작은 휴대폰 지도는 축척도 바뀌므로 점 사이가 좁아 보인다고 오차가 줄었다고 판단하기 전에 숫자 축척을 비교합니다.
자주 묻는 질문
휴대폰에는 위성이 몇 개 필요한가요?
위치와 시각을 함께 풀려면 넷이 필요합니다. 위치에 셋, 휴대폰 시계 오차에 하나, 모두 네 개의 미지수가 있기 때문입니다. 셋으로는 높이나 시계를 안다고 가정할 때만 풀 수 있습니다. 실제 휴대폰은 다른 위성 항법 체계의 위성까지 포함해 훨씬 많은 위성을 잡습니다.
휴대폰이 위성에 무언가를 보내나요?
아닙니다. GPS는 한 방향으로만 통신합니다. 위성은 방송만 하고 휴대폰은 듣기만 합니다. 그래서 사용자가 아무리 많아도 함께 쓸 수 있고, 휴대폰 통신이 안 되는 곳에서도 위치가 나옵니다.
위성에는 원자시계가 필요한데 휴대폰은 왜 괜찮나요?
위성 시계들은 서로 몇 나노초 안으로 맞아야 합니다. 1나노초가 거리 30 cm이기 때문입니다. 휴대폰 시계의 오차는 듣고 있는 모든 위성에 똑같이 들어가므로 넷째 미지수로 풀 수 있고, 처음부터 정확할 필요가 없습니다.
상대론 보정이 정말 필요한가요?
필요합니다. 그 크기는 IS-GPS-200에 정해진 하루 38.6 µs이고, 위성 시계에 미리 반영되어 있습니다. 보정이 없으면 거리가 하루 약 11.6 km씩 틀어집니다.
도시에서는 왜 GPS가 잘 안 맞나요?
빌딩이 낮은 위성을 가리고, 다른 위성의 신호는 반사시킵니다. 반사된 신호는 늦게 도착해서 거리가 길게 나오는데, 휴대폰은 이를 쉽게 알아채지 못합니다. 보이는 위성이 줄면 배치도 나빠져서 PDOP가 커집니다.
GPS 위성은 얼마나 높이, 얼마나 빨리 도나요?
지상 약 20,200 km에서 항성일마다 두 바퀴, 11시간 58분에 한 바퀴씩 초속 약 3.87 km로 돕니다. 그래서 같은 위성이 하늘의 같은 자리에 날마다 약 4분씩 일찍 돌아옵니다.
파란 점 둘레의 원은 무엇인가요?
점이 얼마나 틀릴 수 있는지를 휴대폰이 어림한 값입니다. 보이는 위성이 적을 때, 위성 배치가 나쁠 때, 신호가 반사된 것처럼 보일 때 원이 커집니다.
PDOP가 크면 신호가 강한가요?
아닙니다. PDOP는 수신 전력이 아니라 배치를 나타냅니다. 거의 같은 방향에서 강한 신호가 여럿 와도 배치는 나쁠 수 있습니다.
평균을 내면 건물 반사가 사라지나요?
보장되지 않습니다. 무작위 잡음이 줄어도 지속적인 우회 경로는 거리를 계속 치우치게 합니다. 기다리기보다 열린 하늘이나 잘못된 측정의 배제가 중요할 수 있습니다.
모형이 RTK를 보여 주나요?
아닙니다. RTK에는 반송파 위상과 기준 보정이 필요합니다. 이 모형은 의사거리를 쓰며 기준국이 없으므로 표시 위치는 cm급 측량 결과가 아닙니다.
수신기가 GPS 말고 글로나스·갈릴레오·베이더우도 쓸 수 있나요?
그렇게 만든 수신기라면 씁니다. 국제 GNSS 서비스는 이 체계들을 모두 함께 추적하는 관측소를 530곳 넘게 운영합니다. 여러 체계를 섞는 수신기는 체계마다 시계 미지수를 하나씩 더 풀고, 늘어난 위성 덕분에 PDOP가 낮아집니다.
KPS는 무엇이고 언제 쓸 수 있나요?
한국형 위성항법시스템입니다. 첫 위성은 2029년 9월 발사 예정이고, 우주항공청은 2035년까지 위성 8기를 올려 한반도와 그 인근에 서비스할 계획입니다.
두 번째 주파수가 왜 전리층 오차를 지우나요?
전리층이 신호를 늦추는 양은 주파수에 따라 다릅니다(40.3 × TEC / f²). 같은 거리를 두 주파수로 재면 식이 두 개가 되어 수신기가 지연을 풀어낼 수 있습니다. 대신 수신기 잡음이 커집니다.
GPS를 정말 일부러 덜 정확하게 만들었나요?
그렇습니다. 2000년 5월 2일까지 선택적 가용성이 민간 신호를 흐려서 최대 약 100 m까지 틀릴 수 있었습니다. 대통령 지시로 꺼졌고, GPS III 위성에는 이 기능이 없습니다.
용어
- 의사거리: 신호 도착 시간으로 구했지만 수신기 시계 오차가 아직 섞여 있는 거리.
- 삼변측량: 위치를 아는 점들까지의 거리로 내 위치를 구하는 방법.
- 수신기 시계 오차: 수신기 시계가 GPS 시각과 다른 정도. 넷째 미지수로 풉니다.
- 궤도 슬롯: 궤도면과 그 궤도면 위의 자리로 정한 위성 배치의 기준 위치.
- 항성일: 별을 기준으로 지구가 한 바퀴 도는 시간, 23시간 56분 4초.
- 다중 경로: 벽 반사처럼 신호가 둘 이상의 길로 안테나에 닿는 현상.
- DOP, PDOP, HDOP: 정밀도 저하율. 위성 배치가 거리 오차를 위치 오차(3차원, 수평)로 몇 배 키우는지 나타냅니다.
- URE: 사용자 거리 오차. 우주에서 오는 신호 자체가 가진 거리 오차입니다.
- 관제 부문: 위성을 추적하고 궤도와 시계 정보를 올려 보내는 지상 시설.
- TEC: 총 전자 함량. 신호가 지나는 길을 따라 단면 1 m² 기둥 안에 든 자유 전자의 수.
- IGSO: 경사 지구동기궤도. 기울어진 면을 하루에 한 바퀴 돌며 땅 위에 8자를 그립니다.
- 선택적 가용성: 민간 GPS 정확도를 일부러 떨어뜨리던 기능. 2000년 5월에 꺼졌습니다.
출처
- GPS.gov, "Space Segment"(고도 약 20,200 km, 궤도면 6개, 슬롯 24개, 2011년 27개 슬롯 확장, 운영 위성 31개). https://www.gps.gov/space-segment (확인 2026-10-17)
- GPS.gov, "Control Segment"(슈리버 기지 주 관제소, 안테나 11기, 감시국 16곳). https://www.gps.gov/control-segment (확인 2026-10-17)
- GPS.gov, "GPS Accuracy"(스마트폰 4.9 m, URE 2.0 m 이하와 0.643 m, 다중 경로). https://www.gps.gov/gps-accuracy (확인 2026-10-17)
- GPS.gov, "Global Positioning System" 개요. https://www.gps.gov/gps (확인 2026-10-17)
- GPS.gov, "Selective Availability". https://www.gps.gov/selective-availability (확인 2026-10-17)
- GPS.gov, "GPS and Telling Time". https://www.gps.gov/gps-and-telling-time (확인 2026-10-17)
- 미국 국방부, "Global Positioning System Standard Positioning Service Performance Standard" 5판, 2020년 4월(표 3.2-1, 3.2-3, 3.8-1). https://www.gps.gov/sites/default/files/2025-07/2020-SPS-performance-standard.pdf (확인 2026-10-17)
- "IS-GPS-200N, Navstar GPS Space Segment/Navigation User Segment Interfaces"(§3.3.1.1 시계 진동수 차이 −4.4647 × 10⁻¹⁰, 항법 데이터 50 bps). https://www.gps.gov/sites/default/files/2025-07/IS-GPS-200N.pdf (확인 2026-10-17)
- NASA, "Global Positioning System"(1978년 첫 위성, 1993년 24개 체계 가동). https://www.nasa.gov/directorates/somd/space-communications-navigation-program/gps/ (확인 2026-10-17)
- 미국 연방항공청(FAA), "Global Positioning System (GPS)"(1973년 사업 시작). https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/gps (확인 2026-10-17)
- Richard Pogge, 오하이오 주립대학교, "Real-World Relativity: The GPS Navigation System". https://www.astronomy.ohio-state.edu/pogge.1/Ast162/Unit5/gps.html (확인 2026-10-17)
- Neil Ashby, "Relativity in the Global Positioning System", Living Reviews in Relativity 6, 1 (2003). https://link.springer.com/article/10.12942/lrr-2003-1 (확인 2026-10-17)
- NIST, "Speed of light in vacuum"(초속 299,792,458 m). https://physics.nist.gov/cgi-bin/cuu/Value?c (확인 2026-10-17)
- NASA 우주과학 데이터 센터, "Earth Fact Sheet"(평균 반지름 6,371 km). https://nssdc.gsfc.nasa.gov/planetary/factsheet/earthfact.html (확인 2026-10-17)
- 이 페이지의 계산: GM = 3.986004418 × 10¹⁴ m³/s², 궤도 반지름 26,559.8 km, 반복 해법과 DOP, 확인 시각 2026년 10월 17일 03:00 UTC, 수신기 북위 37.5665°, 동경 126.978°.
- GPS.gov, "GPS Modernization" (2000년 5월 선택적 가용성 해제, 정확도 약 10배 향상, GPS III에는 이 기능 없음). https://www.gps.gov/gps-modernization (확인 2026-10-27)
- GPS.gov, "Other Global Navigation Satellite Systems" (베이더우 35기, 글로나스 24기 이상, QZSS 7기 이상). https://www.gps.gov/other-global-navigation-satellite-systems-gnss (확인 2026-10-27)
- GPS.gov, "Augmentation Systems" (IGS 관측소 530곳 이상, NDGPS 2020년 6월 30일 종료). https://www.gps.gov/augmentation-systems (확인 2026-10-27)
- GPS.gov, "Spectrum and Interference"(전파 방해와 대책). https://www.gps.gov/spectrum-interference-issues (확인 2026-10-27)
- GLONASS Information and Analysis Center, "About GLONASS" (24기, 궤도면 3개, 64.8°, 19,100 km, 주기 11시간 15분 44초, 2002년 7기). https://glonass-iac.ru/en/about_glonass/ (확인 2026-10-27)
- ESA, "What is Galileo?" (23,222 km, 56°, 궤도면 3개, 2016년 12월 15일 초기 서비스). https://www.esa.int/Applications/Satellite_navigation/Galileo/What_is_Galileo (확인 2026-10-27)
- European GNSS Service Centre, "Constellation Information" (사용 가능 위성 28기). https://www.gsc-europa.eu/system-service-status/constellation-information (확인 2026-10-27)
- European GNSS Service Centre, NAGU 2019026 and 2019027 (2019년 7월 12~17일 갈릴레오 서비스 중단). https://www.gsc-europa.eu/notice-advisory-to-galileo-users-nagu-2019026 (확인 2026-10-27)
- China Satellite Navigation Office, "BeiDou Navigation Satellite System Open Service Performance Standard", 3.0판, 2021, §4.1(BDS-3 궤도 구성). http://en.beidou.gov.cn/SYSTEMS/Officialdocument/202110/P020211014595952404052.pdf (확인 2026-10-27)
- China Satellite Navigation Office, "System" (3단계 구축: 2000, 2012, 2020). http://en.beidou.gov.cn/SYSTEMS/System/ (확인 2026-10-27)
- Cabinet Office, Government of Japan, "Quasi-Zenith Satellite System Performance Standard (PS-QZSS-003)", 표 3.1-2, 3.1-3(준천정 궤도와 정지궤도 값). https://qzss.go.jp/en/technical/download/pdf/ps-is-qzss/ps-qzss-003.pdf (확인 2026-10-27)
- Cabinet Office, "Why is QZSS required today?" (2010년 9월 11일 QZS-1 발사, 2018년 11월부터 4기 서비스). https://qzss.go.jp/en/overview/services/sv02_why.html (확인 2026-10-27)
- Cabinet Office, "Orbit" (도쿄 근처에서 고도각 70° 이상 8시간). https://qzss.go.jp/en/technical/technology/orbit.html (확인 2026-10-27)
- Cabinet Office, "QZSS is Becoming a Seven-satellite Constellation"(7기 체계). https://qzss.go.jp/en/overview/services/seven-satellite.html (확인 2026-10-27)
- Cabinet Office, "Centimeter Level Augmentation Service (CLAS)"(cm 수준 보정). https://qzss.go.jp/en/overview/services/sv06_clas.html (확인 2026-10-27)
- Korea AeroSpace Administration, "KASA and SpaceX Join Forces for the First KPS Satellite Launch" (2025년 9월 30일, KPS 8기 2035년 구축 계획). https://www.kasa.go.kr/prog/bbsArticle/BBSMSTR_000000000041/view.do?bbsId=BBSMSTR_000000000041&nttId=B000000002274Uo9qE9 (확인 2026-10-27)
- NOAA Space Weather Prediction Center, "Space Weather and GPS Systems"(우주 날씨와 GPS 오차). https://www.swpc.noaa.gov/impacts/space-weather-and-gps-systems (확인 2026-10-27)
- NOAA National Geodetic Survey, "CORS Network"(상시 기준국망). https://geodesy.noaa.gov/CORS/ (확인 2026-10-27)
- Federal Aviation Administration, "Wide Area Augmentation System (WAAS)"(항공용 광역 보정). https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/waas (확인 2026-10-27)
함께 보면 좋은 전시
지금 떠 있는 인공위성
2026년 10월 20일 공개 목록에 오른 활동 위성은 16,768대였고, 셋 중 둘은 한 회사의 인터넷 위성이었습니다.
소행성 충돌 시뮬레이션으로 크레이터 크기 계산하기
애리조나에 있는 지름 1.2 km의 운석 구덩이는 지름이 수십 m밖에 안 되는 철 소행성 하나가 만들었습니다.
해시계는 어떻게 시간을 알려 줄까
서울의 해시계는 시계보다 반 시간쯤 늦게 갑니다. 한국 표준시를 정하는 자오선보다 8°쯤 서쪽에 있기 때문입니다.
계절은 왜 생길까
지구가 태양에 가장 가까워지는 때는 1월 첫 주, 북반구의 한겨울입니다.
달의 위상과 일식·월식은 왜 다를까
달은 29.5일마다 지구와 태양 사이를 지나가는데, 왜 일식은 매달 일어나지 않을까요?
아폴로 착륙지 여섯 곳을 걷기
달에서 눈높이 1.6 m로 보면 지평선이 약 2.4 km 앞에 있습니다. 고요의 기지부터 타우루스-리트로까지 아폴로 착륙지 여섯 곳을 모두 걸을 수 있습니다.