FIG. 74Comment ça marche
Géolocalisation par satellite : simulateur GPS interactif
Le signal GPS met environ 70 millièmes de seconde à descendre de 20 200 km jusqu’à votre téléphone, et une erreur d’un millionième de seconde vous déplace de 300 m.
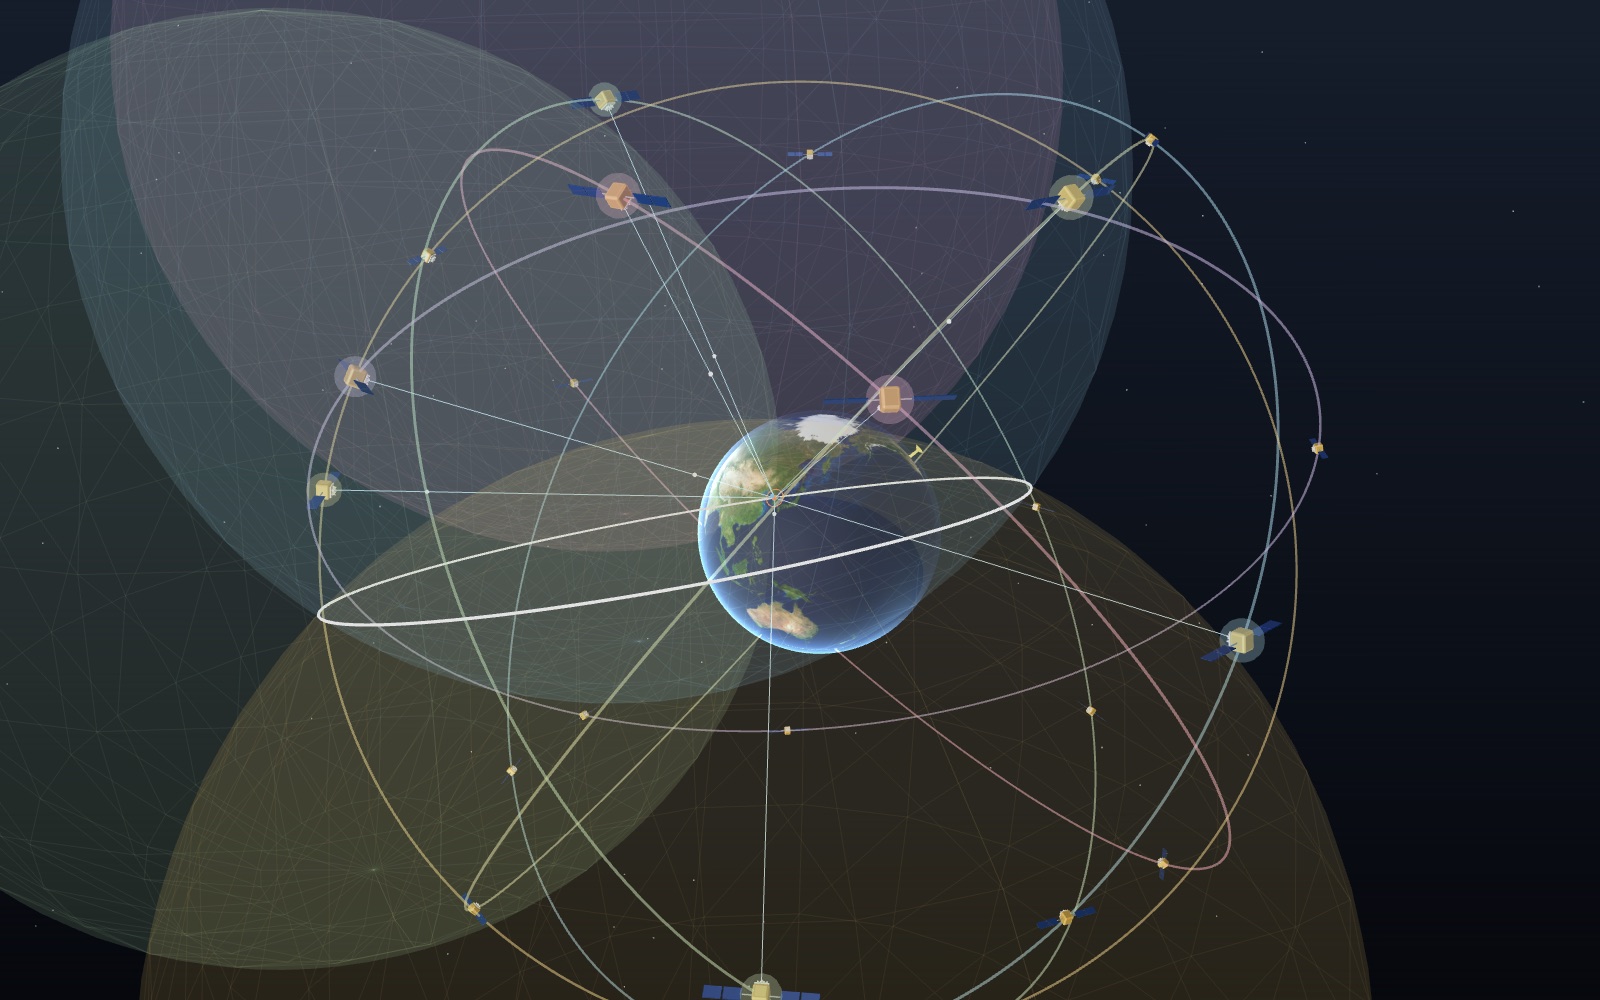
Cet appareil ne peut pas afficher le modèle 3D. Les étapes de la visite ci-dessous se lisent sous forme de texte.
1 / 8 24 satellites sur six plansChaque plan porte quatre satellites de référence à environ 20 200 km d’altitude, et chacun fait deux tours par jour. Le téléphone à Séoul voit à tout moment entre 5 et 10 des 24 emplacements. L’affichage et la carte du téléphone suivent les réglages.
Faites glisser pour tourner. Molette ou pincement pour zoomer.
Ce que montre le modèle
Ouvrez une application de cartes sur un téléphone : un point bleu apparaît, en général à quelques mètres de l’endroit où vous vous tenez. Le téléphone n’a demandé à personne où il était. Il a écouté quelques satellites qui passent à environ 20 200 km au-dessus de lui, chronométré leurs signaux et calculé sa position tout seul. Cette exposition suit ce calcul pas à pas.
La Terre est au centre et reste immobile, si bien que les six plans orbitaux tournent lentement autour d’elle, une fois par jour sidéral. Les satellites occupent les 24 emplacements de référence publiés dans la norme de performance du service de positionnement standard du GPS (2020), et ils se déplacent depuis leur position à l’époque de référence du tableau jusqu’à l’instant présent. Les distances dans l’espace sont à l’échelle : le rayon de l’orbite vaut 4,17 fois le rayon de la Terre, comme dans le ciel. Les modèles de satellites, le téléphone et le pâté de maisons sont dessinés beaucoup plus grands que nature, sinon ils seraient invisibles.
C’est un téléphone placé devant l’hôtel de ville de Séoul qui mesure. L’affichage en haut à gauche indique combien de satellites il utilise, combien de temps le premier signal a mis à arriver, la distance qui en découle, l’erreur d’horloge du téléphone telle que l’algorithme la trouve, le réglage de la relativité, le PDOP (un nombre qui décrit la géométrie des satellites, expliqué plus bas) et l’erreur de position finale. Le petit écran de téléphone en bas à droite marque la position réelle d’une croix et la position calculée d’un point bleu ; l’échelle passe de 40 m à des milliers de kilomètres quand l’erreur grandit.
Dans l’onglet « Réglages », vous pouvez choisir de un à huit satellites, régler l’erreur d’horloge du téléphone de 0 à 1000 microsecondes, désactiver la correction relativiste, placer le téléphone dans une rue entre de hauts immeubles et l’obliger à utiliser des satellites regroupés dans le ciel. La visite reprend ces mêmes réglages dans l’ordre.
Transformer un temps en distance
Chaque satellite GPS embarque des horloges atomiques et diffuse sans cesse l’heure à bord et sa propre position. Les ondes radio voyagent à la vitesse de la lumière, 299 792 458 m/s. Si le téléphone sait quand un signal est parti et remarque quand il est arrivé, l’écart multiplié par la vitesse de la lumière donne la distance au satellite.
Les nombres sont petits. Depuis un satellite à la verticale, à 20 189 km au-dessus du sol dans ce modèle, le signal met 67,3 millièmes de seconde. Depuis un satellite à l’horizon, à 25 780 km, il met 86,0 ms. Un décalage d’une microseconde (un millionième de seconde) représente 299,8 m de distance, et un décalage d’une nanoseconde, 30 cm. C’est pourquoi les horloges comptent plus que tout dans le GPS, et pourquoi les satellites embarquent des horloges atomiques.
L’affichage montre le temps de trajet du premier satellite utilisé, toujours le plus haut dans le ciel, et la distance qui en découle.
Une sphère, puis un cercle, puis deux points
Une distance seule dit très peu de chose. Le téléphone est à 21 000 km d’un satellite, mais dans quelle direction ? Tous les points situés à cette distance conviennent, et ensemble ils forment une sphère autour du satellite. C’est la coque bleue de la deuxième étape de la visite. Elle est immense : son rayon est proche de celui de l’orbite, de sorte que la sphère englobe la Terre et passe par le téléphone.
Un deuxième satellite donne une deuxième sphère. Deux sphères qui se chevauchent se coupent selon un cercle, dessiné en blanc. Le téléphone se trouve quelque part sur ce cercle, qui mesure des milliers de kilomètres de diamètre et traverse la Terre en deux endroits.
Une troisième sphère coupe le cercle en deux points. C’est la trilatération, la même idée que celle d’un géomètre avec son mètre ruban, mais avec trois distances en trois dimensions. L’un des deux points est proche de la surface de la Terre. L’autre est loin dans l’espace ; dans le modèle, il se trouve à environ 27 600 km du téléphone et à quelque 26 900 km au-dessus du sol. Un récepteur au sol l’écarte tout simplement. Le modèle montre les deux : la boule orange est celle que garderait un téléphone, la grise est l’autre solution.
Pourquoi le téléphone a besoin d’un quatrième satellite
Trois satellites suffiraient si l’horloge du téléphone valait celles des satellites. Ce n’est pas le cas. Un téléphone mesure le temps avec un petit cristal de quartz, et personne ne le règle à la nanoseconde près. Si l’horloge du téléphone avance de 100 µs, chaque signal semble avoir mis 100 µs de plus, et chaque distance est trop longue de 30 km. Les trois sphères se croisent toujours, mais au mauvais endroit.
La quatrième étape de la visite montre le résultat. Avec une erreur d’horloge de 100 µs et trois satellites, le point tombe à des dizaines de kilomètres de la position réelle ; à l’instant vérifié pour cette page (17 octobre 2026, 03:00 UTC), l’écart est de 28,9 km. Une erreur de 1 µs coûte encore 288 m.
La solution consiste à traiter l’erreur d’horloge comme une inconnue de plus. La position demande trois nombres (x, y et z) et l’erreur d’horloge en est un quatrième : le téléphone a donc besoin de quatre distances, donc de quatre satellites. L’astuce, c’est que l’erreur d’horloge est la même pour tous, puisqu’ils sont tous chronométrés par l’unique horloge du téléphone. Une horloge fausse empêche les quatre sphères de se rejoindre, et il n’existe qu’un seul réglage d’horloge pour lequel elles se croisent en un point unique. Trouver ce réglage fixe en même temps l’horloge et la position. Les distances qui contiennent encore l’erreur d’horloge inconnue s’appellent des pseudo-distances.
C’est aussi pourquoi un récepteur GPS est en même temps une très bonne horloge. Dès qu’il a une position, il connaît le temps GPS à une fraction de microseconde près, et c’est à cela que lui servent les réseaux de téléphonie et les réseaux électriques.
Comment le téléphone résout les équations
Les quatre équations ne sont pas linéaires : il n’existe pas de formule simple où lire la réponse. Le récepteur devine, vérifie et corrige. Le modèle utilise la méthode classique, les moindres carrés itératifs (Gauss–Newton) :
- Partir d’une estimation. Le modèle commence à la surface de la Terre, sous le milieu des satellites utilisés, avec une erreur d’horloge nulle.
- Pour chaque satellite, calculer la distance que prévoit l’estimation et la comparer à la pseudo-distance mesurée.
- Calculer comment les distances prévues changeraient si l’estimation bougeait un peu selon x, y ou z, ou si l’horloge changeait un peu. Ce sont les vecteurs unitaires dirigés vers chaque satellite, plus un 1 pour l’horloge.
- Trouver le petit déplacement qui efface le mieux les écarts, l’appliquer, puis recommencer.
Chaque itération réduit l’erreur dans une large proportion. Avec des distances exactes et une erreur d’horloge de 100 µs, l’algorithme du modèle arrive à moins d’un millimètre en six itérations au plus, à chaque instant testé sur une journée, et l’erreur d’horloge ressort à 100,00 µs. Avec cinq à huit satellites, il y a plus d’équations que d’inconnues, et les moindres carrés choisissent le point qui s’accorde le mieux avec toutes. C’est pourquoi davantage de satellites aident même quand quatre suffisent. Les mêmes étapes ont aussi été calculées à la main et donnent les mêmes nombres.
En orbite, les horloges avancent : 38,6 µs par jour
La relativité intervient par les horloges des satellites. Deux effets tirent en sens contraire. Une horloge plus profondément enfoncée dans un puits de gravité ralentit ; une horloge de satellite à 20 200 km d’altitude, où la gravité est plus faible, avance donc par rapport à une horloge au sol : 45,7 µs par jour d’après le rayon de l’orbite et la masse de la Terre. Une horloge en mouvement ralentit, et à 3,87 km/s cela retire 7,2 µs par jour. Au total, elle avance d’environ 38,5 µs par jour.
La spécification d’interface du GPS, IS-GPS-200, fixe le décalage de fréquence de l’horloge des satellites à −4,4647 × 10⁻¹⁰, soit 38,6 µs par jour. La référence de 10,23 MHz des satellites est réglée sur 10,2299999954326 MHz, afin qu’elle indique 10,23 MHz vue depuis le sol. Multipliées par la vitesse de la lumière, 38,6 µs par jour représentent 11,6 km de distance par jour.
Désactivez « Correction relativiste » et le modèle laisse chaque horloge de satellite gagner 38,6 µs par jour depuis son dernier réglage. Le modèle règle l’horloge de chaque satellite une fois par jour, à une heure différente, si bien qu’à tout moment elles peuvent différer entre elles de 38,6 µs au plus. Une erreur commune serait absorbée par la quatrième inconnue, mais des horloges en désaccord entre elles ne peuvent pas être corrigées ainsi, et le point dérive de plusieurs kilomètres. À l’instant vérifié, l’erreur avec huit satellites est de 2,7 km. Les notes de cours de Richard Pogge, à l’université d’État de l’Ohio, le disent simplement : sans les corrections relativistes, une position serait fausse en moins de deux minutes, et l’erreur augmenterait d’environ 10 km par jour.
Immeubles, réflexions et géométrie des satellites
Sous un ciel dégagé, un téléphone se débrouille bien. GPS.gov indique une précision typique de 4,9 m (16 ft) de rayon pour un smartphone en terrain découvert. Le signal venu de l’espace fait mieux : le gouvernement s’engage sur une erreur de distance utilisateur moyenne mondiale ne dépassant pas 2,0 m pendant 95 % du temps, et la valeur mesurée le 20 avril 2021 était de 0,643 m. Le reste de l’erreur vient de l’atmosphère, du récepteur et de l’environnement.
Les villes sont le cas difficile. Activez « Rue entre de hauts immeubles » : le téléphone se retrouve dans une rue nord-sud de 24 m de large, entre des immeubles de 30 à 50 m. Les satellites bas à l’est ou à l’ouest sont cachés derrière les toits. Certains atteignent malgré tout le téléphone en rebondissant sur un mur, et le téléphone ne sait pas distinguer un signal réfléchi d’un signal direct. Le rebond allonge le trajet, et la distance correspondante est trop longue de plusieurs dizaines de mètres. C’est le multitrajet, et c’est pourquoi le point de la carte saute d’un endroit à l’autre entre les tours de bureaux. À l’instant vérifié, l’erreur avec huit satellites passe de 1,4 m à 24 m.
La géométrie compte aussi. Si tous les satellites utilisés se trouvent dans la même partie du ciel, leurs sphères se croisent sous des angles très fermés, et une petite erreur sur n’importe quelle distance déplace le point de croisement très loin. Le nombre qui mesure cela est la dilution de précision. Le PDOP (DOP de position) multiplie l’erreur de distance pour donner l’erreur de position. Quatre satellites bien répartis donnent un PDOP d’environ 2 à 3 ; activez « Satellites regroupés » et quatre satellites proches les uns des autres peuvent donner 7 ou 12. La norme de performance promet un PDOP de 6 ou moins, avec un angle de masque de 5°, sur au moins 98 % du globe.
De quatre distances à un point sur la carte
Avant que le point n’apparaisse, le téléphone en fait plus que ce que montre le modèle. Il doit d’abord trouver le signal de chaque satellite, plus faible que le bruit radio qui l’entoure et décalé en fréquence par le mouvement du satellite, puis lire les données d’orbite que diffuse chaque satellite. Ces données arrivent à seulement 50 bits par seconde, si bien qu’un récepteur qui part de zéro doit les attendre. Un téléphone reçoit en général l’aide du réseau mobile, qui lui fournit les données d’orbite et une heure approximative, et la première position arrive beaucoup plus vite.
La position sort sous la forme x, y et z dans un repère centré sur la Terre, que le téléphone convertit en latitude, longitude et altitude avant de la transmettre à l’application de cartes. La carte dessine le point et un cercle pâle autour de lui, l’estimation propre à l’application de l’erreur possible du point. L’écran de téléphone du modèle trace ce cercle à partir du HDOP multiplié par 2,5 m. Beaucoup de téléphones combinent aussi le Wi-Fi, les antennes-relais et les capteurs de mouvement, et c’est pourquoi le point continue d’avancer dans un tunnel.
Derrière tout cela se trouve le segment de contrôle : une station de contrôle principale à la base de la Space Force de Schriever, au Colorado, une station de contrôle principale de secours, 11 antennes de commande et de contrôle et 16 stations de surveillance. Les stations de surveillance suivent les satellites, et la station de contrôle principale calcule leurs orbites et les erreurs de leurs horloges puis leur envoie des corrections, pour que les positions et les heures diffusées par les satellites restent justes.
Brève histoire
Le programme a commencé en 1973 comme projet commun civil et militaire, réunissant des travaux américains de navigation antérieurs comme TRANSIT et TIMATION. Le premier satellite Navstar a été lancé en 1978, et le système à 24 satellites est devenu pleinement opérationnel en 1993. Jusqu’en mai 2000, le signal public était volontairement dégradé par une fonction appelée disponibilité sélective ; le président Clinton a ordonné de la désactiver le 1er mai 2000, et les États-Unis ont déclaré qu’ils ne l’utiliseraient plus. En juin 2011, la constellation a été étendue pour fonctionner désormais avec 27 emplacements, et la Space Force maintient environ 31 satellites en service.
Ce que le modèle laisse de côté
Les orbites sont des cercles placés aux emplacements nominaux, pas les satellites réels d’aujourd’hui, et il y en a 24 là où la Space Force en exploite 31. La Terre est une sphère et non l’ellipsoïde WGS 84. Le signal est traité comme s’il arrivait à l’instant même où il part, sans la rotation de la Terre pendant le trajet de 70 ms (la correction de Sagnac). Les erreurs de distance sous ciel dégagé sont un substitut lissé d’un ou deux mètres par satellite, auquel l’interrupteur ionosphérique ajoute un retard simple à une couche avec un gradient supposé ; la troposphère reste exclue. Le cas sans relativité suppose des réglages d’horloge quotidiens à des heures échelonnées ; les vrais satellites ont aussi un petit terme relativiste périodique dû à leurs orbites légèrement elliptiques, que les récepteurs corrigent avec une formule d’IS-GPS-200.
Un calcul de temps à vérifier
Prenez un temps de propagation volontairement arrondi à 67 ms. Convertissez-le en secondes avant de multiplier : 0,067 s × 299 792 458 m/s = 20 086 094,686 m, soit environ 20 086 km. C’est la longueur du trajet du signal, pas l’altitude du satellite. À altitude égale, un satellite éloigné du zénith présente un trajet oblique plus long qu’un satellite à la verticale du récepteur. Cet exemple arrondi ne doit donc pas nécessairement correspondre au premier satellite de l’affichage. Utilisez son temps affiché pour retrouver sa propre distance.
Considérez maintenant une erreur de retard de 1 ns. Le produit de 0,000000001 s par la même vitesse donne 0,299792458 m, environ 30 cm. C’est une erreur de distance avant combinaison des mesures, pas la garantie d’un déplacement final de 30 cm sur la carte. La géométrie des satellites et la résolution de l’horloge déterminent comment ces erreurs deviennent des erreurs horizontales ou de hauteur. Cette distinction vaut aussi lorsqu’un mur allonge le trajet.
L’explication de l’université d’État de l’Ohio arrondit les contributions relativistes quotidiennes à −7 µs pour le mouvement et +45 µs pour la gravité plus faible. Leur somme est +38 µs par jour. Multiplier 0,000038 s par la vitesse de la lumière donne 11 392,113404 m, soit environ 11,4 km de dérive quotidienne de distance. C’est l’ordre de grandeur de l’erreur d’environ 10 km par jour souvent citée. Ces valeurs pédagogiques arrondies ne remplacent pas le réglage plus précis du modèle. Un décalage commun à tous les satellites ne produit pas non plus automatiquement cette erreur de position : le récepteur peut l’absorber dans son inconnue d’horloge. Les différences entre horloges satellitaires empêchent cette compensation simple.
Pourquoi la géométrie multiplie l’erreur
Imaginez deux cercles tracés sur papier pour trouver une position à partir des distances à deux repères. Si leur angle de croisement est grand, déplacer légèrement un cercle déplace peu l’intersection. S’ils se touchent presque, la même variation de distance peut beaucoup la déplacer. Le récepteur traite la version spatiale de ce problème, avec des surfaces de distance et une inconnue d’horloge supplémentaire. DOP décrit cette sensibilité à partir des directions des satellites, et non de la puissance de leurs signaux.
Supposons des erreurs de distance indépendantes, de même écart-type de 2 m. Avec un PDOP de 2, l’incertitude spatiale combinée est approximativement 4 m ; avec un PDOP de 6, elle atteint 12 m. Ce sont des hypothèses pour expliquer la multiplication, pas des garanties mesurées. PDOP est sans dimension. HDOP concerne les coordonnées horizontales, VDOP la verticale. Un téléphone peut avoir une bonne position horizontale mais une hauteur moins certaine, car les satellites disponibles sont tous au-dessus de lui et ne l’entourent pas uniformément dans toutes les directions.
Ajouter un satellite aide souvent, mais leur nombre seul ne donne pas le résultat. Un satellite proche de ceux déjà utilisés apporte moins d’information directionnelle indépendante qu’un satellite dans une partie dégagée du ciel. Inversement, un satellite très bas peut améliorer les angles tout en subissant davantage de retard atmosphérique ou de réflexions. Les vrais récepteurs peuvent pondérer ou rejeter les observations au lieu de faire autant confiance à toutes les distances. La commande de regroupement isole l’effet géométrique, sans reproduire toutes les règles d’un récepteur commercial. Comparez séparément PDOP et erreur de position : un facteur géométrique n’est pas une erreur mesurée en mètres.
Ce qu’un signal réfléchi change au résultat
Supposons un trajet réfléchi plus long de 30 m que le trajet direct. Diviser par la vitesse de la lumière donne un retard supplémentaire d’environ 100 ns. Le récepteur peut l’interpréter comme une distance accrue au satellite. C’est une différence de trajet illustrative, pas une pénalité fixe pour chaque bâtiment. La longueur dépend des positions du mur, du satellite et de l’antenne. Une réflexion proche et un signal reçu uniquement après un long détour posent des problèmes de mesure différents, bien que fréquents tous deux dans les rues bordées de hauts immeubles.
Lorsque le signal direct et une copie réfléchie atteignent l’antenne, leur combinaison peut fausser l’estimation de l’instant d’arrivée. Si le signal direct est totalement bloqué, le récepteur peut suivre un trajet indirect. Attendre plus longtemps ne supprime pas forcément ces biais. La moyenne réduit certains bruits variables, mais ne révèle pas un trajet direct absent. La conception de l’antenne, le traitement et l’observation de plusieurs fréquences peuvent aider, sans garantir une position précise derrière chaque obstacle.
L’atmosphère produit un autre retard. Les électrons libres de l’ionosphère rendent son effet dépendant de la fréquence ; comparer plusieurs fréquences permet d’en estimer une grande partie. La basse atmosphère neutre retarde aussi le signal et demande un traitement distinct. Aucun de ces retards ne se confond avec la relativité ou le biais d’horloge du récepteur. GPS.gov cite l’atmosphère, les obstructions, la géométrie et la qualité du récepteur parmi les raisons qui distinguent précision utilisateur et précision du signal diffusé. La commande de rue est une expérience simplifiée d’obstruction et de réflexion, pas un outil de prévision météorologique ou ionosphérique. Ses mètres supplémentaires ne constituent pas un budget universel d’erreur atmosphérique.
Comment les récepteurs topographiques atteignent les centimètres
Le message de navigation fournit temps et orbite, mais l’onde comporte aussi une porteuse périodique. Un récepteur topographique mesure ses variations de phase bien plus finement qu’une distance ordinaire fondée sur le code. La difficulté vient de ce que l’onde répétitive n’indique pas quel cycle entier est arrivé à l’antenne. Il faut résoudre ce nombre entier inconnu pour que la mesure fine permette une position précise fiable. Lire finement un motif répété n’équivaut pas à connaître une distance absolue.
Le positionnement cinématique en temps réel, RTK, combine phase de porteuse et corrections d’une station de référence ou d’un réseau. Une station de position connue observe beaucoup des mêmes erreurs satellitaires que le récepteur mobile. Comparer les observations annule une grande partie des erreurs communes. La liaison de correction utilise une radio locale ou internet et reste distincte de la diffusion de navigation satellitaire. Un mobile qui envoie des données à un service de correction ne prouve pas que tous les téléphones envoient leur position aux satellites GPS.
Selon GPS.gov, les systèmes d’augmentation et les récepteurs haut de gamme permettent un positionnement en temps réel à quelques centimètres. Cela ne signifie pas qu’un téléphone quelconque atteigne cette précision en attendant davantage de satellites. Suivi de porteuse, antenne adaptée, références utilisables et ambiguïtés résolues sont nécessaires. Arbres, murs, coupure de correction ou perte de suivi peuvent ramener un récepteur précis à une solution moins certaine. Un rapport topographique indique donc l’état de la solution et les contrôles de qualité, pas seulement les décimales de latitude. Cette exposition résout des pseudo-distances simplifiées, sans station de référence ni résolution d’ambiguïtés de porteuse. Son point bleu illustre une solution ordinaire, pas une précision RTK.
Quatre systèmes mondiaux et deux régionaux
Le GPS n’est pas seul dans le ciel. Le GLONASS russe, Galileo de l’Union européenne et le BeiDou chinois couvrent aussi toute la Terre, tandis que le QZSS japonais dessert l’Asie orientale et l’Océanie. La Corée construit son système régional, KPS. L’onglet « Réglages » permet d’ajouter chacun au ciel de Séoul pour voir combien de satellites le téléphone pourrait utiliser.
| Système | Altitude | Inclinaison | Satellites nominaux | Remarques |
|---|---|---|---|---|
| GPS | 20 200 km | 55° | 24 sur six plans | 31 opérationnels (GPS.gov) |
| GLONASS | 19 100 km | 64,8° | 24 sur trois plans de huit | période de 11 h 15 min 44 s |
| Galileo | 23 222 km | 56° | trois plans | 28 utilisables au 27 octobre 2026 (GSC) |
| BeiDou (BDS-3) | 21 528 km | 55° | 24 MEO, 3 IGSO, 3 GEO | GEO à 80° E, 110,5° E, 140° E |
| QZSS | orbite en huit, à 42 165 km du centre | 41° | 7 prévus | quatre en service depuis 2018 |
| KPS | 5 inclinés, 3 géostationnaires | non publiée | 8 prévus | premier lancement en 2029 |
Les altitudes diffèrent parce que chaque opérateur a choisi un autre cycle de répétition. Un satellite GPS fait deux tours par jour sidéral : sa trace au sol se répète chaque jour. GLONASS, un peu plus bas, fait un tour en 11 h 15 min 44 s ; le centre d’information et d’analyse GLONASS indique que cette période stabilise les orbites sans impulsions correctrices. Galileo est le plus haut des quatre et met environ 14 heures par tour. BeiDou mêle trois types d’orbite : des orbites terrestres moyennes, comme les autres, et des satellites à l’altitude géostationnaire. Trois restent au-dessus de l’équateur et trois parcourent des orbites géosynchrones inclinées, traçant un huit au-dessus de l’Asie.
QZSS exploite davantage l’inclinaison. Ses orbites quasi zénithales sont inclinées d’environ 41° et légèrement elliptiques (excentricité de 0,075), leur extrémité lointaine étant au-dessus de l’hémisphère Nord. Le satellite ralentit donc au-dessus du Japon et reste haut dans le ciel pendant des heures : près de Tokyo, l’un reste huit heures au-dessus de 70° de hauteur. Trois se relaient, pour qu’un satellite soit presque toujours près du zénith, ce dont a besoin une rue bordée de hauts immeubles. Dans l’exposition, activez QZSS pour voir l’un de ses satellites dépasser aussi 60° dans la vue du ciel de Séoul.
Multiplier les systèmes ne change pas le principe du calcul. Chaque système garde sa propre échelle de temps : un récepteur qui les combine résout un décalage d’horloge supplémentaire par système. La comparaison du modèle fait de même ; avec GPS, GLONASS, Galileo, BeiDou et QZSS, elle utilise cinq inconnues d’horloge. Malgré cela, les satellites supplémentaires aident. À un instant d’exemple à Séoul, le modèle comptait 8 satellites GPS avec un PDOP proche de 2, contre 45 satellites des cinq systèmes avec un PDOP inférieur à 0,8. Il place les satellites sur leur orbite avec une phase initiale supposée : ces nombres décrivent la géométrie du ciel, pas leurs positions réelles d’aujourd’hui.
KPS reste un projet. L’agence aérospatiale coréenne KASA a signé en septembre 2025 un contrat pour lancer le premier satellite en septembre 2029. Elle prévoit huit satellites d’ici 2035 : cinq géosynchrones inclinés et trois géostationnaires. Les positions orbitales ne sont pas publiées ; l’exposition présente donc KPS dans le tableau sans le dessiner.
Isoler les sources d’erreur
Le panneau « Sources d’erreur » active ou désactive les grandes causes et trace une barre pour chacune seule, avec les satellites utilisés par le téléphone à cet instant. L’échelle est logarithmique, car les erreurs vont de dizaines de centimètres à des dizaines de kilomètres.
L’ionosphère est la couche supérieure de l’atmosphère où la lumière solaire sépare les gaz en ions et en électrons libres. Ces électrons retardent le code du signal de 40,3 × TEC / f² mètres. TEC est le nombre d’électrons dans une colonne d’un mètre carré de section le long du trajet et f est la fréquence. Une unité TEC vaut 10¹⁶ électrons par mètre carré : elle retarde le signal GPS L1 (1 575,42 MHz) de 0,162 m et le signal L5, plus bas en fréquence (1 176,45 MHz), de 0,291 m. Un signal venant d’un satellite bas traverse la couche en biais et accumule davantage de retard. Si tous les satellites étaient retardés pareil, le récepteur lirait simplement un décalage d’horloge. Le modèle suppose donc que le nombre d’électrons augmente de 4 % par degré de latitude vers l’équateur, afin qu’une partie du retard reste dans la position.
Le retard dépend de la fréquence : un récepteur à deux fréquences peut donc le mesurer. La combinaison sans effet ionosphérique de L1 et L5 annule le retard du premier ordre, au prix d’un bruit propre du récepteur multiplié par environ 2,6. C’est pourquoi la deuxième fréquence peut augmenter légèrement l’erreur sous une ionosphère calme, mais la réduire fortement quand elle est perturbée. Le centre de prévision de la météo spatiale de la NOAA décrit ce même compromis : les récepteurs monofréquences sont précis à environ un mètre au calme, une forte tempête géomagnétique peut porter l’erreur à des dizaines de mètres et les récepteurs bifréquences en retirent l’essentiel.
La disponibilité sélective était une erreur délibérée. Jusqu’en mai 2000, les satellites faisaient osciller leurs horloges pour que les mesures civiles puissent s’écarter de 100 m. Selon GPS.gov, la précision civile s’est améliorée d’environ un facteur dix le jour de la désactivation, et les satellites GPS III sont construits sans cette fonction. Le modèle utilise une oscillation lente d’environ 30 m par satellite, choisie pour produire des erreurs de l’ordre de celles décrites par GPS.gov. Ce n’est pas le véritable motif de modulation, qui n’a jamais été publié.
Les autres interrupteurs reprennent les expériences de la visite : réflexions entre immeubles, satellites regroupés dans une zone du ciel et calcul avec trois satellites en faisant confiance à l’horloge du téléphone. Les barres côte à côte montrent les ordres de grandeur. Le bruit du récepteur et l’ionosphère se comptent en mètres, les réflexions et la disponibilité sélective en dizaines de mètres ; l’erreur d’horloge avec seulement trois satellites se compte en kilomètres.
Pannes, interférences et tempêtes
La navigation par satellite peut aussi tomber en panne comme système. Le 12 juillet 2019, une défaillance de l’infrastructure au sol de Galileo a arrêté les services de navigation et de temps de tous ses satellites. Le Centre de services GNSS européen a annoncé la panne à 01:50 UTC et le rétablissement le 17 juillet. La recherche et le sauvetage ont fonctionné sans interruption. Le GLONASS russe était tombé à sept satellites en 2002 après les baisses de financement des années 1990, trop peu même pour le territoire russe, avant qu’un programme fédéral le reconstruise.
Les interférences radio restent un problème constant. GPS.gov cite les émissions des bandes voisines, le brouillage volontaire ou involontaire et la météo spatiale. Aux États-Unis, l’emploi de brouilleurs est illégal et la Federal Communications Commission agit contre leur vente. Les compléments au sol ont aussi changé : le service américain national de GPS différentiel a cessé le 30 juin 2020, car la fin définitive de la disponibilité sélective et les nouveaux satellites GPS III le rendaient inutile pour la plupart des usagers. Les réseaux de référence assurent maintenant le travail précis. Le réseau de stations permanentes de la NOAA publie des données gratuites permettant aux géomètres d’atteindre quelques centimètres après traitement, tandis que QZSS diffuse des corrections centimétriques depuis le ciel.
Le catalogue de l’onglet « Réglages » rassemble 36 événements et usages de la navigation par satellite, du premier satellite soviétique en 1967 au projet KPS, avec pour chacun la page de l’organisme source. Les entrées munies d’un bouton modifient le modèle : une entrée de système l’ajoute au ciel, celle de 2000 active la disponibilité sélective et celle des tempêtes augmente l’ionosphère.
Comparer les réglages à l’écran
Activez la correction relativiste et désactivez la rue et le regroupement. Choisissez quatre satellites, puis changez seulement l’erreur d’horloge du téléphone. L’affichage de l’horloge du récepteur devrait retrouver le décalage ajouté, tandis que la position reste bien plus proche de la croix réelle que ne le laisserait penser une distance non corrigée. Revenez à trois satellites et recommencez. L’équation d’horloge manquante explique le déplacement accru ; le calcul à partir de la vitesse de la lumière n’est pas en faute.
Rétablissez quatre satellites avant d’essayer le regroupement. Notez PDOP et erreur de position, puis désactivez le regroupement sans autre changement. Enfin, activez la rue et comparez. Cela distingue qualité des mesures et géométrie autant que le permettent ces commandes simplifiées. Ce n’est pas un relevé de terrain contrôlé : les satellites continuent de bouger, et des lectures très éloignées dans le temps peuvent différer. Notez l’heure pour répéter une observation. La petite carte change aussi d’échelle ; comparez sa valeur numérique avant de conclure qu’un écart visuel réduit signifie une erreur moindre.
Questions
De combien de satellites un téléphone a-t-il besoin ?
Quatre pour la position et l’heure, car il y a quatre inconnues : trois pour la position et une pour l’erreur d’horloge du téléphone. Avec trois, cela ne marche que s’il suppose son altitude ou son horloge. Les téléphones en suivent normalement beaucoup plus, souvent aussi issus d’autres systèmes de satellites.
Mon téléphone envoie-t-il quelque chose aux satellites ?
Non. Le GPS fonctionne dans un seul sens. Les satellites émettent et le téléphone ne fait qu’écouter : c’est pourquoi un nombre illimité d’utilisateurs peut partager le système, et pourquoi il fonctionne sans réseau mobile.
Pourquoi les satellites ont-ils besoin d’horloges atomiques et pas mon téléphone ?
Les horloges des satellites doivent s’accorder entre elles à quelques nanosecondes près, car chaque nanoseconde représente 30 cm de distance. L’erreur d’horloge du téléphone est la même pour tous les satellites qu’il entend : elle peut donc être calculée comme quatrième inconnue et n’a pas besoin d’être bonne au départ.
La correction relativiste est-elle vraiment nécessaire ?
Oui. L’effet net est de 38,6 µs par jour, fixé dans IS-GPS-200, et il est intégré aux horloges des satellites. Sans elle, les distances dériveraient d’environ 11,6 km par jour.
Pourquoi le GPS est-il moins bon en ville ?
Les immeubles masquent les satellites bas et réfléchissent les signaux des autres. Un signal réfléchi arrive en retard, donc sa distance est trop longue, et le téléphone a du mal à s’en apercevoir. Moins de satellites visibles signifie aussi une moins bonne géométrie et un PDOP plus élevé.
À quelle altitude sont les satellites GPS et à quelle vitesse vont-ils ?
À environ 20 200 km au-dessus du sol. Ils font deux tours par jour sidéral, un toutes les 11 heures 58 minutes, à environ 3,87 km/s, si bien qu’un satellite revient au même endroit du ciel environ quatre minutes plus tôt chaque jour.
Pourquoi le point bleu est-il entouré d’un cercle ?
Le cercle est l’estimation, par le téléphone, de l’écart possible du point. Il s’agrandit quand moins de satellites sont visibles, quand ils sont mal placés ou quand les signaux semblent réfléchis.
Un PDOP plus grand signifie-t-il un signal plus fort ?
Non. PDOP décrit la géométrie, pas la puissance radio reçue. Des signaux forts provenant presque de la même direction peuvent avoir une mauvaise géométrie.
La moyenne supprime-t-elle la réflexion d’un bâtiment ?
Pas de manière fiable. Un trajet indirect persistant peut biaiser la distance même quand le bruit aléatoire diminue. Un ciel dégagé ou un meilleur rejet des mesures peut compter davantage que l’attente.
Le modèle présente-t-il le RTK ?
Non. Le RTK demande des mesures de phase de porteuse et des corrections de référence. Le modèle utilise des pseudo-distances et n’a pas de station de référence : son affichage n’est pas un résultat topographique centimétrique.
Un récepteur peut-il utiliser GLONASS, Galileo et BeiDou en plus du GPS ?
Oui, s’il est conçu pour eux. Le Service GNSS international exploite plus de 530 stations qui les suivent ensemble. Un récepteur combinant plusieurs systèmes résout un décalage d’horloge supplémentaire par système, et les satellites supplémentaires abaissent le PDOP.
Qu’est-ce que KPS et quand fonctionnera-t-il ?
KPS est le système de positionnement coréen. Le premier satellite doit être lancé en septembre 2029 ; l’agence aérospatiale coréenne KASA prévoit huit satellites d’ici 2035 pour desservir la péninsule coréenne et ses environs.
Pourquoi une deuxième fréquence supprime-t-elle l’effet ionosphérique ?
L’ionosphère retarde un signal radio en fonction de sa fréquence (40,3 × TEC / f²). Mesurer la même distance sur deux fréquences donne deux équations, qui permettent au récepteur d’éliminer le retard. Le prix à payer est un bruit de réception plus élevé.
A-t-on vraiment dégradé volontairement la précision du GPS ?
Oui. Jusqu’au 2 mai 2000, la disponibilité sélective dégradait les signaux civils pour produire des écarts allant jusqu’à environ 100 m. Elle a été désactivée sur ordre présidentiel et les satellites GPS III ne peuvent pas l’utiliser.
Vocabulaire
Pseudo-distance : distance calculée à partir du temps de trajet, qui contient encore l’erreur d’horloge du récepteur.
Trilatération : déterminer une position à partir des distances à des points connus.
Biais d’horloge du récepteur : l’écart entre l’horloge du récepteur et le temps GPS, calculé comme quatrième inconnue.
Emplacement orbital : position nominale dans la constellation, définie par le plan et la place le long de celui-ci.
Jour sidéral : un tour de la Terre par rapport aux étoiles, 23 h 56 min 4 s.
Multitrajet : signal qui atteint l’antenne par plus d’un chemin, par exemple après un rebond sur un mur.
DOP, PDOP, HDOP : dilution de précision ; le facteur par lequel la géométrie des satellites multiplie l’erreur de distance pour donner l’erreur de position (en 3D ou à l’horizontale).
URE : erreur de distance utilisateur, l’erreur de distance due au signal venu de l’espace.
Segment de contrôle : les stations au sol qui suivent les satellites et leur envoient les données d’orbite et d’horloge.
TEC : contenu électronique total, nombre d’électrons libres dans une colonne d’un mètre carré de section le long du trajet du signal.
IGSO : orbite géosynchrone inclinée, un tour par jour dans un plan incliné, traçant un huit au sol.
Disponibilité sélective : dégradation délibérée de la précision civile du GPS, désactivée en mai 2000.
Sources
GPS.gov, "Space Segment" (altitude about 20,200 km, six planes, 24 slots, 27-slot expansion in 2011, 31 operational satellites). https://www.gps.gov/space-segment (checked 2026-10-17)
GPS.gov, "Control Segment" (master control station at Schriever SFB, 11 antennas, 16 monitoring sites). https://www.gps.gov/control-segment (checked 2026-10-17)
GPS.gov, "GPS Accuracy" (4.9 m smartphone accuracy, URE ≤2.0 m and 0.643 m, multipath). https://www.gps.gov/gps-accuracy (checked 2026-10-17)
GPS.gov, "Global Positioning System" overview. https://www.gps.gov/gps (checked 2026-10-17)
GPS.gov, "Selective Availability". https://www.gps.gov/selective-availability (checked 2026-10-17)
GPS.gov, "GPS and Telling Time". https://www.gps.gov/gps-and-telling-time (checked 2026-10-17)
U.S. Department of Defense, "Global Positioning System Standard Positioning Service Performance Standard", 5th edition, April 2020 (Tables 3.2-1, 3.2-3 and 3.8-1). https://www.gps.gov/sites/default/files/2025-07/2020-SPS-performance-standard.pdf (checked 2026-10-17)
"IS-GPS-200N, Navstar GPS Space Segment/Navigation User Segment Interfaces" (§3.3.1.1 clock rate offset −4.4647 × 10⁻¹⁰, 50 bps navigation data). https://www.gps.gov/sites/default/files/2025-07/IS-GPS-200N.pdf (checked 2026-10-17)
NASA, "Global Positioning System" (first satellite 1978, 24-satellite system operational 1993). https://www.nasa.gov/directorates/somd/space-communications-navigation-program/gps/ (checked 2026-10-17)
Federal Aviation Administration, "Global Positioning System (GPS)" (programme started 1973). https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/gps (checked 2026-10-17)
Richard Pogge, The Ohio State University, "Real-World Relativity: The GPS Navigation System". https://www.astronomy.ohio-state.edu/pogge.1/Ast162/Unit5/gps.html (checked 2026-10-17)
Neil Ashby, "Relativity in the Global Positioning System", Living Reviews in Relativity 6, 1 (2003). https://link.springer.com/article/10.12942/lrr-2003-1 (checked 2026-10-17)
NIST, "Speed of light in vacuum" (299,792,458 m/s). https://physics.nist.gov/cgi-bin/cuu/Value?c (checked 2026-10-17)
NASA Space Science Data Coordinated Archive, "Earth Fact Sheet" (mean radius 6,371 km). https://nssdc.gsfc.nasa.gov/planetary/factsheet/earthfact.html (checked 2026-10-17)
Calculs de cette page : GM = 3.986004418 × 10¹⁴ m³/s², rayon orbital 26,559.8 km, algorithme et DOP, instant vérifié : 17 octobre 2026, 03:00 UTC, récepteur à 37.5665°N, 126.978°E.
GPS.gov, "GPS Modernization" (disponibilité sélective désactivée en mai 2000, précision multipliée par dix, GPS III sans SA). https://www.gps.gov/gps-modernization (source originale consultée le 2026-10-27)
GPS.gov, "Other Global Navigation Satellite Systems" (BeiDou 35 satellites, GLONASS 24+, QZSS 7+). https://www.gps.gov/other-global-navigation-satellite-systems-gnss (source originale consultée le 2026-10-27)
GPS.gov, "Augmentation Systems" (réseau IGS de plus de 530 stations, arrêt de NDGPS le 30 juin 2020). https://www.gps.gov/augmentation-systems (source originale consultée le 2026-10-27)
GPS.gov, "Spectrum and Interference". https://www.gps.gov/spectrum-interference-issues (source originale consultée le 2026-10-27)
GLONASS Information and Analysis Center, "About GLONASS" (24 satellites, 3 plans, 64,8°, 19 100 km, 11 h 15 min 44 s ; 7 satellites en 2002). https://glonass-iac.ru/en/about_glonass/ (source originale consultée le 2026-10-27)
ESA, "What is Galileo?" (23 222 km, 56°, trois plans, premiers services le 15 décembre 2016). https://www.esa.int/Applications/Satellite_navigation/Galileo/What_is_Galileo (source originale consultée le 2026-10-27)
European GNSS Service Centre, "Constellation Information" (28 satellites utilisables). https://www.gsc-europa.eu/system-service-status/constellation-information (source originale consultée le 2026-10-27)
European GNSS Service Centre, NAGU 2019026 and 2019027 (panne Galileo du 12 au 17 juillet 2019). https://www.gsc-europa.eu/notice-advisory-to-galileo-users-nagu-2019026 (source originale consultée le 2026-10-27)
China Satellite Navigation Office, "BeiDou Navigation Satellite System Open Service Performance Standard", version 3.0, 2021, §4.1. http://en.beidou.gov.cn/SYSTEMS/Officialdocument/202110/P020211014595952404052.pdf (source originale consultée le 2026-10-27)
China Satellite Navigation Office, "System" (développement en trois étapes : 2000, 2012, 2020). http://en.beidou.gov.cn/SYSTEMS/System/ (source originale consultée le 2026-10-27)
Cabinet Office, Government of Japan, "Quasi-Zenith Satellite System Performance Standard (PS-QZSS-003)", Tables 3.1-2 and 3.1-3. https://qzss.go.jp/en/technical/download/pdf/ps-is-qzss/ps-qzss-003.pdf (source originale consultée le 2026-10-27)
Cabinet Office, "Why is QZSS required today?" (QZS-1 le 11 septembre 2010, service à quatre satellites depuis novembre 2018). https://qzss.go.jp/en/overview/services/sv02_why.html (source originale consultée le 2026-10-27)
Cabinet Office, "Orbit" (huit heures au-dessus de 70° près de Tokyo). https://qzss.go.jp/en/technical/technology/orbit.html (source originale consultée le 2026-10-27)
Cabinet Office, "QZSS is Becoming a Seven-satellite Constellation". https://qzss.go.jp/en/overview/services/seven-satellite.html (source originale consultée le 2026-10-27)
Cabinet Office, "Centimeter Level Augmentation Service (CLAS)". https://qzss.go.jp/en/overview/services/sv06_clas.html (source originale consultée le 2026-10-27)
Korea AeroSpace Administration, "KASA and SpaceX Join Forces for the First KPS Satellite Launch" (30 septembre 2025). https://www.kasa.go.kr/prog/bbsArticle/BBSMSTR_000000000041/view.do?bbsId=BBSMSTR_000000000041&nttId=B000000002274Uo9qE9 (source originale consultée le 2026-10-27)
NOAA Space Weather Prediction Center, "Space Weather and GPS Systems". https://www.swpc.noaa.gov/impacts/space-weather-and-gps-systems (source originale consultée le 2026-10-27)
NOAA National Geodetic Survey, "CORS Network". https://geodesy.noaa.gov/CORS/ (source originale consultée le 2026-10-27)
Federal Aviation Administration, "Wide Area Augmentation System (WAAS)". https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/waas (source originale consultée le 2026-10-27)
D'autres expositions
Quelle taille aurait le cratère d’un astéroïde ?
Le Meteor Crater d’Arizona, large de 1,2 km, a été creusé par un astéroïde de fer de quelques dizaines de mètres seulement.
Pourquoi il y a des saisons
La Terre est au plus près du Soleil la première semaine de janvier, en plein hiver de l’hémisphère Nord.
Phases de la Lune : simulateur de phases et d’éclipses
La Lune passe entre la Terre et le Soleil tous les 29,5 jours. Pourquoi n’y a-t-il pas une éclipse de Soleil chaque mois ?
Sites d’alunissage Apollo : six lieux lunaires à parcourir
Sur la Lune, les yeux à 1,6 m, l’horizon est à seulement environ 2,4 km. Les six sites Apollo sont ici, de la base de la Tranquillité à Taurus-Littrow.
Parcourir à pied une maquette du Système solaire à l’échelle
Réduisez le Soleil à une boule de 1,39 m : la Terre devient une bille de 1,27 cm à 150 m sur le chemin, Neptune est à 4,5 km et Voyager 1 serait à 25,7 km.
Ce que vous verriez en tombant dans un trou noir
À 40 fois le rayon de l’horizon, l’ombre d’un trou noir ne mesure que 7,4°, mais la lumière des étoiles situées juste derrière forme déjà un anneau de 28°.