图 74原理馆
GPS 定位:交互模拟器,看卫星如何定位
GPS 信号从 20,200 km 高空落到你的手机上大约要 70 毫秒,而计时只差百万分之一秒,位置就会偏出 300 m。
这台设备无法显示 3D 模型。下面的讲解步骤可以直接阅读文字。
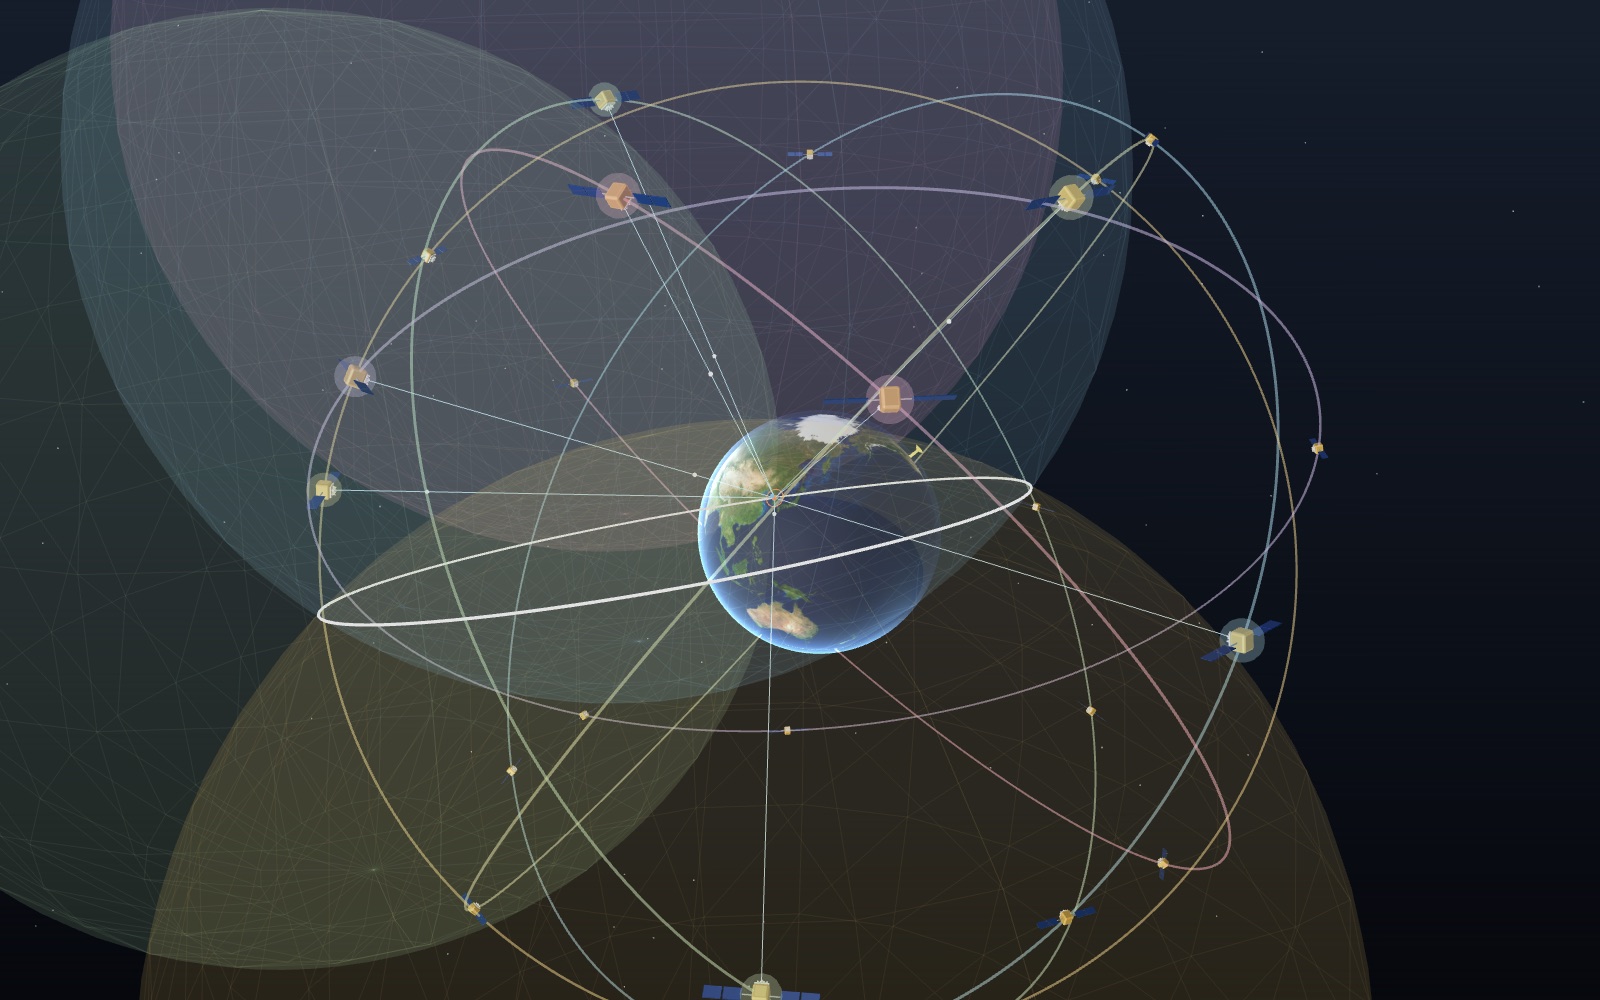
1 / 8 六个轨道面上的 24 颗卫星每个轨道面有四颗基准卫星,高约 20,200 km,每颗每天绕地球两圈。首尔的手机在任一时刻能看到 24 个轨道位置中的 5 到 10 个。读数框和手机地图随操作变化。
拖动可旋转,滚轮或双指缩放。
模型展示了什么
在手机上打开地图应用,就会出现一个蓝点,通常离你站的地方只有几米。手机并没有向谁打听自己在哪里。它接收了头顶约 20,200 km 高处几颗卫星的信号,测出信号走了多久,然后自己算出了位置。这件展品把这道计算一步一步展开。
地球放在中间并保持不动,所以六个轨道面绕着它慢慢转动,每个恒星日转一圈。卫星放在《GPS 标准定位服务性能标准》(2020)公布的 24 个基准轨道位置上,并从该表历元时刻的位置一直运行到现在。太空中的距离按真实比例:轨道半径是地球半径的 4.17 倍,和天上一样。卫星模型、手机和街区都画得比实物大得多,否则根本看不见。
测量由首尔市厅的一部手机完成。左上角的读数框显示它用了几颗卫星、第一个信号走了多久、由此得出的距离、解算器求出的手机时钟误差、相对论设置、PDOP(描述卫星几何分布的数字,下文解释),以及最终的定位误差。右下角的小手机屏幕用十字标出真实位置,用蓝点标出算出的位置,随着误差变大,比例尺从 40 m 一直变到几千公里。
在「操作」页签里,你可以选用一到八颗卫星,把手机时钟误差设在 0 到 1,000 微秒之间,关闭相对论校正,把手机放进高楼之间的街道,或让它只用天空中挤在一起的卫星。「讲解」按顺序走过同样这些操作。
把时间变成距离
每颗 GPS 卫星都带着原子钟,一遍又一遍地广播星上的时刻和卫星自己的位置。无线电波以光速传播,即 299,792,458 m/s。所以,只要手机知道信号何时发出,又注意到它何时到达,两者之差乘以光速就是到卫星的距离。
这些数字都很小。在这个模型里,正上方的卫星离地面 20,189 km,信号要走 67.3 毫秒。地平线上的卫星远在 25,780 km 外,信号要走 86.0 ms。计时差一微秒(百万分之一秒),距离就差 299.8 m;差一纳秒,就差 30 cm。所以在 GPS 里,时钟比什么都重要,卫星上装的也正是原子钟。
读数框显示正在使用的第一颗卫星的传播时间,它总是天空中最高的那一颗,旁边是由此得出的距离。
先是球面,再是圆,最后是两个点
单独一个距离说明不了多少。手机离某颗卫星 21,000 km,可是在哪个方向?所有与卫星相距这么远的点都符合条件,它们合起来是一个围绕卫星的球面。这就是讲解第二步里的蓝色球壳。它很大:半径接近轨道半径,所以这个球面把地球包了进去,并穿过手机所在的位置。
第二颗卫星给出第二个球面。两个相交的球面交成一个圆,用白色画出。手机就在这个圆上的某处,而这个圆直径有几千公里,与地球相交于两处。
第三个球面把这个圆切在两个点上。这就是三边测量,和测量员用卷尺定位是同一个道理,只不过是在三维空间里用三个距离。两个点中,一个靠近地球表面;另一个远在太空,在模型里离手机约 27,600 km,离地面约 26,900 km。地面上的接收机直接把它舍掉。模型两个都画了出来:橙色的球是手机会保留的那个,灰色的是另一个解。
为什么手机需要第四颗卫星
如果手机的时钟和卫星的一样准,三颗卫星就够了。可惜不是。手机靠一小块石英晶体计时,没有人把它校准到纳秒。如果手机时钟快了 100 µs,每个信号看起来都多走了 100 µs,每个距离都会长出 30 km。三个球面仍然相交,但交在错误的地方。
讲解第四步展示了结果。时钟误差为 100 µs、只用三颗卫星时,蓝点落在离真实位置几十公里的地方;在本页核对的时刻(2026 年 10 月 17 日 03:00 UTC),偏差是 28.9 km。即使只差 1 µs,也会偏出 288 m。
解决办法是把时钟误差也当作一个未知数。位置需要三个数(x、y 和 z),时钟误差是第四个,所以手机需要四个距离,也就是四颗卫星。关键在于,时钟误差对所有卫星都一样,因为它们都是用手机里同一个时钟计时的。时钟不对时,四个球面彼此错开,只有在某一个时钟取值下,它们才会交于一点。找到这个取值,就同时定出了时钟和位置。仍含有未知时钟误差的距离叫作伪距。
这也是为什么 GPS 接收机同时是一台很好的时钟。一旦完成定位,它就知道 GPS 时间,误差不到一微秒的零头,手机网络和电网正是用它来对时。
手机怎样解方程
这四个方程不是直线方程,没有现成的公式可以直接套。接收机先猜,再检验,再修正。模型用的是标准方法,迭代最小二乘法(高斯–牛顿法):
- 从一个猜测出发。模型的起点在所用卫星中间正下方的地球表面上,时钟误差设为零。
- 对每颗卫星,算出按这个猜测应有的距离,与测得的伪距比较。
- 算出猜测的位置在 x、y 或 z 上稍微移动、或时钟稍微改变时,预测距离会怎样变化。这就是指向各颗卫星的单位向量,再加上时钟那一项的 1。
- 求出最能消除这些差值的小幅移动,加上去,然后重复。
每一轮都会把误差缩小很多倍。在距离精确、时钟误差为 100 µs 的情况下,模型的解算器在一天中测试的每个时刻都最多用六轮就收敛到一毫米以内,求出的时钟误差是 100.00 µs。用五到八颗卫星时,方程比未知数多,最小二乘法会找出与所有方程最吻合的点。所以即使四颗已经够用,卫星多一些仍有帮助。同样的步骤也用手算走了一遍,得到的数字相同。
轨道上的时钟走得快:每天 38.6 µs
相对论通过卫星时钟起作用。两种效应方向相反。处在引力场更深处的时钟走得慢,所以在 20,200 km 高处、引力较弱的卫星时钟比地面上的走得快:按轨道半径和地球质量计算,每天快 45.7 µs。运动的时钟走得慢,以 3.87 km/s 运行,每天慢 7.2 µs。两者相抵,每天约快 38.5 µs。
GPS 接口规范 IS-GPS-200 把卫星时钟的频率偏移定为 −4.4647 × 10⁻¹⁰,相当于每天 38.6 µs。卫星的 10.23 MHz 基准频率被设成 10.2299999954326 MHz,这样从地面看正好是 10.23 MHz。乘以光速,每天 38.6 µs 相当于每天 11.6 km 的距离。
关掉「相对论校正」,模型就让每颗卫星的时钟从上次校准起每天多走 38.6 µs。模型每天在不同的钟点分别校准每颗卫星的时钟,所以任何时刻各时钟之间最多相差 38.6 µs。大家共有的时钟误差会被第四个未知数吸收,但彼此不一致的时钟无法这样修正,蓝点会漂出几公里。在核对的时刻,用八颗卫星时误差是 2.7 km。俄亥俄州立大学 Richard Pogge 的课程讲义说得很直白:没有相对论校正,定位在两分钟内就会失准,误差每天增长约 10 km。
建筑、反射和卫星几何
在开阔的天空下,手机表现不错。GPS.gov 给出的智能手机典型精度是开阔地带半径 4.9 m(16 ft)。太空中的信号本身比这更好:美国政府承诺,全球平均用户测距误差在 95% 的时间里不超过 2.0 m,2021 年 4 月 20 日的实测值是 0.643 m。其余的误差来自大气、接收机和周围环境。
城市是难点。打开「高楼间的街道」,手机就站在一条宽 24 m 的南北向街道上,两旁是 30 到 50 m 高的楼。东边或西边低空的卫星被楼顶挡住。其中一些仍能经墙面反射到达手机,而手机分不清反射信号和直达信号。反射让路径变长,所以那个距离会长出几十米。这叫多路径效应,也是在写字楼之间地图上的蓝点跳来跳去的原因。在核对的时刻,用八颗卫星时误差从 1.4 m 增大到 24 m。
几何分布同样重要。如果所用的卫星都在天空的同一片区域,它们的球面以很小的角度相交,任何一个距离的小误差都会让交点移动很远。描述这一点的数字叫精度衰减因子(DOP)。PDOP(位置 DOP)乘以测距误差就得到定位误差。四颗分布良好的卫星给出的 PDOP 约在 2 到 3 之间;打开「卫星挤在一起」,彼此靠近的四颗卫星可能给出 7 或 12。性能标准承诺,在 5° 截止高度角下,全球至少 98% 的地区 PDOP 不超过 6。
从四个距离到地图上的蓝点
在蓝点出现之前,手机要做的比模型展示的更多。它先得找到每颗卫星的信号,这些信号比周围的无线电噪声还弱,而且因卫星运动产生了频率偏移;然后还要读出每颗卫星广播的轨道数据。这些数据每秒只传 50 比特,所以从零开始的接收机必须等它传完。手机通常会得到移动网络的帮助,网络把轨道数据和大致时间交给它,第一次定位就快得多。
算出的位置是地心坐标系里的 x、y 和 z,手机把它换算成纬度、经度和高度,再交给地图应用。地图画出蓝点和它周围的一个浅色圆圈,那是应用自己估计的蓝点可能偏差的范围。模型里的手机屏幕用 HDOP 乘以 2.5 m 来画这个圆。许多手机还会结合 Wi-Fi、移动基站和运动传感器,所以在隧道里蓝点也会继续移动。
这一切的背后是控制段:一个位于科罗拉多州施里弗太空军基地的主控站、一个备用主控站、11 个指挥控制天线和 16 个监测站。监测站跟踪卫星,主控站算出卫星的轨道和时钟误差并上传校正,让卫星广播的位置和时间保持准确。
简史
这个计划始于 1973 年,是一个军民两用的联合项目,整合了 TRANSIT 和 TIMATION 等早期的美国导航研究。第一颗 Navstar 卫星于 1978 年发射,24 颗卫星的系统于 1993 年全面投入运行。在 2000 年 5 月之前,公开信号被一种叫「选择可用性」的功能故意降低精度;2000 年 5 月 1 日,克林顿总统下令关闭它,美国也表示不会再使用。2011 年 6 月,星座经过扩展,如今按 27 个轨道位置运行,美国太空军保持约 31 颗卫星在役。
模型省略了什么
轨道是放在名义轨道位置上的圆,并不是今天真实的卫星,而且只有 24 颗,而太空军实际运行 31 颗。地球是球体,而不是 WGS 84 椭球。信号被当作发出的同一瞬间就到达,没有考虑 70 ms 行程中地球的自转(萨尼亚克校正)。开阔天空下的测距误差用每颗卫星一两米左右的平滑数值代替,电离层开关加入了带有假设梯度的简单单层延迟,对流层则未纳入。关闭相对论的情形假定各时钟每天在错开的钟点校准;真实卫星因轨道略呈椭圆,还有一项小的周期性相对论项,接收机用 IS-GPS-200 中的公式修正它。
可以核算的时间计算
假设传播时间取整为 67 ms。先换算为秒:0.067 s × 299,792,458 m/s = 20,086,094.686 m,约 20,086 km。这是信号路径长度,不是卫星高度。同样高度的卫星不在头顶时,斜向路径更长。这个取整例子不必等于读数中第一颗卫星的结果;要复算其距离,应使用它显示的时间。
时间误差若为 1 ns,将 0.000000001 s 乘以同样的光速,得到 0.299792458 m,约 30 cm。这是合并观测前的测距误差,不代表地图位置一定移动 30 cm。卫星几何分布和时钟解算决定各项测距误差如何转为水平和高度误差。墙面使路径变长时也有这种区别。
俄亥俄州立大学的说明把每日相对论效应取整为运动造成 −7 µs、较弱重力造成 +45 µs,合计 +38 µs。0.000038 s 乘以光速为 11,392.113404 m,即每日约 11.4 km 的测距漂移。这就是常说每天约 10 km 误差的量级。教学取整值并不替代模型更精细的时钟速率。所有卫星相同的偏差也不一定产生这么大的位置误差,因为接收机可以将公共偏差吸收到时钟未知量中;各卫星不同的时钟误差则不能如此抵消。
卫星几何如何放大误差
在纸上用到两个地标的距离画圆。如果交角大,稍微移动圆,交点只移动一点;若两圆几乎相切,相同的距离变化就会让交点移动很远。接收机面对的是空间测距曲面和额外时钟未知量的类似问题。DOP 根据卫星方向表示这种敏感度,而非信号强度。
假设测距误差独立,标准差都为 2 m。PDOP 为 2 时,合成空间位置不确定度约为 4 m;PDOP 为 6 时约为 12 m。这是解释乘法的假设,不是性能保证。PDOP 无量纲,HDOP 对应水平坐标,VDOP 对应垂直坐标。卫星都在接收机上方,而不是均匀包围它,所以水平定位良好时,高度仍可能不够确定。
增加卫星往往有帮助,但数量不能单独决定结果。在已有卫星旁边的另一颗卫星,提供的独立方向信息少于空旷天空中的卫星。低仰角卫星可能改善交角,却增加大气延迟或反射。真实接收机会加权或剔除观测,而非同等相信所有距离。模型的聚集开关用于隔离几何效应,不实现商业接收机的全部选择规则。PDOP 不是以 m 测得的误差,应与位置误差分别比较。
反射信号怎样改变答案
假设反射路径比直达路径长 30 m,除以光速可得约 100 ns 的额外延迟。接收机可能误以为卫星更远。这只是示例路径差,并非每栋楼的固定惩罚;长度取决于墙、卫星和天线的位置。近处反射与只能接收远距离绕行信号,是不同的测量问题。
直达信号与反射副本同时到达,会合成失真的波形,改变到达时间估计。直达信号完全被挡时,接收机可能只跟踪间接路径。久等未必消除偏差。平均可以减少某些随机噪声,却不能找回不存在的直达路径。天线设计、信号处理和多频观测能帮助,但不保证在每个障碍物背后都准确。
大气还有另一类延迟。电离层含自由电子,其影响随频率变化,因此比较不同频率能估计大部分影响。中性的低层大气也造成延迟,需另行处理。二者都不能与相对论或接收机钟差混为一谈。GPS.gov 将大气、遮挡、卫星几何和接收机质量列为用户精度不同于空间信号精度的原因。街道开关只是简化的遮挡和反射实验,不是天气或电离层预报工具,增加的米数不能当作通用大气误差预算。
测量接收机怎样达到厘米级
导航电文给出时间和轨道信息,电波本身还有周期性载波。测量接收机能比普通码测距更精细地测量载波相位变化,但重复波形没有标出到达的是第几个整周期。必须解出整周未知数,精细测量才能支持可靠定位。细读重复图案不等于知道绝对距离。
实时动态定位 RTK 将载波观测与基准站或网络改正结合。已知位置的基准站与移动接收机观测到许多相同卫星误差,通过比较抵消共同部分。改正链路可用本地无线电或互联网,与卫星导航广播分开。移动站向改正服务传数据,不表示所有手机都向 GPS 卫星发送位置。
GPS.gov 说明,增强系统和高端接收机可支持实时几厘米定位。这不意味着任意手机多等几颗卫星即可达到。载波跟踪、合适天线、可用参考数据和整周模糊度解决都重要。树木、墙、改正连接中断或失锁会使精密接收机退回较不确定的解。测量报告因此记录解状态和质量检查,而不只看纬度的小数位。本展览只解算简化伪距,没有基准站或载波整周解算器。蓝点展示普通定位解,不宣称 RTK 精度。
四个全球系统和两个区域系统
天空中不只有 GPS。俄罗斯的格洛纳斯、欧盟的伽利略和中国的北斗也覆盖整个地球,日本的准天顶系统服务于东亚和大洋洲。韩国正在建设自己的区域系统 KPS。展品的「操作」页签可以把各系统加入首尔上空,看看手机能用多少颗卫星。
| 系统 | 高度 | 倾角 | 标称卫星构型 | 说明 |
|---|---|---|---|---|
| GPS | 20,200 km | 55° | 六个轨道面共 24 颗 | 31 颗运行中(GPS.gov) |
| 格洛纳斯 | 19,100 km | 64.8° | 三个轨道面,各 8 颗,共 24 颗 | 周期 11 小时 15 分 44 秒 |
| 伽利略 | 23,222 km | 56° | 三个轨道面 | 2026 年 10 月 27 日可用 28 颗(GSC) |
| 北斗(BDS-3) | 21,528 km | 55° | 24 颗 MEO、3 颗 IGSO、3 颗 GEO | GEO 位于东经 80°、110.5°、140° |
| 准天顶系统 | 八字形轨道,距地心 42,165 km | 41° | 计划 7 颗 | 2018 年起以 4 颗提供服务 |
| KPS | 5 颗倾斜轨道、3 颗静止轨道 | 未公布 | 计划 8 颗 | 2029 年首次发射 |
高度不同,是因为各运营机构选择了不同的重复周期。GPS 卫星每个恒星日绕行两圈,地面轨迹每天重复。格洛纳斯稍低,周期为 11 小时 15 分 44 秒;格洛纳斯信息分析中心指出,这个周期让轨道无需校正脉冲也能保持稳定。伽利略是四者中最高的,绕行一圈约 14 小时。北斗混合了三种轨道:除与其他系统类似的中圆地球轨道外,还有位于地球静止轨道高度的卫星。其中三颗悬停在赤道上空,另外三颗在倾斜地球同步轨道上运行,在亚洲上空描出八字形。
准天顶系统进一步利用了倾斜轨道。它的准天顶轨道倾斜约 41°,略呈椭圆(偏心率 0.075),椭圆的远端位于北半球上空。因此卫星在日本上空减速,能在高仰角停留数小时:在东京附近观测,一颗卫星能在 70° 以上停留八小时。三颗轮流经过,几乎总有一颗接近头顶,正适合高楼之间的街道。在展品里,也可以打开准天顶系统,观察其中一颗卫星在首尔天空图中的仰角升过 60°。
更多系统不会改变定位的原理。各系统采用各自的时间尺度,因此混合使用系统的接收机,每多一个系统就要增加一个时钟偏差未知数。模型的比较也如此:同时使用 GPS、格洛纳斯、伽利略、北斗和准天顶系统时,需要解五个时钟未知数。即使如此,额外的卫星仍然有帮助。在首尔上空某个示例时刻,模型计得 GPS 卫星 8 颗、PDOP 接近 2;五个系统合计 45 颗,PDOP 低于 0.8。模型假设了卫星在轨道上的初始相位,因此这些数量展示的是天空分布,而不是今天卫星的真实位置。
KPS 仍处于规划阶段。韩国宇宙航空厅于 2025 年 9 月签署首颗卫星发射合同,计划在 2029 年 9 月发射,到 2035 年部署八颗:五颗倾斜地球同步轨道卫星和三颗静止卫星。轨道位置尚未公布,所以展品只在表中列出 KPS,不绘制卫星。
逐一查看误差来源
「误差来源」面板可以切换主要误差来源,并按照手机当时使用的卫星,画出每种原因单独存在时的柱形。误差从几十厘米到几十公里,因此柱形采用对数刻度。
电离层是大气上层,阳光把气体分解为离子和自由电子。自由电子使信号码产生 40.3 × TEC / f² m 的延迟,其中 TEC 是信号路径上截面积一平方米的柱内电子总数,f 是频率。一个 TEC 单位等于每平方米 10¹⁶ 个电子,使 GPS L1 信号(1,575.42 MHz)延迟 0.162 m,使更低频的 L5(1,176.45 MHz)延迟 0.291 m。低仰角卫星的信号斜穿电离层,延迟更大。如果所有卫星都同样延迟,接收机会把它解释为时钟偏差。因此模型假设电子含量向赤道方向每纬度一度增加 4%,让部分延迟保留为位置误差。
延迟依赖频率,所以双频接收机能测出它。L1 和 L5 的无电离层组合能抵消一阶延迟,但代价是把接收机本身的噪声放大约 2.6 倍。这就是为什么打开第二频率,在平静电离层下误差可能稍增,在扰动时却会大幅减小。NOAA 空间天气预报中心描述了同样的权衡:单频接收机在平静条件下精度约一米,严重地磁暴时可能变为数十米,而双频能消除其中大部分。
选择可用性是一种故意加入的误差。直到 2000 年 5 月,卫星仍会让时钟摇摆,使民用读数最多偏离 100 m。GPS.gov 说,关闭当天民用精度提高了约十倍,而 GPS III 不再配备这一功能。模型为每颗卫星加入约 30 m 的缓慢摇摆,这个幅度是为了产生与 GPS.gov 所述同量级的误差,并非从未公布过的真实抖动模式。
其余开关重复了讲解中的实验:楼宇间反射、卫星挤在天空一角,以及只用三颗卫星并相信手机时钟的定位。并排看柱形,量级就清楚了。接收机噪声和电离层是米级,反射和选择可用性是数十米,只用三颗卫星时的时钟误差则是公里级。
故障、干扰与风暴
卫星导航也会发生系统性故障。2019 年 7 月 12 日,伽利略地面基础设施故障使所有卫星的导航和授时服务停止;欧洲 GNSS 服务中心在 01:50 UTC 公布故障,并于 7 月 17 日宣布恢复服务。伽利略的搜救功能全程正常。俄罗斯的格洛纳斯在 1990 年代资金削减后,到 2002 年降到七颗,连俄罗斯境内也不够用,后来由联邦计划重建。
无线电干扰是持续存在的问题。GPS.gov 列出的来源包括相邻频段的无线电、故意或无意的干扰以及空间天气。在美国,使用干扰器违法,联邦通信委员会会打击其销售。地面增强也发生了变化:美国全国差分 GPS 于 2020 年 6 月 30 日终止,因为选择可用性的永久关闭和新 GPS III 卫星使大多数用户不再需要它。如今精密工作由参考站网承担。NOAA 连续运行参考站网免费发布数据,测量人员经过后处理可达到几厘米精度,而准天顶系统从天空播发厘米级改正信息。
「操作」页签中的图鉴列出了卫星导航的 36 个事件和用途,从 1967 年苏联首颗导航卫星到规划中的 KPS,每项都附有作为依据的机构页面。有按钮的条目会改变模型:系统条目把该系统加入天空,2000 年的条目开启选择可用性,风暴条目则增大电离层电子含量。
在屏幕上比较设置
先打开相对论校正,关闭街道和聚集选项。选四颗卫星,只改变手机钟差。接收机时钟读数应找回所加偏差,位置比未校正距离所暗示的更接近真实十字。改为三颗再试,缺少时钟方程会造成大位移,并非光速计算失败。
恢复四颗再开聚集,记录 PDOP 和位置误差,保持其他设置不变后关闭聚集。最后打开街道比较。在简化控制允许的范围内,这能区分测量质量和几何变化。但它不是受控实地测量:卫星持续运动,间隔很久的读数不必相同,复测应记录时间。手机地图还会变比例尺,应先比较数值比例尺,不能凭点距看起来缩小就认定误差变小。
常见问题
手机需要几颗卫星?
要得到位置和时间需要四颗,因为有四个未知数:三个是位置,一个是手机的时钟误差。只用三颗也行,但前提是假定自己的高度或时钟。手机通常会跟踪多得多的卫星,往往还包括其他卫星系统的卫星。
我的手机会向卫星发送什么吗?
不会。GPS 是单向的。卫星广播,手机只是接收,所以任意多的用户可以同时使用这个系统,而且没有手机信号时它也能工作。
为什么卫星需要原子钟,手机却不需要?
卫星时钟彼此之间必须一致到几纳秒以内,因为每纳秒就是 30 cm 的距离。手机的时钟误差对它接收到的所有卫星都一样,所以可以作为第四个未知数解出来,一开始并不需要很准。
相对论校正真的必要吗?
必要。净效应是每天 38.6 µs,写在 IS-GPS-200 里,并且已经内置在卫星时钟中。没有它,距离每天会漂移约 11.6 km。
为什么在城市里 GPS 更差?
建筑挡住低空的卫星,又反射其他卫星的信号。反射信号到得晚,所以算出的距离偏长,而手机很难察觉。能看到的卫星少了,几何分布也更差,PDOP 就更大。
GPS 卫星有多高,飞得多快?
离地面约 20,200 km。它们每个恒星日绕地球两圈,即每 11 小时 58 分钟一圈,速度约 3.87 km/s,所以同一颗卫星每天回到天空中同一位置的时间都会提前约四分钟。
为什么蓝点周围有一个圆圈?
这个圆是手机对蓝点可能偏差多远的估计。可见卫星变少、卫星分布不好或信号看起来经过反射时,圆圈就会变大。
PDOP 越大,信号越强吗?
不是。PDOP 描述几何,不是接收功率。来自几乎同一方向的一组强信号也可能几何很差。
平均能消除建筑反射吗?
不可靠。随机噪声降低时,持续间接路径仍会使距离偏移。开阔天空或更好的观测剔除可能比等待重要。
模型展示 RTK 吗?
没有。RTK 需要载波相位和参考改正。本模型使用伪距,没有基准站,因此读数不是厘米级测量结果。
接收机能在 GPS 之外同时使用格洛纳斯、伽利略和北斗吗?
可以,只要接收机支持。国际 GNSS 服务运行着 530 多个同时追踪这些系统的站点。混合使用多个系统的接收机,每多一个系统就增加一个时钟偏差未知数,额外的卫星能降低 PDOP。
KPS 是什么,什么时候能用?
KPS 是韩国定位系统。首颗卫星计划在 2029 年 9 月发射,韩国宇宙航空厅计划到 2035 年部署八颗卫星,服务朝鲜半岛及周边地区。
为什么第二频率能消除电离层影响?
电离层对无线电的延迟取决于频率(40.3 × TEC / f²)。在两个频率上测量同一距离,就得到两个方程,接收机可解出并消除延迟。代价是接收机噪声更大。
GPS 真的曾经故意降低精度吗?
是的。直到 2000 年 5 月 2 日,选择可用性仍降低民用信号精度,让读数最多偏离约 100 m。它由总统命令关闭,GPS III 卫星不能再使用此功能。
术语
伪距:由传播时间算出、仍含有接收机时钟误差的距离。
三边测量:根据到已知点的距离确定位置。
接收机钟差:接收机时钟与 GPS 时间相差多少,作为第四个未知数求解。
轨道位置:星座中的名义位置,由轨道面和在轨道面上的位置确定。
恒星日:地球相对恒星自转一周的时间,23 h 56 min 4 s。
多路径:信号经不止一条路径到达天线,例如经墙面反射。
DOP、PDOP、HDOP:精度衰减因子;卫星几何分布把测距误差放大成定位误差(3D 或水平方向)的倍数。
URE:用户测距误差,即太空信号本身造成的测距误差。
控制段:跟踪卫星、上传轨道和时钟数据的地面站。
TEC:电子总含量,指沿信号路径、截面积一平方米的柱内自由电子数。
IGSO:倾斜地球同步轨道,在倾斜轨道面上一天绕行一圈,地面轨迹呈八字形。
选择可用性:故意降低民用 GPS 精度的功能,于 2000 年 5 月关闭。
参考资料
GPS.gov, "Space Segment" (altitude about 20,200 km, six planes, 24 slots, 27-slot expansion in 2011, 31 operational satellites). https://www.gps.gov/space-segment (checked 2026-10-17)
GPS.gov, "Control Segment" (master control station at Schriever SFB, 11 antennas, 16 monitoring sites). https://www.gps.gov/control-segment (checked 2026-10-17)
GPS.gov, "GPS Accuracy" (4.9 m smartphone accuracy, URE ≤2.0 m and 0.643 m, multipath). https://www.gps.gov/gps-accuracy (checked 2026-10-17)
GPS.gov, "Global Positioning System" overview. https://www.gps.gov/gps (checked 2026-10-17)
GPS.gov, "Selective Availability". https://www.gps.gov/selective-availability (checked 2026-10-17)
GPS.gov, "GPS and Telling Time". https://www.gps.gov/gps-and-telling-time (checked 2026-10-17)
U.S. Department of Defense, "Global Positioning System Standard Positioning Service Performance Standard", 5th edition, April 2020 (Tables 3.2-1, 3.2-3 and 3.8-1). https://www.gps.gov/sites/default/files/2025-07/2020-SPS-performance-standard.pdf (checked 2026-10-17)
"IS-GPS-200N, Navstar GPS Space Segment/Navigation User Segment Interfaces" (§3.3.1.1 clock rate offset −4.4647 × 10⁻¹⁰, 50 bps navigation data). https://www.gps.gov/sites/default/files/2025-07/IS-GPS-200N.pdf (checked 2026-10-17)
NASA, "Global Positioning System" (first satellite 1978, 24-satellite system operational 1993). https://www.nasa.gov/directorates/somd/space-communications-navigation-program/gps/ (checked 2026-10-17)
Federal Aviation Administration, "Global Positioning System (GPS)" (programme started 1973). https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/gps (checked 2026-10-17)
Richard Pogge, The Ohio State University, "Real-World Relativity: The GPS Navigation System". https://www.astronomy.ohio-state.edu/pogge.1/Ast162/Unit5/gps.html (checked 2026-10-17)
Neil Ashby, "Relativity in the Global Positioning System", Living Reviews in Relativity 6, 1 (2003). https://link.springer.com/article/10.12942/lrr-2003-1 (checked 2026-10-17)
NIST, "Speed of light in vacuum" (299,792,458 m/s). https://physics.nist.gov/cgi-bin/cuu/Value?c (checked 2026-10-17)
NASA Space Science Data Coordinated Archive, "Earth Fact Sheet" (mean radius 6,371 km). https://nssdc.gsfc.nasa.gov/planetary/factsheet/earthfact.html (checked 2026-10-17)
本页计算:GM = 3.986004418 × 10¹⁴ m³/s²,轨道半径 26,559.8 km,解算器和 DOP,核对时刻 2026 年 10 月 17 日 03:00 UTC,接收机位于 37.5665°N, 126.978°E。
GPS.gov, "GPS Modernization"(2000 年 5 月关闭选择可用性、精度提高十倍、GPS III 无 SA). https://www.gps.gov/gps-modernization (原文查阅日期:2026-10-27)
GPS.gov, "Other Global Navigation Satellite Systems"(北斗 35 颗、格洛纳斯 24 颗以上、准天顶系统 7 颗以上). https://www.gps.gov/other-global-navigation-satellite-systems-gnss (原文查阅日期:2026-10-27)
GPS.gov, "Augmentation Systems"(IGS 网络 530 多个站点,NDGPS 于 2020 年 6 月 30 日终止). https://www.gps.gov/augmentation-systems (原文查阅日期:2026-10-27)
GPS.gov, "Spectrum and Interference". https://www.gps.gov/spectrum-interference-issues (原文查阅日期:2026-10-27)
GLONASS Information and Analysis Center, "About GLONASS"(24 颗卫星、3 个轨道面、64.8°、19,100 km、11 小时 15 分 44 秒;2002 年为 7 颗). https://glonass-iac.ru/en/about_glonass/ (原文查阅日期:2026-10-27)
ESA, "What is Galileo?"(23,222 km、56°、三个轨道面、2016 年 12 月 15 日初始服务). https://www.esa.int/Applications/Satellite_navigation/Galileo/What_is_Galileo (原文查阅日期:2026-10-27)
European GNSS Service Centre, "Constellation Information"(28 颗可用卫星). https://www.gsc-europa.eu/system-service-status/constellation-information (原文查阅日期:2026-10-27)
European GNSS Service Centre, NAGU 2019026 and 2019027(2019 年 7 月 12 至 17 日伽利略服务故障). https://www.gsc-europa.eu/notice-advisory-to-galileo-users-nagu-2019026 (原文查阅日期:2026-10-27)
China Satellite Navigation Office, "BeiDou Navigation Satellite System Open Service Performance Standard", version 3.0, 2021, §4.1. http://en.beidou.gov.cn/SYSTEMS/Officialdocument/202110/P020211014595952404052.pdf (原文查阅日期:2026-10-27)
China Satellite Navigation Office, "System"(2000、2012、2020 年三步发展). http://en.beidou.gov.cn/SYSTEMS/System/ (原文查阅日期:2026-10-27)
Cabinet Office, Government of Japan, "Quasi-Zenith Satellite System Performance Standard (PS-QZSS-003)", Tables 3.1-2 and 3.1-3. https://qzss.go.jp/en/technical/download/pdf/ps-is-qzss/ps-qzss-003.pdf (原文查阅日期:2026-10-27)
Cabinet Office, "Why is QZSS required today?"(2010 年 9 月 11 日发射 QZS-1,2018 年 11 月起四星服务). https://qzss.go.jp/en/overview/services/sv02_why.html (原文查阅日期:2026-10-27)
Cabinet Office, "Orbit"(东京附近仰角 70° 以上持续八小时). https://qzss.go.jp/en/technical/technology/orbit.html (原文查阅日期:2026-10-27)
Cabinet Office, "QZSS is Becoming a Seven-satellite Constellation". https://qzss.go.jp/en/overview/services/seven-satellite.html (原文查阅日期:2026-10-27)
Cabinet Office, "Centimeter Level Augmentation Service (CLAS)". https://qzss.go.jp/en/overview/services/sv06_clas.html (原文查阅日期:2026-10-27)
Korea AeroSpace Administration, "KASA and SpaceX Join Forces for the First KPS Satellite Launch"(2025 年 9 月 30 日). https://www.kasa.go.kr/prog/bbsArticle/BBSMSTR_000000000041/view.do?bbsId=BBSMSTR_000000000041&nttId=B000000002274Uo9qE9 (原文查阅日期:2026-10-27)
NOAA Space Weather Prediction Center, "Space Weather and GPS Systems". https://www.swpc.noaa.gov/impacts/space-weather-and-gps-systems (原文查阅日期:2026-10-27)
NOAA National Geodetic Survey, "CORS Network". https://geodesy.noaa.gov/CORS/ (原文查阅日期:2026-10-27)
Federal Aviation Administration, "Wide Area Augmentation System (WAAS)". https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/waas (原文查阅日期:2026-10-27)
路线 2 / 7
平常一天里的问题更多展品
小行星撞击会留下多大的陨石坑
亚利桑那州宽 1.2 km 的巴林杰陨石坑,是一颗直径只有几十米的铁质小行星撞出来的。
阿波罗登月地点在哪里:六处着陆点的月面步行与月球车
站在月球上,视线高 1.6 m 时,地平线仅约 2.4 km 远。这里重现了从静海基地到 Taurus-Littrow 的全部 6 处 Apollo 着陆点。
太阳系比例模型步道
把太阳缩成一个 1.39 m 宽的球,地球就成了小路 150 m 外一颗 1.27 cm 的弹珠,海王星远在 4.5 km 外,旅行者1号则在 25.7 km 处。
坠入黑洞时你会看到什么
在 40 倍视界半径处,黑洞的阴影只有 7.4° 宽,而从它正后方来的星光已经形成一个 28° 宽的环。
极光为什么是绿色:北极村庄中的颜色、高度与磁暴
北极光的绿色来自约 100 km 高处的氧。在最强磁暴中,上方的红光甚至能在南至韩国的地方看见。
液体火箭发动机:交互模拟器,一步步看原理
世界号的 75 吨级发动机每秒烧掉 255 kg 煤油和液氧;同一台发动机在太空中的推力比在海平面大约高 13%。