図 74しくみ館
GPSの仕組みシミュレーター:衛星と誤差を体験
GPS の信号は 20,200 km 上空からスマホに届くまで約 70 ミリ秒かかり、わずか百万分の一秒の誤差で位置は 300 m ずれます。
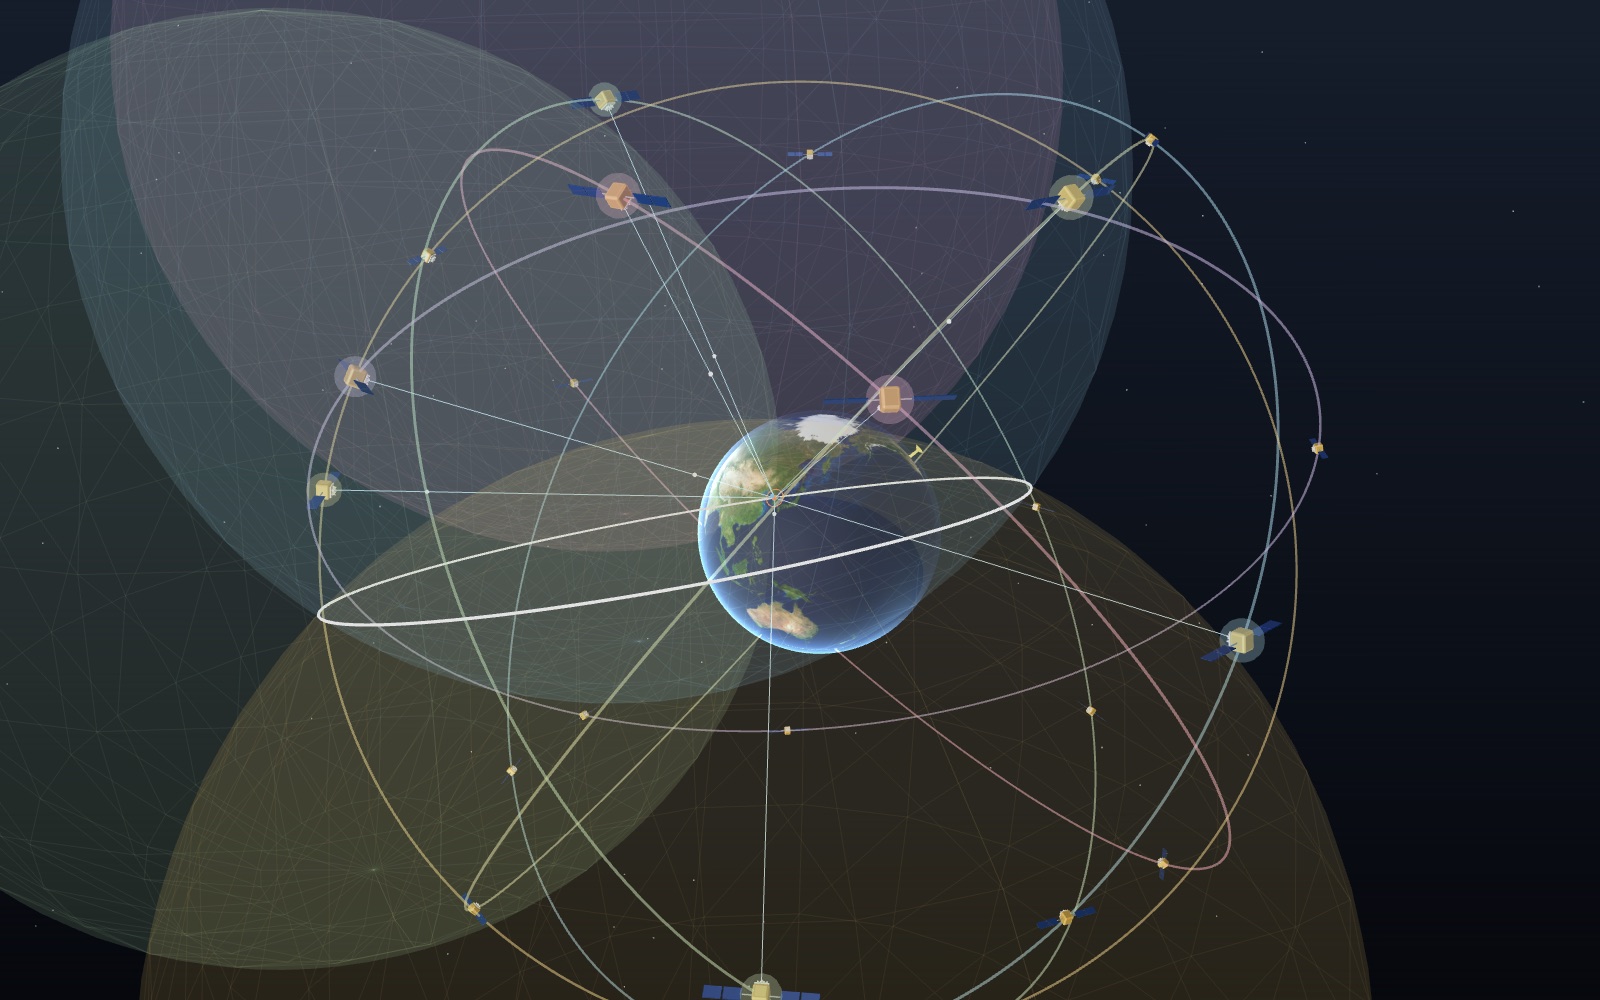
この端末では 3D を表示できません。下の解説のステップを文章で読むことができます。
1 / 8 6 つの軌道面に 24 基の衛星各軌道面には高さ約 20,200 km に基本の衛星が 4 基ずつあり、どれも一日に二周します。ソウルのスマホからは、24 個の軌道位置のうち 5 から 10 個がいつも見えています。表示パネルとスマホの地図は操作に合わせて変わります。
ドラッグで回転、ホイールか二本指で拡大します。
このモデルが見せるもの
スマホで地図アプリを開くと青い点が現れ、たいていは自分が立っている場所から数メートル以内に収まります。スマホは誰にも居場所を尋ねていません。上空約 20,200 km を回る何基かの衛星の信号を聞き、その届くまでの時間を測って、自分で位置を割り出したのです。この展示では、その計算を一歩ずつたどります。
地球は中央に置いて止めてあるので、6 つの軌道面がそのまわりをゆっくり回り、恒星日ごとに一回転します。衛星は『GPS 標準測位サービス性能標準』(2020) に載っている基本の 24 個の軌道位置に置かれ、表の基準時刻の位置から現在の瞬間まで動いています。宇宙での距離は実際の縮尺どおりで、軌道半径は地球半径の 4.17 倍と、空にあるとおりです。衛星の模型、スマホ、街区は実物よりはるかに大きく描いています。そうしないと見えないからです。
測るのはソウル市庁に置いたスマホです。左上の表示パネルには、使っている衛星の数、最初の信号が届くまでにかかった時間、そこから出る距離、計算で求めたスマホの時計の誤差、相対論の設定、PDOP (衛星の配置を表す数で、後で説明します)、最終的な位置誤差が出ます。右下の小さなスマホ画面には、本当の位置が十字、計算した位置が青い点で描かれ、誤差が大きくなるにつれて縮尺が 40 m から数千キロメートルまで変わります。
「操作」タブでは、使う衛星を 1 から 8 基まで選び、スマホの時計の誤差を 0 から 1,000 マイクロ秒まで設定し、相対論補正を切り、スマホを高いビルにはさまれた通りに置き、空で寄り集まった衛星だけを使わせることができます。「解説」では同じ操作を順番にたどります。
時間を距離に変える
GPS 衛星はどれも原子時計を積んでいて、衛星の中の時刻と衛星の位置をくり返し放送しています。電波は光の速さ、秒速 299,792,458 m で進みます。ですから、スマホが信号の出た時刻を知っていて、届いた時刻に気づけば、その差に光速を掛けたものが衛星までの距離になります。
数字はとても小さなものです。このモデルで地上 20,189 km の真上にある衛星からは、信号は 67.3 ミリ秒で届きます。地平線にある 25,780 km 先の衛星からは 86.0 ms かかります。時間が 1 マイクロ秒 (百万分の一秒) ずれると距離は 299.8 m ずれ、1 ナノ秒ずれると 30 cm ずれます。だから GPS では何よりも時計が大事で、衛星には原子時計が積まれているのです。
表示パネルには、使っている衛星のうち最初の 1 基、つまりいつも空でいちばん高い衛星の伝搬時間と、そこから出る距離が出ます。
球から円へ、円から 2 点へ
距離が 1 つだけでは、ほとんど何もわかりません。スマホはある衛星から 21,000 km 離れている、でもどの方向に? その距離にある点はどれも条件を満たし、全部集めると衛星を囲む球面になります。解説の 2 番目のステップに出てくる青い殻がこれです。大きな球で、半径が軌道半径に近いので、地球をすっぽり包み、スマホを通ります。
2 基目の衛星で 2 つ目の球ができます。重なり合う 2 つの球は円で交わり、白で描いています。スマホはこの円上のどこかにあり、円は直径が数千キロメートルで、地球と 2 か所で交わります。
3 つ目の球がこの円を 2 点で切ります。これが三辺測量で、測量士が巻き尺でするのと同じ考え方を、三次元で 3 つの距離を使って行うものです。2 点のうち 1 点は地表の近くにあります。もう 1 点は宇宙の遠くにあり、モデルではスマホから約 27,600 km、地上から約 26,900 km の高さです。地上の受信機はこちらをあっさり捨てます。モデルでは両方を見せています。オレンジの玉がスマホが残す答え、グレーの玉がもう一つの答えです。
スマホに 4 基目の衛星が要るわけ
スマホの時計が衛星の時計と同じくらい正確なら、衛星は 3 基で足ります。でもそうではありません。スマホは小さな水晶振動子で時を刻んでいて、誰もそれをナノ秒単位で合わせてはくれません。スマホの時計が 100 µs 進んでいると、どの信号も 100 µs 余計にかかったように見え、どの距離も 30 km 長く出ます。3 つの球はやはり交わりますが、交わる場所が違います。
解説の 4 番目のステップがその結果です。時計の誤差が 100 µs で衛星が 3 基だと、点は本当の位置から数十キロメートル離れたところに落ちます。このページのために確かめた時刻 (2026年10月17日 03:00 UTC) では 28.9 km 外れています。1 µs の誤差でも 288 m のずれになります。
解決策は、時計の誤差をもう 1 つの未知数として扱うことです。位置には 3 つの数 (x、y、z) が必要で、時計の誤差が 4 つ目なので、スマホには 4 つの距離、つまり 4 基の衛星が要ります。ポイントは、時計の誤差がどの衛星についても同じだという点です。どの信号もスマホの中の同じ 1 つの時計で測っているからです。時計がずれていると 4 つの球は互いにすれ違い、1 点で交わる時計の値はただ 1 つしかありません。その値を見つければ、時計と位置が同時に決まります。まだ未知の時計誤差を含んでいる距離を擬似距離と呼びます。
GPS 受信機がとても正確な時計にもなるのはこのためです。いったん測位できれば、GPS 時刻を 1 マイクロ秒のごく一部の精度で知ることができ、携帯電話網や電力網はまさにそのために GPS を使っています。
スマホが式を解くしくみ
4 本の式は直線の式ではないので、答えを読み取れる簡単な公式はありません。受信機は推測し、確かめ、直します。モデルでは標準的な方法である反復最小二乗法 (ガウス–ニュートン法) を使っています。
- 推測から始めます。モデルは、使っている衛星の真ん中の真下の地表から、時計の誤差をゼロとして始めます。
- 衛星ごとに、推測から予想される距離を計算し、測った擬似距離と比べます。
- 推測を x、y、z の方向に少し動かしたとき、または時計を少し変えたときに、予想距離がどう変わるかを計算します。これは各衛星へ向かう単位ベクトルと、時計についての 1 です。
- 差をいちばんよく打ち消す小さな動きを求めて推測に加え、くり返します。
1 回ごとに誤差は大きく縮みます。距離が正確で時計の誤差が 100 µs のとき、モデルの計算は 1 日を通して試したどの時刻でも、多くて 6 回の繰り返しで 1 ミリメートル以内に収まり、時計の誤差は 100.00 µs と出ます。衛星が 5 から 8 基あると未知数より式のほうが多くなり、最小二乗法はすべての式にいちばんよく合う点を選びます。4 基で足りるときでも衛星が多いほうが助かるのはこのためです。同じ手順を手計算でもたどり、同じ数字になることを確かめました。
軌道の時計は進む: 1 日に 38.6 µs
相対論は衛星の時計を通して関わってきます。2 つの効果が逆向きに働きます。重力の井戸の深いところにある時計ほど遅れるので、重力の弱い 20,200 km 上空の衛星の時計は地上の時計より速く進みます。軌道半径と地球の質量から計算すると 1 日に 45.7 µs です。動いている時計は遅れ、秒速 3.87 km では 1 日に 7.2 µs 遅れます。差し引きで 1 日に約 38.5 µs 進みます。
GPS のインターフェース仕様 IS-GPS-200 は、衛星時計の周波数のずれを −4.4647 × 10⁻¹⁰ と定めていて、これは 1 日に 38.6 µs にあたります。衛星の 10.23 MHz の基準は 10.2299999954326 MHz に設定されていて、地上から見ると 10.23 MHz になります。光速を掛けると、1 日に 38.6 µs は 1 日に 11.6 km の距離です。
「相対論補正」を切ると、モデルは各衛星の時計を、最後に合わせてから 1 日に 38.6 µs ずつ進ませます。モデルは衛星ごとに違う時刻に 1 日 1 回時計を合わせるので、どの瞬間にも時計どうしは最大 38.6 µs 食い違っています。全員に共通の誤差なら四つ目の未知数が吸収してくれますが、互いに食い違う時計はその方法では直せず、点は数キロメートルさまよいます。確かめた時刻では、衛星 8 基での誤差は 2.7 km です。オハイオ州立大学の Richard Pogge の講義ノートは、このことをはっきり書いています。相対論の補正がなければ 2 分以内に位置は誤りとなり、誤差は 1 日に約 10 km ずつ増えていく、と。
ビル、反射、衛星の配置
ひらけた空の下なら、スマホはよく働きます。GPS.gov によると、見通しのよい場所でのスマートフォンの典型的な精度は半径 4.9 m (16 ft) です。宇宙から届く信号そのものはもっと正確で、政府は世界平均のユーザー測距誤差を 95% の時間で 2.0 m 以下に保つと約束しており、2021年4月20日の実測値は 0.643 m でした。残りの誤差は大気、受信機、周囲の環境から来ます。
難しいのは都市です。「ビルの谷間」をオンにすると、スマホは高さ 30 から 50 m のビルにはさまれた、南北に走る幅 24 m の通りに立ちます。東や西の低い空にある衛星は屋根の陰に隠れます。そのうちのいくつかは壁で跳ね返ってスマホに届きますが、スマホには反射した信号と直接来た信号の区別がつきません。跳ね返った分だけ道のりが長くなり、その距離は数十メートル長く出ます。これがマルチパスで、オフィスビルの間で地図の点があちこち跳ぶのはこのためです。確かめた時刻では、衛星 8 基での誤差が 1.4 m から 24 m に増えます。
配置も効きます。使っている衛星がみな空の同じあたりにあると、球どうしは浅い角度で交わり、どれか 1 つの距離にわずかな誤差があるだけで交点が大きく動きます。これを表す数を精度低下率 (DOP) といいます。PDOP (位置の DOP) を距離の誤差に掛けると位置の誤差になります。よく散らばった 4 基の衛星なら PDOP はおよそ 2 から 3 ですが、「衛星の偏り」をオンにすると、寄り集まった 4 基では 7 や 12 になることもあります。性能標準は、マスク角 5° で世界の少なくとも 98% の地域において PDOP を 6 以下にすると約束しています。
4 つの距離から地図上の点へ
点が出るまでに、スマホはモデルが見せている以上のことをしています。まず、まわりの電波雑音より弱く、衛星の動きで周波数もずれている各衛星の信号を見つけ、次に各衛星が放送する軌道データを読まなければなりません。このデータは毎秒 50 ビットしか届かないので、何もない状態から始める受信機はそれを待つ必要があります。スマホはたいてい携帯電話網の助けを借り、軌道データとおおよその時刻を受け取るので、最初の測位がずっと早くなります。
位置は地球中心の座標系の x、y、z として出てきて、スマホはそれを緯度、経度、高さに直して地図アプリに渡します。地図は点と、そのまわりの薄い円を描きます。この円は、点がどれだけずれているかもしれないかについてのアプリ自身の見積もりです。モデルのスマホ画面では、この円を HDOP に 2.5 m を掛けた大きさで描いています。多くのスマホは Wi-Fi、携帯の基地局、動きのセンサーも組み合わせているので、トンネルの中でも点は動き続けます。
これらすべての裏には管制部門があります。コロラド州のシュリーバー宇宙軍基地にある主制御局、予備の主制御局、11 基の指令・管制アンテナ、16 か所の監視局です。監視局は衛星を追跡し、主制御局は衛星の軌道と時計の誤差を計算して補正を送り込み、衛星が放送する位置と時刻が正しく保たれるようにしています。
短い歴史
この計画は 1973年に、TRANSIT や TIMATION といったアメリカのそれまでの航法研究をまとめた、民生と軍事の共同プロジェクトとして始まりました。最初の Navstar 衛星は 1978年に打ち上げられ、24 基の衛星によるシステムは 1993年に完全運用に入りました。2000年5月まで、一般向けの信号は「選択利用性」という機能でわざと精度を落とされていました。クリントン大統領が 2000年5月1日にこれを止めるよう命じ、米国は今後も使わないと表明しています。2011年6月には衛星群が拡張されて現在は 27 個の軌道位置で運用され、宇宙軍は約 31 基の衛星を稼働させています。
モデルが省いていること
軌道は名目上の軌道位置に置いた円で、今日の実際の衛星ではなく、宇宙軍が 31 基を運用しているのに対して 24 基です。地球は WGS 84 の楕円体ではなく球です。信号は出たのと同じ瞬間に届くものとして扱い、70 ms の旅の間の地球の自転 (サニャック補正) を入れていません。ひらけた空の下での距離の誤差は、衛星ごとに一、二メートルほどのなめらかな代用値で、電離層スイッチは仮定した勾配を持つ単層の遅延を加えますが、対流圏は含めていません。相対論を切った場合は、時計を毎日ずらした時刻に合わせると仮定しています。実際の衛星には、わずかに楕円の軌道による小さな周期的な相対論の項もあり、受信機は IS-GPS-200 の式でそれを補正します。
確かめられる時間の計算
伝搬時間を丸めて 67 ms と仮定します。秒に直すと 0.067 s × 299,792,458 m/s = 20,086,094.686 m、約 20,086 km です。これは信号の経路長で、衛星の高度ではありません。同じ高度でも天頂から離れた衛星への斜めの経路は長くなります。丸めた例が表示の最初の衛星と一致する必要はありません。その距離を再計算するには、その衛星の表示時間を使います。
時間誤差が 1 ns なら、0.000000001 s に同じ光速を掛けると 0.299792458 m、約 30 cm です。これは観測を組み合わせる前の距離誤差で、地図上の位置が必ず 30 cm 動くという意味ではありません。個々の距離誤差が水平・高さの誤差に変わる割合は、衛星配置と時計の解によります。壁で経路が長くなる場合も同じです。
オハイオ州立大学の解説は、一日の相対論効果を運動による −7 µs、弱い重力による +45 µs と丸めています。合計は +38 µs。0.000038 s に光速を掛けると 11,392.113404 m、一日約 11.4 km の距離のずれです。よくいわれる一日約 10 km はこの規模を表します。教育用の丸め値は模型のより精密な時計設定を置き換えません。また全衛星共通のずれは受信機が時計誤差として吸収できるため、そのまま同じ位置誤差にはなりません。衛星ごとに異なる時計誤差は、この方法では打ち消せません。
衛星配置が誤差を増幅する理由
紙に二つの目印からの距離で円を描きます。大きな角度で交わるなら、円を少し動かしても交点の移動は小さくなります。ほぼ接するなら、同じ距離変化で交点が遠く動きます。受信機は距離曲面と時計未知数を含む空間版の問題を解きます。DOP は電波の強さではなく、衛星方向からこの敏感さを示します。
独立な距離誤差の標準偏差を同じ 2 m と仮定します。PDOP が 2 なら空間位置の合成不確かさは約 4 m、6 なら 12 m です。掛け算を説明する仮定で、性能保証ではありません。PDOP に単位はなく、HDOP は水平、VDOP は鉛直座標に関します。衛星は全方向から均等に囲まず上方にあるので、水平位置がよくても高さは不確かな場合があります。
衛星追加はよく役立ちますが、数だけでは結果はわかりません。既存の衛星に近い方向の衛星は、空いた空の衛星ほど独立した方向情報を増やしません。低い衛星は交角を改善しても、大気遅延や反射を増やす場合があります。実機は全距離を同等に信頼せず、重みづけや除外をします。模型の集中配置操作は幾何の効果を分離するもので、商用機の全選択規則は実装しません。PDOP は m 単位の実測誤差ではないため、位置誤差とは別に比べます。
反射信号が答えを変える仕組み
反射経路が直達経路より 30 m 長いと仮定します。光速で割ると約 100 ns の追加遅延です。受信機は衛星が遠いと誤解することがあります。これは例の経路差で、どの建物にも同じ誤差が付くわけではありません。長さは壁・衛星・アンテナの配置によります。近くの反射と長く迂回した信号しか届かない場合は、異なる測定問題です。
直達波と反射波が同時に届けば合成波形が歪み、到達時刻の推定を変えます。直達波が完全に遮られれば間接経路だけを追尾する場合があります。長く待っても偏りは必ずしも消えません。平均は一部のランダム雑音を減らしても、欠けた直達経路を復元しません。アンテナ設計・信号処理・複数周波数の観測は役立ちますが、すべての障害物の裏で正確さを保証するわけではありません。
大気には別の遅延があります。電離層の自由電子による影響は周波数依存なので、異なる周波数の比較で多くを推定できます。中性の下層大気も遅延を生み、別の処理が必要です。どちらも相対論や受信機時計誤差とは違います。GPS.gov は大気・遮蔽・衛星配置・受信機品質を、利用者精度が放送信号精度と異なる理由に挙げています。街路スイッチは簡略化した遮蔽と反射の実験で、天気や電離層の予報ではありません。増えた m を普遍的な大気誤差の予算と読まないでください。
測量受信機が cm 級に達する方法
航法メッセージは時刻と軌道を伝えますが、電波には繰り返す搬送波もあります。測量受信機は搬送波位相の変化を通常のコード測距より細かく測れます。ただし繰り返す波には何周期目が届いたか書かれていません。この整数周期の未知数を解いて初めて精密な測定が信頼できる位置を支えます。繰り返し模様を細かく読むことと絶対距離を知ることは別です。
RTK は搬送波観測と基準局やネットワークの補正を組み合わせます。位置既知の基準局は移動受信機と多くの衛星誤差を共有し、観測の比較で共通部分を打ち消します。補正通信には現地無線やインターネットを使えますが、衛星航法放送とは別です。移動局が補正サービスへデータを送っても、普通の携帯電話がすべて GPS 衛星へ位置を送る証拠にはなりません。
GPS.gov は高級受信機と補強によりリアルタイムで数 cm の測位が可能と説明します。どんな携帯電話でも衛星を多く待てば達するわけではありません。搬送波追尾・適切なアンテナ・利用可能な基準データ・整数未知数の解決が必要です。木や壁、補正回線や追尾の中断で、不確かな解に戻る場合があります。測量報告は緯度の小数桁だけでなく解の状態と品質確認を記録します。この模型は簡略化した擬似距離を解き、基準局も搬送波整数解法もありません。青い点は通常測位の説明で、RTK 精度の主張ではありません。
世界を覆う 4 システムと地域向けの 2 システム
空にあるのは GPS だけではありません。ロシアのグロナス、欧州連合のガリレオ、中国の北斗も地球全体を覆い、日本のみちびきは東アジアとオセアニアで使われます。韓国は地域向けの KPS を整備中です。この展示の「操作」タブでは、ソウルの空に各システムを加え、スマホが使える衛星数を確かめられます。
| システム | 高度 | 軌道傾斜角 | 基本の衛星構成 | 備考 |
|---|---|---|---|---|
| GPS | 20,200 km | 55° | 6 軌道面に 24 基 | 運用中 31 基(GPS.gov) |
| グロナス | 19,100 km | 64.8° | 3 軌道面に各 8 基、計 24 基 | 周期 11 時間 15 分 44 秒 |
| ガリレオ | 23,222 km | 56° | 3 軌道面 | 2026 年 10 月 27 日時点で利用可能 28 基(GSC) |
| 北斗(BDS-3) | 21,528 km | 55° | 中軌道 24 基、IGSO 3 基、GEO 3 基 | GEO は東経 80°・110.5°・140° |
| みちびき | 8 の字軌道、地球中心から 42,165 km | 41° | 7 基の計画 | 2018 年から 4 基でサービス |
| KPS | 傾斜軌道 5 基、静止軌道 3 基 | 未公表 | 8 基の計画 | 初打ち上げは 2029 年 |
高度が違うのは、各運用機関が異なる繰り返し周期を選んだからです。GPS 衛星は 1 恒星日に 2 周し、地上軌跡が毎日繰り返します。グロナスはやや低く、11 時間 15 分 44 秒で回ります。グロナス情報解析センターによると、この周期なら補正噴射なしでも軌道を安定させられます。4 システムで最も高いガリレオは、1 周に約 14 時間かかります。北斗は 3 種類の軌道を組み合わせます。他と同じ中軌道に加え、静止軌道の高さにある衛星のうち 3 基は赤道上の同じ場所にとどまり、3 基はアジア上空に 8 の字を描く傾斜地球同期軌道を動きます。
みちびきはこの傾斜をさらに生かします。準天頂軌道は約 41° 傾いた、少し細長い楕円(離心率 0.075)で、遠地点が北半球側にあります。そのため衛星は日本上空でゆっくり進み、高い空に長時間とどまります。東京付近では 1 基が仰角 70° 以上に 8 時間います。3 基が交代することで、ほぼ常に 1 基が頭上近くにあり、高層ビルの間の通りで役立ちます。展示でもみちびきを有効にすると、ソウルの天空図で衛星が仰角 60° を超える様子を見られます。
システムが増えても測位の原理は変わりません。それぞれが独自の時系を持つため、複数システムを使う受信機はシステムごとに時計のずれを追加して解きます。モデルの比較も同じで、GPS・グロナス・ガリレオ・北斗・みちびきを合わせると時計の未知数は 5 個です。それでも衛星が増える利点はあります。ソウル上空のある時刻の例では GPS 8 基で PDOP が約 2、5 システム合計 45 基で 0.8 未満でした。衛星の軌道上の初期位置は仮定なので、これは空の配置を示す値で、今日の実際の衛星位置ではありません。
KPS はまだ計画段階です。韓国宇宙航空庁は 2025 年 9 月に初号機の打ち上げ契約を結び、2029 年 9 月に打ち上げる予定です。2035 年までに傾斜地球同期軌道 5 基と静止軌道 3 基、計 8 基を計画しています。軌道位置が未公表なので、展示では表に載せるだけで描いていません。
誤差の原因を一つずつ見る
「誤差の原因」パネルでは主な原因を切り替え、スマホがその瞬間に使う衛星について、原因が一つだけの場合の棒を描きます。数十 cm から数十 km まで幅があるため、棒は対数目盛です。
電離層は、太陽光で気体がイオンと自由電子に分かれる上層大気です。自由電子による信号コードの遅延は 40.3 × TEC / f² m です。TEC は経路に沿った断面積 1 m² の柱に含まれる電子数、f は周波数です。1 TECU は 1 m² あたり 10¹⁶ 個の電子に相当し、GPS の L1 信号(1,575.42 MHz)を 0.162 m、低い周波数の L5(1,176.45 MHz)を 0.291 m 遅らせます。低い衛星の信号は層を斜めに横切るので遅延が増えます。全衛星が同じだけ遅れるなら、受信機は時計のずれとして吸収できます。そこでモデルは、赤道に近づくほど緯度 1° あたり電子量が 4% 増えるという勾配を仮定し、遅延の一部が位置に残るようにしています。
遅延は周波数で変わるので、二周波受信機はそれを測れます。L1 と L5 の電離層フリー結合は一次の遅延を相殺する代わりに、受信機自身の雑音を約 2.6 倍にします。そのため第 2 周波数を有効にすると、穏やかな電離層では誤差が少し増え、乱れた電離層では大幅に減ることがあります。米国海洋大気庁(NOAA)の宇宙天気予報センターも、単一周波数では穏やかな条件で約 1 m、激しい磁気嵐で数十 m に悪化し、二周波ではその大部分を除けると説明しています。
選択利用性は意図的な誤差でした。2000 年 5 月まで、衛星の時計を揺らすことで民間の測位が最大 100 m ずれるようにしていました。GPS.gov によると、解除された日に民間の精度は約 10 倍向上し、GPS III 衛星にはこの機能がありません。モデルでは衛星ごとに約 30 m のゆっくりした揺らぎを加えます。これは GPS.gov の説明と同程度の誤差を出すための値で、非公開だった実際の変調パターンではありません。
残りのスイッチは解説の実験と同じで、ビルの間の反射、空の一部への衛星の集中、スマホの時計を信頼する 3 基での測位です。棒を並べると規模の違いが分かります。受信機雑音と電離層は m 級、反射と選択利用性は数十 m、衛星 3 基だけでの時計誤差は km 級です。
障害、干渉、磁気嵐
衛星測位はシステム全体でも止まります。2019 年 7 月 12 日、ガリレオの地上設備の故障で全衛星の航法・時刻サービスが停止しました。欧州 GNSS サービスセンターは 01:50 UTC に障害を告知し、7 月 17 日に復旧を発表しました。捜索救難機能はその間も動き続けました。グロナスは 1990 年代の資金削減後、2002 年には 7 基に減り、ロシア領内でも不十分になりましたが、連邦の計画で再建されました。
電波干渉は継続的な問題です。GPS.gov は近接帯域の電波、意図的・非意図的な妨害、宇宙天気を原因に挙げています。米国では妨害装置の使用は違法で、連邦通信委員会が販売を取り締まっています。地上の補強も変化しました。米国の全国ディファレンシャル GPS(NDGPS)は 2020 年 6 月 30 日に終了しました。選択利用性の恒久的な廃止と新しい GPS III によって、大半の利用者には不要になったためです。精密な仕事は今では基準局網が担います。NOAA の連続観測基準局網は、測量士が後処理で数 cm に達するためのデータを無料公開し、みちびきは空から cm 級の補強情報を放送します。
「操作」タブの図鑑には、1967 年のソ連初の航法衛星から計画中の KPS まで、衛星測位の出来事と用途を 36 件載せ、それぞれに出典の機関ページを付けています。ボタン付きの項目では模型が変わります。システムの項目はその衛星群を追加し、2000 年の項目は選択利用性を有効にし、磁気嵐の項目は電離層の電子量を増やします。
画面で設定を比べる
相対論補正を入れ、街路と集中配置を切ります。衛星を四基にして携帯電話の時計誤差だけを変えます。受信機時計の表示は加えたずれを求め、位置は未補正距離から想像するより真の十字に近く残るはずです。三基に戻して繰り返すと時計方程式の不足で大きく動きます。光速計算の失敗ではありません。
四基に戻して集中配置を試し、PDOP と位置誤差を記録します。他の条件を変えず集中を切り、最後に街路を入れて比べます。簡略操作の範囲で測定品質と幾何の変化を区別できます。ただし統制した野外測量ではなく、衛星は動き続けます。離れた時刻の値が一致する必要はなく、再現には時刻も記録します。小さな地図は縮尺が変わるので、点の見た目の間隔だけで誤差減少を判断せず数値縮尺を比較します。
よくある質問
スマホには衛星が何基必要ですか?
位置と時刻を得るには 4 基です。未知数が 4 つあるからで、3 つが位置、1 つがスマホの時計の誤差です。3 基で済むのは、高さか時計を仮定できる場合だけです。ふつうスマホはもっとずっと多くの衛星を追っていて、ほかの衛星システムのものも使うことがよくあります。
スマホは衛星に何か送っていますか?
いいえ。GPS は一方通行です。衛星が放送し、スマホは聞いているだけです。だから何人でも同時にこのシステムを使え、携帯の電波がなくても使えます。
衛星には原子時計が要るのに、スマホに要らないのはなぜですか?
衛星の時計どうしは数ナノ秒以内でそろっていなければなりません。1 ナノ秒が距離 30 cm にあたるからです。スマホの時計の誤差は聞こえているどの衛星についても同じなので、4 つ目の未知数として解くことができ、はじめから正確である必要はありません。
相対論補正は本当に必要ですか?
はい。正味の効果は 1 日に 38.6 µs で、IS-GPS-200 に定められ、衛星の時計に組み込まれています。補正がなければ、距離は 1 日に約 11.6 km ずつずれていきます。
都市で GPS が悪くなるのはなぜですか?
ビルが低い衛星をさえぎり、ほかの衛星の信号を反射するからです。反射した信号は遅れて届くので距離が長すぎる値になり、スマホはそれに気づきにくいのです。見える衛星が減れば配置も悪くなり、PDOP も大きくなります。
GPS 衛星はどのくらいの高さを、どのくらいの速さで飛んでいますか?
地上約 20,200 km です。一恒星日に二周、つまり 11 時間 58 分で一周し、速さは秒速約 3.87 km です。そのため、衛星は毎日約 4 分ずつ早く空の同じ場所に戻ってきます。
青い点のまわりに円があるのはなぜですか?
この円は、点がどれくらいずれているかもしれないかについてのスマホの見積もりです。見える衛星が少ないとき、配置が悪いとき、信号が反射しているように見えるときに大きくなります。
PDOP が大きいと信号も強いですか?
いいえ。PDOP は受信電力ではなく配置の値です。ほぼ同じ方向から強い信号が集まっても配置は悪い場合があります。
平均すれば建物の反射は消えますか?
確実ではありません。ランダム雑音が減っても、持続する間接経路は距離を偏らせます。待つより開けた空や適切な観測除外が大切な場合があります。
模型は RTK を示していますか?
いいえ。RTK には搬送波位相と基準補正が必要です。模型は擬似距離を使い基準局がないので、表示は cm 級の測量結果ではありません。
GPS と一緒にグロナス、ガリレオ、北斗も使えますか?
対応した受信機なら使えます。国際 GNSS 事業は、それらを同時に追跡する観測局を 530 か所以上運用しています。複数システムの受信機はシステムごとに時計のずれを追加して解き、衛星が増えることで PDOP が下がります。
KPS とは何で、いつ使えるようになりますか?
KPS は韓国型衛星測位システムです。初号機は 2029 年 9 月に打ち上げる予定で、韓国宇宙航空庁は朝鮮半島と周辺地域に向けて 2035 年までに 8 基を整備する計画です。
第 2 周波数で電離層の影響を除けるのはなぜですか?
電離層による遅延は周波数に依存します(40.3 × TEC / f²)。同じ距離を二つの周波数で測ると二つの式が得られ、受信機は遅延を分離できます。その代わり、受信機雑音は増えます。
GPS は本当にわざと精度を落としていたのですか?
はい。2000 年 5 月 2 日まで選択利用性によって民間信号の精度を落とし、最大約 100 m ずれるようにしていました。大統領命令で解除され、GPS III 衛星にはこの機能がありません。
用語
擬似距離: 伝搬時間から求めた距離で、受信機の時計の誤差をまだ含んでいるもの。
三辺測量: 位置のわかっている点までの距離から位置を求めること。
受信機時計バイアス: 受信機の時計が GPS 時刻からどれだけずれているか。4 つ目の未知数として解く。
軌道位置 (スロット): 衛星群の中の名目上の位置。軌道面と、その上での場所で決まる。
恒星日: 星に対して地球が 1 回転する時間。23 h 56 min 4 s。
マルチパス: 壁での反射など、複数の経路でアンテナに届く信号。
DOP、PDOP、HDOP: 精度低下率。衛星の配置が距離の誤差を位置の誤差 (3D または水平) に何倍して広げるかを表す。
URE: ユーザー測距誤差。宇宙から届く信号そのものによる距離の誤差。
管制部門: 衛星を追跡し、軌道と時計のデータを送り込む地上局。
TEC:全電子数。信号経路に沿う断面積 1 m² の柱に含まれる自由電子の数です。
IGSO:傾斜地球同期軌道。傾いた軌道面を 1 日で回り、地上に 8 の字の軌跡を描きます。
選択利用性:民間 GPS の精度を意図的に落とす機能。2000 年 5 月に解除されました。
参考資料
GPS.gov, "Space Segment" (altitude about 20,200 km, six planes, 24 slots, 27-slot expansion in 2011, 31 operational satellites). https://www.gps.gov/space-segment (checked 2026-10-17)
GPS.gov, "Control Segment" (master control station at Schriever SFB, 11 antennas, 16 monitoring sites). https://www.gps.gov/control-segment (checked 2026-10-17)
GPS.gov, "GPS Accuracy" (4.9 m smartphone accuracy, URE ≤2.0 m and 0.643 m, multipath). https://www.gps.gov/gps-accuracy (checked 2026-10-17)
GPS.gov, "Global Positioning System" overview. https://www.gps.gov/gps (checked 2026-10-17)
GPS.gov, "Selective Availability". https://www.gps.gov/selective-availability (checked 2026-10-17)
GPS.gov, "GPS and Telling Time". https://www.gps.gov/gps-and-telling-time (checked 2026-10-17)
U.S. Department of Defense, "Global Positioning System Standard Positioning Service Performance Standard", 5th edition, April 2020 (Tables 3.2-1, 3.2-3 and 3.8-1). https://www.gps.gov/sites/default/files/2025-07/2020-SPS-performance-standard.pdf (checked 2026-10-17)
"IS-GPS-200N, Navstar GPS Space Segment/Navigation User Segment Interfaces" (§3.3.1.1 clock rate offset −4.4647 × 10⁻¹⁰, 50 bps navigation data). https://www.gps.gov/sites/default/files/2025-07/IS-GPS-200N.pdf (checked 2026-10-17)
NASA, "Global Positioning System" (first satellite 1978, 24-satellite system operational 1993). https://www.nasa.gov/directorates/somd/space-communications-navigation-program/gps/ (checked 2026-10-17)
Federal Aviation Administration, "Global Positioning System (GPS)" (programme started 1973). https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/gps (checked 2026-10-17)
Richard Pogge, The Ohio State University, "Real-World Relativity: The GPS Navigation System". https://www.astronomy.ohio-state.edu/pogge.1/Ast162/Unit5/gps.html (checked 2026-10-17)
Neil Ashby, "Relativity in the Global Positioning System", Living Reviews in Relativity 6, 1 (2003). https://link.springer.com/article/10.12942/lrr-2003-1 (checked 2026-10-17)
NIST, "Speed of light in vacuum" (299,792,458 m/s). https://physics.nist.gov/cgi-bin/cuu/Value?c (checked 2026-10-17)
NASA Space Science Data Coordinated Archive, "Earth Fact Sheet" (mean radius 6,371 km). https://nssdc.gsfc.nasa.gov/planetary/factsheet/earthfact.html (checked 2026-10-17)
このページの計算: GM = 3.986004418 × 10¹⁴ m³/s²、軌道半径 26,559.8 km、計算法と DOP、確認した時刻 2026年10月17日 03:00 UTC、受信機の位置 37.5665°N、126.978°E。
GPS.gov, "GPS Modernization"(選択利用性は 2000 年 5 月に解除、精度は 10 倍向上、GPS III は SA 非搭載). https://www.gps.gov/gps-modernization (原文確認日:2026-10-27)
GPS.gov, "Other Global Navigation Satellite Systems"(北斗 35 基、グロナス 24 基以上、みちびき 7 基以上). https://www.gps.gov/other-global-navigation-satellite-systems-gnss (原文確認日:2026-10-27)
GPS.gov, "Augmentation Systems"(IGS 観測網は 530 局以上、NDGPS は 2020 年 6 月 30 日に終了). https://www.gps.gov/augmentation-systems (原文確認日:2026-10-27)
GPS.gov, "Spectrum and Interference". https://www.gps.gov/spectrum-interference-issues (原文確認日:2026-10-27)
GLONASS Information and Analysis Center, "About GLONASS"(24 基、3 軌道面、64.8°、19,100 km、11 時間 15 分 44 秒、2002 年は 7 基). https://glonass-iac.ru/en/about_glonass/ (原文確認日:2026-10-27)
ESA, "What is Galileo?"(23,222 km、56°、3 軌道面、2016 年 12 月 15 日に初期サービス). https://www.esa.int/Applications/Satellite_navigation/Galileo/What_is_Galileo (原文確認日:2026-10-27)
European GNSS Service Centre, "Constellation Information"(利用可能 28 基). https://www.gsc-europa.eu/system-service-status/constellation-information (原文確認日:2026-10-27)
European GNSS Service Centre, NAGU 2019026 and 2019027(2019 年 7 月 12~17 日のガリレオ障害). https://www.gsc-europa.eu/notice-advisory-to-galileo-users-nagu-2019026 (原文確認日:2026-10-27)
China Satellite Navigation Office, "BeiDou Navigation Satellite System Open Service Performance Standard", version 3.0, 2021, §4.1. http://en.beidou.gov.cn/SYSTEMS/Officialdocument/202110/P020211014595952404052.pdf (原文確認日:2026-10-27)
China Satellite Navigation Office, "System"(2000・2012・2020 年の 3 段階の開発). http://en.beidou.gov.cn/SYSTEMS/System/ (原文確認日:2026-10-27)
Cabinet Office, Government of Japan, "Quasi-Zenith Satellite System Performance Standard (PS-QZSS-003)", Tables 3.1-2 and 3.1-3. https://qzss.go.jp/en/technical/download/pdf/ps-is-qzss/ps-qzss-003.pdf (原文確認日:2026-10-27)
Cabinet Office, "Why is QZSS required today?"(2010 年 9 月 11 日に QZS-1、2018 年 11 月から 4 基サービス). https://qzss.go.jp/en/overview/services/sv02_why.html (原文確認日:2026-10-27)
Cabinet Office, "Orbit"(東京付近で仰角 70° 以上に 8 時間). https://qzss.go.jp/en/technical/technology/orbit.html (原文確認日:2026-10-27)
Cabinet Office, "QZSS is Becoming a Seven-satellite Constellation". https://qzss.go.jp/en/overview/services/seven-satellite.html (原文確認日:2026-10-27)
Cabinet Office, "Centimeter Level Augmentation Service (CLAS)". https://qzss.go.jp/en/overview/services/sv06_clas.html (原文確認日:2026-10-27)
Korea AeroSpace Administration, "KASA and SpaceX Join Forces for the First KPS Satellite Launch"(2025 年 9 月 30 日). https://www.kasa.go.kr/prog/bbsArticle/BBSMSTR_000000000041/view.do?bbsId=BBSMSTR_000000000041&nttId=B000000002274Uo9qE9 (原文確認日:2026-10-27)
NOAA Space Weather Prediction Center, "Space Weather and GPS Systems". https://www.swpc.noaa.gov/impacts/space-weather-and-gps-systems (原文確認日:2026-10-27)
NOAA National Geodetic Survey, "CORS Network". https://geodesy.noaa.gov/CORS/ (原文確認日:2026-10-27)
Federal Aviation Administration, "Wide Area Augmentation System (WAAS)". https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/waas (原文確認日:2026-10-27)
コース 2 / 7
ふだんの一日の疑問ほかの展示
小惑星が落ちたらクレーターはどれくらいの大きさになるか
アリゾナにある幅 1.2 km のメテオール・クレーターを掘ったのは、直径わずか数十メートルの鉄の小惑星でした。
季節があるわけを体験:地軸の傾きシミュレーター
地球が太陽にいちばん近づくのは 1 月の第 1 週、北半球では冬のさなかです。
月の満ち欠けシミュレーター:日食・月食も体験
月は 29.5 日ごとに地球と太陽のあいだを通ります。それなのに、なぜ毎月日食が起きないのでしょうか。
惑星や衛星で変わる体重とジャンプのしくみ
地球で 50 cm のジャンプが、月では 3 m、ケレスでは 18 m に達し、小惑星ベンヌでは戻ってこられなくなります。
アポロの着陸地点を実物大で歩く:機材と月面車の位置
月面で目の高さが 1.6 m なら、地平線までは約 2.4 km しかありません。Tranquility Base から Taurus-Littrow まで、アポロの6つの着陸地点を歩けます。
太陽系の縮尺模型を歩く
太陽を直径 1.39 m の球にすると、地球は道の 150 m 先にある 1.27 cm のビー玉になり、海王星は 4.5 km 先、ボイジャー 1 号は 25.7 km 先になります。