चित्र 74कैसे काम करता है
GPS: उपग्रह और लोकेशन का इंटरैक्टिव सिमुलेटर
GPS सिग्नल को 20,200 km नीचे आपके फ़ोन तक पहुँचने में लगभग 70 मिलीसेकंड लगते हैं, और सेकंड के दस लाखवें हिस्से की चूक आपकी जगह 300 m खिसका देती है।
इस डिवाइस पर 3D मॉडल नहीं दिख सकता। नीचे गाइड के चरण आप लिखित रूप में पढ़ सकते हैं।
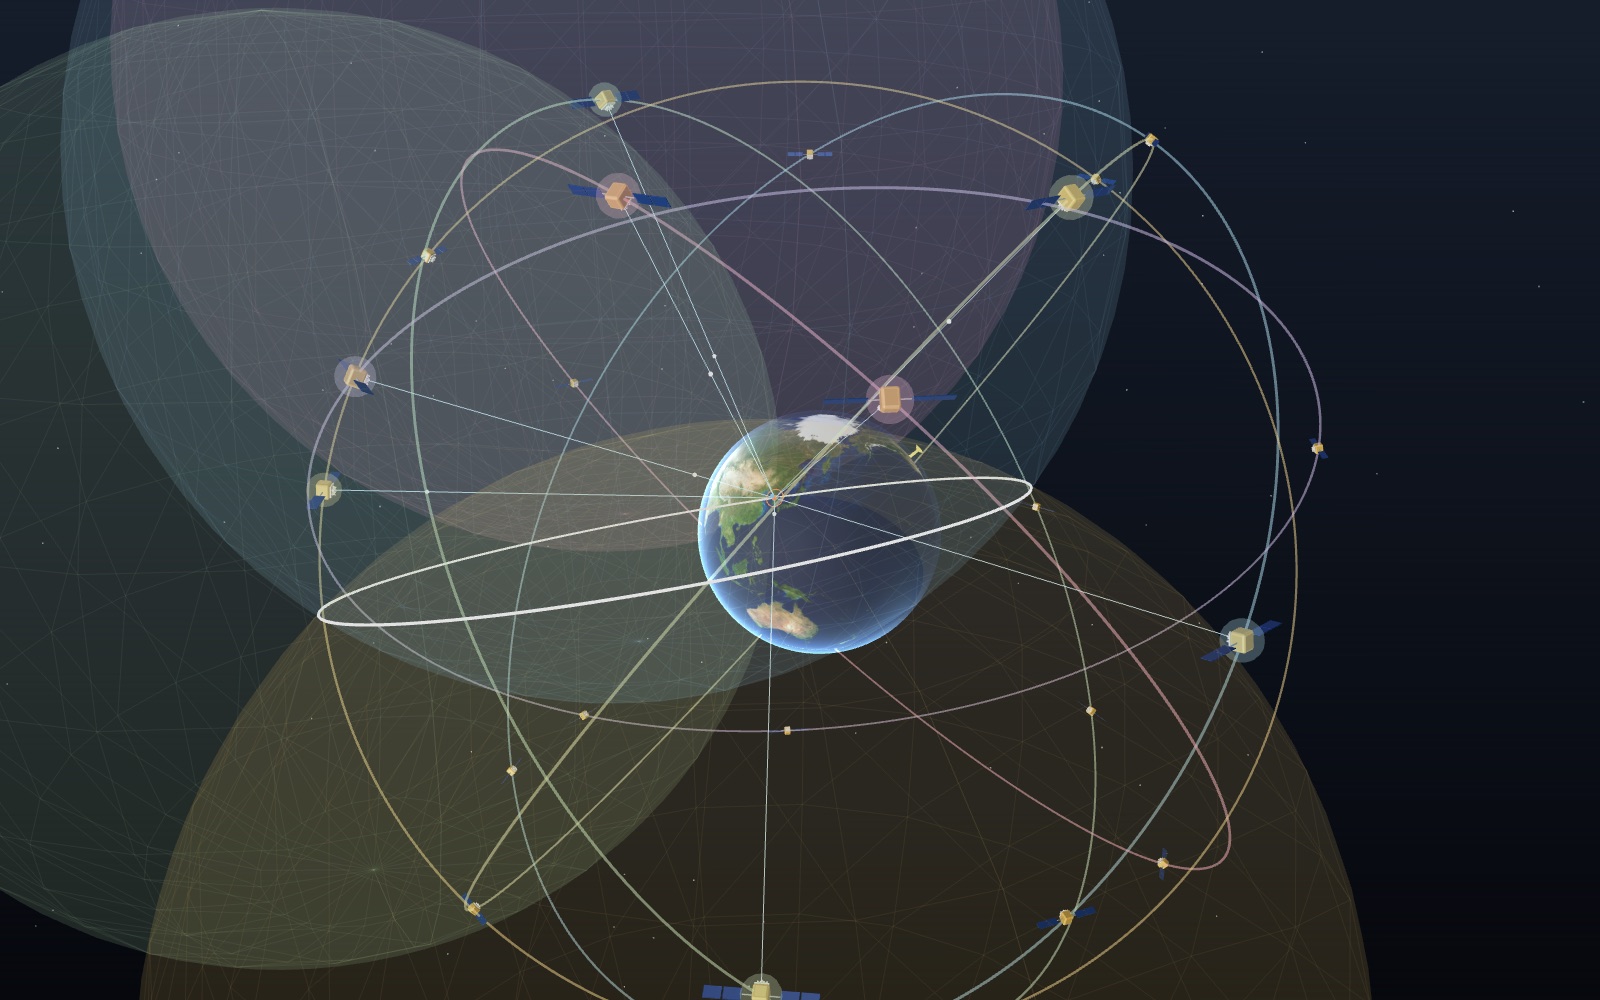
1 / 8 छह तलों में 24 उपग्रहहर तल में लगभग 20,200 km ऊँचाई पर चार मूल उपग्रह हैं, और हर एक दिन में दो चक्कर लगाता है। सोल का फ़ोन किसी भी पल 24 में से 5 से 10 स्लॉट देखता है। रीडआउट और फ़ोन का नक़्शा नियंत्रणों के साथ बदलते हैं।
घुमाने के लिए खींचें। ज़ूम के लिए स्क्रॉल करें या दो उँगलियों से फैलाएँ।
मॉडल क्या दिखाता है
फ़ोन पर नक़्शे का ऐप खोलिए और एक नीला बिंदु दिख जाता है, आमतौर पर आप जहाँ खड़े हैं उससे कुछ ही मीटर दूर। फ़ोन ने किसी से नहीं पूछा कि वह कहाँ है। उसने लगभग 20,200 km ऊपर से गुज़रते कुछ उपग्रहों के सिग्नल सुने, उनका समय नापा और अपनी जगह ख़ुद निकाल ली। यह प्रदर्शनी उसी हिसाब को क़दम-दर-क़दम दिखाती है।
पृथ्वी बीच में है और उसे स्थिर रखा गया है, इसलिए छह कक्षा-तल उसके चारों ओर धीरे-धीरे घूमते हैं, एक नाक्षत्र दिन में एक चक्कर। उपग्रह उन 24 मूल स्लॉट में रखे गए हैं जो GPS Standard Positioning Service Performance Standard (2020) में प्रकाशित हैं, और वे तालिका के संदर्भ समय की स्थिति से चलकर अभी के पल तक पहुँचते हैं। अंतरिक्ष की दूरियाँ असली अनुपात में हैं: कक्षा की त्रिज्या पृथ्वी की त्रिज्या की 4.17 गुनी है, जैसी आसमान में है। उपग्रहों के मॉडल, फ़ोन और शहर का ब्लॉक असल से बहुत बड़े बनाए गए हैं, वरना वे दिखाई ही नहीं देते।
माप सोल सिटी हॉल पर रखा एक फ़ोन करता है। ऊपर बाईं ओर का रीडआउट दिखाता है कि फ़ोन कितने उपग्रह इस्तेमाल कर रहा है, पहले सिग्नल को पहुँचने में कितना समय लगा, उससे कितनी दूरी बनती है, हल करने वाले एल्गोरिद्म के अनुसार फ़ोन की घड़ी की त्रुटि, सापेक्षता की सेटिंग, PDOP (उपग्रहों की ज्यामिति बताने वाली संख्या, आगे समझाई गई है) और आख़िरी स्थिति त्रुटि। नीचे दाईं ओर की छोटी फ़ोन स्क्रीन असली जगह को क्रॉस से और निकाली गई स्थिति को नीले बिंदु से दिखाती है; त्रुटि बढ़ने पर पैमाना 40 m से हज़ारों किलोमीटर तक बदलता है।
नियंत्रण टैब में आप एक से आठ उपग्रह चुन सकते हैं, फ़ोन की घड़ी की त्रुटि 0 से 1,000 माइक्रोसेकंड तक रख सकते हैं, सापेक्षता सुधार बंद कर सकते हैं, फ़ोन को ऊँची इमारतों के बीच की गली में रख सकते हैं, और उसे आसमान में पास-पास जमा उपग्रहों से काम चलाने को कह सकते हैं। गाइड इन्हीं नियंत्रणों से क्रम से गुज़रती है।
समय को दूरी में बदलना
हर GPS उपग्रह में परमाणु घड़ियाँ होती हैं, और वह बार-बार प्रसारित करता है कि उसके भीतर कितना बजा है और उपग्रह कहाँ है। रेडियो तरंगें प्रकाश की गति से चलती हैं, 29,97,92,458 m/s। इसलिए अगर फ़ोन को पता हो कि सिग्नल कब निकला और वह देख ले कि सिग्नल कब पहुँचा, तो इस अंतर को प्रकाश की गति से गुणा करने पर उपग्रह की दूरी मिल जाती है।
संख्याएँ बहुत छोटी हैं। ठीक सिर के ऊपर वाले उपग्रह से, जो इस मॉडल में ज़मीन से 20,189 km ऊपर है, सिग्नल को 67.3 मिलीसेकंड लगते हैं। क्षितिज पर 25,780 km दूर वाले उपग्रह से 86.0 ms लगते हैं। एक माइक्रोसेकंड (सेकंड का दस लाखवाँ हिस्सा) की चूक दूरी में 299.8 m का फ़र्क़ डालती है, और एक नैनोसेकंड की चूक 30 cm का। इसीलिए GPS में घड़ियाँ हर चीज़ से ज़्यादा मायने रखती हैं, और इसीलिए उपग्रहों में परमाणु घड़ियाँ लगी हैं।
रीडआउट इस्तेमाल हो रहे पहले उपग्रह का सफ़र-समय दिखाता है, जो हमेशा आसमान में सबसे ऊँचा उपग्रह होता है, और उससे निकलने वाली दूरी भी।
पहले एक गोला, फिर वृत्त, फिर दो बिंदु
अकेली एक दूरी बहुत कम बताती है। फ़ोन किसी उपग्रह से 21,000 km दूर है, पर किस दिशा में? उस दूरी पर मौजूद हर बिंदु इस शर्त पर खरा उतरता है, और ये सब मिलकर उपग्रह के चारों ओर एक गोला बनाते हैं। गाइड के दूसरे चरण का नीला खोल यही है। यह बड़ा है: इसकी त्रिज्या कक्षा की त्रिज्या के क़रीब है, इसलिए यह गोला पूरी पृथ्वी को घेर लेता है और फ़ोन से होकर गुज़रता है।
दूसरा उपग्रह दूसरा गोला देता है। एक-दूसरे को काटते दो गोले एक वृत्त में मिलते हैं, जिसे सफ़ेद रंग में दिखाया गया है। फ़ोन उस वृत्त पर कहीं है, जो हज़ारों किलोमीटर चौड़ा है और पृथ्वी को दो जगह काटता है।
तीसरा गोला उस वृत्त को दो बिंदुओं पर काटता है। इसे ट्राइलेटरेशन कहते हैं, वही तरीक़ा जो सर्वेयर फ़ीते से अपनाता है, बस यहाँ तीन आयामों में तीन दूरियों के साथ। दो में से एक बिंदु पृथ्वी की सतह के पास है। दूसरा अंतरिक्ष में बहुत दूर है, और मॉडल में वह फ़ोन से लगभग 27,600 km और ज़मीन से कोई 26,900 km ऊपर है। ज़मीन पर रखा रिसीवर उसे सीधे छोड़ देता है। मॉडल दोनों दिखाता है: नारंगी गेंद वह है जिसे फ़ोन रखेगा, धूसर गेंद दूसरा हल है।
फ़ोन को चौथा उपग्रह क्यों चाहिए
अगर फ़ोन की घड़ी उपग्रहों जितनी अच्छी होती तो तीन उपग्रह काफ़ी होते। पर ऐसा नहीं है। फ़ोन एक छोटे क्वार्ट्ज़ क्रिस्टल से समय रखता है, और कोई उसे नैनोसेकंड तक मिलाकर नहीं रखता। अगर फ़ोन की घड़ी 100 µs आगे है, तो हर सिग्नल 100 µs ज़्यादा समय लेता लगता है, और हर दूरी 30 km लंबी निकलती है। तीनों गोले तब भी मिलते हैं, पर ग़लत जगह पर।
गाइड का चौथा चरण यही नतीजा दिखाता है। 100 µs की घड़ी त्रुटि और तीन उपग्रहों के साथ बिंदु असली जगह से दसियों किलोमीटर दूर गिरता है; इस पेज के लिए जाँचे गए पल (17 अक्टूबर 2026, 03:00 UTC) पर यह 28.9 km दूर है। 1 µs की त्रुटि भी 288 m की चूक पैदा करती है।
रास्ता यह है कि घड़ी की त्रुटि को एक और अज्ञात मान लिया जाए। स्थिति के लिए तीन संख्याएँ चाहिए (x, y और z) और घड़ी की त्रुटि चौथी है, इसलिए फ़ोन को चार दूरियाँ चाहिए, यानी चार उपग्रह। तरकीब यह है कि घड़ी की त्रुटि सभी उपग्रहों के लिए एक जैसी है, क्योंकि सबका समय फ़ोन की उसी एक घड़ी से नापा जाता है। ग़लत घड़ी से चारों गोले एक-दूसरे से चूक जाते हैं, और घड़ी की सिर्फ़ एक ही सेटिंग ऐसी है जिस पर वे एक बिंदु पर मिलते हैं। वह सेटिंग ढूँढने से घड़ी और स्थिति दोनों एक साथ तय हो जाती हैं। जिन दूरियों में अभी भी अज्ञात घड़ी त्रुटि शामिल है, उन्हें स्यूडोरेंज (छद्म दूरी) कहते हैं।
इसीलिए GPS रिसीवर एक बहुत अच्छी घड़ी का काम भी करता है। स्थिति मिलते ही वह GPS समय को माइक्रोसेकंड के एक छोटे हिस्से तक जान लेता है, और मोबाइल नेटवर्क और बिजली ग्रिड इसी काम के लिए इसका इस्तेमाल करते हैं।
फ़ोन समीकरण कैसे हल करता है
ये चार समीकरण सीधी रेखाएँ नहीं हैं, इसलिए कोई सीधा सूत्र नहीं जिससे जवाब पढ़ लिया जाए। रिसीवर अनुमान लगाता है, जाँचता है और सुधारता है। मॉडल मानक तरीक़ा इस्तेमाल करता है, पुनरावृत्त न्यूनतम वर्ग (गॉस–न्यूटन):
- एक अनुमान से शुरू करें। मॉडल इस्तेमाल हो रहे उपग्रहों के बीच के ठीक नीचे पृथ्वी की सतह से शुरू करता है, और घड़ी की त्रुटि शून्य रखता है।
- हर उपग्रह के लिए वह दूरी निकालें जो यह अनुमान बताता है, और उसकी तुलना मापी गई स्यूडोरेंज से करें।
- निकालें कि अनुमान को x, y या z में थोड़ा खिसकाने पर, या घड़ी को थोड़ा बदलने पर, अनुमानित दूरियाँ कैसे बदलेंगी। ये हर उपग्रह की ओर इकाई सदिश हैं, और घड़ी के लिए एक 1।
- वह छोटा खिसकाव निकालें जो अंतरों को सबसे अच्छी तरह मिटाए, उसे लागू करें, और दोहराएँ।
हर दौर त्रुटि को कई गुना घटा देता है। सटीक दूरियों और 100 µs की घड़ी त्रुटि के साथ, मॉडल का एल्गोरिद्म दिन भर में जाँचे गए हर पल पर ज़्यादा से ज़्यादा छह दौर में एक मिलीमीटर के भीतर पहुँच जाता है, और घड़ी की त्रुटि 100.00 µs निकलती है। पाँच से आठ उपग्रहों के साथ अज्ञातों से ज़्यादा समीकरण होते हैं, और न्यूनतम वर्ग वह बिंदु चुनता है जो सब पर सबसे अच्छा बैठता है। इसीलिए चार काफ़ी होने पर भी ज़्यादा उपग्रह मदद करते हैं। यही चरण हाथ से भी हल किए गए और वही संख्याएँ मिलीं।
कक्षा में घड़ियाँ तेज़ चलती हैं: रोज़ 38.6 µs
सापेक्षता उपग्रहों की घड़ियों के रास्ते आती है। दो प्रभाव उलटी दिशाओं में खींचते हैं। गुरुत्व के गहरे गड्ढे में रखी घड़ी धीमी चलती है, इसलिए 20,200 km ऊपर, जहाँ गुरुत्व कमज़ोर है, उपग्रह की घड़ी ज़मीन की घड़ी से तेज़ चलती है: कक्षा की त्रिज्या और पृथ्वी के द्रव्यमान से हिसाब लगाने पर रोज़ 45.7 µs तेज़। चलती हुई घड़ी धीमी चलती है, और 3.87 km/s पर इससे रोज़ 7.2 µs घटते हैं। कुल मिलाकर घड़ी रोज़ लगभग 38.5 µs तेज़ चलती है।
GPS इंटरफ़ेस विनिर्देश IS-GPS-200 उपग्रह घड़ी की दर का अंतर −4.4647 × 10⁻¹⁰ तय करता है, जो रोज़ 38.6 µs है। उपग्रहों का 10.23 MHz संदर्भ 10.2299999954326 MHz पर रखा जाता है, ताकि ज़मीन से देखने पर वह 10.23 MHz पढ़े। प्रकाश की गति से गुणा करने पर रोज़ के 38.6 µs रोज़ 11.6 km की दूरी बन जाते हैं।
सापेक्षता सुधार बंद करें तो मॉडल हर उपग्रह की घड़ी को पिछली बार मिलाए जाने के बाद से रोज़ 38.6 µs आगे बढ़ने देता है। मॉडल हर उपग्रह की घड़ी को दिन में एक बार, अलग-अलग घंटे पर मिलाता है, इसलिए किसी भी पल घड़ियों में आपस में 38.6 µs तक का अंतर होता है। सबमें एक जैसी त्रुटि चौथे अज्ञात में समा जाती, पर आपस में असहमत घड़ियाँ इस तरह ठीक नहीं होतीं, और बिंदु किलोमीटरों तक भटक जाता है। जाँचे गए पल पर आठ उपग्रहों के साथ त्रुटि 2.7 km है। ओहायो स्टेट यूनिवर्सिटी में Richard Pogge के पाठ्य नोट्स यही बात सीधे कहते हैं: सापेक्षता सुधारों के बिना दो मिनट के भीतर स्थिति ग़लत हो जाएगी, और त्रुटि रोज़ लगभग 10 km बढ़ेगी।
इमारतें, परावर्तन और उपग्रहों की ज्यामिति
खुले आसमान के नीचे फ़ोन अच्छा काम करता है। GPS.gov के अनुसार खुले में आम स्मार्टफ़ोन की सटीकता 4.9 m (16 ft) त्रिज्या है। अंतरिक्ष से आता सिग्नल इससे बेहतर है: सरकार वादा करती है कि वैश्विक औसत यूज़र रेंज त्रुटि 95% समय 2.0 m से ज़्यादा नहीं होगी, और 20 अप्रैल 2021 को मापा गया आँकड़ा 0.643 m था। बाक़ी त्रुटि हवा, रिसीवर और आसपास के माहौल से आती है।
शहर मुश्किल जगह हैं। ऊँची इमारतों वाली गली चालू करें, और फ़ोन उत्तर-दक्षिण दिशा की 24 m चौड़ी गली में खड़ा होता है, जिसके दोनों ओर 30 से 50 m ऊँची इमारतें हैं। पूर्व या पश्चिम में नीचे वाले उपग्रह छतों के पीछे छिप जाते हैं। उनमें से कुछ फिर भी दीवार से टकराकर फ़ोन तक पहुँचते हैं, और फ़ोन टकराकर आए सिग्नल को सीधे सिग्नल से अलग नहीं पहचान पाता। टकराव रास्ता लंबा कर देता है, इसलिए वह दूरी दसियों मीटर ज़्यादा निकलती है। इसे मल्टीपाथ कहते हैं, और ऊँचे दफ़्तरों के बीच नक़्शे का बिंदु इसी वजह से इधर-उधर उछलता है। जाँचे गए पल पर आठ उपग्रहों के साथ त्रुटि 1.4 m से बढ़कर 24 m हो जाती है।
ज्यामिति भी मायने रखती है। अगर इस्तेमाल हो रहे सारे उपग्रह आसमान के एक ही हिस्से में हों, तो उनके गोले छोटे कोणों पर कटते हैं और किसी भी दूरी की छोटी त्रुटि कटान बिंदु को बहुत दूर खिसका देती है। इसे नापने वाली संख्या सटीकता का क्षरण (DOP) है। PDOP (स्थिति DOP) दूरी की त्रुटि को गुणा करके स्थिति की त्रुटि देता है। अच्छी तरह फैले चार उपग्रह लगभग 2 से 3 के बीच PDOP देते हैं; पास-पास उपग्रह चालू करें, तो एक-दूसरे के क़रीब चार उपग्रह 7 या 12 तक दे सकते हैं। Performance Standard 5° मास्क कोण के साथ दुनिया के कम से कम 98% हिस्से में 6 या उससे कम PDOP का वादा करता है।
चार दूरियों से नक़्शे पर बिंदु तक
बिंदु दिखने से पहले फ़ोन मॉडल में दिखाए गए काम से ज़्यादा करता है। पहले उसे हर उपग्रह का सिग्नल ढूँढना होता है, जो आसपास के रेडियो शोर से भी कमज़ोर होता है और उपग्रह की गति के कारण आवृत्ति में खिसका होता है, और फिर हर उपग्रह का प्रसारित कक्षा-डेटा पढ़ना होता है। यह डेटा सिर्फ़ 50 बिट प्रति सेकंड की रफ़्तार से आता है, इसलिए शून्य से शुरू करने वाले रिसीवर को इसका इंतज़ार करना पड़ता है। फ़ोन को आमतौर पर मोबाइल नेटवर्क से मदद मिलती है, जो उसे कक्षा-डेटा और मोटा-मोटा समय दे देता है, इसलिए पहली स्थिति बहुत जल्दी मिल जाती है।
स्थिति पृथ्वी-केंद्रित ढाँचे में x, y और z के रूप में निकलती है, जिसे फ़ोन अक्षांश, देशांतर और ऊँचाई में बदलकर नक़्शे के ऐप को देता है। नक़्शा बिंदु बनाता है और उसके चारों ओर एक हल्का वृत्त, जो ऐप का अपना अनुमान है कि बिंदु कितना ग़लत हो सकता है। मॉडल की फ़ोन स्क्रीन यह वृत्त HDOP गुणा 2.5 m से बनाती है। कई फ़ोन Wi-Fi, मोबाइल टावर और गति सेंसर भी मिलाते हैं, इसीलिए सुरंग में भी बिंदु चलता रहता है।
इस सबके पीछे नियंत्रण खंड है: कोलोराडो में श्राइवर स्पेस फ़ोर्स बेस पर मुख्य नियंत्रण केंद्र, एक वैकल्पिक मुख्य नियंत्रण केंद्र, 11 कमांड और नियंत्रण एंटीना और 16 निगरानी केंद्र। निगरानी केंद्र उपग्रहों पर नज़र रखते हैं, और मुख्य नियंत्रण केंद्र उनकी कक्षाएँ और घड़ी की त्रुटियाँ निकालकर सुधार ऊपर भेजता है, ताकि उपग्रह जो स्थिति और समय प्रसारित करते हैं वे सही रहें।
संक्षिप्त इतिहास
यह कार्यक्रम 1973 में नागरिक और सैन्य साझा परियोजना के रूप में शुरू हुआ, जिसमें TRANSIT और TIMATION जैसे पुराने अमेरिकी नेविगेशन कार्यों को जोड़ा गया। पहला Navstar उपग्रह 1978 में छोड़ा गया, और 24 उपग्रहों वाली प्रणाली 1993 में पूरी तरह चालू हुई। मई 2000 तक आम लोगों वाला सिग्नल सेलेक्टिव अवेलेबिलिटी नाम की सुविधा से जान-बूझकर कमज़ोर रखा जाता था; राष्ट्रपति क्लिंटन ने 1 मई 2000 को इसे बंद करने का आदेश दिया, और अमेरिका कह चुका है कि वह इसे फिर इस्तेमाल नहीं करेगा। जून 2011 में उपग्रह समूह का विस्तार हुआ, ताकि वह अब 27 स्लॉट के रूप में काम करे, और स्पेस फ़ोर्स ने लगभग 31 उपग्रह सेवा में रखे हैं।
मॉडल क्या छोड़ देता है
कक्षाएँ नाममात्र स्लॉट की जगहों पर रखे वृत्त हैं, आज के असली उपग्रह नहीं, और उनकी संख्या 24 है जबकि स्पेस फ़ोर्स 31 उड़ाती है। पृथ्वी WGS 84 दीर्घवृत्तज के बजाय एक गोला है। सिग्नल को उसी पल पहुँचा माना गया है जिस पल वह निकलता है, 70 ms के सफ़र के दौरान पृथ्वी के घूमने (सैग्नैक सुधार) के बिना। खुले आसमान में दूरी की त्रुटियाँ हर उपग्रह के लिए लगभग एक-दो मीटर का एक चिकना अनुमान हैं, आयनमंडल स्विच अनुमानित ढाल वाला सरल एक-परत विलंब जोड़ता है; क्षोभमंडल शामिल नहीं है। सापेक्षता बंद वाला मामला मानता है कि घड़ियाँ रोज़ अलग-अलग घंटों पर मिलाई जाती हैं; असली उपग्रहों में उनकी थोड़ी दीर्घवृत्ताकार कक्षाओं से एक छोटा आवर्ती सापेक्षता पद भी होता है, जिसे रिसीवर IS-GPS-200 के एक सूत्र से ठीक करते हैं।
समय का हिसाब जिसे आप जाँच सकते हैं
मान लें कि सिग्नल का समय जानबूझकर गोल करके 67 ms लिया गया है। गुणा करने से पहले सेकंड में बदलें: 0.067 s × 29,97,92,458 m/s = 2,00,86,094.686 m, यानी लगभग 20,086 km। यह सिग्नल के रास्ते की दूरी है, उपग्रह की ऊँचाई नहीं। बराबर ऊँचाई पर, सिर के ठीक ऊपर वाले उपग्रह की तुलना में दूर कोण पर स्थित उपग्रह तक तिरछा रास्ता लंबा होता है। इसलिए यह गोल किया गया उदाहरण रीडआउट के पहले उपग्रह से मिलना ज़रूरी नहीं। उसकी दूरी दोबारा निकालने के लिए उसी का दिखाया समय लें।
अब समय में 1 ns की त्रुटि मानें। 0.000000001 s को उसी रफ़्तार से गुणा करने पर 0.299792458 m, लगभग 30 cm मिलता है। यह माप जोड़ने से पहले की दूरी की त्रुटि है, नक़्शे पर स्थिति के ठीक 30 cm खिसकने की गारंटी नहीं। उपग्रहों की बनावट और घड़ी का हल तय करते हैं कि अलग-अलग दूरी की त्रुटियाँ ज़मीन पर या ऊँचाई में कितनी त्रुटि बनेंगी। दीवार रास्ता लंबा करे तब भी यही फ़र्क लागू होता है।
ओहायो स्टेट यूनिवर्सिटी का विवरण रोज़ के सापेक्षिक प्रभावों को गोल करके गति के कारण −7 µs और कमज़ोर गुरुत्व के कारण +45 µs बताता है। जोड़ +38 µs प्रतिदिन है। 0.000038 s को प्रकाश की रफ़्तार से गुणा करने पर 11,392.113404 m, यानी रोज़ लगभग 11.4 km की दूरी का बहाव मिलता है। अक्सर बताए जाने वाले रोज़ लगभग 10 km के आँकड़े का यही पैमाना है। ये शिक्षण के गोल मान मॉडल की अधिक सटीक घड़ी-दर सेटिंग का विकल्प नहीं। सभी उपग्रहों की एक जैसी घड़ी-त्रुटि भी अपने-आप इतनी स्थिति-त्रुटि नहीं बनाती: रिसीवर साझा अंतर को अपनी घड़ी के हल में समा सकता है। अलग उपग्रहों की घड़ियों में अलग अंतर इस आसान निरस्तीकरण को रोकते हैं।
उपग्रहों की बनावट त्रुटि क्यों बढ़ाती है
दो स्थलों से दूरी लेकर काग़ज़ पर दो वृत्त खींचने की कल्पना करें। जहाँ वे बड़े कोण पर काटते हैं, वृत्त को थोड़ा खिसकाने से प्रतिच्छेद थोड़ा ही बदलता है। जहाँ वे लगभग छूते हैं, दूरी का उतना ही बदलाव प्रतिच्छेद को बहुत दूर खिसका सकता है। रिसीवर इसका त्रिआयामी रूप हल करता है, जिसमें दूरी की सतहें और घड़ी का एक अतिरिक्त अज्ञात है। DOP इस संवेदनशीलता को उपग्रहों की दिशाओं से बताता है, सिग्नल की ताक़त से नहीं।
उदाहरण के लिए स्वतंत्र दूरी-त्रुटियाँ मानें, सबका मानक विचलन 2 m हो। PDOP 2 पर संयुक्त स्थानिक अनिश्चितता लगभग 4 m है; PDOP 6 पर यह 12 m हो जाती है। ये गुणा समझाने के लिए मान्यताएँ हैं, मापे प्रदर्शन की गारंटी नहीं। PDOP की कोई इकाई नहीं। HDOP क्षैतिज निर्देशांकों और VDOP ऊर्ध्वाधर निर्देशांक से जुड़ा है। फ़ोन की क्षैतिज स्थिति अच्छी हो सकती है, लेकिन ऊँचाई कम निश्चित, क्योंकि उपग्रह सभी ऊपर हैं, हर दिशा में समान रूप से घेरे हुए नहीं।
और उपग्रह जोड़ना अक्सर मदद करता है, पर गिनती अकेले नतीजा नहीं बताती। पहले से इस्तेमाल उपग्रहों के पास वाला उपग्रह, ख़ाली आकाश के उपग्रह से कम स्वतंत्र दिशा-सूचना देता है। बहुत नीचा उपग्रह कोण सुधार सकता है, लेकिन अधिक वायुमंडलीय देरी या परावर्तन भी ला सकता है। वास्तविक रिसीवर सभी दूरियों पर बराबर भरोसा करने के बजाय प्रेक्षणों को अलग वज़न देते या हटाते हैं। समूह वाला नियंत्रण ज्यामिति का प्रभाव अलग दिखाता है; यह व्यावसायिक रिसीवर के हर चयन नियम को लागू नहीं करता। PDOP और स्थिति-त्रुटि अलग देखें: ज्यामितीय गुणक ख़ुद मीटर में मापी त्रुटि नहीं।
परावर्तित सिग्नल उत्तर कैसे बदलता है
मानें परावर्तित रास्ता सीधे रास्ते से 30 m लंबा है। प्रकाश की रफ़्तार से भाग देने पर लगभग 100 ns की अतिरिक्त देरी आती है। रिसीवर इस देर से आने को उपग्रह की अधिक दूरी समझ सकता है। यह उदाहरण का रास्ता-अंतर है, हर इमारत की तय सज़ा नहीं। लंबाई दीवार, उपग्रह और एंटीना की जगह पर निर्भर है। पास का परावर्तन और लंबे चक्कर के बाद ही मिलने वाला सिग्नल अलग मापन समस्याएँ हैं, हालाँकि ऊँची इमारतों वाली सड़कों में दोनों आम हैं।
यदि सीधा सिग्नल और परावर्तित प्रति दोनों एंटीना तक पहुँचें, तो उनका मेल आगमन समय के अनुमान को बिगाड़ सकता है। सीधा रास्ता पूरी तरह रुके तो रिसीवर अप्रत्यक्ष रास्ता पकड़ सकता है। अधिक इंतज़ार इन झुकावों को ज़रूरी नहीं हटाता। औसत कुछ बदलते शोर को घटाता है, लेकिन ग़ायब सीधा रास्ता नहीं लौटा सकता। एंटीना की बनावट, सिग्नल प्रसंस्करण और कई आवृत्तियों के प्रेक्षण मदद कर सकते हैं, हर बाधा के पीछे सटीक स्थान की गारंटी नहीं देते।
वायुमंडल अलग तरह की देरी पैदा करता है। आयनमंडल में मुक्त इलेक्ट्रॉन हैं, इसलिए प्रभाव आवृत्ति पर निर्भर है; अलग आवृत्तियों की तुलना से बड़ा हिस्सा आँका जा सकता है। निचला उदासीन वायुमंडल भी देरी करता है और उसे अलग संभालना पड़ता है। दोनों में से कोई सापेक्षता या रिसीवर घड़ी की त्रुटि नहीं। GPS.gov उपयोगकर्ता की सटीकता और प्रसारित सिग्नल की सटीकता में फ़र्क के कारणों में वायुमंडल, अवरोध, उपग्रह ज्यामिति और रिसीवर गुणवत्ता गिनाता है। सड़क विकल्प अवरोध और परावर्तन का सरल प्रयोग है, मौसम या आयनमंडल की भविष्यवाणी नहीं। उसके अतिरिक्त मीटर को सार्वभौम वायुमंडलीय त्रुटि-बजट न समझें।
सर्वेक्षण रिसीवर सेंटीमीटर तक कैसे पहुँचते हैं
नेविगेशन संदेश समय और कक्षा बताता है, पर रेडियो तरंग में दोहरती वाहक तरंग भी होती है। सर्वेक्षण रिसीवर उसके चरण में बदलाव सामान्य कोड-आधारित दूरी से बहुत बारीकी से मापता है। कठिनाई यह है कि दोहरती तरंग पर नहीं लिखा कि कौन-सा पूरा चक्र एंटीना तक पहुँचा। इस अज्ञात पूर्ण चक्र संख्या को हल करना पड़ता है, तभी बारीक माप भरोसेमंद सटीक स्थिति दे सकता है। दोहरते पैटर्न को बारीक पढ़ना निरपेक्ष दूरी जानना नहीं।
रीयल-टाइम काइनेमैटिक स्थिति निर्धारण, RTK, वाहक-चरण प्रेक्षणों को संदर्भ स्टेशन या नेटवर्क के सुधारों से जोड़ता है। ज्ञात स्थान का स्टेशन चल रहे रिसीवर जैसी कई उपग्रह-त्रुटियाँ देखता है। तुलना साझा त्रुटि का बड़ा भाग हटाती है। सुधार-संपर्क स्थानीय रेडियो या इंटरनेट से हो सकता है और उपग्रह नेविगेशन प्रसारण से अलग है। चलते रिसीवर का सुधार सेवा को डेटा भेजना इस बात का प्रमाण नहीं कि हर साधारण फ़ोन GPS उपग्रहों को अपना स्थान भेजता है।
GPS.gov के अनुसार संवर्धन प्रणालियाँ और उच्च स्तर के रिसीवर रीयल-टाइम में कुछ सेंटीमीटर तक स्थिति दे सकते हैं। इसका अर्थ नहीं कि कोई भी फ़ोन और उपग्रहों का इंतज़ार करके यह सटीकता पा ले। वाहक का अनुसरण, उपयुक्त एंटीना, उपयोगी संदर्भ डेटा और चक्र की अनिश्चितता का समाधान सब ज़रूरी हैं। पेड़, दीवार, सुधार संपर्क टूटना या अनुसरण रुकना सटीक रिसीवर को भी कम निश्चित हल पर लौटा सकता है। इसलिए सर्वेक्षण रिपोर्ट हल की स्थिति और गुणवत्ता जाँच दर्ज करती है, केवल अक्षांश के दशमलव अंक नहीं। यह प्रदर्शनी सरल छद्मदूरियाँ हल करती है; न संदर्भ स्टेशन है, न वाहक-चक्र का हल। नीला बिंदु सामान्य स्थिति-हल है, RTK सटीकता का दावा नहीं।
चार वैश्विक और दो क्षेत्रीय प्रणालियाँ
आकाश में केवल GPS नहीं है। रूस का ग्लोनास, यूरोपीय संघ का गैलीलियो और चीन का बेइदौ भी पूरी पृथ्वी को ढकते हैं; जापान का QZSS पूर्वी एशिया और ओशिनिया में सेवा देता है। कोरिया अपनी क्षेत्रीय प्रणाली KPS बना रहा है। नियंत्रण टैब में हर प्रणाली सियोल के आकाश में जोड़कर देख सकते हैं कि फ़ोन कितने उपग्रह इस्तेमाल कर सकता है।
| प्रणाली | ऊँचाई | झुकाव | नाममात्र उपग्रह | टिप्पणी |
|---|---|---|---|---|
| GPS | 20,200 km | 55° | छह तलों में 24 | 31 परिचालन में (GPS.gov) |
| ग्लोनास | 19,100 km | 64.8° | तीन तलों में आठ-आठ, कुल 24 | अवधि 11 h 15 min 44 s |
| गैलीलियो | 23,222 km | 56° | तीन तल | 27 अक्टूबर 2026 को 28 उपलब्ध (GSC) |
| बेइदौ (BDS-3) | 21,528 km | 55° | 24 MEO, 3 IGSO, 3 GEO | GEO: 80° पूर्व, 110.5° पूर्व, 140° पूर्व |
| QZSS | आठ के आकार में, केंद्र से 42,165 km | 41° | 7 प्रस्तावित | 2018 से चार सेवा में |
| KPS | 5 झुके, 3 भूस्थिर | प्रकाशित नहीं | 8 प्रस्तावित | पहला प्रक्षेपण 2029 |
ऊँचाई अलग है क्योंकि संचालकों ने अलग दोहराव चक्र चुने। GPS उपग्रह एक नाक्षत्र दिन में दो चक्कर लगाता है, इसलिए उसका ज़मीनी पथ रोज़ दोहराता है। ग्लोनास थोड़ा नीचे है और 11 h 15 min 44 s में चक्कर लगाता है; ग्लोनास सूचना और विश्लेषण केंद्र के अनुसार यह अवधि बिना सुधार धक्कों के कक्षाओं को स्थिर रखती है। चारों में गैलीलियो सबसे ऊँचा है और लगभग 14 घंटे लेता है। बेइदौ तीन प्रकार मिलाता है: दूसरों जैसे मध्यम पृथ्वी कक्षा के उपग्रह और भूस्थिर ऊँचाई पर उपग्रह। इनमें तीन भूमध्य रेखा पर स्थिर रहते हैं और तीन झुकी भू-समकालिक कक्षाओं में एशिया के ऊपर आठ का आकार बनाते हैं।
QZSS झुकाव का और लाभ लेता है। उसकी अर्ध-शिरोबिंदु कक्षाएँ लगभग 41° झुकी और थोड़ी दीर्घवृत्ताकार हैं (उत्केंद्रता 0.075), जिनका दूर वाला सिरा उत्तरी गोलार्ध पर है। इसलिए उपग्रह जापान के ऊपर धीमा होकर कई घंटे ऊँचा रहता है: टोक्यो के पास से एक उपग्रह आठ घंटे 70° से ऊपर रहता है। तीन बारी-बारी आते हैं, इसलिए लगभग हमेशा एक सिर के पास होता है, जो ऊँची इमारतों के बीच उपयोगी है। प्रदर्शनी में QZSS चालू करके सियोल के आकाश में भी उसका उपग्रह 60° से ऊपर जाते देख सकते हैं।
अधिक प्रणालियाँ स्थिति निकालने का सिद्धांत नहीं बदलतीं। प्रत्येक की अपनी समय-मापनी है, इसलिए मिली-जुली प्रणाली वाला रिसीवर हर अतिरिक्त प्रणाली के लिए एक और घड़ी-अंतर हल करता है। मॉडल भी GPS, ग्लोनास, गैलीलियो, बेइदौ और QZSS के साथ घड़ी के पाँच अज्ञात मान लेता है। फिर भी अतिरिक्त उपग्रह मदद करते हैं। सियोल के एक उदाहरण समय पर मॉडल में 8 GPS उपग्रह और लगभग 2 PDOP था, जबकि पाँच प्रणालियों के 45 उपग्रहों से PDOP 0.8 से कम था। कक्षा पर आरंभिक चरण अनुमानित है, इसलिए ये संख्याएँ आकाश की ज्यामिति दिखाती हैं, आज की वास्तविक जगह नहीं।
KPS अभी योजना है। कोरिया की एयरोस्पेस एजेंसी KASA ने सितंबर 2025 में पहले उपग्रह का प्रक्षेपण अनुबंध किया, जिसका प्रक्षेपण सितंबर 2029 में प्रस्तावित है। 2035 तक आठ की योजना है: पाँच झुकी भू-समकालिक कक्षाओं में और तीन भूस्थिर। कक्षीय स्थान प्रकाशित नहीं हैं, इसलिए मॉडल KPS को तालिका में रखता है, चित्र में नहीं।
त्रुटि के स्रोत अलग-अलग देखना
त्रुटि के स्रोत पैनल मुख्य कारण चालू-बंद करता है और फ़ोन के वर्तमान उपग्रहों के साथ हर कारण अकेला होने की पट्टी बनाता है। पैमाना लघुगणकीय है क्योंकि त्रुटियाँ दसियों सेंटीमीटर से दसियों किलोमीटर तक हैं।
आयनमंडल ऊपरी वायुमंडल है जहाँ सूर्य का प्रकाश गैस को आयन और मुक्त इलेक्ट्रॉन में बाँटता है। इलेक्ट्रॉन सिग्नल के कोड को 40.3 × TEC / f² मीटर विलंबित करते हैं। TEC पथ के साथ एक वर्ग मीटर अनुप्रस्थ क्षेत्र वाले स्तंभ में इलेक्ट्रॉनों की संख्या और f आवृत्ति है। एक TEC इकाई प्रति वर्ग मीटर 10¹⁶ इलेक्ट्रॉन है; इससे GPS L1 (1,575.42 MHz) में 0.162 m और कम आवृत्ति L5 (1,176.45 MHz) में 0.291 m विलंब होता है। नीचे के उपग्रह का सिग्नल परत तिरछी पार करता है और अधिक विलंब पाता है। सभी उपग्रह बराबर विलंबित हों तो रिसीवर उसे घड़ी का अंतर मानेगा। इसलिए मॉडल भूमध्य रेखा की ओर प्रति अक्षांश डिग्री 4% इलेक्ट्रॉन बढ़ने की ढाल मानता है, ताकि कुछ विलंब स्थिति में बचे।
विलंब आवृत्ति पर निर्भर है, इसलिए दो आवृत्तियों का रिसीवर इसे नाप सकता है। L1 और L5 का आयनमंडल-मुक्त संयोजन प्रथम कोटि का विलंब हटाता है, पर अपना शोर लगभग 2.6 गुना बढ़ाता है। इसलिए दूसरी आवृत्ति शांत आयनमंडल में त्रुटि थोड़ी बढ़ा और अशांत में बहुत घटा सकती है। NOAA का अंतरिक्ष मौसम पूर्वानुमान केंद्र भी यही संतुलन बताता है: एक आवृत्ति शांत दशा में लगभग एक मीटर सटीक होती है, प्रबल भू-चुंबकीय तूफ़ान इसे दसियों मीटर कर सकता है और दो आवृत्तियाँ अधिकांश हटाती हैं।
चयनात्मक उपलब्धता जानबूझकर दी गई त्रुटि थी। मई 2000 तक उपग्रह घड़ियों में बदलाव कर नागरिक माप 100 m तक गलत करते थे। GPS.gov के अनुसार बंद होने वाले दिन नागरिक सटीकता लगभग दस गुना सुधरी और GPS III में यह सुविधा नहीं है। मॉडल हर उपग्रह में लगभग 30 m का धीमा दोलन देता है, ताकि त्रुटि GPS.gov के वर्णित स्तर की हो। यह वास्तविक दोलन-रूप नहीं है, जो कभी प्रकाशित नहीं हुआ।
अन्य स्विच गाइड के प्रयोग दोहराते हैं: इमारतों का परावर्तन, आकाश के एक भाग में उपग्रहों का समूह और फ़ोन की घड़ी पर भरोसा करता तीन-उपग्रह समाधान। साथ की पट्टियाँ स्तर दिखाती हैं: रिसीवर शोर और आयनमंडल मीटर, परावर्तन और चयनात्मक उपलब्धता दसियों मीटर, और तीन उपग्रहों में घड़ी की त्रुटि किलोमीटर।
विफलताएँ, हस्तक्षेप और तूफ़ान
उपग्रह नेविगेशन पूरी प्रणाली के रूप में भी विफल होता है। 12 जुलाई 2019 को गैलीलियो के ज़मीनी ढाँचे की ख़राबी ने सभी उपग्रहों की नेविगेशन और समय सेवाएँ रोकीं। यूरोपीय GNSS सेवा केंद्र ने 01:50 UTC पर सूचना दी और 17 जुलाई को बहाली घोषित की। खोज और बचाव लगातार चलता रहा। रूस का ग्लोनास 1990 के दशक की वित्त कटौती के बाद 2002 में सात उपग्रहों पर आ गया, रूस के लिए भी कम, फिर संघीय कार्यक्रम ने पुनर्निर्माण किया।
रेडियो हस्तक्षेप लगातार समस्या है। GPS.gov पास के बैंड के उत्सर्जन, जानबूझकर या अनजाने जैमिंग और अंतरिक्ष मौसम को कारण बताता है। अमेरिका में जैमर इस्तेमाल करना अवैध है और संघीय संचार आयोग उनकी बिक्री पर कार्रवाई करता है। ज़मीनी संवर्धन भी बदला: अमेरिका की राष्ट्रव्यापी डिफ़रेंशियल GPS सेवा 30 जून 2020 को समाप्त हुई, क्योंकि चयनात्मक उपलब्धता स्थायी रूप से हटने और नए GPS III से अधिकांश लोगों को इसकी ज़रूरत नहीं रही। अब संदर्भ नेटवर्क सटीक काम करते हैं। NOAA की निरंतर संदर्भ स्टेशन सेवा मुफ़्त डेटा देती है जिससे सर्वेक्षक बाद में संसाधित कर कुछ सेंटीमीटर तक पहुँचते हैं, और QZSS आकाश से सेंटीमीटर स्तर के सुधार भेजता है।
नियंत्रण टैब की सूची में 1967 के पहले सोवियत उपग्रह से प्रस्तावित KPS तक 36 घटनाएँ और उपयोग हैं, प्रत्येक के साथ स्रोत संस्था का पृष्ठ है। बटन वाली प्रविष्टियाँ मॉडल बदलती हैं: प्रणाली आकाश में जुड़ती है, 2000 की प्रविष्टि चयनात्मक उपलब्धता चालू करती है और तूफ़ान वाली आयनमंडल बढ़ाती है।
स्क्रीन पर सेटिंग की तुलना
सापेक्षता सुधार चालू रखें, सड़क और समूह बंद करें। चार उपग्रह चुनकर केवल फ़ोन की घड़ी-त्रुटि बदलें। रिसीवर घड़ी का संकेत दिया गया अंतर खोज ले, जबकि स्थान बिना सुधरी दूरी के अनुमान से कहीं अधिक असली क्रॉस के पास रहे। तीन उपग्रहों पर लौटकर दोहराएँ। घड़ी का समीकरण कम पड़ने से बड़ा विस्थापन आता है; प्रकाश की रफ़्तार की गणना ग़लत नहीं है।
समूह की जाँच से पहले चार उपग्रह वापस करें। PDOP और स्थिति-त्रुटि नोट करें, फिर बाक़ी सेटिंग बदले बिना समूह बंद करें। अंत में सड़क चालू कर तुलना करें। सरल नियंत्रण जितनी अनुमति दें, उतना मापन गुणवत्ता और ज्यामिति अलग दिखती हैं। यह नियंत्रित मैदानी सर्वेक्षण नहीं: उपग्रह चलते रहते हैं, बहुत अलग समय की रीडिंग मिलना ज़रूरी नहीं। दोहराने के लिए समय नोट करें। छोटी फ़ोन-नक़्शा स्क्रीन पैमाना भी बदल सकती है; कम दिखता अंतर कम त्रुटि मानने से पहले उसका अंकित पैमाना देखें।
सवाल-जवाब
फ़ोन को कितने उपग्रह चाहिए?
स्थिति और समय के लिए चार, क्योंकि चार अज्ञात हैं: तीन स्थिति के और एक फ़ोन की घड़ी की त्रुटि का। तीन से काम तभी चलता है जब फ़ोन अपनी ऊँचाई या अपनी घड़ी को मान ले। फ़ोन आमतौर पर इससे कहीं ज़्यादा उपग्रहों को ट्रैक करते हैं, अक्सर दूसरी उपग्रह प्रणालियों के भी।
क्या मेरा फ़ोन उपग्रहों को कुछ भेजता है?
नहीं। GPS एकतरफ़ा है। उपग्रह प्रसारित करते हैं और फ़ोन सिर्फ़ सुनता है, इसीलिए कितने भी लोग इस प्रणाली को साथ इस्तेमाल कर सकते हैं और यह बिना मोबाइल सिग्नल के भी काम करती है।
उपग्रहों को परमाणु घड़ियाँ क्यों चाहिए, जबकि मेरे फ़ोन को नहीं?
उपग्रहों की घड़ियों को आपस में कुछ नैनोसेकंड तक मेल खाना चाहिए, क्योंकि हर नैनोसेकंड दूरी में 30 cm है। फ़ोन की घड़ी की त्रुटि उन सभी उपग्रहों के लिए एक जैसी है जिन्हें वह सुनता है, इसलिए उसे चौथे अज्ञात के रूप में हल किया जा सकता है, और शुरू में उसका अच्छा होना ज़रूरी नहीं।
क्या सापेक्षता सुधार सचमुच ज़रूरी है?
हाँ। कुल असर रोज़ 38.6 µs है, जो IS-GPS-200 में दर्ज है, और यह उपग्रह घड़ियों में पहले से बना हुआ है। इसके बिना दूरियाँ रोज़ लगभग 11.6 km भटक जातीं।
शहरों में GPS ख़राब क्यों चलता है?
इमारतें नीचे वाले उपग्रहों को रोकती हैं और दूसरों के सिग्नल परावर्तित करती हैं। परावर्तित सिग्नल देर से पहुँचता है, इसलिए उसकी दूरी ज़्यादा निकलती है, और फ़ोन आसानी से पहचान नहीं पाता। कम उपग्रह दिखने का मतलब कमज़ोर ज्यामिति और बड़ा PDOP भी है।
GPS उपग्रह कितने ऊँचे हैं और कितनी तेज़ चलते हैं?
ज़मीन से लगभग 20,200 km ऊपर। वे एक नाक्षत्र दिन में दो चक्कर लगाते हैं, 11 घंटे 58 मिनट में एक, लगभग 3.87 km/s की रफ़्तार से, इसलिए कोई उपग्रह आसमान में उसी जगह हर दिन लगभग चार मिनट पहले लौटता है।
नीले बिंदु के चारों ओर वृत्त क्यों होता है?
वृत्त फ़ोन का अनुमान है कि बिंदु कितना दूर हो सकता है। जब कम उपग्रह दिखते हैं, जब वे ठीक जगह पर नहीं होते या जब सिग्नल परावर्तित लगते हैं, तब यह बड़ा हो जाता है।
क्या बड़ा PDOP अधिक ताक़तवर सिग्नल है?
नहीं। PDOP ज्यामिति बताता है, मिली रेडियो शक्ति नहीं। लगभग एक दिशा से आते ताक़तवर सिग्नलों की ज्यामिति भी ख़राब हो सकती है।
क्या औसत लेने से इमारत का परावर्तन हटता है?
भरोसेमंद ढंग से नहीं। लगातार अप्रत्यक्ष रास्ता दूरी को झुकाए रख सकता है, भले यादृच्छिक शोर घटे। इंतज़ार से अधिक खुला आकाश या ग़लत माप हटाना ज़रूरी हो सकता है।
क्या मॉडल RTK दिखाता है?
नहीं। RTK के लिए वाहक-चरण माप और संदर्भ सुधार चाहिए। यह मॉडल छद्मदूरियाँ लेता है और इसमें संदर्भ स्टेशन नहीं, इसलिए रीडआउट सेंटीमीटर स्तर का सर्वेक्षण परिणाम नहीं है।
क्या रिसीवर GPS के साथ ग्लोनास, गैलीलियो और बेइदौ भी ले सकता है?
हाँ, यदि वह इन्हें समर्थन देता है। अंतरराष्ट्रीय GNSS सेवा 530 से अधिक स्टेशन चलाती है जो सभी को एक साथ ट्रैक करते हैं। हर अतिरिक्त प्रणाली के लिए एक और घड़ी-अंतर हल होता है और अतिरिक्त उपग्रह PDOP घटाते हैं।
KPS क्या है और कब चलेगा?
KPS कोरियाई स्थिति-निर्धारण प्रणाली है। पहला उपग्रह सितंबर 2029 में प्रस्तावित है और कोरिया की एयरोस्पेस एजेंसी KASA कोरियाई प्रायद्वीप तथा आसपास के लिए 2035 तक आठ की योजना बना रही है।
दूसरी आवृत्ति आयनमंडल का प्रभाव क्यों हटाती है?
आयनमंडल का विलंब आवृत्ति पर निर्भर है (40.3 × TEC / f²)। एक दूरी दो आवृत्तियों पर नापने से दो समीकरण मिलते हैं, जिनसे रिसीवर विलंब हटा सकता है। कीमत अधिक रिसीवर शोर है।
क्या GPS को सचमुच जानबूझकर कम सटीक किया गया था?
हाँ। 2 मई 2000 तक चयनात्मक उपलब्धता नागरिक सिग्नल बिगाड़कर माप लगभग 100 m तक गलत करती थी। राष्ट्रपति के आदेश पर इसे बंद किया गया और GPS III इसे इस्तेमाल नहीं कर सकता।
शब्दावली
स्यूडोरेंज (छद्म दूरी): सफ़र के समय से निकाली गई दूरी, जिसमें अभी भी रिसीवर की घड़ी की त्रुटि शामिल है।
ट्राइलेटरेशन: ज्ञात बिंदुओं से दूरियों के आधार पर स्थिति निकालना।
रिसीवर घड़ी का विचलन: रिसीवर की घड़ी GPS समय से कितनी अलग है, जिसे चौथे अज्ञात के रूप में हल किया जाता है।
कक्षीय स्लॉट: उपग्रह समूह में एक नाममात्र स्थिति, जो कक्षा-तल और उस पर जगह से तय होती है।
नाक्षत्र दिन: तारों के सापेक्ष पृथ्वी का एक चक्कर, 23 h 56 min 4 s।
मल्टीपाथ: सिग्नल का एक से ज़्यादा रास्तों से एंटीना तक पहुँचना, जैसे दीवार से टकराकर।
DOP, PDOP, HDOP: सटीकता का क्षरण; उपग्रहों की ज्यामिति दूरी की त्रुटि को स्थिति की त्रुटि (3D में या क्षैतिज) में कितने गुना बढ़ाती है।
URE: यूज़र रेंज त्रुटि, अंतरिक्ष से आते सिग्नल के कारण दूरी में त्रुटि।
नियंत्रण खंड: ज़मीनी केंद्र जो उपग्रहों पर नज़र रखते हैं और कक्षा व घड़ी का डेटा ऊपर भेजते हैं।
TEC: कुल इलेक्ट्रॉन सामग्री; सिग्नल पथ पर एक वर्ग मीटर अनुप्रस्थ क्षेत्र वाले स्तंभ में मुक्त इलेक्ट्रॉनों की संख्या।
IGSO: झुकी भू-समकालिक कक्षा; झुके तल में रोज़ एक चक्कर, जिसका ज़मीनी पथ आठ के आकार का होता है।
चयनात्मक उपलब्धता: नागरिक GPS सटीकता जानबूझकर घटाना, मई 2000 में बंद।
स्रोत
GPS.gov, "Space Segment" (altitude about 20,200 km, six planes, 24 slots, 27-slot expansion in 2011, 31 operational satellites). https://www.gps.gov/space-segment (checked 2026-10-17)
GPS.gov, "Control Segment" (master control station at Schriever SFB, 11 antennas, 16 monitoring sites). https://www.gps.gov/control-segment (checked 2026-10-17)
GPS.gov, "GPS Accuracy" (4.9 m smartphone accuracy, URE ≤2.0 m and 0.643 m, multipath). https://www.gps.gov/gps-accuracy (checked 2026-10-17)
GPS.gov, "Global Positioning System" overview. https://www.gps.gov/gps (checked 2026-10-17)
GPS.gov, "Selective Availability". https://www.gps.gov/selective-availability (checked 2026-10-17)
GPS.gov, "GPS and Telling Time". https://www.gps.gov/gps-and-telling-time (checked 2026-10-17)
U.S. Department of Defense, "Global Positioning System Standard Positioning Service Performance Standard", 5th edition, April 2020 (Tables 3.2-1, 3.2-3 and 3.8-1). https://www.gps.gov/sites/default/files/2025-07/2020-SPS-performance-standard.pdf (checked 2026-10-17)
"IS-GPS-200N, Navstar GPS Space Segment/Navigation User Segment Interfaces" (§3.3.1.1 clock rate offset −4.4647 × 10⁻¹⁰, 50 bps navigation data). https://www.gps.gov/sites/default/files/2025-07/IS-GPS-200N.pdf (checked 2026-10-17)
NASA, "Global Positioning System" (first satellite 1978, 24-satellite system operational 1993). https://www.nasa.gov/directorates/somd/space-communications-navigation-program/gps/ (checked 2026-10-17)
Federal Aviation Administration, "Global Positioning System (GPS)" (programme started 1973). https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/gps (checked 2026-10-17)
Richard Pogge, The Ohio State University, "Real-World Relativity: The GPS Navigation System". https://www.astronomy.ohio-state.edu/pogge.1/Ast162/Unit5/gps.html (checked 2026-10-17)
Neil Ashby, "Relativity in the Global Positioning System", Living Reviews in Relativity 6, 1 (2003). https://link.springer.com/article/10.12942/lrr-2003-1 (checked 2026-10-17)
NIST, "Speed of light in vacuum" (299,792,458 m/s). https://physics.nist.gov/cgi-bin/cuu/Value?c (checked 2026-10-17)
NASA Space Science Data Coordinated Archive, "Earth Fact Sheet" (mean radius 6,371 km). https://nssdc.gsfc.nasa.gov/planetary/factsheet/earthfact.html (checked 2026-10-17)
इस पेज की गणनाएँ: GM = 3.986004418 × 10¹⁴ m³/s², कक्षा त्रिज्या 26,559.8 km, हल करने वाला एल्गोरिद्म और DOP, जाँचा गया पल 17 अक्टूबर 2026, 03:00 UTC, रिसीवर 37.5665°N, 126.978°E पर।
GPS.gov, "GPS Modernization" (मई 2000 में चयनात्मक उपलब्धता बंद, सटीकता दस गुना सुधरी, GPS III में SA नहीं). https://www.gps.gov/gps-modernization (मूल स्रोत की जाँच: 2026-10-27)
GPS.gov, "Other Global Navigation Satellite Systems" (बेइदौ 35 उपग्रह, ग्लोनास 24+, QZSS 7+). https://www.gps.gov/other-global-navigation-satellite-systems-gnss (मूल स्रोत की जाँच: 2026-10-27)
GPS.gov, "Augmentation Systems" (IGS के 530 से अधिक स्टेशन, NDGPS 30 जून 2020 को समाप्त). https://www.gps.gov/augmentation-systems (मूल स्रोत की जाँच: 2026-10-27)
GPS.gov, "Spectrum and Interference". https://www.gps.gov/spectrum-interference-issues (मूल स्रोत की जाँच: 2026-10-27)
GLONASS Information and Analysis Center, "About GLONASS" (24 उपग्रह, 3 तल, 64.8°, 19,100 km, 11 h 15 min 44 s; 2002 में 7 उपग्रह). https://glonass-iac.ru/en/about_glonass/ (मूल स्रोत की जाँच: 2026-10-27)
ESA, "What is Galileo?" (23,222 km, 56°, तीन तल, 15 दिसंबर 2016 को प्रारंभिक सेवा). https://www.esa.int/Applications/Satellite_navigation/Galileo/What_is_Galileo (मूल स्रोत की जाँच: 2026-10-27)
European GNSS Service Centre, "Constellation Information" (28 उपलब्ध उपग्रह). https://www.gsc-europa.eu/system-service-status/constellation-information (मूल स्रोत की जाँच: 2026-10-27)
European GNSS Service Centre, NAGU 2019026 and 2019027 (12 से 17 जुलाई 2019 तक गैलीलियो बंद). https://www.gsc-europa.eu/notice-advisory-to-galileo-users-nagu-2019026 (मूल स्रोत की जाँच: 2026-10-27)
China Satellite Navigation Office, "BeiDou Navigation Satellite System Open Service Performance Standard", version 3.0, 2021, §4.1. http://en.beidou.gov.cn/SYSTEMS/Officialdocument/202110/P020211014595952404052.pdf (मूल स्रोत की जाँच: 2026-10-27)
China Satellite Navigation Office, "System" (विकास के तीन चरण: 2000, 2012, 2020). http://en.beidou.gov.cn/SYSTEMS/System/ (मूल स्रोत की जाँच: 2026-10-27)
Cabinet Office, Government of Japan, "Quasi-Zenith Satellite System Performance Standard (PS-QZSS-003)", Tables 3.1-2 and 3.1-3. https://qzss.go.jp/en/technical/download/pdf/ps-is-qzss/ps-qzss-003.pdf (मूल स्रोत की जाँच: 2026-10-27)
Cabinet Office, "Why is QZSS required today?" (QZS-1: 11 सितंबर 2010, नवंबर 2018 से चार उपग्रहों की सेवा). https://qzss.go.jp/en/overview/services/sv02_why.html (मूल स्रोत की जाँच: 2026-10-27)
Cabinet Office, "Orbit" (टोक्यो के पास आठ घंटे 70° से ऊपर). https://qzss.go.jp/en/technical/technology/orbit.html (मूल स्रोत की जाँच: 2026-10-27)
Cabinet Office, "QZSS is Becoming a Seven-satellite Constellation". https://qzss.go.jp/en/overview/services/seven-satellite.html (मूल स्रोत की जाँच: 2026-10-27)
Cabinet Office, "Centimeter Level Augmentation Service (CLAS)". https://qzss.go.jp/en/overview/services/sv06_clas.html (मूल स्रोत की जाँच: 2026-10-27)
Korea AeroSpace Administration, "KASA and SpaceX Join Forces for the First KPS Satellite Launch" (30 सितंबर 2025). https://www.kasa.go.kr/prog/bbsArticle/BBSMSTR_000000000041/view.do?bbsId=BBSMSTR_000000000041&nttId=B000000002274Uo9qE9 (मूल स्रोत की जाँच: 2026-10-27)
NOAA Space Weather Prediction Center, "Space Weather and GPS Systems". https://www.swpc.noaa.gov/impacts/space-weather-and-gps-systems (मूल स्रोत की जाँच: 2026-10-27)
NOAA National Geodetic Survey, "CORS Network". https://geodesy.noaa.gov/CORS/ (मूल स्रोत की जाँच: 2026-10-27)
Federal Aviation Administration, "Wide Area Augmentation System (WAAS)". https://www.faa.gov/about/office_org/headquarters_offices/ato/service_units/techops/navservices/gnss/waas (मूल स्रोत की जाँच: 2026-10-27)
मार्ग 2 में से 7
एक आम दिन के सवालऔर प्रदर्शनियाँ
क्षुद्रग्रह गिरे तो गड्ढा कितना बड़ा बनेगा
एरिज़ोना का 1.2 km चौड़ा मीटियोर क्रेटर लोहे के एक ऐसे क्षुद्रग्रह ने खोदा था जो बस कुछ दसियों मीटर का था।
अपोलो चंद्रमा पर कहाँ उतरा: छह लैंडिंग स्थलों की सैर
चंद्रमा पर आँखें 1.6 m ऊँची हों तो क्षितिज केवल लगभग 2.4 km दूर है। यहाँ शांति आधार से Taurus-Littrow तक सभी छह Apollo स्थल हैं।
सौरमंडल के पैमाने वाले मॉडल की सैर
सूर्य को 1.39 m चौड़ी गेंद बना दें, तो पृथ्वी रास्ते पर 150 m दूर 1.27 cm का कंचा बन जाती है, नेपच्यून 4.5 km दूर है और वॉयेजर 1 होता 25.7 km पर।
ब्लैक होल में गिरते हुए आपको क्या दिखेगा
क्षितिज-त्रिज्या से 40 गुना दूरी पर ब्लैक होल की छाया केवल 7.4° चौड़ी है, फिर भी ठीक उसके पीछे से आती तारों की रोशनी 28° चौड़ा छल्ला बना चुकी होती है।
ऑरोरा क्या है? आर्कटिक गाँव में रंग और ऊँचाई देखें
उत्तरी रोशनी का हरा रंग करीब 100 km ऊपर की ऑक्सीजन से आता है। सबसे बड़े तूफ़ानों में ऊपर की लाल चमक कोरिया तक दक्षिण में दिख सकती है।
द्रव रॉकेट इंजन कैसे काम करता है
नूरी का 75 टन वाला इंजन हर सेकंड 255 kg केरोसीन और द्रव ऑक्सीजन जलाता है, और यही इंजन समुद्र तल की तुलना में अंतरिक्ष में लगभग 13 प्रतिशत ज़्यादा ज़ोर से धकेलता है।