ABB. 32So funktioniert's
Wie läuft ein Pferd? Schritt, Trab, Galopp und Renngalopp
1878 zeigten Muybridges Kameras, dass ein galoppierendes Pferd tatsächlich alle vier Füße gleichzeitig vom Boden hebt, aber mit unter den Körper gezogenen Beinen. Manche schnellen Tiere verlassen den Boden nie.
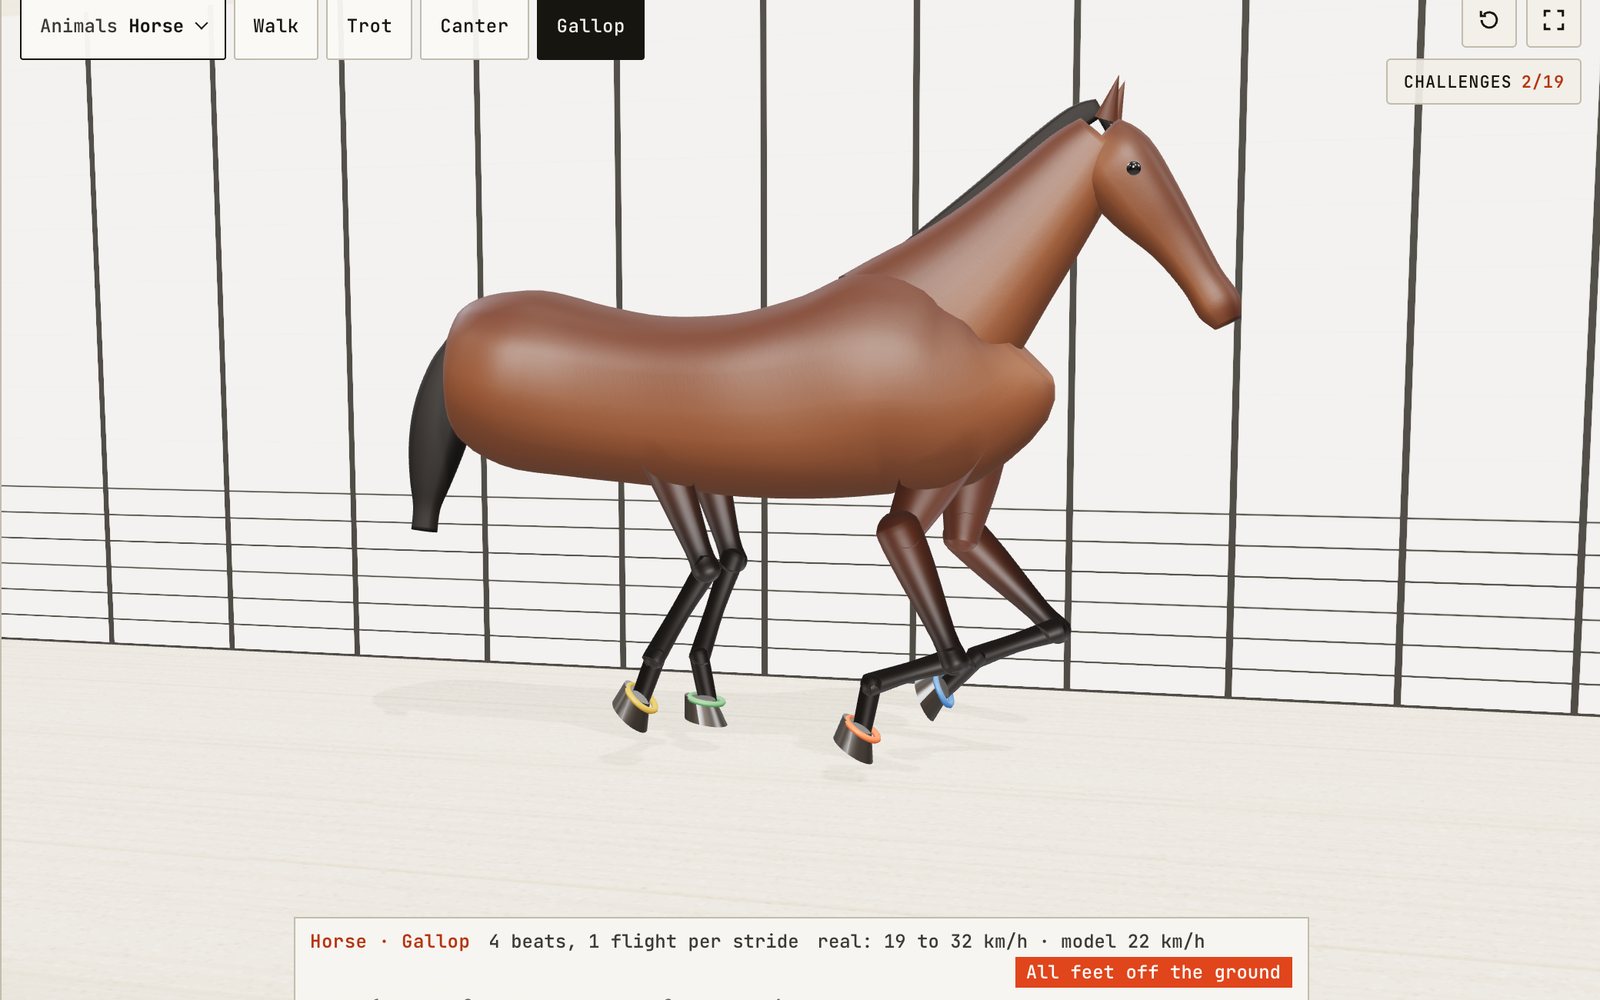
Dieses Gerät kann das 3D-Modell nicht anzeigen. Die Schritte des Rundgangs unten lassen sich als Text lesen.
1 / 17 Ein Pferd, durch das man hindurchsiehtDas Pferd ist im Code gebaut: eine glatte Haut über den großen Muskelmassen von Schulter, Rumpf und Hinterhand, mit dem Skelett darin. Es beginnt in einem langsamen Renngalopp und hält kurz an, wenn alle vier Füße in der Luft sind. Es läuft auf der Stelle, während der Boden unter ihm zurückgleitet, sodass ein Huf am Boden auf dem Sand stehen bleibt. Wählen Sie über dem Pferd „Tiere“, um eines von 52 Tieren zu wählen.
Ziehen zum Drehen. Mausrad oder zwei Finger zum Zoomen.
Was das Modell zeigt
Wie läuft ein Pferd? Ein Pferd hat vier natürliche Gangarten, und der Renngalopp ist seine schnellste Art zu laufen. Im Renngalopp setzen die Füße nacheinander in einem Viertakt-Rhythmus auf, und einmal in jedem Gangzyklus sind alle vier Füße in der Luft, unter dem Körper zusammengezogen. Wenn ein Pferd mit voller Kraft läuft, galoppiert es also.
Wenn ein Pferd im Trab vorbeikommt, verschwimmen die Beine. Man hört den Rhythmus, sieht aber nicht, welcher Fuß wann aufsetzt. Die längste Zeit der Geschichte konnte das niemand, und Maler rieten. Diese Ausstellung verlangsamt die vier natürlichen Gangarten des Pferdes so weit, dass sich jeder Hufschlag verfolgen lässt: Schritt, Trab, Galopp und Renngalopp. Dann unterzieht sie 19 weitere Tiere derselben Prüfung, von der Katze bis zum Elefanten, damit sichtbar wird, welche Gangarten viele teilen und welche selten sind.
Das Pferd ist im Code gebaut. Eine glatte Haut ist über die großen Muskelmassen von Schulter, Rumpf und Hinterhand gespannt, dazu kommen Mähne, Schweif und ein Skelett im Inneren. Es läuft auf der Stelle, während Sand und Hintergrund unter ihm nach hinten gleiten, so wie bei einem Laufband. Der Besuch beginnt mit einem langsamen Renngalopp, der kurz anhält, wenn alle vier Füße in der Luft sind. Wählen Sie oben links auf der Bühne „Tiere“, um eines von 52 Tieren nach Silhouette, Suche oder Gruppe zu wählen, und mit den Schaltflächen daneben eine Gangart. Das Feld darunter ist ein Fußfolgediagramm: eine Zeile pro Bein und ein farbiger Balken überall dort, wo dieser Fuß in einem Gangzyklus am Boden ist. Die senkrechte Linie, die darüber wandert, ist der Augenblick. Jeder Huf des Pferdes hat ein farbiges Band, das zu seiner Zeile passt, und die Anzeige über dem Diagramm zählt die Füße am Boden. Erreicht die Zahl null, steht das dort.
Der Reiter „Steuerung“ bietet mehr. Das Wiedergabetempo geht bis auf ein Zehntel der Echtzeit hinunter. „Position im Gangzyklus“ hält das Tier an und lässt Sie es von Hand durch einen Gangzyklus ziehen. „Ins Innere sehen“ blendet die Haut des Pferdes aus, sodass das Skelett erscheint. „Hufabdrücke“ setzt eine Marke, wo ein Fuß aufsetzt, „Tritt-Geräusch“ klickt bei jeder Landung, und „Mensch 1,75 m“ stellt zum Größenvergleich einen Menschen neben das Tier. Unter der Steuerung finden Sie 19 Aufgaben, Schaltflächen für Seiten-, Ober- und Vorderansicht und für Hufbahnen, 18 Pferderassen mit 17 Gangarten, einen Gangart-Editor, eine Tabelle aller 52 Tiere und 108 Gangarten, ein 100-m-Rennen mit Rekordtabelle und einen Streifen aus zwölf Bildern im Stil von Muybridges Kameras.
Takte und Füße am Boden zählen
Reiter beschreiben eine Gangart nach ihren Takten: wie viele getrennte Hufschläge man in einem Gangzyklus hören würde. Setzen zwei Füße im selben Augenblick auf, ergeben sie einen Takt. Ein Gangzyklus ist ein voller Durchlauf, vom Aufsetzen eines Fußes bis zum nächsten Aufsetzen desselben Fußes.
Zwei weitere Zahlen erklären das meiste, was das Diagramm zeigt. Die erste ist, wie lange jeder Fuß unten bleibt, als Anteil des Gangzyklus. Biomechaniker nennen das den Standphasenanteil. Im Modell hat der Schritt des Pferdes 0,62, jeder Huf ist also während 62 % des Gangzyklus am Boden. Trab und Galopp haben 0,40, der Renngalopp 0,30. Die zweite ist die Reihenfolge der Fußfolge und ihr Abstand. Milton Hildebrand, der in den 1960er-Jahren die Gangarten vieler Pferde filmte, zeigte, dass sich eine symmetrische Gangart wie Schritt, Trab oder Pass mit nur zwei Zahlen beschreiben lässt: dem Standphasenanteil und dem Abstand, um den der Vorderfuß hinter dem Hinterfuß derselben Seite zurückbleibt.
Zusammen erlauben sie, die Schwebephasen vorherzusagen. Ist jeder Fuß länger als die Hälfte des Gangzyklus unten, wie im Schritt, gibt es nie einen Moment ohne Fuß am Boden. Sobald jeder Fuß weniger als die Hälfte des Gangzyklus unten ist, können Lücken entstehen, und ob sie es tun, hängt vom Abstand der Fußfolge ab. Die Anzeige zählt die Lücken für Sie: „keine Schwebephase“, „1 Schwebephase pro Zyklus“ oder „2 Schwebephasen pro Zyklus“.
Der Schritt: immer zwei oder drei Füße unten
Der Schritt ist eine Viertakt-Gangart. Jeder Fuß setzt in einem eigenen Takt auf, in der Reihenfolge links hinten, links vorn, rechts hinten, rechts vorn. Der Leitfaden von Montana State University Extension fügt hinzu, dass immer zwei oder drei Füße am Boden sind und es keinen Moment der Schwebe gibt. Das Modell zeigt genau das: Lassen Sie den Schritt laufen, und die Anzeige springt zwischen zwei und drei Füßen, nie weniger.
Weil die Takte gleichmäßig verteilt sind, ein Viertel eines Gangzyklus auseinander, hat das Pferd immer ein Dreieck oder ein Beinpaar unter sich. Darum ist der Schritt die stabilste Gangart und die, die ein Pferd für lange Strecken und rauen Boden nutzt. Montana State nennt 3,5 bis 5 mph, das sind etwa 5,6 bis 8 km/h.
Der Trab: zwei diagonale Paare
Der Trab hat zwei Takte. Der linke Vorderfuß und der rechte Hinterfuß setzen zusammen auf, dann der rechte Vorderfuß und der linke Hinterfuß. Jedes diagonale Paar arbeitet fast wie ein einzelnes Bein, der Körper wird also entlang einer Diagonalen gestützt. Betrachten Sie den Trab in der Dreiviertelansicht von vorn im Rundgang, dann wechseln die beiden Paare wie die Blätter einer Schere.
Zwischen den beiden Paaren liegt eine kurze Schwebephase ohne Fuß am Boden. Im Modell verbringt der Trab etwa 20 % jedes Gangzyklus in der Luft, aufgeteilt auf zwei Lücken. Montana State merkt an, dass die Schwebephase im starken Trab des Standardbred am längsten ist und dass manche Rassen, etwa das Hackney mit seiner hohen, versammelten Aktion, ganz ohne Schwebephase traben können. Für das mittlere Trabtempo nennt Montana State 7 bis 10 mph, etwa 11 bis 16 km/h. Der Trab ist die Gangart, die ein Reiter als holprig empfindet: Der Körper sinkt bei jeder Landung ein wenig ein und wird vom nächsten Paar wieder hochgeworfen.
Der Galopp: drei Takte und die Hand
Der Galopp hat drei Takte. Für ein Pferd im Rechtsgalopp nennt Montana State die Folge links hinten, dann rechts hinten und links vorn zusammen, dann rechts vorn, gefolgt von einer Schwebephase, nachdem der rechte Vorderfuß den Boden verlassen hat. Das Bein, das zuletzt aufsetzt, hier der rechte Vorderfuß, heißt führendes Bein, weil es am weitesten nach vorn reicht. Ein Pferd, das nach rechts abbiegt, galoppiert normalerweise im Rechtsgalopp.
Im Diagramm sieht man die Hand. Wechseln Sie zum Galopp und achten Sie auf den dritten Takt: Der rechte Vorderfuß setzt allein auf, und die Lücke danach ist der einzige Moment in der Luft im Gangzyklus. Montana State sagt, dieser Moment sei der beste Zeitpunkt, um einen Handwechsel zu verlangen, weil kein Fuß am Boden ist, der das alte Muster festhält. Für den Galopp nennt Montana State ein mittleres Tempo von 6 bis 10 mph, etwa 10 bis 16 km/h, und nennt ihn einen versammelten oder zurückgehaltenen Renngalopp.
Der Renngalopp: der vierte Takt und der Moment in der Luft
Der Renngalopp sieht aus wie ein schneller Galopp, und in vieler Hinsicht ist er das auch. Der Unterschied liegt im mittleren Takt. Im Galopp setzen der innere Hinterfuß und der äußere Vorderfuß zusammen auf. Im Renngalopp setzt der Hinterfuß einen Sekundenbruchteil früher auf, aus einem Takt werden zwei, und die Gangart hat vier: links hinten, rechts hinten, links vorn, rechts vorn bei Rechtshand. Die Schwebephase folgt, nachdem der letzte Vorderfuß den Boden verlassen hat.
Im Modell ist jeder Huf nur 30 % des Gangzyklus unten, und das Pferd ist etwa ein Viertel davon in der Luft. Öffnen Sie Schritt 6 des Rundgangs, um diesen Moment mit einem Zehntel der echten Geschwindigkeit zu sehen. Die Vorderbeine haben sich gerade abgestoßen und klappen unter die Brust zurück, die Hinterbeine schwingen unter dem Bauch nach vorn. Alle vier Hufe sind unter dem Körper gebündelt. Montana State nennt für den Renngalopp 12 bis 20 mph, etwa 19 bis 32 km/h. Rennpferde laufen schneller als dieser Durchschnitt, darum zeigt die Anzeige ihn als typischen Bereich und nicht als Höchsttempo.
Wie schnell jede Gangart ist
Dies sind die Zahlen von Montana State, die die Anzeige zeigt, umgerechnet aus Meilen pro Stunde.
| Gangart | Takte | Schwebephasen pro Zyklus | Montana State | In km/h |
|---|---|---|---|---|
| Schritt | 4 | 0 | 3,5 bis 5 mph | 5,6 bis 8 |
| Trab | 2 | 2 | 7 bis 10 mph | 11 bis 16 |
| Galopp | 3 | 1 | 6 bis 10 mph | 10 bis 16 |
| Renngalopp | 4 | 1 | 12 bis 20 mph | 19 bis 32 |
Die Bereiche von Galopp und Trab überlappen sich. Ein Pferd wechselt die Gangart nicht bei einer festen Geschwindigkeit, und ein trainierter Traber kann schneller traben, als ein anderes Pferd galoppiert.
Das Modell selbst bewegt sich langsamer. Seine Bodengeschwindigkeiten betragen 3,5, 9,3, 11,6 und 22,4 km/h für die vier Gangarten, weil jeder Huf unter dem Körper eine kürzere Strecke überstreicht als bei einem echten Pferd. Die Anzeige zeigt beide Zahlen, gekennzeichnet mit „real“ und „Modell“. Wichtig am Modell ist das Timing der Fußfolge, und das zeigt das Diagramm bei jedem Tempo.
Warum ein Pferd die Gangart wechselt
Ein Pferd könnte im Prinzip immer schneller gehen, statt in Trab zu fallen. 1981 trainierten Donald Hoyt und Richard Taylor Ponys auf einem Laufband und maßen, wie viel Sauerstoff sie für eine bestimmte Strecke verbrauchten. Innerhalb jeder Gangart gab es eine Geschwindigkeit mit den niedrigsten Transportkosten; schneller oder langsamer zu gehen oder zu traben kostete mehr. Wenn sich dieselben Ponys frei bewegten, wählten sie Geschwindigkeiten nahe diesen günstigsten Punkten und wechselten dazwischen die Gangart.
Jede Gangart hat also einen Bereich, in dem sie günstig ist, und ein Pferd wechselt die Gangart ungefähr dort, wo ein Bereich in den nächsten übergeht. Die Momente in der Luft gehören zu dieser Geschichte. In Trab und Renngalopp arbeiten die Beine wie Federn: Sehnen dehnen sich bei der Landung und schnellen beim Aufsteigen zurück und speichern Energie, die sonst verloren ginge.
Größe, Schrittlänge und die Froude-Zahl
Lassen Sie nacheinander die Katze und den Elefanten laufen: Die Beine der Katze verschwimmen, die des Elefanten scheinen sich in Zeitlupe zu bewegen. Kleine Tiere machen mehr Schritte pro Sekunde. Norman Heglund und Richard Taylor verglichen Tiere von der Maus bis zum Pferd und fanden, dass ein kleines Tier bei der Geschwindigkeit, bei der es vom Trab zum Galopp wechselt, viel mehr Schritte pro Sekunde macht als ein großes. Außerdem war die Energie eines Schritts pro Kilogramm Körpergewicht bei gleichwertigen Geschwindigkeiten über alle Größen hinweg ungefähr gleich.
Robert McNeill Alexander und Alan Jayes schlugen vor, Tiere unterschiedlicher Größe gerecht zu vergleichen. Teilt man das Quadrat der Geschwindigkeit durch Schwerebeschleunigung mal Beinlänge, erhält man eine Zahl ohne Einheit, die Froude-Zahl. Tiere unterschiedlicher Größe, die sich mit derselben Froude-Zahl bewegen, nutzen tendenziell dieselbe Gangart mit denselben Proportionen, so wie ein kleines und ein großes Pendel gleich schwingen, wenn ihre Längen maßstabsgerecht sind. Das Modell nutzt diese Idee: Die Dauer des Gangzyklus eines Tieres wächst mit der Wurzel seiner Beinlänge, sodass sich Maus und Giraffe jeweils in einem für ihre Größe natürlich wirkenden Tempo bewegen.
Menschen wechseln bei etwa 2 m/s vom Gehen zum Laufen, was bei der Beinlänge eines Menschen einer Froude-Zahl nahe 0,5 entspricht. Alexander zeigte, dass Gehen mechanisch unmöglich wird, wenn sich die Froude-Zahl 1 nähert, weil der Körper, der über ein steifes Bein schwingt, abheben würde.
Gangarten, die Menschen Pferden beibringen
Montana State nennt Schritt, Trab, Pass und Renngalopp als natürliche Gangarten wilder Pferde. Bei der Domestikation wurden manche zu erworbenen Gangarten verändert, darunter der langsame Lope, der Running Walk, das Rack, der Stepping Pace und der Fox Trot. Drei dieser Muster stehen im Tiermenü.
Der Pass ist wie der Trab eine Zweitakt-Gangart, aber die beiden Beine derselben Seite bewegen sich zusammen: links hinten und links vorn, dann rechts hinten und rechts vorn. Montana State führt ihn als natürliche Gangart, und das Standardbred wird sowohl im Trab als auch im Pass gerannt. Vergleichen Sie im Diagramm die beiden Gangarten des Standardbred: Die Balken sind gleich lang, nur die Paare wechseln.
Das Islandpferd hat nach Beschreibung von Montana State fünf natürliche Gangarten, darunter den Tölt und einen Pass, der auf kurzen Strecken bis zu 40 mph (64 km/h) erreichen soll. Der Tölt behält die Viertakt-Fußfolge des Schritts, aber jeder Fuß ist kürzer am Boden, sodass das Pferd von einem oder zwei Füßen getragen wird und den Boden nie verlässt. Ein Reiter sitzt fast still. Der Running Walk des Tennessee Walking Horse ist ähnlich, mit längeren Schritten. Robilliard, Pfau und Wilson klassifizierten Pferdegangarten, auch die der Gangpferderassen, nach dem Timing ihrer Fußfolge, also nach derselben Information, die das Diagramm zeigt.
52 Tiere, ein Diagramm
Die Tabelle unter der Steuerung listet jedes Tier und jede Gangart der Ausstellung mit ihren Takten, ihren Schwebephasen pro Zyklus und der Geschwindigkeit auf, die ihre Quelle nennt, sofern sie eine nennt. Wählen Sie eine Zeile, um dieses Tier auf die Bühne zu bringen. Filtern Sie nach Gruppe (Hufe, Ballen, Pfoten, Primaten, zwei Beine, Spreizbeine oder sechs Beine) oder suchen Sie nach dem Namen. Die Schaltfläche „Tiere“ über der Bühne bietet dieselbe Auswahl als Reihe von Silhouetten, jede nach den eigenen Beinlängen des Tieres gezeichnet.
Wer viele Diagramme liest, erkennt einige Muster. Fast jedes vierbeinige Tier geht in derselben Reihenfolge wie das Pferd: links hinten, links vorn, rechts hinten, rechts vorn. Hildebrand nannte das einen Schritt mit lateraler Fußfolge und fand ihn bei Säugetieren sehr unterschiedlicher Größe. Auch die Katze im Menü geht so. Die Unterschiede zeigen sich bei höherem Tempo, wo sich die Tiere in Traber, Passgänger, Galopper und Springer aufteilen.
Das Kamel geht im Pass
Wechseln Sie zum Dromedar, und die linken Beine schwingen zusammen nach vorn, dann die rechten. Der Körper schaukelt von Seite zu Seite. In Anne Innis Daggs Studie von 1974 gingen Dromedare regelmäßig im Pass und wurden nie im Trab gesehen; sie galoppierten selten und nutzten den Pass, um bei Tempo Strecke zu machen. Eine Erklärung für den Pass bei langbeinigen Tieren lautet, dass er verhindert, dass der Hinterfuß den Vorderfuß derselben Seite trifft, weil beide gemeinsam nach vorn schwingen, statt sich zu begegnen.
Schnell ohne Flug: Giraffen und Elefanten
Nicht jedes Tier verlässt den Boden, wenn es sich beeilt. Christopher Basu und Kollegen filmten frei lebende Giraffen in Südafrika von einer Drohne aus. Erwachsene Giraffen liefen mit 3,4 bis 6,9 m/s, etwa 12 bis 25 km/h, im Rotationsgalopp, und keines der erwachsenen Tiere hatte alle vier Füße in der Luft. Kurze Momente in der Luft sah man nur bei jungen Giraffen. Ihr in einer früheren Studie gemessener Schritt hat wie beim Pferd eine laterale Fußfolge.
Elefanten sind der deutlichste Fall. John Hutchinson und Kollegen maßen Asiatische Elefanten mit bis zu 6,8 m/s, etwa 24 km/h, und fanden, dass sie nie alle vier Füße in der Luft hatten. Dennoch ähnelte das Auf und Ab des Körpers bei diesen Geschwindigkeiten eher dem Laufen als dem Gehen. Eine spätere Studie an Asiatischen und Afrikanischen Elefanten fand, dass sie über ihren ganzen Geschwindigkeitsbereich die laterale Fußfolge beibehalten. Im Modell hat der schnelle Schritt des Elefanten einen Standphasenanteil von 0,52, und das Diagramm öffnet nie eine Lücke.
Zwei Schwebephasen in einem Gangzyklus: Hunde, Greyhounds und Geparden
Der Renngalopp des Pferdes ist ein Quergalopp: Die Fußfolge kreuzt von einer Seite zur anderen, hinten links, hinten rechts, vorn links, vorn rechts. Viele Hunde und Katzen galoppieren anders. Im Rotationsgalopp setzen die Vorderfüße in umgekehrter Reihenfolge zu den Hinterfüßen auf, sodass die Folge im Kreis läuft: hinten links, hinten rechts, vorn rechts, vorn links.
Schnelle Läufer wie der Greyhound und der Gepard fügen eine zweite Schwebephase hinzu. Nachdem sich die Hinterfüße abgestoßen haben, fliegt das Tier mit gestreckten Beinen; nachdem die Vorderfüße abgehoben haben, fliegt es noch einmal, mit unter den Körper gezogenen Beinen. Der biegsame Rücken streckt und krümmt sich mit jeder Schwebephase, was den Schritt verlängert. Wählen Sie den Galopp des Geparden und suchen Sie im Diagramm die beiden schattierten Lücken. Halsbänder, die Alan Wilsons Gruppe wilden Geparden in Botswana anlegte, zeichneten eine Höchstgeschwindigkeit von 25,9 m/s auf, etwa 93 km/h. James Usherwood und Wilson fanden, dass Greyhounds, die durch eine Kurve rennen, ihr Tempo hielten, obwohl ihre Beine stärker drücken mussten, was nahelegt, dass die Kraft, die ein Bein erzeugen kann, ihre Höchstgeschwindigkeit nicht bestimmt.
Sprunggang und Hüpfen: Kaninchen, Eichhörnchen und Kängurus
Kleine Tiere nutzen oft Gangarten, in denen ein Beinpaar zusammenarbeitet. Im Sprunggang landen die beiden Hinterfüße zusammen, dann die beiden Vorderfüße zusammen, was zwei Takte und zwei Schwebephasen ergibt. Im Halbsprung, der Gangart des Kaninchens im Menü, landen die Hinterfüße zusammen, die Vorderfüße aber nacheinander, was drei Takte ergibt. Hildebrand beschrieb beide als asymmetrische Gangarten, wie den Galopp, weil sich das linke und das rechte Bein eines Paares nicht einen halben Gangzyklus versetzt bewegen.
Das Rote Riesenkänguru treibt das auf die Spitze: Beide Hinterbeine bewegen sich als eines, ein Sprung hat also einen Takt und eine Schwebephase. Terence Dawson und Richard Taylor stellten Rote Riesenkängurus auf ein Laufband und fanden, dass ihr Energieverbrauch pro Minute nicht stieg, sobald sie hüpften und schneller wurden. Bei laufenden Tieren steigt er mit der Geschwindigkeit. Die langen Sehnen der Hinterbeine speichern bei jeder Landung Energie und geben sie zurück.
Zwei Beine: Menschen und Strauße
Ein gehender Mensch hat immer einen Fuß am Boden, und beim Wechsel der Füße sind beide unten. Beim Laufen öffnen sich in jedem Gangzyklus zwei Schwebephasen, eine nach jedem Abstoß. Peter Weyand und Kollegen fanden, dass schnellere Sprinter ihre Beine nicht schneller nach vorn schwingen als langsamere; sie drücken stärker auf den Boden, was sie mit jedem Schritt weiter trägt. Die schnellsten 100 m der Geschichte, 9,58 s in Berlin 2009, ergeben ein Durchschnittstempo von 37,58 km/h, und das ist die Bahn des Menschen im Rennen.
Strauße zeigen, dass Laufen und Fliegen getrennte Dinge sind. Jonas Rubenson und Kollegen maßen Strauße auf einem Laufband von 0,8 bis 6,7 m/s. Bei mittleren Geschwindigkeiten liefen sie ohne Schwebephase, federten auf gebeugten Beinen, mit immer einem Fuß am Boden, eine Gangart, die Laufen ohne Schwebephase heißt. Bei höheren Geschwindigkeiten kam eine kurze Schwebephase hinzu. Das Menü enthält alle drei Gangarten des Straußes, sodass Sie sie vergleichen können.
Spreizbeine: Krokodile und Eidechsen
Krokodile und Eidechsen halten ihre Oberschenkel seitlich ab. Eidechsen traben, bewegen diagonale Beine zusammen, während sich der Körper von Seite zu Seite biegt; Claire Farley und Tim Ko maßen die Kräfte an trabenden Eidechsen und fanden dasselbe federnde Energiemuster wie bei laufenden Säugetieren. Krokodile gehen meist mit vom Boden abgehobenem Körper im hohen Schritt, doch kleine Krokodile können auch galoppieren, eine Gangart, die George Zug 1974 als bei Reptilien fast unbekannt beschrieb. Das Modell zeichnet ihre Beine wie die der anderen in einer flachen Ebene, das Spreizen zeigt sich also nur im breiten Stand.
Warum sich die Beine im Schwung beugen
Betrachten Sie das Vorderbein eines Pferdes beim Vorschwingen: Die untere Hälfte klappt an dem Gelenk, das Reiter Knie nennen, scharf nach hinten. Dieses Gelenk entspricht unserem Handgelenk. Das Sprunggelenk am Hinterbein entspricht unserem Knöchel, und das Gelenk, das hoch am Hinterbein nach vorn zeigt, das Kniegelenk, entspricht unserem Knie. Unterhalb von Vorderknie und Sprunggelenk hat ein Pferd fast keine Muskeln: ein einzelnes langes Röhrbein, die Fesselknochen und einen Huf, den Zehennagel des einen Zehs, auf dem das Pferd steht.
Weil die Muskeln hoch oben sitzen, ist der Unterschenkel leicht, und es kostet wenig Kraft, ihn viele Male pro Sekunde nach vorn zu schwingen. Das Einklappen des Beins im Schwung verkürzt es, was ebenfalls das schnelle Schwingen erleichtert und den Huf vom Boden freihält. Das Modell macht es genauso: Je schneller die Gangart, desto stärker beugen sich Vorderknie und Sprunggelenk. Schalten Sie „Ins Innere sehen“ ein, um die Knochen unter der Haut zu beobachten.
Auch die Schulter ist ungewöhnlich. Ein Pferd hat kein Schlüsselbein, das Schulterblatt wird also allein von Muskeln am Rumpf gehalten. Wählen Sie in der Liste „Teile“ das Schulterblatt, um zu sehen, wo es an den Rippen liegt.
Muybridge und das Pferd in der Luft
Bevor die Fotografie Bewegung anhalten konnte, malten Künstler galoppierende Pferde oft in einer Haltung, die heute fliegender Galopp heißt: Vorderbeine nach vorn gestreckt, Hinterbeine nach hinten gestreckt, alle vier in der Luft. Ob ein Pferd je ganz den Boden verlässt und in welcher Haltung, war ein echter Streit.
Laut der Science Museum Group stellte Leland Stanford, ein früherer Gouverneur von Kalifornien und Präsident der Central Pacific Railroad, 1872 den Fotografen Eadweard Muybridge an, um ihn zu entscheiden. 1877 nahm Muybridge die Arbeit auf Stanfords Farm in Palo Alto wieder auf, mit zwölf Kameras in einer Reihe, die jeweils elektrisch ausgelöst wurden, wenn das Pferd vorbeikam. Der Eintrag der Science Museum Group zum Buch The Horse in Motion von 1882 beschreibt, wie die Pferde dünne Fäden zerrissen, um die Verschlüsse auszulösen.
Stillmans Buch von 1882 beschreibt den Aufbau von 1878. An der Westseite von Leland Stanfords privater Rennbahn in Palo Alto wurde ein Gebäude errichtet, und darin wurden zwölf Kameras im Abstand von 21 Zoll aufgestellt, jede mit doppeltem Verschluss. Die Belichtungszeit für jedes Bild wurde mit höchstens einer Fünftausendstelsekunde angegeben. Die Linien auf dem Hintergrund des Modells sind im selben Abstand von 21 Zoll gezeichnet, und der Bilderstreifen unter der Steuerung teilt einen Gangzyklus im gleichen Sinn in zwölf Bilder.
Die Bilder zeigten, dass ein galoppierendes Pferd tatsächlich alle vier Füße gleichzeitig in der Luft hat, aber nur, wenn die Beine unter dem Körper zusammengezogen sind. Sind die Beine gestreckt, ist mindestens ein Fuß noch am Boden. Die Geschichte der Serie bei der Khan Academy sagt, der fliegende Galopp sei danach aus der Kunst und aus den Illustrationen der Rennzeitungen verschwunden.
Muybridge fotografierte danach viele Tiere und Menschen in Bewegung und veröffentlichte 1887 Animal Locomotion, 781 Tafeln. Stanfords Freund J. D. B. Stillman schrieb 1882 das Buch über die Arbeit in Palo Alto, das das Internet Archive vollständig bereithält.
Pferderassen und ihre Gangarten
Die meisten Pferde gehen Schritt, Trab, Galopp und Renngalopp. Manche Rassen haben eine eigene Gangart dazu, und Reiter nennen sie Gangpferde. Andersson und Kollegen fanden 2012, dass eine einzige Veränderung in einem Gen, DMRT3, diese zusätzlichen Gangarten möglich macht und auch Trabern im Rennsport hilft. Promerová und Kollegen testeten dann 4396 Pferde aus 141 Rassen und fanden die Mutation in 68 davon. In jeder Rasse, in der die Häufigkeit der Mutation über 50 % lag, war die Rasse entweder gangbegabt oder für Trabrennen gezüchtet.
Unter „Pferderassen und Gangarten“ können Sie eine von 18 Rassen wählen, vom Vollblut bis zum Jeju-Pferd, und dann eine ihrer Gangarten. Das Pferd auf der Bühne nimmt die Fellfarbe der Rasse an und bewegt sich in dieser Gangart. Die Tabelle nennt für jede Gangart die laterale vorgeschobene Platzierung (LAP), den Anteil des Gangzyklus zwischen dem Aufsetzen eines Hinterfußes und dem des Vorderfußes derselben Seite, ihren Standphasenanteil und den Geschwindigkeitsbereich der Quellen.
Die LAP ordnet die Gangarten übersichtlich. In Vincelettes Übersicht dieser Gangarten von 2023 liegt der Schritt nahe 0,25, die vier Füße setzen also in gleichmäßigen Vierteln auf. Der Trab liegt bei 0,5, mit gleichzeitig aufsetzenden diagonalen Füßen. Der harte Pass liegt nahe null, die beiden Füße einer Seite setzen fast zugleich auf. Alles, was ein Gangpferd tut, liegt dazwischen.
Singlefoot-Gangarten: Tölt, Rack und Running Walk
Der Tölt des Islandpferds, das Rack des American Saddlebred und des Racking Horse und der Running Walk des Tennessee Walking Horse behalten alle die Fußfolge des Schritts: links hinten, links vorn, rechts hinten, rechts vorn. Es sind gleichmäßige Viertakt-Gangarten, manchmal Singlefoot genannt. Was sich ändert, sind das Tempo und die Dauer, die jeder Fuß unten bleibt.
Zips und Kollegen maßen 23 Islandpferde im Tölt bei 2,9, 3,7 und 4,7 m/s. Der Tölt wechselte, wie seine Definition sagt, zwischen Momenten auf einem Fuß und auf zwei Füßen, doch bei der höchsten Geschwindigkeit waren 60 % der Gangzyklen zu einem Viertakt-Pass geworden. Im Modell hat der Tölt eine LAP von 0,21, und jeder Fuß ist 42 % des Gangzyklus unten, sodass die Zahl der Stützfüße auf einen sinkt und nie auf null.
Vincelette gibt dem Running Walk eine LAP von 0,23 bis 0,17 und Geschwindigkeiten von 2,2 bis 4,0 m/s, mit Gangzykluszeiten von 0,85 bis 0,65 s. Das Rack ist schneller, 2,5 bis 6,0 m/s und bis zu 10,6 m/s bei Rennpferden, mit schnelleren Schritten. Der klassische Fino des Paso Fino ist ein sehr versammeltes Rack: winzige Schritte, Gangzyklen von 0,35 bis 0,39 s und fast keine Vorwärtsgeschwindigkeit. Das Paso llano des Peruanischen Paso ist seine Form des Running Walk.
Gebrochener Trab und gebrochener Pass
Zwei weitere Gangarten teilen eine Zweitakt-Gangart in vier ungleiche Takte. Im Fox Trot des Missouri Fox Trotter heben die diagonalen Beine zusammen ab, aber der Vorderfuß setzt kurz vor dem Hinterfuß auf, sodass die Takte in dichten Paaren kommen. Vincelette nennt eine LAP von 0,41 bis 0,32 und Geschwindigkeiten von 3,2 bis 3,7 m/s. Im Stepping Pace (auch gebrochener Pass oder Amble genannt) heben die Füße einer Seite zusammen ab, aber der Hinterfuß setzt zuerst auf, mit einer LAP von 0,18 bis 0,13 und Geschwindigkeiten von 2,9 bis 6,2 m/s. Das Sobreandando des Peruanischen Paso ist ebenfalls ein gebrochener Pass.
Der Mangalarga Marchador aus Brasilien hat zwei Formen seiner Marcha. In der Marcha batida verbringt das Pferd mehr Zeit auf diagonalen Fußpaaren und in der Marcha picada mehr Zeit auf lateralen Paaren, in beiden mit Momenten auf drei Füßen. Simonato und Kollegen maßen Pferde in der Marcha batida bei 3,34 bis 3,85 m/s.
Der harte Pass selbst ist eine laterale Zweitakt-Gangart bei 3,5 bis 8,1 m/s, und der Rennpass oder fliegende Pass erreicht 10,5 bis 14 m/s, mit einem Moment in der Luft. Mehrere ostasiatische Rassen gehen im Pass, darunter das Jeju-Pferd, das Hokkaido-Pferd und das Mongolische Pferd.
Der Gangart-Editor und die Stützfläche
Mit dem Gangart-Editor schreiben Sie eine Gangart selbst. Drei Regler legen fest, wann der linke Vorderfuß, der rechte Hinterfuß und der rechte Vorderfuß aufsetzen, als Anteil eines Gangzyklus nach dem linken Hinterfuß, und ein vierter bestimmt, wie lange jeder Fuß unten bleibt. „Auf der Bühne ausführen“ überträgt das Muster sofort auf das Pferd. Der Editor nennt die Gangart des Katalogs, der das Muster entspricht, oder die nächste.
Neben den Reglern sehen Sie die Füße von oben. Die Füße am Boden sind zu einer Stützfläche verbunden, und ein Punkt markiert den Schwerpunkt, der in diesem Modell etwas vor der Mitte des Rumpfes liegt. Sind drei oder mehr Füße unten und liegt der Punkt innerhalb ihres Umrisses, könnte das Pferd in dieser Stellung ruhig stehen, ohne umzufallen: Es ist statisch stabil. Mit zwei Füßen unten balanciert das Pferd auf einer Linie und muss in Bewegung bleiben.
Cartmill, Lemelin und Schmitt nutzten diese Idee, um Gehgangarten zu vergleichen. Ein langsamer Schritt mit lateraler Fußfolge und langer Standphase hält den Schwerpunkt den größten Teil des Gangzyklus im Dreieck dreier Füße. Im Editor bleibt ein Schritt, in dem jeder Fuß 80 % des Gangzyklus unten ist, etwa vier Fünftel davon stabil. Verkürzen Sie die Standphase, sinkt der stabile Anteil, bis Trab und Pass gar keine Zeit mehr in einer stabilen Stellung verbringen. Schnellere Gangarten verlassen sich auf Bewegung, nicht auf Gleichgewicht im Stand.
Schwere Traber: Flusspferde und Nashörner
Flusspferde gehören zu den größten Landsäugetieren, und ihre Gangarten waren kaum bekannt. Hutchinson und Pringle untersuchten 169 Gangzyklen von 32 Flusspferden, anhand von Online-Videos und eigenen Aufnahmen von zwei Zoo-Flusspferden. Jeder Gangzyklus war ein Trab oder nahe daran. Bei den höchsten Geschwindigkeiten hatten die Tiere kurze Momente mit allen vier Füßen in der Luft, etwas, das zuvor nicht beschrieben war. Elefanten ähnlicher Größe verlassen nie den Boden, wie der Elefant im Menü zeigt.
Primaten gehen andersherum
Die meisten Säugetiere gehen mit lateraler Fußfolge: Nachdem ein Hinterfuß aufgesetzt hat, folgt der Vorderfuß derselben Seite. Die meisten Primaten tun das Gegenteil. Nachdem der linke Hinterfuß aufgesetzt hat, kommt als Nächstes der rechte Vorderfuß: ein Schritt mit diagonaler Fußfolge. Hildebrand beschrieb ihn 1967, und Schimpanse, Gorilla und Pavian im Menü nutzen ihn.
Warum Primaten so gehen, ist noch umstritten. Eine Idee von Cartmill und Kollegen ist, dass ein Hinterfuß unter dem Körper steht, wenn ein Vorderfuß nach einem neuen Ast greift, was auf dünnen Stützen hilft. Shapiro und Raichlen prüften das an jungen Pavianen, die mehr Arten von Gangarten nutzen als erwachsene, und fanden, dass der Schritt mit lateraler Fußfolge nach diesem Maß ebenso viel Stabilität bot. Pontzer, Raichlen und Rodman fanden, dass Schimpansen auf zwei und auf vier Beinen bei ähnlichem Energieaufwand gehen.
Vögel: Laufen ohne Schwebephase
Ein Vogel läuft wie ein Mensch auf zwei Beinen, kann aber ohne einen Moment in der Luft laufen. Gatesy und Biewener verglichen Vögel und Menschen und fanden, dass Vögel ihre Beine stärker gebeugt halten. Der Strauß im Menü läuft auf beide Arten, wie Rubenson und Kollegen maßen: bei mittleren Geschwindigkeiten ohne Schwebephase, bei höheren mit einer kurzen. Das Animal Diversity Web nennt für Emus anhaltende Geschwindigkeiten von bis zu 13,4 m/s.
Küken sind ein guter Test dafür, wie viel davon gelernt ist. Muir und Kollegen maßen Küken in ihren ersten zwei Wochen. Frisch geschlüpfte Küken konnten schon laufen, doch ihr Gehen tauschte noch nicht wie bei einem erwachsenen Vogel potenzielle und kinetische Energie aus; nach zwei Wochen tat es das. Pinguine watscheln und schaukeln von Seite zu Seite. Griffin und Kram fanden, dass das Watscheln keine verschwendete Bewegung ist: Es hilft, mit jedem Schritt Energie zurückzugewinnen.
Reptilien: Spreizbeine, Galopp und Lauf über Wasser
Eidechsen halten die Beine seitlich ab und biegen beim Laufen den Körper. Farley und Ko maßen einen Gebänderten Gecko und einen Skink, und beide trabten, mit diagonalen Beinen zusammen. Der Zebraschwanzleguan richtet sich bei höchster Geschwindigkeit auf zwei Beine auf; Irschick und Jayne verglichen sein zweibeiniges und sein vierbeiniges Laufen.
Krokodilartige sind eine Überraschung. Hutchinson und Kollegen filmten 42 Tiere aus 15 Arten bei Geschwindigkeiten von 0,15 bis 4,35 m/s. Krokodile galoppierten und sprangen im Sprunggang, Alligatoren nicht, was nahelegt, dass die Fähigkeit entweder in der Alligator-Linie verloren ging oder in der Krokodil-Linie hinzukam. Renous und Kollegen beschrieben den Galopp junger Johnston-Krokodile im Detail.
Der Basilisk läuft auf den Hinterbeinen über Wasser. Glasheen und McMahon zeigten, wie: Jeder Fuß schlägt auf die Oberfläche, streicht dann nach unten und hinten und öffnet einen Lufthohlraum, den der Fuß herauszieht, bevor er sich schließt. Hsieh und Lauder maßen die Kräfte an jungen Basilisken und fanden in jedem Schritt große seitliche Kräfte, die helfen könnten, die Echse aufrecht zu halten. Im Modell läuft der Basilisk mit demselben zweibeinigen Muster auf dem Sand.
Sechs Beine: das wechselnde Dreibein
Insekten haben sechs Beine und gehen bei den meisten Geschwindigkeiten auf zwei Dreibeinen: Vorder- und Hinterbein einer Seite bewegen sich mit dem Mittelbein der anderen Seite, sodass immer drei Füße am Boden sind. Full und Tu maßen Amerikanische Schaben, die dieses Dreibein von 0,44 bis 1,0 m/s nutzten. Über 1 m/s fiel die senkrechte Kraft für Momente fast auf null, und bei 1,0 bis 1,5 m/s, etwa 50 Körperlängen pro Sekunde, liefen die Schaben auf vier oder sogar zwei Beinen.
Wüstenameisen der Gattung Cataglyphis gehören zu den schnellsten. Wahl, Pfeffer und Wittlinger untersuchten Gehen und Laufen bei Cataglyphis fortis, und Pfeffer und Kollegen fanden, dass die Sahara-Silberameise, die kürzere Beine hat, das mit mehr als 40 Schritten pro Sekunde, Standphasen von nur 7 ms und Beinschwüngen von bis zu 1,4 m/s ausgleicht. Die Insekten werden vergrößert dargestellt (die Anzeige nennt den Faktor), und die Anzeige teilt die Geschwindigkeit des Modells durch denselben Faktor. Wählen Sie das langsamste Wiedergabetempo, um den Beinen zu folgen.
Das Rennen und seine Rekordtabelle
Wählen Sie bis zu 8 Tiere und starten Sie. Jedes läuft mit der Höchstgeschwindigkeit, die seine Quelle nennt: dem oberen Ende eines Bereichs, einer gemessenen Höchstgeschwindigkeit oder einem Rekorddurchschnitt. Das Vollblut im Rennen läuft mit 19 m/s, dem oberen Ende der 17 bis 19 m/s, die Vincelette für Pferderennen nennt. Wenn ein Rennen endet, kommt die 100-m-Zeit jedes Tieres in eine Rekordtabelle, die in diesem Browser gespeichert wird, und die schnellsten zehn werden aufgelistet.
Größer heißt nicht immer schneller. Hirt und Kollegen passten die Höchstgeschwindigkeiten von 474 Arten an, von 30 Mikrogramm bis 100 Tonnen, und fanden eine buckelförmige Kurve: Die Geschwindigkeit steigt mit der Größe und sinkt dann bei den größten Tieren wieder, weil ihnen die Zeit zum Beschleunigen ausgeht. Darum kommt der Elefant im Rennen fast als Letzter ins Ziel, und der Gepard, ein mittelgroßes Tier, gewinnt.
Selbst ausprobieren
Die 19 Aufgaben unter der Steuerung prüfen, was auf der Bühne zu sehen ist. Manche verlangen, das Tier im richtigen Moment anzuhalten: den Augenblick zu finden, in dem alle vier Füße des Pferdes in der Luft sind, oder den Renngalopp mit genau einem Fuß am Boden anzuhalten. Andere stellen eine Frage, die die Bühne beantworten kann: welche Gangart das Kamel bei Tempo nutzt, welche Pferdegangart die schnellste ist, ob ein schneller Elefant je den Boden verlässt. Eine verlangt, eine beliebige Dreitakt-Gangart auf die Bühne zu bringen. Neun Aufgaben nutzen den Gangart-Editor: den Schritt, den Trab und den Pass des Kamels nachbauen, einen Sprunggang oder eine Singlefoot-Gangart bauen, eine Gangart mit Schwebephase, eine mit immer drei Füßen am Boden, eine, die den ganzen Gangzyklus stabil ist, und eine mit einem Moment auf einem Fuß und ohne Schwebephase. Weitere verlangen, eine Gangpferderasse oder einen Sechsbeiner auf die Bühne zu bringen, und die letzte verlangt, den Sieger des Rennens zu erraten, bevor Sie es starten.
Das Rennen nutzt nur Zahlen aus den Quellen: das obere Ende eines Bereichs, eine gemessene Höchstgeschwindigkeit, einen Weltrekord-Durchschnitt oder die schnellste in einer Studie gemessene Geschwindigkeit. Es ist kein fairer Wettkampf, da die Laufbandgrenze bei Straußen keine Höchstgeschwindigkeit ist, und die Hinweise in der Tabelle sagen, welche Art von Zahl jede Bahn nutzt. Tiere ohne gemessene Geschwindigkeit in den Quellen werden aus dem Rennen weggelassen, statt ihnen eine Schätzung zu geben.
Wie sich das Modell von echten Tieren unterscheidet
Das Skelett ist vereinfacht. Das Pferd hat 13 Rippenpaare, weniger als ein echtes Pferd, und jedes Bein hat einen Knochen pro Abschnitt, wo ein echtes Bein am Vorderknie und am Sprunggelenk mehrere kleine Knochen hat. Hals und Kopf bewegen sich mit dem Rumpf. Ein echtes Pferd bewegt Kopf und Hals im Schritt ein wenig auf und ab, um das Gleichgewicht zu halten, und im Galopp hebt sich der Kopf, wenn die Hinterbeine untertreten, und senkt sich auf den tiefsten Punkt, wenn der führende Vorderfuß aufsetzt. Die Muskeln sind glatte Formen, keine einzelnen Muskeln.
Die anderen Tiere sind aus denselben Teilen gebaut, gestreckt und umgefärbt. Die Primaten bekommen einen runden Kopf und eine kurze Schnauze statt des langen Pferdegesichts, die Vögel und der Pinguin sind skalierte Versionen eines aufrechten Körpers, und die Insekten sind ein eigener Satz glatter Körperteile mit zweigliedrigen Beinen. Beim Rest: ein längerer Hals für Giraffe und Kamel, ein Höcker für das Kamel, ein Rüssel und große Ohren für den Elefanten, Flecken für den Geparden. Sie haben innen kein Skelett, und ihre Gesichter sind einfach. Ihre Beine nutzen denselben Mechanismus mit zwei Gelenken wie das Pferd, sodass die Pfote einer Katze oder eines Hundes eher wie ein kleiner Huf gezeichnet ist, als sie wirklich ist.
Auch die Bewegung ist vereinfacht. Gangzykluszeiten, Standphasenanteile und die Höhe jedes Fußes im Schwung sind gerundete Werte, gewählt, um zu den Beschreibungen der Gangarten in den Quellen zu passen, keine Messungen eines einzelnen Tieres. Die Beine bewegen sich in flachen Ebenen, der Körper hebt und wiegt sich um einen festen Betrag, und das Timing eines echten Tieres schwankt von Gangzyklus zu Gangzyklus. Ein Fuß am Boden wird relativ zum Sand genau still gehalten, was dem Verhalten eines echten Fußes in den meisten Teilen der Standphase nahekommt. Beim Wechsel der Gangart blendet das Modell ein Muster in weniger als einer halben Sekunde ins andere über; ein echtes Tier braucht dafür einige Gangzyklen.
Fragen
Hat ein Pferd je alle vier Füße in der Luft?
Ja. Im Trab gibt es zwischen den diagonalen Paaren einen kurzen Moment, und im Galopp und Renngalopp gibt es in jedem Gangzyklus einen Moment in der Luft. Muybridges Fotos von 1878 zeigten, dass er im Renngalopp bei unter dem Körper zusammengezogenen Beinen eintritt.
Warum verlässt der Schritt nie den Boden?
Jeder Fuß ist länger als die Hälfte des Gangzyklus unten, und die vier Landungen liegen ein Viertel des Gangzyklus auseinander, sodass immer zwei oder drei Füße am Boden sind. Das gibt dem Schritt auf rauem Boden eine stabile Basis.
Was ist die Hand im Galopp und im Renngalopp?
Die Hand ist die Seite, deren Vorder- und Hinterbein weiter nach vorn reichen. Im Rechtsgalopp setzt in jedem Gangzyklus der rechte Vorderfuß zuletzt auf. Pferde führen in der Kurve meist mit den inneren Beinen und können die Hand im Moment in der Luft wechseln.
Ist der Trab schneller als der Galopp?
Nicht immer. Montana State nennt 7 bis 10 mph für den Trab und 6 bis 10 mph für den Galopp, die Bereiche überlappen also. Rennpferde im Trabsport sind darauf gezüchtet und trainiert, viel schneller zu traben, als ein Pferd im Schnitt galoppiert.
Wie schnell kann ein Pferd galoppieren?
Montana State nennt für einen mittleren Renngalopp 12 bis 20 mph, etwa 19 bis 32 km/h. Rennrassen sind über kurze Strecken schneller, und der fliegende Pass des Islandpferdes soll bis zu 40 mph erreichen.
Warum haben Maler den Renngalopp falsch gemalt?
Die Beine bewegen sich zu schnell, als dass das Auge die Stellungen trennen könnte. Maler zeichneten die Haltung, die am schnellsten aussah, mit allen vier Beinen gestreckt. Die Fotografie zeigte 1878, dass bei der gestreckten Haltung immer ein Fuß am Boden ist.
Was ist der Unterschied zwischen Trab und Pass?
Beide haben zwei Takte. Im Trab bewegen sich die diagonalen Beine zusammen, im Pass die beiden Beine derselben Seite. Wählen Sie das Standardbred, um beide im Diagramm zu vergleichen.
Welche Tiere gehen im Pass?
In der Ausstellung das Kamel, das Standardbred und das Islandpferd. Dagg fand, dass Dromedare regelmäßig im Pass gingen und nie trabten.
Laufen Elefanten?
Das hängt davon ab, was man unter Laufen versteht. Elefanten, die mit bis zu 6,8 m/s gemessen wurden, hatten nie alle vier Füße in der Luft, doch bei diesen Geschwindigkeiten federte ihr Körper wie der eines Läufers.
Warum fliegt ein Gepard in jedem Gangzyklus zweimal?
Im Galopp stoßen sich Hinterbeine und Vorderbeine jeweils als Paar ab, und nach jedem Paar folgt eine Schwebephase. Der Rücken beugt und streckt sich mit, was den Schritt verlängert.
Warum bewegen kleine Tiere ihre Beine so schnell?
Kürzere Beine schwingen in weniger Zeit, so wie ein kurzes Pendel schneller schwingt als ein langes. Heglund und Taylor fanden, dass eine Maus bei gleichwertigen Geschwindigkeiten viel mehr Schritte pro Sekunde macht als ein Pferd.
Warum unterscheiden sich die Geschwindigkeiten in der Anzeige vom Tempo des Modells?
Die Füße des Modells überstreichen unter dem Körper eine kürzere Strecke als die eines echten Tieres, es legt also in jedem Gangzyklus weniger Weg zurück. Das Timing der Fußfolge folgt den Quellen, und die Anzeige zeigt die reale Zahl neben der des Modells.
Was ist ein Gangpferd?
Ein Pferd mit einer natürlichen zusätzlichen Gangart neben Schritt, Trab, Galopp und Renngalopp, meist einer gleichmäßigen Viertakt-Gangart wie Tölt, Rack oder Running Walk, oder einem Pass. Die meisten Gangpferderassen tragen eine Mutation im Gen DMRT3, die Andersson und Kollegen 2012 identifizierten.
Was ist der Tölt?
Die Viertakt-Gangart des Islandpferds mit der Fußfolge des Schritts. Sie hat keinen Moment in der Luft: Das Pferd wird von einem oder zwei Füßen getragen, sodass der Reiter kaum auf und ab geht. Zips und Kollegen maßen sie bei 2,9 bis 4,7 m/s.
Was ist der Unterschied zwischen Rack und Running Walk?
Beide sind gleichmäßige Viertakt-Gangarten in der Fußfolge des Schritts. Der Running Walk ist ein verlängerter Schritt mit langen, übertretenden Schritten bei 2,2 bis 4,0 m/s. Das Rack ist schneller und flotter, 2,5 bis 6,0 m/s, mit kürzeren Hinterschritten und federnderer Aktion, laut Vincelettes Übersicht.
Kann ein Flusspferd galoppieren?
In den 169 Gangzyklen, die Hutchinson und Pringle untersuchten, wurde kein Galopp gesehen. Flusspferde traben bei allen Geschwindigkeiten, und bei der höchsten haben sie kurze Momente mit allen vier Füßen in der Luft.
Warum gehen Primaten mit diagonaler Fußfolge?
Das weiß niemand sicher. Eine Idee ist, dass so ein Hinterfuß unter dem Körper bleibt, wenn eine Hand nach einem neuen Ast greift. Tests an jungen Pavianen haben die Frage nicht entschieden.
Laufen Insekten?
Ja. Schaben im Dreibein-Gang haben über 1 m/s Momente mit fast keiner senkrechten Kraft, und bei 1,0 bis 1,5 m/s wechseln sie zum Laufen auf vier oder zwei Beinen, wie Full und Tu maßen.
Kann ich die Gangart hören?
Schalten Sie „Tritt-Geräusch“ ein. Jede Landung macht ein Klicken, bei den Vorderfüßen höher. Im Schritt hören Sie vier gleichmäßige Klicks, im Trab zwei und im Galopp drei mit einer Pause.
Begriffe
- Gangart: ein Muster der Beinbewegung, das sich in jedem Gangzyklus wiederholt, etwa Schritt oder Trab.
- Takt: ein Aufsetzen eines Fußes oder mehrerer Füße im selben Augenblick.
- Gangzyklus: ein voller Durchlauf der Beine, vom Aufsetzen eines Fußes bis zum nächsten Aufsetzen desselben Fußes.
- Standphasenanteil: der Anteil eines Gangzyklus, den ein Fuß am Boden verbringt.
- Schwebephase oder Flugphase: ein Moment im Gangzyklus, in dem kein Fuß am Boden ist.
- Hand (führendes Bein): die Seite, deren Beine im Galopp und Renngalopp zuletzt aufsetzen und am weitesten nach vorn reichen.
- Pass: eine Zweitakt-Gangart, in der sich die beiden Beine derselben Seite zusammen bewegen.
- Laterale Fußfolge: eine Fußfolge, in der auf einen Hinterfuß der Vorderfuß derselben Seite folgt, wie im Schritt.
- Quergalopp: ein Galopp, dessen Fußfolge von einer Seite zur anderen kreuzt, wie beim Pferd.
- Rotationsgalopp: ein Galopp, in dem die Vorderfüße in umgekehrter Reihenfolge zu den Hinterfüßen aufsetzen, wie bei Hunden und Geparden.
- Sprunggang: eine Gangart, in der die beiden Hinterfüße zusammen aufsetzen und danach die beiden Vorderfüße zusammen.
- Laufen ohne Schwebephase: eine federnde Gangart ohne Schwebephase, die Strauße bei mittleren Geschwindigkeiten nutzen.
- Froude-Zahl: Geschwindigkeit zum Quadrat geteilt durch Schwerebeschleunigung mal Beinlänge, zum Vergleich von Tieren unterschiedlicher Größe.
- Fußfolgediagramm: eine Grafik mit einer Zeile pro Bein, die markiert, wann jeder Fuß am Boden ist.
- Röhrbein: der lange Knochen zwischen Vorderknie oder Sprunggelenk und Fesselgelenk.
- Sprunggelenk: das Gelenk am Hinterbein, das dem menschlichen Knöchel entspricht.
- Widerrist: der höchste Punkt des Rückens, über den Schulterblättern.
- Gangpferd: ein Pferd mit einer natürlichen zusätzlichen Gangart, etwa Tölt, Rack, Running Walk oder Pass.
- Laterale vorgeschobene Platzierung (LAP): der Anteil des Gangzyklus zwischen dem Aufsetzen eines Hinterfußes und dem des Vorderfußes derselben Seite; 0,25 bei einer gleichmäßigen Viertakt-Gangart, 0,5 beim Trab.
- Singlefoot: eine gleichmäßige Viertakt-Gangart in der Fußfolge des Schritts, etwa Tölt, Rack oder Running Walk.
- Gebrochener Trab und gebrochener Pass: Viertakt-Gangarten, in denen die diagonalen (Fox Trot) oder lateralen (Stepping Pace) Paare knapp versetzt aufsetzen.
- Diagonale Fußfolge: eine Fußfolge, in der auf einen Hinterfuß der Vorderfuß der anderen Seite folgt, wie bei den meisten Primaten.
- Wechselndes Dreibein: die Gangart der Insekten, in der Vorder- und Hinterbein einer Seite sich mit dem Mittelbein der anderen Seite bewegen.
- Stützfläche: der Umriss der Füße am Boden, von oben gesehen.
- Statisch stabil: eine Stellung, in der der Schwerpunkt innerhalb der Stützfläche liegt, sodass das Tier darin ruhig stehen könnte.
Quellen
- Montana State University Extension, Horse Locomotion. https://animalrangeextension.montana.edu/equine/locomotion.html (geprüft am 18. Oktober 2026)
- Hildebrand, M. (1965). Symmetrical gaits of horses. Science 150, 701-708. https://doi.org/10.1126/science.150.3697.701 (geprüft am 18. Oktober 2026)
- Hildebrand, M. (1989). The quadrupedal gaits of vertebrates. BioScience 39, 766-775. https://doi.org/10.2307/1311182 (geprüft am 18. Oktober 2026)
- Hoyt, D. F. and Taylor, C. R. (1981). Gait and the energetics of locomotion in horses. Nature 292, 239-240. https://doi.org/10.1038/292239a0 (geprüft am 18. Oktober 2026)
- Heglund, N. C. and Taylor, C. R. (1988). Speed, stride frequency and energy cost per stride: how do they change with body size and gait? Journal of Experimental Biology 138, 301-318. https://doi.org/10.1242/jeb.138.1.301 (geprüft am 18. Oktober 2026)
- Alexander, R. McN. and Jayes, A. S. (1983). A dynamic similarity hypothesis for the gaits of quadrupedal mammals. Journal of Zoology 201, 135-152. https://doi.org/10.1111/j.1469-7998.1983.tb04266.x (geprüft am 18. Oktober 2026)
- Alexander, R. McN. (1989). Optimization and gaits in the locomotion of vertebrates. Physiological Reviews 69, 1199-1227. https://doi.org/10.1152/physrev.1989.69.4.1199 (geprüft am 18. Oktober 2026)
- Robilliard, J. J., Pfau, T. and Wilson, A. M. (2007). Gait characterisation and classification in horses. Journal of Experimental Biology 210, 187-197. https://doi.org/10.1242/jeb.02611 (geprüft am 18. Oktober 2026)
- Dagg, A. I. (1974). The locomotion of the camel (Camelus dromedarius). Journal of Zoology 174, 67-78. https://doi.org/10.1111/j.1469-7998.1974.tb03144.x (geprüft am 18. Oktober 2026)
- Basu, C. K., Deacon, F., Hutchinson, J. R. and Wilson, A. M. (2019). The running kinematics of free-roaming giraffes, measured using a low cost unmanned aerial vehicle (UAV). PeerJ 7, e6312. https://doi.org/10.7717/peerj.6312 (geprüft am 18. Oktober 2026)
- Basu, C., Wilson, A. M. and Hutchinson, J. R. (2019). The locomotor kinematics and ground reaction forces of walking giraffes. Journal of Experimental Biology 222, jeb159277. https://doi.org/10.1242/jeb.159277 (geprüft am 18. Oktober 2026)
- Hutchinson, J. R., Famini, D., Lair, R. and Kram, R. (2003). Are fast-moving elephants really running? Nature 422, 493-494. https://doi.org/10.1038/422493a (geprüft am 18. Oktober 2026)
- Hutchinson, J. R. et al. (2006). The locomotor kinematics of Asian and African elephants: changes with speed and size. Journal of Experimental Biology 209, 3812-3827. https://doi.org/10.1242/jeb.02443 (geprüft am 18. Oktober 2026)
- Wilson, A. M. et al. (2013). Locomotion dynamics of hunting in wild cheetahs. Nature 498, 185-189. https://doi.org/10.1038/nature12295 (geprüft am 18. Oktober 2026)
- Usherwood, J. R. and Wilson, A. M. (2005). No force limit on greyhound sprint speed. Nature 438, 753-754. https://doi.org/10.1038/438753a (geprüft am 18. Oktober 2026)
- Dawson, T. J. and Taylor, C. R. (1973). Energetic cost of locomotion in kangaroos. Nature 246, 313-314. https://doi.org/10.1038/246313a0 (geprüft am 18. Oktober 2026)
- Rubenson, J., Heliams, D. B., Lloyd, D. G. and Fournier, P. A. (2004). Gait selection in the ostrich: mechanical and metabolic characteristics of walking and running with and without an aerial phase. Proceedings of the Royal Society B 271, 1091-1099. https://doi.org/10.1098/rspb.2004.2702 (geprüft am 18. Oktober 2026)
- Weyand, P. G. et al. (2000). Faster top running speeds are achieved with greater ground forces not more rapid leg movements. Journal of Applied Physiology 89, 1991-1999. https://doi.org/10.1152/jappl.2000.89.5.1991 (geprüft am 18. Oktober 2026)
- World Athletics, World records, men's 100 m, 9.58 s (Berlin, 16 August 2009). https://worldathletics.org/records/by-category/world-records (geprüft am 18. Oktober 2026)
- Lindstedt, S. L. et al. (1991). Running energetics in the pronghorn antelope. Nature 353, 748-750. https://doi.org/10.1038/353748a0 (geprüft am 18. Oktober 2026)
- Herbin, M. et al. (2007). Gait parameters of treadmill versus overground locomotion in mouse. Behavioural Brain Research 181, 173-179. https://doi.org/10.1016/j.bbr.2007.04.001 (geprüft am 18. Oktober 2026)
- Zug, G. R. (1974). Crocodilian galloping: an unique gait for reptiles. Copeia 1974, 550-552. https://doi.org/10.2307/1442557 (geprüft am 18. Oktober 2026)
- Farley, C. T. and Ko, T. C. (1997). Mechanics of locomotion in lizards. Journal of Experimental Biology 200, 2177-2188. https://doi.org/10.1242/jeb.200.16.2177 (geprüft am 18. Oktober 2026)
- Science Museum Group Collection, The Horse in Motion (book by J. D. B. Stillman with photographs by Eadweard Muybridge, 1882). https://collection.sciencemuseumgroup.org.uk/objects/co8452654/the-horse-in-motion (geprüft am 16. Oktober 2026)
- Science Museum Group Collection, Eadweard Muybridge. https://collection.sciencemuseumgroup.org.uk/people/ap28178/muybridge-eadweard (geprüft am 16. Oktober 2026)
- Khan Academy (Smarthistory), Eadweard Muybridge, The Horse in Motion. https://www.khanacademy.org/humanities/becoming-modern/early-photo/early-photo-france/a/eadweard-muybridge-the-horse-in-motion (geprüft am 16. Oktober 2026)
- Internet Archive, J. D. B. Stillman, The Horse in Motion as Shown by Instantaneous Photography (1882). https://archive.org/details/horseinmotionass00stilrich (geprüft am 16. Oktober 2026)
- Vincelette, A. (2023). The characteristics, distribution, function, and origin of alternative lateral horse gaits. Animals 13, 2557. https://doi.org/10.3390/ani13162557 (geprüft am 26. Oktober 2026)
- Zips, S., Peham, C., Scheidl, M., Licka, T. and Girtler, D. (2001). Motion pattern of the toelt of Icelandic horses at different speeds. Equine Veterinary Journal 33 (S33), 109-111. https://doi.org/10.1111/j.2042-3306.2001.tb05371.x (geprüft am 26. Oktober 2026)
- Nicodemus, M. C. and Clayton, H. M. (2003). Temporal variables of four-beat, stepping gaits of gaited horses. Applied Animal Behaviour Science 80, 133-142. https://doi.org/10.1016/S0168-1591(02)00219-8 (geprüft am 26. Oktober 2026)
- Nicodemus, M. C. and Slater, J. K. (2009). Forelimb kinematics of the flat walk and fox trot of the Missouri Fox Trotter. Comparative Exercise Physiology 6, 149-156. https://doi.org/10.1017/S1755254010000048 (geprüft am 26. Oktober 2026)
- Simonato, S. P. et al. (2021). 3D kinematic of the thoracolumbar spine in Mangalarga Marchador horses performing the marcha batida gait and being led by hand. PLOS ONE 16, e0253697. https://doi.org/10.1371/journal.pone.0253697 (geprüft am 26. Oktober 2026)
- Andersson, L. S. et al. (2012). Mutations in DMRT3 affect locomotion in horses and spinal circuit function in mice. Nature 488, 642-646. https://doi.org/10.1038/nature11399 (geprüft am 26. Oktober 2026)
- Promerová, M. et al. (2014). Worldwide frequency distribution of the 'Gait keeper' mutation in the DMRT3 gene. Animal Genetics 45, 274-282. https://doi.org/10.1111/age.12120 (geprüft am 26. Oktober 2026)
- Paso Fino Horse Association, The gaits. https://pfha.org/the-breed/the-gaits/ (geprüft am 26. Oktober 2026)
- Full, R. J. and Tu, M. S. (1991). Mechanics of a rapid running insect: two-, four- and six-legged locomotion. Journal of Experimental Biology 156, 215-231. https://doi.org/10.1242/jeb.156.1.215 (geprüft am 26. Oktober 2026)
- Wahl, V., Pfeffer, S. E. and Wittlinger, M. (2015). Walking and running in the desert ant Cataglyphis fortis. Journal of Comparative Physiology A 201, 645-656. https://doi.org/10.1007/s00359-015-0999-2 (geprüft am 26. Oktober 2026)
- Pfeffer, S. E., Wahl, V. L., Wittlinger, M. and Wolf, H. (2019). High-speed locomotion in the Saharan silver ant, Cataglyphis bombycina. Journal of Experimental Biology 222, jeb198705. https://doi.org/10.1242/jeb.198705 (geprüft am 26. Oktober 2026)
- Hsieh, S. T. and Lauder, G. V. (2004). Running on water: three-dimensional force generation by basilisk lizards. PNAS 101, 16784-16788. https://doi.org/10.1073/pnas.0405736101 (geprüft am 26. Oktober 2026)
- Glasheen, J. W. and McMahon, T. A. (1996). A hydrodynamic model of locomotion in the basilisk lizard. Nature 380, 340-342. https://doi.org/10.1038/380340a0 (geprüft am 26. Oktober 2026)
- Irschick, D. J. and Jayne, B. C. (1999). Comparative three-dimensional kinematics of the hindlimb for high-speed bipedal and quadrupedal locomotion of lizards. Journal of Experimental Biology 202, 1047-1065. https://doi.org/10.1242/jeb.202.9.1047 (geprüft am 26. Oktober 2026)
- Renous, S., Gasc, J.-P., Bels, V. L. and Wicker, R. (2002). Asymmetrical gaits of juvenile Crocodylus johnstoni, galloping Australian crocodiles. Journal of Zoology 256, 311-325. https://doi.org/10.1017/S0952836902000353 (geprüft am 26. Oktober 2026)
- Hutchinson, J. R. et al. (2019). Divergent evolution of terrestrial locomotor abilities in extant Crocodylia. Scientific Reports 9, 19302. https://doi.org/10.1038/s41598-019-55768-6 (geprüft am 26. Oktober 2026)
- Hutchinson, J. R. and Pringle, E. V. (2024). Footfall patterns and stride parameters of Common hippopotamus (Hippopotamus amphibius) on land. PeerJ 12, e17675. https://doi.org/10.7717/peerj.17675 (geprüft am 26. Oktober 2026)
- Gatesy, S. M. and Biewener, A. A. (1991). Bipedal locomotion: effects of speed, size and limb posture in birds and humans. Journal of Zoology 224, 127-147. https://doi.org/10.1111/j.1469-7998.1991.tb04794.x (geprüft am 26. Oktober 2026)
- Griffin, T. M. and Kram, R. (2000). Penguin waddling is not wasteful. Nature 408, 929. https://doi.org/10.1038/35050167 (geprüft am 26. Oktober 2026)
- Muir, G. D., Gosline, J. M. and Steeves, J. D. (1996). Ontogeny of bipedal locomotion: walking and running in the chick. Journal of Physiology 493, 589-601. https://doi.org/10.1113/jphysiol.1996.sp021406 (geprüft am 26. Oktober 2026)
- Pontzer, H., Raichlen, D. A. and Rodman, P. S. (2014). Bipedal and quadrupedal locomotion in chimpanzees. Journal of Human Evolution 66, 64-82. https://doi.org/10.1016/j.jhevol.2013.10.002 (geprüft am 26. Oktober 2026)
- Hildebrand, M. (1967). Symmetrical gaits of primates. American Journal of Physical Anthropology 26, 119-130. https://doi.org/10.1002/ajpa.1330260203 (geprüft am 26. Oktober 2026)
- Shapiro, L. J. and Raichlen, D. A. (2004). Lateral sequence walking in infant Papio cynocephalus. American Journal of Physical Anthropology 126, 205-213. https://doi.org/10.1002/ajpa.20049 (geprüft am 26. Oktober 2026)
- Cartmill, M., Lemelin, P. and Schmitt, D. (2002). Support polygons and symmetrical gaits in mammals. Zoological Journal of the Linnean Society 136, 401-420. https://doi.org/10.1046/j.1096-3642.2002.00038.x (geprüft am 26. Oktober 2026)
- Biewener, A. A. (1983). Allometry of quadrupedal locomotion: the scaling of duty factor, bone curvature and limb orientation to body size. Journal of Experimental Biology 105, 147-171. https://doi.org/10.1242/jeb.105.1.147 (geprüft am 26. Oktober 2026)
- Garland, T. (1983). The relation between maximal running speed and body mass in terrestrial mammals. Journal of Zoology 199, 157-170. https://doi.org/10.1111/j.1469-7998.1983.tb02087.x (geprüft am 26. Oktober 2026)
- Hirt, M. R., Jetz, W., Rall, B. C. and Brose, U. (2017). A general scaling law reveals why the largest animals are not the fastest. Nature Ecology & Evolution 1, 1116-1122. https://doi.org/10.1038/s41559-017-0241-4 (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Eudorcas thomsonii (Thomson's gazelle). https://animaldiversity.org/accounts/Eudorcas_thomsonii/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Odocoileus virginianus (white-tailed deer). https://animaldiversity.org/accounts/Odocoileus_virginianus/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Alces alces (moose). https://animaldiversity.org/accounts/Alces_alces/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Bison bison (American bison). https://animaldiversity.org/accounts/Bison_bison/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Canis lupus (grey wolf). https://animaldiversity.org/accounts/Canis_lupus/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Vulpes vulpes (red fox). https://animaldiversity.org/accounts/Vulpes_vulpes/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Lycaon pictus (African wild dog). https://animaldiversity.org/accounts/Lycaon_pictus/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Crocuta crocuta (spotted hyena). https://animaldiversity.org/accounts/Crocuta_crocuta/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Procyon lotor (raccoon). https://animaldiversity.org/accounts/Procyon_lotor/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Dromaius novaehollandiae (emu). https://animaldiversity.org/accounts/Dromaius_novaehollandiae/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Struthio camelus (ostrich). https://animaldiversity.org/accounts/Struthio_camelus/ (geprüft am 26. Oktober 2026)
- Animal Diversity Web, University of Michigan Museum of Zoology, Macropus rufus (red kangaroo). https://animaldiversity.org/accounts/Macropus_rufus/ (geprüft am 26. Oktober 2026)
Text und Simulation: CC BY-NC-SA 4.0, soweit nicht anders angegeben.
Themenpfad 1 von 5
Leben ganz nah: Körper und ÜberlebenWeitere Exponate

Dinosaurier-Größenvergleich: 172 Tiere neben einem Menschen
Ein 600 m großer Park mit 172 Urzeittieren in Originalgröße, von den ersten Dinosauriern bis T. rex, nach Zeitaltern geordnet.
Wie groß waren Mammuts? Vergleich mit Eiszeittieren in 3D
Ein 600 m großer Park mit 65 Tieren der letzten Eiszeit in Lebensgröße, vom Wollhaarmammut bis zur Säbelzahnkatze, mit einem Zeitregler über 50.000 Jahre.
Evolution des Menschen: Zeitstrahl in Lebensgröße erkunden
Lucy war etwa 1,1 m groß. Gehen Sie durch 7 Millionen Jahre menschlicher Verwandter in Lebensgröße, mit sich selbst daneben.
Wie funktioniert eine Pendeluhr und wie wirkt ihre Länge?
Eine Pendeluhr zählt Sekunden mit einem 99,4 cm langen Stab. Länge, Temperatur und Ort lassen sich ändern, vier Hemmungen austauschen und ihre täglichen Gangfehler vergleichen.
Wie funktionieren Windmühlen und Wassermühlen?
Die Flügel einer holländischen Mühle sind so breit, wie ein achtstöckiges Gebäude hoch ist, und bei 7 m/s fangen sie doch nur etwa ein Fünftel des Windes ein.
Münzprüfer: Falschmünzen erkennen und ihren Weg verfolgen
Eine 100-Won-Münze haftet nicht am Magneten. Trotzdem unterscheidet gerade der Magnet im Automaten sie von einem Kupferfalschstück.