РИС. 05Как это устроено
Дифференциал автомобиля: как работает механизм в 3D
В повороте радиусом 10 м при 50 км/ч наружное заднее колесо вращается на 17% быстрее внутреннего, хотя оба получают привод от одного вала.
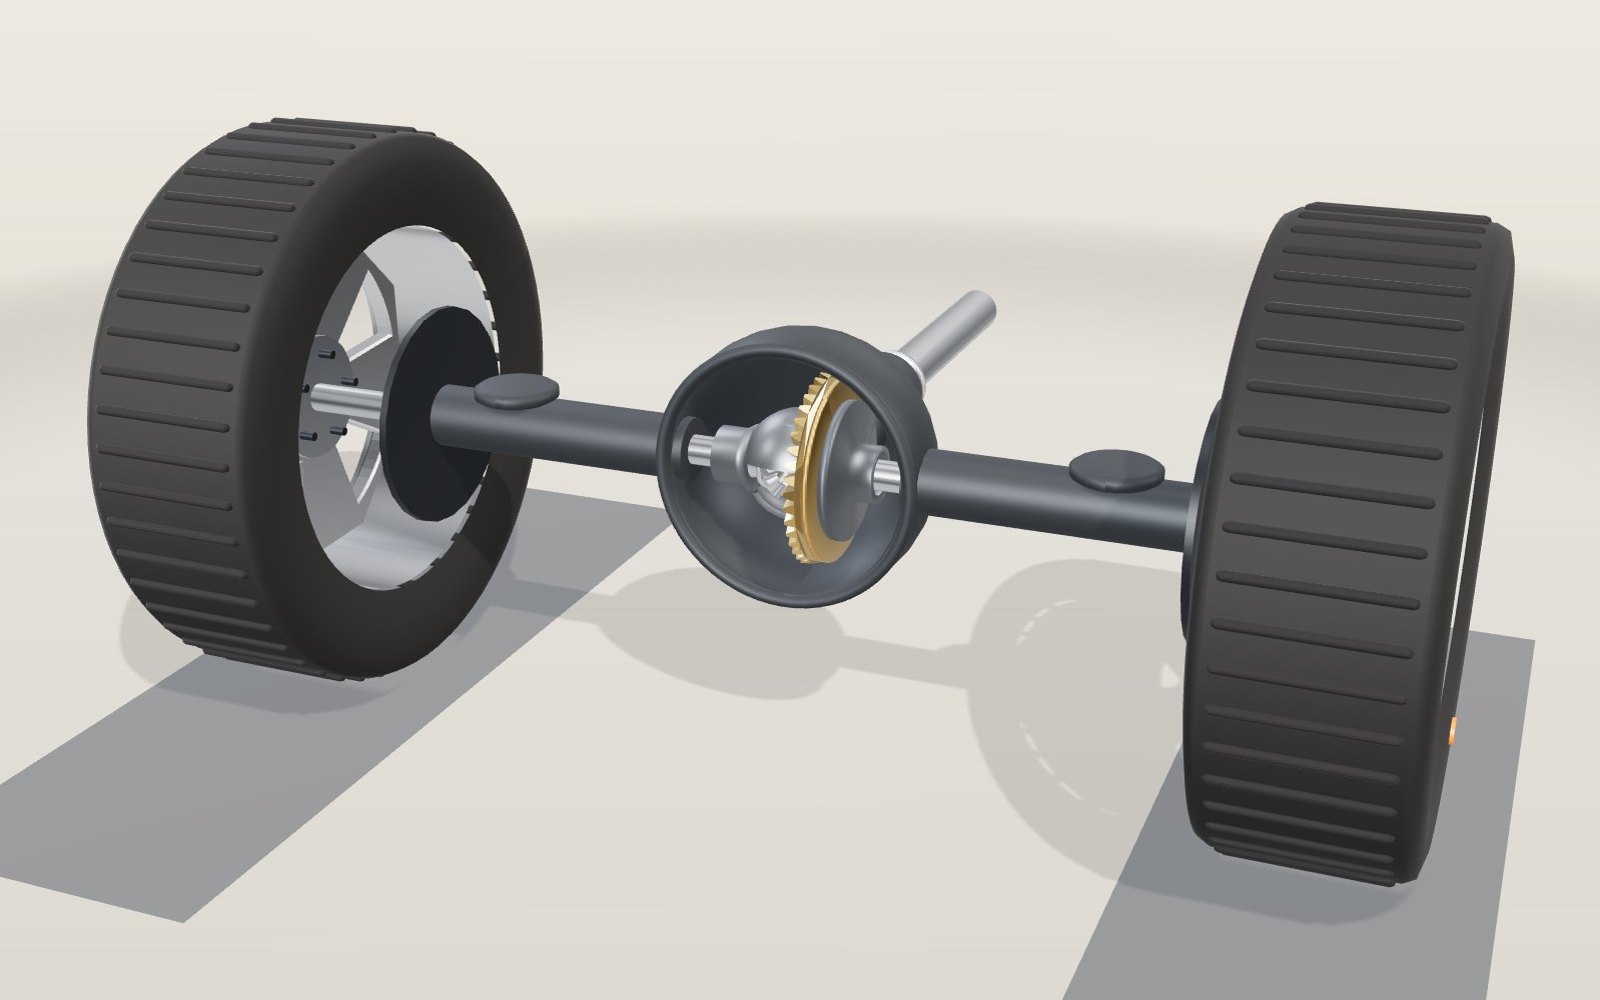
На этом устройстве не получается показать 3D-модель. Шаги экскурсии ниже можно прочитать текстом.
1 / 8 Задний мост без крышкиКарданный вал передаёт вращение двигателя от передней части автомобиля. Шестерни посередине распределяют его между левым и правым колёсами. Перетаскивайте, чтобы осмотреть.
Тяните для поворота. Колесо или щипок меняют масштаб.
Что показывает модель
Как работает дифференциал в автомобиле? Он позволяет двум ведущим колёсам вращаться с разной скоростью, передавая мощность обоим, чтобы наружное колесо могло пройти больший путь в повороте. На крутом повороте два задних колеса проходят разные расстояния. Наружное колесо движется по большей окружности, поэтому должно вращаться быстрее внутреннего. При этом оба получают мощность от одного двигателя через один карданный вал. Механизм, который это обеспечивает, находится в утолщении посередине заднего моста и называется дифференциалом.
Модель показывает задний мост со снятой задней крышкой. Мощность поступает по карданному валу от передней части автомобиля, меняет направление через ведущую и ведомую шестерни, а затем распределяется между двумя полуосями четырьмя небольшими коническими шестернями внутри вращающегося корпуса. «Внутренний вид» делает картер моста и корпус прозрачными, «Разобрать» раздвигает все десять деталей, а ползунок «Радиус поворота» направляет автомобиль влево или вправо. Панель в углу показывает реальные частоты вращения для каждого положения при скорости автомобиля 50 км/ч.
Почему цельный вал не подходит
Предположим, что оба задних колеса жёстко закреплены на одном цельном валу. Тогда они всегда вращались бы с одинаковой скоростью. На прямой это нормально. В повороте одной шине пришлось бы всё время проскальзывать поперёк дороги, потому что наружное колесо должно за то же время пройти большее расстояние, чем внутреннее. Гоночные карты и трамваи используют цельные оси и мирятся с таким проскальзыванием, но у дорожного автомобиля это изнашивало бы шины и затрудняло поворот.
Насколько дальше проходит наружное колесо? Возьмём автомобиль с задней колеёй (расстоянием между центрами двух задних шин) 1564 мм. Такая колея указана для Hyundai Elantra Active на шинах 205/55 R16 в спецификации Hyundai Australia. Если середина заднего моста движется по окружности радиуса R, внутреннее колесо идёт по окружности R − 0,782 м, а наружное по R + 0,782 м. При радиусе поворота 10 м это 9,218 м и 10,782 м, поэтому наружное колесо проходит на 17% больше.
Здесь скрывается интересный результат. За полный круг наружное колесо проходит 2π(R + T/2), а внутреннее 2π(R − T/2). Разность равна 2πT и вообще не зависит от R. При T = 1,564 м наружное колесо всегда проходит на 9,83 м больше за полный круг, будь диаметр круга 10 м или 100 м. Номинальный диаметр шины 205/55 R16 равен 16 × 25,4 + 2 × 0,55 × 205 = 631,9 мм, значит, длина окружности равна 1,985 м, а 9,83 м соответствуют 4,95 дополнительного оборота наружного колеса.
Как мощность доходит до колёс
Проследим передачу вращения от передней части автомобиля до дороги.
- Карданный вал. Идёт от коробки передач и вращает ведущую шестерню.
- Ведущая шестерня. В модели у неё 11 зубьев; она зацепляется с ведомой шестернёй под прямым углом, меняя направление передачи вращения с продольного на поперечное.
- Ведомая шестерня. У неё 41 зуб, поэтому ведущая шестерня делает 41 ÷ 11 = 3,73 оборота за один оборот ведомой. Это понижение часто называют передаточным числом главной передачи.
- Корпус дифференциала. Ведомая шестерня прикручена к нему болтами, поэтому они всегда вращаются вместе. Через корпус проходит стальная ось сателлитов.
- Сателлиты. На оси расположены две конические шестерни по 10 зубьев. Они свободно вращаются на ней.
- Полуосевые шестерни. Две конические шестерни по 16 зубьев, по одной с каждой стороны, зацепляются с обоими сателлитами. Каждая соединена шлицами с полуосью.
- Полуоси и колёса. Каждая полуось передаёт вращение к одному колесу.
Двигатель никогда не приводит полуосевые шестерни непосредственно. Он вращает корпус, а корпус через сателлиты увлекает полуосевые шестерни. Именно этот непрямой путь даёт колёсам свободу.
Почему на прямой сателлиты не вращаются на своей оси
На прямой дороге оба колеса вращаются с одинаковой скоростью, как и обе полуосевые шестерни. Ось несёт сателлиты по кругу, а их зубья зажаты между двумя полуосевыми шестернями, движущимися с одинаковой скоростью. Причины вращаться на своей оси у них нет. Весь узел движется как единый жёсткий блок. В модели оранжевая точка каждого сателлита обходит круг вместе с корпусом, но остаётся на том же месте шестерни.
Теперь поверните влево. У левого колеса путь короче, и дорога замедляет его. У правого путь длиннее, и оно должно ускориться. Полуосевые шестерни теперь вращаются с разными скоростями, и сателлиты между ними должны перекатываться: они вращаются на поперечной оси, продолжая двигаться вместе с корпусом. Передвиньте ползунок, и оранжевые точки начнут вращаться.
Правило средней скорости
Посмотрите на шестерни изнутри корпуса, словно вы движетесь вместе с ним. В этой системе отсчёта корпус неподвижен, левая полуосевая шестерня вращается со скоростью ω_L − ω_case, а правая со скоростью ω_R − ω_case. Обе зацепляются с одним сателлитом на одинаковом расстоянии от его оси, поэтому сателлит заставляет их перемещаться на равные величины в противоположных направлениях:
ω_L − ω_case = −(ω_R − ω_case)
После преобразования получается правило, которое панель модели проверяет при любом положении органов управления:
ω_case = (ω_L + ω_R) / 2
Корпус всегда вращается со средней скоростью двух колёс. Если одно ускоряется, другое должно замедлиться на ту же величину, если только не меняется скорость самого корпуса. Сателлиты вращаются со скоростью (Z_side ÷ Z_spider) × (ω_R − ω_L) ÷ 2, то есть в 1,6 раза быстрее половины разности при полуосевых шестернях с 16 зубьями и сателлитах с 10 зубьями.
Частоты вращения колёс в числах
При 50 км/ч, или 13,889 м/с, шина радиусом 0,316 м вращается с угловой скоростью 13,889 ÷ 0,316 = 43,96 рад/с, что соответствует 419,8 об/мин. Карданный вал вращается в 3,73 раза быстрее, с частотой 1565 об/мин. В повороте скорость каждого колеса пропорциональна радиусу его траектории: ω_inner = ω × (R − T/2) ÷ R и ω_outer = ω × (R + T/2) ÷ R, где R обозначает радиус траектории середины заднего моста.
| Радиус поворота R | Внутреннее колесо | Наружное колесо | Средняя (корпус) | Вращение сателлита |
|---|---|---|---|---|
| Прямо | 419,8 об/мин | 419,8 об/мин | 419,8 об/мин | 0 об/мин |
| 100 м | 416,5 об/мин | 423,1 об/мин | 419,8 об/мин | 5,3 об/мин |
| 25 м | 406,6 об/мин | 432,9 об/мин | 419,8 об/мин | 21,0 об/мин |
| 10 м | 387,0 об/мин | 452,6 об/мин | 419,8 об/мин | 52,5 об/мин |
| 5 м | 354,1 об/мин | 485,4 об/мин | 419,8 об/мин | 105,0 об/мин |
Скорость корпуса одинакова во всех строках, потому что скорость автомобиля, измеренная в середине моста, не меняется. Меняется только распределение скоростей между колёсами. В модели шестерни вращаются с меньшей долей этих скоростей, чтобы можно было следить за зубьями; именно эту долю меняет настройка «Замедление».
Одно колесо на льду
Та же свобода, которая помогает в повороте, создаёт проблему на скользкой дороге. Сателлиты ведут себя как коромысло весов: пока они вращаются свободно, они с одинаковой силой давят на обе полуосевые шестерни. Поэтому идеальный свободный дифференциал в установившемся режиме передаёт одинаковый крутящий момент левому и правому колёсам.
Когда обе шины держат дорогу, всё хорошо. Проблема возникает, если одна оказывается на льду. Шина на льду выдерживает лишь небольшой момент до начала пробуксовки, и дифференциал передаёт другому колесу такой же небольшой момент. Автомобиль не движется. Колесо на льду буксует, колесо на сухом покрытии неподвижно, а правило средней скорости продолжает выполняться: при ω_R = 0 имеем ω_L = 2 × ω_case. Включите «Левое колесо на льду»: левое колесо вращается с частотой 839,6 об/мин, а правое останавливается. Поверхность шины движется со скоростью 100 км/ч, но автомобиль никуда не едет.
На уклоне проблему легко выразить числами. В спецификации снаряжённая масса самой лёгкой Elantra составляет 1260 кг. На подъёме 5% для удержания автомобиля против силы тяжести нужна сила 1260 × 9,80665 × sin(arctan 0,05) = 617 Н. При радиусе шины 0,316 м это 195 Н·м на колёсах, или по 97 Н·м на колесо при равном распределении. Если шина на льду буксует при моменте меньше 97 Н·м, свободный дифференциал не позволит подняться, каким бы большим ни был момент двигателя. (У Elantra передний привод. Мы заимствуем только её размеры.)
Для этого создали дифференциалы повышенного трения. Они позволяют колёсам вращаться с разными скоростями, но сопротивляются большим различиям, благодаря чему колесо со сцеплением может получить больший момент. Пакеты фрикционных дисков, конусы и червячные механизмы вроде Torsen делают это разными способами. Блокируемые дифференциалы идут дальше и при необходимости жёстко соединяют оба колеса; этим пользуются внедорожники. Модель показывает только свободный тип.
В чём модель проще настоящего моста
- Зубья прямые и конические. На большинстве заднеприводных автомобилей используют гипоидную главную передачу: криволинейные зубья и ведущую шестерню ниже осевой линии ведомой. Смещение позволяет опустить карданный вал, уменьшив тоннель в полу, и распределить нагрузку между большим числом зубьев. Плата за это: скольжение зубьев, требующее специального трансмиссионного масла с противозадирными свойствами и вызывающее небольшие потери энергии. В модели ось ведущей шестерни проходит прямо через центр ведомой, чтобы коническую геометрию было легче увидеть.
- Число зубьев выбрано нами. 11 и 41, 10 и 16 выбраны ради наглядных соотношений. У настоящего моста эти числа зависят от автомобиля.
- Полуоси укорочены. В настоящем автомобиле центры колёс разнесены на 1564 мм.
- Радиус шины номинальный. Под нагрузкой шина немного сминается, поэтому её радиус качения чуть меньше, а частота вращения немного выше, чем в таблице.
- Поворот идеализирован. Расчёт предполагает, что центр поворота лежит на линии заднего моста и шины не проскальзывают. Настоящие шины всегда катятся с небольшим углом увода.
- Подшипники, упорные шайбы и масло не показаны.
Краткая история
В 1820-х годах французский часовщик Онезифор Пеккёр спроектировал паровой автомобиль; в его французском патенте описан зубчатый механизм, позволявший двум сторонам ведущего заднего моста вращаться с разной скоростью. Автомобиль так и не построили, но тот же принцип работает в ведущих мостах современных машин. Гипоидные передачи, которые сейчас используют в большинстве задних мостов, появились позже: справочник NASA по зубчатым передачам относит их первое практическое применение к автомобилю Packard 1926 года и отмечает, что к 1937 году гипоидные задние мосты были почти у всех автомобилей.
Дифференциалы повышенного трения появились позже; например, Вернон Глизман получил патент США на зубчатый дифференциальный механизм в 1958 году. Короткий фильм Around the Corner 1937 года, снятый Jam Handy Organization для объяснения того, как дифференциал позволяет автомобилю поворачивать, по-прежнему можно посмотреть в Internet Archive.
Расчёт от скорости автомобиля до частоты вращения вала
Радиус в расчёте поворота относится к траектории середины моста, а не к шине. Эти два радиуса выполняют разные задачи. Радиус траектории определяет распределение расстояний между колёсами; радиус шины переводит путь по земле во вращение колеса. Если их перепутать, ответ будет иметь неверный физический смысл даже при безупречной арифметике.
Возьмём уже рассмотренный пример с радиусом 10 м и сохраним заданную в модели скорость середины моста 50 км/ч. Это идеализированный геометрический пример, а не совет проходить столь крутой поворот на такой скорости. Угловая скорость автомобиля относительно центра поворота равна 13,889 ÷ 10 = 1,3889 рад/с. Умножим её на радиус траектории каждого колеса: внутреннее движется со скоростью 1,3889 × 9,218 = 12,803 м/с, наружное со скоростью 1,3889 × 10,782 = 14,975 м/с. Деление на радиус шины 0,316 м даёт угловую скорость каждого колеса вокруг собственной оси. Умножение на 60 ÷ (2π) переводит радианы в секунду в обороты в минуту. Результаты составляют примерно 387,0 и 452,6 об/мин.
Их средняя по-прежнему равна 419,8 об/мин. Поэтому ведомая шестерня и корпус сохраняют частоту вращения для прямолинейного движения, а полуосевые шестерни меняют относительное движение. Карданный вал должен вращаться с частотой корпуса, умноженной на 41 ÷ 11, примерно 1565 об/мин. Не умножайте только частоту наружного колеса на передаточное число главной передачи: ведомая шестерня закреплена на корпусе, а не на отдельном колесе. Понижение главной передачи и дифференциальное действие происходят в одном картере, но описывают разные зависимости.
Ещё одна полезная проверка: уменьшить принятую скорость автомобиля вдвое, сохранив геометрию поворота. Частоты обоих колёс уменьшатся вдвое, как и частота корпуса и вращения сателлитов. Отношение частот наружного и внутреннего колёс не изменится. Изменение скорости автомобиля меняет темп движения; изменение радиуса поворота меняет неравные расстояния, которые нужно согласовать. В экспонате скорость автомобиля фиксирована, а поворот меняется, поэтому регулятор скорости анимации не следует считать педалью газа.
Равный момент не означает равную мощность
Для идеального свободного дифференциала представьте, что корпус удерживают неподвижным, а к двум одинаковым полуосевым шестерням прикладывают силы через зубья сателлитов. Равные делительные радиусы дают равные плечи сил. Если бы с одной стороны постоянно действовал больший момент, чем с другой, он ускорял бы свободно вращающиеся сателлиты. Поэтому в идеальном установившемся состоянии, при пренебрежимо малых инерции и трении шестерён, моменты уравновешиваются. Равенство выходных моментов объясняет именно это механическое равновесие, а не датчик, измеряющий состояние дороги.
Оговорка важна. В настоящем мосту есть сопротивление подшипников и трение на поверхностях шестерён и упорных шайбах. При резком ускорении существенна и инерция шестерён. Равный момент полезен как идеальная модель, но это не утверждение, что два прибора на настоящем автомобиле всегда показывали бы одно и то же во всех переходных процессах. Экспонат рассчитывает скорости колёс, а не силы трения шин или реакции системы управления двигателем.
Предположим в отдельном условном примере, что каждое колесо получает 100 Н·м при повороте радиусом 10 м. Механическая мощность равна моменту, умноженному на угловую скорость. Поэтому более быстрое наружное колесо получает большую мощность, чем медленное внутреннее, хотя моменты равны. Сумма двух выходных мощностей без учёта потерь равна входному моменту на корпусе, умноженному на его угловую скорость. Правило средней скорости обеспечивает этот энергетический баланс: корпус передаёт вдвое больший момент, чем каждая полуосевая шестерня, вращаясь с их средней скоростью.
Когда одно колесо теряет сцепление, его сопротивление может стать слишком малым, чтобы обеспечить полезный момент с другой стороны. Неверно говорить, что дифференциал намеренно отправляет весь момент буксующему колесу. Оба идеальных выходных момента остаются равными; тем не менее буксующее колесо может потреблять большую часть мощности из-за гораздо большей скорости. Колесо со сцеплением также не обязано всегда останавливаться. Если небольшого доступного момента хватает для дорожной нагрузки, автомобиль всё же может двигаться. Неподвижный автомобиль в экспонате иллюстрирует отдельный предельный случай, а не любой возможный исход на льду.
Что меняет дифференциал повышенного трения
Дисковый дифференциал повышенного трения добавляет фрикционную связь, сопротивляющуюся относительному движению. В описании устройства Posi компания Eaton размещает пакеты дисков за полуосевыми шестернями. Предварительное поджатие пружин и нагруженный механизм влияют на доступное трение. Поскольку эта дополнительная связь может передавать момент, моменты сторон уже не обязаны быть равными. Их величина зависит от конструкции и условий работы; название не обещает неограниченного сцепления.
Torsen с косозубыми шестернями использует силы в нагруженном зацеплении для создания трения о корпус. Производитель описывает его свойства коэффициентом перераспределения момента. Условное отношение 3:1 означает, что выход с лучшим сцеплением может воспринимать до трёхкратного момента выхода с худшим сцеплением в пределах указанного режима. Это не значит, что устройство постоянно распределяет момент в такой пропорции. Ниже предельной разницы фактическое распределение определяется нагрузками. Оно также не умножает общий доступный момент двигателя.
Если сторона с плохим сцеплением может воспринимать 40 Н·м, этот упрощённый пример 3:1 допускает до 120 Н·м с другой стороны при достаточном входном моменте. Но если реакция падает до нуля, умножение на коэффициент всё равно даёт ноль. В техническом ответе Torsen прямо обсуждается это ограничение при вывешенном колесе и объясняется, как тормоз может создать реактивную нагрузку. Любое такое вмешательство рассеивает энергию в виде тепла. Это не бесплатное сцепление, а объяснение не служит инструкцией по самостоятельным приёмам торможения на настоящем автомобиле.
Блокируемый дифференциал, напротив, механически соединяет выходы. Он задаёт равные скорости колёс, но не равные моменты: сторона со сцеплением может воспринимать большую часть нагрузки. Это полезно на бездорожье, но на поворотах с хорошим сцеплением вызывает проскальзывание шин и сопротивление рулению. Принудительную блокировку следует использовать в условиях, указанных производителем. В этом экспонате нет её выключателя; управление льдом демонстрирует свободный дифференциал, а не неисправную блокировку.
Векторизация тяги означает целенаправленное управление разностью тяговых сил слева и справа, чтобы влиять на поворот автомобиля вокруг вертикальной оси. Она может использовать управляемые муфты или отдельно управляемые электродвигатели; это не просто другое название любого дифференциала повышенного трения. Тормозная система меняет результирующую силу колеса, рассеивая на нём энергию. Активное устройство векторизации может перераспределять привод своим механизмом. Ни то ни другое не следует приписывать этой пассивной модели конических шестерён, в которой нет электронного контроллера или моделирования векторизации тяги.
Указатели направления до автомобилей
Китайская колесница, указывающая на юг, использовала движение колёс для сохранения направления указателя, а не для передачи мощности двигателя. Реконструкция может сравнивать пути двух колёс и поворачивать указатель относительно повозки, компенсируя смену направления. Если изначально направить его на юг, он будет сохранять приблизительно южное направление при выполнении допущений механизма. Он не чувствует магнитное поле Земли и не способен найти юг после того, как его поднимут и поставят в другом направлении.
Демонстрация Калифорнийского университета в Санта-Барбаре объясняет, что исторические конструкции колесниц не одинаковы. Его дифференциальная реконструкция следует современной конструкции; страница предупреждает, что дифференциальная передача не очевидна в каждом историческом описании. Сохранившаяся современная модель доказывает возможность работы принципа, а не существование идентичного конического механизма в глубокой древности. Проскальзывание и неодинаковые диаметры колёс накапливают ошибки направления, в отличие от магнитного компаса, который каждый раз заново реагирует на местное поле.
Автомобильный дифференциал Пеккёра относится к другому применению родственной математики передач. Рассказ Хьюстонского университета касается предложенного парового автомобиля и ведущего моста, а не изобретения всех дифференциальных механизмов. Позднее массовое производство сделало схему привычной, потому что одному двигателю требовалось приводить колёса, идущие по разным траекториям. Поэтому историю лучше описывать как повторяющиеся применения полезной связи между вращениями, а не как единую непрерывную линию от древнего указателя до современного заднего моста.
Проверки на экране
Начните с прямой траектории и включите «Внутренний вид». Найдите корпус, несущий ось сателлитов, затем следите за одной оранжевой меткой сателлита. Она движется вместе с корпусом, не перекатываясь относительно него. Теперь задайте левый поворот ползунком «Радиус поворота». Левое колесо становится внутренним. Прочитайте две показанные частоты колёс и найдите среднюю, прежде чем проверить строку «Корпус». Экран округляет числа, поэтому небольшое расхождение в вашей арифметике не нарушает закономерности передачи.
Смените поворот на правый с тем же радиусом. Быстрое и медленное колёса поменяются сторонами, но частоты корпуса и карданного вала останутся прежними. Такая проверка геометрии эффективнее простого наблюдения за анимацией шин. В режиме «Разобрать» проследите соединение ведомой шестерни с корпусом и отличите полуосевые шестерни, соединённые шлицами с полуосями, от сателлитов на поперечной оси. Разнесённое изображение разделяет детали для осмотра; оно не показывает машину, способную передавать нагрузку в разобранном виде.
Наконец, включите «Левое колесо на льду». Экран переходит к примеру неподвижного автомобиля: левое колесо вращается вдвое быстрее корпуса, а правое стоит. «Замедление» меняет темп просмотра, а не расчёт реальной частоты вращения. Отключите лёд перед возвратом к повороту. Не объединяйте заголовок с фиксированными 50 км/ч и неподвижный случай на льду, утверждая, что автомобиль одновременно едет и стоит: панель явно меняет сценарий. Здесь нет независимой регулировки дросселя, ползунка сцепления шин или педали тормоза, поэтому этими средствами нельзя проверить тормозной путь, безопасность управляемости или характеристики настоящего дифференциала повышенного трения.
Как читать шесть конструкций
Блокировка дифференциала ограничивает скорость, а не задаёт равное распределение момента. В сцене с блокировкой скользящая муфта соединяет вращающийся узел с выходным элементом. Оба выхода после этого имеют одинаковую угловую скорость. При этом контактные силы двух шин могут значительно различаться. Шина на льду не может развить ту же силу, что шина на шероховатой поверхности. На твёрдой дороге в повороте одинаковые частоты колёс противоречат разным длинам траекторий, поэтому шины должны проскальзывать или трансмиссия должна упруго закручиваться. Это объясняет, почему принудительную блокировку нельзя считать универсальной заменой дифференциалу. Показанная муфта служит пояснительным кулачковым зацеплением, а не копией изделия Eaton.
Сцена с фрикционами добавляет чередующиеся диски. Один набор вращается с выходным элементом, другой с корпусом. Поэтому относительное вращение создаёт трение на нескольких поверхностях. В настоящих узлах предварительное пружинное поджатие может сочетаться с дополнительной нагрузкой от шестерён или рампового механизма. Регулятор связи в этом экспонате безразмерный. Он показывает направление эффекта, не утверждая, что определённая настройка соответствует заданному числу ньютон-метров. Для такого предсказания потребовались бы материалы дисков, эффективный радиус, сила сжатия и температура смазки. Сильная связь может сопротивляться разности скоростей колёс, но сопротивление не равно идеальной жёсткой блокировке. Чередующиеся цвета позволяют различать два вращающихся элемента при разборке узла.
Сцена с параллельными осями и косозубыми шестернями иллюстрирует принцип зубчатых дифференциалов повышенного трения. Она отличается от схемы Type 1 со скрещивающимися осями, исторически связанной с названием Torsen. Полуосевые шестерни зацепляются с парными сателлитами, а пары связывают две стороны через собственное зацепление. Косые зубья создают осевую силу при передаче момента. Корпус воспринимает эту силу, а трение сопротивляется дифференциальному действию. Коэффициент перераспределения момента ограничивает возможное отношение выходных моментов в заданных условиях; это не заданное постоянное распределение. Производитель Torsen также различает применения Type 2 и T2R. Выбор исторического устройства по имени в каталоге выбирает этот принцип для сравнения, а не заявляет о воспроизведении точных внутренних размеров.
Нулевая реакция полезна для проверки различия между перераспределением момента и блокировкой. Если выход с плохим сцеплением не воспринимает никакого реактивного момента, умножение нуля на конечный коэффициент всё равно даёт ноль. Добавьте небольшую тормозную реакцию, и сторона с лучшим сцеплением сможет воспринимать больший момент, вплоть до предела коэффициента передачи в идеализированной модели. Торможение не бесплатно: оно превращает часть входной энергии в тепло. Система управления также должна учитывать температуру тормозов и доступный момент двигателя. Индекс передачи в лаборатории нормирован к опорной нагрузке; это не измеренная сила тяги, ускорение или процент эффективности. Его нельзя использовать для предсказания, сможет ли настоящий автомобиль преодолеть конкретный подъём.
В вязкостной муфте чередующиеся пластины соединены с разными элементами, а между ними оставлен узкий зазор с жидкостью. Разность скоростей вызывает сдвиг жидкости. Физический отклик зависит от вязкости, температуры, толщины зазора, формы и числа пластин. Сцена показывает чередующиеся элементы, но не анимирует молекулярное течение и не рассчитывает рост температуры. Регулятор вязкости служит иллюстративным параметром связи. Муфта между двумя мостами также не заменяет межколёсные дифференциалы, позволяющие каждой паре шин идти по разным траекториям. Поэтому история Porsche различает вязкостную связь с передним мостом, блокировку заднего дифференциала и тормозное вмешательство. Термин «полный привод» описывает результат, а не единый универсальный механизм.
Планетарный межосевой дифференциал имеет иное уравнение скоростей, чем конический с одинаковыми полуосевыми шестернями. Здесь у солнечной шестерни 24 зуба, у внутреннего зубчатого венца 48, у сателлитов 12. Делительные радиусы используют общий модуль: радиус венца равен радиусу солнечной шестерни плюс удвоенный радиус сателлита. Водило служит входом, солнечная шестерня и венец являются двумя выходами. Связь скоростей такова: 24 скорости солнечной шестерни плюс 48 скоростей венца равны 72 скоростям водила. Следовательно, скорость водила представляет собой взвешенную среднюю, а не простую арифметическую среднюю, показанную для конического механизма. В серийном Porsche 964 была собственная конструкция с базовым распределением 31:69. Пример с зубьями 24:48 в экспонате не воспроизводит числовые параметры этого автомобиля.
Что связывает сцена движения
На виде сверху межосевой механизм находится между передним и задним карданными валами. Каждый вал идёт к мосту и затем к соответствующим двум колёсам. Поэтому межосевой механизм согласует разность скоростей мостов, а межколёсный дифференциал согласует разность скоростей левого и правого колёс. В повороте середина переднего моста также следует иной траектории, чем середина заднего, поскольку колёсная база не равна нулю. Полная модель рулевой геометрии учитывала бы отдельные углы поворота колёс, колёсную базу и углы увода шин. Эта небольшая сцена сосредоточена на вкладе колеи и различии межосевых и межколёсных связей. Она не пытается воспроизвести подвеску или рулевой привод любого из перечисленных автомобилей.
Цветные траектории показывают один полный оборот вокруг центра поворота, а не настоящий след шины, растущий бесконечно. Внутренняя длина окружности равна удвоенному пи, умноженному на внутренний радиус; наружная равна удвоенному пи, умноженному на наружный радиус. Их разность равна удвоенному пи, умноженному на колею, независимо от выбранного радиуса поворота. Поэтому абсолютная разность расстояний за полный круг не меняется с увеличением окружности, а относительная разность скоростей уменьшается. Это полезный контрпример интуиции, будто любая связанная с поворотом величина должна расти с радиусом. Ползунки радиуса и колеи обновляют тот же расчёт, который используется для показаний выходных скоростей.
Изменение параметра реакции на льду не равно изменению руления. Руление задаёт скорости качения, требуемые траекториями без проскальзывания шин. Лёд уменьшает реакцию, которую может поддерживать контакт, и шина может вращаться, не проходя соответствующее расстояние. Экспонат сочетает эти эффекты в намеренно упрощённом сравнении. Он не решает полные уравнения автомобиля, разгоняющегося из колеи. Каталог различает патенты, исторические автомобили и семейства серийных изделий. Публикация патента подтверждает раскрытие механизма, но не доказывает, что его построили, продали, что он был надёжен или использовался в названной реконструкции древнего устройства. Указатель южного направления является современным документированным устройством; его описание не следует переносить в прошлое как доказательство деталей древних конструкций.
Вопросы
Зачем автомобилю дифференциал?
В повороте наружные колёса проходят больше, чем внутренние. Неведущие колёса могут вращаться свободно каждое само по себе, но два ведущих колеса имеют общий двигатель. Дифференциал позволяет им вращаться с разными скоростями, сохраняя передачу мощности обоим.
Почему сателлиты не вращаются на своей оси при движении прямо?
Обе полуосевые шестерни вращаются одинаково, поэтому между ними сателлитам нечего перекатывать. Ось несёт их вместе с собой, и весь корпус вращается как единое целое.
Почему скорость корпуса всегда равна средней скорости двух колёс?
В системе отсчёта корпуса сателлит перемещает две полуосевые шестерни на одинаковые величины в противоположных направлениях. Сколько одно колесо прибавляет, столько другое теряет, поэтому (ω_L + ω_R) ÷ 2 не меняется, пока не изменится скорость корпуса.
Почему автомобиль застревает, когда одно колесо на льду?
Свободный дифференциал передаёт одинаковый момент обоим колёсам. Колесо на льду выдерживает лишь очень небольшой момент до пробуксовки, поэтому колесо на сухом покрытии получает такой же небольшой момент, которого недостаточно для движения. Колесо на льду тогда вращается вдвое быстрее корпуса.
Есть ли дифференциал у переднеприводного автомобиля?
Да. Он нужен любому мосту, приводящему два колеса, переднему или заднему. У переднеприводного автомобиля с поперечным двигателем он встроен в картер трансмиссии; поскольку двигатель уже расположен поперёк, передаче вращения не нужно менять направление на пути к колёсам.
Что иначе делает дифференциал повышенного трения?
Он также позволяет колёсам вращаться с разными скоростями в повороте, но сопротивляется большим различиям. Фрикционы, конусы или специальные червячные шестерни внутри позволяют передать больший момент колесу со сцеплением.
Что означает передаточное число главной передачи 3,73?
Ведущая шестерня делает 3,73 оборота за каждый оборот ведомой или обоих колёс, когда они вращаются одинаково. В модели это следует из 41 зуба ведомой шестерни и 11 зубьев ведущей: 41 ÷ 11 = 3,727.
Почему настоящие мосты используют гипоидные, а не обычные конические передачи?
Ведущая шестерня гипоидной пары находится ниже центра ведомой. Это опускает карданный вал, позволяет сделать ведущую шестерню крупнее и прочнее и снижает шум. Плата за это: дополнительное скольжение зубьев, поэтому гипоидным мостам нужно специальное трансмиссионное масло.
Передаёт ли свободный дифференциал весь момент буксующему колесу?
Нет. В идеальной установившейся модели выходные моменты равны. Буксующая сторона может получать большую часть мощности, потому что мощность также зависит от частоты вращения. Небольшого момента на колесе со сцеплением может не хватать для движения автомобиля.
Делает ли блокировка дифференциала моменты обоих колёс равными?
Нет. Блокировка требует равных скоростей колёс. Момент на каждом зависит от нагрузки, которую оно может воспринимать, поэтому колесо со сцеплением может принимать большую часть входного момента. Равная скорость и равный момент представляют собой разные ограничения.
Может ли колесница, указывающая на юг, сама найти юг?
Нет. Указатель сначала нужно направить. Передача от колёс приблизительно сохраняет исходное направление, а не измеряет магнитное поле. Проскальзывание или разные диаметры колёс могут накапливать ошибку.
Соответствует ли настройка фрикционов конкретному серийному дифференциалу?
Нет. Выбранная доля проскальзывания является учебным допущением. Теперь отдельные схематические узлы показывают кулачковую муфту, пакеты фрикционных дисков, параллельные косозубые шестерни, вязкостные пластины и планетарный межосевой механизм. Их размеры иллюстративны. Размеры служат учебными значениями, а не производственным чертежом.
Термины
- Свободный дифференциал: дифференциал без устройства ограничения разности скоростей выходов; в идеальном установившемся состоянии делит момент поровну.
- Ведущая шестерня: небольшая шестерня на конце карданного вала, приводящая ведомую шестерню.
- Ведомая шестерня: большая коническая шестерня, прикрученная к корпусу дифференциала; также называется коронной шестернёй.
- Передаточное число главной передачи: число оборотов ведущей шестерни за оборот ведомой; в модели 41 ÷ 11 = 3,73.
- Корпус дифференциала: корпус, вращающийся с ведомой шестернёй и несущий ось сателлитов; также называется коробкой дифференциала.
- Сателлиты: небольшие конические шестерни на поперечной оси; также называются дифференциальными или планетарными шестернями.
- Полуосевые шестерни: конические шестерни, соединённые шлицами с полуосями.
- Колея: расстояние между центрами левой и правой шин одного моста.
- Гипоидная шестерня: спиральная коническая шестерня, ось которой не пересекается с осью сопряжённой шестерни.
- Дифференциал повышенного трения (LSD): дифференциал, ограничивающий, насколько быстрее один выход может вращаться относительно другого.
Источники
Hyundai Motor Company Australia, Hyundai Elantra Specifications (задняя колея 1564 мм и шины 205/55 R16 у Active, снаряжённая масса 1260 кг). https://www.hyundai.com/content/dam/hyundai/au/en/models/elantra/docs/Hyundai_Elantra_Specifications_Sheet.pdf (проверено 16 октября 2026 года)
John H. Lienhard, Onesiphore Pecqueur, The Engines of Our Ingenuity № 3358, University of Houston (часовщик; французский патент на паровой автомобиль с дифференциалом ведущего заднего моста; автомобиль так и не построили). https://engines.egr.uh.edu/episode/3358 (проверено 17 октября 2026 года)
John J. Coy, Dennis P. Townsend и Erwin V. Zaretsky, Gearing, NASA Reference Publication 1152, 1985 (делительные конусы конических шестерён; ось гипоидной ведущей шестерни выше или ниже оси ведомой, более низкий приводной вал, специальные присадки к смазке). https://ntrs.nasa.gov/citations/19860005142 (проверено 17 октября 2026 года)
Vernon E. Gleasman, Differential gear mechanism, US Patent 2,859,641, заявка подана 21 февраля 1955 года, патент выдан 11 ноября 1958 года, Google Patents. https://patents.google.com/patent/US2859641A/en (проверено 17 октября 2026 года)
Jam Handy Organization, Around the Corner (фильм 1937 года), Internet Archive. https://archive.org/details/Aroundth1937 (проверено 17 октября 2026 года)
Bridgestone, Determining Tire Size (ширина, отношение высоты к ширине и диаметр обода). https://www.bridgestoneamericas.com/en/company/safety/choosing-tires/determining-tire-size (2026-10-22)
NIST, standard acceleration of gravity, 9,80665 м/с². https://physics.nist.gov/cgi-bin/cuu/Value?gn (проверено 16 октября 2026 года)
Расчёты на этой странице: диаметр шины D = 25,4 × rim + 2 × aspect × width; скорость колеса ω = v ÷ r; радиусы траекторий R ± T/2; ω_case = (ω_L + ω_R) ÷ 2; вращение сателлита = (16 ÷ 10) × (ω_R − ω_L) ÷ 2; сила на уклоне m·g·sin(arctan 0,05).
Torsen, How It Works (осевая сила шестерён, трение и перераспределение момента). https://torsen.com/how-it-works/ (2026-10-22)
Torsen, FAQ (смысл и пределы коэффициента перераспределения момента). https://torsen.com/faq/ (2026-10-22)
Torsen, Torque Bias Ratio Functional Questions (нулевая реакция и тормозные нагрузки). https://torsen.com/ask-torsen-torque-bias-ratio-functional-questions/ (2026-10-22)
University of California, Santa Barbara, South-pointing carriage (современная реконструкция и исторические оговорки). https://web.physics.ucsb.edu/~lecturedemonstrations/Composer/Pages/92.36.html (2026-10-22)
Eaton, US9933060B2, Locking differential assembly (равные скорости не требуют равных моментов). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/9933060 (2026-10-22)
Eaton, US11326679B2, Locking differential assembly (механическое зацепление и индикация привода включения). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/11326679 (2026-10-22)
Eaton, US20100234163A1, Fluctuating gear ratio limited slip differential (неравные выходные моменты). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20100234163 (2026-10-22)
US20080103004A1, Constant direction pointer device (компенсация изменения направления приводом от колёс). https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20080103004 (2026-10-22)
Porsche Newsroom, All wheel drive milestones from the Lohner-Porsche to PTM. https://newsroom.porsche.com/en/history/porsche-all-wheel-drive-milestones-lohner-porsche-cisitalia-racing-car-carrera-4-viscous-coupling-porsche-traction-management-ptm-911-turbo-15046.html (2026-10-26)
Eaton, ELocker electric locking differential (страница изделия). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker-differential.html (2026-10-26)
Eaton, ELocker4 locking differential (страница изделия). https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker4-differential.html (2026-10-26)
Eaton, Detroit Locker automatic locking differential (страница изделия). https://www.eaton.com/us/en-us/catalog/differentials/eaton-detroit-locker-differential.html (2026-10-26)
Eaton, Locking differentials overview. https://www.eaton.com/us/en-us/products/differentials-traction-control/locking-differentials.html (2026-10-26)
Eaton, Differentials owner’s manual (PDF). https://www.eaton.com/content/dam/eaton/products/differentials-traction-control/Eaton-differentials-owners-manual.pdf (2026-10-26)
Torsen, How Torsen works, part 2 (Type 2 с параллельными осями). https://torsen.com/works-part-2/ (2026-10-26)
US9933060B2, Locking differential assembly (Google Patents). https://patents.google.com/patent/US9933060B2/en (2026-10-26)
US20080103004A1, constant direction indicator patent application (Google Patents). https://patents.google.com/patent/US20080103004A1/en (2026-10-26)
Текст и симуляция: CC BY-NC-SA 4.0, если не указано иное.
Другие экспонаты
Как работает механическая коробка передач: переключите сами
При 3000 об/мин один и тот же двигатель везёт автомобиль со скоростью 23 км/ч на первой передаче и 115 км/ч на пятой, а латунное кольцо размером с печенье решает, когда можно включить следующую.
Как работает велосипедная передача на подъёме
На передаче 50 × 11 шоссейный велосипед проходит 9,57 м за оборот педалей, а на 34 × 32 только 2,24 м.
Как работают дисковые тормоза и ABS
На сухом асфальте при 100 км/ч заблокированной шине нужно около 51 м, чтобы остановиться, а если ABS не даёт колесу перестать вращаться, та же модельная машина останавливается за 36 м.
Как работают американские горки: петли, скорость и перегрузки
Поезд проходит вершину подъёмника высотой 42 м при 3 м/с, а внизу достигает 99 км/ч. Разгоняет его только сила тяжести.
Как завязывать узлы: 40 узлов шаг за шагом
В одной серии испытаний на разрыв булинь сохранил около 63 % прочности верёвки, а шкотовый узел около половины.
Как работает рояль: механика молоточка и равномерный строй
Нажмите клавишу на 10 миллиметров: фетровый молоточек взлетит к струне, ударит её и отскочит раньше, чем успеет заглушить звук.