图 05原理馆
差速器是怎样工作的:汽车齿轮 3D 模型
以 50 km/h 驶过半径为 10 m 的弯道时,外侧后轮比内侧后轮转得快 17%,但两个车轮仍由同一根轴驱动。
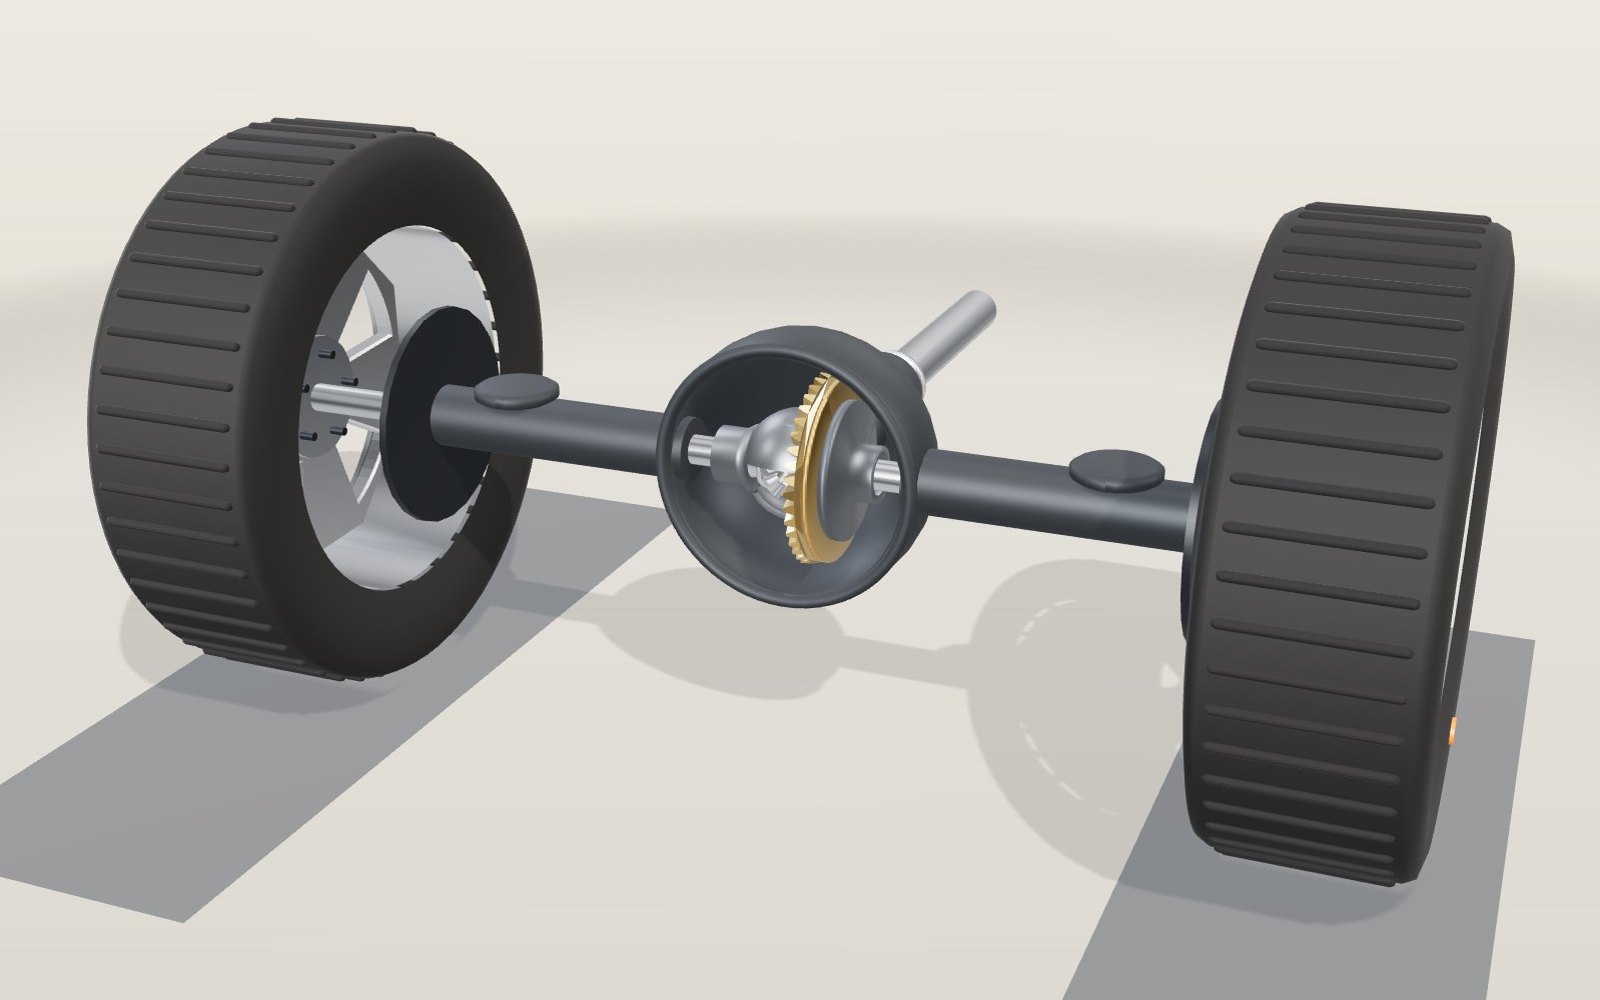
这台设备无法显示 3D 模型。下面的讲解步骤可以直接阅读文字。
1 / 8 拆下后盖的后桥传动轴从车头传来发动机的旋转运动。中央齿轮将动力分配给左右车轮。拖动以环绕观察。
拖动可旋转,滚轮或双指缩放。
模型展示的内容
汽车差速器是怎样工作的?它在分配动力的同时,允许两个驱动车轮以不同速度转动,使外侧车轮能在转弯时行驶更远。驶过一个急弯时,两个后轮行驶的距离不同。外侧车轮沿着更大的圆行驶,因此必须比内侧车轮转得更快。两个车轮仍通过同一根传动轴,从同一台发动机获得动力。实现这一过程的齿轮机构位于后桥中央的凸起处,称为差速器。
模型是一根拆下后盖的后桥。动力从车头沿传动轴传入,通过小齿轮和环形齿轮改变方向,再由旋转壳体内的四个小锥齿轮分配到两根半轴。「查看内部」使桥壳和差速器壳变得透明,「拆开」使全部十个部件彼此分离,「转弯半径」滑块则使汽车向左或向右转弯。角落里的面板显示汽车以 50 km/h 行驶时,各项设置对应的实际转速。
为什么不能使用一根刚性车轴
假设两个后轮固定在同一根刚性轴上。它们就会始终以相同速度转动。直线行驶时,这没有问题。转弯时,其中一个轮胎必须在整个弯道上横向擦过路面,因为外侧车轮需要在同一时间内比内侧车轮行驶更远。卡丁车和有轨电车使用刚性车轴,并接受这种车轮滑移,但公路汽车这样做会磨损轮胎,并产生阻碍转向的作用。
外侧车轮究竟多走多少?以一辆后轮距(两个后轮轮胎中心之间的距离)为 1,564 mm 的汽车为例。这是 Hyundai Australia 规格表中,配备 205/55 R16 轮胎的 Hyundai Elantra Active 的后轮距。如果后桥中点沿半径为 R 的圆行驶,内侧车轮的路径半径就是 R − 0.782 m,外侧车轮则是 R + 0.782 m。转弯半径为 10 m 时,两者分别为 9.218 m 和 10.782 m,因此外侧车轮多行驶 17%。
这里藏着一个简洁的结果。完整转一圈时,外侧车轮行驶 2π(R + T/2),内侧车轮行驶 2π(R − T/2)。两者之差为 2πT,与 R 完全无关。当 T = 1.564 m 时,无论圆的跨度是 10 m 还是 100 m,外侧车轮每转完整一圈总会多走 9.83 m。205/55 R16 轮胎的名义直径为 16 × 25.4 + 2 × 0.55 × 205 = 631.9 mm,因此周长为 1.985 m,9.83 m 就相当于外侧车轮多转 4.95 圈。
动力如何传到车轮
沿着传动路线,从车头一直看到路面。
- 传动轴。 它从变速箱延伸出来,带动主动小齿轮转动。
- 主动小齿轮。 模型中它有 11 个齿,与环形齿轮成直角啮合,使动力从沿车身纵向传递改为横向传递。
- 环形齿轮。 它有 41 个齿,因此它每转一圈,小齿轮就转 41 ÷ 11 = 3.73 圈。主减速器的这一减速比通常称为后桥速比。
- 差速器壳。 环形齿轮用螺栓固定在壳体上,因此两者始终一起转动。一根钢制行星齿轮轴穿过壳体。
- 行星齿轮。 两个各有 10 个齿的锥齿轮装在行星齿轮轴上。它们可以在轴上自由转动。
- 半轴齿轮。 两个各有 16 个齿的锥齿轮分别位于两侧,每个都与两个行星齿轮啮合。每个半轴齿轮通过花键与一根半轴连接。
- 半轴和车轮。 每根半轴把动力向外传到一个车轮。
发动机从不直接驱动半轴齿轮。它驱动差速器壳,壳体再通过行星齿轮推动半轴齿轮转动。正是这条间接传动路线,给了车轮各自转动的自由。
为什么直线行驶时行星齿轮不自转
在直路上,两个车轮转速相同,两个半轴齿轮也一样。行星齿轮由行星齿轮轴带着绕行,其轮齿夹在两个同速运动的半轴齿轮之间。它们没有在轴上自转的理由。整个总成像一个刚性整体一样旋转。在模型中,每个行星齿轮上的橙色圆点都随差速器壳绕行,但在齿轮上的位置保持不变。
现在向左转弯。左轮的路径更短,路面使它减速。右轮的路径更长,必须加速。两个半轴齿轮此时转速不同,夹在中间的行星齿轮必须滚动:它们一边随差速器壳绕行,一边在行星齿轮轴上自转。调整滑块,橙色圆点就开始旋转。
平均转速规律
从差速器壳内部观察齿轮,就像你坐在壳体上一样。从这个视角看,壳体静止,左半轴齿轮以 ω_L − ω_case 转动,右半轴齿轮以 ω_R − ω_case 转动。两个半轴齿轮都在距行星齿轮轴相同距离处,与同一个行星齿轮啮合,因此行星齿轮迫使它们以大小相等、方向相反的量运动:
ω_L − ω_case = −(ω_R − ω_case)
整理后,就得到模型面板在每项设置下都会核对的规律:
ω_case = (ω_L + ω_R) / 2
差速器壳的转速始终是两个车轮转速的平均值。一个车轮加快多少,另一个就必须减慢多少,除非壳体本身的转速发生变化。行星齿轮的自转速度为 (Z_side ÷ Z_spider) × (ω_R − ω_L) ÷ 2;使用 16 齿半轴齿轮和 10 齿行星齿轮时,就是转速差一半的 1.6 倍。
用数字看车轮转速
车速为 50 km/h,即 13.889 m/s 时,半径为 0.316 m 的轮胎以 13.889 ÷ 0.316 = 43.96 rad/s 转动,相当于 419.8 rpm。传动轴的转速是它的 3.73 倍,为 1,565 rpm。转弯时,每个车轮的转速与自身路径半径成比例:ω_inner = ω × (R − T/2) ÷ R,ω_outer = ω × (R + T/2) ÷ R,其中 R 是后桥中点的路径半径。
| 转弯半径 R | 内侧车轮 | 外侧车轮 | 平均值(差速器壳) | 行星齿轮自转 |
|---|---|---|---|---|
| 直行 | 419.8 rpm | 419.8 rpm | 419.8 rpm | 0 rpm |
| 100 m | 416.5 rpm | 423.1 rpm | 419.8 rpm | 5.3 rpm |
| 25 m | 406.6 rpm | 432.9 rpm | 419.8 rpm | 21.0 rpm |
| 10 m | 387.0 rpm | 452.6 rpm | 419.8 rpm | 52.5 rpm |
| 5 m | 354.1 rpm | 485.4 rpm | 419.8 rpm | 105.0 rpm |
每一行中的差速器壳转速都相同,因为汽车的速度保持不变,速度是在车桥中点测量的。变化的只是两个车轮之间的转速分配。模型中齿轮以这些转速的一小部分运转,方便你观察轮齿,「慢动作」设置改变的就是这一点。
一个车轮位于冰面上
有助于转弯的这种自由,在湿滑路面上也会带来麻烦。行星齿轮的作用像一根平衡杆:只要它们能自由转动,就会以相同的力推动两侧半轴齿轮。因此,理想开放式差速器在稳态工作时,向左右车轮传递相同的扭矩。
两个轮胎都有抓地力时,这没有问题。但其中一个位于冰面上时,就成了问题。冰面上的轮胎只能抵抗很小的扭矩,之后就会打滑,而差速器给另一个车轮的扭矩也同样小。汽车无法移动。冰面上的车轮空转,干燥路面上的车轮静止,平均转速规律仍然成立:当 ω_R = 0 时,ω_L = 2 × ω_case。开启「左轮在冰面上」,左轮以 839.6 rpm 转动,而右轮停止。这相当于轮胎表面以 100 km/h 运动,汽车却停在原地。
坡道使这个问题容易用数字说明。规格表给出的最轻款 Elantra 的整备质量为 1,260 kg。在 5% 的坡道上,抵抗重力使汽车停住所需的力为 1,260 × 9.80665 × sin(arctan 0.05) = 617 N。轮胎半径为 0.316 m 时,车轮所需扭矩为 195 N·m,如果两个车轮均分,则每轮需要 97 N·m。如果冰面上的轮胎在不足 97 N·m 时就打滑,无论发动机扭矩多大,开放式差速器都无法让汽车爬上坡道。(Elantra 使用前轮驱动。这里只借用它的尺寸数据。)
限滑差速器正是为此而设计的。它们允许车轮以不同转速转动,但会抵抗过大的转速差,使更多扭矩能传到有抓地力的车轮。离合器片组、锥面机构,以及 Torsen 等蜗杆齿轮设计,以不同方式实现这一点。差速锁更进一步,可以按需把两个车轮连接在一起,越野车会使用这种装置。模型仅展示开放式差速器。
模型比真实车桥简化了哪些地方
- 轮齿采用直齿锥齿轮。 大多数后轮驱动汽车使用准双曲面环形齿轮和小齿轮:轮齿弯曲,小齿轮位于环形齿轮中心线下方。这种偏置使传动轴位置更低,减小地板中央通道,并让更多轮齿共同承载。代价是轮齿之间存在滑动,需要专用极压齿轮油,并会损耗少量能量。模型中,小齿轮轴线直接穿过环形齿轮中心,因此锥面几何关系容易观察。
- 齿数是我们选定的。 选择 11 和 41、10 和 16,是为了得到清晰的传动比。真实车桥的齿数取决于车型。
- 半轴缩短了。 实车的车轮中心间距为 1,564 mm。
- 轮胎半径使用名义值。 受载轮胎会略微压扁,因此滚动半径稍小,转速也会略高于表中数值。
- 转弯是理想化的。 计算假设转弯中心位于后桥所在直线上,且轮胎不打滑。真实轮胎始终以一个较小的侧偏角滚动。
- 省略了轴承、止推垫片和润滑油。
简史
1820 年代,法国钟表匠 Onésiphore Pecqueur 设计了一辆蒸汽汽车,他的法国专利描述了一种齿轮机构,使驱动后桥两侧能以不同转速转动。这辆车从未制造出来,但同样的构思仍存在于今天汽车的驱动桥中。如今大多数后桥使用的准双曲面齿轮出现得更晚:NASA 的齿轮手册记载,它们首次实际应用于 1926 年的一辆 Packard 汽车,并指出到 1937 年,几乎所有汽车都使用准双曲面后桥。
限滑设计出现得更晚;例如,Vernon Gleasman 在 1958 年获得了齿轮式差速机构的美国专利。Jam Handy Organization 为解释差速器如何让汽车转弯而制作的 1937 年短片 Around the Corner,如今仍可在 Internet Archive 观看。
从车速计算轴转速
转弯计算中的半径属于车桥中点的路径,而不是轮胎。这两个半径作用不同。路径半径决定两个车轮之间的行驶距离如何分配;轮胎半径把沿地面的行驶距离换算为车轮转动。混淆它们,即使算术过程整齐无误,也会得到物理意义错误的答案。
沿用前面的 10 m 示例,并保持模型中车桥中点 50 km/h 的速度。这是理想的几何示例,并非建议以这一速度驶过如此急的弯道。汽车绕转弯中心的角速度为 13.889 ÷ 10 = 1.3889 rad/s。将它乘以各车轮的路径半径:内侧车轮的行驶速度为 1.3889 × 9.218 = 12.803 m/s,外侧车轮为 1.3889 × 10.782 = 14.975 m/s。各自除以 0.316 m 的轮胎半径,就得到绕自身车轴的角速度。再乘以 60 ÷ (2π),便把每秒弧度数换算为每分钟转数。结果约为 387.0 和 452.6 rpm。
两者的平均值仍为 419.8 rpm。因此,环形齿轮和差速器壳保持直路上的转速,而半轴齿轮改变相对运动。传动轴必须以差速器壳转速乘以 41 ÷ 11 的速度转动,约为 1,565 rpm。不要只把外侧车轮转速乘以后桥速比:环形齿轮连接的是差速器壳,而不是任何一个单独的车轮。主减速和差速作用发生在同一个壳体中,但描述的是不同关系。
另一个有用的检查方法,是保持转弯几何条件不变,把假设车速减半。两个车轮的转速都会减半,差速器壳转速和行星齿轮自转速度也一样。外侧车轮与内侧车轮的转速比不变。改变车速,改变的是运动进行的快慢;改变转弯半径,改变的是必须协调的不等行驶距离。展品固定车速,只改变转弯,因此不应把动画速度控制当成加速踏板。
扭矩相等不等于功率相等
对于理想开放式差速器,设想把差速器壳固定,通过行星齿轮的轮齿向两个相同的半轴齿轮施力。相等的节圆半径提供了相等的力臂。如果一侧持续施加的扭矩比另一侧大,就会使可自由旋转的行星齿轮加速。因此,在齿轮惯性和摩擦可忽略的理想稳态下,两侧扭矩保持平衡。输出扭矩相等的原因是这种机械平衡,而不是有传感器在测量路面。
这一限定条件很重要。真实车桥存在轴承阻力,以及齿轮端面和止推垫片处的摩擦。突然加速时,齿轮惯性也有影响。扭矩相等是有用的理想模型,并不意味着在真实汽车上安装两台仪器,就能在所有瞬态过程中始终获得完全相同的读数。展品计算的是车轮转速,而不是轮胎摩擦力或发动机控制响应。
另设一个假定示例:绕过 10 m 弯道时,每个车轮接收 100 N·m 扭矩。机械功率等于扭矩乘以角速度。因此,尽管扭矩相等,转得较快的外侧车轮仍比转得较慢的内侧车轮获得更多功率。把两个输出功率相加,忽略损耗时,它们等于差速器壳输入扭矩乘以壳体角速度。平均转速规律使这种能量平衡成立:差速器壳提供任一半轴齿轮两倍的扭矩,同时以两者的平均转速旋转。
一个车轮失去抓地力时,它的阻力可能变得太小,无法支撑另一侧产生有用的扭矩。说差速器故意把全部扭矩送给打滑车轮,会造成误解。理想的两个输出扭矩仍然相等;但由于空转车轮的转速高得多,它仍可能消耗大部分功率。有抓地力的车轮也并非一定停止。如果可用的小扭矩足以克服道路负载,汽车仍可能移动。展品中停住的汽车只是一个特定的极限示例,并不代表冰面上所有可能的情况。
限滑装置改变了什么
离合器式限滑差速器增加了抵抗相对运动的摩擦连接。Eaton 对其 Posi 装置的说明指出,离合器片组位于半轴齿轮后方。弹簧预紧力和受载机构会影响可用摩擦力。由于额外的连接能够传递扭矩,两侧扭矩不再必须相等。具体程度取决于设计和工作条件;「限滑」这个名称并不保证无限的牵引能力。
斜齿轮式 Torsen 利用受载齿轮产生的力,在壳体接触处形成摩擦。制造商用扭矩偏置比描述其性能。假设该比值为 3:1,意味着在这一工作极限内,高抓地力输出端可承受低抓地力输出端最多三倍的扭矩。这并不表示装置始终按这个比例分配扭矩。未达到极限不平衡程度时,实际分配随负载而定。它也不会把发动机可提供的总扭矩放大。
如果低抓地力一侧可提供 40 N·m 的反作用扭矩,在这个简化的 3:1 示例中,只要输入扭矩足够,另一侧最多可获得 120 N·m。但如果反作用降到零,乘以偏置比后仍为零。Torsen 的技术解答明确讨论了这种车轮悬空时的限制,并解释制动器如何提供反作用负载。任何这种干预都会把能量耗散成热。它不是免费的牵引力,这段说明也不是让你在真实车辆上自行尝试制动技巧的操作指引。
差速锁则以机械方式连接两个输出端。它强制两个车轮转速相等,却不强制车轮扭矩相等:有抓地力的一侧可以承担大部分负载。这使它适用于越野,但代价是在高抓地力路面转弯时,产生轮胎擦滑和转向阻力。可选择接合的差速锁必须按制造商规定的条件使用。展品没有差速锁开关;冰面控制展示的是开放式差速器,而不是失效的锁止机构。
扭矩矢量控制指主动控制左右驱动力差,以影响车辆横摆运动。它可以使用受控离合器,或分别控制的电动机;它并不是所有限滑差速器的另一个名称。基于制动的系统通过在一个车轮处耗散能量,改变车轮的净作用力。带动力的扭矩矢量分配装置则可通过自身机构重新分配驱动力。不能从这个被动锥齿轮模型推断出这两种功能,因为它没有电子控制器,也不模拟扭矩矢量控制。
汽车出现以前的方向指示装置
中国指南车利用车轮运动保持指针朝向,而不是传递发动机动力。复原装置可以比较两个车轮滚过的距离,并使指针相对车体转动,以抵消朝向变化。如果起初对准南方,在机构所假定的条件下,它就能大致保持指南。它不感应地球磁场,因此被抬起、换个方向放下后,无法自行找出南方。
University of California, Santa Barbara 的演示说明,历史上的指南车设计并不完全相同。其差速式复原装置采用现代设计,页面也提醒,并非所有历史记述中都能明确看出差速齿轮机构。现存的现代模型证明了这一原理如何运作,并不证明远古时代就存在完全相同的锥齿轮机构。车轮打滑和轮径不等会使朝向误差不断累积,这不同于不断重新响应当地磁场的磁罗盘。
Pecqueur 的汽车差速器,是相关齿轮数学关系的另一种应用。University of Houston 的记述涉及一辆拟议中的蒸汽汽车及其驱动桥,而不是所有差速机构的发明。后来汽车的大规模生产,使这一结构广为人知,因为一台发动机需要驱动沿不同路径行驶的车轮。因此,这段历史更适合被描述为一种有用的转动关系反复得到应用,而不是从古代指针到现代后桥的一条不间断传承路线。
可以在屏幕上进行的测试
先选择直线路径,并开启「查看内部」。找出带着行星齿轮轴的差速器壳,再观察一个橙色行星齿轮标记。它随壳体绕行,却不相对壳体滚动。现在用「转弯半径」选择左转。左轮成为内侧车轮。读取显示的两个车轮转速,先计算平均值,再核对「差速器壳」一行。屏幕显示的数字经过舍入,因此你自己计算时出现的微小舍入差异,并不违反齿轮关系。
改为向右以相同半径转弯。较快与较慢车轮的标签交换左右位置,但差速器壳和传动轴的转速保持不变。与只看轮胎动画相比,这样能更有效地检验几何关系。使用「拆开」,沿着环形齿轮到差速器壳的连接观察,并区分通过花键连接半轴的半轴齿轮,与装在行星齿轮轴上的行星齿轮。分解图将零件分开以供观察;它并不表示机器在拉开后仍能承载。
最后,开启「左轮在冰面上」。显示切换到汽车静止的示例,此时左轮以差速器壳两倍的转速运转,右轮停止。「慢动作」改变的是观看节奏,而不是实际 rpm 的计算。回到转弯示例前,先关闭冰面设置。不要把固定的 50 km/h 行驶设定与冰面静止状态混在一起,声称车辆同时处于行驶和停止状态:面板明确切换了场景。这里没有独立油门、轮胎抓地力滑块或制动踏板,因此这些控制无法测试制动距离、操纵安全性或真实限滑差速器的性能。
理解六种结构
差速锁约束的是转速,而不是规定扭矩必须平均分配。在锁止场景中,滑动接合套把旋转总成与一个输出构件连接起来。于是两个输出端具有相同的角速度。但两个轮胎的接触力仍可能相差很大。冰面支撑的轮胎无法产生与粗糙路面支撑的轮胎相同的力。在坚硬路面上转弯时,相等的车轮转速与不等的路径长度相冲突,因此轮胎必须擦滑,或传动系统必须发生扭转。这解释了为什么不能把可选择接合的差速锁当成差速器的通用替代品。展示的接合套是用于解释原理的牙嵌式接合机构,而非 Eaton 产品的复制品。
离合器场景增加了交替排列的摩擦片。一组随输出构件转动,另一组随差速器壳转动。因此,相对旋转会在多个表面产生摩擦。真实装置可以把弹簧预紧与齿轮或斜坡机构产生的附加载荷结合起来。展品中的耦合控制是无量纲的。它展示作用趋势,但不声称某个特定设置对应指定的牛顿米数值。要作出这种预测,还需要摩擦片材料、有效半径、压紧力和润滑油温度。较大的耦合设置能抵抗车轮转速差,但阻力并不等同于完全刚性锁止。总成拆开时,交替的颜色让参观者能区分两个旋转构件。
平行轴斜齿轮场景展示齿轮式限滑装置所用的原理。它不同于历史上与 Torsen 名称相关的交错轴 Type 1 结构。半轴齿轮与成对的行星元件啮合,各对元件再通过自身的齿轮接触连接左右两侧。斜齿轮传递扭矩时会产生轴向推力。壳体承受这一推力的反作用,摩擦则抵抗差速运动。扭矩偏置比是在规定条件下可能达到的输出扭矩比上限;它不是受指令控制的固定分配比。Torsen 制造商还区分 Type 2 和 T2R 的应用。在目录中选择一个具名的历史装置,是选择这一原理来比较,而不是声称已复原其精确内部尺寸。
零反作用是区分扭矩偏置与锁止的一个有用测试。如果低抓地力输出端完全不承受反作用扭矩,把零乘以有限比值仍为零。加入少量制动反作用后,在理想化模型中,高抓地力一侧可承受更大的扭矩,最高达到齿轮装置的比值上限。制动并非没有代价:它会把部分输入能量转化为热。控制系统还必须管理制动器温度和可用的发动机扭矩。实验室的传递指数以参考负载归一化;它不是测得的牵引力、加速度或效率百分比。不应据此预测真实车辆能否爬上某个坡道。
黏性联轴器中,交替排列的板片连接到不同构件,板片之间留有狭窄的流体间隙。转速差使流体受到剪切。物理响应取决于黏度、温度、间隙厚度,以及板片形状和数量。场景展示了交替连接的构件,但不以动画呈现分子流动,也不计算温升。黏度控制是用于说明原理的耦合参数。装在两根车桥之间的联轴器,也不能替代允许每对轮胎沿不同路径运动的各车桥的差速器。这就是 Porsche 历史资料区分前桥黏性连接、后桥差速锁和制动干预的原因。全轮驱动这个术语描述的是一种结果,而不是唯一通用的机构。
行星齿轮式中央差速器的转速方程,与两侧半轴齿轮相同的锥齿轮差速器不同。这里的太阳轮有 24 个齿,内齿圈有 48 个齿,行星齿轮有 12 个齿。各节圆半径采用同一模数:内齿圈半径等于太阳轮半径加上两倍的行星齿轮半径。行星架是输入端,太阳轮和内齿圈是两个输出端。其转速关系为,太阳轮转速的 24 倍加上内齿圈转速的 48 倍,等于行星架转速的 72 倍。因此,行星架转速是加权平均值,而不是锥齿轮机构所显示的简单算术平均值。量产 Porsche 964 示例采用自身的设计,基本分配比为 31:69。展品的 24:48 齿数示例,并非对该车数值的复现。
行驶场景连接了什么
俯视场景中,一个中央机构位于前后两根传动轴之间。每根轴连接一根车桥,再连接对应的两个车轮。因此,中央机构协调的是两根车桥之间的转速差,而车桥差速器协调的是左右车轮之间的转速差。转弯时,由于轴距不为零,前桥的中心路径也与后桥不同。完整的转向几何模型应包括各车轮的转向角、轴距和轮胎侧偏角。这个小场景着重展示轮距的作用,以及中央连接与车桥连接之间的区别。它并不试图复现任何所列车辆的悬架或转向连杆。
彩色路径表示绕转弯中心完整转一圈,而不是无限延长的真实轮胎印迹。内侧周长等于二倍圆周率乘以内侧半径,外侧周长等于二倍圆周率乘以外侧半径。两者相减,结果为二倍圆周率乘以轮距,与所选转弯半径无关。因此,圆变大时,每完整转一圈的绝对距离差保持不变,而相对转速差变小。这是一个有用的反例,说明并非所有与转弯有关的量都必然随半径增大。半径和轮距滑块更新的,是输出转速显示所用的同一项计算。
改变冰面反作用参数,与改变转向并不是同一种实验。转向规定轮胎不打滑时,路径所要求的滚动速度。冰面降低接触处能承受的反作用力,因而可能让轮胎转动,却没有行驶相应的距离。展品在有意简化的比较中结合了这些作用。它并不求解汽车加速驶出车辙的完整方程。目录区分专利、历史车辆和量产产品系列。专利公开能确认某种机构已被披露,却不能证明它曾被制造、销售、可靠运行,或用于所述古代复原装置。指南指针是有文献记录的现代装置,不应把它的记录追溯投射为古代构造细节的证据。
常见问题
汽车为什么需要差速器?
转弯时,外侧车轮比内侧车轮行驶更远。非驱动车轮可以各自自由转动,但两个驱动车轮共用一台发动机。差速器允许它们以不同转速转动,同时仍各自获得动力。
汽车直行时,行星齿轮为什么不自转?
两个半轴齿轮转速相同,因此行星齿轮无需在两者之间滚动。它们由行星齿轮轴带着绕行,整个差速器壳像一个整体一样转动。
差速器壳转速为什么始终是两个车轮的平均值?
从差速器壳看,行星齿轮推动两个半轴齿轮以大小相等、方向相反的量运动。一个车轮增加多少,另一个就减少多少,因此除非壳体转速改变,(ω_L + ω_R) ÷ 2 就不会变化。
一个车轮在冰面上时,汽车为什么会被困住?
开放式差速器给两个车轮相同的扭矩。冰面上的车轮只能承受很小的扭矩,之后便会打滑,因此干燥路面上的车轮获得的扭矩也同样小,不足以推动汽车。随后冰面车轮以差速器壳两倍的转速空转。
前轮驱动汽车也有差速器吗?
有。任何驱动两个车轮的车桥都需要差速器,无论在前还是在后。在发动机横置的前驱汽车中,它内置于变速器壳体,而由于发动机已横向布置,动力传到车轮的途中不必再转过一个直角。
限滑差速器有什么不同?
它仍允许车轮在转弯时以不同转速转动,但会抵抗过大的转速差。内部的离合器、锥面机构或特殊蜗杆齿轮,使它能向有抓地力的车轮传递更多扭矩。
后桥速比为 3.73 是什么意思?
环形齿轮每转一圈,主动小齿轮就转 3.73 圈;两个车轮同速转动时也是如此。模型中,这来自环形齿轮的 41 个齿和小齿轮的 11 个齿:41 ÷ 11 = 3.727。
真实车桥为什么使用准双曲面齿轮,而不是普通锥齿轮?
准双曲面齿轮副的小齿轮位于环形齿轮中心下方。这降低了传动轴的位置,使小齿轮可以更大、更坚固,并让齿轮运转更安静。代价是轮齿之间有更多滑动,因此准双曲面车桥需要专用齿轮油。
开放式差速器会把全部扭矩送给空转车轮吗?
不会。在理想稳态模型中,两个输出扭矩相等。空转一侧可能消耗大部分功率,因为功率还取决于转速。有抓地力车轮获得的小扭矩,可能不足以推动汽车。
锁住差速器会使两个车轮的扭矩相等吗?
不会。锁止要求两个车轮转速相等。各车轮的扭矩取决于它能承受的负载,因此有抓地力的车轮可能承受大部分输入扭矩。转速相等与扭矩相等,是不同的约束。
指南车能自行找到南方吗?
不能。必须先将指针对准方向。车轮驱动的齿轮机构大致维持这一初始朝向;它不测量磁场。打滑或轮径不等会造成累积误差。
离合器设置代表某种特定的量产差速器吗?
不代表。所选滑差比例是教学假设。现在,单独的示意总成分别展示牙嵌接合套、离合器片组、平行轴斜齿轮、黏性联轴器板片和行星齿轮式中央差速器。其尺寸用于说明原理。尺寸是教学数值,而非制造图纸。
术语
- 开放式差速器:没有限制两个输出端转速差装置的差速器;在理想稳态下,它平均分配扭矩。
- 主动小齿轮:位于传动轴末端、驱动环形齿轮的小齿轮。
- 环形齿轮:用螺栓固定在差速器壳上的大锥齿轮;也称盆形齿轮(冠轮)。
- 后桥速比:环形齿轮每转一圈时小齿轮的转数;模型中为 41 ÷ 11 = 3.73。
- 差速器壳:随环形齿轮转动并承载行星齿轮轴的壳体;也称差速器壳架。
- 行星齿轮:行星齿轮轴上的小锥齿轮;也称差速小齿轮或行星轮。
- 半轴齿轮:通过花键与半轴连接的锥齿轮。
- 轮距:同一车桥上左右轮胎中心之间的距离。
- 准双曲面齿轮:轴线与其啮合齿轮轴线不相交的螺旋锥齿轮。
- 限滑差速器(LSD):限制一个输出端可比另一个输出端转得快多少的差速器。
参考资料
Hyundai Motor Company Australia,Hyundai Elantra Specifications(Active 的后轮距为 1,564 mm,轮胎为 205/55 R16,整备质量为 1,260 kg)。https://www.hyundai.com/content/dam/hyundai/au/en/models/elantra/docs/Hyundai_Elantra_Specifications_Sheet.pdf (核查于 2026 年 10 月 16 日)
John H. Lienhard,Onesiphore Pecqueur,The Engines of Our Ingenuity 第 3358 期,University of Houston(钟表匠;驱动后桥带差速器的蒸汽汽车法国专利;该车从未制造)。https://engines.egr.uh.edu/episode/3358 (核查于 2026 年 10 月 17 日)
John J. Coy、Dennis P. Townsend 和 Erwin V. Zaretsky,Gearing,NASA Reference Publication 1152,1985(锥齿轮节锥;准双曲面小齿轮轴线位于齿轮轴线上方或下方,较低的传动轴,专用润滑添加剂)。https://ntrs.nasa.gov/citations/19860005142 (核查于 2026 年 10 月 17 日)
Vernon E. Gleasman,Differential gear mechanism,US Patent 2,859,641,1955 年 2 月 21 日申请,1958 年 11 月 11 日授权,Google Patents。https://patents.google.com/patent/US2859641A/en (核查于 2026 年 10 月 17 日)
Jam Handy Organization,Around the Corner(1937 年电影),Internet Archive。https://archive.org/details/Aroundth1937 (核查于 2026 年 10 月 17 日)
Bridgestone,Determining Tire Size(宽度、扁平比和轮辋直径)。https://www.bridgestoneamericas.com/en/company/safety/choosing-tires/determining-tire-size (2026-10-22)
NIST,standard acceleration of gravity,9.80665 m/s²。https://physics.nist.gov/cgi-bin/cuu/Value?gn (核查于 2026 年 10 月 16 日)
本页计算:轮胎直径 D = 25.4 × 轮辋尺寸 + 2 × 扁平比 × 宽度;车轮转速 ω = v ÷ r;路径半径 R ± T/2;ω_case = (ω_L + ω_R) ÷ 2;行星齿轮自转 = (16 ÷ 10) × (ω_R − ω_L) ÷ 2;坡道力 m·g·sin(arctan 0.05)。
Torsen,How It Works(齿轮推力、摩擦和扭矩偏置)。https://torsen.com/how-it-works/ (2026-10-22)
Torsen,FAQ(扭矩偏置比的含义和限制)。https://torsen.com/faq/ (2026-10-22)
Torsen,Torque Bias Ratio Functional Questions(零反作用和制动负载)。https://torsen.com/ask-torsen-torque-bias-ratio-functional-questions/ (2026-10-22)
University of California, Santa Barbara,South-pointing carriage(现代复原装置和历史注意事项)。https://web.physics.ucsb.edu/~lecturedemonstrations/Composer/Pages/92.36.html (2026-10-22)
Eaton,US9933060B2,Locking differential assembly(转速相等不要求扭矩相等)。https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/9933060 (2026-10-22)
Eaton,US11326679B2,Locking differential assembly(机械接合和执行器指示)。https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/11326679 (2026-10-22)
Eaton,US20100234163A1,Fluctuating gear ratio limited slip differential(输出扭矩不相等)。https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20100234163 (2026-10-22)
US20080103004A1,Constant direction pointer device(车轮驱动的朝向补偿)。https://image-ppubs.uspto.gov/dirsearch-public/print/downloadPdf/20080103004 (2026-10-22)
Porsche Newsroom,All wheel drive milestones from the Lohner-Porsche to PTM。https://newsroom.porsche.com/en/history/porsche-all-wheel-drive-milestones-lohner-porsche-cisitalia-racing-car-carrera-4-viscous-coupling-porsche-traction-management-ptm-911-turbo-15046.html (2026-10-26)
Eaton,ELocker electric locking differential(产品页面)。https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker-differential.html (2026-10-26)
Eaton,ELocker4 locking differential(产品页面)。https://www.eaton.com/us/en-us/catalog/differentials/eaton-elocker4-differential.html (2026-10-26)
Eaton,Detroit Locker automatic locking differential(产品页面)。https://www.eaton.com/us/en-us/catalog/differentials/eaton-detroit-locker-differential.html (2026-10-26)
Eaton,Locking differentials overview。https://www.eaton.com/us/en-us/products/differentials-traction-control/locking-differentials.html (2026-10-26)
Eaton,Differentials owner’s manual(PDF)。https://www.eaton.com/content/dam/eaton/products/differentials-traction-control/Eaton-differentials-owners-manual.pdf (2026-10-26)
Torsen,How Torsen works, part 2(平行轴 Type 2)。https://torsen.com/works-part-2/ (2026-10-26)
US9933060B2,Locking differential assembly(Google Patents)。https://patents.google.com/patent/US9933060B2/en (2026-10-26)
US20080103004A1,constant direction indicator patent application(Google Patents)。https://patents.google.com/patent/US20080103004A1/en (2026-10-26)
解说文章与模拟采用 CC BY-NC-SA 4.0 许可,另有说明的除外。
路线 5 / 7
发动机:从蒸汽到火箭更多展品
手动变速箱原理:剖开模型,亲手换挡看同步器
同一台发动机转 3,000 rpm 时,车在 1 挡是 23 km/h,在 5 挡是 115 km/h,而下一挡能不能挂进去,由一枚饼干大小的黄铜环决定。
自行车变速原理:用模拟器换挡爬坡
在 50 比 11 的挡位下,每踩一圈公路车前进 9.57 米;在 34 比 32 下,则前进 2.24 米。
盘式制动器与 ABS:交互模拟器
在干燥路面上以 100 km/h 行驶,车轮抱死打滑时约需 51 m 才能停下;同一辆模型车如果由 ABS 让车轮保持转动,36 m 就能停住。
蒸汽机车原理:亲手驾驶与查看内部
绿头鸭号的动轮直径为 2.03 m,比大多数人都高;在创纪录的 126 mph 时,每秒转动近九圈。
过山车原理:环形轨道、落差与失重感
一列火车以 3 m/s 的速度缓缓爬过 42 m 高的提升坡,到坡底时已达 99 km/h,推动它的只有重力。
风磨和水磨原理:它们是怎样工作的
荷兰风磨的风帆直径相当于八层楼高,但在 7 m/s 时仍只取得约五分之一的风功率。