FIG. 46Comment ça marche
Gyroscope : faites-le tourner et observez sa précession
Une roue tournant à 3000 rpm peut reposer par un seul bout de son axe sur une colonne, l’autre restant libre, et en faire le tour toutes les 2,8 secondes.
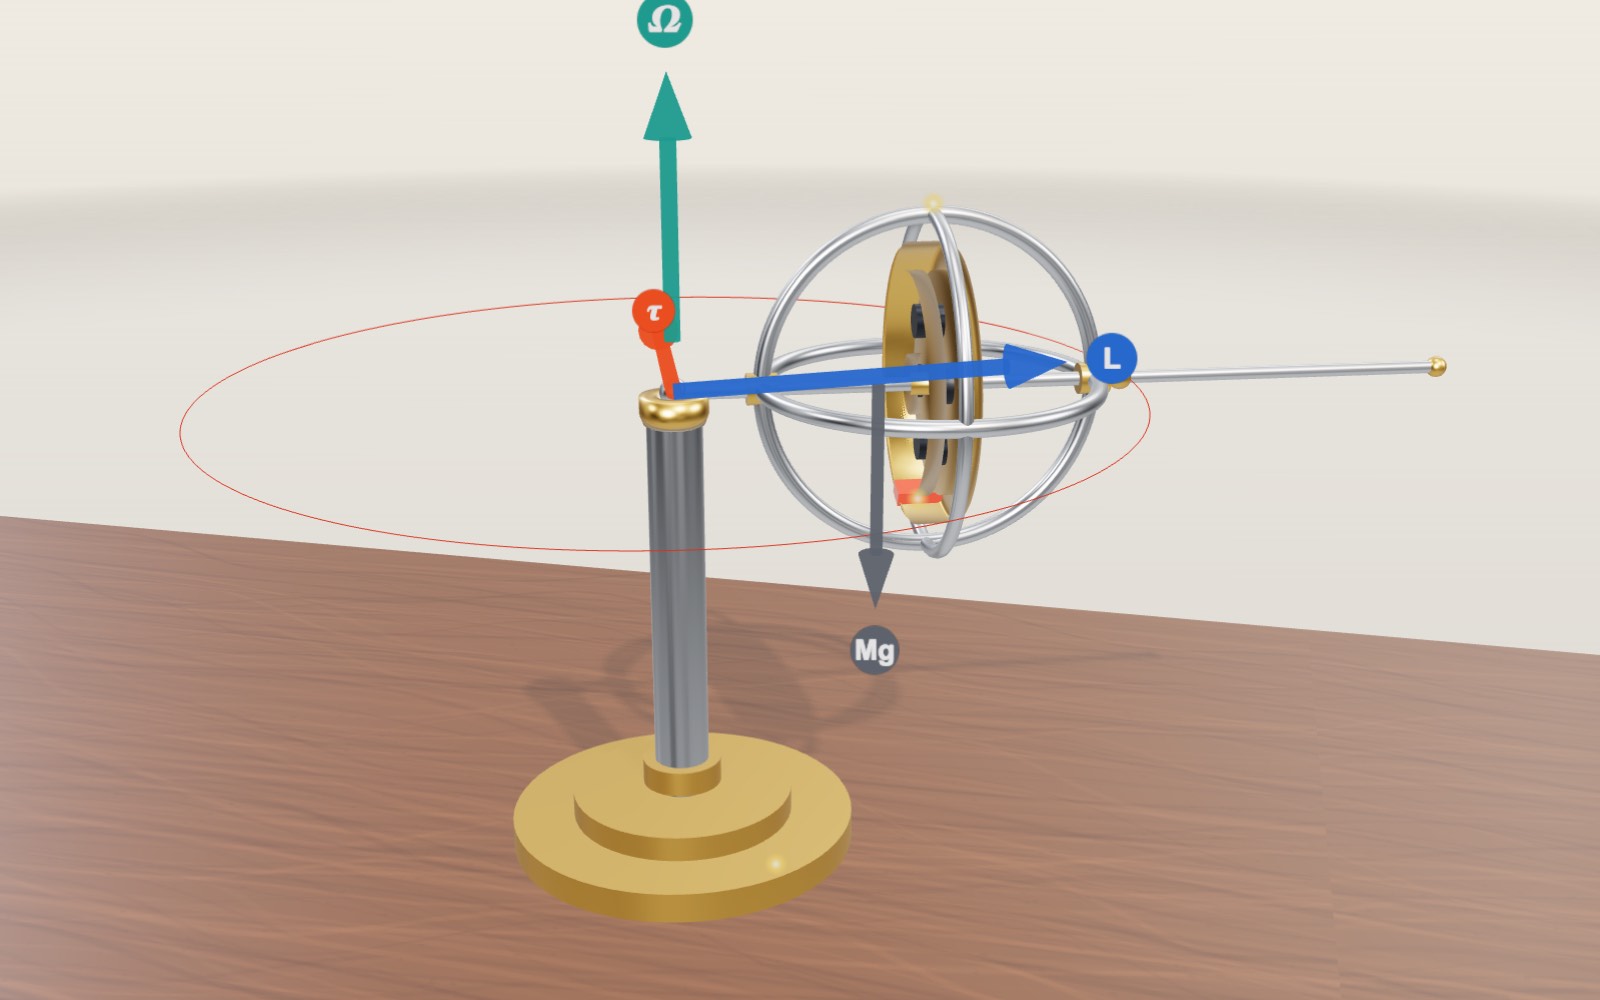
Cet appareil ne peut pas afficher le modèle 3D. Les étapes de la visite ci-dessous se lisent sous forme de texte.
1 / 10 Une roue qui ne tombe pasLa roue de laiton tourne à 3000 rpm, un seul bout de l’axe sur la colonne. Au lieu de tomber, elle tourne lentement autour : c’est la précession. À l’écran, la roue tourne 50 fois plus lentement que dans le calcul.
Faites glisser pour tourner. Molette ou pincement pour zoomer.
Ce que montre le modèle
Dans ce simulateur de gyroscope, vous faites tourner la roue, vous suspendez un poids à l’axe et vous la regardez précesser au lieu de tomber. Un gyroscope en rotation reste en hauteur parce que le couple de la gravité fait tourner son moment cinétique de côté, ce qui fait précesser l’axe autour du pivot. La gravité n’a pas disparu et la roue n’est pas devenue sans poids. Sans rotation, la même roue tombe.
Tenez une roue de vélo par un bout de son axe, puis lâchez-la : elle tombe. Lancez-la d’abord vigoureusement et il se passe quelque chose d’étrange : la roue reste en hauteur, et le bout libre de l’axe se met à dériver lentement en décrivant un cercle. Un gyroscope jouet en équilibre sur la pointe d’une tour fait la même chose. Cette page construit cette expérience en 3D et calcule pourquoi elle se déroule ainsi, puis montre les deux autres endroits où la même physique intervient : une roue tenue dans trois cardans, et le gyro de silicium vibrant qui se trouve dans un téléphone.
Au milieu de l’établi se trouve une roue de laiton de 110 mm de diamètre, montée dans un cadre d’acier formé de trois anneaux. Une courte tige terminée par une bille dépasse d’un côté du cadre, et la bille repose dans une petite coupelle au sommet d’une colonne. Rien ne retient l’autre bout. Au départ, la roue tourne à 3000 rpm, et tout le cadre fait le tour de la colonne environ toutes les 2,8 secondes. Ce lent mouvement latéral s’appelle la précession.
L’affichage dans le coin indique la rotation, le moment cinétique L, le couple dû au poids, la vitesse de précession que prédit la formule du manuel et celle que le modèle mesure réellement à partir de son propre mouvement. La courbe placée dessous donne la vitesse de précession en fonction de la rotation. Les flèches de la scène sont les vecteurs à l’origine du mouvement : bleu pour le moment cinétique, rouge pour le couple, gris pour le poids et vert pour la précession elle-même.
À gauche de l’établi, une roue est tenue dans trois cardans sur une fourche. Un curseur permet de tourner la fourche, et le modèle la balance aussi comme le ferait une main. À droite, un gyroscope MEMS agrandi se dresse au-dessus de la petite puce qu’il représente, sur un plateau tournant que vous pouvez faire pivoter.
Pourquoi la roue tourne de côté au lieu de tomber
Commencez avec la roue sans rotation. Son poids, Mg, tire vers le bas au centre de masse, à 80 mm du pivot. Une force qui agit à distance d’un pivot est un couple, et celui-ci cherche à faire basculer l’axe vers le bas autour d’une ligne horizontale passant par le pivot. Sans rotation, le résultat est celui qu’on attend : la roue est un pendule, et elle tombe. Mettez le curseur de rotation à zéro et le modèle fait exactement cela : l’axe descend de 52° en environ 0,13 seconde et la roue finit appuyée contre la colonne.
Donnez maintenant une rotation à la roue. Une roue qui tourne possède un moment cinétique, une grandeur qui a une valeur et une direction. Sa valeur est I·ω, le moment d’inertie de la roue autour de l’axe multiplié par sa vitesse de rotation, et sa direction est celle de l’axe. La règle qui relie le couple et le moment cinétique est courte :
dL/dt = τ
Le couple ne fixe pas la direction de l’axe. Il fixe la vitesse à laquelle le moment cinétique change, et dans quelle direction. Ici, le couple est horizontal et perpendiculaire à l’axe. Pendant un court instant, la variation de L est donc un petit pas horizontal vers le côté, et la pointe de la flèche L part de côté, pas vers le bas. L’axe la suit. Un instant plus tard, l’axe pointe un peu plus loin sur le tour, le couple a tourné avec lui, et le pas suivant est de nouveau latéral. La pointe de L continue de décrire un cercle, et la roue aussi.
C’est la partie qui paraît fausse, parce que toute une vie à laisser tomber des objets nous dit que le poids fait tomber les choses. En un sens, c’est encore le cas. Le poids continue de modifier le moment cinétique à un rythme régulier. Quand la roue possède déjà un grand moment cinétique le long de l’axe, une variation latérale régulière fait tourner ce moment cinétique au lieu de le faire basculer.
Les calculs en chiffres
Le modèle utilise les valeurs suivantes (elles décrivent un gyroscope de table de cette taille, pas un produit particulier) :
- masse totale M = 0,40 kg, centre de masse à d = 0,08 m du pivot
- moment d’inertie autour de l’axe I = 4,5 × 10⁻⁴ kg·m²
- moment d’inertie autour d’une ligne horizontale passant par le pivot I₁ = 2,81 × 10⁻³ kg·m²
Avec l’axe horizontal, le couple dû au poids vaut :
τ = M·g·d = 0,40 × 9,81 × 0,08 = 0,314 N·m
À 3000 rpm, la rotation vaut 3000 × 2π / 60 = 314,2 rad/s, donc le moment cinétique est :
L = I·ω = 4,5 × 10⁻⁴ × 314,2 = 0,141 kg·m²/s
Pendant un temps dt, la pointe de L se déplace latéralement de τ·dt. Divisez par la longueur de L et vous obtenez l’angle dont l’axe tourne, donc la vitesse de précession est :
Ω = τ / (I·ω) = 0,314 / 0,141 = 2,22 rad/s
Cela fait 127° par seconde, et un tour de la colonne dure 2π / 2,22 = 2,83 secondes. Doublez la rotation à 6000 rpm : L double et vaut 0,283, donc Ω est divisé par deux, à 1,11 rad/s, et un tour dure 5,66 secondes. À 1500 rpm, Ω vaut 4,44 rad/s, soit un tour toutes les 1,41 secondes. Plus la roue tourne lentement, plus elle précesse vite. C’est pourquoi un gyroscope jouet accélère son mouvement circulaire en ralentissant, jusqu’à ce que ce mouvement devienne un vacillement et qu’il tombe.
Le modèle n’utilise pas cette formule pour déplacer la roue. Il intègre les équations complètes du mouvement d’un solide ayant un point fixe : dL/dt = τ pour le moment cinétique, et da/dt = ω × a pour la direction a de l’axe, la vitesse angulaire ω étant calculée à partir de L et des deux moments d’inertie. L’intégration utilise la méthode de Runge-Kutta d’ordre quatre, avec un pas d’une demi-milliseconde. Ensuite, le modèle mesure la vitesse à laquelle l’axe fait réellement le tour. Lancée à 2000 rpm avec la vitesse latérale correspondante, la précession intégrée vaut 3,331 rad/s. À 4000 rpm, elle vaut 1,665 rad/s. Le rapport est de 2,000, ce qui est la proportionnalité inverse que promet la formule. Pour un axe exactement horizontal, la formule est exacte et n’a pas besoin de l’approximation de la rotation rapide, et l’intégrateur concorde avec elle à la troisième décimale.
Nutation : le hochement au lâcher
Une précession à vitesse constante exige que la roue se déplace déjà de côté à la bonne vitesse. La formule ci-dessus décrit ce régime permanent. Si vous tenez le cadre immobile puis que vous le lâchez simplement, la roue n’a au départ aucun mouvement latéral, et c’est la gravité qui doit le fournir. Pendant un instant, l’axe commence bel et bien à tomber. En tombant, le couple fait naître un mouvement latéral, qui à son tour relève l’axe. L’axe dépasse sa position, s’arrête, redescend et continue de hocher tout en précessant. Ce hochement s’appelle la nutation.
Activez « Lâcher au repos » et le modèle lâche la roue de cette manière. La ligne rouge trace le bout de l’axe. Au lieu d’un cercle lisse, elle dessine une série de boucles aux sommets pointus, les points où l’axe s’arrête un instant avant de retomber.
Pour une roue rapide, deux estimations sont pratiques. L’axe descend d’environ 2·I₁·τ / L² radians et hoche environ L / (2π·I₁) fois par seconde. À 3000 rpm, elles donnent une descente de 5,1° et 8,0 hochements par seconde ; le mouvement intégré donne 5,0° et 8,05. À 1500 rpm, la roue n’est plus « rapide » en ce sens, et les estimations s’écartent : 20° et 4,0 par seconde prévus, 18,5° et 4,3 par seconde d’après l’intégration. Faites tourner la roue à 6000 rpm et la descente se réduit à 1,3°, un frémissement que vous remarqueriez à peine. Comme la descente varie en 1/L², un gyroscope bien lancé ne hoche presque pas.
Lâchée au repos, la précession moyenne de la roue est un peu plus lente que le régime permanent : 4,20 rad/s au lieu de 4,44 à 1500 rpm. En dessous de quelques centaines de rpm, la descente est si grande que la roue heurte la colonne avant de pouvoir se rétablir. Dans un vrai gyroscope, le frottement au pivot amortit le hochement en quelques secondes et ne laisse que la précession lisse. Le modèle n’a pas de frottement, donc il continue de hocher jusqu’à ce que vous changiez quelque chose.
Trois cardans gardent la direction
Un cardan est un anneau qui peut tourner sur deux pivots. Placez un anneau dans un autre, chaque paire de pivots étant perpendiculaire à la précédente, et l’anneau le plus intérieur peut prendre n’importe quelle orientation sans que ses paliers le tordent. L’exposition de gauche en compte trois. Le cardan extérieur tourne sur les pivots verticaux de la fourche, le cardan intermédiaire sur des pivots horizontaux fixés dans l’anneau extérieur, et le cardan intérieur sur des pivots fixés dans l’anneau intermédiaire. L’anneau intérieur porte la roue qui tourne.
Tournez le curseur « Tourner le support des cardans » : la fourche pivote, et le modèle la balance aussi sur sa rotule. Les anneaux bougent pour absorber le mouvement, et l’axe de la roue continue de pointer dans la même direction, le long de la ligne bleue pâle. La raison est la même règle que précédemment. Avec des pivots parfaits, aucun couple ne peut atteindre la roue, et sans couple dL/dt = 0, donc L, et avec lui l’axe, reste fixe dans l’espace.
À strictement parler, même une roue sans rotation resterait en place si les paliers étaient parfaits, puisque rien ne la ferait tourner. La rotation compte parce que les vrais paliers ne sont pas parfaits. Un petit couple de frottement τ_f ne fait dériver une roue qui tourne qu’à la vitesse τ_f / L, et un rotor rapide et lourd possède un grand L. C’est ce qui a rendu les gyroscopes utiles pour la navigation : un axe qui garde sa direction alors que le navire, l’avion ou la fusée tourne autour de lui. Dans cette partie de l’exposition, le modèle résout les angles des anneaux qui maintiennent l’orientation de la roue fixe ; il n’intègre pas la dynamique des anneaux.
Comment fonctionne le gyro du téléphone
Un téléphone n’a pas de roue qui tourne. Son gyroscope est un dispositif MEMS, un système microélectromécanique : quelques millimètres de silicium dans lesquels sont gravées des pièces qui peuvent bouger de quelques micromètres. Au lieu d’un élément qui tourne, une petite masse d’épreuve est entraînée en va-et-vient dans une direction à une fréquence de résonance constante, typiquement de quelques dizaines de kilohertz. La puce mesure la vitesse à laquelle on la tourne, pas la direction vers laquelle elle pointe.
La physique qui s’y cache est la force de Coriolis. Vue depuis un repère tournant, une masse qui se déplace à la vitesse v est poussée de côté par une force −2m(Ω × v), perpendiculaire à son mouvement. Si la puce ne tourne pas, la masse d’épreuve va droit d’avant en arrière. Si la puce tourne à la vitesse Ω autour de l’axe perpendiculaire à la puce, la masse est poussée d’un côté pendant qu’elle va dans un sens et de l’autre côté au retour. La masse est suspendue dans un cadre par des ressorts qui ne lui permettent de bouger que transversalement à la direction d’entraînement. Le cadre porte des rangées de doigts entrelacés avec des doigts fixes, qui forment des condensateurs. Quand le cadre se déplace, les intervalles changent, et la capacité aussi, ce que le circuit convertit en une vitesse de rotation.
Tournez le curseur « Tourner le gyro MEMS » : le plateau emmène la puce et le modèle agrandi. La flèche bleue est la vitesse d’entraînement et la rouge la force de Coriolis, qui oscille d’un côté à l’autre au même rythme. Le second affichage donne les chiffres d’un cas typique (une illustration, pas une fiche technique). Avec une amplitude d’entraînement de 10 µm à 20 kHz, la masse atteint 1,26 m/s. À 100° par seconde, à peu près la vitesse à laquelle on tourne un téléphone pour le regarder, l’accélération de Coriolis vaut 2 × 1,745 × 1,26 = 4,4 m/s², presque la moitié de g. Si les ressorts de détection sont réglés à 22 kHz, cela déplace le cadre d’environ 1,3 nanomètre. Les mouvements du modèle sont agrandis des millions de fois.
La structure montrée ici est simplifiée à partir de descriptions publiées, comme le compte rendu d’Analog Devices sur ses gyros à masse résonante. Beaucoup de vraies puces utilisent deux ou quatre masses qui se déplacent en sens opposés, de sorte que l’accélération ordinaire et les vibrations s’annulent tandis que le signal de rotation s’additionne. Les téléphones embarquent des gyros à trois axes, qui détectent la rotation autour des trois axes.
Roue tournante et masse vibrante
| Gyroscope à roue | Gyroscope MEMS | |
|---|---|---|
| Partie mobile | Rotor tournant à plusieurs milliers de rpm | Masse de silicium vibrant à quelques dizaines de kHz |
| Ce qu’il donne | Une direction qui reste fixe | Une vitesse de rotation |
| Physique utilisée | Moment cinétique, dL/dt = τ | Force de Coriolis, −2m(Ω × v) |
| Taille | De la taille d’une main à celle d’un navire | Quelques millimètres |
| Principale faiblesse | Frottement des paliers, usure, temps de lancement | Les petites erreurs sur la vitesse s’accumulent |
La dernière ligne compte pour les téléphones. Pour savoir dans quelle direction le téléphone est orienté, son logiciel additionne la vitesse de rotation au fil du temps. Une erreur de seulement 0,01° par seconde devient 0,6° au bout d’une minute et 36° au bout d’une heure. C’est pourquoi les téléphones combinent le gyro avec l’accéléromètre, qui sait où est le bas, et le magnétomètre, qui sait à peu près où est le nord.
Ce que le modèle omet
- Pas de frottement. Dans le modèle, la roue garde indéfiniment la rotation réglée par le curseur et la nutation ne s’éteint jamais. Un vrai gyroscope jouet ralentit, précesse de plus en plus vite, vacille et tombe en une minute ou deux.
- La roue et le cadre sont traités comme un seul solide symétrique autour de l’axe, avec les moments d’inertie indiqués plus haut. Les anneaux du cadre n’ont pas de masse propre.
- Quand vous changez la rotation, le modèle la change instantanément, comme si un moteur placé dans le cadre l’avait fait. Avec « Lâcher au repos » désactivé, il donne aussi à la roue exactement la vitesse latérale d’une précession permanente.
- Quand la rotation est nulle ou trop faible, la roue s’arrête là où sa jante toucherait la colonne, à 52° sous l’horizontale, et le modèle la relève ensuite à la main.
- L’orientation de la roue sur cardans est maintenue fixe en résolvant les angles des anneaux. Le mouvement MEMS est la réponse permanente d’une masse et d’un ressort forcés, dessinée avec un énorme agrandissement et ralentie de 20 kHz à environ un cycle par seconde.
D’où vient le gyroscope
Les toupies sont anciennes, mais l’instrument a un point de départ documenté. En 1817, Johann Bohnenberger, professeur à Tübingen, décrivit une lourde sphère tournante tenue dans des cardans, qu’il appelait simplement « la Machine ». Elle servait en cours pour montrer comment un corps qui tourne conserve son axe et pour illustrer la précession de l’axe de la Terre elle-même. En 1832, l’Américain Walter R. Johnson construisit un appareil semblable avec un disque au lieu d’une sphère.
En février 1851, Léon Foucault montra la rotation de la Terre avec son pendule, à Paris. En 1852, il y fit suite avec un rotor tournant soigneusement fabriqué et monté sur cardans, destiné à montrer cette rotation plus directement, et dans l’article qui le décrit il proposa le nom de gyroscope, à partir des mots grecs pour rotation et pour regarder. Son rotor ne pouvait tourner que 8 à 10 minutes environ avant que le frottement le ralentisse, assez longtemps pour voir la lente rotation apparente que provoque la rotation de la Terre.
Les moteurs électriques permirent ensuite de maintenir un rotor en rotation indéfiniment. En Allemagne, Hermann Anschütz-Kaempfe construisit un gyrocompas fonctionnel qui réussit ses essais en 1908 et entra en service dans la marine allemande, et le gyrocompas d’Elmer Sperry fut adopté par l’U.S. Navy en 1911. En 2003, Analog Devices présenta ses ADXRS150 et ADXRS300 comme les premiers gyros de vitesse micro-usinés en surface à électronique intégrée disponibles dans le commerce, et les gyros MEMS sont aujourd’hui standard dans les téléphones.
Calcul pour une roue de vélo et limites
Dans l’équation Ω = mgr/(Iω), r désigne la distance entre le support et le centre de masse ; c’est la même distance que celle appelée d plus haut. Ce n’est pas le rayon de la roue qui tourne. Confondre ces distances peut donner une réponse d’apparence plausible pour le mauvais appareil. La masse m est la masse totale supportée, tandis que I décrit la masse tournante autour de son axe de rotation. Un axe lourd contribue au couple dû à la gravité sans nécessairement contribuer beaucoup au moment cinétique de rotation.
Prenons une démonstration supposée de roue de vélo en classe, et non une mesure de la roue de cet écran. Posons m = 2 kg, r = 0,10 m et I = 0,12 kg·m². À 600 rpm, ω = 600 × 2π/60 = 62,83 rad/s. Le poids fournit un couple de 1,962 N·m et le rotor possède un moment cinétique de 7,54 kg·m²/s. La précession permanente prévue est de 0,260 rad/s, ce qui donne un tour en environ 24,2 s. Doubler la rotation à 1200 rpm donne 0,130 rad/s et un tour en 48,3 s. Ces calculs supposent un axe horizontal et une précession permanente, avec des pertes négligeables dans les paliers.
Pour une toupie, le support se trouve sous le centre de masse plutôt qu’au bout d’un axe horizontal. Le couple dû à la gravité et le rayon horizontal décrit par le vecteur moment cinétique contiennent tous deux le sinus de l’angle d’inclinaison. Ces facteurs s’annulent dans l’approximation habituelle de la toupie rapide. Cette annulation ne veut pas dire que toute toupie lente obéit à la même formule simple : le moment cinétique transversal devient important, et une toupie inclinée en régime permanent général comporte des termes supplémentaires. À rotation nulle, la division par ω n’est pas définie. Elle ne prédit ni un mouvement circulaire infiniment rapide ni un substitut au mouvement de chute complet.
Hubble mesure et modifie sa rotation avec des appareils distincts
Un télescope en orbite n’a pas de sol sur lequel s’appuyer. Pour faire tourner l’observatoire, un moteur accélère une roue de réaction placée à l’intérieur. Le moment cinétique gagné par la roue est compensé par une variation opposée du vaisseau, aux couples externes près. Maintenir une roue à une vitesse constante ne fait pas tourner le télescope de plus en plus vite. C’est la variation du moment de la roue qui fournit le couple de commande. Cette distinction sépare une roue de réaction, qui est un actionneur, d’un gyro utilisé comme capteur.
NASA décrit le système de pointage de Hubble comme une combinaison de capteurs et d’actionneurs. Ses gyros mécaniques de vitesse mesurent la direction et la vitesse de rotation ; leurs rotors tournent à 19 200 rpm. Les ensembles de roues de réaction modifient physiquement l’attitude du télescope. Les viseurs stellaires et les capteurs de guidage fin fournissent des informations qu’un capteur de vitesse ne peut pas fournir à lui seul. L’ordinateur combine ces mesures au lieu de traiter un axe qui tourne librement comme une carte complète du ciel.
Dans son annonce de juin 2024, NASA expliqua le passage prévu à un fonctionnement avec un seul gyro, en utilisant d’autres capteurs en plus du gyro restant. C’était une façon de prolonger les opérations utiles, pas la preuve qu’un seul capteur mesurait soudain indépendamment toutes les composantes de la rotation. L’acquisition d’une cible prend plus de temps et une partie de la souplesse d’observation est perdue. L’annonce décrit une décision opérationnelle datée, pas un décompte des gyros en bon état aujourd’hui.
Les roues de réaction ont aussi une limite pratique : des couples externes persistants peuvent faire monter leur vitesse. Hubble utilise des actionneurs magnétiques qui interagissent avec le champ magnétique terrestre pour gérer ce moment. La conservation s’applique au système complet, y compris l’interaction externe. Un moteur interne seul ne peut pas effacer le moment cinétique total d’un vaisseau isolé. La roue sur cardans de cette page montre le maintien d’une direction, mais elle ne simule ni le contrôleur à rétroaction de Hubble ni son délestage du moment.
Mesurer la rotation avec la lumière
Un gyro optique envoie de la lumière dans des sens opposés le long d’un chemin fermé. La rotation produit une différence entre les temps de parcours, appelée effet Sagnac. Pour une simple boucle dans le vide à des vitesses de rotation ordinaires, Δt ≈ 4AΩ/c², où A est l’aire délimitée projetée perpendiculairement à l’axe de rotation et c la vitesse de la lumière. C’est une comparaison entre des trajets qui se propagent en sens opposés dans un appareil en rotation. Elle n’exige pas que la lumière aille plus vite dans un sens selon un observateur local.
Un laser en anneau transforme les deux sens en oscillations d’une cavité laser. La rotation produit un écart de fréquence, lu sous forme de battement. Un gyro à fibre optique divise en général une source lumineuse externe en faisceaux qui parcourent une bobine dans les deux sens, puis mesure leur phase relative. Enrouler de nombreux tours augmente la réponse accumulée sans exiger une boucle de la taille d’une pièce. Ces appareils détectent une vitesse de rotation ; leur signal doit encore être intégré, étalonné et associé à une référence externe quand on veut une orientation absolue durable.
Optique ne veut pas dire sans erreur. La lumière rétrodiffusée peut coupler les modes qui se propagent en sens opposés dans un laser en anneau et provoquer un verrouillage près de la rotation nulle. Une oscillation mécanique est une réponse établie, donc dire que tous les gyros laser n’ont aucune pièce mobile est trop général. Les systèmes à fibre ont leurs propres erreurs de température et de non-réciprocité. Les revues citées distinguent ces problèmes d’ingénierie du signal Sagnac sous-jacent. Aucune de ces conceptions optiques n’est représentée par la structure de silicium vibrant à droite de cette exposition.
Pourquoi un vélo en mouvement reste debout
Une roue avant qui tourne peut coupler l’inclinaison et la direction, mais son moment cinétique n’explique pas à lui seul l’équilibre d’un vélo. En 2011, Kooijman et ses collègues présentèrent un vélo capable de s’équilibrer sans l’effet gyroscopique habituel ni chasse positive. Des disques contrarotatifs annulaient les moments cinétiques des roues, et la géométrie de la direction donnait une chasse légèrement négative. Lancée assez vite, la machine expérimentale pouvait encore se rétablir après une petite perturbation latérale.
Ce résultat n’établit pas que le couple gyroscopique est toujours négligeable sur tous les vélos. Il établit qu’il n’est pas nécessaire à l’auto-stabilité. La répartition des masses et la façon dont l’inclinaison produit un braquage comptent aussi. Un cycliste ajoute un contrôle actif, en agissant sur la direction et sur son corps pour que les points de contact reviennent sous le centre de masse commun. Tenir une roue qui tourne dans ses mains démontre un vrai couple, mais n’isole pas tous les mécanismes d’un vélo qui roule. Un vélo dont la direction est bloquée de façon à ne pas pouvoir réagir constitue encore une autre expérience.
Vérifications à l’écran
Utilisez la commande de rotation pour comparer 3000 rpm et 6000 rpm avec « Lâcher au repos » désactivé. Observez la précession mesurée aussi bien que la valeur prédite. Le changement attendu va d’environ 2,22 rad/s à 1,11 rad/s, la durée d’un tour augmentant au lieu de diminuer. Cela compare deux conditions initiales permanentes ; ce n’est pas l’enregistrement d’un vrai moteur qui accélère la même roue.
Activez ensuite « Lâcher au repos » à 3000 rpm. La trace doit montrer le hochement qui était absent du départ permanent. Augmenter la rotation réduit la descente, car son estimation pour une rotation rapide dépend de l’inverse du carré du moment cinétique. Ne lisez pas une boucle isolée comme un tour supplémentaire du rotor : la trace suit le bout de l’axe, pas une marque peinte sur la jante qui tourne.
Enfin, faites passer « Tourner le gyro MEMS » par zéro et dans le sens opposé. La vibration d’entraînement reste, tandis que la réponse latérale qui dépend de la rotation s’inverse. Tourner un support n’est pas la même opération qu’augmenter la rotation d’un rotor. Le mouvement agrandi rend visibles la phase et le sens, pas la vraie taille d’un déplacement du silicium. Dans un vrai téléphone, intégrer une vitesse biaisée dérive quand même, même si la vibration affichée paraît parfaitement régulière.
Balayez la jante de la roue, ou appuyez sur « Lancer la roue », et la rotation augmente jusqu’à 1500 rpm à la fois. Saisissez le bout de l’axe et poussez-le vers le bas : au lieu de tomber, l’axe part de côté plus vite, et la flèche violette F et la flèche rouge τ montrent pourquoi. Poussez-le de côté le long de son cercle et l’axe monte ; poussez-le à contre-sens du cercle et il descend. Suspendez un poids au bout de l’axe et allongez le bras : le couple augmente de m·g·r et la précession Ω = τ / (I·ω) s’accélère en proportion.
Activez « Frottements » pour regarder la roue ralentir. Les valeurs de frottement sont celles du modèle : la rotation décroît avec une constante de temps de 14 secondes et le pivot résiste au mouvement circulaire. Quand la rotation diminue, la précession s’accélère et l’axe s’abaisse jusqu’à ce que la roue s’appuie sur la colonne. Dans la scène MEMS, faites tourner le plateau avec la souris ou, sur un téléphone, appuyez sur « Utiliser le gyro du téléphone » : la vitesse de rotation que mesure votre téléphone commande alors le plateau et l’affichage de Coriolis.
Questions
Pourquoi le gyroscope ne tombe-t-il pas ?
Son poids produit toujours un couple, mais le couple modifie le moment cinétique au lieu de fixer la direction de l’axe. Avec un grand moment cinétique le long de l’axe, un couple latéral fait tourner l’axe de côté, de sorte que le gyroscope précesse autour du pivot au lieu de tomber. Supprimez la rotation et il tombe en environ 0,1 seconde.
Qu’est-ce que la précession ?
La précession est la lente rotation de l’axe d’un objet qui tourne, provoquée par un couple. Pour un gyroscope posé sur un pivot avec l’axe horizontal, la vitesse est Ω = τ / (I·ω) : le couple dû au poids divisé par le moment cinétique.
Pourquoi un gyroscope précesse-t-il plus vite en ralentissant ?
La vitesse de précession est le couple divisé par le moment cinétique. Le couple reste le même, tandis que le moment cinétique diminue avec la rotation, donc la vitesse augmente. Divisez la rotation par deux et la précession double.
Qu’est-ce que la nutation ?
La nutation est un hochement de l’axe qui s’ajoute à la précession. Elle apparaît quand le gyroscope est lâché sans la vitesse latérale qu’exige une précession permanente. Plus la rotation est rapide, plus le hochement est petit et rapide.
Dans quel sens un gyroscope précesse-t-il ?
L’axe se déplace dans le sens du couple. Enroulez les doigts de la main droite dans le sens de la rotation et votre pouce indique la direction de L. Le couple dû au poids est horizontal et perpendiculaire à l’axe, et la pointe de L se déplace dans ce sens. Inversez la rotation et la précession s’inverse.
Le gyroscope d’un téléphone tourne-t-il ?
Non. Un téléphone utilise un gyroscope MEMS, dans lequel une minuscule masse de silicium vibre en va-et-vient. Quand le téléphone tourne, la force de Coriolis pousse la masse de côté de quelques nanomètres, et des condensateurs mesurent le déplacement.
Quelle est la différence entre un gyroscope et un accéléromètre ?
Un accéléromètre mesure l’accélération en ligne droite, gravité comprise, donc il peut indiquer où est le bas. Un gyroscope mesure la vitesse à laquelle l’appareil tourne. Les téléphones utilisent les deux, et ajoutent un magnétomètre, parce que chacun compense les erreurs des autres.
Les gyroscopes de Hubble sont-ils les roues qui le font tourner ?
Non. Les gyros de vitesse mesurent la rotation ; les roues de réaction modifient la répartition du moment cinétique du vaisseau pour le faire tourner. D’autres capteurs fournissent les références de pointage, et les actionneurs magnétiques aident à gérer le moment accumulé.
Un vélo doit-il avoir un moment gyroscopique des roues pour s’équilibrer seul ?
Non. Kooijman et ses collègues ont démontré en 2011 une auto-stabilité avec les effets gyroscopiques des roues annulés. Le couplage gyroscopique peut toutefois contribuer sur les vélos ordinaires ; l’expérience réfute la nécessité, pas toute contribution possible.
Un gyro optique contient-il une roue qui tourne ?
Le principe de détection n’exige aucun rotor. Les gyros à laser en anneau et à fibre optique utilisent l’effet Sagnac dans des trajets lumineux opposés. Certains instruments à laser en anneau oscillent mécaniquement pour éviter le verrouillage, donc l’instrument entier n’a pas besoin d’être immobile.
Pourquoi un gyro MEMS dérive-t-il encore quand le téléphone est immobile ?
Un petit biais peut subsister dans sa vitesse mesurée, même au repos. Intégrer cette fausse vitesse accumule une erreur d’orientation. L’étalonnage et d’autres capteurs la réduisent ; la vibration seule n’établit pas une direction absolue.
Vocabulaire
- Moment cinétique (L) : l’équivalent en rotation de la quantité de mouvement. Pour une roue, L = I·ω, dirigé le long de l’axe.
- Moment d’inertie (I) : la difficulté à mettre un corps en rotation autour d’un axe. Une masse éloignée de l’axe compte le plus.
- Couple (τ) : l’effet de rotation d’une force, τ = r × F. Il modifie le moment cinétique au rythme dL/dt = τ.
- Précession : la lente rotation de l’axe d’un corps qui tourne sous l’effet d’un couple.
- Nutation : un hochement de l’axe qui s’ajoute à la précession.
- Cardan : un anneau monté sur deux pivots. Des cardans emboîtés laissent la partie intérieure prendre n’importe quelle orientation.
- Force de Coriolis : la poussée latérale que subit une masse en mouvement dans un repère tournant, −2m(Ω × v).
- Masse d’épreuve : la petite masse mobile d’un capteur MEMS dont on mesure le déplacement.
- MEMS : systèmes microélectromécaniques, des machines gravées dans le silicium.
Sources
Philip K. Allan, A History of the Ship's Compass, Naval History 36(6), U.S. Naval Institute, December 2022 (page answers automated requests with 403; Anschütz-Kaempfe's gyrocompass adopted by the Imperial German Navy two years after 1906; Sperry's adopted by the U.S. Navy in 1911). https://www.usni.org/magazines/naval-history-magazine/2022/december/history-ships-compass (checked 17 October 2026)
The Franklin Institute, Case Files: Elmer A. Sperry (Gyroscopic Compass) (page answers automated requests with 403; Anschütz-Kaempfe's gyrocompass passed its tests in 1908; Sperry's work from 1911). https://fi.edu/en/science-and-education/collection/case-files/elmer-sperry-gyroscopic-compass (checked 17 October 2026)
Institute of Navigation Museum, The Machine of Bohnenberger. https://www.ion.org/museum/Machine-of-Bohnenberger.cfm (checked 16 October 2026)
Kenyon College, Early Apparatus, Bohnenberger's Apparatus. https://physics.kenyon.edu/EarlyApparatus/Mechanics/Bohnenbergers_Apparatus/Bohnenbergers_Apparatus.html (checked 16 October 2026)
American Physical Society, April Meeting 2012, On the Late Invention of the Gyroscope. https://meetings-archive.aps.org/apr/2012/j15/1 (checked 16 October 2026)
J. Sommeria, Foucault and the rotation of the Earth, Comptes Rendus Physique 18 (2017). https://comptes-rendus.academie-sciences.fr/physique/articles/10.1016/j.crhy.2017.11.003/ (checked 16 October 2026)
Georgia State University HyperPhysics, Precession of Spinning Top. http://hyperphysics.phy-astr.gsu.edu/hbase/top.html (checked 16 October 2026)
Georgia State University HyperPhysics, Gyroscope. http://hyperphysics.phy-astr.gsu.edu/hbase/gyr.html (checked 16 October 2026)
J. Geen and D. Krakauer, New iMEMS Angular-Rate-Sensing Gyroscope, Analog Dialogue 37-03 (2003), copy at Carnegie Mellon University. https://www.cs.cmu.edu/~sensing-sensors/readings/vibrational_gyro-coriolis.pdf (checked 16 October 2026)
A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments, Sensors (2022), PubMed Central. https://pmc.ncbi.nlm.nih.gov/articles/PMC9571586 (checked 16 October 2026)
Calculs sur cette page : τ = M·g·d, L = I·ω, Ω = τ / L avec M = 0,40 kg, d = 0,08 m, I = 4,5 × 10⁻⁴ kg·m², I₁ = 2,81 × 10⁻³ kg·m² (valeurs du modèle).
NASA, Hubble Pointing Control System (rate gyros, reaction wheels and magnetic torquers). https://science.nasa.gov/mission/hubble/observatory/design/pointing-control/
NASA, NASA to Change How It Points Hubble Space Telescope (June 2024 decision). https://science.nasa.gov/missions/hubble/nasa-to-change-how-it-points-hubble-space-telescope/
Cornell University, Researchers explain why bicycles balance themselves (Kooijman et al., Science, 2011). https://news.cornell.edu/stories/2011/04/researchers-explain-why-bicycles-balance-themselves
Choi et al., Sagnac Effect Compensations and Locked States in a Ring Laser Gyroscope, Sensors (2023). https://pmc.ncbi.nlm.nih.gov/articles/PMC9920103/
Rotation Active Sensors Based on Ultrafast Fibre Lasers, Sensors (2021). https://pmc.ncbi.nlm.nih.gov/articles/PMC8159120/
Textes et simulations : CC BY-NC-SA 4.0, sauf mention contraire.
D'autres expositions
Poids sur les autres planètes : gravité et sauts comparés
Un saut terrestre de 50 cm devient 3 m sur la Lune, 18 m sur Cérès et un départ sans retour de Bennu.
Portance d’une aile : simulateur d’incidence interactif
L’air qui passe au-dessus d’une aile arrive le premier au bord de fuite. Il n’attend pas l’air du dessous.
Angles au billard : viser, effet et système des mouches
Deux billes égales qui se rencontrent sans effet se séparent à angle droit, et une bille frappée en son centre glisse sur 12/49 de v²/μg avant de commencer à rouler.
Poulies et cric hydraulique : soulevez caisse et voiture
Une caisse de 50 kg se soulève avec une traction de 82 N, à condition d’accepter de tirer six mètres de corde pour chaque mètre de montée.
Comment fonctionne une montagne russe : la physique des loopings
Un train qui franchit à 3 m/s une butte de remontée de 42 m atteint 99 km/h en bas, et seule la gravité l’a poussé.
Ascenseur interactif : contrepoids et câbles pas à pas
Une cabine pleine de monde peut peser près de 2 tonnes, et pourtant le moteur n’en soulève qu’environ le quart, car un contrepoids pend à l’autre bout des câbles.