图 46原理馆
陀螺仪模拟器:自转、推动与进动
以 3,000 rpm 自转的转轮可以只把轮轴一端支在立柱上,另一端下方没有任何支撑,并且每 2.8 秒绕立柱转一圈。
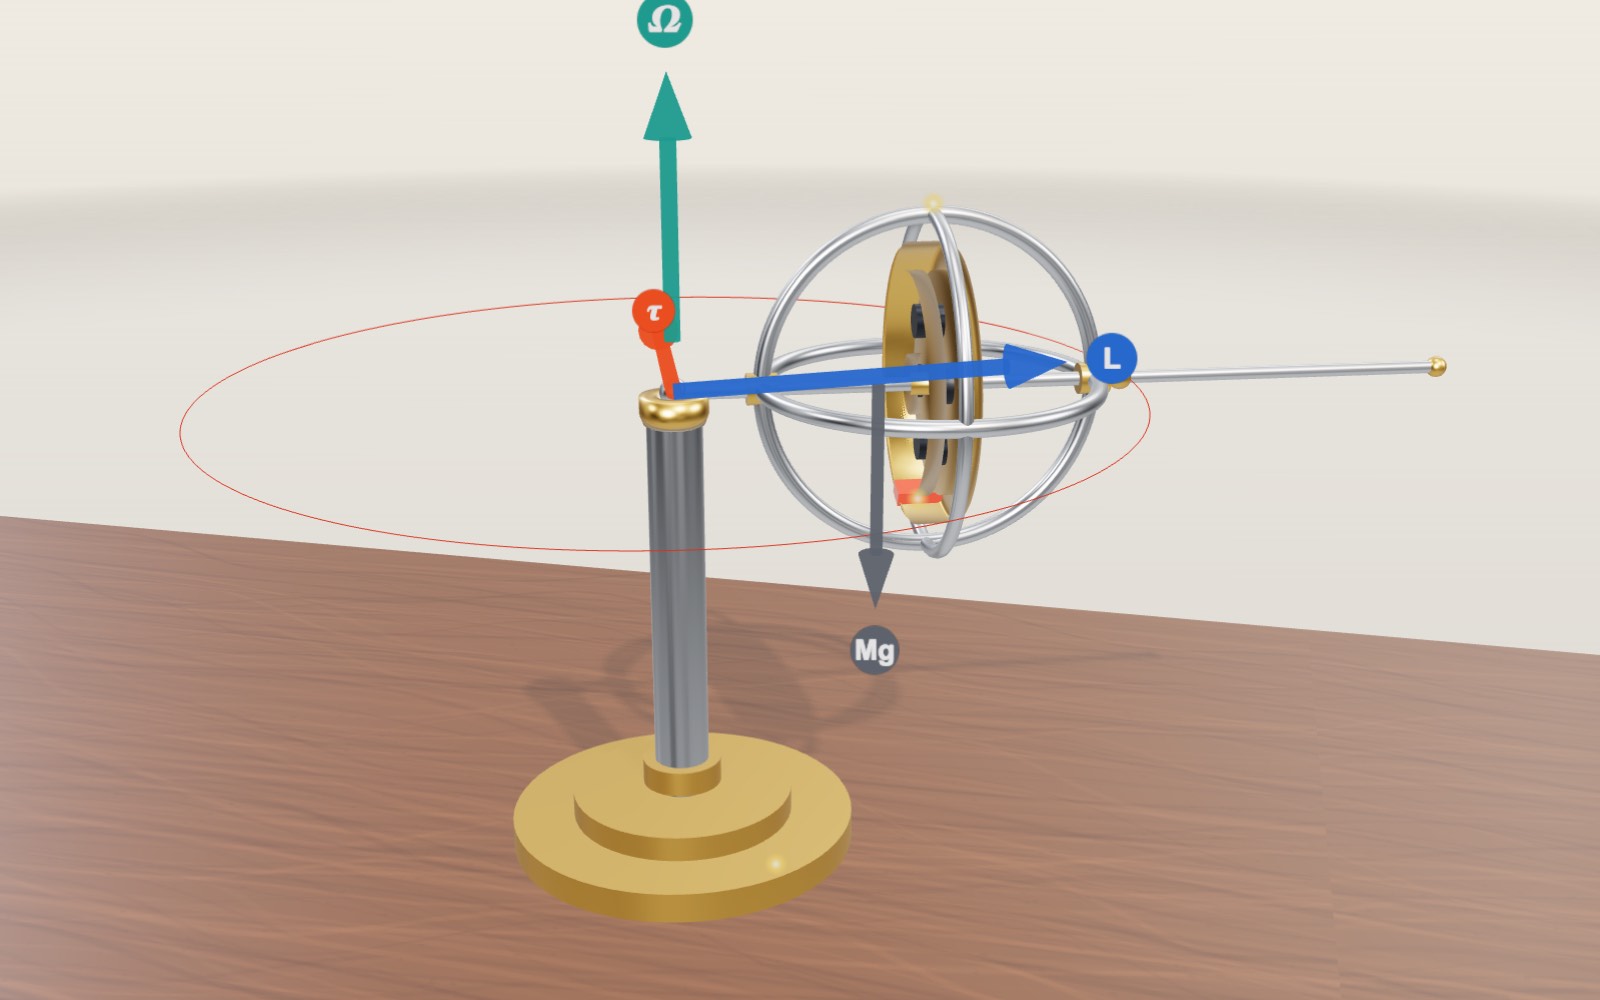
这台设备无法显示 3D 模型。下面的讲解步骤可以直接阅读文字。
1 / 10 不会落下的转轮黄铜转轮以 3,000 rpm 自转,只有轮轴一端支在立柱上。它不下落,而是缓慢地绕立柱转动。这种侧向转动称为进动。屏幕上的转轮自身转动比模型慢 50 倍。
拖动可旋转,滚轮或双指缩放。
模型展示什么
在这个陀螺仪模拟器中,你可以让转轮自转,在轮轴上挂上砝码,观察它不下落而是发生进动。自转的陀螺仪之所以能保持不倒,是因为重力产生的力矩使它的角动量向侧面转动,让轮轴绕支点进动。重力并没有消失,转轮也没有失重。同一个转轮如果不自转,就会落下。
握住自行车轮轴的一端再松手,车轮就会落下。先让它快速自转,就会出现不寻常的现象:车轮没有落下,轮轴自由的一端开始缓慢地沿圆周移动。在塔尖上保持平衡的玩具陀螺仪也会这样。这一页用 3D 重现这个实验,分析它为什么会发生,再展示同一物理原理出现的另外两种场合:装在三个万向支架中的转轮,以及手机内部振动的硅陀螺仪。
工作台中央有一个直径 110 mm 的黄铜转轮,装在由三个圆环组成的钢制框架中。框架一侧伸出一根末端带球的短杆,球放在立柱顶端的小凹座里。另一端没有任何支撑。转轮开始时以 3,000 rpm 自转,整个框架大约每 2.8 秒绕立柱转一圈。这种缓慢的侧向转动称为进动。
角落里的读数显示自转转速、角动量 L、重力产生的力矩、教科书公式预测的进动角速度,以及模型根据自身运动实际测得的角速度。下方的曲线表示进动角速度随自转转速的变化。场景中的箭头是决定运动的矢量:蓝色表示角动量,红色表示力矩,灰色表示重力,绿色表示进动本身。
工作台左侧有一个转轮,由叉架上的三个万向支架支撑。你可以用滑块转动叉架,模型也会像用手拿着一样摇动它。右侧是一个放大的 MEMS 陀螺仪,立在它所代表的小芯片上方,放置在你可以转动的转台上。
自转的转轮为什么向侧面转动而不下落
先让转轮不自转。它的重力 Mg 在距离支点 80 mm 的质心处向下作用。力在离支点一定距离处作用会产生力矩,这个力矩试图让轮轴绕经过支点的水平线向下转动。不自转时,结果正如你预料的那样。转轮相当于一个摆,会向下落。把自转滑块设为零,模型就会这样运动:轮轴在大约 0.13 秒内下落 52°,转轮最终靠在立柱上。
现在让转轮自转。自转的转轮具有角动量,这是一个既有大小又有方向的量。它的大小为 I·ω,也就是转轮绕轮轴的转动惯量乘以自转角速度,方向沿着轮轴。连接力矩与角动量的定律很简短:
dL/dt = τ
力矩并不设定轮轴的方向。它决定角动量变化的快慢,以及变化的方向。这里的力矩沿水平方向,与轮轴垂直。因此,在短短一瞬间,L 的变化是在水平方向上向侧面迈出一小步,L 箭头的尖端向侧面移动,而不是向下。轮轴也随之移动。再过一瞬间,轮轴又绕着支点转过一点,力矩也跟着转动,下一步仍然向着侧面。L 的尖端不断沿圆周运动,转轮也是如此。
这正是让人觉得不对劲的地方,因为一辈子松手丢东西的经验都告诉我们,重力会让物体落下。从某种意义上说,仍然如此。重力依然以恒定的速率改变角动量。当转轮已经沿轮轴具有很大的角动量时,持续的侧向变化会使这个角动量转向,而不是使它倒下。
数值计算
模型使用以下数值(它们描述的是这种尺寸的桌面陀螺仪,而不是某款具体产品):
- 总质量 M = 0.40 kg,质心距支点 d = 0.08 m
- 绕轮轴的转动惯量 I = 4.5 × 10⁻⁴ kg·m²
- 绕经过支点的水平线的转动惯量 I₁ = 2.81 × 10⁻³ kg·m²
轮轴水平时,重力产生的力矩为
τ = M·g·d = 0.40 × 9.81 × 0.08 = 0.314 N·m
在 3,000 rpm 时,自转角速度为 3,000 × 2π / 60 = 314.2 rad/s,因此角动量为
L = I·ω = 4.5 × 10⁻⁴ × 314.2 = 0.141 kg·m²/s
在时间 dt 内,L 的尖端向侧面移动 τ·dt。除以 L 的长度,就得到轮轴转过的角度,因此进动角速度为
Ω = τ / (I·ω) = 0.314 / 0.141 = 2.22 rad/s
这相当于每秒 127°,绕立柱一圈需要 2π / 2.22 = 2.83 秒。把自转转速加倍到 6,000 rpm,L 就加倍为 0.283,因此 Ω 减半至 1.11 rad/s,转一圈需要 5.66 秒。在 1,500 rpm 时,进动角速度为 4.44 rad/s,每 1.41 秒转一圈。转轮自转越慢,进动就越快。这就是玩具陀螺仪在自转逐渐减慢时,绕圈反而越来越快的原因,直到绕圈变成摇晃,最后倒下。
模型并不用这个公式来移动转轮。它对具有固定点的刚体的完整运动方程进行积分:角动量满足 dL/dt = τ,轮轴方向 a 满足 da/dt = ω × a,角速度 ω 则由 L 和两个转动惯量求出。积分使用四阶龙格-库塔法,步长为半毫秒。然后,模型测量轮轴实际绕行的快慢。以 2,000 rpm 启动,并赋予与之匹配的侧向速度时,积分得到的进动角速度为 3.331 rad/s。在 4,000 rpm 时为 1.665 rad/s。二者之比为 2.000,正是公式所给出的反比关系。对于完全水平的轮轴,这个公式是精确的,不需要高速自转近似,积分结果与它一致到小数点后三位。
章动:松手时出现的点头运动
稳定进动要求转轮已经以恰当的速度向侧面运动。上面的公式描述的就是这种稳态。如果你把框架固定住后直接松手,转轮最初完全没有侧向运动,必须由重力来产生这种运动。有那么一瞬间,轮轴确实开始下落。在下落过程中,力矩逐渐产生侧向运动,而这种运动又把轮轴抬起来。轮轴抬升过头、停下、再次下沉,在进动的同时不断点头。这种点头运动称为章动。
打开「从静止释放」,模型就会以这种方式松开转轮。红线描出轮轴末端的轨迹。它画出的不是平滑的圆,而是一连串顶端带有尖点的环,这些尖点对应轮轴再次下落前瞬间停止的位置。
对于高速自转的转轮,有两个方便的估算式。轮轴下沉角度约为 2·I₁·τ / L² 弧度,每秒点头约 L / (2π·I₁) 次。在 3,000 rpm 时,估算得到下沉 5.1°、每秒点头 8.0 次;积分运动得到的是 5.0° 和 8.05 次。在 1,500 rpm 时,转轮在这个意义上已不再是「高速」的,估算值开始偏离:预测为 20° 和每秒 4.0 次,积分得到 18.5° 和每秒 4.3 次。让转轮以 6,000 rpm 自转,下沉角度就缩小到 1.3°,只是几乎察觉不到的轻颤。由于下沉角度随 1/L² 增大,充分转起来的陀螺仪几乎完全不会点头。
从静止释放时,转轮的平均进动角速度略低于稳态值,在 1,500 rpm 时为 4.20 rad/s,而不是 4.44。低于几百 rpm 时,下沉幅度大到使转轮来不及回升就碰到立柱。真实陀螺仪的支点摩擦会在几秒内使点头运动衰减,只留下平滑的进动。模型没有摩擦,因此会一直点头,直到你改变某项设置。
三个万向支架中的转轮保持方向
万向支架是一个可以绕两根销轴转动的圆环。把一个圆环套在另一个圆环内,每对销轴都与上一对垂直,最内层的圆环就能取任意方向,而不被轴承扭动。左边的展品有三个这样的圆环。外层万向支架绕叉架中的竖直销轴转动,中层绕外环中的水平销轴转动,内层则绕中环中的销轴转动。内环承载自转的转轮。
移动「转动万向支架底座」滑块,叉架就会转动,同时模型还会使它绕球关节摇摆。圆环通过转动来适应这些运动,转轮的轮轴则始终沿着淡蓝色线指向同一个方向。原因仍是前面的定律。理想支点不会把任何力矩传给转轮,没有力矩就有 dL/dt = 0,因此 L 以及随它一起的轮轴都在空间中保持不变。
严格来说,即使转轮不自转,只要轴承完全理想,它也会保持不动,因为没有任何东西使它转动。自转之所以重要,是因为真实轴承并不理想。一个很小的摩擦力矩 τ_f 只会让自转转轮以 τ_f / L 的角速度漂移,而又快又重的转子具有很大的 L。这使陀螺仪能够用于导航:当船舶、飞机或火箭绕着它转动时,轮轴仍保持方向。在展品的这一部分,模型通过求解保持转轮朝向不变的圆环角度来运动,并不对圆环的动力学进行积分。
手机中的陀螺仪怎样工作
手机里没有自转的转轮。它的陀螺仪是 MEMS 器件,也就是微机电系统:几毫米大小的硅片中,刻蚀出了能移动几微米的部件。它没有自转的物体,而是驱动一个小检测质量块沿一个方向以稳定的谐振频率来回运动,通常为几十千赫兹。芯片测量的是自身转动的快慢,而不是指向哪个方向。
其背后的物理原理是科里奥利力。从旋转参考系中看,以速度 v 运动的质量块受到侧向力 −2m(Ω × v),方向与运动方向垂直。如果芯片不转动,检测质量块就直线往复运动。如果芯片以角速度 Ω 绕垂直于芯片的轴转动,质量块往一个方向运动时被推向一侧,返回时则被推向另一侧。质量块悬挂在带弹簧的框架内,弹簧只允许框架沿垂直于驱动的方向运动。框架上有一排排与固定指状电极交错的指状电极,它们构成电容器。框架移动时,间隙随之改变,电容也改变,电路再将它转换为转动角速度。
移动「转动 MEMS 陀螺仪」滑块,转台就会带着芯片和放大模型转动。蓝色箭头是驱动速度,红色箭头是科里奥利力,跟随驱动同步左右摆动。第二组读数给出一个典型情况的数值(只是示例,不是数据手册)。在 20 kHz、驱动振幅为 10 µm 时,质量块的速度达到 1.26 m/s。在每秒 100° 时,大约相当于你把手机转过来看时的角速度,科里奥利加速度为 2 × 1.745 × 1.26 = 4.4 m/s²,接近 g 的一半。如果检测弹簧调谐到 22 kHz,这会使框架移动大约 1.3 纳米。模型中的运动放大了数百万倍。
这里展示的结构根据已发表的描述简化而来,例如 Analog Devices 对其谐振质量式陀螺仪的介绍。许多实际芯片使用两个或四个沿相反方向运动的质量块,使普通加速度和振动相互抵消,同时让转动信号叠加。手机装有三轴陀螺仪,可以检测绕全部三个轴的转动。
自转转轮与振动质量块的比较
| 转轮式陀螺仪 | MEMS 陀螺仪 | |
|---|---|---|
| 运动部件 | 以数千 rpm 自转的转子 | 以数十 kHz 振动的硅质量块 |
| 提供什么 | 保持不变的方向 | 转动角速度 |
| 使用的物理原理 | 角动量,dL/dt = τ | 科里奥利力,−2m(Ω × v) |
| 尺寸 | 从手掌大小到船用尺寸 | 几毫米 |
| 主要弱点 | 轴承摩擦、磨损、启动自转所需时间 | 角速度的小误差会累积 |
最后一行对手机很重要。为了知道手机朝向哪里,软件会随时间对角速度进行累加。每秒仅 0.01° 的误差,一分钟后就变成 0.6°,一小时后变成 36°。因此,手机把陀螺仪与知道下方在哪里的加速度计,以及大致知道北方在哪里的磁力计结合使用。
模型省略了什么
- 没有摩擦。在模型中,转轮会永远以滑块设定的转速自转,章动也永不衰减。真实的玩具陀螺仪会慢下来,进动越来越快,随后摇晃,并在一两分钟内倒下。
- 转轮和框架被视为一个关于轮轴对称的刚体,转动惯量如上所列。框架的圆环没有单独的质量。
- 当你改变自转转速时,模型会立即改变它,就像框架内的电动机完成了这一操作。关闭「从静止释放」时,模型还会赋予转轮恰好适合稳态进动的侧向速度。
- 当自转转速为零或过低时,转轮会停在轮缘将碰到立柱的位置,即水平位置以下 52°,之后模型会用手把它抬回去。
- 万向支架中转轮的朝向通过求解圆环角度来保持不变。MEMS 运动是受驱动的弹簧和质量块的稳态响应,绘制时大幅放大,并从 20 kHz 放慢到每秒约一个周期。
陀螺仪从何而来
陀螺玩具自古就有,但这种仪器有一个有记录的起点。1817 年,图宾根的教授 Johann Bohnenberger 描述了一个装在万向支架中自转的重球,他只把它叫作「机器」。它在课堂上用来展示自转物体如何保持自转轴方向,以及说明地球自身自转轴的进动。1832 年,美国人 Walter R. Johnson 制造了类似的装置,用圆盘代替球体。
1851 年 2 月,Léon Foucault 在巴黎用摆展示了地球的自转。1852 年,他又用装在万向支架中的精制自转转子,试图更直接地展示地球自转,并在描述该装置的论文中提出了「gyroscope」(陀螺仪)这个名称,来自希腊语中表示转动和观看的两个词。他的转子只能维持大约 8 到 10 分钟的自转,然后就被摩擦减慢,但这已足以看到地球自转引起的缓慢视运动。
后来,电动机使转子无限期地保持自转成为可能。在德国,Hermann Anschütz-Kaempfe 制造了一台能正常工作的陀螺罗经,于 1908 年通过试验,随后在德国海军服役,Elmer Sperry 的陀螺罗经则于 1911 年被美国海军采用。2003 年,Analog Devices 将其 ADXRS150 和 ADXRS300 描述为首批商用、集成电子电路的表面微加工角速度陀螺仪,如今 MEMS 陀螺仪已成为手机的标准配置。
自行车轮的计算及其适用范围
方程 Ω = mgr/(Iω) 中的 r 是支撑点到质心的距离,与上文称为 d 的距离相同。它不是自转车轮的半径。混淆这两个距离,可能会得到一个看似合理、却对应错误装置的答案。质量 m 是被支撑的总质量,而 I 描述的是转动质量绕自转轴的转动惯量。一根很重的轮轴会增加重力力矩,却未必增加多少自转角动量。
考虑一个假设的课堂自行车轮演示,而不是对屏幕上这个转轮的测量。令 m = 2 kg、r = 0.10 m、I = 0.12 kg·m²。在 600 rpm 时,ω = 600 × 2π/60 = 62.83 rad/s。重力提供 1.962 N·m 的力矩,转子具有 7.54 kg·m²/s 的角动量。预测的稳态进动角速度为 0.260 rad/s,绕行一圈约需 24.2 s。把自转转速加倍到 1,200 rpm,得到 0.130 rad/s,绕行一圈需要 48.3 s。这些计算假设轮轴水平、进动稳定,且轴承损耗可以忽略。
对于陀螺,支撑点在质心下方,而不是水平轮轴的一端。重力力矩和角动量矢量描出的水平圆半径都含有倾角的正弦因子。在通常的高速陀螺近似中,这些因子相互抵消。这种抵消并不意味着每个慢速陀螺都遵循同一个简单公式:横向角动量变得重要,一般的稳定倾斜陀螺还会有其他项。自转为零时,除以 ω 没有定义。它既不预测无限快的绕圈运动,也不能替代完整的下落运动。
哈勃用不同的硬件测量和改变转动
轨道上的望远镜没有地面可以借力。为了转动天文台,电动机使内部的反作用轮加速。除了外部力矩的影响,反作用轮增加的角动量由航天器相反的角动量变化来平衡。使一个轮子保持恒定转速,并不会让望远镜不断转得更快。提供控制力矩的是轮子角动量的变化。这个区别把作为执行器的反作用轮与作为传感器的陀螺仪区分开来。
NASA 将哈勃的指向系统描述为传感器与执行器的组合。它的机械式角速度陀螺仪测量转动方向和角速度;转子以 19,200 rpm 自转。反作用轮组件实际改变望远镜的姿态。星敏感器和精细导星传感器提供角速度传感器单独无法提供的信息。计算机会综合这些测量,而不是把一个自由自转的轴当作完整的星空地图。
NASA 在 2024 年 6 月的公告中解释了计划转为单陀螺仪运行的方案,将其他传感器与剩下的陀螺仪配合使用。这是延长有效运行时间的方法,并不证明一个传感器突然能够独立测量每个转动分量。捕获目标需要更长时间,观测灵活性也会有所损失。公告描述的是特定日期的运行决策,而不是今天健康陀螺仪的数量。
反作用轮还有一个实际限制:持续的外部力矩会使轮速不断升高。哈勃利用与地球磁场相互作用的磁力矩器来管理这些角动量。守恒适用于包括外部相互作用在内的完整系统。单靠内部电动机无法消除孤立航天器的总角动量。本页装在万向支架中的转轮展示了方向保持,但并不模拟哈勃的反馈控制器或动量卸载。
光无需自转转子也能测量转动
光学陀螺仪让光沿闭合路径向相反方向传播。转动使两个传播时间产生差异,称为萨格纳克效应。对于真空中以普通转速转动的简单环路,Δt ≈ 4AΩ/c²,其中 A 是环路所围面积在垂直于转轴方向上的投影,c 是光速。这是在旋转装置中对反向传播路径的比较。它不要求局部观察者看到光在某一个方向上传播得更快。
环形激光器使两个方向的光成为激光谐振腔中的振荡。转动产生频率差,以拍频信号读出。光纤陀螺仪通常把外部光源分成两束,让它们沿线圈向两个方向传播,然后测量相对相位。缠绕许多圈可以增加累积响应,而不需要房间大小的环路。这些装置检测的是转动角速度;需要长期绝对朝向时,其输出仍然需要积分、校准和外部参考。
光学并不意味着没有误差。背向散射光可能使环形激光器中反向传播的模式耦合,并在接近零转速时引起闭锁。机械抖动是一种成熟的应对方法,因此,说每一种激光陀螺仪都没有运动部件,范围就太宽了。光纤系统有自身的温度误差和非互易性误差。所引用的综述区分了这些工程问题与基本的萨格纳克信号。这两种光学设计都不是本展品右侧振动硅结构所代表的装置。
行进的自行车为什么能保持直立
自转的前轮可以使倾斜与转向耦合,但它的角动量不能完整解释自行车的平衡。2011 年,Kooijman 及其同事报告了一辆不用通常的陀螺效应或正拖曳距也能自行保持平衡的自行车。反向自转的圆盘抵消了车轮的角动量,转向几何结构则产生了略微为负的拖曳距。当被推到足够快时,这辆实验自行车仍能从小幅侧向扰动中恢复。
这个结果并不能证明陀螺力矩在每辆自行车上都总是可以忽略。它证明的是,陀螺效应并非自行稳定的必要条件。质量分布以及倾斜如何引起转向也很重要。骑车人还会施加主动控制,通过转向和移动身体,让接触点回到整体质心下方。用手握住自转的车轮,展示的确实是真实力矩,但并没有单独分离出滚动自行车的全部机制。如果自行车的转向被限制而无法响应,那又是另一种实验。
在屏幕上进行的检验
关闭「从静止释放」时,用自转控制比较 3,000 rpm 与 6,000 rpm。既观察测得的进动角速度,也观察预测值。预期变化是从大约 2.22 rad/s 降到 1.11 rad/s,绕行一圈的时间增加,而不是减少。这里比较的是两个稳定的初始条件,并不是记录真实电动机加速同一个转轮的过程。
接着在 3,000 rpm 时启用「从静止释放」。轨迹应当显示出稳定启动时没有的点头运动。提高自转转速会减小下沉幅度,因为高速自转估算中的下沉幅度取决于角动量的平方反比。不要把某一个小环看成转子又自转了一圈:轨迹追踪的是轮轴末端,而不是转动轮缘上的涂色标记。
最后,把「转动 MEMS 陀螺仪」经过零调到相反方向。驱动振动仍然存在,而与转动有关的侧向响应会反向。转动底座与提高转子的自转转速不是同一种操作。放大的运动使相位和方向可见,并不反映硅结构位移的真实大小。在真实手机中,即使显示的振动看起来完全规则,对带偏置的角速度进行积分也仍然会漂移。
横划转轮的轮缘,或按下「拨动转轮」,自转转速每次最多增加 1,500 rpm。抓住轮轴末端并向下推:轮轴不会下落,而是更快地向侧面转动,紫色 F 箭头和红色 τ 箭头说明了原因。沿着绕行圆周向侧面推,轮轴就抬升;逆着圆周推,它就下沉。在轮轴末端挂上砝码并加长力臂:力矩增加 m·g·r,进动角速度 Ω = τ / (I·ω) 也相应加快。
打开「摩擦」,观察转轮逐渐停转。摩擦数值是模型值:自转以 14 秒的时间常数衰减,支点也会阻碍绕圈运动。随着自转减慢,进动加快,轮轴下垂,直到转轮靠在立柱上。在 MEMS 场景中,拖动转台使其转动,或在手机上按下「使用手机陀螺仪」:随后,手机测得的转动角速度就会驱动转台和科里奥利读数。
常见问题
陀螺仪为什么不会倒下?
它的重力仍然产生力矩,但力矩改变的是角动量,而不是设定轮轴方向。当轮轴方向上的角动量很大时,侧向力矩使轮轴向侧面转动,所以陀螺仪绕支点进动,而不是下落。取消自转,它会在大约 0.1 秒内落下。
什么是进动?
进动是自转物体的轴在力矩作用下缓慢转向的运动。对于支在支点上、轮轴水平的陀螺仪,进动角速度为 Ω = τ / (I·ω):重力力矩除以角动量。
陀螺仪为什么自转越慢,进动越快?
进动角速度等于力矩除以角动量。力矩保持不变,而角动量随自转减慢而减小,因此进动角速度增大。自转转速减半,进动角速度就加倍。
什么是章动?
章动是在进动之上叠加的轮轴点头运动。陀螺仪释放时,如果没有稳态进动所需的侧向速度,就会出现章动。自转越快,点头的幅度越小,频率越高。
陀螺仪向哪个方向进动?
轮轴沿力矩的方向移动。让右手手指沿自转方向弯曲,拇指就指向 L 的方向。重力产生的力矩沿水平方向,与轮轴垂直,L 的尖端就沿这个方向移动。反转自转方向,进动方向也会反转。
手机陀螺仪会自转吗?
不会。手机使用 MEMS 陀螺仪,其中一个微小的硅质量块来回振动。当手机转动时,科里奥利力把质量块向侧面推动几纳米,电容器测量这个位移。
陀螺仪和加速度计有什么区别?
加速度计测量直线方向的加速度,包括重力,因此能判断哪里是下方。陀螺仪测量设备转动的快慢。手机同时使用二者,再加上磁力计,因为它们各自可以弥补其他传感器的误差。
哈勃的陀螺仪就是使它转动的轮子吗?
不是。角速度陀螺仪测量转动;反作用轮通过改变航天器的角动量分布,使其转动。其他传感器提供指向参考,磁力矩器帮助管理累积的角动量。
自行车要自行保持平衡,是否必须有车轮的陀螺角动量?
不是。Kooijman 及其同事在 2011 年展示了抵消车轮陀螺效应后的自行稳定。陀螺耦合在普通自行车上仍可能起作用;这个实验证伪的是必要性,而不是每一种可能的贡献。
光学陀螺仪内部有自转转轮吗?
其传感原理不需要转子。环形激光陀螺仪和光纤陀螺仪利用反向光路中的萨格纳克效应。有些环形激光仪器通过机械抖动避免闭锁,因此整个仪器未必完全不动。
手机静止时,MEMS 陀螺仪为什么仍会漂移?
即使静止,测得的角速度也可能残留小偏置。对这个虚假的角速度进行积分,就会累积朝向误差。校准和其他传感器可以减小误差;仅有振动并不能确立绝对方向。
术语
- 角动量(L):自转运动中对应于动量的量。对于转轮,L = I·ω,方向沿轮轴。
- 转动惯量(I):物体绕某根轴加速自转的难易程度。远离轴的质量贡献最大。
- 力矩(τ):力产生的转动效应,τ = r × F。它以 dL/dt = τ 的速率改变角动量。
- 进动:自转物体的轴在力矩作用下缓慢转向。
- 章动:叠加在进动之上的轴的点头运动。
- 万向支架:由两根销轴支撑的圆环。嵌套的万向支架使内部部件可以取任意朝向。
- 科里奥利力:旋转参考系中运动质量块感受到的侧向推力,−2m(Ω × v)。
- 检测质量块:MEMS 传感器中被测量位移的小型运动质量块。
- MEMS:微机电系统,刻蚀在硅中的机器。
参考资料
Philip K. Allan,A History of the Ship's Compass,Naval History 36(6),U.S. Naval Institute,2022 年 12 月(页面对自动请求返回 403;Anschütz-Kaempfe 的陀螺罗经在 1906 年之后两年被德意志帝国海军采用;Sperry 的陀螺罗经在 1911 年被美国海军采用)。https://www.usni.org/magazines/naval-history-magazine/2022/december/history-ships-compass (核查于 2026 年 10 月 17 日)
The Franklin Institute,Case Files: Elmer A. Sperry (Gyroscopic Compass)(页面对自动请求返回 403;Anschütz-Kaempfe 的陀螺罗经在 1908 年通过试验;Sperry 自 1911 年起的工作)。https://fi.edu/en/science-and-education/collection/case-files/elmer-sperry-gyroscopic-compass (核查于 2026 年 10 月 17 日)
Institute of Navigation Museum,The Machine of Bohnenberger。https://www.ion.org/museum/Machine-of-Bohnenberger.cfm (核查于 2026 年 10 月 16 日)
Kenyon College,Early Apparatus,Bohnenberger's Apparatus。https://physics.kenyon.edu/EarlyApparatus/Mechanics/Bohnenbergers_Apparatus/Bohnenbergers_Apparatus.html (核查于 2026 年 10 月 16 日)
American Physical Society,April Meeting 2012,On the Late Invention of the Gyroscope。https://meetings-archive.aps.org/apr/2012/j15/1 (核查于 2026 年 10 月 16 日)
J. Sommeria,Foucault and the rotation of the Earth,Comptes Rendus Physique 18 (2017)。https://comptes-rendus.academie-sciences.fr/physique/articles/10.1016/j.crhy.2017.11.003/ (核查于 2026 年 10 月 16 日)
Georgia State University HyperPhysics,Precession of Spinning Top。http://hyperphysics.phy-astr.gsu.edu/hbase/top.html (核查于 2026 年 10 月 16 日)
Georgia State University HyperPhysics,Gyroscope。http://hyperphysics.phy-astr.gsu.edu/hbase/gyr.html (核查于 2026 年 10 月 16 日)
J. Geen 和 D. Krakauer,New iMEMS Angular-Rate-Sensing Gyroscope,Analog Dialogue 37-03 (2003),副本位于 Carnegie Mellon University。https://www.cs.cmu.edu/~sensing-sensors/readings/vibrational_gyro-coriolis.pdf (核查于 2026 年 10 月 16 日)
A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments,Sensors (2022),PubMed Central。https://pmc.ncbi.nlm.nih.gov/articles/PMC9571586 (核查于 2026 年 10 月 16 日)
本页计算:τ = M·g·d,L = I·ω,Ω = τ / L,其中 M = 0.40 kg,d = 0.08 m,I = 4.5 × 10⁻⁴ kg·m²,I₁ = 2.81 × 10⁻³ kg·m²(模型值)。
NASA,Hubble Pointing Control System(角速度陀螺仪、反作用轮和磁力矩器)。https://science.nasa.gov/mission/hubble/observatory/design/pointing-control/
NASA,NASA to Change How It Points Hubble Space Telescope(2024 年 6 月的决策)。https://science.nasa.gov/missions/hubble/nasa-to-change-how-it-points-hubble-space-telescope/
Cornell University,Researchers explain why bicycles balance themselves(Kooijman 等,Science,2011)。https://news.cornell.edu/stories/2011/04/researchers-explain-why-bicycles-balance-themselves
Choi 等,Sagnac Effect Compensations and Locked States in a Ring Laser Gyroscope,Sensors (2023)。https://pmc.ncbi.nlm.nih.gov/articles/PMC9920103/
Rotation Active Sensors Based on Ultrafast Fibre Lasers,Sensors (2021)。https://pmc.ncbi.nlm.nih.gov/articles/PMC8159120/
解说文章与模拟采用 CC BY-NC-SA 4.0 许可,另有说明的除外。
更多展品
其他行星和卫星:你的重量与跳高
地球上 50 cm 的跳跃,在月球上变成 3 m,在谷神星上变成 18 m,在小行星贝努上则一去不返。
飞机机翼是怎样产生升力的
机翼上表面的空气先到达后缘,不会等下面的空气。
台球角度:瞄准、旋转与钻石系统分步体验
两个等大的球无旋转相碰时会以直角分开;中心击球后,球先滑过 v²/μg 的 12/49,才开始滚动。
滑轮与液压千斤顶模拟器:提起木箱和汽车
只要愿意让木箱每上升一米就拉动六米绳,就能以 82 N 的拉力提起 50 kg 木箱。
过山车原理:环形轨道、落差与失重感
一列火车以 3 m/s 的速度缓缓爬过 42 m 高的提升坡,到坡底时已达 99 km/h,推动它的只有重力。
电梯:交互模拟器,对重与制动器
满载乘客的电梯轿厢重将近 2 吨,可电动机实际要提起的只有其中四分之一左右,因为钢丝绳另一端挂着对重。