FIG. 46Como funciona
Giroscópio: gire a roda e observe a precessão
Uma roda a 3000 rpm pode apoiar só uma ponta do eixo numa coluna, sem apoio na outra, e dar uma volta ao redor dela a cada 2,8 segundos.
Este dispositivo não consegue mostrar o modelo 3D. Abaixo, você pode ler as etapas do guia em texto.
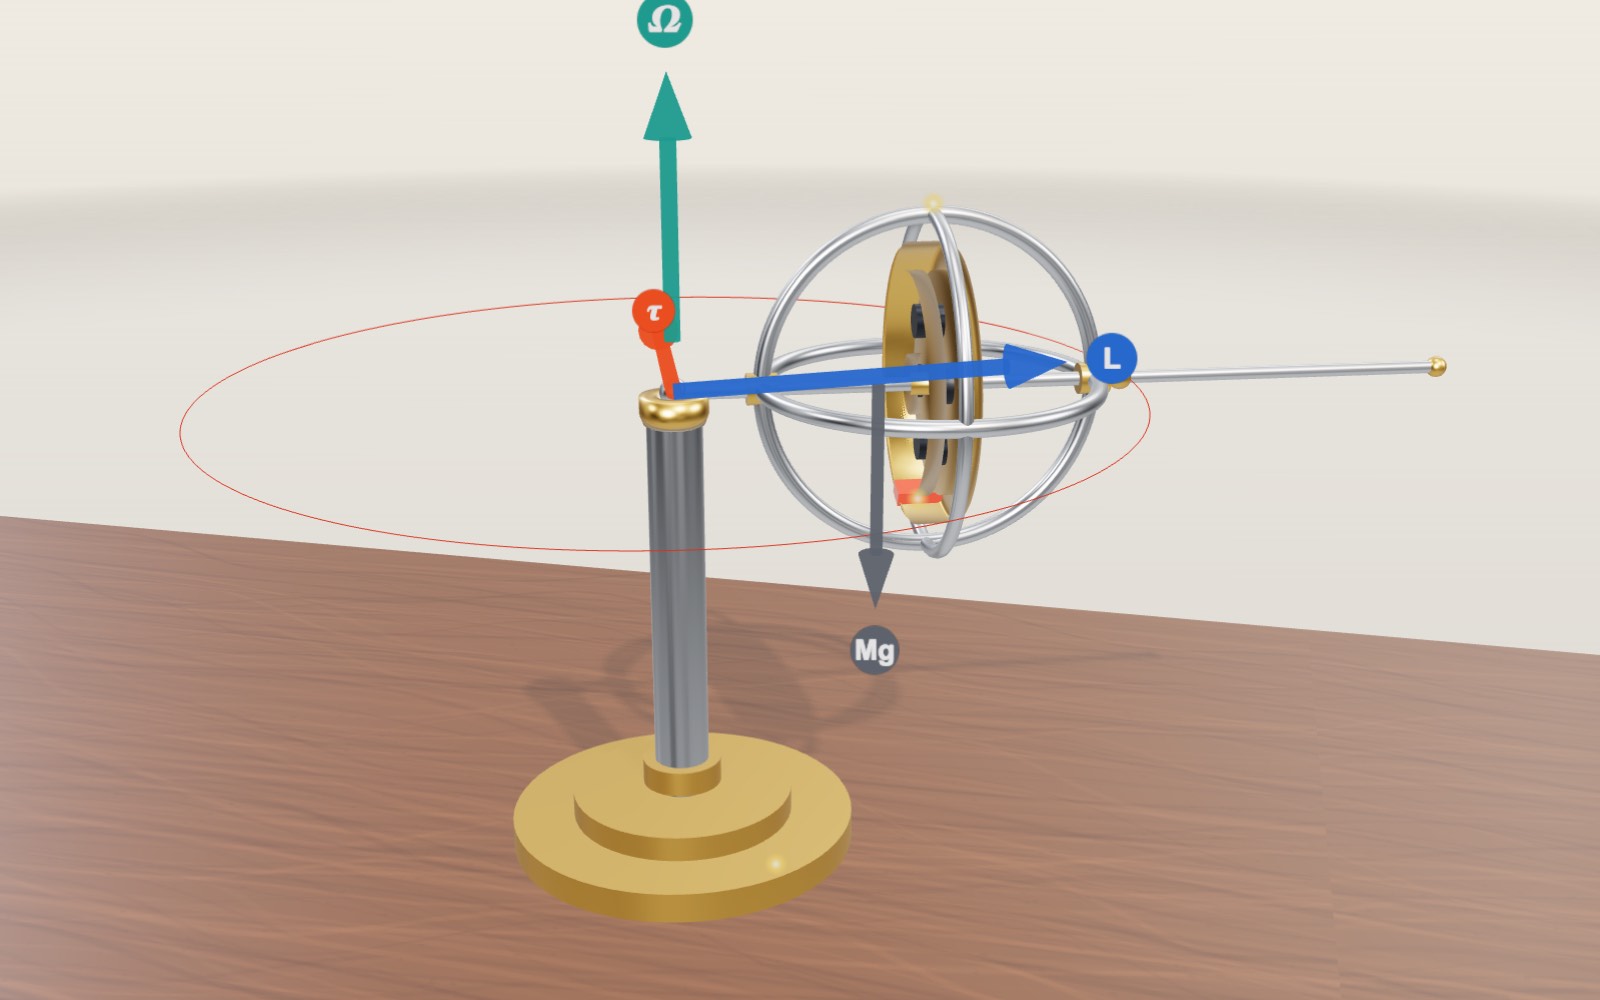
1 / 10 Uma roda que não caiA roda de latão gira a 3000 rpm, com só uma ponta do eixo apoiada. Em vez de cair, circula lentamente pela coluna: a precessão. Na tela, a roda gira 50 vezes mais devagar que no cálculo.
Arraste para girar. Use a rolagem ou o gesto de pinça para ampliar.
O que o modelo mostra
Neste simulador de giroscópio, você gira a roda, pendura um peso no eixo e observa a precessão em vez da queda. Um giroscópio em rotação se mantém no alto porque o torque da gravidade desvia o momento angular para o lado, fazendo o eixo precessar em volta do pivô. A gravidade não desapareceu e a roda não ficou sem peso. Sem rotação, a mesma roda cai.
Segure uma roda de bicicleta por uma ponta do eixo e solte: ela despenca. Gire-a com força antes e acontece algo estranho: a roda fica no alto e a ponta livre do eixo começa a se deslocar devagar, descrevendo um círculo. Um giroscópio de brinquedo equilibrado na ponta de uma torre faz o mesmo. Esta página reproduz essa experiência em 3D e calcula por que isso acontece. Depois mostra outros dois lugares onde a mesma física aparece: uma roda mantida em três cardãs e o giroscópio vibrante de silício que há dentro de um celular.
No meio da bancada há uma roda de latão de 110 mm de diâmetro, montada numa armação de aço com três anéis. Uma haste curta com uma esfera na ponta sai de um lado da armação, e a esfera repousa num pequeno copo no alto de uma coluna. Nada sustenta a outra ponta. A roda começa a 3000 rpm, e a armação inteira dá uma volta em torno da coluna a cada 2,8 segundos, aproximadamente. Esse lento giro lateral se chama precessão.
O painel no canto mostra a rotação, o momento angular L, o torque do peso, a taxa de precessão que a fórmula dos livros prevê e a taxa que o modelo realmente mede no próprio movimento. A curva abaixo deles relaciona a taxa de precessão com a rotação. As setas da cena são os vetores por trás do movimento: azul para o momento angular, vermelho para o torque, cinza para o peso e verde para a própria precessão.
À esquerda da bancada fica uma roda mantida em três cardãs sobre um garfo. Você pode girar o garfo com um controle deslizante, e o modelo também o balança como faria uma mão. À direita, um giroscópio MEMS ampliado fica sobre o pequeno chip que ele representa, numa plataforma giratória que você pode virar.
Por que a roda gira de lado em vez de cair
Comece com a roda sem girar. Seu peso, Mg, puxa para baixo no centro de massa, a 80 mm do pivô. Uma força que age a certa distância de um pivô é um torque, e este tenta torcer o eixo para baixo em torno de uma linha horizontal que passa pelo pivô. Sem rotação, o resultado é o esperado. A roda é um pêndulo e cai. Leve o controle de rotação a zero e o modelo faz exatamente isso: o eixo baixa 52° em cerca de 0,13 segundo e a roda termina apoiada na coluna.
Agora dê rotação à roda. Uma roda girando tem momento angular, uma grandeza com intensidade e direção. A intensidade é I·ω, o momento de inércia da roda em torno do eixo vezes a taxa de rotação, e a direção é a do eixo. A regra que liga o torque ao momento angular é curta:
dL/dt = τ
O torque não define a direção do eixo. Ele define com que rapidez o momento angular muda e em que direção. Aqui o torque é horizontal e perpendicular ao eixo. Assim, num instante curto, a variação de L é um pequeno passo horizontal para o lado, e a ponta da seta de L se move para o lado, não para baixo. O eixo vai junto. Um instante depois, o eixo aponta um pouco mais adiante, o torque girou com ele e o passo seguinte é de novo lateral. A ponta de L continua se movendo num círculo, e a roda também.
Esta é a parte que parece errada, porque uma vida inteira soltando coisas diz que o peso faz as coisas caírem. E, de certo modo, ele ainda faz. O peso continua mudando o momento angular a uma taxa constante. Quando a roda já tem um grande momento angular ao longo do eixo, uma mudança lateral constante gira esse momento angular em vez de derrubá-lo.
Os números calculados
O modelo usa estes valores (eles descrevem um giroscópio de mesa deste tamanho, não um produto específico):
- massa total M = 0,40 kg, centro de massa a d = 0,08 m do pivô
- momento de inércia em torno do eixo I = 4,5 × 10⁻⁴ kg·m²
- momento de inércia em torno de uma linha horizontal pelo pivô I₁ = 2,81 × 10⁻³ kg·m²
O torque do peso com o eixo na horizontal é
τ = M·g·d = 0,40 × 9,81 × 0,08 = 0,314 N·m
A 3000 rpm, a rotação é 3000 × 2π / 60 = 314,2 rad/s, e portanto o momento angular é
L = I·ω = 4,5 × 10⁻⁴ × 314,2 = 0,141 kg·m²/s
Num tempo dt, a ponta de L se desloca para o lado por τ·dt. Divida pelo comprimento de L e você obtém o ângulo que o eixo percorre, de modo que a taxa de precessão é
Ω = τ / (I·ω) = 0,314 / 0,141 = 2,22 rad/s
Isso dá 127° por segundo, e uma volta em torno da coluna leva 2π / 2,22 = 2,83 segundos. Dobre a rotação para 6000 rpm e L dobra para 0,283, então Ω cai pela metade, para 1,11 rad/s, e uma volta leva 5,66 segundos. A 1500 rpm são 4,44 rad/s, uma volta a cada 1,41 segundo. Quanto mais devagar a roda gira, mais rápido ela precessa. É por isso que um giroscópio de brinquedo acelera o seu circular à medida que perde rotação, até que o circular vira uma oscilação e ele cai.
O modelo não usa essa fórmula para mover a roda. Ele integra as equações de movimento completas de um corpo rígido com um ponto fixo: dL/dt = τ para o momento angular e da/dt = ω × a para a direção a do eixo, com a velocidade angular ω calculada a partir de L e dos dois momentos de inércia. A integração usa Runge-Kutta de quarta ordem em passos de meio milissegundo. Depois ele mede com que rapidez o eixo realmente dá a volta. Começando a 2000 rpm com a velocidade lateral correspondente, a precessão integrada é 3,331 rad/s. A 4000 rpm, é 1,665 rad/s. A razão é 2,000, que é a proporção inversa prometida pela fórmula. Para um eixo exatamente na horizontal, a fórmula é exata e não precisa de aproximação de rotação rápida, e o integrador concorda com ela até a terceira casa decimal.
Nutação: a oscilação ao soltar
A precessão em taxa constante exige que a roda já esteja se movendo para o lado na velocidade certa. A fórmula acima descreve esse regime estacionário. Se você segura a armação parada e simplesmente solta, a roda começa sem nenhum movimento lateral, e a gravidade precisa fornecê-lo. Por um instante o eixo realmente começa a cair. Ao cair, o torque cria movimento lateral, que por sua vez ergue o eixo de novo. O eixo passa do ponto, para, baixa outra vez e continua oscilando enquanto precessa. Essa oscilação se chama nutação.
Ative "Soltar do repouso (nutação)" e o modelo solta a roda dessa maneira. A linha vermelha traça a ponta do eixo. Em vez de um círculo suave, ela desenha uma fileira de laços com cúspides agudas no alto, os pontos em que o eixo para por um instante antes de baixar de novo.
Para uma roda rápida, há duas estimativas úteis. O eixo baixa cerca de 2·I₁·τ / L² radianos e oscila cerca de L / (2π·I₁) vezes por segundo. A 3000 rpm, elas dão uma queda de 5,1° e 8,0 oscilações por segundo; o movimento integrado dá 5,0° e 8,05. A 1500 rpm, a roda já não é "rápida" nesse sentido, e as estimativas se afastam: 20° e 4,0 por segundo previstos, 18,5° e 4,3 por segundo na integração. Gire a roda a 6000 rpm e a queda diminui para 1,3°, um tremor que você mal notaria. Como a queda cresce com 1/L², um giroscópio bem girado quase não oscila.
Solta do repouso, a precessão média da roda é um pouco mais lenta que a taxa estacionária: 4,20 rad/s em vez de 4,44 a 1500 rpm. Abaixo de algumas centenas de rpm, a queda é tão grande que a roda bate na coluna antes de conseguir se recuperar. Num giroscópio real, o atrito no pivô amortece a oscilação em poucos segundos e deixa só a precessão suave. O modelo não tem atrito, então continua oscilando até você mudar alguma coisa.
Uma roda em três cardãs mantém a direção
Um cardã é um anel que pode girar sobre dois pinos. Coloque um anel dentro de outro, com cada par de pinos em ângulo reto com o anterior, e o anel mais interno pode assumir qualquer orientação sem que seus mancais o torçam. A exposição à esquerda tem três deles. O cardã externo gira em pinos verticais no garfo, o intermediário em pinos horizontais no anel externo, e o interno em pinos no anel intermediário. O anel interno carrega a roda em rotação.
Mova o controle "Girar o suporte dos cardãs" e o garfo gira, enquanto o modelo também o balança na junta esférica. Os anéis se movem para absorver o movimento e o eixo da roda continua apontando na mesma direção, ao longo da tênue linha azul. A razão é a mesma regra de antes. Com pivôs perfeitos, nenhum torque chega à roda, e sem torque dL/dt = 0, de modo que L, e o eixo com ele, permanece fixo no espaço.
A rigor, até uma roda que não gira ficaria no lugar se os mancais fossem perfeitos, porque nada a giraria. A rotação importa porque os mancais reais não são perfeitos. Um pequeno torque de atrito τ_f faz uma roda em rotação derivar apenas τ_f / L, e um rotor rápido e pesado tem um L grande. Foi isso que tornou os giroscópios úteis para a navegação: um eixo que mantém sua direção enquanto o navio, o avião ou o foguete gira ao seu redor. Nesta parte da exposição, o modelo resolve os ângulos dos anéis que mantêm fixa a orientação da roda; ele não integra a dinâmica dos anéis.
Como funciona o giroscópio do celular
Um celular não tem roda girando. Seu giroscópio é um dispositivo MEMS, um sistema microeletromecânico: poucos milímetros de silício com partes gravadas que podem se mover alguns micrômetros. Em vez de algo girando, uma pequena massa de prova é conduzida para a frente e para trás numa só direção, numa frequência de ressonância constante, tipicamente dezenas de quilohertz. O chip mede com que rapidez está sendo girado, não para onde aponta.
A física por trás disso é a força de Coriolis. Visto de um referencial em rotação, uma massa que se move com velocidade v é empurrada para o lado por uma força −2m(Ω × v), perpendicular ao seu movimento. Se o chip não gira, a massa de prova vai e volta em linha reta. Se o chip gira a uma taxa Ω em torno do eixo perpendicular ao chip, a massa é empurrada para um lado enquanto se move num sentido e para o outro lado na volta. A massa fica suspensa num quadro por molas que a deixam se mover apenas na direção transversal à de acionamento. O quadro tem fileiras de dedos intercalados com dedos fixos, e eles formam capacitores. Quando o quadro se desloca, os espaços mudam e a capacitância também, e o circuito a converte em uma taxa.
Mova o controle "Girar o giroscópio MEMS" e a plataforma giratória leva o chip e o modelo ampliado em volta. A seta azul é a velocidade de acionamento e a vermelha é a força de Coriolis, oscilando de um lado para o outro em sincronia com ela. O segundo painel dá os números de um caso típico (uma ilustração, não uma ficha técnica). Com uma amplitude de acionamento de 10 µm a 20 kHz, a massa atinge 1,26 m/s. A 100° por segundo, mais ou menos a taxa com que você gira um celular para olhá-lo, a aceleração de Coriolis é 2 × 1,745 × 1,26 = 4,4 m/s², quase metade de g. Se as molas de detecção estiverem ajustadas a 22 kHz, isso desloca o quadro em cerca de 1,3 nanômetro. Os movimentos no modelo são ampliados milhões de vezes.
A estrutura mostrada aqui é simplificada a partir de descrições publicadas, como o relato da Analog Devices sobre seus giroscópios de massa ressonante. Muitos chips reais usam duas ou quatro massas que se movem em sentidos opostos, de modo que a aceleração comum e a vibração se cancelam enquanto o sinal de rotação se soma. Os celulares trazem giroscópios de três eixos, que detectam giros em torno de todos os três eixos.
Roda girando e massa vibrando
| Giroscópio de roda | Giroscópio MEMS | |
|---|---|---|
| Parte móvel | Rotor girando a milhares de rpm | Massa de silício vibrando a dezenas de kHz |
| O que fornece | Uma direção que se mantém fixa | Uma taxa de giro |
| Física usada | Momento angular, dL/dt = τ | Força de Coriolis, −2m(Ω × v) |
| Tamanho | Do tamanho de uma mão ao de um navio | Poucos milímetros |
| Principal fraqueza | Atrito nos mancais, desgaste, tempo para atingir a rotação | Pequenos erros na taxa se acumulam |
A última linha importa para os celulares. Para saber para onde o celular está voltado, o software soma a taxa ao longo do tempo. Um erro de apenas 0,01° por segundo vira 0,6° depois de um minuto e 36° depois de uma hora. É por isso que os celulares combinam o giroscópio com o acelerômetro, que sabe onde fica o "para baixo", e com o magnetômetro, que sabe mais ou menos onde fica o norte.
O que o modelo deixa de fora
- Sem atrito. No modelo, a roda mantém a rotação do controle para sempre e a nutação nunca se extingue. Um giroscópio de brinquedo real desacelera, precessa cada vez mais rápido, oscila e cai em um ou dois minutos.
- A roda e a armação são tratadas como um único corpo rígido simétrico em torno do eixo, com os momentos de inércia listados acima. Os anéis da armação não recebem massa própria.
- Quando você muda a rotação, o modelo a muda instantaneamente, como se um motor dentro da armação tivesse feito isso. Com "Soltar do repouso (nutação)" desligado, ele também dá à roda exatamente a velocidade lateral da precessão estacionária.
- Quando a rotação é zero ou baixa demais, a roda para onde seu aro encostaria na coluna, 52° abaixo da horizontal, e depois o modelo a levanta de volta como se fosse com a mão.
- A orientação da roda nos cardãs é mantida fixa resolvendo os ângulos dos anéis. O movimento do MEMS é a resposta estacionária de uma mola e uma massa acionadas, desenhada com ampliação enorme e desacelerada de 20 kHz para cerca de um ciclo por segundo.
De onde veio o giroscópio
Piões são antigos, mas o instrumento tem um ponto de partida registrado. Em 1817, Johann Bohnenberger, professor em Tübingen, descreveu uma esfera pesada em rotação mantida em cardãs, que ele chamou simplesmente de "a Máquina". Ela era usada em aulas para mostrar como um corpo em rotação conserva seu eixo e para ilustrar a precessão do próprio eixo da Terra. Em 1832, o americano Walter R. Johnson construiu um aparelho semelhante, com um disco no lugar da esfera.
Em fevereiro de 1851, Léon Foucault mostrou a rotação da Terra com seu pêndulo, em Paris. Em 1852, ele deu seguimento com um rotor em rotação feito com cuidado, montado em cardãs, destinado a mostrar a rotação de forma mais direta, e no artigo que o descreve propôs o nome giroscópio, das palavras gregas para rotação e para olhar. Seu rotor podia ser mantido girando por apenas 8 a 10 minutos antes que o atrito o freasse, tempo suficiente para ver o lento giro aparente causado pela rotação da Terra.
Os motores elétricos depois tornaram possível manter um rotor girando indefinidamente. Na Alemanha, Hermann Anschütz-Kaempfe construiu uma girobússola funcional que passou nos testes em 1908 e entrou em uso na marinha alemã, e a girobússola de Elmer Sperry foi adotada pela Marinha dos Estados Unidos em 1911. Em 2003, a Analog Devices descreveu o ADXRS150 e o ADXRS300 como os primeiros giroscópios de taxa microusinados em superfície disponíveis comercialmente, com eletrônica integrada, e os giroscópios MEMS hoje são padrão nos celulares.
Um cálculo de roda de bicicleta e seus limites
Na equação Ω = mgr/(Iω), r é a distância do apoio ao centro de massa; é a mesma distância chamada d acima. Não é o raio da roda em rotação. Confundir essas distâncias pode dar uma resposta com aparência plausível para o aparelho errado. A massa m é a massa total sustentada, enquanto I descreve a massa em rotação em torno de seu eixo de rotação. Um eixo pesado contribui para o torque gravitacional sem necessariamente contribuir muito para o momento angular de rotação.
Considere uma demonstração hipotética de sala de aula com roda de bicicleta, não uma medida da roda desta tela. Seja m = 2 kg, r = 0,10 m e I = 0,12 kg·m². A 600 rpm, ω = 600 × 2π/60 = 62,83 rad/s. O peso fornece 1,962 N·m de torque e o rotor tem 7,54 kg·m²/s de momento angular. A precessão estacionária prevista é 0,260 rad/s, o que dá uma volta em cerca de 24,2 s. Dobrar a rotação para 1200 rpm dá 0,130 rad/s e uma volta de 48,3 s. Esses cálculos supõem um eixo horizontal e precessão estacionária, com perdas desprezíveis nos mancais.
Num pião, o apoio fica abaixo do centro de massa, e não na ponta de um eixo horizontal. Tanto o torque gravitacional quanto o raio horizontal traçado pelo vetor de momento angular contêm o seno do ângulo de inclinação. Esses fatores se cancelam na aproximação usual de pião rápido. Esse cancelamento não significa que todo pião lento obedeça à mesma fórmula simples: o momento angular transversal passa a ser importante, e um pião inclinado em regime estacionário geral tem termos adicionais. Com rotação zero, a divisão por ω é indefinida. Ela não prevê um circular infinitamente rápido nem substitui o movimento completo de queda.
Hubble mede e muda a rotação com aparelhos diferentes
Um telescópio em órbita não tem chão em que se apoiar. Para girar o observatório, um motor acelera uma roda de reação dentro dele. O momento angular ganho pela roda é compensado por uma mudança oposta na espaçonave, descontados os torques externos. Manter uma roda numa velocidade constante não faz o telescópio girar continuamente mais rápido. É a variação do momento da roda que fornece o torque de controle. Essa distinção separa uma roda de reação, que é um atuador, de um giroscópio usado como sensor.
A NASA descreve o sistema de apontamento do Hubble como uma combinação de sensores e atuadores. Seus giroscópios mecânicos de taxa medem a direção e a taxa de giro; seus rotores giram a 19.200 rpm. Os conjuntos de rodas de reação mudam fisicamente a atitude do telescópio. Os rastreadores de estrelas e os sensores de guiagem fina fornecem informações que um sensor de taxa não consegue fornecer sozinho. O computador combina essas medições, em vez de tratar um eixo girando livremente como um mapa celeste completo.
No anúncio de junho de 2024, a NASA explicou a transição planejada para a operação com um só giroscópio, usando outros sensores junto com o giroscópio restante. Foi uma forma de estender as operações úteis, não uma prova de que um único sensor passou a medir de repente todas as componentes da rotação de maneira independente. Adquirir um alvo leva mais tempo e perde-se alguma flexibilidade de observação. O anúncio descreve uma decisão operacional datada, não uma contagem dos giroscópios saudáveis hoje.
As rodas de reação também têm um limite prático: torques externos persistentes podem acumular velocidade nas rodas. O Hubble usa atuadores magnéticos que interagem com o campo magnético da Terra para gerenciar esse momento. A conservação vale para o sistema completo, incluindo a interação externa. Um motor interno sozinho não consegue apagar o momento angular total de uma espaçonave isolada. A roda em cardãs desta página demonstra a manutenção da direção, mas não simula o controlador de realimentação do Hubble nem a sua descarga de momento.
Medir rotação com luz, sem rotor girando
Um giroscópio óptico envia luz em sentidos opostos por um caminho fechado. A rotação produz uma diferença entre os tempos de percurso, chamada efeito Sagnac. Para uma volta simples no vácuo, em velocidades de rotação comuns, Δt ≈ 4AΩ/c², onde A é a área envolvida projetada perpendicularmente ao eixo de rotação e c é a velocidade da luz. Trata-se de uma comparação entre caminhos que se propagam em sentidos opostos num aparelho em rotação. Não é preciso que a luz viaje mais rápido num dos sentidos segundo um observador local.
Um laser em anel faz dos dois sentidos oscilações de uma cavidade laser. A rotação produz uma diferença de frequência, lida como um sinal de batimento. Um giroscópio de fibra óptica geralmente divide uma fonte de luz externa em feixes que percorrem uma bobina nos dois sentidos e depois mede sua fase relativa. Enrolar muitas voltas aumenta a resposta acumulada sem exigir uma volta do tamanho de uma sala. Esses dispositivos medem a taxa de rotação; sua saída ainda precisa de integração, calibração e uma referência externa quando se quer orientação absoluta de longo prazo.
Óptico não significa livre de erros. A luz retroespalhada pode acoplar os modos opostos de um laser em anel e causar travamento perto de rotação zero. A oscilação mecânica forçada é uma resposta consagrada, de modo que dizer que todo giroscópio a laser não tem partes móveis é amplo demais. Os sistemas de fibra têm seus próprios erros de temperatura e de não reciprocidade. As revisões citadas distinguem esses problemas de engenharia do sinal Sagnac subjacente. Nenhum dos dois projetos ópticos é representado pela estrutura vibrante de silício à direita desta exposição.
Por que uma bicicleta em movimento fica em pé
Uma roda dianteira em rotação pode acoplar a inclinação à direção, mas seu momento angular não é uma explicação completa do equilíbrio da bicicleta. Em 2011, Kooijman e colegas relataram uma bicicleta que conseguia se equilibrar sozinha sem o efeito giroscópico habitual e sem avanço positivo. Discos contrarrotativos cancelavam os momentos angulares das rodas, e a geometria da direção dava um avanço ligeiramente negativo. Quando empurrada com velocidade suficiente, a máquina experimental ainda conseguia se recuperar de uma pequena perturbação lateral.
O resultado não estabelece que o torque giroscópico seja sempre desprezível em toda bicicleta. Ele estabelece que não é necessário para a autoestabilidade. A distribuição de massa e a maneira como a inclinação produz esterçamento também importam. O ciclista acrescenta controle ativo, movendo a direção e o corpo para que os pontos de contato voltem para baixo do centro de massa combinado. Segurar uma roda em rotação nas mãos demonstra um torque real, mas não isola todos os mecanismos de uma bicicleta rolando. Uma bicicleta restringida de modo que a direção não possa responder é, mais uma vez, outro experimento.
Verificações na tela
Use o controle de rotação para comparar 3000 rpm com 6000 rpm, com "Soltar do repouso (nutação)" desligado. Observe a precessão medida e também o valor previsto. A mudança esperada vai de cerca de 2,22 rad/s para 1,11 rad/s, com o tempo de volta aumentando, e não diminuindo. Isso compara duas condições iniciais estacionárias; não é o registro de um motor real acelerando a mesma roda.
Depois ative "Soltar do repouso (nutação)" a 3000 rpm. O rastro deve mostrar a oscilação que estava ausente na partida estacionária. Aumentar a rotação reduz a queda, porque sua estimativa de rotação rápida depende do inverso do quadrado do momento angular. Não leia cada laço como uma segunda volta do rotor: o rastro acompanha a ponta do eixo, não uma marca pintada no aro em rotação.
Por fim, mude "Girar o giroscópio MEMS" passando por zero até o sentido oposto. A vibração de acionamento continua, enquanto a resposta lateral que depende da rotação se inverte. Girar um suporte não é a mesma operação que aumentar a rotação de um rotor. O movimento ampliado torna visíveis a fase e o sentido, não o tamanho verdadeiro de um deslocamento no silício. Num celular real, integrar uma taxa com viés continua derivando, mesmo quando a vibração exibida parece perfeitamente regular.
Deslize o dedo pelo aro da roda ou pressione "Impulsionar a roda", e a rotação sobe até 1500 rpm de cada vez. Segure a ponta do eixo e empurre para baixo: em vez de cair, o eixo se desloca para o lado mais depressa, e a seta roxa F e a seta vermelha τ mostram por quê. Empurre-o para o lado, ao longo do círculo, e o eixo sobe; empurre-o contra o círculo e ele baixa. Pendure um peso na ponta do eixo e alongue o braço: o torque cresce por m·g·r e a precessão Ω = τ / (I·ω) se acelera na mesma medida.
Ligue "Atrito" para ver a roda perder rotação. Os valores de atrito são valores do modelo: a rotação decai com uma constante de tempo de 14 segundos e o pivô resiste ao circular. À medida que a rotação cai, a precessão se acelera e o eixo desce até a roda se apoiar na coluna. Na cena do MEMS, arraste a plataforma giratória ou, num celular, pressione "Usar o giroscópio do celular": a taxa de giro que o seu celular mede passa então a comandar a plataforma e o painel de Coriolis.
Perguntas
Por que um giroscópio não cai?
O peso ainda produz um torque, mas o torque muda o momento angular em vez de definir a direção do eixo. Com um grande momento angular ao longo do eixo, um torque lateral faz o eixo girar para o lado, de modo que o giroscópio precessa em torno do pivô em vez de cair. Tire a rotação e ele cai em cerca de 0,1 segundo.
O que é precessão?
Precessão é o lento giro do eixo de um objeto em rotação causado por um torque. Para um giroscópio apoiado num pivô com o eixo na horizontal, a taxa é Ω = τ / (I·ω): o torque do peso dividido pelo momento angular.
Por que um giroscópio precessa mais rápido ao desacelerar?
A taxa de precessão é o torque dividido pelo momento angular. O torque continua o mesmo, enquanto o momento angular diminui à medida que a rotação diminui, de modo que a taxa aumenta. Reduza a rotação à metade e a precessão dobra.
O que é nutação?
Nutação é uma oscilação do eixo, como um aceno, sobreposta à precessão. Ela aparece quando o giroscópio é solto sem a velocidade lateral de que a precessão estacionária precisa. Quanto mais rápida a rotação, menor e mais rápida é a oscilação.
Para que lado um giroscópio precessa?
O eixo se move no sentido do torque. Curve os dedos da mão direita em volta da rotação e o polegar indica o sentido de L. O torque do peso é horizontal e perpendicular ao eixo, e a ponta de L se move nesse sentido. Inverta a rotação e a precessão se inverte.
O giroscópio de um celular gira?
Não. Um celular usa um giroscópio MEMS, no qual uma minúscula massa de silício vibra para a frente e para trás. Quando o celular gira, a força de Coriolis empurra a massa para o lado por alguns nanômetros, e capacitores medem o deslocamento.
Qual é a diferença entre um giroscópio e um acelerômetro?
Um acelerômetro mede a aceleração em linha reta, incluindo a gravidade, e por isso consegue dizer onde fica o "para baixo". Um giroscópio mede com que rapidez o aparelho gira. Os celulares usam os dois e ainda acrescentam um magnetômetro, porque cada um cobre os erros do outro.
Os giroscópios do Hubble são as rodas que o fazem girar?
Não. Os giroscópios de taxa medem a rotação; as rodas de reação mudam a distribuição do momento angular da espaçonave para fazê-la girar. Outros sensores fornecem referências de apontamento, e atuadores magnéticos ajudam a gerenciar o momento acumulado.
Uma bicicleta precisa de momento angular giroscópico das rodas para se equilibrar sozinha?
Não. Kooijman e colegas demonstraram a autoestabilidade com os efeitos giroscópicos das rodas cancelados em 2011. O acoplamento giroscópico ainda pode contribuir em bicicletas comuns; o experimento refuta a necessidade, não toda contribuição possível.
Um giroscópio óptico tem uma roda girando?
Nenhum rotor é necessário para o princípio de detecção. Os giroscópios a laser em anel e de fibra óptica usam o efeito Sagnac em caminhos de luz opostos. Alguns instrumentos a laser em anel oscilam mecanicamente para evitar o travamento, de modo que o instrumento inteiro não precisa ficar imóvel.
Por que um giroscópio MEMS ainda deriva com o celular parado?
Um pequeno viés pode permanecer na taxa medida mesmo em repouso. Integrar essa taxa falsa acumula um erro de orientação. A calibração e outros sensores o reduzem; a vibração sozinha não estabelece uma direção absoluta.
Termos
- Momento angular (L): o equivalente rotacional do momento linear. Para uma roda, L = I·ω, apontando ao longo do eixo.
- Momento de inércia (I): o quanto é difícil acelerar a rotação de um corpo em torno de um eixo. A massa longe do eixo é a que mais conta.
- Torque (τ): o efeito de giro de uma força, τ = r × F. Ele muda o momento angular à taxa dL/dt = τ.
- Precessão: o lento giro do eixo de um corpo em rotação sob um torque.
- Nutação: uma oscilação do eixo, como um aceno, sobreposta à precessão.
- Cardã: um anel sobre dois pinos. Cardãs encaixados deixam a parte interna assumir qualquer orientação.
- Força de Coriolis: o empurrão lateral que uma massa em movimento sente num referencial em rotação, −2m(Ω × v).
- Massa de prova: a pequena massa móvel de um sensor MEMS, cujo deslocamento é medido.
- MEMS: sistemas microeletromecânicos, máquinas gravadas no silício.
Fontes
Philip K. Allan, A History of the Ship's Compass, Naval History 36(6), U.S. Naval Institute, December 2022 (page answers automated requests with 403; Anschütz-Kaempfe's gyrocompass adopted by the Imperial German Navy two years after 1906; Sperry's adopted by the U.S. Navy in 1911). https://www.usni.org/magazines/naval-history-magazine/2022/december/history-ships-compass (checked 17 October 2026)
The Franklin Institute, Case Files: Elmer A. Sperry (Gyroscopic Compass) (page answers automated requests with 403; Anschütz-Kaempfe's gyrocompass passed its tests in 1908; Sperry's work from 1911). https://fi.edu/en/science-and-education/collection/case-files/elmer-sperry-gyroscopic-compass (checked 17 October 2026)
Institute of Navigation Museum, The Machine of Bohnenberger. https://www.ion.org/museum/Machine-of-Bohnenberger.cfm (checked 16 October 2026)
Kenyon College, Early Apparatus, Bohnenberger's Apparatus. https://physics.kenyon.edu/EarlyApparatus/Mechanics/Bohnenbergers_Apparatus/Bohnenbergers_Apparatus.html (checked 16 October 2026)
American Physical Society, April Meeting 2012, On the Late Invention of the Gyroscope. https://meetings-archive.aps.org/apr/2012/j15/1 (checked 16 October 2026)
J. Sommeria, Foucault and the rotation of the Earth, Comptes Rendus Physique 18 (2017). https://comptes-rendus.academie-sciences.fr/physique/articles/10.1016/j.crhy.2017.11.003/ (checked 16 October 2026)
Georgia State University HyperPhysics, Precession of Spinning Top. http://hyperphysics.phy-astr.gsu.edu/hbase/top.html (checked 16 October 2026)
Georgia State University HyperPhysics, Gyroscope. http://hyperphysics.phy-astr.gsu.edu/hbase/gyr.html (checked 16 October 2026)
J. Geen and D. Krakauer, New iMEMS Angular-Rate-Sensing Gyroscope, Analog Dialogue 37-03 (2003), copy at Carnegie Mellon University. https://www.cs.cmu.edu/~sensing-sensors/readings/vibrational_gyro-coriolis.pdf (checked 16 October 2026)
A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments, Sensors (2022), PubMed Central. https://pmc.ncbi.nlm.nih.gov/articles/PMC9571586 (checked 16 October 2026)
Cálculos nesta página: τ = M·g·d, L = I·ω, Ω = τ / L com M = 0,40 kg, d = 0,08 m, I = 4,5 × 10⁻⁴ kg·m², I₁ = 2,81 × 10⁻³ kg·m² (valores do modelo).
NASA, Hubble Pointing Control System (rate gyros, reaction wheels and magnetic torquers). https://science.nasa.gov/mission/hubble/observatory/design/pointing-control/
NASA, NASA to Change How It Points Hubble Space Telescope (June 2024 decision). https://science.nasa.gov/missions/hubble/nasa-to-change-how-it-points-hubble-space-telescope/
Cornell University, Researchers explain why bicycles balance themselves (Kooijman et al., Science, 2011). https://news.cornell.edu/stories/2011/04/researchers-explain-why-bicycles-balance-themselves
Choi et al., Sagnac Effect Compensations and Locked States in a Ring Laser Gyroscope, Sensors (2023). https://pmc.ncbi.nlm.nih.gov/articles/PMC9920103/
Rotation Active Sensors Based on Ultrafast Fibre Lasers, Sensors (2021). https://pmc.ncbi.nlm.nih.gov/articles/PMC8159120/
Texto e simulação: CC BY-NC-SA 4.0, salvo indicação em contrário.
Mais exposições
Peso em outros planetas: gravidade e saltos comparados
Um salto de 50 cm na Terra vira um pulo de 3 m na Lua, 18 m em Ceres e uma viagem sem volta para fora do asteroide Bennu.
Sustentação da asa: simulador interativo do ângulo
O ar que passa por cima de uma asa chega primeiro ao bordo de fuga. Ele não espera o ar de baixo.
Ângulos do bilhar: mira, efeito e diamantes, passo a passo
Duas bolas iguais que se encontram sem efeito se separam em ângulo reto, e uma bola atingida no centro desliza 12/49 de v²/μg antes de começar a rolar.
Como funcionam as polias e o macaco hidráulico
Uma caixa de 50 kg pode ser levantada com uma tração de 82 N, desde que você aceite puxar seis metros de corda para cada metro que ela sobe.
Como funciona uma montanha-russa: física de loops e quedas
Um trem que passa devagar, a 3 m/s, por uma subida de 42 m chega embaixo a 99 km/h, e nada além da gravidade o empurrou.
Elevador: simulador interativo com contrapeso e freio
Uma cabina cheia de gente pode pesar quase 2 toneladas, mas o motor que a ergue só precisa levantar cerca de um quarto disso, porque há um contrapeso pendurado na outra ponta dos cabos.